ARTICLE · 1378230
惯导能发200Hz,为什么驱动文档建议只用50Hz?
导航与控制 · 定位与通信 · 水下感知
聚焦水下机器人核心器件、关键算法与系统集成
原理解析 · 性能验证 · 应用进展
翻到QPS的一份SBG设备驱动说明,可以连续读到两句话:Ekinox能够以最高200Hz输出数据;由于缓冲空间限制,建议输出率不要高于50Hz。
两个数字相差四倍,却没有互相推翻。前一个说设备能发多快,后一个说这份驱动说明建议怎样配置接入。中间隔着的,是传输、接收、解析和业务处理。
设备更新率写在规格表上,很醒目。它进入一套船载采集系统以后,能给成果带来多少变化,还取决于数据走过了哪条路。沿几份真实的接口资料往下看,这个问题比“频率越高越好”有意思得多。
PART 01
同一台设备,数据各走各的路
惯导向外提供的,并不是一种统一报文。角速度、加速度、姿态、位置、状态和授时信息各有内容,也可以采用不同输出节奏。软件每秒收到了多少条消息,与每秒拿到了多少个姿态历元,不天然相等。
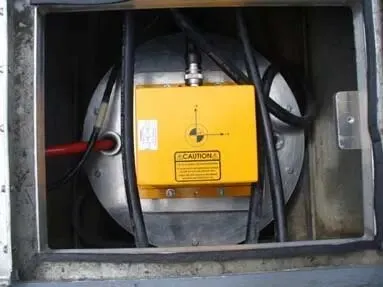
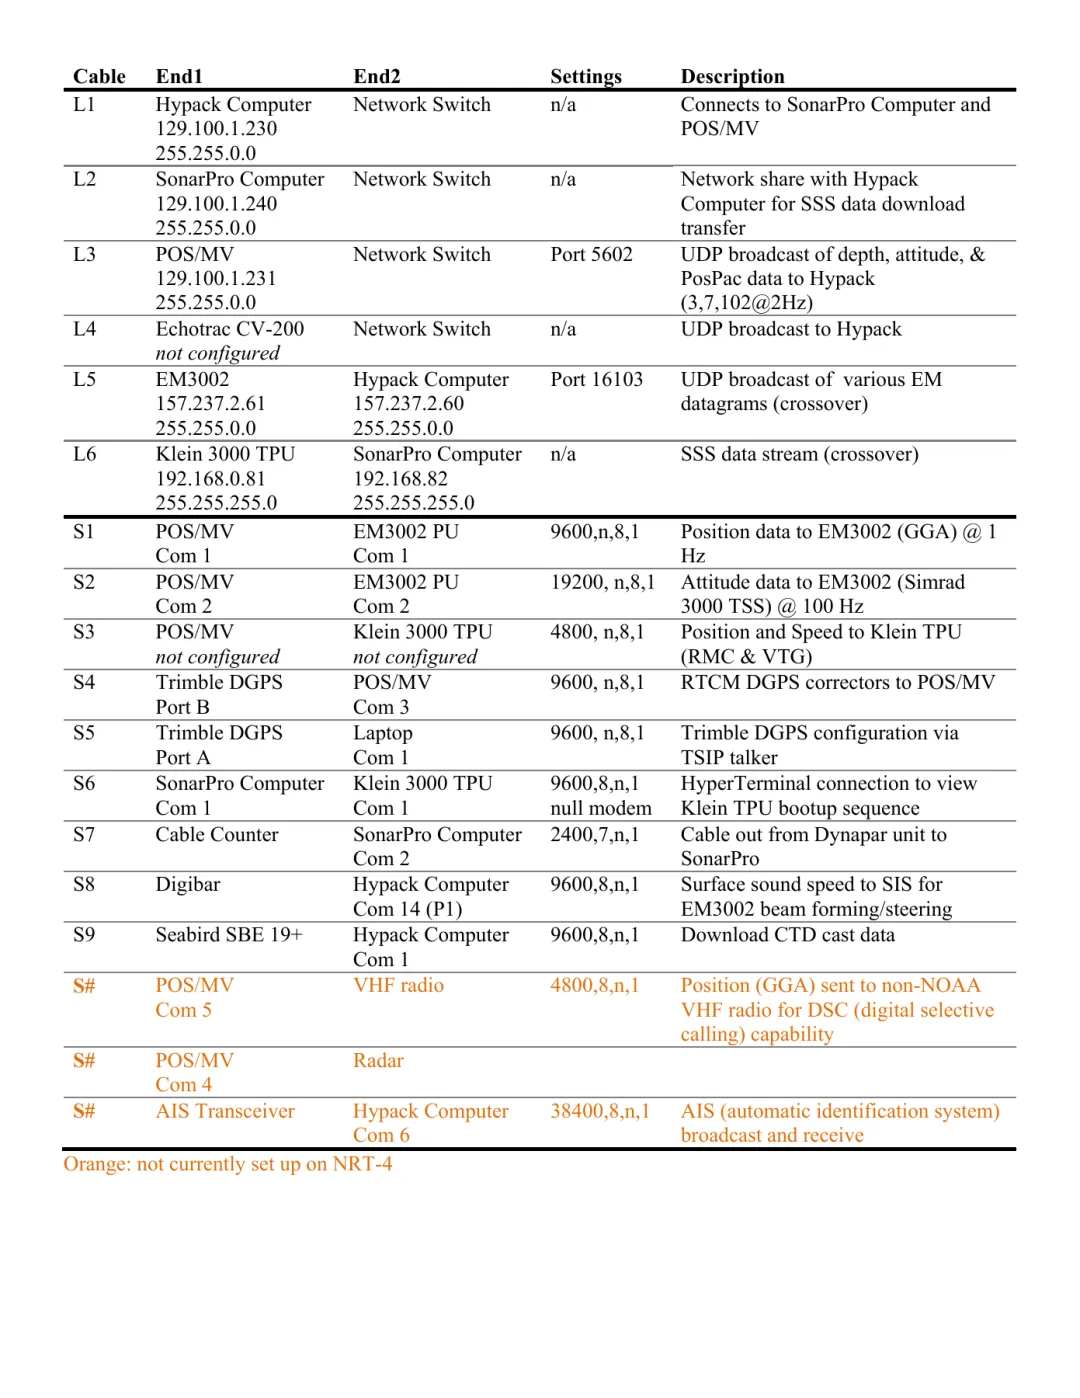
船载系统很早就在分别安排这些数据。NOAA一份2011年的NRT-4调查报告,保留了当时的端口配置:POS/MV的COM1向EM3002发送GGA位置数据,频率为1Hz;COM2发送Simrad格式的姿态数据,频率为100Hz。两路数据去往同一套声呐处理单元,使用的串口速率也不同。
图源:美国国家海洋和大气管理局
报告中的惯性测量单元装在声呐壳体上方、可拆卸甲板盖板下面。照片能看见硬件安装,附录则留下另一层不那么显眼的关系:哪些数据从哪个端口发出,由谁接收。这里展示的是历史集成实例,与前面的SBG设备属于不同系统。
这份配置并不说明现在的设备也要按1Hz和100Hz运行。它说明,“系统频率”很难只用一个数字概括。姿态变化要参与波束方向改正,位置记录、状态监视和后处理文件也有各自的数据用途。一条通道的更新率,不能代替其他通道的记录。
对同一台惯导而言,采集软件可以订阅其中一部分消息,声呐处理单元也可以走另一条直接输入。屏幕上某条曲线更新较慢,可能只是显示层的节奏;反过来,画面很顺,也不足以说明后台保留了全部观测。
PART 02
缓冲区里排队,画面未必会卡
图源:美国国家海洋和大气管理局
原表的S1、S2两行,把发送端、接收端、串口参数、报文内容和频率放在一起。借助这些信息,后来接手的人能追溯具体的数据路径。只保留一个“100Hz”标签,就会失去大半含义。
QPS那句50Hz建议也有这样的范围:它属于所查的SBG驱动说明,不能外推为所有采集软件、所有惯导型号或所有固件的统一上限。文档给出的原因是缓冲空间,没有提供一场可据此复述的海试故障。
从处理机制看,缓冲区允许数据先暂存,再交给后续程序。它可以吸收短时突发,却不能长期弥补平均处理速度低于输入速度。队列持续增长时,早先测到的数据会越来越晚才被使用;再往后,是丢弃、阻塞还是别的表现,要看具体实现。
这与屏幕卡顿不完全是一件事。界面可能只按自己的刷新节奏绘图,仍然显得流畅;画出的点却可能已经在队列里等了一段时间。日志没有缺行,也不代表每一行都及时进入了实时补偿。
增加输出频率带来的收益,因而有两个不同方向:更密的数据有机会描述更快的变化,新增负载也可能延长等待。前者取决于有效运动信息,后者取决于系统怎样处理数据。把两者合成一句“升级后更实时”,容易省掉真正需要解释的部分。
PART 03
一条报文,有时装着好几个时刻
数据计数还有一种容易误判的情况:传输率较低,未必表示观测已经被丢掉。
SBG的sbgECom协议给出了一个很具体的例子。事件标记日志可以记录最高1kHz的事件,报文却以最高200Hz发送。每条报文能容纳此前5毫秒内的最多五个事件,第一个事件用完整时间戳表示,后面的事件用时间偏移表示。
这里的事件可以来自外部同步信号,例如相机曝光触发;它不是把五个姿态样本自动合成一个姿态解。这个例子说明,消息条数与事件数量可以不同,但各个事件发生的时刻仍有机会保留下来。
如果解析程序只取每条消息的首个时间戳,后面的事件便会在处理层消失。此时网络可能没有丢包,设备也确实按协议发出了信息,损失发生在软件怎样理解一条消息。
同样,数据抵达电脑的时刻与测量发生的时刻也可以不同。协议中的开机后微秒时标,借助有效的授时消息关联到GPS或UTC时间,才能与其他设备的记录对应。数值排得整齐只是表象,时标保留的含义决定了它们能否正确配对。
对多波束而言,回波与姿态需要对应到各自发生的时间;对水下相机而言,图像要对应曝光时的平台运动。把接收时刻直接当成观测时刻,会把链路中的等待带进这种关系。更密的报文并不会自行消除这段等待。
PART 04
固件升了级,默认值却留下来了
SBG的Ellipse固件从v2向v3迁移时,IMU Short消息的最高输出率从200Hz提高到1kHz。但迁移后的默认值仍保留200Hz,以维持原有集成的兼容性。
这项变化说的是特定惯性数据消息,并不等于所有姿态、位置和升沉输出都一起升到了1kHz。迁移指南还注明,除A端口外,其他输出端口的缓冲容量缩小到了原来的四分之一。同样的波特率与输出组合,放在不同端口上,可能有不同的饱和表现。
两个变化出现在同一次升级里:一部分数据可以发得更快,一部分端口能暂存的数据却更少。对旧采集程序来说,维持原有默认频率有明确的兼容意义。它没有否定新功能,而是把“设备增加一种能力”与“整套应用已经使用这项能力”区分开来。
回到文章开头的200Hz与50Hz,前者仍然有价值。若业务确实需要更密的姿态记录,接收、解析和后续算法也都能使用它,更多样本可以支持更细的时间匹配。若软件只按旧节奏取数,或消息本身已经带有多个观测时刻,单看每秒报文数量就可能得出相反判断。
升级的变化最终会留在实际记录里:新增加的是什么数据,属于哪个时刻,是否完整进入后续计算。这些问题有了具体答案,规格表上那个更大的频率,才与测量系统发生了真正的联系。
瓴深视角:高输出率是一项可用能力,集成工作决定怎样使用它。这几份资料里,最值得留意的是同一个数字背后的对象:消息、姿态历元、外部事件各不相同。分清这些之后,有些“丢数据”会被发现是解析遗漏,有些“性能升级”也才有了可核对的实际内容。
免责声明:本文基于公开资料整理撰写,仅供行业交流与学习参考,不构成任何投资、采购或商业决策建议;文中观点仅代表主笔个人看法。如涉及作品内容、版权等问题,请联系删除。
——— END ———
CITADEL SUBSEA
瓴深海洋 · 关于我们
ABOUT · 我们是谁
专注导航与控制、定位与通信、水下感知,围绕水下机器人提供基础核心器件、载荷与系统集成技术支持。
从器件选型、标定校准,到载荷集成、系统联调与海试验证,关注导航、通信和感知设备在同一系统中的协同工作。
CONTACT · 联系
✉ info@citadelsubsea.com.cn
🌐 www.citadelsubsea.com.cn
官网直达 · 请点本文底部「阅读原文」
 微信公众号企业钉钉
关注导航、通信定位与水下感知技术
SERVICE · 业务方向
水下机器人基础核心技术与系统集成
定位 · 导航控制与定位
感知 · 光学成像与SLAM
通信 · 声光通信与组网协同
READ MORE · 往期推荐
01
水下光通信链路预算怎么算 ›
02
直航正常一转弯就偏:陀螺比例因子怎么查 ›
03
海试设备重启时,数据状态与时钟怎样重新衔接 ›
04
蓝潜数千万Pre-A:水下机器人开始拼全链条 ›
05
惯导天梯:0.01°/h上下差着几个数量级 ›
如果内容对您有参考价值,欢迎点赞 · 在看 · 分享,让更多海洋同行看到
© 2026 瓴深(上海)海洋科技有限公司
深海之下,方向之上
瓴深海洋 CITADEL SUBSEA
以光为引,以准为度