第1页
第一部分 专题突破
专题一 力与运动
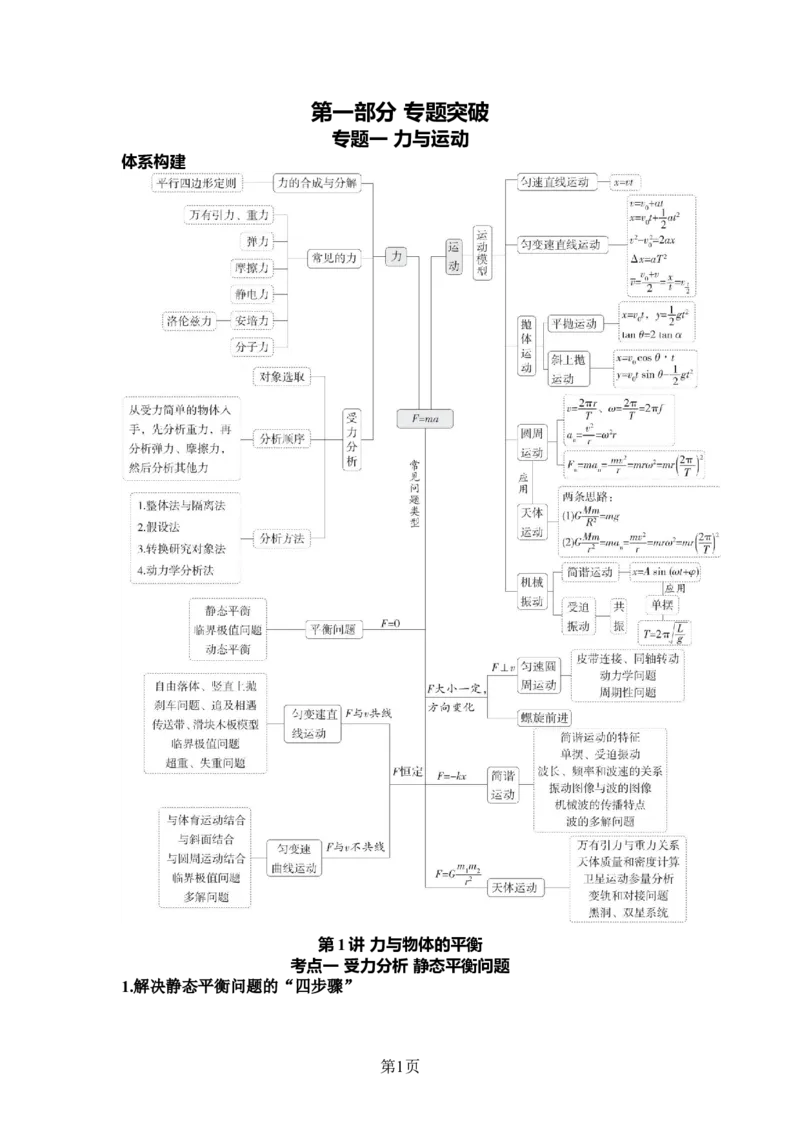
体系构建
第1 讲 力与物体的平衡
考点一 受力分析 静态平衡问题
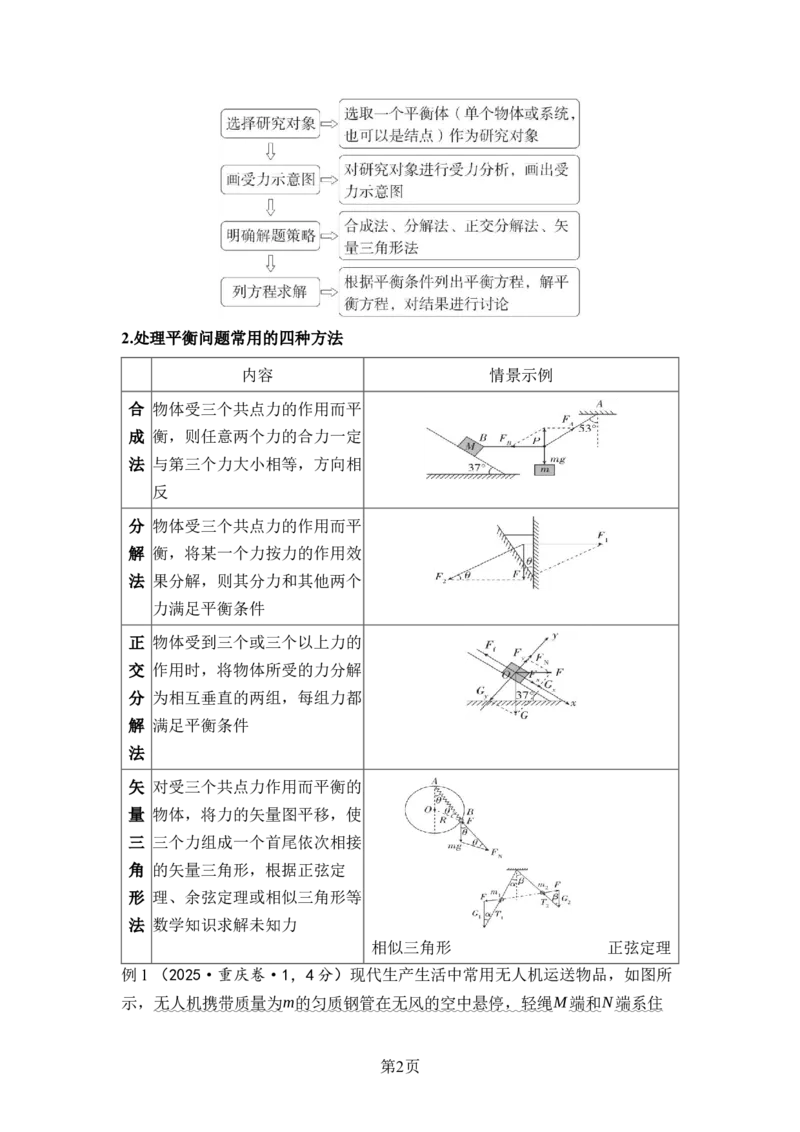
1.解决静态平衡问题的“四步骤”
第2页
2.处理平衡问题常用的四种方法
内容
情景示例
合
成
法
物体受三个共点力的作用而平
衡,则任意两个力的合力一定
与第三个力大小相等,方向相
反
分
解
法
物体受三个共点力的作用而平
衡,将某一个力按力的作用效
果分解,则其分力和其他两个
力满足平衡条件
正
交
分
解
法
物体受到三个或三个以上力的
作用时,将物体所受的力分解
为相互垂直的两组,每组力都
满足平衡条件
矢
量
三
角
形
法
对受三个共点力作用而平衡的
物体,将力的矢量图平移,使
三个力组成一个首尾依次相接
的矢量三角形,根据正弦定
理、余弦定理或相似三角形等
数学知识求解未知力
相似三角形
正弦定理
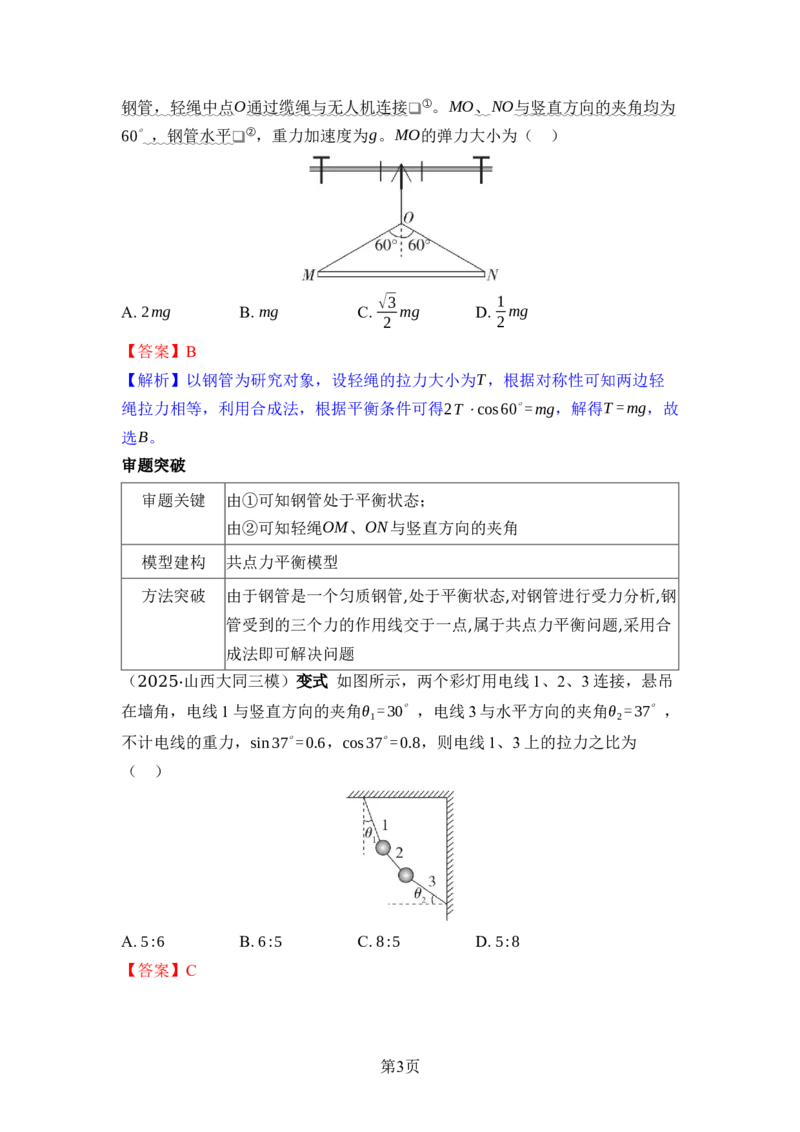
例1 (2025·重庆卷·1,4 分)现代生产生活中常用无人机运送物品,如图所
示,无人机携带质量为m的匀质钢管在无风的空中悬停,轻绳M端和N端系住
第3页
钢管,轻绳中点O通过缆绳与无人机连接❑
①。MO、NO与竖直方向的夹角均为
60
∘ ,钢管水平❑
②,重力加速度为g。MO的弹力大小为(  )
A. 2mg
B. mg
C. √3
2 mg
D. 1
2 mg
【答案】B
【解析】以钢管为研究对象,设轻绳的拉力大小为T,根据对称性可知两边轻
绳拉力相等,利用合成法,根据平衡条件可得2T ⋅cos60
∘=mg,解得T =mg,故
选B。
审题突破
审题关键
由①可知钢管处于平衡状态;
由②可知轻绳OM、ON与竖直方向的夹角
模型建构
共点力平衡模型
方法突破
由于钢管是一个匀质钢管,处于平衡状态,对钢管进行受力分析,钢
管受到的三个力的作用线交于一点,属于共点力平衡问题,采用合
成法即可解决问题
(2025·山西大同三模)变式 如图所示,两个彩灯用电线1、2、3 连接,悬吊
在墙角,电线1 与竖直方向的夹角θ1=30
∘ ,电线3 与水平方向的夹角θ2=37
∘ ,
不计电线的重力,sin37
∘=0.6,cos37
∘=0.8,则电线1、3 上的拉力之比为
(  )
A. 5:6
B. 6:5
C. 8:5
D. 5:8
【答案】C
第4页
【解析】设电线1、3 上的拉力大小分别为F1和F2,对两个灯和电线2 整体进行
受力分析,根据平衡条件有F1sin30
∘= F2cos37
∘ ,解得F1: F2=8:5,故选C。
总结归纳
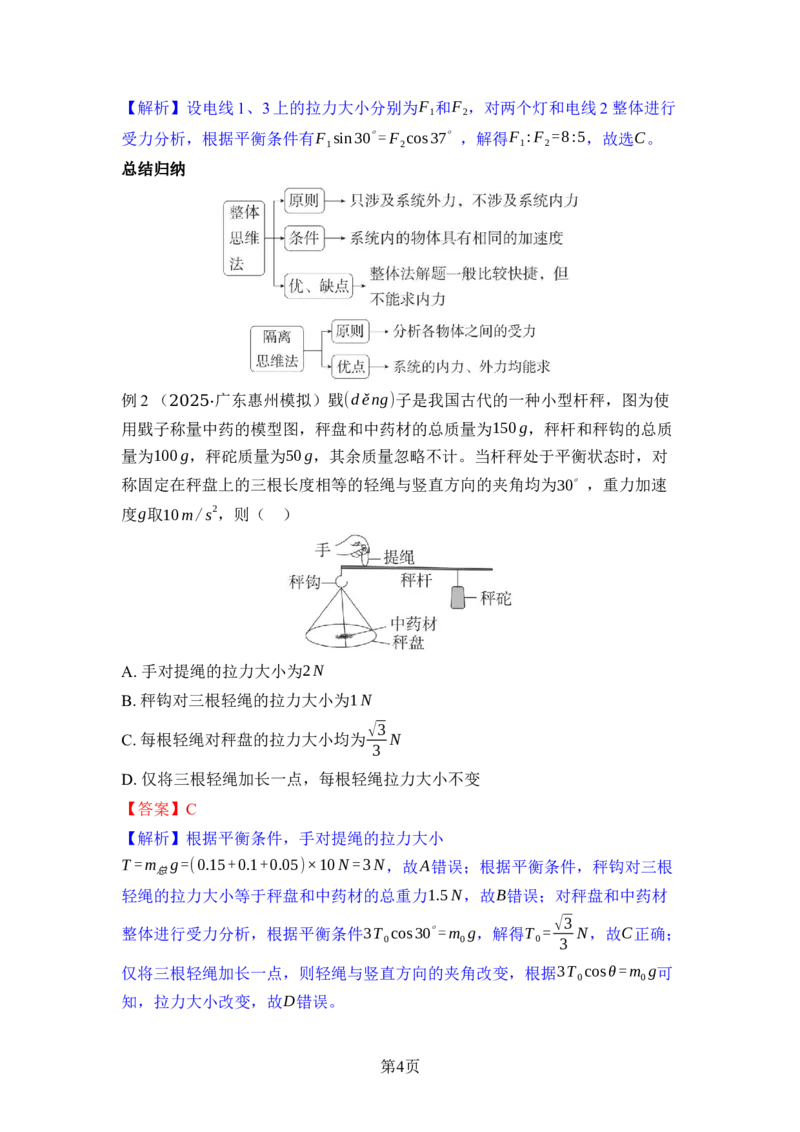
例2 (2025·广东惠州模拟)戥(d ě ng)子是我国古代的一种小型杆秤,图为使
用戥子称量中药的模型图,秤盘和中药材的总质量为150 g,秤杆和秤钩的总质
量为100 g,秤砣质量为50 g,其余质量忽略不计。当杆秤处于平衡状态时,对
称固定在秤盘上的三根长度相等的轻绳与竖直方向的夹角均为30
∘ ,重力加速
度g取10m/ s
2,则(  )
A. 手对提绳的拉力大小为2 N
B. 秤钩对三根轻绳的拉力大小为1 N
C. 每根轻绳对秤盘的拉力大小均为√3
3 N
D. 仅将三根轻绳加长一点,每根轻绳拉力大小不变
【答案】C
【解析】根据平衡条件,手对提绳的拉力大小
T =m总g=(0.15+0.1+0.05)×10 N =3 N,故A错误;根据平衡条件,秤钩对三根
轻绳的拉力大小等于秤盘和中药材的总重力1.5 N,故B错误;对秤盘和中药材
整体进行受力分析,根据平衡条件3T 0cos30
∘=m0 g,解得T 0= √3
3 N,故C正确;
仅将三根轻绳加长一点,则轻绳与竖直方向的夹角改变,根据3T 0cosθ =m0 g可
知,拉力大小改变,故D错误。
第5页
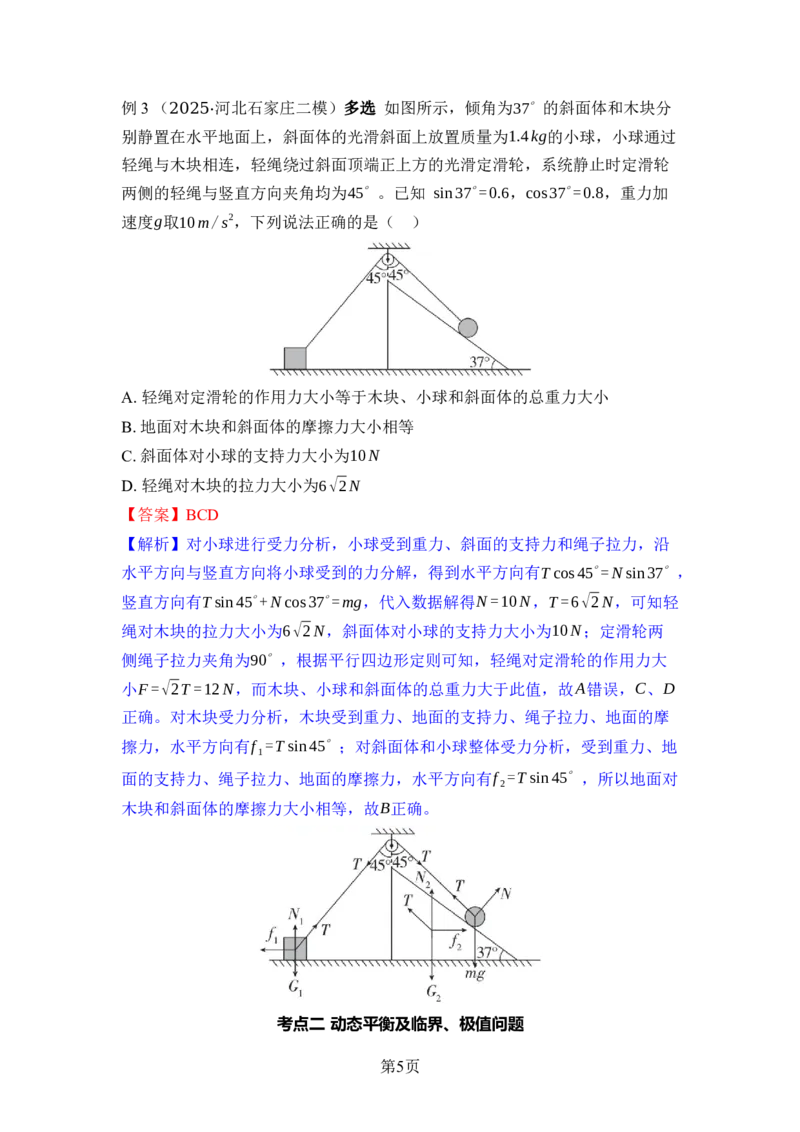
例3 (2025·河北石家庄二模)多选 如图所示,倾角为37
∘ 的斜面体和木块分
别静置在水平地面上,斜面体的光滑斜面上放置质量为1.4 kg的小球,小球通过
轻绳与木块相连,轻绳绕过斜面顶端正上方的光滑定滑轮,系统静止时定滑轮
两侧的轻绳与竖直方向夹角均为45
∘ 。已知 sin37
∘=0.6,cos37
∘=0.8,重力加
速度g取10m/ s
2,下列说法正确的是(  )
A. 轻绳对定滑轮的作用力大小等于木块、小球和斜面体的总重力大小
B. 地面对木块和斜面体的摩擦力大小相等
C. 斜面体对小球的支持力大小为10 N
D. 轻绳对木块的拉力大小为6√2 N
【答案】BCD
【解析】对小球进行受力分析,小球受到重力、斜面的支持力和绳子拉力,沿
水平方向与竖直方向将小球受到的力分解,得到水平方向有T cos 45
∘= N sin37
∘ ,
竖直方向有T sin 45
∘+ N cos37
∘=mg,代入数据解得N =10 N,T =6√2 N,可知轻
绳对木块的拉力大小为6√2 N,斜面体对小球的支持力大小为10 N;定滑轮两
侧绳子拉力夹角为90
∘ ,根据平行四边形定则可知,轻绳对定滑轮的作用力大
小F =√2T =12 N,而木块、小球和斜面体的总重力大于此值,故A错误,C、D
正确。对木块受力分析,木块受到重力、地面的支持力、绳子拉力、地面的摩
擦力,水平方向有f 1=T sin 45
∘ ;对斜面体和小球整体受力分析,受到重力、地
面的支持力、绳子拉力、地面的摩擦力,水平方向有f 2=T sin 45
∘ ,所以地面对
木块和斜面体的摩擦力大小相等,故B正确。
考点二 动态平衡及临界、极值问题
第6页
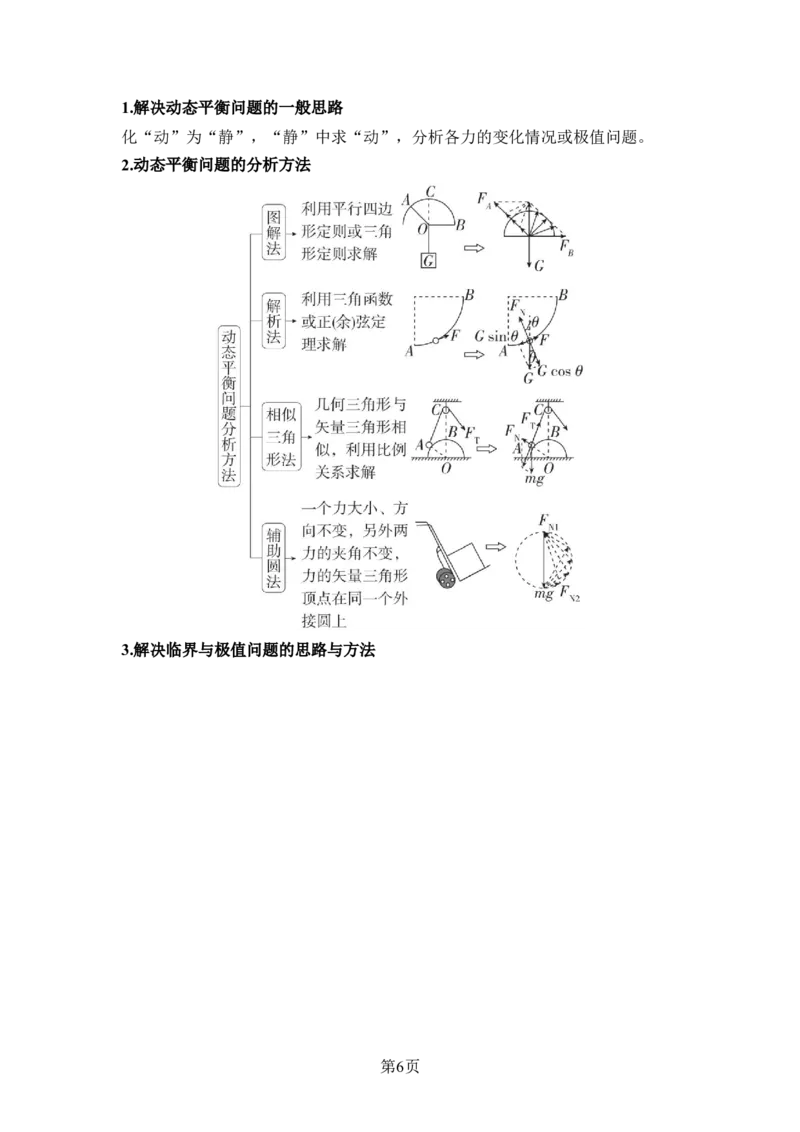
1.解决动态平衡问题的一般思路
化“动”为“静”,“静”中求“动”,分析各力的变化情况或极值问题。
2.动态平衡问题的分析方法
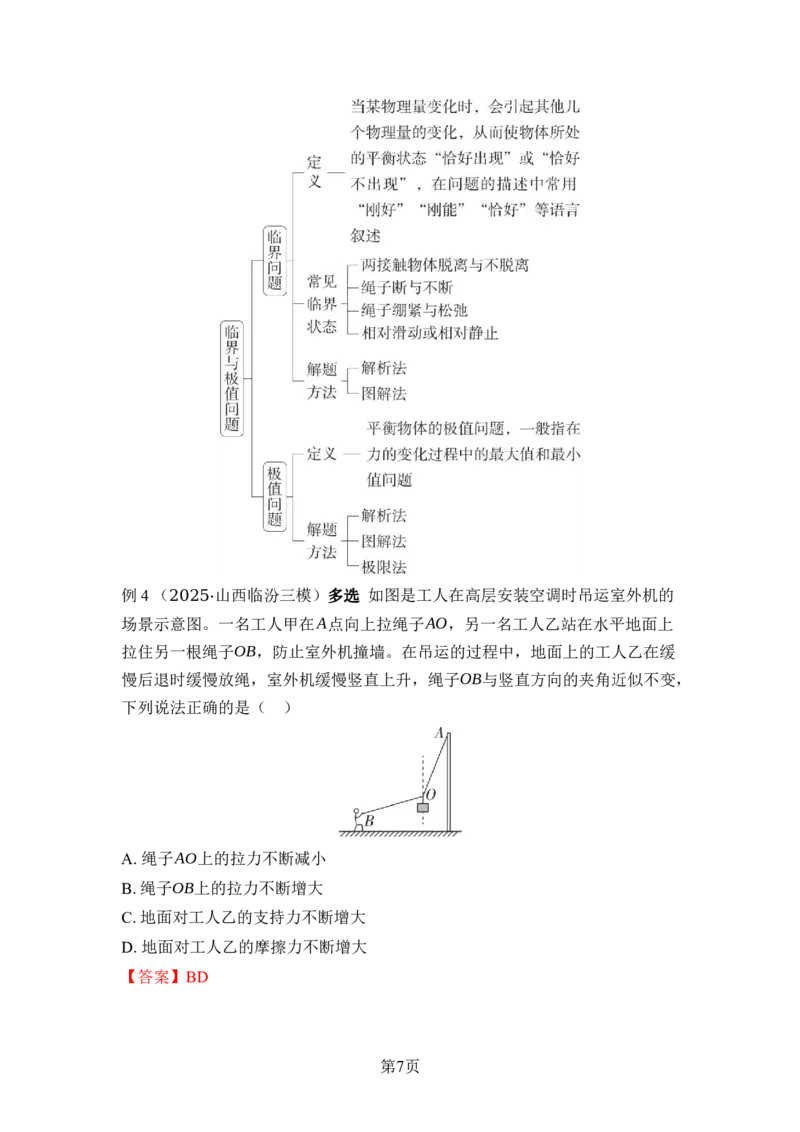
3.解决临界与极值问题的思路与方法
第7页
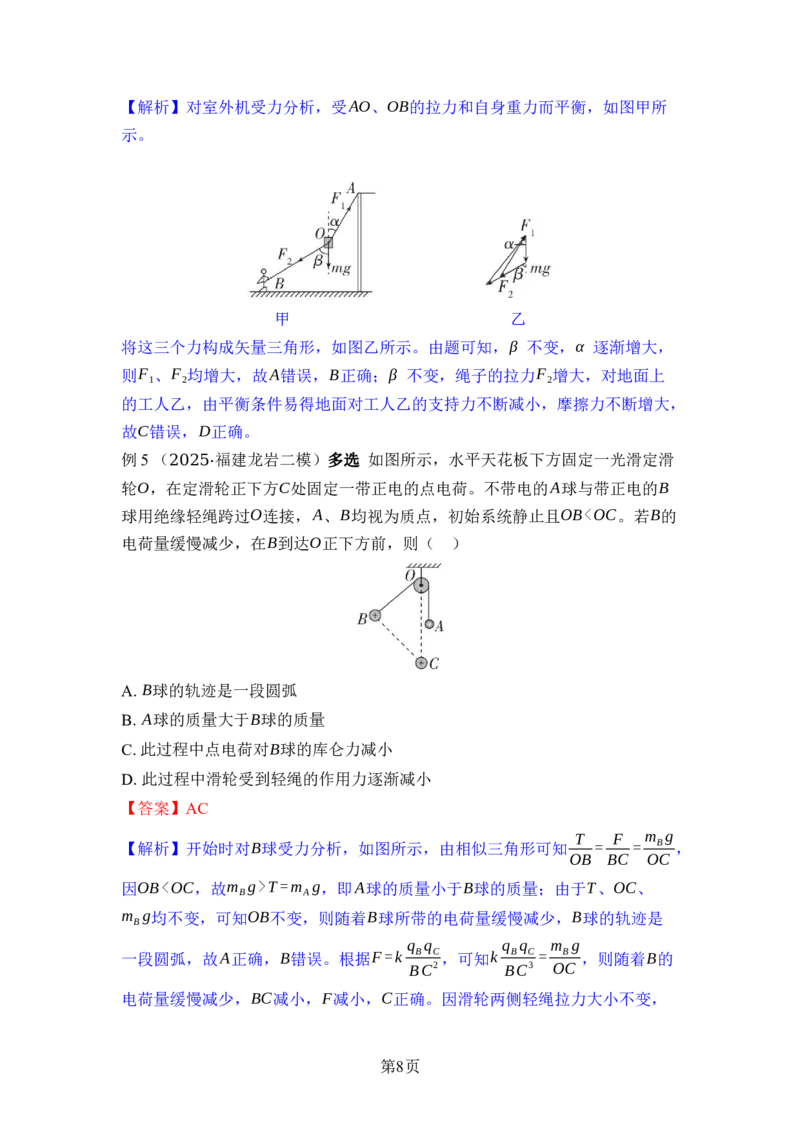
例4 (2025·山西临汾三模)多选 如图是工人在高层安装空调时吊运室外机的
场景示意图。一名工人甲在A点向上拉绳子AO,另一名工人乙站在水平地面上
拉住另一根绳子OB,防止室外机撞墙。在吊运的过程中,地面上的工人乙在缓
慢后退时缓慢放绳,室外机缓慢竖直上升,绳子OB与竖直方向的夹角近似不变,
下列说法正确的是(  )
A. 绳子AO上的拉力不断减小
B. 绳子OB上的拉力不断增大
C. 地面对工人乙的支持力不断增大
D. 地面对工人乙的摩擦力不断增大
【答案】BD
第8页
【解析】对室外机受力分析,受AO、OB的拉力和自身重力而平衡,如图甲所
示。
甲
乙
将这三个力构成矢量三角形,如图乙所示。由题可知,β 不变,α 逐渐增大,
则F1、F2均增大,故A错误,B正确;β 不变,绳子的拉力F2增大,对地面上
的工人乙,由平衡条件易得地面对工人乙的支持力不断减小,摩擦力不断增大,
故C错误,D正确。
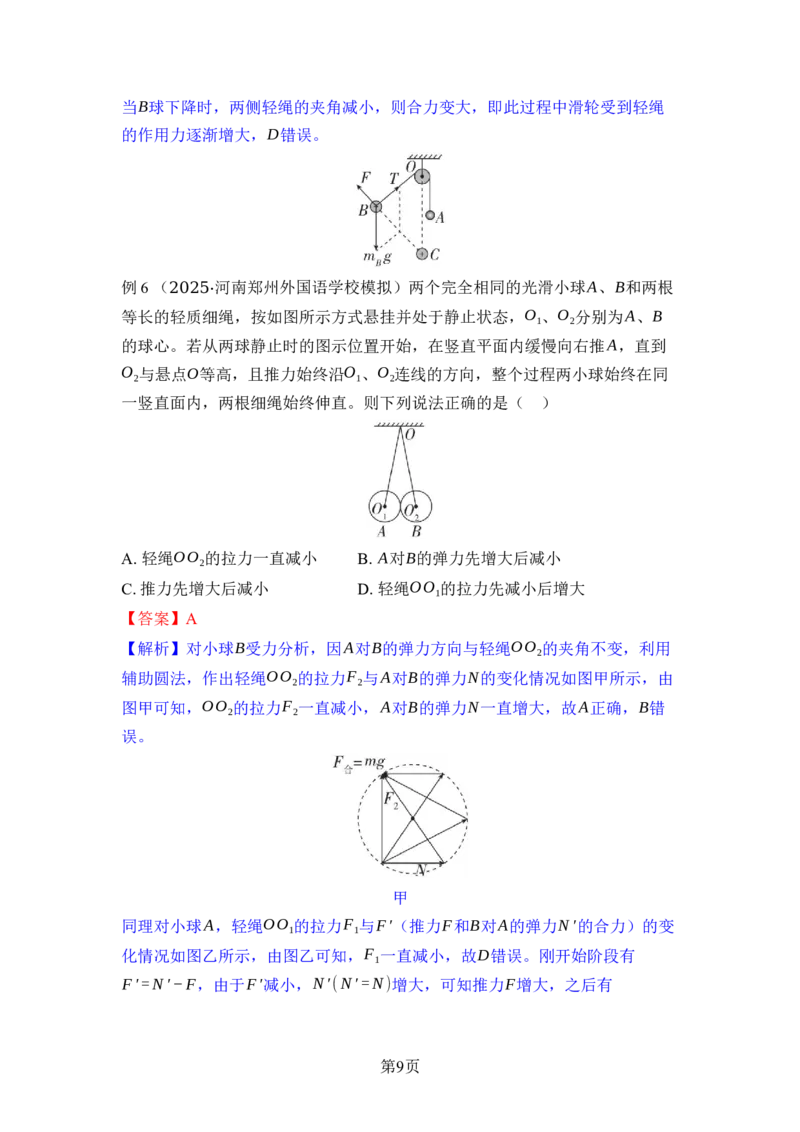
例5 (2025·福建龙岩二模)多选 如图所示,水平天花板下方固定一光滑定滑
轮O,在定滑轮正下方C处固定一带正电的点电荷。不带电的A球与带正电的B
球用绝缘轻绳跨过O连接,A、B均视为质点,初始系统静止且OB<OC。若B的
电荷量缓慢减少,在B到达O正下方前,则(  )
A. B球的轨迹是一段圆弧
B. A球的质量大于B球的质量
C. 此过程中点电荷对B球的库仑力减小
D. 此过程中滑轮受到轻绳的作用力逐渐减小
【答案】AC
【解析】开始时对B球受力分析,如图所示,由相似三角形可知T
OB = F
BC = mB g
OC ,
因OB<OC,故mB g>T =mA g,即A球的质量小于B球的质量;由于T、OC、
mB g均不变,可知OB不变,则随着B球所带的电荷量缓慢减少,B球的轨迹是
一段圆弧,故A正确,B错误。根据F =k qBqC
BC
2 ,可知k qBqC
BC
3 = mB g
OC ,则随着B的
电荷量缓慢减少,BC减小,F减小,C正确。因滑轮两侧轻绳拉力大小不变,
第9页
当B球下降时,两侧轻绳的夹角减小,则合力变大,即此过程中滑轮受到轻绳
的作用力逐渐增大,D错误。
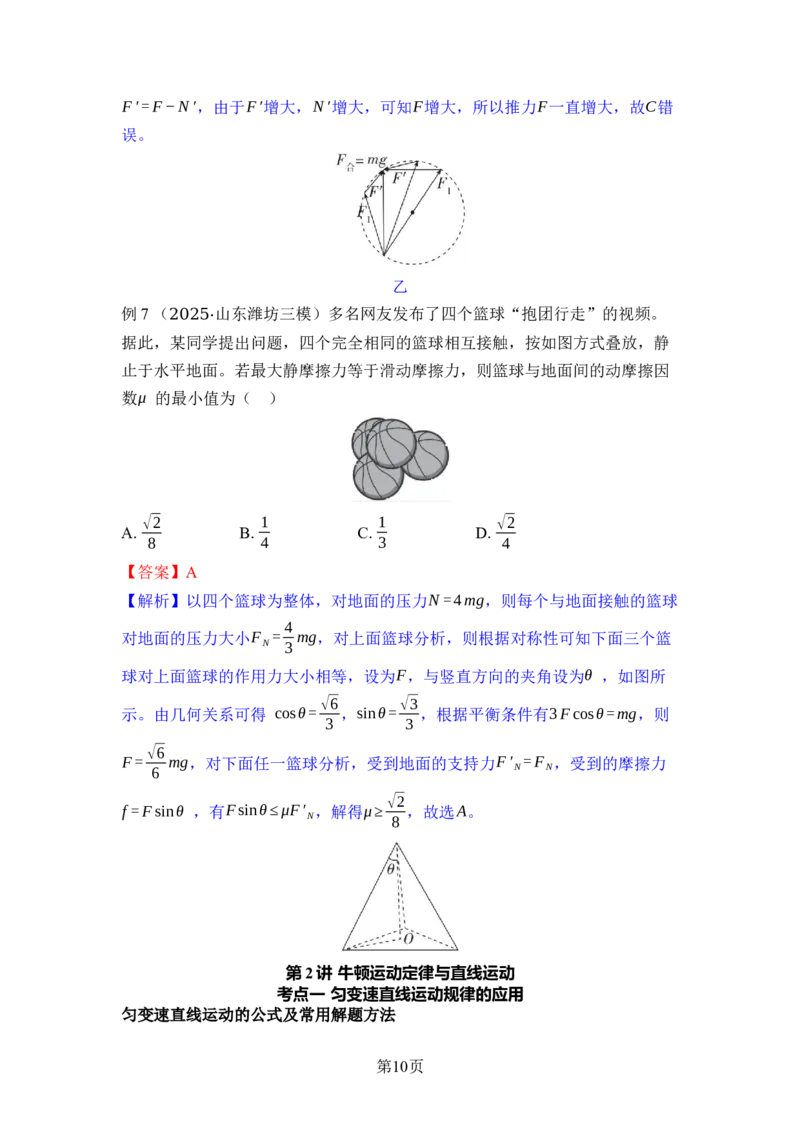
例6 (2025·河南郑州外国语学校模拟)两个完全相同的光滑小球A、B和两根
等长的轻质细绳,按如图所示方式悬挂并处于静止状态,O1、O2分别为A、B
的球心。若从两球静止时的图示位置开始,在竖直平面内缓慢向右推A,直到
O2与悬点O等高,且推力始终沿O1、O2连线的方向,整个过程两小球始终在同
一竖直面内,两根细绳始终伸直。则下列说法正确的是(  )
A. 轻绳OO2的拉力一直减小
B. A对B的弹力先增大后减小
C. 推力先增大后减小
D. 轻绳OO1的拉力先减小后增大
【答案】A
【解析】对小球B受力分析,因A对B的弹力方向与轻绳OO2的夹角不变,利用
辅助圆法,作出轻绳OO2的拉力F2与A对B的弹力N的变化情况如图甲所示,由
图甲可知,OO2的拉力F2一直减小,A对B的弹力N一直增大,故A正确,B错
误。
甲
同理对小球A,轻绳OO1的拉力F1与F ′(推力F和B对A的弹力N ′的合力)的变
化情况如图乙所示,由图乙可知,F1一直减小,故D错误。刚开始阶段有
F ′ = N ′ −F,由于F ′减小,N ′( N ′ = N )增大,可知推力F增大,之后有
第10页
F ′ = F −N ′,由于F ′增大,N ′增大,可知F增大,所以推力F一直增大,故C错
误。
乙
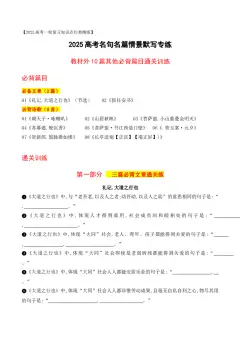
例7 (2025·山东潍坊三模)多名网友发布了四个篮球“抱团行走”的视频。
据此,某同学提出问题,四个完全相同的篮球相互接触,按如图方式叠放,静
止于水平地面。若最大静摩擦力等于滑动摩擦力,则篮球与地面间的动摩擦因
数μ 的最小值为(  )
A. √2
8
B. 1
4
C. 1
3
D. √2
4
【答案】A
【解析】以四个篮球为整体,对地面的压力N = 4 mg,则每个与地面接触的篮球
对地面的压力大小F N = 4
3 mg,对上面篮球分析,则根据对称性可知下面三个篮
球对上面篮球的作用力大小相等,设为F,与竖直方向的夹角设为θ ,如图所
示。由几何关系可得 cosθ = √6
3 ,sinθ = √3
3 ,根据平衡条件有3 F cosθ =mg,则
F = √6
6 mg,对下面任一篮球分析,受到地面的支持力F ′ N = F N,受到的摩擦力
f = F sinθ ,有F sinθ≤μF ′ N,解得μ≥√2
8 ,故选A。
第2 讲 牛顿运动定律与直线运动
考点一 匀变速直线运动规律的应用
匀变速直线运动的公式及常用解题方法
第11页
例1 (2024·山东卷·3,3 分)如图所示,固定的光滑斜面上有一木板,其下端
与斜面上A点距离为L。木板由静止释放,若木板长度为L,通过A点的时间间
隔为Δt1;若木板长度为2 L,通过A点的时间间隔为Δt2。Δt2: Δt1为(  )
A. (√3−1):(√2−1)
B. (√3−√2):(√2−1)
C. (√3+1):(√2+1)
D. (√3+√2):(√2+1)
【答案】A
【解析】方法一 基本公式法
木板在光滑斜面上做初速度为0 的匀加速直线运动,根据x = 1
2 at
2有L= 1
2 at1
2、
2 L= 1
2 at2
2、3 L= 1
2 at3
2,且Δt1=t2−t1、Δt2=t3−t1,解得
Δt2: Δt1=(√3−1):(√2−1),A正确。
方法二 比例法
设木板从释放到下端到达A点的时间为t0,则t0: Δt1=1:(√2−1);若木板长度为
2 L,t0: Δt2=1:(√3−1),联立得Δt2: Δt1=(√3−1):(√2−1),故选A。
例2 (2025·河南卷·14,12 分)如图,在一段水平光滑直道上每间隔l1=3m铺
设有宽度为l2=2.4 m的防滑带。在最左端防滑带的左边缘静止有质量为m1=2kg
的小物块P,另一质量为m2= 4 kg的小物块Q以v0=7m/ s的速度向右运动并与P
第12页
发生正碰,且碰撞时间极短。已知碰撞后瞬间P的速度大小为v =7m/ s,P、Q
与防滑带间的动摩擦因数均为μ=0.5,重力加速度大小g=10m/ s
2。求:
(1) 该碰撞过程中损失的机械能;
(2) P从开始运动到静止经历的时间。
【答案】(1) 24.5 J
(2) 5 s
【解析】
(1) Q与P发生正碰且碰撞时间极短,由动量守恒定律有
m2v0=m1v +m2vQ

代入数据解得vQ=3.5m/ s
碰撞中损失的机械能Δ E损= 1
2 m2v0
2−1
2 m1v
2−1
2 m2vQ
2
代入数据解得Δ E损=24.5 J
(2) P在防滑带上的加速度大小a= μg=5m/ s
2
设P通过防滑带的总长度为x1,则0−v
2=−2a x1
解得x1= 4.9m
所以
x1
l2
= 4.9
2.4 =2 1
24,P最终静止在第3 个防滑带上
设在防滑带上运动的时间为t0,由0= v −at0得t0= v
a = 7
5 s=1.4 s
设经过第1 个光滑区的速度为v1,经过第2 个光滑区的速度为v2,
由v1
2−v
2=−2al2得v1=5m/ s
在第1 个光滑区运动的时间t1= l1
v1
= 3
5 s=0.6 s
由v2
2−v1
2=−2al2得v2=1m/ s
在第2 个光滑区运动的时间t2= l1
v2
= 3
1 s=3 s
P从开始运动到静止经历的时间t =t0+t1+t2=5 s
总结归纳
匀变速直线运动问题的求解思路
第13页
考点二 牛顿运动定律的应用
1.瞬时加速度问题的两类重要模型
2.连接体问题
串接类连接体
三种情况中弹簧弹力或绳的张力大小相同且与
接触面是否光滑无关
跨滑轮的连接体
两物体速度和加速度均大小相同、方向不同,
常用隔离法
叠加类连接体
两物体刚要发生相对滑动时,两物体间达到最
大静摩擦力
靠在一起的连接体
恰好要分离时相互作用力为零,但此时两物体
的加速度仍相同
例3 (2024·湖南卷·3,4 分)如图,质量分别为4 m、3m、2m、m的四个小球
A、B、C、D,通过细线或轻弹簧互相连接,悬挂于O点,处于静止状态,重
力加速度为g
①。若将B、C间的细线剪断,则剪断瞬间B和C的加速度大小❑
②分
别为 (  )
第14页
A. g,1.5 g
B. 2 g,1.5 g
C. 2g,0.5 g
D. g,0.5 g
【答案】A
【解析】剪断前,对B、C、D整体分析,由平衡条件得F AB=(3m+2m+m)g;
对D分析,由平衡条件得FCD=mg;剪断后瞬间,对B分析,由牛顿第二定律得
F AB−3mg=3maB,解得aB= g,方向竖直向上;对C分析,由牛顿第二定律得
F DC +2mg=2maC,又F DC = FCD,解得aC =1.5 g,方向竖直向下,故选A。
审题突破
审题
关键
由①可知系统处于平衡状态,可计算弹簧的弹力大小;
由②分析判断哪些力突变,哪些力不突变
模型
建构
共点力平衡模型,牛顿第二定律的应用——瞬时问题
方法
突破
(1)整体法的应用:对B、C、D整体分析求静止状态时弹簧的弹力;
(2)隔离法、牛顿第二定律的应用:剪断细线的瞬间,弹簧弹力不发生
突变,分别对小球B、C隔离分析求其加速度大小
拓展 在例3 中,若将A、B间的弹簧剪断,求剪断瞬间A、B、C、D的加速度
大小和方向及此时细线OA和BC上的拉力大小。
【答案】见解析
【解析】A、B间的弹簧剪断,剪断瞬间C、D间弹簧的弹力不变,仍为
F DC = FCD=mg,可知D球的加速度为aD=0,B、C两个小球在细线的连接下成为
一个整体具有共同的加速度,aB=aC = 5mg+mg
5m
= 6
5 g,方向竖直向下,此时
FBC+3mg=3maB,解得FBC = 3
5 mg,即细线BC上的拉力大小为3
5 mg;此时A球
依然处于静止状态,aA =0,细线OA上的拉力FOA = 4 mg。
例4 (2025·河北保定模拟)在水平台面上放置一个质量为m=1kg的滑块B,其
上方有一个光滑的圆弧形凹槽,质量也为m的圆柱A恰好能放置在光滑的圆弧形
凹槽中,截面图如图所示,圆柱A截面的圆心O与凹槽左端点的连线跟竖直方向
第15页
的夹角为α =37
∘ 。用不可伸长的轻绳跨过定滑轮,将质量为M =3kg的物块C与
滑块B连接起来,轻绳张紧后由静止释放物块C。已知滑块B离定滑轮较远,滑
轮左侧轻绳与水平面保持平行,滑块B与水平台面间的动摩擦因数为μ=0.5,不
计空气阻力及定滑轮处的摩擦,sin37
∘=0.6,重力加速度为g=10m/ s
2。下列说
法正确的是(  )
A. 圆柱A与滑块B之间会发生相对滑动
B. 滑块B对圆柱A的作用力大小为4 N
C. 将物块C换成质量为11kg的物块,圆柱A与滑块B之间会发生相对滑动
D. 如果滑块B与水平台面间的动摩擦因数可以改变,当μ 取合适的值时,圆柱
A与滑块B之间可能发生相对滑动
【答案】C
【解析】当圆柱A与滑块B恰好发生相对滑动时,仍可视为一个整体,设此时加
速度大小为a0,物块C的质量为M 0,对圆柱A进行受力分析,mg tan37
∘=ma0,
解得a0= 3
4 g,对圆柱A、滑块B、物块C整体进行受力分析,
M 0 g−2 μmg=( M 0+2m)a0,解得M 0=10kg,由于物块C的质量为M =3kg< M 0,
故A、B相对静止,A错误,C正确;设整体加速度大小为a,对整体进行受力分
析,Mg−2 μmg=( M +2m)a,解得a= 2
5 g= 4 m/ s
2,则滑块B对圆柱A的作用力
大小为F =√(mg)
2+(ma)
2=2√29 N,故B错误;假设滑块B与水平台面间无摩擦,
对整体进行受力分析,设加速度大小为a1,根据牛顿第二定律有
Mg=( M +2m)a1,解得a1= 3
5 g<a0,所以无论μ 取何值,圆柱A与滑块B之间均
保持相对静止,故D错误。
例5 (2025·四川成都二模)滑沙,即乘坐滑板从高高的沙山顶自然下滑,是
沙漠地区有趣的户外运动。如图所示,一人背上背包坐在滑板上,从倾角为θ
的斜面沙坡的顶端由静止沿直线下滑,滑到沙坡中点时,背包从身后掉落。沙
坡总长度是72m,滑板在沙坡下滑过程中受到沙坡的阻力恒为滑板及承载的人
第16页
和物总重力的0.25,背包在沙坡下滑过程中受到沙坡的阻力恒为背包重力的
0.75。背包掉落在沙坡上瞬间的速度与背包掉落时人和滑板的速度相同,背包、
滑板和人均视为质点,背包掉落时间可忽略。重力加速度大小取g=10m/ s
2,
sinθ =0.45。求:
(1) 背包掉落时人和滑板速度的大小;
(2) 背包掉落后在沙坡上滑动的距离。
【答案】(1) 12m/ s
(2) 24 m
【解析】
(1) 设背包、人和滑板的总质量为M,背包掉落之前做匀加速直线运动,对
整体根据牛顿第二定律有Mgsinθ−f = M a1,其中f =0.25 Mg,解得a1=2m/ s
2
背包掉落时有v
2
2a1
= L
2 ,其中L=72m,解得背包掉落时人和滑板速度的大小
v =12m/ s
背包掉落在沙坡上瞬间的速度大小也为v =12m/ s
(2) 设背包质量为m,背包掉落后做匀减速直线运动,根据牛顿第二定律有
f ′ −mgsinθ =ma2
其中f ′ =0.75mg,解得a2=3m/ s
2
背包掉落后在沙坡上滑动的距离x = 0−v
2
−2a2
=24 m
总结归纳
解决动力学两类基本问题的思路
考点三 动力学与运动学图像问题
1.常见运动学图像
第17页
斜率k

面积
图像交点
x−t图
像
Δ x
Δt = v

—
表示相遇
v −t图
像
Δv
Δt =a

位移x
不表示相遇,表示此时速度相等,往往
是距离最大或最小的临界点
a−t图
像
—
速度变化量
Δv
表示此时加速度相等
2.匀变速直线运动的四种非常规图像
x−t
2
 图像
对比x = 1
2 at
2,可知图像的斜率为1
2 a
x
t
2 −1
t
 图像
由公式x = v0t + 1
2 at
2可得x
t
2 = v0⋅1
t + 1
2 a
可知图像斜率为初速度v0,纵截距为a
2,即
加速度的一半
x
t −t
 图像
由x = v0t + 1
2 at
2可得x
t = v0+ 1
2 at,对比可知
图像的斜率为1
2 a,纵截距为初速度
v
2−x图像
对比v
2= v0
2+2ax可知,纵截距为v0
2,图像的
斜率为2a
3.动力学图像
F −t
 图
像
分段求加速度,利用运动学公式求解
F −x
 图
像
分段求加速度,利用运动学公式求解
a−F
 图
像
根据牛顿第二定律列式,再变换成a−F关系
例如:如图所示,F −μmg=ma,a= F
m −μg,斜率为1
m,纵截距为−μg
第18页
例6 (2025· 黑吉辽蒙卷·10,6 分)多选 如图(a),倾角为θ 的足够长斜面
放置在粗糙水平面上。质量相等的小物块甲、乙同时以初速度v0沿斜面下滑,
甲、乙与斜面的动摩擦因数分别为μ1、μ2,整个过程中斜面相对地面静止。甲
和乙的位置x与时间t的关系曲线如图(b)所示,两条曲线均为抛物线,乙的
x−t曲线在t =t0时切线斜率为0,则(  )
图(a)
图(b)
A. μ1+ μ2=2tanθ
B. t =t0时,甲的速度大小为3 v0
C. t =t0之前,地面对斜面的摩擦力方向向左
D. t =t0之后,地面对斜面的摩擦力方向向左
【答案】AD
【解析】甲、乙的x−t曲线均为抛物线,说明甲、乙的运动均为匀变速直线运
动,乙的x−t曲线在t =t0时切线斜率为0,则t =t0时乙的速度为0,对乙有
x0= v0+0
2
t0,对甲有3 x0= v0+ v
2
t0,解得v =2v0,B错误;对甲有v = v0+a1t0,
mgsinθ−μ1mgcosθ =ma1,对乙有0= v0−a2t0,μ2mgcosθ−mgsinθ =ma2,解得
a1=a2,μ1+ μ2=2tanθ ,A正确;t =t0之前,甲做加速运动,乙做减速运动,且
加速度大小a1=a2,以斜面、甲和乙三者组成的整体为研究对象,则整体加速度
为零,则地面对斜面无摩擦力,C错误;t =t0之后,甲继续加速下滑,乙停止运
动,则地面对斜面的摩擦力方向向左,D正确。
例7 (2025·广东佛山模拟)如图甲所示,一物块(可视为质点)从倾角θ =30
∘
的足够长斜面上滑下,物块运动的x
t
2 −1
t 图像如图乙所示,重力加速度取
g=10m/ s
2,下列说法正确的是(  )
第19页
甲
乙
A. 物块的加速度大小为2m/ s
2
B. 物块的初速度为零
C. 物块与斜面间的动摩擦因数为√3
15
D. 前2s内物块的平均速度大小为5m/ s
【答案】C
【解析】由运动学公式x = v0t + 1
2 at
2整理可得x
t
2 = v0⋅1
t + a
2,由题图乙可知
v0=2m/ s,a
2 =2m/ s
2,解得a= 4 m/ s
2,所以物块在斜面上做初速度大小为
2m/ s的匀加速直线运动,A、B错误;由牛顿第二定律得
mgsinθ−μmgcosθ =ma,解得μ= √3
15 ,C正确;第2s末的速度大小为
v = v0+at =10m/ s,那么前2s内物块的平均速度大小为v = v0+ v
2
=6m/ s,D错误。
微专题1 板块模型和传送带模型中的动力学问题
一、传送带模型中的动力学问题
第20页
例1 (2025·河北模拟预测)多选 如图所示,传送带以恒定速度v1匀速运行。
在t =0时刻,将一物块放置于传送带的左端,物块初始时具有向右的速度v2,并
受到一个向左的恒力F作用。在t =t0时刻,物块离开传送带。根据以上条件,下
列描述物块速度随时间变化关系的图像可能正确的是(  )
A.
B.
第21页
C.
D.
【答案】BC
【解析】若v2<v1,且F < μmg,则μmg−F =ma1,物块加速运动,当速度达到v1
后,与传送带一起匀速运动,直到离开传送带(也可能加速过程中就离开传送
带),故B正确。若v2<v1,且F > μmg,则物块先匀减速到速度为零,再反向加
速到离开传送带(也可能减速过程中就离开传送带);若v2>v1,且F < μmg,
则物块先匀减速至v1,然后与传送带一起匀速运动,直到离开传送带(有可能
减速过程中就离开传送带);若v2>v1,且F > μmg,初始满足F + μmg=ma2,当
速度减至v1以后,满足F −μmg=ma3,以a3先减速到零再返回,直到离开传送带
(也可能减速过程中就离开传送带),故C正确,A、D错误。
例2 (2025·山东临沂三模)如图所示,一传送带与水平面间的夹角为θ ,在
电动机的带动下,传送带以速度v沿顺时针方向稳定运行。现有一物块(视为质
点)从传送带的底端以速度v0冲上传送带,v0>v
①,当物块运动到传送带的顶端
时速度刚好为0
②,物块与传送带之间的动摩擦因数为μ ,物块的质量为m,重
力加速度为g,下列说法正确的是(  )
A. μ 与θ 之间的关系为μ= tanθ
B. 物块在做减速运动的过程中加速度保持不变
C. 物块的速度达到v前后,加速度的大小之差为2 μgcosθ
D. 物块的速度达到v前,在传送带上的划痕长度等于物块位移大小的一半
【答案】C
【解析】根据题意可知,物块与传送带速度相等后继续向上减速,则有
μmgcosθ<mgsinθ ,可得μ<tanθ ,故A错误;因为v0>v,所以物块与传送带
速度相等之前,物块受到的滑动摩擦力沿斜面向下,加速度方向沿斜面向下,
大小为a1= mgsinθ+ μmgcosθ
m
= gsinθ+ μgcosθ ,物块与传送带速度相等之后,
第22页
物块受到的滑动摩擦力沿斜面向上,加速度方向沿斜面向下,大小为
a2= mgsinθ−μmgcosθ
m
= gsinθ−μgcosθ<a1,故B错误;物块与传送带共速前后,
加速度的大小之差为a1−a2=2 μgcosθ ,故C正确;设物块从冲上传送带到与传
送带速度相等的过程所用时间为t,此过程物块的位移为x物= v + v0
2
t,传送带的
位移为x传= vt,可知此过程物块在传送带上的划痕长度为Δ x = x物−x传= v0−v
2
t,
若满足Δ x = 1
2 x物,则有v0=3 v,由于v0不一定等于3 v,则共速前物块在传送带
上的划痕长度不一定等于物块位移大小的一半,故D错误。
审题突破
审题关
键
由①可知物块的初速度大于传送带的速度,分析物块的受力;
由②可知当物块和传送带共速后依然做匀减速运动,摩擦力的方向发
生突变
模型建
构
牛顿第二定律的应用——传送带模型
方法突
破
(1)隔离法的应用,对物块受力分析,求物块的加速度;
(2)临界问题,当物块与传送带共速时,判断摩擦力的方向,求物
块的加速度;
(3)根据相对运动,利用运动学公式求划痕的长度
二、板块模型中的动力学问题
第23页
例3 如图所示,一足够长的质量为M =10kg的长木板在光滑水平面上以3m/ s的
速度向右行驶。某时刻轻放一质量m=2.0kg的小黑煤块在长木板右端(小黑煤
块视为质点且初速度为零),同时给长木板施加一个F =14 N的向右水平恒力,
煤块与长木板间动摩擦因数μ=0.20,取g=10m/ s
2,则下列说法正确的是
(  )
A. 煤块在整个运动过程中先做匀加速直线运动再做匀速直线运动
B. 煤块放在长木板上后,长木板一直做加速度不变的加速运动
C. 煤块在4 s内前进的位移为9m
D. 煤块最终在长木板上留下的痕迹长度为4.5m
【答案】D
【解析】对煤块,根据牛顿第二定律,有μmg=ma1,可得煤块向右运动的加速
度大小a1= μg =2m/ s
2,对长木板,根据牛顿第二定律,有F −μmg= M a2,解得
长木板向右运动的加速度大小a2=1m/ s
2,经过t时间两者共速,有v0+a2t =a1t,
解得t =3 s,共速后两者一起以相同的加速度向右加速,根据牛顿第二定律,有
第24页
F =( M +m)a3,解得a3= 7
6 m/ s
2,故A、B错误;在t =3 s时,煤块向右运动的位
移大小x1= 1
2 a1t
2=9m,长木板向右运动的位移大小为x2= v0t + 1
2 a2t
2=13.5m,
煤块相对长木板向左的位移大小为x = x2−x1= 4.5m,故C错误,D正确。
拓展
(1) 若不施加恒力F,求煤块和木板的最终速度大小。
(2) 若煤块和木板达到共速后,要使煤块和木板间仍发生相对滑动,且最大
静摩擦力等于滑动摩擦力,拉力F应大于什么值?
【答案】(1) 见解析
(2) 24 N
【解析】
(1) 解法一:若不施加恒力,煤块的加速度大小a1= μg =2m/ s
2,木板的加速
度大小a′2= μmg
M =0.4 m/ s
2,共速时的速度大小v共= v0−a′2t ′ =a1t ′,解得
t ′ =1.25 s,v共=2.5m/ s。
解法二:由于水平面光滑,煤块和木板组成的系统动量守恒,由动量守恒定律
可得M v0=( M +m)v共,解得v共=2.5m/ s。
(2) 煤块和木板共速后恰好不发生相对滑动时,静摩擦力达到最大值,设此
时的加速度为a,根据牛顿第二定律,对煤块有μmg=ma,对煤块和木板整体有
F =(m+ M )a,联立解得F =24 N,即共速后若煤块和木板仍发生相对滑动,拉
力应大于24 N。
例4 (2024· 黑吉辽卷·10,6 分)多选 一足够长木板置于水平地面上,二者
间的动摩擦因数为μ ,t =0时,木板在水平恒力作用下,由静止开始向右运动。
某时刻,一小物块以与木板等大、反向的速度从右端滑上木板。已知t =0到
t = 4 t0的时间内,木板速度v随时间t变化的图像如图所示,其中g为重力加速度
大小。t = 4t0时刻,小物块和木板的速度相同。下列说法正确的是 (  )
A. 小物块在t =3t0时刻滑上木板
B. 小物块和木板间的动摩擦因数为2 μ
第25页
C. 小物块与木板的质量比为3:4
D. t = 4 t0之后小物块和木板一起做匀速运动
【答案】ABD
【解析】v −t图像的斜率表示加速度,可知t =3t0时刻木板的加速度发生改变,
故小物块在t =3t0时刻滑上木板,故A正确;结合图像可知t =3t0时刻,木板的
速度为v0= 3
2 μgt0,设小物块与木板间的动摩擦因数为μ0,由题意可知物块刚滑
上木板时的速度为v1=−3
2 μgt0,负号表示方向水平向左,物块在木板上滑动的
加速度为a0= μ0mg
m
= μ0 g,经过t0时间物块与木板共速,此时速度大小为
v共= 1
2 μgt0,方向水平向右,v共−v1=a0t0,解得μ0=2 μ ,故B正确;设木板质
量为M,物块质量为m,根据图像可知物块未滑上木板时,木板的加速度为
a=
1
2 μgt0
t0
= 1
2 μg,故可得F −μMg = Ma,解得F = 3
2 μMg,根据图像可知物块滑
上木板后木板的加速度为a′ =
1
2 μgt0−3
2 μgt0
t0
=−μg,对木板,由牛顿第二定律
得F −μ(m+ M )g−μ0mg= Ma′,解得m
M = 1
2,故C错误;假设t = 4 t0之后小物块
和木板一起共速运动,对整体有F −μ(m+ M )g=0,故可知此时整体处于平衡状
态,假设成立,即t = 4 t0之后小物块和木板一起做匀速运动,故D正确。
第3 讲 力与曲线运动
考点一 运动的合成与分解
合运动性质和轨迹的判断
(1)若合力方向与初速度的方向在同一直线上,则为直线运动。
(2)若合力方向与初速度的方向不在同一直线上,则为曲线运动,且合力指向
轨迹曲线的凹侧,运动轨迹一定在合力方向和速度方向之间。
例1 (2025·湖南卷·2,4 分)如图,物块以某一初速度滑上足够长的固定光滑
斜面,物块的水平位移、竖直位移、水平速度、竖直速度分别用x、y、v x、v y
表示,物块向上运动过程中,下列图像可能正确的是(  )
第26页
A.
B.
C.
D.
【答案】C
【解析】物块沿光滑斜面做匀减速直线运动,速度随时间均匀变化,根据
v
2−v0
2=2ax可知速度的二次方与位移成线性关系,速度与位移不是一次函数关
系,故可快速判断A、B、D错误,C正确。
例2 (2025·安徽安庆模拟)在某次洪灾中,由于河水突然猛涨,河水流速短
时间内异常增加,救援部队快速响应,利用救援艇成功救出被困对岸的群众。
假定该河流两岸平行宽度为d =60m,某段时间河水流速恒为v1=5m/ s,救援艇
在静水中的速度v2大小恒定,救援艇以最短位移渡河时,位移大小为100m,
sin37
∘=0.6。下列说法正确的是(  )
A. 救援艇在静水中的速度v2= 4 m/ s
B. 救援艇以最短位移渡河时,船头与上游河岸夹角为53
∘
C. 救援艇最短渡河时间为15 s
D. 救援艇船头垂直河岸时,到达对岸的位置位于出发点正对岸下游的80m处
【答案】B
【解析】当救援艇以最短位移渡河时,位移大小为100m>d =60m,故v1>v2,
此时v合和v2垂直,需要船头朝向河岸上游,设船头朝向与河岸上游夹角为θ ,
有cosθ = v2
v1,根据几何关系有cosθ = 60
100 = 3
5,解得θ =53
∘ ,v2=3m/ s,故A错
误,B正确;当船头垂直河岸时,渡河时间最短,t = d
v2
=20 s,沿水流方向的位
移x = v1t =100m,到达对岸的位置位于出发点正对岸下游的100m处,故C、D
错误。
总结归纳
小船渡河问题的分析思路
第27页
例3 (2025·山西模拟预测)如图所示为拍电影时吊威亚的情境示意图。工作
人员B向左运动,用绕过定滑轮的轻绳将演员A竖直向上吊起,定滑轮两边轻绳
的夹角为θ ,A运动的速度大小为v A,B运动的速度大小为vB,当θ =60
∘ 时,下
列关系正确的是(  )
A. v A = 1
2 vB
B. v A = √3
2 vB
C. vB= 1
2 v A
D. vB= √3
2 v A
【答案】B
【解析】将B的速度分解为沿轻绳和垂直轻绳方向的分速度,则A的速度等于B
沿轻绳方向的速度,因此有v A = vBsinθ = √3
2 vB,故选B。
总结归纳
关联速度问题的常用解题方法
把物体的实际速度分解为垂直于绳(杆)和沿着绳(杆)的两个分量,根
据沿绳(杆)方向的分速度大小相等求解。常见的模型如图所示。
第28页
甲
乙
丙
丁
考点二 抛体运动问题
1.平抛运动及研究方法
2.斜抛运动及研究方法
性质
斜抛运动是加速度为g的匀变速曲线运动,运动轨迹是抛物线
第29页
研究方法
运动的合成与分解、逆向思维法
基本规律(以
斜上抛运动为
例)
(1)水平方向:v0 x = v0cosθ ,F合x =0;x = v0t cosθ 。
(2)竖直方向:v0 y = v0sinθ ,F合y =mg;y = v0t sinθ−1
2 gt
2
例4 (2025·云南卷·3,4 分)如图所示,某同学将两颗鸟食从O点水平抛出,
两只小鸟分别在空中的M点和N点同时接到鸟食。鸟食的运动视为平抛运动,
两运动轨迹在同一竖直平面内,则(  )
A. 两颗鸟食同时抛出
B. 在N点接到的鸟食后抛出
C. 两颗鸟食平抛的初速度相同
D. 在M点接到的鸟食平抛的初速度较大
【答案】D
【解析】由题图可知,两平抛运动的高度关系为hOM <hON,鸟食在竖直方向做
自由落体运动,根据h= 1
2 gt
2可得出tOM <tON,所以在N点被接到的鸟食先抛出,
A、B错误;在题图中过M点作一条竖直方向的辅助线与轨迹ON相交于N ′点,
因hOM <hON ′,所以tOM <tON ′,鸟食在水平方向做匀速直线运动,根据x = v0t知,
xOM = xON ′,tOM <tON ′,所以v0OM >v0ON ′,即v0OM >v0ON,在M点接到的鸟食平抛
的初速度较大,C错误,D正确。
例5 (2024·山东卷·12,4 分)多选 如图所示,工程队向峡谷对岸平台抛射
重物,初速度v0大小为20m/ s,与水平方向的夹角为30
∘①,抛出点P和落点Q的
连线与水平方向夹角为30
∘②,重力加速度大小取10m/ s
2,忽略空气阻力。重物
在此运动过程中,下列说法正确的是(  )
第30页
A. 运动时间为2√3 s
B. 落地速度与水平方向夹角为60
∘
C. 离PQ连线的最远距离为10m
D. 轨迹最高点与落点的高度差为45m
【答案】BD
【解析】将初速度分解为沿PQ方向的分速度v1和垂直PQ方向的分速度v2,则有
v1= v0cos60
∘=10m/ s,v2= v0sin 60
∘=10√3m/ s,将重力加速度分解为沿PQ方
向的分加速度a1和垂直PQ方向的分加速度a2,则有a1= gsin30
∘=5m/ s
2,
a2= gcos30
∘=5√3m/ s
2,垂直PQ方向根据对称性可得重物运动时间为
t =2× v2
a2
= 4 s,重物离PQ连线的最远距离为dmax = v2
2
2a2
=10√3m,故A、C错误;
重物落地时的竖直分速度大小为v y =−v0sin30
∘+gt=30m/ s,则落地速度与水
平方向夹角的正切值为tanθ = v y
v x
=
v y
v0cos30
∘=√3,可得θ =60
∘ ,故B正确;从抛
出点到最高点所用时间为t1= v0sin30
∘
g
=1s,则从最高点到落点所用时间为
t2=t −t1=3 s,轨迹最高点与落点的高度差为h= 1
2 gt2
2= 45m,故D正确。
审题突破
审题
关键
由①可知重物做斜抛运动。
由②可知位移的方向
模型
建构
斜抛运动模型
方法
突破
(1)分析运动时间和离PQ 连线的最远距离时最好将合运动分解成沿PQ
方向和垂直PQ
 方向的两个分运动,结合对称性进行研究。
(2)分析落地速度方向时最好将合运动分解成水平方向和竖直方向的两
第31页
个分运动进行研究。
(3)分析轨迹最高点与落点的高度差时最好将斜抛运动拆成平抛运动和
逆向平抛运动进行研究
例6 (2025·河南郑州模拟)多选 如图所示,在竖直平面直角坐标系xOy中,
t =0时,质量m=0.5kg的小球从坐标原点O处,以初速度v0=√3m/ s斜向右上方
抛出,同时受到大小为5 N的风力作用(虚线箭头为风力方向,与v0的夹角为
30
∘ ,且与x轴正方向的夹角也为30
∘),重力加速度g取10m/ s
2。下列说法正
确的是(  )
A. 小球的加速度先增大后减小
B. 小球在t =0.6 s时再次经过x轴
C. 小球的重力势能一直减小
D. 小球的动能一直增大
【答案】BD
【解析】由题意和几何知识可知小球受到的合力大小为F =5 N,方向与初速度
的方向垂直,小球做类平抛运动,小球的加速度不变,故A错误;小球再次经
过x轴时,沿初速度方向的位移和垂直初速度方向的位移的关系为
v0t
1
2 at
2 = tan30
∘

,又a= F
m =10m/ s
2,解得t =0.6 s,故B正确;小球做类平抛运动,小球的高度
先增大后减少,重力势能先增加后减少,故C错误;小球做类平抛运动,速度
一直在增加,动能一直增大,故D正确。
总结归纳
如果物体受到的合力恒定,当物体的初速度方向与合力方向垂直时,物体
做类平抛运动;当物体的初速度方向与合力方向成锐角时,物体做类斜抛运动。
处理方法与平抛运动和斜抛运动的处理方法相同,采用化曲为直思想,沿两个
相互垂直的方向分解加速度和速度。
考点三 圆周运动问题
1.解决圆周运动问题的基本思路
第32页
2.圆周运动的几种临界情况
(1)物体相对滑动的临界:摩擦力达到最大值。
(2)两物体分离的临界:F N =0。
(3)绳恰好绷紧:FT =0;绳恰好断裂:FT为绳子所能承受的最大拉力。
3.常见的圆周运动及临界条件
项目
动力学方程
临界情况
水平转盘上的物
体
F f =mω
2r

恰好滑动
F f = μmg =mω
2r

倾斜转盘上的物
体
最高点
mgsinθ± Ff =mω
2r

最低点
F f −mgsinθ =mω
2r

恰好通过最低点
Ff = μmgcosθ
轻绳模型
最高点
FT +mg=m v
2
r

恰好通过最高点,绳的
拉力恰好为0
轻杆模型
最高点
mg± F =m v
2
r

恰好通过最高点,杆对
小球的力等于小球重
力,方向竖直向上
带电小球在叠加
场中的圆周运动
(等效法)
关注六个位置的动力学方程(最高
点、最低点、等效最高点、等效最
低点、最左边和最右边)
恰好通过等效最高点;
恰好做完整的圆周运动
例7 (2025·山东卷·4,3 分)某同学用不可伸长的细线系一个质量为0.1kg的
发光小球,让小球在竖直面内绕一固定点做半径为0.6m的圆周运动。在小球经
过最低点附近时拍摄了一张照片,曝光时间为1
50 s。由于小球运动,在照片上
第33页
留下了一条长度约为半径1
5的圆弧形径迹。根据以上数据估算小球在最低点时
细线的拉力大小为(  )
A. 11 N
B. 9 N
C. 7 N
D. 5 N
【答案】C
【解析】根据题意,在t = 1
50 s=0.02s的曝光时间里小球在照片上留下了一条长
度为x = 1
5 r = 1
5 ×0.6m=0.12m的圆弧形径迹,则小球的线速度
v = x
t = 0.12
0.02 m/ s=6m/ s,根据牛顿第二定律,小球在最低点满足T −mg =m v
2
r ,
代入数据得T =7 N,C正确。
例8 (2025·广东卷·8,6 分)多选 将可视为质点的小球沿光滑冰坑内壁推出,
使小球在水平面内做匀速圆周运动,如图所示。已知圆周运动半径R为0.4 m,
小球所在位置处的切面与水平面夹角θ 为45
∘ ,小球质量为0.1kg,重力加速度
g取10m/ s
2。关于该小球,下列说法正确的是(  )
A. 角速度为5rad / s
B. 线速度大小为4 m/ s
C. 向心加速度大小为10m/ s
2
D. 所受支持力大小为1 N
【答案】AC
【解析】对小球受力分析如图所示。由牛顿第二定律可得
F合=mg tan 45
∘=mω
2 R =m v
2
R =man,F N =
mg
cos 45
∘=√2 N,D错误;由上述分析可
得该小球的向心加速度大小an= mg tan 45
∘
m
=10m/ s
2,C正确;角速度
ω=√
an
R =5rad / s,A正确;线速度大小v =ωR =2m/ s,B错误。
例9 (2025·河北石家庄一模)如图1 所示,一细线一端系住一小球,另一端
固定在一竖直细杆上,小球以一定大小的速度随着细杆在水平面内做匀速圆周
第34页
运动,细线便在空中划出一个圆锥面,这样的模型叫“圆锥摆”。圆锥摆是研
究水平面内质点做匀速圆周运动动力学关系的典型特例。小球(可视为质点)
质量为m,细线AC长度为L,重力加速度为g,sin37
∘=0.6。
图1
图2
图3
(1) 紧贴着小球运动的水平面加一光滑平板,使小球在板上做匀速圆周运动,
此时细线与竖直方向所成夹角为θ ,如图2 所示,当小球的角速度ω 大于某一
值ω1时,小球将脱离平板,求ω1的大小;
(2) 撤去光滑平板,再用一根细线一端系在该小球上,另一端固定在细杆上
的B点,且当两条细线均伸直时,如图3 所示,各部分长度之比
| AB|:| AC |:|BC |=5:4:3,则当小球以ω2=√
2g
√3 L匀速转动时,两细线对小球
的拉力分别为多大。
【答案】(1) √
g
Lcosθ
(2) 见解析
【解析】
(1) 当平板对小球支持力为零时,小球恰好脱离平板,此时重力和细线拉力
的合力提供向心力,根据牛顿第二定律得
mg tanθ =mω1
2 Lsinθ

解得ω1=√
g
Lcosθ
(2) 当细线BC恰好伸直时,由几何关系得,AC与竖直方向所成夹角为37
∘ ,
同理可得,此时小球的角速度为
ω0=√
g
Lcos37
∘=√
5 g
4 L >ω2

则ω2=√
2 g
√3 L时细线BC未伸直,即T BC =0
设此时细线AC与竖直方向的夹角为β ,由(1)中分析可得
第35页
ω2=√
g
Lcos β

解得 cos β =
g
Lω2
2 = √3
2
根据平衡条件得T AC = mg
cos β = 2√3
3
mg
第4 讲 万有引力与航天
考点一 开普勒行星运动定律与万有引力定律的应用
1.开普勒行星运动定律理解
(1)由开普勒第二定律可得1
2 Δl1r1= 1
2 Δl2r2,1
2 v1⋅Δt ⋅r1= 1
2 v2⋅Δt ⋅r2,解得
v1
v2
= r2
r1,可知近日点速度最大,远日点速度最小。
(2)开普勒第三定律a
3
T
2 =k中,k值只与中心天体的质量有关,不同的中心天体
k值不同,且该定律只能用在中心天体相同的星体之间。
(3)运行过程中行星的机械能守恒,即Ek 1+ E p1= Ek 2+ E p2。
2.天体质量和密度的计算
3.分析卫星运动的两条思路
在地
面附
近静
止
忽略自转:G Mm
R
2 =mg,故GM = g R
2(黄金代换式)
考虑自转
两极:G Mm
R
2 =mg
赤道:G Mm
R
2 =m g0+mω
2 R
第36页
(天
体)
卫星
在圆
轨道
上运
行
G Mm
r
2 = Fn={
man→an= GM
r
2 →an∝1
r
2
m v
2
r →v =√
GM
r
→v ∝1
√r
mω
2r →ω=√
GM
r
3 →ω∝1
√r
3
m 4 π
2
T
2 r →T =√
4 π
2r
3
GM →T ∝√r
3
“高轨低速大周期”
例1 (2025·安徽卷·9,5 分)多选 2025 年4 月,我国已成功构建国际首个
基于DRO(远距离逆行轨道)的地月空间三星星座,DRO具有“低能进入、稳
定停泊、机动转移”的特点。若卫星甲从DRO变轨进入环月椭圆轨道,该轨道
的近月点和远月点距月球表面的高度分别为a和b,卫星的运行周期为T;卫星乙
从DRO变轨进入半径为r的环月圆形轨道,周期也为T。月球的质量为M,半径
为R,引力常量为G。假设只考虑月球对甲、乙的引力,则(  )
A. r = a+b+ R
2
B. r = a+b
2
+ R
C. M = 4 π
2r
3
GT
2
D. M = 4 π
2 R
3
GT
2
【答案】BC
【解析】卫星甲与卫星乙运行的周期相等,根据开普勒第三定律a
3
T
2 =k,可知椭
圆轨道的半长轴与圆轨道的半径相等,即r = a+b+2 R
2
,A错误,B正确。只考
虑月球对甲、乙的引力,对卫星乙有GMm
r
2
=m 4 π
2
T
2 r,可得月球的质量
M = 4 π
2r
3
GT
2 ,C正确,D错误。
例2 (2025·河南卷·3,4 分)2024 年天文学家报道了他们新发现的一颗类地
行星Gliese12b,它绕其母恒星的运动可视为匀速圆周运动。已知Gliese12b轨
道半径约为日地距离的1
14,其母恒星质量约为太阳质量的2
7,则Gliese12b绕其
母恒星的运动周期约为(  )
A. 13 天
B. 27 天
C. 64 天
D. 128 天
【答案】A
第37页
【解析】由万有引力提供向心力及牛顿第二定律得G Mm
r
2 =m 4 π
2
T
2 r,所以
T =2π√
r
3
GM ,故有T ∝√
r
3
M ,设该类地行星和地球的公转周期分别为T 1,T 2,
则T 1
T 2
=√
r1
3
r2
3 ⋅M 2
M 1
= 1
28,又T 2=365天,故T 1≈13天,A正确。
例3 (2025·广东卷·5,4 分)一颗绕太阳运行的小行星,其轨道近日点和远日
点到太阳的距离分别约为地球到太阳距离的5 倍和7 倍。关于该小行星,下列
说法正确的是 (  )
A. 公转周期约为6 年
B. 从远日点到近日点所受太阳引力大小逐渐减小
C. 从远日点到近日点线速度大小逐渐减小
D. 在近日点加速度大小约为地球公转加速度的1
25
【答案】D
【解析】根据题意,该小行星绕太阳运行的椭圆轨道的半长轴a= 5r +7r
2
=6r,
根据开普勒第三定律,可得r
3
T
2 = a
3
T 1
2,其中r为地球绕太阳做圆周运动的半径,T
为地球绕太阳做圆周运动的周期且T =1年,可得T 1=6√6 年,A错误;从远日
点到近日点,小行星离太阳越来越近,所受太阳引力逐渐增大,B错误;根据
开普勒第二定律,行星与太阳的连线在相同时间内扫过的面积相等,则从远日
点到近日点,小行星的线速度逐渐增大,C错误;根据牛顿第二定律可知,小
行星在近日点满足ma= GMm
(5r )
2 = GMm
25r
2 ,则有a= GM
25r
2,同理地球公转的加速度
a′ = GM
r
2 ,则在近日点小行星的加速度为地球公转加速度的1
25,D正确。
考点二 天体运动 卫星
1.卫星的发射及变轨
卫
星
的
发
射
第一宇宙速度:v =√
GM
R =√gR =7.9km/ s,是最小发射速度和最大环绕速
度,等于近地卫星的运行速度;不同的星球g、R不同,第一宇宙速度不同
第38页
卫
星
的
变
轨
(1)由低轨变高轨,瞬时点火加速,稳定在高轨道上时速度变小、动能
变小、机械能变大;由高轨变低轨,反之。
(2)卫星经过两个轨道的相切点,加速度相等,外轨道的速度大于内轨
道的速度。
(3)根据开普勒第三定律可知,半径(或半长轴)越大,周期越长
2.两种特殊卫星
卫星
特点
地球同步
卫星
(1)周期与地球自转周期相等,T =24 h。
(2)高度固定不变,h=3.6×10
7m。
(3)运行速率约为v =3.1km/ s
近地卫星(1)轨道半径r = R(地球半径);
(2)运行速度等于第一宇宙速度v =7.9km/ s(人造地球卫星的最大
圆轨道运行速度);
(3)T =85min(人造地球卫星的最小周期)
例4 (2025·陕西西安三模)如图所示,O处为地心,卫星1 环绕地球做匀速圆
周运动,卫星2 环绕地球运行的轨道为椭圆,两轨道在同一平面内。已知圆轨
道的直径等于椭圆轨道的长轴,且地心位于椭圆轨道的一个焦点上,引力常量
为G,地球的质量为M,卫星1 的轨道半径为R,卫星1 的运行速率为v0,
OQ =1.5 R。下列说法正确的是(  )
A. 卫星1 的运行周期大于卫星2 的运行周期
B. 如果卫星1 的加速度大小为a,卫星2 在P点的加速度大小为aP,则a>aP
C. 卫星2 在Q点的速度大小vQ=√
2GM
3 R
D. 卫星2 在P、Q点的速率与卫星1 的速率大小关系为v P>v0>vQ
【答案】D
第39页
【解析】根据开普勒第三定律a
3
T
2 =k,由于卫星1 的轨道半径等于卫星2 的轨道
半长轴,所以卫星1 的运行周期等于卫星2 的运行周期,故A错误;根据
G Mm
r
2 =ma,解得a=G M
r
2 ,由于P点距离中心天体较近,所以a<aP,故B错误;
若卫星2 在OQ为半径的轨道上做匀速圆周运动,根据万有引力提供向心力,有
G
Mm
(1.5 R)
2 =m
v
2
1.5 R,解得v =√
2GM
3 R ,由于卫星2 在Q点减速做近心运动才能变
轨到题图中的椭圆轨道,所以vQ<√
2GM
3 R ,故C错误;若卫星2 在P点做半径为
0.5 R的圆周运动,根据v =√
GM
r ,易知卫星2 在P点的速度v1大于v0,由于卫星
2 在圆轨道的P点加速做离心运动才能变轨到题图中的椭圆轨道,则有v P>v1>v0,
同理根据v =√
GM
r ,结合C项分析可判断v0>√
2GM
3 R >vQ,综合以上可知
v P>v0>vQ,故D正确。
例5 (2025·重庆育才中学二模)2025 年4 月24 日,长征二号F遥二十运载火
箭发射成功,完成了中国载人航天史上的第六次“太空会师”。空间站绕地球
的运动可以看作匀速圆周运动,已知空间站离地面高度为h(约为400km),地
球半径为R(约为6400km),地球表面的重力加速度为g,引力常量为G,则(
)
A. 悬浮在空间站内的物体,不受重力的作用
B. 根据已知信息可以求得地球的平均密度为
3 g
4 π G( R+h)
C. 空间站运行的线速度与第一宇宙速度之比约为4:√17
D. 空间站的向心加速度小于赤道上物体随地球自转的向心加速度
【答案】C
【解析】悬浮在空间站内的物体,受万有引力作用,即受到重力作用,A错误;
地球的平均密度为ρ=
M
4
3 π R
3,在地面附近,万有引力近似等于重力,则有
G Mm
R
2 =mg,联立解得ρ=
3 g
4 π GR,B错误;根据万有引力提供向心力,则有
G Mm
r
2 =m v
2
r ,解得v =√
GM
r ,所以空间站运行的线速度与第一宇宙速度之比为
第40页
v空
v1
=√
R
R+h ≈
4
√17,C正确;根据G Mm
r
2 =ma,解得a= GM
r
2 ,可知空间站的向心
加速度大于静止卫星的向心加速度,根据a=ω
2r可知,静止卫星的向心加速度
大于赤道上物体随地球自转的向心加速度,所以空间站的向心加速度大于赤道
上物体随地球自转的向心加速度,D错误。
例6 (2025·天津一模)近似计算地月系统时可以认为月球绕着地球做匀速圆
周运动,如图甲所示,月球绕地球运动的周期为T 1。为了更精准测量地月系统,
认为地月系统是一个双星系统,如图乙所示,在相互之间的万有引力作用下,
绕连线上的O点做匀速圆周运动,月球绕O点运动的周期为T 2。若地球、月球质
量分别为m地、m月,两球心相距为r,地球半径为R,引力常量为G,下列说法
正确的是(  )
甲
乙
A. 图甲中,地球的密度可表示为
3 π
GT 1
2
B. 图甲中月球绕地球运动的周期T 1等于图乙中月球绕O点运动的周期T 2
C. 图乙中O点到地心距离为
m月
m地+m月
r
D. 图乙中地月转动的角速度与地月质量之和成正比
【答案】C
【解析】图甲中,根据万有引力提供向心力
G m地m月
r
2
=m月
4 π
2
T 1
2 r,已知地球的
半径为R,地球的体积为V = 4
3 π R
3,则地球密度为ρ= m地
V = 3 π r
3
GT 1
2 R
3,故A错误;
由A项分析可得图甲中月球绕地球运动的周期为T 1=2π√
r
3
G m地
,图乙中地月系
统是一个双星系统,设O点到地心距离为r1,到月球球心距离为r2,则
Gm地m月
r
2
=m月4 π
2
T 2
2 r2=m地4 π
2
T 2
2 r1,可得m月r2=m地r1,且r2+r1=r,解得
第41页
r1=
m月
m地+m月
r、r2=
m地
m地+m月
r、T 2=2π√
r
3
G(m地+m月),则
ω2= 2π
T 2
=√
G(m地+m月)
r
3
,故B、D错误,C正确。
例7 (2025·四川卷·6,4 分)某人造地球卫星运行轨道与赤道共面,绕行方向
与地球自转方向相同。该卫星持续发射信号,位于赤道的某观测站接收到的信
号强度随时间变化的规律如图所示,T为地球自转周期。已知该卫星的运动可
视为匀速圆周运动,地球质量为M,引力常量为G。则该卫星轨道半径为
(  )
A.
3√
GM T
2
36 π
2
B.
3√
GM T
2
16 π
2
C.
3√
GM T
2
4 π
2
D.
3√
9GM T
2
4 π
2
【答案】A
【解析】卫星和观测站相距最近时开始计时,卫星比观测站多转一整圈时,二
者再次相距最近,有θ卫星−θ观测站=2π ,由θ = 2π
T t,可得
t
T 卫星
−t
T =1,由题图
知t = T
2 ,解得T 卫星= T
3 ,由GMm
r
2
=m 4 π
2
T 卫星
2
r,解得r =
3√
GM T
2
36 π
2 ,A正确。
总结归纳
卫星追及问题中的规律(绕行方向相同)
1.相距最近到最近(或相距最远到最远):
(1)角度关系为ω1t −ω2t =n⋅2π(n=1,2,3,⋯);
(2)圈数关系为t
T 1
−t
T 2
=n(n=1,2,3,⋯),解得t = nT 1T 2
T 2−T 1
(n=1,2,3,⋯)。
2.相距最远到最近(或相距最近到最远):
ω1t −ω2t =(2n−1)π(n=1,2,3,⋯)
 或t
T 1
−t
T 2
= 2n−1
2
(n=1,2,3,⋯)。
第5 讲 机械振动与机械波
考点一 机械振动
第42页
简谐运动规律
规律
x = A sin(ωt +φ)

图像
反映同一质点在各个时刻的位移
受力
特征
回复力F =−kx,F(或a)的大小与x的大小成正比,方向相反
运动
特征
靠近平衡位置时,a、F、x都 减小,v增大;远离平衡位置时,a、F、x
都增大,v减小
能量
特征
振幅越大,能量越大。在运动过程中,动能和势能相互转化,系统的机械
能守恒
周期
性特
征
质点的位移、回复力、加速度和速度均随时间做周期性变化,变化周期就
是简谐运动的周期T;动能和势能也随时间做周期性变化,其变化周期为
T
2
对称
性特
征
关于平衡位置O对称的两点,加速度的大小、速度的大小、相对平衡位置
的位移大小相等;动能、势能相等
特例1.弹簧振子
(1)弹簧振子的周期与振幅、倾角无关,仅与弹簧的劲度系数k和振子
的质量m有关。
(2)公式:T =2π√
m
k 。
2.单摆
(1)周期T =2π√
l
g (θ<5
∘)
(2)摆球重力沿与摆线垂直方向的分力充当回复力,F =−mg
l x =−kx,
负号表示回复力F与位移x的方向相反
例1 (2025·四川卷·5,4 分)如图所示,甲、乙、丙、丁四个小球用不可伸长
的轻绳悬挂在天花板上,从左至右摆长依次增加,小球静止在纸面所示竖直平
第43页
面内。将四个小球垂直纸面向外拉起一小角度,由静止同时释放。释放后小球
都做简谐运动❑
①。当小球甲完成

 2  个周期的振动时,小球丙恰好到达与小球甲


同侧最高点,同时小球乙、丁恰好到达另一侧最高点❑
②。则(  )
A. 小球甲第一次回到释放位置时,小球丙加速度为零
B. 小球丁第一次回到平衡位置时,小球乙动能为零
C. 小球甲、乙的振动周期之比为3:4
D. 小球丙、丁的摆长之比为1:2
【答案】C
【解析】单摆模型中做简谐运动的物体加速度不可能为0,A错误;根据题图与
T =2π√
L
g 可知T 甲<T 乙<T 丙<T 丁,根据题述位置关系可得2T 甲= 3T 乙
2
=T 丙= T 丁
2 ,
解得T 乙= 4
3 T 甲,T 丙=2T 甲,T 丁= 4T 甲,小球丁第一次回到平衡位置所用时间
为1
4 T 丁= 3
4 T 乙,此时乙正好在平衡位置,小球乙动能最大,B错误;根据
T 乙= 4
3 T 甲得
T 甲
T 乙
= 3
4,C正确;根据T 丙:T 丁=1:2及T =2π√
L
g 可得
L丙
L丁
= 1
4 ,D错
误。
审题突破
审
题
关
键
由①可知四个小球做单摆运动,且摆长依次变长;
由②可知四个小球运动周期的关系
模
型
建
构
简谐运动——单摆模型
方
法
(1)根据单摆的周期公式T =2π√
L
g ,可知随着摆长变长,小球的运动周期
第44页
突
破
依次变大,通过题干可知2T 甲= 3T 乙
2
=T 丙= T 丁
2 ,进而可计算摆长之比。
(2)根据周期关系,结合简谐运动的特点,分析加速度、动能
例2 (2025·陕西商洛二模)多选 如图甲所示,竖直悬挂的弹簧振子在M、N
两点之间做简谐运动,O点为平衡位置,振子到达N点开始计时,规定竖直向
下为正方向。图乙是弹簧振子做简谐运动的x−t图像,则(  )
甲
乙
A. 弹簧振子从N点经过O点再运动到M点为一次全振动
B. 乙中的P点时刻振子的速度方向与加速度方向都沿正方向
C. 弹簧振子的振动方程为x =0.14⋅sin(π t + π
2 )m
D. 弹簧振子在前2.5 s内的路程为0.35m
【答案】BD
【解析】弹簧振子从N点经过O点再运动到M点为1
2次全振动,A错误;x−t图
线的切线斜率代表振子的速度,则P点时刻振子的速度方向为正方向,根据
a=−kx
m 可知,加速度方向沿正方向,B正确;由图乙知周期为T =2s,弹簧振子
的振幅为A =0.07m,则ω= 2π
T = πrad / s,规定竖直向下为正方向,振子到达N
点开始计时,当t =0时刻位移为0.07m,则弹簧振子的振动方程为
x =0.07sin(π t + π
2 )m,C错误;弹簧振子在前2.5 s内的路程为s= 5
4 ×4 A =0.35m,
D正确。
例3 (2025·广东汕头三模)多选 用轻质绝缘细绳悬挂带正电的小球,小球可
视为质点,如图1 所示。将装置分别放入图2 所示的匀强电场、图3 所示的匀
强磁场中。将小球从偏离竖直方向一个小角度θ(θ<5
∘)位置由静止释放,在图中
三种情况下,小球均在竖直平面内周期性往复运动,周期分别为T 1、T 2、T 3,
第45页
小球第1 次到达轨迹最低点时的速度大小分别为v1、v2、v3,拉力大小分别为F1、
F2、F3,不计空气阻力。下列说法正确的是(  )
图1
图2
图3
A. 图1 和图3 的小球在运动过程中机械能都守恒
B. 三种情况,小球运动的周期大小关系为T 2<T 1=T 3
C. 三种情况,小球第1 次到达最低点时拉力大小关系为F2> F1> F3
D. 三种情况,小球第1 次到达最低点时的速度大小关系为v1<v3<v2
【答案】ABC
【解析】由题意可知,小球第1 次到达轨迹最低点的过程中,图1 小球只有重
力做正功,机械能守恒;图2 小球除重力做正功外,电场力也做正功,小球机
械能增加;图3 小球只有重力做正功,机械能守恒,A正确。分析图1、图3 中
的小球,在相同位置时沿运动方向的受力相同,则两球运动情况相同,可知
T 1=T 3;对图2 中小球分析,电场力与重力的合力为等效重力,则其等效重力
加速度变大,由周期公式T =2π√
l
g可知小球周期变小,因此三种情况下小球运
动的周期大小关系为T 2<T 1=T 3,B正确。根据动能定理可知,三种情况,小球
第1 次到达最低点时的速度大小关系为v1= v3<v2,在最低点,对小球依次分析,
有F1−mg=m v1
2
l ,F2−mg−Eq=m v2
2
l ,F3+ F洛−mg=m v3
2
l ,可得F2> F1> F3,C
正确,D错误。
总结归纳
单摆模型的拓展
支撑面“单摆”
偏角很小时等效为单摆
第46页
复合场中的单摆
g0= g± qE
m

g0= g
斜面上的单摆
g0= gsinθ

g0= gsinθ

双线摆
小球在垂直纸面方向摆动
考点二 机械波
机械波(以简谐波为例)的综合应用
形
成
条
件
(1)波源;(2)传播介质,如空气、水等
传
播
特
点
(1)机械波传播的是振动的形式和能量,质点只在各自的平衡位置附近做
简谐运动,并不随波迁移;
(2)介质中各质点的振动周期和频率都与波源的振动周期和频率相同;
(3)一个周期内,质点完成一次全振动,通过的路程为4 A,位移为零;
(4)一个周期内,波向前传播一个波长
波
的
图
像
(1)坐标轴:横坐标表示各质点的平衡位置,纵坐标表示某时刻各质点的
位移;
第47页
(2)意义:表示在波的传播方向上,某时刻各质点离开平衡位置的位移
参
量
关
系
(1)v = λf ;(2)v = λ
T
波
的
干
涉
(1)两个振动情况相同的波源形成的波,在空间某点振动加强的条件为
Δ x =nλ(n=0,1,2,⋯),振动减弱的条件为Δ x =(2n+1) λ
2 (n=0,1,2,⋯)。两
个振动情况相反的波源形成的波,在空间某点振动加强的条件为
Δ x =(2n+1) λ
2 (n=0,1,2,⋯),振动减弱的条件为Δ x =nλ(n=0,1,2,⋯)。
(2)振动加强点的位移随时间而改变,振幅最大
波
的
多
解
问
题
由于波的周期性、波传播方向的双向性、质点振动方向的双向性造成波的
多解
波
的
特
性
干涉、衍射
例4 (2025·湖南卷·7,5 分)多选 如图,A(0,0)、B(4 ,0)、C(0,3)在xy平
面内,两波源分别置于A、B两点。t =0时,两波源从平衡位置起振,起振方向
相同且垂直于xy平面,频率均为2.5 Hz。两波源持续产生振幅相同的简谐横波,
波分别沿AC、BC方向传播,波速均为10m/ s。下列说法正确的是(  )
第48页
A. 两横波的波长均为4 m
B. t =0.4 s时,C处质点加速度为0
C. t =0.4 s时,C处质点速度不为0
D. t =0.6 s时,C处质点速度为0
【答案】AD
【解析】由v = λf 可得波长λ= v
f = 10
2.5 m= 4 m,A正确;A点波源发出的波传到C
处需要的时间t01= sAC
v = 3
10 s=0.3 s,B点波源发出的波传到C处需要的时间
t02= sBC
v = 5
10 s=0.5 s,所以t =0.4 s时,C处质点只参与了A波源传来的振动,已
经振动了0.1s,即1
4 T,所以C处质点正处于波峰或波谷,速度为0,加速度最
大,B、C错误;t =0.6 s时,A点波源发出的波已经传到C处且C处质点已经振
动了3
4 T,B点波源发出的波传到C处带动C处质点振动了1
4 T,因两波源起振方
向相同,故在t =0.6 s时C处振动减弱,因两波源持续产生振幅相同的简谐横波,
所以C处质点处于平衡位置,故此时速度、位移和加速度均为0,D正确。
例5 (2025· 陕晋青宁卷·8,6 分)多选 一列简谐横波在介质中沿直线传播,
其波长大于1m,a、b为介质中平衡位置相距2m的两质点,其振动图像如图所
示。则t =0时的波形图可能为(  )
第49页
A.
B.
C.
D.
【答案】CD
【解析】A选项中波长小于1m,A错误。t =0时刻,b应位于负向最大位移处,
B错误;C、D选项图满足波长λ>1m,以及t =0时刻a在平衡位置、b在负向最大
位移处,C、D正确。
例6 (2025·河南卷·8,6 分)多选 贾湖骨笛是河南博物院镇馆之宝之一,被
誉为“中华第一笛”。其中一支骨笛可以发出A5、B5、C6、D6、E6等音。已知
A5音和D6音所对应的频率分别为880 Hz和1175 Hz,则(  )
A. 在空气中传播时,A5音的波长大于D6音的
B. 在空气中传播时,A5音的波速小于D6音的
C. 由空气进入水中,A5音和D6音的频率都变大
D. 由空气进入水中,A5音的波长改变量大于D6音的
【答案】AD
第50页
【解析】机械波在介质中的波速与介质有关,与机械波的频率无关,B错误。
A5音的频率较小,由λ = v
f 可得波长较大,A正确。机械波由一种介质进入另一
种介质,频率不变,C错误。机械波由空气进入水中,波长的改变量
Δ λ= v2
f −v1
f = v2−v1
f
,两种波的波速变化量相同,由A5音的频率较小,可得A5
音的波长改变量较大,D正确。
考点三 振动与波动的综合应用
“一分、一看、二找”巧解振动图像与波的图像的综合问题
例7 (2025·湖北黄冈中学三模)一列简谐横波沿x轴传播,波速为2m/ s,振
幅为10cm。图甲为该横波传播一个周期时的波形图,从此时开始计时,P点的
振动图像如图乙所示,下列说法正确的是(  )
甲
乙
A. 该横波波源的平衡位置在x =0处
B. 0.75 s时刻P点速度达到最大
C. 从波源开始振动到P点开始振动,波源处质点通过的路程为35cm
D. 从图甲时刻开始,波向前传播5m的时间内,P点通过的路程为50cm
【答案】C
【解析】由振动图像可知,0 时刻P点向上运动,所以波沿x轴负方向传播,该
横波波源的平衡位置在x = 4 m处,A错误;由图甲可知该横波波长为4 m,则周
期T = λ
v =2s,P点到达平衡位置时速度最大,需要时间
第51页
T
2 n+ 5
6 s=(n+ 5
6 )s(n=0,1,2,⋯),B错误;由简谐运动规律可知,从波源开始振
动到P点开始振动,波源处质点振动了11
12 T,通过的路程为35cm,C正确;5m
为5
4个波长,波向前传播5m用时5
4 T,P点通过路程为
(40+5+10−5√3)cm=(55−5√3)cm,D错误。
例8 (2025·云南丽江模拟)一列简谐横波在均匀介质中沿x轴传播,t =2s时的
波形如图甲所示,图乙为质点M的振动图像。下列说法正确的是(  )
甲
乙
A. 该波沿x轴正方向传播
B. 从t =0时刻起,质点M的振动方程为y =−6sin 2π t(cm)
C. 质点N在t =2.5 s时的位置为y =0
D. 在2~3.5 s时间内,质点P运动的路程为18cm
【答案】C
【解析】由乙图知t =2s时,质点M沿y轴负方向运动,根据同侧法可知该简谐
横波沿x轴负方向传播,A错误;由乙图可知,质点M的振动周期为2s,振幅为
6cm,振动方程为y =−A sin 2π
T t =−6 sinπ t(cm),B错误;由甲图可知,t =2s时
质点N位于负向最大位移处,再经过T
4 后,其运动到平衡位置,质点N在t =2.5 s
时的位置为y =0,C正确;在2~3.5 s时间内,若质点P从特殊位置(波峰、波
谷或平衡位置)开始振动,则其路程为s= 1.5
2 ×4 A =18cm,但由甲图可知,
t =2s时质点P不在特殊位置,故在2~3.5 s时间内的路程小于18cm,D错误。
命题预测一 简谐运动的综合问题
命题预测:简谐运动同匀变速直线运动、平抛运动、圆周运动等常见运动
一样,也是一种典型的运动形式。实施新高考后,应该重视简谐运动与其他力
学、电学知识的综合,这很有可能成为高考命题的一个新方向
第52页
1.(2025·湖南师大附中模拟)如图所示,A点和B点位于地球直径的两侧,
假设两点间存在一隧道。飞船甲从A点由静止开始仅在引力作用下在隧道内运
动,经时间t1后第一次到达B点。飞船乙从A点沿近地轨道环绕地球运动,经时
间t2后也第一次到达B点。已知地球半径为R,地表的重力加速度为g,不计一
切阻力,则下列说法正确的是(提示:均匀球壳内部引力处处为0,简谐运动
周期T =2π√
m
k )(  )
A. 时间t1内,飞船甲中的人会先经历超重,再经历失重过程
B. 飞船甲的最大速度vmax =√
gR
2
C. 当甲到地心的距离为x时,其受合力为F =( x
R )
2
mg,式中m为其质量
D. 两飞船从A到B的时间t1=t2
【答案】D
【解析】飞船甲中的人和飞船甲的加速度相同,时间t1内,飞船甲中的人对飞
船甲有压力,一直处于完全失重状态,A错误;由于均匀球壳内部引力处处为
0,则飞船甲在地心时所受引力为0,令飞船甲相对于地心的位移大小为x,地
球质量为M,则有F =G M 0m甲
x
2
,其中
M
4
3 π R
3 =
M 0
4
3 π x
3,解得F = GM m甲
R
3
x,可知,
引力大小与x成正比,方向与位移方向相反,即飞船甲做简谐运动,其在平衡位
置O点的速度达到最大值,由于引力与位移成线性关系,根据动能定理有
GM m甲
R
2
R
2
= 1
2 m甲vmax
2 ,在地球表面有
GM m甲
R
2
=m甲g,解得vmax =√gR,B错误;
若m为甲的质量,结合上述可知,当甲到地心的距离为x时,其受合力为
F = GMm
R
3
x,在地球表面有GMm
R
2
=mg,解得F = mgx
R ,C错误;结合上述,对甲
有F = GM m甲
R
3
x,根据简谐运动的规律有k = GM m甲
R
3
,甲做简谐运动的周期
第53页
T 甲=2π√
m甲
k ,解得T 甲=2π√
R
3
GM ,飞船乙从A点沿近地轨道环绕地球运动,则
有
GM m乙
R
2
=m乙
4 π
2 R
T 乙
2
,解得T 乙=2π√
R
3
GM ,根据题意有t1= 1
2 T 甲,t2= 1
2 T 乙,解
得t1=t2,D正确。
2.(2025·黑龙江哈尔滨一模)如图,某游乐场雪滑梯是由倾斜滑道和水平滑
道平滑连接组成的。已知倾斜滑道AC高H =11m,它与水平地面夹角θ =25
∘ ,
水平滑道CD长度为L。水平滑道末端有一光滑圆弧形冰坑DE,冰坑D、E两点
高度相等,冰坑圆弧半径R =90m,R远大于弧长DE。游客(可视为质点)从雪
滑梯顶部A点无初速度下滑,恰好运动到D点,已知游客和雪滑梯间的动摩擦
因数为μ=0.2,取重力加速度大小g=10m/ s
2,sin 25
∘=0.4,cos25
∘=0.9,不计
空气阻力。
(1) 求水平滑道的长度L;
(2) 若游客以很小的初速度(可忽略)从A点下滑到达E点,求该游客从A点
到E点所用的时间t(结果保留3 位有效数字)。
【答案】(1) 30.25m
(2) 19.9 s
【解析】
(1) 游客从雪滑梯顶部A点运动到D点的过程,由动能定理得
mgH −μmgcosθ H
sinθ −μmgL=0
解得L=30.25m
(2) 因游客以很小的初速度开始下滑,所以可看成初速度为0。设游客在倾
斜滑道的加速度大小为a1,滑行时间为t1,到达C点时速度为vC,在水平滑道的
加速度大小为a2,滑行时间为t2
由牛顿第二定律mgsin 25
∘−μmgcos25
∘=ma1
解得a1=2.2m/ s
2
H
sin25
∘= 1
2 at1
2

解得t1=5 s
第54页
可得vC =a1t1=11m/ s
从C到D做减速运动,则μmg=ma2
a2=2m/ s
2

0= vC−a2t2

解得t2=5.5 s
因为冰坑为光滑弧面,且圆弧半径远大于弧长,则游客在冰坑中的运动可看成
单摆运动,周期T =2π√
R
g
t3= 1
2 T ≈9.4 s

综上解得t =t1+t2+t3=19.9 s
3.(2025·浙江1 月选考卷·17,12 分)如图所示,接有恒流源的正方形线框
边长为√2 L、质量为m、电阻为R,放在光滑水平地面上,线框部分处于垂直地
面向下、磁感应强度为B的匀强磁场中。以磁场边界CD上一点为坐标原点,水
平向右建立Ox轴,线框中心和一条对角线始终位于Ox轴上。开关S断开,线框
保持静止,不计空气阻力。
(1) 线框中心位于x =0处,闭合开关S后,线框中电流大小为I,求:
① 闭合开关S瞬间,线框受到的安培力大小;
② 线框中心运动至x = L
2 过程中,安培力做功及冲量;
③ 线框中心运动至x = L
2 时,恒流源提供的电压。
(2) 线框中心分别位于x =0和x = L
2 ,闭合开关S后,线框中电流大小为I,线
框中心分别运动到x = L所需时间分别为t1和t2,求t1−t2的值。
【答案】① 2BIL
② 3 BI L
2
4
 ;√
3 IBm
2
L,指向x轴正方向
③ B L
2√
3 BI
2m + IR
(2) 0
第55页
【解析】
① 闭合开关S瞬间,线框在磁场中的有效长度l =2 L
则线框在磁场中受到的安培力大小为F安= BIl =2BIL。
② 线框中心运动到x时,安培力大小为F安=2BI ( L−x),则初始时和线框中心
运动至x = L
2 时的安培力分别为F安1=2BIL,F安2= BIL,则线框中心由初始位置
运动至x = L
2 过程中
安培力做功为W 安= F安1+ F安2
2
⋅L
2 = 3 BI L
2
4
根据动能定理有W 安= 1
2 m v
2,可得v =√
3 BI
2m L,根据动量定理,安培力冲量等于
动量变化量,所以安培力的冲量大小为I =mv =√
3 IBm
2
L,方向指向x轴正方向。
③ 由能量守恒得UI = BILv + I
2 R,可得恒流源提供的电压为U = B L
2√
3 BI
2m + IR。
(2) 类比于简谐运动,回复力大小为F回= F安=2BI ( L−x)=2BIx ′ =kx ′,且方
向与位移方向反向,根据简谐运动周期公式T =2π√
m
k =2π√
m
2 IB,由题意可知,
两次简谐运动周期相同,两次都从最大位移运动到平衡位置,时间均相同,则
有t1=t2= T
4 = π
2 √
m
2 IB,故t1−t2=0。
专题二 动量与能量
体系构建
第56页
第6 讲 功 功率 动能定理
考点一 功与功率 机车启动问题
1.功的计算方法
恒力
的功
用W = Flcosα计算
合力
的功
方法1:先求合力F合,再用W 合= F合lcosα 求合力做的功;
方法2:先求各个力做的功W 1、W 2、W 3、⋯ ,再应用
第57页
W 合=W 1+W 2+W 3+⋯ 求合力做的功
变力
的功
(1)应用动能定理;
(2)等效转化法;
(3)微元法;
(4)平均力法;
(5)图像法;
(6)由W = Pt计算
2.功率的计算方法
平均
功率
(1)利用P= W
t ;
(2)利用P = F v cosα ,其中v为物体运动的平均速度(适用于匀变速直
线运动)
瞬时
功率
(1)利用公式P = Fv cosα ,其中v为t时刻的瞬时速度;
(2)利用公式P = F vF,其中v F为物体的速度v在力F方向上的分速度;
(3)利用公式P = Fv v,其中Fv为物体受到的外力F在速度v方向上的分
力
3.机车两种启动方式的图像分析
项目
以恒定功率启动
以恒定加速度启动
v −t
图像
P−t
图像
F −t
图像
a−t
图像
应用
的规
律
P = Fv,
F −f 阻=maP = f 阻vm( F
a恒定阶段:P = Fv,F −f 阻=ma恒,v =a恒t;P恒
定阶段:P = Fv,F −f 阻=ma变,P = f 阻vm
第58页
例1 (2025·山东卷·5,3 分)一辆电动小车上的光伏电池,将太阳能转换成的
电能全部给电动机供电,刚好维持小车以速度v匀速运动,此时电动机的效率为
50 %
①。已知小车的质量为m,运动过程中受到的阻力f =kv(k为常量),该光伏
电池的光电转换效率为η
②,则光伏电池单位时间内获得的太阳能为(  )
A. 2k v
2
η
B. k v
2
2η
C. k v
2+mv
2
2η
D. 2k v
2+mv
2
η
【答案】A
【解析】根据题意,小车做匀速运动,则有F = f =kv,小车的机械功率
P机= Fv =k v
2,由于电动机的效率为50 %,则有P电= P机
η电
= k v
2
0.5 =2k v
2,光伏电池
的光电转换效率为η ,即η= P电
P阳,可得P阳= P电
η = 2k v
2
η
,故选A。
审题突破
审题
关键
由①可知小车做匀速运动,受力平衡,小车的电能供给是光伏电池,太阳
能转换成的电能全部给电动机供电,而电动机的效率为50 %;
由②可知小车运动过程中受到的阻力与速度成正比,光伏电池的光电转化
效率为η

模型
建构
瞬时功率问题
方法
突破
对小车受力分析可知,小车受到的牵引力等于小车受到的阻力;
根据瞬时功率公式求出此时小车的瞬时功率,再根据电动机的效率,以及
光伏电池的光电转换效率即可求出单位时间内获得的太阳能
例2 (2025·陕西咸阳模拟)一质量m= 40kg的儿童电动汽车在水平地面上由静
止开始做直线运动,一段时间内的速度与牵引力的功率随时间变化的关系图像
分别如图甲、乙所示,0~3 s内均为直线。3 s末电动汽车牵引力的功率达到额
定功率,10 s末电动汽车的速度达到最大值,14 s末关闭发动机,经过一段时间
电动汽车停止运动。整个过程中电动汽车受到的阻力恒定,下列说法正确的是
(  )
第59页
甲
乙
A. 电动汽车的最大速度为10m/ s
B. 0~3 s内,牵引力的大小为900 N
C. 当电动汽车的速度大小为4 m/ s时,电动汽车的加速度大小为0.375m/ s
2
D. 整个过程中,电动汽车所受阻力做的功为3750 J
【答案】C
【解析】由题图甲可知,在0~3 s内,电动汽车的加速度大小为
a1= 3
3 m/ s
2=1m/ s
2,由图乙可知,t =3 s时,有P = F1v1,解得F1=100 N,由牛
顿第二定律有F1−f =ma1,解得f =60 N,由P = f vm,解得vm=5m/ s,选项A、
B错误;当电动汽车的速度大小为4 m/ s时,电动汽车的功率已达到额定功率,
故此时牵引力大小F2= P
v2
=75 N,由牛顿第二定律有F2−f =ma2,解得
a2=0.375m/ s
2,选项C正确;由动能定理有P
2 t1+ Pt2+W f =0−0,其中t1=3 s,
t2=11s,解得W f =−3750 J,选项D错误。
考点二 动能定理
应用动能定理解题思路
例3 (2025·辽宁沈阳二中模拟)多选 哈尔滨冰雪大世界中“冰雪大滑梯”的
简化模型如图所示。冰滑梯轨道AB固定在地面上,表面摩擦忽略不计,游客乘
坐雪圈从高h处由静止开始下滑,并通过长度为L1=10m的水平地面BC,最终进
入长度为L2=15m的铺有地垫的缓冲区CD。已知雪圈与地面BC和缓冲区CD间
第60页
的动摩擦因数分别为μ1=0.1、μ2=0.5,游客与雪圈可视为质点,不计空气阻力
和通过B点时的机械能损失。为了确保游客下滑后能够停在缓冲区内,h的取值
可能为(  )
A. 3m
B. 6m
C. 9m
D. 12m
【答案】AB
【解析】游客若恰好停在C点,由动能定理得mgh1−μ1mg L1=0−0,解得
h1=1m,游客若恰好到达D点,由动能定理得mgh2−μ1mg L1−μ2mg L2=0−0,
解得h2=8.5m,则要使游客能够停在缓冲区内,h的取值范围为1m≤h≤8.5m,
故选A、B。
例4 (2025·河北石家庄模拟)如图甲所示,质量为2kg的物块,以
v0=2√7m/ s的初速度在水平地面上向右运动,水平向左的推力F随路程x变化
的图像如图乙所示,已知物块与地面之间的动摩擦因数为μ=0.1,重力加速度g
取10m/ s
2,忽略空气阻力,则(  )
甲
乙
A. 物块回到出发点时的速度大小为2m/ s
B. 整个运动过程中物块克服摩擦力做功为14 J
C. x =3m时,物块的动能为8 J
D. 物块运动的位移大小为4 m
【答案】A
【解析】物块向右运动时受到水平向左的推力和摩擦力,物块从开始运动到减
速到0 的过程中,根据动能定理有−μmgx −F ⋅x =0−1
2 m v0
2,由F −x图像可知,
第61页
F = F0+ F0−4 x
2
= F0−2 x,代入得−μmgx−( F0−2 x)x =0−1
2 mv0
2,解得x =2m或
x =7m(舍去);当物块向左运动时受到水平向左的推力和水平向右的摩擦力,
当x =2m时,F2=8 N,物块向左运动回到出发点过程中,根据动能定理有
F2
2 x1−μmg x1= 1
2 m v
2−0,其中x1=2m,代入数据得v =2m/ s,故A正确。从开
始到回到出发点,物块克服摩擦力做功W 1= μmg x总=0.1×2×10×4 J =8 J,之后
F为0,物块减速至0,物块克服摩擦力做功W 2= 1
2 mv
2= 1
2 ×2×2
2J = 4 J,则
W 总=W 1+W 2=12J,故B错误。因x =3m>2m,说明物块向右减速到0 后又向左
运动1m,当x =3m时,F3= 4 N,根据动能定理有F2+ F3
2
x2−μmg x2= Ek,其中
x2=1m,解得Ek = 4 J,故C错误。由A选项,可知物块回到出发点时速度大小为
2m/ s,根据动能定理有−μmgx ′ =0−1
2 m v
2,解得x′ =2m,故D错误。
例5 (2025·江苏泰州二模)将一只皮球竖直向上抛出,皮球运动时受到空气
阻力的大小与速度的大小成正比,皮球从抛出到落回抛出点过程中,其动能Ek
与上升高度h之间关系的图像可能正确的是(  )
A.
B.
C.
D.
【答案】A
【解析】根据动能定理有W 合= F合x = Δ Ek,可知Ek−h图像斜率绝对值表示合力
大小;上行过程的合力大小为F合=mg+ f =mg+kv,随着速度的减小,合力大小
逐渐减小,则Ek−h图像的斜率绝对值逐渐减小;下行过程的合力大小为
F ′合=mg−f =mg−kv,随着速度的增大,合力大小逐渐减小,则Ek−h图像的斜
第62页
率绝对值逐渐减小;由于空气阻力一直做负功,所以经过同一位置时,上行时
的动能总是比下行时的动能大。故选A。
第7 讲 机械能守恒定律 功能关系与能量守恒定律
考点一 机械能守恒定律
1.判断物体或系统机械能是否守恒的三种方法
定义判断法
看动能与势能(重力势能和弹性势能)之和是否变化
能量转化判断法没有与机械能以外的其他形式的能发生转化时,系统机械能守
恒
做功判断法
只有重力(或系统内弹力)做功时,系统机械能守恒
2.机械能守恒定律的表达式
3.连接体的机械能守恒问题
速率
相等
模型


两物体的速度大小相等
(1)杆或绳对两个物体都做功,
单个物体机械能不守恒。
(2)对于两物体组成的系统,如
果忽略空气阻力和各种摩擦且没
有其他外力对系统做功,则系统
机械能守恒。
(3)根据连接体牵连的特点找出
两物体高度变化的关系
角速
度相
等模
型


同轴转动的两物体角速度相等
速率
不相
等模
第63页
型
两物体沿绳或杆方向的速度大小相等
轻弹
簧模
型
(1)含弹簧的物体系统在只有弹
簧弹力和重力做功时,物体和弹
簧组成的系统机械能守恒,而单
个物体机械能不一定守恒。
(2)同一根弹簧在弹簧弹性限度
内,形变量相等,弹性势能相
等。
(3)由两个或两个以上的物体与
弹簧组成的系统,当弹簧形变量
最大时,弹簧两端连接的物体具
有相同的速度;弹簧处于自然长
度时,弹簧弹性势能最小(为
零)
例1 (2025·安徽卷·14,14 分)如图,M、N为固定在竖直平面内同一高度
的两根细钉,间距L=0.5m。一根长为3 L的轻绳一端系在M上,另一端竖直悬
挂质量m=0.1kg的小球,小球与水平地面接触但无压力❑
①。t =0时,小球以水
平向右的初速度v0=10m/ s开始在竖直平面内做圆周运动。小球牵引着绳子绕
过N、M,运动到M正下方与M相距L的位置时,绳子刚好被拉断,小球开始做
平抛运动❑
②。小球可视为质点,绳子不可伸长,不计空气阻力,重力加速度g
取10m/ s
2。
(1) 求绳子被拉断时小球的速度大小,及绳子所受的最大拉力大小;
(2) 求小球做平抛运动时抛出点到落地点的水平距离;
第64页
(3) 若在t =0时,只改变小球的初速度大小,使小球能通过N的正上方且绳子
不松弛,求初速度的最小值。
【答案】(1) 4√5m/ s; 17 N
(2) 4 m
(3) 2√15m/ s
【解析】
(1) 小球从最下端运动到M正下方距离为L的位置时,取水平地面为零势能
面,根据机械能守恒定律有1
2 mv0
2=mg⋅2 L+ 1
2 mv
2
在小球运动到与M相距L的位置时,绳子刚好被拉断
根据牛顿第二定律有T m−mg=m v
2
L
解得v = 4√5m/ s,T m=17 N
(2) 小球做平抛运动时,x = vt,2 L= 1
2 gt
2
解得x = 4 m
(3) 若小球经过N点正上方绳子恰不松弛,则满足mg=m v ′
2
2 L
小球从最低点到N点正上方位置,取水平地面为零势能面,根据机械能守恒定
律有1
2 m v0
′ 2=mg⋅5 L+ 1
2 m v
′ 2
解得v ′0=2√15m/ s
审题突破
审
题
关
键
由①可知初始小球与地面接触且无压力;
由②可知小球做变速圆周运功,初始小球到M
 点的距离为3 L,绳子拉断时
小球到M
 点的距离为L

模
型
建
构
机械能守恒与曲线运动结合问题
方
法
突
小球做曲线运动,对小球,根据机械能守恒定律列方程,求小球做平抛运
动的初速度,进而求小球做平抛运动的水平距离;
第65页
破小球做圆周运动属于轻绳模型,改变小球的初始速度,使小球能通过N
 的
正上方且绳子不松弛,当恰好做完整的圆周运动时,在最高点满足重力提
供所需的向心力,进而求出初速度的最小值
例2 (2025·贵州毕节三模)如图所示,两根完全相同的轻质弹簧1、2 连接着
一小球,两弹簧O1端和O2端分别固定,且位于同一竖直线上。小球静止时位于
O点,此时弹簧2 处于原长状态。现将小球从1 的原长处C点由静止释放,已知
C、O间的距离为h,重力加速度大小为g。若忽略空气阻力,弹簧始终处于弹
性限度内,则(  )
A. 小球到达O点的速率为2√gh
B. 小球运动到最低点时的加速度大小为2 g
C. 由C到O的过程,小球的机械能守恒
D. 由C到O的过程,小球的机械能先减小后增大
【答案】B
【解析】小球静止于O点时,弹簧2 处于原长状态,弹簧1 伸长了h;小球在C
点时,弹簧1 处于原长,弹簧2 伸长了h;可知对两弹簧和小球组成的系统,小
球在C点和O点时,系统的弹性势能相同,则由C到O的过程,根据机械能守恒
定律可得mgh= 1
2 mvO
2 ,解得vO=√2 gh,选项A错误。设小球在C点的加速度大
小为a,则在C点时,F弹+mg=ma,在O点时,F弹−mg=0,可得a=2 g,由对
称性可知,小球运动到最低点时的加速度大小也为2 g,选项B正确。由C到O的
过程,前一阶段两弹簧弹力的合力向下,做正功;后一阶段两弹簧弹力的合力
向上,做负功,可知该过程中小球的机械能先增大后减小,选项C、D错误。
例3 (2025·河南部分重点高中联考)如图所示,一个光滑的半径为R的半圆形
管道在竖直平面内固定放置,O为管道圆心,MN为水平直径。一条两端系有小
球的细绳穿过管道,管道内径略大于小球直径,小球的大小和绳的质量都忽略
不计,小球A、B的质量分别为m和2m,初始时A球到M点的距离也为R,将A
第66页
球由静止释放,随后无碰撞地进入管道,细绳始终绷紧。已知重力加速度为g,
下列说法正确的是(  )
A. 刚释放时绳上的拉力大小为5mg
3
B. A球运动到管道的最高点时,管道对小球的作用力方向向上
C. A球运动到M处时,对管道的压力大小为4 mg
3
D. A球运动到管道最高点时对管道的压力大小为( 2π
3 −1)mg
【答案】D
【解析】设刚释放时绳上拉力为T,对A有T −mg=ma,对B有2mg−T =2ma,
联立可得T = 4 mg
3
,故A错误;当A球运动到M点的过程中,根据系统机械能守
恒可得2mgR−mgR = 1
2 ×3mv M
2 ,解得v M =√
2gR
3 ,弹力提供向心力,有
F =m v M
2
R = 2
3 mg,故C错误;A球运动到最高点的过程中,根据系统机械能守恒
可得2mg( R+ π
2 R)−mg×2 R = 1
2 (m+2m)v
2,解得v =√
2π gR
3
,A在最高点时,
F N +mg=m v
2
R = 2π
3 mg,解得F N =( 2π
3 −1)mg,管道给小球A的弹力方向向下,
故B错误;结合牛顿第三定律可判断,D正确。
考点二 功能关系与能量守恒定律
1.常见功能关系
能量
功能关系
表达式
势能
重力做功等于重力势能减少量W = E p1−E p2=−Δ E p

弹力做功等于弹性势能减少量
静电力做功等于电势能减少量
分子力做功等于分子势能减少
量
第67页
动能
合外力做功等于物体动能变化
量
W = Ek 2−Ek 1= 1
2 m v
2−1
2 m v0
2

机械能除重力和系统内弹力之外的其
他力做功等于机械能变化量
W 其他= E2−E1= Δ E

摩擦产
生的内
能
一对相互作用的滑动摩擦力做
功之和的绝对值等于产生的内
能
Q = Ff ⋅x相对

电能
克服安培力做的功等于电能增
加量
W 克安= Δ E电

2.应用能量守恒定律解题的思路方法
例4 (2025·湖南普通高中模拟)多选 如图所示,光滑竖直杆底端固定在水平
地面上,杆上套有一质量为m的小球A(可视为质点),一根竖直轻弹簧一端固
定在地面上(弹簧劲度系数为k),另一端连接质量也为m的物块B,一轻绳跨
过定滑轮O,一端与物块B相连,另一端与小球A连接,定滑轮到竖直杆的距离
为L。初始时,小球A在外力作用下静止于P点,已知此时整根轻绳伸直无张力
且O、P间轻绳水平,O、B间轻绳竖直,现将小球A从P点由静止释放,A沿杆
下滑到最低点Q时OQ与杆之间的夹角为30
∘ ,不计滑轮大小及摩擦,重力加速
度大小为g,下列说法中正确的是(  )
A. 初始状态时弹簧的压缩量为mg
k
B. 小球A由P下滑至Q的过程中,加速度逐渐增大
C. 小球A由P下滑至Q的过程中,弹簧的弹性势能增加了(√3−1)mgL
第68页
D. 若将小球A换成质量为m
3 的小球C,并将小球C拉至Q点由静止释放,则小球
C运动到P点时的动能为2√3
3
mgL
【答案】ACD
【解析】初始状态时,物块B处于静止状态,根据平衡条件,有mg=k Δ x,解
得弹簧的压缩量为Δ x = mg
k ,故A正确;小球A开始下滑时只受重力,加速度大
小为g,随着小球下落,绳子对小球有竖直向上的分力,小球所受的合力先减小
后增大,小球的加速度先减小后增大,故B错误;小球A从P到Q,下落的高度
PQ =
L
tan30
∘=√3 L,物块B上升的高度为Δ L=
L
sin30
∘−L= L,整个过程中A和B
总的重力势能的减少量为Δ E p重=mg×√3 L−mgL=(√3−1)mgL,A、B及弹簧
组成的系统机械能守恒,则该过程中,弹簧的弹性势能增加了(√3−1)mgL,故
C正确;若将小球A换成质量为m
3 的小球C,小球C运动到P点时沿绳方向的分
速度为0,根据功能关系,可得W 弹−m
3 g×√3 L+mgL= Ek,其中
W 弹=(√3−1)mgL,解得Ek = 2√3mgL
3
,故D正确。
例5 (2025·湖南株洲模拟)多选 如图甲所示,一质量为1.0kg、可视为质点
的小铁块在平行于斜面的力F作用下由静止开始从固定的斜面底端向上滑动,
力F由一个初始值开始逐渐减小到0 后就不再作用。以出发点为零势能点和原
点,铁块的机械能E与其滑行位移x的关系如图乙中OABC所示,其中OAB段是
曲线,BC段是直线,曲线OAB段的最高点A的横坐标是x A,B点和C点的坐标
如图乙所示;铁块的重力势能E p与其滑行位移x的关系如图乙中直线OC所示,
取重力加速度g=10m/ s
2,斜面粗糙程度均匀,则下列说法正确的是(  )
甲
乙
A. 外力F做的功为11.3 J
第69页
B. 铁块与斜面间的动摩擦因数是0.45
C. 铁块上滑x A时,其加速度大小为11m/ s
2
D. 铁块滑回出发点时的动能为4.7 J
【答案】AD
【解析】设斜面倾角为θ ,铁块的重力势能与滑行位移间的关系是E p=mgx sinθ
,结合E p−x图线可知 sinθ =0.8,则cosθ =0.6;铁块上滑0.5m后,其机械能均
匀减小,即铁块上滑0.5m时力F减为0。图像BC段的斜率的绝对值表示铁块受
到的摩擦力大小,故铁块受到的摩擦力大小为f = 9.65−8.0
1.0−0.5 N =3.3 N,在铁块滑
行1.0m时,其机械能与重力势能大小相等,铁块速度为0,由功能关系得
W F−f x0−mg x0sinθ =0,其中x0=1m,解得W F =11.3 J,故A正确。根据
f = μmgcosθ ,解得μ=0.55,故B错误。铁块上滑x A时,F与f 大小相等,设此
时铁块的加速度大小为a,则有mgsinθ =ma,解得a=8m/ s
2,故C错误。铁块
下滑过程,由功能关系得mg x0sinθ−f x0= Ek,解得Ek = 4.7 J,故D正确。
例6 (2025·广东模拟预测)多选 粮库工作人员通过传送带把稻谷堆积到仓库
内,其简化模型如图所示,工作人员把一堆稻谷轻轻地放在以恒定的速度v顺时
针转动的传送带的底端A,稻谷经过加速和匀速两个过程到达传送带顶端B,然
后被抛出落到地上。已知传送带的长度为L,与地面的夹角为θ ,忽略空气阻
力,不计传送带两端轮子半径大小及稻谷厚度,重力加速度为g,以水平地面为
零势能面,对于稻谷中一颗质量为m的谷粒P的说法正确的是(  )
A. 在匀速阶段,其他谷粒对谷粒P的作用力方向竖直向上
B. 在传送带上运动过程中,其他谷粒对谷粒P做的功为1
2 mv
2+mgLsinθ
C. 谷粒P离开传送带后(落地前)的机械能先增大后减小
D. 在传送带上运动时,谷粒P克服重力做功为1
2 m v
2
【答案】AB
【解析】在匀速阶段,谷粒P受到竖直向下的重力和其他谷粒对谷粒P的作用力,
合力为零,所以其他谷粒对谷粒P的作用力方向竖直向上,大小等于mg,故A
正确;在传送带上运动过程中,其他谷粒对谷粒P做的功等于谷粒P增加的机械
第70页
能,所以W = 1
2 mv
2+mgLsinθ ,故B正确;谷粒P离开传送带后(落地前),只
有重力做功,机械能保持不变,故C错误;在传送带上运动时,谷粒P克服重力
做功为W 克G=mgLsinθ ,而1
2 m v
2是在传送带上运动时谷粒P动能的增加量,故D
错误。
第8 讲 动量定理和动量守恒定律
考点一 动量定理及其应用
1.冲量的三种计算方法
公式法I = Ft适用于求恒力的冲量
动量定
理法
多用于求变力的冲量或F、t未知情况下的冲量
图像法F −t图线与时间轴围成的面积表示冲量,若F与t成线性关系,也可以
直接用平均力求解
2.用动量定理解题的基本思路
例1 (2025·甘肃卷·14,15 分)如图1 所示,细杆两端固定,质量为m的物块
穿在细杆上。初始时刻,物块刚好能静止在细杆上。现以水平向左的力F作用
在物块上,F随时间t的变化如图2 所示。开始滑动瞬间的滑动摩擦力等于最大
静摩擦力。细杆足够长,重力加速度为g,θ =30
∘ 。求:
图1
图2
(1) t =6 s时F的大小,以及t在0~6 s内F的冲量大小。
第71页
(2) t在0~6 s内,摩擦力f 随时间t变化的关系式,并作出相应的f −t图像。
(3) t =6 s时,物块的速度大小。
【答案】(1) 3√3
2
mg ;9√3
2
mg( N ⋅s)
(2) f ={
1
2 mg−1
8 mgt( N )(0≤t ≤4 s)
1
8 mgt −1
2 mg( N )(4 s<t ≤6 s)
 ;见解析图
(3) 17
2 g(m/ s)
【解析】
(1) 由题图2 可知F = √3
4 mgt( N )
代入t =6 s可得F = 3√3
2
mg
0∼6 s内F的冲量大小等于0∼6 s内F −t图线与横轴围成的面积,
即I F = 1
2 ×6 s× 3√3
2
mg= 9√3
2
mg( N ⋅s)。
(2) 初始时刻物块刚好能静止在细杆上,有mgsinθ = μmgcosθ
力F作用时,垂直杆方向有F N =|mgcosθ−F sinθ|
又f = μ F N
代入F = √3
4 mgt( N )可得f =| 1
2 −1
8 t |mg( N )
即f ={
1
2 mg−1
8 mgt( N )(0≤t ≤4 s)
1
8 mgt −1
2 mg( N )(4 s<t ≤6 s)
沿杆方向的合力F x = F cosθ+mgsinθ−f
代入f 值验证可得F x =( 1
2 + 3
8 t −| 1
2 −1
8 t |)mg( N )≥0,说明0∼6 s内摩擦力方向
始终沿细杆向上(t = 4 s时摩擦力为0)
画出f −t图像如图甲所示。
第72页
甲
(3) 由(2)中分析得F x =( 1
2 + 3
8 t −| 1
2 −1
8 t |)mg( N )
即F x ={
1
2 mgt( N )(0≤t ≤4 s)
mg+ 1
4 mgt( N )(4 s<t ≤6 s)
作出F x−t图像如图乙所示,F x−t图线与时间轴围成的面积表示合力的冲量大
小
由动量定理得F x1t1+ F x2t2=mv −0
代入数据得1
2 ×4 s×2mg+ 1
2 ×2s×(2mg+ 5
2 mg)=mv
解得v = 17
2 g(m/ s)。
乙
例2 (2025·北京卷·19 节选)无风时,飞机以速率u水平向前匀速飞行,相当
于气流以速率u相对飞机向后运动。气流掠过飞机机翼,方向改变,沿机翼向后
下方运动,如图所示。请建立合理的物理模型,论证气流对机翼竖直向上的作
用力大小F与u的关系满足F ∝u
α ,并确定α 的值。
【解析】飞机的升力源于气流源源不断对机翼的反冲作用,由动量定理知升力
与单位时间内撞击到机翼的气流的动量变化量有关。
设气流对机翼的平均冲击力大小为F ′,根据动量定理有F ′ Δt = Δ p
又Δ p=m Δv,m= ρS Δv ⋅Δt
第73页
联立可得F ′ = ρS( Δ v )
2,又Δv ∝u,可知F ′ ∝u
2,气流对机翼竖直向上的作用
力F等于气流对机翼反冲作用力F ′在竖直方向上的分量,则F ∝F ′ ∝u
2,即
α =2
总结归纳
动量定理在“流体类”问题中的应用
流体及
其特点
通常液体流、气体流等被广义地视为“流体”,质量具有连续性,通
常已知密度ρ

分析步
骤
建立“柱状”模型,沿流速v
 的方向选取一段柱形流体,其横截面积为
S

隔离微元研究,作用时间Δt
 内的一段柱形流体的长度为v Δt,对应的
质量为Δm= ρSv Δt

应用动量定理F Δt = Δ p
 研究这段柱状流体,列方程求解
考点二 动量守恒定律的应用
1.应用动量守恒定律解题的基本步骤
2.常见的类碰撞模型
(1)“保守型”碰撞拓展模型
图例(水
平面光
滑)
小球—弹簧模型
小球—曲面模型
达到共速相当于完全非弹性碰撞,系统水平方向动量守恒,满足
第74页
m v0=(m+ M )v共,损失的动能最大
再次分离相当于弹性碰撞,系统水平方向动量守恒,满足m v0=m v1+ M v2,能
量满足1
2 m v0
2= 1
2 m v1
2+ 1
2 M v2
2
(2)“耗散型”碰撞拓展模型
图例(水平面、水平导
轨都光滑)
达到共速
相当于完全非弹性碰撞,满足m v0=(m+ M )v共,损失
的动能最大
3.碰撞问题解题策略
(1)熟记典型碰撞模型相关公式,例如“一动一静”模型中,两物体发生弹性
正碰或相当于弹性碰撞后的速度分别为v1= m1−m2
m1+m2
v0、v2=
2m1
m1+m2
v0。
(2)熟记弹性正碰结论:当两球质量相等时,两球碰撞后交换速度。
(3)熟记人船模型或类人船模型的运动特点、条件和规律:
例3 (2025·河南卷·7,4 分)两小车P、Q的质量分别为mP和mQ,将它们分
别与小车N沿直线做碰撞实验,碰撞前后的速度v随时间t的变化分别如图甲和
图乙所示。小车N的质量为mN,碰撞时间极短,则(  )
第75页
甲
乙
A. mP>mN >mQ
B. mN >mP>mQ
C. mQ>mP>mN
D. mQ>mN >mP
【答案】D
【解析】对于P、N间的碰撞,根据动量守恒有mP v P+mN v N =mP v ′ P+mN v ′ N,
即mP(v P−v ′ P)=mN(v ′ N −v N ),由题图甲可知v P−v ′ P>v ′ N −v N,所以mP<mN;
同理可判断,mQ>mN,综上所述,mQ>mN >mP,D正确。
例4 (2025·辽宁沈阳二中模拟)如图所示,质量均为m的木块A和B,并排放
在光滑水平面上,A上固定一竖直轻杆,轻杆上端的O点系一长为L的细线,细
线另一端系一质量为2m的球C,现将球C拉起使细线水平伸直,并由静止释放
球C,则下列说法正确的是(重力加速度为g)(  )
A. 运动过程中,A、B、C组成的系统动量守恒
B. C球第一次摆到最低点时,木块B的速度大小为√2 gL
C. C球第一次摆到最低点过程中,木块A、B向左移动的距离为L
2
D. 当A、B、C运动状态稳定后,细线与杆所成夹角最大为90
∘
【答案】C
【解析】运动过程中,A、B、C组成的系统水平方向动量守恒,竖直方向动量
不守恒,选项A错误;C球第一次摆到最低点过程中,根据动量守恒定律和能量
守恒定律有2m vC−2m v AB=0,2mgL= 1
2 ⋅2m vC
2 + 1
2 ⋅2m v AB
2 ,解得木块B的速度
大小为v AB=√gL,选项B错误;C球第一次摆到最低点过程中,根据“人船模
型”规律有2m xC =2m x AB,xC+ x AB= L,可得木块A、B向左移动的距离为
x AB= L
2 ,选项C正确;当C第一次到达最低点再向右摆动时,A会先减速,A、
B分离,此后B向左做匀速运动,根据能量守恒可知,当A、B、C运动状态稳定
后,小球C不会摆到原来的高度,即细线与杆所成夹角最大不会达到90
∘ ,选
项D错误。
第76页
例5 (2025·江苏苏州模拟预测)如图所示,两物体A和B并排静置于光滑水平
地面,它们的质量均为M =0.5kg。质量m=0.1kg的子弹以v0=34 m/ s的水平速
度从左边射入A,射出物体A时,A的速度大小v A =2m/ s,子弹紧接着射入B中,
最终子弹未从B中穿出。子弹可视为质点。
(1) 求物体B最终的速度大小vB;
(2) 求子弹穿过A的过程中因摩擦产生的热量Q。
【答案】(1) 4 m/ s
(2) 46 J
【解析】
(1) 从子弹最初射入A到最终与物体B共速,由动量守恒有
m v0= M v A+( M +m)vB
解得vB= 4 m/ s
(2) 从子弹射入A到穿出A,由动量守恒有m v0=m v1+2 M v A
解得v1=14 m/ s
由能量守恒有Q = 1
2 m v0
2−1
2 m v1
2−1
2 ⋅2 M v A
2
解得Q = 46 J
微专题2 力学“三大观点”的综合应用
一、力学“三大观点”的综合应用
1.力学三大观点对比
力学
三大
观点
对应规律
表达式
可解决的问题
动力
学观
点
牛顿第二
定律
F合=ma

物体做匀变速直线运动的
问题
匀变速直
线运动规
律
v = v0+atx = v0t + 1
2 at
2v
2−v0
2=2ax等
能量
观点
动能定理
W 合= Δ Ek
涉及做功与能量转化的问
题
机械能守
Ek 1+ E p1= Ek 2+ E p2

第77页
恒定律
功能关系
W G=−Δ E p等
能量守恒
定律
E1= E2

动量
观点
动量定理
F Δt =mv ′ −mv

只涉及初、末速度、力、
时间而不涉及位移、功的
问题
动量守恒
定律
p1+ p2= p1′ + p2′

只涉及初、末速度而不涉
及力、时间的问题
2.选取“力学三大观点”规律的思维流程
注意:在具体解题时,为了简化求解过程,选择物理规律的顺序一般是:先选
用守恒定律(机械能守恒定律、动量守恒定律、能量守恒定律),再选用定理
(动能定理、动量定理),最后选用牛顿运动定律和运动学公式。
例1 (2024·湖北卷·14,16 分)如图所示,水平传送带以5m/ s的速度顺时针
匀速转动,传送带左右两端的距离为3.6m。传送带右端的正上方有一悬点O,
用长为0.3m、不可伸长的轻绳悬挂一质量为0.2kg的小球,小球与传送带上表面
平齐但不接触。在O点右侧的P点固定一钉子,P点与O点等高。将质量为0.1kg
的小物块无初速轻放在传送带左端,小物块运动到右端与小球正碰,碰撞时间
极短,碰后瞬间小物块的速度大小为1m/ s、方向水平向左。小球碰后绕O点做
圆周运动,当轻绳被钉子挡住后,小球继续绕P点向上运动。已知小物块与传
送带间的动摩擦因数为0.5,重力加速度大小g=10m/ s
2。
第78页
(1) 求小物块与小球碰撞前瞬间,小物块的速度大小。
(2) 求小物块与小球碰撞过程中,两者构成的系统损失的总动能。
(3) 若小球运动到P点正上方,绳子不松弛,求P点到O点的最小距离。
【答案】(1) 5m/ s
(2) 0.3 J
(3) 0.2m
【解析】
(1) 根据题意,小物块在传送带上做加速运动时,由牛顿第二定律得
μmg=ma
解得a=5m/ s
2
由运动学公式可得,小物块与传送带共速时运动的距离为
x = v传
2
2a =2.5m< L传=3.6m
可知,小物块运动到传送带右端前与传送带共速,即小物块与小球碰撞前瞬间,
小物块的速度大小为5m/ s。
(2) 小物块运动到传送带右端与小球正碰,碰撞时间极短,小物块与小球组
成的系统动量守恒,以水平向右为正方向,由动量守恒定律有
m物v =m物v1+m球v2
其中v =5m/ s,v1=−1m/ s
解得v2=3m/ s
小物块与小球碰撞过程中,两者构成的系统损失的总动能为
Δ Ek = 1
2 m物v
2−1
2 m物v1
2−1
2 m球v2
2
解得Δ Ek =0.3 J
(3) 若小球运动到P点正上方,绳子恰好不松弛,设此时P点到O点的距离为
d,小球在P点正上方的速度为v3,在P点正上方,由牛顿第二定律有
m球g=m球
v3
2
L绳−d
第79页
小球从O点正下方到P点正上方过程中,由机械能守恒定律有
1
2 m球v2
2= 1
2 m球v3
2+m球g(2 L绳−d )
联立解得d =0.2m
即P点到O点的最小距离为0.2m。
二、功能关系和能量观点在传送带模型中的应用
静摩擦力做功的特
点
(1)静摩擦力可以做正功,也可以做负功,还可以不做
功;
(2)相互作用的一对静摩擦力做功的代数和总是等于零,
不会转化为内能
滑动摩擦力做功的
特点
(1)滑动摩擦力可以做正功,也可以做负功,还可以不做
功;
(2)相互间存在滑动摩擦力的系统内,一对滑动摩擦力做
功之和的绝对值等于产生的内能
摩擦生热的计算Q = Ff ⋅s相对,其中s相对为相互摩擦的两个物体间的相对路程
传送带因传送物体
多消耗的能量
(1)等于物体增加的机械能与系统产生的内能之和;
(2)等于传送带克服物体对传送带的摩擦力做的功
例2 (2025·云南昭通模拟)多选 如图甲所示,足够长的水平传送带以恒定速
率v =2m/ s逆时针转动,一质量为m=1kg的小物块从传送带的左端向右滑上传
送带。小物块在传送带上运动时,小物块的动能Ek与小物块的位移x的关系图
像如图乙所示,图中x0=2m,取重力加速度g=10m/ s
2。下列说法正确的是(
)
甲
乙
A. 小物块滑上传送带的初速度大小为1m/ s
B. 从小物块开始滑动到滑离传送带所需时间为2.25 s
C. 整个过程中小物块与传送带之间因摩擦而产生的热量为6 J
D. 由于小物块的出现导致传送带电动机多消耗的电能为12J
第80页
【答案】BD
【解析】由动能定理可知,图乙中图线斜率的绝对值表示合外力的大小,小物
块向右滑动过程,F合= f = μmg,则有|k |= E0
x0
= μmg,根据动能的表达式有
E0= 1
2 m v0
2,物块返回到与传送带共速时的动能为1
4 E0,则有1
4 E0= 1
2 m v
2,联立
解得小物块滑上传送带的初速度大小为v0= 4 m/ s,初始动能为E0=8 J,小物块
与传送带间的动摩擦因数μ=0.4,故A错误;小物块与传送带共速前,根据牛顿
第二定律,有μmg=ma,解得小物块的加速度大小为a= 4 m/ s
2,从小物块开始
滑动到与传送带达到共同速度所需时间为t,则有−v = v0−at,解得t =1.5 s,此
过程,小物块向右运动的位移大小为x物= v0+(−v)
2
t =1.5m,共速后至滑离传送
带的过程小物块做匀速运动,则所需时间t ′ = x物
v =0.75 s,全过程时间为
t 总=t +t ′ =2.25 s,故B正确;从小物块开始滑动到与传送带达到共同速度过程,
小物块向右运动的位移大小为x物=1.5m,传送带向左运动的位移大小为
x传= vt =2×1.5m=3m,则整个过程中小物块与传送带相对位移大小为
Δ x = x物+ x传= 4.5m,整个过程中小物块与传送带因摩擦产生的热量为
Q = μmg Δ x =18 J,故C错误;根据能量守恒可得E0+ E电=Q+ 1
4 E0,则整个过程
中电动机多消耗的电能为E电=Q−3
4 E0=18 J −3
4 ×8 J =12J,故D正确。
例3 (2025·安徽马鞍山一模)如图所示为某工厂的货物传送装置,倾斜传送
带AB与一斜面BC平滑连接,AB、BC与水平面夹角均为37
∘ ,B点到C点的距
离为s=1m,传送带顺时针运行,速率恒为v0= 4 m/ s,传送带A、B两端的距离
为L=9m。现将一质量为m=1kg的小货物(可视为质点)轻轻放于A点,小货
物恰好能到达C点。已知小货物与传送带间的动摩擦因数μ1=0.875,sin37
∘=0.6,
cos37
∘=0.8,重力加速度g取10m/ s
2,不计空气阻力。求:
(1) 小货物从A点运动到B点所经历的时间;
第81页
(2) 小货物与斜面间的动摩擦因数μ2;
(3) 传送带因传送该货物而多消耗的电能。
【答案】(1) 4.25 s
(2) 0.25
(3) 118 J
【解析】
(1) 假设小货物在传送带上先做匀加速直线运动后做匀速直线运动,则
μ1mgcos37
∘−mgsin37
∘=ma1
可得a1=1m/ s
2
加速运动的距离x1= v0
2
2a1
=8m< L,假设成立。
小货物加速运动的时间t1= v0
a1
= 4 s
匀速运动的时间t2= L−x1
v0
=0.25 s
小货物从A运动到B所经历的时间t =t1+t2= 4.25 s
(2) 解法一:在BC段,v0
2=2a2s,得a2=8m/ s
2
又μ2mgcos37
∘+mgsin37
∘=ma2
解得μ2=0.25
解法二:在BC段,由功能关系得( μ2mgcos37
∘+mgsin37
∘)s= 1
2 m v0
2
解得μ2=0.25
(3) 小货物与传送带间因摩擦而产生的热量
Q = μ1mgcos37
∘⋅(v0t1−x1)=56 J

根据能量守恒定律可知,传送带因传送该货物而多消耗的电能
E =mgLsin37
∘+ 1
2 mv0
2+Q
解得E =118 J
三、板块模型综合分析
1.规律的选择及注意事项
(1)滑块和木板组成的系统所受的合外力为零时,优先选用动量守恒定律解题;
若地面不光滑或受其他外力时,需选用动力学观点解题。
(2)滑块与木板达到相同速度时应注意摩擦力的大小和方向是否发生变化。
第82页
(3)应注意区分滑块、木板各自相对地面的位移和它们之间的相对位移。用运
动学公式或动能定理列式时位移用相对地面的位移;求系统摩擦生热时用相对
位移(或相对路程)。
2.常见板块模型的分析
常见类型
示意图
v −t
 图像
同向快带慢
反向互相阻
例4 (2025·湖南郴州模拟预测)多选 如图甲所示,一木板静止于光滑水平桌
面上,t =0时,物块(视为质点)以大小为v0的速度水平滑上木板左端。图乙为
物块与木板运动的v −t图像,图中t0已知,重力加速度大小为g。下列说法正确
的是(  )
甲
乙
A. 木板的最小长度为3
2 v0t0
B. 物块与木板的质量之比为2:3
C. 物块与木板间的动摩擦因数为
2v0
gt0
D. 整个过程中物块减小的动能、木板增大的动能及物块与木板组成的系统产生
的热量之比为9:2:7
【答案】AC
【解析】由题图乙可得物块相对于木板滑动的距离为d = 1
2 ×3 v0t0= 3
2 v0t0,则木
板的最小长度为3
2 v0t0,故A正确;由动量守恒定律有m⋅3 v0=(m+ M )v0,可得
物块与木板的质量之比m: M =1:2,故B错误;由题图乙可知,物块在木板上滑
第83页
动的加速度大小a= 2v0
t0 ,由牛顿第二定律有μmg=ma,解得μ= 2v0
gt0 ,故C正确;
物块减小的动能Ek 1= 1
2 m×(3 v0)
2−1
2 mv0
2= 4 mv0
2,木板增大的动能
Ek 2= 1
2 M v0
2=mv0
2,由能量守恒定律可知,物块与木板组成的系统产生的热量
Q = Ek 1−Ek 2=3m v0
2,则Ek 1: Ek 2:Q = 4:1:3,故D错误。
例5 (2025· 全国卷·25,20 分)如图,物块P固定在水平面上,其上表面有
半径为R的1
4 圆弧轨道。P右端与薄板Q连在一起,圆弧轨道与Q上表面平滑连
接。一轻弹簧的右端固定在Q上,另一端自由。质量为m的小球自圆弧顶端A点
上方的B点自由下落,落到A点后沿圆弧轨道下滑,小球与弹簧接触后,当速度
减小至刚接触时的1
3时弹簧的弹性势能为2mgR,此时断开P和Q的连接,从静
止开始向右滑动。g为重力加速度大小,忽略空气阻力,圆弧轨道及Q的上、下
表面均光滑,弹簧长度的变化始终在弹性限度内。
(1) 求小球从落入圆弧轨道至离开圆弧轨道,重力对其做的功;
(2) 求小球与弹簧刚接触时速度的大小及B、A两点间的距离;
(3) 欲使P和Q断开后,弹簧的最大弹性势能等于2.2mgR,Q的质量应为多大?
(4) 欲使P和Q断开后,Q的最终动能最大,Q的质量应为多大?
【答案】(1) mgR
(2) 3√2gR
2
; 5
4 R
(3) 4 m
(4) 1
9 m
【解析】
(1) 小球从落入圆弧轨道至离开圆弧轨道,重力对其做的功为W G=mgR
第84页
(2) 设小球与弹簧刚接触时速度的大小为v0,由系统机械能守恒可知
1
2 mv0
2=2mgR+ 1
2 m( v0
3 )
2
同时有mg(h+ R)= 1
2 m v0
2
联立解得v0= 3√2 gR
2
,h= 5
4 R
(3) 弹簧达到最大弹性势能时,小球与Q共速,设Q的质量为M,根据动量守
恒和机械能守恒有m⋅1
3 v0=(m+ M )v共,1
2 m v0
2=2.2mgR+ 1
2 (m+ M )v共
2 ,联立解
得M = 4 m
(4) 对Q、弹簧和小球整体,根据机械能守恒可知要使Q的最终动能最大,需
满足小球的速度刚好为零时,弹簧刚好恢复原长;设此时Q的质量为M ′,Q的
最大速度为vm,根据动量守恒和机械能守恒有m⋅1
3 v0= M ′ vm,1
2 mv0
2= 1
2 M ′ vm
2
解得M ′ = 1
9 m
命题预测二 数学归纳法和图像法解决多次碰撞问题
命题预测:当两个物体之间或物体与挡板之间发生多次碰撞时,因碰撞次
数较多,过程复杂,在求解多次碰撞问题时,通常会用到以下两种方法:
数
学
归
纳
法
先利用所学知识把前几次碰撞过程理顺,分析透彻,根据前几次的数据,
利用数学归纳法,可写出以后碰撞过程中对应的规律或结果,通常会出现
等差、等比数列,然后可以利用数列求和公式计算全程的路程等数据
图
像
法
通过分析前几次碰撞情况,画出物体对应的v −t
 图像,通过图像可使运动
过程清晰明了,并且可通过图像与t
 轴所围面积求出物体的位移
1.(2025·江苏卷·14,13 分)如图所示,在光滑水平面上,左右两列相同的
小钢球沿同一直线放置,每列有n个。在两列钢球之间,一质量为m的玻璃球以
初速度v0向右运动,与钢球发生正碰。所有球之间的碰撞均视为弹性碰撞。
(1) 若钢球质量为m,求最右侧的钢球最终运动的速度大小v;
第85页
(2) 若钢球质量为3m,求玻璃球与右侧钢球发生第一次碰撞后,玻璃球的速
度大小v1;
(3) 若钢球质量为3m,求玻璃球经历2n次碰撞后的动能Ek。
【答案】(1) v0
(2) v0
2
(3) mv0
2
2
4 n+1
【解析】
(1) 若钢球质量为m,质量为m的玻璃球以初速度v0向右与其右侧第一个钢球
相碰,碰撞过程,由动量守恒定律可得m v0=m v2+m v3
由机械能守恒定律可得1
2 mv0
2= 1
2 mv2
2+ 1
2 mv3
2
解得v2=0,v3= v0
同理,玻璃球右侧第1 个钢球与第2 个钢球相撞,第2 个钢球与第3 个钢球相
撞,一直到右侧倒数第2 个钢球与最后一个钢球相撞,均会发生速度交换,则
最右侧的钢球最终运动的速度大小v = v0。
(2) 若钢球质量为3m,玻璃球与右侧钢球发生第一次碰撞
由动量守恒定律可得m v0=m v4+3m v5
由机械能守恒定律可得1
2 m v0
2= 1
2 m v4
2 + 1
2 ×3m v5
2
解得v4=−v0
2 ,v5= v0
2
则玻璃球与右侧钢球发生第一次碰撞后,玻璃球的速度大小v1= v0
2 。
(3) 由第(2)问分析可知玻璃球第1 次与其右侧第1 个钢球相碰后速度大小
为v0
2 ,方向向左,则玻璃球与左侧第1 个钢球发生弹性碰撞的过程中,由动量
守恒定律可得m v0
2 =mv ′1+3mv ′2
由机械能守恒定律可得1
2 m( v0
2 )
2
= 1
2 m v1
′ 2+ 1
2 ×3m v2
′ 2
第86页
由第(2)问中的规律可知,碰完后玻璃球将以速度大小v ′2= v0
4 向右运动,钢球
以速度大小v0
4 向左运动
右侧第1 个钢球以速度大小v0
2 与第2 个钢球相撞后,速度发生交换,第1 个钢
球静止,第2 个钢球以速度大小v0
2 与第3 个钢球相撞,一直持续到第n个钢球被
撞,前n−1个钢球静止
在玻璃球以速度大小v ′2= v0
4 =( 1
2 )
2
v0向右与静止的第1 个钢球再次相撞后,由以
上分析出的碰撞特点可知玻璃球第3 次与钢球碰撞后
玻璃球的速度大小为v ′3= v0
8 =( 1
2 )
3
v0,方向向左
不难得出玻璃球经历2n次碰撞后的速度大小
v ′2n=( 1
2 )
2n
v0

则玻璃球经历2n次碰撞后的动能
Ek = 1
2 m[( 1
2 )
2n
v0]
2
= m v0
2
2
4 n+1。
2.(2025·湖北黄石二模)如图所示,在光滑水平面上放置一右端带有挡板的
长直绝缘木板A,A不带电,木板A左端上表面有一带正电小物块B,带电荷量
为q =+2×10
−3C,其到挡板的距离为d =2m,A、B质量均为m=1kg,不计一切
摩擦。整个空间存在水平向右的匀强电场,场强为E =2×10
3 N /C。从t =0时刻
B开始运动起,经过一段时间,B与A的挡板发生碰撞,碰撞过程中无机械能损
失,碰撞时间极短(内力远大于电场力)。重力加速度g=10m/ s
2。
(1) 物块B与A的挡板发生第一次碰撞后的瞬间,求物块B与木板A的速度大
小;
(2) 从t =0开始经多长时间物块B与木板A的挡板发生第二次碰撞,并求出碰
后瞬间A、B的速度大小;
(3) 从物块B开始运动到与木板A的挡板发生第n次碰撞时间内,求物块B的
电势能的改变量。
第87页
【答案】(1) 0  ;4 m/ s
(2) 3 s ; 8m/ s ; 4 m/ s
(3) 见解析
【解析】
(1) 根据题意可知,B从A的左端开始运动到右端的过程,由动能定理有
qEd = 1
2 mv0
2
解得v0= 4 m/ s
B 与A的挡板第一次碰撞过程,由动量守恒定律和机械能守恒定律有
m v0=m vB+m v A,1
2 mv0
2= 1
2 mv A
2 + 1
2 mvB
2
解得vB=0,v A = 4 m/ s
(2) 第一次碰撞后A向右以速度v A = 4 m/ s做匀速直线运动,B做初速度为0、
加速度大小为a= qE
m = 4 m/ s
2的匀加速直线运动,设第一次碰撞到第二次碰撞经
过的时间为t1,则有v At1= 1
2 at1
2
解得t1=2s
而从t =0开始到第一次碰撞的时间t0= v0
a =1s
故t =0开始经T =t0+t1=3 s物块B与木板A的挡板发生第二次碰撞,此时B的速度
大小为vB1=at1=8m/ s
A 的速度大小为v A 1= v A = 4 m/ s
第二次碰撞时,同样由动量守恒定律和机械能守恒定律有
m v A 1+m vB1=m v A 2+m vB2
1
2 m v A 1
2 + 1
2 m vB1
2 = 1
2 m v A 2
2 + 1
2 m vB2
2

解得v A 2=8m/ s,vB2= 4 m/ s
(3) 同理第三次碰撞时有vB2t ′ + 1
2 at ′
2= v A 2t ′
解得t ′ =2s
此时B的速度大小为vB3= vB2+at ′ =12m/ s
由t =0开始到B与A的挡板发生3 次碰撞时间内,物块B的速度v随时间t的变化
图像如图所示
第88页
以此类推,由以上分析可知,从第二次碰撞开始,相邻两次碰撞的时间间隔内,
B向前运动的距离都比前一次多8m,由v −t图像可知
从B开始运动到第一次碰撞,B运动的距离为2m;
从第一次碰撞到第二次碰撞,B运动的距离为8m;
从第二次碰撞到第三次碰撞,B运动的距离为8m+8m=16m;
从第三次碰撞到第四次碰撞,B运动的距离为16m+8m=24 m;
根据数学知识可知,从物块B开始运动到与木板A的挡板发生第n次碰撞时间内,
物块B运动的距离:
sB=2m+8m+16m+24 m+⋯+8(n−1)m=[2+ 4 n(n−1)]m(n=1,2,3,4⋯)
则物块B的电势能的改变量为Δ E p B=−qE sB
代入数据可得Δ E p B=−4[2+ 4 n(n−1)]J (n=1,2,3,4⋯)
3.(2025·山西二模)火车车厢是通过詹式车钩连接在一起的,其过程可以理
解为:车头向第一节静止的空车厢运动,通过车钩发生完全非弹性碰撞并连为
一体;随后,这个组合体继续滑向下一节静止的空车厢,依次连接,直到所有
车厢全部挂接完成。现在要研究车厢连接到一起的过程,其模型可简化为图乙:
编号为0 的物块代表车头,其质量为m,编号为1~n的物块代表车厢,每个质
量也为m,相邻物块之间的距离均为L,各物块与水平面间的动摩擦因数均相同,
重力加速度为g。
甲
乙
(1) 先测量物块与水平面间的动摩擦因数:给物块0 一个水平向右的初速度
v0,恰好与物块2 相碰,求物块与水平面间的动摩擦因数μ ;
(2) 研究车厢连在一起的过程:给物块0 施加水平向右的恒力,使物块0 从
静止开始水平向右运动,为使所有车厢连接在一起,求施加恒力的最小值F。
[可能用到的数学公式:1
2+2
2+3
2+⋯+n
2= n(n+1)(2n+1)
6
]
第89页
【答案】(1)
v0
2
10 gL
(2) (2n+1)m v0
2
30 L
【解析】
(1) 物块0 向物块1 运动:−μmgL= 1
2 m v
2−1
2 m v0
2
物块0 与物块1 发生完全非弹性碰撞:mv =2mv ′
物块0、1 向物块2 运动:−2 μmgL=0−1
2 ×2mv ′
2
联立解得μ=
v0
2
10 gL
(2) 物块0 向物块1 运动:FL−μmgL= 1
2 m v1
2−0
物块0 与物块1 碰撞:m v1=2mv ′1
计算第二次碰前的速度:FL−μ2mgL= 1
2 ×2m v2
2−1
2 ×2m v1
′ 2
计算第二次碰后的速度:2m v2=3mv ′2
总结规律,依次递推:
计算第n−1次碰后的速度:(n−1)m vn−1=nmv ′n−1
计算第n次碰前的速度:2nFL
m
−2n
2 μgL=n
2vn
2−(n−1)
2vn−1
2
联立可得2nFL
m
−2n
2 μgL=n
2vn
2−(n−1)
2vn−1
2
利用数学知识,累加可得
n
2vn
2= 2 FL
m ⋅n(n+1)
2
−2 μgL⋅n(n+1)(2n+1)
6

由题干信息知:vn=0
可解得F = (2n+1)
3
μmg
代入第(1)问中的结果,可得F = (2n+1)mv0
2
30 L
专题三 电场与磁场
体系构建
第90页
第9 讲 电场 带电粒子在电场中的运动
考点一 电场性质的理解
1.电场中各物理量的关系
第91页
2.三个物理量的判断方法
判断场强大
小
(1)根据电场线或等差等势面的疏密判断;
(2)根据公式法、平衡条件、场强叠加原理、对称法、补偿法、
等效法判断
判断电势的
高低
(1)根据电场线的方向判断;
(2)由U AB= W AB
q 和U AB=φ A−φB判断;
(3)根据电场力做功(或电势能)判断
判断电势能
大小
(1)根据E p=qφ 判断;
(2)根据W AB=−Δ E p,由电场力做功判断;
(3)根据能量守恒定律判断
3.电场中的图像问题
v −t
 图像
根据v −t图像中速度变化、斜率确定电荷所受合力的方向与合力
大小变化,进而确定电场的方向、电势高低及电势能变化
φ−x
 图像
(1)电场强度的大小等于φ−x图线切线斜率的绝对值,电场强
度为零处,φ−x图线存在极值,其切线的斜率为零;
(2)在φ−x图像中可以直接判断各点电势的高低,并可根据电
势高低关系确定电场强度的方向;
(3)在φ−x图像中分析电荷移动时电势能的变化,可用
W AB=qU AB分析W AB的正负,然后作出判断
E−x
 图像
(1)反映了电场强度随位移变化的规律;
(2)E>0表示场强沿x轴正方向,E<0表示场强沿x轴负方向;
(3)图线与x轴围成的“面积”表示电势差
E p−x
 图像(1)反映了电势能随位移变化的规律;
(2)图线切线斜率的绝对值等于电场力大小;
(3)可进一步判断场强、动能、加速度等随位移变化的情况
4.带电粒子在电场中运动轨迹问题的分析方法
第92页
例1 (2025·安徽合肥模拟)如图所示,a、b两点所在水平直线垂直于均匀带
电的正方形薄板所在平面,且通过板的几何中心O,a、b两点关于薄板对称,
到薄板中心O的距离都是d,Oc垂直于ab且abc构成等边三角形。在c点固定一
点电荷,a点场强大小为E,方向垂直于ab,已知静电力常量为k,则下列说法
正确的是(  )
A. 正方形薄板与c处点电荷带同种电荷
B. 薄板上的电荷在b点产生的场强大小为√3
2 E
C. c处点电荷的电荷量绝对值为8√3 E d
2
3k
D. a、b两点的场强大小相等,但电势不相等
【答案】C
【解析】a点场强方向垂直ab,则正方形薄板与c处点电荷带异种电荷,故A错
误;a点场强大小为E,方向垂直ab,则c处点电荷在a点产生的场强大小为
E1=
E
sin 60
∘= 2√3
3
E,薄板上的电荷在b点产生的场强大小为E2= E1sin30
∘= √3
3 E,
故B错误;根据点电荷电场强度公式有2√3
3
E =k
q
(2d)
2,解得q = 8√3 E d
2
3k
,故C
正确;由对称性可知,a、b两点的场强大小及电势均相等,故D错误。
变式.(2025·湖北七市联考)如图所示,有一球心为O、半径为R的绝缘球壳,
其上均匀分布着正电荷。在球壳表面A处取下一面积足够小、电荷量为3q的曲
第93页
面,将其沿O、A连线的延长线向上移动2 R至B点。假设球壳上其他部分的电荷
分布保持不变,已知均匀带电的球壳在其内部激发的场强处处为零,下列说法
正确的是(  )
A. O点电场强度的大小为kq
3 R
2
B. 球壳内部电场的电场线均是直线
C. 取无穷远处为电势零点,则O点的电势为正值
D. 把带正电的试探电荷从A点移动到O点,电场力做正功
【答案】C
【解析】可以在球壳表面A点处补上一个电荷量为3q的正电荷,同时再补上一
个电荷量为3q的负电荷,这样球心O点的场强就可以看作B点的电荷量为3q的
正电荷和A点的电荷量为3q的负电荷在O点产生场强的矢量和,即O点场强大小
E =k 3q
R
2 −k
3q
(3 R)
2 = 8kq
3 R
2,故A错误;球壳内部的电场可以等效成A、B两点的等
量异种电荷在球壳内产生的电场,根据等量异种电荷电场线分布规律可知,球
壳内部电场线不可能都是直线,故B错误;电势的叠加是标量叠加,所以O点的
电势为正值,故C正确;由上述分析可知,将带正电的试探电荷从A点移动到O
点的过程,电场力做负功,故D错误。
总结归纳
求解非点电荷带电体的电场强度的“四种巧法”
对
称
法
利用空间上对称分布的电荷形成的电场具有对称性的特点,使复杂电场的
叠加计算问题大为简化
填
补
法
将有缺口的带电圆环补为完整圆环,或将半球面补为完整球面,然后再应
用对称的特点进行分析,有时还要用到微元思想
微
元
将带电体分成许多电荷元,每个电荷元均看成点电荷,先根据点电荷电场
强度公式求出每个电荷元的电场强度,再结合对称性和电场强度叠加原理
第94页
法求出合电场强度
等
效
法
在保证效果相同的前提下,将复杂的电场情境变换为简单的或熟悉的电场
情境
例2 多选 某静电场在x轴正半轴的电势φ 随x变化的图像如图所示,a、b、c、
d为x轴上四个点。一负电荷仅在静电力作用下,以一定初速度从d点开始沿x轴
负方向运动到a点,则该电荷(  )
A. 在b点时电势能最小
B. 在c点时速度最小
C. 所受静电力始终做负功
D. 在a点时受静电力沿x轴负方向
【答案】BD
【解析】根据题意,由公式E p=φq可知,负电荷在高电势位置时的电势能较小,
由题图可知,a、b、c、d四点中,a点的电势最大,则在a点时电势能最小,同
理可知,c点的电势最小,在c点时电势能最大,电荷仅在静电力作用下,电荷
的电势能和动能之和不变,可知电势能最大时,动能最小,则在c点时,电荷的
动能最小,即速度最小,故A错误,B正确;根据沿电场线方向电势逐渐降低,
结合题图可知,c点左侧电场方向沿x轴正方向,c点右侧电场方向沿x轴负方向,
负电荷在c点右侧时所受静电力沿x轴正方向,负电荷在c点左侧时所受静电力沿
x轴负方向,在a点所受静电力沿x轴负方向,负电荷从d点开始沿x轴负方向运
动到a点,静电力先做负功再做正功,故C错误,D正确。
例3 (2025·湖南卷·8,5 分)多选 一匀强电场的方向平行于xOy平面,平面
内A点和B点的位置如图所示。电荷量为+q、−q和+2q的三个试探电荷先后分
别置于O点、A点和B点时,电势能均为E p( E p>0)。下列说法正确的是(  )
A. OA中点的电势为零
第95页
B. 电场的方向与x轴正方向成60
∘ 角
C. 电场强度的大小为√2 E p
qd
D. 电场强度的大小为2√2 E p
qd
【答案】AD
【解析】如图所示,依题意,O点电势为φO= E p
q ,A点电势为φ A = E p
−q,所以O、
A两点关于电势零点对称,即OA中点C点的电势为零,A正确;C点坐标为
( d
2 ,0),又由于B点电势为φB= E p
2q = 1
2 φO,故OC中点D点的电势与B点电势相等,
D点坐标为( d
4 ,0),由DA = AB = 3
4 d可得,等势线BD与x轴正方向成45
∘ 角,易
知电场线垂直BD并指向右下方,故电场的方向与x轴正方向成45
∘ 角,B错误;
由几何关系知,A点到BD的距离为√2
2 × 3
4 d = 3√2
8
d,可得电场强度的大小为
E = U BA
3√2
8
d ,U BA =φB−φ A = 3 E p
2q ,得E = 2√2 E p
qd
,C错误,D正确。
例4 (2025·广西卷·14,11 分)在真空中,一个电荷量为−q、质量为m的试
探电荷绕电荷量为+Q的点电荷做椭圆轨道运动,如图甲,O′为椭圆中心,O′ A
为半长轴,长度为a,O′ B为半短轴,点电荷处于椭圆的焦点F处,焦距为2c,图
乙是v
2−1
r 的关系图,其中v为该试探电荷运动速率,r为该试探电荷到点电荷的
距离。距离点电荷r处的电势φ= kQ
r ,其中k为静电力常量。重力和万有引力忽
略不计。
第96页
甲
乙
(1) 求B点的电势。
(2) 求该试探电荷从A点运动到B点电场力所做的功。
(3) 通过推理论证该试探电荷在运动过程中动能和电势能之和是否守恒。若
不守恒,说明理由;若守恒,求出该试探电荷在运动过程中动能和电势能之和。
【答案】(1) kQ
a
(2) −
kQqc
a(a−c)
(3) 见解析
【解析】
(1) 根据椭圆的性质可知,B、F两点间的距离rBF =a
则B点的电势φB= kQ
rBF
= kQ
a
(2) 根据椭圆的性质可知,A、F两点间的距离r AF =a−c
则A点的电势φ A = kQ
r AF
= kQ
a−c
根据电场力做功与电势能变化的关系可知
W AB=−Δ E p AB= E p A−E p B

又E p A =−q φ A,E p B=−q φB
联立解得W AB=−
kQqc
a(a−c)
(3) 设题图乙中图线斜率为k0,由题图乙有v
2=k0( 1
r −1
2a )
试探电荷运动过程中动能与电势能之和E总=−kQq
r
+ 1
2 m v
2
得v
2= 2kQq
mr
+ 2 E总
m
对比分析可知k0= 2kQq
m
,2 E总
m
=−k0
2a
第97页
解得E总=−kQq
2a
由于E总为定值,则试探电荷运动过程中动能与电势能之和守恒。
考点二 电容器问题
1.掌握两个结论
(1)电容器与电路(或电源)相连,则两端电压取决于电路(或电源),稳定
时相当于断路,两端电压总等于与之并联的支路(或电源)两端电压。
(2)充电后电容器与电路断开,电容器所带电荷量不变,此时若只改变两板间
距离,则板间电场强度大小不变。
2.注意一个特例
当有电容器的回路接有二极管时,因二极管的单向导电性,将使电容器的充电
或放电受到限制。
例5 (2025· 黑吉辽蒙卷·4,4 分)如图,某压力传感器中平行板电容器内的
绝缘弹性结构是模仿犰狳设计的,逐渐增大施加于两极板压力F的过程中,F较
小时弹性结构易被压缩,极板间距d容易减小;F较大时弹性结构闭合,d难以
减小。将该电容器充电后断开电源,极板间电势差U与F的关系曲线可能正确的
是(  )
A.
B.
C.
D.
【答案】D
【解析】将该电容器充电后断开电源,则电容器极板上的电荷量Q保持不变,
根据平行板电容器的电容C = εr S
4 π kd ,电容的定义式C = Q
U ,联立解得U = 4 π kdQ
εr S
,
第98页
由于其他物理量不变,故U正比于d,F较小时,极板间距d容易减小,则U容易
减小;F较大时,d难以减小,则U难以减小,D正确。
变式.(2025·江苏卷·9,4 分)如图所示,平行金属板与电源连接。一点电
荷由a点移动到b点的过程中,电场力做功为W。现将上、下两板分别向上、向
下移动,使两板间距离增大为原来的2 倍,再将该电荷由a移动到b的过程中,
电场力做功为(  )
A. W
2
B. W
C. 2W
D. 4W
【答案】A
【解析】设两板间初始电场强度为E,点电荷从a移动到b沿电场线方向的位移
为l,点电荷的带电荷量为q,则W =qEl;平行金属板与电源连接,则金属板之
间电压U保持不变,板间距离增大为原来的2 倍,则电场强度E′ = U
2d = 1
2 E,点
电荷由a移动到b的过程中,电场力做的功为W ′ =qE′ l = W
2 ,A正确。
例6 (2025·湖北华中师大一附中模拟)如图所示,A、B为水平放置的平行正
对金属板,在板中央分别有一小孔M、N,D 为理想二极管,R0为定值电阻,R
为滑动变阻器。闭合开关S,待电路稳定后,将一带负电荷的带电小球从M、N
的正上方P点由静止释放,小球恰好能运动至小孔N处。下列说法正确的是
(  )
A. 若仅将B板稍微上移,带电小球仍可以运动至N处
B. 若仅将A板稍微上移,带电小球仍可以运动至N处
C. 若仅将滑动变阻器的滑片上移,带电小球仍可以运动至N处
D. 若仅断开开关S,带电小球将无法运动至N处
【答案】C
【解析】设P与N的竖直距离为H,平行板电容器两极板间的电压为U,距离为
d,正对面积为S,由题可知,小球由P到N由动能定理得mgH −Uq =0,开关闭
第99页
合,二极管左边为负极,右边为正极,仅将B板稍微上移,电容增大,电容器
充电,稳定时平行板电容器上、下极板间的电压U不变,N到P的距离变小,为
H ′,假设小球仍可以运动到N点,速度为v,对小球由P到N,根据动能定理得
mgH ′ −Uq = 1
2 m v
2,联立可得动能为负值,假设不成立,则带电小球不可以运
动至N处,故A错误;若将A板上移,板间距增大,电容减小,由于二极管左边
为负极,右边为正极,电容器无法放电,带电荷量不变,则两板间电压增大,
同理可知,带电小球不可以运动至N处,故B错误;若仅将滑动变阻器的滑片上
移,则滑动变阻器的电阻变大,电路稳定时通过R0的电流减小,R0两端电压变
小,R0上端电势降低,但二极管左边为负极,右边为正极,电容器无法放电,
所以电容器两端的电压保持不变,则带电小球仍恰好运动至N处,故C正确;断
开开关S,电容器电容不变,两板间电压不会变化,所以带电小球仍可以运动
至N处,故D错误。
考点三 带电粒子或带电体在电场中的运动
1.带电粒子(带电体)在电场中运动时重力的处理
“基本”粒子一般不考虑重力,带电体(如液滴、油滴、尘埃等)一般不能忽
略重力。
2.带电粒子(带电体)在电场中的常见运动及分析方法
常见运动
受力特点
分析方法
静止或匀速直
线运动
合外力F合=0 共点力平衡
变速直线运动合外力F合≠0
,且与初速度
方向在同一条
直线上
(1)用动力学观点分析:a= F合
m ,E = U
d ,
v
2−v0
2=2ad,适用于匀强电场;
(2)用能量观点分析:W =qU = 1
2 mv
2−1
2 mv0
2,
匀强电场和非匀强电场都适用
带电粒子在匀
强电场中的偏
转
进入电场时
v0⊥E,粒子
做类平抛运动
运动的分解
偏转角: tanθ = v y
v0
= qU 2l
md v0
2 = U 2l
2U 1d = 2 y0
l ;
侧移距离:y0= qU 2l
2
2md v0
2 = U 2l
2
4 d U 1,
第100页
粒子斜射入电
场,粒子做类
斜抛运动
运动的分解
垂直电场方向做匀速直线运动:x = v0t sinθ ;
沿电场方向做匀变速直线运动:
y = v0t cosθ−1
2 ⋅qE
m t
2
带电粒子在非
匀强电场中运
动
静电力在变化动能定理、能量守恒定律
例7 (2025·甘肃卷·7,4 分)离子注入机是研究材料辐照效应的重要设备,
其工作原理如图甲所示。从离子源S释放的正离子(初速度视为零)经电压为
U 1的电场加速后,沿OO′方向射入电压为U 2的电场(OO′为平行于两极板的中轴
线),极板长度为l、间距为d,U 2−t关系如图乙所示。长度为a的样品垂直放置
在距U 2极板L处,样品中心位于O′点。假设单个离子在通过U 2区域的极短时间
内,电压U 2可视为不变,当U 2=±U m时,离子恰好从两极板的边缘射出。不计
重力及离子之间的相互作用。下列说法正确的是(  )
第101页
A. U 2的最大值U m= d
2
l
2 U 1
B. 当U 2=±U m且L= (a−d )l
2d
时,离子恰好能打到样品边缘
C. 若其他条件不变,要增大样品的辐照范围,需增大U 1
D. 在t1和t2时刻射入U 2的离子,有可能分别打在A点和B点
【答案】B
【解析】离子经电场U 1加速,由动能定理可得qU 1= 1
2 m v0
2,解得离子进入偏转
电场U 2的初速度大小v0=√
2qU 1
m
;离子在偏转电场U 2中做类平抛运动,沿中轴
线方向有l = v0t,垂直于中轴线方向有y = 1
2 at
2,其中a= qU 2
md ,联立解得
y = U 2l
2
4 d U 1
;当y = d
2时,U 2=U m= 2d
2
l
2 U 1,A错误。由几何关系可得y
Y =
l
2
l
2 + L
,
可得Y = (l+2 L)U 2l
4 d U 1
,若其他条件不变,增大U 1,样品的辐照范围会减小,C错
误。当U 2=±U m时,若离子恰好能打到样品边缘,即Y = a
2,可得
a
2 = (l+2 L)U ml
4 d U 1
,联立解得L= (a−d)l
2d
,B正确。t1时刻的偏转电压小于t2时刻的
偏转电压,由Y = (l+2 L)U 2l
4 d U 1
可得t1时刻射入U 2的离子打在样品上的偏移量小于
t2时刻射入U 2的离子打在样品上的偏移量,D错误。
例8 (2025·四川卷·13,10 分)如图所示,真空中固定放置两块较大的平行
金属板,板间距为d,下极板接地,板间匀强电场大小恒为E。现有一质量为m、
电荷量为q(q>0)的金属微粒,从两极板中央O点由静止释放。若微粒与极板碰
撞前后瞬间机械能不变,碰撞后电性与极板相同,所带电荷量的绝对值不变。
不计微粒重力。求:
第102页
(1) 微粒第一次到达下极板所需时间;
(2) 微粒第一次从上极板回到O点时的动量大小。
【答案】(1) √
md
Eq
(2) 2√mqEd
【解析】
(1) 金属微粒的加速度大小为a= Eq
m
微粒第一次到达下极板有d
2 = 1
2 at1
2
解得t1=√
md
Eq
(2) 设微粒第一次从上极板回到O点时的速度大小为v,则有
v
2=2ax
x =2d
p=mv
联立解得p=2√mqEd
例9 (2025·江苏卷·13,8 分)如图所示,在电场强度为E、方向竖直向下的
匀强电场中,两个相同的带正电粒子a、b同时从O点以初速度v0射出,速度方
向与水平方向夹角均为θ 。已知粒子的质量为m,电荷量为q,不计重力及粒子
间相互作用。求:
(1) a运动到最高点的时间t;
(2) a到达最高点时,a、b间的距离H。
【答案】(1) m v0sinθ
qE
(2) 2mv0
2sin
2θ
qE
【解析】
(1) a、b做类抛体运动,根据运动的分解可得a、b在水平方向做匀速直线运
动,在竖直方向做匀变速直线运动
第103页
对a,根据牛顿第二定律可得其加速度大小a= qE
m
水平方向上的初速度大小
v x = v0cosθ

竖直方向上的初速度大小
v y = v0sinθ

a运动到最高点时,竖直方向速度变为0
可得v y =at
解得t = mv0sinθ
qE
(2) 经过时间t,a到达最高点,由题意知a、b在水平方向均做速度大小为
v0cosθ 的匀速直线运动,则a、b水平方向的位移一直相同。在a到达最高点之
前,a在竖直方向做匀减速直线运动,b在竖直方向做匀加速直线运动
则在0∼t时间内,a上升的竖直距离ha= v yt −1
2 at
2
b下降的竖直距离hb= v yt + 1
2 at
2
则H =ha+hb=2v0t sinθ = 2mv0
2sin
2θ
qE
一题多解 第(2)问也可以通过巧选参考系来做:两个带电粒子均受到相同电
场力,以a为参考系,b以2v0sinθ 的速度向下做匀速直线运动,则a到达最高点
时,a、b间的竖直距离H =2v0sinθ⋅t = 2m v0
2sin
2θ
qE
。
例10 (2025·湖北武汉模拟)如图所示,竖直面内有一长为1.2l、宽为0.8l的
长方形ABCD,M、N分别为AD、BC的中点。四个电荷量均为Q(Q未知)的点
电荷位于长方形的四个顶点,A、D处点电荷带正电,B、C处点电荷带负电。
一个质量为m、电荷量为+q(可视为点电荷)的带电小球从M处由静止释放,
小球运动到MN中点O处时速度大小为√2gl。已知重力加速度大小为g,不计空
气阻力。
(1) 求M、O两点间的电势差U MO;
第104页
(2) 求小球到达N点时的速度大小v N;
(3) 已知在电荷量为Q的点电荷产生的电场中,将无穷远处的电势规定为零
时,距离该点电荷r处的电势为φ= kQ
r ,其中k为静电力常量,多个点电荷产生
的电场中某点的电势等于每个点电荷单独存在时该点的电势的代数和,求点电
荷的电荷量Q。
【答案】(1) 3mgl
5q
(2) 2√gl
(3) 9mgl
2
20kq
【解析】
(1) 小球从M点由静止释放,运动到MN中点O处时速度大小为v =√2 gl
由动能定理可得mg⋅0.4l+qU MO= 1
2 m v
2
解得U MO= 3mgl
5q
(2) 由题意可知U MN =2U MO
小球从M点运动到N点,由动能定理得mg⋅0.8l+qU MN = 1
2 mv N
2
联立解得v N =2√gl
(3) 根据点电荷电势的定义和电势叠加原理可得,M点的电势φM = 4 kQ
3l
O点的电势φO=0
而U MO=φM −φO
联立解得Q = 9mgl
2
20kq
易错提醒 题中强调带电小球在竖直面内运动,在根据动能定理列方程时,一定
不能遗漏小球重力所做的功。
第10 讲 磁场 带电粒子在磁场中的运动
考点一 磁场的性质 安培力
1.磁场的产生与叠加
(1)确定磁场场源,如通电导线。
(2)根据安培定则确定通电导体周围磁感线的方向。
(3)磁场中每一点磁感应强度的方向为该点磁感线的切线方向。
第105页
(4)磁感应强度是矢量,多个通电导体产生的磁场叠加时,某点的磁感应强度
等于各通电导体单独存在时在该点磁感应强度的矢量和。
2.安培力的分析与计算
方向
左手定则
大小
直导线
F = BILsinθ(θ 为B、I夹角)
θ =0
∘ 时F =0
θ =90
∘ 时F = BIL
导线为曲线
时
等效为ac直线电流
受力分
析
根据力的平衡条件或牛顿运动定律列方程
二级结
论
同向电流相互吸引,异向电流相互排斥
例1 (2025·福建卷·3,4 分)如图所示,空间中存在两根无限长直导线L1与L2,
通有大小相等、方向相反的电流。导线周围存在M、O、N三点,M与O关于L1
对称,O与N关于L2对称,且OM =ON,初始时,M点的磁感应强度大小为B1,
O点的磁感应强度大小为B2,现保持L1中电流不变,仅将L2撤去,N点的磁感应
强度大小为(  )
A. B2−1
2 B1
B. 1
2 B2−B1
C. B2−B1
D. 1
3 (B1−2B2)
第106页
【答案】B
【解析】设O点到直导线的距离为r,通电直导线在距其r处产生的磁感应强度
大小为B0,在距其3r处产生的磁感应强度大小为B′,由安培定则和矢量叠加原
理可得B1= B0−B′、B2= B0+ B0=2B0;仅将L2撤去,N处的磁感应强度大小
B = B′,联立可得B = B2
2 −B1,B正确。
(2025·湖南名校联考)变式 如图所示,B、C、D处放置三根长为L的通电导
线,其中B、C处电流大小均为I,D处电流大小为2 I,A在B、D连线的延长线
上,∠BAC =90
∘ ,∠ABC =30
∘ ,∠ADC =60
∘ ,其中B、D处电流的方向均垂
直于纸面向外,C处电流的方向垂直于纸面向里。已知电流产生磁场的磁感应
强度B的大小与电流I、距离r的关系为B =k I
r ,k为常数;若B处电流在C处产生
的磁感应强度的大小为B0,C处导线位于绝缘水平地面上且处于静止状态,下
列关于C处导线受到的摩擦力Ff的大小和方向,正确的是(  )
A. Ff = B0 IL,水平向右
B. Ff = 3√3
2
B0 IL,水平向右
C. F f = 7
2 B0 IL,水平向左
D. Ff = 5√3
2
B0 IL,水平向左
【答案】B
【解析】设AC长度为r0,根据几何关系有BC长度为r1=
r0
cos60
∘=2r0,CD长度
为r2=
r0
cos30
∘= 2√3r0
3
,因电流产生磁场的磁感应强度大小与距离成反比,且B
处电流在C处产生的磁感应强度的大小为B0,即B1= B0=k I
r1
= kI
2r0,可知D处电
流在C处产生的磁感应强度的大小为B2=k 2 I
r2
= √3kI
r0
=2√3 B0,B对C的安培力为
F1= B0 IL,D对C的安培力F2= B2 IL=2√3 B0 IL,两安培力在水平方向分力的合
力为F合= F1cos30
∘+ F2cos60
∘= 3√3
2
B0 IL,方向水平向左;C处导线处于静止状
第107页
态,则F合与摩擦力大小相等、方向相反,即摩擦力大小为Ff = 3√3
2
B0 IL,方向
水平向右。故选B。
例2 (2025·河南卷·9,6 分)多选 手机拍照时手的抖动产生的微小加速度会
影响拍照质量,光学防抖技术可以消除这种影响。如图,镜头仅通过左、下两
侧的弹簧与手机框架相连,两个相同线圈c、d分别固定在镜头右、上两侧,c、
d中的一部分处在相同的匀强磁场中,磁场方向垂直纸面向里。拍照时,手机
可实时检测手机框架的微小加速度a的大小和方向,依此自动调节c、d中通入
的电流I c和I d的大小和方向(无抖动时I c和I d均为零),使镜头处于零加速度状
态。下列说法正确的是(  )
A. 若I c沿顺时针方向,I d =0,则表明a的方向向右
B. 若I d沿顺时针方向,I c =0,则表明a的方向向下
C. 若a的方向沿左偏上30
∘ ,则I c沿顺时针方向,I d沿逆时针方向且I c> I d
D. 若a的方向沿右偏上30
∘ ,则I c沿顺时针方向,I d沿顺时针方向且I c< I d
【答案】BC
【解析】若I c沿顺时针方向,I d =0,由左手定则可得线圈c受到的安培力向右,
可得其他力使线圈c的加速度向左,故a的方向向左,A错误。同理可得B正确。
若a的方向沿左偏上30
∘ ,可分解为水平向左的大小为ax =acos30
∘= √3
2 a、竖直
向上的大小为a y =asin30
∘= a
2的两个分加速度,水平方向线圈c受到的安培力向
右,且安培力大小Fc= B I c L=max,由左手定则可得I c沿顺时针方向;竖直方向
线圈d受到的安培力向下,且安培力大小Fd = B I d L=ma y,由左手定则可得I d沿
逆时针方向;ax>a y,则Fc> Fd,I c> I d,C正确。同理可得D错误。
例3 (2025·河北石家庄二模)多选 如图所示,通有恒定电流的导体棒P通过
两等长细线悬挂在竖直墙面上等高的A、B两点。另一导体棒Q固定于A、B两
第108页
点连线正下方且与A、B两点连线平行,其到AB的距离与细线长相等,导体棒
Q与电源(内阻为5Ω)、滑动变阻器(电阻最大值为15Ω ,缠绕电阻丝部分长
度为L)、开关构成电路,闭合开关前滑片位于最左端,只考虑电源内阻和滑
动变阻器接入电路的电阻。已知通电直导线产生磁场的磁感应强度与通电导线
中的电流大小成正比、与到通电导线的距离成反比。开关闭合后,导体棒P静
止于图示位置,细线与竖直方向夹角θ =60
∘ 。现将滑动变阻器的滑片向右缓慢
滑至距滑动变阻器左端2
3 L处时停止滑动,此时导体棒P静止于某一位置,下列
说法正确的是(  )
A. 导体棒P、Q中的电流方向相同
B. 此时,细线与竖直方向的夹角为90
∘
C. 此过程中,细线拉力大小不变
D. 此过程中,电源的输出功率先增大后减小
【答案】BC
【解析】由题意可知,两棒互相排斥,则两棒中的电流方向相反,故A错误;
对导体棒P受力分析,如图,该力的矢量三角形与三角形AQP相似,由相似三
角形的性质可知mg
h = T
l = B I P L
d
,可知细线拉力为定值,故C正确;根据题意有
B =k I Q
d ,根据闭合电路欧姆定律有I Q= E
R总,可得mg
h = T
l = kEL I P
d
2 R总
,将滑动变阻
器的滑片向右缓慢滑至距滑动变阻器左端2
3 L处时停止滑动,即滑动变阻器接入
电路中的阻值由15Ω 减小到5Ω ,则电路中的总电阻由20Ω 减小到10Ω ,电
阻减小到原来的1
2,故两棒的间距将变为原来的√2倍,由几何关系可知,此时
细线与竖直方向的夹角为90
∘ ,故B正确;当外电路的总电阻等于电源内阻时,
电源的输出功率最大,此过程中,外电路的电阻从大于电源内阻减小至等于电
源内阻,所以电源的输出功率一直增大,故D错误。
第109页
技巧点拨
通电导线在磁场中的平衡和加速问题的分析思路
(1)选定研究对象;
(2)变三维为二维,即画出侧视图、剖面图或俯视图等,并画出平面受力分析
图,其中安培力的方向要注意,F安⊥B、F安⊥I;
(3)列平衡方程或应用牛顿第二定律列方程进行求解。
考点二 带电粒子在有界磁场中运动的临界问题
1.分析带电粒子在磁场中运动的方法
基本思
路
(1)画轨迹:确定圆心,用几何方法求半径并画出轨迹;
(2)找联系:轨迹半径与磁感应强度、运动速度相联系,偏转角度与
圆心角、运动时间相联系,运动时间与周期相联系;
(3)用规律:利用牛顿第二定律和圆周运动的规律,特别是周期公式
和半径公式
基本公
式
qvB =m v
2
r ,T = 2π r
v
重要结
论
r = mv
qB ,T = 2π m
qB
圆心的
确定
(1)入射点和出射点的速度垂线的交点为圆心,如图甲;
(2)入射点速度垂线和入射点、出射点连线中垂线的交点为圆心,如
图乙;
(3)沿半径方向与入射点距离等于r的点,如图丙(当r已知或可计
算)
甲
乙
丙
第110页
半径的
确定
方法一:由物理公式求,因为Bqv = m v
2
r ,所以半径r = mv
qB ;
方法二:由几何关系求,一般由数学知识(勾股定理、三角函数等)
通过计算来确定
时间的
求解
方法一:由圆心角求,t = θ
2π ⋅T;
方法二:由弧长求,t = s
v
轨迹圆
的几个
基本特
点
(1)粒子从同一直线边界射入磁场和射出磁场时,入射角等于出射
角;(如图甲,θ1=θ2=θ3)
(2)粒子速度方向的偏转角等于其轨迹对应的圆心角;(如图甲,
α1=α2)
(3)沿半径方向射入圆形磁场的粒子,出射时亦沿半径方向,如图乙
(两侧关于两圆心连线对称)
甲
乙
临界问
题
(1)解决带电粒子在磁场中运动的临界问题,关键在于运用动态思
维,寻找临界点,确定临界状态,根据粒子的速度方向找出半径方
向,同时由磁场边界和题设条件画好运动轨迹,定好圆心,建立几何
关系;
(2)粒子射出或不射出磁场的临界状态是粒子运动轨迹与磁场边界相
切
2.动态圆模型
放
缩
圆
适
用
条
件
粒子速度方向一
定,速度大小不同
应
用
以入射点P为定点,
圆心位于PP′直线
第111页
方
法
上,将半径缩放作
轨迹圆,从而探索
出临界条件
(轨迹圆的圆心在
P P
′直线上)
旋
转
圆
适
用
条
件
粒子的速度大小一
定,速度方向不同
应
用
方
法
将一半径为R = mv0
qB
的圆以入射点为圆
心进行旋转,从而
探索出临界条件
>
(轨迹圆的圆心在
以入射点P为圆心、
半径R = mv0
qB 的圆
上)
平
移
圆
适
用
条
件
粒
子
的
速
度
大
小
、
方
向
均
一
应用方法将半径为
R = m v0
qB 的圆进行
平移
(轨迹圆的所有圆
心在一条直线上)
磁聚焦与磁发
散成立条件:
区域圆的半径
等于轨迹圆半
径R = mv0
qB 带电
粒子平行射入
圆形有界匀强
磁场,如果轨
迹半径与磁场
区域半径相
等,则粒子从
磁场边界上同
一点射出,该
点切线与入射
方向平行
带电粒子从圆
形有界匀强磁
场边界上同一
点射入,如果
轨迹半径与磁
场区域半径相
等,则粒子出
射方向与入射
点的切线平行
磁发散
第112页
定
,
入
射
点
位
置
不
同
磁聚焦
例4 (2025·安徽卷·7,4 分)如图,在竖直平面内的xOy直角坐标系中,x轴
上方存在垂直纸面向里的匀强磁场,磁感应强度大小为B。在第二象限内,垂
直纸面且平行于x轴放置足够长的探测薄板MN,MN到x轴的距离为d,上、下
表面均能接收粒子。位于原点O的粒子源,沿xOy平面向x轴上方各个方向均匀
发射相同的带正电粒子。已知粒子所带电荷量为q,质量为m,速度大小均为
qBd
m 。不计粒子的重力、空气阻力及粒子间的相互作用,则(  )
A. 粒子在磁场中做圆周运动的半径为2d
B. 薄板的上表面接收到粒子的区域长度为√3d
C. 薄板的下表面接收到粒子的区域长度为d
D. 薄板接收到的粒子在磁场中运动的最短时间为π m
6qB
【答案】C
【解析】由Bqv = mv
2
R 结合v = Bqd
m 可得R =d,A错误;带正电粒子在磁场中运动
的几种临界情况如图所示:由圆1、2(对应粒子初速度方向沿x轴正方向)可
得薄板上表面接收到粒子的区域长度为2d cos30
∘−d =(√3−1)d,B错误;由圆
1、3(对应粒子初速度方向沿y轴正方向)可得薄板下表面接收到粒子的区域
第113页
长度为d,C正确;恰好打到薄板最右侧的粒子为薄板接收到的在磁场中运动时
间最短的粒子,对应偏转角为π
3 ,对应的最短时间为tmin= π m
3 Bq,D错误。
例5 (2025·黑龙江哈尔滨二模)多选 如图所示,矩形ABCD为某匀强磁场的
边界,磁场方向垂直纸面向里,磁感应强度大小为B。AB、AD边长分别为√3a、
a,D处有一粒子源,沿DC方向发射带正电粒子。观测发现:粒子只从AB边向
外射出磁场。已知粒子的质量为m、电荷量为q,忽略粒子间的相互作用和粒子
受到的重力,则发射粒子的速度大小可能为 (  )
A. qBa
2m
B. √3qBa
2m
C. 2qBa
m
D. 2√2qBa
m
【答案】ABC
【解析】粒子在磁场中做匀速圆周运动,根据洛伦兹力提供向心力有qvB =m v
2
r ,
可得r = mv
qB ,当从A点射出时,半径最小,根据几何关系有rmin= a
2,当从B点射
出时,半径最大,根据几何关系有(rmax−a)
2+(√3a)
2=rmax
2 ,解得rmax =2a,可得
vmin= qBa
2m ,vmax= 2qBa
m
,即qBa
2m ≤v ≤2qBa
m
,故选A、B、C。
(2025·广东佛山二模)变式 如图所示,边长为L的正方形abcd区域内有匀强
磁场,ad边中点O处有一粒子源,沿纸面向磁场内各方向均匀发射速率均为v0
的电子,ab边恰好没有电子射出,已知电子质量为m,电荷量大小为e,则
(  )
第114页
A. bc边有电子射出
B. 磁感应强度大小为m v0
eL
C. 从ad边射出的电子在磁场中运动的最长时间为π L
12v0
D. 从cd边射出的电子数和从ad边射出的电子数之比为5:1
【答案】D
【解析】ab边恰好没有电子射出,轨迹如图甲所示,根据洛伦兹力提供向心力
有e v0 B =m v0
2
r ,r = L
2 ,所以B = 2m v0
eL ,由于电子射入的速度大小不变,方向改
变,则轨迹半径不变,根据旋转圆模型可知,bc边没有电子射出,故A、B错误;
从ad边射出的电子在磁场中运动的时间最长时轨迹如图乙所示,根据几何关系
可知,轨迹对应的圆心角θ =60
∘ ,所以最长时间为t =
θ
360
∘T = 60
∘
360
∘⋅2π r
v0
= π L
6 v0,
故C错误;当电子恰好经过d点时,其入射速度方向与ad边的夹角为30
∘ ,所以
从cd边射出的电子数和从ad边射出的电子数之比为150
∘:30
∘=5:1,故D正确。
甲
乙
例6 (2025·四川成都二诊)多选 如图所示,等腰直角三角形abc内有一垂直
纸面向里的匀强磁场(ac边界无磁场),ab边长为L,磁场的磁感应强度大小为B。
ab边中点处的粒子源P垂直ab以不同速率向磁场内发射带负电的粒子,粒子质
量为m,电荷量为q,不计粒子重力及粒子间的相互作用。下列说法正确的是(
)
第115页
A. 粒子可能从b点飞出磁场
B. 粒子可能从c点飞出磁场
C. 能从ac边界飞出的粒子在磁场中运动的最长时间为π m
4 qB
D. 能从ac边界飞出的粒子在磁场中运动的最小速度为√2qBL
m
【答案】AC
【解析】粒子可能的运动轨迹如图所示,若粒子沿轨迹1 运动,则粒子从b点飞
出磁场,A正确。若粒子的运动轨迹与ac边相切,对应图中的轨迹2,由几何关
系可知r2
2+r2
2=(r2+ L
2 )
2
,解得r2= (√2+1)L
2
,切点到a点的距离
r2= (√2+1)L
2
<√2 L,所以粒子不可能从c点飞出,B错误。当粒子的运动轨迹与
ac边相切射出磁场时,粒子的运动速度最小,运动时间最长,此时轨迹对应的
圆心角θ = 45
∘ ,根据牛顿第二定律可知q v2B =m v2
2
r2
,解得
v2= qBr2
m
= (√2+1)qBL
2m
,周期T = 2π m
qB ,运动的时间t = 45
∘
360
∘T = π m
4 qB,C正确,
D错误。
例7 (2025·湖南名校联考)如图所示,竖直平面内半径为R的圆形区域内有垂
直于圆面向里的匀强磁场,磁感应强度大小为B,P、Q为圆形区域竖直直径的
两个端点,M、N为圆形区域水平直径的两个端点。质量均为m、电荷量均为q
第116页
的大量带正电的粒子,以相同的速率从P点沿圆面内的各个方向射入磁场区域。
粒子的重力和粒子间的相互作用均不计,则下列说法正确的是(  )
A. 若粒子射入磁场的速率为BqR
m ,则粒子均沿竖直方向射出磁场
B. 若粒子射入磁场的速率为√2BqR
2m
,则粒子最远可以从M点射出磁场
C. 若粒子射入磁场的速率为3 BqR
m
,则粒子在磁场中运动的时间可能为π m
3qB
D. 若粒子射入磁场的速率为3 BqR
m
,则不可能有粒子从N点射出磁场
【答案】B
【解析】由洛伦兹力提供向心力得qvB =m v
2
r ,若粒子射入磁场的速率为BqR
m ,
则带电粒子在磁场中运动的轨迹半径r = R,根据磁发散模型可知带电粒子均沿
水平方向射出磁场,A错误。若粒子射入磁场的速率为√2BqR
2m
,则带电粒子在
磁场中运动的轨迹半径r = √2 R
2
,当粒子在磁场中运动半个圆周时,刚好可以从
M点射出磁场,B正确。若粒子射入磁场的速率为3 BqR
m
,则粒子在磁场中运动
的轨迹半径r =3 R,当粒子做圆周运动的轨迹以磁场圆直径为弦时,粒子在圆形
磁场中的运动时间最长,则粒子的运动轨迹如图甲所示,设此轨迹对应的圆心
角为θ ,根据几何关系可知sin θ
2 = R
3 R = 1
3 < 1
2,θ<60
∘ ,粒子在磁场中运动的最
长时间tmax< 60
∘
360
∘T = 1
6 × 2π m
qB = π m
3qB,所以粒子在磁场中的运动时间不可能为
π m
3qB,C错误。若粒子射入磁场的速率为3 BqR
m
,则粒子在磁场中运动的轨迹半
径r =3 R,若粒子从N点射出,如图乙所示,作PN的中垂线,以P点或N点为圆
心、以3 R为半径画圆弧交PN中垂线于O点,O点为从N点射出磁场的粒子的运
动轨迹的圆心,D错误。
第117页
甲
乙
考点三 带电粒子在有界磁场中运动的多解问题
常见的多解原因
(1)磁场方向不确定形成多解;
(2)带电粒子电性不确定形成多解;
(3)速度不确定形成多解;
(4)运动的周期性形成多解。
例8 (2025·山西临汾二模)多选 如图所示,匀强磁场垂直于xOy平面(纸
面)向外,磁场的右边界与x轴垂直,交x轴于P( L,0)点。其中第Ⅰ象限内的磁
感应强度大小为B1,第Ⅳ象限内的磁感应强度大小为B2,且B2=2B1(大小均未
知)。一质量为m、电荷量为+q的粒子从原点O以速率v进入第Ⅰ象限的磁场,
方向与x轴正方向成30
∘ 角,粒子从P点离开磁场区域,不计粒子重力,则第Ⅰ
象限的磁感应强度大小B1可能是(  )
A. mv
4 qL
B. mv
2qL
C. mv
qL
D. 2mv
qL
【答案】CD
【解析】根据洛伦兹力提供向心力有qvB = mv
2
r ,可得r = mv
qB ,则在第Ⅰ象限内
运动的半径为r1= mv
q B1,在第Ⅳ象限内运动的半径为r2= mv
q B2
= r1
2 ,如图所示,设
第118页
粒子最后从P点离开时在第Ⅰ象限运动n次,在第Ⅳ象限运动n−1次,根据几何
关系有2n×r1cos60
∘−2(n−1)×r2cos60
∘= L,解得B1=( n+1
2
) mv
qL (n=1,2,3,⋯),
当B1= mv
4 qL时,n不为正整数,故A错误;当B1= mv
2qL时,n=0,不符合取值范围,
故B错误;当B1= mv
qL 时,n=1,故C正确;当B1= 2mv
qL 时,n=3,故D正确。
例9 (2025·广东名校联考)多选 如图所示,在xOy平面内存在着磁感应强度
大小为B的匀强磁场,第一、二、四象限内的磁场方向垂直纸面向里,第三象
限内的磁场方向垂直纸面向外,P(−√2 L,0)、Q(0,−√2 L)为坐标轴上的两点。
现有一质量为m、电荷量为e的电子从P点沿PQ方向射出,不计电子的重力,则
下列说法中正确的是(  )
A. 若电子从P点出发恰好可经过原点O,则从P到O的运动时间可能为π m
2eB
B. 若电子从P点出发恰好可经过原点O,则从P到O的运动路程可能为π L
C. 若电子从P点出发经原点O到达Q点,运动时间可能为3 π m
eB
D. 若电子从P点出发经原点O到达Q点,运动路程为π L或2π L
【答案】AD
【解析】电子从P点出发恰好经原点O,有两类情况,一类是第奇数次回到x轴
经过原点O,另一类是第偶数次回到x轴经过原点O。其中第一次和第二次回到
x轴的轨迹如图甲,由轨迹图结合几何关系,可得运动时间为
t = T
4 ×n(n=1,2,3,⋯),T = 2π m
eB ,解得t = π nm
2eB (n=1,2,3,⋯),当n=1时,运动
第119页
时间为t = π m
2eB,由轨迹图结合几何关系,可得轨迹圆的半径为
r = √2 L
n
×sin 45
∘= L
n (n=1,2,3,⋯),可得运动路程为s= 1
4 ×2π r ×n= π L
2 ,故A
正确,B错误;若电子从P点出发经原点O到达Q点,轨迹也为两类,如图乙,
由轨迹图结合几何关系,可得运动时间为t =( T
4 + 3T
4 )×n=nT (n=1,3,5,⋯),
T = 2π m
eB ,或t = T
4 ×n×2= nT
2 (n=2,4 ,6,⋯),T = 2π m
eB ,解得
t = 2π nm
eB
(n=1,3,5,⋯),或t = π nm
eB (n=2,4 ,6,⋯),若电子从P点出发经原点O
到达Q点,运动路程为s=n×2π r(n=1,3,5,⋯),或s= n
2 ×2π r(n=2,4 ,6,⋯),
解得s=2π L,或s= π L,故C错误,D正确。
甲
乙
例10 (2025·广东广州一模)如图,半径为R和2 R的同心圆a、b将足够大的空
间分隔为Ⅰ、Ⅱ、Ⅲ区域,圆心为O。Ⅰ区域存在磁感应强度大小为B、方向垂
直纸面向外的匀强磁场;Ⅱ区域存在沿半径方向向外的辐向电场;Ⅲ区域存在
方向垂直纸面向外的匀强磁场(图中未画出)。一带电粒子从P点沿半径方向
以速度v0射入Ⅰ区域,偏转后从K点离开Ⅰ区域,穿过Ⅱ区域后,以速率v0
2 进
入Ⅲ区域。已知∠POK =60
∘ ,忽略带电粒子所受重力。
(1) 判断粒子的电性并求出其比荷;
(2) 求a、b之间的电势差U ab;
(3) 若粒子第三次从Ⅱ区域进入Ⅲ区域之前能经过P点,求Ⅲ区域磁场的磁
感应强度大小的可能值。
第120页
【答案】(1) 负电;√3 v0
BR
(2) √3
8 BR v0
(3) 1
4 B;1
12 B;√3
12 B
【解析】
(1) 粒子从P点沿半径方向射入Ⅰ区域,偏转后从K点离开Ⅰ区域,根据左手
定则可知,粒子带负电。设带电粒子所带电荷量为−q,粒子在Ⅰ区域做匀速圆
周运动的轨迹半径为r,作出粒子运动轨迹如图甲所示
甲
根据几何关系有r = R tan 60
∘
2
粒子在Ⅰ区域做匀速圆周运动,由洛伦兹力提供向心力,则有q v0 B =m v0
2
r
解得q
m = √3 v0
BR
(2) 带电粒子在Ⅱ区域做减速直线运动,根据动能定理有
−qU ab= 1
2 m( v0
2 )
2
−1
2 m v0
2
联立解得U ab= √3
8 BR v0
(3) 带电粒子在Ⅲ区域运动,设轨迹半径为r1,Ⅲ区域磁场的磁感应强度大
小为Bx,则有q Bx⋅v0
2 =m
( v0
2 )
2
r1
联立解得Bx = √3 RB
6r1
作出粒子运动轨迹如图乙所示
第121页
乙
设粒子从b上N 1点射入Ⅲ区域,从N 2点离开Ⅲ区域,令∠N 1O N 2=θ ,在Ⅰ区
域内运动k1次,Ⅲ区域内运动k2次后,回到P点,则有k1⋅60
∘=k2θ(k1、k2均为
正整数,且有k2≤2,θ≥60
∘)
可知,粒子运动轨迹有三种可能性:
情况ⅰ:当k1=1,k2=1时,θ =60
∘ ,带电粒子在Ⅲ区域运动后,沿PO方向直
接进入Ⅱ区域,作出粒子的运动轨迹如图丙所示
丙
根据几何关系有r1
2 R = tan 60
∘
2
联立解得r1= 2√3
3
R,Bx = 1
4 B
情况ⅱ:当k1=2,k2=1时,θ =120
∘ ,带电粒子在Ⅲ区域运动后,进入Ⅱ区域,
又在Ⅰ区域运动后,回到P点,作出粒子的运动轨迹如图丁所示
丁
根据几何关系有r1
2 R = tan 120
∘
2
第122页
联立解得r1=2√3 R,Bx= 1
12 B
情况ⅲ:当k1=3,k2=2时,θ =90
∘ ,带电粒子两次进入Ⅲ区域,又在Ⅰ区域运
动后,回到P点,作出粒子的运动轨迹如图戊所示
戊
根据几何关系有r1=2 R
联立解得Bx = √3
12 B
第11 讲 带电粒子在复合场中的运动
考点一 带电粒子在组合场中的运动
1.带电粒子的“电偏转”和“磁偏转”的比较
项
目
垂直进入磁场(磁偏转)
垂直进入电场(电偏转)
情
境
图
受
力
FB=q v0 B,FB大小不变,方向总指
向圆心,方向变化,FB为变力
F E=qE,F E大小、方向不变,为恒力
运
动
规
律
匀速圆周运动r = mv0
Bq ,T = 2π m
Bq
类平抛运动v x = v0,v y = Eq
m tx = v0t,
y = Eq
2m t
2
2.基本思路
第123页
例1 (2025·山东卷·12,4 分)多选 如图甲所示的Oxy平面内,y轴右侧被直
线x =3 L分为两个相邻的区域Ⅰ、Ⅱ。区域Ⅰ内充满匀强电场,区域Ⅱ内充满垂
直Oxy平面的匀强磁场,电场和磁场的大小、方向均未知。t =0时刻,质量为m、
电荷量为+q的粒子从O点沿x轴正方向出发,在Oxy平面内运动,在区域Ⅰ中的
运动轨迹是以y轴为对称轴的抛物线的一部分,如图甲所示。t0时刻粒子第一次
到达两区域分界面,在区域Ⅱ中运动的y −t图像为正弦曲线的一部分,如图乙
所示。不计粒子重力。下列说法正确的是(  )
A. 区域Ⅰ内电场强度大小E = 4 mL
qt0
2 ,方向沿y轴正方向
B. 粒子在区域Ⅱ内圆周运动的半径R = 20 L
3
C. 区域Ⅱ内磁感应强度大小B = 3m
5qt0,方向垂直Oxy平面向外
第124页
D. 粒子在区域Ⅱ内圆周运动的圆心坐标为( 17 L
3
,0)
【答案】AD
【解析】粒子在区域Ⅰ中的运动轨迹是以y轴为对称轴的抛物线的一部分,则
粒子在y轴方向上有2 L= 1
2 at0
2,而a= Eq
m ,解得E = 4 mL
qt0
2 ,带正电粒子受力沿y
轴正方向,则电场强度方向沿y轴正方向,A正确。粒子在区域Ⅰ内运动的过程
中,沿x轴方向有3 L= v0t0,沿y轴方向有2 L= v y
2 t0,而v =√v0
2+ v y
2,解得v = 5 L
t0 ;
粒子在区域Ⅱ内运动的y −t图像为正弦曲线的一部分,可以判断粒子做匀速圆
周运动,运动轨迹如图所示,则R = 10
3 L,B错误。由qvB =m v
2
R ,可得B = 3m
2qt0,
由左手定则可判断区域Ⅱ中磁感应强度方向垂直Oxy平面向外,C错误。设粒子
进入区域Ⅱ时的位移与水平方向夹角为α ,速度与水平方向的夹角为β ,由类
平抛运动规律有tan β =2tan α =2× 2
3 = 4
3 ,由几何关系可知粒子在区域Ⅱ内做圆
周运动的圆心横坐标x =3 L+ Rsin β = 17 L
3 ,纵坐标y =0,D正确。
例2 (2025·河北卷·10,6 分)多选 如图,真空中两个足够大的平行金属板
M、N水平固定,间距为d,M板接地。M板上方整个区域存在垂直纸面向里的
匀强磁场。M板O点处正上方P点有一粒子源,可沿纸面内任意方向发射比荷、
速度大小均相同的同种带电粒子。当发射方向与OP的夹角θ =60
∘ 时,粒子恰好
垂直穿过M板Q点处的小孔。已知OQ =3 L,初始时两板均不带电,粒子碰到金
属板后立即被吸收,电荷在金属板上均匀分布,金属板电荷量可视为连续变化,
不计金属板厚度、粒子重力及粒子间的相互作用,忽略边缘效应。下列说法正
确的是(  )
第125页
A. 粒子一定带正电
B. 若间距d增大,则板间所形成的最大电场强度减小
C. 粒子打到M板上表面的位置与O点的最大距离为7 L
D. 粒子打到M板下表面的位置与Q点的最小距离为√3d
【答案】BCD
【解析】根据左手定则可知粒子一定带负电,A错误;当板间电场强度达到最
大时,从Q点处垂直射入板间的粒子刚好不能到达金属板N,则根据动能定理
有−qEd =0−1
2 m v
2,即板间所形成的最大电场强度E = mv
2
2qd ,若间距d增大,则
板间所形成的最大电场强度减小,B正确;在P点,当发射方向与OP的夹角
θ =60
∘ 时,粒子恰好垂直穿过M板Q点处的小孔,轨迹如图所示,根据几何关
系可得R+ R⋅cos60
∘=3 L,解得R =2 L,当板间电场强度达到最大后,粒子会从
Q点返回,垂直M板进入磁场做匀速圆周运动,此时打在M板上表面的位置与O
点的距离最大,为2 R+3 L=7 L,C正确;当粒子在P点的速度方向沿OP时,粒
子从Q点射入两板间的速度方向与M板的夹角为30
∘ ,如图所示,若板间场强
达到最大即E = m v
2
2qd ,此时粒子打到M板下表面的位置与Q点的距离最小,最小
距离x = v cos30
∘⋅t,其中t = 2v sin30
∘
a
,qE =ma,联立解得x =√3d,D正确。
例3 (2025·河南卷·15,17 分)如图,水平虚线上方区域有垂直于纸面向外
的匀强磁场,下方区域有竖直向上的匀强电场。质量为m、带电荷量为q(q>0)
的粒子从磁场中的a点以速度v0向右水平发射❑
①,当粒子进入电场时其速度沿
右下方向并与水平虚线的夹角为60
∘②,然后粒子又射出电场重新进入磁场并通
第126页
过右侧b点,通过b点时其速度方向水平向右。a、b到水平虚线的距离均为h,
两点之间的距离为s=3√3h。不计重力。
(1) 求磁感应强度的大小;
(2) 求电场强度的大小;
(3) 若粒子从a点以v0竖直向下发射,长时间来看,粒子将向左或向右漂移
❑
③,求漂移速度大小。(一个周期内粒子的位移与周期的比值为漂移速度)
【答案】(1) mv0
2qh
(2) m v0
2
2qh
(3) 3√3 v0
8 π +6√3
【解析】
(1) 粒子在匀强磁场中运动时,由牛顿第二定律可得q v0 B = mv0
2
R
画出粒子在磁场中的部分运动轨迹如图甲所示
甲
根据几何关系可得R−R cos60
∘=h
联立解得B = m v0
2qh 。
(2) 根据几何关系可知CD = R sin 60
∘=√3h
第127页
当粒子进入电场后,粒子的运动可分解为水平方向速度为v0cos60
∘= v0
2 的匀速直
线运动和竖直方向初速度为v0sin 60
∘= √3 v0
2
、加速度大小a= Eq
m 的匀变速运动,
加速度方向与竖直初速度方向相反
根据粒子运动的对称性可知,粒子再次进入磁场的速度大小仍为v0,方向与水
平虚线成60
∘ 角斜向右上,粒子能从b点通过,则从再次进入磁场到运动至b点
过程中水平方向的位移大小也为√3h
则粒子在电场中运动,水平方向有s−√3h−√3h= v0
2 t
竖直方向有√3 v0
2
= Eq
m × t
2
联立解得t = 2√3h
v0
,E = mv0
2
2qh 。
(3) 作出粒子在磁场和电场中运动的部分轨迹,如图乙所示
乙
设粒子在磁场中做匀速圆周运动的周期为T,粒子在磁场、电场中的运动具有
周期性,在一个实际运动的周期T ′内,粒子在磁场中运动的时间
t1= 30
∘
360
∘T + 210
∘
360
∘T = 2
3 T
T = 2π m
qB

联立解得t1= 4 π m
3qB
将B = m v0
2qh 代入可得t1= 8 π h
3 v0
粒子在电场中运动一次的时间t2满足√3
2 v0= Eq
m × t2
2
将E = m v0
2
2qh 代入可得t2= 2√3h
v0
第128页
根据图乙中的几何关系可知,一个周期内粒子运动的位移(以向右为正方向)
x =OO1=√3h(点拨:根据图乙可知粒子周期性漂移的位移即在磁场中做半径
相同的圆周运动对应圆心的位移)
说明经过一个周期后粒子运动到初始位置右侧,漂移速度大小
v = x
T ′ = √3h
t1+t2
= 3√3 v0
8 π +6√3。
审题突破
审题
关键
(1)由①可知粒子初速度垂直于磁场方向,在洛伦兹力作用下做匀速圆
周运动;
(2)由②可知粒子进入电场后,在电场力作用下做匀变速曲线运动;
(3)由③可知,粒子在组合场中做周期性运动
模型
建构
(1)不计重力,带电粒子垂直进入磁场,在洛伦兹力作用下做匀速圆周
运动;
(2)带电粒子在电场中的类斜抛运动;
(3)带电粒子在组合场中“兜圈子”,即做周期性运动
方法
突破
(1)画轨迹、找圆心,根据几何关系求半径,由洛伦兹力提供向心力求
磁感应强度大小;
(2)将粒子在电场中的运动分解为垂直电场方向的匀速直线运动和沿电
场方向的匀变速直线运动;
(3)选择从出发点开始运动一个周期的过程进行研究,分阶段规范作出
轨迹图,注意利用对称性思想,列出几何关系式,然后结合动力学方程进
行定量计算。
考点二 带电粒子在叠加场中的运动
1.几种简单情况
(1)若只有两个场,所受合力为零,则表现为匀速直线运动状态或静止状态。
例如电场与磁场叠加时满足qE =qvB,重力场与磁场叠加时满足mg=qvB,重力
场与电场叠加时满足mg=qE。
(2)若三场共存,所受合力为零时,粒子做匀速直线运动,其中洛伦兹力
F =qvB的方向与速度v方向垂直。
(3)若三场共存,粒子做匀速圆周运动时,则有mg=qE,粒子在洛伦兹力作
用下做匀速圆周运动,即qvB =m v
2
r 。
2.解决带电粒子(带电体)在叠加场中运动的基本思路
第129页
例4 (2025·湖北襄阳一模)多选 如图所示,实线表示竖直平面内的电场线,
电场线与水平方向成α 角,水平方向的匀强磁场与电场正交,有一带电液滴沿
斜向上的虚线L斜向上做直线运动,L与水平方向成β 角,且α > β ,则下列说
法中正确的是(  )
A. 液滴一定做匀速直线运动
B. 液滴一定带负电
C. 电场线方向一定斜向上
D. 液滴有可能做匀变速直线运动
【答案】AC
【解析】带电液滴受竖直向下的重力、平行于电场线方向的电场力F、垂直于
速度方向的洛伦兹力,若合力不为零,则洛伦兹力变化,不能沿直线运动,因
此这三个力的合力一定为零,带电液滴做匀速直线运动,不可能做匀变速直线
运动,故A正确,D错误;当带电液滴带正电,且电场线方向斜向上时,带电
液滴受竖直向下的重力、沿电场线向上的电场力、垂直于速度方向斜向左上方
的洛伦兹力作用,这三个力的合力可能为零,带电液滴沿虚线L做匀速直线运
动,如果带电液滴带负电,电场线方向斜向上或斜向下时,带电液滴所受合力
不为零,不可能沿直线运动,故B错误,C正确。
例5 如图所示,x轴水平向右,z轴竖直向上,y轴垂直纸面向里(图中未画
出),在xOz平面里有竖直向上的匀强电场E,在z = z0的平面下方存在垂直纸面
向里、磁感应强度大小为B1的匀强磁场,在z = z0的平面上方有垂直纸面向里、
第130页
磁感应强度大小为B2(未知)的匀强磁场。有一带正电的粒子,质量为m,从
坐标原点O出发,沿x轴正方向以速度v射出后做圆周运动,其中z0= 2v
2
5 g ,
B1= mg
qv ,P点坐标为( 16 v
2
5 g ,0,0)。已知重力加速度为g,粒子电荷量为q。
(1) 求电场强度E的大小及该粒子第一次经过z = z0平面时的位置对应的x坐标
值;
(2) 当该带电粒子沿x轴正方向飞出到达P点时间最小时,求B2的大小;
(3) 若将电场E改成沿y轴正方向,粒子同样从坐标原点O沿x轴以速度v射出,
求粒子的轨迹方程。
【答案】(1) mg
q ; 4 v
2
5 g
(2) 3mg
qv
(3) 见解析
【解析】
(1) 由题意可知,粒子受到重力、洛伦兹力和电场力做匀速圆周运动,可以
判断粒子受到的电场力与重力平衡,则mg= Eq
解得E = mg
q
粒子做匀速圆周运动,运动轨迹如图甲所示
由洛伦兹力提供向心力得qv B1=m v
2
R1
解得粒子运动的轨迹半径R1= v
2
g
由几何关系得x
2+( R1−z0)
2= R1
2
代入数据解得x = 4 v
2
5 g
第131页
甲
(2) 粒子做匀速圆周运动,可能的运动轨迹如图乙所示
设粒子进入磁感应强度大小为B2的匀强磁场时速度方向与磁场分界面夹角为θ ,
由几何关系可得 cos(90
∘−θ)= x
R1
可解得θ =53
∘
设粒子在z = z0平面上方匀强磁场中运动的轨迹半径为R2,根据圆周运动轨迹可
知粒子运动到P点应满足
n(2 R1sinθ−2 R2sinθ)= 16 v
2
5 g

当n取最小值时,运动时间最短,所以当n=3时,运动时间最短,解得R2= R1
3
根据qvB =m v
2
R
解得B2=3 B1= 3mg
qv
即当该带电粒子沿x轴正方向飞出到达P点时间最小时,B2的大小为3mg
qv
乙
(3) 若将电场方向改为沿y轴正方向,由受力分析可知,粒子受到沿z轴正方
向的洛伦兹力、沿z轴负方向的重力、沿y轴正方向的电场力,根据B1= mg
qv
解得粒子受到的洛伦兹力大小为F洛=mg
第132页
正好与重力相平衡,所以粒子在xOy平面内运动,沿y轴正方向做匀加速直线运
动,有y = 1
2 at
2
由牛顿第二定律有Eq =ma
粒子在x轴正方向做匀速直线运动,有x = vt
联立解得轨迹方程为{
y = g x
2
2v
2 ( x ≥0)
z =0
考点三 “配速法”及正则动量的应用
1.配速法
(1)滚轮线(摆线)是同一平面内匀速直线运动和匀速圆周运动的合运动的轨
迹,如图所示。
(2)配速法:若带电粒子在叠加场中做一般曲线运动,运动分析比较复杂,此
时,我们可以把初速度分解为两个分速度,使其中一个分速度对应的洛伦兹力
与重力(或静电力,或重力和静电力的合力)平衡,另一个分速度对应的洛伦
兹力使粒子做匀速圆周运动,这样一个复杂的曲线运动就可以分解为两个比较
常见的运动,这种方法叫配速法。
(3)配速法处理叠加场中的滚轮线类问题
常见情况
处理方法
初速度为0,有重力
把初速度0 分解为一个向左的速度v1和一个向右的速度
v2,v1和v2大小相等,且满足q v2B =mg,则粒子的运动
可看作以v2做匀速直线运动和以v1做匀速圆周运动的合
运动
初速度为0,不计重力把初速度0 分解为一个向左的速度v1和一个向右的速度
v2,v1和v2大小相等,且满足q v2B =qE,则粒子的运动
可看作以v2做匀速直线运动和以v1做匀速圆周运动的合
运动
第133页
初速度为0,有重力
把初速度0 分解为一个斜向右上的速度v1和一个斜向左
下的速度v2,v1和v2大小相等,且满足q v1B与重力及电
场力的合力平衡,则粒子的运动可看作以v1做匀速直线
运动和以v2做匀速圆周运动的合运动
初速度为v0,有重力
把初速度v0分解为v1和v2,且满足q v1B =mg,则粒子的
运动可看作以v1做匀速直线运动和以v2做匀速圆周运动
的合运动
2.正则动量
假设有一个带电粒子,其质量为m,电荷量为+q。在方向垂直纸面向里、磁感
应强度大小为B的匀强磁场中运动。粒子速度为v,所受洛伦兹力为F,且重力
不计。如图建立直角坐标系。
沿两轴方向的洛伦兹力分力
F x=q v y B

F y =q v x B

两个方向分别由动量定理得
−q v y B Δt =m Δv x

q v x B Δt =m Δv y

即−qB Δ y =m Δv x,qB Δ x =m Δv y
两边累加得−qBy =m v x1−m v x 0,qBx =m v y 1−m v y 0
第134页
正则动量的使用要点在于:要研究哪个方向的位移大小,就在与该方向垂直的
方向应用动量定理。相比传统的画出实际运动轨迹的处理方法,引入正则动量
概念可以简化求解此类问题的过程,避开了复杂的轨迹描绘和几何运算,只需
进行始末状态的分析,更加简洁明晰,从宏观上直达物理问题的本质。
例6 (2025·湖南长沙二模)如图,xOy竖直坐标平面内分布着范围足够大的
匀强电场和匀强磁场,磁感应强度大小为B、方向垂直于纸面向外,电场方向
竖直向上。一带正电小球的质量为m,电荷量为q,以初速度v0与y轴正方向成
30
∘ 角从A点进入复合场做匀速圆周运动,经过B点垂直x轴进入第四象限,重
力加速度为g。
(1) 求匀强电场的大小;
(2) 求OB的距离;
(3) 进入第四象限后电场强度大小突变为原来的2 倍,求小球在x轴下方运动
时到x轴的最远距离。
【答案】(1) mg
q
(2) ( √3
2 +1) mv0
qB
(3) m
qB√( mg
qB )
2
+ v0
2−m
2 g
q
2B
2
【解析】
(1) 小球做匀速圆周运动,则满足qE =mg
解得E = mg
q
(2) 根据洛伦兹力提供向心力可得q v0 B = m v0
2
R
如图,由几何关系得OB =(cos30
∘+1)R
第135页
联立解得OB =( √3
2 +1) mv0
qB
(3) 等效重力G′ =qE′ −mg=mg,方向竖直向上,给小球配一对大小相等、
方向相反的水平速度v,且满足qBv =mg,即v = mg
qB
则小球的运动可以分解为水平向右的速度大小为v的匀速直线运动和速度大小为
v合=√v0
2+( mg
qB )
2
的匀速圆周运动,设圆周运动的半径为r,v合与水平方向的夹角
为θ ,则q v合B = mv合
2
r
,cosθ = v
v合,y =r(1−cosθ)
联立解得y = m
qB√( mg
qB )
2
+ v0
2−m
2 g
q
2B
2
一题多解 第(3)问还可以采用以下方法分析:
设小球在x轴下方运动时到x轴最远距离为y,此时小球速度为v,方向水平向左,
由动能定理得−(q⋅2 E−mg) y = 1
2 m v
2−1
2 m v0
2
水平方向由动量定理得∑qB v y Δt =mv
而∑v y Δt = y
联立解得y = m
qB√( mg
qB )
2
+ v0
2−m
2 g
q
2B
2
例7 (2025·湖北名校联考)电磁场在现代科学技术中有着广泛的应用。通过
电场和磁场可以实现对带电粒子的控制。如图所示,在xOy平面直角坐标系中
存在着多处电场、磁场,第一象限存在区域足够大的匀强磁场(未画出);第
二象限存在沿x轴正方向的匀强电场;第四象限存在交替出现的边界与x轴平行
的匀强电场与匀强磁场,电场与磁场宽度都是L,电场强度大小E = m v0
2
8qL,磁感
应强度大小B = m v0
4 qL。现一质量为m、电荷量为q的带正电粒子从M点沿y轴正方
向以初速度√2
4 v0垂直射入第二象限的匀强电场,后又经过A点进入第一象限,
第136页
最后经过C点沿y轴负方向射入第四象限。已知M点坐标为(−L
2 ,0),A点处粒
子速度方向与y轴正方向夹角θ = 45
∘ ,虚线边界有电场,忽略磁场边界效应和
粒子重力。求:
(1) 第二象限中电场强度大小E1;
(2) 第一象限中磁感应强度大小B1;
(3) 整个运动过程中,粒子到x轴的最远距离。
【答案】(1) m v0
2
8qL
(2) √2m v0
4 qL
(3) (4+2√5)L
【解析】
(1) 对带电粒子在第二象限中的运动分析可知,在水平方向有L
2 = v x
2 t
根据速度的合成与分解可知水平方向的速度大小
v x = √2
4 v0 tan 45
∘= q E1
m t

联立解得E1= m v0
2
8qL
(2) 带电粒子进入第一象限时速度大小为v1=
√2
4 v0
cos 45
∘
根据几何关系可知yOA = √2
4 v0t = R cos 45
∘
根据洛伦兹力提供向心力,有B1q v1= mv1
2
R
联立解得B1= √2m v0
4 qL
第137页
(3) 设粒子在第四象限运动过程中,从上向下在第n层磁场中运动速度为vn,
轨道半径为rn,则有(n−1)qEL= 1
2 mvn
2−1
2 mv1
2
根据洛伦兹力提供向心力,有q vn B =m vn
2
rn
解得vn= √n
2 v0,rn=2√n L
粒子进入第n层电场时,速度方向与y轴方向的夹角为αn,从第n层电场下边界
穿出时速度方向与y轴方向的夹角为θn,粒子在电场中运动时,垂直电场线方向
的速度分量不变,有vn−1sin αn−1= vnsinθn−1,rnsin αn−rnsinθn−1= L
解得rnsin αn−rn−1sin αn−1= L
可知r1sin α1、r2sin α2、r3sin α3、…、rnsin αn是一组等差数列,公差为L,可得
rnsin αn=r1sin α1+(n−1)L=nL
将rn=2√n L代入,可得 sin αn= √n
2
由于sin αn≤1,则n≤4
由于n>1,且为整数,故n的最大值为4,此时 sinθ4= v4
v5
sin α 4= 2√5
5
半径为r5=2√5 L
即粒子在第5 层磁场中达到轨迹最下端,此时速度沿x轴正方向,由几何关系得
轨迹最下端到第5 层磁场上边界距离为Δ y =r5−r5sinθ4=(2√5−4)L
综上,轨迹最下端到x轴的最远距离为ym= 4×2 L+ Δ y =(4+2√5)L
一题多解 第(3)问还可以采用以下方法分析:
设在第n层磁场中达到最远,根据洛伦兹力提供向心力,有q v y B⋅Δt =m Δv ′ x
∑q v y B⋅Δt =mv ′ x

则有qB y磁=mv ′ x
根据动能定理,有qE(n−1)L= 1
2 m v x′
2−1
2 m v1
2
在磁场中运动的位移y磁=2√n L
则有(n−1)L< y磁<nL
即4<n<3+2√2
则n=5,粒子到x轴的最远距离ym=(4+2√5)L
命题预测三 叠加场中的典型运动
第138页
命题预测:带电粒子在叠加场中运动时,往往会形成各种复杂的曲线,其
中滚轮线和螺旋线就是其中最具代表性的,这类题难度大,能力要求高,近年
来多次在高考压轴题中出现。运用运动的合成与分解,将物体运动的三维问题
降为一维直线问题和二维平面内问题,可以降低此类问题的难度。
预测1 滚轮线运动
近些年,高考题中经常出现滚轮线和应用配速法的问题。一般高考题中出现的
滚轮线问题的难度已在竞赛问题基础上作了降级处理,不仅描述了粒子运动的
情况,还配图加以说明,而且高考题还增设了条件,降低思维难度,符合高考
的选拔标准。
1.(2025·江西师大附中一模)如图甲所示,已知车轮边缘上一质点P的轨迹
可看成质点P相对圆心O做速率为v的匀速圆周运动,同时圆心O向右相对地面
以速率v做匀速直线运动形成的,该轨迹称为滚轮线、圆滚线或摆线。如图乙所
示,空间存在竖直向下、场强大小为E的匀强电场和垂直纸面向里、磁感应强
度大小为B的匀强磁场,一质量为m、带电荷量为e的正电子在电场力和洛伦兹
力共同作用下,从静止开始自y轴上a点沿曲线acb运动(该曲线属于滚轮线),
c为运动轨迹的最低点。已知a到坐标原点O的距离为L,不计电子重力,求:
(1) 正电子从a点运动到c点的时间;
(2) 正电子在电磁场中运动到任意一点Q( x , y)处的速度vQ的大小,以及到达
最低点c时的速度大小。
【答案】(1) π m
Be
(2) √
2 Ee( L−y)
m
  ; 2 E
B
【解析】
(1) 正电子在电磁场中轨迹为滚轮线,且c点为滚轮线的最低点。正电子在a
点时,速度为0,将正电子速度分解为水平向右的v0和水平向左的v0,使得水平
向右的v0对应的洛伦兹力与电场力大小相等、方向相反,即e v0 B = Ee
解得v0= E
B
第139页
即正电子一方面以v0水平向右做匀速直线运动,另一方面以v0逆时针做匀速圆
周运动,对圆周运动有e v0 B =m v0
2
R ,T = 2π R
v0
解得T = 2π m
Be
正电子从a点运动到c点运动了半个周期,所以正电子从a点运动到c点的时间
t = T
2 = π m
Be
(2) 洛伦兹力不做功,由动能定理可得Ee( L−y)= 1
2 mvQ
2
到达任意一点Q( x , y)的速度大小为vQ=√
2 Ee( L−y)
m
到达c点时,速度最大,为vc =2v0= 2 E
B
预测2 螺旋线运动
螺旋线的最大特征就是在时间和空间上具有一定的周期性,处理有关螺旋线问
题时,可以运用运动的合成与分解,这样就能化难为易。
电磁场中空间螺旋线问题求解思路如下:
(1)建立恰当的三维坐标系;
(2)沿平行于磁场的方向和垂直于磁场的方向分解初速度;
(3)研究平行于磁场的直线运动和垂直于磁场的圆周运动;
(4)寻找各运动过程之间的速度关系、位置关系、时间关系和几何关系;
(5)用合运动和分运动的关系求解空间螺旋线问题。
2.(2025·辽宁沈阳二模)如图,空间直角坐标系O−xyz中有一与xOz平面平
行的界面M将足够大的空间分为Ⅰ、Ⅱ两个区域,界面M与y轴交点坐标为
(0,l ,0)且界面M上有一足够大的接收屏(未画出)。在O点存在一粒子源,仅
在xOy平面内沿各个方向均匀发射速率为v0、电荷量为+q、质量为m的粒子。Ⅰ
区域存在沿z轴正方向、磁感应强度大小为B1= mv0
ql 的匀强磁场,Ⅱ区域存在沿
x轴正方向、磁感应强度大小为B2= B1的匀强磁场和沿z轴正方向、场强大小为
E2= mv0
2
ql 的匀强电场,不计粒子重力及粒子间的相互作用,不考虑相对论效应。
第140页
(1) 求粒子在Ⅰ区域做匀速圆周运动的半径r和周期T;
(2) 若在Ⅰ区域再加一个沿z轴正方向、场强大小为E1= 2mv0
2
π ql 的匀强电场
(未画出),求粒子打到接收屏上的z坐标最大和最小的点在坐标系O−xyz中的
坐标;
(3) 若O点发射源只沿x轴负方向发射该种粒子,Ⅰ区域仍存在沿z轴正方向、
场强大小为E1= 2m v0
2
π ql 的匀强电场(未画出),撤去接收屏,求粒子进入Ⅱ区域
后能够达到的最大速率和速率最大时的z坐标值。
【答案】(1) l ;2π l
v0
(2) (−l ,l , 9 π l
4 ); (0,l , π l
9 )
(3) 2v0; (π + 4)l
4
【解析】
(1) 粒子在Ⅰ区域做匀速圆周运动,根据牛顿第二定律有q v0 B1=m v0
2
r
解得r =l
根据T = 2π r
v0
解得T = 2π l
v0
(2) 粒子沿z轴正方向做初速度为零、加速度为a的匀加速直线运动,根据牛
顿第二定律可得q E1=ma
解得a= 2v0
2
π l
粒子在垂直z轴的平面上做半径为l的匀速圆周运动,沿z轴负方向观察,如图所
示
第141页
初速度方向沿y轴负方向的粒子打到接收屏前运动的时间最长,即
tmax = 3
4 T = 3 π l
2v0
对应的z坐标有最大值zmax= 1
2 atmax
2
= 9 π l
4
由几何知识可得该点x坐标值为−l,其对应的坐标为(−l ,l , 9 π l
4 )
初速度方向沿y轴正方向偏向x轴负方向30
∘ 的粒子打到接收屏前运动的时间最
短,即tmin= T
6 = π l
3 v0
对应的z坐标有最小值zmin= 1
2 atmin
2 = π l
9
由几何知识可得该点x坐标值为0,其对应的坐标为(0,l , π l
9 )
(3) 将粒子刚进入Ⅱ区域的速度v分解为沿y轴正方向的分速度v1和另一分速
度v2,令v1所对应的洛伦兹力与电场力平衡,由平衡条件可得q v1B2=q E2
解得v1= v0
沿x轴负方向发射的粒子通过界面M时,垂直z轴方向的速度分量沿y轴正方向,
大小为v y = v0
通过界面M前的运动时间为t = T
4 = π l
2v0
通过界面M时的z坐标为z0= 1
2 at
2= π l
4
粒子沿z轴方向的速度v z=at = v0
可得粒子的另一分速度v2沿z轴正方向,大小为v2= v0
粒子的运动可看作以v1= v0沿y轴正方向做匀速直线运动和以v2= v0做顺时针匀速
圆周运动(沿x轴负方向观察)的合运动。
粒子的z坐标值最大时,v2与v1方向相同,对应的合速度最大,即vmax =2v0
第142页
粒子从刚进入Ⅱ区域至达到最大速度时,在z轴方向上通过的距离等于粒子以v2
做匀速圆周运动的半径r ′,且q v2B2=m v2
2
r ′
解得r ′ =l
所以粒子达到最大速率时的z坐标值为z = π l
4 +r ′ = (π + 4)l
4
3.(2025·山东聊城二模)在空间直角坐标系O−xyz中,在z>0的空间存在沿
z轴负方向的匀强电场E1,在−L≤z<0的空间存在方向沿y轴正方向、磁感应强
度大小为B1的匀强磁场,如图甲所示。一比荷为c、带正电的粒子以初速度v0自
P(0,−2 L, L)点沿y轴正方向进入电场,一段时间后恰由坐标原点O进入匀强磁
场的空间,粒子重力忽略不计。
(1) 求电场强度E1的大小;
(2) 为使粒子能够返回匀强电场,匀强磁场的磁感应强度大小B1的取值范围;
(3) 如图乙所示,若将匀强磁场变为方向平行于xOy平面、与y轴夹角为45
∘ 、
磁感应强度大小B2= 2v0
cL 的匀强磁场,同时在z<0的空间加上大小为E2= √2v0
2
cL 、
方向沿z轴正方向的匀强电场。求粒子经过O点进入z<0的空间后,第10 次通过
xOy平面的位置坐标。
【答案】(1) v0
2
2cL
(2) B1≥v0
cL
(3) ( 5√2
2
L,5(π −√2)L
2
+20 L,0)
【解析】
(1) 带电粒子在电场中做类平抛运动,由题意得L= 1
2 at
2,2 L= v0t,q E1=ma
联立解得E1= v0
2
2cL
(2) 粒子自O点进入磁场空间,在O点将速度分解为如图a 所示
第143页
粒子沿y轴方向的分运动为匀速直线运动,在xOz平面内的分运动为匀速圆周运
动,如图b 所示
有v y = v0,v z=at = v0
由洛伦兹力提供向心力,则有q v z B1= mv z
2
r
要使粒子能够返回匀强电场,则r ≤L
联立解得B1≥v0
cL
图a
图b
(3) 粒子自O点进入z<0的空间后,速度先分解为如图a 所示,再将v y分解为
如图c 所示
又q E2=q v y 1B2
可知粒子沿v y 1、v y 2方向均为匀速直线运动,即粒子沿y轴方向的分运动为匀速
直线运动,对于v z= v0,沿z轴负方向,与磁场垂直,粒子在z<0的空间垂直于
B2的平面内的分运动为匀速圆周运动,进入z>0空间后,在电场力的作用下做
匀变速直线运动,此后再次进入z<0的空间,轨迹如图d 所示
则有q v z B2= m v z
2
R
解得R = m v z
q B2
= L
2
由几何关系可知,粒子第10 次经过xOy平面时,有LOM =5×2 R =5 L
x轴坐标值为x = LOM cos 45
∘= 5√2
2
L
在y轴方向上,粒子运动的时间t = π m
q B2
×5+ 2v0
a ×5
又q E1=ma
可得t = 5 π L
2v0
+ 20 L
v0
第144页
则有y1= v y⋅t = 5 π L
2
+20 L
y轴坐标值y = y1−LOM ⋅sin 45
∘= 5(π −√2)L
2
+20 L
综上所述,第10 次经过xOy平面的位置坐标为( 5√2
2
L,5(π −√2)L
2
+20 L,0)
图c
图d
专题四 电路与电磁感应
体系构建
第145页
第12 讲 直流电路与交流电路
考点一 直流电路问题
1.电功和电热
(1)电流做功W =qU =UIt,电热Q = I
2 Rt。
(2)对纯电阻电路,电功等于电热,电流流经纯电阻电路,消耗的电能全部转
化为内能,W =Q =UIt = I
2 Rt = U
2
R t。
(3)对非纯电阻电路(如电动机和电解槽),由于W >Q,这时电功只能用
W =UIt计算,电热只能用Q = I
2 Rt计算。
第146页
2.闭合电路欧姆定律的三个公式
(1)E =U 外+U 内(任意电路);
(2)E =U 外+ Ir(任意电路);
(3)E = I ( R+r )(纯电阻电路)。
3.闭合电路两个重要图像的应用
(1)闭合电路的U −I图像如图甲所示,当外电路短路时( R =0,因而U =0),
电流最大,为I 短= E
r (不允许出现这种情况,因为会把电源烧坏)。
甲
(2)电源的输出功率( P外)与外电阻R的关系为P外= IU =
E
2 R
( R+r )
2 =
E
2
( R−r )
2
R
+ 4 r ,
P外随R变化的图像如图乙所示,当外电阻与内阻相等时,输出功率最大;
P = I 1
2 R1= I 2
2 R2,I 1=
E
R1+r ,I 2=
E
R2+r ,联立可得R1 R2=r
2。
乙
例1 (2025·山西太原统考)在如图所示的电路中,R1、R2、R3和R4皆为定值
电阻,R5为滑动变阻器,电源的电动势为E、内阻为r,设电流表A1的读数为I 1,
电流表A2的读数为I 2,电压表V 1的读数为U 1,电压表V 2的读数为U 2,在R5的滑
片向a端移动过程中❑
①,电流表A1的读数变化量大小为Δ I 1,电流表A2的读数
变化量大小为Δ I 2,电压表V 1的读数变化量大小为ΔU 1,电压表V 2的读数变化
量大小为ΔU 2,电表均为理想电表,则(  )
第147页
A. U 1变小,U 2变小,
ΔU 2
Δ I 2
不变
B. I 1变大,ΔU 1< ΔU 2,
ΔU 1
Δ I 1
变小
C. I 1变小,I 2变小,
ΔU 2
Δ I 2
变小
D. I 1变大,ΔU 1> ΔU 2,
ΔU 1
Δ I 1
不变❑
②
【答案】A
【解析】程序法:在R5的滑片向a端移动过程中,R5接入电路的阻值变小,外
电路总电阻变小,由闭合电路欧姆定律可得I 1=
E
R外+r ,U 1= E−I 1r,
U 2= E−I 1(r + R1+ R3),可知I 1变大,U 1变小,U 2变小。由U 2= I 2( R2+ R4)易知I 2
变小,
ΔU 2
Δ I 2
= R2+ R4,比值不变,同理可得ΔU 1= Δ I 1r,ΔU 2= Δ I 1(r + R1+ R3),
整理可得ΔU 1< ΔU 2,
ΔU 1
Δ I 1
=r不变,A正确,B、C、D错误。
一题多解 结论法(串反并同):在R5的滑片向a端移动过程中,R5接入电路的
阻值变小,电压表V 1、电压表V 2、电流表A2相当于与R5并联,则U 1变小,U 2变
小,I 2变小;电流表A1相当于与R5串联,则I 1变大。由U 2= I 2( R2+ R4),易知
ΔU 2
Δ I 2
= R2+ R4,比值不变,由U 1= E−I 1r、U 2= E−I 1(r + R1+ R3)易知ΔU 1= Δ I 1r、
ΔU 2= Δ I 1(r + R1+ R3),整理可得ΔU 1< ΔU 2,
ΔU 1
Δ I 1
=r不变,故A正确,B、C、
D错误。
极限法:当R5的滑片向a端移动至最上端时,R2、R4、电流表A2均被短路,外
电路总电阻变小,分析可知,I 1变大,U 1变小,U 2变小,I 2变小。由
U 2= I 2( R2+ R4),易知
ΔU 2
Δ I 2
= R2+ R4,比值不变,由U 1= E−I 1r、
第148页
U 2= E−I 1(r + R1+ R3)易知ΔU 1= Δ I 1r、ΔU 2= Δ I 1(r + R1+ R3),整理可得
ΔU 1< ΔU 2,
ΔU 1
Δ I 1
=r不变,故A正确,B、C、D错误。
审题突破
审题
关键
(1)由①可知R5
 接入电路的阻值减小,牵一发而动全身,引起一系列变
化;
(2)②
 表明不仅要判断电流表、电压表的示数是增大还是减小,还要比较
变化量的大小、计算变化量的比值
模型
建构
(1)电路的动态分析问题;
(2)掌握程序法、结论法、极限法等方法
方法
突破
(1)程序法:R5↓→R总↓→I 1↑→U 1↓;
(2)如果ΔU
 与Δ I
 的变化趋势相反,应考虑ΔU
 为内电压的变化量,ΔU
Δ I
等于内阻的大小
例2 (2025·河南名校一模)在如图甲、乙所示的电路中,电源的电动势为E,
内阻为r,C为电容器的电容,定值电阻R1、R2、R3的阻值相同,电路稳定时,
图甲中,流过电源的电流为I 1,电容器的带电荷量为Q1,图乙中,流过电源的
电流为I 2,电容器的带电荷量为Q2,则下列关系正确的是(  )
A. I 1> I 2,Q1<Q2
B. I 1> I 2,Q1>Q2
C. I 1< I 2,Q1<Q2
D. I 1< I 2,Q1>Q2
【答案】A
【解析】设三个定值电阻的阻值均为R,在直流电路中,电容器相当于断路。
电路稳定时,图甲中,通过电源的电流I 1=
E
r + 2
3 R,图乙中,通过电源的电流
I 2=
E
r +2 R,所以I 1> I 2,图甲中,电容器两端的电压等于电阻R1两端的电压,则
U C 1= 1
3 ×
E
r + 2
3 R
× R,电容器的带电荷量Q1=C U C 1=
CER
3r +2 R,图乙中,电容器
第149页
两端的电压等于电阻R2两端的电压,则U C 2=
E
r +2 R × R,电容器的带电荷量
Q2=C U C 2= CER
r +2 R,可得Q1<Q2,故选A。
例3 (2025·山东济南模拟)多选 如图甲所示,灯泡L的规格为“6V 3W”,
滑动变阻器R0的最大阻值为20Ω 。开关S闭合,滑动变阻器接入电路的电阻为
R1=9Ω 时,灯泡正常发光。已知电源的输出功率P与外电路的总电阻R的关系
如图乙所示,灯泡的电阻视为恒定。下列说法正确的是(  )
A. 电源的电动势E =15V
B. 电源的电动势E =12V
C. 图乙中a=12
D. 图乙中a=9
【答案】BD
【解析】当外电路电阻等于电源内阻时,电源的输出功率达到最大,由图乙可
知,r =3Ω ,根据闭合电路欧姆定律可得E =U 额+ I (r + R1),又I = P额
U 额,代入数
据解得E =12V ,故A错误,B正确;由图乙可知,1×a=3
2,可得a=9,故C错
误,D正确。
考点二 交变电流的分析与计算
1.正弦式交变电流瞬时值表达式书写的基本思路
(1)确定正弦式交变电流的峰值。根据已知图像或由公式Em= NBSω 求出相应
峰值,其中ω= 2π
T =2π f =2π n。
(2)明确线圈的初始位置,找出对应的函数关系式。若从线圈平面位于中性面
开始计时,则e−t图像为正弦函数图像,即e = Emsin ωt;若从线圈平面垂直中
性面开始计时,则e−t图像为余弦函数图像,即e = Emcosωt。
2.非正弦式交变电流有效值的计算
(1)计算有效值时,要根据电流的热效应等效,即“相同时间”内“相同电
阻”上产生“相同热量”列式求解,分段计算电热,通常根据一个周期内产生
的总热量相同求得有效值。
(2)利用两个公式Q = I
2 Rt和Q = U
2
R t可分别求得电流有效值和电压有效值。
第150页
3.正弦式交变电流的四值
例4 (2025·湖北部分地市联考)如图所示,矩形导线框abcd绕固定轴MN逆时
针(俯视)匀速转动,M、N分别为ad、bc的三等分点,转轴右侧空间存在水
平向右的匀强磁场,规定dcbad方向为电流正方向,从图示位置开始计时,则产
生的感应电流i随时间t变化的图像正确的是(  )
A.
B.
C.
D.
【答案】A
第151页
【解析】0∼T
4 内,cd边切割磁感线,由右手定则可知,产生的感应电流方向为
dcbad,即沿正方向,感应电流减小;T
4 ~3
4 T内,ab边切割磁感线,产生的感应
电流方向为abcda,即沿负方向,且感应电流的大小先增大后减小;ab边切割磁
感线产生感应电流的峰值为cd边切割磁感线产生感应电流峰值的两倍。故选A。
例5 (2025·山东卷·7,3 分)如图为一种交流发电装置的示意图,长度为2 L、
间距为L的两平行金属电极固定在同一水平面内,两电极之间的区域Ⅰ和区域
Ⅱ有竖直方向的磁场,磁感应强度大小均为B、方向相反,区域Ⅰ边界是边长
为L的正方形,区域Ⅱ边界是长为L、宽为0.5 L的矩形。传送带从两电极之间以
速度v匀速通过,传送带上每隔2 L固定一根垂直运动方向、长度为L的导体棒,
导体棒通过磁场区域过程中与电极接触良好。该装置产生电动势的有效值为(
)
A. BLv
B. √2BLv
2
C. 3 BLv
2
D. √10 BLv
4
【答案】D
【解析】取导体棒中感应电流方向向下时的电动势为正,由法拉第电磁感应定
律和右手定则可得该装置产生的电动势随时间变化的规律如图所示;由交变电
流有效值的定义可得(0.5 BLv)
2
R
⋅L
v + (BLv)
2
R
⋅L
v = E
2
R ⋅2 L
v ,解得该装置产生电动
势的有效值E = √10 BLv
4
,D正确。
例6 (2025·江苏卷·15,16 分)圆筒式磁力耦合器由内转子、外转子两部分
组成,工作原理如图甲所示。内、外转子可绕中心轴OO′转动。外转子半径为
r1,由四个相同的单匝线圈紧密围成,每个线圈的电阻均为R,直边的长度均为
L,与轴线平行。内转子半径为r2,由四个形状相同的永磁体组成,磁体产生径
第152页
向磁场,线圈处的磁感应强度大小均为B。外转子始终以角速度ω0匀速转动,
某时刻线圈abcd的直边ab与cd处的磁场方向如图乙所示。
(1) 若内转子固定,求ab边产生感应电动势的大小E;
(2) 若内转子固定,求外转子转动一周,线圈abcd产生的焦耳热Q;
(3) 若内转子不固定,外转子带动内转子匀速转动,此时线圈中感应电流为I,
求线圈abcd中电流的周期T。
【答案】(1) BLω0r1
(2) 8 π B
2 L
2ω0r1
2
R
(3) 2π BLr1
IR
【解析】
(1) ab边切割磁感线产生的感应电动势大小E = BLv,其中v =ω0r1
故E = BLω0r1。
(2) 由焦耳定律可知Q = I 0
2 Rt
其中I 0= E总
R ,t = 2π
ω0
ab边与cd边产生的感应电动势相等,则线圈abcd产生的感应电动势
E总=2BLω0r1
则Q = 8 π B
2 L
2ω0r1
2
R
。
(3) 外转子相对内转子多转半圈时,电流形成一个完整的周期,则T =
π
ω相对
I = 2BLv相对
R

其中v相对=ω相对r1
联立解得T = 2π BLr1
IR
。
考点三 理想变压器与远距离输电问题
1.三个关系搞清理想变压器问题
第153页
(1)变与不变的关系:不变的是功率关系、磁通量的变化率和周期、频率。理
想变压器工作不损失能量,即输入功率等于输出功率;原、副线圈交变电流频
率相同;原、副线圈磁通量的变化率相同。
(2)高与低、大与小、多与少、粗与细的关系:电压高的线圈电流小,匝数多,
导线细;电压低的线圈电流大,匝数少,导线粗。
(3)正比、反比关系:原、副线圈的电压与匝数成正比;单一副线圈的变压器,
原、副线圈电流与匝数成反比。
2.变压器的两种等效
(1)等效电阻的建立
推导:如图甲所示,设原线圈的电压为U 1,电流为I 1,副线圈电压为U 2,电流
为I 2,副线圈负载为R,理想变压器原、副线圈匝数分别为n1、n2。由欧姆定律
可知R = U 2
I 2 ,设原、副线圈的匝数之比
n1
n2
=k,根据理想变压器规律可知
U 1
U 2
= n1
n2
=k,
I 2
I 1
= n1
n2
=k,联立解得
U 1
I 1
=k
2 R,图甲中虚线框部分可以看成大小为
k
2 R的等效电阻直接连在原线圈一侧,等效电路如图乙所示。
结论:在只有一个副线圈的理想变压器电路中,设原、副线圈的匝数之比为
n1
n2
=k,负载电阻为R,则变压器和负载电阻可以等效为一个新电阻,其阻值
R′ =k
2 R。
(2)等效电源的建立
推导:如图丙所示,设原线圈的电压为U 1,电流为I 1,副线圈电压为U 2,电流
为I 2,副线圈负载为R,与原线圈串联的定值电阻为R0,变压器原、副线圈匝数
分别为n1、n2。将变压器、定值电阻R0与原交流电源看为一个整体,等效为一
个新的电源,令新电源的电动势为E′,新电源等效内阻为r ′。
第154页
丙
丁
由闭合电路欧姆定律得U 2= E′ −I 2r ′①
由串联电路的电压规律得U 1=U −I 1 R0②
设
n1
n2
=k,则
U 1
U 2
=k,
I 2
I 1
=k,联立②式,得
U 2= U
k −I 2
R0
k
2 ③
比较①③两式,得E′ = U
k ,r ′ = R0
k
2 。
作出等效后的电路图如图丁所示。
结论:理想变压器中与原线圈串联的定值电阻为R0,交流电源输出电压为U,
设原、副线圈的匝数之比
n1
n2
=k,将变压器、定值电阻R0与原交流电源看为一个
整体,等效为一个新的电源,则新电源的电动势E′ = U
k ,新电源的内阻r ′ = R0
k
2 。
例7 (2025·福建卷·2,4 分)某理想变压器如图甲,原、副线圈匝数之比为
4:1,输入电压u随时间t变化的图像如图乙所示,定值电阻R1的阻值为R2的2 倍,
则(  )
A. 副线圈中交变电流的周期为0.25 s
B. 电压表示数为12V
C. 副线圈中的电流为通过R1电流的2 倍
D. 原、副线圈功率之比为4:1
【答案】B
第155页
【解析】由题目中的u−t图像可得3
4 T =(0.25−0.1)s,故T =0.2s,原、副线圈中
交变电流的周期相等,A错误。原线圈输入电压的有效值U 1= 48√2
√2 V = 48V ;
由
U 1
U 2
= 4
1,可得U 2=12V ,B正确。电阻R1和R2并联,副线圈中的电流
I = U 2
R1
+ U 2
R2 ,又R1=2 R2,故
I
U 2
R1
=3
,C错误。理想变压器不消耗电能,原、副线
圈的功率相等,D错误。
例8 (2025·云南卷·8,6 分)多选 电动汽车充电桩的供电变压器(视为理想
变压器)示意图如图所示。变压器原线圈的匝数为n1,输入电压U 1=1.1kV ;两副
线圈的匝数分别为n2和n3,输出电压U 2=U 3=220V 。当Ⅰ、Ⅱ区充电桩同时工
作时,两副线圈的输出功率分别为7.0kW和3.5kW,下列说法正确的是(  )
A. n1:n2=5:1
B. n1:n3=1:5
C. 变压器的输入功率为10.5kW
D. 两副线圈输出电压最大值均为220V
【答案】AC
【解析】根据理想变压器电压与匝数的关系,可知
U 1
U 2
= n1
n2、
U 1
U 3
= n1
n3,代入数据
解得
n1
n2
= 5
1、
n1
n3
= 5
1,A正确,B错误;变压器的输入功率P输入= P2+ P3,代入数
据P2=7 kW,P3=3.5kW,解得变压器的输入功率P输入=10.5kW,C正确;两副
线圈输出电压的最大值均为U m=U 有效×√2=220√2V ,D错误。
例9 (2025·河南信阳模拟)多选 如图,理想变压器原、副线圈匝数之比为
1:2,原线圈与定值电阻R1串联后,接在输出电压有效值恒定的交流电源两端。
副线圈电路中负载电阻为可变电阻R2,A、V 为理想交流电表。当R2=2 R1时,
电流表的读数为1 A,电压表的读数为4V ,则(  )
第156页
A. 电源输出电压为6V
B. 电源输出功率为4W
C. 当R2=8Ω 时,电压表的读数为6V
D. 当R2=8Ω 时,变压器输出的功率最大
【答案】ACD
【解析】常规解法:当R2=2 R1时,电流表的读数为1 A,电压表的读数为4V ,
所以R2= 4 Ω ,R1=2Ω ,理想变压器原、副线圈匝数之比为1:2,根据理想变
压器原、副线圈电压与匝数的关系得原线圈两端的电压U 1=2V ,根据理想变压
器原、副线圈电流与匝数的关系得原线圈电流I 1=2 A,所以电源输出电压
U =U 1+ I 1 R1=6V ,故A正确;电源输出功率P =U I 1=12W,故B错误;设副线
圈两端的电压为U 2,根据欧姆定律得副线圈中的电流为
U 2
R2 ,所以原线圈中的电
流是
2U 2
R2 ,U = 2U 2
R2
R1+ 1
2 U 2,当R2=8Ω 时,可得U 2=6V ,故C正确;副线圈
两端电压与电阻R2的关系为U 2= 12 R2
8+ R2,变压器输出的功率
P2= U 2
2
R2
= 144 R2
( R2+8)
2 =
144
R2+ 64
R2
+16,所以当R2=8Ω 时,变压器输出的功率P2最大,
为9
2 W,故D正确。
一题多解 等效电阻法:因原、副线圈的匝数之比为1:2,则等效负载
R′ =( 1
2 )
2
R2= 1
4 R2,R2= U 2
I 2
= 4 Ω ,I 1=2 I 2=2 A,所以U = I 1 R1+ I 1 R′ =6V ,
P =U I 1=12W,A正确,B错误;当R2=8Ω 时,R′ =2Ω ,I 1′ =
U
R′ + R1
=1.5 A,
I 2′ = I 1′
2 =0.75 A,则U 2′ = I 2′ R2=6V ,C正确;将R1等效为电源的内阻,则
R′ = R1=( n1
n2
)
2
R2,即R2= 4 R1=8Ω 时,输出功率最大,D正确。
第157页
等效电源法:设电源输出电压为U,因原、副线圈的匝数之比为k = 1
2,将变压
器、定值电阻R1与交流电源看为一个整体,等效为一个新的电源,则新电源的
电动势E′ = U
k =2U,新电源的内阻r ′ = R1
k
2 = 4 R1;当R2=2 R1时,电流表的读数
为1 A,电压表的读数为4V ,所以R2= 4 Ω ,R1=2Ω ;电流表的读数I 2=
E′
r ′ + R2,
联立解得U =6V ,A正确;电源输出功率P = I 2 E′ =12W,故B错误;新电源的
电动势E′ = U
k =2U =12V ,内阻r ′ = R1
k
2 = 4 R1=8Ω ,保持R1阻值不变,当
R2=8Ω 时,电压表的读数为电动势的一半,即为6V ,C正确;当R2=8Ω=r ′时,
等效电源的输出功率最大,即变压器的输出功率最大,D正确。
例10 (2025·湖北卷·8,4 分)多选 在如图所示的输电线路中,交流发电机的
输出电压一定,两变压器均为理想变压器,左侧升压变压器的原、副线圈匝数
分别为n1、n2,两变压器间输电线路电阻为r。下列说法正确的是(  )
A. 仅增加用户数,r消耗的功率增大
B. 仅增加用户数,用户端的电压增大
C. 仅适当增加n2,用户端的电压增大
D. 仅适当增加n2,整个电路消耗的电功率减小
【答案】AC
【解析】仅增加用户数,相当于负载电阻减小,右侧变压器副线圈中的电流增
大,原线圈中的电流也增大,流经输电线路的电流增大,消耗的功率P损= I
2r增
大,A正确。仅增加用户数,输电线路上的电压损耗增大,用户端的电压会减
小,B错误。仅适当增加n2(升压变压器副线圈匝数),由
U 1
U 2
= n1
n2可知,输出
电压U 2增大,输电线路上的电流增大,用户端电阻不变,用户端的电压增大,
C正确。仅适当增加n2(升压变压器副线圈匝数),输出电压U 2增大,输电线
路上的电流增大,根据理想变压器原、副线圈的电流与匝数关系
I 1
I 2
= n2
n1知,I 2增
大时I 1增大,整个电路消耗的电功率P =U 1 I 1增大,D错误。
第158页
第13 讲 电磁感应问题
考点一 楞次定律与电磁感应定律问题
1.感应电流方向的判断方法
2.感应电动势大小的求法
情境图
研究对象
表达式
回路(不一定闭合)三种形式
E = n ΔΦ
Δt

E =n ΔBS
Δt

E = nB ΔS
Δt

一段直导线(或等效
直导线)
E = Blv

绕一端转动的一段导
体棒
E = 1
2 Bl
2ω

绕与B垂直的轴转动
的导线框
从图示时刻开始计时e = NBSωcosωt
例1 (2025·甘肃卷·6,4 分)闭合金属框放置在磁场中,金属框平面始终与磁
感线垂直。如图,磁感应强度B随时间t按正弦规律变化。Φ为穿过金属框的磁
通量,E为金属框中的感应电动势,下列说法正确的是(  )
A. t在0~T
4 内,Φ和E均随时间增大
B. 当t = T
8 与3T
8 时,E大小相等,方向相同
C. 当t = T
4 时,Φ最大,E为零
第159页
D. 当t = T
2 时,Φ和E均为零
【答案】C
【解析】0∼T
4 ,由Φ = BS可得Φ 随时间增大,但不是均匀增大;由
E =n ΔΦ
Δt =n Δ B⋅S
Δt
可得E随时间减小,A错误。当t = T
8 和3T
8 时,图线斜率的绝
对值相等,但正负不同,可得E大小相等、方向相反,B错误。当t = T
4 时,B最
大,但B−t图线的斜率为零,可得Φ 最大,E为零,C正确。当t = T
2 时,B为零,
但B−t图线斜率的绝对值最大,可得Φ 为零,E最大,D错误。
例2 (2024·湖南卷·4,4 分)如图,有一硬质导线Oabc,其中abc
⌢是半径为R
的半圆弧,b为圆弧的中点,直线段Oa长为R且垂直于直径ac。该导线在纸面内
绕O点逆时针转动,导线始终在垂直纸面向里的匀强磁场中。则O、a、b、c各
点电势关系为(  )
A. φO>φa>φb>φc
B. φO<φa<φb<φc
C. φO>φa>φb=φc
D. φO<φa<φb=φc
【答案】C
【解析】根据几何关系可知Ob=Oc,根据v =ωr、E = Brv及右手定则可知,
U Ob=U Oc>U Oa,且O点的电势最高,即φO>φa>φb=φc,C正确。
例3 (2025·黑吉辽蒙卷·14,12 分)如图甲,固定在光滑绝缘水平面上的单
匝正方形导体框abcd,置于始终竖直向下的匀强磁场中,ad边与磁场边界平行,
ab边中点位于磁场边界。导体框的质量m=1kg、电阻R =0.5Ω 、边长L=1m。
磁感应强度B随时间t连续变化,0~1s内B−t图像如图乙所示。导体框中的感
应电流I与时间t关系图像如图丙所示,其中0~1s内的图像未画出,规定顺时
针方向为电流正方向。
第160页
(1) 求t =0.5 s时ad边受到的安培力大小F。
(2) 在图乙中画出1~2s内B−t图像(无需写出计算过程)。
(3) 从t =2s开始,磁场不再随时间变化。之后导体框解除固定,给导体框一
个向右的初速度v0=0.1m/ s,求ad边离开磁场时的速度大小v1。
【答案】(1) 0.015 N
(2) 图见解析
(3) 0.01m/ s
【解析】
(1) 在0~1s时间内,B随时间均匀减小
由法拉第电磁感应定律有E = ΔΦ
Δt =| ΔB
Δt |⋅L
2
2
代入数据解得E =0.05V
电流为I 1= E
R =0.1 A,由楞次定律可知电流方向为顺时针方向
在t =0.5 s时,由题图乙可得磁感应强度为B1= 0.2+0.1
2
T =0.15T
安培力大小F = I 1 L B1=0.015 N
(2) 在1~2s时间内,由题图丙可知,电流为I 2=0.2 A,方向为逆时针
根据(1)的分析,类比可得I 2= ( ΔB)′
Δt
⋅L
2
2 ⋅1
R
与I 1对比,I 2大小加倍,方向相反,故磁感应强度应增大,且变化率加倍
即在B−t图像中1∼2s时间内图线的斜率应为0.2T / s,作出B−t图像如图
(3) t =2s及以后,磁感应强度为B3=0.3T
第161页
导体框运动过程中,导体框中电流I 3= B3 Lv
R
导体框所受安培力大小F安= I 3 LB3= B3
2 L
2v
R
由动量定理可得−F安t =−B3
2 L
2
R
v t =−B3
2 L
2
R
⋅L
2 =mv1−mv0
代入数据解得v1=0.01m/ s
考点二 电磁感应的图像问题
1.关注图像问题的三个关键点
2.用好两个技法,快速解答图像问题
(1)排除法:定性地分析电磁感应过程中物理量的变化趋势(是增大还是减
小)、变化快慢(是均匀变化还是非均匀变化),特别是物理量的正负,排除
错误的选项。
(2)函数法:根据题目所给条件定量地写出两个物理量之间的函数关系,然后
由函数关系对图像进行分析和判断,这未必是最简捷的方法,但却是最有效的
方法。
例4 (2024·全国甲卷·21,6 分)多选 如图,一绝缘细绳跨过两个在同一竖
直面(纸面)内的光滑定滑轮,绳的一端连接一矩形金属线框,另一端连接一
物块。线框与左侧滑轮之间的虚线区域内有方向垂直纸面的匀强磁场,磁场上
下边界水平。在t =0时刻线框的上边框以不同的初速度从磁场下方进入磁场。
运动过程中,线框始终在纸面内且上下边框保持水平。以向上为速度的正方向,
下列线框的速度v随时间t变化的图像中可能正确的是(  )
第162页
A.
B.
C.
D.
【答案】AC
【解析】设线框上边框在进入磁场瞬间的速度为v,上、下边框长度均为L,线
框电阻为R,磁场的磁感应强度为B,则线框所受安培力F = BIL= B
2 L
2v
R
,设线
框质量为m,物块质量为M,由四个选项可知,线框刚进入磁场时,线框加速
度方向向下,则对线框有mg+ F −T =ma,对物块有T −Mg= Ma,联立可得加速
度大小a=
(m−M )g+ B
2 L
2v
R
M +m
,线框向上进入磁场的过程做加速度逐渐减小的减
速运动,B错误;当m= M时,可能在线框完全进入磁场前,速度减为0,加速
度也减为0(结合上述a的表达式可得该结论),A正确;当m= M,且线框减速
到某一速度刚好全部进入磁场,则线框匀速上升到上边框接触到磁场上边界后,
继续做加速度越来越小的减速运动,线框完全出磁场后匀速上升,C正确;由D
选项的图像可知,线框出磁场后做匀加速运动,说明m< M,则线框从完全进入
磁场后至上边框到磁场上边界的过程中向上做匀加速运动,离开磁场的过程再
做加速度减小的减速运动,D错误。
例5 (2025·广东广州一模)如图甲为探究感应电流产生的磁场与原磁场变化
关系的装置。将两个相同的线圈串联,两相同磁感应强度传感器探头分别伸入
两线圈中心位置,且测量的磁场正方向设置相同。现用一条形磁铁先靠近、后
远离图甲中右侧线圈,图甲中右侧传感器所记录的B1−t图像如图乙,则该过程
左侧传感器所记录的B2−t图像可能为 (  )
第163页
A.
B.
C.
D.
【答案】B
【解析】条形磁铁靠近右侧线圈过程,右侧线圈中的磁感应强度方向竖直向上
且增大,根据图乙可知,竖直向上为磁感应强度的正方向,根据楞次定律及安
培定则可知,右侧线圈产生的感应电流方向为顺时针方向(俯视),则左侧线
圈中的电流方向也为顺时针方向(俯视),根据右手螺旋定则可知,左侧线圈
中的磁感应强度方向竖直向下;条形磁铁远离右侧线圈过程,磁场的变化与靠
近过程相反,则感应电流方向也相反,左侧线圈中的磁感应强度方向也相反。
综上所述,左侧线圈中的磁感应强度方向先负后正。故选B。
例6 (2025·河南名校联考)多选 如图所示,绝缘的水平面上固定两根相互垂
直的光滑金属杆,沿两金属杆方向分别建立x轴和y轴。另有两光滑金属杆1、
2,t =0时刻与两固定杆围成边长为L的正方形,金属杆间彼此接触良好,空间
存在竖直向上的匀强磁场。分别沿x轴正方向和y轴负方向以相同大小的速率v
匀速移动金属杆1、2,已知四根金属杆完全相同且足够长,单位长度的电阻为
r0,回路中的电流为I(以逆时针为电流正方向),通过金属杆截面的电荷量为
q。则下列关于描述金属杆2 到达x轴前的运动过程中电流I与电荷量q关于时间t
变化的规律的大致图像,可能正确的是(  )
第164页
A.
B.
C.
D.
【答案】AC
【解析】初始时,正方形边长为L,金属杆单位长度的电阻为r0,分别沿x轴正
方向和y轴负方向以相同大小的速率v匀速移动金属杆1、2 时,1 杆接入回路部
分产生的感应电动势为E1= B( L−vt )v,2 杆接入回路部分产生的感应电动势为
E2= B( L+ vt )v,回路总的感应电动势为E = E2−E1=2B v
2t,感应电流方向为逆
时针方向,回路中总电阻为R总=2( L+ vt + L−vt )r0= 4 Lr0,则回路中的感应电
流I = E
R总
= B v
2t
2 Lr0,可知电流与时间成正比,故A正确,B错误;通过金属杆横截
面的电荷量为q = I t,解得q = B v
2t
2
4 Lr0 ,可知电荷量与时间成二次函数关系,故C
正确,D错误。
微专题3 电磁感应与动力学、动量、能量综合问题
一、电磁感应的动力学与能量问题
1.五步分析电磁感应的动力学与能量问题
2.能量转化及焦耳热的求法
第165页
(1)能量转化关系
(2)焦耳热的三种求法
①焦耳定律:Q = I
2 Rt,适用于电流、电阻不变的情况。
②功能关系:Q =W 克安,W 克安表示克服安培力做的功,电流变或不变都适用。
③能量转化:Q = Δ E其他,Δ E其他表示其他能的减少量,电流变或不变都适用。
例1 (2025· 陕晋宁青二模)如图所示,有两个质量相同、边长相同的正方形
导线框A和B,现在将这两个线框从同一高度同时由静止释放,两个线框下落到
某一高度时进入匀强磁场,磁场一直延伸到地面。不计空气阻力,两线框的电
阻分别为R A、RB( R A> RB),且落地前瞬间两线框动能的大小分别为Ek A和Ek B,
两线框从被释放到落地所用的时间分别为t A和t B,线框A和B的边长远小于其距
地面的高度。下列说法正确的是(  )
A. Ek A = Ek B、t A =t B
B. Ek A> Ek B、t A<t B
C. Ek A> Ek B、t A>t B
D. Ek A< Ek B、t A<t B
【答案】B
【解析】根据自由落体运动规律可知,A、B到达磁场上边界的速度、所用时间
都相等。进入磁场过程中,根据牛顿第二定律可得mg−B
2 L
2v
R
=ma,解得加速
度大小a= g−B
2 L
2v
mR ,由于R A> RB,所以A的加速度大于B的加速度,A先完全
进入磁场,完全进入磁场时的速度大于B的速度,故A先落地,且落地前瞬间的
速度大于B的速度。综上所述,有Ek A> Ek B,t A<t B,故选B。
例2 (2025·广东汕头二模)某同学利用电磁阻尼作用设计了一个货物缓降器
模型,如图所示。单匝矩形金属线框的电阻为R,质量为m,ab边长为L。线框
通过绝缘绳索与质量为M ( M >m)的货物相连。线框上方有足够多的方向相反的
匀强磁场,磁感应强度大小均为B,方向与线框平面垂直,各磁场宽度与ac边
长相同,上下边界与ab边平行。从适当位置释放货物,一段时间后线框恰能匀
第166页
速进入磁场Ⅰ。线框从开始进入到全部进入磁场Ⅰ所用时间为t,且线框到滑轮
的距离足够长,不计摩擦,重力加速度为g。求:
(1) 线框刚进入磁场Ⅰ的速度大小v;
(2) 线框在t时间内产生的焦耳热Q;
(3) 货物下降的最终速度大小v ′。
【答案】(1) ( Mg−mg)R
B
2 L
2
(2) ( Mg−mg)
2 Rt
B
2 L
2
(3) ( Mg−mg)R
4 B
2 L
2
【解析】
(1) 线框刚进入磁场Ⅰ时受力平衡,由Mg=mg+ BIL,I = BLv
R 解得
v = ( Mg−mg)R
B
2 L
2
(2) 方法一:线框从开始进入到全部进入磁场Ⅰ,由焦耳定律有Q = I
2 Rt
得焦耳热Q = ( Mg−mg)
2 Rt
B
2 L
2
方法二:线框从开始进入到全部进入磁场Ⅰ,由功能关系得Q = BILx,x = vt
得焦耳热Q = ( Mg−mg)
2 Rt
B
2 L
2
(3) 线框完全进入磁场后,先做加速度减小的减速运动,最终受力平衡,有
Mg=mg+2BI ′ L,I ′ = 2BLv ′
R
得v ′ = ( Mg−mg)R
4 B
2 L
2
例3 (2025·四川宜宾三模)某科技大学电磁实验室中,几名学生正探究在梯
度磁场中有关功率的问题。实验模型简化示意图如图甲所示,水平面内两根足
第167页
够长的镀银导轨水平放置并固定,其间距l =0.4 m,左端与阻值R =0.15Ω 的电
阻相连。学生启动磁场生成系统,使x>0区域的磁感应强度B呈线性分布,方向
垂直于轨道平面向下,监测屏上显示的B−x图像如图乙所示。一质量为
m=0.1kg、电阻r =0.05Ω 的金属棒,以v0=2m/ s滑入磁场时开启伺服电机,该
电机动态调节作用在金属棒中点上的水平外力F的大小,使此过程中电阻R的电
功率保持不变,P−t图像如图丙所示。金属棒运动过程中与导轨始终接触良好
并与导轨垂直,不计导轨电阻,不计摩擦力,求:
甲
乙
丙
(1) 电阻R消耗的电功率P0;
(2) 金属棒在x =3m处的速度大小;
(3) 金属棒从x =0运动到x =3m过程中水平外力F做功的平均功率。
【答案】(1) 0.6W
(2) 0.5m/ s
(3) 0.75W
【解析】
(1) 电阻上消耗的功率不变,即回路电流不变,在x =0处有E0= B0l v0
由闭合电路欧姆定律得I = E0
R+r
电功率P0= I
2 R
联立解得P0=0.6W
(2) 由题图乙可知,磁感应强度B = B0+kx =0.5+0.5 x(T )
当x =3m时,B3=2T
E0= B3l v3

解得v3=0.5m/ s
(3) 电阻上消耗的功率不变,I恒定,电动势恒定,则有E = ΔΦ
Δt = E0
ΔΦ =∑Bl Δ x =l⋅B0+ B3
2
⋅x3=0.4×1.25×3Wb=1.5Wb

解得金属棒从x =0运动到x =3m所用时间t = Δt =3.75 s
第168页
根据能量守恒定律有W F = 1
2 mv3
2−1
2 mv0
2+Q总
Q总= I
2( R +r )t

可得P= W F
t
=0.75W
一题多解   第(3)问还可以有以下两种解法:
解法一:根据F安= BIl =(0.5+0.5 x)Il
可知F安随x线性变化,则安培力做的功为W 安= F0+ F3
2
⋅x3=3 J
又W 安= E电= E0It
解得t =3.75 s
根据动能定理有W F−W 安= 1
2 mv3
2−1
2 mv0
2
可得P= W F
t
=0.75W
解法二:根据法拉第电磁感应定律有E0= Blv
解得v = E0
Bl =
0.4
(0.5+0.5 x)×0.4
即1
v =0.5+0.5 x(s/m)
t =∑Δt =∑1
v ⋅Δ x,即1
v −x图线与x轴围成的面积表示金属棒运动的时间
故t = 1
2 ⋅( 1
v0
+ 1
v3
)⋅x3=3.75 s
根据能量守恒定律有W F = 1
2 m v3
2−1
2 m v0
2+Q总
Q总= I
2( R+r )t

可得P = W F
t
=0.75W
二、动量观点在电磁感应中的应用
1.在电磁感应中可用动量定理求变力的作用时间、速度、位移和电荷量(一般
应用于单杆切割磁感线运动)。
求解的
物理量
应用示例
电荷量
或速度
−B I L Δt =m v2−m v1,q = I Δt,即−BqL=m v2−m v1
第169页
位移
−B
2 L
2v Δt
R总
=0−m v0,即−B
2 L
2 x
R总
=0−m v0
时间
−B I L Δt + F 其他Δt =m v2−m v1,即−BLq+ F 其他Δt =m v2−m v1,已知
电荷量q、F 其他( F 其他为恒力)
−B
2 L
2v Δt
R总
+ F 其他Δt =mv2−mv1,即−B
2 L
2 x
R总
+ F 其他Δt =mv2−mv1,
已知位移x、F 其他( F 其他为恒力)
2.动量守恒定律在电磁感应现象中的应用
在双金属棒切割磁感线的系统中,双金属棒和导轨构成闭合回路,如果两安培
力等大反向,且双金属棒受到的外力的合力为0,则满足动量守恒条件,运用
动量守恒定律求解比较方便。
例4 (2025·江西萍乡一模)多选 如图所示,一边长为L的正方形线圈置于光
滑绝缘水平面上,线圈右侧存在竖直方向的匀强磁场Ⅰ和Ⅱ,两磁场的宽度均
为L,磁感应强度大小均为B,方向如图所示。线圈的cd边与磁场边界平行。现
给线圈一水平向右的初速度v0,当线圈全部进入磁场Ⅱ时速度恰好为零,下列
说法正确的是(  )
A. 线圈的cd边刚要进入磁场Ⅱ时的速度为√2
2 v0
B. 线圈的cd边刚要进入磁场Ⅱ时的速度为4
5 v0
C. 若线圈的初速度为2v0,当线圈全部进入磁场Ⅱ时速度为v0
D. 若线圈的初速度为2v0,当线圈全部进入磁场Ⅱ时速度为√3 v0
【答案】BC
【解析】设线圈的cd边刚要进入磁场Ⅱ时的速度为v1,线圈的cd边在磁场Ⅰ运
动的过程,由动量定理得−BL I 1 Δt1=m v1−m v0,线圈的cd边在磁场Ⅱ中运动的
过程,有−2BL I 2 Δt2=0−m v1,其中q1= I 1 Δt1= B L
2
R ,q2= I 2 Δt2= 2B L
2
R
,联立
第170页
解得v1= 4
5 v0,故A错误,B正确;线圈的cd边在磁场Ⅰ运动的过程中,动量的
减少量为Δ p1=mv0−mv1= 1
5 mv0,线圈的cd边在磁场Ⅱ运动的过程中,动量的
减少量为Δ p2=mv1−0= 4
5 mv0,若线圈的初速度为2v0,设当线圈全部进入磁场
Ⅱ时速度为v2,则有Δ p1+ Δ p2=m⋅2v0−m v2,联立解得v2= v0,故C正确,D错
误。
例5 (2025·海南卷·18,16 分)间距为L的金属导轨倾斜部分光滑、水平部分
粗糙且两部分平滑相接,导轨上端接有电源和开关,倾斜导轨与水平面夹角
θ =30
∘ ,处于垂直于倾斜导轨平面向上的匀强磁场中,水平导轨处于竖直向下
的匀强磁场中,磁感应强度大小均为B,两相同导体棒ab、cd与水平导轨间的
动摩擦因数μ=0.25,最大静摩擦力等于滑动摩擦力,两棒质量均为m,接入电
路中的电阻均为R,cd棒仅在水平导轨上运动,两导体棒在运动过程中始终与
导轨垂直并接触良好,且不互相碰撞,忽略金属导轨的电阻,重力加速度为g。
(1) 锁定水平导轨上的cd棒,闭合开关,ab棒静止在倾斜导轨上❑
①,求通过
ab棒的电流;断开开关,同时解除cd棒的锁定,当ab棒下滑距离为x0时,cd棒
开始运动❑
②,求cd棒从解除锁定到开始运动过程中,cd棒产生的焦耳热;
(2) 此后ab棒在下滑过程中,电流达到稳定❑
③,求此时ab、cd棒的速度大
小之差;
(3) ab棒中电流稳定之后继续下滑,从ab棒到达水平导轨开始计时,t1时刻
cd棒速度为零,加速度不为零❑
④,此后某时刻,cd棒的加速度为零,速度不为
零❑
⑤,求从t1时刻到该时刻,ab、cd的路程之差。
【答案】(1) mg
2BL ;1
4 mg x0−m
3 g
2 R
2
16 B
4 L
4
(2) 3mgR
4 B
2 L
2
(3) m
2 g R
2
4 B
4 L
4
【解析】
第171页
(1) ab棒静止在倾斜导轨上,根据平衡条件可得F安ab=mgsin30
∘ ,
F安ab= B I ab L
解得通过ab棒的电流为I ab= mg
2BL
设当ab棒下滑距离为x0时速度为v0,cd棒开始运动时回路中的电流为I 1,此时
对cd棒有F安cd = μmg
同时有F安cd = B I 1 L,I 1= BLv0
2 R
分析可知cd棒从解除锁定到开始运动过程中,cd棒产生的焦耳热与ab棒产生的
焦耳热相等,整个过程根据能量守恒定律可得mg x0sin30
∘−1
2 mv0
2=2Qcd
联立解得cd棒产生的焦耳热为Qcd = 1
4 mg x0−m
3 g
2 R
2
16 B
4 L
4
(2) 分析可知ab棒在下滑过程中产生的电动势与cd棒在向左运动过程中产生
的电动势方向相反,当电流达到稳定时,两棒的速度差恒定,可知此时两棒的
加速度相等,由于两棒受到的安培力大小相等,对两棒有mgsin30
∘−F安=ma,
F安−μmg=ma
同时有F安= BIL,I = BLv1−BLv2
2 R
= BL Δv
2 R
联立解得此时ab、cd棒的速度大小之差为Δv = 3mgR
4 B
2 L
2
(3) 从计时开始到t1时刻,两棒整体所受的合外力为零,故该过程系统动量
守恒,设t1时刻ab棒的速度为v ′1,可知m Δv =mv ′1
解得v ′1= Δv = 3mgR
4 B
2 L
2
设ab棒的速度为v ″1,cd棒的速度为vcd时,cd棒的加速度为0,可得F安cd 2= μmg
①
其中F安cd 2= B I 2 L
此时两导体棒产生的电动势方向相反,可得I 2= BL(v ″1−vcd)
2 R
②
从t1时刻到该时刻间,对两棒分别根据动量定理有
−( μmg+ B I L) Δt =mv ″1−mv ′1,(B I L−μmg) Δt =m vcd
变式可得μmg Δt + BLq =mv ′1−mv ″1,BLq−μmg Δt =m vcd
两式相加得2BLq =mv ′1−m(v ″1−vcd)③
第172页
同时有q = I Δt =
ΔΦ
Δt
2 R ⋅Δt = ΔΦ
2 R = BL Δs
2 R
④
联立①②③④式可得从t1时刻到该时刻,ab、cd的路程之差为Δs= m
2 g R
2
4 B
4 L
4
审题突破
审
题
关
键
(1)由①可知,在沿倾斜导轨方向,ab棒受到的沿斜面向上的安培力与沿
斜面向下的重力的分力平衡;
(2)由②可知,ab棒下滑过程中切割磁感线,回路中产生感应电流,cd棒
受到逐渐增大的安培力;
(3)由③可知,ab棒的加速度逐渐减小,cd棒的加速度逐渐增大,当两棒
加速度相等时,速度差恒定,电流达到稳定;
(4)④说明t1
 时刻cd 棒向左减速到零,开始向右加速;⑤说明某时刻cd 棒
受到的安培力与摩擦力平衡
模
型
建
构
(1)安培力作用下的平衡;
(2)导体棒切割磁感线,相当于电源;
(3)双棒切割“双电源”模型;
(4)双棒模型
方
法
突
破
(1)ab棒静止在倾斜导轨上,对其受力分析,根据平衡条件列方程;
(2)cd棒从解除锁定到开始运动过程中,cd棒产生的焦耳热与ab 棒产生的
焦耳热相等,整个过程可根据能量守恒定律列方程;
(3)当电流达到稳定时,两棒的速度差恒定,可知此时两棒的加速度相
等,分别对两棒根据牛顿第二定律列方程;
(4)从ab 棒到达水平导轨开始计时,到t1
 时刻,两棒整体所受的合外力为
零,该过程系统动量守恒;某时刻时,cd棒的加速度为零,从t1
 时刻到该时
刻间,对两棒分别根据动量定理列方程
命题预测四 电源、电容器、电感线圈与单棒的组合
命题预测:“导轨+
 单棒”模型是电磁感应中的一种重要模型,此类题目综
合性强,具有一定难度,是高考题设置的热点区域,以往考题中,“单棒+ 电
阻”比较常见,“单棒+
 电源”“单棒+
 电容器”“单棒+
 电感线圈”等组合更
值得引起关注。
预测1 单棒与电源构成回路
单棒与电源构成回路时,导体棒一般不是做匀变速运动,而是经历一个动态变
化过程再趋于一个稳定状态,动态分析的基本思路如下:
第173页
1.(2025·河北名校联考)多选 如图所示,水平面内有两根足够长的光滑平
行固定金属导轨,间距为1m,导轨上存在M、N两绝缘点,使导轨左、右两部
分不导通,且MN连线与导轨垂直,导轨左端接有一电动势为10V 、内阻不计的
直流电源和开关S,两根质量均为0.2kg、长度均为1m、阻值均为0.5Ω 的导体
棒a、b静置在MN连线左右两侧的导轨上。导轨所在空间存在着竖直方向、磁
感应强度大小为1T的匀强磁场。现闭合开关S,导体棒a沿导轨向右运动,达到
最大速度并匀速运动一段距离后通过MN连线,且与导体棒b恰好未发生碰撞,
不计导轨电阻,下列说法正确的是(  )
A. 磁场的方向竖直向下
B. 闭合开关S瞬间,导体棒a的加速度大小为10m/ s
2
C. 从闭合开关S到导体棒a经过MN连线的过程中,通过导体棒a的电荷量为2C
D. 导体棒b与MN连线的初始距离为1m
【答案】ACD
【解析】根据左手定则可知磁场的方向竖直向下,故A正确;闭合开关S瞬间,
回路中的电流大小I = E
r =20 A,导体棒a受到的安培力大小F = BId =20 N,所以
闭合开关S瞬间,导体棒a的加速度大小a= F
m =100m/ s
2,故B错误;当导体棒a
的加速度为0 时,速度最大,导体棒a受到的安培力大小为0,即回路中的电流
为0,设此时导体棒a的速度为v0,则导体棒a切割磁感线产生的电动势大小
E′ = Bd v0,且满足E′ = E,从闭合开关S到导体棒a达到最大速度的过程中,由
动量定理可得B I d ⋅Δt =m v0−0,解得通过导体棒a的电荷量q = I ⋅Δt =2C,故
第174页
C正确;导体棒a经过MN连线后,两导体棒组成的系统动量守恒,则有
m v0=2m v1,对导体棒b有B
2d
2 Δ x
2r
=m v1,解得Δ x =1m,故D正确。
预测2 单棒与电容器构成回路
一、电容器放电式回路
1.电容器的电压和电荷量
如图甲所示,先将开关扳向左侧给电容器充电,电容器的电荷量Q0=CE。再将
开关扳向右侧,电容器放电,电容器相当于电源,导体棒受安培力作用而运动,
同时产生阻碍放电的反电动势,导致电流减小,直至电流为零,此时U = Bl vm,
放电结束时电容器电荷量Q =CU =CBl vm。
甲
电容器电荷量的变化量ΔQ =Q0−Q =CE−CBl vm。
2.导体棒的运动
由牛顿第二定律得BIl =ma,导体棒先做加速度a逐渐减小的加速运动,最终做
匀速运动,v −t图像如图乙所示。
乙
由动量定理得m vm= B I l⋅Δt = Bl ΔQ
解得vm=
BlCE
m+ B
2l
2C 。
二、电容器充电式回路
1.电容器的电压和电荷量
如图丙所示,给导体棒施加一平行于导轨的恒力F,导体棒相当于电源,电容
器充电。设导体棒的速度大小为v,则感应电动势为E = Blv,平行板电容器两极
板之间的电势差为U = E = Blv,此时电容器极板上积累的电荷量为Q =CU =CBlv。
第175页
丙
2.导体棒的运动
导体棒受到的安培力为F安= BIl。
由牛顿第二定律得a= F −F安
m
。
回路中的电流可表示为I = ΔQ
Δt = C Δ E
Δt
= CBl Δv
Δt
=CBla。
由以上三式可得a=
F
m+C B
2l
2。
故导体棒做初速度为零的匀加速运动,v −t图像如图丁所示。
丁
同时可解得回路中的电流恒为I =
CBlF
m+C B
2l
2。
导体棒受安培力恒为F安= C B
2l
2 F
m+C B
2l
2。
导体棒克服安培力做的功等于电容器储存的电能,为W 克安= 1
2 C(Blv)
2。
2.(2025·山东青岛二模)多选 如图所示,两根相距为L的平行光滑金属导
轨倾斜放置,处于垂直导轨平面向下、磁感应强度大小为B的匀强磁场中,两
导轨顶端与电容器相连,质量为m、长度为L的金属杆垂直导轨放置,金属杆与
导轨接触良好。开始时电容器不带电,金属杆被锁定在距离倾斜导轨底端d处。
已知两导轨倾角均为θ ,电容器的电容为C,重力加速度为g,不计一切电阻。
现解除锁定,下列说法正确的是(  )
第176页
A. 金属杆下滑过程中做加速度减小的变加速直线运动
B. 若增大电容器电容,金属杆下滑时间变短
C. 金属杆下滑到导轨底端时电容器极板间电压U = BL√
2mgd sinθ
B
2 L
2C +m
D. 金属杆下滑到导轨底端时电容器储存的电能E = B
2 L
2Cdmgsinθ
B
2 L
2C +m
【答案】CD
【解析】解除锁定,t时刻电容器两端的电压为U = BLv,金属杆沿导轨下滑时,
根据牛顿第二定律有mgsinθ−F =ma,金属杆所受的安培力F = BIL,电路中通
过的电流I = ΔQ
Δt = C ΔU
Δt
= CBL Δv
Δt
=CBLa,联立可得a=
mgsinθ
m+C B
2 L
2,式中各物理
量均不变,说明加速度不变,可知金属杆做匀加速直线运动,故A错误;若增
大电容器电容,则加速度减小,根据d = 1
2 at
2可知金属杆下滑时间变长,故B错
误;金属杆下滑到导轨底端时的速度满足v
2=2ad,电容器极板间电压
U = BLv = BL√
2mgd sinθ
B
2 L
2C +m,故C正确;金属杆下滑到导轨底端时电容器储存的电
能E =mgd sinθ−1
2 m v
2= B
2 L
2Cdmgsinθ
B
2 L
2C +m
,故D正确。
3.(2025·辽宁名校联考)电磁弹射在电磁炮、航天器、舰载机等需要超高速
的领域中有着广泛的应用。为了研究问题的方便,将其简化为如图所示的模型
(俯视图)。发射轨道被简化为两个固定在水平面上、间距为L且足够长的平
行金属导轨,整个导轨平面处在竖直向下、磁感应强度为B的匀强磁场中。发
射轨道的左端为充电电路,已知电源的电动势为E,电容器的电容为C。子弹载
体被简化为一根质量为m、长度也为L、具有一定电阻的导体棒。导体棒垂直放
置于平行金属导轨上,忽略一切摩擦以及导轨和导线的电阻。将开关S先接a,
用电源对电容器进行充电,电容器充电结束后,将开关接b,电容器通过导体棒
放电,导体棒由静止开始运动,导体棒离开导轨时发射结束。
(1) 求发射时导体棒能获得的最终发射速度vm;
第177页
(2) 已知电容器储存的电场能为W = 1
2 C U
2,求发射过程中导体棒上产生的焦
耳热Q;
(3) 如果磁感应强度B的大小可以调节,保持其他参数不变,为使导体棒的
最终动能取得最大值,求所加磁感应强度B的大小及对应最终发射动能的最大
值Ekmax。
【答案】(1)
BLCE
m+C B
2 L
2
(2)
mC E
2
2m+2C B
2 L
2
(3) 1
L√
m
C ;E
2C
8
【解析】
(1) 导体棒达到最大速度时,感应电动势等于电容器电压U = BLvm
对导体棒,由动量定理有B I Lt=m vm
通过导体棒的电荷量q = I t =C( E−U )
联立解得vm=
BLCE
m+C B
2 L
2
(2) 电容器最终的电压U = BLvm= B
2 L
2CE
m+C B
2 L
2
根据能量守恒定律可知,导体棒上产生的焦耳热
Q = 1
2 C E
2−1
2 C U
2−1
2 mvm
2

解得Q =
mC E
2
2m+2C B
2 L
2
(3) 根据vm=
BLCE
m+C B
2 L
2 =
LCE
m
B +CB L
2
当m
B =CB L
2时,即B = 1
L√
m
C 时导体棒最终速度达到最大值,最大值为
vmax = E
2 √
C
m
导体棒可获得的最终动能的最大值Ekmax = 1
2 mvmax
2
= E
2C
8
预测3 单棒与电感线圈构成回路
第178页
单棒与电感线圈构成回路时,导体棒通常做简谐运动,下面分两种情况证明如
下:
模
型
无外力作用的“电感线圈+导体
棒”
有外力作用的“电感线圈+导体棒”
模
型
描
述
质量为m、电阻不计的导体棒静止在光滑水平、间距为d、电阻不计的导轨
上,导体棒与导轨接触良好,左端连一个直流电阻不计、电感为L的线圈,
导轨间存在垂直导轨平面向上、磁感应强度大小为B的匀强磁场,以水平向
右为正方向
条
件
给导体棒一个平行于导轨向右的
初速度v0
给导体棒施加一个平行于导轨向右的恒力F
示
意
图
动
力
学
方
程
任意Δt内,因回路电阻为0,动
生电动势和自感电动势大小相
等,Bdv = L Δ I
Δt ,
Δ I = Bdv Δt
L
= Bd Δ x
L
,左右积分
得I = Bdx
L ,由−F安=ma,得
−B
2d
2 x
L
=ma= F回,变形得
F回=−B
2d
2 x
L
=−kx(满足简谐
运动条件),其中k = B
2d
2
L ,
a=−B
2d
2 x
mL
任意Δt内,因回路电阻为0,动生电动势
和自感电动势大小相等,Bdv = L Δ I
Δt ,
Δ I = Bdv Δt
L
= Bd Δ x
L
,左右积分得I = Bdx
L
,由F −F安=ma,得F −B
2d
2 x
L
=ma,当
a=0时设位移为x0,则F = B
2d
2 x0
L
,于是
−B
2d
2( x−x0)
L
=ma= F回,变形可得
F回=−B
2d
2 x′
L
=−kx′(满足简谐运动条
件),其中k = B
2d
2
L ,平衡位置对应的
x0= FL
B
2d
2
4.(2025·山东青岛二模)多选 如图,间距为d、倾角为θ 的两足够长光滑
平行金属导轨,导轨间存在垂直导轨平面向上、磁感应强度大小为B的匀强磁
场。导轨上端接一自感系数为L的电感线圈,当流过线圈的电流变化时,线圈
第179页
中产生自感电动势E = L Δ I
Δt 。将一根质量为m、长度略大于d的金属棒垂直导轨
放置,t =0时刻由静止释放。已知电感线圈的直流电阻、金属棒及导轨电阻均
为零,当金属棒下滑时切割磁感线产生的电动势与线圈的自感电动势大小相等;
质量为m的质点做简谐运动的回复力满足F =−kx,振动周期T =2π√
m
k ,重力加
速度为g,电磁辐射忽略不计。关于金属棒的运动,下列说法正确的是(  )
A. 金属棒沿导轨先做变加速运动,最终匀速下滑
B. 金属棒沿导轨下滑的最大距离为2mgLsinθ
B
2d
2
C. 金属棒释放后经时间t = π√
mL
B
2d
2速度再次减为0
D. 释放金属棒后,在t ′ = 3
4 π√
mL
B
2d
2时刻速度第一次达到最大
【答案】BC
【解析】当金属棒下滑时,切割磁感线产生的电动势与线圈的自感电动势大小
相等,有L Δ I
Δt = Bdv = Bd Δ x
Δt ,可得I = Bd
L x,金属棒所受安培力F = BId = B
2d
2
L
x,
设金属棒下滑x0时受力平衡,有mgsinθ = B
2d
2
L
x0,当金属棒再下滑x时,安培力
F = B
2d
2
L
( x0+ x),回复力大小为| F回|= F −mgsinθ = B
2d
2
L
x,方向沿斜面向上,
与位移方向相反,即F回=−B
2d
2
L
x =−kx,满足做简谐运动的条件,金属棒做简
谐运动,故A错误;金属棒沿导轨下滑的最大距离为两倍振幅,即
s=2 x0= 2mgLsinθ
B
2d
2
,故B正确;依题意,有T =2π√
m
k ,又k = B
2d
2
L ,金属棒释放
后经半个周期速度再次减为0,即t = T
2 ,联立可得t = π√
mL
B
2d
2,故C正确;释放
第180页
金属棒后,经四分之一周期速度第一次达到最大,即t ′ = T
4 = π
2 √
mL
B
2d
2时刻速度
第一次达到最大,故D错误。
专题五 光学 电磁波 近代物理初步
体系构建
第14 讲 光学 电磁波
考点一 光的折射 全反射
1.常用的三个公式:
sinθ1
sinθ2
=n,n= c
v ,sinC = 1
n。
2.折射率的理解
(1)折射率与介质和光的频率有关,与入射角的大小无关。
(2)光密介质指折射率不同的两种介质中折射率较大的介质,而不是指密度大
的介质。如果光线从光疏介质进入光密介质,则无论入射角多大,都不会发生
全反射现象。
第181页
(3)同一种介质中,频率越高的光折射率越大,传播速度越小。
3.各种色光的比较分析
颜色
红橙黄绿蓝靛紫
频率
低→高
同一介质中的折射率
小→大
同一介质中的速度
大→小
同一介质中的波长
大→小
通过同一棱镜的偏折角
小→大
同一介质中的临界角
大→小
同一装置的双缝干涉条纹间距
大→小
4.求解光的折射和全反射问题的思路
5.立体空间几何光学问题解题技巧
将立体空间图转换成平面图,然后在平面图上按照题意作出光路图。
例1 (2025·广西卷·5,4 分)如图,在扇形玻璃EOG中,OE⊥OF,可见光
分别从E点沿EM、EN射向真空。该玻璃对可见光的折射率为√2,则 (  )
第182页
A. 沿EM的光发生全反射,沿EN的光不发生全反射
B. 沿EM的光不发生全反射,沿EN的光发生全反射
C. 沿EM、EN的两束光都发生全反射
D. 沿EM、EN的两束光都不发生全反射
【答案】C
【解析】过M点和N点分别作法线OM、ON,设沿EM射向真空的光的入射角
为θ ,沿EN射向真空的光的入射角为α ,如图所示,则在等腰三角形OEM中,
∠EOM +2θ =180
∘ ,又∠EOM <90
∘ ,则θ>45
∘ ;同理,在等腰三角形OEN中,
∠EON +2α =180
∘ ,又∠EON <90
∘ ,则α >45
∘ ;根据sinC = 1
n得C = 45
∘ ,由
于α 和θ 均大于C,故沿EM和EN的两束光都发生全反射,C正确。
例2 (2025·河南卷·2,4 分)折射率为√2的玻璃圆柱水平放置,平行于其横
截面的一束光线从顶点入射,光线与竖直方向的夹角为45
∘ ,如图所示。该光
线从圆柱内射出时,与竖直方向的夹角为(不考虑光线在圆柱内的反射)
(  )
A. 0
∘
B. 15
∘
C. 30
∘
D. 45
∘
【答案】B
【解析】作出光路图如图,在射入点A发生折射,折射角r1满足sin 45
∘
sin r1
=n=√2,
得r1=30
∘ ,在射出点B的折射角r2= 45
∘ ,由几何关系知,出射光线与竖直方向
的夹角为15
∘ ,B正确。
第183页
例3 (2025·云南卷·13,10 分)用光学显微镜观察样品时,显微镜部分结构
示意图如图甲所示。盖玻片底部中心位置O点的样品等效为点光源,为避免O点
发出的光在盖玻片上方界面发生全反射,可将盖玻片与物镜的间隙用一滴油填
充,如图乙所示。已知盖玻片材料和油的折射率均为1.5,盖玻片厚度d =2.0mm,
盖玻片与物镜的间距h=0.20mm,不考虑光在盖玻片中的多次反射,取真空中
光速c =3.0×10
8m/ s,π =3.14。
(1) 求未滴油时,O点发出的光在盖玻片的上表面的透光面积(结果保留2
位有效数字);
(2) 滴油前后,光从O点传播到物镜的最短时间分别为t1、t2,求t2−t1(结果
保留2 位有效数字)。
【答案】(1) 1.0×10
−5m
2
(2) 3.3×10
−13 s
【解析】
(1) 如图所示,O点发出的光在盖玻片上表面的透光面为半径为r的圆,面积
S = π r
2,由几何关系可得r =d tanC,其中tanC =
sinC
√1−sin
2C ,又sinC = 1
n,联立
可得透光面积S ≈1.0×10
−5m
2。
第184页
(2) 从O点发出的光垂直盖玻片上表面出射,传播至物镜的时间最短,由
n= c
v 可得光在油层中传播的速度v = c
n,可得t2−t1= h
v −h
c ≈3.3×10
−13 s。
例4 (2025·山东卷·15,8 分)由透明介质制作的光学功能器件截面如图所示,
器件下表面圆弧以O点为圆心,上表面圆弧以O′点为圆心,两圆弧的半径及O、
O′两点间距离均为R,点A、B、C在下表面圆弧上。左界面AF和右界面CH与
OO′平行,到OO′的距离均为9
10 R。
(1) B点与OO′的距离为√3
2 R,单色光线从B点平行于OO′射入介质,射出后
恰好经过O′点,求介质对该单色光的折射率n;
(2) 若该单色光线从G点沿GE方向垂直AF射入介质,并垂直CH射出,出射
点在GE的延长线上,E点在OO′上,O′、E两点间的距离为√2
2 R,空气中的光
速为c,求该光在介质中的传播时间t。
【答案】(1) √3
(2) 19√3 R
5c
【解析】
(1) 如图,连接O、B作过B点的法线,从B点向OO′作垂线BN
在△OBN和△O′ BN中,根据BN = √3
2 R、OB = R可知
∠OBN =30
∘ ,∠BON =60
∘ ,ON = 1
2 R
又OB =OO′ = R,由几何关系可知折射角r = 1
2 ∠BON =30
∘
射向B点的光线平行于OO′,故入射角i=∠BON =60
∘
第185页
解得折射率n= sini
sin r =√3
(2) 设G、E的连线与上表面圆弧的交点为M,过M作法线O′ M,如图所示
光线GM的延长线垂直OO′,O′ E = √2
2 R,可知ME = √2
2 R
光线GM在上表面圆弧上的入射角α = 45
∘
从介质射入空气的全反射临界角的正弦值sinC = 1
n = 1
√3 < 1
√2 =sin 45
∘
故45
∘>C,光在M点发生全反射,然后在下表面圆弧发生两次全反射,在上表
面圆弧再发生一次全反射,最后垂直CH射出介质,在介质中的总路程
s=2×( 9
10 R+ R)= 19
5 R

光在介质中传播的速度v = c
n = c
√3
光在介质中传播的时间t = s
v = 19√3 R
5c
考点二 光的干涉与衍射 电磁波
1.光的双缝干涉和单缝衍射的比较
项目
双缝干涉
单缝衍射
产生条件
两束光频率相同、相位差恒定
障碍物或狭缝的尺寸足够小
(明显衍射)
图样
图样不
同点
条纹
宽度
条纹宽度相等
条纹宽度不等,中央最宽
条纹各相邻条纹间距相等,Δ x = L
d λ
各相邻条纹间距不等
第186页
间距
亮度
情况
清晰条纹,亮度基本相同
中央条纹最亮,两边变暗
与光的偏振的
区别
干涉、衍射都是波特有的现象;光的偏振现象说明光是横波
2.双缝干涉明暗条纹判断
如图所示,光源S1、S2发出的光到屏上某点的路程差r2−r1=kλ(k =0,±1,±2,⋯)
时,光屏上出现亮条纹;光的路程差r2−r1=(2k +1) λ
2 (k =0,±1,±2,⋯)时,光
屏上出现暗条纹。
3.薄膜干涉中条纹间距公式及其应用
光在空气膜的上、下表面处反射,反射光发生干涉,从而形成干涉条纹。设空
气膜顶角为θ(θ 角极小,sinθ≈tanθ≈θ),故可近似设Δl为两相邻亮条纹的间距,
如图所示。两处光的路程差分别为δ1=2d1,δ2=2d2,因为δ2−δ1= λ ,所以
d2−d1= λ
2。由几何关系可得d2−d1
Δl
= tanθ ,即Δl =
λ
2tanθ = λ
2θ。θ 减小,Δl增
大,即条纹变疏。
4.电磁波
(1)麦克斯韦电磁场理论:变化的磁场能够在周围空间产生电场,变化的电场
能够在周围空间产生磁场。
(2)电磁波传播不需要介质,能在真空中传播。在介质中传播时的速度与介质
种类和电磁波频率有关。
第187页
(3)电磁波谱(按波长由长到短排列):无线电波、红外线、可见光、紫外线、
X射线、γ 射线。
例5 (2025·山东卷·3,3 分)用如图所示的装置观察光的干涉和偏振现象。狭
缝S1、S2关于OO′轴对称,光屏垂直于OO′轴放置。将偏振片P1垂直于OO′轴置
于双缝左侧,单色平行光沿OO′轴方向入射,在屏上观察到干涉条纹,再将偏
振片P2置于双缝右侧,P1、P2透振方向平行。保持P1不动,将P2绕OO′轴转动
90
∘ 的过程中,关于光屏上的干涉条纹,下列说法正确的是(  )
A. 条纹间距不变,亮度减小
B. 条纹间距增大,亮度不变
C. 条纹间距减小,亮度减小
D. 条纹间距不变,亮度增大
【答案】A
【解析】根据双缝干涉条纹间距公式Δ x = l
d λ ,其中λ 为入射光的波长、d为
双缝间距、l为屏到双缝的距离,可知在P2旋转时不会影响条纹间距,即条纹间
距不变。两偏振片透振方向原来平行,而后P2绕OO′轴转动90
∘ 过程中透过P2
的光不断减少,因此屏上干涉条纹的亮度会不断减小,A正确。
例6 (2025·山东日照二模)为了研究光的干涉现象,某同学将弓形的玻璃柱
体平放在固定的标准平板玻璃上,玻璃柱体上表面水平,如图甲所示。用波长
为λ 的红光垂直照射玻璃柱体上表面,从上向下看,在图乙的P点观察到亮条
纹。下列说法正确的是(  )
甲
乙
A. 从上向下看到外疏内密的明暗相间的环状条纹
B. 若将玻璃柱体向上移动距离Δd = 1
2 λ ,P点再次出现亮条纹
C. 若更换形状相同、折射率更小的玻璃柱体,则P点亮条纹可能消失
第188页
D. 若用紫色光垂直照射玻璃柱体上表面,条纹间距变宽
【答案】B
【解析】由于空气膜等厚处是条形的,因此形成的干涉条纹是条形的,由于空
气膜的厚度越向外增加得越快,因此条纹间距越来越小,条纹越来越密,故A
错误;在图乙的P点观察到亮条纹,则有P点的光程差Δ x =2d = Nλ ,若将玻璃
柱体向上移动距离Δd = 1
2 λ ,则光程差为Δ x′ =2×(d + 1
2 λ)=2d + λ =( N +1)λ ,
所以P点再次出现亮条纹,故B正确;P点亮条纹与玻璃柱体的折射率无关,故
C错误;若用紫色光垂直照射玻璃柱体上表面,由于紫色光波长小于红色光波
长,故条纹间距变窄,故D错误。
例7 (2025·河南郑州模拟)薄膜干涉是一种常见的光学现象。图中P板是透光
性极好的玻璃板,Q板为不透光的金属板,且上表面非常光滑。现将Q板水平放
置,P板一端垫高,在两板间形成如图所示的楔形空气薄膜(折射率n0=1),
两板间的夹角为θ(θ 角极小),当用波长为λ 的可见光竖直向下照射空气薄膜时,
测得形成的干涉条纹的条纹间距为Δ x。当θ 角极小时有tanθ≈θ ,忽略半波损
失,下列说法正确的是(  )
A. 仅换用波长为1.5 λ 的可见光,条纹间距将变为3 Δ x
B. 仅在楔形薄膜中充满折射率n=1.5的液体,条纹间距将变为1
2 Δ x
C. 仅将θ 角增大为原来的1.5 倍(角度仍极小),条纹间距将变为2
3 Δ x
D. 上述三个选项中的条件同时满足时,条纹间距将变为3
2 Δ x
【答案】C
【解析】根据薄膜干涉原理,相邻两条亮条纹对应空气膜厚度差为Δ y = λ
2,由
于θ 很小,根据几何关系有 tanθ = Δ y
Δ x =
λ
2 Δ x ,tanθ≈θ ,可得Δ x = λ
2θ,仅换
用波长为1.5 λ 的可见光,则有Δ x
Δ x1
=
λ
1.5 λ,条纹间距将变为Δ x1= 3
2 Δ x,故A错
误;仅在楔形薄膜中充满折射率n=1.5的液体,光速变为v = c
n = 2
3 c,又v = λf ,
第189页
同种单色光的频率相同,则λ
λ1
= c
v = 3
2,根据Δ x
Δ x2
= λ
λ1,可得条纹间距将变为
Δ x2= 2
3 Δ x,故B错误;根据Δ x = λ
2θ可知,仅将θ 角增大为原来的1.5 倍(角度
仍极小),条纹间距将变为Δ x3= θ
3θ
2
Δ x = 2
3 Δ x,故C正确;三个选项中的条件
同时满足时,有Δ x
Δ x4
= λθ′
λ′ θ =
λ× 3θ
2
2
3 ×1.5 λ×θ
= 3
2,解得Δ x4= 2
3 Δ x,故D错误。
第15 讲 近代物理初步
考点一 原子结构与玻尔理论
1.原子结构与玻尔理论
2.原子能级跃迁问题的解题技巧
(1)原子跃迁时,所吸收或释放的光子能量只能等于两能级之间的能量差,即
Δ E =hν =| E初−E末|。
(2)原子从某一能级电离时,所吸收的能量可以大于或等于这一能级能量的绝
对值。
(3)一个处于量子数为n的能级的氢原子跃迁最多可能发出的光谱线条数为
n−1。
(4)一群处于量子数为n的能级的氢原子跃迁发出可能的光谱线条数有两种求
解方法:
①用数学中的组合知识求解:N =Cn
2= n(n−1)
2
。
②利用能级图求解:在氢原子能级图中将氢原子跃迁的各种可能情况一一画出,
然后相加。
第190页
(5)计算氢原子能级跃迁放出或吸收光子的频率和波长时,要注意各能级的能
量值均为负值,且单位为eV ,计算时需换算单位,1eV =1.6×10
−19 J。
例1 (2024·安徽卷·1,4 分)大连相干光源是我国第一台自由电子激光用户装
置,其激光辐射所应用的玻尔原子理论很好地解释了氢原子的光谱特征。如图
为氢原子的能级示意图,已知紫外光的光子能量大于3.11eV 。当大量处于n=3
能级的氢原子向低能级跃迁时,辐射不同频率的紫外光有(  )
A. 1 种
B. 2 种
C. 3 种
D. 4 种
【答案】B
【解析】大量处于n=3能级的氢原子向低能级跃迁时,能够辐射出不同频率的
光的种类为3 种,辐射出光子的能量分别为
Δ E1= E3−E1=−1.51eV −(−13.6eV )=12.09eV ,
Δ E2= E3−E2=−1.51eV −(−3.4 eV )=1.89eV ,
Δ E3= E2−E1=−3.4 eV −(−13.6eV )=10.2eV ,其中Δ E1>3.11eV ,Δ E2<3.11eV ,
Δ E3>3.11eV ,所以辐射不同频率的紫外光有2 种。故选B。
例2 (2024·江苏卷·5,4 分)在原子跃迁中,辐射如图所示的4 种光子,其中
只有一种光子可使某金属发生光电效应,该光子是(  )
A. λ1
B. λ2
C. λ3
D. λ4
【答案】C
【解析】根据爱因斯坦光电效应方程Ek =hν −W 0可知,若只有一种光子可使某
金属发生光电效应,则该光子对应的能量最大,根据题图可知跃迁时辐射的光
子λ3能量最大,C正确。
第191页
例3 (2024·浙江1 月选考卷·12,3 分)氢原子光谱按频率展开的谱线如图所
示,此四条谱线满足巴耳末公式1
λ = R∞( 1
2
2 −1
n
2 ),n=3,4,5,6。用H δ 和H γ
光进行如下实验研究,则(  )
A. 照射同一单缝衍射装置,H δ 光的中央明条纹宽度宽
B. 以相同的入射角斜射入同一平行玻璃砖,H δ 光的侧移量小
C. 以相同功率发射的细光束,真空中单位长度上H γ 光的平均光子数多
D. 相同光强的光分别照射同一光电效应装置,H γ 光的饱和电流小
【答案】C
【解析】由题图可知H δ 波长最短,根据单缝衍射的特点可知,其中央亮纹最
窄,A错误;H δ 的频率最大,同一介质对其折射率最大,所以其侧移量最大,
B错误;以相同功率发射的细光束,真空中单位长度的光能量相同,频率越大,
光子数越少,所以H δ 光的单位长度上平均光子数少,H γ 光的单位长度上平均
光子数多,C正确;同样的光强,由于频率不同,单位时间内光子个数不同,
通过同一个光电效应装置,H γ 光的频率低,单位时间内产生的光电子个数多,
饱和电流大,D错误。
考点二 光电效应及其规律
1.光电效应中两条对应关系与三个关系式
两条对
应关系
(1)光强大→ 单位时间内光子数目多→ 单位时间内射出光电子多
→ 光电流大;
(2)光频率高→ 光子能量大→ 光电子的最大初动能大
三个关
系式
(1)爱因斯坦光电效应方程:Ek =hν −W 0;
(2)最大初动能与遏止电压的关系:Ek =eU c;
(3)逸出功与极限频率的关系:W 0=h νc
2.四类图像
图像名称
图线形状
由图线直接(或间接)得到
的物理量
最大初动能Ek与入射
光频率ν的关系图线
(1)极限频率:图线与ν轴
交点的横坐标νc;
(2)逸出功:图线与Ek轴
第192页
 表达式:Ek =hν −W 0

交点的纵坐标的绝对值,
W 0=|−E|= E;
(3)普朗克常量:图线的
斜率k =h
颜色相同、强度不同
的光,光电流与电压
的关系图线
(1)遏止电压U c:图线与
横轴交点的横坐标;
(2)饱和电流I m1、I m2:光
电流的最大值;
(3)最大初动能:Ek =eU c
颜色不同时,光电流
与电压的关系图线
(1)遏止电压U c1>U c 2,则
ν1>ν2;
(2)最大初动能:
Ek 1=eU c1,Ek 2=eU c 2
遏止电压U c与入射光
频率ν的关系图线
 表达式:U c = hν
e −W 0
e

(1)极限频率νc:图线与横
轴的交点的横坐标;
(2)遏止电压U c:随入射
光频率的增大而增大;
(3)普朗克常量h:等于图
线的斜率与电子电荷量的乘
积,即h=ke
例4 (2025·广西卷·1,4 分)已知金属铷、钾、钠、钙的逸出功分别为
2.13eV 、2.25eV 、2.29eV 、3.20eV 。用光子能量为2.20eV 的单色光照射这些金
属的表面,能逸出光电子的金属是(  )
A. 铷
B. 钾
C. 钠
D. 钙
【答案】A
【解析】当单色光照射金属表面时,电子会吸收光的能量,若电子吸收的能量
超过金属的逸出功,电子就能从金属表面逸出,成为光电子。由题意可知照射
这些金属的单色光的光子能量只大于金属铷的逸出功,故能逸出光电子的金属
是铷,A正确。
例5 (2025·山东卷·1,3 分)在光电效应实验中,用频率和强度都相同的单色
光分别照射编号为1、2、3 的金属,所得遏止电压如图所示,关于光电子最大
初动能Ek的大小关系正确的是(  )
第193页
A. Ek 1> Ek 2> Ek 3
B. Ek 2> Ek 3> Ek 1
C. Ek 3> Ek 2> Ek 1
D. Ek 3> Ek 1> Ek 2
【答案】B
【解析】光电子的最大初动能Ek与遏止电压U c的关系为Ek =eU c,若使用频率
相同的单色光照射不同种类的金属,遏止电压越大,说明逸出的光电子最大初
动能Ek也越大,根据题图可知U c 2>U c 3>U c1,则Ek 2> Ek 3> Ek 1,B正确,A、C、
D错误。
例6 (2024·海南卷·8,3 分)利用如图所示的装置研究光电效应,单刀双掷开
关S与1 接通,用频率为ν1的光照射光电管,调节滑动变阻器,使电流表的示数
刚好为0,此时电压表的示数为U 1,已知电子电荷量绝对值为e,普朗克常量为
h,下列说法正确的是(  )
A. 其他条件不变,增大光强,电压表示数增大
B. 改用比ν1更大频率的光照射,调整电流表的示数为零,此时电压表示数仍为
U 1
C. 其他条件不变,使开关S与2 接通,电流表示数仍为零
D. 光电管阴极材料的截止频率νc = ν1−eU 1
h
【答案】D
【解析】开关S接1 时,根据爱因斯坦光电效应方程有Ek =h ν1−W 0,根据动能
定理有−eU c=0−Ek,联立解得U c = h
e ν1−W 0
e ,由题意可知电压表测得的电压
第194页
U 1即遏止电压U c,故仅增大光强,电压表示数不变,A错误。改用比ν1更大频
率的光照射,遏止电压增大,调整滑动变阻器滑片使电流表的示数为零,此时
电压表示数大于U 1,B错误。仅将开关S与2 接通,光电管两端所加电压变成正
向电压,逸出的光电子在电场中加速,一定能到达右极板,回路中形成电流,
电流表示数不为零,C错误。截止频率与逸出功的关系为h νc =W 0,又
W 0=h ν1−eU 1,解得νc = ν1−eU 1
h ,D正确。
例7 (2025·湖北七市联考)爱因斯坦提出的光子说成功地解释了光电效应的
实验现象,在物理学发展历程中具有重大意义。如图所示,四幅图均与光电效
应有关,下列说法正确的是(  )
A. 在图甲所示的装置中,改用光照强度更大的红光照射锌板也一定有光电子飞
出
B. 由图乙可知,当正向电压增大时,光电流一定增大
C. 由图丙可知,入射光的频率越高,金属的逸出功越大
D. 由图丁可知,该图线的斜率为普朗克常量
【答案】D
【解析】能否发生光电效应取决于入射光的频率,红光频率小于紫外线的频率,
则改用光照强度更大的红光照射锌板不一定有光电子飞出,故A错误;当正向
电压达到一定值时,光电流达到饱和,再增大电压时,光电流保持不变,故B
错误;金属的逸出功取决于金属本身,与入射光频率无关,故C错误;根据爱
因斯坦光电效应方程可知Ek =hν −W 0,Ek−ν图线的斜率就是普朗克常量,故D
正确。
考点三 原子核及其衰变
1.四种常见核反应
第195页
类型
典例
分析
衰变
❑90
234Th→❑91
234 Pa+❑−1
0 e

质量数守恒电荷数
守恒Δ E = Δmc
2
人工
核转
变
❑13
27 Al+❑2
4 He→❑15
30 P+❑0
1n

重核
裂变
❑92
235U +❑0
1n→❑54
136 Xe+❑38
90 Sr +100
1n

轻核
聚变
❑1
2 H +❑1
3 H →❑2
4 He+❑0
1n

2.原子核的衰变
(1)γ 辐射伴随着α 衰变或β 衰变同时发生,不改变原子核的质量数与电荷
数;原子核衰变的快慢由原子核内部因素决定,与原子所处的物理、化学状态
无关。
衰变
类型
衰变实质
衰变方程
α衰变
21
1 H +20
1n→❑2
4 He

❑Z
A X →❑Z −2
A −4Y +❑2
4 He

β衰变
❑0
1n→❑1
1 H +❑−1
0 e

❑Z
A X →❑Z +1
A
Y +❑−1
0 e

(2)核衰变规律:m=( 1
2 )
t
τ m0,N =( 1
2 )
t
τ N 0,其中t为衰变时长,τ 为原子核的
半衰期。半衰期是统计规律,对个别、少数原子核均无意义。
3.核能的计算
(1)利用爱因斯坦质能方程Δ E = Δmc
2计算。Δm的单位为kg,c的单位为m/ s,
Δ E的单位为J。
(2)利用Δ E = Δm×931.5( MeV )计算。Δm的单位为u,1u相当于931.5 MeV 的
能量。
(3)利用比结合能计算。原子核的结合能=核子的比结合能×核子数,核反应
中反应前系统内所有原子核的总结合能与反应后生成的所有新核的总结合能之
差,就是该核反应所释放(或吸收)的核能。比结合能越大,原子核越稳定。
(4)如果核反应释放的核能是以动能形式呈现的,则核反应过程中系统动能的
增量即释放的核能。
第196页
例8 (2025·云南卷·1,4 分)2025 年3 月,我国科学家研制的碳14 核电池原
型机“烛龙一号”发布,标志着我国在核能技术领域与微型核电池领域取得突
破。碳14 的衰变方程为❑6
14C →❑7
14 N + X,则(  )
A. X为电子,是在核内中子转化为质子的过程中产生的
B. X为电子,是在核内质子转化为中子的过程中产生的
C. X为质子,是由核内中子转化而来的
D. X为中子,是由核内质子转化而来的
【答案】A
【解析】根据电荷数守恒和质量数守恒,算出X为电子❑−1
0 e,该电子❑−1
0 e是在
核内中子转化为质子的过程中产生的,❑0
1n→❑1
1 H +❑−1
0 e,A正确。
例9 (2025·河南卷·6,4 分)由于宇宙射线的作用,在地球大气层产生有铍的
两种放射性同位素❑4
7 Be和❑4
10 Be。测定不同高度大气中单位体积内二者的原子
个数比,可以研究大气环境的变化。已知❑4
7 Be和❑4
10 Be的半衰期分别约为53 天
和139 万年。在大气层某高度采集的样品中,研究人员发现❑4
7 Be和❑4
10 Be的总
原子个数经过106 天后变为原来的3
4,则采集时该高度的大气中❑4
7 Be和❑4
10 Be
的原子个数比约为(  )
A. 1:4
B. 1:2
C. 3:4
D. 1:1
【答案】B
【解析】由题意知❑4
7 Be和❑4
10 Be的半衰期分别约为53 天和139 万年,❑4
7 Be和
❑4
10 Be的总原子个数经过106 天后变为原来的3
4,假设衰变前❑4
7 Be和❑4
10 Be的原
子个数比为k :1,衰变前❑4
10 Be的原子个数为x,❑4
7 Be的原子个数为kx,经过
106 天后❑4
7 Be的原子个数为kx ×( 1
2 )
106
53 = 1
4 kx,❑4
10 Be的原子个数约为x,根据题
意得x + 1
4 kx = 3
4 ( x + kx),解得k = 1
2,B正确。
例10 (2025·黑吉辽蒙卷·8,6 分)多选 某理论研究认为,❑42
100 Mo原子核可
能发生双β 衰变,衰变方程为❑42
100 Mo→❑44
A Ru+ y−1
0 e。处于第二激发态的
❑44
A Ru原子核先后辐射能量分别为0.5908 MeV 和0.5395 MeV 的γ1、γ2两光子后回
到基态。下列说法正确的是(  )
A. A =100
B. y =2
C. γ1的频率比γ2的大
D. γ1的波长比γ2的大
第197页
【答案】ABC
【解析】根据质量数守恒和电荷数守恒,可知A =100,y =2,A、B正确;根据
ε =hν可知,γ1比γ2能量大,则γ1的频率比γ2的频率大,C正确;根据c = λν可知,
波长与频率成反比,γ1的波长比γ2的波长小,D错误。
例11 (2025·福建卷·6,6 分)多选 核反应方程为
❑1
2 H +❑1
3 H →❑2
4 He+❑0
1n+17.6 MeV ,现真空中有两个动量大小相等、方向相
反的氘核与氚核相撞,发生核反应,设反应释放的能量几乎全部转化为❑2
4 He与
❑0
1n的动能,则(  )
A. 该反应有质量亏损
B. 该反应为核裂变
C. ❑0
1n获得的动能约为14 MeV
D. ❑2
4 He获得的动能约为14 MeV
【答案】AC
【解析】该核反应过程中质量数守恒,释放能量,故有质量亏损,A正确。该
反应是核聚变反应,B错误。在真空中,该反应过程动量守恒,由于相撞前氘
核与氚核动量大小相等、方向相反,系统总动量为零,反应后氦核与中子的动
量也大小相等、方向相反,由Ek = p
2
2m得,反应后粒子获得的动能之比
EkHe: Ekn=mn:mHe=1:4,而两个粒子获得的总动能为17.6 MeV ,故❑0
1n获得的动
能Ekn= 4
5 ×17.6 MeV =14.08 MeV ,❑2
4 He获得的动能
EkHe= 1
5 ×17.6 MeV =3.52 MeV ,C正确,D错误。
专题六 热学
体系构建
第198页
第16 讲 热学
考点一 分子动理论 内能 固体、液体、气体的性质
1.微观量的估算
(1)油膜法估测油酸分子的大小:d = V
S (V 为纯油酸体积,S为单分子油膜面
积)。
(2)分子总数:N =n N A = m
M N A = V
V m
N A。
注意:对气体而言,N ≠V
V 个。
(3)两种分子模型
球模型:V = 4
3 π R
3(常用于估算液体、固体分子直径)。立方体模型:V =a
3
(常用于估算气体分子间距)。
2.反映分子运动规律的两个实例
第199页
布朗运
动
悬浮在液体或气体中的固体小颗粒做永不停息的、无规则的运动,颗粒
越小、温度越高,运动越剧烈
扩散现
象
分子永不停息地做无规则运动,温度越高,扩散越快
3.分子间作用力、分子势能随r
 的变化图像
4.气体压强的微观解释
5.固体和液体
(1)晶体与非晶体
①晶体有固定熔点,非晶体无固定熔点。
②晶体和非晶体可以相互转化。
(2)液体的表面张力:表面张力具有使液体表面积收缩到最小的趋势。
(3)液晶:液晶具有液体的流动性,也具有晶体的光学各向异性。
6.温度
(1)宏观表现:物体的冷热程度。
(2)微观表现:分子平均动能的标志。
例1 (2025·山东卷·2,3 分)分子间作用力F与分子间距离r的关系如图所示,
若规定两个分子间距离r等于r0时分子势能E p为零,则(  )
A. 只有r大于r0时,E p为正
B. 只有r小于r0时,E p为正
第200页
C. 当r不等于r0时,E p为正
D. 当r不等于r0时,E p为负
【答案】C
【解析】根据分子间作用力做功与分子势能的变化关系,分子间作用力做正功,
分子势能减少;分子间作用力做负功,分子势能增加。由题图可知,r =r0时分
子间作用力为零,当分子间距离由r0开始增大或减小时,分子间作用力均做负
功,分子势能增大,本题又规定分子间距离r =r0时分子势能E p=0,故当分子间
距离r >r0或r <r0时,分子势能均为正,C正确。
例2 (2025·黑吉辽蒙卷·2,4 分)某同学冬季乘火车旅行,在寒冷的站台上从
气密性良好的糖果瓶中取出糖果后拧紧瓶盖,将糖果瓶带入温暖的车厢内一段
时间后,与刚进入车厢时相比,瓶内气体(  )
A. 内能变小
B. 压强变大
C. 分子的数密度变大
D. 每个分子动能都变大
【答案】B
【解析】瓶内气体的温度升高,内能变大,气体分子热运动的平均动能增大,
但并不是每个分子热运动的动能都变大,A、D错误。瓶子的体积不会减小,
故分子的数密度不会变大,C错误。由查理定律可得p
T =C,随着温度升高,气
体压强变大,B正确。
例3 (2025·河北衡水一模)二氧化碳封存回注就是通过工程技术手段,把捕
集到的二氧化碳注入至地下800~3500m深度的地下或海底咸水层,是国际公
认的促进碳减排措施。实验发现,当水深超过2500m时,二氧化碳会浓缩成近
似固体的硬胶体。设在某状态下二氧化碳气体的密度为ρ ,摩尔质量为M,阿
伏加德罗常数为N A,将二氧化碳分子看作直径为D的球,则在该状态下体积为
V 的二氧化碳气体变成硬胶体后体积为(  )
A. π ρV D
3
6 N A M
B. π ρV N A D
3
6 M
C. π N A M D
3
6 ρV
D. π ρV N A M D
3
6
【答案】B
【解析】根据题意可知,在该状态下体积为V 的二氧化碳气体的质量为M ′ = ρV ,
二氧化碳气体的分子数为n= M ′
M N A = ρV N A
M
,在该状态下体积为V 的二氧化碳
气体变成硬胶体后体积为V ′ =n⋅4
3 π( D
2 )
3
= π ρV N A D
3
6 M
,B正确。
第201页
考点二 气体实验定律和理想气体状态方程
1.压强的计算
(1)被活塞、汽缸封闭的气体,通常分析活塞或汽缸的受力,应用平衡条件或
牛顿第二定律求解,压强单位为Pa。
(2)水银柱密封的气体,应用p= p0+ ph或p= p0−ph计算压强,压强p的单位为
cmHg或mmHg。
2.合理选取气体变化所遵循的规律列方程
(1)若气体质量一定,p、V 、T中有一个参量不发生变化,则选用对应的气体
实验定律列方程求解。
(2)若气体质量一定,p、V 、T均发生变化,则选用理想气体状态方程列式求
解。
3.关联气体问题
解决由活塞或液柱联系的两部分气体的状态变化问题时,根据活塞或液柱的受
力特点和状态特点列出两部分气体的压强关系,找出体积关系,再结合气体实
验定律或理想气体状态方程求解。
4.变质量气体问题的解题思路
分析变质量气体问题时,要通过巧妙地选择研究对象,使变质量气体问题转化
为定质量气体问题,用气体实验定律求解。
打气
问题
选择原有气体和即将充入的气体整体作为研究对象,就可把充气过程中
气体质量变化问题转化为定质量气体的状态变化问题
抽气
问题
将每次抽气过程中抽出的气体和剩余气体整体作为研究对象,质量不
变,可将变质量问题转化为定质量问题
灌气
问题
把大容器中的剩余气体和多个小容器中的气体整体作为研究对象,可将
变质量问题转化为定质量问题
漏气
问题
选择容器内剩余气体和漏出的气体整体作为研究对象,便可使问题变成
一定质量气体的状态变化问题,可用理想气体状态方程求解
5.利用气体实验定律解决问题的基本思路
第202页
例4 (2025·云南卷·9,6 分)多选 图甲为1593 年伽利略发明的人类历史上第
一支温度计,其原理如图乙所示。硬质玻璃泡a内封有一定质量的气体(视为理
想气体),与a相连的b管插在水槽中固定,b管中液面高度会随环境温度变化
而变化。设b管的体积与a泡的体积相比可忽略不计,在标准大气压p0下,b管
上的刻度可以直接读出环境温度。则在p0下(  )
A. 环境温度升高时,b管中液面升高
B. 环境温度降低时,b管中液面升高
C. 水槽中的水少量蒸发后,温度测量值偏小
D. 水槽中的水少量蒸发后,温度测量值偏大
【答案】BD
【解析】根据题意,硬质玻璃泡内的气体质量、体积不变,根据查理定律
p1
T 1
= p2
T 2可知,当温度升高时,玻璃泡内气体压强增大,设玻璃泡内气体的压强
为p,大气压强为p0,b管内液体密度为ρ ,横截面积为S,两液面高度差为Δh,
根据受力平衡得pS + ρg ΔhS = p0 S,大气压强p0不变,当玻璃泡内气体压强p增
大,液面高度差Δh减小;反之当温度降低时,玻璃泡内气体压强p减小,液面
高度差Δh增大,A错误,B正确。根据上述推论,当温度升高时,液面高度差
Δh减小,所以b管上的温度刻度从上往下表示的温度示数增大,当水槽中的水
少量蒸发后,玻璃泡内气体压强不变,液面高度差Δh不变,水槽中的液面降低,
b管中的液面降低,则温度的测量值偏大,C错误,D正确。
第203页
例5 (2025·河南卷·10,6 分)多选 如图,一圆柱形汽缸水平固定,其内部
被活塞M、P、N密封成两部分,活塞P与汽缸壁均绝热且两者间无摩擦。平衡
时,P左、右两侧理想气体的温度分别为T 1和T 2,体积分别为V 1和V 2,T 1<T 2,
V 1<V 2。则(  )
A. 固定M、N,若两侧气体同时缓慢升高相同温度,P将右移
B. 固定M、N,若两侧气体同时缓慢升高相同温度,P将左移
C. 保持T 1、T 2不变,若M、N同时缓慢向中间移动相同距离,P将右移
D. 保持T 1、T 2不变,若M、N同时缓慢向中间移动相同距离,P将左移
【答案】AC
【解析】固定M、N,若两侧气体同时缓慢升高相同温度ΔT,假设P不移动,
对左侧气体,由查理定律可得
p1
T 1
=
p′1
T 1+ ΔT ,解得p′1= p1(1+ ΔT
T 1
);对右侧气体,
同理可得p′2= p2(1+ ΔT
T 2
);由于p1= p2、T 1<T 2,可得p′1> p′2,故假设不成立,
P将右移,A正确,B错误。保持T 1、T 2不变,若M、N同时缓慢向中间移动相
同距离,同样假设P不移动,两侧气体体积均减小ΔV ,对左侧气体,由玻意耳
定律可得p1V 1= p″1(V 1−ΔV ),解得p″1= p1
V 1
V 1−ΔV =
p1
1−ΔV
V 1
;对右侧气体,
同理可得p″2=
p2
1−ΔV
V 2
;由于p1= p2、V 1<V 2,可得p″1> p″2,故假设不成立,P
将右移,C正确,D错误。
一题多解 极限法:A和B选项,若降低相同温度,T 1温度较低,取极端一点,
左侧气体液化,P将左移,现在是升高温度,则P将右移,A正确,B错误;C
和D选项,左侧体积要小,取极端情况,直接将M移动到现在的P处,那么左侧
气体被无限压缩了,肯定使得P右移,C正确,D错误。
例6 (2025·广东卷·13,9 分)图是某铸造原理示意图。往气室注入空气增加
压强,使金属液沿升液管进入已预热的铸型室,待铸型室内金属液冷却凝固后
获得铸件,柱状铸型室通过排气孔与大气相通,大气压强p0=1.0×10
5 Pa,铸型
室底面积S2=0.2m
2,高度h2=0.2m;底面与注气前气室内金属液面高度差
第204页
H =0.15m,柱状气室底面积S1=0.8m
2,注气前气室内气体压强为p0,金属液的
密度ρ=5.0×10
3kg/m
3,重力加速度取g=10m/ s
2,空气可视为理想气体,不计
升液管的体积。
(1) 求金属液刚好充满铸型室时,气室内金属液面下降的高度h1和气室内气
体压强p1。
(2) 若在注气前关闭排气孔使铸型室密封,且注气过程中铸型室内温度不变,
求注气后铸型室内的金属液高度为h3=0.04 m时,气室内气体压强p2。
【答案】(1) 0.05m ;1.2×10
5 Pa
(2) 1.35×10
5 Pa
【解析】
(1) 进入铸型室的金属液的总体积与柱状气室内减少的金属液的体积相等,
则S1h1= S2h2
代入数据可得h1=0.05m
气室内气体的压强p1= p0+ ρg( H +h1+h2)
代入数据可得p1=1.2×10
5 Pa
(2) 关闭排气孔,对铸型室内的气体分析,发生等温变化,由玻意耳定律可
得p0h2S2= p(h2−h3)S2
解得p=1.25×10
5 Pa
此时气室内金属液面下降的高度h′1= S2
S1
h3=0.01m
此时气室内气体的压强p2= p+ ρg( H +h′1+h3)
解得p2=1.35×10
5 Pa
考点三 热力学定律与气体实验定律的综合应用
1.理想气体相关三量ΔU
 、W
 、Q 的分析思路
(1)内能变化量ΔU
第205页
①由气体温度变化分析ΔU :温度升高,内能增加,ΔU >0;温度降低,内能减
少,ΔU <0。
②由公式ΔU =W +Q分析内能变化。
(2)做功情况W
由体积变化分析气体做功情况。气体膨胀,体积增大,气体对外界做功,W <0;
气体被压缩,体积减小,外界对气体做功,W >0。
(3)气体吸、放热Q
一般由公式Q = ΔU −W分析气体的吸、放热情况,Q>0,吸热;Q<0,放热。
2.对热力学第二定律的理解
热量可以由低温物体传递到高温物体,也可以从单一热源吸收热量全部转化为
功,但会产生其他影响。
3.解决热力学定律与气体实验定律综合问题的思路
4.气体状态变化的图像问题
类别
特点
举例
p−V
 pV =CT(其中C为恒量),即p、V 乘积越大的等温
线温度越高,离原点越远,图线与横轴所围面积表
示气体做功
T 2>T 1

p−1
V
 p=CT 1
V ,斜率k =CT,即斜率越大,对应的温度越
第206页
高
T 2>T 1

p−T
 p= C
V T,斜率k = C
V ,即斜率越大,对应的体积越小
V 2<V 1

V −T
 V = C
p T,斜率k = C
p ,即斜率越大,对应的压强越小
p2< p1

例7 (2024·河北卷·9,6 分)多选 如图,水平放置的密闭绝热汽缸被导热
活塞分成左右两部分❑
①,左侧封闭一定质量的理想气体,右侧为真空❑
②,活
塞与汽缸右壁中央用一根轻质弹簧水平连接。汽缸内壁光滑且水平长度大于弹
簧自然长度,弹簧的形变始终在弹性限度内且体积忽略不计。活塞初始时静止
在汽缸正中间,后因活塞密封不严发生缓慢移动,活塞重新静止❑
③后(  )
A. 弹簧恢复至自然长度
B. 活塞两侧气体质量相等
C. 与初始时相比,汽缸内气体的内能增加
D. 与初始时相比,活塞左侧单位体积内气体分子数减少
【答案】ACD
【解析】
选项
依据
分析
判
定
A

不再发生扩散时活塞两
侧气体浓度相等,即密
度相等
温度相同,密度相等,则由p/ ρT =C
 可知
活塞两侧气体的压强相等,故弹簧处于原
长
正
确
B

初始状态下弹簧被压
缩,活塞处于中间位置
再次平衡时弹簧处于原长,活塞左移,活
塞两侧气体密度相同,左侧气体体积小则
质量小
错
误
C

汽缸绝热,与外界无热
交换
弹簧弹性势能减小,则气体内能增加
正
确
D

气体总分子数不变
总体积变大,则单位体积内分子数减少
正
第207页
确
审题突破
审
题
关
键
(1)由①可知汽缸绝热,说明汽缸与外界没有热交换;活塞导热,说明活
塞左右两部分气体温度相同。
(2)由②可知活塞受到左侧气体向右的压力,弹簧应给活塞向左的弹力,
说明初始时弹簧处于压缩状态。
(3)由③可知活塞左右两侧气体压强相同,弹簧最后恢复原长
模
型
建
构
汽缸活塞模型
方
法
突
破
(1)因活塞密封不严,故最终活塞两侧气体的压强相等,对活塞受力分
析,判断弹簧的末状态;漏气过程活塞向左移动,最终活塞左侧气体的体
积小于右侧气体体积,判断末状态活塞两侧气体的密度关系,进而判断两
侧气体的质量关系。
(2)因汽缸密闭绝热,故汽缸内系统与外界无能量交换,弹簧从压缩状态
恢复到原长,其弹性势能减少了,由能量守恒判断汽缸内气体的内能如何
变化。
(3)末状态活塞左侧的气体分子数密度与全部的气体分子数密度相同,以
汽缸内的全部气体为研究对象,判断其与初始时相比,气体分子数密度如
何变化
例8 (2024·山东卷·6,3 分)一定质量理想气体经历如图所示的循环过程,
a→b过程是等压过程,b→c过程中气体与外界无热量交换,c→a过程是等温
过程。下列说法正确的是(  )
A. a→b过程,气体从外界吸收的热量全部用于对外做功
B. b→c过程,气体对外做功,内能增加
C. a→b→c过程,气体从外界吸收的热量全部用于对外做功
D. a→b过程,气体从外界吸收的热量等于c→a过程放出的热量
第208页
【答案】C
【解析】a→b过程,由pV =CT可知气体温度升高,内能增加,气体体积增大,
对外做功,故从外界吸收的热量一部分用来增加内能,另一部分用来对外做功,
A错误;b→c过程为绝热过程,气体体积增大,对外做功,内能减少,B错误;
c→a过程为等温过程,a、c两状态气体温度相同,内能相同,故a→b→c过程
气体内能变化量ΔU =0,则Q吸=W,C正确;c→a过程放出的热量等于外界对
气体做的功,且做的功的绝对值等于c→a图线与横坐标轴所围的面积,而气体
在a→b→c过程吸收的热量与在a→b过程吸收的热量相等,该热量也与W相等,
W大小等于a→b→c状态变化曲线与横坐标轴所围的面积,D错误。
一题多解 c→a过程是等温过程,所以T c =T a,结合T b>T a可知T b>T c,所以
b→c过程气体的内能减少,故B错误;a→b→c→a整个循环过程的p−V 图线
沿顺时针循环,表示一个周期外界对气体做的总功为负,则一个周期内总的热
量变化为正,即a→b过程气体从外界吸收的热量大于c→a过程放出的热量,
故D错误。
例9 (2025·山东卷·16,8 分)如图所示,上端开口,下端封闭的足够长玻璃
管竖直固定于调温装置内。玻璃管导热性能良好,管内横截面积为S,用轻质
活塞封闭一定质量的理想气体。大气压强为p0,活塞与玻璃管之间的滑动摩擦
力大小恒为f 0= 1
21 p0 S,等于最大静摩擦力。用调温装置对封闭气体缓慢加热,
T 1=330 K时,气柱高度为h1,活塞开始缓慢上升;继续缓慢加热至T 2= 440 K时
停止加热,活塞不再上升;再缓慢降低气体温度,活塞位置保持不变,直到降
温至T 3= 400 K时,活塞才开始缓慢下降;温度缓慢降至T 4=330 K时,保持温度
不变,活塞不再下降。求:
(1) T 2= 440 K时,气柱高度h2;
(2) 从T 1状态到T 4状态的过程中,封闭气体吸收的净热量Q(扣除放热后净
吸收的热量)。
【答案】(1) 4
3 h1
第209页
(2) 8
63 p0 S h1
【解析】
(1) 从T 1到T 2过程,封闭气体发生等压变化,由盖-吕萨克定律可得
S h1
T 1
= S h2
T 2
解得h2= 4
3 h1
(2) 当T 1=330 K时,活塞开始缓慢上升,则活塞所受摩擦力向下,设此时的
封闭气体压强为p1,对活塞,由受力平衡可得p0 S + f 0= p1S,解得p1= 22
21 p0
当T 3= 400 K时,活塞开始缓慢下降,则活塞所受摩擦力向上,设此时的封闭气
体压强为p2,对活塞,由受力平衡可得p0 S−f 0= p2S,解得p2= 20
21 p0
从T 3到T 4过程,封闭气体发生等压变化,由盖-吕萨克定律可得
S h2
T 3
= S h3
T 4 ,解得
h3= 11
10 h1
从T 1到T 2过程,封闭气体对外界做功W 1= p1S(h2−h1)
从T 3到T 4过程,外界对封闭气体做功W 2= p2S(h2−h3)
从T 1到T 4,根据热力学第一定律可得ΔU =−W 1+W 2+Q
由于T 1和T 4温度相等,可得ΔU =0
则封闭气体吸收的净热量为Q =W 1−W 2
联立解得Q = 8
63 p0 S h1
专题七 物理实验
体系构建
第210页
第17 讲 力学实验
考点一 基本仪器的使用与读数
1.毫米刻度尺的读数:精确到毫米,估读一位。
2.游标卡尺与螺旋测微器的结构
3.游标卡尺的读数
游标尺
测量结果(游标尺上第n个刻度线
与主尺上的某刻度线对齐时)/mm
刻
刻度总长
每小格与1 毫米精确度/
第211页
度
格
数
度/mm
的差值/mm
mm
10
9
0.1
0.1
主尺上读的毫米数+0.1n
20
19
0.05
0.05
主尺上读的毫米数+0.05n
50
49
0.02
0.02
主尺上读的毫米数+0.02n
4.螺旋测微器的读数:测量值=固定刻度读数(判断半毫米刻度线是否露出)+
可动刻度读数(估读一位,精确度为0.01mm)。
例1 (2025·河北卷·3,4 分)1992 年,江苏扬州出土的古代铜卡尺,由固定
尺和活动尺组成,现代游标卡尺的构件与其非常相似,已成为常用的测量工具。
用游标卡尺测量某物体的长度,示数如图所示,其读数为(  )
A. 14.20mm
B. 14.2mm
C. 17.20mm
D. 17.2mm
【答案】C
【解析】该游标卡尺主尺读数为17mm,游标尺读数为10×0.02mm=0.20mm,
所以游标卡尺读数为17mm+0.20mm=17.20mm,C正确。
例2 [2025·广东卷·11(1),2 分]在“长度的测量及其测量工具的选用”
实验中,用螺旋测微器测量小球的直径,示数如图所示,读数为_ _ _ _ mm。
【答案】8.260
【解析】根据螺旋测微器的读数规则可得读数为8mm+26.0×0.01mm=8.260mm。
考点二 “纸带”类和“光电门”类实验
1.利用纸带或光电门测速度、加速度
纸
带
测瞬
时速
度
如图所示,求打某一点时物体的瞬时速度,只需在这一点的前后取相
同时间间隔T的两段位移xn和xn+1,则打n点时的速度vn= xn+ xn+1
2T
第212页
测加
速度
(1)用“逐差法”求加速度,如图所示
a= ( x4+ x5+ x6)−( x1+ x2+ x3)
9T
2
;
(2)作出v −t图像,通过图像的斜率求物体运动的加速度,a= Δv
Δt
光
电
门
测速
度
光电门主要是测量速度的仪器,设小车上挡板的宽度为d,挡板遮住光
电门光线的时间为Δt,则小车通过光电门的速度v = d
Δt
测加
速度
若已知两个光电门之间的距离为x,小车通过两个光电门时的速度分别
为v1、v2,则a= v2
2−v1
2
2 x
2.典型实验
实验
装置图
注意事
项
考查热
点
探究小车速度
随时间变化的
规律
(1)
平行:
细绳与
长木板
平行。
(2)
靠近:
小车应
靠近打
点计时
器。
(3)
不需要
平衡摩
擦力。
(1)考
读算:
读计数
点间的
时间、
位移;
计算瞬
时速
度、加
速度。
(2)考
操作:
打点
前,先
接通电
第213页
(4)
不需要
满足悬
挂钩码
的质量
远小于
小车质
量
源后,
释放纸
带
探究加速度与
物体受力、物
体质量的关系
(1)
平衡:
需要平
衡摩擦
力。
(2)
质量:
槽码质
量需远
小于小
车(含
砝码)
的质
量。
(3)
平行:
细绳与
长木板
平行。
(4)
靠近:
小车应
靠近打
点计时
器
(1)考
操作:
器材安
装,平
衡摩擦
力,质
量控制
要求,
操作顺
序。
(2)测
定a:计
算加速
度。
(3)求
结论:
描点作
图像得
结论。
(4)判
成因:
给定异
常a−F
图像,
判断其
第214页
可能成
因
验证机械能守
恒定律
(1)
安装:
竖直安
装,纸
带竖
直。
(2)
重物:
选密度
大、质
量大、
体积小
的
(1)考
操作:
重物从
靠近打
点计时
器处释
放,先
通电后
释放。
(2)考
运算:
计算下
落速
度、减
少的重
力势能
与增加
的动
能。
(3)考
图像:
v
2
2 −h等
图像
例3 (2024·甘肃卷·11 改编)用图甲所示实验装置探究外力一定时,加速度与
质量的关系。
第215页
甲
(1) 以下操作正确的是_ _ _ _ (单选,填正确答案标号)。
A. 使小车(含砝码)质量远小于槽码质量
B. 调整垫块位置以补偿阻力
C. 补偿阻力时移去打点计时器和纸带
D. 释放小车后立即打开打点计时器
(2) 保持槽码质量不变,改变小车上砝码的质量,得到一系列打点纸带。其
中一条纸带的计数点如图乙所示,相邻两点之间的距离分别为s1、s2、…、s8,
时间间隔均为T。下列加速度算式中,最优的是_ _ _ _ (单选,填正确答案标
号)。
乙
A. a= 1
7 ( s8−s7
T
2
+ s7−s6
T
2
+ s6−s5
T
2
+ s5−s4
T
2
+ s4−s3
T
2
+ s3−s2
T
2
+ s2−s1
T
2
)
B. a= 1
6 ( s8−s6
2T
2 + s7−s5
2T
2 + s6−s4
2T
2 + s5−s3
2T
2 + s4−s2
2T
2 + s3−s1
2T
2 )
C. a= 1
5 ( s8−s5
3T
2 + s7−s4
3T
2 + s6−s3
3T
2 + s5−s2
3T
2 + s4−s1
3T
2 )
D. a= 1
4 ( s8−s4
4T
2 + s7−s3
4T
2 + s6−s2
4T
2 + s5−s1
4T
2 )
(3) 以小车和砝码的总质量M为横坐标,加速度的倒数1
a为纵坐标,甲、乙
两组同学分别得到的1
a −M图像如图丙所示。
丙
第216页
由图丙可知,甲组所用的_ _ _ _ (填“小车”“砝码”或“槽码”)质量比乙组
的更大。
【答案】(1) B
(2) D
(3) 槽码
【解析】
(1) 为了使小车和砝码整体所受的合外力大小近似等于槽码的总重力,应使
小车和砝码的总质量远大于槽码质量,A错误。为了保证小车所受细绳拉力等
于小车和砝码整体所受合力,则需要调整垫块位置以补偿阻力,B正确。纸带
与打点计时器之间的摩擦阻力也需要补偿,故补偿阻力时不能移去打点计时器
和纸带,且最终要通过纸带上点迹是否均匀来判断小车是否做匀速运动,C错
误。应先打开打点计时器,再释放小车,D错误。
(2) 根据逐差法求加速度,有
a= (s8+ s7+ s6+ s5)−(s4+ s3+ s2+ s1)
16T
2
= 1
4 ( s8−s4
4T
2 + s7−s3
4T
2 + s6−s2
4T
2 + s5−s1
4T
2 ),D正确。
(3) 设槽码的质量为m,则由牛顿第二定律有mg =(m+ M )a,化简可得
1
a = 1
mg ⋅M + 1
g,故斜率越小,槽码的质量m越大,由题图丙可知甲组所用的槽
码质量比乙组的更大。
拓展 改变小车上砝码质量时需要不需要补偿阻力?为什么?
【答案】不需要,因为补偿完阻力满足Mgsinθ = μMgcosθ ,小车上砝码质量
改变后,仍然满足M ′ gsinθ = μM ′ gcosθ ,故不需要重新补偿阻力。
例4 (2025·江西萍乡三模)某实验小组用如图甲的装置来验证机械能守恒定
律,质量为M的物块A(含挡光片)用细线绕过轻质且光滑的定滑轮与质量为m
的重物B相连,M >m,重力加速度大小为g。
甲
乙
(1) 如图乙,用20 分度的游标卡尺测出挡光片的宽度为d =_ _ _ _ mm。
第217页
(2) 用手托住物块A,保持A、B静止,细线绷紧,测出物块A下端到光电门
的距离为h(h≫d ),然后由静止释放物块A,测得挡光片的挡光时间为t,则物
块A经过光电门的瞬时速度为_ _ _ _ _ _ (用d、t表示)。
(3) 在物块A从静止开始下落h的过程中,A、B组成的系统重力势能的减少
量为_ _ _ _ _ _ _ _ _ _ ,系统动能的增加量为_ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ ,若二者近似相等,
则机械能守恒定律得到验证。(均选用M、m、g、h、d、t表示)。
【答案】(1) 3.40
(2) d
t
(3) ( M −m)gh;1
2 ( M +m)( d
t )
2
【解析】
(1) 挡光片的宽度为d =3mm+8×0.05mm=3.40mm。
(2) 物块A经过光电门的瞬时速度为v = d
t 。
(3) 系统重力势能的减少量为Δ E p=( M −m)gh,系统动能的增加量为
Δ Ek = 1
2 ( M +m)v
2= 1
2 ( M +m)( d
t )
2
。
考点三 “弹簧”“橡皮条”类实验
典型实验
实验
装置图
注意事项
考查热点
探究弹簧弹力
与形变量的关
系
(1)弹簧:选
自重小的轻质弹
簧。
(2)钩码:质
量不要太大,防
止弹簧超过弹性
限度。
(3)竖直:弹
簧、刻度尺竖直
放置。
(4)静止:钩
码稳定时读数,
(1)考作图:在
F −x坐标系,描点
作平滑图线。
(2)考探究:能根
据图像找出F与x间
关系,并解释常数
含义。
(3)找误差:测量
长度、作图等
第218页
测量弹簧长度
探究两个互成
角度的力的合
成规律
(1)不变:同
一次实验中橡皮
条结点O位置应
保持不变。
(2)平行:橡
皮条、弹簧测力
计和细绳套与纸
面平行。
(3)作图:严
格按力的图示要
求作图,作平行
四边形求合力
(1)考读数:弹簧
测力计读数。
(2)考操作:如何
拉?拉到哪里?
(3)求合力:作图
法求合力。
(4)会区分:能区
分合力的理论值与
实验值
例5 (2025·重庆卷·11,6 分)弹簧是熄火保护装置中的一个元件,其劲度系
数会影响装置的性能。小组设计了如图甲所示的实验装置测量弹簧的劲度系数,
其中压力传感器水平放置,弹簧竖直放在传感器上,螺旋测微器竖直安装,测
微螺杆正对弹簧。
甲
(1) 某次测量时,螺旋测微器的示数如图乙所示,此时读数为_ _ _ _ mm。
乙
(2) 对测得的数据进行处理后得到弹簧弹力F与弹簧长度l的关系如图丙所示,
由图可得弹簧的劲度系数为_ _ _ _ N /m,弹簧原长为_ _ _ _ mm。(结果均保留3
位有效数字)
第219页
丙
【答案】(1) 7.413
(2) 184;17.6
【解析】
(1) 根据螺旋测微器的读数法则,有7mm+ 41.3×0.01mm=7.413mm。
(2) 由题图丙可得,当弹力为0 时,弹簧处于原长,其长度为17.6mm;将图
线反向延长,纵截距为2.50 N,则根据胡克定律可知弹簧的劲度系数
k =
2.50
(17.6−4.0)×10
−3 N /m≈184 N /m。
例6 (2025·山东潍坊二模)某小组用三根规格相同的橡皮筋(遵循胡克定
律)、细绳、重物、刻度尺、三角板、白纸、图钉、木板等器材探究两个互成
角度力的合成规律,实验操作如下:
①用细绳拴住橡皮筋两端,确保三根橡皮筋两结点间原长相同,用刻度尺量出
橡皮筋的原长;
②木板竖直固定,用图钉将白纸固定在木板上;
③将一根橡皮筋上端的细绳固定在a点,下端细绳拴接重物,如图甲所示,待重
物静止后记录结点位置,并标记为O,用刻度尺量出橡皮筋1 两结点间的长度;
④将另外两根橡皮筋上端的细绳分别固定在b、c两点,下端的细绳拴接(结点为
O′ )并悬挂同一重物,如图乙所示,待重物静止后用刻度尺分别量出橡皮筋2 和
3 两结点间的长度;
第220页
⑤用橡皮筋伸长量表示其受力的大小,作出橡皮筋1 对O拉力的图示F1,橡皮
筋2 和3 对O′拉力的图示F2和F3;
⑥以F2和F3为邻边作平行四边形,比较F1与平行四边形对角线的大小、方向,
寻找规律。
请回答下列问题:
(1) 关于本实验,下列说法正确的是_ _ _ _ ;
A. 图乙中b、c两点可以不在同一高度处
B. 图乙中橡皮筋2 和3 需调整至互相垂直
C. 若橡皮筋规格不相同,对实验无影响
D. 重物质量适量大些,可以减小实验误差
(2) 步骤④中有遗漏,请补充:_ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ ;
(3) 该实验中合力F1和两个分力F2、F3可以等效替代,其作用效果是什么?
_ _ _ _ _ _ 。
【答案】(1) AD
(2) 记录O′位置(或两根橡皮筋的方向)
(3) 见解析
【解析】
(1) 实验中,b、c两点的高度并不影响力的合成,A正确;橡皮筋2 和3 不
需要互相垂直,B错误;橡皮筋规格不同会导致伸长量与力的关系不一致,影
响实验结果,C错误;重物质量适当大些,橡皮筋的伸长量更明显,测量误差
相对较小,D正确。
(2) 步骤④中未明确记录结点O′的位置,为了后续作图和分析,需要记录O′
点的位置或者记录两橡皮筋的方向。
(3) 合力F1和两个分力F2、F3的等效替代作用效果是悬挂同一重物的情况下
使结点保持静止(处于平衡状态)。
考点四 “小球”类实验
典型实验
实验
装置图
注意事项
考查热点
探究平抛运动的
特点
(1)安装:斜
槽末端伸出桌
面外并调整至
切线水平。
(1)考判
断:平抛运动
的轨迹是否为
抛物线。
第221页
(2)描点:描
出轨迹上多个
点的位置,用
平滑曲线连接
(2)考操
作:从同一点
释放,由重垂
线得到竖直
线。
(3)考分
析:水平、竖
直方向的运动
性质。
(4)考计
算:计算初速
度
探究向心力大小
与半径、角速
度、质量的关系
(1)方法:采
用控制变量
法。
(2)操作:小
球放对位置,
皮带绕对塔
轮、匀速转
动。
(3)观察:标
尺刻度
(1)考装
置:探究什么
关系。
(2)考结
果:得到什么
结论。
(3)考作
图:描点连线
画图。
(4)考创
新:传感器探
究
验证动量守恒定
律
(1)安装:斜
槽末端切线应
水平。
(2)起点:斜
槽末端上方某
处。
(3)落点:用
小圆圈中心表
示。
(1)考装
置:器材安
装、小球选
取、O点确
定。
(2)考测
量:小球平抛
运动的水平位
第222页
(4)速度:用
小球平抛的水
平位移替代
移的测量。
(3)考结
论:根据实验
数据判断两球
碰撞过程中动
量是否守恒
用单摆测量重力
加速度的大小
(1)测量:摆
长=摆线长+小
球半径。
(2)操作:偏
角<5
∘ ,不做
圆锥摆,经过
平衡位置处开
始计时。
(3)周期:测
量30~50次全
振动时间,再
计算周期
(1)考读
数:秒表、游
标卡尺、刻度
尺读数。
(2)考操
作:悬点要固
定、准确记录
振动次数、振
幅要小。
(3)考处
理:能根据周
期公式理解图
像斜率,求g
并分析误差
例7 (2024· 新课标卷·22,6 分)某同学用如图所示的装置验证动量守恒定律。
将斜槽轨道固定在水平桌面上,轨道末段水平,右侧端点在水平木板上的垂直
投影为O,木板上叠放着白纸和复写纸。实验时先将小球a从斜槽轨道上Q处由
静止释放,a从轨道右端水平飞出后落在木板上;重复多次,测出落点的平均位
置P与O点的距离xP,将与a半径相等的小球b置于轨道右侧端点,再将小球a从
Q处由静止释放,两球碰撞后均落在木板上;重复多次,分别测出a、b两球落
点的平均位置M、N与O点的距离xM、xN。
第223页
甲
完成下列填空:
(1) 记a、b两球的质量分别为ma、mb,实验中须满足条件ma_ _ _ _ mb(填“>
 ”或“< ”);
(2) 如果测得的xP、xM、xN、ma和mb在实验误差范围内满足关系式_ _ _ _ _ _ _ _
_ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ ,则验证了两小球在碰撞中满足动量守恒定律。实验中,用
小球落点与O点的距离来代替小球水平飞出时的速度,依据是_ _ _ _ _ _ _ _ _ _ _ _ _ _ _
_ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ 。
【答案】(1) >
(2) ma xP=ma xM +mb xN;小球a、b离开轨道后均做平抛运动,两者下落时间
相同,水平位移与初速度成正比
【解析】
(1) 为了防止小球a碰撞小球b后反弹,应让小球a的质量大于小球b的质量,
即满足ma>mb;
(2) 小球a、b离开轨道后均做平抛运动,两者在空中的运动时间相同,其水
平位移与初速度成正比,可以用小球的水平位移代替小球的初速度,实验需要
验证ma v0=mav1+mb v2,则只需验证ma xP=ma xM +mb xN即可。
拓展 如果测得的xP、xM、xN在实验误差范围内满足关系式_ _ _ _ _ _ _ _ _ _ _ __ ,则
验证了两小球的碰撞是弹性碰撞。
【答案】xP+ xM = xN

【解析】如果两小球的碰撞是弹性碰撞,一是满足动量守恒,即
ma xP=ma xM +mb xN,二是得满足机械能守恒,即
1
2 ma( xP
t )
2
= 1
2 ma( xM
t )
2
+ 1
2 mb( xN
t )
2
,两式联立得xP+ xM = xN。
例8 [2024·河北卷·11(2),6 分]图甲为探究平抛运动特点的装置,其斜
槽位置固定且末端水平,固定坐标纸的背板处于竖直面内,钢球在斜槽中从某
一高度滚下,从末端飞出,落在倾斜的挡板上挤压复写纸,在坐标纸上留下印
迹。某同学利用此装置通过多次释放钢球,得到了如图乙所示的印迹,坐标纸
的y轴对应竖直方向,坐标原点对应平抛起点。
第224页
甲
乙
① 每次由静止释放钢球时,钢球在斜槽上的高度_ _ _ _ (填“相同”或“不
同”)。
② 在坐标纸中描绘出钢球做平抛运动的轨迹。
③ 根据轨迹,求得钢球做平抛运动的初速度大小为_ _ _ _ m/ s(当地重力加速度
g为9.8m/ s
2,保留2 位有效数字)。
【答案】① 相同
② 见解析
 0.74
③
【解析】
① 为保证钢球每次平抛运动的初速度相同,必须让钢球从斜槽上同一位置由静
止释放,故高度相同;
② 用平滑曲线连接,得到钢球做平抛运动的轨迹如图所示;
第225页
③ 因为抛出点为坐标原点,为方便计算,在图线上找距原点较远的点,在图线
上找到纵坐标为20cm的点为研究位置,该点坐标为(15cm,20cm),根据平抛运
动规律x = v0t,y = 1
2 gt
2,解得v0=0.74 m/ s。
例9 (2025·广东深圳二模)
(1) 用单摆测量重力加速度,图甲所示的各项实验操作中合理的是_ _ _ _ 。
甲
A. 采用如图a 所示的悬挂方式
B. 如图b,在小球摆到最高点时开始计时
C. 如图c,用竖直放置的直尺和三角板测量球心到悬点间距离,作为摆长
(2) 采用如图乙所示的实验装置继续探究,取一根棉线从金属戒指中穿过,
两端悬于细杆上。实验步骤如下:
①用刻度尺测得两个悬点距离为x,两悬点间棉线总长为s。
②轻敲戒指使之在垂直于纸面的竖直平面内摆动,摆角小于5
∘ 。
③记录摆动30 个周期的总时间,计算周期数值,多次测量,得到周期的平均值T。
乙
丙
丁
④ 如图丙所示,选用游标卡尺的测量爪_ _ _ _ (填“A”或“B”)测量戒指内
径。10 分度游标卡尺上的示数如图丁所示,那么该戒指的内径d =_ _ _ _ mm。
⑤ 等效摆长L为_ _ _ _ 。
A. s+d
2
B. √s
2−x
2+ d
2
C. √s
2−x
2+d
2
⑥改变棉线长度,多次重复上述实验步骤。
⑦ 将数据绘制成T
2−L图像,如图戊所示,请将图中数据点进行拟合。
第226页
戊
⑧ 经计算得到重力加速度的测量值为_ _ _ _ m/ s
2。(π
2取9.87,保留3 位有效数
字)
【答案】(1) C
(2) ④ B;16.0
 C
⑤
⑦ 见解析图
 9.87
⑧
【解析】
(1) 为防止实验过程中摆长发生变化,单摆上端应固定,故A错误;在小球
摆到最低点时开始计时,故B错误;C项操作正确。
(2) 如图丙所示,选用游标卡尺的测量爪B测量戒指内径。10 分度游标卡尺
的精确度为0.1mm,该戒指的内径d =16mm+0×0.1mm=16.0mm。等效摆长
L=√( s
2 )
2
−( x
2 )
2
+ d
2 = √s
2−x
2+d
2
,故选C。拟合图线如图所示。
第227页
根据单摆周期公式T =2π√
L
g ,变形得T
2= 4 π
2
g
L,根据图像斜率可知
k = 4 π
2
g = 2
0.5 s
2/m,解得g=9.87m/ s
2。
拓展  例9(2)中如果等效摆长忘了加戒指的半径,则绘制成的T
2−L图像的
斜率表示什么?如果其他操作都准确,测得的重力加速度的值是否受影响?
【解析】根据单摆周期公式T =2π√
L+ d
2
g
,解得T
2= 4 π
2
g ( L+ d
2 ),此时的T
2−L
图像的斜率不变,仍然表示4 π
2
g ,故测得的重力加速度的值不受影响。
例10 (2025·河北石家庄二模)在研究做匀速圆周运动的物体所受向心力大小
与质量、角速度和半径的关系实验中:
甲
乙
(1) 小明同学用如图甲所示装置进行实验。在探究向心力大小与圆周运动半
径的关系时,将两个相同质量的小球,分别放在C挡板处与_ _ _ _ (填“A”或“
B”)挡板处,同时将传动皮带套在半径_ _ _ _ (填“相同”或“不同”)的两
个塔轮上。
(2) 小红同学用如图乙所示装置验证向心力大小与角速度的关系。长度为L
的细线上端固定,下端悬挂质量为m的小球(视为质点),将画有几个同心圆
的白纸置于悬点下方的平台上,其圆心在细线悬挂点的正下方。现给小球一初
速度,使其恰沿纸面上半径为R的圆做匀速圆周运动,此时小球对纸面恰好无
压力,用秒表记录小球转动n圈所用的总时间为t。不计空气阻力,重力加速度
大小为g。
①小球做匀速圆周运动的角速度为_ _ _ _ _ _ _ _ (用给出的字母表示)。
②保持n的取值不变,改变L和R进行多次实验,可获取不同的t。若以t
2为纵轴,
作出的图像为一条直线,则横轴为_ _ _ _ (填选项前的字母)。
A.L+ R                               B.L−R
第228页
C.√L
2−R
2                           D.√L
2+ R
2
【答案】(1) B;相同
(2) 2π n
t
;C
【解析】
(1) 在探究向心力大小与圆周运动半径的关系时,应保证小球的质量、小球
转动的角速度相同,所以应将两个相同质量的小球,分别放在C挡板处与B挡板
处,同时将传动皮带套在半径相同的两个塔轮上,保证角速度相同。
(2) 根据题意可得T = t
n,所以ω= 2π
T = 2π n
t
。根据牛顿第二定律可得
mg tanθ =mω
2 R,tanθ =
R
√L
2−R
2,联立可得t
2= 4 π
2n
2
g
√L
2−R
2,由此可知,若
以t
2为纵轴,作出的图像为一条直线,则横轴为√L
2−R
2,故选C。
考点五 力学创新实验
例11 (2025·山西吕梁二模)某实验小组利用如图甲所示的实验装置验证动量
守恒定律。实验的主要步骤如下:
甲
乙
(1) 用游标卡尺测量小球A、B的直径d,其示数均如图乙所示,则直径d =_ _
_ _ mm,用天平测得球A、B的质量分别为m1、m2。
(2)用两条细线分别将球A、B悬挂于同一水平高度,且自然下垂时两球恰好
相切,球心位于同一水平线上。
(3)将球A向左拉起使其悬线与竖直方向的夹角为θ 时由静止释放,与球B碰
撞后,测得球A向左摆到最高点时其悬线与竖直方向的夹角为θ1,球B向右摆到
最高点时其悬线与竖直方向的夹角为θ2。
(4) 若两球碰撞前后的动量守恒,则其表达式为_ _ _ _ _ _ ;若碰撞是弹性碰撞,
则还应满足m1:m2=_ _ _ _ _ _ 。
【答案】(1) 22.0
第229页
(4) 见解析;见解析
【解析】
(1) 用游标卡尺测量小球A、B的直径d =22mm+0×0.1mm=22.0mm。
(4) 小球A摆到最低点时有m1gl(1−cosθ)= 1
2 m1v0
2,解得v0=√2gl(1−cosθ),
同理可得小球A、B碰后速度大小分别为v1=√2gl(1−cosθ1)、
v2=√2 gl(1−cosθ2),若碰撞过程动量守恒,满足m1v0=−m1v1+m2v2,代入可得
m1√1−cosθ =m2√1−cosθ2−m1√1−cosθ1,或者m1sin θ
2 =m2sin θ2
2 −m1sin θ1
2 。若
碰撞是弹性碰撞,则还应满足1
2 m1v0
2= 1
2 m1v1
2+ 1
2 m2v2
2,代入解得
m1:m2=
1−cosθ2
cosθ1−cosθ。
例12 (2025·湖南卷·11,7 分)某同学通过观察小球在黏性液体中的运动,
探究其动力学规律,步骤如下:
甲
乙
(1) 用螺旋测微器测量小球直径D如图甲所示,D =_ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _
_ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ mm。
(2)在液面处由静止释放小球,同时使用频闪摄影仪记录小球下落过程中不同
时刻的位置,频闪仪每隔0.5 s闪光一次。装置及所拍照片示意图如图乙所示(图
中的数字是小球到液面的测量距离,单位是cm)。
(3) 根据照片分析,小球在A、E两点间近似做匀速运动,速度大小v =_ _ _ _ _
_ _ _ _ _ _ _ m/ s(保留2 位有效数字)。
(4) 小球在液体中运动时受到液体的黏滞阻力f =kDv(k为与液体有关的常量),
已知小球密度为ρ ,液体密度为ρ0,重力加速度大小为g,则k的表达式为k =_ _
_ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ (用题中给出的物理量表示)。
第230页
(5) 为了进一步探究动力学规律,换成直径更小的同种材质小球,进行上述
实验,匀速运动时的速度将_ _ _ _ (填“增大”“减小”或“不变”)。
【答案】(1) 2.205(2.204、2.205、2.206 均可)
(3) 1.0×10
−2
(4) π g D
2( ρ−ρ0)
6 v
(5) 减小
【解析】
(1) 螺旋测微器读数时要估读一位,读数为2.0mm+20.5×0.01mm=2.205mm。
(3) 小球做匀速运动,根据A、E两点间距离及闪光时间可知,一共四个间隔,
共2s,计算可得v = 7.02−5.00
4×0.5
×10
−2m/ s≈1.0×10
−2m/ s。
(4) 小球做匀速运动,根据mg= f + F 浮,代换可得k = π g D
2( ρ−ρ0)
6 v
。
(5) 同种液体k不变,根据k的表达式,可知当ρ 、ρ0不变,D减小时,v也减
小,故换用直径更小的同种材质小球进行实验,小球匀速运动时的速度将减小。
第18 讲 电学实验
考点一 多用电表的原理与使用
1.欧姆表的原理
原理
闭合电路欧姆定律,I =
E
Rx+ R内(其中R内= Rg+ R+r,I与Rx一一对
应)
电路图
欧姆
表刻
度的
标注
方法
刻
度
0
∞

中值电阻
Rx

标
注
方
法
红、黑表笔相
接,调节滑动变
阻器使表头指针
满偏,被测电阻
Rx=0
红、黑表笔不
接触,表头指
针不偏转,被
测电阻Rx =∞
R中= Rg+ R

红、黑表笔间接电阻Rx,
I =
E
Rg+ R+r + Rx,Rx与I
一一对应
标满偏电流I g处
电流为零处
刻度盘正与Rx对应的电流I处
第231页
注
位
置
中央
2.多用电表的使用
实验
装置图(或电路图)
注意事项
考查热
点
用多用电表
测量电学中
的物理量
(1)电
压、电流
挡:相当
于电压
表、电流
表
(2)欧姆
挡:选择
合适挡
位,使指
针尽量指
到中间位
置附近
(3)调
零:机械
调零、欧
姆调零
(4)电流
方向:红
表笔进,
黑表笔出
(1)考
读数:
电压、
电流、
电阻挡
的读数
(2)考
使用:
欧姆表
选挡、
调零、
规范操
作等
(3)考
黑箱:
多用电
表探测
黑箱内
的元件
(4)电
表改
装:所
需电阻
或改装
后量程
的计算
第232页
例1 (2025·广东广州一模)某同学利用如图甲所示的部分电路测量标识模糊
的滑动变阻器的最大阻值。请完成下列相关内容。
甲
乙
(1) 连接线路:要求在不拆电路的情况下完成欧姆调零和测量滑动变阻器的
最大阻值,则闭合开关S前,a接线柱可以连接到滑动变阻器的_ _ _ _ _ _ _ _ _ _ _ _ 接
线柱。
(2) 欧姆调零:正确连接a与滑动变阻器的接线柱后,先将多用电表的选择开
关旋至“×10”位置,再将滑动变阻器的滑片滑到_ _ _ _ _ _ (填“最左端”“最
右端”),闭合开关S,旋转多用电表的_ _ _ _ (填“P”“Q”)旋钮,使指针
指到_ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ ,完成欧姆调零。
(3) 调试:在(2)的基础上,将滑动变阻器的滑片从一端滑到另一端,观察
到多用电表的示数较小,为了得到比较准确的测量结果,应将选择开关旋至_ _ _
_ _ _ (填“×1”或“×100”)位置,_ _ _ _ (填“需要”“不需要”)再次进行
欧姆调零。
(4) 测量:在(3)的调试后,进行正确操作和测量,多用电表指针指示如图
乙,则滑动变阻器的最大阻值为_ _ _ _ _ _ _ _ _ _ _ _ Ω 。
第233页
【答案】(1) b或c
(2) 最右端;Q;0Ω 处(或满偏电流处、欧姆表零刻度处)
(3) ×1;需要
(4) 20(20.0)
【解析】
(1) 要求在不拆电路的情况下完成欧姆调零和测量滑动变阻器的最大阻值,
则闭合开关S前,a接线柱不能连接到滑动变阻器的d、e接线柱,只能连接b接
线柱或者c接线柱,当滑片滑到最右端时,闭合开关S可完成欧姆调零;当滑片
滑到最左端时,闭合开关S可完成测量滑动变阻器的最大阻值。
(2) 正确连接a与滑动变阻器的接线柱后,先将多用电表的选择开关旋至“
×10”位置,再将滑动变阻器的滑片滑到最右端,闭合开关S,旋转多用电表的
Q旋钮,使指针指到0Ω 处(或满偏电流处、欧姆表零刻度处),完成欧姆调
零。
(3) 在(2)的基础上,将滑动变阻器的滑片从一端滑到另一端,观察到多用
电表的示数较小,说明挡位太高,为了得到比较准确的测量结果,应将选择开
关旋至“×1”位置,需要再次进行欧姆调零。
(4) 在(3)的调试后,进行正确操作和测量,多用电表指针指示如图乙,则
滑动变阻器的最大阻值为20Ω 。
例2 (2025·安徽卷·12,10 分)某同学设计了一个具有两种挡位(“×1”挡
和“×10”挡)的欧姆表,其内部电路如图甲所示。电源为电池组(电动势E的
标称值为3.0V ,内阻r未知),电流表G(表头)的满偏电流I g=20mA,内阻
Rg= 45Ω ,定值电阻R0=5Ω ,滑动变阻器R的最大阻值为200Ω 。设计后表盘
如图乙所示,中间刻度值为“15”。
第234页
(1) 测量前,要进行欧姆调零:将滑动变阻器的阻值调至最大,闭合开关S1、
S2,此时欧姆表处于“×1”挡,将红表笔与黑表笔_ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ ,调节滑
动变阻器的阻值,使指针指向_ _ _ _ (填“0”或“∞ ”)刻度位置。
(2) 用该欧姆表对阻值为150Ω 的标准电阻进行测试,为减小测量误差,应
选用欧姆表的_ _ _ _ _ _ (填“×1”或“×10”)挡。进行欧姆调零后,将电阻接
在两表笔间,指针指向图乙中的虚线位置,则该电阻的测量值为_ _ _ _ Ω 。
(3) 该同学猜想造成上述误差的原因是电源电动势的实际值与标称值不一致。
为了测出电源电动势,该同学先将电阻箱以最大阻值(9999Ω)接在两表笔间,
接着闭合S1、断开S2,将滑动变阻器的阻值调到零,再调节电阻箱的阻值。当
电阻箱的阻值调为228Ω 时,指针指向“15”刻度位置(即电路中的电流为
10mA);当电阻箱的阻值调为88Ω 时,指针指向“0”刻度位置(即电路中的
电流为20mA)。由测量数据计算出电源电动势为_ _ _ _ V 。(结果保留2 位有效
数字)
【答案】(1) 直接接触(或短接);0
(2) ×10;160
(3) 2.8
【解析】
(1) 欧姆调零时,需先将红表笔与黑表笔直接接触(短接),调整欧姆调零
旋钮,即调节本题中滑动变阻器的滑片,使表头指针指向欧姆挡的“0”刻度位
置。
(2) 使用多用电表的欧姆挡测电阻时,如果事先知道电阻的大致数值,应该
选择适当倍率的欧姆挡,使测量时指针落在刻度盘的中间区域。该刻度盘中间
刻度值为“15”,故测量150Ω 的电阻时选择“×10”挡。读数时,指针所指刻
度乘以倍率为测量电阻的阻值。
(3) 分析电路状态,根据闭合电路欧姆定律列出关系式E = I ( R1+ Rg+r ),根
据题意有E =0.01 A ×(228Ω+ 45Ω+r ),E =0.02 A ×(88Ω+ 45Ω+r ),联立解得
E =2.8V 。
考点二 以测电阻为核心的实验
1.常见的电阻测量方法对比
方
法
电路
测量原理
本质
第235页
伏
安
法
R = U
I ,“小外小,大内大”(小电阻采用电
流表外接法,测量值小于真实值;大电阻采用
电流表内接法,测量值大于真实值)。
若
RV
Rx
< Rx
R A,Rx为大电阻;若
RV
Rx
> Rx
R A,Rx为小
电阻
考虑
电表
内阻
引起
的误
差
安
安
法
如果已知A1的内阻R1,则可测得A2的内阻
R2= I 1 R1
I 2
已知
内阻
的电
流表
当电
压表
用
A1串联一定值电阻R0后,同样可测得A2的内
阻R2= I 1( R1+ R0)
I 2
电压
表的
改装
伏
伏
法
如果已知V 1的内阻R1,则可测出V 2的内阻
R2= U 2
U 1
R1
已知
内阻
的电
压表
当电
流表
用
V 1并联一定值电阻R0后,同样可测得V 2的内
阻
R2=
U 2
U 1
R1
+ U 1
R0
电流
表的
改装
替
代
法
单刀双掷开关分别与1、2 相接,调节电阻箱
R1,保证电流表两次读数相等,则R1的读数等
于待测电阻的阻值
闭合
电路
欧姆
定律
的应
第236页
用
半
偏
法
测量电流
表内阻
闭合S1,断开S2,调节R1使电流表满偏;闭合
S2,只调节R2,使电流表半偏( R1≫R2),则
R2= R测,R测< R真
并联
电路
分流
测量电压
表内阻
使R2=0,闭合S,调节R1使电压表满偏;只调
节R2使电压表半偏( RV ≫R1),则R2= R测,
R测> R真
串联
电路
分压
电
桥
法
闭合S,调节电阻箱R3,当A、B两点的电势
相等时,R1和R3两端的电压相等,设为U 1,
同时R2和Rx两端的电压也相等,设为U 2,根
据欧姆定律有
U 1
R1
= U 2
R2 ,
U 1
R3
= U 2
Rx 。由以上两式
解得R1⋅Rx= R2⋅R3,这就是电桥平衡的条
件,由该平衡条件可求出被测电阻Rx的阻值
串、
并联
电路
的特
点和
等势
点
2.滑动变阻器的分压式接法和限流式接法
类型
限流式接法
分压式接法
说明
电路图
串、
并联
关系
不同
负载R两端电压调节范
围(不计电源内阻)
RE
R+ R0
≤U ≤E

0≤U ≤E

分压
式接
法调
节范
围大
接法选择
以下三种情况滑动变阻器必须用分压式接法。
(1)题目要求电压或电流自零开始调节;
(2)滑动变阻器电阻远小于研究对象电阻,用限流式接
法调节范围太小;
(3)用限流式接法时,电压或电流的最小值要超过电路
第237页
元件所允许的最大值
例3 (2025·甘肃卷·12,9 分)某兴趣小组设计测量电阻阻值的实验方案。可
用器材有:电池(电动势1.5V )两节,电压表(量程3V ,内阻约3kΩ),电流
表(量程0.3 A,内阻约1Ω),滑动变阻器(最大阻值20Ω),待测电阻Rx,开
关S1,单刀双掷开关S2,导线若干。
图1
(1) 首先设计如图1 所示的电路。
① 要求用S2选择电流表内、外接电路,请在图1 中补充连线将S2的c、d端接入
电路;
② 闭合S1前,滑动变阻器的滑片P应置于_ _ _ _ 端(填“a”或“b”);
③ 闭合S1后,将S2分别接c和d端,观察到这两种情况下电压表的示数有变化、
电流表的示数基本不变,因此测量电阻时S2应该接_ _ _ _ _ _ _ _ _ _ 端(填“c”或“
d”)。
(2) 为了消除上述实验中电表引入的误差,该小组又设计了如图2 所示的电
路。
第238页
图2
① 请在图2 中补充连线将电压表接入电路;
② 闭合S1,将S2分别接c和d端时,电压表、电流表的读数分别为U c、I c和U d、
I d,则待测电阻阻值Rx =_ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ (用U c、U d、I c和I d表示)。
【答案】
① 如图甲所示
甲
② b
③ c
(2) ① 如图乙所示
乙
②
U c
I c
−U d
I d
【解析】
第239页
① S2的c端接电流表的负接线柱,开关拨到与c连通时电流表外接;d端接电流
表的正接线柱,开关拨到与d连通时电流表内接,具体连线如答案图甲所示。
② 为防止超过电表量程,闭合S1前,滑动变阻器应接入最大的阻值,故应将滑
片置于b端。
③ 题述现象说明电压表的分流很小,所以测量电阻时应采用电流表外接法,S2
应接c端。
(2) ① 为消除实验中电表引入的误差,可使S2接c时包含待测电阻,S2接d时
不包含待测电阻,利用差值计算出待测电阻的阻值,具体连线如答案图乙所示。
② S2接c端时,
U c
I c
= Rx+ R A+ RP,S2接d端时,
U d
I d
= R A+ RP,故Rx = U c
I c
−U d
I d 。
例4 (2025·辽宁省重点中学协作校二模)热敏电阻是传感器中经常使用的元
件,某学习小组要探究一热敏电阻的阻值随温度变化的规律。
可供选择的器材有:
待测热敏电阻RT(实验温度范围内,阻值几百欧到几千欧);
电源E(电动势1.5V ,内阻r约为0.5Ω);
电阻箱R(阻值范围0~9999.99Ω);
滑动变阻器R1(最大阻值2000Ω);
滑动变阻器R2(最大阻值20Ω);
微安表(量程0~100 μ A,内阻等于2500Ω);
开关两个,温控装置一套,导线若干。
同学们设计了如图所示的测量电路,主要实验步骤如下:
①按图示连接电路;
②闭合S1、S2,调节滑动变阻器滑片P的位置,使微安表指针满偏;
③保持滑动变阻器滑片P的位置不变,断开S2,调节电阻箱,使微安表指针半
偏;
④记录此时的温度和电阻箱的阻值。
回答下列问题:
第240页
(1) 为了更准确地测量热敏电阻的阻值,滑动变阻器应选用_ _ _ _ _ _ (填“R1
”或“R2”)。
(2) 某温度下微安表半偏时,电阻箱的读数为5000.00Ω ,该温度下热敏电
阻的测量值为_ _ _ _ Ω ,该测量值_ _ _ _ (填“大于”或“小于”)真实值,原因
是_ _ _ _ _ _ 。
【答案】(1) R2
(2) 2 500;大于;见解析
【解析】
(1) 用半偏法测量热敏电阻的阻值,应尽可能让该部分电路的电压在S2闭合
前、后保持不变,由于该支路与滑动变阻器左侧部分电阻并联,滑动变阻器的
阻值越小,S2闭合前、后并联部分电阻变化越小,则并联部分的电压值变化越
小,故滑动变阻器应选R2。
(2) 某温度下微安表半偏时,该支路的电压认为不变,电流减半,所以总电
阻为原来的2 倍,即RT + R A+ R =2( RT + R A),化简得R = RT + R A,即
5000Ω= RT +2500Ω ,解得RT =2500Ω 。当断开S2,微安表半偏时,由于该支
路的电阻增加,电压略有升高,根据欧姆定律,总电阻比原来2 倍略大,也就
是电阻箱的阻值略大于热敏电阻与微安表内阻的总阻值,则热敏电阻的测量值
比真实值偏大。
拓展.改变温控装置的温度后重复上述实验步骤,只将步骤③中微安表指针调
为满偏的三分之一,在某温度下电阻箱读数为9000.00Ω ,则该温度下热敏电
阻的测量值为_ _ _ _ Ω 。
【答案】2 000
【解析】由于支路两端的电压认为不变,故I g( RT + R A)= 1
3 I g( RT + R A+ R),解得
RT =2000Ω 。
例5 (2025·山东省实验中学模拟)某实验小组用电桥法测量热敏电阻RT在不
同温度时的阻值,设计电路如图甲所示,其中R0是阻值为45Ω 的定值电阻;S
是用同一材料制成且粗细均匀的半圆形电阻丝,其半径为L,圆心为O;ON是
一可绕O点自由转动的金属杆(电阻不计);电源的电动势为E =3V ,内阻不
计,金属杆N端与S接触良好。
第241页
甲
(1) 实验室提供了以下电表可供选择:
A.电流表A1(内阻约为0.2Ω ,量程为0~3 A)
B.电流表A2(内阻约为1.0Ω ,量程为0~0.6 A)
C.灵敏电流表G(内阻约为120Ω ,量程为0~0.1mA)
图中的电表应选择_ _ _ _ (填选项前面的符号“A”“B”或“C”)。
(2) 在测量之前滑动变阻器滑片P应置于_ _ _ _ 端(填“a”或“b”)。闭合
开关S1,将滑动变阻器调到合适位置后,再反复调节金属杆角度位置,使闭合
开关S2时“◯”中电表的示数为_ _ _ _ ,电桥达成平衡,测得此时金属杆角度为
θ (单位为弧度),则RT的阻值为_ _ _ _ _ _ _ _ _ _ (用R0、θ 和π 表示)。
(3) 通过在不同温度下测量该热敏电阻的阻值,得到热敏电阻阻值随温度变
化的图像如图乙所示,可知该热敏电阻阻值随温度的变化是_ _ _ _ _ _ (填“线
性”或“非线性”)的;在某一环境温度下用该实验装置测出电桥平衡时金属
杆角度θ = π
3 ,则此时环境温度为_ _ _ _ ℃(结果取整数)。
乙
【答案】(1) C
(2) b;0;π −θ
θ
R0
第242页
(3) 非线性;41
【解析】
(1) 电桥接近平衡时,桥中电流很小,量程大的电流表几乎不偏转,无法检
测,灵敏电流表可以满足测量需求。故选C。
(2) 为保护电路,滑片P应置于b端。“◯”中电表的示数为0 时,电桥达到
平衡。设半圆形电阻丝单位长度电阻为r,由电桥平衡公式可知
( Lθ⋅r )RT =[ L(π −θ)⋅r ]R0,可得RT = π −θ
θ
R0。
(3) 由题图乙可知,该热敏电阻阻值随温度的变化是非线性的。由(2)中的
结果,当θ = π
3 时,RT =2 R0=90Ω ,由题图乙可知,室内温度为41℃。
考点三 测量电源电动势与内阻
测量电源电动势和内阻的常用方法
测
量
方
法
伏安法(电流表外接和内接)
安阻法
伏阻法
电
路
图
实
验
原
理
U = E−Ir

E = IR+ Ir变形
式:1
I = 1
E R+ r
E
E =U + U
R r变形
式:1
U = r
E ⋅1
R + 1
E
图
像
误
差
来
源
电压表的分流
电流表的分压
电流表的分压
电压表的分流
误
差
E测< E真,
E测= E真,
r测>r真(r测=r + R A)
E测= E真,
r测>r真(r测=r + R
E测< E真,
第243页
分
析
r测<r真(r测= RV ⋅r
RV +r
r测<r真(r测= RV ⋅r
RV +r
例6 (2025·河南五市联考)18650 型锂电池因体积小、能量密度高、有较长的
使用寿命等优点,被广泛用于各种便携电子产品、电动自行车以及电动汽车中。
要测量一节18650 型锂电池的电动势和内阻,某同学设计了如图甲所示的电路,
定值电阻的阻值为R0=2Ω 。
甲
(1) 请根据电路图甲将图乙的实物连接补充完整。
乙
(2) 实验开始前,应先将滑动变阻器的滑片P调到最_ _ _ _ (填“左”或
“右”)端。
(3) 闭合开关S0,单刀双掷开关S接图甲中的1 位置,改变滑动变阻器的阻值,
记录下几组电压表示数和对应的电流表示数;单刀双掷开关S改接图甲中的2 位
置,改变滑动变阻器的阻值,再记录下几组电压表示数和对应的电流表示数。
在同一坐标系内分别描点作出电压表示数U和对应的电流表示数I的关系图像,
如图丙所示。
第244页
丙
①S接1 位置时,作出的U −I图线是图丙中的_ _ _ _ (填“a”或“b”)线;测
出的电池_ _ _ _ _ _ _ _ (填“电动势E”或“内阻r”)存在系统误差。
②由图丙可知,两直线纵轴截距分别为U 1=3.2V 、U 2=3.7V ,横轴截距分别为
I 1=1.48 A、I 2=1.20 A;则电池电动势和内阻的真实值分别为E真=_ _ _ _ _ _ _ _ ,
r真=_ _ _ _ _ _ _ _ 。
【答案】(1) 见解析图
(2) 左
(3) a;内阻r;3.7V ;0.5Ω
【解析】
(1) 根据电路图可得实物连接如图所示。
(2) 实验开始前,应先将滑动变阻器的滑片P调到阻值最大处,即最左端。
(3) S接1 位置时,电动势测量值准确,内阻测量值偏大,S接2 位置时,电
动势测量值偏小,内阻测量值偏小,短路电流准确,故S接1 位置时,作出的
U −I图线是图丙中的a线;测出的电池内阻r存在系统误差。由上述分析可知,
E =3.7V ,r = 3.7
1.48 Ω−2Ω=0.5Ω 。
拓展.根据题给条件可知电流表的内阻为_ _ _ _ _ _ _ _ (结果保留2 位有效数字)。
【答案】0.58Ω

【解析】S接1 位置时,U −I图线是图丙中的a线,图线斜率的绝对值表示电源
内阻r、电阻R0和电流表内阻R A的和,即r + R A+ R0= 3.7
1.2 Ω ,解得R A≈0.58Ω 。
例7 (2025·山东济宁二模)某一电池的电动势E约为3V ,内阻r未知,允许通
过的最大电流为50mA。为测定该电池的电动势和内阻,某同学设计了如图甲所
示的电路。图中R为电阻箱,定值电阻R0= 40Ω ,电压表量程为0~3V ,可视
为理想电表。
第245页
(1) 闭合开关之前,应将电阻箱的阻值调到_ _ _ _ (填“最大”或“零”);
(2) 电阻箱某次示数如图乙所示,其阻值为_ _ _ _ Ω ;
(3) 为了减小偶然误差,多次调整电阻箱的阻值R,读出对应的电压表的示
数U,通过描点作图得到如图丙所示的图像,通过图像可得电动势E =_ _ _ _ V ,
内阻r =_ _ _ _ Ω ;(结果均保留3 位有效数字)
(4) 若考虑电压表内阻对电路的影响,电池电动势的测量值_ _ _ _ (填“大
于”“等于”或“小于”)真实值。
【答案】(1) 最大
(2) 71.4
(3) 2.86;2.86
(4) 小于
【解析】
(1) 闭合开关前,为了保证整个电路的安全,应先将电阻箱的电阻调到最大
值。
(2) 由题图乙可知其示数为R =0×100Ω+7×10Ω+1×1Ω+ 4×0.1Ω=71.4 Ω 。
(3) 由闭合电路欧姆定律可得E = U
R (r + R0+ R),变形得1
U = 1
E + R0+r
E
× 1
R,
可知,图像的斜率k = R0+r
E
,纵截距b= 1
E,结合图像可知b=0.35V
−1,故
E≈2.86V ,斜率k = 0.50−0.35
0.01
A
−1=15 A
−1,解得r ≈2.86 Ω 。
(4) 若电压表内阻不能忽略,则E测=
RV
RV +r + R0
E真,因此所测量的电动势小
于真实值。
例8 (2025·湖北卷·11,8 分)某实验小组为测量一节干电池的电动势E和内
阻r,设计了如图甲所示电路,所用器材如下:干电池、智能手机、电流传感器、
第246页
定值电阻R0、电阻箱、开关、导线等。按电路图连接电路,将智能手机与电流
传感器通过蓝牙无线连接,闭合开关S,逐次改变电阻箱的阻值R,用智能手机
记录对应的电流传感器测得的电流I。回答下列问题:
(1) R0在电路中起_ _ _ _ (填“保护”或“分流”)作用。
(2) 1
I 与E、r、R、R0的关系式为1
I =_ _ _ _ _ _ _ _ _ _ _ _ 。
(3) 根据记录数据作出1
I −R图像,如图乙所示。已知R0=9.0Ω ,可得E =_ _
_ _ V (保留3 位有效数字),r =_ _ _ _ Ω (保留2 位有效数字)。
(4) 电流传感器的电阻对本实验干电池内阻的测量结果_ _ _ _ (填“有”或
“无”)影响。
【答案】(1) 保护
(2) R+ R0+r
E
(3) 1.50;1.5
(4) 有
【解析】
(1) 定值电阻R0在电路中起保护传感器的作用,其与电流传感器串联,无法
起到分流作用。
(2) 不考虑电流传感器电阻,当串联回路电流为I时,由闭合电路欧姆定律得
E = I ( R+ R0+r ),整理可得1
I = R+ R0+r
E
。
(3) 从题图乙中选取相距较远的两个数据点(21Ω,21 A
−1)和(6 Ω,11 A
−1),代
入第(2)问关系式中有21 A
−1= 30Ω+r
E
,11 A
−1= 15Ω+r
E
,联立解得E =1.50V ,
r =1.5Ω 。
(4) 由于电流传感器有电阻,用图像法处理数据,电流传感器有无电阻不改
变图线斜率,则对干电池的电动势测量值无影响,但测得的电源内阻数据实际
为电源的内阻与电流传感器的电阻之和,使干电池内阻的测量值偏大。
第247页
考点四 观察电容器的充放电现象   探究影响感应电流方向的
因素和变压器的规律
实验
装置图(或电路图)
注意事项考查热点
观察电容器
的充、放电
现象
(1)安
装:按实
验装置图
连接好电
路。
(2)观
察:开关
S接1 或
2,仔细
观察电压
表、电流
表示数的
变化特点
(1)考
现象:
充、放电
时电路中
的电流情
况。
(2)考
图像:描
绘I −t曲
线。
(3)考
计算:由
I −t曲线
求电荷量
探究影响感
应电流方向
的因素
(1)安
装:按装
置图连接
电路。
(2)操
作:观察
线圈绕
向、电流
方向。
(3)记
录:实验
现象。
(4)分
析:感应
电流磁场
方向
(1)考
连线:连
接电路。
(2)考
现象:分
析指针偏
转方向。
(3)考
分析:分
析多种实
验电路及
实验现
象。
(4)考
运用:结
论的运用
第248页
探究变压器
原、副线圈
电压与匝数
的关系
(1)估
计:被测
电压的大
致范围。
(2)选
择:适当
量程的交
流电压
挡。
(3)测
量:输
入、输出
电压
(1)考
方法:采
用控制变
量法。
(2)考
误差分
析:由于
漏磁,
原、副线
圈有电
阻,铁芯
中有磁损
耗,造成
误差
例9 (2024·广西卷·12,10 分)某同学为探究电容器充、放电过程,设计了
图甲实验电路。器材如下:电容器,电源E(电动势6V ,内阻不计),电阻
R1= 400.0Ω ,电阻R2=200.0Ω ,电流传感器,开关S1、S2,导线若干。实验
步骤如下:
(1) 断开S1、S2,将电流传感器正极与a节点相连,其数据采样频率为
5000 Hz,则采样周期为_ _ _ _ _ _ _ _ _ _ s;
(2) 闭合S1,电容器开始充电,直至充电结束,得到充电过程的I −t曲线如
图乙,由图乙可知开关S1闭合瞬间流经电阻R1的电流为_ _ _ _ mA(结果保留3 位
有效数字);
(3) 保持S1闭合,再闭合S2,电容器开始放电,直至放电结束,则放电结束
后电容器两极板间电压为_ _ _ _ V ;
(4) 实验得到放电过程的I −t曲线如图丙,I −t曲线与坐标轴所围面积对应电
容器释放的电荷量为0.0188C,则电容器的电容C为_ _ _ _ _ _ _ _ _ _ _ _ μ F。图丙中
I −t曲线与横坐标、直线t =1s所围面积对应电容器释放的电荷量为0.0038C,则
t =1s时电容器两极板间电压为_ _ _ _ V (结果保留2 位有效数字)。
第249页
丙
【答案】(1)
1
5000
(2) 15.0
(3) 2
(4) 4.7×10
3;5.2
【解析】
(1) 采样周期为T = 1
f =
1
5000 s;
(2) 由图乙可知开关S1闭合瞬间流经电阻R1的电流为15.0mA;
(3) 放电结束后电容器两极板间电压等于R2两端电压,根据闭合电路欧姆定
律得电容器两极板间电压为U C =
E
R1+ R2
⋅R2=2V ;
(4) 充电结束后电容器两端电压为U C′ = E =6V ,故可得
ΔQ =(U C′ −U C)C =0.0188C,解得C = 4.7×10
3 μ F,设t =1s时电容器两极板间
电压为U C″,得(U C′ −U C″ )C =0.0038C,解得U C″ ≈5.2V 。
例10 (2025·湖北襄阳一模)物理兴趣小组用可拆变压器“探究变压器原副线
圈电压与匝数的关系”。可拆变压器如图甲、乙所示。
(1) 探究目的,保持原线圈输入的电压一定,通过改变原、副线圈匝数,测
量副线圈两端的电压。这个探究过程采用的科学探究方法是_ _ _ _ 。
A. 等效法
B. 理想模型法
C. 控制变量法
D. 演绎法
(2) 变压器原、副线圈匝数分别选择n1=800匝、n2= 400匝,原线圈与10V 正
弦式交流电源相连,用理想电压表测得副线圈输出电压U 2=2.5V ,输出电压测
量值明显小于理论值,造成这种现象的主要原因是_ _ _ _ 。
A. 副线圈匝数n2略少于400 匝
第250页
B. 变压器存在电磁辐射
C. 原、副线圈存在电流热效应
D. 两块变压器铁芯没有组装在一起
(3) 等效法、理想模型法是重要的物理学方法,合理采用物理学方法会让问
题变得简单,这体现了物理学科“化繁为简”之美。图丙为某电学仪器原理图,
变压器原、副线圈的匝数分别为n1、n2。若将右侧实线框内的电路等效为一个
电阻,可利用闭合电路的规律解决如下极值问题:在交流电源的输出电压有效
值U 0不变的情况下,调节可变电阻R的过程中,当R =_ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ (用
n1、n2、R0表示)时,R获得的功率最大。
丙
【答案】(1) C
(2) D
(3) ( n2
n1
)
2
R0
【解析】
(1) 为实现探究目的,采用的科学探究方法是控制变量法。故选C。
(2) 根据理想变压器原、副线圈电压与线圈匝数的关系
U 1
U 2
= n1
n2
,副线圈匝数
n2略少于400 匝,可知副线圈电压应略小于5V ,不会明显小于理论值,A错误;
变压器存在电磁辐射,原、副线圈存在电流热效应,副线圈电压将略小于5V ,
不会明显小于理论值,B、C错误;两块变压器铁芯没有组装在一起,会出现漏
磁,副线圈电压将明显小于理论值,D正确。
(3) 根据变压器原理可得
U 1
U 2
= n1
n2
,
I 1
I 2
= n2
n1
,根据欧姆定律R = U 2
I 2
,则实线框
内的等效电阻为R′ = U 1
I 1
=( n1
n2
)
2
R,将U 0等效为电源电动势,R0等效为电源内阻,
R′等效为外电阻,当R获得的功率最大时,则有R0= R′,解得R =( n2
n1
)
2
R0。
考点五 电学创新实验
第251页
常见替代或改装
1.内阻已知的电压表相当于小量程的电流表。
内阻已知
→
¿

2.内阻已知的电流表相当于小量程的电压表。
内阻已知
→
¿

3.灵敏电流计串联大电阻改装成电压表。
4.灵敏电流计并联小电阻改装成电流表。
5.内阻较小的电源串联定值电阻相当于内阻较大的电源。
例11 (2025·广东卷·12,8 分)科技小组制作的涡流制动演示装置由电磁铁
和圆盘控制部分组成。
图甲(a)是电磁铁磁感应强度的测量电路,所用器材有:电源E(电动势15V ,
内阻不计);电流表A(量程有0.6 A和3 A,内阻不计);滑动变阻器RP(最
大阻值100Ω);定值电阻R0(阻值10Ω);开关S;磁传感器和测试仪;电磁
铁(线圈电阻16 Ω);导线若干。图甲(b)是实物图,图中电机和底座相固定,
圆形铝盘和电机转轴相固定。
请完成下列实验操作和计算。
甲
乙
第252页
丙
(1) 量程选择和电路连接。
① 由器材参数可得电路中的最大电流为_ _ _ _ A(结果保留2 位有效数字),为
减小测量误差,电流表的量程选择0.6 A挡。
② 图甲(b)中已正确连接了部分电路,请在虚线框中完成RP、R0和A 间的实物
图连线。
(2) 磁感应强度B和电流I关系测量。
① 将图甲(a)中的磁传感器置于电磁铁中心,滑动变阻器RP的滑片P置于b端。
置于b端目的是使电路中的电流_ _ _ _ ,保护电路安全。
② 将滑片P缓慢滑到某一位置,闭合S,此时A 的示数如图乙所示,读数为_ _ _
_ A。分别记录测试仪示数B和I。断开S。
③保持磁传感器位置不变,重复步骤②。
④ 图丙是根据部分实验数据描绘的B−I图线,其斜率为_ _ _ _ mT / A(结果保留
2 位有效数字)。
【答案】① 0.58
② 实物图连线见解析
(2) ① 最小
 0.48
②
 30
④
【解析】
① 当滑动变阻器接入电路的阻值为0 时,闭合电路中的电流最大,则电路中的
最大电流为I =
E
R0+ R电
=
15
10+16 A ≈0.58 A。
第253页
② 根据题中图甲(a)对实物图连线,如图所示。
(2) ① 滑动变阻器RP的滑片P置于b端时,滑动变阻器接入电路的阻值最大,
此时电路中的电流最小。
② 由电流表的读数规则可得,读数为24×0.02 A =0.48 A。
④ 在图线上取相距较远的两点,计算可得图线的斜率
k = 16.8−4.4
0.56−0.14 mT / A ≈30mT / A。
(3)制动时间t测量。
利用图甲(b)所示装置测量了t。结果表明B越大,t越小。
例12 (2025·山东济南一模)二极管是由半导体材料制成的具有单向导电性的
电子器件,符号如图甲所示。二极管有正、负两个电极,给二极管两极间加上
正向电压(电流从正极流向负极)时,二极管电阻较小;加上反向电压时,二
极管电阻很大。某实验小组想研究实验室里某型号二极管的导电性能。
甲
(1) 首先用多用电表的欧姆“×1”挡测试二极管的正负极,其结果如图乙所
示,由图可知,该二极管的正极是_ _ _ _ (填“a”或“b”)端。
第254页
乙
(2) 为了描绘二极管加正向电压时的伏安特性曲线,实验小组选择如下器材
进行实验:
滑动变阻器(最大阻值为5Ω);
直流毫伏表(量程为0~500mV ,内阻约为1kΩ);
直流毫安表(量程为0~300mA,内阻约为1Ω);
干电池(电动势为1.5V ,内阻约为0.5Ω);
开关和导线若干。
请根据实验目的和要求将实物图丙中的连线补充完整。
丙
(3) 通过实验数据描点连线得到二极管加正向电压的伏安特性曲线如图丁所
示,由此可知该二极管加正向电压时的电阻随电压U的变大而_ _ _ _ (填“变
大”“变小”或“不变”)。
丁
(4) 将三个该型号的二极管接入如图戊所示电路中,已知电源电动势
E =9.0V ,内阻r =1.0Ω ,电阻箱阻值R0= 49.0Ω ,此时每个二极管消耗的功率
P =_ _ _ _ W(结果保留2 位有效数字)。
第255页
戊
【答案】(1) a
(2) 见解析图
(3) 变小
(4) 0.059
【解析】
(1) 由题图乙可知,欧姆表电流从黑表笔流出,黑表笔接b时二极管电阻很大,
接a时电阻较小,故a端是二极管正极。
(2) 绘制伏安特性曲线,滑动变阻器采用分压式接法,连接如图。
(3) 由图丁知,该二极管加正向电压时的电阻随电压U的变大而变小。
(4) 根据闭合电路欧姆定律可得E = I ( R0+r )+3U
所以I = E−3U
r + R0
=0.18−0.06U ( A )
作出I −U图线,如图所示
由图可知,实际电压约为0.38V ,实际电流约为156mA,所以实际功率为
P =UI ≈0.059W。
第256页
第19 讲 热学与光学实验
考点一 光学实验
实验
装置图和原理式
考查热点
测量玻
璃的折
射率
n= sinθ1
sinθ2

(1)考操作:插P3要使
P3挡住P1、P2的像,插P4
要使P4挡住P3和P1、P2的
像。
(2)考处理:连OO′,测
θ1和θ2,根据折射率公
式、图像法或单位圆法即
可求得折射率。
(3)考注意点:大头针的
间距要稍大一些,θ1不宜
太大或太小;手不能触摸
光学面;不能把玻璃砖界
面当尺子画线等
用双缝
干涉实
验测量
光的波
长
λ= d
l Δ x

(1)考操作:调各器件
的高度,要使光沿遮光筒
轴线到达光屏,使单缝与
双缝平行。
(2)考读数:考测量头
读数。
(3)考计算:会计算相
邻条纹间距,根据公式求
出波长
例1 (2024·安徽卷·11,6 分)某实验小组做“测量玻璃的折射率”及拓展探
究实验。
第257页
甲
(1) 为测量玻璃的折射率,按如图甲所示进行实验,以下表述正确的一项是_
_ _ _ 。(填正确答案标号)
A. 用笔在白纸上沿着玻璃砖上边和下边分别画出直线a和a′
B. 在玻璃砖一侧插上大头针P1、P2,眼睛在另一侧透过玻璃砖看两个大头针,
使P2把P1挡住,这样就可以确定入射光线和入射点O1。在眼睛这一侧,插上大
头针P3,使它把P1、P2都挡住,再插上大头针P4,使它把P1、P2、P3都挡住,
这样就可以确定出射光线和出射点O2
C. 实验时入射角θ1应尽量小一些,以减小实验误差
(2) 为探究介质折射率与光的频率的关系,分别用一束红光和一束绿光从同
一点入射到空气与玻璃的分界面。保持相同的入射角,根据实验结果作出光路
图,并标记红光和绿光,如图乙所示。此实验初步表明:对于同一种介质,折
射率与光的频率有关,频率大,折射率_ _ _ _ (填“大”或“小”)。
乙
丙
丁
(3) 为探究折射率与介质材料的关系,用同一束激光分别入射到玻璃砖和某
透明介质,如图丙、丁所示。保持相同的入射角α1,测得折射角分别为α2、
α3(α2<α3),则玻璃和该介质的折射率的大小关系为n玻璃_ _ _ _ n介质(填“> ”或
“< ”)。此实验初步表明:对于一定频率的光,折射率与介质材料有关。
【答案】(1) B
(2) 大
第258页
(3) >
【解析】
(1) 在白纸上画出一条直线a作为界面,把玻璃砖放在白纸上,使它的一个长
边与a对齐。用直尺(或三角板)轻靠在玻璃砖的另一长边,按住直尺(或三角
板)不动,将玻璃砖取下,画出直线a′代表玻璃砖的另一边,不能用笔在白纸
上沿着玻璃砖上边和下边分别画出直线a和a′,故A错误。在玻璃砖一侧插上大
头针P1、P2,眼睛在另一侧透过玻璃砖看两个大头针,使P2把P1挡住,这样就
可以确定入射光线和入射点O1。在眼睛这一侧,插上大头针P3,使它把P1、P2
都挡住,再插上大头针P4,使它把P1、P2、P3都挡住,这样就可以确定出射光
线和出射点O2,故B正确。实验时入射角θ1应适当大一些,但也不能太大(接近
90
∘),以减小实验误差,故C错误。
(2) 由图乙可知,入射角相同,绿光的折射角小于红光的折射角,根据
n= sinθ1
sinθ2可知,绿光的折射率大于红光的折射率,又因为绿光的频率大于红光
的频率,所以频率大,折射率大。
(3) 由题可知,玻璃的折射率为n玻璃= sin α1
sin α2
,该介质的折射率为n介质= sin α1
sin α3
,
其中α2<α3,所以n玻璃>n介质。
例2 (2025·河南商丘期末)某实验小组用如图甲所示的装置测量光的波长。
甲
(1) 小组同学调试装置时看到的干涉图样如图乙所示(视野中分划线可以左
右移动),则应如何调整单缝和双缝?_ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ 。
乙
第259页
(2) 为获得清晰的干涉条纹,应保持单缝与双缝_ _ _ _ (填“垂直”“平行”
或“互成特定角度”)。
(3) 若修正操作以后,用一单色光作为光源,双缝间距为0.25mm,双缝到屏
的距离为1.0m,分划线在第1 条亮纹中央时螺旋测微器读数如图丙所示,分划
线在第7 条亮纹中央时螺旋测微器读数如图丁所示,则单色光的波长为_ _ _ _ nm。
(结果保留3 位有效数字)
丙
丁
【答案】(1) 将单缝和双缝调整为竖直
(2) 平行
(3) 600
【解析】
(1) 根据题图乙可以判断单缝和双缝处于水平状态,由于分划线是水平移动
的,所以应该使条纹与分划线平行,将单缝和双缝调整为竖直。
(2) 单缝与双缝平行,可以得到清晰的干涉条纹图样,便于测量。
(3) 根据条纹间距公式有Δ x = lλ
d ,读数a=1.5mm+0.01mm×20.2=1.702mm,
读数b=16mm+0.01mm×10.2=16.102mm,6 Δ x =b−a=14.400mm,得
Δ x =2.400mm,代入可得λ =600nm。
拓展 实验中如果将单缝与双缝之间的距离变大,则用目镜观测到条纹间距将_ _
_ _ (填“变大”“变小”或“不变”)。
【答案】不变
【解析】根据条纹间距公式知条纹间距和单缝与双缝之间的距离无关。
考点二 热学实验
实验
装置图和原理式
注意事项
考查热点
第260页
用油膜法估测
油酸分子的大
小
d = V
S

(1)计算:根
据n滴溶液的总
体积,求每滴
油酸酒精溶液
体积V 0。
(2)操作:爽
身粉均匀撒在
水面上;用滴
管将一滴油酸
酒精溶液滴在
水面上。
(3)描轮廓:
待油酸薄膜形
状稳定后,描
绘到玻璃板上
(1)考计算:计
算1 滴油酸酒精
溶液中纯油酸体
积。
(2)考估算:正
确估算油膜面
积,估算分子大
小。
(3)误差分析:
爽身粉撒太多厚
度不均,油酸散
不开等。
(4)考细节:再
次实验时,应保
持浅盘清洁,可
用酒精清洗,用
脱脂棉擦
探究等温情况
下一定质量气
体压强与体积
的关系
pV =C

(1)涂油:减
小摩擦,防止
漏气、保证气
体质量不变。
(2)缓慢:缓
慢改变气体体
积,保持气体
温度不变。
(3)记录:多
组数据。
(4)作图:绘
制p−1
V 图像,
分析得出结论
(1)考操作:
抹润滑油、装橡
胶套,避免手直
接接触封闭气体
的容器,缓慢推
拉柱塞。
(2)考读数:
读取气柱长度。
(3)考数据处
理:图像法处理
实验数据
例3 (2025·山东潍坊一模)如图是“用油膜法估测油酸分子的大小”实验的
部分操作步骤:
第261页
(1) 下列有关该实验的说法正确的是_ _ _ _ 。
A. 实验步骤正确的操作顺序是丙→ 丁→ 乙→ 甲
B. 图乙中撒痱子粉的目的是防止滴入溶液时液体飞溅出来
C. 图丙配制溶液时浓度要大一些,1 滴溶液才能在水面形成足够厚的油膜,便
于测量
D. 油酸酒精溶液配制好后,不能搁置很久才做实验,以防酒精挥发影响溶液浓
度
(2) 若实验时油酸酒精溶液中纯油酸占总体积的0.1%,用注射器测得100 滴
这样的油酸酒精溶液为1mL,取1 滴这样的溶液滴入浅盘中,滴入浅盘中的纯
油酸体积为_ _ _ _ _ _ _ _ _ _ _ _ mL(结果保留2 位有效数字)。
(3) 不同实验小组向水面滴入一滴油酸酒精溶液后得到以下油膜形状,对油
膜形状的分析正确的是_ _ _ _ 。
甲
乙
丙
A. 甲图油膜比较理想,油膜与痱子粉边界清晰,且边界线大致为直线,便于绘
制边界
B. 乙图油膜不理想,痱子粉撒得太少且不均匀,导致边界不清,不便绘制边界
C. 丙图油膜满足实验要求,油膜边界比较清晰,痱子粉撒得比较均匀
【答案】(1) D
(2) 1.0×10
−5
(3) BC
【解析】
第262页
(1) 实验步骤正确的操作顺序是丙→ 乙→ 丁→ 甲,故A错误;图乙中撒痱
子粉的目的是更加精确描绘出油膜的轮廓,故B错误;图丙配制溶液时浓度要
小一些,1 滴溶液才能在水面形成单分子油膜,便于精确测量,故C错误;实验
中的酒精容易挥发,油酸酒精溶液配制好后,不能搁置很久才做实验,以防酒
精挥发影响溶液浓度,故D正确。
(2) 若实验时油酸酒精溶液中纯油酸占总体积的0.1%,用注射器测得100 滴
这样的油酸酒精溶液为1mL,取1 滴这样的溶液滴入浅盘中,滴入浅盘中的纯
油酸体积为V = 1
100 ×0.1% mL=1.0×10
−5mL。
(3) 甲图油膜不理想,痱子粉撒得过多,导致油膜过厚,没有形成单分子油
膜,故A错误;乙图油膜不理想,痱子粉撒得太少且不均匀,导致边界不清,
不便绘制边界,故B正确;丙图油膜满足实验要求,油膜边界比较清晰,痱子
粉撒得比较均匀,故C正确。
拓展 某实验小组把例3(2)中1 滴该溶液滴入盛水的浅盘里,待油膜形状稳定后,
画出油膜轮廓。如图所示,坐标纸中正方形方格的边长为1cm,试求:
① 油膜的面积是_ _ _ _ _ _ _ _ _ _ _ _ cm
2;(结果保留2 位有效数字)
② 按以上实验数据估测出油酸分子的直径是_ _ _ _ _ _ _ _ _ _ _ _ m。(结果保留1 位
有效数字)
【答案】① 1.4×10
2
② 7×10
−10
【解析】
① 图中油膜的面积为S =137×1
2cm
2=137cm
2≈1.4×10
2cm
2。
② 油酸分子的直径为d = V
S = 1×10
−11
137×10
−4 m≈7×10
−10m。
例4 (2025·河北石家庄三模)利用如图甲所示装置做“探究气体等温变化的
规律”实验。主要实验步骤如下:
第263页
甲
①将压力表的指针校准到0 Pa;
②在柱塞上均匀涂抹润滑油,然后将柱塞移至注射器适当刻度处;
③将橡胶套套在注射器下端的开口处,它和柱塞一起把一段空气柱封闭;
④缓慢推动柱塞,记录多组注射器内气体的体积V 及相应的压力表示数p。
(1) 请指出以上哪些步骤中存在不妥之处:_ _ _ _ (填写序号);
(2) 甲同学按正确操作进行了实验,表中为记录的部分实验数据,其中有一
次记录的实验数据错误,错误的是_ _ _ _ (填对应的实验序号);
实验序号
1
2
3
4
封闭空气柱长度L/cm
3.50 3.00 2.80 2.50
封闭空气柱压强p/(×10
5 Pa)
1.01 1.17 1.26 1.70
(3) 该同学重新按正确操作进行实验,根据实验所采集数据绘制了p−1
V 图像,
如图乙所示,出现这种情况的可能原因是_ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _ _
_ _ _ _ _ _ (写出一种原因即可)。
乙
【答案】(1) ①
(2) 4
(3) 实验过程中有漏气现象或者环境温度降低
【解析】
第264页
(1) 第①步应将压力表的指针校准到1.0×10
5 Pa;
(2) 若实验数据无误,则每组数据的p、L乘积应该近似相等,由表中数据可
知,前3 组数据p、L乘积约为3.5×10
5cm⋅Pa,但第4 组对应的数据为
4.25×10
5cm⋅Pa,可知第4 组数据有误;
(3) 根据pV
T =C(C与气体的质量有关),可知p=CT 1
V ,因p−1
V 图像末端斜
率减小,可知其原因可能是有漏气现象,或者环境温度降低。