ARTICLE · 1099979
智能座舱 AI HUD 创新方向探索:软件·硬件·交互·场景的 15 个机会点
智能座舱 AI HUD 创新方向探索:软件·硬件·交互·场景的 15 个机会点核心判断: HUD 正在从"仪表信息的前置显示器"进化为"AI 与人的主交互界面"。2026 年是分水岭——VLM/VLA 大模型上车让 HUD 开始"理解"场景,L2 组合驾驶辅助强制国标(2027 年实施)带来"手 + 眼"监测的确定性需求,AR-HUD 成本已下探至 20 万元级车型。 本报告从软件与 AI、硬件与光学、交互与人因、场景与生态四个层面拆解 15 个创新方向,并给出优先级排序与落地建议。每个判断均标注来源;预测性判断(如商业化路径)已与事实性内容区分。 HUD 的显示技术正经历三代跃迁:TFT-LCD(亮度不足、强光下几乎不可读)→ DLP(DMD 微镜反射,亮度可达 15000 尼特、对比度超 1600:1、8 米成像距离等效 60 寸大屏)→ LCoS / Micro-LED / 光波导(更高 PPD 与更小封装)。华为 2026 年发布的 LCoS 双焦面 AR-HUD AR600 已实现近焦 5 米视距 120 PPD、远焦 129 吋画幅 15 米全景纵深,并成为首个通过 AR 贴合度国标认证的产品;DigiLens 的光波导方案 CrystalClear 在 15°×5° 视场下把封装体积压缩到约 5 升,仅为同类最佳竞品的三分之一。 算法侧,AR-HUD 依靠摄像头、毫米波雷达、惯导数据融合与 SLAM 即时定位建图,虚拟信息已能稳定"贴"在真实路面上,与实景的贴合误差可控制在厘米级。 何小鹏公开判断:AR-HUD 将成为 VLM(视觉语言模型)最核心的体验路径之一,彻底重构人工驾驶与智能驾驶的导航交互逻辑。小鹏第二代 VLA 是原生多模态物理世界大模型,集"看、听、读"为一体,且明确向 Robotaxi、飞行汽车、人形机器人复用。华为鸿蒙座舱 HarmonySpace 6 的 System Agent 已升级为千亿级端到端大模型,支持导航、车控、闲聊混合指令一次理解执行。这意味着 HUD 不再是"被动显示仪表",而是 AI 理解结果的可视化出口。 市场侧:2026 年一季度 AR-HUD 供应商装机量份额第一为怡利电子(24.6%),泽景电子、华阳多媒体、华为紧随其后,头部四家差距很小,赛道竞争激烈;AR-HUD 已下探至 20 万元级车型,选装价约 5000-10000 元。 法规侧:2026 年 4 月工信部公示强制性国标《智能网联汽车 组合驾驶辅助系统安全要求》(报批稿),拟定 2027 年 1 月 1 日实施——L2 系统激活后必须持续监测"手脱离方向盘 + 视线脱离路面"两类行为,且不可关闭。2025 年中国乘用车 DMS 装配量约 564.4 万辆(装配率 24.6%,同比 +29.2%),OMS 装配率仅 6.2%,强标落地后 DMS 将强制标配、装车量预计超 1400 万辆——HUD 作为"注意力提醒的最佳显示出口"将直接受益。 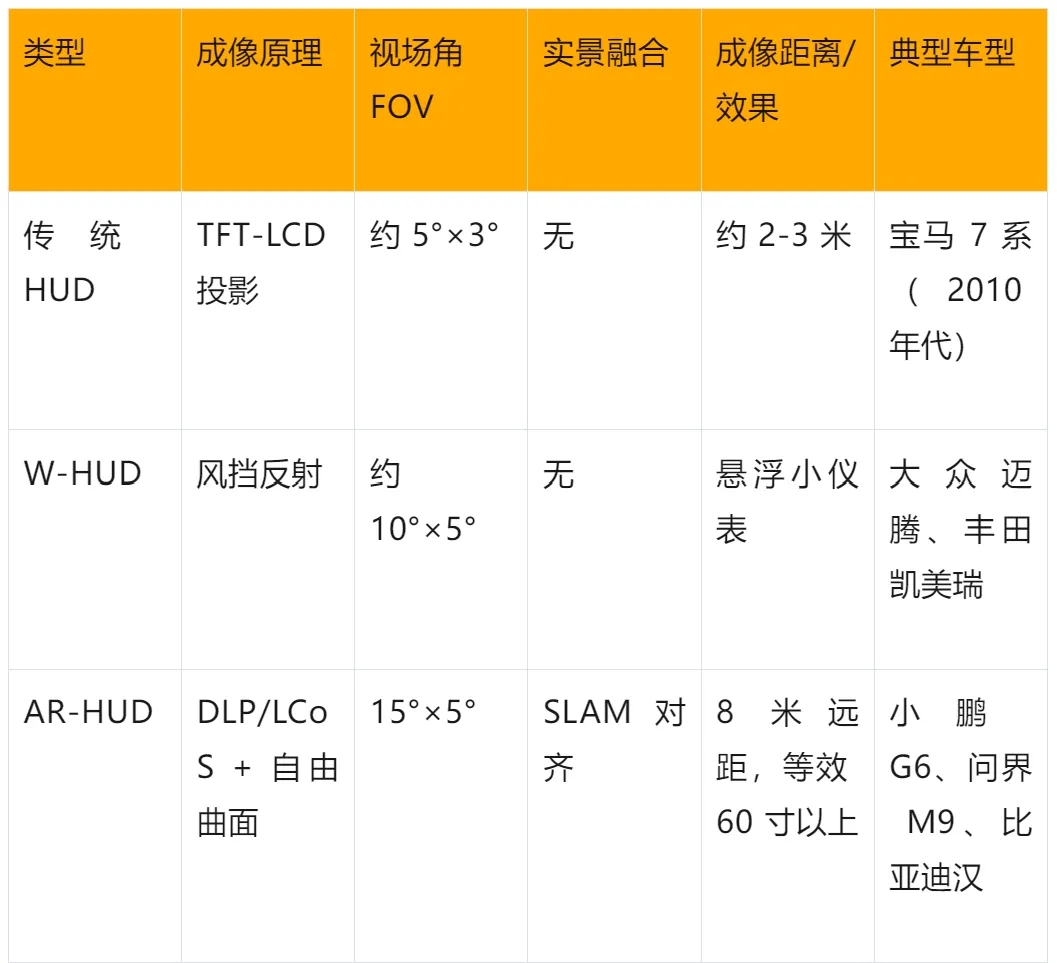
现状痛点:当前 HUD 内容基本是车企预定义的固定模板(车速 + 限速 + 导航箭头),与驾驶场景、驾驶员状态无关,信息密度要么不足、要么过载。 创新方向:引入"场景编排 Agent"——由端侧大模型根据实时场景(高速巡航 / 城区人车混行 / 雨雾 / 拥堵跟车)、驾驶员状态(疲劳等级、视线行为)动态决定显示什么、显示多少、显示在哪、什么时机出现。信息不再是"设计稿画出来的",而是 AI 按需生成的。华为"路况险情预警"(搭载 ADS 车辆发生事故后,通知附近 5 公里内其他 ADS 车辆,距离事发地 2 公里时 HMI 弹窗提醒)已是该方向的雏形——信息由系统按事件驱动插入。 产品机会:把 HUD 信息架构从"功能清单"重构为"场景剧本库 + 优先级仲裁器"。关键设计约束:任何时刻 HUD 主视区信息元素不超过 3 类,冲突时安全信息绝对优先。这是产品经理最能建立差异化的软件壁垒。 现状痛点:语音助手回答"前方 300 米右转"是听觉信息,用户仍需在脑内换算成空间动作;反过来,用户指着窗外问"那栋楼是什么",传统系统无法理解"那栋楼"。 创新方向:VLM 让"说"与"看"打通。用户说出模糊指令("去那个有星巴克的商场"),VLM 理解意图后在 HUD 上高亮标注目标 POI 并规划路线——语言输入、视觉确认、语音修正("不是这个,再下一个路口那个")形成闭环。何小鹏判断 AR-HUD 将成为 VLM 最核心的体验路径,正是基于这一逻辑:VLM 的"理解力"需要一个空间化的、与实景融合的输出界面,HUD 是唯一载体。 产品机会:定义"指代式交互"协议——用户口语中的"这个、那个、左边"由 VLM 结合视线方向(见方向 9)与视觉识别结果解析。这是 HUD + 语音 + VLM 三者组合才能成立的新交互物种,单独做任何一项都做不出来。 创新方向:利用 AI 融合感知"补全"人眼看不到的东西。华为 XHUD 的雨雾安全预警是标杆案例:暴雨中摄像头看不清车道线时,AI 根据历史数据和车辆轨迹预测车道线位置,在挡风玻璃上渲染出清晰的虚拟车道线,等效"透视眼";同时对向车辆、被大车遮挡的路口盲区也可用 BEV 感知结果在 HUD 上补全渲染。 产品机会:把"增强现实"做成"增强安全"——AR-HUD 的差异化不是炫技动画,而是在人类感知退化的场景(雨、雾、夜、逆光、遮挡)下,用 AI 感知替人眼补全世界模型。建议按"感知退化等级"设计补全强度,并诚实标注置信度(低置信时用虚线/半透明渲染,避免用户把推测当事实)。 创新方向:导航从"路线回放"变成"意图共驾"。小鹏已落地"语义导航停车"(说出目的地特征即可停车引导);华为 ADS 5 的"车位到车位 3.0"支持乡村土路、园区道路等非标场景。下一步是预测性引导:基于驾驶习惯与实时交通,提前 2-3 个路口给出变道建议、在环岛入口渲染推荐车道、对"你常在这里加油"的加油站动态弹出电量联动提示。 产品机会:导航箭头的空间精度已接近饱和(贴合误差厘米级),竞争焦点转向时机精度——提示出现得早一秒是贴心、晚一秒是事故。建议将"提示提前量"做成随车速、天气、驾驶员反应画像自适应的参数。 创新方向:HARmonySpace 6 的小艺记忆构建了多模态感知引擎,可识别舱内乘员状态;BMW ID 支持 7 个用户各自登录、个性化界面跟随切换。把这些与 HUD 结合:系统识别到长途疲劳(瞳孔缩小、注视时长增加、眼跳变慢——七鑫易维的疲劳分级指标),HUD 主动切换为"高对比、大字号、低密度"的省力模式,并联动座椅、香氛、音乐。 产品机会:个性化不是"皮肤",而是信息呈现策略的千人千面——新手司机默认高辅助密度(行人预警、车道偏离常显),老司机默认极简模式。风险提示:情绪与生物特征数据敏感,必须本地处理 + 用户可关闭(现有车型均提供摄像头隐私开关)。 创新方向:AR-HUD 量产的最大物理约束是体积(挡风玻璃下方仪表台空间有限)与阳光倒灌。三条路线并行:LCoS(华为 AR600 采用,120 PPD 高分辨率);Micro-LED(亮度最高、能耗理论上比 LCD 低 90%,但巨量转移工艺良率待突破);光波导(DigiLens CrystalClear 已实现 15°×5° 视场 + 约 5 升封装,体积不到竞品三分之一)。 产品机会:产品经理需要按车型平台选路线——燃油车改造/紧凑型平台优先光波导小封装,旗舰车型优先 LCoS 双焦面体验上限。同时把"偏光墨镜下可读"(BMW 全景 iDrive 已解决,对比度 10 万:1)写进硬性验收标准,这是用户投诉高发点。 创新方向:两个已量产的形态创新值得跟踪。其一,华为 AR600 的双焦面:近焦 5 米(静态信息,不疲劳)+ 远焦 15 米(AR 动态信息,贴合实景),解决了单焦面"要么清晰要么贴合"的矛盾。其二,BMW 的全景显示 Panoramic Vision:投影面横跨 A 柱到 A 柱、超 1 米宽、4K 分辨率,驾驶相关信息在左侧驾驶员视野、中右区域可个性化并对乘客可见,其上方再叠加一个 3D HUD 给驾驶员专属的空间化导航信息——两个显示层内容互补协同。 产品机会:"近焦仪表层 + 远焦 AR 层 + 全景共享层"的三层信息架构可能成为旗舰标配。产品关键是跨层一致性——同一信息(如导航)在三层间的职责切分与视觉连续性,BMW 已用"widget 从中控屏拖拽到全景带"给出了交互范式。 创新方向:2026 年的感知硬件军备竞赛直接喂给 HUD 更强的内容源:华为新一代 896 线激光雷达可识别黑夜中的轮胎、锥桶等低反射异形障碍物;鸿蒙座舱的三合一舱内 AI 感知系统用 800 万像素 RGB + 200 万红外 + 星闪雷达,通过胸腔微动完成活体检测、在位检测与肢体动作识别,遮挡场景下仍能识别后排乘员。HUD 的价值 = 把这些感知能力实时、空间正确地显化给用户。 产品机会:舱内感知(谁在车上、什么状态)与舱外感知(路上有什么)在同一 HUD 上融合——例如检测到后排儿童在睡觉时自动压低导航播报音量并在 HUD 提示"后排已入睡"。产品经理应推动 HUD 团队与感知团队共建"可显化事件"的接口清单,而不是等感知结果出来再想怎么显示。 创新方向:眼动追踪是让 HUD"活起来"的钥匙。七鑫易维已在智能座舱大会展示 AR-HUD 眼动交互:根据驾驶员视线位置自动调节 HUD 的位置与大小、注视目标选中(注视车窗说"打开这个")、仪表亮度随注视调节;同时眼动是 DMS 疲劳/分心监测的精准输入(眼睑闭合度、闭眼时间、眼跳时间等指标可做疲劳三级分级预警)。 产品机会:两个高价值子场景:①HUD 自适应注视校准——不同坐姿/身高的驾驶员注视 HUD 的角度不同,眼动数据可让虚像位置个性化对准;②注视驻留交互——注视 HUD 某元素 600ms 唤出二级菜单,配合方向盘确认键,实现"视线不离路"的深度操作。注意硬边界:视线追踪在戴墨镜时失效(实测准确率 92% 的代价),需红外方案兜底。 创新方向:2026 年主流实测中各模态各有短板:语音准确率 95%(嘈杂环境下降)、手势 88%(需在摄像头视野内)、视线 92%(墨镜失效)。行业共识是按场景自动路由到最自然通道,而非让用户选。 产品机会:HARmonySpace 的 MoLA 2.0 多模态感知引擎 + System Agent 已支持"导航、车控、闲聊混说、无需独立唤醒"。HUD 在其中的角色是多模态的"共同输出面":语音听不清时 HUD 显示候选、手势指代时 HUD 高亮对象、视线驻留时 HUD 展开详情。建议以"一次任务的最短完成路径"为北极星指标做模态编排。 创新方向:三条已验证的前置干预线:① 疲劳分级预警(轻/中/重度对应瞳孔、注视、眼睑指标的不同干预强度);② 华为 ADS 5 的路况险情预警(事故车 5 公里广播、2 公里弹窗);③ 七鑫易维的"开门杀"预防(开门前检测驾驶员是否看过后视镜,未看则阻断提醒)。这些预警的共同最佳载体是 HUD——因为它在驾驶员主视野内,反应链路最短。 产品机会:预警设计的人因红线——NHTSA 人因指南强调"感知紧急度必须匹配真实紧急度",频繁误报会导致警报疲劳。建议建立预警预算制:每类预警设定单位时间最大触发次数与静默升级策略(视觉提示 → 视觉 + 听觉 → 视觉 + 听觉 + 座椅震动)。 创新方向:大屏化浪潮的反面是分心风险。ISO 15008 规定了车载显示的可读性参数(对比度、字符尺寸、亮度、眩光),NHTSA 视觉-手动分心指南约束单次视线脱离时间。2027 年 L2 强标要求"视线脱离路面"持续监测且不可关闭——意味着HUD 内容策略必须与驾驶员注意力状态联动:检测到视线已离开路面时,HUD 自动降级为极简安全模式。 产品机会:把"信息密度动态上限"做成系统级能力——按车速(120km/h 巡航 vs 0km/h 等灯)、按驾驶员注意力余量、按任务紧急度三个维度实时计算当前可显示的最大信息量。这是强标时代的产品刚需,也是头部与尾部 HUD 方案的分水岭。 创新方向:智驾状态下用户最大的痛点是"不知道车看到了什么、接下来要干什么"。小鹏用评分工具把主观体验客观化;华为 ADS 5 的车位到车位 3.0、晕车舒缓 3.0 都在解决"机器行为的可解释性"。HUD 是渲染智驾意图可视化(即将变道的车道高亮、计划让行的目标物标记)与接管提示(MOM 状态渐变、接管倒计时)的第一界面。 产品机会:设计"信任度仪表"——用户对智驾的信任是可测量的(接管频率、接管时的紧急度),HUD 按信任度自适应透明度:低信任期多显示系统感知细节,高信任期只显示关键决策。这能把"晕车、不敢用、频繁接管"三大智驾体验问题在显示层缓解。 创新方向:2026 年座舱叙事已从"屏幕堆料"转向"全感官协同的第三生活空间":4 屏联动信息流转延迟低于 100ms、独立声区(主驾听导航/副驾听音乐互不干扰)、主动降噪降低风噪约 6dB。HUD 的机会在驻车态:充电等待、路边休息、露营模式下,AR-HUD 的远距大画幅(等效 60-129 吋)可承担轻观影、卡拉 OK 歌词、氛围渲染、车外 AR 涂鸦互动等角色。 产品机会:注意法规与安全边界——行驶中禁止娱乐内容上 HUD 是铁律;驻车态的解锁机制(P 档 + 手刹 + 速度为零三重判定)与内容分级需前置设计。充电场景是最佳切入点:30-60 分钟的刚性等待 + 无驾驶任务,付费转化意愿已被充电桩广告验证。 创新方向:BMW Operating System X 基于 AOSP 构建、支持长期 OTA 加新功能,widget 可从中控屏拖拽到全景显示带自由排布(最多 6 个);华为鸿蒙座舱开放 Agent 平台引入第三方智能体。HUD 界面的"可配置化 + 第三方可插入"是生态化的前奏。AR-HUD 选装价 5000-10000 元、已下探 20 万级,渗透率进入陡增区间,规模效应将把硬件毛利压缩,软件与内容服务成为利润池(来源7、来源2)。 产品机会(预测性判断):三个可探索的商业模型——① AR-LBS 信息服务(POI 订阅、目的地联动推荐,需严控广告密度防信任崩塌);② 高阶显示能力订阅(双焦面、个性化场景包按月解锁);③ 驻车态内容分成(影院/游戏/卡拉 OK)。此方向均为商业假设,需小流量验证,与本文事实性内容性质不同。 按"用户价值 × 实现难度 × 时间窗"对 15 个方向排序(价值与难度为产品判断,供规划参考):
路线建议: 短期(1 年内): 优先做"安全三件套"——透视眼渲染、防分心分级、主动预警,三者均不依赖新硬件且直接受益于 2027 强标; 中期:围绕 VLM 与眼动构建"指代式交互"差异化; 长期:在平台换代时锁定光学路线并开放生态。避免的坑:把 HUD 当"第二个仪表盘"做信息搬运、为炫技堆叠 AR 动效、忽视偏光墨镜与强光可读性这类基础体验债。 视觉过载与警报疲劳:NHTSA 指南明确频繁误报会导致用户脱敏;信息密度失控会反噬安全性,HUD 的第一原则是克制。 数据隐私:眼动、瞳孔、疲劳状态属高敏生物特征,DMS 强标"不可关闭"与用户隐私期待存在张力,需本地化处理与透明告知并行。 成本与渗透:AR-HUD 仍集中于 20 万元以上车型,光学方案降价速度决定普及节奏;怡利/泽景/华阳/华为四强格局下供应商议价与一致性风险并存。 责任边界:HUD 的 AR 补全渲染(如预测车道线)若与真实道路冲突,可能诱导驾驶员误判——置信度可视化与降级策略必须是产品红线。 关注我,一起讨论
技术基座已就位
AI 大模型正在重定义 HUD 的角色
市场与法规的双重推力
软件与 AI 层:5 个创新方向
方向 1:AI 场景引擎——从"固定布局"到"动态信息编排"
方向 2:VLM × HUD——语言与视觉的双向闭环
方向 3:数字孪生"透视眼"——恶劣天气与遮挡补全
方向 4:生成式导航与意图预测
方向 5:情感计算与个性化记忆
硬件与光学层:3 个创新方向
方向 6:光学技术路线——LCoS、Micro-LED 与光波导的小型化竞赛
方向 7:双焦面与全景显示——HUD 的"多屏形态"演进
方向 8:舱内外传感融合——HUD 成为感知体系的"显化终端"
交互与人因层:4 个创新方向
方向 9:眼动交互——HUD 与视线共生
方向 10:多模态融合——视线、语音、手势的场景化路由
方向 11:主动安全预警——从"事后报警"到"前置干预"
方向 12:防分心的信息分级——把"少显示"做成能力
场景与生态层:3 个创新方向
方向 13:人驾-智驾双态体验——HUD 是"信任建立界面"
方向 14:非驾驶场景——从驾驶工具到第三空间窗口
方向 15:生态开放与商业模式——Widget 化、订阅化、AR-LBS
优先级矩阵与落地路线建议
创新方向 | 用户价值 | 实现难度 | 建议时间窗 | 落地抓手 |
|---|---|---|---|---|
3 数字孪生透视眼 | 高 | 中 | 短期(1 年内) | 雨雾夜场景渲染管线 |
12 防分心信息分级 | 高 | 低 | 短期 (强标倒逼) | 注意力联动信息密度引擎 |
11 主动安全预警 | 高 | 低-中 | 短期 | 预警预算制 + 升级策略 |
4 生成式导航 | 高 | 中 | 短-中期 | 提示提前量自适应 |
13 智驾双态可视化 | 高 | 中 | 中期(1-2 年) | 意图渲染 + 信任度自适应 |
9 眼动交互 | 中-高 | 中 | 中期 | 注视校准 + 驻留交互 |
2 VLM 语言视觉闭环 | 高 | 高 | 中期 | 指代式交互协议 |
1 AI 场景引擎 | 高 | 高 | 中期 | 场景剧本库 + 仲裁器 |
5 情感个性化 | 中 | 中 | 中期 | 疲劳模式联动 |
7 双焦面/全景架构 | 高 | 高 | 中期 | 三层信息架构一致性 |
8 传感融合显化 | 中-高 | 中 | 中期 | 可显化事件接口清单 |
14 非驾驶场景 | 中 | 低-中 | 中期(充电切入) | 充电等待内容包 |
6 光学路线选型 | 高 | 高 | 长期(2-3 年) | 按平台分路线采购 |
10 多模态路由 | 中 | 中 | 长期 | 最短任务路径编排 |
15 生态与商业化 | 中 | 高 | 长期 | Widget 开放 + AR-LBS 试点 |