ARTICLE · 1143295
《认识墨滴观测仪 |原理、硬件构成与软件集成》
《认识墨滴观测仪 |原理、硬件构成与软件集成》 欢迎回到喷墨干货笔记!!! 墨滴观测仪作为新型喷印行业的刚需检测设备,对喷印行业起到的不小的作用,为此我特意增加新合集《墨滴观测仪》,后续也会更新一些墨滴观测仪知识! 一、基础工作原理 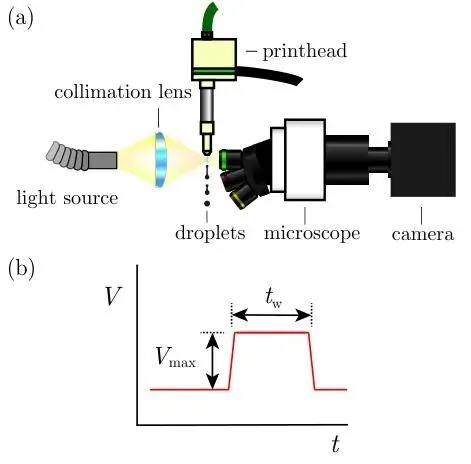
墨滴观测仪本质是高速频闪成像系统。 喷墨喷头按固定频率喷射墨滴,频闪光源与喷滴信号做同步触发。光源在墨滴飞行到指定位置瞬间闪光,相机捕捉这一瞬间的影像。 因为闪光频率和喷墨频率保持同步,人眼/画面上看到的墨滴会呈现静止的图像。依靠这套原理,就能捕捉到高速飞行状态下的墨滴:墨滴体积、飞行速度、卫星滴、墨滴分裂、拖尾等现象。 核心逻辑:同步触发 + 频闪定格。不是高速连续录像,是频闪采样,这也是它和普通高速相机最大区别。 二、硬件构成 整套设备分为4大模块: 1-成像模块 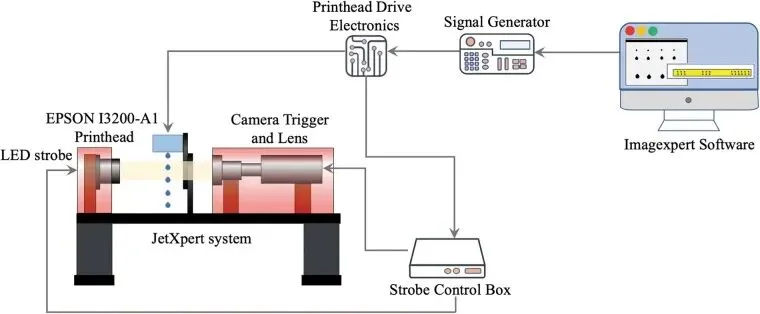
工业相机+定焦镜头。镜头负责对焦墨滴飞行区域;相机采集光信号转为数字图像。像素、帧率、曝光时长,直接决定微小卫星滴能不能被识别。 2-频闪光源模块 常用LED脉冲光源。极短闪光时间,减少运动模糊;光源亮度、脉宽可控。光源触发信号必须和喷墨出滴信号对齐,时序偏差会造成图像偏移、模糊。 3-信号同步模块 整个装置的时序核心。接收喷墨系统的出滴触发信号,再同步给到光源与相机。控制触发延迟:可以自由设定,在墨滴离开喷头不同飞行距离时抓拍图像,观测墨滴在飞行路径上的变化。 4-机械调节基座 三轴调节平台。用来微调相机、光源相对喷头的位置,调整对焦平面、观测区域,保证墨滴落在镜头视野中心。 三、软件集成逻辑 硬件采集到图像之后,依靠软件完成图像处理、数据计算,并且可以和喷墨驱动系统联动。 1-图像采集层 软件接收相机图像,可设置触发延时、曝光参数、光源开关。支持单张抓拍、连续采样。 2-图像算法分析层 对画面做灰度识别,自动识别墨滴轮廓,计算核心参数:墨滴直径、墨滴体积、飞行速度、墨滴分裂状态,统计卫星滴数量。 注意:算法只是辅助,图像质量差时,自动识别会出现误判,需要人工复核。 3-数据交互集成 软件可以对接喷墨主控系统。读取当前驱动波形、喷射频率参数;也可把墨滴分析结果回传,作为波形优化的参考依据。 可以输出报表,保存墨滴图片、参数记录,方便多次调试对比。 四、使用边界(避坑) 1-频闪成像只适合周期性稳定喷射。如果喷射本身随机不稳定,图像会出现抖动,不能直接作为判断依据。 2-环境会干扰成像:环境杂光、墨雾附着镜头,会造成图像噪点,产生误判。 3-观测仪只能捕捉飞行阶段墨滴,无法直接反映墨滴撞击介质后的成型效果,需要和打印测试条结合起来综合判断。 结尾 墨滴观测仪不是简单的可视化工具,是一套光机电时序同步系统。看懂硬件与集成逻辑,才能看懂墨滴背后反映的驱动、流体问题,快速定位喷墨系统的隐性故障。 想要深入了解墨滴观测仪配套调试方案、软件实操案例,公众号回复【交流】获取对接方式,仅限行业技术交流。
关注
重播 分享 赞