ARTICLE · 1147707
一图看懂AI|机器人为什么需要触觉?它如何知道自己抓稳了
机器人把杯子夹起来,不代表它已经抓稳。
夹得太松,杯子可能在移动中滑落;夹得太紧,又可能让杯壁变形甚至破裂。
摄像头可以帮助机器人找到杯子、判断形状和规划接近路线,却很难直接看清夹爪内部正在发生的微小滑动、局部受力和接触变化。
这些信息,需要由机器人触觉来补充。
机器人触觉不是简单地“感到压力”,而是让机器人在接触物体后判断:碰到了哪里、用了多大力、物体是否滑动,以及当前动作是否需要调整。
2026年8月,研究团队发布TouchWorld预印本,尝试将视觉—语言任务规划、触觉状态预测和快速反馈纠错放在不同时间尺度运行。论文作者报告,该方法在六类真实机器人任务中改善了接触丰富任务的执行表现;相关结果仍属于预印本研究,需要更多独立验证。
一句话先说清
机器人通过触觉完成一次稳定抓取,通常要经过:接触发生 → 传感器采样 → 判断接触状态 → 调整力度与姿态 → 再次检查。
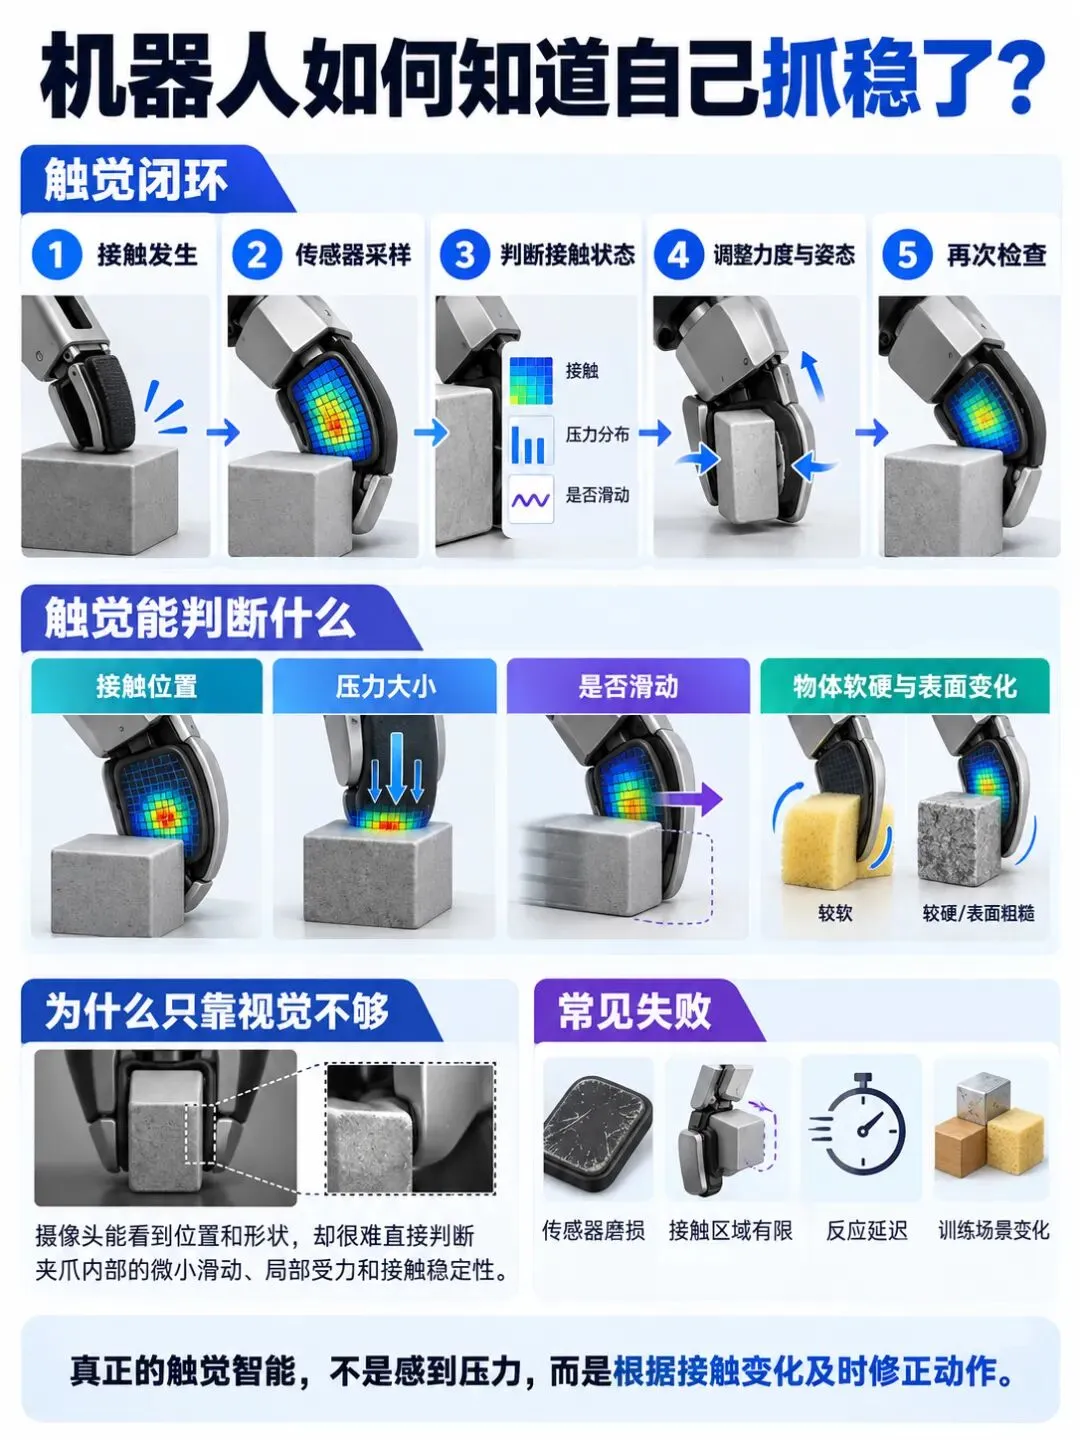
触觉的价值不只是增加一种输入,而是建立一条更快的反馈通道:当真实接触偏离计划时,机器人可以在物体掉落或损坏前修正动作。
01|把接触变成可以计算的信号
人拿起杯子时,皮肤会感受到压力、摩擦和轻微滑动。机器人没有天然皮肤,需要依靠触觉传感器把接触转换成数字信号。
常见方式包括:
力传感器:测量推、拉、扭转等受力; 压力阵列:记录不同位置的压力分布; 电子皮肤:覆盖更大的接触区域; 视觉式触觉传感器:利用摄像头观察柔性材料受压后的形变。
视觉式触觉听起来像摄像头,其实它拍摄的通常不是外部场景,而是传感器内部的柔性表面。
当物体压住表面时,材料会产生凹陷、拉伸或横向位移。系统根据这些变化推算接触位置、局部形状、受力方向和滑动趋势。
Meta公开的DIGIT就是一种紧凑型视觉触觉传感器,可安装在多指机械手上,用于手内操作研究。
02|从信号中判断“正在发生什么”
传感器采集到压力或形变,不等于机器人已经理解接触状态。
系统还要把连续信号转换成可以用于控制的判断,例如:
夹爪是否真正接触物体; 接触发生在指尖还是边缘; 两侧受力是否均衡; 物体是否开始滑动; 物体偏软、偏硬还是容易变形; 当前力度是否足以完成后续移动。
以滑动为例,物体不一定会立刻从夹爪中掉下。接触面的切向形变、局部位移和压力分布可能先发生变化。
GelSight相关研究表明,通过分析柔性表面的形变序列,可以识别稳定抓取与初始滑动状态。
这给机器人留下了纠错时间。
03|根据触觉反馈调整动作
机器人判断物体正在滑动后,不能只输出一句“抓取不稳定”。
它还要把判断转换成动作:
适当增加夹持力度; 调整手指接触位置; 降低机械臂移动速度; 改变抬升方向; 放下物体并重新抓取。
如果机器人正在插入插头、装配零件或擦拭表面,触觉还可以帮助它判断是否出现卡住、偏斜或压力过大的情况。
因此,稳定抓取并不是一次算出的固定力度,而是一个持续运行的控制闭环:
机器人执行动作,读取新的触觉信号,再决定维持、修正、重试还是停止。
04|触觉为什么需要更快的反馈
语言理解和任务规划可以相对缓慢。
例如,“拿起杯子,再把它放到托盘里”的任务顺序不需要每毫秒重新计算。
但物体滑动可能发生得很快。如果所有触觉信息都等待大型模型完成一次完整推理,机器人可能还没有作出反应,杯子就已经掉下来了。
因此,一些机器人系统会采用分层结构:
高层模型负责理解目标和拆分任务; 动作模型负责生成抓取与移动动作; 触觉控制器负责快速修正局部接触。
TouchWorld预印本也采用了类似的多时间尺度思路:较慢的模块规划子任务并预测接触目标,中间层生成动作,较快的触觉反馈模块根据最新接触状态修正动作。
这是一种研究路线,并不代表所有机器人都使用相同架构。
还有两种不同路线
机器人触觉大致可以通过两类方式进入控制系统。
第一类是规则与控制模型。
工程师预先规定压力范围、滑动阈值和纠错动作。这种方式容易解释,适合任务和物体比较固定的场景。
第二类是学习型触觉策略。
系统从大量触觉数据中学习信号与动作之间的关系。例如,让机器人通过反复抓取不同物体,学习什么样的接触变化意味着滑动,以及应该怎样调整。
学习型方法更有机会适应复杂物体,但也更依赖数据覆盖、传感器一致性和真实环境验证。
为什么机器人有触觉仍然会失败
触觉并不能自动解决所有操作问题。
常见原因包括:
传感器只能感知实际接触区域,看不到尚未碰到的位置; 柔性表面磨损或污染后,信号可能发生变化; 不同传感器的输出尺度和噪声并不一致; 训练时使用的物体与真实物体差异过大; 信号处理和控制存在延迟; 模型识别出滑动,却选择了错误的纠正动作。
触觉还需要与视觉、关节状态和任务目标结合。
视觉告诉机器人“物体在哪里”,关节传感器告诉它“身体处于什么姿态”,触觉则告诉它“接触之后究竟发生了什么”。
分析机器人演示时,可以这样提问
请分析这段机器人抓取演示中的触觉能力。区分机器人实际使用的触觉传感器、能够直接测量的信号、模型推断出的接触状态,以及根据反馈执行的纠正动作。请说明它是否检测了滑动、压力和接触位置;如果视频或资料无法证明机器人使用了触觉闭环,请明确说明,不要根据动作流畅程度推断。
最后一句
视觉帮助机器人找到物体,触觉帮助机器人在真正接触物体后,知道动作是否仍然正确。
后续还会继续拆解机器人评测与安全机制,想系统了解具身智能,可以留意接下来的系列文章。
参考资料
Meta AI:Advancing embodied AI through progress in touch perception, dexterity, and human-robot interactionhttps://ai.meta.com/blog/fair-robotics-open-source/
Meta AI:DIGIT tactile sensorhttps://ai.meta.com/research/publications/digit-a-novel-design-for-a-low-cost-compact-high-resolution-tactile-sensor-with-application-to-in-hand-manipulation/
Carnegie Mellon University:Measurement of Shear and Slip with a GelSight Tactile Sensorhttps://publications.ri.cmu.edu/measurement-of-shear-and-slip-with-a-gelsight-tactile-sensor
TouchWorld预印本https://arxiv.org/abs/2607.07287