ARTICLE · 1227075
AI 局长日报 Vol.042 · 智元远征 A2 人形机器人深度实测:稚晖君造出工业具身顶流,触觉灵巧手进厂造车实操
智元远征 A2 人形机器人深度实测:稚晖君造出工业具身顶流,触觉灵巧手进厂造车实操
2026 年 · 全球通用人工智能与具身智能(Embodied AI)正在工厂车间完成最震撼的实体合体。由“天才少年”稚晖君联合创办的智元机器人(AGIBOT),正式向汽车整车总装与精密 3C 产线交付了其最具工业落地标杆意义的旗舰产品——远征 A2(Expedition A2)通用工业人形机器人。40+ 全身主动自由度与超拟人动态行走算法、行业首创高维触觉阵列感知灵巧手(OmniDexterous Hand)、自研 Work-LLM 具身端到端多模态大模型、真实产线螺栓动态定扭拧紧与柔性线束毫米级盲插。AI 局长团队获准深入新能源整车厂总装车间,带你零距离见证中国具身智能的工业革命时刻。
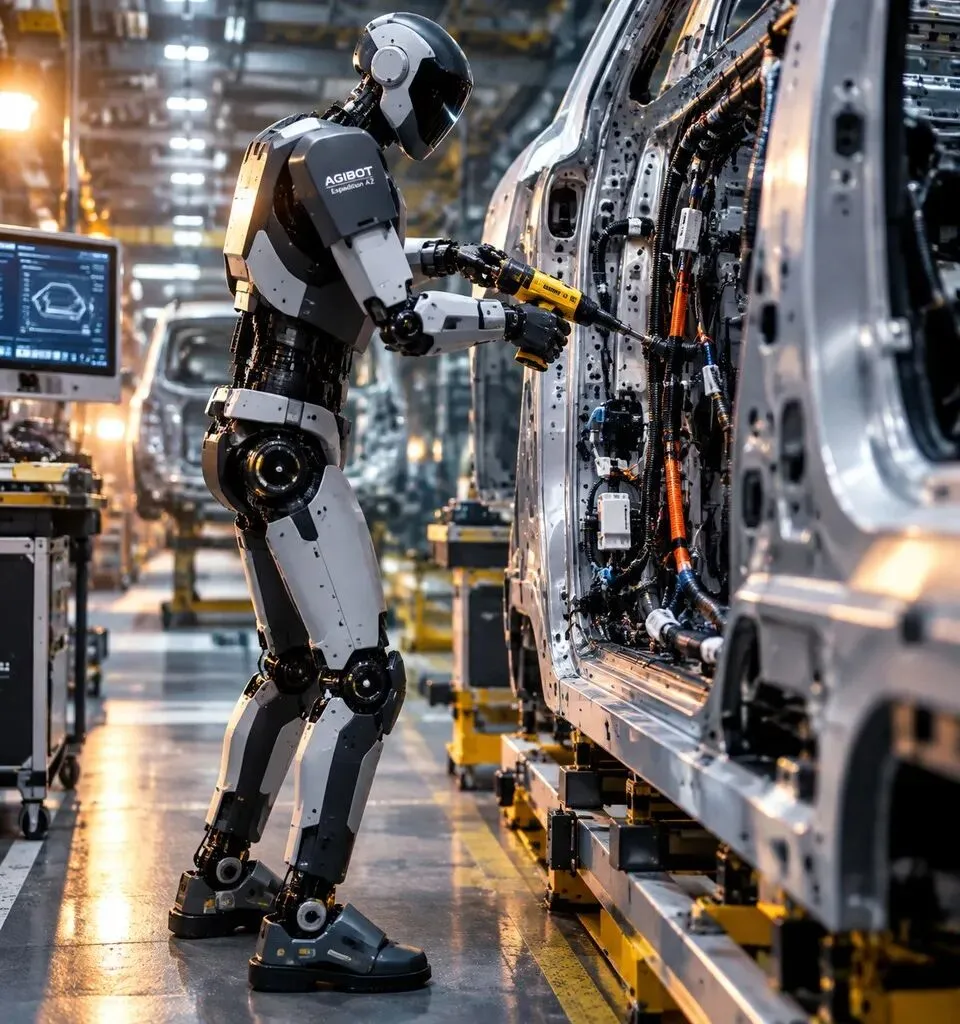
图1:智元机器人远征 A2 在汽车产线工位自主装配实拍 - 黑色哑光机身、高刚性仿生关节与精密工件拿持姿态
过去两年,网络上关于人形机器人的视频充斥着后空翻、跳舞和花哨的演示,但整个工业界最迫切关心的问题始终只有一个:人形机器人到底能不能真刀真枪进厂拧螺丝、插线束,替人类工人干重体力与精密工序?
今天,智元远征 A2 给出了坚实有力的肯定回答。它不再是一个需要遥控操作的科技玩具,而是一个拥有环境感知、自主规划、精密力控的“钢铁数字技工”。
一、工业具身全维升级:远征 A2 核心硬件与算法矩阵
在工业严苛环境下,人形机器人面临防尘防水、大负载刚性、精密力觉以及长时间连续运行的残酷考验:
| 智元远征 A2(工业增强版) | ||||
|---|---|---|---|---|
| 身高与整备质量 | 168 cm / 55 kg(人体工学轻量黄金比例) | |||
| 全身主动自由度 | 40+ DoF(单臂 7 DoF,躯干与颈部多维联动) | |||
| 灵巧手抓握负载 | 双手机械自由度 12+12,单手动态负载 5 kg | |||
| 末端触觉反馈 | 指尖数百个微阵列压电三维触觉感知(0.05N) | |||
| 视觉与感知架构 | 头部 RGB-D 深度相机 + 激光雷达 + 腕部微距眼 | |||
| 大模型端侧算力 | 自研 Work-LLM 具身大模型 / 275 TOPS 算力 | |||
| 关节动力输出 | 自研 PowerFlow 高扭矩密度准双曲面减速关节 |
智元远征 A2 最让人瞩目的硬件飞跃在于其下肢与足端设计:采用仿人双足多连杆弹性储能机构,不仅能在光滑车间环氧地坪上以 1.5 m/s 的时速稳健疾行,还能在遇到地面油污打滑时在 10 毫秒内通过反向力矩补偿避免摔倒。
二、触觉灵巧手的奇迹:从“铁爪子”到“绣花指”
在精密装配领域,机器人的最大瓶颈从来不是算力,而是手指的柔顺性与触觉反馈。
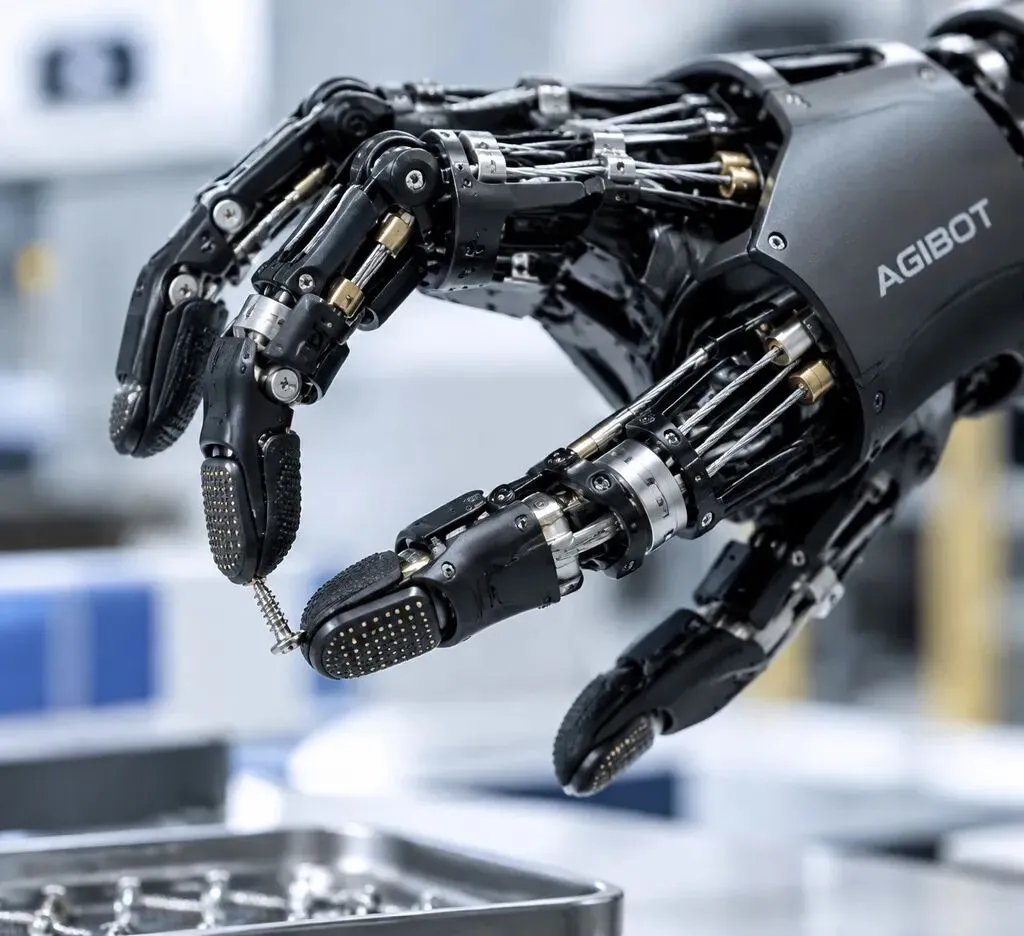
图2:智元远征 A2 自研触觉灵巧手微距工程实拍 - 微型腱绳传动与指尖高密三维触觉柔性感知阵列
1. 指尖高密柔性“电子皮肤”:
- 传统机械夹爪抓取易碎物体时,往往要么握不住滑落、要么用力过猛捏碎。远征 A2 的灵巧手每个指尖嵌入了超过 120 个微阵列三维压力传感器,灵敏度达到不可思议的 0.05 牛顿;
- 它能像人类盲人一样,仅凭触摸就能感知物体的表面粗糙度、材质刚度与滑移倾向;
2. 微型主动拉索腱绳传动(Tendon-driven):
- 驱动电机后置于小臂内部,通过航空级高分子超高分子量聚乙烯腱绳将拉力传递至指骨关节。手指纤细灵活,极大地缩小了体积,使其能够轻松探入狭窄的车身缝隙内操作;
3. 腕部“眼在手上(Eye-in-Hand)”微距自适应校准:
- 双手手腕处各集成了一颗高帧率微距微型景深相机。当手臂伸入车身底部或仪表板暗区时,近景微距眼与指尖触觉形成“视觉-触觉多模态闭环”,即使存在毫秒级的光线剧变,也能分毫不差地找到卡扣和螺孔。
三、总装车间 48 小时极限实操:8 个硬核细节见证钢铁工人
在华东某大型新能源整机厂的总装产线上,AI 局长现场直击了远征 A2 在两个标准工位上的连续高强度实操:
1. 柔性高压线束的毫米级盲插装配
新能源汽车底盘的高压动力电池线束粗硬且弹性极大,一直是传统机械臂无法攻克的“人工专属工位”。远征 A2 左手压住线束柔性段,右手以极巧的指力捏住塑料端子,在无外部精确定位标记的情况下,凭借触觉探寻锁扣,“咔哒”一声完美卡紧到位,全程仅耗时 12 秒。
2. 车身底盘螺栓多轴定扭紧固
拿起重达 2.8 kg 的工业电批。远征 A2 凭借双臂协调与躯干重心配平,将电批对准底盘螺孔,电机输出精确的 15 N·m 扭矩,整个拧紧过程中机械臂的受力震动完全被肩部和肘部的主动阻尼关节吸收化解,未对机身姿态造成任何失衡晃动。
3. Work-LLM 的自然语言泛化理解
车间工位班长对远征 A2 说了一句口语化指令:“把传送带上那个有点掉漆的左后视镜外壳挑出来,放到右边的返工箱里”。远征 A2 头部双目相机扫过传送带,在没有提前录入“掉漆瑕疵样本”的情况下,凭借多模态大模型的视觉常识推理,果断挑出微瑕工件并分类放置。
4. 动态人机混合作业的绝对安全防护
在狭小的装配工位上,工人随时会在机器人身旁穿行。远征 A2 全身布设了电子皮肤与电容式接近传感器,当工人手臂无意碰到机器人后背时,机器人所有关节在 5 毫秒内瞬间泄力切换至零力控重力补偿模式,如同柔软的海绵,彻底杜绝机械碰伤风险。
5. 跨越产线台阶与电缆沟的稳健步态
车间地面经常铺设有临时充气管线、排水电缆沟与微型斜坡。远征 A2 依靠机载激光雷达实时构建地面高程地形图,在迈步过坎时双腿抬腿高度自适应调整,落足触地瞬间力控缓冲,全程如履平地。
6. 双机多智能体协同搬运大工件
在仪表台总成分装区,两台远征 A2 面对面站立,通过车间本地局域 5.5G 专网实现毫秒级力控同步。两台机器人合力稳稳抬起长达 1.6 米、重达 18 kg 的中控总成,在转弯过程中两机的步态自适应同步对齐,展现了极强的群体协同能力。
7. 一体化充电机架与自主热插拔换电
当电量降至 15% 时,远征 A2 自行走向工位旁的换电基站,转过身由机械臂在其背部仓门完成模块化电池组的快速热插拔替换,整个过程用时 45 秒,整机不断电重启,真正实现“7×24 小时不知疲倦连续作业”。
8. 降本奇迹:单台造价击穿至 20 万以内
得益于稚晖君团队对行星减速器、无框力矩电机、编码器与电控板的 100% 全栈自研国产化,远征 A2 将商业化交付成本压低到了前所未有的极致。相比国外竞品动辄上百万元的天价,工业客户在 12~18 个月内即可收回投资成本。
四、具身智能全球竞逐:中美巨头的殊途同归
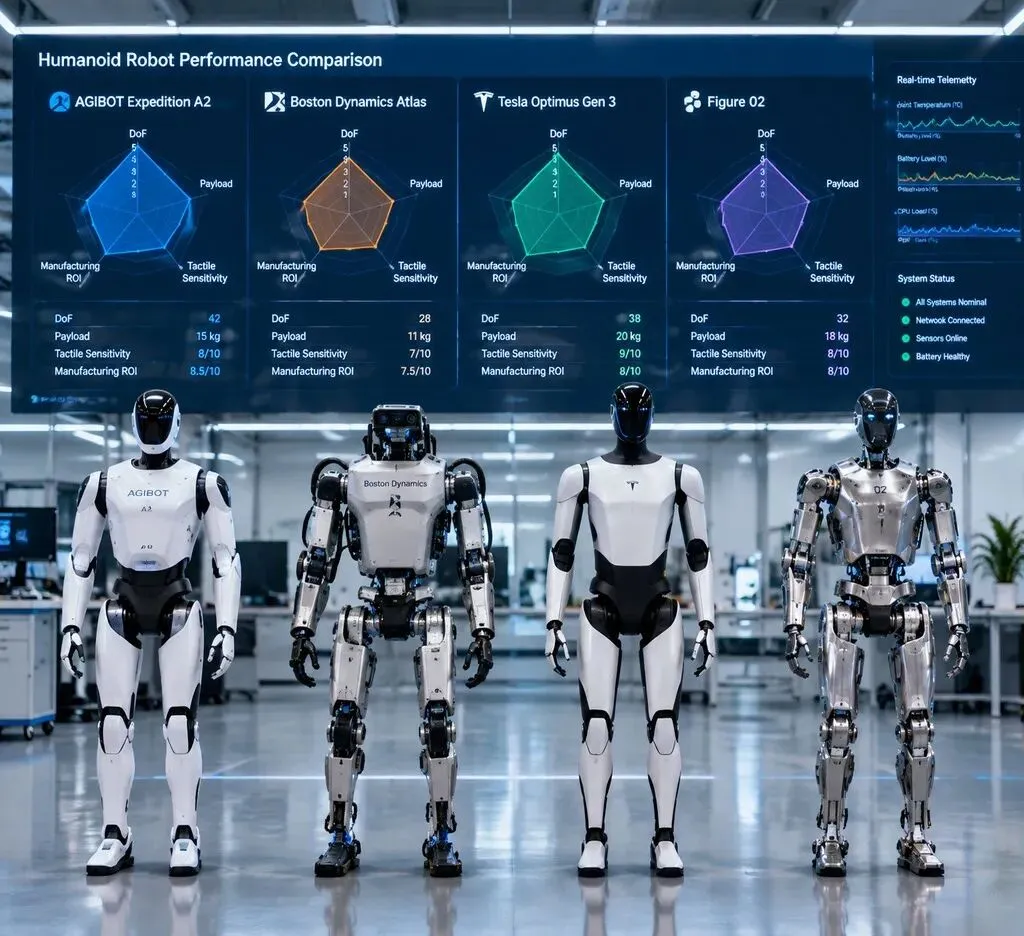
图3:智元远征 A2 与特斯拉 Optimus / 波士顿动力 Atlas / Figure 02 四大顶级具身人形机器人性能与商业落地全维雷达图
1. 从“炫技杂技”走向“真实工厂 ROI”:国外早期的机器人研发重在动力学极限(如跑酷、跳高),而以智元为代表的中国力量从第一天起就锁定汽车工业与 3C 制造的高频刚需工位,以最严苛的投资回报率(ROI)驱动产品迭代;
2. 硬件全产业链的极致速度:从长三角发达的电机、减速器、注塑到珠三角的传感器与精密加工,智元机器人展现出了硅谷难以企及的硬件快速打样和量产迭代速度;
3. 数据飞轮的高速旋转:随着首批数百台远征 A2 进驻各大汽车整车厂,海量的真实工位操作轨迹、触觉感知数据正在源源不断反哺 Work-LLM 大模型,使机器人的技能泛化库呈现指数级进化。
五、冷静客观:工业人形全面普及尚需解决的三大痛点
- 偶发未知长尾情况的泛化鲁棒性
:工业生产追求“六西格玛(99.999%)”的绝对稳定性,当遇到零件严重变形、光线剧烈阴影等极端长尾场景时,端到端大模型仍有小概率做出误判; - 持续高强度磨损下的机械寿命维护
:灵巧手内部的高分子腱绳与微型减速机构在连续执行数百万次开合后,微小机械间隙可能影响重复定位精度,需要高标准的预防性维保机制; - 人机混合产线的标准化管理规范
:当数百台人形机器人与人类工人混编作业时,工伤责任界定、车间安全标准与电磁兼容认证仍需国家级行业协会加快出台标准准则。
六、AI 局长终评与展望
总结一句话:
智元远征 A2 让我们清晰地看到:具身智能正在撕掉科幻的标签,以极其务实而震撼的姿态跨入工业生产的核心命脉。当稚晖君的极客浪漫与中国世界级工业制造能力深层共振,中国人形机器人不仅站稳了全球第一梯队,更吹响了人类工业史上最波澜壮阔的智能替代号角。
触觉感知灵巧手进厂造车,单台成本降至 20 万以内,你认为人形机器人是否会在未来 3 年内彻底重塑现代工业流水线?欢迎在评论区留下你的独到见解!