
乐于分享
好东西不私藏

PDPS Toolkit:仿真插件免费试用,效率提升看得见

PDPS Toolkit:仿真插件免费试用,效率提升看得见
一套 TecnomatiX Process Simulate 插件,覆盖运动学建模、焊点导出、批量操作、轨迹规划全流程

前言

在日常的机器人仿真工作中,你是否遇到过这些痛点:

  • 手工创建气缸/旋转副关节链,步骤繁琐、容易出错?
  • 焊点数据导出到CATIA或Excel,需要逐个手动操作?
  • 批量修改OLP备注、焊接参数,效率低下?
  • 机器人轨迹规划依赖手工示教,碰撞检测费时费力?

PDPS Toolkit 是一套面向 Tecnomatix Process Simulate 的插件集,兼容 2307 / 16.1.2 / 15.1 等多个版本,专为仿真应用工程师打造,包含 多款功能插件,覆盖从运动学建模到轨迹验证的完整工作流。


功能一览

🔧 运动学建模

#
插件
功能
1
快速创建气缸
一键创建滑动副,自动生成 HOME/CLOSE/OPEN 位姿
2
快速创建旋转副
一键创建旋转副,自动生成标准位姿

📊 焊点数据导出

#
插件
功能
3
焊点插枪导出CATIA
球体/CGR批量导出CATIA,支持参考坐标系偏移
4
导出焊点信息到Excel
焊点信息一键导出 .xlsx
5
工艺卡导出到Excel
截图+焊点标注,生成工位工艺卡

🎯 快速选择工具

#
插件
功能
6
选择所有焊点
一键选中全部焊点
7
选择所有过渡点
一键选中全部过渡点
8
选择 SeamMFG
一键选中连续性工艺点(涂胶/连续焊)

🤖 机器人工具

#
插件
功能
9
Tool/Base快速导出
导出机器人控制器全部工具/基坐标系
10
机器人坐标检查
导出离线时检查机器人base0 与 偏差并修正
11
机器人模型库
内嵌Siemens云端模型库,直接浏览下载
12
打开JT后台资源
快速定位JT轻量化模型文件路径

📝 批量操作

#
插件
功能
13
批量OLP备注
焊点批量添加OLP备注字符串
14
焊接参数编辑
批量编辑焊点参数(板厚/焊枪压力/焊接时间等)目前仅用于KUKA
15
快速创建进退枪点
自动生成进枪→焊接→退枪路径框架

🧠 轨迹规划与检查

#
插件
功能
16
机器人轨迹规划
RRT*+APF算法自动生成无碰撞过渡轨迹
17
轨迹点干涉检查
遍历工艺点检测干涉/奇异/软限位

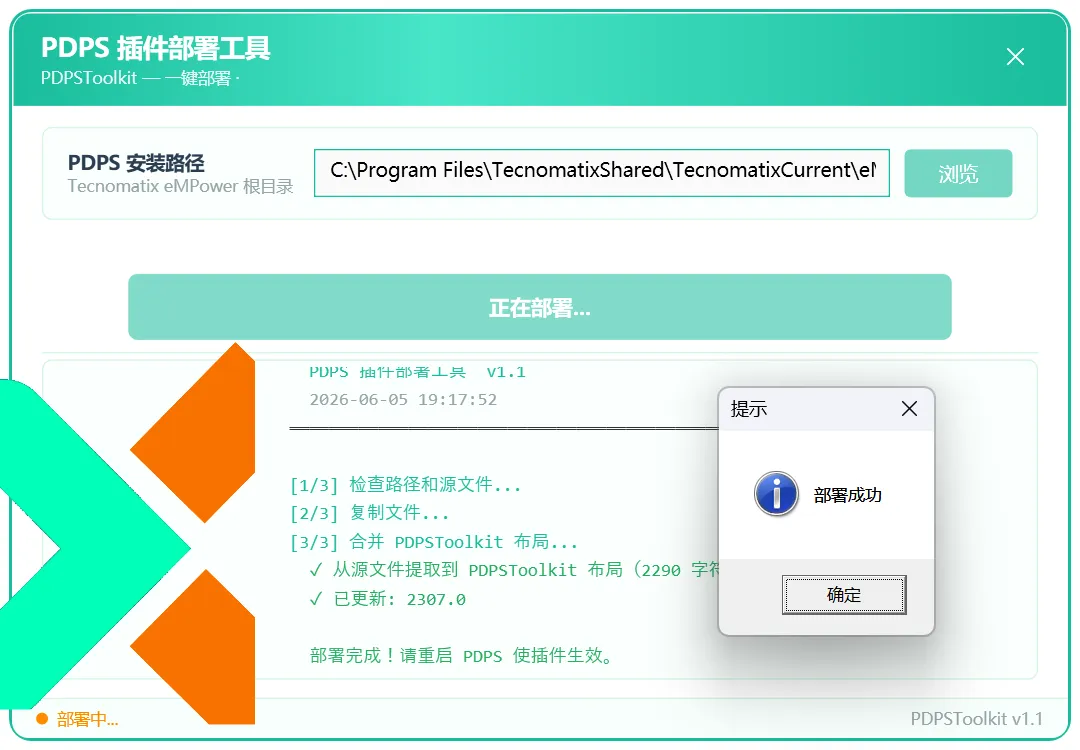
安装与部署

获取方式:公众号对话框点击“下载中心”

以管理员身份运行 PDPS Toolkit.exe 一键部署:

结语

从运动学建模 → 焊点管理 → 批量编辑 → 轨迹规划与验证,PDPS Toolkit 覆盖了仿真工程师的全工作流。多款插件,让效率提升看得见。

兼容版本:PDPS 2307 / 16.1.2 / 15.1 及以上 | 平台:.NET Framework 4.8 / x64

关注公众号加入群聊获取更新消息。欢迎在评论区留言反馈。

相关学习资料