ARTICLE · 1048740
内河航道"水文—通航"运行管控:AI 水位流量预测+碍航物识别构建航道动态管控体系
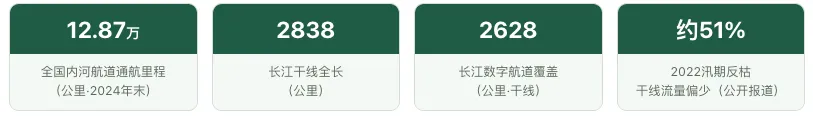
2023年12月,交通运输部发布《关于加快智慧港口和智慧航道建设的意见》,提出到2027年建成一批世界一流的智慧港口和智慧航道,明确要加快内河电子航道图建设、推广长江干线电子航道图、实现支流与干线有效衔接,并在长江干线、西江航运干线等内河高等级航道基本建成智能感知网。这给内河航道的数智化定了方向。从现状看,长江已经走在前面,数字航道已覆盖干线约2628公里、支流高等级航道约2051公里,配套建成航标遥测遥控5400多座、自动水位站162处,长江干线数字航道2019年已实现全线联通运行。
但把航道"看得见",离把航道"管得住"还有距离。2022年长江流域遭遇1961年以来最严重的气象干旱,出现罕见的"主汛期反枯",与近五年同期均值相比,长江干线流量一度偏少约51%、水位平均偏低约4.3米,多处水道达到同期历史最低,长江航道局先后关闭部分江段的海轮航道、累计疏浚量创历史同期最高。那一年最直观的感受是,水情一旦剧变,航道部门要的不只是"现在水位多少",更要知道"未来这几天这个滩还能不能走、能走多深的船"。这恰恰是当前电子航道图答不上来的问题。
关于内河航道的智能感知,小兵在之前的文章里谈过——《AI视觉大模型赋能内河航道智能感知》讲了从水位监测到碍航物识别的感知方案,《AI+电子航道图:从静态发布到动态感知》谈了电子航道图的信息服务升级。这两篇解决的是"看得见、报得出"。今天小兵想往下走一步,谈一个更落地的问题:怎么把水位流量预测、碍航物识别这些感知能力,真正收口到航道的运行管控上,从"静态记录现状"走向"动态预测态势、主动预警、辅助管制"。
需要先说清楚口径。到2024年末,全国内河航道通航里程约12.87万公里,其中等级航道约6.84万公里、占比约53%,三级及以上航道约1.6万公里;长江干线自云南水富至入海口全长约2838公里,已实现5万吨级海轮直达南京、万吨级船舶直达武汉、3000吨级直达重庆、2000吨级直达宜宾。
一为什么静态电子航道图、人工巡查不够用
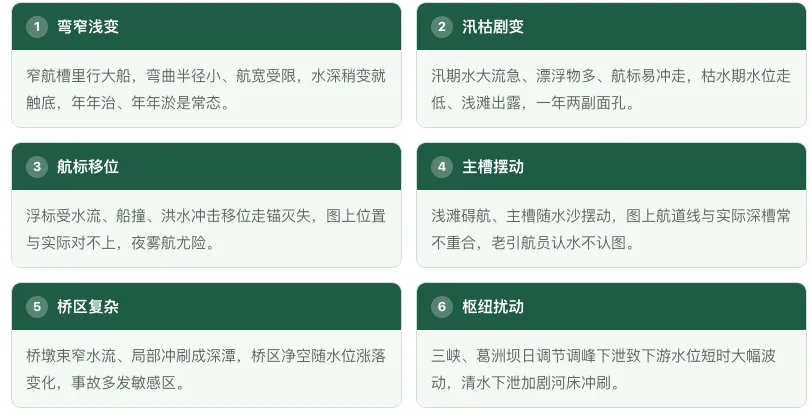
谈技术之前,先把航道运行管控的现实困境摆清楚。航道运行管控可以拆成五个环节——监测、预测、研判、管制、发布,一线的卡点几乎每个环节都有。
这五个环节,分属水文、航道、海事、枢纽多个主体,数据不通、口径不一、责任边界模糊,"测—算—判—管—发"这条链被人为割裂在各自的系统里。航道运行管控的难,还在于内河本身有一批独特约束。
二从"静态发布"到"动态管控",差在哪
现在的电子航道图,本质上还是"电子版的纸图"。航道线、航标、水深注记、碍航物以版本形式更新,多为静态或准静态发布,不是实时态势;水位多是叠个站点数字,不是断面级、不是预测值,看不到两小时后这个滩的可航水深;碍航物、临时管制靠事后人工标注、人工推送,滞后于现场。从"记录现状"到"预测态势、主动预警、动态调控",差距集中在四个方面。
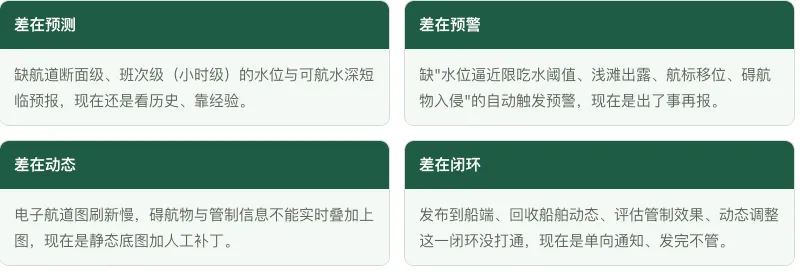
把这四个差距补上,靠的就是后面三章要谈的三件事:把水位流量预测做到断面级、班次级,把碍航物与航道条件感知做到主动、立体,再把预测和感知收口到动态可航水深与管制建议,落到一张动态更新、推得到船的电子航道图上。
三水位流量预测:时序模型加水动力机理的混合做法
水位流量预测是航道运行管控的源头。预测准了,限吃水、封航、过坝调度才有依据。这件事的技术路线,是数据驱动的时序模型加物理机理的水动力模型的混合做法,不是单押一边。
1、时序模型,做多站点、短中期预测
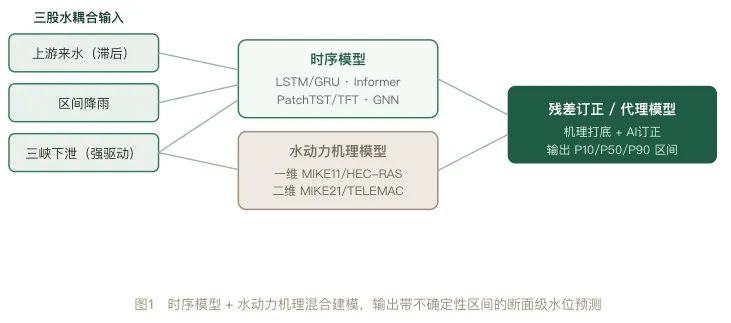
数据驱动这一侧,主力是时序深度学习模型。LSTM、GRU结构简单、对中小流域的径流响应拟合好,工程上最常落地,多用于建模"上游来水到下游站点"的传递关系,做单站点或少量站点的短中期预测;两者的核心差异在于GRU参数量更少、在训练数据有限时过拟合风险低,LSTM则有独立遗忘门与输入门,对长序列水文记忆能力更强,实践中差异不大、按数据量和推理时延要求选即可。要做更长预见期、更多变量的预测,可以上Transformer类的长序列模型,如Informer、PatchTST、TFT,其中Informer用稀疏自注意力机制降低长序列计算量、适合多步同时预测,PatchTST把时序切成局部片段做patch级attention、对流量趋势拟合稳定,TFT自带变量重要性分析和分位数输出、能给出预测区间,水文场景特别有用,三者工程取舍的关键在于:预见期短于二十四小时、数据量充足时LSTM/GRU已够用;预见期超过四十八小时、需要区间输出、或需要解释哪个变量贡献了多少,再上TFT。需要说明,有研究显示这类模型在部分流域、小时级预见期下纳什效率系数NSE可以达到很高水平,但这是研究个案指标,不宜当成行业普遍水平来宣传;工程评估除NSE外还要同时看RMSE与MAE,NSE高但RMSE大、或在峰值段MAE偏高的模型对通航管制来说仍有风险,需要结合实测数据分时段验证。
实操上要做几件事。一是理清数据源,包括水文站逐时水位流量、雨量站降雨、气象数值预报降雨、三峡与葛洲坝的下泄流量调度公报、支流入汇流量、河道断面资料。二是做特征工程,核心是把上游来水、区间降雨、三峡下泄这三股水的滞后特征做对:上游站位按洪水传播时间——即汇流时滞——设成滞后输入特征,不同流量级下的传播时间不同,需要分级标定;区间面雨量和前期累积雨量是土壤含水量的代理特征;枢纽下泄量要单独作为强驱动输入,三峡的调峰下泄在下游宜昌站有数小时的滞后,必须用实测传播时间而非固定常数标定滞后量;季节与水期标志、闸坝调度量也都纳进来。三是处理多站点空间关联,可以按河网拓扑用经验法设上下游滞后,也可以用图神经网络——如GCN、Graph WaveNet——把多个水文站按河网构图、自动学空间权重;Graph WaveNet的核心优势是用自适应邻接矩阵捕获站点间非显式关联,在干支流交汇段比纯时序模型多学到一些传播规律,代价是样本量需求更高、调参更繁琐,中小流域数据不足时慎用。四是分时效配模型,短期零到二十四小时走纯数据驱动模型精度最高,中期一到七天耦合降雨数值预报,七天以上不确定性陡增、要配合机理模型。以长江中游宜昌至城陵矶河段为例,三峡下泄是该段水位的主控变量,预测必须把三峡日下泄计划作为强驱动输入,汉口、螺山等站做多站联合预测。
2、水动力机理模型,给物理一致的底
光靠数据驱动有个问题,外推到没见过的极端工况时容易飘。水动力机理模型正好补这一块。一维水动力模型常用MIKE 11、HEC-RAS这类,求解的是圣维南方程组——质量守恒与动量方程——在沿程断面上算水面线、流量演进;优点是计算速度快、可以覆盖长河段全程,适合作为通航水深预测的骨干框架,对于干流单一河槽段足够;二维模型如MIKE 21、TELEMAC,在分汊、洲滩、河势复杂段求解二维浅水方程,能算出横向的流速分布与水深分布,对于洲滩出露范围、卡口断面流速场、汊道分流比计算比一维更准,但计算量大、通常只做重点水道的精细段计算而非全线铺开。机理和AI怎么结合,有三种常见路子:一是残差订正型,机理模型出物理一致的基线水位流量、AI学机理模型预测值与实测值之间的残差并做订正,这种方式最稳健——机理保了物理可解释、AI弥补了率定误差和边界条件不精确的问题,工程上最常用;二是参数估计型,AI做边界条件或糙率等参数的快速估计、再喂给机理模型,适合动态更新率定参数、解决传统人工率定滞后的问题;三是代理模型型(surrogate model),用机理模型离线生成大量工况样本训练AI替代器,推理时直接用AI替代机理模型做秒级响应,适用于需要实时情景推演或反复迭代的优化调度场景,但要定期用机理模型重新生成样本以防模型漂移。长江航段的水面线推演普遍用一维水动力打底、AI做实测订正,既保物理可解释,又提精度。
3、把不确定性说清楚
通航管制是带责任的决策,预测不能只给一个单值。要给预测区间或分位数:TFT原生支持分位数回归、可以直接输出P10/P50/P90等分位水位,多模型集合取均值和方差是另一种轻量做法,蒙特卡洛dropout在推理时随机丢弃神经元并多次前向传播、用预测分布近似贝叶斯后验——后者适合在已有确定性模型上低成本改造以获取不确定性估计。管制阈值用偏保守的分位,比如取水位预测的下界分位,对安全更稳妥。把预测值、置信区间、历史命中率透明呈现给值班人员,他们才好判断这次该不该采信。
四碍航物与航道感知:视觉加声学加巡查多手段
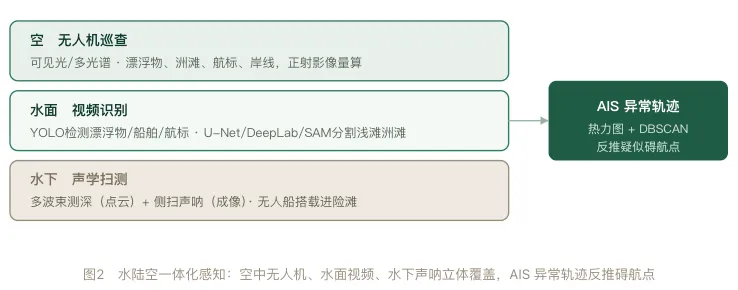
预测解决"水位怎么走",感知解决"航道里有什么、航道条件怎么样"。碍航物识别和航道条件感知,靠的是水面视觉、水下声学、移动巡查再加AIS辅助,多手段配合。
1、水面与岸上目标,靠计算机视觉
水面漂浮物如水葫芦、垃圾带、漂木,过往船舶,航标,这些用YOLO系列目标检测就能实时识别报警,部署在航道沿线视频监控、卡口、桥区摄像头上;YOLO的强项是速度快、可在边缘端实时推理,适合"有没有、在哪里"的检测任务,弱点是对不规则形状的水面浮体边界精度有限。浅滩出露、洲滩边界、水陆分界线这类不规则区域,用语义分割如U-Net、DeepLab、SAM来识别,比检测框更合适——U-Net在小样本、医学图像起家,迁移到无人机正射影像的洲滩分割上效果稳定;DeepLab采用空洞卷积、对大范围语义区域的分割更强;SAM作为基础分割模型可以零样本泛化到新河段,但对水面反光、雾霾低对比场景的鲁棒性仍需结合河道场景的微调或提示工程。目标检测与分割两类方法并不互斥,实际部署常用YOLO先做实时告警、再用分割模型对关键区域做精细边界提取。碍航物识别场景重Recall轻Precision——漏报一个沉船比误报更危险——因此模型选型和阈值调节要优先保Recall,可接受Precision适当降低,用mAP综合评估时需要区分不同类别、重点关注碍航物类别的AP值。航标识别这块,可以用视觉比对航标的实际位置、是否移位、是否灭灯漂失,辅助航标维护。
这方面已有真实落地。据公开报道,长江武汉段以无人机自主巡检、AI视觉识别、无人测量船、水下三维实时成像声呐、多波束测深、数字孪生构建了一张水陆空一体化的智能感知网,示范段里原来需要三小时的巡查现在约二十分钟就能完成,航标维护从"每月见面"变成实时监控、异常处置准确率达到99%以上、平均恢复时长从约五小时缩短到约两小时。这些是示范段的公开数据,能说明方向,但还不宜直接套到全线。
2、水下碍航物,靠声学扫测
水面看得见,水下看不见,得靠声呐。多波束测深系统做全覆盖测水深,发现浅包、淤积、孤石,直接产出高密度水深点云,每条测线多达数百个测深点、密度远超单波束,这是动态可航水深的数据底座;水深点云经过滤波、抽稀、网格化之后生成高精度水下地形模型,是沿程可航水深逐断面计算的直接数据源。侧扫声呐做成像式扫测、识别沉船、沉物、抛石等碍航物轮廓,产出的是声学图像而非直接水深,和多波束配合用——多波束给精确深度定位、侧扫给碍航物形态成像,一个测深、一个成像互补;浅地层剖面仪探测淤积层厚度和掩埋物,辅助判断回淤趋势。在长江浊水、近零能见度的条件下,三维实时成像声呐还能做水下成像与识别,用于救援和碍航物探测。
3、移动巡查平台,把人替下来
无人船挂载多波束或侧扫声呐,做定线水下扫测和浅区巡测,替代人工测船进险滩;无人机挂可见光或多光谱,做水面漂浮物、洲滩出露、航标、岸线巡查,正射影像还能量算洲滩面积变化。据公开报道,无人测量船吃水浅,能进传统快艇进不去的浅水区,测量效率比传统方式有明显提升。
4、AIS异常轨迹,反推碍航点
还有一招是用AIS轨迹反推。船舶集体绕行、异常减速、偏离习惯航路、在同一点位频繁急转,往往指向一个还没上图的新碍航点或浅区。工程实现上,先对全河段AIS历史轨迹做核密度估计或生成轨迹热力图,圈出航迹密度异常降低或绕行偏离的区域,再用DBSCAN等基于密度的聚类算法对异常轨迹点做聚类——DBSCAN不需要预设簇数量、对任意形状的轨迹聚类友好、能自动标出离群噪声点,比K-means更适合轨迹异常检测;聚类结果对应的地理坐标就是疑似碍航位置,引导现场或无人船重点扫测复核,效率远高于盲扫全河段。以长江下游某浅滩为例,先由AIS绕行热区圈定疑似浅包、再派无人船多波束复核,效率远高于盲扫。
五航道动态管控:从感知到管制建议
预测和感知都到位了,最后一步是把它们收口到管控上,生成可航水深、生成管制建议,落到一张动态的电子航道图。
1、动态可航水深,是核心计算
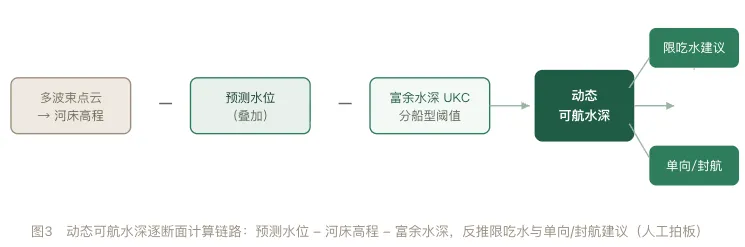
动态可航水深的计算链路是:最新多波束水深点云经网格化得到河床高程,叠加实测或预测水位,逐断面求水面高程减河床高程得到毛水深,再减去UKC(Under Keel Clearance,富余水深)即得可用航行水深。UKC不是固定常数,工程上要按船型、满载排水量、航速、流速、波浪等级、河床底质分别设定最小阈值——高速重载船在流速大的卡口断面所需UKC远高于低速轻载船在平静河段,底质为硬岩的也比软泥底要求更严;当预测水位对应的逐断面可航水深减去船舶吃水小于该船型对应的最小UKC阈值时,触发预警。沿航道中线逐断面算出全程可航水深包络后,最浅的控制断面就是全程的通行限制基准,是限吃水建议的计算依据。在此基础上,用分割出的水域边界叠加满足最小可航水深的横向范围,可以进一步算出当前实际可用的航宽、识别出双向通行是否受限的卡口断面。
2、管制建议,靠规则加阈值生成,人来拍板
有了动态可航水深,管制建议就能往外推。限吃水建议,由全程最浅的控制断面的可航水深反推允许的最大吃水,随水位预测滚动更新,比如未来四十八小时某站水位降到某值、建议过某浅滩船舶吃水不超过某米。单向通航与会让建议,在卡口断面可航宽度不足双向时触发,配上下行时段编排。封航或限航建议,在可航水深跌破底线、或碍航物未清除时给出。这里要强调,AI出的是可航水深、富余水深、管制建议,最终的管制决策由海事和航道管理人员拍板,系统只做建议和预警,不替人做决定。
3、数字孪生与动态电子航道图,是落地的载体
把这些都装到一个航道数字孪生里,在三维河道模型上叠加实时水位、机理模型算出的流场、多波束的最新水深、AIS的船舶、视觉和声呐发现的碍航物,就能做可视化推演,也能做情景预演——"假如三峡明天减小下泄、水位降至某高程"这类调度情景,可以通过代理模型或快速一维水动力模型实时推算下游各控制断面的可航水深响应,供值班人员提前研判、而不是等水位真正降下来才被动应对。据公开报道,长江干线已有海事数字孪生平台,对辖区岸线、水流等环境因素做仿真模拟,部分航段还完成了数字孪生化重建。再往外,是动态电子航道图。要把传统的定期发布静态图,升级成动态感知加实时推送,可航水深、临时碍航、航标变更、限吃水信息实时叠加并推送到船端。工程实现上,动态可航水深图层作为独立的矢量服务接入已有电子航道图平台,按时效分层——实测水深层、短临预测层、管制建议层各自有刷新周期,避免全量更新带来的推送延迟;临时碍航预警图层采用事件驱动推送,触发即推,不等下一个定时刷新周期;船端接收则依托长江电子航道图已有的微信小程序、公众号、APP、船载终端这种一站多端服务通道下发,弱网区配差分压缩包或离线缓存底图加增量更新策略,做到船岸一张图,而不是另起炉灶建新系统。
六几个务实判断
技术路线谈完,最后小兵给几个务实判断,都是这类项目里容易被忽视、却往往决定成败的地方。
其一,被高估的是算法和模型的精度,被低估的是水文数据本身的质量与密度。大家都盯着预测模型多精准,真相是断面级实测数据稀、率定曲线漂、传感器漂移失修,垃圾进、垃圾出。没有断面级、高频、可信的水文与水深底数,再好的模型也是空中楼阁。先把数据网补上,再谈智能预测。
其二,被低估的是水文、航道、海事、枢纽四方的数据壁垒,这才是真正的拦路虎。水文数据在水利口、航道维护在交通口、交通组织在海事口、调度计划在枢纽业主手里,技术早就能做,卡在数据不通、口径不一、责任不愿担。打通跨部门数据共享机制,比上任何一套系统都重要,也都更难。
其三,被高估的是自动识别碍航物的成熟度,被低估的是识别完之后谁去处置、责任怎么算。识别出疑似碍航物只是第一步,误报率高、复核成本大,真正的难点在处置闭环——谁核实、谁打捞、谁出钱、漏识别了谁担责。没有责任和处置机制托底,识别就是一堆告警噪音。
其四,被高估的是一张图管全网,被低估的是基层一线的可用性。漂亮的大屏态势图是给领导看的,真正决定安全的,是船长手机上那条通告收没收到、引航员认不认这个深槽。基层弱网、老船户不会用APP、口径多头,到船到位率才是落地的真指标,不是大屏好不好看。
其五,被低估的是预测精度与管制责任的强绑定。通航管制是带责任的行政决策,报了能过却搁浅、或保守封航却误了航期,都要担责,所以基层天生倾向宁可保守封航。AI想替决策,必须先解决预测错了谁负责的问题,在权责机制理顺之前,AI只能是辅助参谋,不能是决策替身。这也是航道数智化在基层叫好不叫座的根本原因。
七小兵总结
综上所述,内河航道的水文通航运行管控,要从"看得见"走到"管得住",核心是补上预测、预警、动态、闭环四个差距:用时序模型加水动力机理的混合做法,把水位流量预测做到断面级、班次级,并把不确定性说清楚;用视觉、声学、巡查、AIS多手段,把碍航物和航道条件感知做到主动、立体;再把预测和感知收口到动态可航水深与管制建议,依托长江电子航道图这类已有系统做动态推送、船岸一张图。这中间,技术只是一半,水文数据底座、四方数据共享、处置闭环、权责机制是另一半,甚至是更难的一半。未来,随着智慧航道建设的推进和数字航道的不断完善,内河航道管控会从"人工巡查、经验研判"逐步走向"动态预测、主动预警、人机协同"的新格局。小兵认为,这条路要走稳,关键不在追最炫的模型,而在把数据网补密、把部门墙拆通、把决策权始终留在人手里。
关于畅快运科科技
畅快运科科技专注于港航物流与大宗领域的数字化转型和智能化升级,致力于通过AI、数字孪生、物联网等前沿技术,为港航物流企业提供一站式智能物流解决方案,助力行业高质量发展。
作者团队介绍
本文由畅快运科&物流小兵说资深物流行业分析师团队与AI技术分析师团队联合完成,结合了传统行业分析方法与先进的人工智能技术,力求为读者提供最前沿、最准确的行业洞察。
📧 联系我们:微信 Xiaobing_56
本文仅供参考,不构成投资建议。转载请注明出处。