ARTICLE · 1076120
机器人开源:软件框架 + 整机硬件开源项目
机器人开源:软件框架 + 整机硬件开源项目
https://github.com/pollen-robotics/reachy-sdk
机器人开源:软件框架 + 整机硬件开源项目
机器人开源分为软件开源(操作系统、仿真、控制算法)和整机开源(机械图纸、BOM、固件、上位机代码)两大类。
一、核心开源软件栈
- ROS / ROS2(Robot Operating System)
机器人最主流开源框架,Open Robotics维护,提供硬件抽象、驱动、话题通信、可视化、导航、MoveIt运动规划;搭配Gazebo仿真器。适用于移动机器人、机械臂、人形机器人开发。 官网:https://docs.ros.org/en/humble/ GitHub:https://github.com/ros2 ROS Index(包检索):https://index.ros.org/ - MoveIt2
机械臂运动规划、碰撞检测、抓取操作开源库,ROS2生态标配。 文档:https://moveit.picknik.ai/ 仓库:https://github.com/ros-planning/moveit2 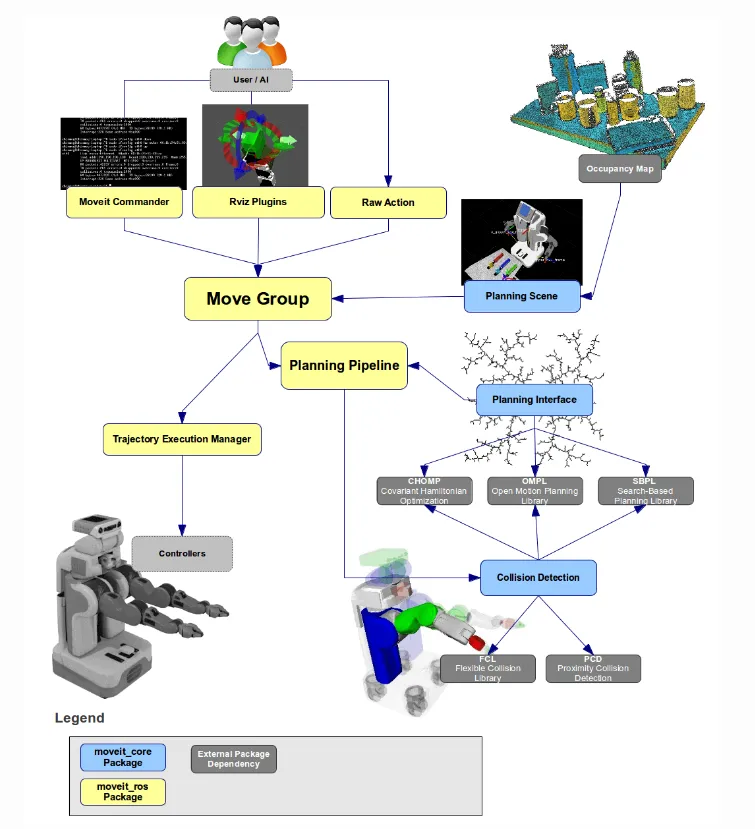
- rsl_rl + legged_gym
四足/人形机器人强化学习步态仿真框架,大量开源足式机器人都基于这套做训练。 rsl_rl:https://github.com/leggedrobotics/rsl_rl legged_gym:https://github.com/leggedrobotics/legged_gym
- Isaac Sim(NVIDIA)
物理仿真环境,开源SDK,适合具身智能、机器人强化学习。 官网:https://developer.nvidia.com/isaac-sim GitHub:https://github.com/NVIDIA-Omniverse - Open-RMF
多机器人调度中间件,多台AGV/AMR协同调度开源框架。
https://github.com/open-rmf/rmf
二、国内开源整机项目(硬件图纸+代码全开放)
- OpenLoong 青龙人形机器人
(开放原子基金会孵化) 开源内容:机械图纸、BOM、底层控制代码、全身动力学包、真机数据集 版本:青龙公版机、青龙Mini、NanoLoong教具人形 定位:国内全栈开源人形机器人,面向具身智能研究 - RW-02OP 重载轮足机器人
1.1m高,21kg自重,负载10kg;全套三维模型、BOM、底层源码、ROS包、仿真框架开源 RW-02OP 轮足:目前主要在国内社区发布,暂无独立 github 主仓库,资料在人形机器人创新中心官网分发 - Alexbot
低成本双足人形,全套机械结构、硬件原理图、固件、上位机软件开源,可动态行走
三、海外经典开源机器人平台
- TurtleBot4
ROS官方轮式移动机器人教学平台,ROS2原生支持,激光雷达+深度相机,入门首选 文档:https://turtlebot.github.io/turtlebot4-user-manual/仓库:https://github.com/turtlebot/turtlebot4turtlebot....
- Poppy Humanoid
开源人形机器人,3D打印结构,伺服驱动,适合教学 GitHub:https://github.com/poppy-project - NASA Open Source Rover
火星车复刻,6轮摇臂,Apache2.0协议,机械+代码开源 https://github.com/nasa/Open-Source-Rover
- Crazyflie
微型开源四轴无人机,嵌入式飞控完全开源 官网:https://www.bitcraze.io/ 固件仓库:https://github.com/bitcraze/crazyflie-firmware 
- Reachy
Pollen Robotics开源双臂人形机器人,支持遥操作、机械臂操作研究
四、按机器人形态快速选型
五、开源协议注意
Apache2.0:可商用,修改后不需要开源衍生作品(推荐) MIT:宽松协议,几乎无限制 GPL:修改并分发整机/软件时,衍生代码必须开源 CERN OHL:开源硬件协议,机械图纸、PCB开源