ARTICLE · 1245240
一只机器鸭火了:AI进课堂的分水岭,不在工具在目的
如果你在2026年10月的GTC Berlin keynote上看到黄仁勋对着四只摇摇晃晃的小鸭子说“坐下”“站起来”“该睡午觉了”,那不是暖场花絮,而是整场演讲的收尾落点。
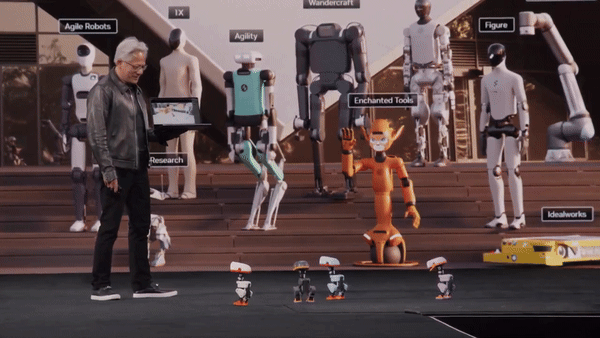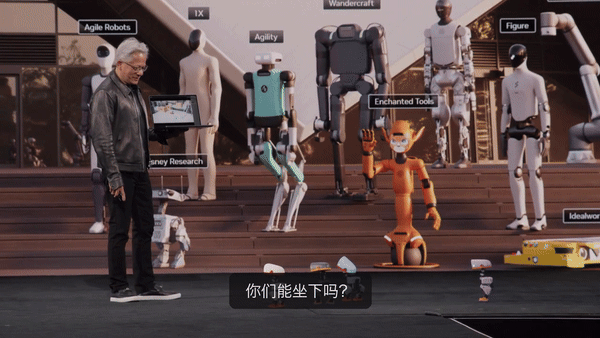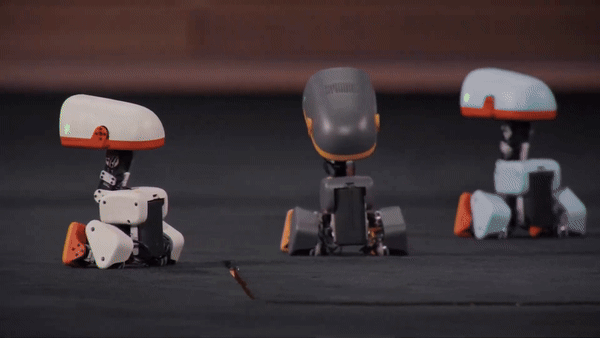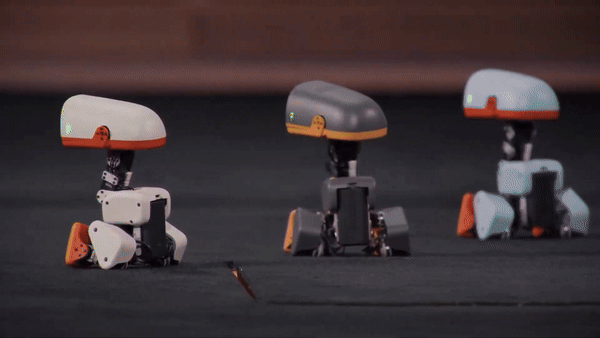
这些鸭子叫Microduck,来自Hugging Face旗下Pollen Robotics,售价399美元,身高25厘米,体重不到800克。让它们在舞台上完成那些动作的,不是预先写好的动作脚本,而是在仿真环境里通过强化学习训练出来、再部署到真机上的AI策略。
“能教”的机器人VS“能被教”的机器人
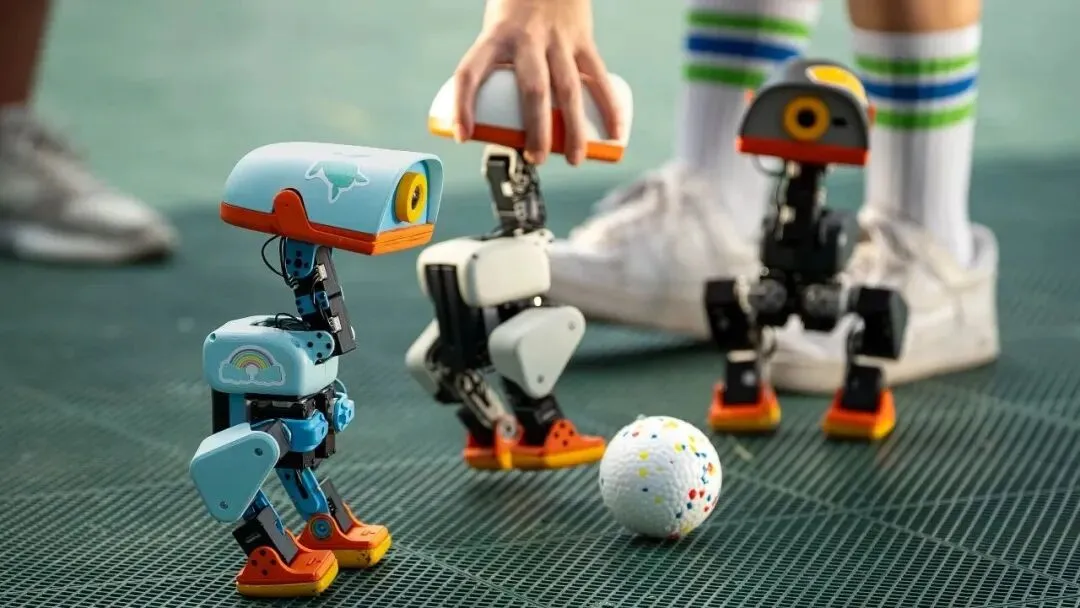
市面上绝大多数教育机器人属于“能教”的类型:学生写程序,它执行。前进三秒、左转九十度、亮灯鸣叫——行为的上限由代码的明确程度决定。Microduck的定位完全不同。它的行走、站立、抓取、跌倒恢复,出厂动作本身就是强化学习训练出来的策略,而不是工程师手写的动作序列。
它的SDK、MuJoCo仿真环境和整套强化学习训练栈以Apache-2.0开源,训练好的策略可以导出ONNX部署回真机。这意味着学生面对的不再是一个“等待被编程的执行器”,而是一个 “等待被训练的物理智能体” 。

这个区别在教学上不是措辞上的,而是结构性的。教一台“能教”的机器人,核心活动是写指令;教一台“能被教”的机器人,核心活动是设计奖励、在仿真中训练、观察策略如何从随机试错中涌现。
学生可以沿着同一条路径,在课堂时间尺度内完成“提出假设—训练策略—看到鸭子摔了—调整奖励或域随机化—再试一次”的闭环。失败是物理的、即时的、不可辩解的,这是任何纯软件AI课程都无法复制的认知体验。
不同学段,可以拆出不同的“教学切片”
“能被教”的属性给了Microduck一个罕见的教育弹性:同一台硬件,可以在完全不同的认知深度上使用。小学阶段可以做“观察者”,初中阶段做“设计者”,高中阶段做“训练者”——不是把同一套内容降维或升维,而是每个学段只触碰这条技术链条上该学段够得着的那一环。
小学阶段:先看见“试错”本身
这个学段的核心认知目标可以压缩成两个直觉。第一,机器的本事可以是“试”出来的,不是人把每一步都写好的。第二,试错会有反复——曲线不是直线上升的,鸭子会摔倒,会犹豫,会突然退步,然后才慢慢好起来。
初中阶段:开始决定“什么算好”
初中阶段政策允许学生在教师引导下“适度探索生成内容的逻辑性”。对应到Microduck,这个学段可以开始触碰训练链条上最关键、也最容易被低估的一环:奖励设计。即学生必须提出假设、改一版描述、重新跑一轮、对比结果,要求学生把“我想要什么”翻译成“机器可以测量什么”。
高中阶段:进入真正的训练栈
在训练的过程中,经常会遇到的现象是:仿真里走得好好的鸭子,一到真机上就摔了。
高中学段的核心认知目标,也可以压缩成两个直觉。第一,仿真里的成功不等于真实世界的成功——模型再漂亮,也得拿到现实里验一验。第二,修正这个落差的过程,才是真正学到东西的地方——不是把鸭子训会就结束了,而是要知道它为什么在真机上不行,并且有能力把它改到行。
未来教育最值得警惕的分野:
我们利用AI要达成什么目的?

Microduck本身不构成教育答案。它是一面镜子,照出的是使用者把AI放在什么位置上。
当一台399美元的机器已经可以在一个下午里让学生亲手训练一个物理智能体时,我们的课程里还有多少时间花在了那些AI可以替、也不该替的事情上。
如果答案仍然是“大部分时间在教学生执行那些已经被工具替代的确定性操作”,那Microduck就只是一只更聪明的鸭子;如果答案转向“把时间还给设计奖励、判断偏差、面对真机失败并承担修正责任”,它才可能成为那根撬动课程重心迁移的杠杆。