ARTICLE · 1309448
软件无线电(SoapySDR、UHD 与 GNU Radio):三层技术栈的定位、能力与选型对比
核心问题:三者各管哪一层、什么项目该用哪一层、多包一层要付什么代价。 •分工是分层:UHD 是 USRP 的硬件驱动与主机 API,SoapySDR 是跨厂商抽象层,GNU Radio 是可组合的 DSP 运行时;UHD 与 SoapySDR 才是同一层的候选,GNU Radio 与它们不构成竞争。 •选型看约束:要 RFNoC、定时命令、多设备相位相干就用 UHD;要一套代码兼容多厂商与低成本设备就用 SoapySDR;要快速搭链、复用算法块就用 GNU Radio,再接 gr-uhd 或 gr-soapy。 •代价是能力交集:每跨一次抽象,厂商特有功能只能以接口交集或 settings 字符串传递;USRP 经 SoapyUHD 进 Soapy 生态时,这一损失最明显。 |
1. 三层分工:谁管硬件、谁管统一、谁管算法
UHD 与 SoapySDR 都承担“把硬件变成可用采样流”这一职责,但治理范围不同。UHD 由 Ettus Research(NI 旗下)维护,只服务 USRP 家族,因此可以把 FPGA 镜像下载、RFNoC 图、共用时钟与定时命令、出厂校准数据全部写进同一套 API,代价是与硬件强绑定。SoapySDR 由 Pothosware 社区维护、采用 BSL-1.0 许可,把每类设备做成可插拔模块(soapysdr-module-*),核心只承诺各家能力的交集,因此一套代码可以枚举并驱动数十种设备,代价是厂商特有功能只能退化为settings 字典。
GNU Radio 在两者之上,它不接触寄存器,提供的是流图、调度器、缓冲区、流标签与消息端口;对硬件的访问完全委托,gr-uhd调UHD,gr-soapy调SoapySDR。自3.10 起gr-soapy 已是内置模块,并在后续版本补齐了与UHD 源一致的时间、频率、速率标签[1],早期的 gr-osmosdr 由此退为历史方案。
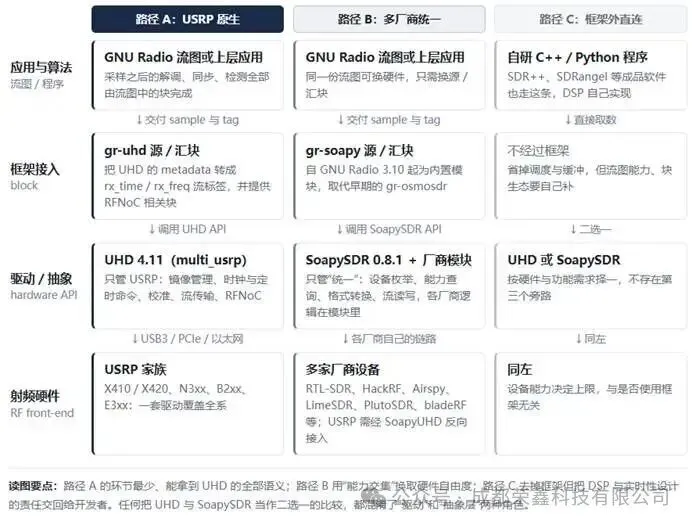
读图可以得到一个直接结论:“选 SoapySDR 还是选 UHD”在多数 GNU Radio 项目里是伪命题——只要用 GNU Radio 接 USRP,两者就同时在场,UHD 在底层。真正需要决定的是三件事:硬件是否限定为 USRP、是否需要 UHD 独有的语义(定时命令、RFNoC、相位相干)、是否要求同一份业务代码适配多厂商设备。
2. 能力边界:深度、广度与可组合性各自换来了什么
三个组件各自换取一种不同的资源:UHD 换对单一硬件的控制深度,SoapySDR 换跨硬件的覆盖广度,GNU Radio 换算法层的可组合性。选型不是在其中挑一个“更好”的,而是按项目约束分配权重。
维度 | UHD | SoapySDR | GNU Radio |
角色定位 | USRP 的硬件驱动与主机侧 API | 跨厂商设备抽象层,不做 DSP | DSP 流图框架与运行时 |
覆盖硬件 | 仅 USRP 全系:X410/X420、N3xx、B2xx、E3xx,一套驱动通吃 | 经厂商模块支持数十种设备;USRP 需经 SoapyUHD 反向接入 | 取决于接入块:gr-uhd、gr-soapy 或第三方 OOT 模块 |
编程接口 | C++ multi_usrp、C API、Python 绑定;以设备对象为中心 | C API+C++ 封装+Python 绑定;设备按 driver 键插件加载 | C++ 块+Python 流图,GRC 图形化搭建;以数据流为中心 |
时间与同步 | 强:共用 10 MHz/PPS、定时命令、多设备相位相干、GPSDO | 弱到中:时间戳与定时能力由模块实现,跨厂商不一致 | 不控制硬件:仅把时间信息以流标签向下游传递 |
FPGA 与卸载 | 完整 RFNoC:自定义 block、图像构建工具链、主机侧图描述 | 无此概念,只能依赖厂商模块的私有扩展 | 无;仅能消费 gr-uhd 暴露的 RFNoC 能力 |
远程与分布式 | 设备本身可走网络,主机侧无远程抽象 | SoapyRemote 可在网络两端透明使用设备 | 可用 ZMQ 块跨主机搬运采样流 |
性能特征 | 直通路径,开销最低,可贴近设备与链路极限 | 多一次能力协商与格式归一;对中低速设备不构成瓶颈 | 块间缓冲带来延迟,吞吐取决于块实现与 CPU |
维护状态(2026-11) | 4.11.0.0,2026-09 发布[2] | 0.8.1(2021)保持稳定,迭代缓慢 | 3.10.12 为稳定主线;4.0.0 RC3 于 2026-10 发布[3],尚未 GA |
UHD 的“深度”可以具体化为四项只有它原生提供的语义:一是 tune_request_t 把 RF 与 DSP 本振分开指定,便于处理中频规划与镜像抑制;二是 set_command_time 让收发在指定时刻生效,配合外部 10 MHz 与 PPS 可让多台设备达到相位相干,这是雷达、测向与多通道阵列的硬需求;三是 rx_metadata 携带首样点时间戳、溢出与错误码,使丢包可被定位而不是被静默吞掉;四是RFNoC 允许把FFT、FIR等处理下推到FPGA。这四项在Soapy 层都只能近似表达或直接缺失。
SoapySDR 的“广度”建立在“能力查询+设置”模型上:调用方先 getSampleRateRange、getFrequencyRange、getGainRange、getStreamMTU、getNativeStreamFormat 逐项探测,再决定参数,设备差异由模块吸收。代价分两层:API只表达交集,模块特有功能必须经writeSetting 传字符串键值,失去类型检查与文档;模块质量参差,同一段代码在不同驱动上可能表现不同,例如时间戳缺失、增益级命名不一致、MTU与批量行为不同。
GNU Radio 的价值不在性能而在复用:流图把采样、滤波、同步、解调、译码串成可替换的组合,社区块与 OOT 模块覆盖大量协议,GRC 让非程序员也能搭出链路。代价写在调度模型里——块间缓冲区引入与块粒度成正比的延迟,块内是否走VOLK 向量化决定CPU 占用,实时性靠缩短缓冲与提高线程优先级硬撑,框架本身不提供硬实时保证。
3. 从采样到应用:多一层封装到底加了什么
把三条路径摊到环节层面,能看清“封装”发生在哪里、代价落在何处。下图中同一段接收链在路径 A 与 B 的软件环节数接近,差别集中在两次“映射点”。
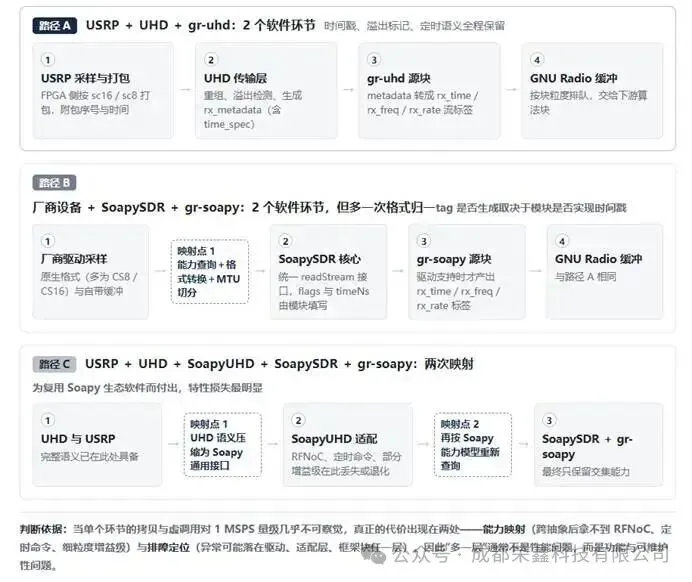
由此得出一个可操作的判断:路径 A 与 B 的环节数量差异不足以成为选型理由,真正会改变结果的是三种情况——需要定时命令与相位相干时,Soapy 层无法等价表达;需要 RFNoC 下推时,Soapy 没有对应概念;出现异常时需要定位到具体层时,层级越多定位成本越高。因此“多一层”通常不是性能问题,而是功能完整性与可维护性问题。
吞吐上限的位置也不同。路径 A 的上限由设备与主机链路决定,例如 X410 走 10/100 GbE、B210 走 USB 3.0,UHD 传输层本身留有充足余量;路径 B 的上限取决于厂商模块是否支持批量传输与零拷贝,低端设备(如 RTL-SDR 约 2.4 MSPS 的稳定采样率)本身就构成天花板;GNU Radio 侧的瓶颈通常出现在具体块实现与主机 CPU,而不是驱动。这一结论的边界是:本文未做实测吞吐与延迟,属机制层面的推断,具体数值须以目标硬件实测为准。
4. 按场景选型:七种常见需求对应的组合
典型场景 | 推荐组合 | 判断理由 | 主要风险 |
单台 USRP 高速采集与 IQ 记录 | UHD+(gr-uhd) | 直通路径,时间戳与溢出可见,便于验证记录完整性 | 与 USRP 强绑定,换硬件需重写接入层 |
多通道相位相干阵列/雷达收发 | UHD+共用时钟与 PPS+定时命令 | 只有 UHD 提供确定性的收发时刻与通道间相位关系 | 依赖外部时钟分配与校准流程,工程量大 |
教学、协议栈与算法快速验证 | GNU Radio+gr-uhd 或 gr-soapy | 流图与块生态把同步、解调、译码现成复用 | 缓冲延迟与实时性需自行调参 |
一套软件兼容多种低成本设备 | SoapySDR+(gr-soapy) | 插件式枚举,业务代码不感知厂商差异 | 能力取交集,模块质量参差 |
保留 USRP 但接入 Soapy 生态软件 | SoapyUHD+SoapySDR | 复用 SDR++、SDRangel 一类前端而不换硬件 | 特性损失,两层排障 |
远程或分布式接收 | SoapyRemote 或 GNU Radio ZMQ | 无需在本机安装驱动即可取流 | 网络抖动放大时间误差 |
无 GUI 的嵌入式/生产部署 | UHD 或 SoapySDR 的 C API | 依赖少、启动路径可控,便于固化 | DSP 与实时调度需自行实现 |
两个反向情形需要先说清。其一,若需求是毫秒级闭环控制或确定性硬实时,三者都不保证——GNU Radio 的调度与通用操作系统的调度抖动会直接破坏时序,只能把关键回路放进FPGA 或实时内核。其二,若硬件已经限定为USRP,再引入Soapy 层只会损失能力,除非确实需要复用只认Soapy 的既有软件。
5. 代码级差异:三段最小接收程序暴露的心智模型
UHD 的调用链围绕“设备—时钟—调谐—流—元数据”组织,设备句柄先建立,参数设置是过程调用,接收结果与元数据一起返回。这种模型适合逐个控制硬件细节,代码量也相应更大。
cpp UHD:设备→调谐→流→带元数据接收#include <uhd/usrp/multi_usrp.hpp> auto usrp = uhd::usrp::multi_usrp::make("type=b200"); usrp->set_rx_rate(1e6); uhd::tune_request_t req(915e6);// RF 与 DSP 本振分开计算 usrp->set_rx_freq(req); usrp->set_rx_gain(30); auto st = usrp->get_rx_stream(uhd::stream_args_t("fc32", "sc16")); uhd::stream_cmd_t cmd(uhd::stream_cmd_t::STREAM_MODE_START_CONTINUOUS); cmd.stream_now = true; st->issue_stream_cmd(cmd); std::vector<std::complex<float>> buff(st->get_max_num_samps()); uhd::rx_metadata_t md; size_t n = st->recv(buff, buff.size(), md, 1.0); // md.time_spec 给出首样点时间戳,md.error_code 标记溢出与丢包 |
SoapySDR 的调用链围绕“枚举—协商—流”组织:先用 driver 键选中模块,再逐项设置通用参数,接收接口统一为 readStream,时间与标志通过引用参数带回。它不承诺能力一定存在,因此工程上必须把“探测—降级”写成常态分支。
cpp SoapySDR:枚举→参数→统一流接口#include <SoapySDR/Device.hpp> SoapySDR::Kwargs args{{"driver", "rtlsdr"}}; auto dev = SoapySDR::Device::make(args);// 设备由模块插件提供 dev->setSampleRate(SOAPY_SDR_RX, 0, 1e6); dev->setFrequency(SOAPY_SDR_RX, 0, 915e6); dev->setGain(SOAPY_SDR_RX, 0, 30); auto st = dev->setupStream(SOAPY_SDR_RX, "CF32");// 核心负责格式归一 dev->activateStream(st); std::vector<std::complex<float>> buff(8192); int flags = 0; long long timeNs = 0; size_t n = dev->readStream(st, buff.data(), buff.size(), flags, timeNs, 1e6); // timeNs 是否有效取决于模块实现,不能假定它一定被填写 |
GNU Radio 则把硬件降格为流图的起点:参数变成块的属性,时间与频率变成流标签,开发者关心的是 connect 出来的拓扑与块的采样率匹配,而不是寄存器序列。这也是它上手最快、但最难做硬实时的原因。
python GNU Radio:硬件只是流图的源块from gnuradio import gr, uhd, blocks class rx(gr.top_block):def __init__(self):super().__init__()self.src = uhd.usrp_source("", uhd.stream_args(cpu_format="fc32", channels=[0]))self.src.set_samp_rate(1e6)self.src.set_center_freq(915e6, 0)# 属性式设置,非过程调用self.src.set_gain(30, 0)self.snk = blocks.vector_sink_c()self.connect(self.src, self.snk)# 换 gr-soapy 源块即可换硬件 tb = rx() tb.start() tb.wait() |
6. 结论与边界
结论一,三者是分层关系而非同类竞争:UHD 与 SoapySDR 同处“硬件访问层”,前者以深度换绑定、后者以广度换交集;GNU Radio 位于其上,以可组合性换实时性。把三者放进同一张“性能对比表”横向打分,方法上就是错的。
结论二,组合优先级的判断可以简化成三句话:硬件限定 USRP 且需要定时、相干或 FPGA 卸载,直接用 UHD;硬件跨厂商或需要频繁换设备,用 SoapySDR 并把能力探测写成常态分支;需要快速构建收发链与算法验证,用GNU Radio,再按硬件选gr-uhd 或gr-soapy。只有在“既有 USRP 又要接入只认 Soapy 的软件”时,才值得付出 SoapyUHD 的双重映射代价。
边界:本文的版本状态截至 2026 年 11 月;GNU Radio 4.0 仍处 RC 阶段,生产环境建议留在 3.10.x,待其正式发布后再评估迁移。文中未包含实测吞吐、时延与 EVM 数据,相关结论仅为架构层面的推断,不构成对具体硬件组合的性能承诺。
待验证:落地前建议在目标机器上执行 SoapySDRUtil --probe 与 uhd_usrp_probe,核对实际暴露的采样率范围、增益级命名、MTU 与时间戳支持;多设备相干还需单独验证 PPS 对齐与通道间相位漂移。