1
P
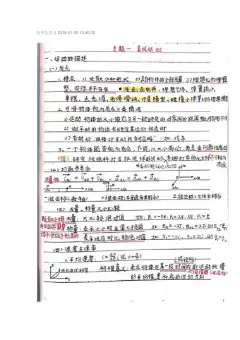
蜡块的位置
v
vx
vy
涉及的公式:
2
2
y
x
v
v
v
x
y
v
v
tan
θ
v
v 水
v 船
θ
船
v
d
t
min
,
sin
d
x
水
船
v
v
tan
d
必修二
物理知识点
第五章平抛运动
§5-1
曲线运动& 运动的合成与分解
一、曲线运动
1.定义:物体运动轨迹是曲线的运动。
2.条件:运动物体所受合力的方向跟它的速度方向不在同一直线上。
3.特点:①方向:某点瞬时速度方向就是通过这一点的曲线的切线方向。
②运动类型:变速运动(速度方向不断变化)。
③F 合≠0,一定有加速度a。
④F 合方向一定指向曲线凹侧。
⑤F 合可以分解成水平和竖直的两个力。
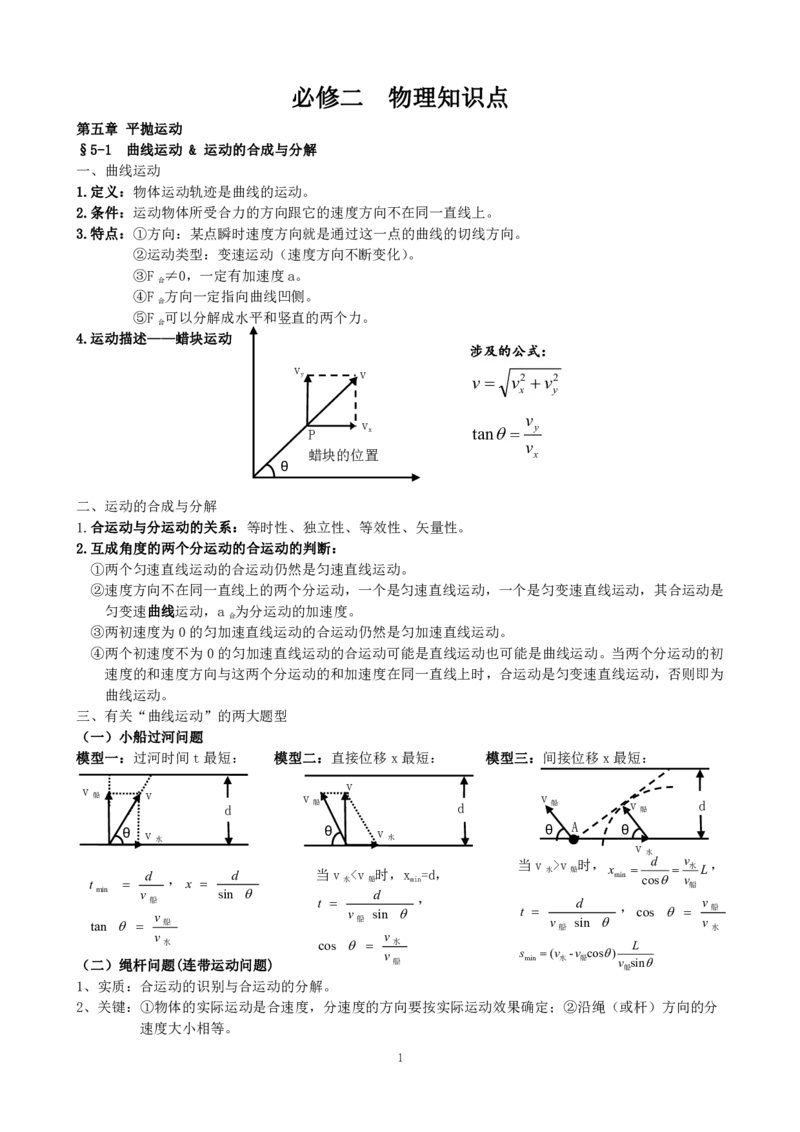
4.运动描述——蜡块运动
二、运动的合成与分解
1.合运动与分运动的关系:等时性、独立性、等效性、矢量性。
2.互成角度的两个分运动的合运动的判断:
①两个匀速直线运动的合运动仍然是匀速直线运动。
②速度方向不在同一直线上的两个分运动,一个是匀速直线运动,一个是匀变速直线运动,其合运动是
匀变速曲线运动,a 合为分运动的加速度。
③两初速度为0 的匀加速直线运动的合运动仍然是匀加速直线运动。
④两个初速度不为0 的匀加速直线运动的合运动可能是直线运动也可能是曲线运动。当两个分运动的初
速度的和速度方向与这两个分运动的和加速度在同一直线上时,合运动是匀变速直线运动,否则即为
曲线运动。
三、有关“曲线运动”的两大题型
(一)小船过河问题
模型一:过河时间t 最短:
模型二:直接位移x 最短:
模型三:间接位移x 最短:
(二)绳杆问题(连带运动问题)
1、实质:合运动的识别与合运动的分解。
2、关键:①物体的实际运动是合速度,分速度的方向要按实际运动效果确定;②沿绳(或杆)方向的分
速度大小相等。
d
v
v 水
v 船
θ
当v 水<v 船时,xmin=d,
sin
船
v
d
t
,
船
水
v
v
cos
A
v 水
v 船
θ
当v 水>v 船时,
L
v
v
d
x
船
水
cos
min
,
sin
船
v
d
t
,
水
船
v
v
cos
sin
)
cos
-
(
min
船
船
水
v
L
v
v
s
θ
v 船
d
2
α
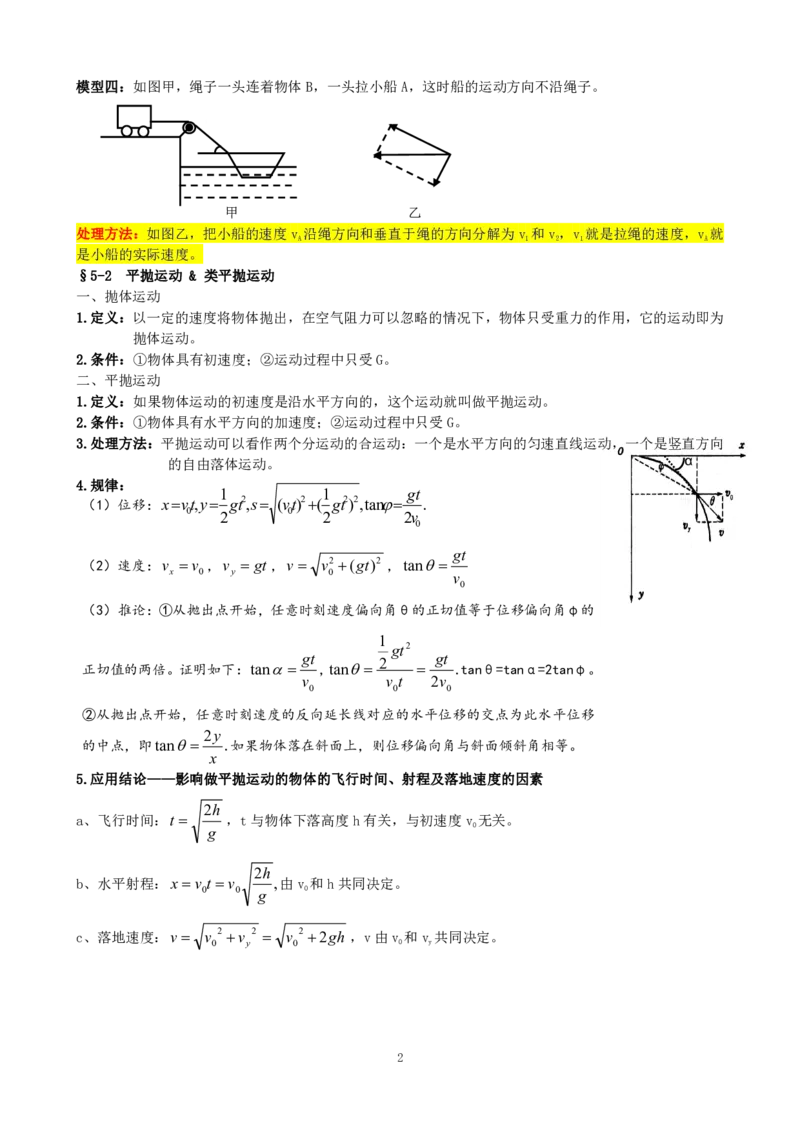
模型四:如图甲,绳子一头连着物体B,一头拉小船A,这时船的运动方向不沿绳子。
甲
乙
处理方法:如图乙,把小船的速度vA沿绳方向和垂直于绳的方向分解为v1和v2,v1就是拉绳的速度,vA就
是小船的实际速度。
§5-2
平抛运动& 类平抛运动
一、抛体运动
1.定义:以一定的速度将物体抛出,在空气阻力可以忽略的情况下,物体只受重力的作用,它的运动即为
抛体运动。
2.条件:①物体具有初速度;②运动过程中只受G。
二、平抛运动
1.定义:如果物体运动的初速度是沿水平方向的,这个运动就叫做平抛运动。
2.条件:①物体具有水平方向的加速度;②运动过程中只受G。
3.处理方法:平抛运动可以看作两个分运动的合运动:一个是水平方向的匀速直线运动,一个是竖直方向
的自由落体运动。
4.规律:
5.应用结论——影响做平抛运动的物体的飞行时间、射程及落地速度的因素
a、飞行时间:
g
h
t
2
,t 与物体下落高度h 有关,与初速度v0无关。
b、水平射程:
,
2
0
0
g
h
v
t
v
x
由v0和h 共同决定。
c、落地速度:
gh
v
v
v
v
y
2
2
0
2
2
0
,v 由v0和vy共同决定。
(1)位移:
.
2
tan
,
)
2
1
(
)
(
,
2
1
,
0
2
2
2
0
2
0
v
gt
gt
t
v
s
gt
y
t
v
x
(2)速度:
0v
vx
,
gt
vy
,
2
2
0
)
(gt
v
v
,
0
tan
v
gt
(3)推论:①从抛出点开始,任意时刻速度偏向角θ的正切值等于位移偏向角φ的
正切值的两倍。证明如下:
0
tan
v
gt
,
.
2
2
1
tan
0
0
2
v
gt
t
v
gt
tanθ=tanα=2tanφ。
②从抛出点开始,任意时刻速度的反向延长线对应的水平位移的交点为此水平位移
的中点,即
.
2
tan
x
y
如果物体落在斜面上,则位移偏向角与斜面倾斜角相等。
3
.
2
,
2
2
2
2
R
v
T
n
T
R
v
nR
R
T
R
v
变形
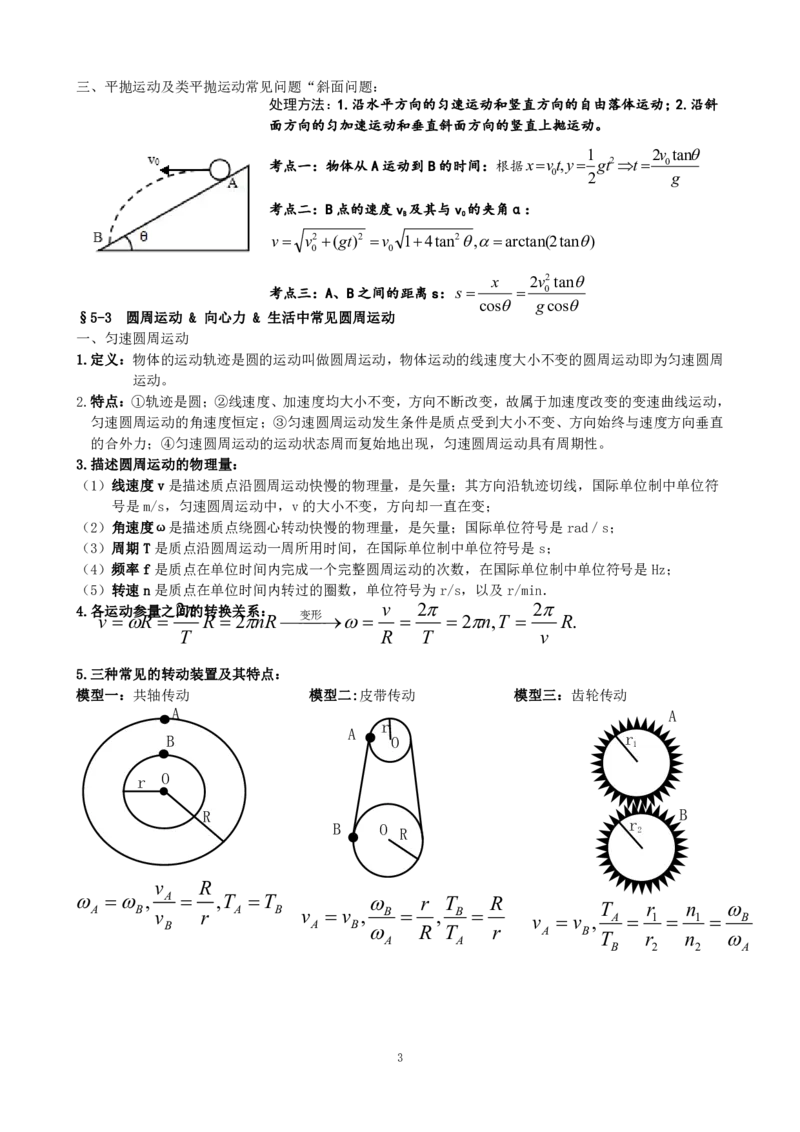
三、平抛运动及类平抛运动常见问题“斜面问题:
§5-3
圆周运动& 向心力& 生活中常见圆周运动
一、匀速圆周运动
1.定义:物体的运动轨迹是圆的运动叫做圆周运动,物体运动的线速度大小不变的圆周运动即为匀速圆周
运动。
2.特点:①轨迹是圆;②线速度、加速度均大小不变,方向不断改变,故属于加速度改变的变速曲线运动,
匀速圆周运动的角速度恒定;③匀速圆周运动发生条件是质点受到大小不变、方向始终与速度方向垂直
的合外力;④匀速圆周运动的运动状态周而复始地出现,匀速圆周运动具有周期性。
3.描述圆周运动的物理量:
(1)线速度v 是描述质点沿圆周运动快慢的物理量,是矢量;其方向沿轨迹切线,国际单位制中单位符
号是m/s,匀速圆周运动中,v 的大小不变,方向却一直在变;
(2)角速度ω是描述质点绕圆心转动快慢的物理量,是矢量;国际单位符号是rad/s;
(3)周期T 是质点沿圆周运动一周所用时间,在国际单位制中单位符号是s;
(4)频率f 是质点在单位时间内完成一个完整圆周运动的次数,在国际单位制中单位符号是Hz;
(5)转速n 是质点在单位时间内转过的圈数,单位符号为r/s,以及r/min.
4.各运动参量之间的转换关系:
5.三种常见的转动装置及其特点:
模型一:共轴传动
模型二:皮带传动
模型三:齿轮传动
处理方法:1.沿水平方向的匀速运动和竖直方向的自由落体运动;2.沿斜
面方向的匀加速运动和垂直斜面方向的竖直上抛运动。
考点一:物体从A 运动到B 的时间:根据
g
v
t
gt
y
t
v
x
tan
2
2
1
,
0
2
0
考点二:B 点的速度vB及其与v0的夹角α:
)
tan
2
arctan(
,
tan
4
1
)
(
2
0
2
2
0
v
gt
v
v
考点三:A、B 之间的距离s:
cos
tan
2
cos
2
0
g
v
x
s
r
R
O
B
A
B
A
B
A
B
A
T
T
r
R
v
v
,
,
A
B
O
r
R
O
r
R
T
T
R
r
v
v
A
B
A
B
B
A
,
,
A
B
r2
r1
A
B
B
A
B
A
n
n
r
r
T
T
v
v
2
1
2
1
,
4
O
O
an
an
r
r
v 一定
ω一定
.
)
2
(
2
2
2
2
2
r
n
r
T
v
r
r
v
an
二、向心加速度
1.定义:任何做匀速圆周运动的物体的加速度都指向圆心,这个加速度叫向心加速度。
注:并不是任何情况下,向心加速度的方向都是指向圆心。当物体做变速圆周运动时,向心加速度的一
个分加速度指向圆心。
2.方向:在匀速圆周运动中,始终指向圆心,始终与线速度的方向垂直。向心加速度只改变线速度的方向
而非大小。
3.意义:描述圆周运动速度方向方向改变快慢的物理量。
4.公式:
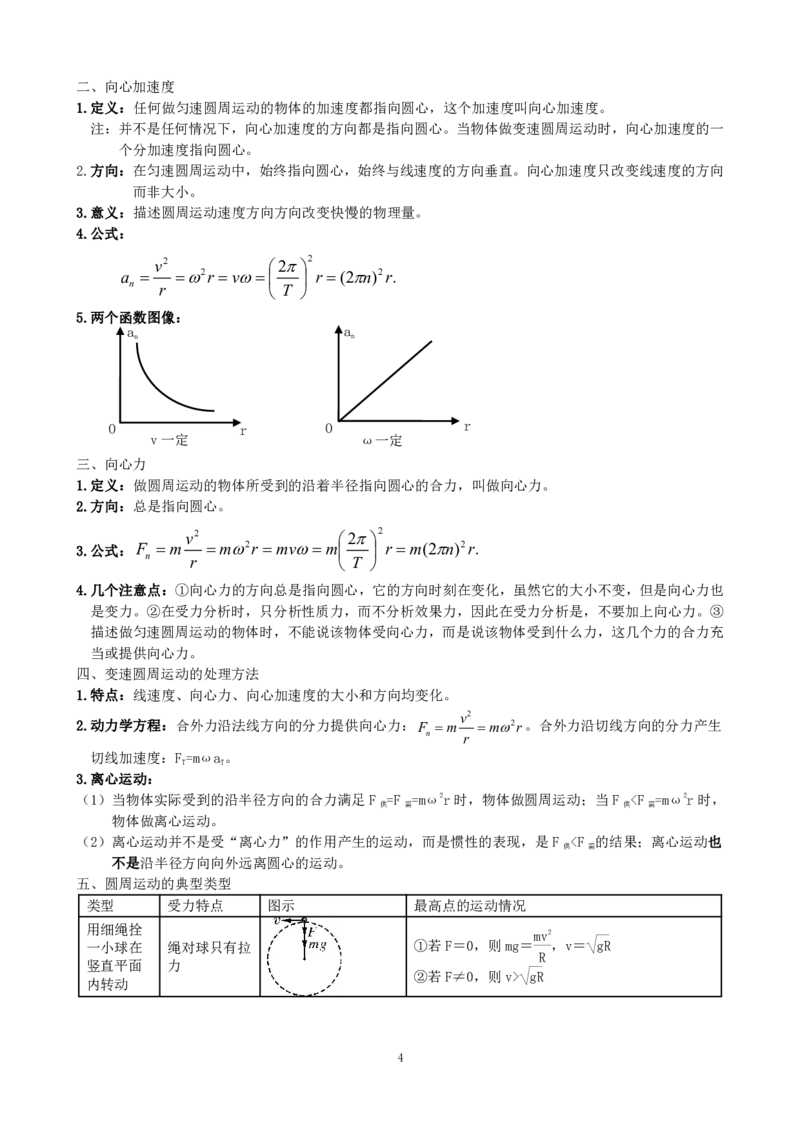
5.两个函数图像:
三、向心力
1.定义:做圆周运动的物体所受到的沿着半径指向圆心的合力,叫做向心力。
2.方向:总是指向圆心。
3.公式:
.
)
2
(
2
2
2
2
2
r
n
m
r
T
m
mv
r
m
r
v
m
Fn
4.几个注意点:①向心力的方向总是指向圆心,它的方向时刻在变化,虽然它的大小不变,但是向心力也
是变力。②在受力分析时,只分析性质力,而不分析效果力,因此在受力分析是,不要加上向心力。③
描述做匀速圆周运动的物体时,不能说该物体受向心力,而是说该物体受到什么力,这几个力的合力充
当或提供向心力。
四、变速圆周运动的处理方法
1.特点:线速度、向心力、向心加速度的大小和方向均变化。
2.动力学方程:合外力沿法线方向的分力提供向心力:
r
m
r
v
m
Fn
2
2
。合外力沿切线方向的分力产生
切线加速度:FT=mωaT。
3.离心运动:
(1)当物体实际受到的沿半径方向的合力满足F 供=F 需=mω
2r 时,物体做圆周运动;当F 供<F 需=mω
2r 时,
物体做离心运动。
(2)离心运动并不是受“离心力”的作用产生的运动,而是惯性的表现,是F 供<F 需的结果;离心运动也
不是沿半径方向向外远离圆心的运动。
五、圆周运动的典型类型
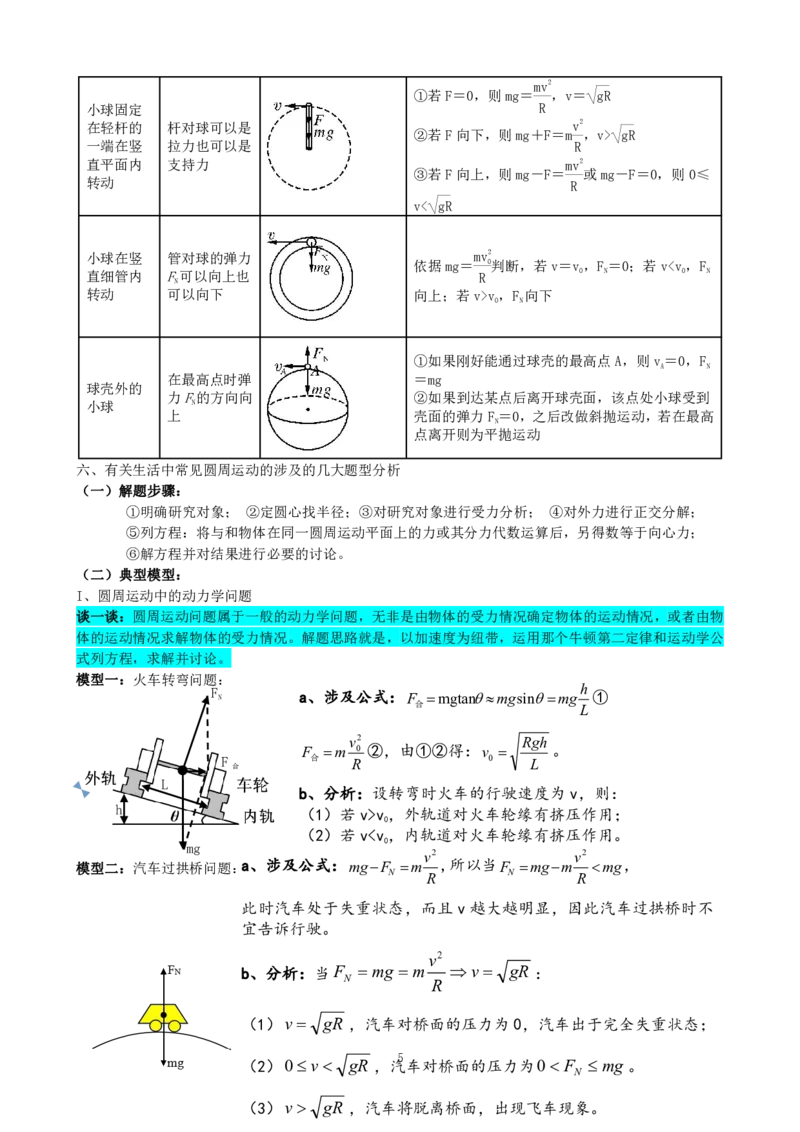
类型
受力特点
图示
最高点的运动情况
用细绳拴
一小球在
竖直平面
内转动
绳对球只有拉
力
①若F=0,则mg=mv
2
R
,v=gR
②若F≠0,则v> gR
5
小球固定
在轻杆的
一端在竖
直平面内
转动
杆对球可以是
拉力也可以是
支持力
①若F=0,则mg=mv
2
R
,v=gR
②若F 向下,则mg+F=mv
2
R
,v> gR
③若F 向上,则mg-F=mv
2
R
或mg-F=0,则0≤
v< gR
小球在竖
直细管内
转动
管对球的弹力
FN可以向上也
可以向下
依据mg=mv
2
0
R
判断,若v=v0,FN=0;若v<v0,FN
向上;若v>v0,FN向下
球壳外的
小球
在最高点时弹
力FN的方向向
上
①如果刚好能通过球壳的最高点A,则vA=0,FN
=mg
②如果到达某点后离开球壳面,该点处小球受到
壳面的弹力FN=0,之后改做斜抛运动,若在最高
点离开则为平抛运动
六、有关生活中常见圆周运动的涉及的几大题型分析
(一)解题步骤:
①明确研究对象;②定圆心找半径;③对研究对象进行受力分析;④对外力进行正交分解;
⑤列方程:将与和物体在同一圆周运动平面上的力或其分力代数运算后,另得数等于向心力;
⑥解方程并对结果进行必要的讨论。
(二)典型模型:
I、圆周运动中的动力学问题
谈一谈:圆周运动问题属于一般的动力学问题,无非是由物体的受力情况确定物体的运动情况,或者由物
体的运动情况求解物体的受力情况。解题思路就是,以加速度为纽带,运用那个牛顿第二定律和运动学公
式列方程,求解并讨论。
模型一:火车转弯问题:
模型二:汽车过拱桥问题:
FN
F 合
mg
h
L
a、涉及公式:
L
h
mg
mg
F
sin
mgtan
合
①
R
v
m
F
2
0
合
②,由①②得:
L
Rgh
v
0
。
b、分析:设转弯时火车的行驶速度为v,则:
(1)若v>v0,外轨道对火车轮缘有挤压作用;
(2)若v<v0,内轨道对火车轮缘有挤压作用。
a、涉及公式:
R
v
m
F
mg
N
2
,所以当
mg
R
v
m
mg
FN
2
,
此时汽车处于失重状态,而且v 越大越明显,因此汽车过拱桥时不
宜告诉行驶。
b、分析:当
gR
v
R
v
m
mg
FN
2
:
(1)
gR
v
,汽车对桥面的压力为0,汽车出于完全失重状态;
(2)
gR
v
0
,汽车对桥面的压力为
mg
FN
0
。
(3)
gR
v
,汽车将脱离桥面,出现飞车现象。
6
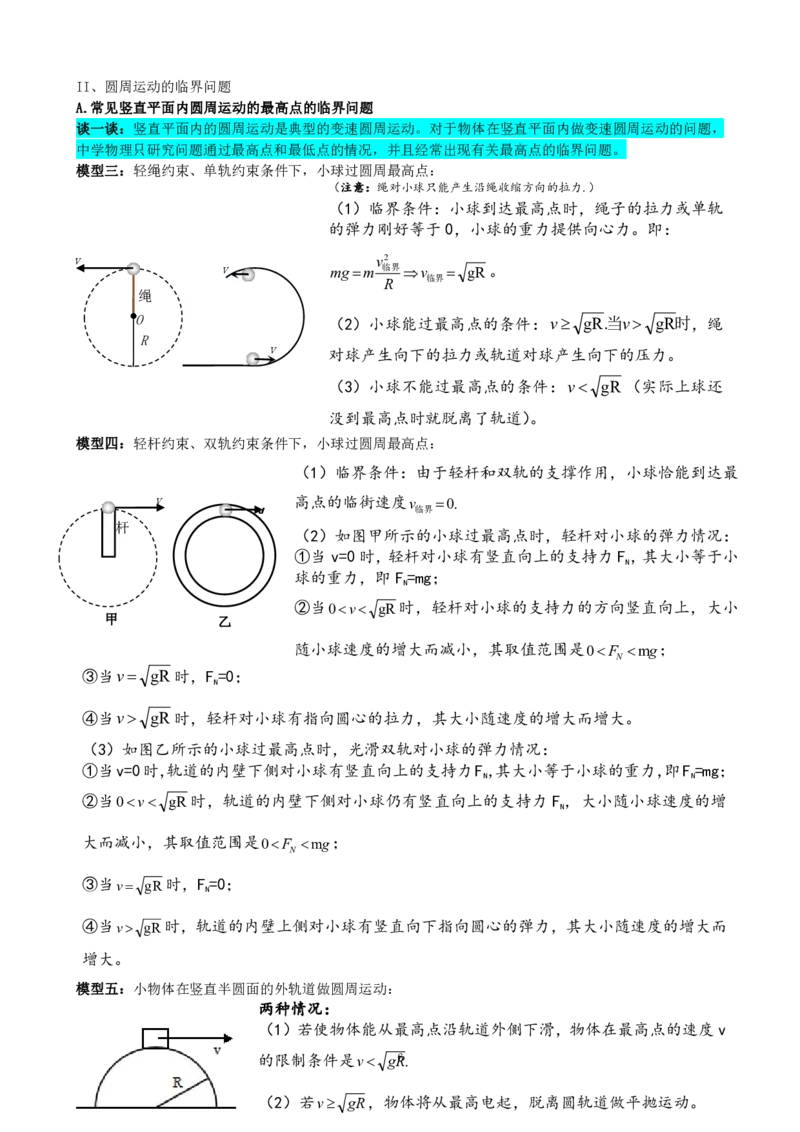
II、圆周运动的临界问题
A.常见竖直平面内圆周运动的最高点的临界问题
谈一谈:竖直平面内的圆周运动是典型的变速圆周运动。对于物体在竖直平面内做变速圆周运动的问题,
中学物理只研究问题通过最高点和最低点的情况,并且经常出现有关最高点的临界问题。
模型三:轻绳约束、单轨约束条件下,小球过圆周最高点:
模型四:轻杆约束、双轨约束条件下,小球过圆周最高点:
模型五:小物体在竖直半圆面的外轨道做圆周运动:
(注意:绳对小球只能产生沿绳收缩方向的拉力.)
(1)临界条件:小球到达最高点时,绳子的拉力或单轨
的弹力刚好等于0,小球的重力提供向心力。即:
gR
2
临界
临界
v
R
v
m
mg
。
(2)小球能过最高点的条件:
时
当
gR
.
gR
v
v
,绳
对球产生向下的拉力或轨道对球产生向下的压力。
(3)小球不能过最高点的条件:
gR
v
(实际上球还
没到最高点时就脱离了轨道)。
(1)临界条件:由于轻杆和双轨的支撑作用,小球恰能到达最
高点的临街速度
.0
临界
v
(2)如图甲所示的小球过最高点时,轻杆对小球的弹力情况:
①当v=0 时,轻杆对小球有竖直向上的支持力FN,其大小等于小
球的重力,即FN=mg;
②当
gR
0
v
时,轻杆对小球的支持力的方向竖直向上,大小
随小球速度的增大而减小,其取值范围是
g
FN
m
0
;
v
v
v
O
绳
R
杆
v
甲
v
乙
③当
gR
v
时,FN=0;
④当
gR
v
时,轻杆对小球有指向圆心的拉力,其大小随速度的增大而增大。
(3)如图乙所示的小球过最高点时,光滑双轨对小球的弹力情况:
①当v=0时,轨道的内壁下侧对小球有竖直向上的支持力FN,其大小等于小球的重力,即FN=mg;
②当
gR
0
v
时,轨道的内壁下侧对小球仍有竖直向上的支持力FN,大小随小球速度的增
大而减小,其取值范围是
g
FN
m
0
;
③当
gR
v
时,FN=0;
④当
gR
v
时,轨道的内壁上侧对小球有竖直向下指向圆心的弹力,其大小随速度的增大而
增大。
两种情况:
(1)若使物体能从最高点沿轨道外侧下滑,物体在最高点的速度v
的限制条件是
.
gR
v
(2)若
gR
v
,物体将从最高电起,脱离圆轨道做平抛运动。
7
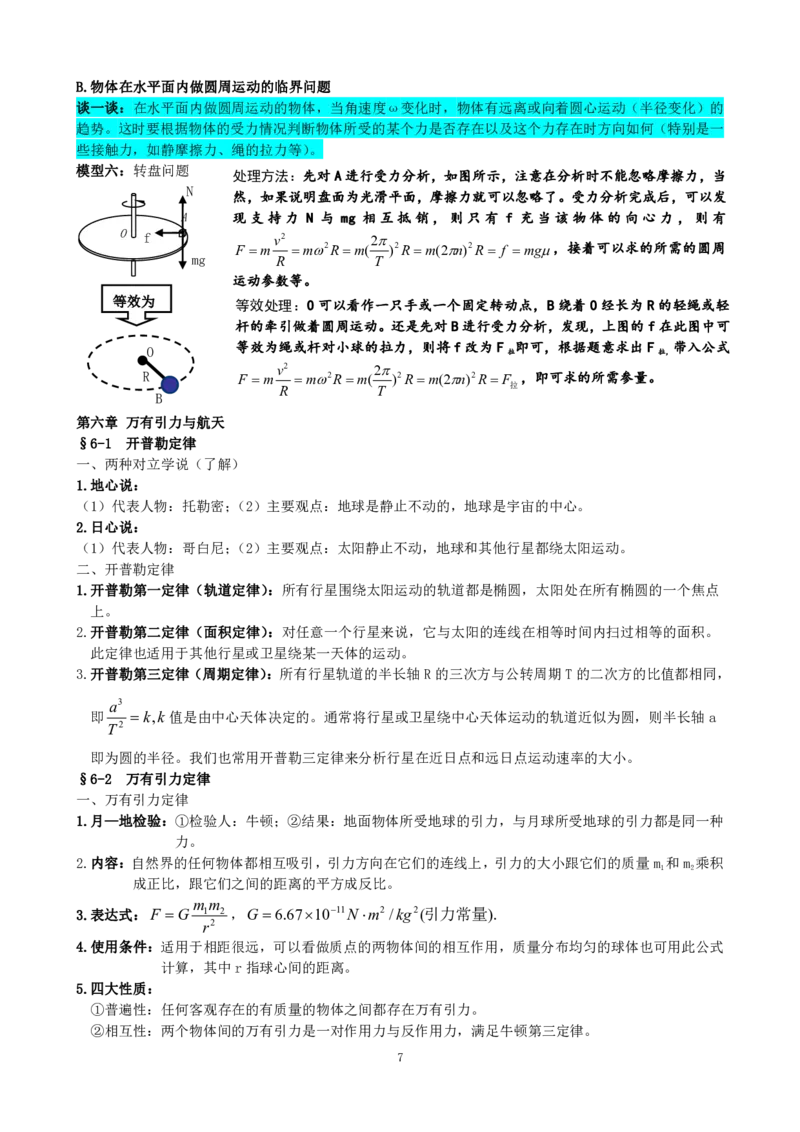
B.物体在水平面内做圆周运动的临界问题
谈一谈:在水平面内做圆周运动的物体,当角速度ω变化时,物体有远离或向着圆心运动(半径变化)的
趋势。这时要根据物体的受力情况判断物体所受的某个力是否存在以及这个力存在时方向如何(特别是一
些接触力,如静摩擦力、绳的拉力等)。
模型六:转盘问题
第六章万有引力与航天
§6-1
开普勒定律
一、两种对立学说(了解)
1.地心说:
(1)代表人物:托勒密;(2)主要观点:地球是静止不动的,地球是宇宙的中心。
2.日心说:
(1)代表人物:哥白尼;(2)主要观点:太阳静止不动,地球和其他行星都绕太阳运动。
二、开普勒定律
1.开普勒第一定律(轨道定律):所有行星围绕太阳运动的轨道都是椭圆,太阳处在所有椭圆的一个焦点
上。
2.开普勒第二定律(面积定律):对任意一个行星来说,它与太阳的连线在相等时间内扫过相等的面积。
此定律也适用于其他行星或卫星绕某一天体的运动。
3.开普勒第三定律(周期定律):所有行星轨道的半长轴R 的三次方与公转周期T 的二次方的比值都相同,
即
k
k
T
a
,
2
3
值是由中心天体决定的。通常将行星或卫星绕中心天体运动的轨道近似为圆,则半长轴a
即为圆的半径。我们也常用开普勒三定律来分析行星在近日点和远日点运动速率的大小。
§6-2
万有引力定律
一、万有引力定律
1.月—地检验:①检验人:牛顿;②结果:地面物体所受地球的引力,与月球所受地球的引力都是同一种
力。
2.内容:自然界的任何物体都相互吸引,引力方向在它们的连线上,引力的大小跟它们的质量m1和m2乘积
成正比,跟它们之间的距离的平方成反比。
3.表达式:
2
2
1
r
m
m
G
F
,
).
(
/
10
67
.6
2
2
11
引力常量
kg
m
N
G
4.使用条件:适用于相距很远,可以看做质点的两物体间的相互作用,质量分布均匀的球体也可用此公式
计算,其中r 指球心间的距离。
5.四大性质:
①普遍性:任何客观存在的有质量的物体之间都存在万有引力。
②相互性:两个物体间的万有引力是一对作用力与反作用力,满足牛顿第三定律。
处理方法:先对A 进行受力分析,如图所示,注意在分析时不能忽略摩擦力,当
然,如果说明盘面为光滑平面,摩擦力就可以忽略了。受力分析完成后,可以发
现支持力N 与mg 相互抵销,则只有f 充当该物体的向心力,则有
mg
f
R
n
m
R
T
m
R
m
R
v
m
F
2
2
2
2
)
2
(
)
2
(
,接着可以求的所需的圆周
运动参数等。
等效处理:O 可以看作一只手或一个固定转动点,B 绕着O 经长为R 的轻绳或轻
杆的牵引做着圆周运动。还是先对B 进行受力分析,发现,上图的f 在此图中可
等效为绳或杆对小球的拉力,则将f 改为F 拉即可,根据题意求出F 拉,带入公式
拉
F
R
n
m
R
T
m
R
m
R
v
m
F
2
2
2
2
)
2
(
)
2
(
,即可求的所需参量。
O
A
N
mg
f
等效为
O
B
R
8
2
m
,
L
GM
F
ma
F
万
需
.
)
2
(
2
2
2
2
2
L
f
L
T
L
L
v
an
③宏观性:一般万有引力很小,只有在质量巨大的星球间或天体与天体附近的物体间,其存在才有意义。
④特殊性:两物体间的万有引力只取决于它们本身的质量及两者间的距离,而与它们所处环境以及周围
是否有其他物体无关。
6.对G 的理解:①G 是引力常量,由卡文迪许通过扭秤装置测出,单位是
2
2 / kg
m
N
。
②G 在数值上等于两个质量为1kg 的质点相距1m 时的相互吸引力大小。
③G 的测定证实了万有引力的存在,从而使万有引力能够进行定量计算,同时标志着力学
实验精密程度的提高,开创了测量弱相互作用力的新时代。
7.万有引力与重力的关系:
(1)“黄金代换”公式推导:当
F
G
时,就会有
2
2
gR
GM
R
GMm
mg
。
(2)注意:
①重力是由于地球的吸引而使物体受到的力,但重力不是万有引力。
②只有在两极时物体所受的万有引力才等于重力。
③重力的方向竖直向下,但并不一定指向地心,物体在赤道上重力最小,在两极时重力最大。
④随着纬度的增加,物体的重力减小,物体在赤道上重力最小,在两极时重力最大。
⑤物体随地球自转所需的向心力一般很小,物体的重力随纬度的变化很小,因此在一般粗略的计算中,
可以认为物体所受的重力等于物体所受地球的吸引力,即可得到“黄金代换”公式。
8.万有引力定律与天体运动:
(1) 运动性质:通常把天体的运动近似看成是匀速圆周运动。
(2) 从力和运动的关系角度分析天体运动:
天体做匀速圆周运动运动,其速度方向时刻改变,其所需的向心力由万有引力
提供,即F 需=F 万。如图所示,由牛顿第二定律得:
,从运动的角度分析向心加速度:
(3)重要关系式:
.
)
2
(
2
2
2
2
2
2
L
f
m
L
T
m
L
m
L
v
m
L
GMm
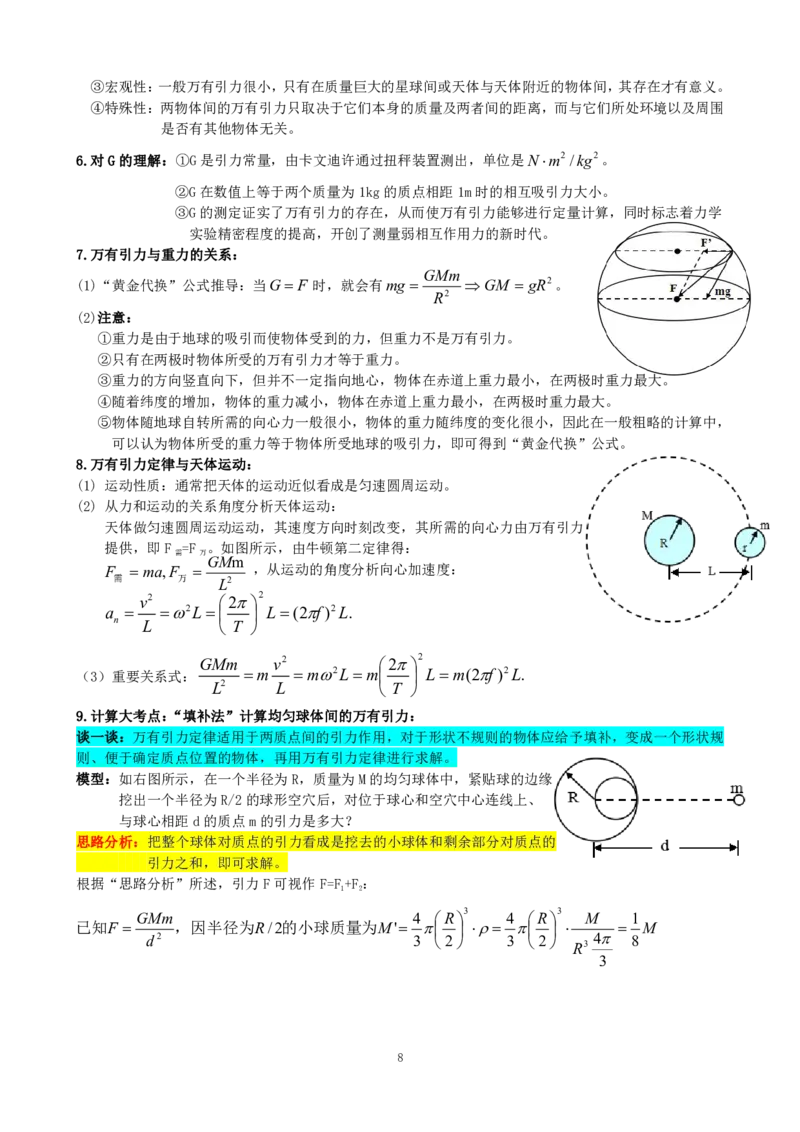
9.计算大考点:“填补法”计算均匀球体间的万有引力:
谈一谈:万有引力定律适用于两质点间的引力作用,对于形状不规则的物体应给予填补,变成一个形状规
则、便于确定质点位置的物体,再用万有引力定律进行求解。
模型:如右图所示,在一个半径为R,质量为M 的均匀球体中,紧贴球的边缘
挖出一个半径为R/2 的球形空穴后,对位于球心和空穴中心连线上、
与球心相距d 的质点m 的引力是多大?
思路分析:把整个球体对质点的引力看成是挖去的小球体和剩余部分对质点的
引力之和,即可求解。
根据“思路分析”所述,引力F 可视作F=F1+F2:
M
R
M
R
R
M
R
d
GMm
F
8
1
3
4
2
3
4
2
3
4
'
2
/
3
3
3
2
的小球质量为
,因半径为
已知
9
2
2
2
2
2
2
2
1
2
2
2
2
8
2
8
7
2
8
,
2
8
2
'
R
d
d
R
dR
d
GMm
R
d
Mm
G
d
GMm
F
F
F
R
d
Mm
G
R
d
m
M
G
F
所以
,
则挖去小球后的剩余部分对球外质点m 的引力为
2
2
2
2
2
8
2
8
7
R
d
d
R
dR
d
GMm
。
§6-3
由“万有引力定律”引出的四大考点
一、解题思路——“金三角”关系:
(1)万有引力与向心力的联系:万有引力提供天体做匀速圆周运动的向心力,即
r
n
m
r
T
m
r
m
r
v
m
ma
r
GMm
2
2
2
2
2
)
2
(
2
是本章解题的主线索。
(2)万有引力与重力的联系:物体所受的重力近似等于它受到的万有引力,即
g
mg
r
GMm
,
2
为对应轨
道处的重力加速度,这是本章解题的副线索。
(3)重力与向心力的联系:
g
r
T
m
r
m
r
v
m
mg
,
2
2
2
2
为对应轨道处的重力加速度,适用于已
知g 的特殊情况。
二、天体质量的估算
模型一:环绕型:
谈一谈:对于有卫星的天体,可认为卫星绕中心天体做匀速圆周运动,中心天体对卫星的万有引力提供卫
星做匀速圆周运动的向心力,利用引力常量G 和环形卫星的v、ω、T、r 中任意两个量进行估算(只能估
计中心天体的质量,不能估算环绕卫星的质量)。
①已知r 和T:
.
4
2
2
3
2
2
2
GT
r
M
r
T
m
r
Mm
G
②已知r 和v:
.
2
2
2
G
rv
M
r
v
m
r
Mm
G
③已知T 和v:
.
2
2
3
2
2
2
G
T
v
M
r
T
m
r
v
m
r
Mm
G
模型二:表面型:
谈一谈:对于没有卫星的天体(或有卫星,但不知道卫星运行的相关物理量),可忽略天体自转的影响,
根据万有引力等于重力进行粗略估算。
10
.
2
2
G
gR
M
mg
R
Mm
G
变形:如果物体不在天体表面,但知道物体所在处的g,也可以利用上面的方法求出天
体的质量:
处理:不考虑天体自转的影响,天体附近物体的重力等于物体受的万有引力,即:
.
)
('
'
)
(
2
2
G
h
R
g
M
mg
h
R
Mm
G
三、天体密度的计算
模型一:利用天体表面的g 求天体密度:
.
4
3
3
4
,
3
2
GR
g
R
M
mg
R
Mm
G
物体不在天体表面:
.
4
)
('
3
3
4
,'
)
(
3
2
3
2
GR
h
R
g
R
M
mg
h
R
Mm
G
模型二:利用天体的卫星求天体的密度:
.
3
3
4
4
3
4
3
4
,
4
3
2
3
3
2
3
2
3
3
2
2
2
R
GT
r
R
GT
r
R
M
R
M
T
r
m
r
Mm
G
四、求星球表面的重力加速度:
在忽略星球自转的情况下,物体在星球表面的重力大小等于物体与星球间的万有引力大小,即:
.
2
2
星
星
星
星
星
星
R
GM
g
R
m
M
G
mg
五、双星问题:
特点:“四个相等”:两星球向心力相等、角速度相等、周期相等、距离等于轨道半径之和。
符号表示:
L
m
m
m
r
L
m
m
m
r
m
v
m
r
v
m
r
m
F
2
1
1
2
2
1
2
1
2
,
,
1
,
1
.
处理方法:双星间的万有引力提供了它们做圆周运动的向心力,即:
Gm1m2
L
2 =m1ω
2r1=m2ω
2r2,由此得出:
(1)m1r1=m2r2,即某恒星的运动半径与其质量成反比。
(2)由于ω=2π
T
,r1+r2=L,所以两恒星的质量之和m1+m2=4π
2L
3
GT
2 。
§6-4
宇宙速度& 卫星
一、涉及航空航天的“三大速度”:
(一)宇宙速度:
1.第一宇宙速度:人造地球卫星在地面附近环绕地球做匀速圆周运动必须具有的速度叫第一宇宙速度,也
叫地面附近的环绕速度,v1=7.9km/s。它是近地卫星的运行速度,也是人造卫星最小发射速度。(待在地
球旁边的速度)
2.第二宇宙速度:使物体挣脱地球引力的束缚,成为绕太阳运动的人造卫星或飞到其他行星上去的最小速
变形
11
度,v2=11.2km/s。(离弃地球,投入太阳怀抱的速度)
3.第三宇宙速度:使物体挣脱太阳引力的束缚,飞到太阳以外的宇宙空间去的最小速度,v2=16.7km/s。(离
弃太阳,投入更大宇宙空间怀抱的速度)
(二)发射速度:
1.定义:卫星在地面附近离开发射装置的初速度。
2.取值范围及运行状态:
①
s
km
v
v
/
9.7
1
发
,人造卫星只能“贴着”地面近地运行。
②
s
km
v
v
/
9.7
1
发
,可以使卫星在距地面较高的轨道上运行。
③
s
m
v
s
km
v
v
v
/
2.
11
/
9.7
,
2
1
发
发
即
,一般情况下人造地球卫星发射速度。
(三)运行速度:
1.定义:卫星在进入运行轨道后绕地球做圆周运动的线速度。
2.大小:对于人造地球卫星,
,
2
2
r
GM
v
r
v
m
r
Mm
G
该速度指的是人造地球卫星在轨道上的运行的
环绕速度,其大小随轨道的半径r↓而v↑。
3.注意:①当卫星“贴着”地面飞行时,运行速度等于第一宇宙速度;②当卫星的轨道半径大于地球半径
时,运行速度小于第一宇宙速度。
二、两种卫星:
(一)人造地球卫星:
1.定义:在地球上以一定初速度将物体发射出去,物体将不再落回地面而绕地球运行而形成的人造卫星。
2.分类:近地卫星、中轨道卫星、高轨道卫星、地球同步卫星、极地卫星等。
3.三个”近似”:
①近地卫星贴近地球表面运行,可近似认为它做匀速圆周运动的半径等于地球半径。
②在地球表面随地球一起自转的物体可近似认为地球对它的万有引力等于重力。
③天体的运动轨道可近似看成圆轨道,万有引力提供向心力。
4.四个等式:
①运行速度:
v
h
h
R
v
h
R
GM
v
h
R
v
m
h
R
Mm
G
,
1
)
(
2
2
。
②角速度:
,
)
(
1
)
(
)
(
)
(
3
3
2
2
h
h
R
h
R
GM
h
R
m
h
R
Mm
G
。
③周期:。
T
h
h
R
T
GM
h
R
T
h
R
T
m
h
R
Mm
G
,
)
(
)
(
2
)
(
2
)
(
3
3
2
2
。
④向心加速度:
a
h
h
R
a
h
R
GM
a
ma
h
R
Mm
G
,
)
(
1
)
(
)
(
2
2
2
。
(二)地球同步卫星:
1.定义:在赤道平面内,以和地球自转角速度相同的角速度绕地球运行的卫星。
2.五个“一定”:
①周期T 一定:与地球自转周期相等(24h),角速度ω也等于地球自转角速度。
②轨道一定:所有同步卫星的运行方向与地球自转方向一致,轨道平面与赤道平面重合。
12
③运行速度v 大小一定:所有同步卫星绕地球运行的线速度大小一定,均为3.08km/s。
④离地高度h 一定:所有同步卫星的轨道半径均相同,其离地高度约为3.6×10
4km。
⑤向心加速度an大小一定:所有同步卫星绕地球运行的向心加速度大小都相等,约为0.22m/s
2。
注:所有国家发射的同步卫星的轨道都与赤道为同心圆,它们都在同一轨道上运动且都相对静止。
三、卫星变轨问题:
1.原因:线速度v 发生变化,使万有引力不等于向心力,从而实现变轨。
2.条件:增大卫星的线速度v,使万有引力小于所需的向心力,从而实现变轨。
3.注意:卫星到达高轨道后,在新的轨道上其运行速度反而减小;当卫星的线速度v 减小时,万有引力大
于所需的向心力,卫星则做向心运动,但到了低轨道后达到新的稳定运行状态时速度反而增大。
4.卫星追及相遇问题:某星体的两颗卫星之间的距离有最近和最远之分,但它们都处在同一条直线上。由
于它们轨道不是重合的,因此在最近和最远的相遇问题上不能通过位移或弧长相等来处理,而是通过卫
星运动的圆心角来衡量,若它们初始位置在同一直线上,实际内轨道所转过的圆心角与外轨道所转过的
圆心角之差为π的整数倍时就是出现最近或最远的时刻。
四、与卫星有关的几组概念的比较总结:
1.天体半径R 和卫星轨道半径r 的比较:卫星的轨道半径r 是指卫星绕天体做匀速圆周运动的半径,与天
体半径R 的关系是r=R+h(h 为卫星距离天体表面的高度),当卫星贴近天体表面运动时,可视作h=0,
即r=R。
2.卫星运行的加速度与物体随地球自转的向心加速度的比较:
(1)卫星运行的加速度:
卫星绕地球运行,由万有引力提供向心力,产生的向心加速度满足
2
2
,
r
GM
a
ma
r
Mm
G
即
,其方向
始终指向地心,大小随卫星到地心距离r 的增大而减小。
(2)物体随地球自转的向心加速度:
当地球上的物体随地球的自转而运动时,万有引力的一个分力使物体产生随地球自转的向心加速度,
其方向垂直指向地轴,大小从赤道到两极逐渐减小。
3.自转周期和公转周期的比较:
自转周期是天体绕自身某轴线运动一周的时间,公转周期是某星球绕中心天体做圆周运动一周的时
间。一般两者不等(月球除外),如地球的自转周期是24h,公转周期是365 天。
4.近地卫星、同步卫星、赤道上的物体的比较:
(1)近地卫星和赤道上的物体:
内容
近地卫星
赤道上的物体
相同点
质量相同时,受到地球的引力大小相等
不同点
受力情况
只受地球引力作用且地球引力等于卫星做
圆周运动所需向心力
受地球引力和地面支持力作用,其合力提
供物体随地球自转做圆周运动的向心力
运动情况
角速度、线速度、向心加速度、周期均不等
(2)近地卫星和同步卫星:
相同点:都是地球卫星,地球的引力提供向心力。
不同点:近地卫星的线速度、角速度、向心加速度均比同步卫星的大,而周期比同步卫星的小。
(3)赤道上的物体和同步卫星:
内容
近地卫星
赤道上的物体
相同点
角速度都等于地球自转的角速度,周期都等于地球自转的周期
不同点
受力情况
只受地球引力作用且地球引力等于卫星
做圆周运动所需向心力
受地球引力和地面支持力作用,其合力
提供物体做圆周运动的向心力
轨道半径
同步卫星的轨道半径比赤道上的物体的轨道半径大很多
运动情况
同步卫星的线速度、向心加速度均大于赤道上的物体
13
第七章机械能守恒定律运动
§7-1
能量& 功& 功率
一、能量的转化和守恒
1.能量的物理意义:一个物体如果具备了对外做功的本领,我们就说这个物体具有能量。能量是状态量,
是标量,与物体的某一状态相对应。能量的表现形式多种多样,如动能、势能等。
2.能量守恒与转化定律:能量只能从一种形式转化成另一种形式,或从一个物体转移到另一个物体,但能
的总量保持不变,这就是能量守恒和转化定律。
3.寻找守恒量的方法:寻找守恒量必须讲究科学的方法:如观察此消彼长的物理量、研究其相互的关系、
科学构思巧妙实验、精确地论证、推理和计算等。
二、功
1.概念:如果一个物体受到力的作用,并在力的方向上发生了一段位移,则这个力就对物体做了功。
2.公式:W=Flcosθ[F 为该力的大小,l 为力发生的位移,θ为位移l 与力F 之间的夹角]。
注:功仅与F、S、θ有关,与物体所受的其它外力、速度、加速度无关。
3.单位:焦耳,简称“焦”,符号J。
4.标量:但它有正功、负功。功的正负表示能量传递的方向,或表示动力做功还是阻力做功,即表示做过
的效果。
5.物理意义:功是能量转化的量度。功是一个过程所对应的量,因此功是过程量。
6.合力的功:①总功等于各个力对物体做功的代数和:;
②总功等于合外力所做的功:W 总=F 合lcosθ。
7.判断力F 做功的情况的方法:
①利用公式W=Flcosθ来判断:
当
)
2
,0
[
时,即力与位移成锐角,力做正功,功为正
当
2
时,即力与位移垂直,力不做功,功为零
当
]
,
2
(
时,即力与位移成钝角,力做负功,功为负
②看物体间是否有能量的转化或转移:
若有能量的转化或转移,则必定有力做功。此方法常用于两个相互联系的物体。
三、功率
1.概念:描述力对物体做功快慢的物理量。
2.公式:
t
W
P
(定义式),适用于任何情况,
cos
cos
F
P
F
P
,
顺
顺
。
3.单位:瓦特,简称“瓦”,符号W。
4.标量:功率表示功的变化率,是一种频率,只有大小,没有方向。
5.分类:额定功率:指发动机正常工作时最大输出功率,电器的铭牌上写的功率即为额定功率;
实际功率:指发动机实际输出的功率即发动机产生牵引力的功率,P 实≤P 额。
6.机械效率:输入功率:机器工作时,外界对机器做功的功率。
输出功率:极其对外做功的功率。
机械效率:
.
输入
输出
P
P
7.机车的两种启动方式:
启动
方式
恒定功率启动
恒定加速度启动
14
过
程
分
析
阶段一:
m
F
F
a
v
P
F
v
阻
阶段二:
m
m
v
F
v
F
P
a
F
F
阻
阻
0
阶段一:
v
F
P
v
F
m
F
F
a
不变
不变
阻
,直到
P=P 额=F·vm’。
阶段二:
m
F
F
a
v
P
F
v
阻
额
.
阶段三:
阻
额
阻
P
P
v
v
a
F
F
m
0
。
运动
规律
做加速度逐渐减小的变加速直线运动(对应下图
中的OA 段)→以vm做匀速直线运动(对应下图中
AB 段)
以加速度a 做匀加速直线运动(对应下图中的OA
段,
a
v
t
m'
0
)→做加速度减小的变加速直线运动
(对应下图中的AB 段)→以vm做匀速直线运动(对
应下图中的BC 段)
v-t
图像
注意:①不管哪种启动方式,机动车的功率均是指牵引力的功率,对启动过程的分析也都是用分段分析法。
②P=Fv 中的F 仅是机动车的牵引力,而非机动车所受的合力,这一点是在解题时极易出现错误的地方。
§7-2
重力做功& 重力势能& 弹性势能
一、重力做功
1.特点:重力做的功由重力大小和重力方向上发生的位移(数值方向上的高度差)决定。
2.公式:WG=mg·Δh。
3.注意:重力做功与物体的运动路径无关,只决定于运动初始位置的高度差。
二、重力势能
1.定义:物体由于位于高处而具有的能量。
2.表达式:Ep=mgh[h 为物体重心到参考平面的竖直高度],单位J。
3.影响因素:物体的质量m 和所在的高度h。
4.标量:正负不表示方向。
重力势能为正,表示物体在参考面的上方;重力势能为负,表示物体在参考面的下方;重力势能为零,
表示物体在参考面的上。
5.重力势能的变化:ΔEp=Ep2-Ep1,即末状态与初状态的重力势能的差值。
6.对Ep=mgh 的理解:
①其中h 为物体重心的高度。
②重力势能具有相对性,是相对于选取的参考平面而言的。选择不同的参考平面,确定出的物体高度不
一样,重力势能也不同。
③重力势能可正可负,在参考平面上方重力势能为正值,在参考平面下方重力势能为负值。重力势能是
标量,其正负表示比参考平面高或低。
注:a、在计算重力势能时,应该明确选取参考平面。
b、选择哪个水平面作为参考平面,可视研究问题的方便而定,通常选择地面作为参考平面。
7.系统性:重力势能属于地球和物体所组成的系统,通常说物体具有多少重力势能,只是一种简略的说法。
8.重力做功与重力势能变化的关系:重力势能变化的过程也就是重力做功的过程,重力做正功,重力势能
减少;重力做负功,重力势能增加,即满足WG=-ΔEp=Ep1-Ep2。
v
vm
A
B
O
t1
t
v
vm
A
B
O
t1
t
C
vm
t0
15
2
1 -
-
P
P
P
E
E
E
W
弹
三、弹性势能
1.概念:发生弹性形变的物体的各部分之间,由于弹力的相互作用具有势的能。
2.表达式:
2
2
1 kx
EP
,单位为J。
3.影响因素:弹簧的劲度系数k 和弹簧形变量x。
4.弹力做功与弹性势能的关系:弹力做正功时,物体弹性势能减少;弹力做负功时,物体弹性势能增加,
即
。
§7-3
动能& 动能定理
一、动能
1.概念:物体由于运动而具有的能量,称为动能。
2.表达式:
2
2
1 mv
EK
,单位为J。
3.影响因素:只与物体某状态下的速度大小有关,与速度的方向无关。
注:动能是相对量(因为速度是相对量)。参考系不同,速度就不同,所以动能也不同,一般来说都以
地面为参考系。
4.动能的变化:
2
1
2
2
2
1
2
1
mv
mv
EK
,即末状态动能与初状态动能之差。
注意:ΔEK>0,表示物体的动能增加;ΔEK<0,表示物体的动能减少。
5.说明:①动能具有相对性,与参考系的选取有关,一般以地面为参考系描述物体的动能。
②动能是表征物体运动状态的物理量,与时刻、位置对应。
③动能是一个标量,有大小、无方向,且恒为正值。
二、动能定理
1.内容:力在一个过程中对物体做的功,等于物体在这个过程中动能的变化。
2.表达式:
1
2 -
k
k
K
E
E
E
W
。
3.意义:动能定理指出了外力对物体所做的总功与物体动能变化之间的关系。即外力对物体所做的总功,
对应于物体动能的变化,变化的大小由做功的多少来量度。
4.适用情况:①适用于受恒力作用的直线运动,也适用于变力作用的曲线运动;
②不涉及加速度和时间的问题中,首选动能定律;
③求解多个过程的问题;
④变力做功。
5.解题步骤:①明确研究对象,找出研究对象初末运动状态(对应的速度)及其对应的过程;
②对研究对象进行受力分析;
③弄清外力做功的大小和正负,计算时将正负号代入;
④当研究对象运动由几个物理过程所组成,则可以采用整体法进行研究。
§7-4
机械能守恒定律& 能量守恒定律
一、机械能守恒定律
1.内容:在只有重力或弹簧弹力做功的物体系统内,动能与势能可以相互转化,而总的机械能保持不变。
2.条件:只有重力或弹簧弹力做功。
3.用法:
①
'
'
P
K
P
K
E
E
E
E
,系统中初末状态机械能总和相等,且初末状态必须用同一零势能计算势能。
②
P
K
E
E
,系统重力势能减少(增加)多少,动能就增加(减少)多少。
16
cos
l
F
W
③
减
增
B
A
E
E
,系统中A 部分增加(减少)多少,B 部分就减少(增加)多少。
4.解题步骤:①确定研究对象,分析研究对象的物理过程;
②进行受力分析;
③分析各力做功的情况,明确守恒条件;
④选择零势能面,确定初末状态的机械能(必须用同一零势能计算势能);
⑤根据机械能守恒定律列方程。
5.判断机械能守恒的方法:
①从做功角度判断:分析物体或物体系的受力情况,明确各力做功的情况,若只有重力或弹簧弹力对物
体或物体系做功,则物体或物体系机械能守恒;
②从能量转化的角度来判断:若物体系中只有动能和势能的相互转化,而无机械能与其他形式的能的转
化,则物体系的机械能守恒。
二、能量守恒定律
1.内容:能量既不会凭空产生,也不会凭空消失,它只能从一种形式转化为另一种形式,或从一个物体转
移到另一个物体,在转化或转移的过程中,能量的总量保持不变。
2.表达式:
减
增
末
初
或
E
E
E
E
。
3.意义:动能定理指出了外力对物体所做的总功与物体动能变化之间的关系。即外力对物体所做的总功,
对应于物体动能的变化,变化的大小由做功的多少来量度。
4.解题思路:①转化:同一系统中,A 增必定存在B 减,且增减量相等;
②转移:两个物体A、B,只要A 的某种能量增加,B 的某种能量一定减少,且增减量相等。
5.解题步骤:①分清有哪几种形式的能在变化;
②分别列出减少的能量ΔE 减和增加的能量ΔE 增的表达式或列出最初的能量E 初和最终的能量
E 末的表达式;
③根据
减
增
末
初
或
E
E
E
E
列等式求解。
§7-5
综合:各种力做功的计算& 功能关系
一、各种力做功的计算问题
1.恒力做功:
(1)运用公式W=Flcosθ:使用此式时需找对真正做功的力F 和它发生的位移lcosθ。
注意:用此式计算只能计算恒力做功。
(2)多个恒力的做功求解:
①用平行四边形定则求出合外力,再根据W=F 合lcosθ计算功。注意θ应是合外力与位移l 间的夹角。
②分别求出各个外力做的功:W1=F1lcosθ1,W2=F2lcosθ2…再求出各个外力做功的代数和W 总=W1+W2+…。
2.变力做功(物理八种常见的分析方法):
(1)等值法:若某一变力做的功和某一恒力做的功相等,则可以通过计算该恒力做的功,求出该变力做
的功。恒力做功用计算。
(2)功率法:若功率恒定,可根据W=Pt 求变力做的功。
(3)动能定理法:根据W=ΔEK计算。
(4)功能分析法:某种功与某种能对应,可根据相应能的变化求对应的力做的功。
(5)平均力法:如果力的方向不变,力的大小随位移按线性规律变化,可用算术平均值(恒力)代替变
力,公式为
。
(6)图像法:如果参与做功的力是变力,方向与位移方向始终一致而大小随时间变化,我们可作出该力
随位移变化的图像。如图,那么曲线与横坐标轴所围的面积,即为变力做的功。
17
2
v
v
v
v
2
v
v
v
aT
x
2
t
2
0
2
x
2
t
t
0
2
推论
)
1
N
N
(
)
2
3
(
)1
2
(
1
t
t
t
t
)1
N
2
(
5
3
1
s
s
s
s
n
9
4
1
s
s
s
s
n
3
2
1
v
v
v
v
0
v
N
III
II
I
N
III
II
I
2
n
3
2
1
n
3
2
1
0
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
:
)
几个比例式(只适用于
2
n
3
n
2
n
2
n
2
n
1
n
2
T
3
x
x
T
2
x
x
T
x
x
T
x
a
(7)极限法(极端法):将所求的物理量推向极大或极小推断出现的情况,此方法适用于选择题中。
(8)微元法:将一个过程分解成无数段极小的过程,即整个过程是由小过程组合而成,先分析小过程,
从而引向总过程讨论分析,从而得出结论。
3.摩擦力做功:
(1)做功特点:
①摩擦力既可以对物体做正功,也可以对物体做负功。
②在相互存在的静摩擦力的系统中,一对静摩擦力中,一个做正功,另一个做负功,且功的代数和为0。
③静摩擦力对物体做功的过程,是机械能在相互接触的物体之间转移的过程,没有机械能转化为内能。
(2)摩擦力做的功与产生内能的关系:
①滑动摩擦力做的功为负值,在数值上等于滑动摩擦力与相对位移的乘积,即W 滑=-fs 相对。
②滑动摩擦力做的功在数值上等于存在相互摩擦力的系统机械能的减少量,根据能量守恒定律可知,滑
动摩擦力做的功在数值上等于系统内产生的内能,即W 滑=-ΔE。
二、功和能的关系
1.能量的转化必须通过做功才能实现:做功的过程就是能量转化的过程,某种力做功往往与某一具体的能
量变化相对应。
2.功是能量转化的量度:
①合外力做的功(所有外力做的功)动能变化量;②重力做的功重力势能变化量;
③弹簧弹力做的功弹性势能变化量;④外力(除重力、弹簧弹力)做的功机械能变化量:
⑤弹簧弹力、重力做的功不引起机械能的变化;⑥一对滑动摩擦力做的功内能变化量;
⑦电场力做的功电视能变化。
必修一
几个重要公式
t
2
v
v
x
ax
2
v
v
at
2
1
t
v
x
at
v
v
t
0
2
0
2
t
2
0
0
t
基本公式