ARTICLE · 1196434
AI与物理模型集合预报竟不同
AI与物理模型集合预报竟不同
Multivariate phase-space interpretation of ensemble forecasts: A comparison of physical and AI models
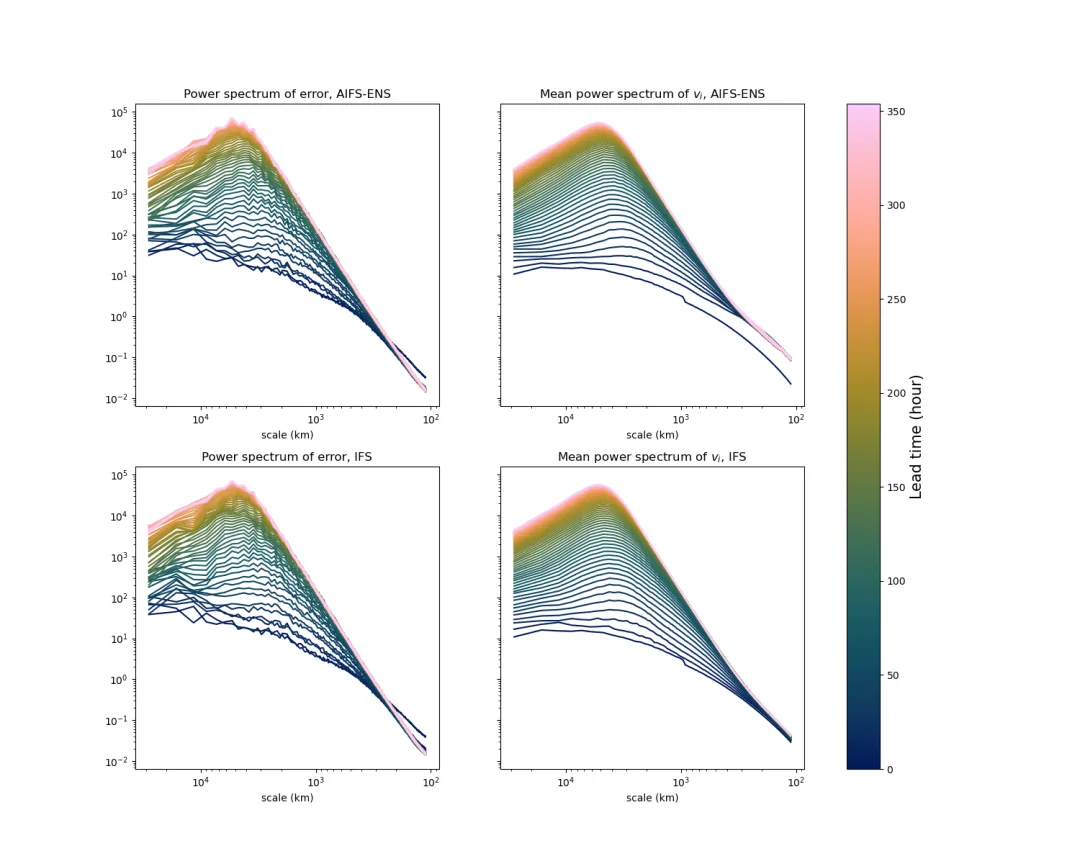
图1
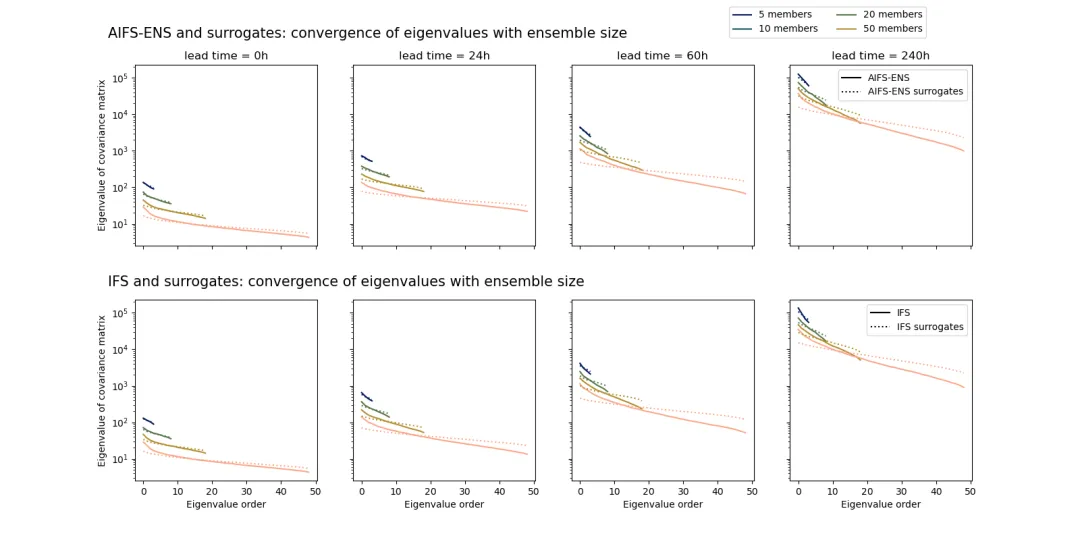
图2
研究背景
集合预报是现代数值天气预报的核心技术之一。传统上,集合预报的评估主要依赖单变量概率评分,如秩直方图、连续秩概率评分(CRPS)和离散度-均方根误差比等。这些方法通常在每个格点上独立计算指标后再进行空间平均,隐含假设不同位置的集合成员互不相关,从而忽略了空间模式信息。 然而,集合预报技术的理论基础源于动力系统理论——变量生活在多维相空间中。奇异向量方法被开发用于构造初始扰动,使预报误差在特定时间后最大化。这些扰动是相空间中具有特定结构的向量,根据动力系统误差增长的一般理论,误差预计会逐渐沿传播向量方向对齐。因此,采用概念上类似的方法来解读和评估集合预报是自然而然的。 与此同时,人工智能预报模型正快速发展。这类模型的训练通常优化单维指标的全局统计量,因此迫切需要更有意义的验证技术来评估AI模型是否真正捕捉到了误差的空间结构和动力学特征。
核心问题
本研究试图回答:如何从动力系统视角出发,在相空间中全面评估集合预报的误差表征能力?物理模型IFS与AI模型AIFS-ENS在误差子空间结构上有何异同?当前集合成员数量是否足以表征真实的不确定性子空间?
研究方法
研究采用多维度评估框架,将集合预报的不确定性解读为相空间中集合成员张成的线性子空间。具体而言,通过集合协方差矩阵的特征值分解获得经验正交函数(EOFs),提取子空间的几何属性,包括各方向上的误差校准情况。 研究使用了ECMWF的IFS和AIFS-ENS两个系统的集合预报数据。关键方法包括:计算误差在集合子空间各方向上的投影,评估校准程度;通过改变集合成员数量,量化子空间对成员数的依赖性;计算IFS与AIFS-ENS子空间之间的主角度,直接比较两者的误差表征模式。
主要发现
分析揭示了一个重要事实:误差并非完全位于集合成员张成的子空间内,但在所有方向上均得到了合理良好的校准。这意味着集合预报虽然不能完全捕捉误差的所有方向,但其对各方向不确定性的估计是可靠的。 研究还量化了子空间对集合成员数量的关键依赖——当前业务集合配置仅能部分表征真实的不确定性子空间,增加成员数可以更完整地描述误差空间。 最引人注目的发现来自IFS与AIFS-ENS的对比:通过计算两个集合子空间之间的主角度,发现尽管两者在表征误差幅度和结构方面能力相似,但其子空间在相空间中并不完全重叠。这表明物理模型和AI模型虽然都能较好地捕捉误差的整体特征,但它们所“关注”的误差方向存在差异。
创新亮点
本研究的核心创新在于将集合预报评估从传统的逐点单变量评分提升到相空间中的多维几何分析。与Leutbecher和Lang(2014)对奇异向量的校准分析相比,本方法在方法论和结果上都具有一致性,且研究表明EOFs与奇异向量之间存在深刻联系——Leutbecher和Palmer(2008)认为EOFs本质上是未来时刻的奇异向量,因为协方差矩阵随切线性传播算子演化。
研究意义
该方法为集合预报验证提供了全新的动力系统视角,能够揭示传统评分无法捕捉的空间结构信息。对于快速发展的AI天气预报模型而言,这一框架尤为重要——它可以评估AI模型是否真正学到了误差的动力学结构,而不仅仅是拟合了统计量。研究结果为AI模型与物理模型的融合与互补提供了量化依据。
未来展望
当前研究揭示了集合子空间对成员数的依赖性,未来需要探索最优集合配置方案。此外,IFS与AIFS-ENS子空间不重叠的原因值得深入探究——这可能反映了AI模型在误差增长机制表征上的系统性差异,为改进AI预报模型提供方向。
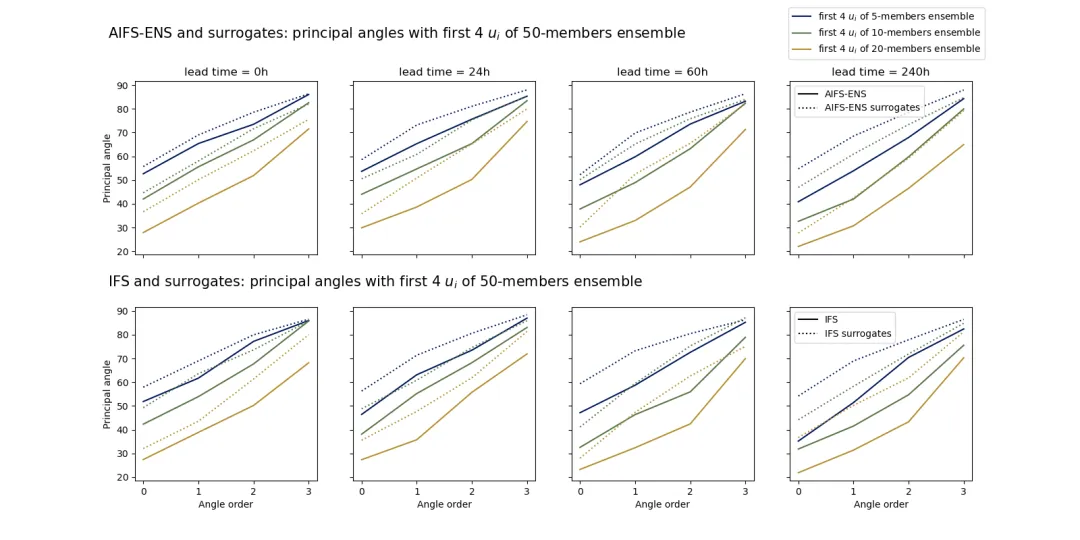
图3
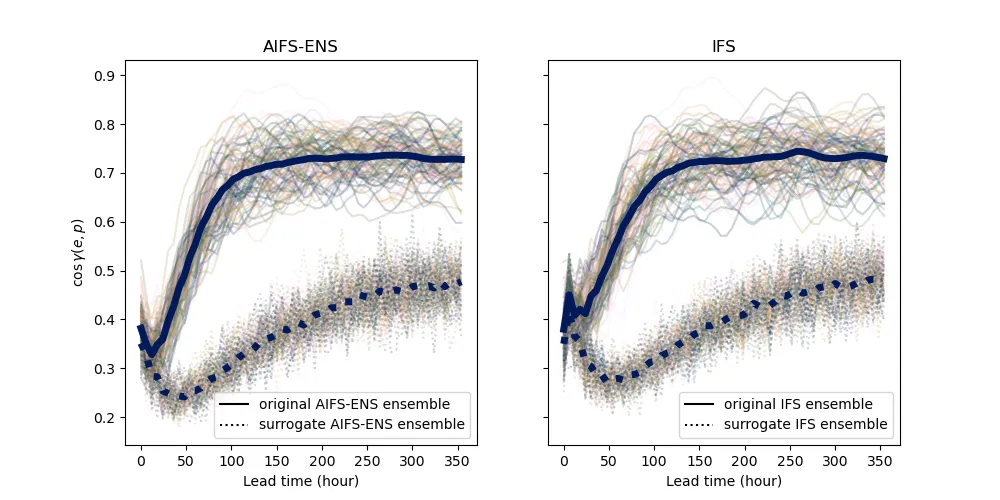
图4
📎 论文链接:https://arxiv.org/abs/2610.16422
📅 发布时间:2026-10-12