ARTICLE · 1315921
镜头光学规格文档(镜头选型)
1 传感器基础参数(Datasheet 官方基准,唯一计算依据)
物理像素阵列:1928 (H) × 1208 (V)
有效成像ROI窗口:1920 (H) × 1200 (V),所有光学计算统一使用该有效成像尺寸,禁止使用含Dummy黑像素的物理阵列参与FOV、靶面、CRA计算
单像素尺寸:3.0 μm × 3.0 μm
传感器最大允许主光线入射角:CRA ≤ 15°(硬件硬性约束)
传感器标称尺寸:1/2.6",仅作为镜头选型适配代号,严禁用于任何光学尺寸、FOV、靶面、CRA数值计算
1.1 有效感光靶面尺寸计算
有效靶面宽度 H = 1920 × 3.0 μm = 5760 μm = 5.76 mm
有效靶面高度 V = 1200 × 3.0 μm = 3600 μm = 3.60 mm
靶面半宽 H/2 = 2.88 mm(专属水平FOV计算参数)
靶面半高 V/2 = 1.80 mm(专属垂直FOV计算参数)
靶面对角半长 = (对角视场计算、最大CRA监测控制点)
2 光学计算核心逻辑(成品镜头专属流程)
2.1 选型逻辑定义
定制镜头设计逻辑:先定义系统目标FOV,反推匹配EFL,镜头适配系统(本项目不采用)。
成品镜头选型逻辑(本项目固化):EFL为成品镜头固有固定参数,第一步先确认镜头标称EFL,再代入传感器固定靶面参数,计算对应理论FOV,最终评估FOV是否满足整机VIO系统需求。
核心说明:FOV与EFL为绑定对应关系,成品镜头EFL不可更改,仅能通过EFL核算视场,系统适配镜头参数。
2.2 视场角计算公式(薄透镜针孔模型)
已知镜头EFL、传感器靶面半尺寸,正向计算全域视场角:
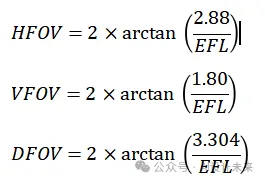
重要备注:通过EFL计算所得FOV为理论数值,镜头实际FOV受光学畸变、镜筒机械遮拦、渐晕影响,最终以样品实测数据为准。FOV仅由EFL与传感器靶面尺寸决定,光圈大小不改变视场角度。
2.3 主流成品镜头FOV理论对照表
成品镜头EFL(mm) | 理论HFOV | 理论VFOV | 理论DFOV | 工程适配说明 |
1.8 | 113.4° | 83.2° | 125.2° | 超大广角,成像畸变、CRA校正压力极大,需严格核验CRA指标 |
2.0 | 107.6° | 78.1° | 119.5° | 机器人主流广角规格,通用性强,CRA为核心核验项 |
2.2 | 102.4° | 73.5° | 114.3° | 视场适中,CRA可控性好,成像稳定性最优 |
2.4 | 97.7° | 69.2° | 109.6° | 视场偏小,近距离物体易出视野,VIO跟踪范围受限 |
3 光圈F/#与入瞳直径计算规范
3.1 基础光学公式
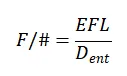
参数释义:F/#为光圈数值,EFL为镜头有效焦距,为镜头入瞳直径。
核心约束:该公式仅用于EFL、F/#、入瞳直径三者互相换算,仅表征镜头进光能力与光束口径,无法计算、推导CRA参数。
3.2 项目光圈档位规范
主力工作档位(量产默认、CRA验收强制工况):F2.0
工况说明:F2.0兼顾进光量与快门速度,可通过短曝光有效抑制机器人运动成像模糊,是本项目光学性能、CRA指标的唯一法定验收工况。
应急备选档位:F2.2
工况说明:F2.2进光量较F2.0下降约18%,可小幅降低CRA校正压力,但曝光时间延长、运动模糊风险提升,仅可作为备用方案,不得作为验收依据。
3.3 光圈选型硬性禁忌
1. 禁止选用F1.8及更大光圈:入瞳口径过大,超广角成像下像差、畸变、CRA校正难度极高,无法保障双目成像一致性;
2. 禁止选用F2.4及更小光圈:进光量严重不足,弱光环境需拉长曝光时间,丧失全局快门抑制运动模糊的核心优势。
4 CRA(主光线入射角)核心规范与验收准则
4.1 CRA核心定义
CRA(Chief Ray Angle)指穿过镜头光阑中心的主光线,入射至传感器感光平面时,光线与传感器法线(光轴垂线)的夹角。传感器对角最大视场区域为全画面CRA最大值控制点,是项目最高优先级验收指标。
4.2 传感器CRA约束原理与失效风险
传感器像素由微透镜、介质层、金属遮光层、光电二极管堆叠构成,出厂微透镜偏移优化存在物理极限,硬性指标为最大CRA≤15°。若镜头CRA超标,会引发不可逆成像缺陷与VIO功能故障:画面四角暗角、色彩不均、边缘清晰度劣化、信噪比下降,最终导致双目特征点分布失衡、视差漂移、标定失效、机器人定位精度下降。
关键区分:FOV决定成像视野范围,CRA决定光线能否被传感器有效接收,二者为完全独立光学物理量,不可互相推导、替代。
4.3 核心工程铁律
EFL、FOV、光圈、入瞳直径全部达标,不代表CRA合格。CRA由镜头内部光阑位置、镜片曲率、光学拓扑结构决定,无通用计算公式,无法通过常规参数换算。同款EFL、FOV镜头,可因光学结构差异出现CRA合格/超标两种结果。
光圈工况判定规则:F2.0全开为最严苛CRA工况,F2.0全开合格,则F2.2必然合格;仅F2.2合格、F2.0超标,镜头直接作废。
4.4 CRA验证与交付标准
1. 选型阶段:供应商需提供F2.0全开工况下全视场CRA光线追迹仿真曲线,最大CRA≤15°;
2. 量产阶段:仿真为理想模型,加工、装配公差会影响实物CRA,必须通过第三方设备实测核验;
3. 禁止使用缩光圈仿真/测试数据掩盖F2.0全开超差问题,CRA为独立一票否决指标。
5 成品镜头选型完整工程流程
1. 筛选市面成熟量产镜头,提取核心固有参数:标称EFL、光圈范围、结构参数;
2. 基于固定靶面尺寸,通过EFL正向计算理论HFOV、VFOV、DFOV;
3. 评估理论视场是否满足机器人VIO跟踪、避障、双目重叠视场、最小测距需求;
4. 核验镜头核心光学指标:F2.0全开CRA≤15°、畸变≤10%、相对照度≥40%;
5. 指标全部达标则锁定镜头型号,不达标则更换候选镜头重新迭代;
6. 样品阶段实测FOV、CRA、畸变、照度,验证理论数据与实物一致性;
7. 高低温工况核验光学参数稳定性,全部合格后进入量产。
6 量产验收全套光学指标清单
检测项目 | 规格要求 | 备注说明 |
有效焦距EFL | 成品镜头固有参数 | FOV计算唯一前置基准 |
视场角FOV | EFL正向计算+样品实测校准 | 整机系统适配依据 |
主力工作光圈 | F2.0 | CRA验收唯一法定工况 |
备选光圈 | F2.2 | 仅应急备用,不用于验收 |
最大CRA | F2.0全开≤15° | 最高优先级否决指标 |
光学畸变 | ≤10% | 保障VIO特征提取精度 |
相对照度 | ≥40% | 抑制暗角,保障画面均匀性 |
工作温度区间 | -20℃ ~ +60℃ | 光学参数无明显漂移 |
适配像面 | ≥1/2.6" | 全覆盖传感器有效靶面 |
7 项目工程禁忌(硬性规范)
1. 禁止使用传感器1/2.6"标称尺寸参与任何光学计算,仅用作镜头选型适配代号;
2. 禁止使用1928×1208物理阵列计算靶面,统一采用1920×1200有效ROI尺寸;
3. 禁止以FOV、EFL指标合格为由豁免CRA核验,CRA为传感器匹配硬性底线;
4. 禁止选用F1.8及以上、F2.4及以下非合规光圈档位;
5. 禁止以理论FOV作为验收依据,必须以样品实测FOV为准;
6. 禁止接收仅缩光圈CRA合格、F2.0全开CRA超标的镜头方案。
8 核心技术总结
1. 本项目固化成品镜头选型逻辑:先定镜头EFL,再计算FOV,系统适配成熟镜头参数,无定制开模流程;
2. FOV为EFL的被动计算结果,无法提前预设,仅能通过现有镜头参数核算评估;
3. CRA为独立光学指标,与EFL、FOV、光圈无换算关系,必须单独仿真+实测核验;
4. F2.0全开为最严苛验收工况,是判定镜头是否适配传感器的核心依据;
5. 所有理论光学参数仅作选型参考,样品实测数据为量产验收最终标准。