ARTICLE · 1330616
极氪007闯进武汉晚高峰,智驾真正的考题不是跑多快
极氪007闯进武汉晚高峰,智驾真正的考题不是跑多快
一小时十六分钟,零次效率接管,零次自动降级,安全接管一次,识别错误三次。
这不是实验室里的演示路线,而是一条穿过武汉大桥、立交、施工路段,最后钻进周末晚高峰万松园美食街的实战路线。极氪007这次交出的成绩,足以证明千里浩瀚H7 7.2.1比此前进步明显;但如果你因此把“可以跑完”理解成“可以放心不管”,那这份成绩就被读反了。
这场测试真正值得讨论的,不是辅助驾驶有没有成功到达,而是它在什么地方做对了、什么地方仍会犯错,以及驾驶员还得替它盯住多少现实。
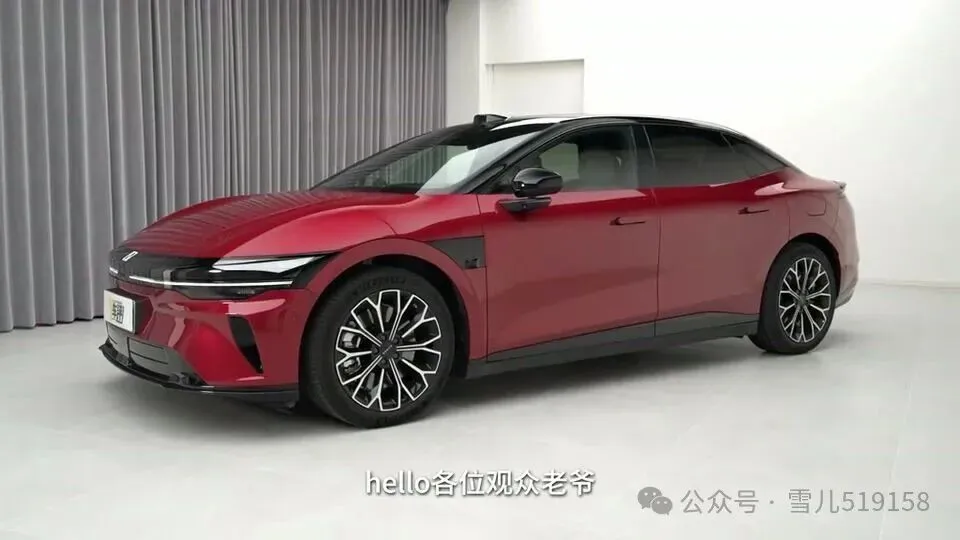
测试车辆是焕新款极氪007,搭载千里浩瀚H7 7.2.1。测试记录称,这一版本的激光雷达和英伟达芯片不需要用户另行选配。硬件配置是起点,不是成绩单;真正决定一套驾驶辅助值不值得信任的,是它遇到信号灯、非机动车、加塞、施工和复杂车道时,能不能连续作出合理选择。
这次线路从园区出发,经过鹦鹉洲长江大桥、武昌火车站、大东门立交、长江大桥、江汉一桥和航空路立交,最后抵达万松园。按照测试者给出的路线经验,通常通行时间约在1小时20分钟到1小时25分钟以内;这一次进入万松园时接近晚饭时间,赶上周末晚高峰。测试者也提醒,不同出发时间和路况会影响结果,所以这并不是可直接套用到所有城市、所有时段的标准化结论。
但它至少把一个问题摆到了台面上:辅助驾驶最难的地方,往往不是宽阔道路上的匀速行驶,而是道路规则不够清楚、交通参与者不按预想行动的时候。
极氪007这次证明了它能把复杂路线跑下来,却没有证明驾驶员可以把注意力交出去。
真正的难点,是道路上的“人”
行程开始后,车辆自主通过园区闸机,遇到掉头信号灯后按规则掉头。随后出现了一个更能说明问题的场景:前方一名骑电动自行车的人在车道附近左右穿行,车辆需要向右进入上桥车道。
极氪007选择避让,最终在实线位置才完成变道。测试者将这次记作一次识别错误,同时指出,避让动作本身可以理解,但策略还可以更稳妥:先减速,让非机动车通过,再寻找合适时机变道,可能比在临近实线时继续完成并线更合适。
这不是一道只看“谁有路权”的题。驾驶辅助不能只会依照规则判断谁该让谁,更要理解现实路况里谁更脆弱、谁的行动更难预测。非机动车突然横切、行人临时改变路线、旁车压线抢道,这些情况不一定符合理想交通秩序,却每天都可能出现。
稍后,一辆快速变线的思域侵入极氪007所在车道,车辆识别到风险后减速避让,防御性驾驶表现受到测试者肯定。反差也因此更明显:面对汽车的强势切入,它能及时让;面对更早出现的电动自行车,策略却没有从容到让人完全放心。
一套驾驶辅助真正的成熟,不是知道自己有路权,而是知道什么时候不值得坚持路权。
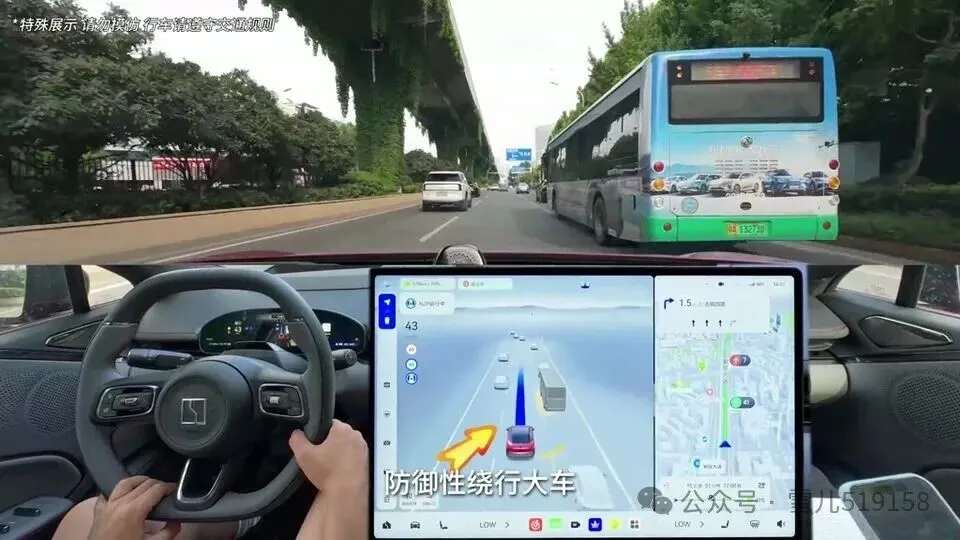
这句话听起来像是驾驶习惯,其实是产品能力。因为在道路上,驾驶员的价值判断会把“规则允许”与“风险可控”放在一起衡量:能过去,不代表此刻过去最合适;可以加速,不代表必须抢在前车之前。测试中的007也展现了很强的执行力,能加速超过慢车、顺势变道,遇到大车和侧向侵入车辆时又能做出绕行或减速动作。对乘客来说,这种果断很容易带来“它挺会开”的直观感受。
然而,驾驶辅助越像熟练司机,越容易让人忘记它仍可能做错。熟练感是体验优势,也可能成为注意力下降的诱因。
跑得顺,不等于每一步都对
施工路段里,极氪007整体行驶稳定,基本保持在线内,并识别了不在地图上的临时红绿灯。这种场景比车流稀少的直路更有含金量:车道变窄、通行边界临时改变,交通灯又未必是常规路口的一部分,系统需要同时处理道路形状和现场信号。
大桥上的复杂车道决策也值得一提。前方公交车遮挡视线,路面标识又不够直观,测试者一度判断车辆可能选错方向,甚至准备接管。拥堵结束、道路从双车道变成四车道后,极氪007最后走上了正确路线。整个行程中,测试者没有记录因导航路线造成的走错路或执行错误。
这些表现说明,7.2.1不只是能在单个动作上做出反应,至少在这条路线里,它把道路信息、车道选择和实际行驶连在了一起。对驾驶者而言,导航不在临界时刻“卡住”,和车辆不压线一样重要:判断路线错了,后面动作做得再漂亮也没用。
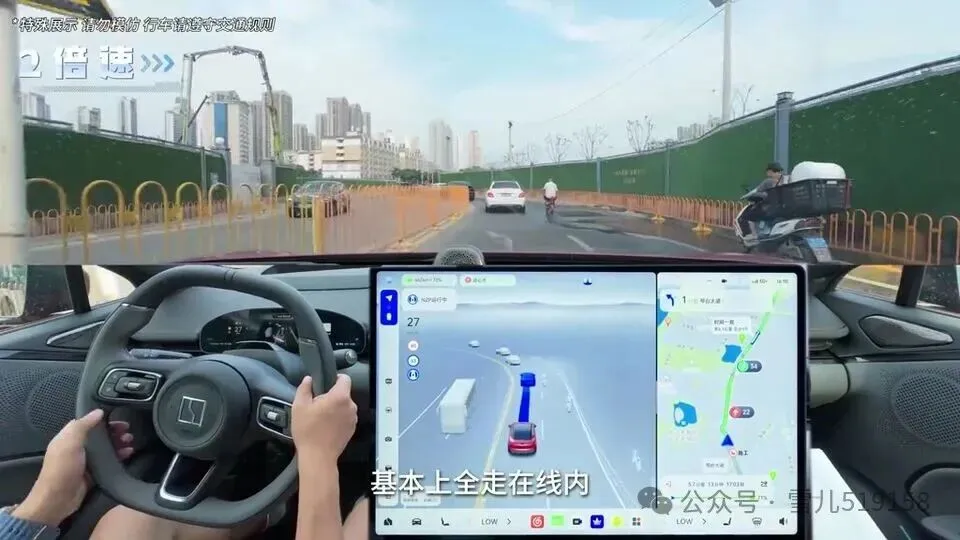
但路线跑顺,并不代表画面和车辆理解始终一致。通过航空路立交桥后,车辆实际行驶路线保持稳定,测试者却观察到SR界面出现车道线漂移。也就是说,车走得对,显示出来的场景理解却有混乱。
单凭一次画面表现,不能推断系统的控制能力失效;这次测试里车辆没有因此走错路。不过,这个细节提醒我们,驾驶辅助的评价不能只看车身轨迹,也不能只看屏幕上画得多精细。车是否正确理解环境、界面能否让驾驶员准确判断系统正在做什么,都是信任的一部分。若显示与实际决策不一致,驾驶员很难只凭界面判断下一步是否需要干预。
最后那段路,才是整场考试的分水岭
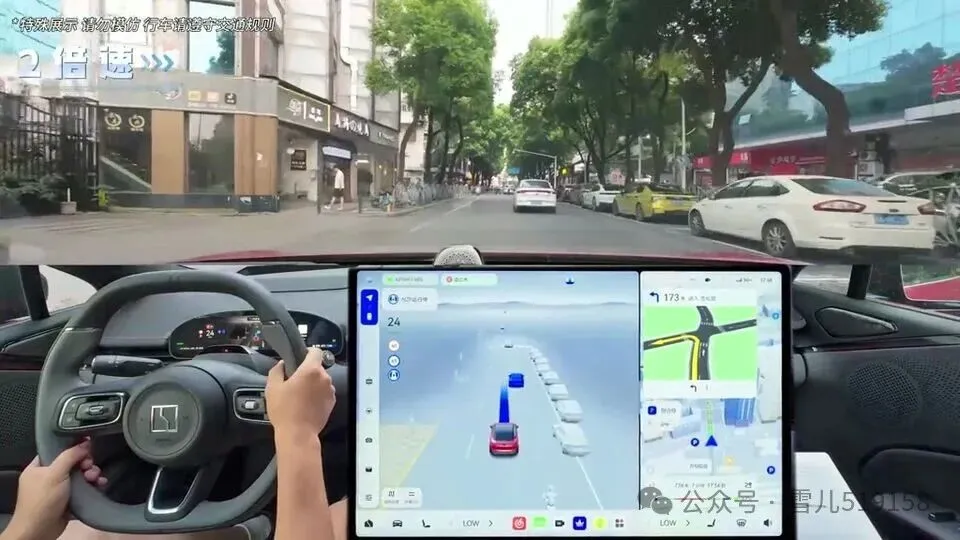
进入万松园,路况开始真正混杂:窄路、施工、占道停车、行人、车辆和外卖骑行者交织在一起。测试记录称,车辆整体有序通过,通行仍较流畅。对于一套城市驾驶辅助来说,这类路段的难点不是某一个复杂动作,而是小风险接连出现:前方突然停住,旁边留出的空间不稳定,行人可能从车缝中出现,车辆还得判断什么时候继续走、什么时候等一等。
这次极氪007在万松园最后一个红绿灯处出现卡顿,测试者倒数十秒后踩下电门,完成了一次人车共驾。全程记录为:人车共驾一次、效率接管零次、自动降级零次、安全接管一次、识别错误三次,总通行时间1小时16分钟。
这些数字要放在同一张桌子上看。效率接管为零,意味着测试者没有因为车辆行驶太慢或影响通行而主动接手;自动降级为零,说明测试过程中没有出现记录中的自动降级;但这并不等于整趟路程可以脱离人工监督。一次安全接管和三次识别错误,恰恰说明人仍要盯着,必要时还要接手。
还要注意,这几项数字是测试者对单次路线的记录,不是事故率,也不能直接换算成日常驾驶中的出错概率。它们可以用来观察这一次测试里发生了什么,却不足以证明所有道路环境下都会有同样表现。周日下午、特定路线、特定版本、特定交通流,都是结论的一部分。
测试者认为,千里浩瀚H7 7.2.1相比此前版本进步很大。按这条路线看,这个判断有具体支撑:复杂立交没有造成导航走错,施工路段能识别临时信号,密集车流中能应对加塞,最后也通过了万松园的拥挤路段。成绩不必贬低,也不该被写成“已经放心”。
真正该被记住的不是“只接管一次”,而是那一次接管发生在系统尚未从容处理的路段。
从消费者的角度看,激光雷达和英伟达芯片无需另行选配,降低了用户获得这套硬件的额外选择成本;7.2.1的实测进步,则让硬件不只停留在配置表上。但买车时仍要把“有硬件”“能完成一次测试”和“适合长期托付”分开理解。前两项可以从配置和实测中得到依据,最后一项需要更多持续、不同场景的使用经验来支撑。
这也是智能驾驶宣传里最容易被压扁的一层:配置表给的是能力条件,路测给的是某次表现,日常使用要面对的却是重复发生、不断变化的真实路况。三者不能互相替代。看见一次顺利通过,不等于以后每次都能同样顺利;看到一次接管,也不等于系统毫无价值。真正有用的判断,是知道它在哪些场景已经帮上忙,又在哪些地方仍要留出人的判断和操作。
极氪007这次交出的,不是“无人驾驶已经成功”的证明,而是一份更具体的进度条:它越来越像一个能处理复杂交通的助手,但还不是可以放手不管的司机。对准备买车的人来说,最该问的不是“有没有激光雷达”,而是自己能不能接受驾驶辅助仍需要全程关注、偶尔接管。
所以我更愿意把这次成绩称为一次有分量的进步,而不是通关。硬件标配能让更多用户用上能力,软件进步能把能力变成实际体验;但驾驶责任没有因此自动消失。当一辆车越开越像老司机,驾驶员越不能忘记自己仍是最后的安全边界。
如果把“复杂路况能跑下来”看作及格线,这次极氪007已经交出了不错的答卷;如果标准是“晚高峰里可以不盯路”,这份记录还远远不够。你能接受一次安全接管、三次识别错误换来一趟顺畅通行吗?还是认为只要需要驾驶员持续盯着,就不能算真正好用?