ARTICLE · 1377836
Excel 之 PID 控制算法仿真
一、前言
PID 控制,英文全称为 Proportional-Integral-Derivative Control(比例-积分-微分控制)。由于结构简单、鲁棒性好,是一种应用广泛且有效的闭环控制方法,在工业过程控制中得到了大量应用,如常见的温度控制、电机转速控制等。
二、PID 控制原理
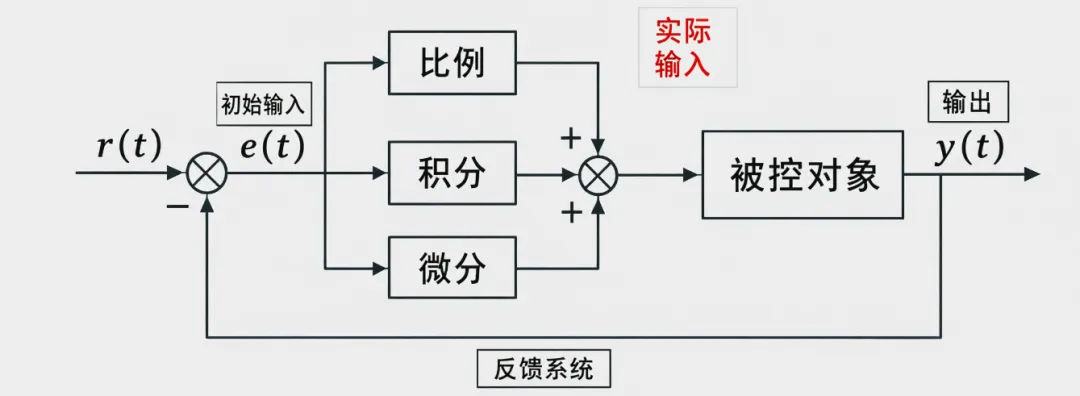
来源:百度百科《比例积分微分控制》
2.1 比例控制(P)
先来说比例控制。它是 PID 三项中反应最快、最直接的一项,主要承担当前偏差的即时校正。其公式为:
u(t) = Kp · e(t)
式中,Kp 为比例系数,e(t) 为 t 时刻的偏差(设定值与实际值之差)。
假设过程损耗为一恒定值 a,则最终输出为:
y(t) = u(t) − a
接下来可以用 Excel 做一个简单仿真(这里假设输入与输出的关系为 y = 1·x)。
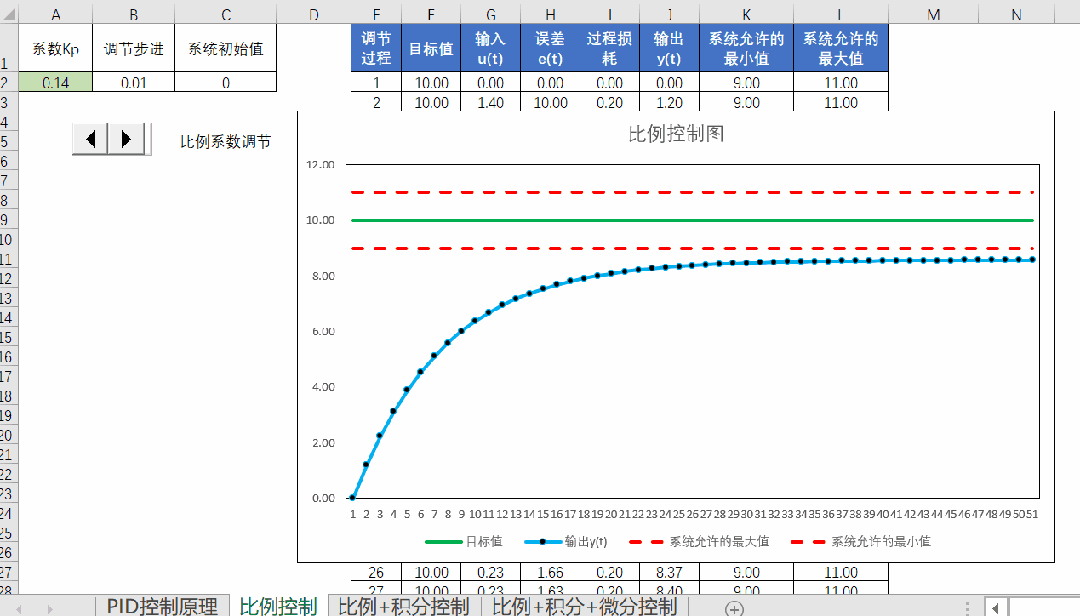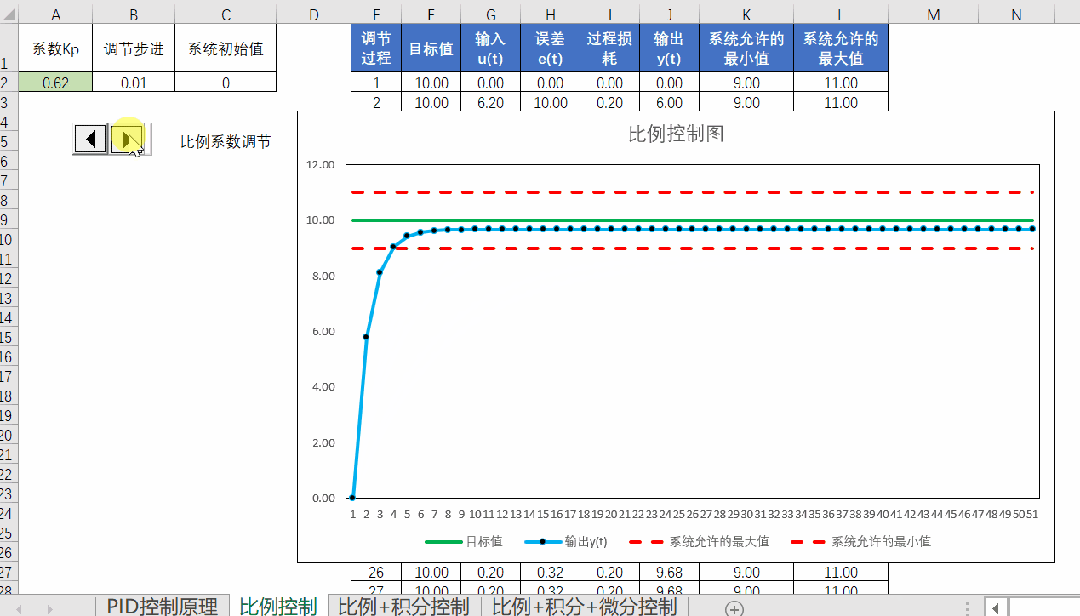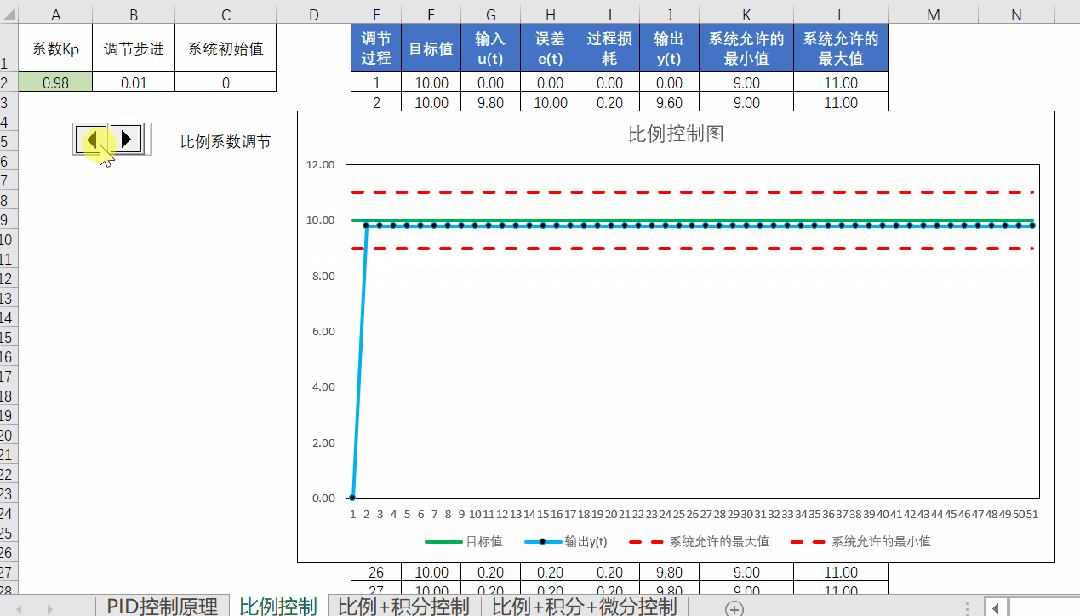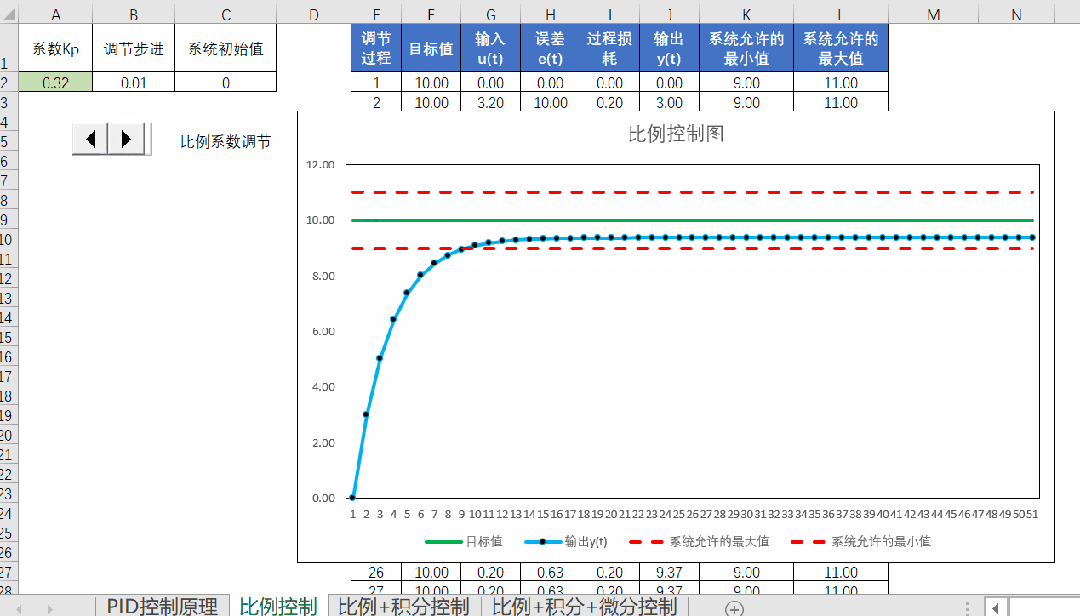
比例控制仿真动图
当 Kp 从 0 逐渐增大时,可以总结出如下规律:
随着 Kp 增大,接近目标值的速度越快,且最终稳定后与目标值的差值越小(稳态误差越小); 当 Kp 过大时,系统开始出现振荡,稳定性变差。 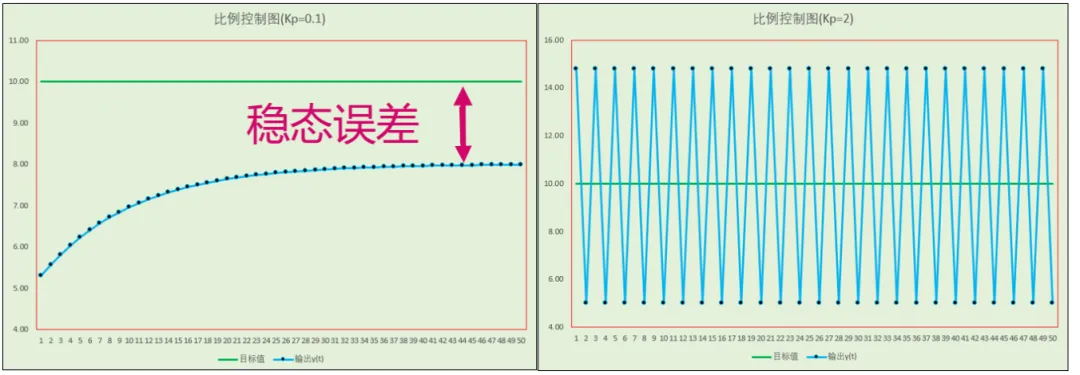
可见,Kp 的取值对系统稳定性至关重要,一般需同时满足两个条件:
系统越快稳定越好,稳态误差越小越好; 最终输出值必须落在系统允许值之内。
逐渐增大 Kp 反复仿真,即可找到满足条件的取值。实际控制中通常取临界值的 60%~70%,以留出裕量,防止干扰导致输出超限。
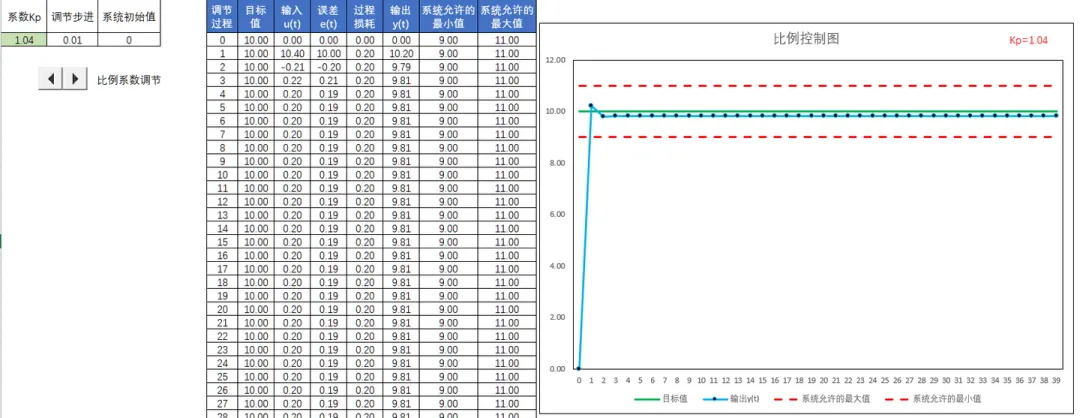
从以上仿真可以看到,单纯比例控制的一个明显缺点是存在稳态误差。要消除稳态误差,就需要引入积分控制。
2.2 比例 + 积分控制(PI)
所谓积分控制,就是对偏差进行累积:只要有偏差存在,积分值就随之变化调节,直至偏差为零时才不再变化。其公式为:
u(t) = Kp · e(t) + Ki · ∫₀t e(t) dt
仍假设过程损耗为 a,则最终输出为:
y(t) = Kp · e(t) + Ki · ∫₀t e(t) dt − a
在离散状态下,积分项可近似为各次偏差之和:∫₀t e(t) dt ≈ Σ e(t)·Δt。下面用 Excel 仿真。
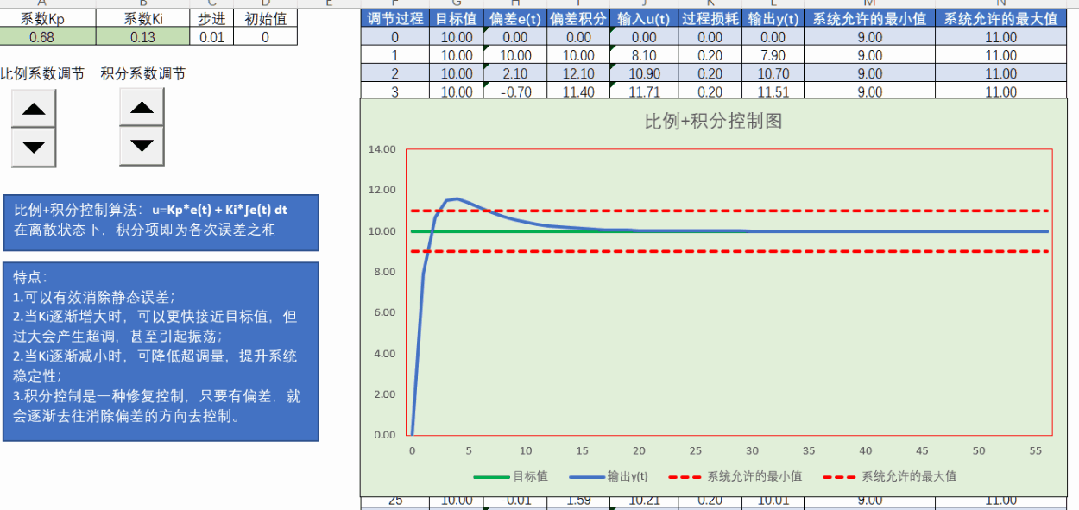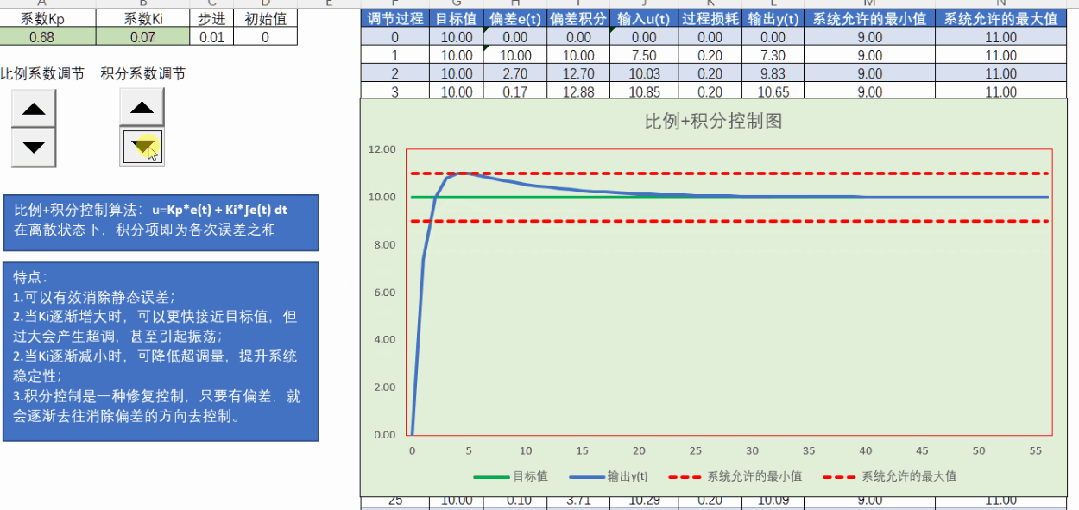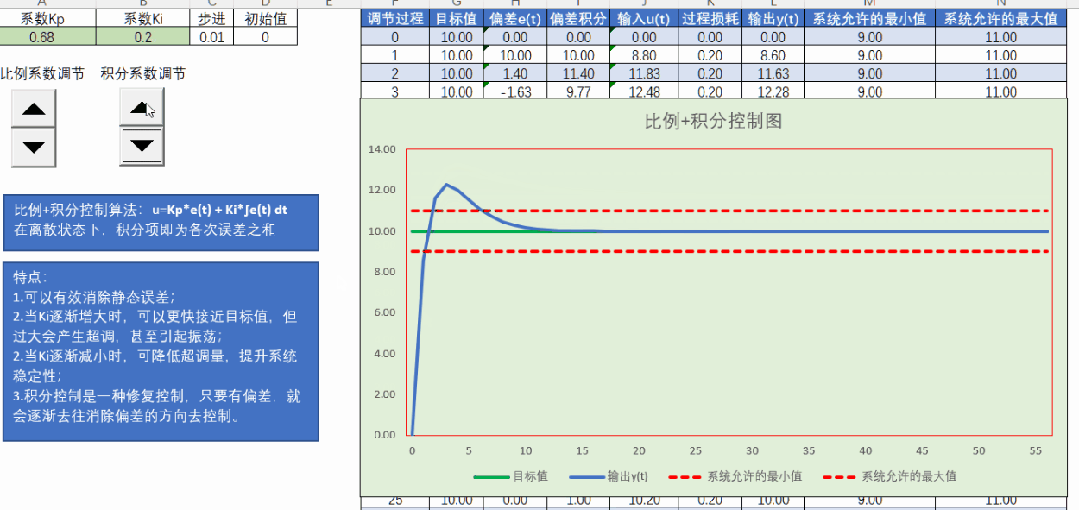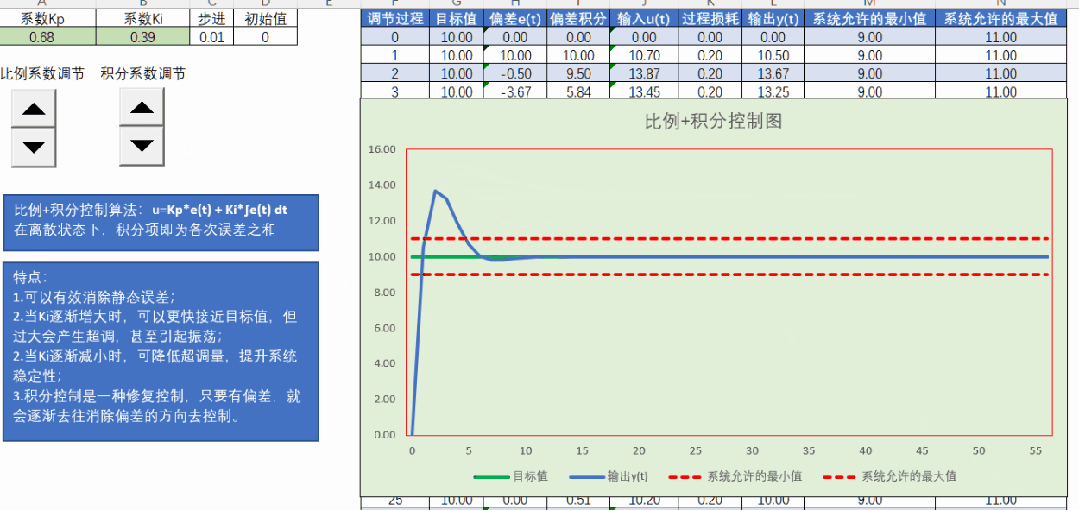
从仿真曲线可以看到,稳态误差已经消失。当逐渐增大积分系数 Ki 时,表现出如下特征:
随着 Ki 增大,系统达到稳态的时间越短; 当 Ki 过大时,系统响应初期出现较大超调,动态性能变差,甚至振荡。
也就是说,积分系数越大,增益越大、控制力度越强、抗干扰能力越强;但过大又会导致振荡,影响控制精度。整定时可逐渐增大 Ki,直到超调量达到系统允许的最大值,记录此时的 Ki,推荐取该值的 80%,以防其他干扰导致积分过饱和(积分饱和)引起超调过量。
PI 控制虽然消除了稳态误差,但系统初期总会出现一定的超调量,对控制精度和动态特性影响较大。要改善这一现象,就需要引入微分调节。
2.3 比例 + 积分 + 微分控制(PID)
为抑制超调,加入微分控制,其连续形式为:
u(t) = Kp · e(t) + Ki · ∫₀t e(t) dt + Kd · de(t)/dt
为便于在 Excel 中实现,将积分项与微分项离散化,得到:
u(k) = Kp · e(k) + Ki · Σ e(i)·Δt + Kd · [e(k) − e(k−1)] / Δt
式中,e(k) 为当前偏差,e(k−1) 为上一次偏差,Δt 为采样时间间隔。据此即可仿真:
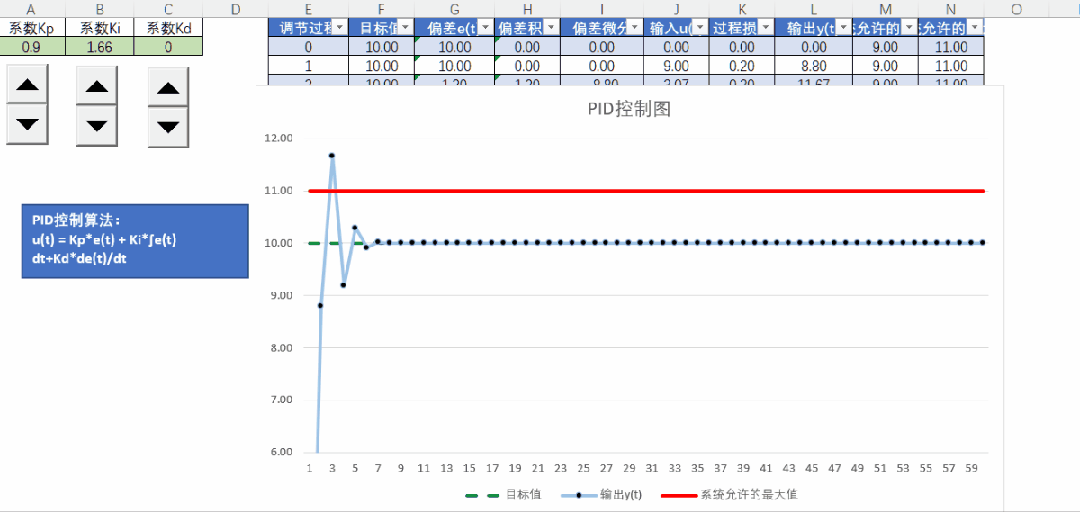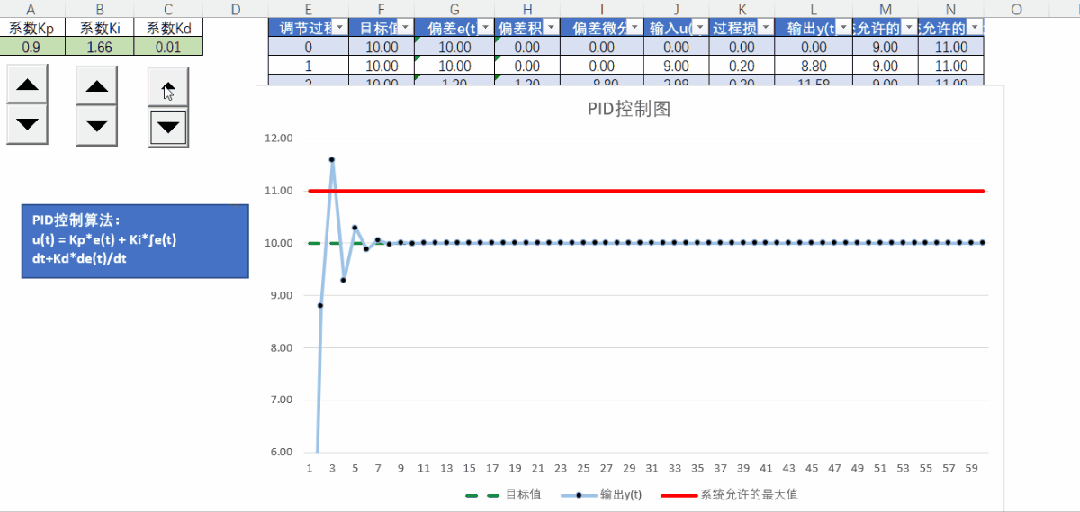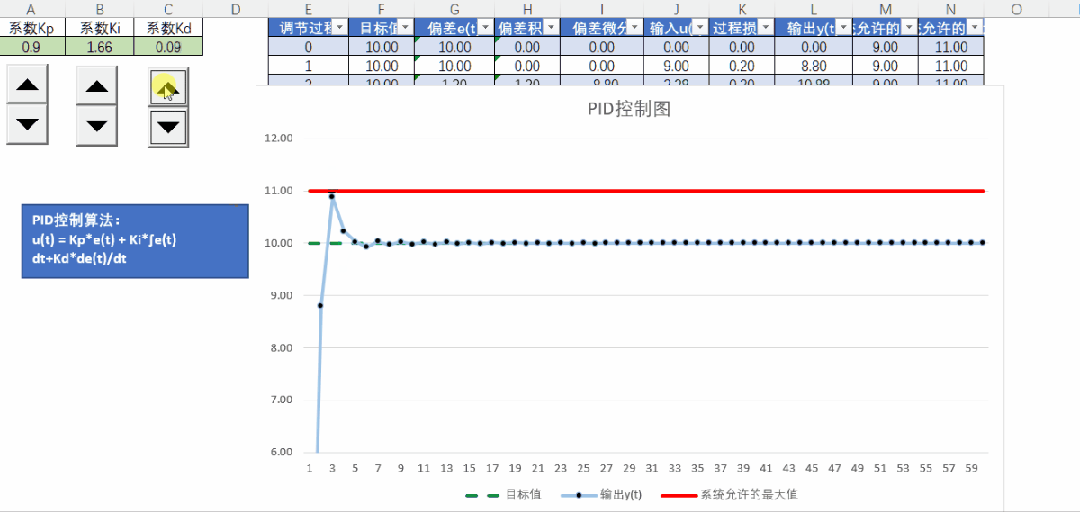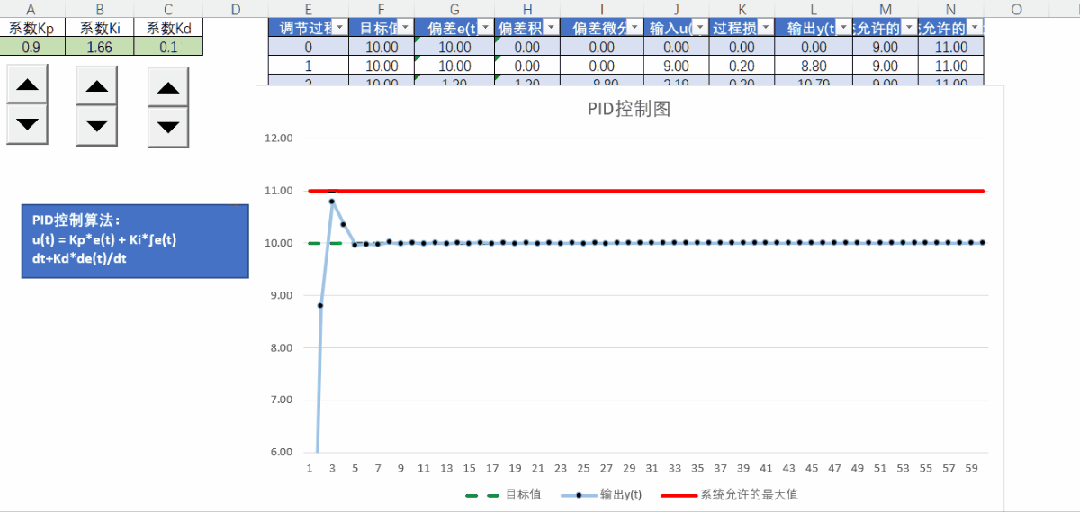
可以看到,当微分系数 Kd 逐渐增大时,超调现象明显改善;但当 Kd 进一步增大时,系统开始出现振荡。通常选取微分系数时,取“不振荡临界值”的 20% 即可。
微分控制是一种“预测性”控制:它观察被控量随时间的变化速率,据此决定输出,以达到减小偏差、抑制超调的目的。例如在温控系统中,微分项监测当前温度与设定值之间偏差的变化速率,相当于给系统加了一道“阻尼”:当温度快速逼近设定值时,它会提前减小输出以抑制超调;当响应偏慢时,则增大输出以加快调节。
三、总结
在实际应用中,PID 控制的效果往往不如仿真那么理想,这与被控对象的工作环境密切相关。需要根据实际情况整定各项参数,带载联调,才能达到最佳控制效果。
🎁 关注公众号“星舆识藏”,在后台回复“PID”即可获取本文Excel仿真工具
参考资料
百度百科《比例积分微分控制》(PID 控制):PID 定义、原理及原理图出处。 科普中国《PID 控制系统》:P、I、D 各环节作用及整定思路参考。 文中 Kp、Ki、Kd 的 60%~70%、80%、20% 取值为工程现场整定经验法则,非文献标准值,仅供参考。 本文仿真动图与 Excel 表格为作者原创。