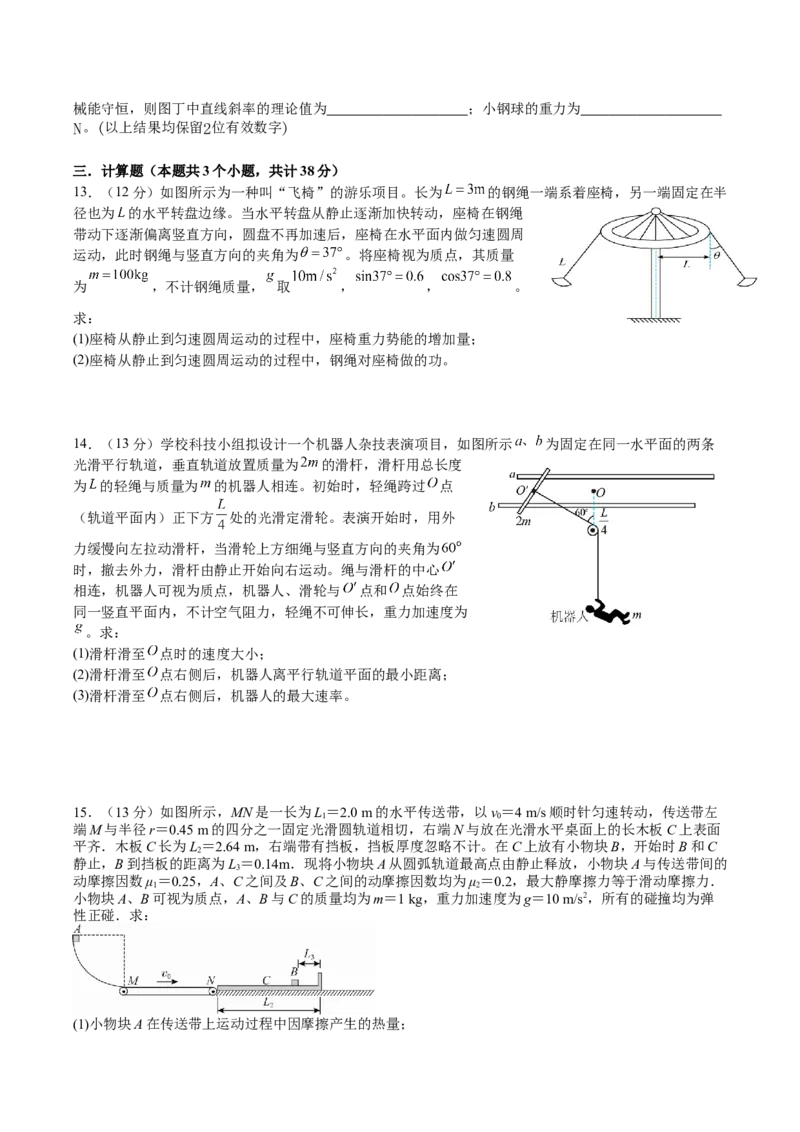
文档文本内容
石家庄二中教育集团2025-2026 年度高一年级下学期期中考试
物理试卷
(时间75 分钟,分值100 分, )
一.选择题(本题共10 个小题,1-7 为单选题,每小题4 分,共计28 分;8-10 为多选,每小题6 分,漏选
3 分,错选0 分,共计18 分)
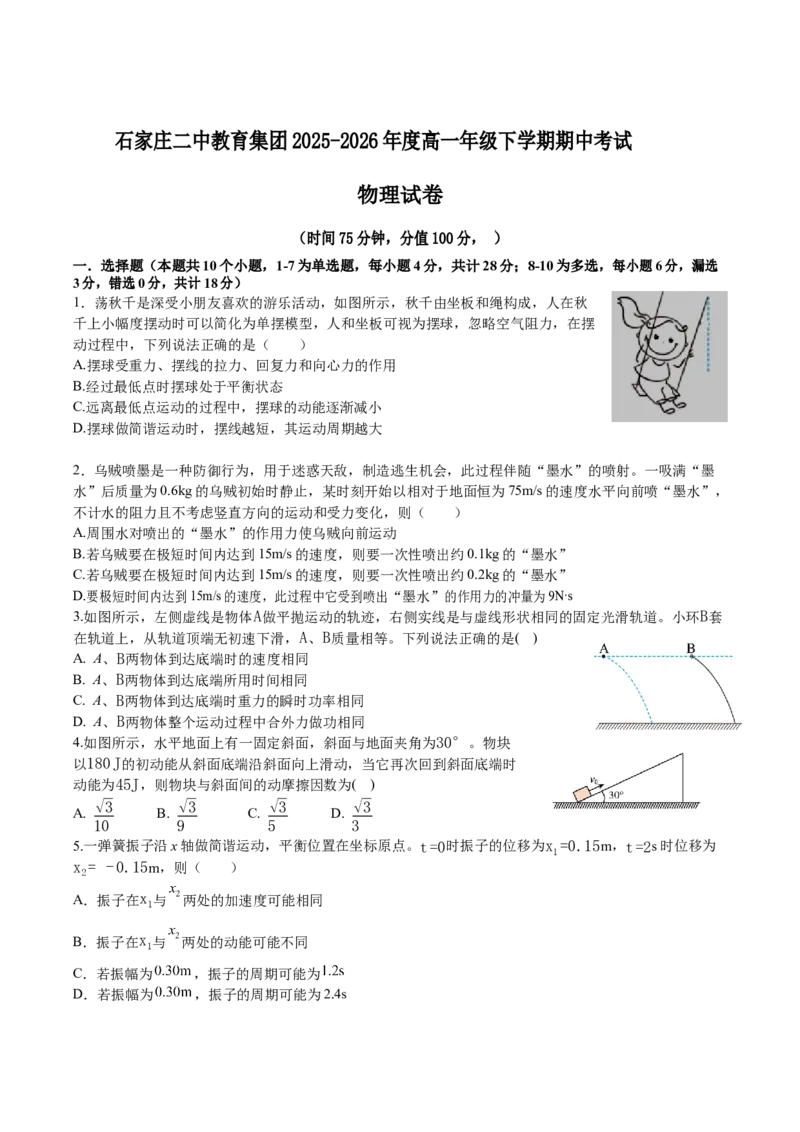
1.荡秋千是深受小朋友喜欢的游乐活动,如图所示,秋千由坐板和绳构成,人在秋
千上小幅度摆动时可以简化为单摆模型,人和坐板可视为摆球,忽略空气阻力,在摆
动过程中,下列说法正确的是(  )
A.摆球受重力、摆线的拉力、回复力和向心力的作用
B.经过最低点时摆球处于平衡状态
C.远离最低点运动的过程中,摆球的动能逐渐减小
D.摆球做简谐运动时,摆线越短,其运动周期越大
2.乌贼喷墨是一种防御行为,用于迷惑天敌,制造逃生机会,此过程伴随“墨水”的喷射。一吸满“墨
水”后质量为0.6kg 的乌贼初始时静止,某时刻开始以相对于地面恒为75m/s 的速度水平向前喷“墨水”,
不计水的阻力且不考虑竖直方向的运动和受力变化,则(  )
A.周围水对喷出的“墨水”的作用力使乌贼向前运动
B.若乌贼要在极短时间内达到15m/s 的速度,则要一次性喷出约0.1kg 的“墨水”
C.若乌贼要在极短时间内达到15m/s 的速度,则要一次性喷出约0.2kg 的“墨水”
D.要极短时间内达到15m/s 的速度,此过程中它受到喷出“墨水”的作用力的冲量为9N·s
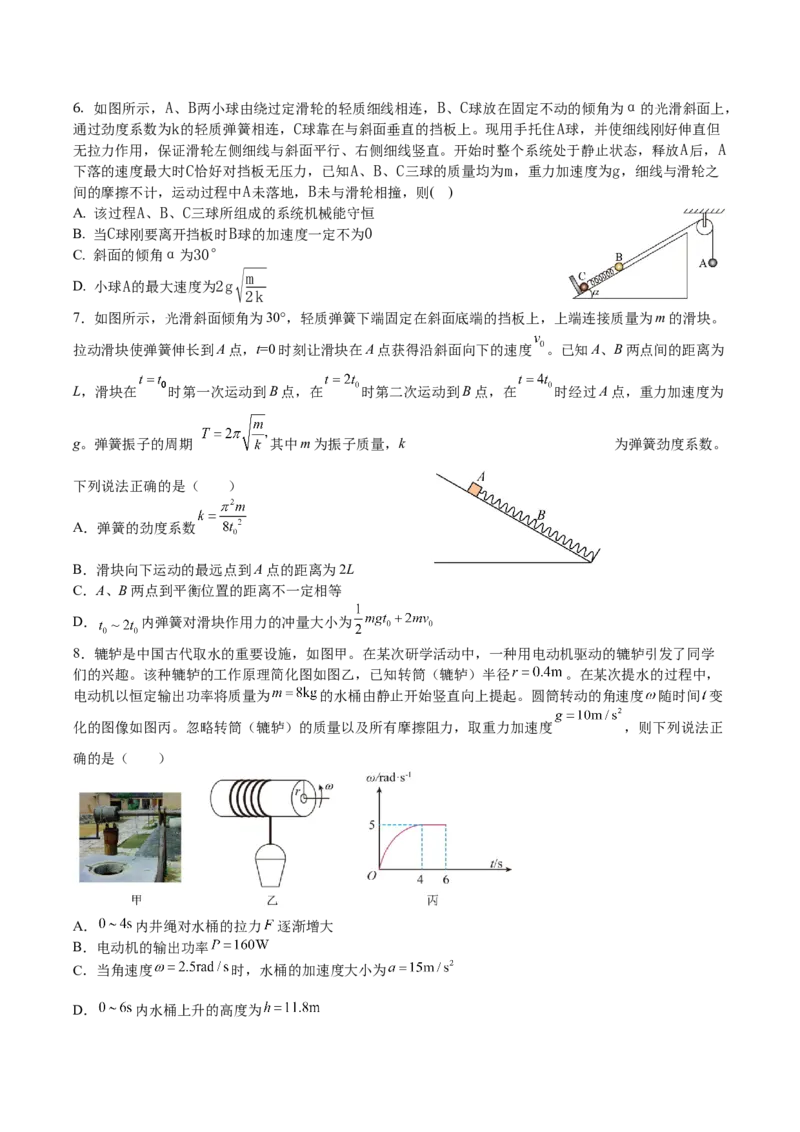
3.如图所示,左侧虚线是物体A做平抛运动的轨迹,右侧实线是与虚线形状相同的固定光滑轨道。小环B套
在轨道上,从轨道顶端无初速下滑,A、B质量相等。下列说法正确的是(    )
A. A、B两物体到达底端时的速度相同
B. A、B两物体到达底端所用时间相同
C. A、B两物体到达底端时重力的瞬时功率相同
D. A、B两物体整个运动过程中合外力做功相同
4.如图所示,水平地面上有一固定斜面,斜面与地面夹角为30°。物块
以180J的初动能从斜面底端沿斜面向上滑动,当它再次回到斜面底端时
动能为45J,则物块与斜面间的动摩擦因数为(    )
A. √3
10
      B. √3
9
       C. √3
5
      D. √3
3
5.一弹簧振子沿x 轴做简谐运动,平衡位置在坐标原点。t=0时振子的位移为x1=0.15m,t=2s 时位移为
x2= -0.15m,则(  )
A.振子在x1与
两处的加速度可能相同
B.振子在x1与
两处的动能可能不同
C.若振幅为
,振子的周期可能为
D.若振幅为
,振子的周期可能为2.4s
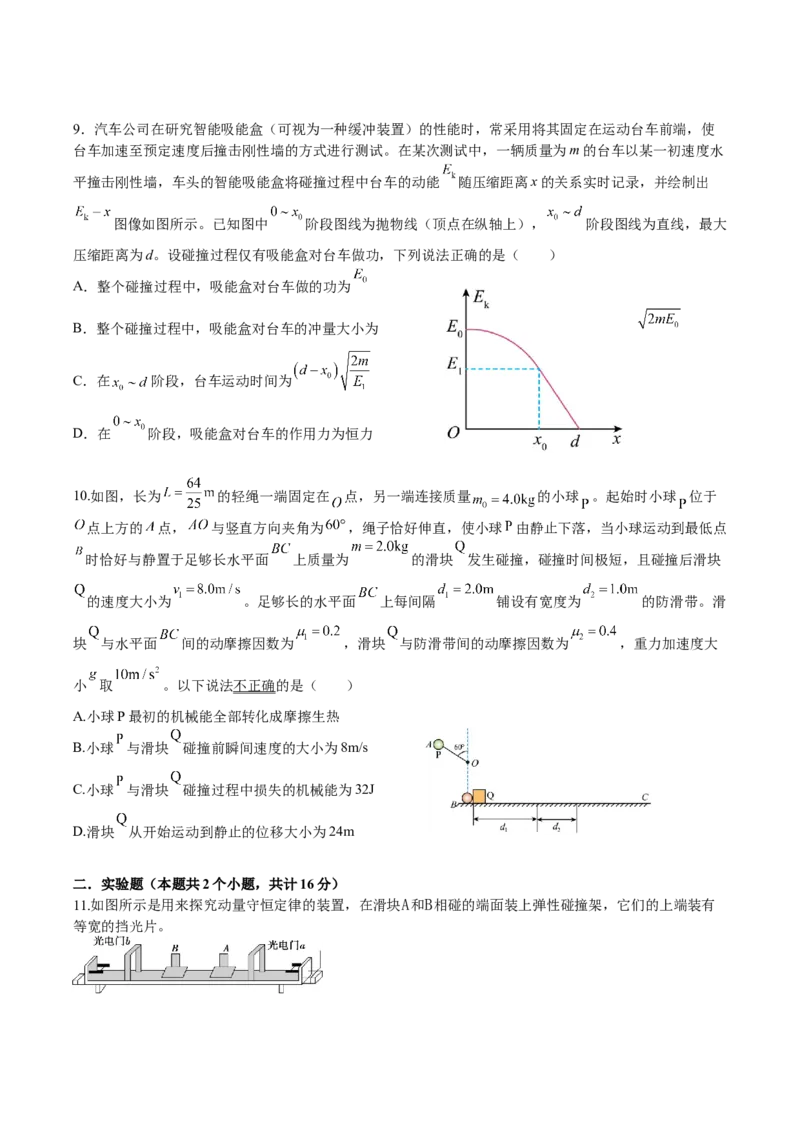
6. 如图所示,A、B两小球由绕过定滑轮的轻质细线相连,B、C球放在固定不动的倾角为α的光滑斜面上,
通过劲度系数为k的轻质弹簧相连,C球靠在与斜面垂直的挡板上。现用手托住A球,并使细线刚好伸直但
无拉力作用,保证滑轮左侧细线与斜面平行、右侧细线竖直。开始时整个系统处于静止状态,释放A后,A
下落的速度最大时C恰好对挡板无压力,已知A、B、C三球的质量均为m,重力加速度为g,细线与滑轮之
间的摩擦不计,运动过程中A未落地,B未与滑轮相撞,则(    )
A. 该过程A、B、C三球所组成的系统机械能守恒
B. 当C球刚要离开挡板时B球的加速度一定不为0
C. 斜面的倾角α为30°
D. 小球A的最大速度为2g√
m
2k
7.如图所示,光滑斜面倾角为30°,轻质弹簧下端固定在斜面底端的挡板上,上端连接质量为m 的滑块。
拉动滑块使弹簧伸长到A 点,t=0 时刻让滑块在A 点获得沿斜面向下的速度
。已知A、B 两点间的距离为
L,滑块在
时第一次运动到B 点,在
时第二次运动到B 点,在
时经过A 点,重力加速度为
g。弹簧振子的周期
其中m 为振子质量,k
为弹簧劲度系数。
下列说法正确的是(  )
A.弹簧的劲度系数
B.滑块向下运动的最远点到A 点的距离为2L
C.A、B 两点到平衡位置的距离不一定相等
D.
内弹簧对滑块作用力的冲量大小为
8.辘轳是中国古代取水的重要设施,如图甲。在某次研学活动中,一种用电动机驱动的辘轳引发了同学
们的兴趣。该种辘轳的工作原理简化图如图乙,已知转筒(辘轳)半径
。在某次提水的过程中,
电动机以恒定输出功率将质量为
的水桶由静止开始竖直向上提起。圆筒转动的角速度
随时间变
化的图像如图丙。忽略转筒(辘轳)的质量以及所有摩擦阻力,取重力加速度
,则下列说法正
确的是(  )
A.
内井绳对水桶的拉力
逐渐增大
B.电动机的输出功率
C.当角速度
时,水桶的加速度大小为
D.
内水桶上升的高度为
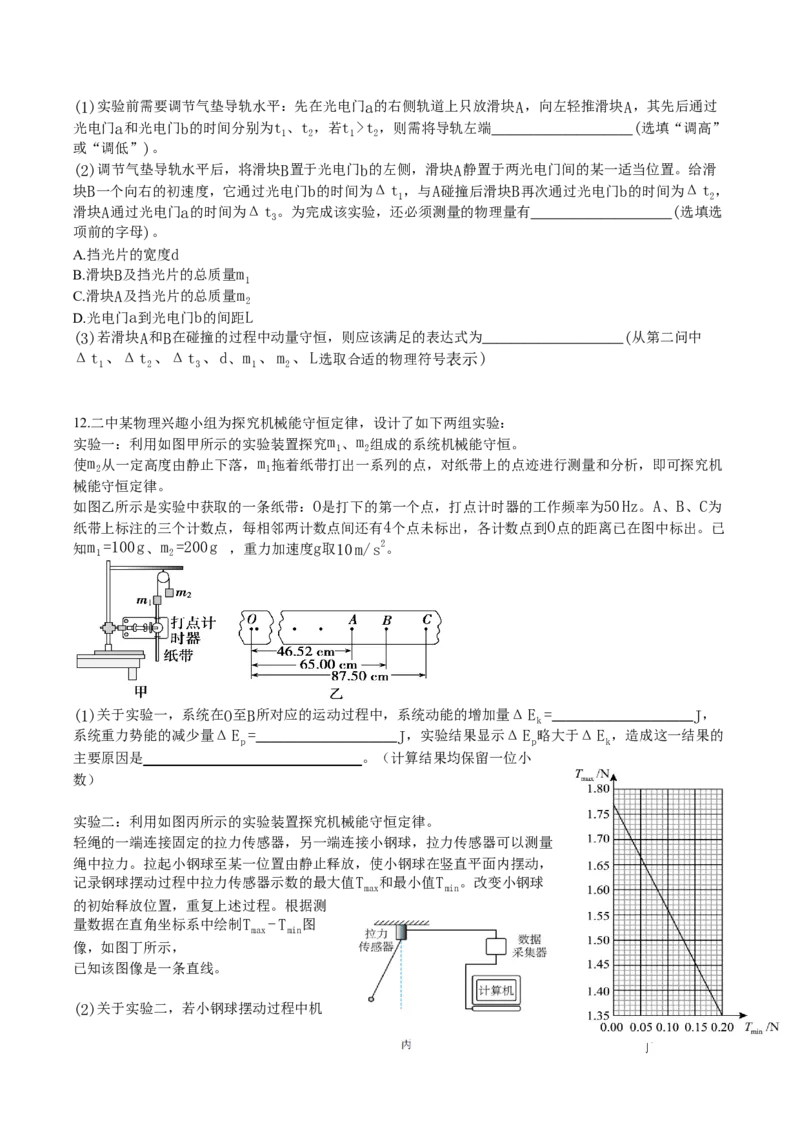
9.汽车公司在研究智能吸能盒(可视为一种缓冲装置)的性能时,常采用将其固定在运动台车前端,使
台车加速至预定速度后撞击刚性墙的方式进行测试。在某次测试中,一辆质量为m 的台车以某一初速度水
平撞击刚性墙,车头的智能吸能盒将碰撞过程中台车的动能
随压缩距离x 的关系实时记录,并绘制出
图像如图所示。已知图中
阶段图线为抛物线(顶点在纵轴上),
阶段图线为直线,最大
压缩距离为d。设碰撞过程仅有吸能盒对台车做功,下列说法正确的是(  )
A.整个碰撞过程中,吸能盒对台车做的功为
B.整个碰撞过程中,吸能盒对台车的冲量大小为
C.在
阶段,台车运动时间为
D.在
阶段,吸能盒对台车的作用力为恒力
10.如图,长为
的轻绳一端固定在
点,另一端连接质量
的小球
。起始时小球
位于
点上方的
点,
与竖直方向夹角为
,绳子恰好伸直,使小球
由静止下落,当小球运动到最低点
时恰好与静置于足够长水平面
上质量为
的滑块
发生碰撞,碰撞时间极短,且碰撞后滑块
的速度大小为
。足够长的水平面
上每间隔
铺设有宽度为
的防滑带。滑
块
与水平面
间的动摩擦因数为
,滑块
与防滑带间的动摩擦因数为
,重力加速度大
小
取
。以下说法不正确的是(    )
A.小球P 最初的机械能全部转化成摩擦生热
B.小球
与滑块
碰撞前瞬间速度的大小为8m/s
C.小球
与滑块
碰撞过程中损失的机械能为32J
D.滑块
从开始运动到静止的位移大小为24m
二.实验题(本题共2 个小题,共计16 分)
11.如图所示是用来探究动量守恒定律的装置,在滑块A和B相碰的端面装上弹性碰撞架,它们的上端装有
等宽的挡光片。
(1)实验前需要调节气垫导轨水平:先在光电门a的右侧轨道上只放滑块A,向左轻推滑块A,其先后通过
光电门a和光电门b的时间分别为t1、t2,若t1>t2,则需将导轨左端


  (选填“调高”
或“调低”)。
(2)调节气垫导轨水平后,将滑块B置于光电门b的左侧,滑块A静置于两光电门间的某一适当位置。给滑
块B一个向右的初速度,它通过光电门b的时间为Δt1,与A碰撞后滑块B再次通过光电门b的时间为Δt2,
滑块A通过光电门a的时间为Δt3。为完成该实验,还必须测量的物理量有


  (选填选
项前的字母)。
A.挡光片的宽度d
B.滑块B及挡光片的总质量m1
C.滑块A及挡光片的总质量m2
D.光电门a到光电门b的间距L
(3)若滑块A和B在碰撞的过程中动量守恒,则应该满足的表达式为


  (从第二问中
Δt1、Δt2、Δt3、d、m1、m2、L选取合适的物理符号表示)
12.二中某物理兴趣小组为探究机械能守恒定律,设计了如下两组实验:
实验一:利用如图甲所示的实验装置探究m1、m2组成的系统机械能守恒。
使m2从一定高度由静止下落,m1拖着纸带打出一系列的点,对纸带上的点迹进行测量和分析,即可探究机
械能守恒定律。
如图乙所示是实验中获取的一条纸带:O是打下的第一个点,打点计时器的工作频率为50Hz。A、B、C为
纸带上标注的三个计数点,每相邻两计数点间还有4个点未标出,各计数点到O点的距离已在图中标出。已
知m1=100g、m2=200g ,重力加速度g取10m/s
2。
(1)关于实验一,系统在O至B所对应的运动过程中,系统动能的增加量ΔEk=


  J,
系统重力势能的减少量ΔEp=


  J,实验结果显示ΔEp略大于ΔEk,造成这一结果的
主要原因是_______________________________。(计算结果均保留一位小
数)
实验二:利用如图丙所示的实验装置探究机械能守恒定律。
轻绳的一端连接固定的拉力传感器,另一端连接小钢球,拉力传感器可以测量
绳中拉力。拉起小钢球至某一位置由静止释放,使小钢球在竖直平面内摆动,
记录钢球摆动过程中拉力传感器示数的最大值Tmax和最小值Tmin。改变小钢球
的初始释放位置,重复上述过程。根据测
量数据在直角坐标系中绘制Tmax-Tmin图
像,如图丁所示,
已知该图像是一条直线。
(2)关于实验二,若小钢球摆动过程中机
械能守恒,则图丁中直线斜率的理论值为


  ;小钢球的重力为


N。(以上结果均保留2位有效数字)
三.计算题(本题共3 个小题,共计38 分)
13.(12 分)如图所示为一种叫“飞椅”的游乐项目。长为
的钢绳一端系着座椅,另一端固定在半
径也为
的水平转盘边缘。当水平转盘从静止逐渐加快转动,座椅在钢绳
带动下逐渐偏离竖直方向,圆盘不再加速后,座椅在水平面内做匀速圆周
运动,此时钢绳与竖直方向的夹角为
。将座椅视为质点,其质量
为
,不计钢绳质量,
取
,
,
。
求:
(1)座椅从静止到匀速圆周运动的过程中,座椅重力势能的增加量;
(2)座椅从静止到匀速圆周运动的过程中,钢绳对座椅做的功。
14.(13 分)学校科技小组拟设计一个机器人杂技表演项目,如图所示
为固定在同一水平面的两条
光滑平行轨道,垂直轨道放置质量为
的滑杆,滑杆用总长度
为
的轻绳与质量为
的机器人相连。初始时,轻绳跨过
点
(轨道平面内)正下方
处的光滑定滑轮。表演开始时,用外
力缓慢向左拉动滑杆,当滑轮上方细绳与竖直方向的夹角为
时,撤去外力,滑杆由静止开始向右运动。绳与滑杆的中心
相连,机器人可视为质点,机器人、滑轮与
点和
点始终在
同一竖直平面内,不计空气阻力,轻绳不可伸长,重力加速度为
。求:
(1)滑杆滑至
点时的速度大小;
(2)滑杆滑至
点右侧后,机器人离平行轨道平面的最小距离;
(3)滑杆滑至
点右侧后,机器人的最大速率。
15.(13 分)如图所示,MN 是一长为L1=2.0 m 的水平传送带,以v0=4 m/s 顺时针匀速转动,传送带左
端M 与半径r=0.45 m 的四分之一固定光滑圆轨道相切,右端N 与放在光滑水平桌面上的长木板C 上表面
平齐.木板C 长为L2=2.64 m,右端带有挡板,挡板厚度忽略不计。在C 上放有小物块B,开始时B 和C
静止,B 到挡板的距离为L3=0.14m.现将小物块A 从圆弧轨道最高点由静止释放,小物块A 与传送带间的
动摩擦因数μ1=0.25,A、C 之间及B、C 之间的动摩擦因数均为μ2=0.2,最大静摩擦力等于滑动摩擦力.
小物块A、B 可视为质点,A、B 与C 的质量均为m=1 kg,重力加速度为g=10 m/s2,所有的碰撞均为弹
性正碰.求:
(1)小物块A 在传送带上运动过程中因摩擦产生的热量;
(2)小物块A 滑上C 后,经多长时间小物块B 与挡板碰撞;
(3)小物块B 与C 碰撞后,小物块B 到挡板的最大距离。
石家庄二中教育集团2025-2026 年度高一年级下学期期中考试
物理答案
一.选择题(本题共10 个小题,1-7 为单选题,每小题4 分,共计28 分;8-10 为多选,每小题6 分,漏选
3 分,错选0 分,共计18 分)
1
2
3
4
5
6
7
8
9
10
C
B
D
C
D
C
D
BD
BC
AD
二.实验题(每空2 分,共计16 分)
11.调高    BC    m1
Δt1
= m2
Δt3
- m1
Δt2
12.(1)0.6    0.7    纸带与打点计时器间的摩擦阻力做功造成的机械能损失
(2)  -2.0   0.59
三.计算题(共计38 分)
13.(12 分)
(1)
=600J     (公式3 分,结果1 分)
(2)
可得
  (公式3 分,结果1 分)
解得
  (公式3 分,结果1 分)
14.(13 分)
(1)滑杆滑至O 点时,其二者组成的系统机械能守恒,
有
解得
   (公式2 分,结果1 分)
(2)滑杆滑至O 点右侧后,当二者水平方向速度相等时,机器人离平行轨道的距离最小,设其为
,对于
滑杆和机器人组成的系统,根据系统水平方向动量守恒
      (2 分)
根据机械能守恒可得
(2 分)
解得
(1 分)
(3)当机器人再次到最低点时速度最大,在最低点,
动量守恒
(2 分)
能量守恒
(2 分)
解得
即机器人的最大速率为
。(1 分)
15.(13 分)
(1)小物块A 由静止运动到圆轨道最低点,
由动能定理有mgr=mv,解得vM=3m/s,     (1 分)
设经时间t1小物块A 与传送带共速,
由动量定理有μ1mgt1=mv0-mvM,解得t1=0.4 s,
在时间t1内小物块A、传送带发生的位移为x1=·t1=1.4m<L,
x2=v0t1=1.6 m,相对位移为0.2m.   (1 分)
小物块A 通过传送带过程产生的内能为Q=μ1mg(x1-x2)=0.5J.   (1 分)
(2)对物块B 和长木板C 整体受力分析,由牛顿第二定律有μ2mg=2ma,物块B 和长木板C 整体加速度为a
=μ2g.对物块B,由牛顿第二定律得f=ma=1 N.
设A 滑上C 后经时间t2物块A 与B 碰撞,有
v0t2-μ2gt-×t=L2-L3,解得t2=1 s(1 分)
设A、B 碰撞前速度分别为v1、v2,碰后速度分别为v3、v4,
则v1=v0-μ2gt2=2m/s,v2=μ2gt2=1 m/s. (1 分)
A、B 碰撞过程,由动量守恒和能量守恒,
得mv1+mv2=mv3+mv4  ,mv+mv=mv+mv,
解得v3=1 m/s,v4=2m/s,(1 分)
设A、B 碰后经时间t3物块B 与挡板相碰,
有v4t3-μ2gt-=L3,解得t3=0.2 s,(1 分)
A 滑上C 后,B 与挡板碰撞的时间t=t2+t3=1.2 s. (1 分)
(3)设B 与挡板碰撞前C、B 的速度分别为v5、v6,
则v5=v3+μ2gt3=1.2 m/s,v6=v4-μ2gt3=1.6m/s. (1 分)
B 与C 碰撞过程动量守恒和机械能守恒,设碰后C、B 的速度分别为v7、v8,
得mv5+mv6=mv7+mv8       ,mv+mv=mv+mv,
解得v7=1.6 m/s,v8=1.2m/s(1 分)
之后A、B 一起相对C 滑动ΔL 达到共同速度,
对三者由动量守恒mv0=3mv 共(1 分)
由能量守恒mv+×2mv=×3mv+2μ2mg·ΔL(1 分)
解得ΔL=1/75m(1 分)