文档文本内容
微突破1 运动学图像问题(解析版)
内容导航
01
命题透视·考情前瞻
对标素养,研判高考命题趋势....................................... 2
02
思维建模·脉络梳理
搭建知识框架,构建系统思维....................................... 3
03
热点引入·原创命题
热点AI 命题,应用唤醒记忆..........................................4
04
考点精讲·靶向突破拆解核心考点,归纳解题范式....................................... 6
考点一
运动学常规图像
........................................................................................................................ 6
核心知识·解构.........................................................................................................................................6
一、x-t、v-t、a-t 图像的区别与联系..................................................................................................6
二、图像问题的解题思路....................................................................................................................7
易错辨析·AI 命题....................................................................................................................................7
热点考向·破译.........................................................................................................................................8
考向1
x-t 图像.................................................................................................................................8
考向2
v-t 图像
.......................................................................................................................... 10
考向3
a-t 图像
..........................................................................................................................12
考点二
运动学非常规图像
.................................................................................................................. 14
核心知识·解构.......................................................................................................................................14
一、常见非常规图像..........................................................................................................................14
二、运动学非常规图像的解题思路..................................................................................................15
易错辨析·AI 命题..................................................................................................................................15
热点考向·破译.......................................................................................................................................15
考向1
非常规图像问题...................................................................................................................15
考向2
图像间的相互转化
..........................................................................................................17
【思维建模】解决图像转化类问题的一般流程..................................................................... 19
05
思维建模·脉络梳理
溯源真题逻辑,感知高考考向..................................... 20
命题透视·考情前瞻
——对标素养,研判高考命题趋势
核心考点
2026 年
2025 年
2024 年
运动学常规图像
2026·湖南、2026·山
东、
2025·贵州、2025·安徽、
2025·海南、2024·重庆、
2025·江西、2025·黑吉辽
蒙卷、2025·福建
2024·甘肃、2024·河北、
2024·新疆河南、2024·福
建
运动学非常规图像
——
——
——
考情分析
题型与考向:本讲内容本质是“数形结合”,属于核心必考内容,具有极高
的考查频率,几乎每年必考,题型覆盖选择题、实验题,有时也在计算题中
作为分析工具出现,命题从单纯的考查学生从图像中读取物理信息,逐步深
化到考查学生利用图像分析物理过程、判断物体运动性质、进行逻辑推理以
及构建物理模型的能力。除了最经典的v-t 图像和x-t 图像,a-t 图像、
F-t 图像、p-t 图像(动量-时间)、Ek-x 图像(动能-位移)等新的图像形
式也频繁出现,考查学生的知识迁移和类比能力。命题情境越来越贴近生活
(如汽车刹车、自动驾驶)、体育运动(如跳台滑雪、排球)、科技应用(如
高铁启动)等,考查学生运用图像工具解决实际问题的能力。
情境与立意:
1. 生活与交通:汽车启动、刹车、赛跑、无人机投物、自动驾驶。
2. 体育运动:跳台滑雪、短跑、投篮、击球、骑车。
3. 科技与航天:空间站运行、探月、火箭发射。
复习目标
1.掌握x-t、v-t、a-t 图像的意义,会分析其截距、斜率、“面积”等意义。
2.会用函数思想分析a-x、
�
�-t、v2-x 等非常规图像来确定物体运动情况,解决
物体运动问题。
3. 会分析图像并能进行图像间的相互转化。
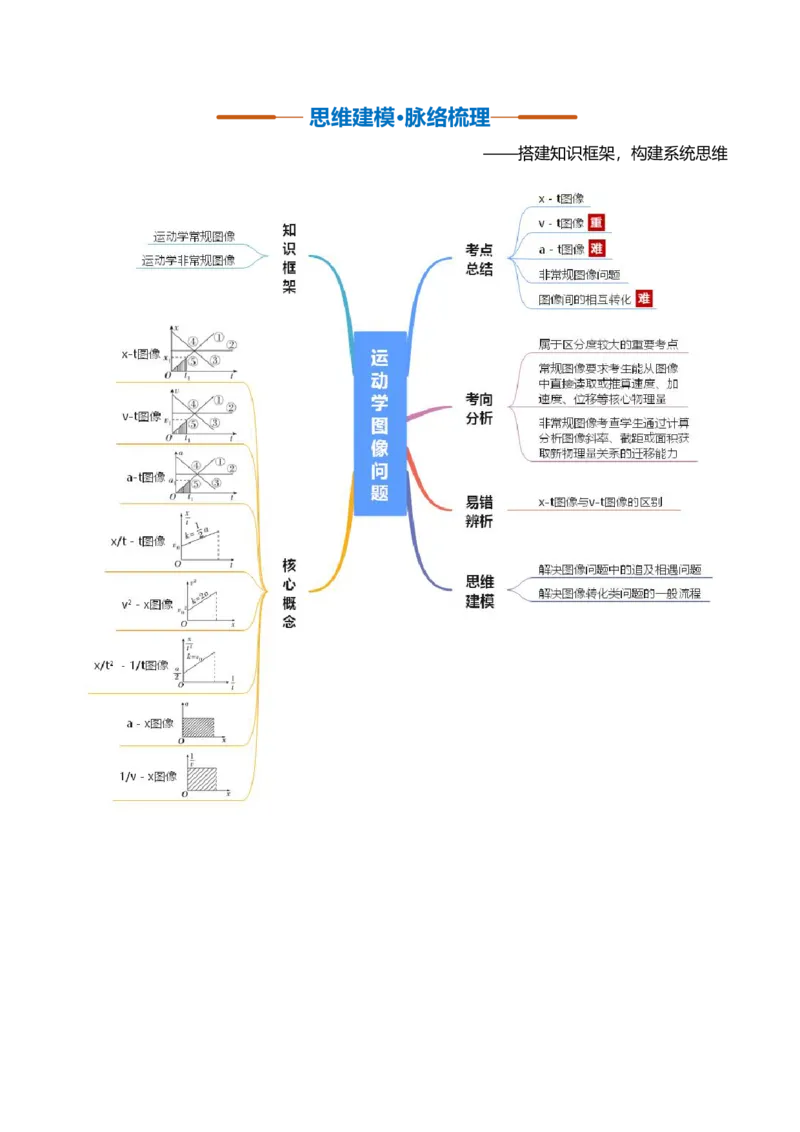
思维建模·脉络梳理
——搭建知识框架,构建系统思维
热点引入·原创命题
——热点情境AI 命题,应用知识唤醒记忆
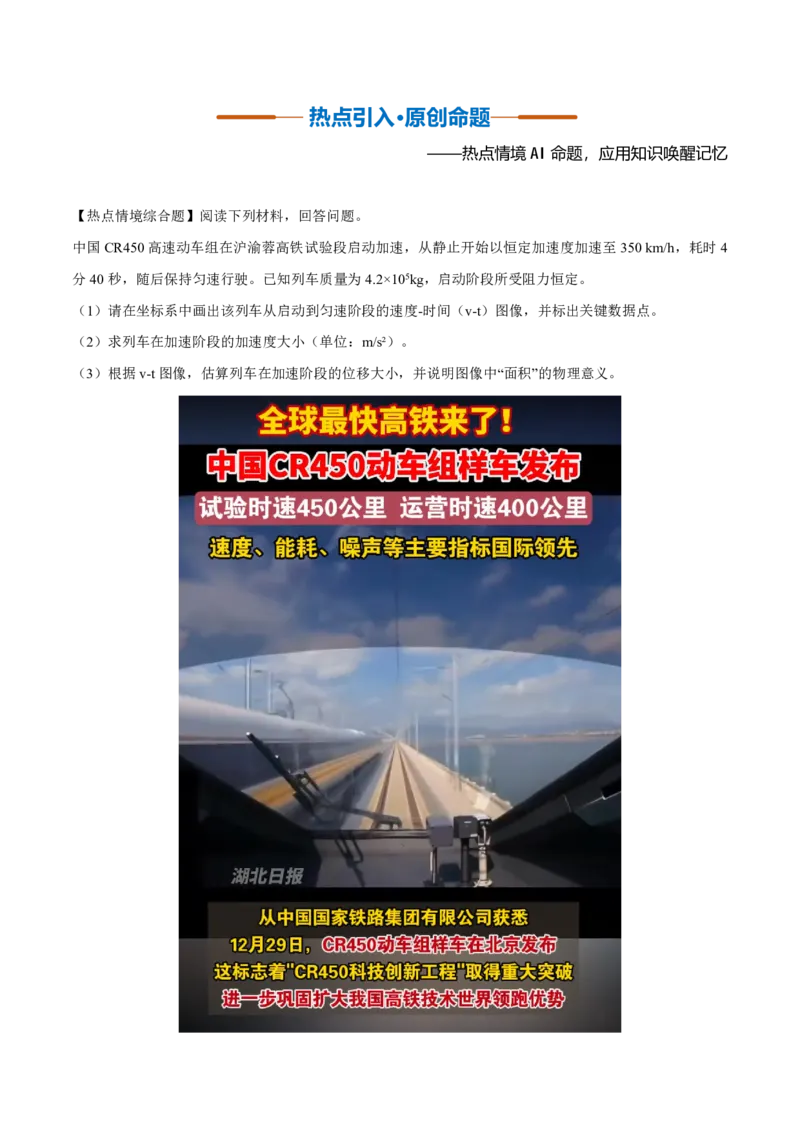
【热点情境综合题】阅读下列材料,回答问题。
中国CR450 高速动车组在沪渝蓉高铁试验段启动加速,从静止开始以恒定加速度加速至350 km/h,耗时4
分40 秒,随后保持匀速行驶。已知列车质量为4.2×10⁵kg,启动阶段所受阻力恒定。
(1)请在坐标系中画出该列车从启动到匀速阶段的速度-时间(v-t)图像,并标出关键数据点。
(2)求列车在加速阶段的加速度大小(单位:m/s²)。
(3)根据v-t 图像,估算列车在加速阶段的位移大小,并说明图像中“面积”的物理意义。
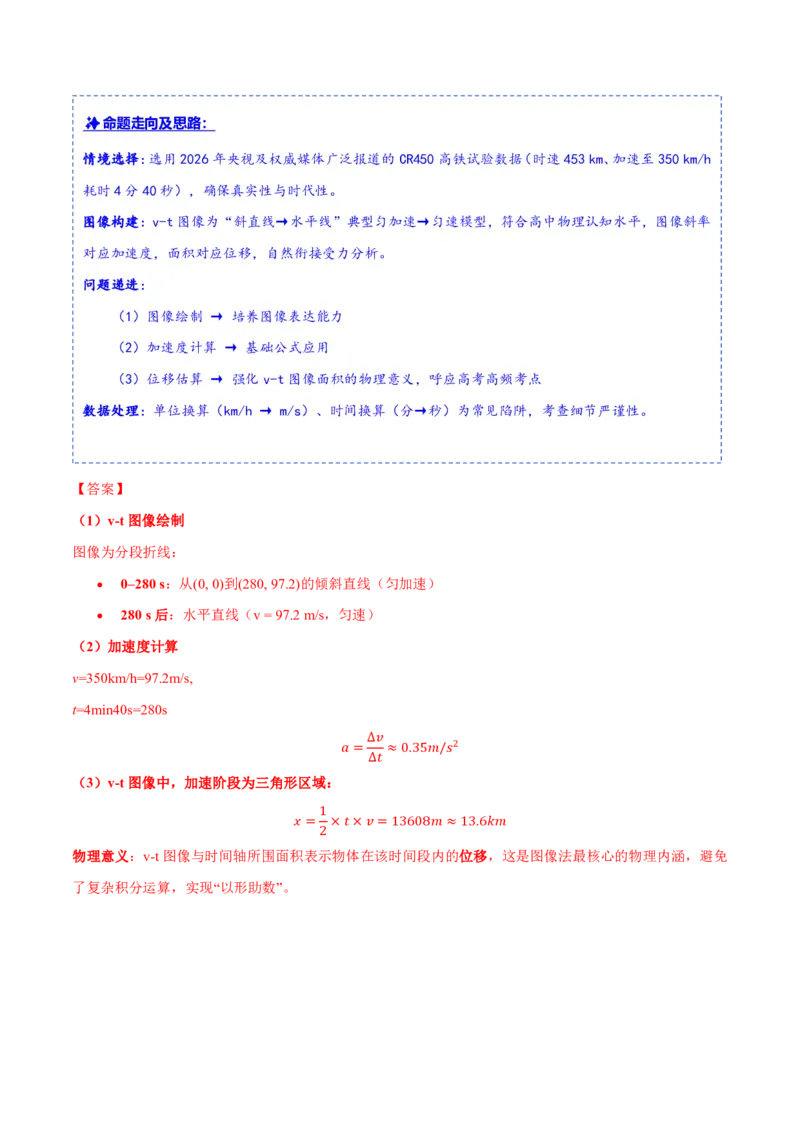
✨命题走向及思路:
情境选择:选用2026 年央视及权威媒体广泛报道的CR450 高铁试验数据(时速453 km、加速至350 km/h
耗时4 分40 秒),确保真实性与时代性。
图像构建:v-t 图像为“斜直线→水平线”典型匀加速→匀速模型,符合高中物理认知水平,图像斜率
对应加速度,面积对应位移,自然衔接受力分析。
问题递进:
(1)图像绘制→培养图像表达能力
(2)加速度计算→基础公式应用
(3)位移估算→强化v-t 图像面积的物理意义,呼应高考高频考点
数据处理:单位换算(km/h →m/s)、时间换算(分→秒)为常见陷阱,考查细节严谨性。
【答案】
(1)v-t 图像绘制
图像为分段折线:
0–280 s:从(0, 0)到(280, 97.2)的倾斜直线(匀加速)
280 s 后:水平直线(v = 97.2 m/s,匀速)
(2)加速度计算
v=350km/h=97.2m/s,
t=4min40s=280s
�= ∆�
∆�≈0.35�/�2
(3)v-t 图像中,加速阶段为三角形区域:
�= 1
2 × �× �= 13608�≈13.6��
物理意义:v-t 图像与时间轴所围面积表示物体在该时间段内的位移,这是图像法最核心的物理内涵,避免
了复杂积分运算,实现“以形助数”。
考点精讲·靶向突破
——拆解核心考点,归纳解题范式
考点一
运动学常规图像
核心知识·解构
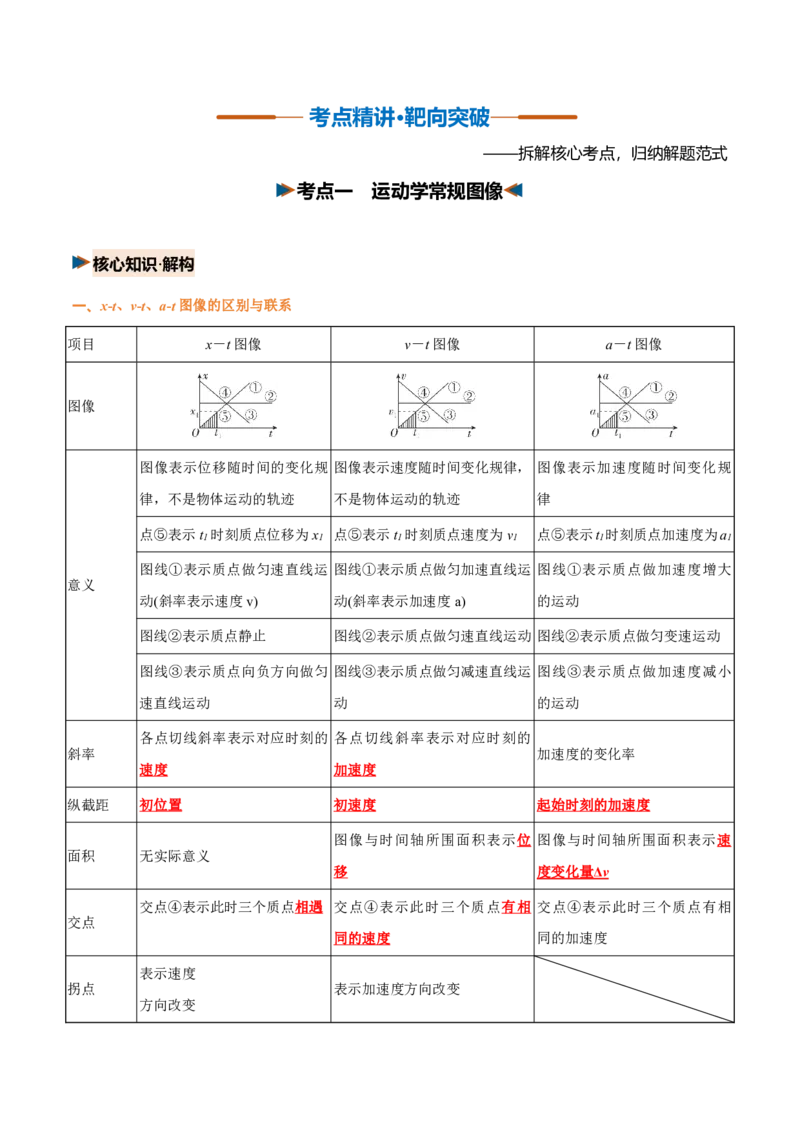
一、x-t、v-t、a-t 图像的区别与联系
项目
x-t 图像
v-t 图像
a-t 图像
图像
意义
图像表示位移随时间的变化规
律,不是物体运动的轨迹
图像表示速度随时间变化规律,
不是物体运动的轨迹
图像表示加速度随时间变化规
律
点⑤表示t1 时刻质点位移为x1 点⑤表示t1 时刻质点速度为v1
点⑤表示t1时刻质点加速度为a1
图线①表示质点做匀速直线运
动(斜率表示速度v)
图线①表示质点做匀加速直线运
动(斜率表示加速度a)
图线①表示质点做加速度增大
的运动
图线②表示质点静止
图线②表示质点做匀速直线运动图线②表示质点做匀变速运动
图线③表示质点向负方向做匀
速直线运动
图线③表示质点做匀减速直线运
动
图线③表示质点做加速度减小
的运动
斜率
各点切线斜率表示对应时刻的
速度
各点切线斜率表示对应时刻的
加速度
加速度的变化率
纵截距
初位置
初速度
起始时刻的加速度
面积
无实际意义
图像与时间轴所围面积表示位
移
图像与时间轴所围面积表示速
度变化量Δv
交点
交点④表示此时三个质点相遇交点④表示此时三个质点有相
同的速度
交点④表示此时三个质点有相
同的加速度
拐点
表示速度
方向改变
表示加速度方向改变
二、图像问题的解题思路
1.一看坐标轴
①确认纵、横坐标轴对应的物理量及其单位
②注意纵、横坐标是否从零刻度开始
2.二看截距、斜率、面积
①图线在坐标轴上的截距表示运动的初始情况
②斜率通常能够体现某个物理量(如v-t 图像的斜率反映了加速度)的大小、方向及变化情况
③最常见的是v-t 图像中面积表示位移大小,要注意时间轴下方的面积表示位移为负,说明这段位移方向
与正方向相反
3.三看交点、转折点、渐近线
①交点往往是解决问题的切入点,注意交点表示物理量相等,不一定代表物体相遇
②转折点表示物理量发生突变,满足不同的函数关系式,如v-t 图像中速度由增变减,表明加速度突然反向
③利用渐近线可以求出该物理量的极值或确定它的变化趋势
易错辨析·AI 命题
1.
在x-t 图像中,如果图线是一条倾斜的直线,说明物体做匀变速直线运动。(×)
2.
在v-t 图像中,图线在某点切线的斜率表示该时刻物体的加速度,图线与时间轴围成的面积表示物体的
位移。(√)
3.
从x-t 图像中可以看出物体运动的速度方向,因此可以判断物体是做直线运动还是曲线运动。(×)
4.
某物体的x-t 图像如图(示例:一条从原点出发的直线)所示,则可以判定物体是从坐标原点开始运动
的。(√)
5.
在v-t 图像中,一条斜率为正的直线一定表示物体在做匀加速直线运动。(×)
6.
x-t 图像中出现的折点(拐点)可能表示物体速度减小为零,然后反向运动。(√)
7.
在a-t 图像中,图线与时间轴围成的“面积”表示该段时间内物体的位移。(×)
8.
一个做直线运动的物体的v-t 图像是一条先位于时间轴上方、后位于下方的直线,那么该物体一定回到
了出发点。(×)
9.
在x-t 图像中,静止物体的图像是一条平行于时间轴的直线。(√)
10. 非匀变速运动的v-t 图像是一条弯曲的曲线。(√)
【易错点总结表】
易混易错概念
对应题目
(题号)
关键辨析点
x-t 图像的斜率含义
1
x-t 图像的斜率表示速度,斜率不变表示速度不变(匀速直线运动),
而不是加速度不变。
v-t 图像的斜率与位移含
义
2
v-t 图像的斜率表示加速度,图线与时间轴围成的“面积”表示位
移,斜率和面积不能混淆。
速度方向与运动方向的关
系
3
x-t 图像的反应了一段时间内位移随时间的变化,速度的正负表示方
向,但不代表轨迹是直线或曲线。
x-t 图像中物体运动的起
点
4
x-t 图像的纵轴截距表示物体在计时起点的初始位置,不一定从0 开
始。
v-t 图像中加速度方向的
判断
5
v-t 图像中,图线向上倾斜(斜率为正)表示加速度为正,但不一定
是在加速;还需结合速度的正负判断。
x-t 图像的折点与v-t 图
像的关系
6
x-t 图像出现折点(拐点)表示速度发生变化(加速或减速),该点
对应的v-t 图像是连接不同斜率线段的点。
a-t 图像与v-t 图像的转
换
7
a-t 图像中,图线与时间轴围成的面积表示速度的变化量,即Δv。
通过v-t 图像判断物体是
否回到原点
8
物体是否回到原点,要看v-t 图像中,时间轴上方的“面积”与下方
的“面积”是否相等(代数和为0)。
静止与匀速直线运动在
x-t 图像中的区别
9
静止时,x-t 图像是平行于时间轴的直线;匀速直线运动,x-t 图像
是一条倾斜的直线。
非匀变速运动的图像特征10
非匀变速运动的v-t 图像是一条曲线,曲线上各点的切线斜率表示该
时刻的瞬时加速度,大小会发生变化。
热点考向·破译
考向1
x-t 图像
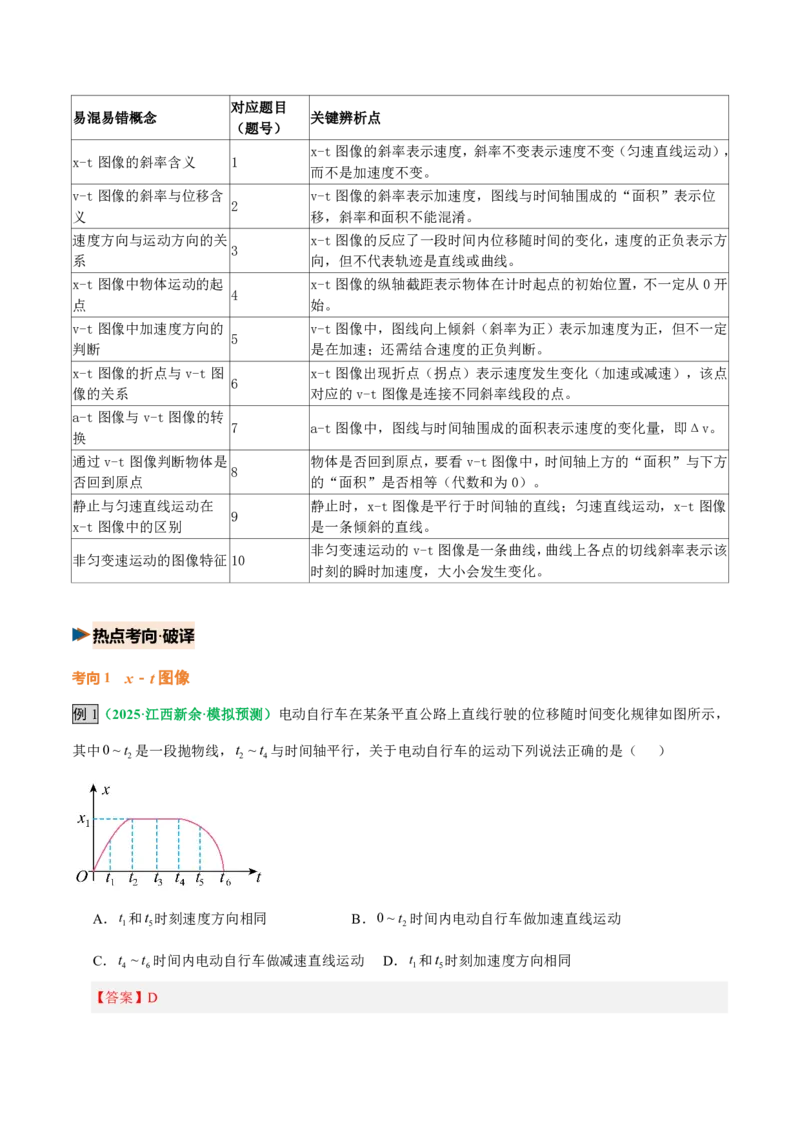
例1(2025·江西新余·模拟预测)电动自行车在某条平直公路上直线行驶的位移随时间变化规律如图所示,
其中
2
0 ~ t 是一段抛物线,2
4
~
t
t 与时间轴平行,关于电动自行车的运动下列说法正确的是(
)
A.1t 和5t 时刻速度方向相同
B.
2
0 ~ t 时间内电动自行车做加速直线运动
C.
6
4 ~
t
t 时间内电动自行车做减速直线运动
D.1t 和5t 时刻加速度方向相同
【答案】D
【详解】A.在位移-时间图像中,切线斜率表示速度,1t
时刻切线斜率为正,速度沿正方向,5t
时刻
切线斜率为负,速度沿负方向,故A 错误;
B.
2
0
t
时间内图线斜率为正且逐渐减小,说明速度沿正方向且大小减小,电动自行车做减速直线运动,
故B 错误;
C.4
6
t
t
时间内图线斜率为负且绝对值逐渐增大,说明速度沿负方向且大小增大,电动自行车做加速
直线运动,故C 错误;
D.
2
0
t
和4
6
t
t
两段图线均向下弯曲,说明加速度方向均沿负方向,因此1t 和5t
时刻加速度方向相同,
故D 正确。
故选D。
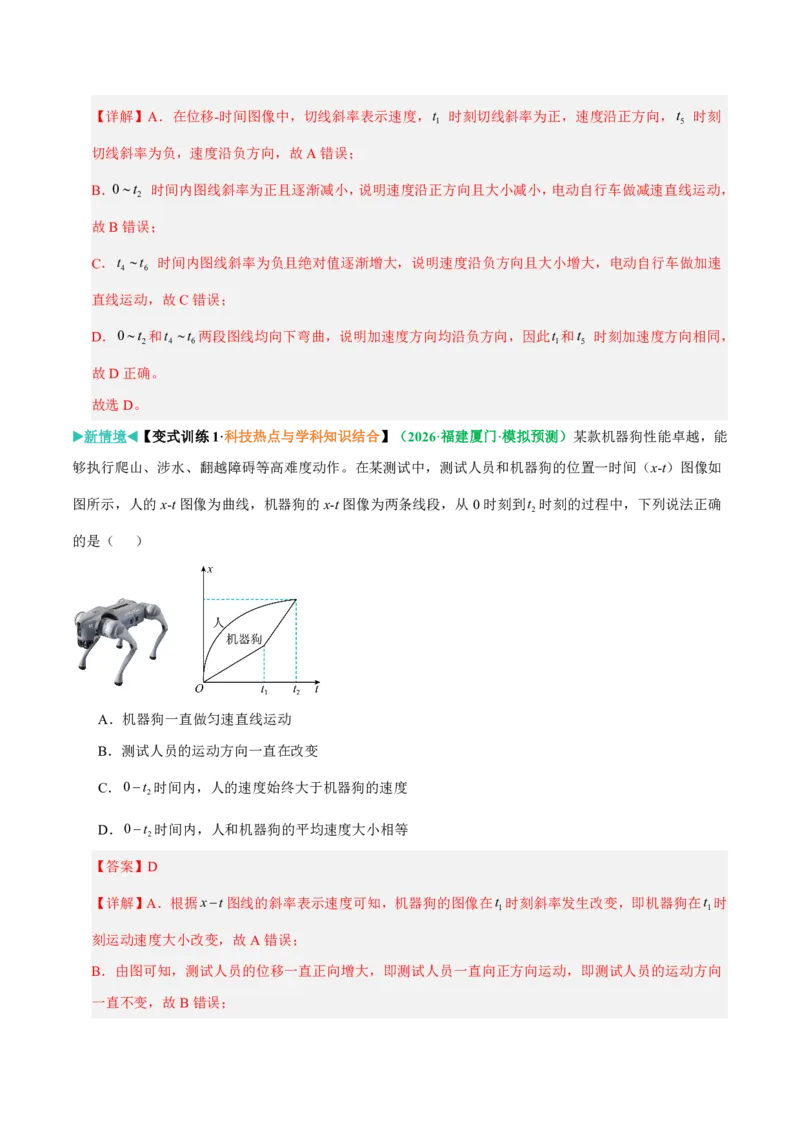
▶新情境◀【变式训练1·科技热点与学科知识结合】(2026·福建厦门·模拟预测)某款机器狗性能卓越,能
够执行爬山、涉水、翻越障碍等高难度动作。在某测试中,测试人员和机器狗的位置一时间(x-t)图像如
图所示,人的x-t 图像为曲线,机器狗的x-t 图像为两条线段,从0 时刻到2t 时刻的过程中,下列说法正确
的是(
)
A.机器狗一直做匀速直线运动
B.测试人员的运动方向一直在改变
C.
2
0
t
时间内,人的速度始终大于机器狗的速度
D.
2
0
t
时间内,人和机器狗的平均速度大小相等
【答案】D
【详解】A.根据x
t
图线的斜率表示速度可知,机器狗的图像在1t 时刻斜率发生改变,即机器狗在1t 时
刻运动速度大小改变,故A 错误;
B.由图可知,测试人员的位移一直正向增大,即测试人员一直向正方向运动,即测试人员的运动方向
一直不变,故B 错误;
C.根据x
t
图线的斜率表示速度可知,在2t 时刻附近,机器狗图线的斜率大于人图线的切线斜率,即
此时机器狗的速度大于人的速度,故C 错误;
D.
2
0
t
时间内,图像可知,人与机器狗位移相同,用时也相同,根据
x
v
t
可知,人的平均速度等于机
器狗的平均速度,故D 正确。
故选D。
考向2
v-t 图像
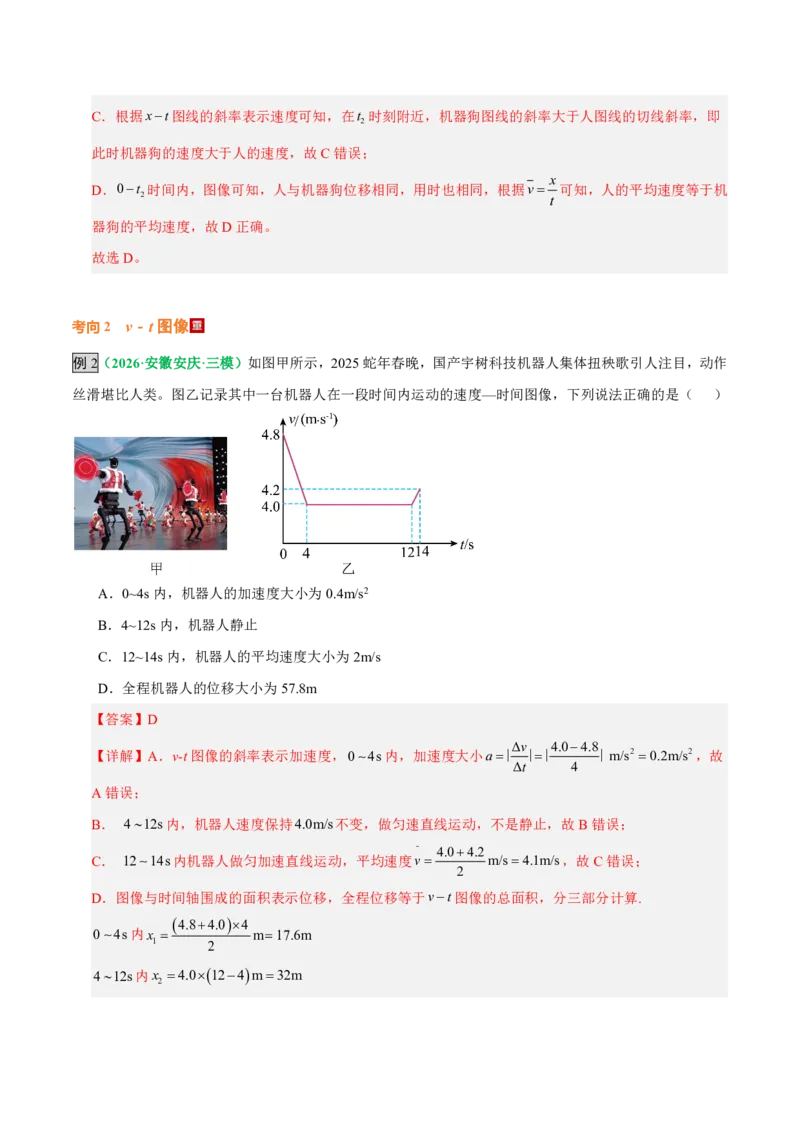
例2(2026·安徽安庆·三模)如图甲所示,2025 蛇年春晚,国产宇树科技机器人集体扭秧歌引人注目,动作
丝滑堪比人类。图乙记录其中一台机器人在一段时间内运动的速度—时间图像,下列说法正确的是(
)
A.0~4s 内,机器人的加速度大小为0.4m/s2
B.4~12s 内,机器人静止
C.12~14s 内,机器人的平均速度大小为2m/s
D.全程机器人的位移大小为57.8m
【答案】D
【详解】A.v-t 图像的斜率表示加速度,0
4s
内,加速度大小
2
2
Δ
4.0
4.8 m/s
0.2m/s
Δ
4
v
a
t
∣∣∣
∣
,故
A 错误;
B.4
12s
内,机器人速度保持4.0m/s不变,做匀速直线运动,不是静止,故B 错误;
C.12
14s
内机器人做匀加速直线运动,平均速度
4.0
4.2 m/s
4.1m/s
2
v
ˉ
,故C 错误;
D.图像与时间轴围成的面积表示位移,全程位移等于v
t
图像的总面积,分三部分计算.
0
4s
内
1
4.8
4.0
4 m
17.6m
2
x
4
12s
内
2
4.0
12
4 m
32m
x
12
14s
内
3
4.0
4.2
2m
8.2m
2
x
总位移
1
2
3
17.6m
32m
8.2m
57.8m
x
x
x
x
,故D 正确。
故选D。
▶新情境◀【变式训练2·生活实际与学科知识结合】(2026·河南新乡·三模)伸缩门是一种可以实现大幅度
开合的门,广泛应用于各单位和企业中。如图所示,甲处为伸缩门的固定端,乙处为移动端,P、Q 两点是
伸缩门下端相邻的两个铰接点,当乙端匀速移动时,关于P、Q 两点水平方向上的运动情况,下列v 水平-t 图
像中可能正确的是(
)
A.
B.
C.
D.
【答案】C
【详解】由图可知,当P 点向右的水平位移为x 时,Q 点的水平位移为3x,可知两点的水平速度之比为
1:3,故图像C 可能正确。
故选C。
▶新角度◀【变式训练3 变角度】(2026·河北衡水·模拟预测)某品牌新能源汽车在直线道路上进行智能辅
助驾驶系统测试时,车载雷达感应器获得t
v
图像如图所示。关于在1
2
t
t
时间内该汽车的运动,下列说法
正确的是(
)
A.做匀加速直线运动
B.位移大小等于
0
2
1
2
v
t
t
C.位移大小小于
0
2
1
2
v
t
t
D.位移大小大于
0
2
1
2
v
t
t
【答案】C
【详解】A.t
v
图像切线的斜率
1
t
k
v
a
,由图可知图像切线斜率逐渐减小,则加速度a 逐渐增大,
汽车做加速度增大的变加速直线运动,故A 错误;
BCD.若汽车做匀加速直线运动,其t
v
图像应为连接
1
(0, )
t
和
0
2
(
, )
v t
的直线,位移大小为
0
2
1
(
)
2
v
x
t
t
,
根据微元法可知,t
v
图像与t 轴围成的面积代表位移,所以实际位移
0
2
1
(
)
2
v
t
x
t
,故B、D 错误,C
正确。
故选C。
考向3
a-t 图像
例3(2026·江苏南京·模拟预测)小龙虾在水中快速移动时,主要依靠尾部的快速弯曲产生推进力。某时刻,
小龙虾受到威胁,由静止开始做直线运动,其加速度随时间的变化规律如图所示。则小龙虾(
)
A.t=t0 时,小龙虾的速度达到最大
B.0~t0 内,小龙虾速度先增大后减小
C.t0~2t0 内,小龙虾速度先增大后减小
D.t=2t0 时,小龙虾的速度达到最大
【答案】A
【详解】AB.小龙虾从静止开始运动,
0
0
t
内加速度始终为正,与速度方向(正方向)一致,因此速
度一直增大,直到t
t
0 时加速度减为0,速度不再增大,达到最大值。因此A 正确,B 错误。
CD.0
0
2
t
t
内加速度始终为负,与速度方向(正方向)相反,因此速度从0t 开始持续减小,到
0
2
t
t
时
正面积与负面积抵消,速度减为0,因此速度最大的时刻是t
t
0 ,不是
0
2t 。故C、D 错误。
故选A 。
▶新情境◀【变式训练4·科技热点与学科知识结合】(2026·江西赣州·二模)2025 年世界人形机器人运动会
在北京国家速滑馆“冰丝带”举行,有足球、跑步、跳舞、实用场景挑战等项目,机器人选手们展现了前沿科
技的硬核实力,未来感拉满。某轮比赛中,一机器人从静止开始做直线运动,其运动过程中的�−�图像如
图所示,则该机器人(
)
A.在3s 时的速度大小为2m/s
B.在0~3s 时间内运动的位移大小为9m
C.在3~6s 时间内的速度变化量大小为15m/s
D.在0~6s 时间内的平均加速度大小为
2
2m / s
【答案】B
【详解】A.0~3s 内,加速度恒定为a=2m/s2,机器人从静止开始做匀加速直线运动。根据速度公式可得
3s 时速度为v = v0 + at = 0 + 2 ×3 m/s = 6m/s,故A 错误;
B.0~3s 内,机器人做匀加速直线运动,运动的位移为
2
2
1
1
2 3 m=9m
2
2
x
at
,故B 正确;
C.3~6s 内的速度变化量等于a-t 图像在这段的面积,则
1
Δ
2
4
6
3 m/s=9m/s
2
v
,故C 错误;
D.在0~6s 时间内的平均加速度大小为
2
2
1
2 3
2
4
6
3
Δ
2
m/s =2.5m/s
Δ
6
v
a
t
,故D 错误。
故选B。
考点二
运动学非常规图像
核心知识·解构
一、常见非常规图像
图像
种类
示例
分析思路
�
�-t 图像
由x=v0t+
1
2at2 得
�
�=v0+
�
�at
图像的斜率k 为
�
�a,
纵截距为初速度v0
v2-x 图像
由v2-�02=2ax 得v2=2ax+���,图像的斜率k 为2a,
纵截距为���
�
�2 -
1
�图像
由x=v0t+
1
2at2 得
�
��=v0·
�
�+
�
�a,图像的斜率k 为v0,纵截
距为
�
�a
a-x 图像
由v2-�02=2ax 得ax=
��−���
�
阴影面积表示速度平方变化量的一半
1
�-x 图像
由x=vt 得t=
�
�·x
阴影面积表示运动时间t
对于非常规运动图像,可由运动学公式推导出两个物理量间的函数关系,来分析图像的斜率、截距、
面积的含义。
二、运动学非常规图像的解题思路
对于非常规图像(非x-t、v-t 图),基本思路是结合图像横纵坐标,由运动学公式,推导出横纵坐标之
间的函数关系表达式,进而结合函数表达式分析斜率、截距及面积的含义。
易错辨析·AI 命题
1.
在运动学中,物体做匀变速直线运动的x/t-t 图像是一条倾斜的直线,其纵截距表示物体的瞬时速度v。
(×)
2.
根据匀变速直线运动规律x/t = v₀ + ½at,可知x/t-t 图像的斜率是½a。(√)
3.
某物体做匀加速直线运动,其初速度为v₀,加速度为a,则其v²-x 图像的函数表达式为v² = v₀² + 2ax,
图像是一条过原点的直线。(×)
4.
在a-x 图像中,图线与x 轴围成的“面积”表示物体速度的变化量Δv。(×)
5.
分析一张未知的x/t² – 1/t 图像时,应先写出运动学公式,将其转化为y = kx + b 的一次函数形式,
再确定纵截距和斜率与物理量的对应关系。(√)
【易错点总结表】
易混易错概念
对应题目
(题号)
关键辨析点
x/t-t 图像的物理
意义
1
x/t-t 图像的纵坐标为x/t(平均速度),不是瞬时速度v。图像与纵轴的
交点(截距)表示初速度v₀。
x/t-t 图像的斜率
含义
2
x/t-t 图像的斜率表示½a(加速度的一半),而不是加速度本身。
v²-x 图像的信息
获取
3
v²-x 图像中,纵截距表示初速度的平方v₀²,斜率表示2a(2 倍加速度)。
a-x 图像的面积含
义
4
a-x 图像中,图线与位移轴(x 轴)围成的“面积”表示v² – v₀² 的一半,
即(v² – v₀²)/2,而不是速度的增量Δv。
非常规图像与基本
图像的转换逻辑
5
处理非常规图像时,核心思路是通过物理规律(如运动学公式)推导出纵轴
与横轴的函数关系式,转化为y = kx + b 的形式,再结合图像信息求解。
热点考向·破译
考向1
非常规图像问题
例4(2026·四川·模拟预测)四个物体从
0
t
时刻起做直线运动,运动图像如图中的A 、B 、C 、D 所示,
图中v 为速度、x 为位移、v 为平均速度、t 为时间。物体完成10m 位移用时最长对应的图像为(
)
A.
B.
C.
D.
【答案】D
【详解】A.速度与时间的关系为
2
v
t
,v
t
图像与横轴围成的面积表示位移
2
1
2
x
vt
t
,解得
10
At
s
;
B.位移与时间的关系为
2
x
t
,解得
5
Bt
s
;
C.平均速度与时间的关系为
2
v
t
,根据平均速度的定义
x
v
t
,可得位移与时间的关系为
2
2
x
vt
t
,
解得
5
Ct
s
;
D.函数关系为1
2x
v
,根据速度的微元定义
d
d
x
v
t
,可以得到
1
dt
dx
v
,两边积分可知,1
x
v
图像与
横轴围成的面积对应的物理意义就是时间
2
1 1
2
t
x
x
v
,解得
100
Dt
s
。
故选D。
▶新情境◀【变式训练5·科技前沿与学科知识结合】(2026·河南开封·模拟预测)随着科技的进步,部分物
流公司开始用智能物流机器人送货,如图甲所示。若机器人沿x 轴正方向做直线运动,通过坐标原点时开始
计时,其
2
1
x
t
t
图像如图乙所示,则(
)
A.机器人做匀加速直线运动
B.机器人的加速度大小为
2
0.48 m / s
C.机器人的初速度大小为0.24 m / s
D.机器人0
5 s
内的位移大小为18 m
【答案】B
【详解】ABC.匀变速直线运动位移公式
2
0
1
2
x
v t
at
变形得
0
2
1
1
2
x
v
a
t
t
由图像可知,斜率
0
0
0.24 m / s
6m / s
0.04
0
k
v
纵轴截距
2
1
0.24m / s
2
b
a
解得
2
0.48m / s
a
,由于初速度方向为正,加速度为负,机器人做匀减速直线运动,故AC 错误,B
正确;
D.机器人速度减为零所需的时间
0
0
0
6
s
12.5s
0.48
v
t
a
因为5s
12.5s
,所以机器人在5s 内一直运动。
0
5s
内的位移大小为
2
2
5
0 5
5
1
1
6 5
0.48
5
m
24m
2
2
x
v t
at
,故D 错误。
故选B。
▶新情境◀【变式训练7·时事热点与学科知识结合】
考向2
图像间的相互转化
例5(2026·河北秦皇岛·一模)某次训练中,一名球员将篮球竖直向下拍出,篮球触地并弹回手中,手的位
置不变,以竖直向下为正方向,不计篮球触地时间和空气阻力,且触地前后速度大小不变。则从篮球被竖
直向下拍出到弹回手中的过程中,篮球的加速度a、速度v、位移s 分别随时间t 变化的图像可能正确的是
(
)
A.
B.
C.
D.
【答案】D
【详解】A.球下落和上升过程都只受重力,加速度始终为重力加速度�,方向竖直向下(正方向),A
错误;
B.篮球向下运动时,初速度为正,速度均匀增大;触地弹回后速度方向变为竖直向上,即负方向,速
度应为负值,B 错误;
CD.位移以初始手的位置为原点,向下为正方向:下落过程:向下运动,位移从0 逐渐增大,匀加速运
动位移满足
2
0
1
2
s
v t
gt
,�−�为斜率逐渐增大的抛物线,符合;弹回上升过程:篮球从最低点(最大
位移处)向上运动,回到初始手的位置(位移回到0),全程篮球都在原点(初始位置)和地面之间,
位移始终不会变为负值,C 错误,D 正确。
故选D 。
【变式训练6】(2026·安徽马鞍山·二模)物块以某一速度从固定粗糙斜面的底端开始上滑,向上运动至最
高点后返回底端,该过程物块的加速度为a、速度大小为v、位移为x、时间为t。不计空气阻力,以下图像
正确的是(
)
A.
B.
C.
D.
【答案】B
【详解】A.上滑时,根据牛顿第二定律
sin
cos
mg
mg
ma
上
下滑时,根据牛顿第二定律
sin
cos
mg
mg
ma
下a 下=gsinθ−μgcosθ,方向仍沿斜面向下。可得
a
a
下
上
,且两个加速度方向相同,A 错误;
B.题干中�是速度大小,因此全程�为正
上滑过程,匀减速直线运动,速度从初速度
1v 均匀减到0,加速度大,因此v
t
图线斜率绝对值大(更
陡)。下滑过程,匀加速直线运动,速度从0 均匀增大,全程摩擦力做负功,机械能损失,因此回到底
端时速度大小
2
1
v
v
,B 正确;
C.匀变速直线运动的位移满足
2
0
1
2
x
v t
at
,因此x
t
图像为抛物线。根据
2
1
2
x
at
(�是上滑/下滑的
总位移大小),因a
a
下
上
,可得下滑时间t
t
下
上,即总时间大于
0
2t ,C 错误;
D.仅上滑过程
2
0
1
2
x
v t
a t
上
,整理得
0
1
2
x
v
a t
t
上,确实是线性关系;但到达最高点后下滑,位移表
达式发生变化,x
t 不再满足线性关系,不可能一直保持直线下降到0,D 错误。
故选B。
【思维建模】解决图像转化类问题的一般流程
(1)分析已知图像
(2)还原运动情境
(3)利用物理规律判断选项图像
(4) 注意应用解析法和排除法,两者结合提高选择题图像类题型的解题准确率和速度。
真题溯源·考向感知
——溯源真题逻辑,感知高考考向
1.(2026·湖南·高考真题)某舰载机起飞时,在第2s 内的v—t 图像如图所示,该段时间内舰载机加速度的
大小为(
)
A.10m/s2
B.20m/s2
C.30m/s2
D.40m/s2
【答案】B
【详解】根据加速度的定义式
2
2
50
30 m/s
20m/s
1
v
a
t
故选B。
2.(2026·山东·高考真题)如图甲所示,汽车在平直公路上行驶,路边有等间距的树木,车载摄像机记录
了沿途景色。某同学根据一段视频绘制了图乙,横坐标N 为树木序号,纵坐标t 为对应树木出现的时刻,3
4
t
t
内汽车通过隧道。关于汽车的运动,下列说法合理的是(
)
A.1
2
t
t
内做加速运动
B.2
3
t
t
内做减速运动
C.1
2
t
t
内的路程小于2
3
t
t
内的路程
D.2
3
t
t
内的路程大于4
5
t
t
内的路程
【答案】B
【详解】树木是等间距d 的,故t
N
图像可类比t
x
图像
AB.根据x
vt
可知,t
x
图像斜率的倒数表示速度,由图知1
3
~
t
t 时间内斜率增大,则速度减小,做减
速运动,故A 错误,B 正确;
C.由图可知1
2
t
t
内的路程为4d,大于2
3
t
t
内的路程3d,故C 错误;
D.2
3
t
t
内的路程3d,等于4
5
t
t
内的路程3d,故D 错误。
故选B。
3.(2025·海南·高考真题)ETC 是电子不停车收费系统的简称,常见于高速公路出入口,只要在车挡风玻
璃上安装一个打卡装置,就能实现快速收费,提高通行效率。如图所示是一辆汽车通过ETC 通道运动过程
的速度—时间图像,其中1
2
~
t
t 时间内的图线是一条平行于t 轴的直线,则(
)
A.汽车在
1
0
t
时间内做匀减速直线运动
B.汽车在1
2
t
t
时间内处于静止状态
C.汽车在
1
0
t
和2
3
t
t
时间内的加速度方向相同
D.汽车在
1
0
t
和2
3
t
t
时间内的速度方向相反
【答案】A
【详解】A.由图可知v
t
图像的斜率表示加速度,
1
0
t
时间内加速度为负且恒定,速度为正,加速度
方向与速度方向相反,故
1
0
t
时,汽车做匀减速直线运动,故A 正确;
B.1
2
t
t
内,汽车做匀速直线运动,故B 错误;
C.
1
0
t
内加速度为负,2
3
t
t
内加速度为正,故
1
0
t
和2
3
t
t
内,汽车加速度方向相反,故C 错误;
D.
1
0
t
和2
3
t
t
内,汽车速度方向相同,均为正,故D 错误。
故选A。
4.(2024·重庆·高考真题)如图所示,某滑雪爱好者经过M 点后在水平雪道滑行。然后滑上平滑连接的倾
斜雪道,当其达到N 点时速度为0,水平雪道上滑行视为匀速直线运动,在倾斜雪道上的运动视为匀减速直
线运动。则M 到N 的运动过程中,其速度大小v 随时间t 的变化图像可能是(
)
A.
B.
C.
D.
【答案】C
【详解】滑雪爱好者在水平雪道上做匀速直线运动,滑上平滑连接(没有能量损失,速度大小不变)的
倾斜雪道,在倾斜雪道上做匀减速直线运动。
故选C。
5.(2025·福建·高考真题)在2024 年巴黎奥运会上,我国游泳运动员创造了男子百米自由泳新的世界纪
录。在此次比赛中,运动员起跳后于0t 时刻入水。入水后的运动过程可近似分为三个阶段: 0
1
~
t
t 段的前程
游为匀减速直线运动,1
2
~
t
t
段为匀速游,2
3
~
t
t 段的冲刺游为匀加速直线运动;速率v 随时间t 变化的图像
如图所示。已知0
0.9s
t
,1
10.4s
t
,2
44.4s
t
, 3
46.4s
t
,求该运动员在
(1) 0
1
~
t
t 段的平均速度大小;
(2) 2
3
~
t
t 段的加速度大小;
(3) 2
3
~
t
t 段的位移大小。
【答案】(1)2.4
/
m s
(2)
2
0.1m/s
(3)4.2m
【详解】(1)0
1
~
t
t 段内的平均速度
2.8
2.0 m/s
2.4m/s
2
v
(2)2
3
~
t
t 段内的加速度
2
2
2.2
2.0 m/s
0.1m/s
46.4
44.4
a
(3)2
3
~
t
t 段内的位移
2.2
2.0
2m
4.2m
46.4
44.4
x