文档文本内容
微突破2 追及、相遇问题(解析版)
内容导航
01
命题透视·考情前瞻
对标素养,研判高考命题趋势....................................... 2
02
思维建模·脉络梳理
搭建知识框架,构建系统思维....................................... 3
03
热点引入·原创命题
热点AI 命题,应用唤醒记忆..........................................4
04
考点精讲·靶向突破拆解核心考点,归纳解题范式....................................... 7
考点一
追及、相遇问题
........................................................................................................................ 7
核心知识·解构.........................................................................................................................................7
一、追及相遇问题的基本模型及解题思路....................................................................................... 7
二、追及相遇问题的解题思路和解题关键....................................................................................... 7
三、追及相遇问题的常用方法............................................................................................................7
易错辨析·AI 命题....................................................................................................................................8
热点考向·破译.........................................................................................................................................9
考向1
经典追及、相遇问题.............................................................................................................9
考向2
追及相遇问题临界与极值问题
......................................................................................11
考点二
追及、相遇的图像问题
.......................................................................................................... 15
核心知识·解构.......................................................................................................................................15
一、解决图像问题中的追及相遇问题............................................................................................. 15
易错辨析·AI 命题..................................................................................................................................15
热点考向·破译.......................................................................................................................................16
考向1
图像问题中的追及相遇问题
..........................................................................................16
命题透视·考情前瞻
——对标素养,研判高考命题趋势
核心考点
2026 年
2025 年
2024 年
追及、相遇问题
——
——
2024•年全国乙卷
追及、相遇的图像问题
——
——
——
考情分析
题型与考向:本讲在高考中属于经典题型,单纯的追及、相遇问题前些年比
较多,今几年有所减少,主要作为考查临界条件、极值问题、运动分析的典
型载体,最经典的命题情境就是汽车刹车追尾问题。单纯的匀变速直线运动
追及已不是主流,命题趋势逐渐转向多对象(两部车、两个球、多个物块)、
多过程(刹车、匀加速、匀速、碰撞后继续运动)、不同场地(水平面、斜
面、传送带)的综合情境,对学生的过程分析能力要求极高。图像法(v-t
图)是重要的分析工具。
情境与立意:
1. 交通安全与驾驶:汽车刹车、追尾、超车、安全距离、避让行人
2. 物理模型与碰撞实验:滑块碰撞、小球追及、弹簧联结体、粒子运动
3. 相对运动与星际探测:飞船对接、卫星变轨、航天器追击
复习目标
1. 会分析追及相遇问题,掌握追及相遇问题的分析方法和技巧。
2. 熟练运用运动学公式结合运动学图像解决追及相遇问题。
思维建模·脉络梳理
——搭建知识框架,构建系统思维
热点引入·原创命题
——热点情境AI 命题,应用知识唤醒记忆
【热点情境综合题】阅读下列材料,回答问题。
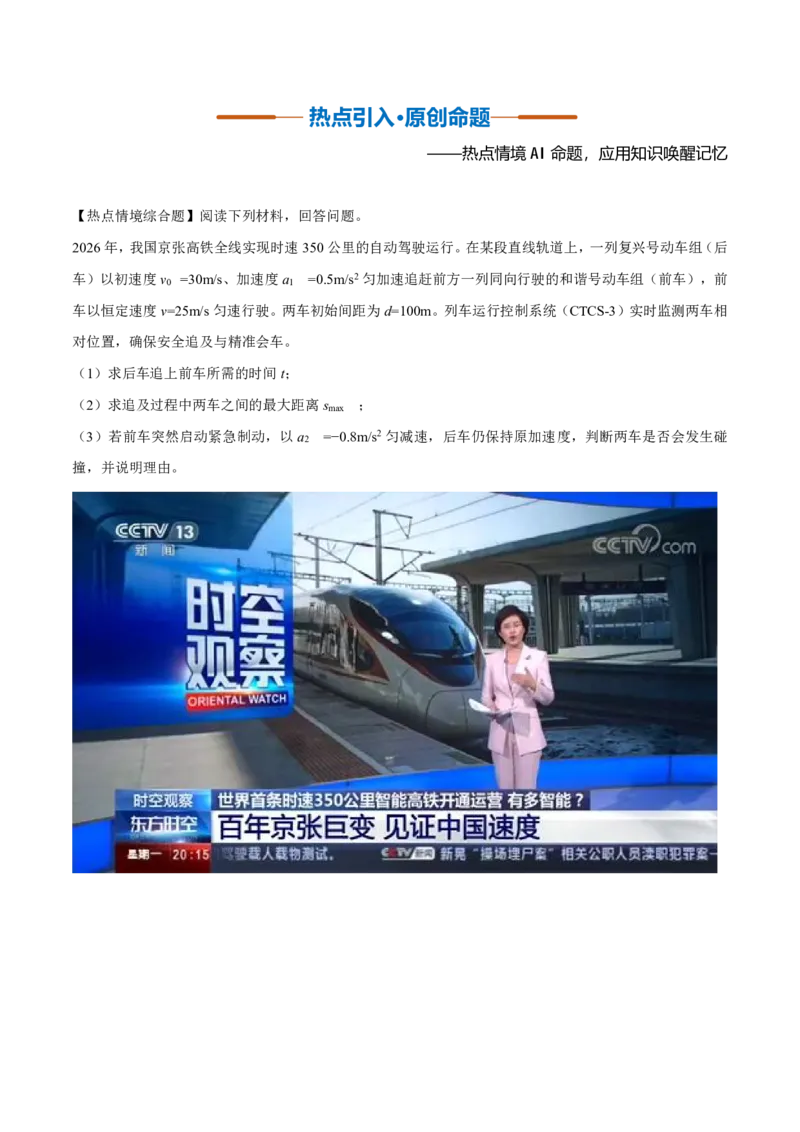
2026 年,我国京张高铁全线实现时速350 公里的自动驾驶运行。在某段直线轨道上,一列复兴号动车组(后
车)以初速度v0 =30m/s、加速度a1
=0.5m/s2 匀加速追赶前方一列同向行驶的和谐号动车组(前车),前
车以恒定速度v=25m/s 匀速行驶。两车初始间距为d=100m。列车运行控制系统(CTCS-3)实时监测两车相
对位置,确保安全追及与精准会车。
(1)求后车追上前车所需的时间t;
(2)求追及过程中两车之间的最大距离smax
;
(3)若前车突然启动紧急制动,以a2
=−0.8m/s2 匀减速,后车仍保持原加速度,判断两车是否会发生碰
撞,并说明理由。
✨命题走向及思路:
情境选择:选取“高铁自动驾驶”这一国家科技重大成果,体现“中国速度”与“科技自立”,
符合积极向上、国家认同的命题导向。
模型构建:将“后车加速追前车匀速”设为第一问,考查基础追及模型;第二问引入“速度相
等时距离最大”的临界点,强化物理思维深度;第三问设置突发情境(前车制动),考查动态
判断与安全意识,提升综合应用能力。
难度梯度:三问由易到难,层层递进,符合高考压轴题“入口宽、出口窄”特征。
科学严谨:所有参数均基于真实高铁运行数据(复兴号启动加速度约0.3–0.6 m/s²,和谐号
巡航速度约90 km/h),无超纲内容,完全限定于人教版必修一运动学范畴。
图像支撑:可绘制v-t 图像辅助理解,体现“图像法”解题的高考高频要求。
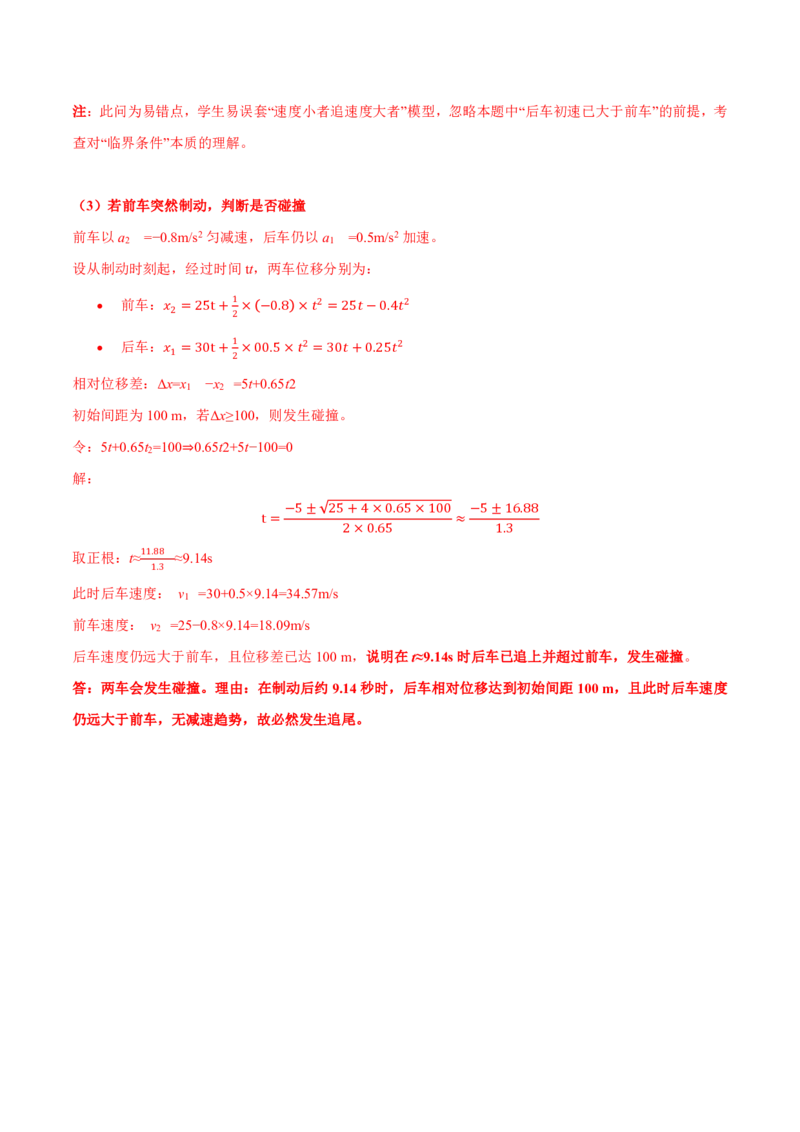
【答案】
(1)求后车追上前车所需的时间tt
设后车追上前车时所用时间为tt,此时两车位移满足:x 后 =x 前
+d
代入运动学公式:v0
t+
1
2
a1
t2=vt+d
代入数据:v0
=30m/s,a1 =0.5m/s2,v=25m/s,d=100m
解得:
t = −20 ±
202 + 4 × 400
2
= −20 ± 44.72
2
取正值:
t=12.36s
答:后车追上前车所需时间为12.4
s(保留三位有效数字)。
(2)求追及过程中两车之间的最大距离smax
当两车速度相等时,距离最大。
设此时时间为t1 ,则:v0 +a1
t1 =v⇒30+0.5t1 =25⇒t1 =
−5
0.5
=−10s
不符合实际!说明后车初速度已大于前车,且加速度为正,因此两车距离一直在减小,不存在“最大距离”
大于初始距离的情况。
重新审视:后车初速度30 m/s > 前车速度25 m/s,且后车在加速,因此两车距离从初始100 m 开始持续减
小,最大距离即为初始距离。
答:追及过程中两车之间的最大距离为100
m。
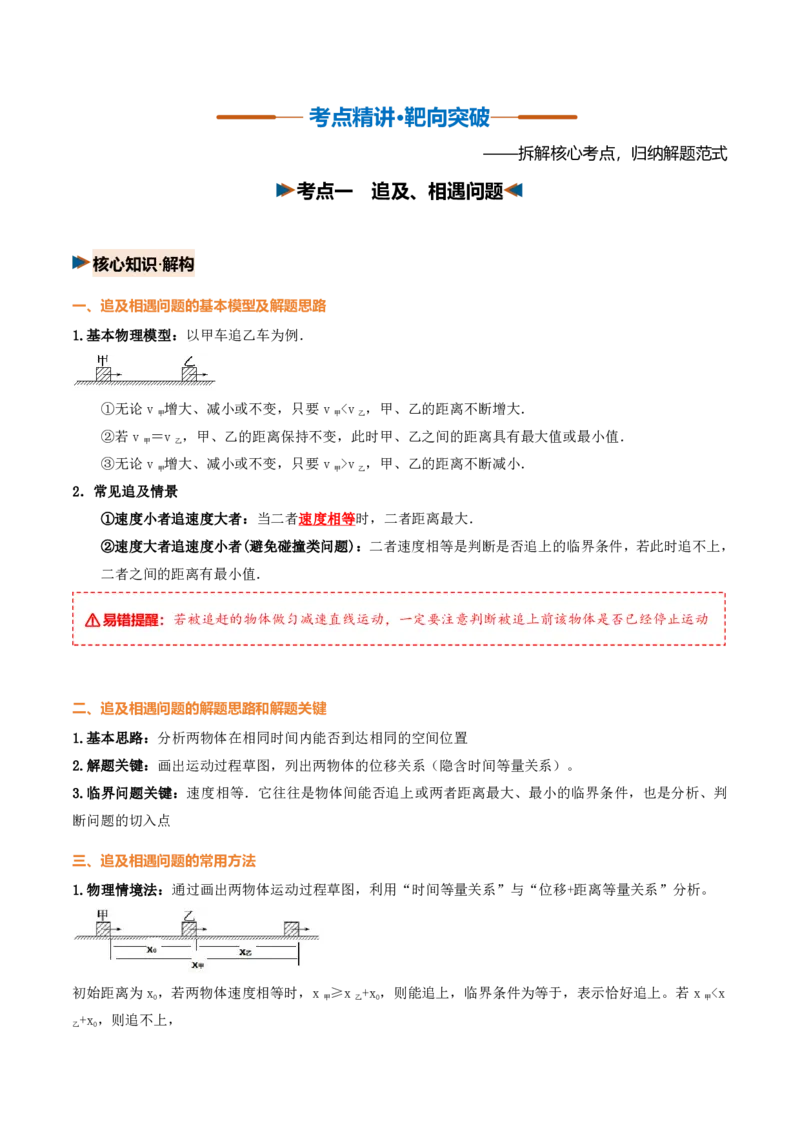
注:此问为易错点,学生易误套“速度小者追速度大者”模型,忽略本题中“后车初速已大于前车”的前提,考
查对“临界条件”本质的理解。
(3)若前车突然制动,判断是否碰撞
前车以a2
=−0.8m/s2 匀减速,后车仍以a1
=0.5m/s2 加速。
设从制动时刻起,经过时间tt,两车位移分别为:
前车:�2 = 25t +
1
2 × −0.8 × �2 = 25�−0.4�2
后车:�1 = 30t +
1
2 × 00.5 × �2 = 30�+ 0.25�2
相对位移差:Δx=x1
−x2 =5t+0.65t2
初始间距为100 m,若Δx≥100,则发生碰撞。
令:5t+0.65t2=100⇒0.65t2+5t−100=0
解:
t = −5 ±
25 + 4 × 0.65 × 100
2 × 0.65
≈−5 ± 16.88
1.3
取正根:t≈
11.88
1.3 ≈9.14s
此时后车速度:v1 =30+0.5×9.14=34.57m/s
前车速度:v2 =25−0.8×9.14=18.09m/s
后车速度仍远大于前车,且位移差已达100 m,说明在t≈9.14s 时后车已追上并超过前车,发生碰撞。
答:两车会发生碰撞。理由:在制动后约9.14 秒时,后车相对位移达到初始间距100 m,且此时后车速度
仍远大于前车,无减速趋势,故必然发生追尾。
考点精讲·靶向突破
——拆解核心考点,归纳解题范式
考点一
追及、相遇问题
核心知识·解构
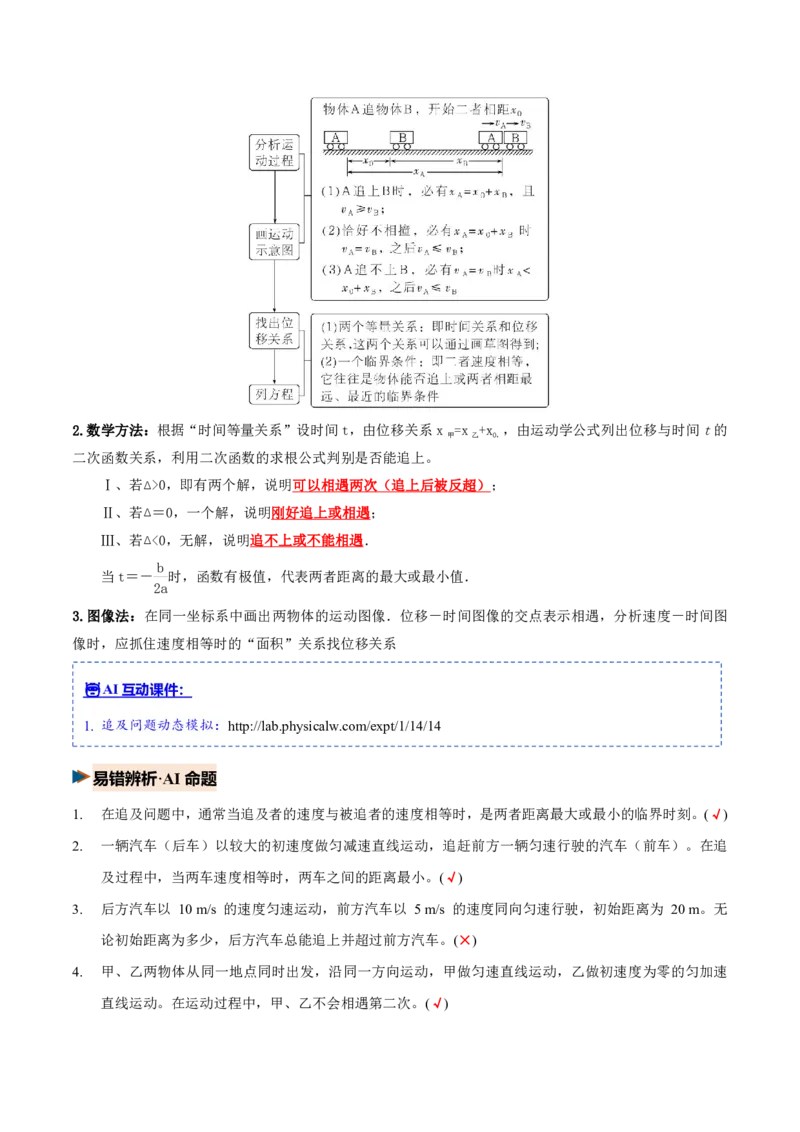
一、追及相遇问题的基本模型及解题思路
1.基本物理模型:以甲车追乙车为例.
①无论v 甲增大、减小或不变,只要v 甲<v 乙,甲、乙的距离不断增大.
②若v 甲=v 乙,甲、乙的距离保持不变,此时甲、乙之间的距离具有最大值或最小值.
③无论v 甲增大、减小或不变,只要v 甲>v 乙,甲、乙的距离不断减小.
2.常见追及情景
①速度小者追速度大者:当二者速度相等时,二者距离最大.
②速度大者追速度小者(避免碰撞类问题):二者速度相等是判断是否追上的临界条件,若此时追不上,
二者之间的距离有最小值.
⚠易错提醒:若被追赶的物体做匀减速直线运动,一定要注意判断被追上前该物体是否已经停止运动
二、追及相遇问题的解题思路和解题关键
1.基本思路:分析两物体在相同时间内能否到达相同的空间位置
2.解题关键:画出运动过程草图,列出两物体的位移关系(隐含时间等量关系)。
3.临界问题关键:速度相等.它往往是物体间能否追上或两者距离最大、最小的临界条件,也是分析、判
断问题的切入点
三、追及相遇问题的常用方法
1.物理情境法:通过画出两物体运动过程草图,利用“时间等量关系”与“位移+距离等量关系”分析。
初始距离为x0,若两物体速度相等时,x 甲≥x 乙+x0,则能追上,临界条件为等于,表示恰好追上。若x 甲<x
乙+x0,则追不上,
2.数学方法:根据“时间等量关系”设时间t,由位移关系x 甲=x 乙+x0,,由运动学公式列出位移与时间t 的
二次函数关系,利用二次函数的求根公式判别是否能追上。
Ⅰ、若Δ>0,即有两个解,说明可以相遇两次(追上后被反超);
Ⅱ、若Δ=0,一个解,说明刚好追上或相遇;
Ⅲ、若Δ<0,无解,说明追不上或不能相遇.
当t=-b
2a
时,函数有极值,代表两者距离的最大或最小值.
3.图像法:在同一坐标系中画出两物体的运动图像.位移-时间图像的交点表示相遇,分析速度-时间图
像时,应抓住速度相等时的“面积”关系找位移关系
�AI 互动课件:
1. 追及问题动态模拟:http://lab.physicalw.com/expt/1/14/14
易错辨析·AI 命题
1.
在追及问题中,通常当追及者的速度与被追者的速度相等时,是两者距离最大或最小的临界时刻。(√)
2.
一辆汽车(后车)以较大的初速度做匀减速直线运动,追赶前方一辆匀速行驶的汽车(前车)。在追
及过程中,当两车速度相等时,两车之间的距离最小。(√)
3.
后方汽车以10 m/s 的速度匀速运动,前方汽车以5 m/s 的速度同向匀速行驶,初始距离为20 m。无
论初始距离为多少,后方汽车总能追上并超过前方汽车。(×)
4.
甲、乙两物体从同一地点同时出发,沿同一方向运动,甲做匀速直线运动,乙做初速度为零的匀加速
直线运动。在运动过程中,甲、乙不会相遇第二次。(√)
5.
在同一直线上运动的甲、乙两物体,当甲追上乙时,甲的位移一定等于乙的位移。(×)
6.
匀速运动的汽车甲,追赶前方同向匀减速运动的汽车乙。在追赶过程中,当两车速度相等时,两车之
间的距离最小。(√)
7.
在解决追及问题时,若选择运动的物体作为参考系,可以简化计算过程,此时相对速度和相对加速度
的引入会使问题变得简单。(√)
8.
前方车辆刹车,后方车辆也随即刹车;如果后方车司机的反应时间足够短,两车一定不会发生追尾。(×)
【易错点总结表】
易混易错概念
对应题目
(题号)
关键辨析点
追及问题的临界条件
1
追及问题中,两车速度相等(v₁ = v₂)是能否追上、距离最大/最小的
临界条件,而非位移相等时。
匀减速追匀速——速度
相等时距离最大
2
匀减速追匀速时,只要追及者速度大于被追者,距离就在缩小;速度相
等时距离最小,之后若追不上则距离拉大。
初始距离对追及结果的
影响
3
后方车能否追上前方车,除了速度关系,还取决于初始距离。初始距离
过大会导致慢车在速度相等时仍未追上。
相遇问题的位移关系
4
两物体从不同起点出发,若要相遇,它们的位移大小之和不一定等于初
始距离,需根据运动方向具体分析。
两次相遇的可能性
5
在同一直线上,匀加速物体追匀速物体时,不可能发生两次相遇。只有
后车先减速后加速或前车减速时才有可能。
匀速追匀减速——速度
相等时距离最小
6
匀速追匀减速时,只要前者速度大于后者,距离就缩小;速度相等时距
离最小,之后若没追上,则后者(被追者)速度变得更小,更难追上。
多物体追及中的参考系
选择
7
选择合适的参考系可以简化问题,例如以甲车为参考系,乙车的速度差
和相对加速度会导致追及条件变化。
相遇与追及的结合
——“既追又碰”
8
追及相遇问题中,若发生碰撞,说明在速度相等之前或刚好相等时,后
车位移大于前车位移与初始距离之和。
热点考向·破译
考向1
经典追及、相遇问题
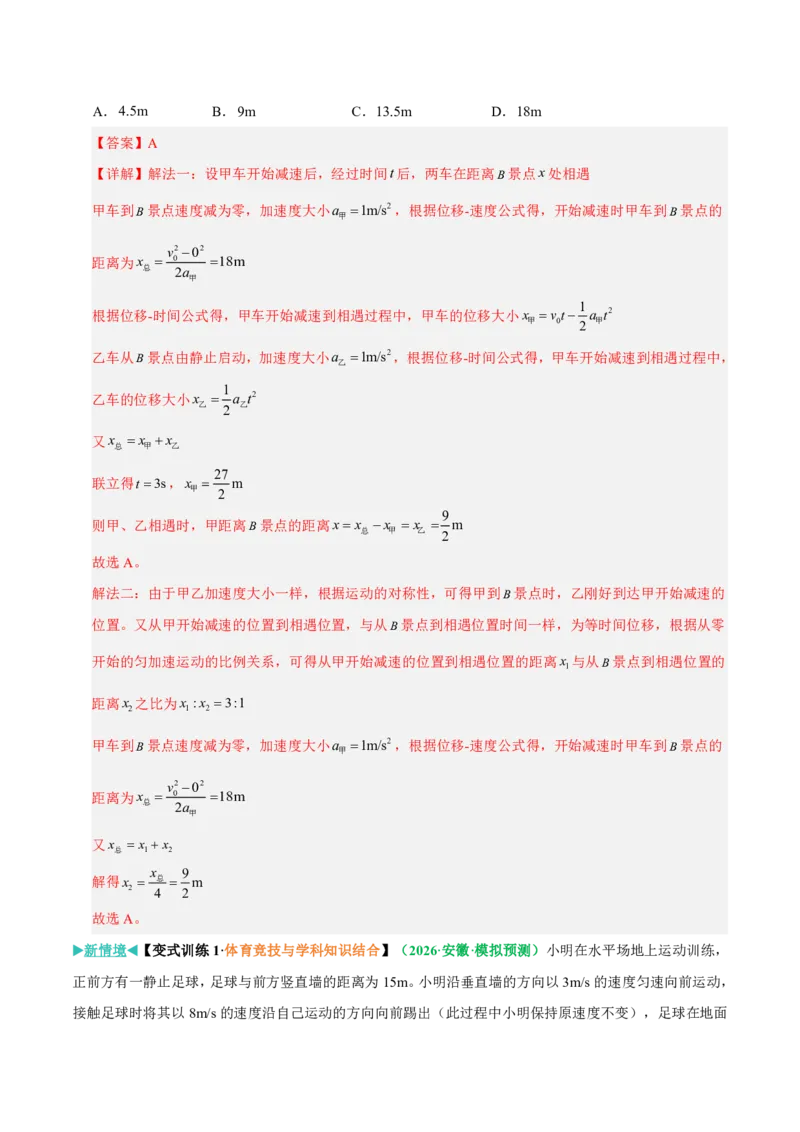
例1(2026·江西南昌·二模)南昌梅岭云端索道总长5580 米,是我国最长的市内交通观景索道。如图所示,
景区中A 、B 两景点间可通过缆车往返,当甲车以6m/s的速度开始减速时,对面的乙车从B 景点由静止启
动,两车加速度大小均为
2
1 m/s ,甲车到B 景点速度减为零。则甲、乙相遇时,甲距离B 景点(
)
A.4.5m
B.9m
C.13.5m
D.18m
【答案】A
【详解】解法一:设甲车开始减速后,经过时间t 后,两车在距离B 景点x 处相遇
甲车到B 景点速度减为零,加速度大小
2
1m/s
a
甲
,根据位移-速度公式得,开始减速时甲车到B 景点的
距离为
2
2
0
0
18m
2
v
x
a
总
甲
根据位移-时间公式得,甲车开始减速到相遇过程中,甲车的位移大小
2
0
1
2
x
v t
a t
甲
甲
乙车从B 景点由静止启动,加速度大小
2
1m/s
a
乙
,根据位移-时间公式得,甲车开始减速到相遇过程中,
乙车的位移大小
2
1
2
x
a t
乙
乙
又x
x
x
甲
乙
总
联立得
3s
t
,
27 m
2
x
甲
则甲、乙相遇时,甲距离B 景点的距离
9 m
2
x
x
x
x
甲
乙
总
故选A。
解法二:由于甲乙加速度大小一样,根据运动的对称性,可得甲到B 景点时,乙刚好到达甲开始减速的
位置。又从甲开始减速的位置到相遇位置,与从B 景点到相遇位置时间一样,为等时间位移,根据从零
开始的匀加速运动的比例关系,可得从甲开始减速的位置到相遇位置的距离
1x 与从B 景点到相遇位置的
距离
2x 之比为
1
2
:
3:1
x
x
甲车到B 景点速度减为零,加速度大小
2
1m/s
a
甲
,根据位移-速度公式得,开始减速时甲车到B 景点的
距离为
2
2
0
0
18m
2
v
x
a
总
甲
又
1
2
x
x
x
总
解得
2
9 m
4
2
x
x
总
故选A。
▶新情境◀【变式训练1·体育竞技与学科知识结合】(2026·安徽·模拟预测)小明在水平场地上运动训练,
正前方有一静止足球,足球与前方竖直墙的距离为15m。小明沿垂直墙的方向以3m/s 的速度匀速向前运动,
接触足球时将其以8m/s 的速度沿自己运动的方向向前踢出(此过程中小明保持原速度不变),足球在地面
上沿直线做匀减速运动,加速度大小恒为2m/s2,与墙碰撞无能量损失(碰撞后速度反向)。忽略足球的大
小及足球与人和墙接触的时间,从小明踢出足球后,到人与球再次相遇所经历的时间为(
)
A.13 s
3
B.14 s
3
C.4s
D.5s
【答案】B
【详解】方法一:由于足球被踢出后做匀减速直线运动,设初速度为v1,与墙碰撞瞬间速度为v2,则
2
2
1
2
0
2
v
v
ax
代入数据解得
2
2m/s
v
运动时间为
1
2
1
3s
v
v
t
a
人运动的位移为
1
0 1
9m
x
v t
设足球反弹后经过时间t2 停止运动,则
2
2
1s
v
t
a
由于
2
2
0 2
0
1
4m
6m
2
v t
v t
x
x
说明足球停止运动之后才与人相遇,所以从小明踢出足球后,到人与球再次相遇所经历的时间为
2
0
1
0 2
2
1
2
0
14
2
s
3
v
x
x
v t
t
t
t
t
v
方法二:足球被踢出后做匀减速直线运动,与墙碰撞无能量损失(碰撞后速度反向),故设运动到停下
来的总时间为1t ,则有
0
1
0
4s
v
t
a
此时足球运动的路程为
1
0 1
1
16m
2
x
v t
,之后停在此处不动。
人运动到足球所有的总时间
0
2
2
2 15 16
14
s
s
4s
3
3
x
s
t
v
故选B。
考向2
追及相遇问题临界与极值问题
例2(2026·重庆沙坪坝·二模)(多选)一辆汽车在能见度很低的雾天在平直路面上以速度
0
30m / s
v
匀速
行驶,突然发现正前方有一辆静止的自行车,当汽车发现自行车时立刻刹车。已知该汽车在减速过程中的
加速度a 与速度v 满足关系
1
2s
a
kv k
。则汽车发现自行车时,两车相距多少米可以不相撞(
)
A.10m
B.12m
C.25m
D.30m
【答案】CD
【详解】由题意,汽车在减速过程中任意一小段时间内,速度的变化量为
Δ
Δ
v
a t
k
v t
k x
累计求和可知,当汽车的速度为v 时,汽车的位移满足
0
v
v
kx
当汽车的末速度
0
v
时,汽车的位移最大,满足
0
15m
v
x
k
故汽车发现自行车时,两车相距至少大于15 米可以不相撞,选项C、D 的距离均大于15m,可以不相撞。
故选CD。
▶新情境◀【变式训练2·生活实际与学科知识结合】(2026·河北·一模)(多选)幽灵堵车指的是在道路上
没有明显原因的情况下,车辆却陷入缓慢行驶或完全停滞的状态。可简化为如下模型:所有车辆长度相同,
均为L=5m,以相同速度
0
30m/s
v
在平直道路上行驶,初始时保持相同的间距d=60m,t=0 时第1 辆车因
扰动开始以
2
1
2m/s
a
的加速度做匀减速运动,持续3s 后开始匀速运动,第(n+1)辆车看到第n 辆车开始
减速后经过Δt=1s 的时间也开始减速,第n 辆车的加速度
2
2
0.5
1
m/s
na
n
,刹车时间均为3s,直到
有车辆完全刹停,该车之后所有车的加速度都等于完全刹停的车的加速度,最终造成交通堵塞。则(
)
A.第18 辆车是第一个完全刹停的汽车
B.刹停的车之间的距离为30m
C.第1、2 辆车间的最小距离为55m
D.t=6.5s 时第1、2 辆车的间距仍为60m
【答案】BD
【详解】A.汽车刹停的时间为0
3s
t
,则根据运动学公式可知汽车能刹停的加速度为
2
2
0
0
30 m/s
10m/s
3
v
a
t
当
na
a
时,即
2
2
2
0.5
1
m/s
10m/s
na
n
解得
17
n
,第17 辆车是第一个完全刹停的汽车,故A 错误;
B.汽车完全刹停时的刹车距离为
2
2
0
30
m
45m
2
2 10
v
x
a
刹
相邻的后面的车从看见前车开始减速到完全刹停的位移为
0Δ
30 1 45 m
75m
x
v
t
x
后
刹
所以刹停的车之间的距离为
30m
x
x
d
x
后
刹
,故B 正确;
C.第1 辆车减速结束时的速度为
1
0
1 0
30
2 3 m/s
24m/s
v
v
a t
第2 辆车减速的加速度大小为
2
2
2
2
0.5 2 1
m/s
2.5m/s
a
当两车的速度相等时,两车的距离有最小值,设两辆车都在减速过程中达到相同速度,第一辆车所用时
间为1t ,则共速时的速度为
1 1
2
1
30
30
a t
a
t
t
解得1
5s
3s
t
,不符合题意,不是在两车都减速的过程中达到相同速度,而是在第一辆车匀速运动的
过程中两车达到相同速度,设第二辆车刹车所用时间为2t ,则共同速度为
2
0
2 2
24m/s
v
v
a t
解得2
2.4s
t
则从第1 辆车开始减速到两车相距最近的时间间隔为1
2
3.4s
t
t
t
该过程第1 辆车的位移为
2
2
1
0 0
1 0
1
1
0
1
1
30 3
2 3
24 3.4
3
m
90.6m
2
2
x
v t
a t
v t
t
第2 辆车的位移为
2
2
2
2
0
2
2
0
2
30
24
30 1
m
94.8m
2
2 2.5
v
v
x
v
t
a
所以第1、2 辆车间的最小距离为
min
1
2
90.6
60
94.8 m
55.8m
x
x
d
x
,故C 错误;
D.6.5s 内第1 辆车的位移为
'
2
2
1
0 0
1 0
1
6.5
0
1
1
30 3
2 3
24
6.5
3
m
165m
2
2
x
v t
a t
v t
t
第2 辆车匀减速结束时的速度为
'
2
0
2 0
30
2.5 3 m/s
22.5m/s
v
v
a t
6.5s 内第2 辆车的位移为
'
2
'
2
2
0
0 0
2 0
2
6.5
0
1
1
Δ
Δ
30 1 30 3
2.5 3
22.5
6.5 1 3
m
165m
2
2
x
v
t
v t
a t
v
t
t
t
所以
t=6.5s 时,第1、2 辆车的间距为
'
'
1
2
Δ
165
60 165 m
60m
x
x
d
x
,故D 正确。
故选BD。
▶新情境◀【变式训练3·科技前沿与学科知识结合】(2026·广西·模拟预测)近年来,我国在人工智能领域
取得重大突破,智能机器人技术已广泛应用于物流、仓储等领域。在某科技公司的测试场上两个物流机器
人A 和B 正在进行性能测试。如图1 所示,在直线测试跑道上,机器人A 在
0
t
时从起点以初速度
A0
2m / s
v
和加速度
2
A
0.5m / s
a
向右匀加速运动;机器人B 在1
4s
t
时从起点由静止开始以加速度
B
a (未知)向右做
匀加速运动。已知机器人B 在2
10
t
s
时追上机器人A,求:
(1)机器人B 的加速度大小
B
a ;
(2)在机器人B 追上A 之前,两者之间的最大距离;
(3)如图2 所示,假设跑道长100 米,机器人A 以
A
4m / s
v
的速度从起点匀速向终点出发;机器人B 以
B
8m / s
v
的速度从终点匀速向起点出发。两者均在跑道的终点与起点做折返运动,忽略掉头的时间,则在
100 秒内机器人A 与B 会相遇几次?
【答案】(1)
2
2.5 m / s
(2)16 m
(3)6 次
【详解】(1)机器人B 在2
10
t
s
时追上机器人A,有
2
2
A0 2
A 2
B
2
1
1
1
2
2
v t
a t
a
t
t
机器人B 的加速度大小
2
B
2.5m / s
a
(2)在机器人B 追上A 之前,速度相等时两者之间有最大距离,设t 时刻速度相等,有
A0
A
B
1
v
a t
a
t
t
解得
6s
t
两者之间的最大距离
2
A0
A 2
B
1
1
1
Δ
16m
2
2
x
v t
a t
a
t
t
(3)跑道长100 米,机器人A 以
A
4m / s
v
的速度从起点匀速向终点出发,机器人B 以
B
8m / s
v
的速
度从终点匀速向起点出发。
第一次相遇时间0
A
B
100
25s
3
t
v
v
两者均在跑道的终点与起点做折返运动,忽略掉头的时间,可知速率不变,之后每次相遇,两者的路程
和为200m,时间间隔
A
B
200
50
Δ
s
3
t
v
v
设相遇次数为n,总时间满足
25
50
1
100
3
3
n
解得
6.5
n
,100 秒内机器人A 与B 会相遇6 次。
考点二
追及、相遇的图像问题
核心知识·解构
一、解决图像问题中的追及相遇问题
1.
x-t 图像、v-t 图像中的追及相遇问题:
①利用图像中斜率、面积、交点的含义进行定性分析或定量计算。
②有时将运动图像还原成物体的实际运动情况更便于理解。
2. 利用v-t 图像分析追及相遇问题:在有些追及相遇情景中可根据两个物体的运动状态作出v-t 图像,再通
过图像分析计算得出结果,这样更直观、简捷。
3. 若为x-t 图像,注意交点的意义,图像相交即代表两物体相遇;若为a-t 图像,可转化为v-t 图像进行分
析。
易错辨析·AI 命题
1.
甲、乙两物体沿同一直线运动,在0~t₂时间内,甲、乙两图线在t₁时刻相交,则表明甲、乙在t₁时刻
相遇。(×)
2.
在x-t 图像中,物体甲和物体乙的图线如果有交点,则表明在该时刻两物体相遇。(√)
3.
描述追及问题的v-t 图像比x-t 图像更复杂,因为它不能直接给出相遇的位置。(√)
4.
在x-t 图像中,若甲、乙两物体的图线相互平行,则它们一定从同一地点出发。(×)
5.
即使其中一个物体做加速度变化的运动,用v-t 图像分析追及问题也是不现实的。(×)
6.
一辆汽车先匀速行驶,遇到红灯后刹车停下,等待绿灯后再加速启动。用v-t 图像完整描述这一过程后,
可以用来分析该车是否被后车追尾。(√)
7.
在v-t 图像中,匀速运动的汽车的图线是一条平行于时间轴的直线,它追前方匀加速汽车时,两图线的
交点即是它们相遇的时刻。(×)
8.
在v-t 图像中,甲图线的斜率大于乙图线的斜率,说明甲的加速度大于乙的加速度。在这种情况下,甲
一定能追上乙。(×)
【易错点总结表】
易混易错概念
对应题目
(题号)
关键辨析点
v-t 图像中图线交点的
物理意义
1
v-t 图像中,两图线的交点表示在该时刻速度相等,而不是相遇或位
移相等。这是追及问题中距离极值的临界条件。
x-t 图像中图线交点的
2
x-t 图像中,两图线的交点表示在该时刻位置坐标相同,即两物体相
易混易错概念
对应题目
(题号)
关键辨析点
物理意义
遇。这是x-t 图像最直接的信息。
x-t 图像中追及与v-t 图
像中追及的区别
3
x-t 图像中的交点直接给出相遇的时刻和位置;而v-t 图像需要通过
分析“面积”关系来判定相遇。
初始位置对图像分析的
影响
4
在x-t 图中,初始距离表现为两图线在t=0 时刻的纵坐标之差。若从
同一地点出发,截距相同。
加速度变化导致的追及
复杂性
5
当其中一物体做变加速运动时,其v-t 图像为曲线,无法用简单公式
计算面积,但图像法(比较面积)仍是有效方法。
多段运动追及问题的图
像分析
6
对于刹车、停顿后再启动等多段运动,v-t 图像不是单一的一条直线,
需要分段分析面积关系才能确定是否相遇。
变速追匀速的临界点确
定
7
变速追匀速,速度相等时距离出现极值(最大或最小)。在v-t 图上,
这是两图线交点对应的时刻。
追及问题中v-t 图像的
斜率含义
8
v-t 图像的斜率表示加速度。若追及者和被追者的斜率不同,表示两
者加速度不同,这是判断能否追上的重要依据。
热点考向·破译
考向1
图像问题中的追及相遇问题
例3(2026·陕西咸阳·一模)甲、乙两物体同时从同一地点沿同一方向做直线运动的速度时间图像如图所示。
在0~6s 内,下列说法正确的是(
)
A.乙物体先向前运动2s,随后向后运动
B.乙物体在4s 末的加速度大小为1m/s2,沿正方向
C.两物体相距最远的时刻是1s 末
D.两物体两次相遇的时刻是2s 末和6s 末
【答案】D
【详解】A.乙物体运动方向始终沿正方向,故A 错误;
B.乙物体在4s 末的加速度
2
2
0
4 m/s
1m/s
6
2
v
a
t
即加速度大小为1m/s2,沿负方向,故B 错误;
C.4s 末两物体相距的距离等于2s-4s 之间上面三角形的面积,可知,4s 末二者的距离最大,相距最远,
故C 错误;
D.根据速度-时间图像与坐标轴围成图形的面积表示位移,可知,0-2s 内两个物体通过的位移相等,两
者又是从同一地点出发的,故2s 末时二者相遇,同理可知6s 末二者又相遇,故D 正确。
故选D。
▶新情境◀【变式训练4·时事热点与学科知识结合】(2026·福建龙岩·三模)福建省城市足球联赛(“闽超”)
激战正酣,闽西儿郎用汗水诠释拼搏精神。在一次队内训练中,某球员将足球以初速度
0v 踢出后,立即从
静止开始追赶沿直线运动的足球,经过一段时间追上了还在向前运动的足球,这一过程球员和足球的v
t
图
像如图所示。下列说法正确的是(
)
A.球员的加速度变大
B.0t 时刻球员追上足球
C.足球的位移大小大于
0
1
2
v t
D.球员的平均速度等于
0
2
v
【答案】C
【详解】A.v
t
图像的斜率表示加速度,由图可知球员的加速度变小,故A 错误;
B.v
t
图像与t 轴围成面积表示位移,可知在
0
0 ~ t 时间内,足球的位移大,0t 时刻球员没有追上足球,
故B 错误;
C.v
t
图像与t 轴围成面积表示位移,根据几何关系可知在
1
0 ~ t 时间内,足球的位移大小大于
0
1
2
v t ,故
C 正确;
D.球员的位移与足球的位移相等,即球员在
1
0 ~ t 时间内,位移大小大于
0
1
2
v t ,根据
x
v
t
可知球员的平
均速度大于
0
2
v ,故D 错误。
故选C。
▶新考法◀【变式训练5·变考法】(2026·山东·模拟预测)在某次科技节遥控车漂移激情挑战赛中,红蓝两
个遥控车沿同一方向做直线运动,初始时刻红蓝两车间距为6m ,红车在前,两车运动的
2v
x
图像如图所
示,下列说法正确的是(
)
A.红车的初速度大小为4m / s
B.蓝车的加速度大小为
2
8m / s
C.4s 时两车相遇
D.两车相遇前最远距离为8m
【答案】D
【详解】A.由图像可得,红车的初速度满足
2
2
2
4m /s
v
解得红车的初速度
2m/s
v
,A 错误;
B.蓝车的加速度
2
2
2
2
0
1
16
0 m/s
4m/s
2
2 2
v
v
a
x
,B 错误;
C.红车的加速度
2
2
2
2
0
2
16
4 m/s
3m/s
2
2 2
v
v
a
x
设蓝车和红车分别运动
1x 和
2x 后相遇,运动时间为t 。
则有
2
1
1
1
2
x
a t
,
2
2
2
1
2
x
vt
a t
,
1
2
6m
x
x
解得
6s
t
,C 错误;
D.当两车相遇前距离最远时,两车速度相同,设运动时间为1t ,蓝车和红车运动距离分别为
3x 和
4x 。
则有
1 1
2 1
a t
v
a t
解得1
2s
t
此时二者的距离
2
2
1
2 1
1
4
3
1
6m
6m=8m
1
1
2
2
d
vt
x
x
a t
a t
,D 正确。
故选D。