文档文本内容
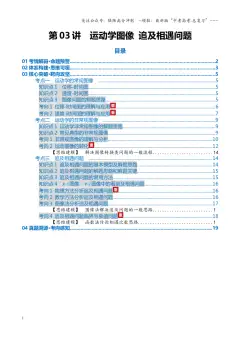
第05 讲  追及和相遇专题
一、 专题综述(追及和相遇问题的三个关系)
二、 考点精讲练
考点01:追及和相遇问题的常用分析方法(必备知识+2 例+1 变式+能力提升)
考点02:避免相碰的追及和相遇问题(1 例+1 变式+能力提升)
考点03:不在一条直线上的追及和相遇问题(1 例+1 变式+能力提升)
考点04:图像中的追及和相遇问题(必备知识+2 例+2 变式+能力提升)
三、巩固提升(精选10 道题)
追及相遇问题的实质就是分析两物体在相同时间能否到达相同的空间位置。
1.二者距离变化与速度大小的关系(以甲追乙为例,如图所示)
(1)无论v 甲增大、减小或不变,只要v 甲<v 乙,甲、乙间的距离就不断增大。
(2)若v 甲=v 乙,甲、乙间的距离保持不变。
(3)无论v 甲增大、减小或不变,只要v 甲>v 乙,甲追上乙前,甲、乙间的距离就不断减小。
2.解决追及和相遇问题的三个关系
(1)速度关系:①速度小者追速度大者:当二者速度相等时,二者距离最大。
②速度大者追速度小者(避碰问题):二者速度相等是判断是否追上的临界条件,若此时追不上,
二者之间距离有最小值。
(2)位移关系:根据两物体初始运动时的距离,画出运动示意图,建立位移关系。
(3)时间关系:根据两物体初始运动的时间差,建立时间关系。
1. 物理分析法:抓住“两物体能否同时到达空间某位置”这一关键,认真审题,挖掘题目中的隐含条件,
综述
追及和相遇问题的三个关系
考点一
追及和相遇问题的常用分析方法
本讲要点
建立物体运动关系的情境图。
能否追上的判断方法(临界条件法):
物体甲追赶物体乙,开始时,两个物体相距x0,当v 甲=v 乙时,若x 甲>x 乙+x0,则能追上;若x 甲
=x 乙+x0,则恰好追上;若x 甲<x 乙+x0,则不能追上。
2.二次函数法:设运动时间为t,根据条件列方程,得到关于二者之间的距离Δx 与时间t 的二次函数关
系。对于该二次函数关系:
(1)当Δx=0 时,表示两者相遇。取Δx=0 时,对于关于时间t 的一元二次方程,利用根的判别式进
行分析。
①若Δ>0,即有两个解,说明可以相遇两次;
②若Δ=0,有一个解,说明能刚好追上或相遇;
③若Δ<0,无解,说明追不上或不能相遇。
(2)当t=-时,函数有极值,代表两者距离的最大或最小值。
3. 图像法:在同一坐标系中画出两物体的运动图像。位移—时间图像的交点表示相遇,分析速度—时间
图像时,应抓住速度相等时的“面积”关系找位移关系。
特别提醒:若被追赶的物体做匀减速直线运动,一定要注意判断被追上前该物体是否已经停止运动。
【问题拓展】 若当赛车刚追上安全车时,赛车手立即刹车,使赛车以4 m/s2的加速度做匀减速直
线运动,则两车再经过多长时间第二次相遇?(设两车道平行,赛车可以从安全车旁经过而不相碰,
用物理分析法和图像法两种方法解题)
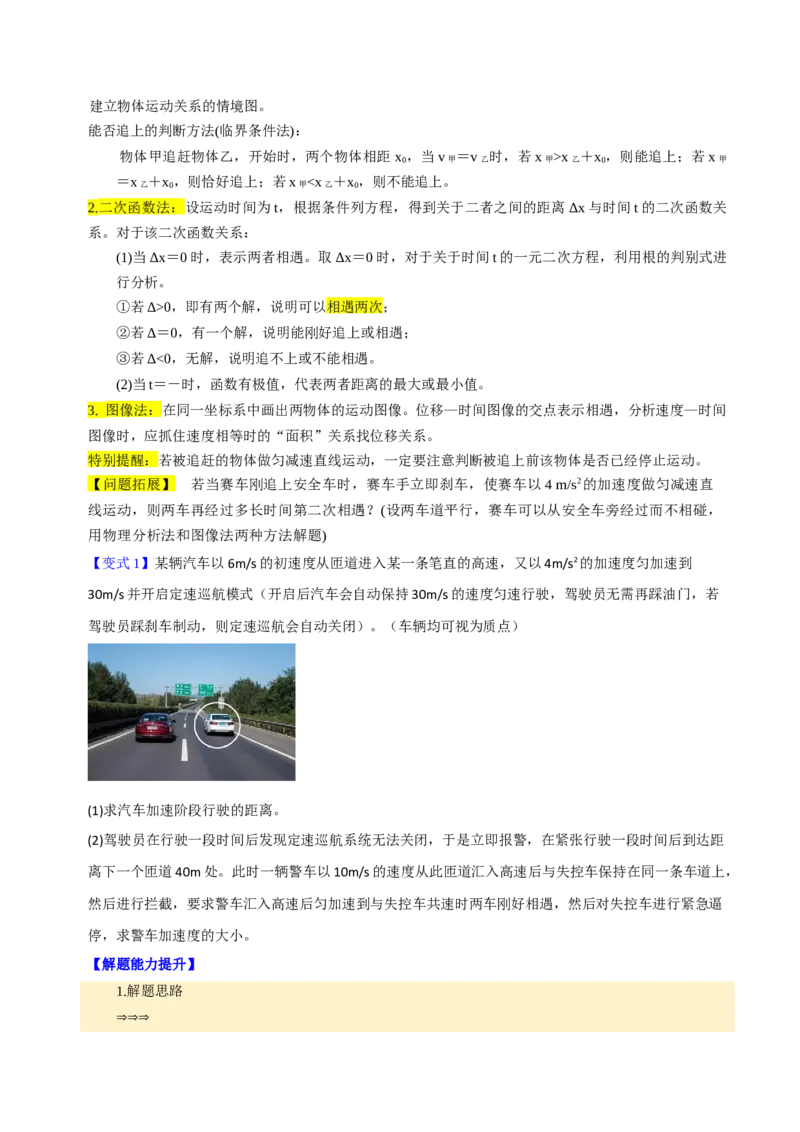
【变式1】某辆汽车以6m/s 的初速度从匝道进入某一条笔直的高速,又以4m/s2的加速度匀加速到
30m/s 并开启定速巡航模式(开启后汽车会自动保持30m/s 的速度匀速行驶,驾驶员无需再踩油门,若
驾驶员踩刹车制动,则定速巡航会自动关闭)。(车辆均可视为质点)
(1)求汽车加速阶段行驶的距离。
(2)驾驶员在行驶一段时间后发现定速巡航系统无法关闭,于是立即报警,在紧张行驶一段时间后到达距
离下一个匝道40m 处。此时一辆警车以10m/s 的速度从此匝道汇入高速后与失控车保持在同一条车道上,
然后进行拦截,要求警车汇入高速后匀加速到与失控车共速时两车刚好相遇,然后对失控车进行紧急逼
停,求警车加速度的大小。
【解题能力提升】
1.解题思路
⇒⇒⇒
2.解题技巧
(1)紧抓“一图三式”,即:过程示意图,时间关系式、速度关系式和位移关系式。
(2)审题应抓住题目中的关键字眼,充分挖掘题目中的隐含条件,如“刚好”“恰好”“最多”“至
少”等,往往对应一个临界状态,满足相应的临界条件。
(3)若被追赶的物体做匀减速运动,一定要注意追上前该物体是否已经停止运动,另外还要注意最后
对解的讨论分析。
【例2】在平直高速公路上,一辆大货车以v1=25 m/s 的速度匀速行驶在快速车道上,在同一车道上,
一辆小汽车以v2=32 m/s 的速度随其后并逐渐接近,大货车的制动性能较差,刹车时的加速度大小a1=5
m/s2,而小汽车配备有ABS 防抱死刹车系统,刹车时小汽车的加速度大小a2=8 m/s2。若前方大货车突然
紧急刹车(此时记为0 时刻),小汽车司机的反应时间Δt=0.4 s。两车均可看成质点。求:
(1)在不考虑追尾时,大货车刹车痕迹的长度x;
(2)在不考虑追尾时,大货车和小汽车各自停下的时刻t1和t2;
(3)为避免发生追尾事故,大货车紧急刹车前,小汽车和大货车之间的最小距离d。
【变式2】5G 自动驾驶是基于5G 通信技术实现网联式全域感知、协同决策与智慧云控,相当于有了
“千里眼”的感知能力,同时,5G 网络超低延时的特性,让“汽车大脑”可以实时接收指令,极大提
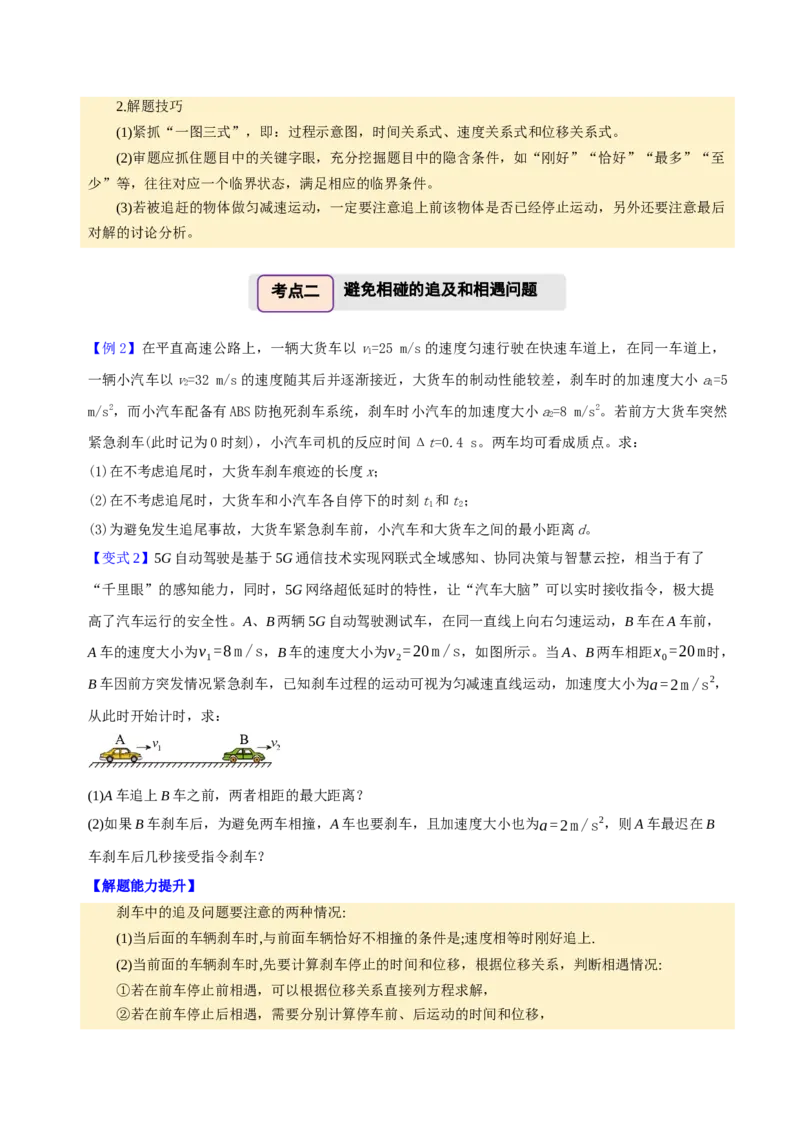
高了汽车运行的安全性。A、B 两辆5G 自动驾驶测试车,在同一直线上向右匀速运动,B 车在A 车前,
A 车的速度大小为v1=8 m /s,B 车的速度大小为v2=20 m /s,如图所示。当A、B 两车相距x0=20 m时,
B 车因前方突发情况紧急刹车,已知刹车过程的运动可视为匀减速直线运动,加速度大小为a=2m /s
2,
从此时开始计时,求:
(1)A 车追上B 车之前,两者相距的最大距离?
(2)如果B 车刹车后,为避免两车相撞,A 车也要刹车,且加速度大小也为a=2m /s
2,则A 车最迟在B
车刹车后几秒接受指令刹车?
【解题能力提升】
刹车中的追及问题要注意的两种情况:
(1)当后面的车辆刹车时,与前面车辆恰好不相撞的条件是;速度相等时刚好追上.
(2)当前面的车辆刹车时,先要计算刹车停止的时间和位移,根据位移关系,判断相遇情况:
①若在前车停止前相遇,可以根据位移关系直接列方程求解,
②若在前车停止后相遇,需要分别计算停车前、后运动的时间和位移,
考点二
避免相碰的追及和相遇问题
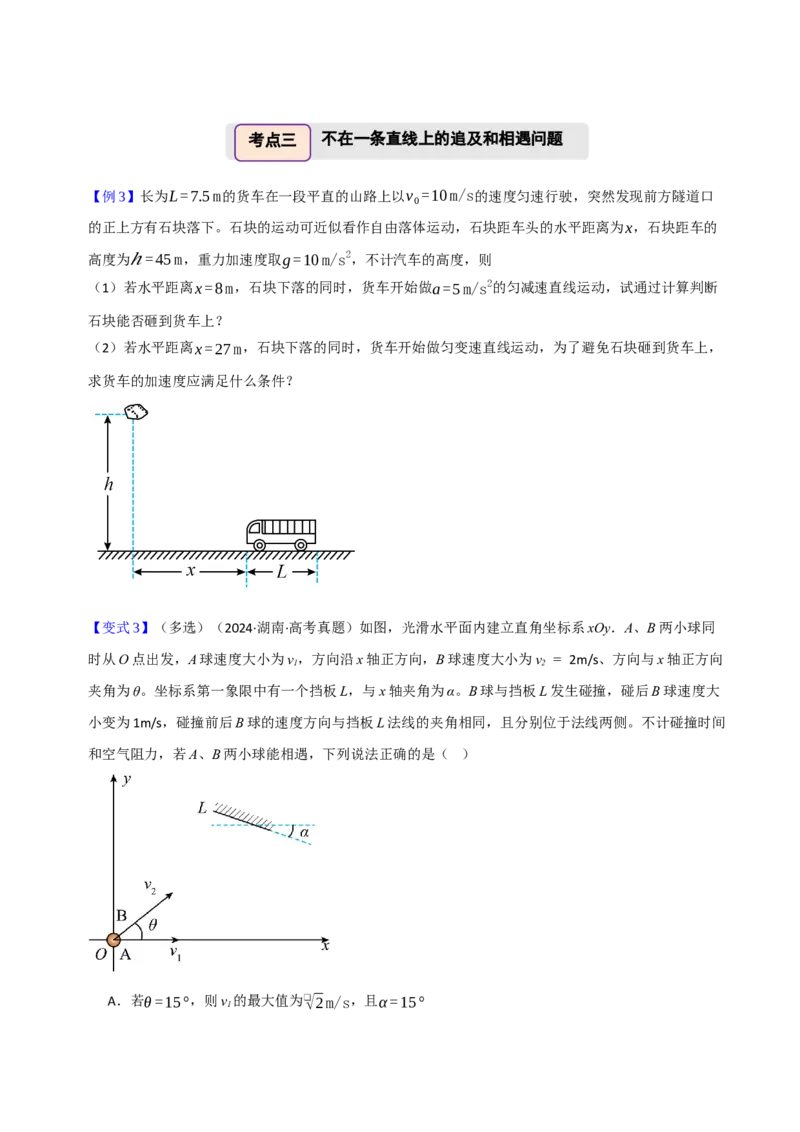
【例3】长为L=7.5 m的货车在一段平直的山路上以v0=10 m/s的速度匀速行驶,突然发现前方隧道口
的正上方有石块落下。石块的运动可近似看作自由落体运动,石块距车头的水平距离为x,石块距车的
高度为ℎ= 45 m,重力加速度取g=10 m/s
2,不计汽车的高度,则
(1)若水平距离x =8 m,石块下落的同时,货车开始做a=5 m/s
2的匀减速直线运动,试通过计算判断
石块能否砸到货车上?
(2)若水平距离x =27 m,石块下落的同时,货车开始做匀变速直线运动,为了避免石块砸到货车上,
求货车的加速度应满足什么条件?
【变式3】(多选)(2024·湖南·高考真题)如图,光滑水平面内建立直角坐标系xOy.A、B 两小球同
时从O 点出发,A 球速度大小为v1,方向沿x 轴正方向,B 球速度大小为v2 = 2m/s、方向与x 轴正方向
夹角为θ。坐标系第一象限中有一个挡板L,与x 轴夹角为α。B 球与挡板L 发生碰撞,碰后B 球速度大
小变为1m/s,碰撞前后B 球的速度方向与挡板L 法线的夹角相同,且分别位于法线两侧。不计碰撞时间
和空气阻力,若A、B 两小球能相遇,下列说法正确的是(   )
A.若θ =15°,则v1的最大值为❑√2m/s,且α =15°
考点三
不在一条直线上的追及和相遇问题
B.若θ =15°,则v1的最大值为2
3
❑√3 m/s,且α =0°
C.若θ =30°,则v1的最大值为2
3
❑√3 m/s,且α =0°
D.若θ =30°,则v1的最大值为❑√2m/s,且α =15°
【解题能力提升】
对不在同一直线上的相遇问题,要利用好两个关系:
1.时间关系:两个运动时间相等,或存在已知的时间差。
2.位移关系:由于两个运动不在同一直线上,有时需要应用几何定律(如勾股定理等)确定位移关系。
1.x-t 图像、v-t 图像中的追及相遇问题:
(1)利用图像中斜率、面积、交点的含义进行定性分析或定量计算。
(2)有时将运动图像还原成物体的实际运动情况更便于理解。
2.利用v-t 图像分析追及相遇问题:在有些追及相遇情景中可根据两个物体的运动状态作出v-t 图像,
再通过图像分析计算得出结果,这样更直观、简捷。
3.若为x-t 图像,注意交点的意义,图像相交即代表两物体相遇;若为a-t 图像,可转化为v-t 图像进
行分析。
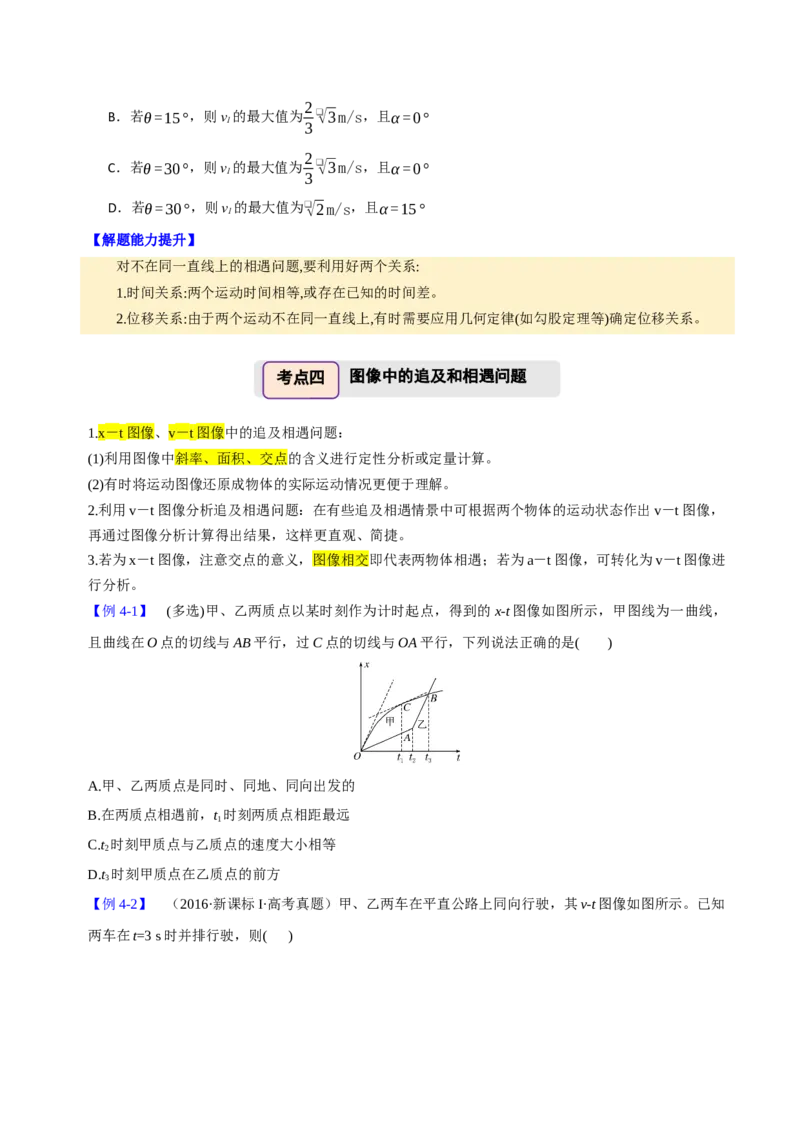
【例4-1】 (多选)甲、乙两质点以某时刻作为计时起点,得到的x-t 图像如图所示,甲图线为一曲线,
且曲线在O 点的切线与AB 平行,过C 点的切线与OA 平行,下列说法正确的是(    )
A.甲、乙两质点是同时、同地、同向出发的
B.在两质点相遇前,t1时刻两质点相距最远
C.t2时刻甲质点与乙质点的速度大小相等
D.t3时刻甲质点在乙质点的前方
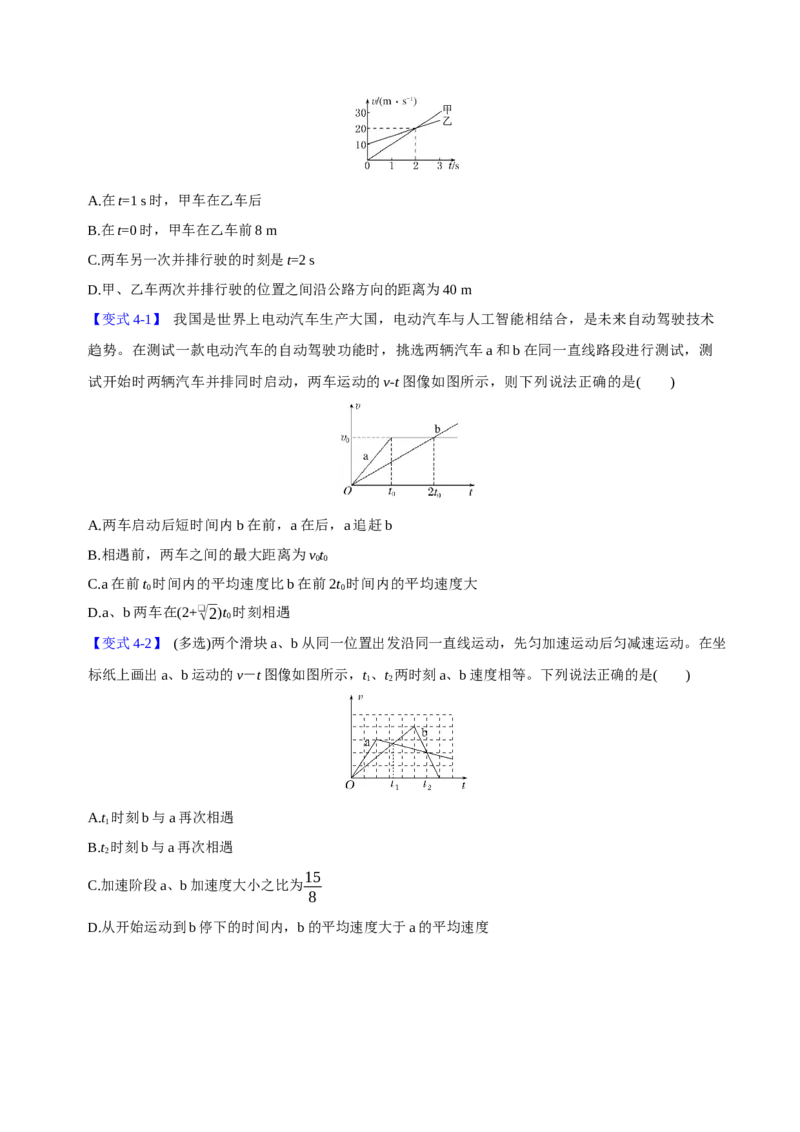
【例4-2】 (2016·新课标I·高考真题)甲、乙两车在平直公路上同向行驶,其v-t 图像如图所示。已知
两车在t=3 s 时并排行驶,则(   )
考点四
图像中的追及和相遇问题
A.在t=1 s 时,甲车在乙车后
B.在t=0 时,甲车在乙车前8 m
C.两车另一次并排行驶的时刻是t=2 s
D.甲、乙车两次并排行驶的位置之间沿公路方向的距离为40 m
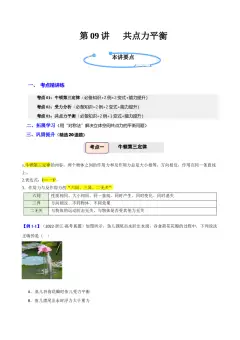
【变式4-1】 我国是世界上电动汽车生产大国,电动汽车与人工智能相结合,是未来自动驾驶技术
趋势。在测试一款电动汽车的自动驾驶功能时,挑选两辆汽车a 和b 在同一直线路段进行测试,测
试开始时两辆汽车并排同时启动,两车运动的v-t 图像如图所示,则下列说法正确的是(  )
A.两车启动后短时间内b 在前,a 在后,a 追赶b
B.相遇前,两车之间的最大距离为v0t0
C.a 在前t0时间内的平均速度比b 在前2t0时间内的平均速度大
D.a、b 两车在(2+❑√2)t0时刻相遇
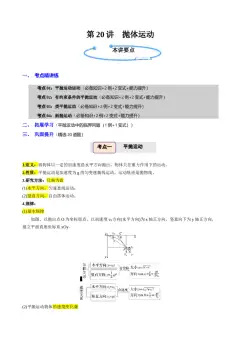
【变式4-2】 (多选)两个滑块a、b 从同一位置出发沿同一直线运动,先匀加速运动后匀减速运动。在坐
标纸上画出a、b 运动的v-t 图像如图所示,t1、t2两时刻a、b 速度相等。下列说法正确的是(  )
A.t1时刻b 与a 再次相遇
B.t2时刻b 与a 再次相遇
C.加速阶段a、b 加速度大小之比为15
8
D.从开始运动到b 停下的时间内,b 的平均速度大于a 的平均速度
1.(2025·山东·模拟预测)如图所示,某景区中A、B 两景点间可通过缆车往返,当甲车以6m/s 的速度
开始减速时,对向的乙车从B 景点由静止启动,两车加速度大小均为0.5 m /s
2甲车到B 景点速度减为零。
测甲、乙相遇时,甲到B 景点的距离为(  )
A.9 m
B.18m
C.27m
D.36m
2.(多选)(2025·河南·三模)汽车A沿水平车道以vA=12m /s的速度向前做匀减速直线运动,其刹车
的加速度大小a=2m /s
2,此时发现在相邻车道前方相距x0=7 m处有以vB= 4 m /s的速度同向运动的汽
车B 匀速行驶,从此刻开始计时,经多长时间两车并排(即相遇)(  )
A.1s
B.6.25s
C.7s
D.7.25s
3.(2025·重庆·模拟预测)如图所示,在一条足够长的水平直道上,汽车甲做匀速直线运动,汽车乙从
t =0时刻由静止开始做匀加速直线运动。在t =0到t =t0时间段内,下列说法正确的是(  )
A.若t =0时刻,甲在前、乙在后,则乙一定能追上甲
B.若t =0时刻,甲在前、乙在后,则乙可能追上甲
C.若t =0时刻,甲在后、乙在前,则甲一定能追上乙
D.若t =0时刻,甲在后、乙在前,则甲可能追上乙
4.(2025·湖南娄底·二模)某实验小组利用甲、乙两小车的传感器来比较它们的运动情况,如图为测绘
出它们在同一平直赛道上运动时的v −t图像,t =0时刻,乙车在甲车前方x0位置处,t =t1时刻,甲车位
移为x,则下列描述正确的是(  )
巩固提升
A.若它们在t =t1第一次相遇,则x = x0
B.若它们在t =t1第一次相遇,则x = 3 x0
2
C.若它们在t = t1
4
第一次相遇,则下次相遇时刻为7t1
4
D.若它们在t = t1
2
第一次相遇,则下次相遇时刻为3t1
2
5.(多选)物理兴趣小组的同学用两个相同的遥控小车沿直线进行追逐比赛,两小车分别安装不同的
传感器并连接到计算机中,A 小车安装加速度传感器,B 小车安装速度传感器,两车初始时刻速度大小
均为v0=30m/s,A 车在前、B 车在后,两车相距100m,其传感器读数与时间的函数关系图像如图所示,
规定初始运动方向为正方向。下列说法正确的是(  )
A.t=3s 时两车间距离为25m
B.3~9s 内,A 车的加速度大小与B 车的加速度大小相等
C.0~9s 内两车最近距离为10m
D.0~9s 内两车必能相遇一次
6.(多选)已知国产越野车和自动驾驶车都在同一公路上向东行驶,自动驾驶车由静止开始运动时,
越野车刚好以速度v0从旁边加速驶过,如图所示的粗折线和细折线分别是越野车和自动驾驶车的v −t图
线,根据这些信息,可以判断(  )

A.5s 末两车速度均为9m/s
B.0 时刻之后,两车会相遇两次
C.20s 末两车相遇
D.加速阶段自动驾驶车的加速度是越野车的3 倍
7.(多选)如图甲所示,汽车A 和B(均可视为质点)在平直的公路上沿两平行车道同向行驶。某时刻
开始计时,A 车在后,此时两车相距x0=16m,A 车运动的x-t 图像如图乙所示,B 车运动的v-t 图像如图
丙所示。下列说法正确的是(  )
A.汽车A 由静止开始做匀加速直线运动
B.汽车B 在0~9s 内的位移大小为20m
C.在t=0.5s 时,两车相距最远,且最远距离为18m
D.在t=9s 时,两车并排,之后A 车超越B 车
8.如图所示,逃犯在平直公路上到边境线的距离L=2200m 处抢得货车后,驱车由静止开始沿公路向边
境匀加速逃窜,武警接到群众举报,乘坐停在路旁的警车(警车停在逃犯抢劫货车处后方x0=183m 的位
置),在逃犯驱车逃窜t0=16s 后,警车由静止开始匀加速追赶货车。已知警车与货车的加速度大小分别
为a1=6m/s2、a2=5m/s2,所能达到的最大速度分别为vm1=42m/s、vm2=30m/s,两车的速度达到最大后均做
匀速直线运动。
(1)求两车的最大距离xm;
(2)试通过计算判断警车能否在境内追上货车。
9.智能手机通过星闪连接进行数据交换,已经配对过的两部手机,当距离小于某一值时,会自动连接;
一旦超过该值时,星闪信号便会立即中断,无法正常通信。如图所示,甲、乙两位同学在两个平行的直
跑道上进行测试,跑道间距离d=5 m。已知星闪设备在13 m 以内时能够实现通信,t=0 时刻,甲、乙
两人刚好位于图示位置,此时甲同学的速度为9 m/s,乙同学的速度为2 m/s。从该时刻起甲同学以2
m/s2的加速度做匀减速直线运动直至停下,乙同学保持原有速度做匀速直线运动。忽略信号传递时间,
从计时起,求:
(1)甲、乙两人经过多长时间会出现第一次信号中断;
(2)甲、乙两人在前进方向上的最大距离;
(3)甲、乙两人能利用星闪通信的时间。
10.华南师大附中第70 届校运会上,石牌校区高一9 班以45.49 秒的成绩打破男子4×100 m接力乙组纪
录。优秀的交接棒技术和策略,助力提升成绩。4×100 m接力区长度d =30 m,接棒者可以在接力区内
任意位置起跑,但必须在接力区内完成交接棒。接力队比赛全程的运动,简化为直线运动。某班参加接
力赛的四位同学,起跑阶段均视为加速度大小为a 的匀变速运动,达到最大速度v =8 m /s后,可以一直
保持匀速运动直至完成交棒。接棒者通过在跑道贴胶带设置起跑标记,标记与接棒者距离L0= 4 m,如
图(甲)所示。比赛中,持棒者以最大速度奔跑至标记时,接棒者立即从接力区始端起跑并在接力区内
完成接棒。赛道总长度L= 400 m。
(1)若接棒者刚达到最大速度时完成接棒,求接棒者从起跑至完成接棒的距离s1及对应的加速度大小a1;
(2)如图(乙)所示,接棒者改为在距离接力区末端x (x>0)处起跑,标记重置于其起跑处后方L0处,求
接力队完成比赛最佳成绩tm,并写出x 取不同值时接力队完成比赛的最短时间t 与x 的关系式。