文档文本内容
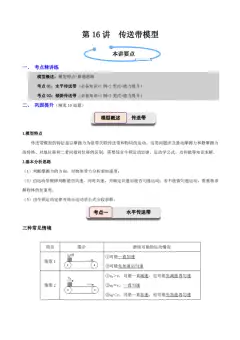
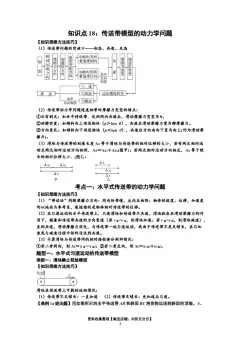
第16 讲  传送带模型
一、 考点精讲练
模型概述:模型特点+解题思路
考点01:水平传送带(必备知识+1 例+2 变式+能力提升)
考点02:倾斜传送带(必备知识+1 例+2 变式+能力提升)
二、 巩固提升(精选10 道题)
1.模型特点
传送带模型的特征是以摩擦力为纽带关联传送带和物块的运动。这类问题涉及滑动摩擦力和静摩擦力
的转换、对地位移和二者间相对位移的区别,需要综合牛顿运动定律、运动学公式、功和能等知识求解。
2.基本分析思路
(1)判断摩擦力的方向,对物体受力分析求加速度;
(2)由运动学规律判断能否共速、何时共速,并确定共速后能否匀速运动;若不能做匀速运动,需重新
求解物体的加速度;
(3)由牛顿运动定律并结合运动学公式分段求解。
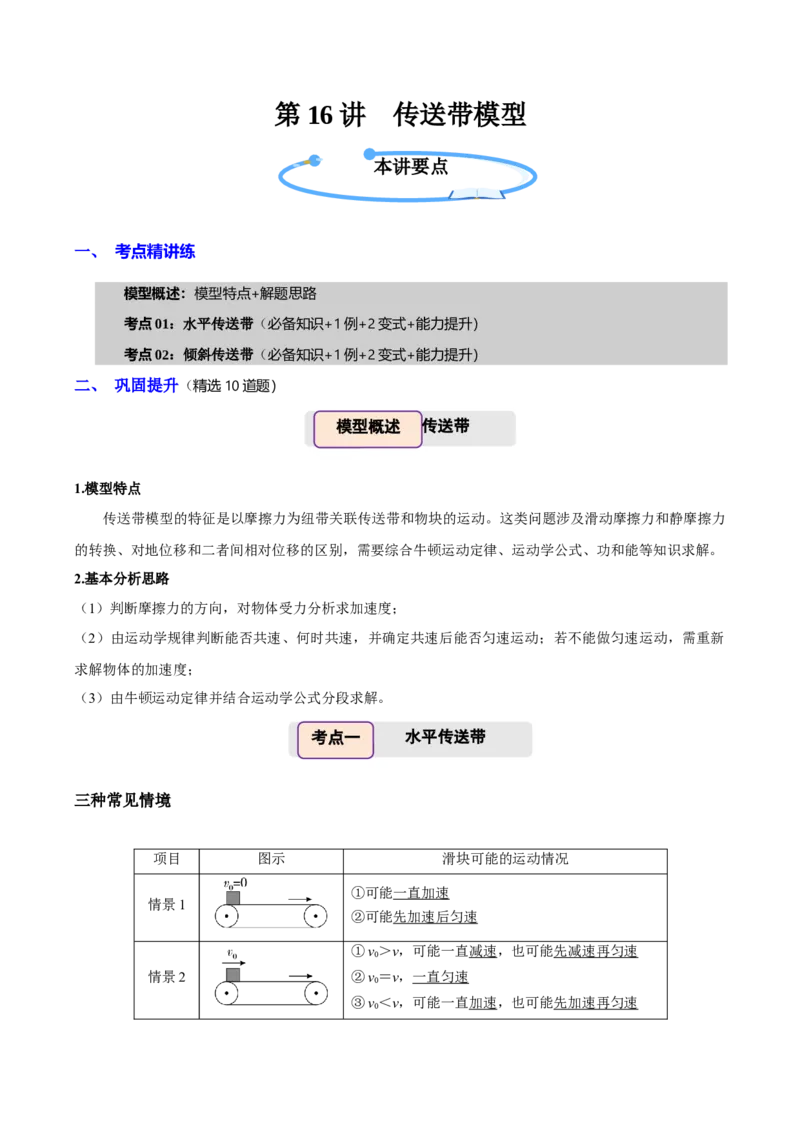
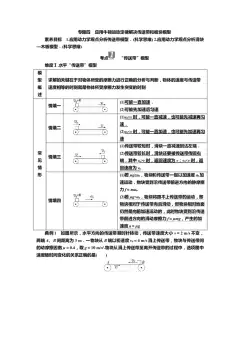
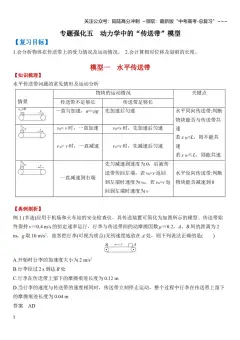
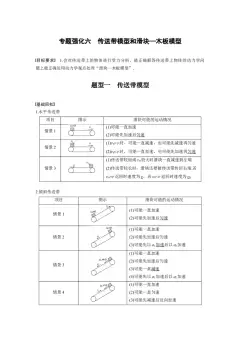
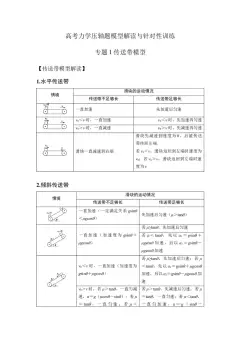
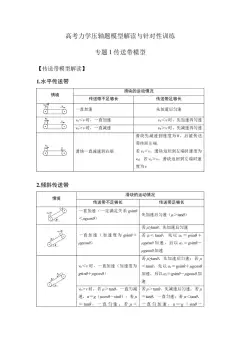
三种常见情境
项目
图示
滑块可能的运动情况
情景1
①可能一直加速
②可能先加速后匀速
情景2
①v0>v,可能一直减速,也可能先减速再匀速
②v0=v,一直匀速
③v0<v,可能一直加速,也可能先加速再匀速
模型概述
传送带
考点一
水平传送带
本讲要点
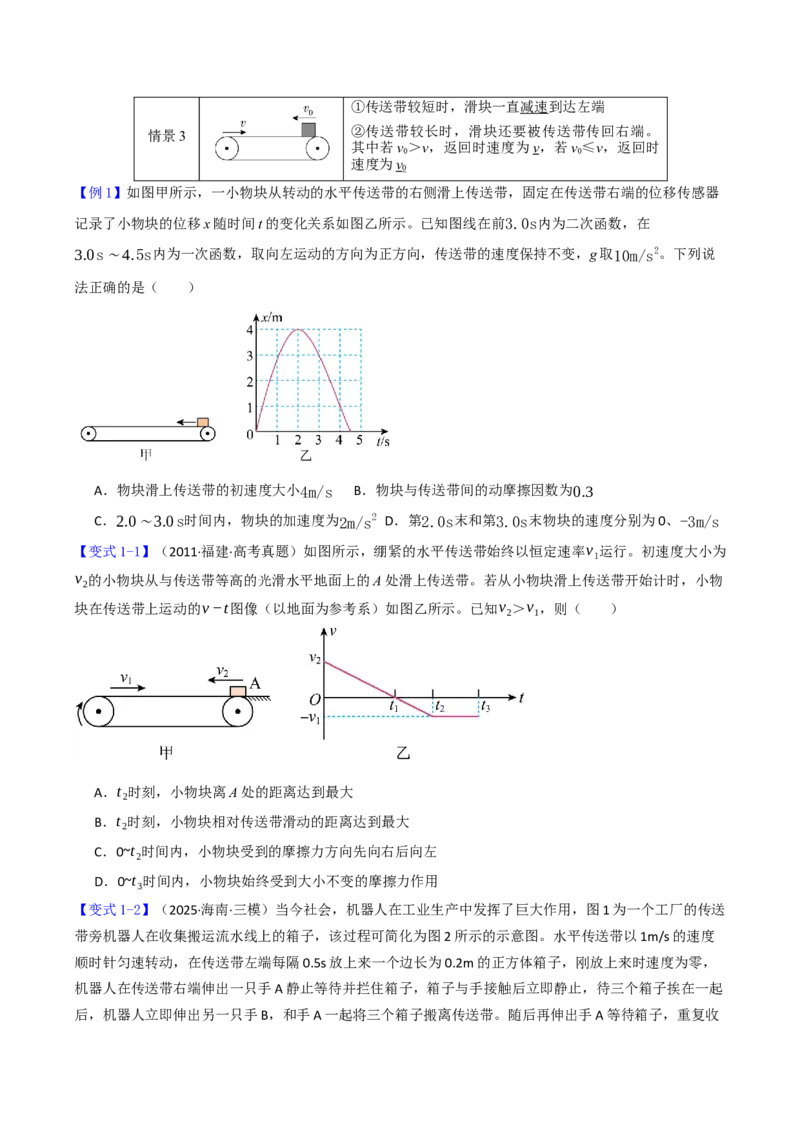
情景3
①传送带较短时,滑块一直减速到达左端
②传送带较长时,滑块还要被传送带传回右端。
其中若v0>v,返回时速度为v,若v0≤v,返回时
速度为v0
【例1】如图甲所示,一小物块从转动的水平传送带的右侧滑上传送带,固定在传送带右端的位移传感器
记录了小物块的位移x 随时间t 的变化关系如图乙所示。已知图线在前3.0s内为二次函数,在
3.0s∼4.5s内为一次函数,取向左运动的方向为正方向,传送带的速度保持不变,g 取10m/s
2。下列说
法正确的是(  )
A.物块滑上传送带的初速度大小4m/s
B.物块与传送带间的动摩擦因数为0.3
C.2.0∼3.0s时间内,物块的加速度为2m/s
2 D.第2.0s末和第3.0s末物块的速度分别为0、-3m/s
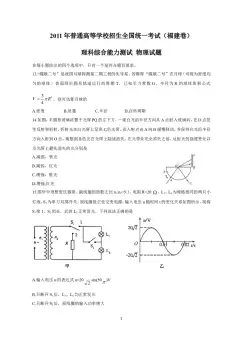
【变式1-1】(2011·福建·高考真题)如图所示,绷紧的水平传送带始终以恒定速率v1运行。初速度大小为
v2的小物块从与传送带等高的光滑水平地面上的A 处滑上传送带。若从小物块滑上传送带开始计时,小物
块在传送带上运动的v −t图像(以地面为参考系)如图乙所示。已知v2>v1,则(  )
A.t2时刻,小物块离A 处的距离达到最大
B.t2时刻,小物块相对传送带滑动的距离达到最大
C.0~t2时间内,小物块受到的摩擦力方向先向右后向左
D.0~t3时间内,小物块始终受到大小不变的摩擦力作用
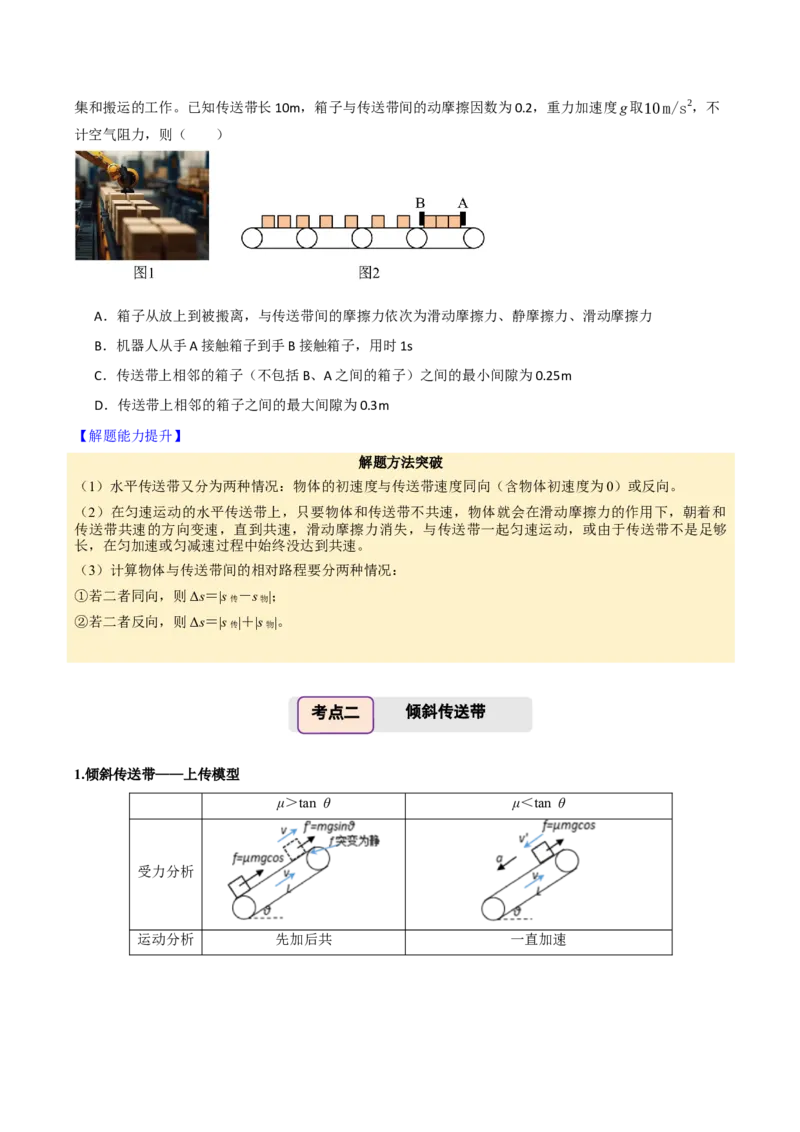
【变式1-2】(2025·海南·三模)当今社会,机器人在工业生产中发挥了巨大作用,图1 为一个工厂的传送
带旁机器人在收集搬运流水线上的箱子,该过程可简化为图2 所示的示意图。水平传送带以1m/s 的速度
顺时针匀速转动,在传送带左端每隔0.5s 放上来一个边长为0.2m 的正方体箱子,刚放上来时速度为零,
机器人在传送带右端伸出一只手A 静止等待并拦住箱子,箱子与手接触后立即静止,待三个箱子挨在一起
后,机器人立即伸出另一只手B,和手A 一起将三个箱子搬离传送带。随后再伸出手A 等待箱子,重复收
集和搬运的工作。已知传送带长10m,箱子与传送带间的动摩擦因数为0.2,重力加速度g 取10 m/s
2,不
计空气阻力,则(  )
A.箱子从放上到被搬离,与传送带间的摩擦力依次为滑动摩擦力、静摩擦力、滑动摩擦力
B.机器人从手A 接触箱子到手B 接触箱子,用时1s
C.传送带上相邻的箱子(不包括B、A 之间的箱子)之间的最小间隙为0.25m
D.传送带上相邻的箱子之间的最大间隙为0.3m
【解题能力提升】
解题方法突破
(1)水平传送带又分为两种情况:物体的初速度与传送带速度同向(含物体初速度为0)或反向。
(2)在匀速运动的水平传送带上,只要物体和传送带不共速,物体就会在滑动摩擦力的作用下,朝着和
传送带共速的方向变速,直到共速,滑动摩擦力消失,与传送带一起匀速运动,或由于传送带不是足够
长,在匀加速或匀减速过程中始终没达到共速。
(3)计算物体与传送带间的相对路程要分两种情况:
①若二者同向,则Δs=|s 传-s 物|;
②若二者反向,则Δs=|s 传|+|s 物|。
1.倾斜传送带——上传模型
μ>tan θ
μ<tan θ
受力分析
运动分析
先加后共
一直加速
考点二
倾斜传送带
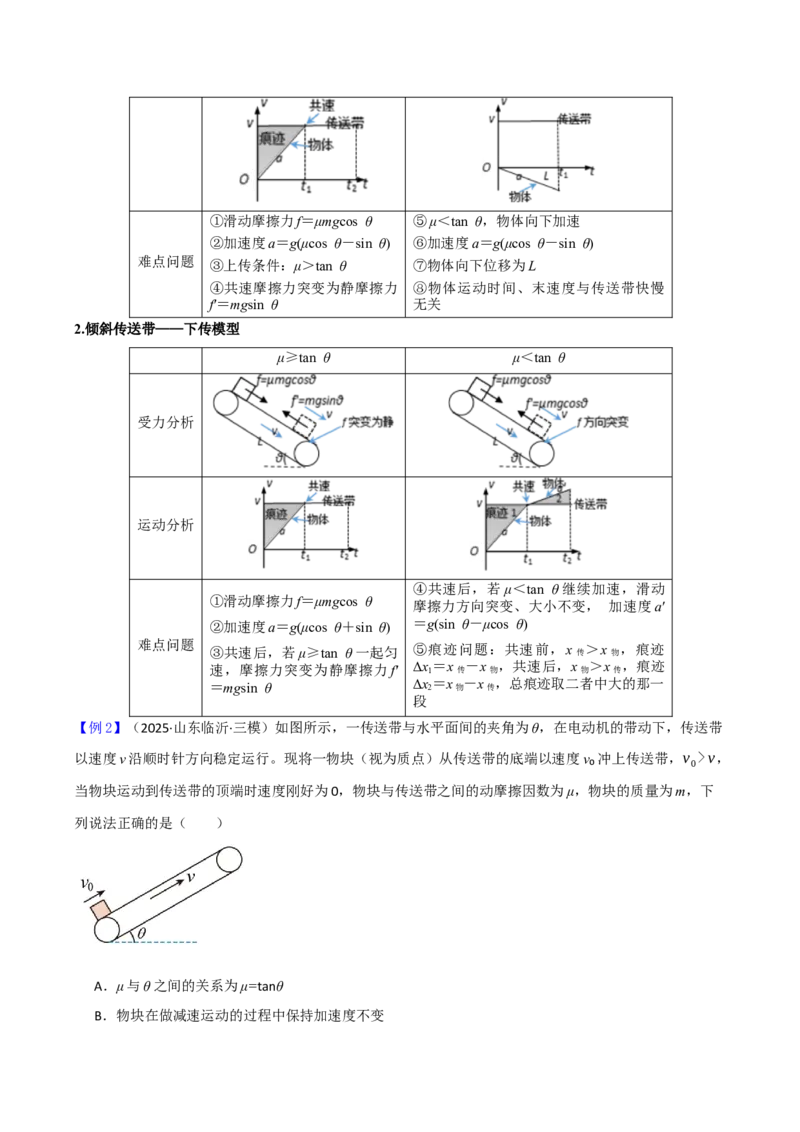
难点问题
①滑动摩擦力f=μmgcos θ
②加速度a=g(μcos θ-sin θ)
③上传条件:μ>tan θ
④共速摩擦力突变为静摩擦力
f′=mgsin θ
⑤μ<tan θ,物体向下加速
⑥加速度a=g(μcos θ-sin θ)
⑦物体向下位移为L
⑧物体运动时间、末速度与传送带快慢
无关
2.倾斜传送带——下传模型
μ≥tan θ
μ<tan θ
受力分析
运动分析
难点问题
①滑动摩擦力f=μmgcos θ
②加速度a=g(μcos θ+sin θ)
③共速后,若μ≥tan θ 一起匀
速,摩擦力突变为静摩擦力f′
=mgsin θ
④共速后,若μ<tan θ 继续加速,滑动
摩擦力方向突变、大小不变, 加速度a′
=g(sin θ-μcos θ)
⑤痕迹问题:共速前,x 传>x 物,痕迹
Δx1=x 传-x 物,共速后,x 物>x 传,痕迹
Δx2=x 物-x 传,总痕迹取二者中大的那一
段
【例2】(2025·山东临沂·三模)如图所示,一传送带与水平面间的夹角为θ,在电动机的带动下,传送带
以速度v 沿顺时针方向稳定运行。现将一物块(视为质点)从传送带的底端以速度v₀ 冲上传送带,v0>v,
当物块运动到传送带的顶端时速度刚好为0,物块与传送带之间的动摩擦因数为μ,物块的质量为m,下
列说法正确的是(  )
A.μ 与θ 之间的关系为μ=tanθ
B.物块在做减速运动的过程中保持加速度不变
C.物块的速度达到v 前后,加速度的大小之差为2μgcosθ
D.物块的速度达到v 前,在传送带上的划痕长度等于物块位移大小的一半
【变式2-1】(多选)(2025·山西太原·模拟预测)如图甲所示,倾角为θ 的足够长的传送带以恒定的速率
v0沿逆时针方向运行。t=0 时,将质量m=1 kg 的物体(可视为质点)轻放在传送带上,物体相对地面的
v-t 图像如图乙所示。设沿传送带向下为正方向,取重力加速度g=10 m/s2。则不正确的是(  )
A.传送带的速率v0=10 m/s
B.传送带的倾角θ=30°
C.物体与传送带之间的动摩擦因数μ=0.5
D.0~2 s 内物体在传送带上留下的痕迹为6m
【变式2-2】(2021·辽宁·高考真题)机场地勤工作人员利用传送带从飞机上卸行李。如图所示,以恒定速
率v1=0.6m/s 运行的传送带与水平面间的夹角α =37°,转轴间距L=3.95m。工作人员沿传送方向以速度
v2=1.6m/s 从传送带顶端推下一件小包裹(可视为质点)。小包裹与传送带间的动摩擦因数μ=0.8。取重力
加速度g=10m/s2,sin37°=0.6,cos37°=0.8.求:
(1)小包裹相对传送带滑动时加速度的大小a;
(2)小包裹通过传送带所需的时间t。
【解题能力提升】
方法突破
物体沿倾角为θ 的传送带运动时,可以分为两类:物体由底端向上运动,或者由顶端向下运动。解决
倾斜传送带问题时要特别注意mgsin θ 与μmgcos θ 的大小和方向的关系,进一步判断物体所受合力与速度
方向的关系,确定物体运动情况。
1.(2025·山东·模拟预测)工厂流水线使用的水平传送带如图所示,传送带总长度L=5m,顺时针转动,
传送带速度大小v=2m/s。工人从t=0 时刻开始每隔0.4s 将完全相同的工件(可视为质点)无初速度轻放在
传送带左端点A 上,工件经传送带运送到右端点B 处进入下一道工序。已知传送带与工件间的动摩擦因数
μ=0.2,重力加速度g=10m/s2,不计空气阻力,则t=10.7s 时,传送带上的工件数为(  )
A.6
B.7
C.8
D.9
2.(多选)(2025·山东·二模)如图甲,某新能源工厂采用智能调速传送带运输原料,传送带水平放置且
足够长,以4m/s 顺时针转动。现将一质量为2kg 的货物轻放在传送带左端,货物与传送带间的动摩擦因
数μ=0.2。实时调节传送带速度,使其在货物运动过程中按图乙规律变化。重力加速度g取10m/s2。则货
物在3s 内的运动情况,下列说法正确的是(  )
A.传送带对货物做功为4J
B.货物始终向右加速,3s 末速度达到4m/s
C.货物相对传送带的总位移为3.5m
D.系统因摩擦产生的热量为14J
3.(多选)(2025·云南曲靖·二模)在渔业作业中,鱼虾被捕捞上岸后,借助“鱼虾自动分离装置”,实
现了鱼和虾的机械化高效分离,显著降低了人工成本。这一装置的简化模型如图所示,其中分离器出口与
巩固提升
传送带中段有一定的高度差。鱼、虾(视为质点)均下落至分离器出口正下方,且到传送带时有沿斜面向
下相同的初速度(垂直于传送带的速度瞬间变为零)。最终虾均能被传送到下端收集箱中,鱼均能被传送
到上端收集箱中,已知传送带与水平面夹角为θ,始终以恒定速率顺时针转动。则下列说法正确的是(
)

A.鱼和虾在传送带上运送的过程中,所受的摩擦力方向始终相同
B.鱼从掉落到传送带后,先沿着传送带向下做减速直线运动,最终一定会和传送带共速
C.鱼与传送带间的动摩擦因数一定大于虾与传送带的动摩擦因数
D.虾从掉落到传送带后,可能做匀速直线运动,也可能做加速直线运动,还可能做减速直线运动
4.(多选)如图1 所示,足够长的传送带倾斜放置,倾角θ=37°,以速度v 沿顺时针方向匀速转动。一个
质量为1kg 的物块从传送带的底端A 以大小为10m/s 的初速度冲上传送带,此后物块在传送带上受到的摩
擦力随时间变化的图像如图2 所示,其中沿传送带向下为摩擦力正方向,sin37°=0.6,cos37°=0.8,取重力
加速度g=10m/s2,下列判断正确的是(  )
A.物块与传送带间的动摩擦因数为0.4
B.传送带的运行速度大小为2m/s
C.物块沿传送带向上运动的总时间为0.8s
D.物块沿传送带向上运动的最大位移为5.8m
5.(多选)(2025·山东青岛·二模)一传送带装置如图所示,水平部分AB长为4 m,倾斜部分BC长为
10 m,倾角θ =37°。AB和BC在B点通过一极短的圆弧连接,传送带以v = 4 m /s的恒定速率顺时针运转。
已知工件与传送带间的动摩擦因数为0.5。现将一质量m=1kg的工件(可视为质点)无初速地放在A 点,
重力加速度g=10 m /s
2,sin37° =0.6,cos37° =0.8,下列说法正确的是(  )
A.工件在传送带倾斜部分上滑和下滑的加速度大小之比为5:1
B.工件第一次沿传送带倾斜部分上滑的最大距离为4m
C.工件第二次到达B 点的速度大小为3 m /s
D.工件自释放至第三次到达B 点的时间为7s
6.如图所示,绷紧的水平传送带顺时针匀速运行,初速度大小为v2的小物块从与传送带右端等高的光滑
平台上的A 处滑上传送带。现保证v2不变,使传送带每次以不同速率v1匀速运行,传送带足够长。用t 表
示物块在传送带上运动的时间,用Δs 表示物块运动过程中与传送带之间产生的划痕的长度。下列图像可
能正确的是(  )
A.
B.
C.
D.
7.某车站用匀速转动的水平传送带输送行李(可看成质点),在传送带末端有一段防止行李掉落的反向
传送带。t =0时刻,行李从足够长正向传送带上离开,以水平向左的初速度从右端滑上如图1 所示的反向
传送带,行李恰未能掉落,行李的位移—时间图像如图2 所示,t =3s前的图像为抛物线的一部分,t =3s
后的图像为直线。已知重力加速度g=10 m/s
2,求:
(1)正、反向传送带运行的速率;
(2)行李与反向传送带间的动摩擦因数及稳定后一个周期内行李在反向传送带上运动的时间。
8.(2025·江苏·二模)如图所示,一水平传送带与一倾斜固定的传送带在B 点相接,倾斜传送带与水平面
的倾角为θ。传送带均以速率v 沿顺时针方向匀速运行。从倾斜传送带上的A 点由静止释放一滑块(视为
质点),滑块与传送带间的动摩擦因数均为μ,且μ<tanθ。不计滑块在传送带连接处的能量损失,传送
带足够长。下列说法正确的是(  )
A.滑块在倾斜传送带上运动时加速度总相同
B.滑块一定可以回到A 点
C.滑块最终停留在B 点
D.若增大水平传送带的速率,滑块可以运动到A 点上方
9.如图所示,左边斜面MN与右边倾斜放置的传送带PQ倾角均为θ =37°,斜面与传送带之间由一小段
长度不计的光滑圆弧轨道衔接,传送带下端与斜面底端在同一水平面上。右侧平台EF上放置一个质量
M =2kg的长木板B,长木板B 左侧与传送带上端也平滑衔接。传送带顺时针匀速运动,速度大小为
v =8 m /s。现将质量m=1kg的可视为质点的小滑块A 从斜面上某点由静止释放,释放点相对斜面底端的
高度ℎ=10 m,已知小滑块A 与斜面间的动摩擦因数μ1= 1
2 tanθ,与传送带、长木板B 间的动摩擦因数
μ2=0.5,长木板B 与平台间的动摩擦因数μ3=0.1,传送带的长度L=8.8 m,长木板B 的长度d =5 m,重力
加速度g=10 m /s
2,sin37° =0.6,小滑块A 从传送带滑上长木板B 时速度大小不变。求:
(1)小滑块A 刚滑上传送带时的速度大小;
(2)小滑块A 滑离传送带时的速度大小;
(3)分析小滑块A 能否滑离长木板B;如果能,请求出小滑块A 从释放到离开长木板B 的时间;如果不能,
请求出小滑块A 相对长木板B 的最大位移。
10.(2025·广东清远·二模)如图甲所示为某机场行李物品传送装置实物图,图乙为该装置直线段部分简
化图,由传送带及固定挡板组成,固定挡板与传送带上表面垂直,传送带上表面与水平台面的夹角θ =37°。
工作人员将长方体货物(可视为质点)从图乙传送带的左端由静止释放,在距左端L=8 m处货物被取走,
货物运动时的剖面图如图丙所示。已知传送带匀速运行且速度v =1m/s,货物质量m=10kg,其底部与传
送带上表面A 间的动摩擦因数为μ1=0.4,其侧面与挡板C 间动摩擦因数为μ2=0.2(重力加速度
g=10 m/s
2,sin37° =0.6,cos37° =0.8,不计空气阻力)。求:
(1)货物刚开始运动时传送带和挡板对货物的支持力N 1和N 2的大小;
(2)货物在传送带上滑动时的加速度大小;
(3)若传送带速度在0.5m/s 至2m/s 范围内可调,要求取走该货物时因传送货物而多消耗的电能不能超过
122J,则传送带速度不超过多少。