动量与能量综合拓展模型:易错辨析
(含高考真题)
目录
一、守恒条件混淆:动量守恒≠机械能 / 能量守恒(最核心易错)................................1
二、子弹打木块 / 板块模型:相对位移与对地位移混淆(高频丢分)............................2
核心模型...........................................................................................................................2
三、弹簧模型:共速临界与弹性势能极值错判...................................................................2
核心模型...........................................................................................................................3
四、曲面体 / 人船模型:水平动量守恒与位移关系错用....................................................3
核心模型...........................................................................................................................3
五、传送带 + 动量能量模型:摩擦力做功与相对位移错算...............................................3
核心模型...........................................................................................................................3
六、爆炸 / 反冲 / 完全非弹性碰撞:能量变化规律颠倒.....................................................4
七、矢量性与多过程衔接:速度方向、状态衔接错误.......................................................4
八、综合计算易错:公式套用、临界条件、速度合理性...................................................5
动量 + 能量综合解题三步法(彻底避坑)..........................................................................5
专题1 动量和能量综合拓展模型................................................................................................5
真题试练1:传送带及弹簧模型............................................................................................5
真题试练2:板块模型综合..................................................................................................10
真题试练3:曲面体模型综合..............................................................................................22
动量与能量综合是高考物理力学压轴题的核心必考考点,涵盖子弹打木块、板块模型、弹簧模
型、曲面体模型、人船模型、传送带 + 碰撞、流体冲击七大经典拓展模型。这类题目过程复
杂、综合性强,学生高频失分并非公式不熟,而是守恒条件误判、模型规律混淆、相对位移 /
冲量错算、矢量性忽略、能量转化关系模糊。本文结合高考真题与典型模型,系统梳理易错
点,直击丢分根源。
一、守恒条件混淆:动量守恒≠机械能 / 能量守恒(最核心易
错)
动量与能量守恒的判断逻辑完全不同,是学生最易踩坑的基础点。
1.
误区 1:认为系统动量守恒,机械能 / 动能就一定守恒
辨析:动量守恒看合外力,能量守恒看做功类型。
○动量守恒条件:系统合外力为 0(理想守恒)、内力远大于外力(碰撞 / 爆炸 / 打击,
近似守恒)、某一方向合外力为 0(分方向守恒);
○机械能守恒条件:只有重力 / 系统内弹簧弹力做功,无摩擦、电机力等其他力做功;
○典型反例:板块模型、子弹打木块,动量守恒但机械能损失(摩擦生热);爆炸 / 反
冲,动量守恒但机械能增加(内力做功)。
2.
误区 2:仅看整体动量,忽略 “分方向守恒”
辨析:曲面体、人船模型中,系统竖直方向受重力,合外力不为 0,动量不守恒;但水平方向
光滑、合外力为 0,水平动量守恒,这是解题关键,不可直接用整体动量守恒。
3.
误区 3:把 “初末动量相等” 当作 “动量守恒”
辨析:初末动量相等仅说明合外力总冲量为 0,过程中动量可能时刻变化,不属于动量守恒;
只有全过程动量始终不变,才是动量守恒。
二、子弹打木块 / 板块模型:相对位移与对地位移混淆(高频丢
分)
该模型是动量 + 能量综合的最经典考法,失分集中在 “位移与热量的对应关系”。
核心模型
光滑水平面,质量为m的滑块以v0滑上质量为M的木板,滑块与木板间滑动摩擦力为f 。
1.
误区 1:摩擦生热Q = f ⋅x对地,错误用 “对地位移” 计算热量
辨析:摩擦生热的核心是相对位移,公式为Q = f ⋅x相对(滑块与木板的相对滑动距离);而动
能定理中,摩擦力做功必须用对地位移(W f =−f ⋅x滑块对地、W f = f ⋅x木板对地)。
2.
误区 2:认为木板获得的动能等于f ⋅L(L为板长)
辨析:木板的对地位移x板<相对位移L,由动能定理f ⋅x板= Ek板,因此木板动能一定小于fL。
3.
误区 3:忽略 “共速” 临界条件,误判滑块脱离 / 共速
辨析:滑块与木板共速时,无相对滑动,摩擦力变为静摩擦力,相对位移停止;若未共速就到
达木板末端,滑块脱离,此时相对位移等于板长L。
三、弹簧模型:共速临界与弹性势能极值错判
弹簧模型是 “弹性碰撞 + 动量守恒 + 机械能守恒” 的结合体,临界条件极易混淆。
核心模型
光滑水平面,两物体通过轻弹簧连接,一物体以初速度v0运动。
1.
误区 1:认为弹簧最长 / 最短时,两物体速度不等
辨析:弹簧形变量最大(最长 / 最短)的临界条件是两物体共速,此时弹性势能最大;弹簧恢
复原长时,弹性势能为 0,对应弹性碰撞(动量 + 机械能守恒)。
2.
误区 2:弹簧最大长度与最小长度之差等于形变量x
辨析:弹簧从压缩最短到伸长最长,形变量变化为2 x,因此最大长度最小长度
−
= 2x,而非x
。
3.
误区 3:有摩擦力时,仍认为系统机械能守恒
辨析:弹簧模型机械能守恒的前提是光滑无摩擦,若接触面粗糙,摩擦力做功,机械能转化为
内能,机械能不守恒,仅能联立动量守恒 + 能量守恒解题。
四、曲面体 / 人船模型:水平动量守恒与位移关系错用
这类模型以 “水平方向动量守恒 + 初始静止” 为核心,位移关系是失分重灾区。
核心模型
光滑水平面,曲面滑块 / 小船 + 人,系统初始水平静止。
1.
误区 1:人船模型中,把 “相对位移” 当作 “绝对位移”
辨析:人船模型核心公式m人x人=m船x船,其中x人、x船均为对地位移,且满足x人+ x船= L(船
长 / 曲面水平总长),不可用相对位移直接计算。
2.
误区 2:曲面体模型中,认为小球上升最大高度时速度为 0
辨析:小球上升最大高度时,竖直方向速度为 0,但水平方向与曲面体共速,此时系统水平动
量守恒、机械能守恒,并非小球速度为 0。
3.
误区 3:系统初始有水平速度,仍套用m1 x1=m2 x2
辨析:人船模型的前提是系统水平初动量为 0,若初始有水平速度,该公式不成立,需用动量
守恒通式求解。
五、传送带 + 动量能量模型:摩擦力做功与相对位移错算
传送带结合碰撞、弹簧的综合题,因 “摩擦力方向可变、相对运动复杂”,失分率极高。
核心模型
匀速传送带 + 滑块,滑块与传送带间有摩擦,可发生碰撞 / 连接弹簧。
1.
误区 1:摩擦生热用滑块 “对地位移” 计算
辨析:传送带模型中,摩擦生热仍为Q = f ⋅x相对(滑块与传送带的相对滑动距离),与板块模
型规律一致,不可用滑块对地位移。
2.
误区 2:碰撞后滑块返回传送带,忽略摩擦力方向变化
辨析:滑块速度与传送带反向时,滑动摩擦力方向立即改变,但加速度大小a= μg不变,需分
段分析运动过程,不可全程套用同一公式。
3.
误区 3:认为传送带匀速,系统动量守恒
辨析:传送带由电机驱动,系统受到电机的外力,合外力不为 0,动量不守恒,只能用动能定
理、动量定理分段求解,不可列动量守恒方程。
六、爆炸 / 反冲 / 完全非弹性碰撞:能量变化规律颠倒
碰撞、爆炸、反冲是动量守恒的典型场景,能量变化规律极易记反。
1.
误区 1:爆炸 / 反冲过程机械能减少,完全非弹性碰撞动能增加
辨析:
○爆炸 / 反冲:内力做正功,化学能 / 内能转化为机械能,机械能一定增加;
○完全非弹性碰撞:碰后共速,机械能损失最大(损失的动能转化为内能 / 形变能)。
2.
误区 2:完全非弹性碰撞忘记 “共速” 核心公式
辨析:完全非弹性碰撞动量守恒公式:m1v1+m2v2=(m1+m2)v共,动能损失
Δ Ekmax= 1
2 m1v1
2+ 1
2 m2v2
2−1
2 (m1+m2)v共
2 。
3.
误区 3:碰撞时间不短,仍认为动量近似守恒
辨析:动量近似守恒的前提是作用时间极短、内力远大于外力;若碰撞时间长,外力冲量不可
忽略,动量不守恒。
七、矢量性与多过程衔接:速度方向、状态衔接错误
动量是矢量,多过程问题的状态衔接是基础失分点。
1.
误区 1:碰撞 / 反弹时,速度方向未变号,动量计算错误
辨析:所有动量相关计算第一步必须规定正方向,反向速度带负号,动量变化
Δ p=m v末−m v初(严格带符号计算)。例如小球撞墙原速率反弹,Δ p=−2mv,而非 0。
2.
误区 2:多过程运动,忽略 “前一过程末速度 = 后一过程初速度”
辨析:冰壶滑行、滑块多段运动、传送带 + 碰撞等多过程问题,前一过程的末速度是后一过
程的初速度,大小、方向必须严格衔接,不可随意更改。
3.
误区 3:流体模型中,速度变化量计算错误
辨析:水流 / 气流撞墙、撞物体,垂直接触面的速度分量变为 0,仅计算垂直方向的动量变
化;流体微元质量Δm= ρSv Δt,动量定理F Δt = Δ p= Δm⋅Δv。
八、综合计算易错:公式套用、临界条件、速度合理性
1.
误区 1:混淆动量定理(时间)与动能定理(位移)
辨析:求时间、冲量、动量变化→用动量定理(I 合= Δ p);求位移、功、动能变化→用动能
定理(W 合= Δ Ek),不可混用。
2.
误区 2:弹性碰撞速度公式记错
辨析:一动一静弹性碰撞(m1以v1碰静止m2),碰后速度:
v1
′ = m1−m2
m1+m2
v1,v2
′ =
2m1
m1+m2
v1;质量相等时速度交换(v1
′ =0,v2
′ = v1)。
3.
误区 3:忽略一维碰撞 “速度合理性”
辨析:一维碰撞后,后方物体速度≤前方物体速度,否则会发生二次碰撞,不符合实际,若计
算结果违反该规律,说明方程列写错误。
动量 + 能量综合解题三步法(彻底避坑)
1.
判守恒:先分析系统受力,判断动量是否守恒(整体 / 分方向);再分析做功类型,
判断机械能 / 能量是否守恒;
2.
抓临界:锁定共速、弹簧最大形变量、小球最大高度、滑块脱离木板等临界状态,列
对应方程;
3.
明位移:动能定理用对地位移,摩擦生热用相对位移,人船模型用对地位移,严格区
分不混淆。
专题1 动量和能量综合拓展模型
真题试练1:传送带及弹簧模型
1.
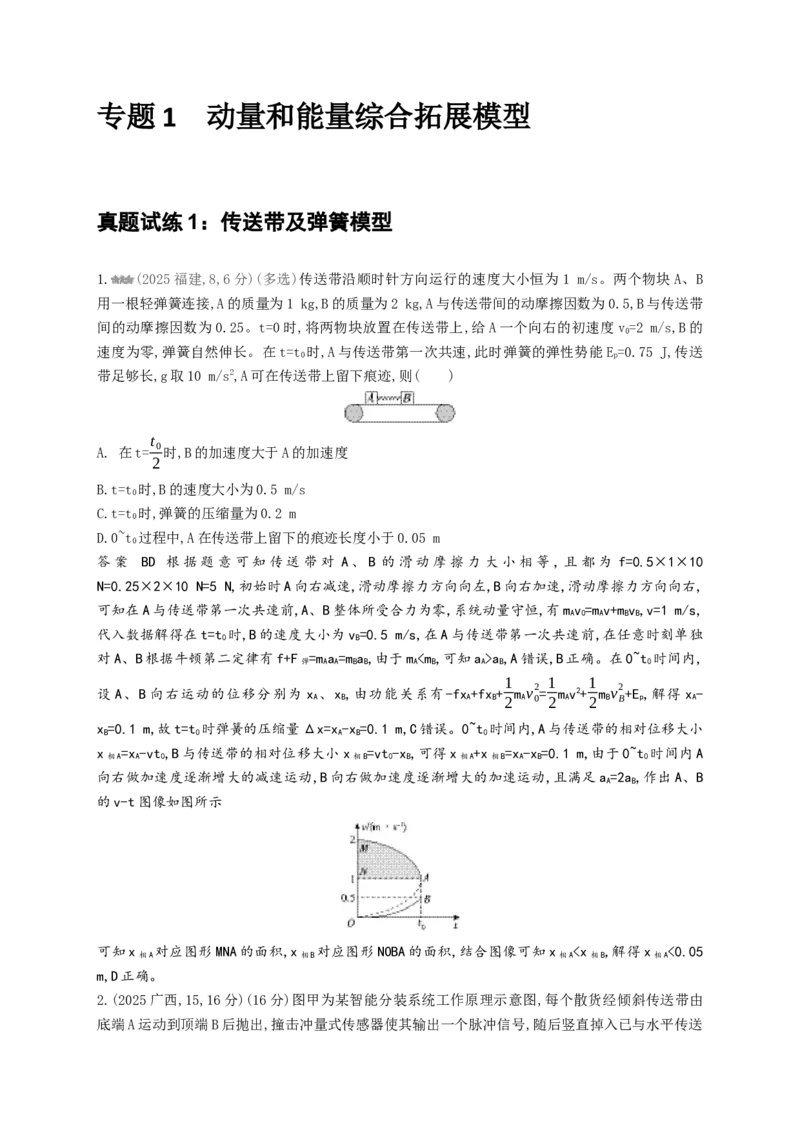
(2025 福建,8,6 分)(多选)传送带沿顺时针方向运行的速度大小恒为1 m/s。两个物块A、B
用一根轻弹簧连接,A 的质量为1 kg,B 的质量为2 kg,A 与传送带间的动摩擦因数为0.5,B 与传送带
间的动摩擦因数为0.25。t=0 时,将两物块放置在传送带上,给A 一个向右的初速度v0=2 m/s,B 的
速度为零,弹簧自然伸长。在t=t0时,A 与传送带第一次共速,此时弹簧的弹性势能Ep=0.75 J,传送
带足够长,g 取10 m/s2,A 可在传送带上留下痕迹,则(  )
A. 在t=t0
2 时,B 的加速度大于A 的加速度
B.t=t0时,B 的速度大小为0.5 m/s
C.t=t0时,弹簧的压缩量为0.2 m
D.0~t0过程中,A 在传送带上留下的痕迹长度小于0.05 m
答案 BD 根据题意可知传送带对A 、B 的滑动摩擦力大小相等, 且都为f=0.5×1×10
N=0.25×2×10 N=5 N,初始时A 向右减速,滑动摩擦力方向向左,B 向右加速,滑动摩擦力方向向右,
可知在A 与传送带第一次共速前,A、B 整体所受合力为零,系统动量守恒,有mAv0=mAv+mBvB,v=1 m/s,
代入数据解得在t=t0时,B 的速度大小为vB=0.5 m/s,在A 与传送带第一次共速前,在任意时刻单独
对A、B 根据牛顿第二定律有f+F 弹=mAaA=mBaB,由于mA<mB,可知aA>aB,A 错误,B 正确。在0~t0时间内,
设A、B 向右运动的位移分别为xA、xB,由功能关系有-fxA+fxB+1
2mAv0
2=1
2mAv2+1
2mBvB
2+Ep,解得xA-
xB=0.1 m,故t=t0时弹簧的压缩量Δx=xA-xB=0.1 m,C 错误。0~t0时间内,A 与传送带的相对位移大小
x 相A=xA-vt0,B 与传送带的相对位移大小x 相B=vt0-xB,可得x 相A+x 相B=xA-xB=0.1 m,由于0~t0时间内A
向右做加速度逐渐增大的减速运动,B 向右做加速度逐渐增大的加速运动,且满足aA=2aB,作出A、B
的v-t 图像如图所示
可知x 相A对应图形MNA 的面积,x 相B对应图形NOBA 的面积,结合图像可知x 相A<x 相B,解得x 相A<0.05
m,D 正确。
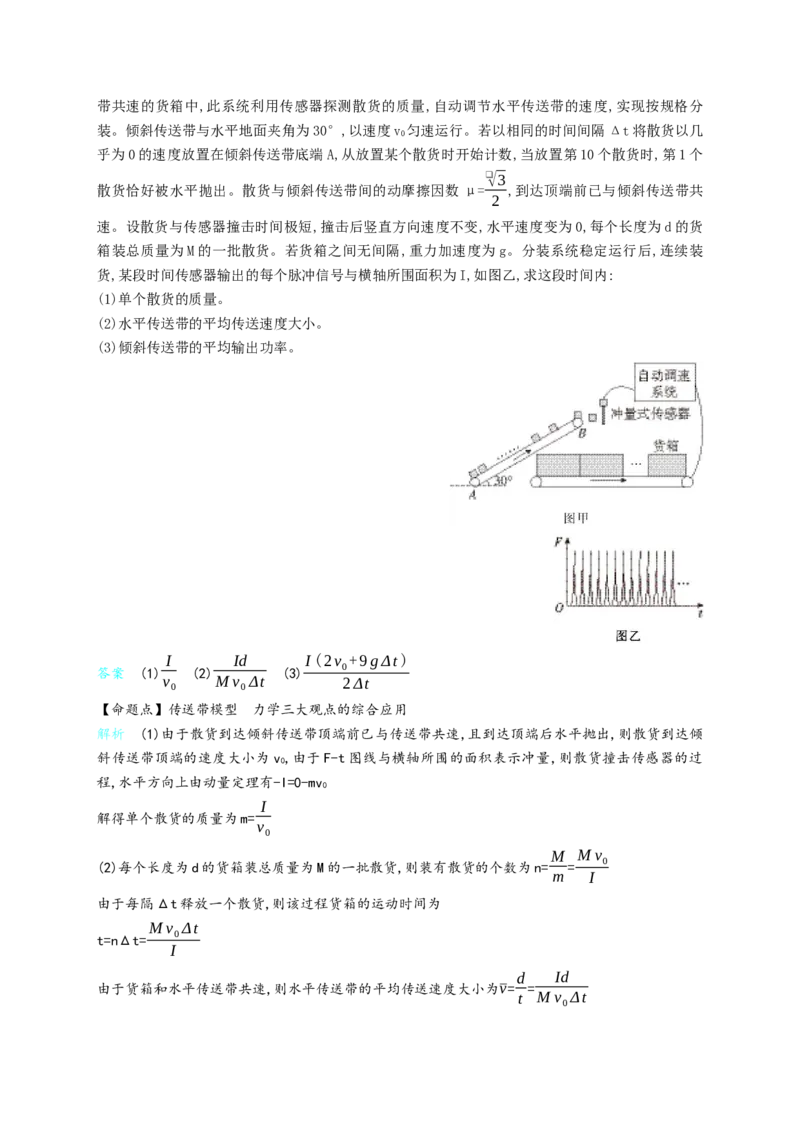
2.(2025 广西,15,16 分)(16 分)图甲为某智能分装系统工作原理示意图,每个散货经倾斜传送带由
底端A 运动到顶端B 后抛出,撞击冲量式传感器使其输出一个脉冲信号,随后竖直掉入已与水平传送
带共速的货箱中,此系统利用传感器探测散货的质量,自动调节水平传送带的速度,实现按规格分
装。倾斜传送带与水平地面夹角为30°,以速度v0匀速运行。若以相同的时间间隔Δt 将散货以几
乎为0 的速度放置在倾斜传送带底端A,从放置某个散货时开始计数,当放置第10 个散货时,第1 个
散货恰好被水平抛出。散货与倾斜传送带间的动摩擦因数μ=
❑√3
2 ,到达顶端前已与倾斜传送带共
速。设散货与传感器撞击时间极短,撞击后竖直方向速度不变,水平速度变为0,每个长度为d 的货
箱装总质量为M 的一批散货。若货箱之间无间隔,重力加速度为g。分装系统稳定运行后,连续装
货,某段时间传感器输出的每个脉冲信号与横轴所围面积为I,如图乙,求这段时间内:
(1)单个散货的质量。
(2)水平传送带的平均传送速度大小。
(3)倾斜传送带的平均输出功率。
答案 (1) I
v0
 (2)
Id
M v0 Δt  (3)I (2v0+9 g Δt )
2 Δt
【命题点】传送带模型 力学三大观点的综合应用
解析 (1)由于散货到达倾斜传送带顶端前已与传送带共速,且到达顶端后水平抛出,则散货到达倾
斜传送带顶端的速度大小为v0,由于F-t 图线与横轴所围的面积表示冲量,则散货撞击传感器的过
程,水平方向上由动量定理有-I=0-mv0
解得单个散货的质量为m= I
v0
(2)每个长度为d 的货箱装总质量为M 的一批散货,则装有散货的个数为n= M
m = M v0
I
由于每隔Δt 释放一个散货,则该过程货箱的运动时间为
t=nΔt= M v0 Δt
I
由于货箱和水平传送带共速,则水平传送带的平均传送速度大小为v=d
t =
Id
M v0 Δt
(3) 散货在倾斜传送带上加速运动时, 由牛顿第二定律可知散货的加速度大小为a=
μmgcos30°-mgsin30°
m
=1
4 g
则加速过程的运动时间为t'= v0
a = 4 v0
g
由于放置第10 个散货时,第1 个散货恰好水平抛出,则A、B 间的长度为
L= v0
2
2a
+v0(9Δt-t')=9v0Δt-2v0
2
g
从第1 个散货抛出后瞬间到第2 个散货抛出前瞬间,倾斜传送带输出的能量ΔE=mgL sin 30°+1
2m
v0
2+μmg cos 30°·Δx(点拨:在每一个散货抛出后到下一个散货抛出前,因摩擦生热平均多输出的
能量为μmg cos 30°·Δx)
Δx=v0t'-v0
2 t'=v0
2 t'=2v0
2
g
该过程的时间为Δt,则倾斜传送带的平均输出功率为P= Δ E
Δt =I (2v0+9 g Δt )
2 Δt
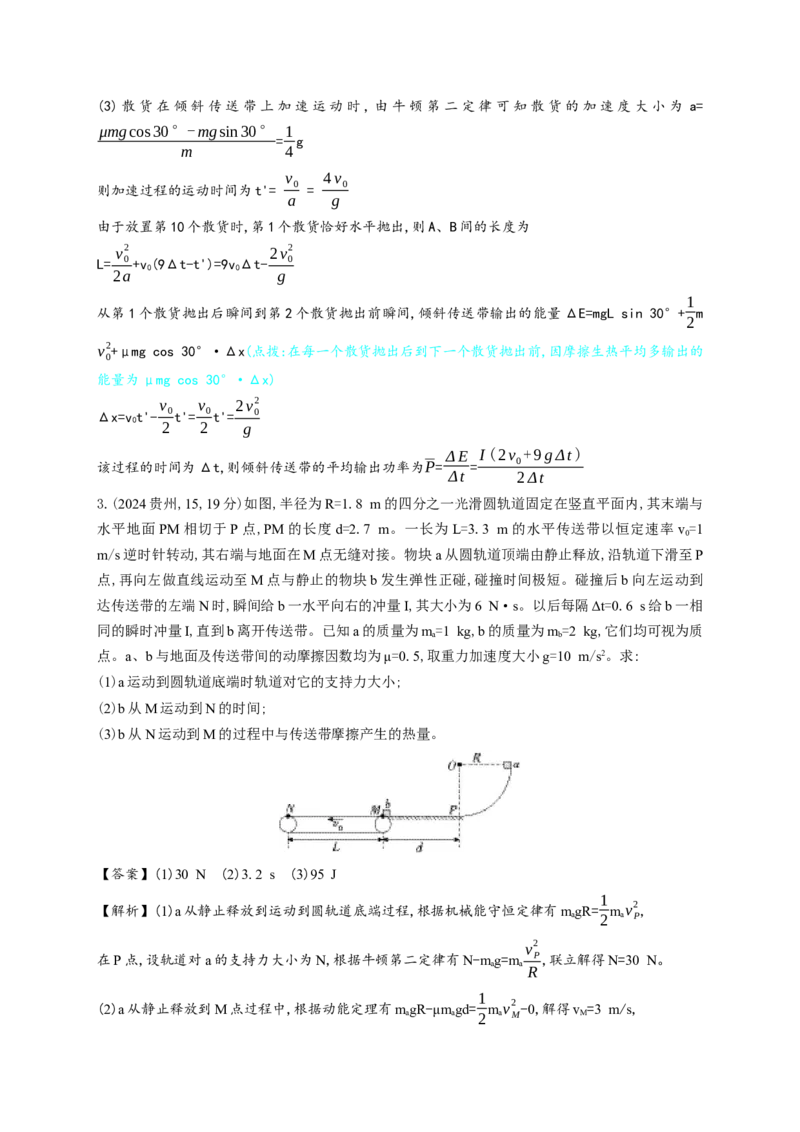
3.(2024 贵州,15,19 分)如图,半径为R=1.8 m 的四分之一光滑圆轨道固定在竖直平面内,其末端与
水平地面PM 相切于P 点,PM 的长度d=2.7 m。一长为L=3.3 m 的水平传送带以恒定速率v0=1
m/s 逆时针转动,其右端与地面在M 点无缝对接。物块a 从圆轨道顶端由静止释放,沿轨道下滑至P
点,再向左做直线运动至M 点与静止的物块b 发生弹性正碰,碰撞时间极短。碰撞后b 向左运动到
达传送带的左端N 时,瞬间给b 一水平向右的冲量I,其大小为6 N·s。以后每隔Δt=0.6 s 给b 一相
同的瞬时冲量I,直到b 离开传送带。已知a 的质量为ma=1 kg,b 的质量为mb=2 kg,它们均可视为质
点。a、b 与地面及传送带间的动摩擦因数均为μ=0.5,取重力加速度大小g=10 m/s2。求:
(1)a 运动到圆轨道底端时轨道对它的支持力大小;
(2)b 从M 运动到N 的时间;
(3)b 从N 运动到M 的过程中与传送带摩擦产生的热量。
【答案】(1)30 N (2)3.2 s (3)95 J
【解析】(1)a 从静止释放到运动到圆轨道底端过程,根据机械能守恒定律有magR=1
2mav P
2,
在P 点,设轨道对a 的支持力大小为N,根据牛顿第二定律有N-mag=mav P
2
R
,联立解得N=30 N。
(2)a 从静止释放到M 点过程中,根据动能定理有magR-μmagd=1
2mav M
2 -0,解得vM=3 m/s,
a 与b 发生弹性碰撞的过程,根据动量守恒定律和动能守恒有mavM=mava+mbvb,1
2mav M
2 =1
2mava
2+1
2mb
vb
2,
联立解得vb=2 m/s,
b 滑上传送带后,先做减速运动,根据牛顿第二定律有μmbg=mba,
解得a=5 m/s2,
b 的速度减小到与传送带速度相等所需的时间t1=vb- v0
a
=0.2 s,
此时的对地位移x=vb+ v0
2
·t1=0.3 m,
此后b 做匀速直线运动,b 到达传送带最左端还需要的时间t2= L- x
v0
=3 s,
b 从M 运动到N 的时间t=t1+t2=3.2 s。
(3)设向右为正方向,b 到达N 的瞬间给b 一水平向右的冲量,对b 根据动量定理有I=mbv-(-mbv0),
解得v=2 m/s,
b 向右减速到零所需的时间t3=v
a=0.4 s,
b 向左从零加速到v0所需的时间t4=v0
a =0.2 s,
可得恰好Δt=t3+t4,
b 在Δt 时间内向右运动的距离
Δx=v
2·t3-v0
2 ·t4=0.3 m,
之后b 重复向右减速到0 然后向左加速到v0的过程,循环10 次后b 向右运动的距离x'=10·Δx=3
m,
每一次相对传送带运动的路程s=v
2·t3+v0t3+v0t4-v0
2 ·t4=0.9 m,
b 从N 向右运动3 m 的过程中b 与传送带摩擦产生的热量Q1=10μmbgs=90 J,
然后b 继续向右减速运动,根据运动学公式有vt5-1
2at5
2=L-x',解得t5=0.2 s(另一解不合题意,舍去),
此过程,b 相对传送带运动的路程s'=L-x'+v0t5=0.5 m,
此过程中b 与传送带摩擦产生的热量Q2=μmbgs'=5 J,
b 从N 运动到M 的过程中与传送带摩擦产生的热量Q=Q1+Q2=95 J。
4.(2024 湖北,14,16 分)如图所示,水平传送带以5 m/s 的速度顺时针匀速转动,传送带左右两端的
距离为3.6 m。传送带右端的正上方有一悬点O,用长为0.3 m、不可伸长的轻绳悬挂一质量为
0.2 kg 的小球,小球与传送带上表面平齐但不接触。在O 点右侧的P 点固定一钉子,P 点与O 点等
高。将质量为0.1 kg 的小物块无初速轻放在传送带左端,小物块运动到右端与小球正碰,碰撞时间
极短,碰后瞬间小物块的速度大小为1 m/s,方向水平向左。小球碰后绕O 点做圆周运动,当轻绳被
钉子挡住后,小球继续绕P 点向上运动。已知小物块与传送带间的动摩擦因数为0.5,重力加速度大
小g=10 m/s2。
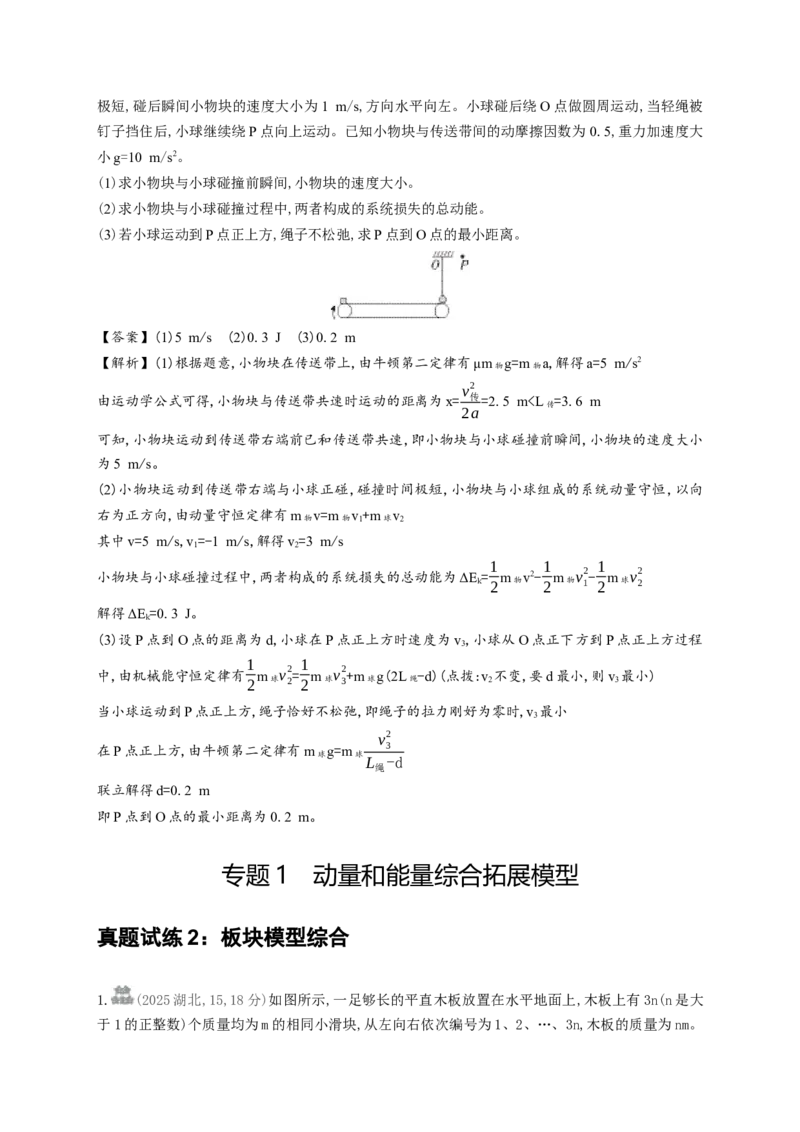
(1)求小物块与小球碰撞前瞬间,小物块的速度大小。
(2)求小物块与小球碰撞过程中,两者构成的系统损失的总动能。
(3)若小球运动到P 点正上方,绳子不松弛,求P 点到O 点的最小距离。
【答案】(1)5 m/s (2)0.3 J (3)0.2 m
【解析】(1)根据题意,小物块在传送带上,由牛顿第二定律有μm 物g=m 物a,解得a=5 m/s2
由运动学公式可得,小物块与传送带共速时运动的距离为x=v传
2
2a
=2.5 m<L 传=3.6 m
可知,小物块运动到传送带右端前已和传送带共速,即小物块与小球碰撞前瞬间,小物块的速度大小
为5 m/s。
(2)小物块运动到传送带右端与小球正碰,碰撞时间极短,小物块与小球组成的系统动量守恒,以向
右为正方向,由动量守恒定律有m 物v=m 物v1+m 球v2
其中v=5 m/s,v1=-1 m/s,解得v2=3 m/s
小物块与小球碰撞过程中,两者构成的系统损失的总动能为ΔEk=1
2m 物v2-1
2m 物v1
2-1
2m 球v2
2
解得ΔEk=0.3 J。
(3)设P 点到O 点的距离为d,小球在P 点正上方时速度为v3,小球从O 点正下方到P 点正上方过程
中,由机械能守恒定律有1
2m 球v2
2=1
2m 球v3
2+m 球g(2L 绳-d)(点拨:v2不变,要d 最小,则v3最小)
当小球运动到P 点正上方,绳子恰好不松弛,即绳子的拉力刚好为零时,v3最小
在P 点正上方,由牛顿第二定律有m 球g=m 球
v3
2
L绳-d
联立解得d=0.2 m
即P 点到O 点的最小距离为0.2 m。
专题1 动量和能量综合拓展模型
真题试练2:板块模型综合
1.
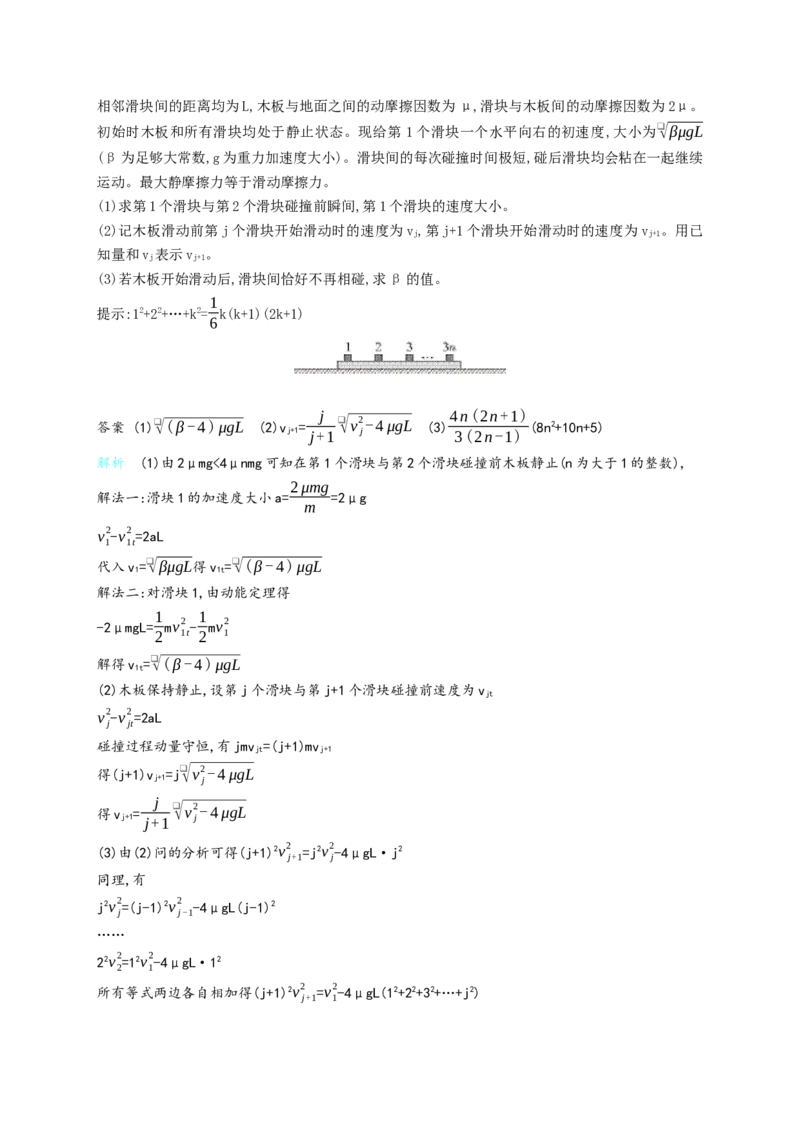
(2025 湖北,15,18 分)如图所示,一足够长的平直木板放置在水平地面上,木板上有3n(n 是大
于1 的正整数)个质量均为m 的相同小滑块,从左向右依次编号为1、2、…、3n,木板的质量为nm。
相邻滑块间的距离均为L,木板与地面之间的动摩擦因数为μ,滑块与木板间的动摩擦因数为2μ。
初始时木板和所有滑块均处于静止状态。现给第1 个滑块一个水平向右的初速度,大小为❑√βμgL
(β 为足够大常数,g 为重力加速度大小)。滑块间的每次碰撞时间极短,碰后滑块均会粘在一起继续
运动。最大静摩擦力等于滑动摩擦力。
(1)求第1 个滑块与第2 个滑块碰撞前瞬间,第1 个滑块的速度大小。
(2)记木板滑动前第j 个滑块开始滑动时的速度为vj,第j+1 个滑块开始滑动时的速度为vj+1。用已
知量和vj表示vj+1。
(3)若木板开始滑动后,滑块间恰好不再相碰,求β 的值。
提示:12+22+…+k2=1
6 k(k+1)(2k+1)
答案 (1)❑√( β - 4 ) μgL (2)vj+1=
j
j+1
❑√v j
2- 4 μgL (3)4 n(2n+1)
3(2n-1) (8n2+10n+5)
解析 (1)由2μmg<4μnmg 可知在第1 个滑块与第2 个滑块碰撞前木板静止(n 为大于1 的整数),
解法一:滑块1 的加速度大小a=2 μmg
m
=2μg
v1
2-v1t
2 =2aL
代入v1=❑√βμgL得v1t=❑√( β - 4 ) μgL
解法二:对滑块1,由动能定理得
-2μmgL=1
2mv1t
2 -1
2mv1
2
解得v1t=❑√( β - 4) μgL
(2)木板保持静止,设第j 个滑块与第j+1 个滑块碰撞前速度为vjt
v j
2-v jt
2 =2aL
碰撞过程动量守恒,有jmvjt=(j+1)mvj+1
得(j+1)vj+1=j❑√v j
2- 4 μgL
得vj+1=
j
j+1
❑√v j
2- 4 μgL
(3)由(2)问的分析可得(j+1)2v j+1
2
=j2v j
2-4μgL·j2
同理,有
j2v j
2=(j-1)2v j -1
2
-4μgL(j-1)2
……
22v2
2=12v1
2-4μgL·12
所有等式两边各自相加得(j+1)2v j+1
2
=v1
2-4μgL(12+22+32+…+j2)
则(j+1)2v j+1
2
=v1
2-4μgL· j( j+1)(2 j+1)
6
解得vj+1=❑√[
β
( j+1)
2 - 2 j(2 j+1)
3( j+1) )μgL
设第x 个滑块开始运动时木板才能滑动, 则满足x·2μmg>μ·4nmg≥(x-1)·2μmg, 即
2n+1≥x>2n,可知第2n+1 个滑块开始运动时木板才能滑动
代入j=2n
此时v2n+1=❑√[
β
(2n+1)
2 - 4 n(4 n+1)
3(2n+1) )μgL
木板及未相对木板滑动的滑块组成的整体的加速度
a'=2 μ(2n+1)mg- μ·4 nmg
(2n-1)m
=
2
2n-1μg<2μg
作出v-t 图像如图,滑块间恰好不再相碰时vt=v2n+1-aΔt=a'Δt
L=1
2v2n+1Δt
即[
β
(2n+1)
2 - 4 n(4 n+1)
3(2n+1) )μgL= 8n
2n-1μgL
β=4 n(2n+1)
3(2n-1) (8n2+10n+5)
2.(2024 甘肃,14,15 分)如图,质量为2 kg 的小球A(视为质点)在细绳O'P 和OP 作用下处于平衡
状态,细绳O'P=OP=1.6 m,与竖直方向的夹角均为60°。质量为6 kg 的木板B 静止在光滑水平面
上,质量为2 kg 的物块C 静止在B 的左端。剪断细绳O'P,小球A 开始运动。(重力加速度g 取10
m/s2)
(1)求A 运动到最低点时细绳OP 所受的拉力。
(2)A 在最低点时,细绳OP 断裂。A 飞出后恰好与C 左侧碰撞(时间极短),碰后A 竖直下落,C 水平
向右运动。求碰后C 的速度大小。
(3)A、C 碰后,C 相对B 滑行4 m 后与B 共速。求C 和B 之间的动摩擦因数。
【答案】(1)40 N (2)4 m/s (3)0.15
【解析】根据题意,设A、C 质量分别为mA、mC,则mA=mC=2 kg,设B 的质量为mB,则mB=6 kg,设
细绳OP 长为l,则l=1.6 m,设初始时细绳与竖直方向的夹角为θ,则θ=60°。
(1)A 开始运动到最低点的过程中,有
mAgl(1- cos θ)=1
2mAv0
2-0,
对A 在最低点受力分析,根据牛顿第二定律有
T-mAg=mA v0
2
l
,
解得v0=4 m/s,T=40 N,
由牛顿第三定律可知,A 运动到最低点时细绳OP 所受的拉力大小为40 N。
(2)A 与C 相碰过程,水平方向动量守恒,由于碰后A 竖直下落,则可知碰后A 的水平速度大小为零,
对于碰撞过程有mAv0=0+mCvC,
解得vC=v0=4 m/s。
(3)A、C 碰后,C 相对B 滑行到共速的过程示意图如图所示,
C 相对B 滑行4 m 后与B 共速,则对C、B 分析,根据动量守恒有mCvC=(mB+mC)v,
根据能量守恒有μmCgx 相对=1
2mCvC
2 -1
2(mB+mC)v2,
联立解得μ=0.15。
3.(2024 安徽,14,14 分)如图所示,一实验小车静止在光滑水平面上,其上表面有粗糙水平轨道与光
滑四分之一圆弧轨道,圆弧轨道与水平轨道相切于圆弧轨道最低点。一物块静止于小车最左端,一
小球用不可伸长的轻质细线悬挂于O 点正下方,并轻靠在物块左侧。现将细线拉直到水平位置,由
静止释放小球,小球运动到最低点时与物块发生弹性碰撞。碰撞后,物块沿小车上的轨道运动。已
知细线长L=1.25 m,小球质量m=0.20 kg,物块、小车质量均为M=0.30 kg,小车上的水平轨道长
s=1.0 m,圆弧轨道半径R=0.15 m。小球、物块均可视为质点,不计空气阻力,重力加速度g 取10
m/s2。
(1)求小球运动到最低点与物块碰撞前,所受拉力的大小;
(2)求小球与物块碰撞后的瞬间,物块速度的大小;
(3)为使物块能进入圆弧轨道,且在上升阶段不脱离小车,求物块与水平轨道间的动摩擦因数μ 的取
值范围。
【答案】(1)6 N (2)4 m/s (3)0.25≤μ<0.4
【解析】(1)小球从释放到运动至最低点的过程,根据动能定理有mgL=1
2mv0
2-0
解得v0=5 m/s
在最低点,对小球由牛顿第二定律有FT-mg=mv0
2
L
解得小球运动到最低点与物块碰撞前所受拉力的大小为FT=6 N。
(2)小球与物块发生弹性碰撞,由动量守恒定律和机械能守恒定律有mv0=mv1+Mv2、1
2mv0
2=1
2mv1
2+1
2
Mv2
2
解得v2= 2m
m+ M v0=4 m/s,故小球与物块碰撞后的瞬间,物块速度的大小为4 m/s。
(3)若物块恰好运动到圆弧轨道的最低点时物块与小车共速,则对物块与小车整体由水平方向动量
守恒有Mv2=2Mv3
由能量守恒定律有1
2Mv2
2=1
2×2Mv3
2+μ1Mgs
解得μ1=0.4
若物块恰好运动到与圆弧圆心等高的位置时两者共速,则对物块与小车整体由水平方向动量守恒有
Mv2=2Mv4
由能量守恒定律有1
2Mv2
2=1
2×2Mv4
2+μ2Mgs+MgR
解得μ2=0.25
综上所述,物块与水平轨道间的动摩擦因数μ 的取值范围为0.25≤μ<0.4。
4.(2024 河北,15,16 分)如图,三块厚度相同、质量相等的木板A、B、C(上表面均粗糙)并排静止
在光滑水平面上,尺寸不计的智能机器人静止于A 木板左端。已知三块木板质量均为2.0 kg,A 木
板长度为2.0 m,机器人质量为6.0 kg,重力加速度g 取10 m/s2,忽略空气阻力。
(1)机器人从A 木板左端走到A 木板右端时,求A、B 木板间的水平距离。
(2)机器人走到A 木板右端相对木板静止后,以做功最少的方式从A 木板右端跳到B 木板左端,求起
跳过程机器人做的功,及跳离瞬间的速度方向与水平方向夹角的正切值。
(3)若机器人以做功最少的方式跳到B 木板左端后立刻与B 木板相对静止,随即相对B 木板连续不
停地3 次等间距跳到B 木板右端,此时B 木板恰好追上A 木板。求该时刻A、C 两木板间距与B 木
板长度的关系。
【答案】(1)1.5 m (2)90 J 2 (3)xAC=7
4 LB
【解析】(1)设机器人的质量为m,木板的质量均为M,
机器人从左向右走,A 板向左运动,二者组成的系统动量守恒,因开始时总动量为零,故机器人在木板
A 上行走时,二者动量时刻等大反向,有mx 机=MxA(点拨:联想到人船模型)
又x 机+xA=LA=2.0 m
联立解得xA=1.5 m,故此时A、B 间距为1.5 m。
(2)由能量守恒定律得W=1
2mv2+1
2Mv A
2
设机器人跳离瞬间的速度方向与水平方向的夹角为θ,机器人与A 木板在水平方向上动量守恒,有
mv cos θ=MvA
联立得W=3v2+9v2 cos2 θ
机器人做斜抛运动,其跳到木板B 左端时水平方向位移为xA=v cos θ×t0,t0=2v sinθ
g
解得v2 sin 2θ=15
所以W=45×1+3co s
2θ
sin 2θ
=45(
tanθ
2
+
2
tanθ)
由数学均值不等式可知,当tan θ=2 时,W 取到最小值Wmin=90 J
(3)由(2)得,tan θ=2,cos θ= 1
❑√5,sin θ= 2
❑√5,v cos θ=1
2
❑√15 m/s,vA=3
2
❑√15 m/s,t0=2v sinθ
g
=
❑√15
5

s
xA0=vAt0=4.5 m,x 和=xA0+xA=6 m
机器人跳到B 板上立刻相对静止,mv cos θ=(2M+m)vC
解得vC= 3
10 ❑√15 m/s
此时如图1
跳3 次后如图2
跳第1 次,(m+M)vC=MvB1+mv1
(m+M)vCt1=-MxB1+mx1(点拨:选取向右为正方向,由题意知,机器人起跳后B 向左运动)①
x1+xB1=1
3LB②
跳第2 次,(m+M)vC=MvB2+mv2
(m+M)vCt2=-MxB2+mx2③
x2+xB2=1
3LB④
跳第3 次,(m+M)vC=MvB3+mv3
(m+M)vCt3=-MxB3+mx3⑤
x3+xB3=1
3LB⑥
此过程中木板C 前进的位移xC=vC(t1+t2+t3)⑦
联立①~⑦得(m+M)xC=mLB-(M+m)xB
化简得4xC=-4xB+3LB⑧
由B 板恰追上板A 得xB=xA'+x 和
xA'=vA(t1+t2+t3)⑨
由⑦⑨得xA'=vA
xC
vC
=5xC
联立解得xC=1
8LB-1
xAC=xC+LB+x 和+xA'
解得xAC=7
4 LB
5.(2023 辽宁,15,17 分)如图,质量m1=1 kg 的木板静止在光滑水平地面上,右侧的竖直墙面固定一
劲度系数k=20 N/m 的轻弹簧,弹簧处于自然状态。质量m2=4 kg 的小物块以水平向右的速度v0=5
4
m/s 滑上木板左端,两者共速时木板恰好与弹簧接触。木板足够长,物块与木板间的动摩擦因数
μ=0.1,最大静摩擦力等于滑动摩擦力。弹簧始终处在弹性限度内,弹簧的弹性势能Ep与形变量x 的
关系为Ep=1
2kx2。取重力加速度g=10 m/s2,结果可用根式表示。
(1)求木板刚接触弹簧时速度v1的大小及木板运动前右端距弹簧左端的距离x1。
(2)求木板与弹簧接触以后,物块与木板之间即将相对滑动时弹簧的压缩量x2及此时木板速度v2的
大小。
(3)已知木板向右运动的速度从v2减小到0 所用时间为t0。求木板从速度为v2时到之后与物块加速
度首次相同时的过程中,系统因摩擦转化的内能ΔU(用t0表示)。
【答案】(1)1 m/s 0.125 m (2)0.25 m
❑√3
2 m/s (3)4❑√3t0-8t0
2
【解析】(1)对物块与木板整体分析
由动量守恒定律得
m2v0=(m1+m2)v1①
可得v1= m2v0
m1+m2
=1 m/s ②
对木板分析,应用动能定理有
μm2gx1=1
2m1v1
2③
解得x1=0.125 m ④
(2)设物块与木板即将相对滑动时二者的加速度大小为a,对木板与物块整体分析可知
kx2=(m1+m2)a ⑤
对物块有
μm2g=m2a ⑥
联立⑤⑥得
a=1 m/s2⑦
x2=0.25 m ⑧
对木板、物块与弹簧三者组成的系统根据能量守恒定律有
1
2(m1+m2)v1
2=1
2(m1+m2)v2
2+1
2kx2
2⑨
解得v2=
❑√3
2 m/s ⑩
(3)木板速度为v2后,木板与物块加速度首次相同时,木板加速度大小仍为a,其受力情况与速度为v2
时的受力情况相同,弹簧压缩量仍为x2,木板速度大小仍为v2,根据运动过程的对称性知,运动的总时
间为2t0,而物块在该过程中一直做匀变速直线运动,有
v'2=v2-a·2t0
联立⑦⑩
得
v'2=
❑√3
2 -2t0
由能量守恒定律可知系统因摩擦转化的内能
ΔU=1
2m2v2
2-1
2m2v'2
2
联立⑩
得
ΔU=4❑√3t0-8t0
2
6.(2023 山东,18,16 分)如图所示,物块A 和木板B 置于水平地面上,固定光滑弧形轨道末端与B 的
上表面所在平面相切,竖直挡板P 固定在地面上。作用在A 上的水平外力,使A 与B 以相同速度v0
向右做匀速直线运动。当B 的左端经过轨道末端时,从弧形轨道某处无初速度下滑的滑块C 恰好到
达最低点,并以水平速度v 滑上B 的上表面,同时撤掉外力,此时B 右端与P 板的距离为s。已知
v0=1 m/s,v=4 m/s,mA=mC=1 kg,mB=2 kg,A 与地面间无摩擦,B 与地面间动摩擦因数μ1=0.1,C 与
B 间动摩擦因数μ2=0.5,B 足够长,使得C 不会从B 上滑下。B 与P、A 的碰撞均为弹性碰撞,不计碰
撞时间,取重力加速度大小g=10 m/s2。
(1)求C 下滑的高度H;
(2)与P 碰撞前,若B 与C 能达到共速,且A、B 未发生碰撞,求s 的范围;
(3)若s=0.48 m,求B 与P 碰撞前,摩擦力对C 做的功W;
(4)若s=0.48 m,自C 滑上B 开始至A、B、C 三个物体都达到平衡状态,求这三个物体总动量的变
化量Δp 的大小。
【答案】(1)0.8 m (2)0.625 m≤s≤2+ ❑√2
2
 m
(3)-6 J (4)(
32
15
❑√2+6) kg·m/s
【解析】(1)下滑过程机械能守恒,有mCgH=1
2mCv2①
代入数据解得H=0.8 m ②
(2)设C 滑上B 后经时间t1,B 与C 共速,速度为v1。
对C 受力分析有μ2mCg=mCaC③
得aC=5 m/s2④
C 做匀减速直线运动,v1=v-aCt1⑤
对B 受力分析有μ2mCg-μ1(mC+mB)g=mBaB⑥
得aB=1 m/s2⑦
B 做匀加速直线运动有v1=v0+aBt1⑧
B 的对地位移xB=v0+ v1
2
t1⑨
联立④⑤⑦⑧⑨
解得t1=0.5 s ⑩
v1=1.5 m/s
xB=0.625 m
设B 与C 共速以后再经时间t2,A 恰好追上B,
对B、C 整体受力分析有
(mB+mC)gμ1=(mB+mC)aBC
解得aBC=1 m/s2
B、C 整体做匀减速直线运动,
xB'=v1t2-1
2aBCt2
2
A 恰好追上B 时有位移关系
xA=v0(t1+t2)=xB+xB'
联立⑩
得xA=2+ ❑√2
2
 m
所以s 的范围为0.625 m≤s≤2+ ❑√2
2
 m
(3)s=0.48 m<xB=0.625 m,说明B 与C 未达到共速,设C 滑上B 后经时间t3,B 与P 相撞,根据题意
有
s=0.48 m=v0t3+1
2aBt3
2
联立⑦
并代入数据解得t3=0.4 s
设B 与P 碰前瞬间C 的速度为vC'
vC'=v-aCt3
联立④
并代入数据解得vC=2 m/s
对C 应用动能定理有W=1
2mCvC'2-1
2mCv2
联立
并代入数据解得W=-6 J
因此B 与P 碰撞前摩擦力对C 所做的功为-6 J
(4)设B 与P 碰撞前B 的速度大小为vB'
则vB'=v0+aBt3
联立⑦
并代入数据可得vB'=1.4 m/s
B 与P 发生弹性碰撞,速度大小不变、方向反向,大小仍为vB',C 仍以原来的加速度向右做匀减速直
线运动
设再经时间t4,B 与A 相撞
对返回的B 进行分析
mCgμ2+(mC+mB)gμ1=mBaB'
解得aB'=4 m/s2
B 与A 相撞时的位移关系有
xA'+xB″=0.48 m
t4时间内B 返回的位移xB″=vB't4-1
2aB't 4
2
而xA'=v0(t3+t4)
联立
并代入数据解得
t4=(0.6-0.4❑√2) s
设B 与A 碰撞前B 的速度大小为vB″,B 与A 发生弹性碰撞,该过程A 与B 组成的系统动量守恒且
机械能守恒
mAv0-mBvB″=mAvA'+mBvB‴
1
2mAv0
2+1
2mBvB″2=1
2mAvA'2+1
2mBvB‴2
其中vB″=vB'-aB't4
联立各式解得
vA'=(1−32
15
❑√2) m/s
vB‴=(1−8
15
❑√2) m/s
即A 以2 m/s 的速度向左返回,B 不可能追上A 再次碰撞,即B、C 最终静止,A 向左匀速运动,A、
B、C 都处于平衡状态,设自C 滑上B 开始,到最后各自平衡时A、B、C 总动量的变化量为Δp。
Δp=p 末-p 初=mAvA'-[(mA+mB)v0+mCv]=mAvA'-(mA+mB)v0-mCv
联立
并代入数据解得Δp=-(
32
15
❑√2+6) kg·m/s
动量变化量Δp 的大小为(
32
15
❑√2+6) kg·m/s。
7.(2023 河北,15,16 分)如图,质量为1 kg 的薄木板静置于光滑水平地面上,半径为0.75 m 的竖直
光滑圆弧轨道固定在地面,轨道底端与木板等高,轨道上端点和圆心连线与水平面成37°角。质量
为2 kg 的小物块A 以8 m/s 的初速度从木板左端水平向右滑行,A 与木板间的动摩擦因数为0.5。
当A 到达木板右端时,木板恰好与轨道底端相碰并被锁定,同时A 沿圆弧切线方向滑上轨道。待A
离开轨道后,可随时解除木板锁定,解除锁定时木板的速度与碰撞前瞬间大小相等、方向相反。已
知木板长度为1.3 m,g 取10 m/s2,❑√10取3.16,sin 37°=0.6,cos 37°=0.8。
(1)求木板与轨道底端碰撞前瞬间,物块A 和木板的速度大小;
(2)求物块A 到达圆弧轨道最高点时受到轨道的弹力大小及离开轨道后距地面的最大高度;
(3)物块A 运动到最大高度时会炸裂成质量比为1∶3 的物块B 和物块C,总质量不变,同时系统动能
增加3 J,其中一块沿原速度方向运动。为保证B、C 之一落在木板上,求从物块A 离开轨道到解除
木板锁定的时间范围。
【答案】(1)7 m/s 2 m/s (2)164
3 N 2 m
(3)0.1 s≤Δt≤0.118 s 或0.732 s≤Δt≤0.75 s
【解析】(1)设物块A 的初速度为v0,木板与轨道底端碰撞前,物块A 和木板的速度分别为v1和v2,物
块A 和木板的质量分别为m1和m2,物块A 与木板间的动摩擦因数为μ,木板长度为L,由动量守恒定
律和功能关系有
m1v0=m1v1+m2v2,1
2m1v0
2=1
2m1v1
2+1
2m2v2
2+μm1gL
由题意分析知v1≥v2,联立解得v1=7 m/s,v2=2 m/s
(2)设圆弧轨道半径为R,物块A 到圆弧轨道最高点时斜抛速度为v3,轨道对物块A 的弹力为FN。物
块A 从轨道最低点到最高点,根据动能定理有
-m1gR(1+sin 37°)=1
2m1v3
2-1
2m1v1
2
物块A 到达圆弧轨道最高点时,根据牛顿第二定律有
FN+m1g sin 37°=m1v3
2
R
联立得FN=164
3 N,v3=5 m/s
设物块A 拋出时速度v3 的水平分量和竖直分量分别为vx 和vy,有vx=v3 sin 37°=3 m/s,vy=v3 cos
37°=4 m/s
则斜抛过程物块A 上升时间t1=v y
g
=0.4 s
该段时间物块A 向左运动距离为s1=vxt1=1.2 m
物块A 距离地面最大高度H=R(1+sin 37°)+ v y
2
2g
=2 m
(3)物块A 从最高点落地时间t2=❑√
2 H
g
=0.632 s
设向左为正方向,物块A 在最高点炸裂为B、C,设质量和速度分别为m3、m4 和v4、v5,设
m3∶m4=1∶3,系统动能增加ΔEk。根据动量守恒定律和能量守恒定律有
m1vx=m3v4+m4v5,1
2m1v x
2+ΔEk=1
2m3v4
2+1
2m4v5
2
解得v4=6 m/s,v5=2 m/s 或v4=0,v5=4 m/s。
设从物块A 离开轨道到解除木板锁定的时间为Δt,
①若v4=6 m/s,v5=2 m/s,炸裂后B 落地过程中的水平位移为x'=v4t2=3.792 m
炸裂后C 落地过程中的水平位移为
x″=v5t2=1.264 m
木板右端到轨道底端的距离为
Δs=v2(t1+t2-Δt)=(2.064-2Δt) m
运动轨迹分析如图1 所示
为了保证B、C 之一落在木板上,需要满足下列条件之一
a.若仅C 落在木板上,应满足
(2.064-2Δt)+1.3≥1.264+0.6
且(2.064-2Δt)≤1.264+0.6
解得0.1 s≤Δt≤0.75 s
b.若仅B 落在木板上,应满足
(2.064-2Δt)+1.3≥3.792+0.6
且(2.064-2Δt)≤3.792+0.6
不等式无解;
②若v4=0,v5=4 m/s,炸裂后B 落地过程中水平位移为0,炸裂后C 落地过程中水平位移为
x‴=v5t2=2.528 m
木板右端到轨道底端的距离为
Δs'=v2(t1+t2-Δt)=(2.064-2Δt) m
运动轨迹分析如图2 所示
为了保证B、C 之一落在木板上,需要满足下列条件之一
a.若仅B 落在木板上,应满足
(2.064-2Δt)+1.3≥0.6 且(2.064-2Δt)≤0.6
解得0.732 s≤Δt≤1.382 s
b.若仅C 落在木板上,应满足
(2.064-2Δt)+1.3≥2.528+0.6 且(2.064-2Δt)≤2.528+0.6
解得0≤Δt≤0.118 s
综合分析①②两种情况,为保证B、C 之一一定落在木板上,Δt 满足的条件为
0.1 s≤Δt≤0.118 s 或0.732 s≤Δt≤0.75 s
专题1 动量和能量综合拓展模型
真题试练3:曲面体模型综合
1.
(2025 山东,17,14 分)如图所示,内有弯曲光滑轨道的方形物体置于光滑水平面上,P、Q 分别
为轨道的两个端点且位于同一高度,P 处轨道的切线沿水平方向,Q 处轨道的切线沿竖直方向。小物
块a、b 用轻弹簧连接置于光滑水平面上,b 被锁定。一质量m=1
2 kg 的小球自Q 点正上方h=2 m 处
自由下落,无能量损失地滑入轨道,并从P 点水平抛出,恰好击中a,与a 粘在一起且不弹起。当弹簧
拉力达到F=15 N 时,b 解除锁定开始运动。已知a 的质量ma=1 kg,b 的质量mb=3
4 kg,方形物体的质
量M=9
2 kg,重力加速度大小g=10 m/s2,弹簧的劲度系数k=50 N/m,整个过程弹簧均在弹性限度内,
弹性势能表达式Ep=1
2kx2(x 为弹簧的形变量),所有过程不计空气阻力。求:
(1)小球到达P 点时,小球及方形物体相对于地面的速度大小v1、v2;
(2)弹簧弹性势能最大时,b 的速度大小vb及弹性势能的最大值Epm。
答案 (1)6 m/s 2
3 m/s (2)2
3 m/s 2.5 J
审题指导 小球在方形物体中运动的过程中,小球与方形物体组成的系统在水平方向动量守恒,且
系统机械能守恒,可类比人船模型。小球平抛运动过程水平方向速度不变,与物块a 作用并粘在一起
的过程在水平方向可视为完全非弹性碰撞,一起拉弹簧至弹力为15 N,然后a 和小球整体拉着弹簧
带动物块b 运动,小球、a、b 及弹簧组成的系统动量守恒、机械能守恒,弹簧的弹性势能最大时,小
球、a、b 三者共速。
解析 (1)小球从开始下落到运动至P 处的过程,对小球与方形物体组成的系统,
根据水平方向动量守恒,有mv1=Mv2
根据机械能守恒,有mgh=1
2mv1
2+1
2Mv2
2
代入数据解得v1=6 m/s,v2=2
3 m/s
(2)设小球与物块a 粘在一起共速的速度大小为va0
由水平方向动量守恒得mv1=(m+ma)va0
代入数据解得va0=2 m/s
F=15 N 时弹簧的伸长量x1=F
k = 3
10 m
设b 被解除锁定瞬间小球和a 的速度大小为va1
对弹簧、小球及a 组成的系统
由能量守恒得1
2(m+ma)va0
2 =1
2(m+ma)va1
2 +1
2kx1
2
代入数据解得va1=1 m/s
对物块a、小球、b 及弹簧组成的系统
由动量守恒得(m+ma)va1=(m+ma+mb)vb
代入数据解得vb=2
3 m/s
由能量守恒得1
2(m+ma)va1
2 +1
2kx1
2=1
2(m+ma+mb)vb
2+Epm
代入数据解得Epm=2.5 J
2.(2023 湖南,15,16 分)如图,质量为M 的匀质凹槽放在光滑水平地面上,凹槽内有一个半椭圆形的
光滑轨道,椭圆的半长轴和半短轴分别为a 和b,长轴水平,短轴竖直。质量为m 的小球,初始时刻从
椭圆轨道长轴的右端点由静止开始下滑。以初始时刻椭圆中心的位置为坐标原点,在竖直平面内建
立固定于地面的直角坐标系xOy,椭圆长轴位于x 轴上。整个过程凹槽不翻转,重力加速度为g。
(1)小球第一次运动到轨道最低点时,求凹槽的速度大小以及凹槽相对于初始时刻运动的距离;
(2)在平面直角坐标系xOy 中,求出小球运动的轨迹方程;
(3)若M
m = b
a-b ,求小球下降h=b
2高度时,小球相对于地面的速度大小(结果用a、b 及g 表示)。
【答案】(1)❑√
2m
2 gb
M ( M +m)
 ma
m+ M
(2)[(1+ m
M)x−m
M a]
2
a
2
+ y
2
b
2 =1(y≤0)
(3)2b❑√
g
a+3b
【解析】(1)设小球第一次运动到轨道最低点时的速度大小为vm,凹槽速度大小为vM,地面光滑,小
球和凹槽组成的系统在水平方向上动量守恒,则有0=mvm-MvM
半椭圆形轨道光滑,由机械能守恒定律有
mgb=1
2mvm
2 +1
2Mv M
2 ,
解得vM=❑√
2m
2 gb
M ( M +m)
根据水平方向动量守恒有:mvm'=MvM',xm=∑vm't,xM=∑vM't,且xm+xM=a
联立解得xM= ma
M +m。
(2)以水平向右为正方向,设小球运动轨迹上某点坐标为(x,y),则小球的水平分位移为a-x,方向向
左
此时凹槽位移为x2,方向向右,有m(x-a)+Mx2=0
因凹槽内表面为半椭圆形,椭圆中心位置坐标为(x2,0),故小球在椭圆轨道上的位置坐标满足
( x - x2)
2
a
2
+ y
2
b
2 =1
由以上几式整理得小球运动轨迹方程为
[(1+ m
M)x−m
M a]
2
a
2
+ y
2
b
2 =1(y≤0)。
(3)将M、m 的关系式代入第(2)问小球运动的轨迹方程中,则有
[ x -(a-b)]
2
b
2
+ y
2
b
2 =1(y≤0)
可知小球的运动轨迹为半径为b 的圆弧,圆心为O1(a-b,0),如图所示
当小球下降h=b
2高度时,设小球此时的坐标为(x0,y0),则y0=-b
2
设此时小球的速度大小为v1,v1的方向与水平方向的夹角为θ,凹槽的速度大小为v2
根据几何关系可知tan θ=❑√3
将v1沿水平方向和竖直方向分解,则vx=v1 cos θ
根据机械能守恒定律有mgb
2=1
2mv1
2+1
2Mv2
2
小球和凹槽在运动过程中,水平方向动量守恒,根据动量守恒定律有mvx=Mv2
联立解得v1=2b❑√
g
a+3b
。