文档文本内容
专题02 追及相遇问题(专项训练)
目录
研判·考情前瞻.........................................................................................................1
巩固·知识解构.........................................................................................................1
知识点1  追及相遇问题...................................................................................................1
知识点2  追及相遇中的图像问题...................................................................................3
模拟·基础演练.........................................................................................................3
题型01 追及相遇问题.................................................................................................................3
题型02 追及相遇中的图像问题................................................................................................10
重难·创新演练.......................................................................................................14

研判·考情前瞻
核心考点
2026 年
2025 年
2024 年
追及相遇问题
——
——
追及相遇中的图像问题
——
——
考情分析
题型与考向:
追及相遇问题涉及两个运动问题,考查匀变速直线运动规律和物体间速
度、位移关系的理解,在选择题和计算题中均可能出现,结合各类运动学
图像和受力分析、牛顿运动定律知识。选择题中可能出现各类常规图像和
非常规图像,计算题中结合受力分析和牛顿运动定律。
情境与立意:
汽车安全距离、交警追及车辆、车辆蓝牙通信时间、天体中的追及相遇
复习目标
1.掌握处理追及相遇问题的方法和技巧。
2.会在图像中分析追及相遇问题。
3.熟练运用运动学公式结合运动学图像解决追及相遇的综合问题。

巩固·知识解构
知识点1  追及相遇问题
1.追及相遇问题的两个关键
(1) 一个临界条件:速度相同。速度相同是物体间能否追上或者两物体距离取极值的临界条件,是分析解
决问题的重要切入点。
(2)两个等量关系:时间等量关系和位移等量关系。通过画草图找出两物体的位移关系是解题的突破口,画
出两物体初始位置和追上时的位置,根据示意图准确找到物体的位移满足的条件。
2.解决追及相遇问题的常用方法
(1)分析法:从速度相等这一临界条件入手,应用运动规律,建立位移关系式.
(2)图像法:利用v-t 图像的面积,根据图像求位移差值,分析位移关系,列方程求解.
3.解决追及相遇问题的基本思路
―→―→―→
模型分析 匀速物体追匀加速物体
【情境】自行车在人后方x0处,人从静止开始以恒定加速度a 做匀加速运动,自行车速度始终为v1。
【分析】自行车速度大于人的速度,自行车和人的距离逐渐减小。若能追上行人,自行车的速度一定不小
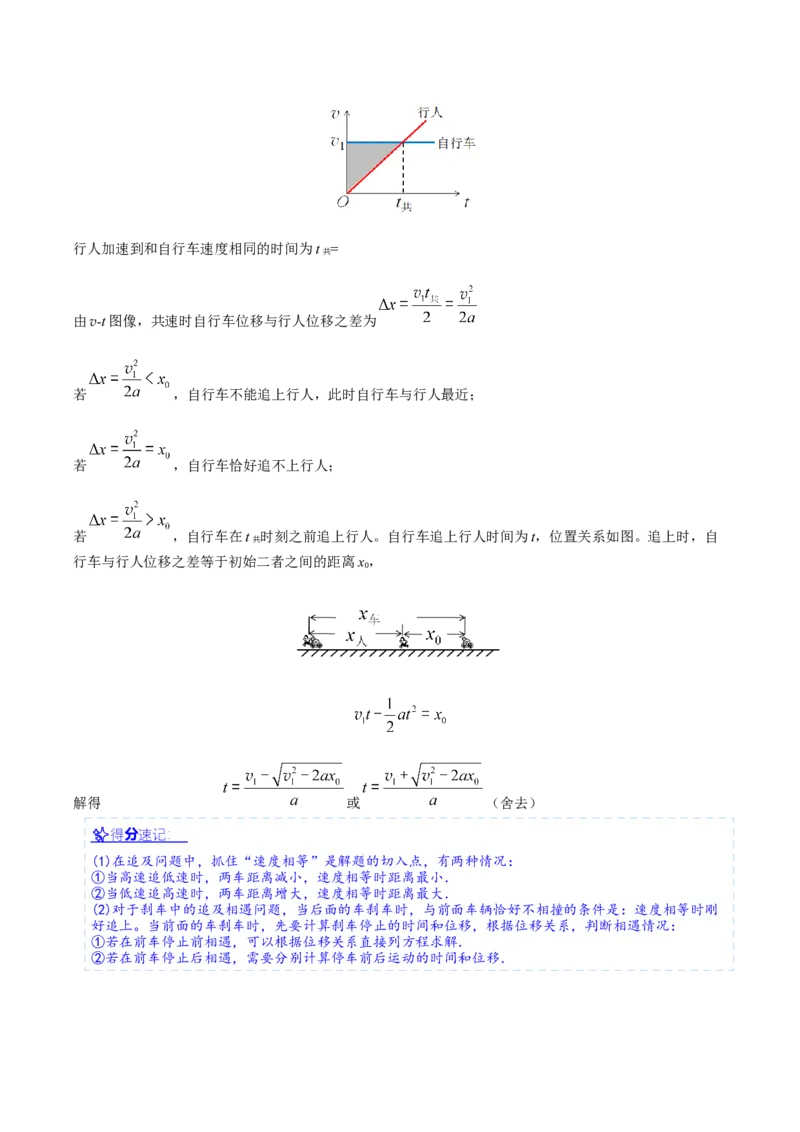
于行人的速度。自行车和人的速度-时间图像如图。
行人加速到和自行车速度相同的时间为t 共=
由v-t 图像,共速时自行车位移与行人位移之差为
若
,自行车不能追上行人,此时自行车与行人最近;
若
,自行车恰好追不上行人;
若
,自行车在t 共时刻之前追上行人。自行车追上行人时间为t,位置关系如图。追上时,自
行车与行人位移之差等于初始二者之间的距离x0,
解得
或
(舍去)
✨

分
得
速记

 :

(1)在追及问题中,抓住“速度相等”是解题的切入点,有两种情况:
①当高速追低速时,两车距离减小,速度相等时距离最小.
②当低速追高速时,两车距离增大,速度相等时距离最大.
(2)对于刹车中的追及相遇问题,当后面的车刹车时,与前面车辆恰好不相撞的条件是:速度相等时刚
好追上。当前面的车刹车时,先要计算刹车停止的时间和位移,根据位移关系,判断相遇情况:
①若在前车停止前相遇,可以根据位移关系直接列方程求解.
②若在前车停止后相遇,需要分别计算停车前后运动的时间和位移.
⚠特别提醒
被追赶的物体做匀减速直线运动,一定要注意判断被追上前该物体是否已经停止运动。
知识点2  追及相遇中的图像问题
1.x-t 图像、v-t 图像中的追及相遇问题:
(1)利用图像中斜率、面积、交点的含义进行定性分析或定量计算。
(2)有时将运动图像还原成物体的实际运动情况更便于理解。
2.利用v-t 图像分析追及相遇问题:在有些追及相遇情景中可根据两个物体的运动状态作出v-t 图像,再
通过图像分析计算得出结果,这样更直观、简捷。
3.若为x-t 图像,注意交点的意义,图像相交即代表两物体相遇;若为a-t 图像,可转化为v-t 图像进行
分析。
✨

分
得
速记


v-t 图像是分析两个物体运动情况和判断物体能否追上、计算位移的重要工具,深入理解v-t 图像的含
义,在解决问题中灵活运用v-t 图像,可以帮助理解题目情境,快速计算出答案。

模拟·基础演练
考查重点:匀变速规律的应用、两车位移关系、两车速度关系、汽车行驶安全距离
⏳题型01 追及相遇问题
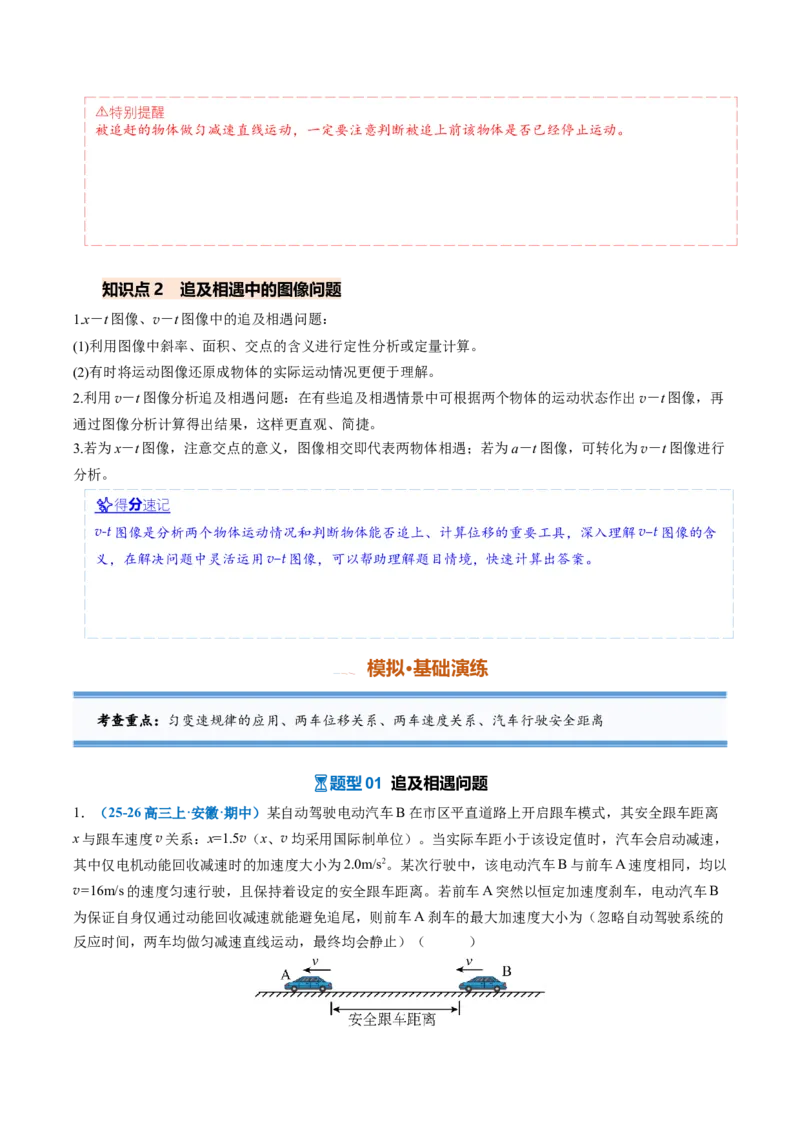
1.(25-26 高三上·安徽·期中)某自动驾驶电动汽车B 在市区平直道路上开启跟车模式,其安全跟车距离
x 与跟车速度v 关系:x=1.5v(x、v 均采用国际制单位)。当实际车距小于该设定值时,汽车会启动减速,
其中仅电机动能回收减速时的加速度大小为2.0m/s2。某次行驶中,该电动汽车B 与前车A 速度相同,均以
v=16m/s 的速度匀速行驶,且保持着设定的安全跟车距离。若前车A 突然以恒定加速度刹车,电动汽车B
为保证自身仅通过动能回收减速就能避免追尾,则前车A 刹车的最大加速度大小为(忽略自动驾驶系统的
反应时间,两车均做匀减速直线运动,最终均会静止)(
)
A.3.2m/s2
B.4.0m/s2
C.4.8m/s2
D.5.0m/s2
【答案】A
【详解】两车均做匀减速直线运动直到静止,位移满足关系
解得
故选A。
2.(24-25 高三上·湖南长沙·阶段检测)A、B 两辆列车在能见度很低的雾天里在同一轨道上同向行驶,A
车在前,速度
,B 车在后,速度
,当B 车发现A 车时就立刻刹车。已知B 车在进行
刹车测试时发现,若车以30m/s 的速度行驶时,刹车后至少要前进1800m 才能停下,假设B 车刹车过程中
加速度恒定。为保证两辆列车不相撞,则能见度至少要达到(
)
A.800m
B.1000m
C.1200m
D.1600m
【答案】A
【详解】对B 车,由运动学公式有
解得
作出A、B 两车运动过程中的速度
时间图像如图所示
—
图中图线的交点的横坐标即为两车速度相等的时刻,有
当两车速度相等时相距最近,此时两车不相撞,则以后不会相撞,由
图像与坐标轴围成的面积表示位
移可知,图像中阴影三角形的面积为能见度的最小值,即
故选A。
3.(24-25 高三·安徽铜城·)习总书记指出:我们既要绿水青山,也要金山银山。为节能环保,营造低
“
”
碳生活,新能源汽车越来越受到人们的青睐。为了测试某品牌新能源汽车的性能,现有A、B 两辆汽车沿
着平直公路运动,t=0 时刻B 车在A 车前方x0=160m 处,该时刻两车开始刹车,此后过程中两汽车运动的
v-t 图像如图所示,则下列说法正确的是(
)
A.A、B 的加速度大小之比2∶1
B.A、B 两车可能发生碰撞
C.t=20s 时两车相距x=60m
D.t=15s 时两车间距最小为10m
【答案】D
【详解】A.由图像可知,
图像的斜率表示加速度,则
则A、B 的加速度大小之比为3:1,故A 错误;
BD.因为B 车在前,A 车在后,且在15s 之前,A 车的速度大于B 车的速度,在15s 之后,A 车的速度小
于B 车的速度,所以在15s 时,两车位移差
所以不会相撞,两车间距最小为
故B 错误,D 正确;
C.t=20s 时,A 车运动的位移为
B 车运动的位移为
两车相距
故C 错误。
4.(2025·安徽合肥·模拟预测)在5G-V2X 车路协同系统中,车辆通过低延时通信实现超视距风险预警。
测试中,A 车(速度
=10m/s)与前方B 车(速度
=20m/s)在同向车道匀速行驶。当两车相距
=
40m 时,B 车上的车路协同系统探测到前方有障碍物,随即指令B 车以加速度
匀减速刹车。下
列说法正确的是(
)
A.A 车无法追上B 车
B.两车共速时,两车之间的距离最小
C.A 车追上B 车所用时间为12s
D.A 车追上B 车所用时间为14s
【答案】D
【详解】A.题意知B 车上的车路协同系统探测到前方有障碍物时,B 车做减速运动,故做匀速直线运动
的A 车一定能追上B 车,故A 错误;
B.因为A 车速度小于B 车初速度,故在A 车速度小于B 车速度过程,两车距离变大,两车共速时,两车
之间的距离最大,故B 错误;
CD.B 车减速到0 用时
该段时间A、B 车运动距离分别为
此时AB 间距
因此B 车停下后,A 车追上B 车还需用时
故A 车追上B 车所用时间为
,故C 错误,D 正确。
故选D。
5. ▶新考法◀(24-25 高三上·山东青岛·)如图,甲、乙两辆相同型号汽车沿平直路面并排同向行驶,在
两车车顶相同位置A、B 分别装有蓝牙设备,这两个蓝牙设备间信号的有效传输距离L=10m。t=0 时刻,甲、
乙两车车头对齐,此时甲车速度为10m/s,乙车速度为4m/s,A、B 间距离d=6m。从t=0 时刻开始,甲车
以大小为2m/s2的加速度做匀减速直线运动直至停止,乙车以4m/s 的速度做匀速直线运动。不计信号的传
递时间,从t=0 时刻起,甲、乙两车能够利用蓝牙通信的时间为(
)
A.2s
B.4s
C.6s
D.6.25s
【答案】D
【详解】当两车的通讯即将中断时,两车沿运动方向的距离为
则
得
 ,
由两车的运动性质,两车间距先增大后减小。
时,
;
时,
,
,
甲车速度为
4s 之后,两车间距减小,且甲车能继续行驶的距离为
从4s 到乙车行驶到甲车前方8m 的过程中,
,时间为
则两车通讯时间为
故选D。
6.(25-26 高三上·安徽合肥·阶段检测)快到家啦!奔跑中的杰瑞决定刹车回家。就在杰瑞开始减速的
“
”
同时,身后与它相距10m 的汤姆立即蹑手蹑脚地由静止开始加速,想趁其不备地偷袭杰瑞。已知杰瑞的
“
”
初速度为
,加速度大小为
,汤姆的加速度大小也为
,假设汤姆、杰瑞、鼠洞三者在同一
直线上,如图。
(1)求在追逐的过程中汤姆与杰瑞间的最大距离。
(2)若杰瑞开始减速时,刚好距离前方鼠洞15m,请通过计算判断汤姆能否在杰瑞回到鼠洞前捉住它。
【答案】(1)18m
(2)不能
【详解】(1)当汤姆和杰瑞速度相等时,距离最大,根据速度时间关系有
解得
杰瑞的位移
汤姆的位移
最大距离
(2)根据位移时间关系有
解得杰瑞开始减速到鼠洞所需时间
此过程汤姆的位移
由于
所以汤姆不能在杰瑞回到鼠洞前捉住它。
7.(25-26 高三上·安徽六安·阶段检测)自动驾驶技术发展迅速,目前市面上已经有多款自动驾驶功能进
行了商业运营。现有A、B 两辆自动驾驶测试车沿相同方向做匀速直线运动。B 车在A 车的前面,A 车的
速度大小vA=10m/s,B 车的速度大小vB=20m/s。当A、B 两车相距25m 时,B 车因自动感应前方突发情况
而紧急刹车,加速度大小a=2m/s2,从此时开始计时,求:
(1) A 车追上B 车之前,两者相距的最大距离;
(2)A 车追上B 车所用的时间。
【答案】(1)50m
(2)12.5s
【详解】(1)当A 车速度等于B 车时,两者相距距离最大,有
可得
此时两者相距
即两者相距的最大距离为50m
(2)B 车减速到零的时间为
总位移为
此时A 车的位移为
可知此时A、B 两车相距25m 时,还需
,A 车追上B 车,即A 车追上B 车所用的总时间
为
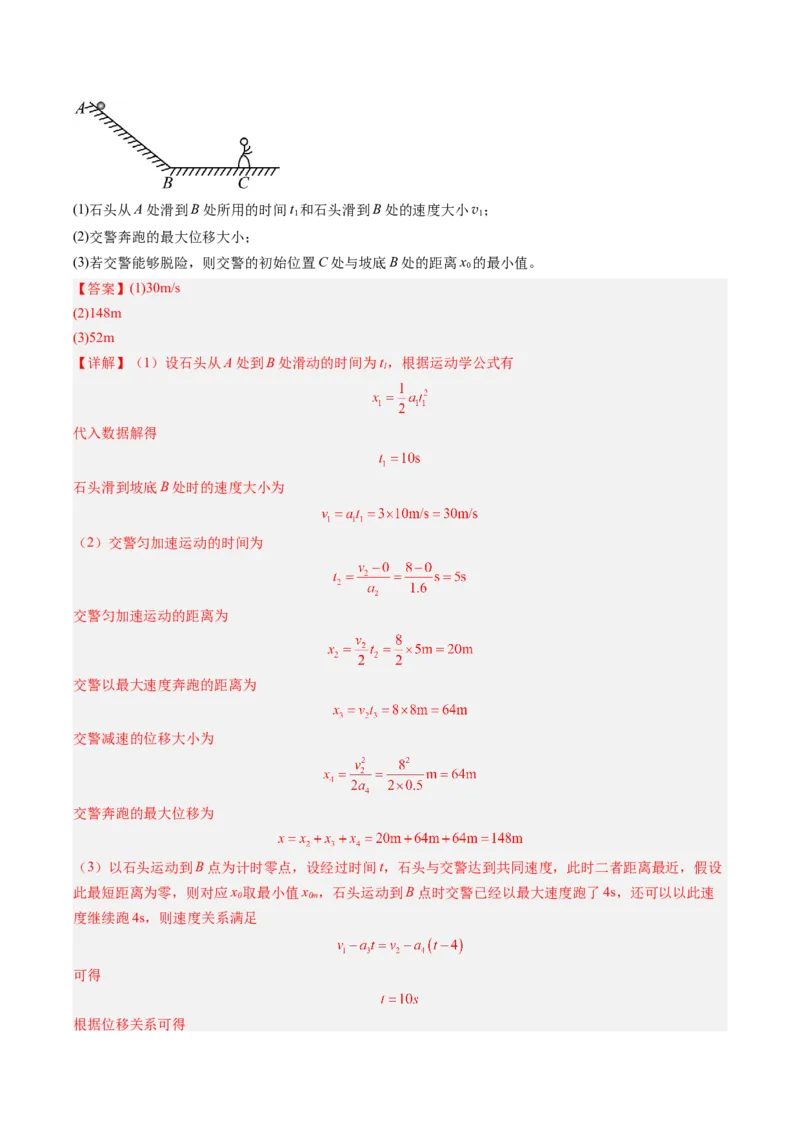
8.(24-25 高三上·浙江·)2024 年8 月,某地发生山体滑坡灾害。如图,假设在发生山体滑坡时,一交警
(可视为质点)在C 处执勤,C 处与山坡底部B 处在同一水平面上,距离为x0。此时距离坡底B 处
x1=150m 的A 处有一圆形石头(可视为质点)与山体脱离,由静止开始以大小a1=3m/s2的加速度匀加速下
滑,交警经过Δt=1s 的反应时间,立即由静止开始以大小a2=1.6m/s² 的加速度向右做匀加速直线运动。石
头滑到B 处前后速度大小不变,并开始以大小a3=2.5m/s² 的加速度向右做匀减速直线运动。已知交警奔跑
的最大速度为v2=8m/s,且只能维持这个速度8s 的时间,接着以大小a4=0.5m/s2的加速度向右做匀减速直
线运动直到停止,交警的运动和圆形石头的运动在同一竖直平面内。重力加速度g 取10m/s²。求:
(1)石头从A 处滑到B 处所用的时间t1和石头滑到B 处的速度大小v1;
(2)交警奔跑的最大位移大小;
(3)若交警能够脱险,则交警的初始位置C 处与坡底B 处的距离x0的最小值。
【答案】(1)30m/s
(2)148m
(3)52m
【详解】(1)设石头从A 处到B 处滑动的时间为t1,根据运动学公式有
代入数据解得
石头滑到坡底B 处时的速度大小为
(2)交警匀加速运动的时间为
交警匀加速运动的距离为
交警以最大速度奔跑的距离为
交警减速的位移大小为
交警奔跑的最大位移为
(3)以石头运动到B 点为计时零点,设经过时间t,石头与交警达到共同速度,此时二者距离最近,假设
此最短距离为零,则对应x0取最小值x0m,石头运动到B 点时交警已经以最大速度跑了4s,还可以以此速
度继续跑4s,则速度关系满足
可得
根据位移关系可得
解得
⏳题型02 追及相遇中的图像问题
9.(2025·河北·模拟预测)甲、乙两辆无人驾驶电动汽车出厂时在平直路面检测,两车经过同一位置开始
计时,甲、乙两车
图像如图所示,甲为倾斜直线,乙关于甲的交点
中心对称,图中物理量已标明,
下列说法正确的是(
)
A.甲做匀速运动,乙做变速运动
B.甲、乙在
再次相遇
C.甲、乙再次相遇时位移为24m
D.甲、乙再次相遇前有三个时刻加速度相同
【答案】C
【详解】A.
 图像的斜率表示加速度,可知甲做匀加速运动,乙做变加速运动,故A 错误;
B.根据图像可知在0-2s 内乙的速度大于甲的速度,在2-4s 内甲的速度大于乙的速度,所以在
时速
度相等,乙在甲的前方距离最大,故B 错误;
C.
图像与t 轴包围面积表示位移,在0-4s 内,甲图线与坐标轴围成的面积等于乙图线与坐标轴围成的
面积,可知在0-4s 内,甲的位移等于乙的位移,故
甲、乙再次相遇,根据对称性可知
时甲、乙
的速度
,则位移
,故C 正确;
D.
图像的斜率表示加速度,乙图像切线与甲图线平行时加速度相等,所以再次相遇前有两个时刻加
速度相同,故D 错误。
故选C。
10.(2024·河北保定·一模)如图甲所示,一辆小轿车从服务区匝道驶入平直高速行车道时速率为20m/s,
想要加速驶入内车道,由于行车道前方匀速运动的大货车速度较小,影响超车。小轿车加速8s 后放弃超车,
立即减速,再经过3s,与大货车同速跟随,再伺机超车。该过程小轿车的速度与时间的关系如图乙所示,
下列说法中正确的是(
)
A.该过程小轿车的平均加速度大小为1.25m/s2
B.该过程小轿车的平均加速度大小为
m/s2
C.该过程小轿车与大货车之间的距离先减小后增大
D.该过程小轿车与大货车之间的距离先增大后减小
【答案】B
【详解】AB.该过程小轿车的平均加速度大小为
故A 错误,B 正确;
CD.该过程小轿车的速度一直大于大货车的速度,所以该过程小轿车与大货车之间的距离一直减小,故
CD 错误。
故选B。
11.(25-26 高三上·安徽·阶段检测)甲、乙两同学参加100m 比赛,他们同时从静止起跑,他们加速到速度
为v0过程(未到终点)的v-t 图像如图所示,0~t0时间内两图像所围的面积与图中ABC 所围的面积刚好相
等,则下列说法正确的是(
)
A.t0时刻,甲开始超过乙
B.t1时刻,甲仍在乙的后面
C.t2时刻,甲刚好追赶上乙
D.t2时刻前,t=t0时刻甲、乙间的间距最大
【答案】B
【详解】A.根据
图像与时间轴围成的面积表示位移,则0~t0时间内乙的位移大于甲的位移,则t0时
刻,甲在乙后面一段距离处,未超过乙,故A 错误;
B.同理可知,t1时刻,甲仍在乙的后面,故B 正确;
CD.因为0~t0时间内两图像所围的面积与图中ABC 所围的面积刚好相等,且不确定
这段时间内甲
运动的位移,因此不能确定t2时刻甲的位置,t=t0时刻甲、乙间的间距不一定最大,故CD 错误。
故选B。
12.(25-26 高三上·安徽·阶段检测)目前机器人研究迅猛发展。在某次测试中,机器人A、B(均可视为
质点)在t=0 时刻从同一地点沿相同方向做匀变速直线运动,它们的位移x 与时间t 的比值(
)随时间(t)
变化的图像如图所示。已知机器人A 速度减为零后停止运动,下列判断正确的是(
)
A.机器人B 的加速度大小为0.25m/s2
B.t=9s 时,机器人A、B 的速度大小相等
C.相遇前机器人A、B 的最大距离为12m
D.t=8s 时,机器人A、B 相遇
【答案】C
【详解】A.由
得
,结合图像可知
,
解得
,
,故A 错误;
B.由图像可知,机器人A、B 的初速度大小分别为
,
机器人A 停止运动的时间
时,机器人A 的速度为0,机器人
的速度
,即
,故B 错误;
C.设经过时间二者速度相等,此时相距最远,则有
解得
两机器人共同的速度大小为
机器人A 的位移
机器人B 的位移
二者之间的最大距离
,故C 正确;
D.机器人A 速度减为零过程运动的位移
此段时间内机器人B 的位移
可见两机器人相遇应在机器人A 停止运动之后,两机器人相遇的时间
,故D 错误。
故选C。
13. ▶新角度◀(2024 高三上·江西景德镇·阶段检测)甲、乙两个遥控小汽车沿同一方向做匀加速直线运
动,当同时通过某一位置M 点时开始计时,得到它们
图像如图所示,下列说法正确的是(
)
A.甲遥控小汽车加速度大小为2m/s2
B.乙遥控小汽车通过M 点时速度大小为4m/s
C.甲、乙遥控小汽车此后还能相遇两次
D.相遇前两车间最大距离为2m
【答案】D
【详解】AB.根据
整理得
根据图像,两个汽车的加速度和初速度分别为
甲遥控小汽车加速度大小为1m/s2,乙遥控小汽车通过M 点时速度大小为2m/s,AB 错误;
C.相遇时两车的位移相等
解得
甲、乙遥控小汽车此后还能相遇一次,C 错误;
D.速度相等时距离最大
解得
此时两车之间的距离为
D 正确。
故选D。

重难·创新演练
设题创新:结合阅兵车队考查(T1);结合生活运输(T2);利用交通法规考查(T4);
1. ▶新考法◀(25-26 高三上·安徽·阶段检测)汽车甲、乙沿同一平直的公路行驶,通过计算机描绘了两
汽车的
图像,如图所示,开始计时时,两汽车处在同一位置.则下列说法正确的是(
)
A.汽车甲的初速度大小为
B.汽车甲、乙的加速度大小之比为
C.
时两汽车的速度相同
D.
时两汽车再次相遇
【答案】B
【详解】A.由位移公式
整理得
则汽车甲的初速度为v甲= 0-1
1
6 -0
m /s=6 m /s
,故A 错误;
B.汽车乙的初速度为0,由图像得
则汽车甲的加速度为
可得加速度之比为
,故B 正确;
C.设经时间t 两汽车共速,则有
解得
,故C 错误;
D.汽车甲减速到停止的时间为
设经时间t0两汽车再次相遇,则有
解得
,不成立,因此汽车甲停止运动后,两汽车相遇,汽车甲减速的位移为
对汽车乙有
解得
,故D 错误。
故选B。
2.(25-26 高三上·安徽·阶段检测)甲、乙两辆汽车在平直的公路上沿同一方向做直线运动,其
(x
表示汽车的位移,t 表示发生这段位移所需时间)图像如图所示。已知两车在t=3s 时并排行驶,关于两车
之间的运动关系,下列说法正确的是(
)
A.在t=4s 时,甲、乙两车速度相同
B.在t=0 时,甲车在乙车前方18.75m
C.两车另一次并排行驶的时刻是t=5s
D.甲、乙车两次并排行驶的位置之间沿公路方向的距离为40m
【答案】D
【详解】A.根据
整理得
可知图像斜率、纵截距分别为
,
故结合图可知
可知
则t=4s 时甲的速度
则t=4s 时乙的速度
可知在t=4s 时,甲、乙两车速度不相同,故A 错误;
B.在t=3s 时甲乙位移分别为
故在t=0 时,甲车在乙车前方
,故B 错误;
C.当甲乙再次并排时有
整理得
代入数据得
或
(舍去)
可知另一次并排时刻是t=1s,故C 错误;
D.甲、乙车两次并排行驶的位置之间沿公路方向的距离为
,故D 正确。
故选D。
3.(24-25·江苏苏州·)驾驶汽车平稳变道并线是基本且重要的技能,下图演示了甲车超车并线的过程。
已知乙车匀速行驶,速度
,甲车速度
,甲车车身长
,如图甲所示,甲车在与乙
车相距
处开始并线,到完成并线进入乙车车道恰好用时
。甲车在并线变道过程中,沿前进方
向的速度不变,横向移动速度可忽略,求:
(1)甲车刚刚并线结束时,甲车车尾与乙车车头之间的距离s;
(2)若因前方出现事故,甲车并线后立即以
的加速度刹车,而此时乙车来不及反应,继续匀速运
动。从甲车刹车开始经多长时间甲乙两车相撞;
(3)如图乙,乙车前方的丙车也以
匀速行驶,甲车并道后立刻以
的加速度减速刹车,以
保证车头与丙车车尾的距离不小于
。甲车开始并线前,乙车车头到丙车车尾之间距离L 至少有多
大,甲车才能安全并道成功。
【答案】(1)14m
(2)
(3)31m
【详解】(1)并线过程中,两车的位移大小分别为
故
(2)甲车从开始刹车至停止通过的位移大小和所用时间为
这段时间内乙车的位移大小为
因
故这段时间内两车未相撞。设从甲车开始刹车至两车相撞所经历的时间为
(3)以丙车为参考系,甲车的初速度大小为
并道过程中,甲车相对于丙车的位移大小为
甲车相对于丙车的速度减小至零的过程中甲车相对于丙车通过的位移大小为
则L 的最小值满足
求得
即L 至少为31m。