专题七 动量守恒定律
考点1 动量、冲量和动量定理
考向1 动量、冲量和动量定理的理解
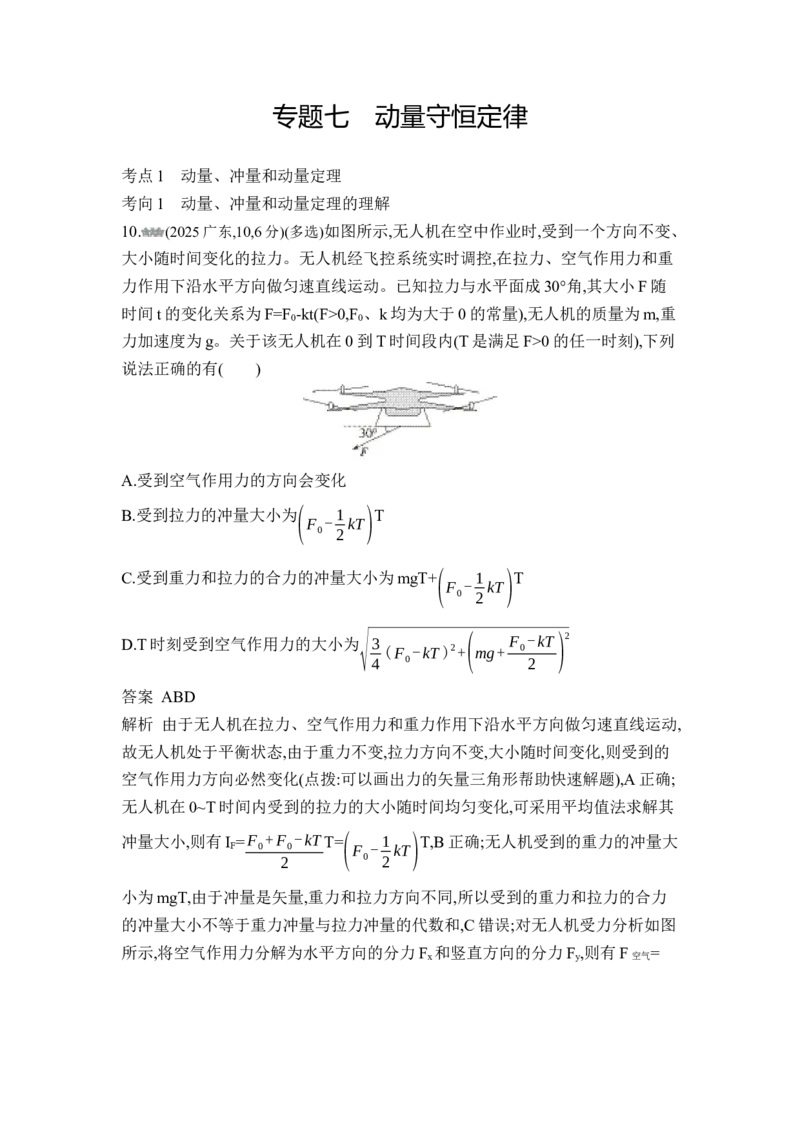
10. (2025广东,10,6分)(多选)如图所示,无人机在空中作业时,受到一个方向不变、
大小随时间变化的拉力。无人机经飞控系统实时调控,在拉力、空气作用力和重
力作用下沿水平方向做匀速直线运动。已知拉力与水平面成30°角,其大小F随
时间t的变化关系为F=F -kt(F>0,F 、k均为大于0的常量),无人机的质量为m,重
0 0
力加速度为g。关于该无人机在0到T时间段内(T是满足F>0的任一时刻),下列
说法正确的有( )
A.受到空气作用力的方向会变化
B.受到拉力的冲量大小为 ( 1 )T
F - kT
0 2
C.受到重力和拉力的合力的冲量大小为mgT+( 1 )T
F - kT
0 2
D.T时刻受到空气作用力的大小为√3 ( F -kT) 2
(F -kT)2+ mg+ 0
4 0 2
答案 ABD
解析 由于无人机在拉力、空气作用力和重力作用下沿水平方向做匀速直线运动,
故无人机处于平衡状态,由于重力不变,拉力方向不变,大小随时间变化,则受到的
空气作用力方向必然变化(点拨:可以画出力的矢量三角形帮助快速解题),A正确;
无人机在0~T时间内受到的拉力的大小随时间均匀变化,可采用平均值法求解其
冲量大小,则有I
F
=F
0
+F
0
-kTT=(
F -
1
kT
)T,B正确;无人机受到的重力的冲量大
2 0 2
小为mgT,由于冲量是矢量,重力和拉力方向不同,所以受到的重力和拉力的合力
的冲量大小不等于重力冲量与拉力冲量的代数和,C错误;对无人机受力分析如图
所示,将空气作用力分解为水平方向的分力F 和竖直方向的分力F ,则有F =
x y 空气√3 1
√F2+F2,其中F =(F -kT) cos 30°= (F -kT),F =mg+(F -kT) sin 30°=mg+ (F -
x y x 0 2 0 y 0 2 0
kT),则有F =√3 ( F -kT) 2 ,D正确。
空气 (F -kT)2+ mg+ 0
4 0 2
考点2 动量守恒定律及其应用
考向1 动量守恒定律的理解及基本应用
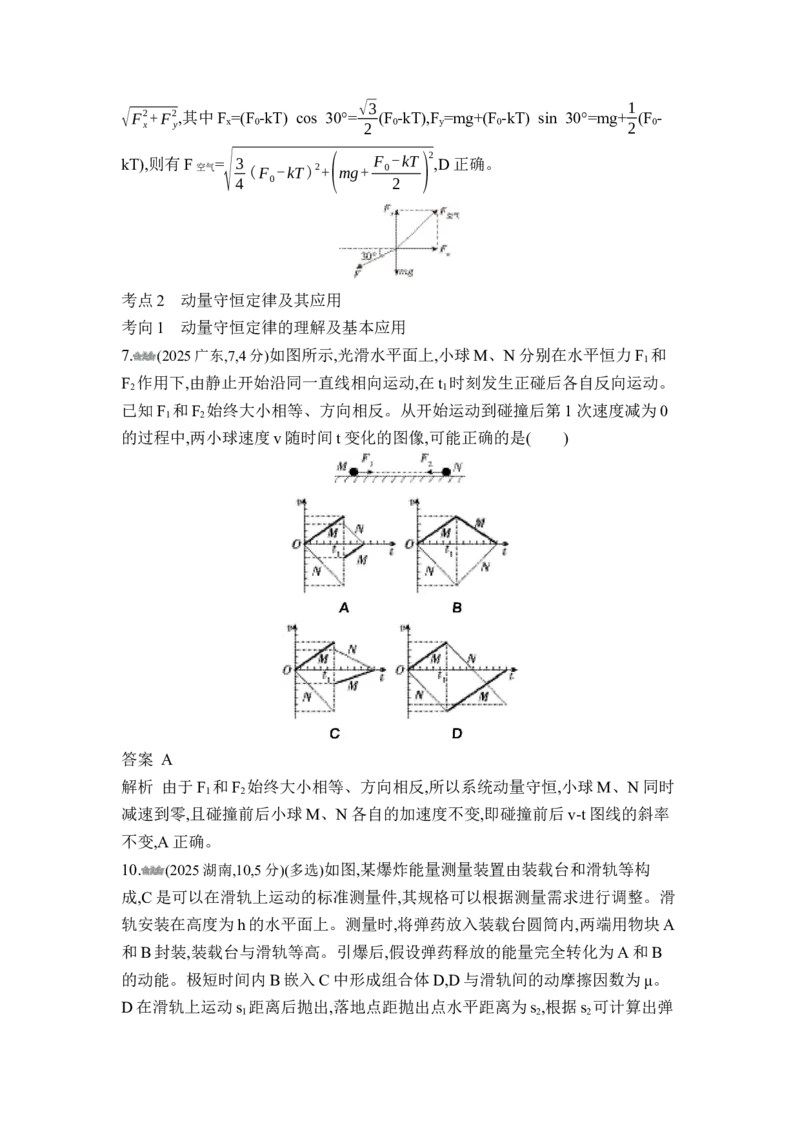
7. (2025广东,7,4分)如图所示,光滑水平面上,小球M、N分别在水平恒力F 和
1
F 作用下,由静止开始沿同一直线相向运动,在t 时刻发生正碰后各自反向运动。
2 1
已知F 和F 始终大小相等、方向相反。从开始运动到碰撞后第1次速度减为0
1 2
的过程中,两小球速度v随时间t变化的图像,可能正确的是( )
答案 A
解析 由于F 和F 始终大小相等、方向相反,所以系统动量守恒,小球M、N同时
1 2
减速到零,且碰撞前后小球M、N各自的加速度不变,即碰撞前后v-t图线的斜率
不变,A正确。
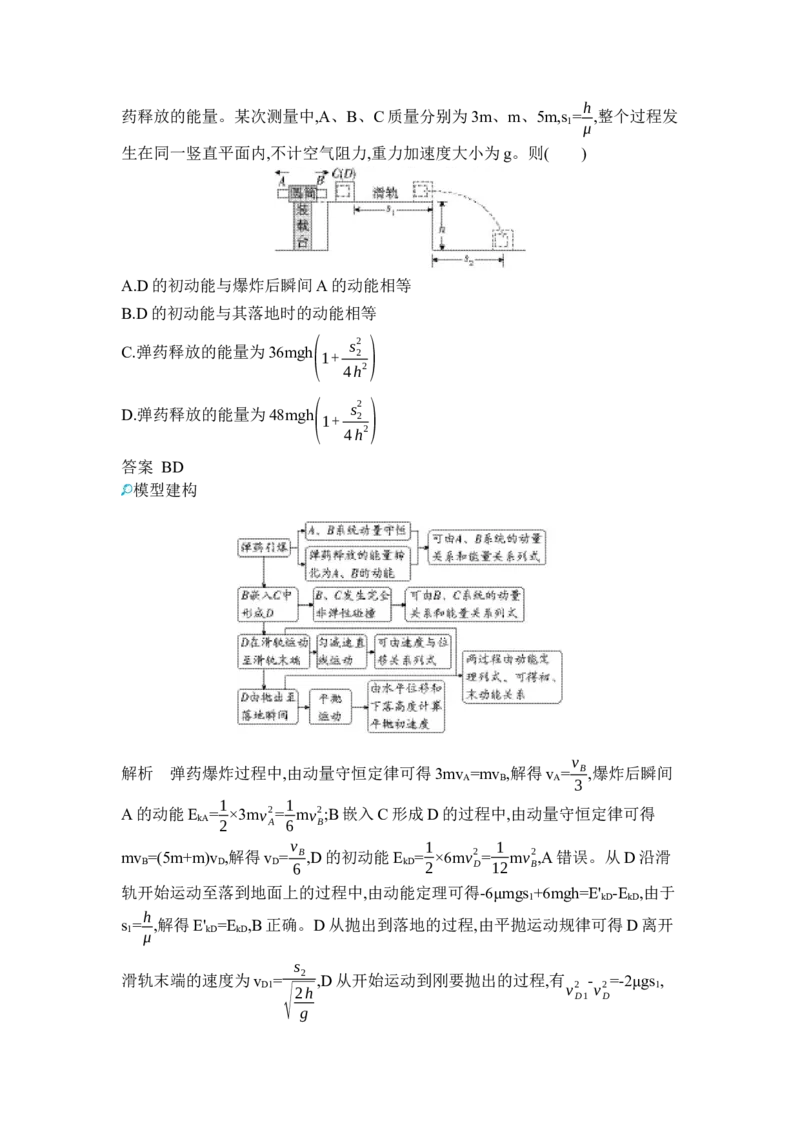
10. (2025湖南,10,5分)(多选)如图,某爆炸能量测量装置由装载台和滑轨等构
成,C是可以在滑轨上运动的标准测量件,其规格可以根据测量需求进行调整。滑
轨安装在高度为h的水平面上。测量时,将弹药放入装载台圆筒内,两端用物块A
和B封装,装载台与滑轨等高。引爆后,假设弹药释放的能量完全转化为A和B
的动能。极短时间内B嵌入C中形成组合体D,D与滑轨间的动摩擦因数为μ。
D在滑轨上运动s 距离后抛出,落地点距抛出点水平距离为s ,根据s 可计算出弹
1 2 2h
药释放的能量。某次测量中,A、B、C质量分别为3m、m、5m,s = ,整个过程发
1
μ
生在同一竖直平面内,不计空气阻力,重力加速度大小为g。则( )
A.D的初动能与爆炸后瞬间A的动能相等
B.D的初动能与其落地时的动能相等
C.弹药释放的能量为36mgh(
1+
s
2
2 )
4h2
D.弹药释放的能量为48mgh(
1+
s
2
2 )
4h2
答案 BD
模型建构
v
解析 弹药爆炸过程中,由动量守恒定律可得3mv =mv ,解得v = B,爆炸后瞬间
A B A
3
1 1
A的动能E = ×3mv2= mv2;B嵌入C形成D的过程中,由动量守恒定律可得
kA 2 A 6 B
v 1 1
mv =(5m+m)v ,解得v = B,D的初动能E = ×6mv2= mv2,A错误。从D沿滑
B D D 6 kD 2 D 12 B
轨开始运动至落到地面上的过程中,由动能定理可得-6μmgs +6mgh=E' -E ,由于
1 kD kD
h
s = ,解得E' =E ,B正确。D从抛出到落地的过程,由平抛运动规律可得D离开
1 kD kD
μ
s
2
滑轨末端的速度为v = ,D从开始运动到刚要抛出的过程,有 - =-2μgs ,
D1
√2h
v2 v2 1
D1 D
g解得 =2gh+gs2;由于v =v 、v =v ,故弹药释放的能量E=E +E =2m =24m
v2 2 A B D B kA kB v2
D 2h 3 6 3 B
v2=48mgh(
1+
s
2
2 ),C错误,D正确。
D 4h2
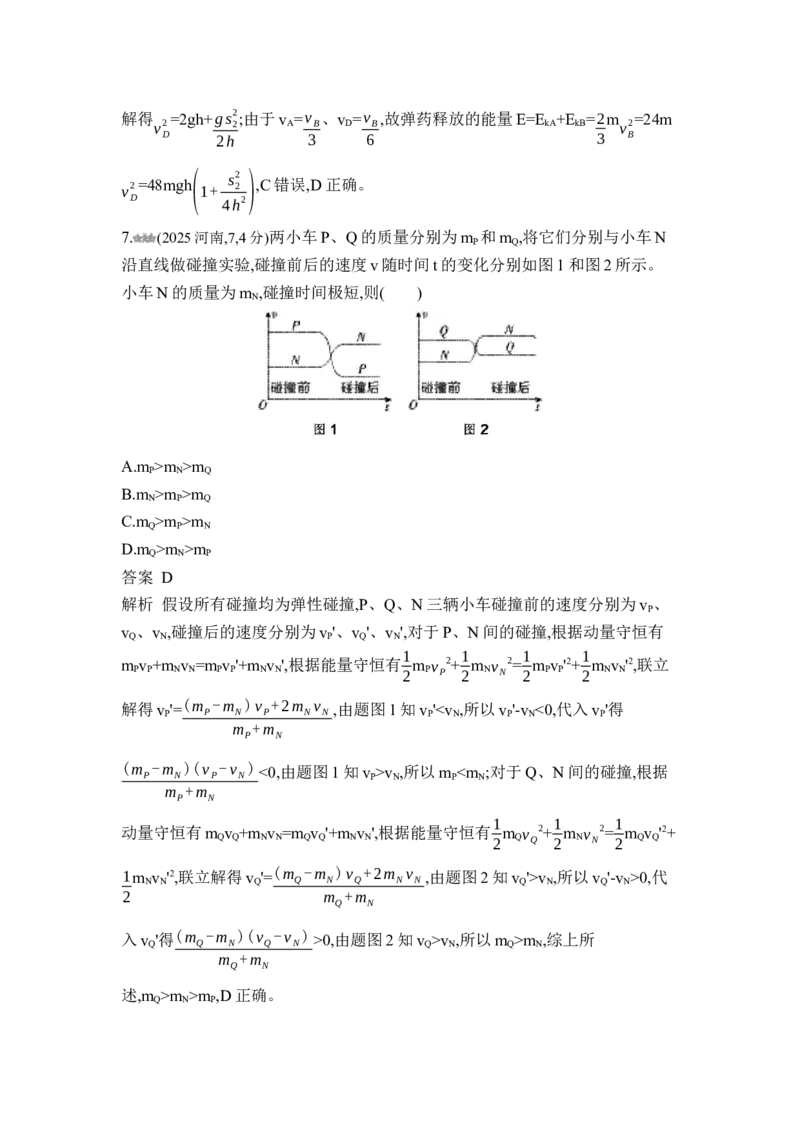
7. (2025河南,7,4分)两小车P、Q的质量分别为m 和m ,将它们分别与小车N
P Q
沿直线做碰撞实验,碰撞前后的速度v随时间t的变化分别如图1和图2所示。
小车N的质量为m ,碰撞时间极短,则( )
N
A.m >m >m
P N Q
B.m >m >m
N P Q
C.m >m >m
Q P N
D.m >m >m
Q N P
答案 D
解析 假设所有碰撞均为弹性碰撞,P、Q、N三辆小车碰撞前的速度分别为v 、
P
v 、v ,碰撞后的速度分别为v '、v '、v ',对于P、N间的碰撞,根据动量守恒有
Q N P Q N
1 1 1 1
m v +m v =m v '+m v ',根据能量守恒有 m v 2+ m v 2= m v '2+ m v '2,联立
P P N N P P N N 2 P P 2 N N 2 P P 2 N N
解得v '= (m -m )v +2m v ,由题图1知v '<v ,所以v '-v <0,代入v '得
P P N P N N P N P N P
m +m
P N
(m -m )(v -v ) <0,由题图1知v >v ,所以m <m ;对于Q、N间的碰撞,根据
P N P N P N P N
m +m
P N
1 1 1
动量守恒有m v +m v =m v '+m v ',根据能量守恒有 m v 2+ m v 2= m v '2+
Q Q N N Q Q N N 2 Q Q 2 N N 2 Q Q
1m v '2,联立解得v '= (m -m )v +2m v ,由题图2知v '>v ,所以v '-v >0,代
N N Q Q N Q N N Q N Q N
2 m +m
Q N
入v '得(m -m )(v -v ) >0,由题图2知v >v ,所以m >m ,综上所
Q Q N Q N Q N Q N
m +m
Q N
述,m >m >m ,D正确。
Q N P总结归纳
最好能记住弹性碰撞的二级结论通式v'= (m -m )v +2m v ,做相关题目的时候能节省很多时
1 1 2 1 2 2
m +m
1 2
间并减少错误。
考点2 动量守恒定律及其应用
考向2 动量守恒中的常见模型
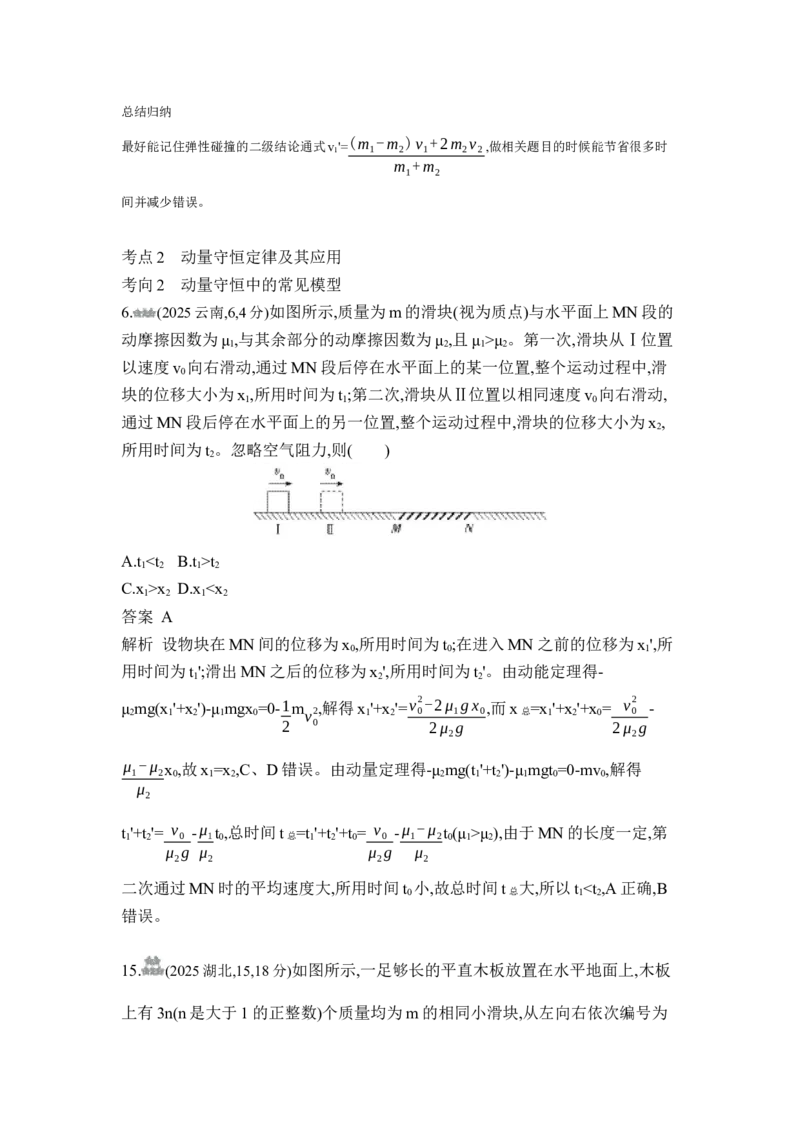
6. (2025云南,6,4分)如图所示,质量为m的滑块(视为质点)与水平面上MN段的
动摩擦因数为μ ,与其余部分的动摩擦因数为μ ,且μ >μ 。第一次,滑块从Ⅰ位置
1 2 1 2
以速度v 向右滑动,通过MN段后停在水平面上的某一位置,整个运动过程中,滑
0
块的位移大小为x ,所用时间为t ;第二次,滑块从Ⅱ位置以相同速度v 向右滑动,
1 1 0
通过MN段后停在水平面上的另一位置,整个运动过程中,滑块的位移大小为x ,
2
所用时间为t 。忽略空气阻力,则( )
2
A.t <t B.t >t
1 2 1 2
C.x >x D.x <x
1 2 1 2
答案 A
解析 设物块在MN间的位移为x ,所用时间为t ;在进入MN之前的位移为x ',所
0 0 1
用时间为t ';滑出MN之后的位移为x ',所用时间为t '。由动能定理得-
1 2 2
μ mg(x '+x ')-μ mgx =0-1m ,解得x '+x '=v2-2μ gx ,而x =x '+x '+x = v2 -
2 1 2 1 0 v2 1 2 0 1 0 总 1 2 0 0
2 0 2μ g 2μ g
2 2
μ -μ x ,故x =x ,C、D错误。由动量定理得-μ mg(t '+t ')-μ mgt =0-mv ,解得
1 2 0 1 2 2 1 2 1 0 0
μ
2
t '+t '= v -μ t ,总时间t =t '+t '+t = v -μ -μ t (μ >μ ),由于MN的长度一定,第
1 2 0 1 0 总 1 2 0 0 1 2 0 1 2
μ g μ μ g μ
2 2 2 2
二次通过MN时的平均速度大,所用时间t 小,故总时间t 大,所以t <t ,A正确,B
0 总 1 2
错误。
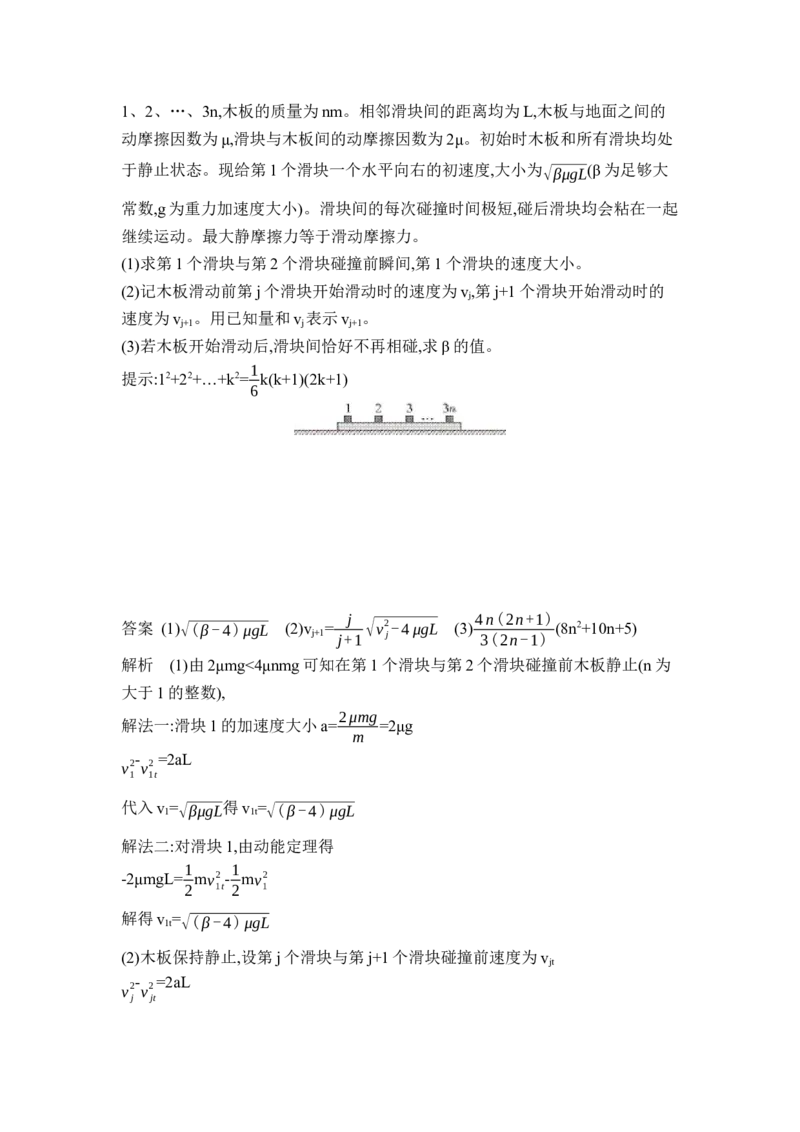
15. (2025湖北,15,18分)如图所示,一足够长的平直木板放置在水平地面上,木板
上有3n(n是大于1的正整数)个质量均为m的相同小滑块,从左向右依次编号为1、2、…、3n,木板的质量为nm。相邻滑块间的距离均为L,木板与地面之间的
动摩擦因数为μ,滑块与木板间的动摩擦因数为2μ。初始时木板和所有滑块均处
于静止状态。现给第1个滑块一个水平向右的初速度,大小为 √βμgL(β为足够大
常数,g为重力加速度大小)。滑块间的每次碰撞时间极短,碰后滑块均会粘在一起
继续运动。最大静摩擦力等于滑动摩擦力。
(1)求第1个滑块与第2个滑块碰撞前瞬间,第1个滑块的速度大小。
(2)记木板滑动前第j个滑块开始滑动时的速度为v,第j+1个滑块开始滑动时的
j
速度为v 。用已知量和v 表示v 。
j+1 j j+1
(3)若木板开始滑动后,滑块间恰好不再相碰,求β的值。
1
提示:12+22+…+k2= k(k+1)(2k+1)
6
j 4n(2n+1)
答案 (1)√(β-4)μgL (2)v = √v2-4μgL (3) (8n2+10n+5)
j+1 j+1 j 3(2n-1)
解析 (1)由2μmg<4μnmg可知在第1个滑块与第2个滑块碰撞前木板静止(n为
大于1的整数),
2μmg
解法一:滑块1的加速度大小a= =2μg
m
- =2aL
v2 v2
1 1t
代入v
1
=√βμgL 得v
1t
=√(β-4)μgL
解法二:对滑块1,由动能定理得
1 1
-2μmgL= mv2 - mv2
2 1t 2 1
解得v
1t
=√(β-4)μgL
(2)木板保持静止,设第j个滑块与第j+1个滑块碰撞前速度为v
jt
- =2aL
v2 v2
j jt碰撞过程动量守恒,有jmv =(j+1)mv
jt j+1
得(j+1)v =j
j+1 √v2-4μgL
j
j
得v = √v2-4μgL
j+1 j+1 j
(3)由(2)问的分析可得(j+1)2 =j2 -4μgL·j2
v2 v2
j+1 j
同理,有
j2 =(j-1)2 -4μgL(j-1)2
v2 v2
j j-1
……
22 =12 -4μgL·12
v2 v2
2 1
所有等式两边各自相加得(j+1)2 = -4μgL(12+22+32+…+j2)
v2 v2
j+1 1
j( j+1)(2 j+1)
则(j+1)2v2 =v2-4μgL·
j+1 1 6
解得v =√[ β 2 j(2 j+1)]
j+1 - μgL
( j+1)2 3( j+1)
设第x个滑块开始运动时木板才能滑动,则满足x·2μmg>μ·4nmg≥(x-1)·2μmg,即
2n+1≥x>2n,可知第2n+1个滑块开始运动时木板才能滑动
代入j=2n
此时v =√[ β 4n(4n+1)]
2n+1 - μgL
(2n+1)2 3(2n+1)
木板及未相对木板滑动的滑块组成的整体的加速度
2μ(2n+1)mg-μ·4nmg 2
a'= = μg<2μg
(2n-1)m 2n-1
作出v-t图像如图,滑块间恰好不再相碰时v=v -aΔt=a'Δt
t 2n+1
1
L= v Δt
2n+1
2
即[ β 4n(4n+1)]μgL= 8n μgL
-
(2n+1)2 3(2n+1) 2n-1
4n(2n+1)
β= (8n2+10n+5)
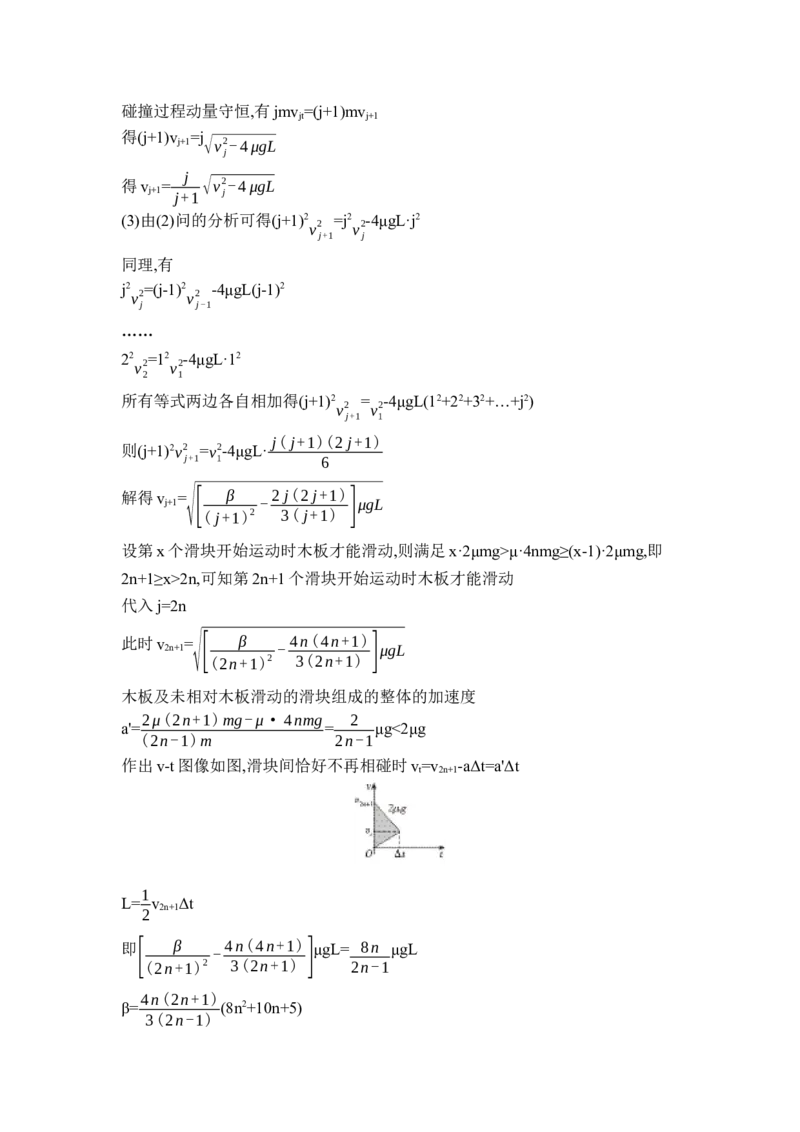
3(2n-1)17. (2025山东,17,14分)如图所示,内有弯曲光滑轨道的方形物体置于光滑水平
面上,P、Q分别为轨道的两个端点且位于同一高度,P处轨道的切线沿水平方
向,Q处轨道的切线沿竖直方向。小物块a、b用轻弹簧连接置于光滑水平面上,b
1
被锁定。一质量m= kg的小球自Q点正上方h=2 m处自由下落,无能量损失地
2
滑入轨道,并从P点水平抛出,恰好击中a,与a粘在一起且不弹起。当弹簧拉力达
3
到F=15 N时,b解除锁定开始运动。已知a的质量m =1 kg,b的质量m = kg,
a b
4
9
方形物体的质量M= kg,重力加速度大小g=10 m/s2,弹簧的劲度系数k=50
2
1
N/m,整个过程弹簧均在弹性限度内,弹性势能表达式E = kx2(x为弹簧的形变量),
p
2
所有过程不计空气阻力。求:
(1)小球到达P点时,小球及方形物体相对于地面的速度大小v 、v ;
1 2
(2)弹簧弹性势能最大时,b的速度大小v 及弹性势能的最大值E 。
b pm
2 2
答案 (1)6 m/s m/s (2) m/s 2.5 J
3 3
审题指导 小球在方形物体中运动的过程中,小球与方形物体组成的系统在水
平方向动量守恒,且系统机械能守恒,可类比人船模型。小球平抛运动过程水平方
向速度不变,与物块a作用并粘在一起的过程在水平方向可视为完全非弹性碰撞,
一起拉弹簧至弹力为15 N,然后a和小球整体拉着弹簧带动物块b运动,小球、
a、b及弹簧组成的系统动量守恒、机械能守恒,弹簧的弹性势能最大时,小球、
a、b三者共速。
解析 (1)小球从开始下落到运动至P处的过程,对小球与方形物体组成的系统,根据水平方向动量守恒,有mv =Mv
1 2
1 1
根据机械能守恒,有mgh= mv2+ Mv2
2 1 2 2
2
代入数据解得v =6 m/s,v = m/s
1 2
3
(2)设小球与物块a粘在一起共速的速度大小为v
a0
由水平方向动量守恒得mv =(m+m )v
1 a a0
代入数据解得v =2 m/s
a0
F 3
F=15 N时弹簧的伸长量x = = m
1
k 10
设b被解除锁定瞬间小球和a的速度大小为v
a1
对弹簧、小球及a组成的系统
1 1 1
由能量守恒得 (m+m )v2 = (m+m )v2 + kx2
2 a a0 2 a a1 2 1
代入数据解得v =1 m/s
a1
对物块a、小球、b及弹簧组成的系统
由动量守恒得(m+m )v =(m+m +m )v
a a1 a b b
2
代入数据解得v = m/s
b
3
1 1 1
由能量守恒得 (m+m )v2 + kx2= (m+m +m )v2+E
2 a a1 2 1 2 a b b pm
代入数据解得E =2.5 J
pm
考点2 动量守恒定律及其应用
考向3 动力学、动量和能量观点的综合应用
8. (2025福建,8,6分)(多选)传送带沿顺时针方向运行的速度大小恒为1 m/s。两
个物块A、B用一根轻弹簧连接,A的质量为1 kg,B的质量为2 kg,A与传送带
间的动摩擦因数为0.5,B与传送带间的动摩擦因数为0.25。t=0时,将两物块放置
在传送带上,给A一个向右的初速度v =2 m/s,B的速度为零,弹簧自然伸长。在
0
t=t 时,A与传送带第一次共速,此时弹簧的弹性势能E =0.75 J,传送带足够长,g取
0 p
10 m/s2,A可在传送带上留下痕迹,则( )
t
A.在t= 0时,B的加速度大于A的加速度
2
B.t=t 时,B的速度大小为0.5 m/s
0
C.t=t 时,弹簧的压缩量为0.2 m
0
D.0~t 过程中,A在传送带上留下的痕迹长度小于0.05 m
0答案 BD
解析 根据题意可知传送带对A、B的滑动摩擦力大小相等,且都为f=0.5×1×10
N=0.25×2×10 N=5 N,初始时A向右减速,滑动摩擦力方向向左,B向右加速,滑动
摩擦力方向向右,可知在A与传送带第一次共速前,A、B整体所受合力为零,系统
动量守恒,有m v =m v+m v ,v=1 m/s,代入数据解得在t=t 时,B的速度大小为
A 0 A B B 0
v =0.5 m/s,在A与传送带第一次共速前,在任意时刻单独对A、B根据牛顿第二
B
定律有f+F =m a =m a ,由于m <m ,可知a >a ,A错误,B正确。在0~t 时间内,
弹 A A B B A B A B 0
1 1 1
设A、B向右运动的位移分别为x 、x ,由功能关系有-fx +fx + m v2= m v2+
A B A B 2 A 0 2 A 2
m +E ,解得x -x =0.1 m,故t=t 时弹簧的压缩量Δx=x -x =0.1 m,C错误。0~t
Bv2 p A B 0 A B 0
B
时间内,A与传送带的相对位移大小x =x -vt ,B与传送带的相对位移大小x
相A A 0 相
=vt -x ,可得x +x =x -x =0.1 m,由于0~t 时间内A向右做加速度逐渐增大
B 0 B 相A 相B A B 0
的减速运动,B向右做加速度逐渐增大的加速运动,且满足a =2a ,作出A、B的v-
A B
t图像如图所示
可知x 对应图形MNA的面积,x 对应图形NOBA的面积,结合图像可知x
相A 相B 相
<x ,解得x <0.05 m,D正确。
A 相B 相A
15. (2025陕晋青宁,15,16分)如图,有两个电性相同及质量分别为m、4m的粒子
A、B,初始时刻相距l ,粒子A以速度v 沿两粒子连线向速度为0的粒子B运动,
0 0
1
此时A、B两粒子系统的电势能等于 mv2。经时间t 粒子B到达P点,此时两
25 0 1
粒子速度相同,同时开始给粒子B施加一恒力,方向与速度方向相同。当粒子B
的速度为v 时,粒子A恰好运动至P点且速度为0,A、B粒子间距离恢复为l ,这
0 0
时撤去恒力。任意两带电粒子系统的电势能与其距离成反比,忽略两粒子所受重
力。求:(m、l 、v 、t 均为已知量)
0 0 1
(1)粒子B到达P点时的速度v ;
1
(2)t 时间内粒子B的位移x ;
1 B
(3)恒力作用的时间t 。
2答案 (1)1v ,方向水平向右 (2)v t -2l ,方向水平向右 (3)2l
0 0 1 0 0
5 5 11 v
0
解析 (1)从初始时刻到B运动至P点的过程,A、B组成的系统动量守恒,有
mv =(m+4m)v
0 1
1
解得v = v ,方向水平向右
1 0
5
(2) 设B到达P点(A、B共速)时,系统的电势能为E ,则由能量守恒得
p2
1 1
mv2+E = (m+4m)v2+E
2 0 p1 2 1 p2
1
代入E = mv2
p1 25 0
11
解得E = mv2
p2 25 0
设A与B共速时A、B间距离为r,因电势能与距离成反比,则有E =r
p1
E l
p2 0
l
解得r= 0
11
在t 时间内,由动量守恒有mv =mv +4mv ,可得mv Δt=mv ·Δt+4mv ·Δt
1 0 A B 0 A B
两边对时间累加求和,有mv t =mx +4mx
0 1 A B
由位移关系得l +x =x +r
0 B A
v t 2l
联立解得x = 0 1- 0,方向水平向右
B
5 11
(3) 在恒力作用的t 时间内,对A、B系统,由功能关系得
2
1 11 1 1
Fl + (m+4m)v2+ mv2= ×4mv2+ mv2
0 2 1 25 0 2 0 25 0
解得F=3mv2
0
2l
0
由动量定理得Ft =0+4mv -5mv
2 0 1
解得t =2l
2 0
v
0
15. (2025湖南,15,16分)某地为发展旅游经济,因地制宜利用山体举办了机器人
杂技表演。表演中,需要将质量为m的机器人抛至悬崖上的A点,图为山体截面
与表演装置示意图。a、b为同一水平面上两条光滑平行轨道,轨道中有质量为M的滑杆。滑杆用长度为L的轻绳与机器人相连。初始时刻,轻绳绷紧且与轨道平
行,机器人从B点以初速度v竖直向下运动,B点位于轨道平面上,且在A点正下
方,AB=1.2L。滑杆始终与轨道垂直,机器人可视为质点且始终在同一竖直平面内
运动,不计空气阻力,轻绳不可伸长,sin 37°=0.6,重力加速度大小为g。
(1)若滑杆固定,v=√gL,当机器人运动到滑杆正下方时,求轻绳拉力的大小;
(2)若滑杆固定,当机器人运动到滑杆左上方且轻绳与水平方向夹角为37°时,机器
人松开轻绳后被抛至A点,求v的大小;
(3)若滑杆能沿轨道自由滑动,M=km,且k≥1,当机器人运动到滑杆左上方且轻绳与
水平方向夹角为37°时,机器人松开轻绳后被抛至A点,求v与k的关系式及v的
最小值。
√37
答案 (1)4mg (2) gL
10
(3)v=√[ 9k ]
+2.8 gL √3.25gL
10(1+k)
解析 (1)在机器人从初始位置下降到最低点的过程,由动能定理有
1 1
mgL= mv2- mv2①
2 1 2在最低点对机器人根据牛顿第二定律有F -mg=mv2 ②
1 1
L
将v=√gL 代入,联立①②式解得F
1
=4mg
(2)若滑杆固定,从抛出点C到A点,机器人的运动轨迹及几何关系如图1所示
机器人做斜抛运动,在水平方向上有L+L cos 37°=v t sin 37°③
2
1
在竖直方向上有1.2L-L sin 37°=v t cos 37°- gt2④
2
2
√18L
由③④式解得t=
5g
3L √5
v = = gL
2 t 2
1 1
机器人从B点运动到C点的过程机械能守恒,有 mv2= mv2+mgL sin 37°⑤
2 2 2
√37
解得v= gL
10
(3)若滑杆能沿轨道自由滑动,从抛出点D到A点,机器人的运动轨迹及几何关系
如图2所示
机器人与滑杆组成的系统水平方向动量守恒
应用人船模型规律可得mx =Mx ⑥
2 1
根据几何关系有x +x =L(1+cos 37°)⑦
1 2
1.8kL
将M=km代入,由⑥⑦式得x =
2 1+k
在抛出点D时,设机器人速度为v ,滑杆速度为v
D 滑
将机器人的速度v 沿水平方向和垂直于轻绳方向分解,如图3所示,根据关联速
D
度知识可知v =v ,则机器人抛出后在水平方向做匀速直线运动的速度大小
A 滑v Dx =v 相 sin 37°-v A ⑧
根据几何关系可知,机器人在竖直方向做竖直上抛运动的初速度大小
v
Dy
=v
相
cos 37°⑨
由水平方向动量守恒有
mv =Mv ⑩
Dx 滑
机器人松开轻绳后做斜抛运动,在水平方向有x =v t
2 Dx
1
在竖直方向有1.2L-L sin 37°=v t- gt2
Dy
2
1 1 1
由机械能守恒定律有 mv2= Mv2 + m(v2 +v2 )+mgL sin 37°
2 2 滑 2 Dx Dy
已知M=km
联立⑥~ 式解得v=√[ 9k ]
+2.8 gL
10(1+k)
当k=1时,v取最小值,有v
min
=√3.25gL
14. (2025河南,14,12分)如图,在一段水平光滑直道上每间隔l =3 m铺设有宽度
1
为l =2.4 m的防滑带。在最左端防滑带的左边缘静止有质量为m =2 kg的小物
2 1
块P,另一质量为m =4 kg的小物块Q以v =7 m/s的速度向右运动并与P发生正
2 0
碰,且碰撞时间极短。已知碰撞后瞬间P的速度大小为v=7 m/s,P、Q与防滑带
间的动摩擦因数均为μ=0.5,重力加速度大小g=10 m/s2。求
(1)该碰撞过程中损失的机械能;
(2)P从开始运动到静止经历的时间。
答案 (1)24.5 J (2)5 s
解析 (1)Q与P发生正碰且碰撞时间极短,由动量守恒有m v =m v+m v
2 0 1 2 Q
代入数据解得v =3.5 m/s
Q1 1 1
碰撞中损失的机械能ΔE = m v2- m v2- m v2
损 2 2 0 2 1 2 2 Q
代入数据解得ΔE =24.5 J
损
(2)P在防滑带上的加速度大小a=μg=5 m/s2
设P通过防滑带的总长度为x ,则0-v2=-2ax
1 1
解得x =4.9 m
1
所以x =4.9=2 1 ,P最终静止在第3个防滑带上
1
l 2.4 24
2
v 7
设在防滑带上运动的时间为t ,由0=v-at 得t = = s=1.4 s
0 0 0
a 5
设经过第1个光滑区的速度为v ,经过第2个光滑区的速度为v ,
1 2
由 -v2=-2al 得v =5 m/s
v2 2 1
1
在第1个光滑区运动的时间t =l =3 s=0.6 s
1 1
v 5
1
由 - =-2al 得v =1 m/s
v2 v2 2 2
2 1
在第2个光滑区运动的时间t =l =3 s=3 s
2 1
v 1
2
P从开始运动到静止经历的时间t=t +t +t =5 s
0 1 2
考点4 动量守恒定律及其应用
考向4 弹性碰撞的一般规律及其应用
15. (2025四川,15,16分)如图所示,倾角为θ的斜面固定于水平地面,斜面上固定有
半径为R的半圆挡板和长为7R的直挡板。a为直挡板下端点,bd为半圆挡板直
径且沿水平方向,c为半圆挡板最高点,两挡板相切于b点,de与ab平行且等长。
小球乙被锁定在c点。小球甲从a点以一定初速度出发,沿挡板运动到c点与小
球乙发生弹性碰撞,碰撞前瞬间解除对小球乙的锁定,小球乙在此后的运动过程中
无其他碰撞。小球甲质量为m ,两小球均可视为质点,不计一切摩擦,重力加速度
1
大小为g。
(1)求小球甲从a点沿直线运动到b点过程中的加速度大小;
(2)若小球甲恰能到达c点,且碰撞后小球乙能运动到e点,求小球乙与小球甲的质
量比值m 满足的条件;
2
m
1(3)在满足(2)问中质量比值的条件下,若碰撞后小球乙能穿过线段de,求小球甲初
动能满足的条件。
答案 (1)g sin θ (2)m ≤1或m =7 (3)17m gR sin θ≤E <12m gR sin θ
2 2 1 k0 1
m m 2
1 1
模型建构
审读试题,明确此题为质点在斜面上的运动模型,需应用“空间转平面”方法提炼
出常规运动模型,有以下三类常规模型。
第一,类竖直面内的圆周运动模型。
本题中bcd段为“单轨道内侧圆周运动模型”,考查能够做完整圆周运动的临界
条件。临界条件为在等效最高点时(本题对应斜面上圆周运动的最高点)对轨道
的压力等于零,沿径向方向的合力提供小球做圆周运动所需的向心力。
第二,碰撞模型。
本题为具有初速度的小球甲与静止的小球乙进行弹性碰撞,碰撞过程满足动量守
恒与机械能守恒。
第三,类平抛运动模型。
本题涉及小球乙在斜面上做类平抛运动,将恒定合力由重力变为重力沿斜面向下
的分力,解决类平抛运动这类曲线运动问题一般选择运动的合成与分解方法,在斜
面上沿水平方向(即初速度方向)与沿斜面向下方向分解。解析 (1)小球甲由a运动到b的过程中,对小球甲,由牛顿第二定律有m g sin
1
θ=m a
1
解得a=g sin θ
(2)设小球乙的质量为m ,小球甲与小球乙碰撞前瞬间的速度大小为v ,碰撞后小
2 甲
球甲的速度为v ,小球乙的速度为v
1 2
已知小球甲恰好能到达c点,则其到达c点时由牛顿第二定律有
v 2
m g sin θ=m 甲
1 1
R
两球发生弹性碰撞,由水平方向动量守恒和机械能守恒有
m v =m v +m v
1 甲 1 1 2 2
1 1 1
m v 2= m v 2+ m v 2
2 1 甲 2 1 1 2 2 2
联立解得v =m -m ,v = 2m
1 1 2√gRsinθ 2 1 √gRsinθ
m +m m +m
1 2 1 2
由于碰撞后小球乙能运动到e点,则考虑有两种情况,
第一种情况是碰撞后小球乙做圆周运动到d点,紧接着沿着斜面下滑到e点,则碰
撞后瞬间小球乙需满足对挡板压力大于等于0,即
N+m g sin θ=m v 2(N≥0)
2 2 2
R
解得v ≥ ,在此情况下小球乙和小球甲的质量之比满足的条件为m ≤1
2 √gRsinθ 2
m
1
第二种情况是碰撞后小球乙在斜面上做类平抛运动刚好过e点,设小球乙碰撞后
经t时间到达e点,则将小球的运动沿水平方向与沿斜面向下方向分解,
水平方向有v t=R
2
1
沿斜面向下有 g sin θ·t2=8R
2
解得v =1 ,在此情况下小球乙和小球甲的质量之比为m =7
2 √gRsinθ 2
4 m
1
故在题给条件下,小球乙和小球甲的质量之比为m ≤1或 m =7
2 2
m m
1 1(3)当m ≤1时,碰撞后小球乙从c到d一定做圆周运动,则小球乙从d到e做直线
2
m
1
运动,无法穿过线段de,此情况无需讨论,只需讨论m =7的情况。已知碰撞后小球
2
m
1
乙能穿过线段de,则碰撞后小球乙只能做类平抛运动,故小球乙在c点碰撞后速度
v
2
'小于做圆周运动的临界速度 √gRsinθ,即v
2
'<√gRsinθ,且同时满足类平抛运动
过线段de,设小球乙在t'时间内水平方向上运动距离为R时,其沿斜面下滑L,则需
满足R<L≤8R,即
水平方向有R=v 't'
2
1
沿斜面向下有L= g sin θ·t'2
2
1 √2
解得 √gRsinθ≤v '< √gRsinθ
4 2 2
小球甲、乙在c点的碰撞仍为弹性碰撞,满足v '= 2m v ',同时将m =7一并代
2 1 甲 2
m +m m
1 2 1
入可得 √gRsinθ ≤v 甲 '<2√2gRsinθ
已知小球甲从a以一定初动能E 出发,由a至c的过程,根据动能定理有
k0
1
-m g sin θ·8R= m v'2 -E
1 2 1 甲 k0
解得在题给条件下,小球甲从a点出发的初动能满足
17
m gR sin θ≤E <12m gR sin θ
1 k0 1
2
实验8 验证动量守恒定律
11.(2025广东,11,8分)请完成下列实验操作和计算。
(1)在“长度的测量及其测量工具的选用”实验中,用螺旋测微器测量小球的直径,
示数如图1所示,读数为 mm。
(2)实验小组利用小车碰撞实验测量吸能材料的性能,装置如图2所示。图中轨道
由轨道甲和乙平滑拼接而成,且轨道乙倾角较大。①选取相同的两辆小车,分别安装宽度为1.00 cm的遮光条。
②轨道调节。
调节螺母使轨道甲、乙连接处适当升高,将小车在轨道乙上释放,若测得小车通过
光电门A和B的 ,表明已平衡小车在轨道甲上所受摩擦力及其他阻力。
③碰撞测试。
先将小车1静置于光电门A和B中间,再将小车2在M点由静止释放,测得小车2
通过光电门A的时间为t ,碰撞后小车1通过光电门B的时间为t 。若t t ,
2 1 2 1
可将两小车的碰撞视为弹性碰撞。
④吸能材料性能测试。
将吸能材料紧贴于小车2的前端,重复步骤③,测得小车2通过光电门A的时间为
10.00 ms,两车碰撞后,依次测得小车1和2通过光电门B的时间分别为15.00
ms,30.00 ms。不计吸能材料的质量,计算可得碰撞后两小车总动能与碰撞前小车
2动能的比值为 (结果保留2位有效数字)。
答案 (1)8.260(8.258~8.262均可) (2)②时间相等 ③等于 ④0.56
解析 (1)根据螺旋测微器的读数规则可得读数为8 mm+26.0×0.01 mm=8.260
mm。
(2)②小车通过光电门A和B的时间相等,说明小车通过光电门A和B时速度大
小相等,小车做匀速直线运动,表明已平衡小车在轨道甲上所受摩擦力及其他阻力。
③两辆相同的小车,质量相同,若二者发生弹性碰撞,则碰撞后交换速度,碰撞后小
车1的速度等于碰撞前小车2的速度,即若碰撞后小车1通过光电门B的时间和
碰撞前小车2通过光电门A的时间相等,则可将两小车的碰撞视为弹性碰撞。
④设两小车的质量均为m,遮光条宽度为d,碰前小车2的动能E
=1md2
,碰后两小
k
2 t2
1
车的总动能E'
=1md2 +1md2
,可得碰撞后两小车的总动能与碰撞前小车2的动
k
2 t2 2 t2
2 3
E' t2(t2+t2)
能之比 k= 1 2 3 ≈0.56。
E t2t2
k 2 3