ARTICLE · 1274060
无人机代码分享——PX4稳定发布版源码(各类递归子模块均已下载)到手即可编译
无人机代码分享——PX4稳定发布版源码(各类递归子模块均已下载)到手即可编译
——————————————————————————————
各位无人机开发爱好者大家好,前段时间无人机自由开发坊交流群中有很多新入门的开发者提出想做PX4仿真或源码开发,但是代码下载下来发现还有很多子模块和嵌套子模块,更新子模块速度过慢且报错太多,因此我将多个稳定版本进行了下载和子模块递归下载,打包起来,供大家使用,希望给大家带来开发上的便利。
PX4 四版本离线编译包
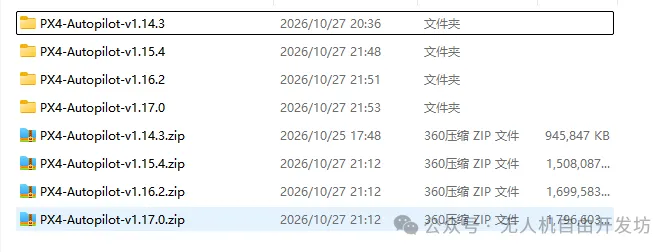
我提供 PX4 四个正式稳定(stable release)版本(v1.14.3 / v1.15.4 / v1.16.2 / v1.17.0)的完整离线安装包——主仓库 + 全部子模块(含嵌套子模块)均已按对应版本 tag 精确固定并 checkout 完毕。
获取方法:关注公众号后添加提示语中微信,拿到后无需任何联网拉取,装好工具链,直接执行编译命令即可。
帮你省掉这几步
1. 省掉整个 git submodule 环节
不用 git submodule update --init --recursive不用挨个排查子模块下载失败、版本漂移 这四个版本的子模块多、且有嵌套,联网更新极易失败——这一步我们替你彻底做完了
2. 省掉版本对齐的麻烦
主仓库已固定到对应 tag,子模块 commit 与 tag 精确一致 不用自己 git checkout+ 手动对齐子模块
3. 省掉跨平台拷贝的坑
子模块路径全部用相对路径,Windows / Linux 通用
zip 传输解压即用,路径不会因换电脑失效 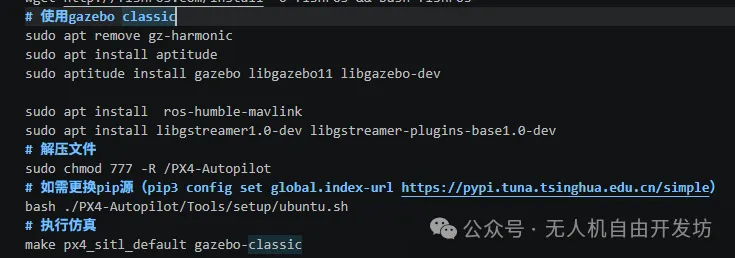
可以用来做什么
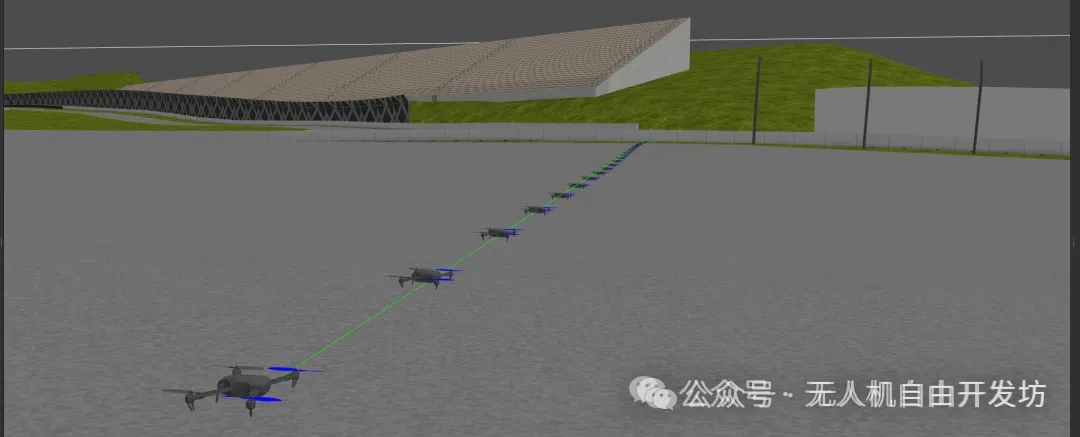
- SITL 仿真开发
make px4_sitl/make px4_sitl_default gazebo-classic,直接跑软件在环仿真 - 飞控固件编译
配套交叉工具链,编译 Pixhawk 等 NuttX 固件 - 无人机研发与测试
统一团队版本,杜绝环境差异 - 教学培训
学生环境无需联网,开箱即可上手 - 二次开发
在任意版本基础上改代码、加模块,离线独立推进 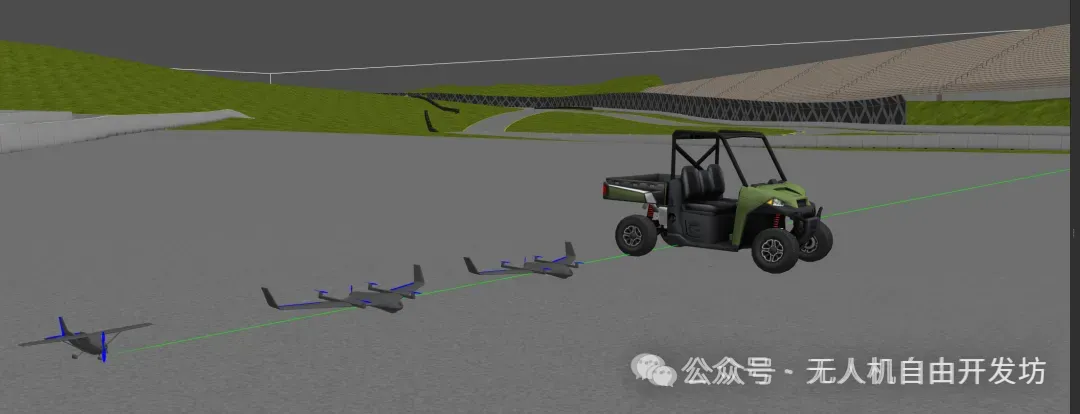
使用方式
# 安装ROS(鱼香ROS,安装ROS2和更换源)wget http://fishros.com/install -O fishros && bash fishros# 使用gazebo classicsudo apt remove gz-harmonicsudo apt install aptitudesudo aptitude install gazebo libgazebo11 libgazebo-devsudo apt install ros-humble-mavlinksudo apt install libgstreamer1.0-dev libgstreamer-plugins-base1.0-dev# 解压文件sudo chmod 777 -R /PX4-Autopilot# 如需更换pip源(pip3 config set global.index-url https://pypi.tuna.tsinghua.edu.cn/simple)bash ./PX4-Autopilot/Tools/setup/ubuntu.sh# 执行仿真make px4_sitl_default gazebo-classic
版本清单
| v1.14.3 | |
| v1.15.4 | |
| v1.16.2 | |
| v1.17.0 |
关注公众号后可添加提示语中微信获取。
后续我们会继续分享无人机开发实践分享、反无人机技术、大疆PSDK、PX4 开发、ROS2 开发、自主避障算法开发、多机集群控制等进阶内容,欢迎关注我的公众号,第一时间获取最新的无人机开发干货。
同时我们有无人机开发爱好者群聊(添加UavFreeDev),汇聚开发者们共同交流技术心得,欢迎加入~