1
各群力学题目整理
说明:本文件不是书籍,只是各群一些我认为有必要题目的搜集,里面所有解析均是本人辛苦码字,
图也是重绘高清可修改,至于做题方法,里面有很多,但是未完全归类,方法我也有,但不适合放这里,
有一些方法是这些年不停修改,针对中低程度学生整理,切不可一概而论针对所有学生,方法在于用。所
谓重剑无锋,大巧不工。基础好才是王道。佛渡有缘人,题目仅供个人参考,如要拿出去卖请合理更改解
析语句和内容,这样大家面子上都说的过去,至于提炼方法,可私下交流,谢谢。
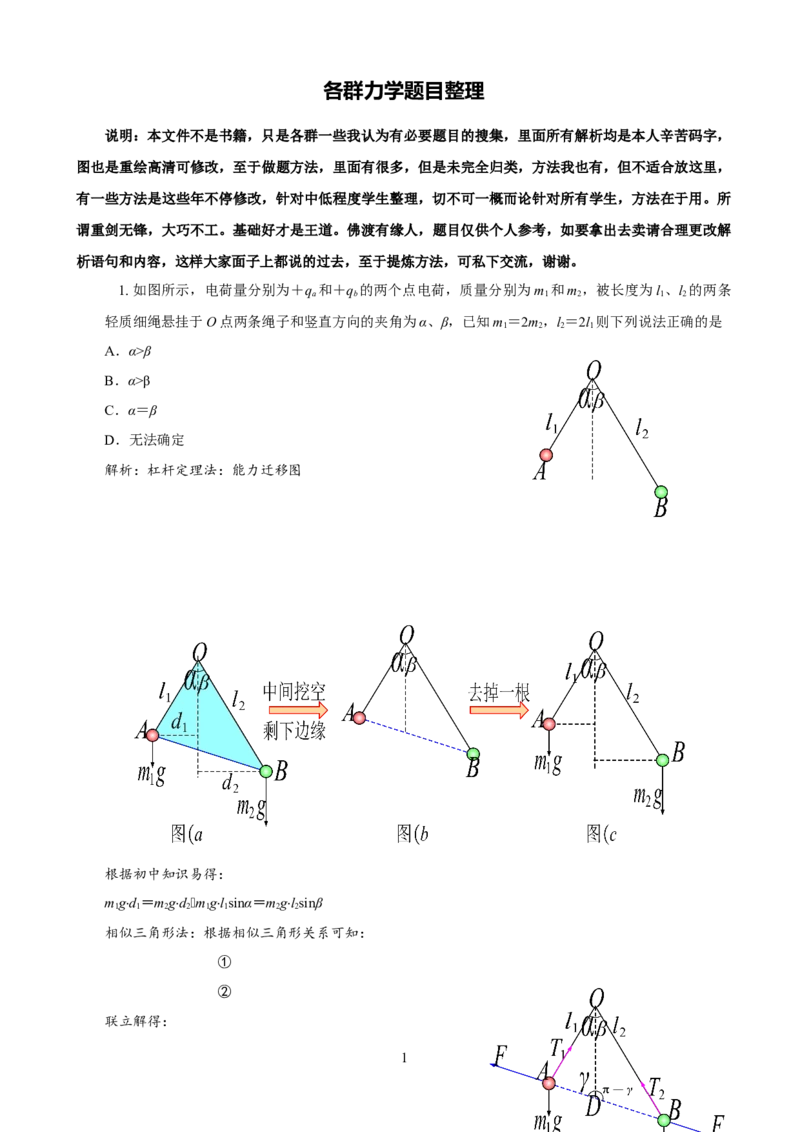
1. 如图所示,电荷量分别为+qa和+qb的两个点电荷,质量分别为m1和m2,被长度为l1、l2的两条
轻质细绳悬挂于O 点两条绳子和竖直方向的夹角为α、β,已知m1=2m2,l2=2l1则下列说法正确的是
A.α>β
B.α>β
C.α=β
D.无法确定
解析:杠杆定理法:能力迁移图
根据初中知识易得:
m1gd1=m2gd2m1gl1sinα=m2gl2sinβ
相似三角形法:根据相似三角形关系可知:
①
②
联立解得:
2
③
根据正弦定理:
④
⑤
联立④⑤解得
⑥
带入③可得: m1gl1sinα=m2gl2sinβ
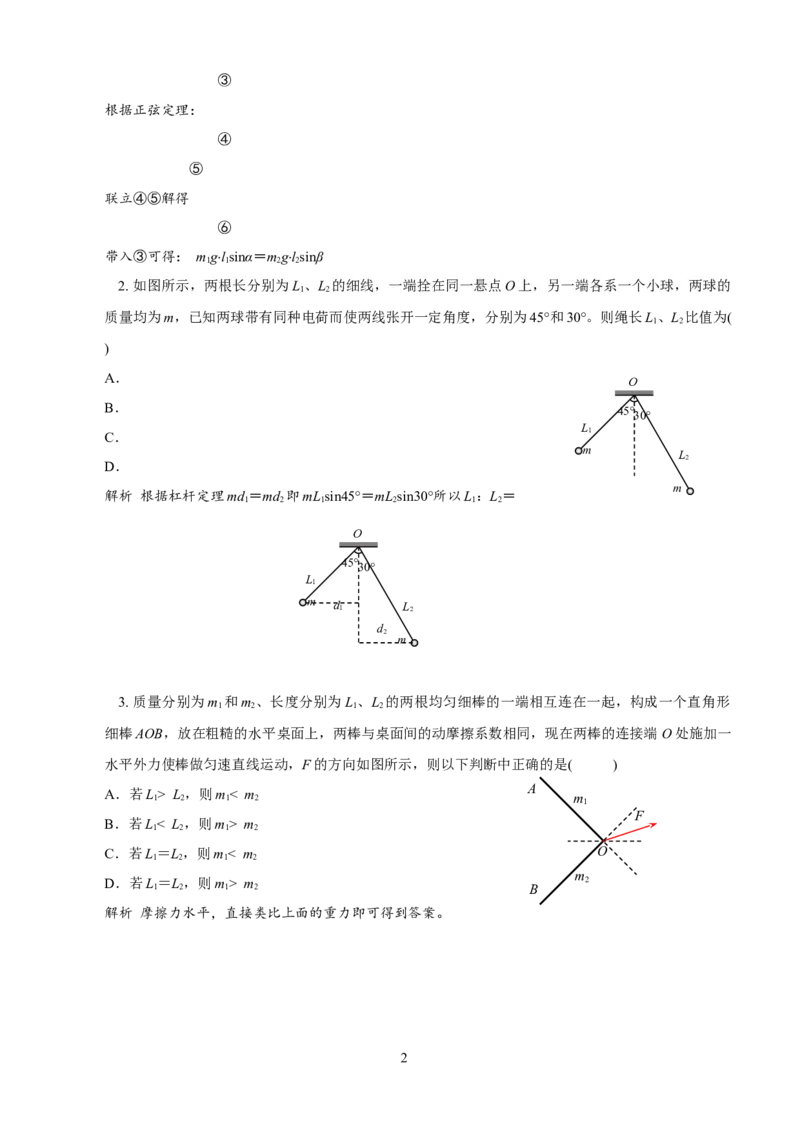
2. 如图所示,两根长分别为L1、L2的细线,一端拴在同一悬点O 上,另一端各系一个小球,两球的
质量均为m,已知两球带有同种电荷而使两线张开一定角度,分别为45°和30°。则绳长L1、L2比值为(
)
A.
B.
C.
D.
解析 根据杠杆定理md1=md2即mL1sin45°=mL2sin30°所以L1:L2=
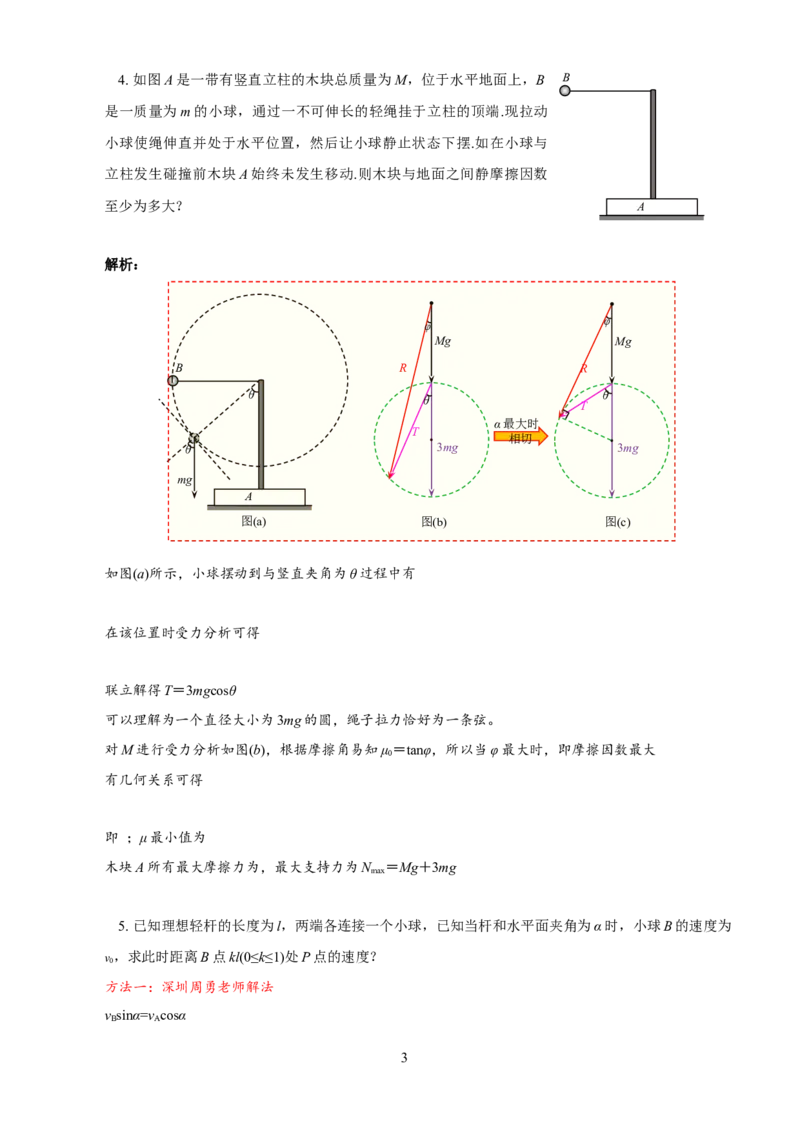
3. 质量分别为m1和m2、长度分别为L1、L2的两根均匀细棒的一端相互连在一起,构成一个直角形
细棒AOB,放在粗糙的水平桌面上,两棒与桌面间的动摩擦系数相同,现在两棒的连接端O 处施加一
水平外力使棒做匀速直线运动,F 的方向如图所示,则以下判断中正确的是(
)
A.若L1> L2,则m1< m2
B.若L1< L2,则m1> m2
C.若L1=L2,则m1< m2
D.若L1=L2,则m1> m2
解析 摩擦力水平,直接类比上面的重力即可得到答案。
d2
d1
O
m
L1
45°30°
L2
m
O
m2
m1
F
B
A
O
m
L1
45°30°
L2
m
3
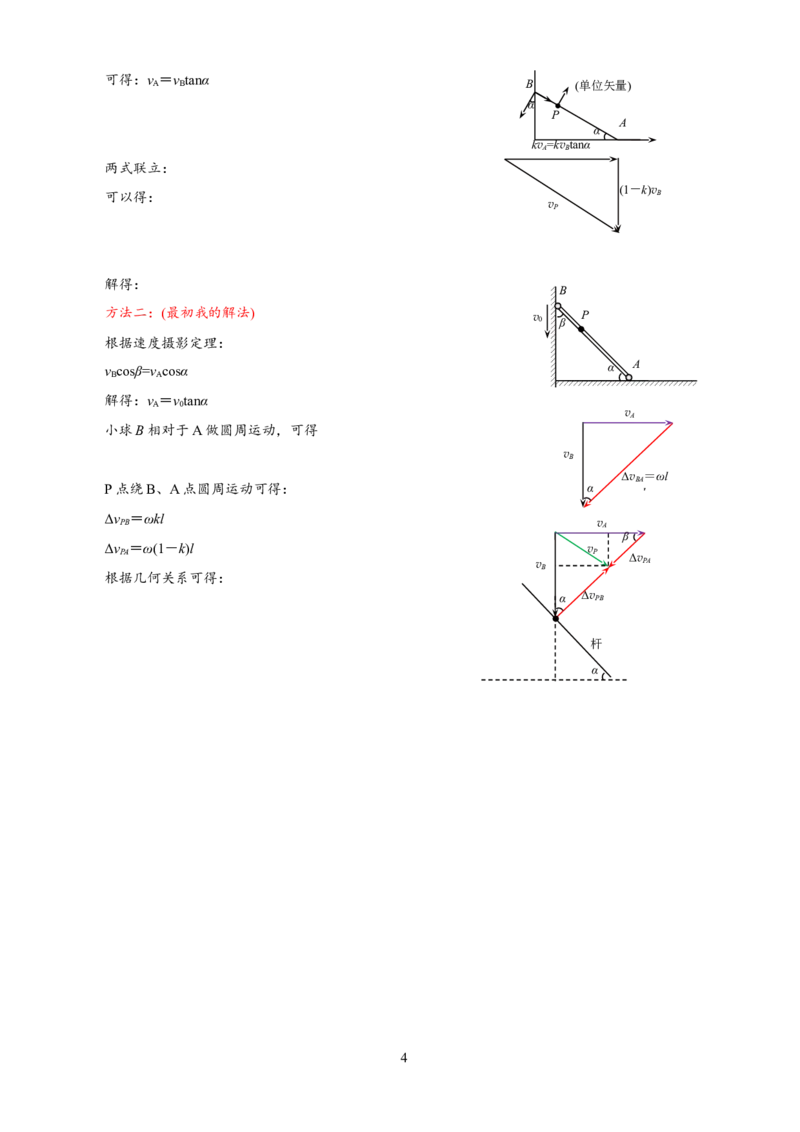
4. 如图A 是一带有竖直立柱的木块总质量为M,位于水平地面上,B
是一质量为m 的小球,通过一不可伸长的轻绳挂于立柱的顶端.现拉动
小球使绳伸直并处于水平位置,然后让小球静止状态下摆.如在小球与
立柱发生碰撞前木块A 始终未发生移动.则木块与地面之间静摩擦因数
至少为多大?
解析:
如图(a)所示,小球摆动到与竖直夹角为θ 过程中有
在该位置时受力分析可得
联立解得T=3mgcosθ
可以理解为一个直径大小为3mg 的圆,绳子拉力恰好为一条弦。
对M 进行受力分析如图(b),根据摩擦角易知μ0=tanφ,所以当φ 最大时,即摩擦因数最大
有几何关系可得
即 ;μ 最小值为
木块A 所有最大摩擦力为,最大支持力为Nmax=Mg+3mg
5. 已知理想轻杆的长度为l,两端各连接一个小球,已知当杆和水平面夹角为α 时,小球B 的速度为
v0,求此时距离B 点kl(0≤k≤1)处P 点的速度?
方法一:深圳周勇老师解法
vBsinα=vAcosα
图(c)
图(b)
α 最大时
相切
T
T
R
Mg
3mg
φ
θ
R
Mg
3mg
φ
θ
图(a)
mg
θ
θ
B
A
B
A
4
可得:vA=vBtanα
两式联立:
可以得:
解得:
方法二:(最初我的解法)
根据速度摄影定理:
vBcosβ=vAcosα
解得:vA=v0tanα
小球B 相对于A 做圆周运动,可得
P 点绕B、A 点圆周运动可得:
ΔvPB=ωkl
ΔvPA=ω(1-k)l
根据几何关系可得:
杆
vP
ΔvPB
ΔvPA
vA
vB
β
α
α
ΔvBA=ωl
=l
vA
vB
α
β
v0
P
B
A
α
vP
(1-k)vB
kvA=kvBtanα
α
P
α
B
A
(单位矢量)
5
方法三:(后来我重新简化的:转动瞬心法)
分别过A、B 做速度的垂线,相角与点O,该点即为轻杆的转动瞬心,根据几何关系:
rA=Lsinα
rB=Lcosα
根据数学中向量定比分点可知
化简得:
即:
P、A、B 绕O 点的角度相等,则有:
即:
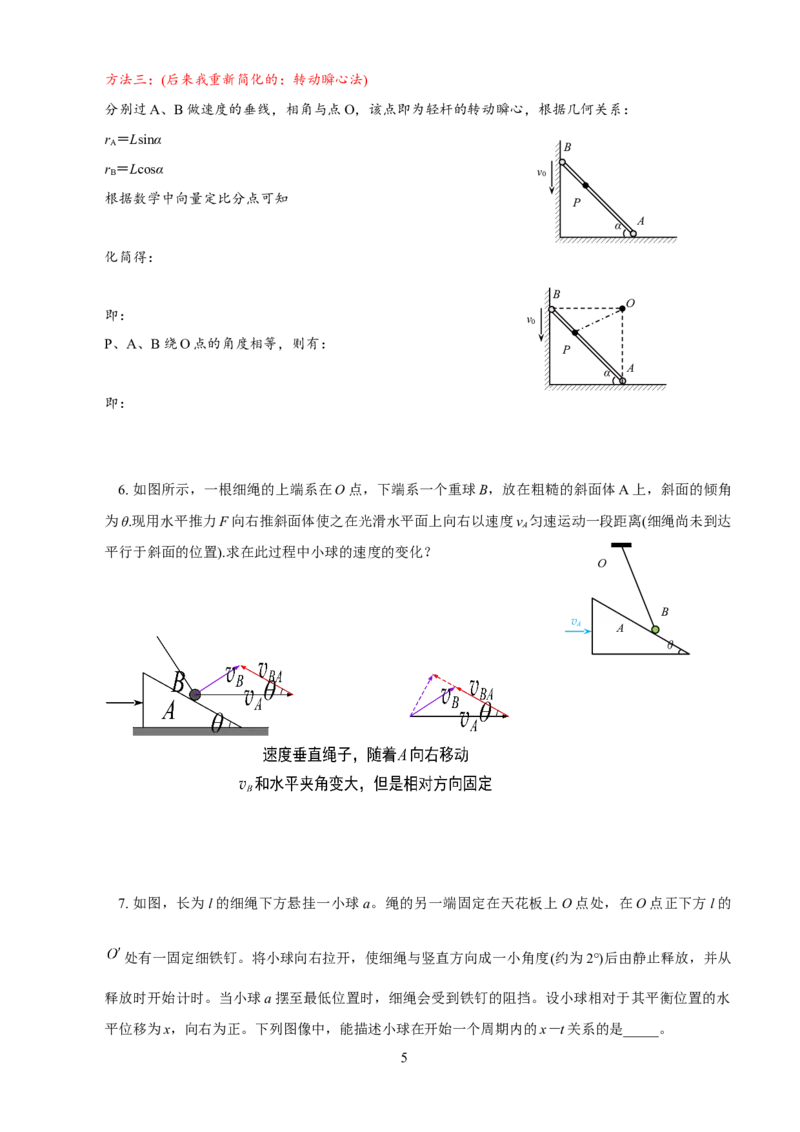
6. 如图所示,一根细绳的上端系在O 点,下端系一个重球B,放在粗糙的斜面体A 上,斜面的倾角
为θ.现用水平推力F 向右推斜面体使之在光滑水平面上向右以速度vA匀速运动一段距离(细绳尚未到达
平行于斜面的位置).求在此过程中小球的速度的变化?
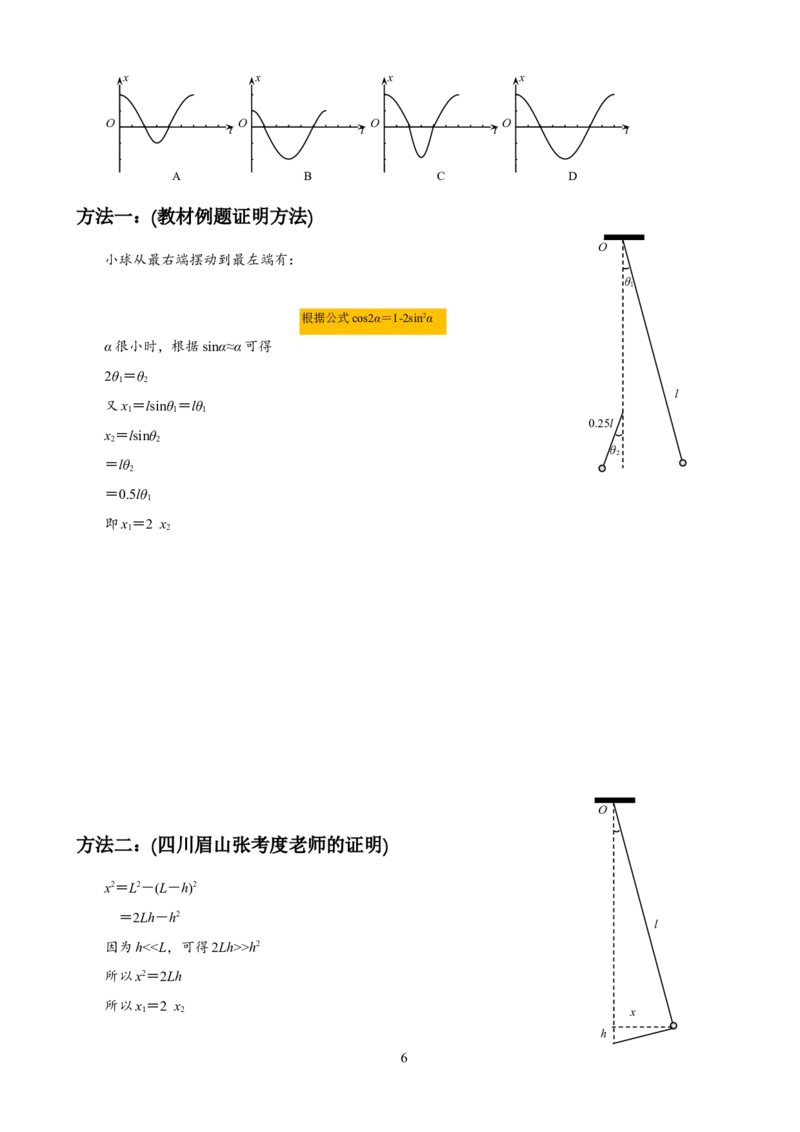
7. 如图,长为l 的细绳下方悬挂一小球a。绳的另一端固定在天花板上O 点处,在O 点正下方l 的
处有一固定细铁钉。将小球向右拉开,使细绳与竖直方向成一小角度(约为2°)后由静止释放,并从
释放时开始计时。当小球a 摆至最低位置时,细绳会受到铁钉的阻挡。设小球相对于其平衡位置的水
平位移为x,向右为正。下列图像中,能描述小球在开始一个周期内的x-t 关系的是_____。
O
B
A
vA
θ
O
v0
P
B
A
α
v0
P
B
A
α
6
方法一:(教材例题证明方法)
小球从最右端摆动到最左端有:
α 很小时,根据sinα≈α 可得
2θ1=θ2
又x1=lsinθ1=lθ1
x2=lsinθ2
=lθ2
=0.5lθ1
即x1=2 x2
方法二:(四川眉山张考度老师的证明)
x2=L2-(L-h)2
=2Lh-h2
因为h<<L,可得2Lh>>h2
所以x2=2Lh
所以x1=2 x2
x
h
O
l
根据公式cos2α=1-2sin2α
O
θ2
θ1
0.25l
l
D
O
t
x
C
O
t
x
B
O
t
x
A
O
t
x
7
方法三:(遵义周本老师证明)
x=lsinθ
h=xtanφ
其中θ=2φ
由于α 很小,所以sinα≈tanα
可知
解得
由于h 相同,摆长l 变为
所以x1=2 x2
方法四:(河北田晔老师的证明)
θ 很小,近似简谐振动有:
即
可知
k2=4k1
简谐振动的能量:
即
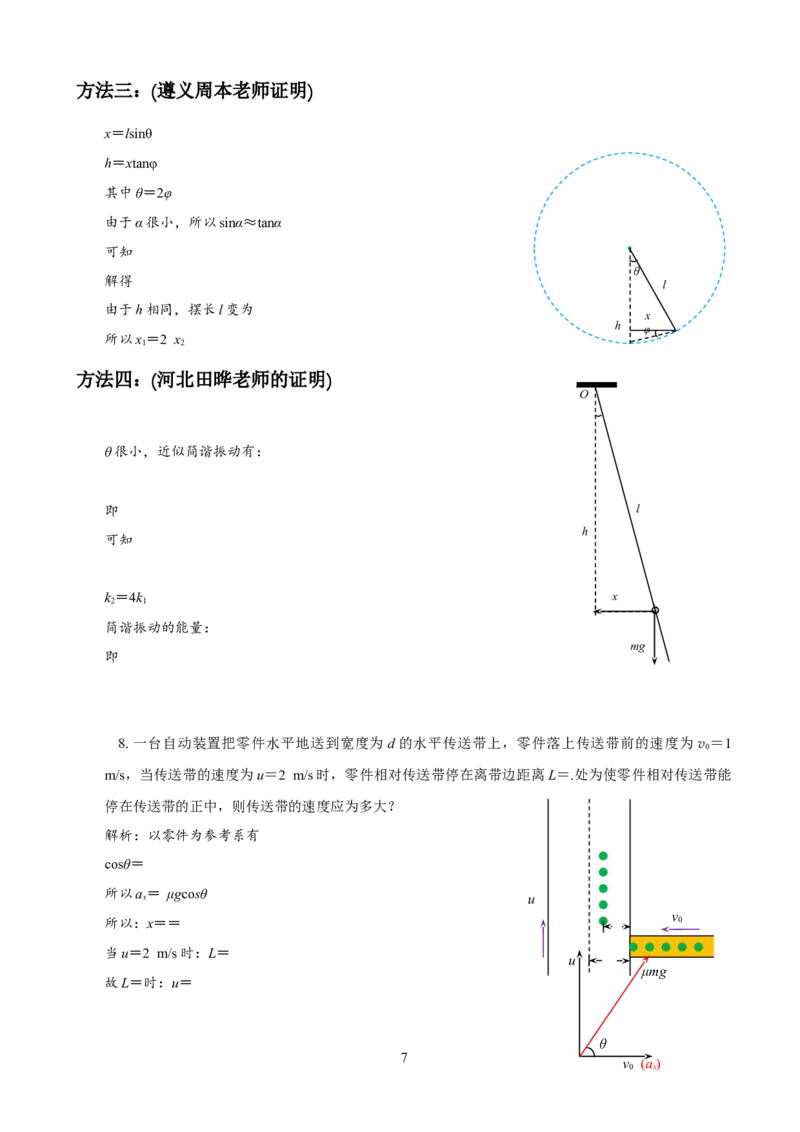
8. 一台自动装置把零件水平地送到宽度为d 的水平传送带上,零件落上传送带前的速度为v0=1
m/s,当传送带的速度为u=2 m/s 时,零件相对传送带停在离带边距离L=.处为使零件相对传送带能
停在传送带的正中,则传送带的速度应为多大?
解析:以零件为参考系有
cosθ=
所以ax= μgcosθ
所以:x==
当u=2 m/s 时:L=
故L=时:u=
mg
x
h
O
l
x
h
φ
θ
l
u
v0
θ
μmg
u
v0 (ax)
8
9. 如图所示,一劲度系数很大的轻质弹簧下端固定在倾角为θ=30°的斜面底端,将弹簧上端压缩到
A 点锁定。一质量为m 的小物块紧靠弹簧上端放置,解除弹簧锁定,小物块将沿斜面上滑到B 点后又
返回,A、B 两点的高度差为h,弹簧锁定时具有的弹性是能EP=,锁定及解除锁定均无机械能损失,
斜面上A 点以下部分的摩擦不计,已知重力加速度为g。求:
(1)物块与斜面间的动摩擦因数;
(2)物块在上滑和下滑过程中的加速度大小之比;
(3)若每次当物体离开弹簧后立即将弹簧压缩到A 点,锁定,当物块返回A 点立即解除锁定。设斜面最
高点C 与A 的高度差为3h,试通过计算判断物块最终能否从C 点抛出。
解:(1)小物块由A→B 过程中由能量守恒的:
EP-μmghcotθ-mgh=0
解得:μ=
(2)小物块上滑过程中:
mgsinθ+μmgcosθ=ma1
小物块上滑过程中:
mgsinθ-μmgcosθ=ma2
解得:a1:a2=5:3
(3)经过无数次的弹簧补充能量时候,弹簧每次补充的能量正好用来克服小物块摩擦力做的功:
EP=μmghmcotθ
hm=2.5 m
10.
如图所示,水平传送带的以恒定的速度v 运动,一个质量为m 小物块以一定的水平初速度v
垂直皮带边缘滑上传动带,假设传送带足够大,物块与传送带间的动摩擦因数为μ.
(1)分析说明物块在传送带上做什么运动?
(2)物块在传送带上运动的整个过程中,摩擦力对物块做的功
及系统增加的内能.
(3)物块在传送带上运动速度的最小值.
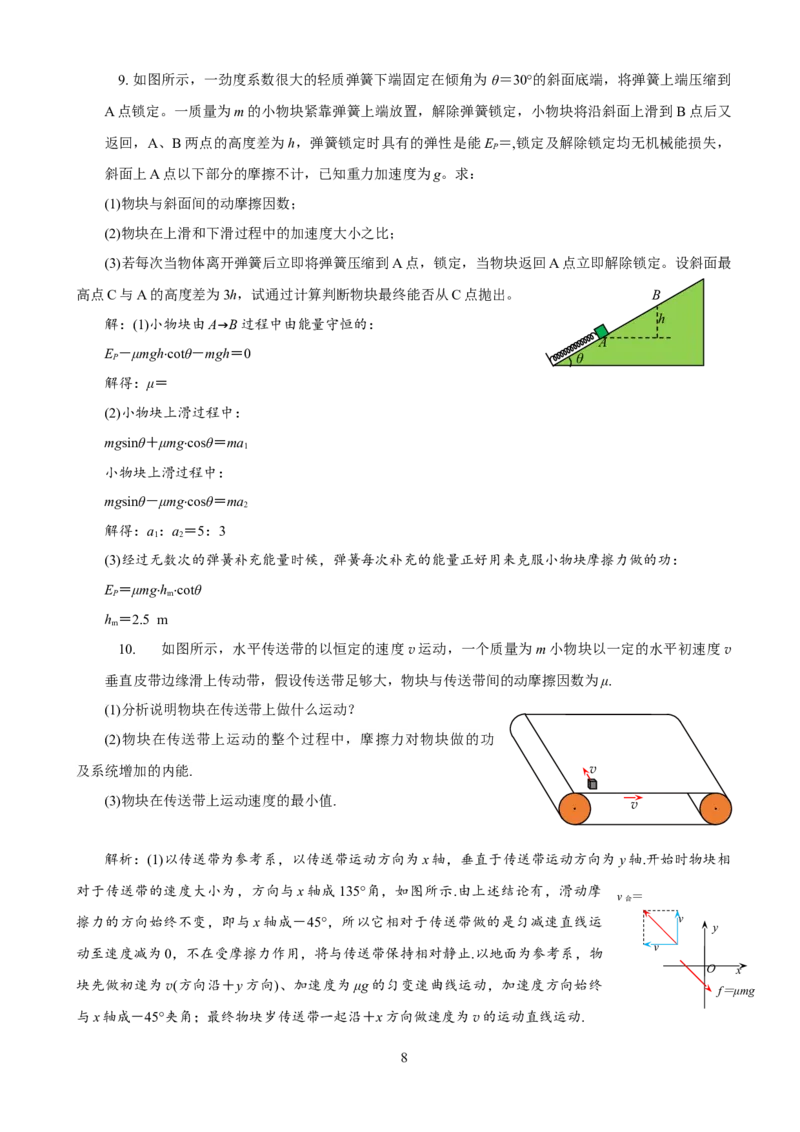
解析:(1)以传送带为参考系,以传送带运动方向为x 轴,垂直于传送带运动方向为y 轴.开始时物块相
对于传送带的速度大小为,方向与x 轴成135°角,如图所示.由上述结论有,滑动摩
擦力的方向始终不变,即与x 轴成-45°,所以它相对于传送带做的是匀减速直线运
动至速度减为0,不在受摩擦力作用,将与传送带保持相对静止.以地面为参考系,物
块先做初速为v(方向沿+y 方向)、加速度为μg 的匀变速曲线运动,加速度方向始终
与x 轴成-45°夹角;最终物块岁传送带一起沿+x 方向做速度为v 的运动直线运动.
f=μmg
v 合=
v
v
O
y
x
v
v
θ
h
B
A
9
(2)以地面为参考系,对整个运动过程应用动能定理,得摩擦力对物块做的功W=-
以地面为参考系,物块在传送带上x 方向做初速度为0 的元加速运动则:ax=
y 方向上做初速为v 的匀减速,则ay=-
做匀减速运动的时间t==
物块在传送带上x 方向的相对位移
x 相对=x 带-x 物=vt-=
物块在传送带上y 方向的相对位移
y 相对=y 物= =
物块在传送带上的相对位移
s 相对==
物块在栓宋代上运动的整个过程中,系统增加的内能
Q=μmgs 相对=mv2
对于传送带类,只要最后他敢共速直接热量一步到位:这里v1-v2是矢量的差值。详情参阅,修行宝
典传动带通解。
(3)解法1:数学法
以地面为参考系,物块在传送带上,在x 方向做初速度为0 的匀加速运动:
vx=axt=
在y 方向上做初速度为v 的元减速运动:
vy=v-axt=-
v 合2=v2
\d\ba4(x +v2
\d\ba4(y =μ2g2t2-+v2
当t=时,则v 合最小=
解法2:物理法
因小块相对地面做初速为v、加速大小为μg、方向与初速方向成135°夹角的匀变
速曲线运动.建立新的坐标系如图所示,在新坐标系中小物块沿y 轴方向做匀减速运动,x 方
向做匀速运动,当vy=0 时, v 合最小=vx=
a
v
45°
y
x
10
11.
如图所示,水桶盖上有一个小物块,桶盖的质量为M,小物块的质量为m,放在桶盖的正中
央,桶盖是一块半径稍稍大于水桶半径的木板,桶盖与小物块之间有摩擦,且动摩擦因数为μ,桶盖
与桶之间的摩擦不计.现瞬间给桶盖一个向右的初速度为v0,使之向右滑出,右边有一个与水桶等高
的光滑台面,其作用是保证桶盖不会翻倒.求:
(1)若小物块不能滑出桶盖,则经过多长时间,桶盖与小物块才相对静止?
(2)如果小物块能够从桶盖上掉下来,试分析说明:它总是掉在桶内,而不会掉在桶外
(3)若保证小物块落入桶内而不会掉在桶外,所给的
初速度v0至少为多大?
(4)只要小物块能够落入桶内,请通过推导说明:不
论桶盖的速度大小如何,小物块与桶盖总会在同一点分离。
解析(1)小物块没有出桶盖,最后相对静止由动量守恒:
Mv0=(M+m)v
对小物块,根据动量定理,有:
μmgt=mv
联立①②解得
t=
对于小物块位移有
s=
令圆盘半径为R,恰好分离且共速,过程由能量守恒:
μmgR= -
联立解得:s0=<R
O
v0
11
当圆盘和小物块分离时必定有小物块的位移为s≤s0
所以小物块和圆盘只要能分离,必定落入桶内
12.
工厂利用与水平面夹角θ=37°的传送带输送相同规格的小工件,图中A、B 位置为轮子与传
送带的切点,每个工件均从A 位置无初速地轻置于传送带上,到达B 位置随即被取走。已知传送带总
长L=15 m,A、B 间距L0=7.2 m,传送带匀速运行的速率v0=0.8 m/s,工件从A 运动到B 的时间t=
10 s,取sin37°=0.6,cos37°=0.8,重力加速度g=10 m/s2.
(1)求工件与传送带间的动摩擦因数μ;
(2)若某工件从传送带A 位置出发后2 s,另一工件被置于A 位置,此时
由于故障,传送带的速度突然增加到3 m/s 并运行4 s 后停止运动,忽略传
送带速度变化所用时间,求因与工件摩擦,传送带上出现的擦痕长度,以及
此过程中摩擦产生的热量.
解析(1)若工件在传送带上一直加速,
根据运动学公式L0=,
得a=0.144m/s2,
10s 后速度为v=1.44m/s>0.8m/s,不符合题意,
故工件在传送带上先加速后匀速运动。
设工件的质量为m,加速时间为t1,
则L0=+v0(t-t1),
解得t1=2s
工件的加速度为a==0.4m/s2
根据牛顿第二定律μmgcosθ-mgsinθ=ma 解得μ=0.8
(2)由题可知,第一个工件一直加速,6s 后速度为2.4m/s<3m/s,
位移x==7.2m,
可知第一个工件刚好在传送带停止运动时到达B 位置,
可知第一个工件前方出现的划痕长l1=6.4m
第二个工件放上传送带到传送带停止运动,工件做匀加速运动,
B
A
θ
12
划痕长l2=8.8m
当传送带停止运动时,两个工件间的距离Δx=4m
由上述计算可知,两工件造成的擦痕有重叠,
可计算至传送带停止运动时,传送带上出现的擦痕长度l=l1+Δx=10.4m
当传送带停止运动后,第二个工件在传送带上擦痕区域减速运动直至停下,
传送带上的擦痕长度不再增加,故最终传送带上出现的擦痕长度为10.4m
13.
如图所示,一个足够长的传送带与水平面之间的夹角θ=30°,传送带在电动机的带动下以v=
5m/s 的速度向上匀速运动.一质量为1kg 的物体以v0=10m/s 的初速度从传送带底端向上运动,已知物体
与传送带之间的动摩擦因数为μ=,重力加速度g=10m/s2 .
(1)求物体在传送带底端时的加速度
(2)求物体沿传送带向上运动的最大距离;
(3)若传送带向上匀速运动的速度v 的大小可以调节,
物体的初速度不变,当传送带的速度调节为多大时,物
体从底端运动到最高点的过程中产生的热量最小?最
小值是多大?
解:(1)开始时物块的速度大于传送带的速度,所以物块先向上做减速运动,受到的摩擦力的方向沿斜面向
下;
选取沿斜面向下为正方向,根据牛顿第二定律得:
μmgcosθ+mgsinθ=ma1
代入数据计算得出:a1=7.5m/s2
(2)当小物块的速度为5m/s 时,小物块在传送带上运动的位移为:
x1==5m,
此后物块继续向上做减速运动,因为滑动摩擦力小于重力沿斜面向下的分力,则:
mgsinθ-μmgcosθ=ma2
代入数据计算得出: a2=2.5m/s2
物块向上的位移: x1==5m
所以物块向上运动的总位移:x= x1+x2=10m
(3)若取传送带为参考系,传送带向上做匀速直线运动,可以知道物块相对于传送带的加速度与物块相对
于传送带的加速度是相等的;
物块向上做减速运动的两个过程中相对于传送带的位移大小分别为:
x1=
x2=
30°
B
A
v
v0
13
物块向上运动的过程中产生的热量:Q=μmgcosθ(x1+x2)
整理可得: Q=+12.5
所以,当v=2.5m/s 时,Q 有最小值,最小值: Qmin=12.5J
14.
有一只狐狸以不变的速率vD沿着直线AB 逃跑,一只猎犬以不变的速率vF追击,其运动方向
始终对准狐狸,某时刻狐狸在F 处,猎犬在D 处,FD 垂直AB,且FD=L。 假设vD > vF ,问猎犬
追上狐狸还需要多长时间?
如图所示,在Δt 时间内,狐狸和猎犬分别达到了F’和D’处,类犬运动方向转过的角度为
因为Δt 很小,所以狐狸运动的距离为
即
所以有
(2)设猎犬追上狐狸所需的时间为t,某时刻猎犬与狐狸的位置关系如图所示,在猎犬与狐狸的连线方
向的相对速度为vD-vFcosθi,经过的时间Δti,两者之间接近的距离满足
ΔLi=(vD-vFcosθi)Δti
对于整个过程,有
ΔLi=
即L=vD-vF
又,在A、B 方向上有
=
即vD=vF t
联立方程消去,解得
15.
如图所示,在光滑水平面上,质量为m=4kg 的物块左侧压缩一个劲度系数为k=32N/m 的轻
F
D
vD
vF
θi
L
vD
vF
D
D
F’
B
A
α
α
14
质弹簧,弹簧与物块未拴接。物块与左侧竖直墙壁用细线拴接,使物块静止在O 点,在水平面A 点与
一顺时针匀速转动且倾角θ=37°的传送带平滑连接,已知xOA=0.25m,传送带顶端为B 点,LAB=
2m,物块与传送带间动摩擦因数μ=0.5。现剪断细线同时给物块施加一个初始时刻为零的变力F,使
物块从O 点到B 点做加速度大小恒定的加速运动。物块运动到A 点时弹簧恰好恢复原长,运动到B 点
时撤去力F,物块沿平行AB 方向抛出,C 为运动的最高点。传送带转轮半径远小于LAB,不计空气阻
力,已知重力加速度g=10m/s2。
(1)求物块从B 点运动到C 点,竖直位移与水平位移的比值;
(2)若传送带速度大小为5m/s,求物块与传送带间由于摩擦产生的热量;
(3)若传送带匀速顺时针转动的速度大小为v,且v 的取值范围为2m/s v 3m/s,物块由O 点到B 点的
过程中力F 做的功与传送带速度大小v 的函数关系。
(1)(4 分)设物块从B 运动到C 的时间为t,BC 的竖直距离
(1 分)
BC 的水平距离为x=v0tcosθ(1 分)
θ=37°解得: (2 分)
(2)(7 分)在初始位置
kxOA=ma,a=2m/s2 (1 分)
=2axOA得vA=1m/s…(1 分)
=2a(xOA+L)得vB=3m/s…(1 分)
物块从A 到B 运动时间为t, 得t=1s…(1 分)
物块与传送带间摩擦产生的热量Q=μmgcosθ(vt-L)…(1 分)
得:Q=48J…(2 分)
(3)(8 分)物块在水平面上,F+k(xOA-x)=ma……(1 分)
力F 随位移x 线性变化,W1=xOA=1J…(1 分)
若传送带速度2m/s<v<3m/s,物块受到的滑动摩擦力先沿斜面向上,后向下。
F1+μmgcosθ-mgsinθ=ma,F1=16N…(1 分)
v2-=2ax’…(1 分)
F2-μmgcosθ-mgsinθ=ma,F2=48N…(1 分)
-W2=F1x’+F2(L-x’)=104-8v2…(2 分)
W=W1+W2=105-8v2…(1 分)
16.
如图(a)所示, 一根均匀柔软的链条悬挂在天花板上, 且下端刚好触地.若松开悬点, 让链条自
由下落.试证明, 在下落过程中, 链条对地板的作用力等于已落到地面上的那段链条重的 3 倍。
O
θ
C
B
A
15
解析:链条在自由下落时, 处于完全失重状态, 链条的各部分之间没有相互作用, 都在做自由落体运动,
碰到地面的链子由于地面对它的作用, 在短时间内速度变为零, 这是一个连续体撞击过程, 用微元法求解.
如图(b)所示, 设某时刻, 链条在地面以上还有 h 长, 在靠近地面处取一微小的元段链条Δm , 对
Δm(Δm→0)应用动量定理有:N1Δt=0-Δm(-v)(因Δmg<< N1 , 故忽略), 其中
,
联立解得
此时, 已静止在地面上的链条对地面的作用力与其重力相等,
故链条对地面的作用力为
17.
如图所示,在一根质量不计、长度为l 的棒的中点与端点上分别固定了质量为m 和M 的小
球。棒沿竖直轴用铰链连接,棒以多大角速度ω 匀速转动,可使棒与竖直轴线的夹角为θ?
ω
θ
O
图(b)
图(a)
16
解析:圆锥摆也是摆,一样先求等效摆长,求法如下:
假设有一个长度为l0的单摆和原来摆做单摆时的周期完全相同;
二者均从初始角度α 开始向下摆动,当杆摆到角度β 时,
二者的角速度相
同,
对于原摆由能量守恒:
①
对于等效摆由能量守恒:
②
②式除以①式解得:
当原摆绕竖直轴做角速度为ω 的匀速圆周运动可等同于等效摆绕竖直轴做角速度为ω 的匀速圆周运动:
Tcosθ=(M+m)g
Tsinθ=(M+m)ω2l0sinθ
解得:
所以
18.
如图所示,OA 为一遵守胡克定律的弹性轻绳,其一端固定在天花板上的O 点,另一端与静
止在水平地面上的滑块A 相连。A 的质量是10 kg,绳的劲度系数是5 N/cm,B 为一紧挨绳的光滑水
平小钉,它到天花板的距离BO 等于弹性绳的自然长度,AB 间距6cm。现用水平恒力F 作用于A,使
之向右作直线运动,运动的最远距离是8cm,已知A 与水平地面的动摩擦因数μ=0.5,弹性绳弹性势
能的表达式是,其中x 为弹簧形变量,g 取10m/s2。则
A.恒力F 的大小是75 N
B.恒力F 的大小是55 N
C.从开始运动到第一次到达最右端过程中克
服摩擦力做的功是2.8 J
D.从开始运动到第一次到达最右端过程中滑
等效摆
l0
M+m
β
O
m
M
m
α
β
O
等效
原摆
ω
l0
M+m
θ
O
m
F
A
B
O
17
块A 和弹性绳组成的系统机械能先增大后减少
19.
如图所示、弹性轻绳(绳的弹力与其伸长量成正比)左端固定在A 点、弹性绳自然长度等于
AB,跨过由轻杆OB 固定的定滑轮连接一个质量为m 的小球,小球穿过竖直固定的杆。初始时A、
B、C 在一条水平线上,小球从C 点由静止释放,滑到E 点时速度恰好为零。已知C、E 两点距并为
h,D 为CE 的中点,小球在C 点时弹性绳的拉力为,小球与杆之间的动摩擦因数为0.5,弹性绳始终
处在弹性限度内。下列说法正确的是(
)
A.小球在D 点时速度最大
B.若在E 点给小球一个向上的速度v,小球恰好能回到C 点,则v=
C.小球在CD 阶段损失的机械能等于小球在DE 阶段损失的机械能
D.若仅把小球质量变为2m,则小球到达E 点时的速度大小v=
解析:弹性绳的劲度系数为k,
初始条件弹性绳水平时:
①
令BC=d,小球向下的运动x 到F 点,弹性绳与竖直的夹角为θ,有:
f=μklBFsinθ
②
d=lBFsinθ
③
即
④
竖直方向有: F 合=mg-f-klBFcosθ
⑤
即:
⑥
取时,带入⑥可得
F 合=-k(x-x0)
令x′=(x-x0) F 合=-kx′
故小球单程做的是简谐运动D 点为平衡点(这里等效质量为),故D 点速度最大,
且C→E 的时间为
或者直接类比竖直弹簧振子下的振动,可知小球运动是关于O 对称的简谐振动。
O
E
D
C
B
A
18
方法二:F-x 图像法
即:
20.
高一年级物理兴趣小组研究物体在约束条件下的运动,设计了如图所示的方案心根符合胡克
定律的弹性轻绳一端系于O1点,并绕过位于O2处的光滑小圆环,另一端连接一个质量为m 的小球,
小球穿在一根倾斜放置的直杆上,直杆倾角为α=37°,弹性轻绳的自然长度恰好与O1O2之间距离相
等,O2与直杆之间的垂直距离为d,小球与直杆间的动摩擦因数μ=0.5,且最大静摩擦力与滑动摩擦
力相等。最初用手捉住小球使其位于直杆上的O 点,O 点在O2的正下方,此时弹性绳的张力大小为
2mg。某时刻释放小球,不计空气阻力,重力加速度为g。 sin 37°=0. 6,cos 37°=0.8.求:
(1)小球从释放直至运动到最高点过程中的加速度α 与位移x 的关系式;
(2)小球运动过程中具有最大动能时的位置坐标和此时的动能Ekm;
(3)小球向上到达最远处后应该给小球一个多大的沿杆向下的瞬时速
度v 使其恰好回到О 点。
解析:(1)令弹性轻绳劲度系数为k,小球在O 点有
①
假定小球运动到M 点弹性轻绳与O′O2夹角为θ,则有
②
Tcosθ-mgsinα-N=0
③
f=μN
④
由于C、E 两点速度均为零,所以
整个过程中合力做功必有W 正=W
负
根据数学关系很容易得知D 为CE
中点,且合力为零
x
F
x
α
O
O2
O1
x
d
O
O′
θ
x
α
M
O2
O1
19
联立可得
f=μmgcosα
M 未到O′点前
Tsinθ-(mgsinα+f)=ma
即kdtanθ-(mgsinα+f)=ma
M 跨过O′点后
Tsinθ+(mgsinα+f)=ma
④
即kdtanθ+(mgsinα+f)=ma
化简可得:
由于加速度和位移是线性关系,易知满足条件的只有一个关系,
即
(2)小球所有合力表达式为:
故可知时,小球动能最大,求解方法如下
方法一:平均力法(因为小球的合力符合线性变化)
即
且可知,小球最远运动到处,故计算时要注意小球不会过O′点。
方法二:图像法,作出小球的合力和位移的关系图
易知小球的最大动能为
且可知,小球最远运动到处,计算时要注意小球不会过O′点。
方法三:简谐运动法
由于小球所受合力,
即满足简谐运动的特点,且易知振幅,故小球的最大动能为
(3)令小球的最高点为N,则N 到O 过程中对小球受力分析有
则小球N→O 有
x
F
O
M
d
O
O′
x
α
N
O2
O1
20
解得
21.
如图所示,一轻质弹簧左端固定,右端系一小物块,物块与水平面的最大静摩擦力和滑动摩
擦力都为f,弹簧无形变时,物块位于O 点.每次都把物块拉到右侧不同位置由静止释放,释放时弹
力F 大于f,物体沿水平面滑动一段路程直到停止.下列说法中正确的是( )
A.释放时弹性势能等于全过程克服摩擦力做的功
B.每次释放后物块速度达到最大的位置保持不变
C.物块能返回到O 点右侧的临界条件为F>3f
D.物块能返回到O 点右侧的临界条件为F>4f
解析 AB 很容易B 是正确的,不做辨析,现在对CD 进行辨析
法1:简谐振动
令物块运动到最左端的时候弹簧弹力为F′,根据物块向左运动过根据,简谐运动的特点有
F-f=F′+f
同理物块向右运动有
F′-f=f
解得F=4f
法2:图像法
混合图像法
取向左的力为正,作出F-x 图像,令弹簧的劲度系数为k,根据图像可知,物块由最左端运动到原点
过程中,弹簧弹力做功和物块的摩擦力做功必然相等
可得:F′=2f
又
有能量关系可知
即F2-2fF-8f2=0 解得F=4f
简化图像法
A→B→O 过程:F 合=kx-f,线性力取速度为零两点
最容易研究,必定对称,F′=f 剩下简单一算就知道F=4f
22.
(20 分)如图所示,质量为m、长为2L 的长滑块静止地放在光滑的水平桌面上,上表面左侧一
21
半AB 段光滑,右侧一半BC 段粗糙。一质量可忽略的轻质弹簧固定在滑块的左端,弹簧的劲度系数为
k,滑块右端用一不可伸长的细绳通过测力传感器固定在竖直墙上。一质量也为m,初速度为v0(其方
向水平向左)的小物块在滑块上向左滑动时,测力传感器测得绳子拉力随时间变化图象如图所示,最终
与弹簧相碰并压缩弹簧。求:
(1)细绳能承受的最大拉力Tmax是多大。
(2)滑块的初速度最小值vmin是多大。
(3)滑块获得的最大加速度amax是多大。
解:
(1)Tmax=2F0
(2)细线刚拉断时,压缩了x0:kx0=2F0
故
(3)绳子断时:
kx0=2F0
拉断后至共速:
mv1=(m+m)v2
23.
用如图所示的装置,可以模拟货车在水平路面上的行驶,进而研究行驶过程中车厢里的货物
运动情况。已知模拟小车(含遥控电动机)的质量M=7kg,车厢前、后壁间距L=4m,木板A 的质量
mA=1kg,长度LA=2m,木板上可视为质点的物体B 的质量mB=4kg,A、B 间的动摩擦因数μ=
0.3,木板与车厢底部(水平)间的动摩擦因数μ0=0.32,A、B 紧靠车厢前壁。现“司机”遥控小车从静
止开始做匀加速直线运动,经过一定时间,A、B 同时与车厢后壁碰撞。设小车运动过程中所受空气
x0
2F0
O
F
x
F
O
t
2F0
F0
m
C
B
m
A
v0
22
和地面总的阻力恒为F 阻=16N,重力加速度大小g=10m/s2,最大静摩擦力等于滑动摩擦力。
(1)A、B 与后壁碰撞前瞬间,求遥控电动机的输出功率。
(2)若碰撞后瞬间,三者速度方向不变,小车的速率变为碰前的80%,A、B 的速率均变为碰前小车的
速率,且“司机”立即关闭遥控电动机,求从开始运动到A、B 相对静止过程中除去地面以外由于摩擦产
生的内能。
其运动的v-t 图像如下
24.
如图所示,一根长直轻杆AB 两端连两个小球在墙角沿竖直墙和水平地面滑动,当AB 杆和地
面的夹角为α 时,杆的B 端沿墙下滑的速度大小为vB,A 端沿地面的速度大小为vA。则vA、vB的关系
是什么?
B
A
前壁
后壁
v
t
2
10
8
6
4
2
0
23
解法一:末端速度分解法
小球A 的合速度为vA,将其沿着杆分解和垂直杆分解:
vA∥=vAcosα;vA⊥=vAsinα
同理,对B 进行分解:vB∥=vBsinα;vB⊥=vBcosα
二者沿着杆的速度大小相等:vAcosα=vBsinα 所以
解法二:速度射影法
由于AB 是轻杆,必定有小球沿着轻杆的速度投影大小相等(因为对位置保
持
不变),则有
v=vAcosα=vBsinα
即
解法三:功率法(能量守恒)
对A 进行分析,令A 受到的杆的弹力大小F,则有P=FvAcosα
杆方向的速度为v,则必有P=Fv
故有v=vAcosα
24
同理可得:v=vBsinα
所以
解法四:导数法
根据数学关系可知:x2+y2=L2
两边求导可得:2xx’+2yy’=2LL’
易知:
x’=vA; y’=-vB(因为在减少);L’=0
图中位置时:
联立可得:
25.
如图甲所示,工厂利用倾角θ=37°的皮带传输机,将每个质量 m=8kg 的木箱从地面运送
到高h=3.15m 的平台上,机械手每隔1s 就将一个木箱放到传送带的底端,传送带的皮带以恒定的速
度顺时针转动且不打滑。木箱放到传送带上的部分v-t 图象如图乙所示,已知各木箱与传送带间的动
摩擦因数都相等。若最大静摩擦力等于滑动摩擦力,g 取10m/s2。求:
25
(1)木箱与传送带间的动摩擦因数 μ;μ=0.8125
(2)传送带上最多有几个木箱同时在向上输送;
(3)皮带传输机由电动机带动,从机械手放上第一个木箱开始计时的1 分钟内,因为木箱的放入,电动
机需要多做的功(不考虑电动机能量损耗)。W=14640J
解析:由图可知,木箱运动的加速度为
根据牛顿第二定律有:
解得:
木箱加速运动的位移为:
木箱相对静止后,相邻两个木箱之间的距离都相等,有:
传送带的长度为:
可知:
所以传动带上最多同时存在的箱子数为11 个。
木箱在传动带上由开始到平台的过程中,相对滑动时候摩擦力传动带做功的大小为:
相对静止阶段摩擦力对传动带做功的大小为:
所以每传送一个木箱,电机多消耗的能量为:
1 分钟内传动带共传送60 个木箱,其中50 个已经传到平台,还有10 个正在传动带上,且传动带上的
10 个中最后一个恰好完成共速,则电动机多做的功为:
所以1 分钟内电动机多做的功为:
26.
如图所示,一轻杆固定在水平地面上,杆与地面间夹角为θ=60°,一轻杆套在杆上,环与杆
26
之间的动摩擦因数为,一质量不计的光滑小滑轮用轻绳OP 悬挂在天花板上,另一轻绳跨过滑轮一端
系在轻环上,另一端用手水平向右拉住使轻环静止不动,设最大静摩擦力等于滑动摩擦力。关于绳
OP 与水平方向之间的夹角α 的取值,可能的是(
)
A.75°
B.65°
C.45°
D.30°
解析:
27.
如图所示,带电小球a 由绝缘细线PM 和PN 悬挂而处于静止状态,其中PM 水平,PN 与水
平方向夹角为45°,地面上固定一绝缘且内壁光滑的圆弧细管道GH,圆心P 与a 球位置重合,管道底
端H 与水平地面相切,一质量为m 可视为质点的带电小球b 从G 端口由静止释放,当小球b 运动到H
27
端时对管道壁恰好无压力,重力加速度为g。在小球b 由G 滑到H 过程中,下列说法中正确的是(
)
A.小球b 机械能逐渐减小
B.小球b 所受库仑力大小始终为2mg
C.小球b 加速度大小先变大后变小
D.细线PM 的拉力先增大后减小
解析 A 选项正确,不做辨析;
对于小球由G→H 有
在H 点有
解得b 受到的库仑力为F=3mg
对于PM 和PN 的受力分析如下图,易知PM 所受拉力是先增加后减少。
圆弧上任意位置有
解得an=2gsinθ
又aτ=gcosθ
所以有
所以b 球的加速度是增加的
28.
如图所示物体A 和B 分别用轻绳连接跨过定滑轮(不计绳子与滑轮、滑轮与轴之间的摩擦).
当用水平变力F 拉物体B 沿水平方向向右以速度v0做匀速直线运动的过程中,求解物块A 的加速度
a。
28
方法一:求导方法
各项参数设置如图所示
由几何关系:x2+h2=l2
①
对时间求导:v0x =vl
②
继续对时间求导:v2+al=v2
\d\ba4(0
③
其中:
④
联立解得
方法二:无中生有法
因为B 匀速,所以可以将B 进行合成,可知a=a’
所以
29.
如图所示,质量为m1 的物块套在光滑细杆上,通过细线理
想
滑轮连接质量为的物块m2,求运动过程中二者的速度、加速度关系。
解析:令滑轮和细杆之间的距离为d,两物块的速度为别为v1、v2,当m1下滑h 时,
d2+y2=l2
①
对①进行时间求导可得
yy′=ll′
②
其中我们知道y′=v1,l′=v2
yv1=lv2
③
上面这个式子就是之前学过的关联速度关系v2=v1cosα
对方程③继续求导可得
④
也可以得到因此两者加速度不可能同时为0。即不可能同时处于平衡态或者说速度达到最大。
30.
将一小球以v0的初速度竖直上抛,经过时间t 小球回到原处,已知空气阻力的大小与速率成
正比,则小球落回原处的速度为多少?
m2
m1
m1
α
v1
v2
l
y
d
m2
m1
m1
29
所以:回到原处的速度大小为v=v0-gt
31.
如图所示,一根固定的绝缘竖直长杆位于范围足够大且相互正交的匀强电场和匀强磁场中,
电场强度大小为,磁感应强度大小为B。一质量为m、电荷量为q 的带正电小圆环套在杆上,环与杆
间的动摩擦因数为μ。现使圆环以初速度v0。向下运动,经时间t0,圆环回到出发点。若圆环回到出发
点之前已经开始做匀速直线运动,不计空气阻力,重力加速度为g。则下列说法中正确的是(
)
A.环经过,时间刚好到达最低点
B.环的最大加速度为
C.环在t0时间内损失的机械能为
D.环上升过程和下降过程中摩擦力的冲量大小不等
答案:BC
D 选项解析:运动过程中的摩擦力大小为:f=qBv
则可知运动过程中的运动图像为
32.
两个形状、大小、密度、材质完全相同的小行星,如图所示。行星(a)上有一个从表面
点到
B
E
v0
面积:位移
面积:阻力冲量
可知上下面积依旧大小
相等,即冲量大小相等
上下面积大小相等
变换f-t 图
f=kv
I1
I2
x2
x1
f
t
f
f0
v
t
v
v0
面积:位移
面积:阻力冲量
可知上下面积依旧大小
相等,即冲量大小相等
上下面积大小相等
变换f-t 图
f=kv
I1
I2
x2
x1
f
t
f
f0
v
t
v
v0
30
球心
的很窄的试验用、内壁光滑的矿井;行星(b)上有一个以表面
点到球心
作为直径的球形空
腔;在(a)、(b)行星表面A 点处,无初速地掉入一物,试计算在两个行星中,从
落到球心
点撞击
速度之比以及从
掉到
点所经历时间之比;
分析与解 1)行星(a)由于矿井通道很窄,其容积远小于小行星体积,可以忽略不计。令小行星密
度为ρ,半径为R,当掉入矿井之物达球体内离球心r 处时,其重力加速度仅由球体内小于
的行星部分质
量的引力所产生,即r 处重力加速度(单位质量物体量所受的力)为
①
由此可知,落入矿井的物体一路上重力加速度与到小行星中心距离成正比,并指向中心。这是一个简
谐力。因此物体下落经历时间为
②
达井底的速度为
③
对于行星(
),先讨论球腔内的重力场。带空腔的球体,利用叠加原理,可以看成由两个匀质球
体叠加而成,一个是质量密度为
、半径为
的匀质实球体,另一个是质量密度为
(称为负质量行星物
质)、半径为
的匀质负质量球体(其位置在空腔的位置)。在空腔中实际的重力场是上述两球所产生的重
力场的叠加。
如图6-练24(
)所示,腔内任一点
,它既在大球(小行星)内,又在负密度小球内,两分场的重
31
力加速度均与位置矢量成正比,比例系数用式①写为
。合加速度写为
其中
。这是一个常矢量,说明此值与
在腔内位置无关,即球形空腔内是均匀重力场,其加
速度方向与
相同,即由
指向
点方向,大小为
。物体在此重力场中落下,一路上作匀加速运动,
因此,物体从
落入,达
点经历时间为
到达
点的速度为
最后得
,
33.
如图所示,长度为l 的轻杆上端连着一质量为m 的小球A(可视为质点),杆的下端用铰链固接
于水平面上的0 点。置于同一水平面上的立方体B 恰与A 接触,立方体B 的质量为M。今有微小扰动,
使杆向右倾倒,各处摩擦均不计,而A 与B 刚脱离接触的瞬间,杆与
地面间的夹角恰为30°,重力加速度为g。则
(1)分离瞬间的A、B 的速度
(2) B 的质量
(1)如图所示,设杆与水平面夹θ 角时A 与B 的速度大小分别为υ1、υ2,有:υ2 = υ1sinθ
即A、B 的速度之比为:υ1:υ2=2:1
(2)分离时A、B 不仅有相同的水平速度,而且分离前瞬间A、B 在水平方
向的加速度也始终相同,而分离后B 的加速度必为零,分离时两者的水平加
速度必为零。此时杆弹力为零
mg(l – lsinθ) =mυ + Mυ
由沿杆方向的合力提供向心力有: mgsinθ = m
解得:M =4m
C
m
B
A
l
θ
υ2
υ1
θ
C
32
34.
如图,长为L 的轻杆一端连着质量为m 的小球,另一端用铰链固接于水平地面上的O 点,初
始时小球静止于地面上,边长为L、质量为M 的正方体左侧静止于O 点处.现在杆中点处施加一大小
始终为12mg/π,方向始终垂直杆的力F,经过一段时间后撤去F,小球恰好能到达最高点.忽略一切
摩擦,试求:
(1)力F 所做的功;
(2)力F 撤去时小球的速度;
(3)若小球运动到最高点后由静止开始向右倾倒,求杆与水
平面夹角为θ 时(正方体和小球还未脱离),正方体的速度大小.
(1)根据动能定理WF-mgL=0
力F 所做的功为WF=mgL
(2)设撤去F 时,杆与水平面夹角为α,
撤去F 前,WF= α=mgL,得α=
根据动能定理mgL-mgsinα=mv2
得撤去F 时小球的速度v=
(3)设杆与水平面夹角为θ 时,杆的速度为v1,正方体的速度为v2
v2=v1sinθ
系统机械能守恒mg(L-Lsinθ)=mv1
2-Mv2
2
v2=
m
M
O
F
33
35.
如图甲、乙所示,一根长L 的轻杆OA ,O 端用饺链固定于地面,另一端围定着一小球A,
图甲中的小球A 和图乙中的杆分别贴靠着边长为a 和b 的立方块,当立方块沿地面向右滑动到图示位
置(杆与地面夹角为θ)时,速度为v,则甲图中小球的速度大小vA和乙图中小球的速度大小v′A为
A., v′A=vsinθ
B.,v′A=vsinθ
C.vA=vsinθ,
D.,
解析 能够沿着半径分解关键看接触点是否沿着半径有距离的变化。对于乙图采用相对速度(换参)会更快一
点。
34
36.
如图所示,细绳端系在墙上A 点,另一端通过固定在斜面顶端的定滑轮B 系着质量为m 的物
块使之静止.在倾角为θ 的斜块上,AB 在同一水平线上,斜块与水平
地面间、斜面与物块间均无摩擦,斜块质量为M,开始时在斜块一端
施加作用力F 使斜块和物块都处于静止状态,则在突然撤去力F 的
瞬间,斜块块和物块各自的加速度为多少?
解析:去掉F 后,斜块和物块均做匀加速直线运动(证明略)。
假设斜块向左运动位移x1时,斜块和物块各自的速度和加速度分别为v1,v2,a1,a2
物块相对斜面下滑有:
h=x1sinθ
根据能量守恒有:
且有:
联立解得:
37.
如图所示,小环O 和O′分别套在不动的竖直杆AB 和A′B′ 上,一根不可伸长的绳子穿过环
O′,绳的两端分别系在A′ 点和O 环上,设环O′以恒定速度v′向下运动,求当∠AOO′=α 时,环O 的
速度。
方法一:能量守恒:
O′
A
A′
35
令绳子的来拉力为F,
对于O′有:P′=Fv′-Fv′cosα
对于O 有:P=Fvcosα
根据能量守恒有:P′=P
解得:
方法二:“动静节点法”
研究AO′
(1)假定A′固定(固定步骤而已),节点O′可使绳子AO′伸长速度为v′;
研究OO′
(1)假定O 固定,节点O′可使绳子OO′缩短速度为v′cosα;
(2)假定 O′固定,节点O′可使绳子OO′缩短vcosα
绳还是那个绳,总长度不会变;所以伸长量必定等于缩短量;
v′=v′cosα+vcosα
解得:
38.
如图所示,一个小车A 通过一根跨过动滑轮B 的绳子拉动另一个小车C,同时以竖直向上的恒定
速度vB提动滑轮,当小车A 的速度为vA时,绳子与水平方向的夹角为α、β,求此时小车C 的速度。
解析:
研究AB 段:
假定B 静止,则小车A 使绳伸长:vAcosα
假定A 静止,则滑轮B 使绳伸长:vBsinα
研究AB 段:
假定C 静止,则滑轮B 使绳伸长:vBsinβ
假定B 静止,则小车C 使绳缩短:vCcosβ
绳还是那个绳,总长度不会变;所以伸长量必定等于缩短量:
vAcosα+vBsinα+vBsinβ=vCcosβ
解得:
39.
如图所示,若动滑轮F 的速度水平向左大小为v′,且此时CF 与水平方向夹角为α,FB 与水
平方向夹角为β,求物体的速度。
A
C
B
vB
vA
β
α
36
研究AB:
假定B 点不动,节点A 使绳伸长v
研究BF:
假定B 点不动,节点F 使绳伸长v′cosβ
研究FC:
假定C 点不动,节点F 使绳缩短v′cosα
假定F 点不动,节点C 使绳缩短v 物cosα
研究CD:
假定D 点不动,节点C 使绳缩短v 物
绳还是那个绳,总长度不会变;所以伸长量必定等于缩短量:
v+v′cosβ=v′cosα+v 物cosα+v 物
解得:
因β<α,所以v 物>0,即物体的速度确实是水平向右的
40.
如图所示,建筑工人用轻质动滑轮和定滑轮将质量为m 的货物拉到高处,人竖直向下匀速拉
绳,速度为v;某时刻动滑轮两侧绳的夹角为θ,物体向上运动的速率为u,不计一切摩擦和阻力,则
此时( )
A.货物上升的速度为
B.货物上升的速度为
C.人的拉力
D.人的拉力
解析 法1 动静节点法
37
研究AB 段:
A 静止,滑轮B 使绳收缩:
研究BC 段:
C 静止,滑轮B 使绳收缩:
研究CD 段:
C 静止,人使绳伸长: v
由于绳子总长度不变,故即
法2 微元法
滑轮左右绳子变化相等均为l,物块上升h,已知
2l=vt
h=ut
所以
根据速度关系可知物块做减速运动,所以
41.
(多选)如图所示,质量均可忽略的轻绳与轻杆,A 端用铰链固定,滑轮在A 点正上方(滑轮大
小及摩擦均可不计),B 端吊一重物。现将绳的一端拴在杆的B 端,用拉力F 将B 端缓慢上拉,在AB
杆达到竖直前( )
A.绳子拉力不变
B.绳子拉力减小
C.AB 杆受力增大
D.AB 杆受力不变
方法一:相似三角形法:
以B 点为研究对象,分析受力情况:重物的拉力FT1(等于重物的重
力G)、轻杆的支持力FN和绳子的拉力FT2,作出受力图如图所示:
A
B
O
F
38
由平衡条件得,FN和FT2的合力与FT1大小相等、方向相反,根据三角形相似可得:==
又F=FT2解得: FN=·G,F=·G
∠BAO 缓慢变小时,AB、AO 保持不变,BO 变小,则FN保持不变,F 变小,故选项B、D 正确。
方法二:杠杆法:
42.
如图所示,两个可视为点电荷的带正电小球A 和B,A 球系在一根不可伸长的绝缘细线一端,
绕过定滑轮,在细绳的另一端施加拉力F,B 球固定在绝缘座上,位于定滑轮的正下方。现缓慢拉动
细绳,使A 球缓慢移动到定滑轮处,此过程中,B 球始终静止,忽略定滑轮大小和摩擦,下列判断正
确的是
A.B 球受到的库仑力先增大后减小
B.拉力F 一直增大
C.地面对绝缘座的支持力一直减少
D.A 球的电势能先不变后减少
F
B
A
FN
FT
2
FT1
FT1
FT
2
FN
A
B
O
F
α
判断FN变化,以O 为支点
FT1ABsinα=FNOAsinα
因为AB、OA 长度不变,所以
FN大小也不变
FT1
FN
A
B
O
F
γ
β
α
FT1
FT2
A
B
O
F
判断FT2变化,以A 为支点,大小不变FT1
FT1ABsinα=FT2ABsinγ
力臂ABsinα 变小则FT1ABsinα 变小,且sinγ 变
大,所以FT2变小
或者FT1ABsinα=FT2OAsinβ
在△OAB 中
所以OB 在变小,所以FT2变小
39
43.
如图所示,竖直绝缘墙上固定一带电小球A,将带电小球B 用轻质绝缘丝线悬挂在A 的正上
方C 处,图中AC=h。当B 静止在与竖直方向夹角θ=30°方向时,A 对B 的静电力为B 所受重力的0.5
倍,则下列说法中正确的是(两球均可看作点电荷)
A.此时丝线长度为
B.以后由于A 漏电,B 在竖直平面内缓慢运动,到θ=0°处A 的电荷尚未漏完,
在整个漏电过程中,丝线上拉力大小保持不变
C.若保持悬点C 位置不变,缓慢缩短丝线BC 的长度,B 球运动轨迹在最初阶段
为圆弧
D.若A 对B 的静电力为B 所受重力的倍,要使B 球依然在θ=30°处静止,则丝线
BC 的长度应调整为或
L
h
l
根据相似三角形:即
可知l 大小不变,则小球A 轨迹为圆的一部
分
F
F 库
mg
F
F 库
mg
F
B
A
F
B
A
C
θ
B
A
h
40
44.
如图所示一轻质弹簧连接一可视为质点的小球B 其质量为m,弹簧的另一端点连接可自由转
动固定在质量为m 的薄木板上体积不计的装置A,木板和A 的总质量亦为m,A 点正上方h 处有一小
孔O,孔壁光滑,通过O 穿过一细线可连接小球,弹簧小球贴着光滑的竖直固定板以确保小球能在竖
直平面内运动,初始小球OAB 位于同一竖直直线B 恰好是中点,且绳子恰好无拉力,小球受到一个微
小扰动,发生缓慢移动,直至木板恰好发生滑动。已知木板与水平面的摩擦因数为,且最大摩擦力等
于滑动摩擦力。下列说法正确的是
A.恰好滑动时,绳子拉力为
B.恰好滑动时,受到的水平面的作用力为
C.恰好滑动时,绳子与弹簧恰好垂直
D.整个过程中拉力做的功为0.25mgh
解析 小球缓慢移动过程中某位置受力分析如图1 所示,根据相似三角形知
识
可知
①
41
又F 弹=kl
②
联立可得 可知弹簧性变量为定值,即弹簧长度不变B 运动轨迹为圆,弹簧弹力不做功。弹簧弹力大
小一直为mg。
对于木板和A 受力分析如图2,由可知φ=30°。易得地面对木板的作用力
且根据集合关系可知恰好发生滑动时,弹簧弹力与水平夹角α=30°,根据集合关系,细线恰好与弹簧
垂直。
所以拉力做功为
45.
如图所示,水平天花板下方固定一光滑小定滑轮O,在定滑轮的正下方C 处固定一带正电的
点电荷,不带电的小球A 与带正电的小球B 通过跨过定滑轮的绝缘轻绳相连。开始时系统在图示位置
静止,0B⊥BC。若B 球所带的电荷量缓慢减少(未减为零),在B 球到达О 点正
下方前,下列说法正确的是
A.A 球的质量小于B 球的质量
B.此过程中A 球保持静止状态
C.此过程中点电荷对B 球的库仑力逐渐增大
D.此过程中滑轮受到轻绳的作用力逐渐变小
解析 受力分析如图1 所示,已知mA<mB,令OC=h,BC=d,OB=l,小球B、C 电量分别为q,Q
可得
①
我们知道FT=mAg 对比①式可知l 大小不变,即A 的静止不动,小球B 的轨迹是以O 为圆心的圆(如图
2 所示),且易知BC 间的距离d 变小, 所以库仑力在变小。
严谨一些:BC 库仑力带入①可得即q 变小d 变小
42
46.
根据生活经验可知,处于自然状态的水都是往低处流的,当水不在流动时,水面应该处于同
一高度,将一桶水绕竖直固定中心轴以恒定的角速度转动,稳定时水面呈凹状,如图所示。这一现象
可以解释为,以桶为参考系,其中的水除重力外,还受一个与转轴垂直的“力”,其方向背离转轴,
大小与到轴的垂直距离成正比,水面上的一个小水滴在该力的作用下也具有一个对应的“势能”,在
重力和该力的共同作用下,水面上相同质量的小水滴最终将具有相同的势能,根据以上信息,下列说
法正确的是( )
A.该“力”对水面上水滴做功与路径有关
B.小水滴沿水面向上移动时该“势能”增加
C.水面上的小水滴受重力和该“力”的合力一定与水滴所在水面垂直
D.小水滴沿水面向上移动时重力势能的增大量大于该“势能”的减少量
解析:
解法一:
F 合
m0g
N
静止状态
水平面
水面切面
m0g
F
该
N
ω
ω
43
类比
1.“以桶为参考系” “自然状态”地面参考系小水滴“静止”
2.“在重力和该力的共同作用下,水面上相同质量的小水滴最终将具有相同的势能”
3.“水面斜面”类比水平面 “共同作用”F 合类比m0g重力竖直方向垂直水平面,则可知F 合也应
“竖直方向”要垂直桶里水面
4.“小水滴沿水面向上移动”小水滴沿水平面移动
5.水面上的一个小水滴在该力的作用下也具有一个对应的“势能”重力势能,该“力”做功与路径
无关。
(田晔老师做法)最低点原点水平竖直,(x,y)处切线水平角θ,
水滴dmg
tanθdmg=dmω2
所以:
解法二:相同质量的小水滴最终将具有相同的势能,也就是说小水滴在任意界面出都能处于相对静止状
态(类比稳定平衡)。以液面最低点为坐标原点,取任意位置(x,y),取以质量为m0的水滴,水面切面和水平
夹角为θ,
Ncosθ=m0g
Nsinθ=m0xω2
联立解得:
gtanθ=xω2
又
所以:即水面是个抛物面。
47.
一个圆柱形容器内盛有一定量的水水和容器一起绕中
心轴匀速转
动,试证明容器中的水面为抛物线。
解:如图从O 点起取沿x 方向截面积为Δs 的细长水柱为研究对象,
ω
y
x
θ
m0g
N
ω
y
x
θ
dmg
N
ω
44
设水的密度为ρ,细水柱的质量为: m=ρΔsx
细水柱绕O 做圆周运动的向心力由水柱两端的压力差提供即:
Fn=ΔF=ΔPs=ρgyΔs
设转动角速度为ω,细水柱做圆周运动的等效半径为
所以有:Fn=mrω2
即有:
整理可得:
根据题意知,ω 和g 均为常量故得证容器中的水平面为抛物线.
48.
如图所示,竖直的xOy 平面内有一曲杆,可以绕竖直的y 轴转动。曲杆上套有一小环,可以无摩
擦地沿着杆自由滑动,当曲杆以某一角速度绕y 轴匀速转动时,小环可以保持在任意位置相对曲杆不动。
求曲杆的形状。
解析:取任意位置(x,y),取以质量为m0的小环,曲杆切线与水平夹角为θ,
Ncosθ=m0g
Nsinθ=m0xω2
联立解得:
gtanθ=xω2
又
所以:
即曲杆是个抛物面。
49.
如图1 所示,一块质量为mA=2 kg 的木板A 静止在水平地面上,个质量为mB=1kg 的滑块B
静止在木板的左端,对B 施加一向右的水平恒力F,一段时间后B 从A 右端滑出,A 继续在地面上运动一
段距离后停止,此过程中A 的速度随时间变化的图像如图2 所示。设最大静摩擦力等于滑动摩擦力,
重力加速度取g=10 m/s2。则下列说法正确的是
O
y
x
y
x
O
(x,y)
ω
45
A.滑块与木板之间的动摩擦因数为0.6
B.木板与地面之间的动摩擦因数为0.1
C.F 的大小可能为9 N
D.F 的大小与板长L 有关
答案:AD
50.
如图所示,质量为m1、m2的A、B 两球由长为L 的轻杆相连,竖直置于光滑水平面上,由于轻
微的扰动,小球和杆倒下,则
(1)若m1=m2求轻杆弹力为零时,轻杆和竖直方向的角度θ0
(2)可以证明:当θ 逐渐增大,A 球未碰到地面时,B 球一直沿地面运动(计算量太大不证明了)
(3)A 球运动的轨迹方程
(4)接触地面前的一瞬间A 球的速度v1
(5)接触地面前的一瞬间地面对B 球的弹力N
(6)接触地面前的一瞬间杆对A 球的弹力FN
解析:对于两球质心和两球的距离为l1、l2,有
(1)A 球下落过程,轻杆和竖直夹角为θ,则有:
AB 组成的系统水平动量守恒
m1v1x=m2v2x
对于质心只有竖直速度vyC小球A 的速度v1y关系为:
图2
图1
v/m/s
t/s
3
2
1
0
1
2
B
A
F
v
B
A
θ
B
A
v2x
vCy
v1y
v1x
θ
v
B
A
θ
B
A
46
且
可知A 求相对于质心的速度为
且v1y-vyC=vxtanθ
即:
当轻杆的弹力为零的时候,以质心为参考系有
联立可得:cos3θ-6cosθ+4=0
可以解得
(2)当轻杆表现拉力时,A 相对于质心有:
T+
(3)质心水平没有速度,小球AB 距离质心的水平距离分别为r1、r2,可知:
所以有
即
根据(r1+r2)2+y2=L
化简可得:
即小球A 的轨迹是个椭圆。
(4)系统水平不受外力,小球A 落地瞬间沿着杆的方向无速度,则有
(5)小球B 的竖直加速aBy永远等于零,A 球落地瞬间轻杆仅存在水平方向的力(其实轻杆时刻力都是沿
着杆,不然轻杆角度就是无穷大了),对于B 有:
m2g-N=0
解得:N=m2g
(6)落地瞬间,质心的速度vC和小球A 的速度v1关系为:
取质心为参考系,则A 球相对于质心的速度大小为:
v=v1-vC
即
所以水平方向上对小球A 有:
解得:
y
x
y
r1
r2
O
A
B
A
vC
v1
A
B
47
51.
如图所示水平面上固定着倾角θ=30°的足够长的斜面,小球从A 点无初速度释放,与斜面在
B 点发生碰撞。小球与斜面碰撞反弹时,与斜面平行的分速度不变,与斜面垂直的分速度大小不变方
向反向,已知A、B 两点之间的距离为5m,重力加速度大小g=10m/s2 , 且斜面足够长,则:
A.小球运动过程中机械能不守恒
B.小球第一次反弹后最高点距离B 的距离1.25 m
C.小球再次落在斜面上的速度大小为
D.小球反弹后再次落到斜面上的总时间为t=2 s
48
52.
如图所示,一质量为m 的小球套在光滑竖直杆上,轻质弹簧一端固定于O 点,另一端与该小
球相连.现将小球从A 点由静止释放,沿竖直杆运动经过B 点,已知OA 长度小于OB 长度,弹簧处
于OA、OB 两位置时弹簧弹力大小相等.在小球由A 到B 的过程中
A.加速度等于重力加速度的位置有两处
B.弹簧弹力的功率为0 的位置只有一处
C.弹簧弹力对小球做功等于零
D.弹簧弹力做正功过程中小球运动的距离等于小球克服弹簧弹力做功过程中小球运动的
距离
53.
如图所示是磁带录音机的磁带盒的示意图, A、B 为缠绕磁带的两个轮子其半径均为r 在放音
49
结束时磁带全部绕到了B 轮上磁带的外缘半径为R,且R=3r.现在进行倒带使磁带绕到A 轮上倒带时A
轮是主动轮其角速度是恒定的B 轮是从动轮经测定磁带全部绕到A 轮上需要的时间为t 则从开始倒带
到A、B 两轮的角速度相等所需要的时间()
A.
B.
C.
D.
方法一:类比法
A 轮转动的过程中半径均匀增大角速度恒定根据v=rω,知线速度均匀增大设从开始倒带到A、B 两轮
的角速度相等所需要的时间为t,此时磁带边缘上各点的速度大小为v 将磁带边缘上各点的运动等效看成一
种匀加速直线运动加速度为a 磁带总长为L 则:
则有:
得:
结合加速度的定义得:
代入得:
解法二:微元法
设磁带厚度d,磁带总长l ,令绕一层的时间为t0,
磁带总的横截面积:
ld=8πr2
当A、B 两个转轮的磁带横截面积相等时:
解得:
故有:
解得:
54.
已知匀质球壳对壳内任意位置的质点的万有引力合力为零,假设地球是一个均匀的球体,若
沿沿地球的任一条弦挖一条条光滑的通道PQ,已知地球半径为R,地表的重力加速度为g,求证从P
释放一质量为m 的小球那么到达Q 的时间是固定的。
证明:令地球密度为ρ,根据匀质球壳对壳内任意位置的质点的万有引力合力为
零,将地球看成一层一层的,可知距离地心r 处的A 点的引力大小为:
50
其中:
解得:
则有:可知先求在任意一条弦上做的是简谐振动:
55.
在半径为R、体密度为的均匀球体内部挖去半径为r 的一个小球,小球球心与大球球心相距
为d,证明空腔内部加速度恒定。
证明:如图所示
51
根据令球体密度为ρ,取空腔中的任一点P,根据万有引力定律可知:
解得:
同理:
所以,
即空腔中的引力场是恒定不变的。
56.
火箭从地面上以第一宇宙速度竖直向上发射,返回时落回离发射场不远处.空气阻力不计,
试估算火箭飞行的时间,地球半径R,地表的重力加速为g。
解析:易知火箭的周期绕地飞行的卫星的最小周期
火箭的矢径的“面积速度”为:
火箭飞行期间矢径扫过的面积:
则火箭飞行的时间为
57.
如图所示电量均为Q 的等量同种电荷(可视为质点),相距2L,求其中垂线上场强最大是多少?
解析:如图所示,
所以E=E1cosθ+E2cosθ
化简得:
这里令
由于2-2sin2θ+sin2θ+sin2θ=2
52
根据数学不等式可知时即,t 取到最大值
所以
58.
如图所示,一质量为m 的小球(可视为质点),用一长度为L 的轻质细绳连接在O 点,求从
图中等圆心处静止释放,运动到最低点过程中重力的的功率最大值。
解析:运动过程中的速度为
功率P 为
P=mgvcosθ
联立解得
令t=2sinθcos2θ
所以:t2=4sin2θcos4θ=2(2-2cos2θ)cos2θcos2θ
由于:2-2cos2θ+cos2θ+cos2θ=2
根据数学不等式可知时即,t 取到最大值
所以
59.
半径为R 的四分之一圆弧,圆心O 处平抛一视为质点的物块,求物块落在圆弧上的动能最小
值。
法1 消三角函数
令初速度为v0,如图所示,落点与圆心连线与水平夹角为θ,有
Rcosθ=v0t
又
联立解得
53
又基本不等式可知
,即时,Ek最小,所以
法2 消坐标法
令初速度为v0,如图所示,落点与圆心连线与水平夹角为θ,有
y=v0t
又
联立解得
又基本不等式可知
,即时,Ek最小,所以
60.
在水平桌面M 上放置一块正方形薄木板abcd,在模板的正中点放置一个质量为m 的小木块,
如图甲所示,先以木板的ad 边为轴,将木板向上缓慢转动θ 角,再接着以木板的ab 边为轴,将木板
向上缓慢转动同样的θ 角度,在转动过程中木块在木板上没有滑动,则转动后木块受到的摩擦力大小
为多少?
方法一:等效法
放置在水平台秤上的静止的物体,我们知道其示数就是其自身的重力:N=mg,我们来理解下“重
力”一词其实就是台秤示数的大小。 那么当我们将其倾斜角度α 物块仍然能够静止时,此时台秤显示的示
数为N′=mgcosα=Ncosα,即未倾斜之前的示数与角度的一个组合, 而且我们知道这个示数不会受到平行台
秤的外力的影响。物块受到的摩擦力为:f=mgsinα=Nsinα,依旧倾斜之前的示数与角度的一个组合。
M
d
c
b
a
54
那么现在开始思考这个题目:
木板第一次是绕da 边进行转动角θ,会产生平行于ba 方向的静摩擦力f1=mgsinθ;支持力为:N1=
mgcosθ。
木板第二次是绕与ba 边进行转动角θ,会产生平行于da 方向的静摩擦力:f2=N1sinθ=mgcosθsinθ,可
知f1大小不受影响;支持力为:N2=N1cosθ=mgcos2θ
可知f1⊥f2,可知摩擦力或者
拓展一下:若两次转动的角度不同, 分别为θ1和θ2, 此时静摩擦力
方法二:向量法
要想求出最后斜面上的静摩擦力, 实际上只须知道最后斜面与水平面之间的夹角α, 即得f=mgsinα
f =mg sinα . 可将面与面之间的夹角求解, 转化为其法向量与法向量间的夹角求解。
如图所示, 设为水平面的法向量;为第一次转θ 后斜面的法向量; 为第二次转θ 后斜面的法向量. 最
后所得的斜面与水平面间的夹角就是与间的夹角α。
在、上分别取点P、Q, 使得线段OP、OQ 在z 轴上的投影相等且为
b,两次翻转的角度相同为θ, 因图形具有对称性, 它们分别在x 轴和y 轴
上的投影也相等且为a.
则= (a, 0, b), = (0, a, b), a=btanθ.
由两向量间的夹角公式得
所以静摩擦力或者
61.
位于水平面上的物体在水平恒力F1作用下,做速度为v1的匀速运动;若作用力变为斜向上的
示数“重力”N′=mgcosα
示数N=mg
α
α
N
f
mg
N′
mg
α
o
l1
l2
Q
P
a
a
b
y
x
θ
θ
z
55
恒力F2,物体做速度为v2的匀速运动,且F1与F2功率相同。则可能有( )
A.F2=F1,v1>v2
B.F2=F1,v1<v2
C.F2>F1,v1>v2
D.F2<F1,v1<v2
解析:根据题目可知:
P1=F1v1; P2=F2v2cosθ
由于θ 未知,根据图像故无法判定的大小,又F2cosθ<F1,且P1=P2,可知v1<v2
62.
平面上一质点做匀变速曲线运动,依次通过A、B、C 三个点,且tAB=tBC=1 s,AB=3m,
BC=4m,AB⊥BC,求质点在A 处的速度v0以及加速度a.
法1:正交分解
质点做类平抛运动可知垂直恒力方向做匀速运动,如图所示:
ABcosα=BCsinα
解得
所以有:
BD=-ABsinα
EC=BCcosα
解得:BD=-1.8 m;EC=3.2 m
故
带入解得:a=5 m/s2
同理可解:
vx=2.4 m/s
vy=-4.3 m/s
F2
F1
y
x
α
α
E
D
C
B
A
56
\d\ba4(x\d\ba4(y
法2:运动的合成与分解
根据运动的合成与分解及其几何关系可知
AF=FD 可知AB=BE(平行线等分定理)
DE=EC=AC=at2(△ACE 等腰三角形)
故BE=5 m
所以a=5 m/s2
根据几何关系可知:
CD=10 m
cos2α=1-2sin2α
得
所以
所以
法3:定义法
由题目得:
;
所以有
方法4:等时位移差为定值
C
B
A
α
θ
at2
2at2
2vt
vt
F
E
D
C
B
A
57
任何匀变速运动一定有等时位移差为定值的结论,证明为法2 中的矢量图。
根据tAB=tBC可知
解得a=5 m/s2
63.
如图所示,光滑水平桌面上有质量为m 的小球,一条轻软、不可伸缩的光滑细绳穿过桌面中
心的小孔,一端系小球,另一端系劲度系数为k 的轻质弹簧(弹簧的质量和重力可以忽略不计),弹簧
另一端固定于地面。设绳子总长度为3l,桌面距地面的竖直高度为h,绳子和桌面和小孔无摩擦。如
果小球能够以小孔为中心作椭圆运动,椭圆的长半轴长a=2l,短半轴长b=l。运动过程中弹簧形变
为弹性形变。求:
(1)弹簧的自然长度;
(2)小球作椭圆运动的最大和最小速率;
(3)求小球的运动周期。
解析:椭圆长轴顶点的曲率半径
①
椭圆短轴顶点的曲率半径
②
小球在分别在长轴和短轴顶点时,由牛顿第二定律得
\d\ba4(1
③
\d\ba4(2
④
小球运动过程中由机械能守恒得
\d\ba4(1\d\ba4(1\d\ba4(1\d\ba4(2
联立解得:
l0=h-3l
椭圆运动可以看成两个垂直方向的相同周期的简谐运动的合成,故可以只看y 方向上的振动周期即可:
y
C
B
A
58
64.
一个半径为R 的半球形大碗,大量小球从大碗球心以大小为的速度向四面八方抛出,不计空
气阻力。求大碗被小球击中部分区域面积。
解析:以质心C 为参考系,可知小球均是以C 为圆心,半径为r=v0t 的圆,且质心C 做得是自由落体
运动,于是这变成了以质心C 为圆心的一个圆与半圆形碗相交求交点的问题,
根据题目可知
AD2=OA2-OD2=CA2-(OD-OC)2
即:
化简可得:
由数学关系可知
当OD 最小时,球冠ABE 面积最大
所以球冠面积为S=πR(R-ODmin)=πR2
65.
(12 分)如图,倾角为θ 的斜面体C 固定在水平地面上,一质量m1=2 kg 的木板A 以v0=3
r
O
E
D
r
R
h
C
B
A
O
59
m/s 初速度沿斜面匀速下滑,木板A 与斜面间的动靡擦因数为μ1。将一质量m2 =1 kg 的滑块B 轻放在
距木板下端L 处,滑块B 可视为质点,与木板A 之间的动摩擦因数为μ2,且 μ1=2μ2。当木板A 速度
刚减为零时,滑块B 恰好从下端滑离木板。已知斜面足够长,sinθ=0.4,重力加速度g=10 m/s2,求:
滑块B 释放时距木板下端的距离L。
解析:木板A 未放B 之前运动运动有
m1gsinθ-μ1m1gcosθ=0
又m2gsinθ>μ2m2gcosθ 可知A、B 二者不可能相对静止
当B 放在A 板上后对A、B 由牛顿第二定律得
μ1(m1+m2)gcosθ+μ2m2gcosθ-m1gsinθ=m1a1
m2gsinθ+μ2m2gcosθ=m2a2
解得a1=3 m/s2,a2=6 m/s2
当A、B 共速瞬间后又相对滑动,对A、B 由牛顿第二定律得
μ1(m1+m2)gcosθ-μ2m2gcosθ-m1gsinθ=m1a′1
m2gsinθ-μ2m2gcosθ=m2a′2
解得a′1=1 m/s2,a′2=2 m/s2
作出二者的运动图像
根据图像可知
对A:v1=v0-a1t1
对B:v1= a2t1
相对位移:
解得v1=2 m/s,,x1=0.5 m
对A:v1=a′1t2
对B:v2=v1+a′2t2
相对位移:
θ
C
v0
L
B
A
60
解得v2=6 m/s,t2=2 s,x1=6 m
所以滑块B 释放时距木板下端的距离L,
L=x2-x1
即L=5.5 m
能量法:
由于μ1=tanθ,可知(m1+m2)gsinθ=μ1(m1+m2)gcosθ,即A、B 组成的系统动量守恒,
m1v0=(m1+m2)v1
解得v1=2 m/s
二者仅在斜面上的运动位移引起的重力势能和斜面产生的热量相互抵消,且板比物块多运动x1,对于
系统来说改变系统动能的是物块的重力的分力和摩擦力有,
解得x1=0.5 m
当木板减速到零时,物块的速度为有v2
m1v0=m2v2
物块比木板多运动x2对于系统来说改变系统动能的是物块的重力的分力和摩擦力
解得x2=0.6 m
所以滑块B 释放时距木板下端的距离L,
L=x2-x1
即L=5.5 m
66.
(15 分)如图所示,质量为m 的物体(可视为质点)在水平传送带中央随传送带以速度v0匀速运
动,在传送带上方固定光滑挡板AB,AB 与传送带左边界的夹角为53°,物体碰到挡板时,垂直于挡板
方向的速度减小为零,平行于挡板方向的速度不变,最终滑上工作台。已知传送带的宽度为L,物体
与传送带之间的动摩擦因数为μ,重力加速度为g.取sin53°=0.8,cos53°=0.6。求物体
(1)与挡板碰撞结束瞬间速度的大小v;
(2)沿挡板运动过程中对挡板的压力F;
v0
B
A
挡板
工作台
传送带
61
(3)沿挡板运动过程中与传送带间因摩擦产生的热量Q。
解析:(1)由图(a)可知,v=v0cosθ=0.6v0
(2)根据矢量关系可知,物块相对速度恰好垂直挡板如图(b)所示,即摩擦力方向也恰好垂直挡板,
故F=μmg,且可以知道物块是匀速运动的。
(3)物块的运动位移为
所以物块相对传动带的位移为x=x 物cotθ
则产生的热量为
67.
如图所示,车轮半径为R,车轮沿直线无滑动地滚动,当车轮顶部有固定钉子(视为质点)由
轮子的正上方第一次运动到轮子的正下方时,则钉子走过的路程大小为( )
A.R
B.4R
C.2πR
D.πR
解析 车轮上某一点P 点参与两个运动,如图所示则点P 的速度大小为令则有vP=vmsinα(则),即P 点
运动的速率按正弦规律变化。
图(a)
挡板
θ
θ
v
v0
图(c)
挡板
θ
x
x
v0
图(b)
挡板
θ
v
v
v0
v
62
回顾学过的知识不难想到另一个符合正弦变化规律的物理量便是正弦交变电流的瞬时值。
由此联想:单匝线圈的面积为S , 总电阻为R,在磁感应强度为B 的匀强磁场中,以角速度 ω 匀速转
动。根据正弦交流电产生的知识,可知线圈上电流的瞬时值为:
i=Imsinα
我们知道对于正弦交流电最大值为:
又四分之一周期内电流的平均值为:i
于是得到i
对比
类比出全程的平均速率:v
所以P 点半圈走过的路程为
68.
如图所示,一辆车的车轮半径为R(只画出了车轮),车轮沿直线无滑动地滚动速度为v,车轮
轴心和顶部各有一个小物块(很小很小)跟着车轮一起运动,突然车轮直接卡死(别
管怎么做到的),于是轴心和顶部的物块马上和轮子分离其速度和分离前一样,
各自做平抛,求二者落地的水平位移差是多少?
解析 某一瞬间,轮子顶点和轮子中心均绕着地面接触点旋转,易知顶点P 和轮轴O 的速度之比为2:
1,所以有
x=vPtP-vOtO
解得
69.
如图所示足够大的倾角为θ 的斜面,一可视为质点的立方体物块以平行于斜面上边缘大小为
v0的速度运动,已知物块和斜面的摩擦因数μ=tanθ。求物块的最终速度?
v
物理量迁移
Im
vm
i
v
63
解析 小球运动过程中所有摩擦力为f=μmgcosθ=mgsinθ
根据题目易知小球水平速度最终一定为零,正看斜面做出小球运动过程中的受力分析图
速度方向的加速度为f-mgsinθcosα=ma
纵轴方向的加速度为mgsinθ-fcosα=may
可知a=ay则有v=vy即根据矢量关系必有
v-v=vy=v
所以
70.
如图甲所示,在光滑水平面上,固定一个四分之一竖直圆弧轨道AB,半径R=1 m,圆弧最
低点B 静止放置一个可视为质点的小物块m,m 的质量为1 kg,紧挨B 右侧有一个上表面与B 齐平的
足够长木板M,M 质量为2 kg。m 与M 之间的动摩擦因数μ=0.2。一个可视为质点的质量为0.5 kg 的
小物块m。从A 点正上方距A 点一定高度处由静止释放,沿圆弧轨道到达B 点时与小物块m 发生完全
弹性正碰,碰后瞬间m0对B 点的压力大小为9.5 N。此刻对长木板施加一水平向右的拉力F,F 随t 变
化的关系如图乙所示,求:
(1)碰撞后瞬间m 的速度大小;
(2)3.5 秒内小物块m 在长木板M 上滑行的相对路程;
(3)从计时开始到最终m、M 相对静止时系统产生的内能。
A
m0
m
M
B
甲
乙
8
6
4
2
0
F/N
3.5
t/s
4
3
2
1
64
71.
如图所示,一自动扶梯以恒定的速度v1运送乘客上同一层楼,某乘客第一次站在扶梯上不动,
第二次以相对扶梯v2的速度匀速往上走。两次扶梯运送乘客所做的功分别为W1、W2,牵引力的功率
分别为P1、P2,则( )
A.W1<W2,P1<P2
B.W1<W2,P1=P2
C.W1=W2,P1<P2
D.W1>W2,P1=P2
解析:令楼层高为H,倾斜扶梯长度为l。
当人和扶梯相对静止时,则支持力对人做的功为
W1=mgH
经历的时间为:
牵引力功率为:
当人和扶梯相对速度v2速度匀速往上走时,
经历的时间为:
注意这时候人上楼高度是有两部分组成
易知电梯运动支持力方向上的位移:
v2≠0
v1
v2=0
v1
65
故支持力做功为:
牵引力功率为:
所以:W1>W2;P1=P2。
这里也可以由P=Fv 得到P1=P2。
72.
中间有一光滑小孔的水平光滑桌面上放置着一用绳子连接的质量为m 的物体,绳的另一端穿
过小孔下垂且用手握住,开始时,物体以半径为r0时,速率为v0在桌面上作匀速圆周运动,然后,将
手极其缓慢地向下移动,直至运动半径变为 r1时,
(1) 在这一过程中,手的拉力作功多少?
(2) 写出拉力 F 与质量 m 及半径 r 的关系。
解析:物体在水平方向上所受的力只有绳子的拉力。
绳子的拉力是一个有心力,物体在有心力的作用下,角动
量守恒.
r0mv0=r1mv1
在物体运动中,有动能定理得:
解得
缓慢地拉绳,物体做近似圆周运动,得:
v0
m
r0
F
66
73.
如图所示,一质量为m 的小球(视为质点)从A 点以水平速度v 射出,在重力和空气阻力作用
下,经一段时间后到达B 点,速度成为v′,其方向与水平成θ 角.设小球在空气中运动时,所受空气阻
力为f=-kv,其中k 为常量,v 为小球运动速度.试求:
(1)v′0 ;
(2)A、B 间水平距离x ,以及高度h.
解析我们将水平速度分解为两个运动,如图(a)所示,
有几何关系可得:
即:
可知:
当小球运动到B 的时,作出速度的矢量三角形如图(b),
根据正弦定理:
化简得:;
分解好的运动如图(c)所示
对于v2方向上的运动可知:即ks2=mv′2-mv2
对于v1方向上s1=v1t;
即
故
如果算时间可以直接利用
进行计算
74.
如图所示,一质量为m=0.01 kg 的小球(视为质
点)从O 点以水平速度射出,在重力和某种介质作作用下,
经一段时间后到达P 点,速度成为v′0,其方向与水平成θ
=30°角.设小球在空气中运动时,所受空气阻力为f=-
kv,其中k 为常量且k=0.05 Ns/m,v 为小球运动速度.g
取10 m/s2试求:
(1)v′0 ;
(2)O、P 间水平距离x,以及高度h,以及O 到P 的时间t。
s
h
A
B
v′0
θ
图(a)
α
v2
v1
v0
图(c)
图(b)
θ
α
v′2
v1
v′0
h
s
β
α
s2
s1
s
h
A
P
v′0
θ
67
解析将水平速度分解为两个运动,如图(a)所示,
有几何关系可得:
即:
可知:
即,α=30°;v2=4 m/s
当小球运动到B 的时,作出速度的矢量三角形如图(b),
根据正弦定理:
化简得:;
分解好的运动如图(c)所示
对于v2方向上的运动可知:即ks2=mv′2-mv2
对于v1方向上s1=v1t;
即s2=0.4 m;
故;;
如果算时间可以直接利用进行计算,即
75.
如图所示,在竖直平面内,粗糙的斜面AB 长为2.4 m,其下端与光滑的圆弧轨道BCD 相切
于B,C 是最低点,圆心角∠BOC=37°,D 与圆心O 等高,圆弧轨道半径R=1.0 m,现有一个质量
为m=0.2 kg 可视为质点的滑块,从D 点的正上方h=1.6 m 的E 点处自由下落,滑块恰好能运动到A
点.(sin37°=0.6,cos37°=0.8,g 取10 m/s2,计算结果可保留根号).求:
(1)滑块第一次到达B 点的速度;
(2)滑块与斜面AB 之间的动摩擦因数;
(3)滑块在斜面上运动的总路程及总时间.
解析 (1) 第一次到达B 点的速度为v1 ,, (2 分)
370
O
D
C
B
A
h
E
图(a)
α
v2
v1
v0
h
β
图(c)
α
s2
s1
θ
图(b)
α
v′2
v1
v′0
68
(1 分)
(2)从E 到A 过程,由动能定理得:
WG-Wf=0 (2 分)
WG=mg[(h+Rcos37°)-LABsin 37°]
Wf=μmgcos 37°·LAB
解得μ=0.5 (1 分)
(3) ,s =6 m (3 分)
沿斜面上滑的加速度为a1=gsin37°+μgcos37°=10 m/s2 (1 分)
沿斜面下滑的加速度为a2=gsin37°-μgcos37°=2 m/s2 (1 分)
,,
, (2 分)
(2 分)
(1 分)
76.
在竖直平面内有一以O 为圆心的圆形区域,AB 为圆的水平直径,如图所示。质量为m 的小
球自A 点以在该竖直面内的不同速度进入圆形区域,小球除受到重力外还受到水平向右的恒力F。已
知小球在A 点速度为零时,以速率v0经过圆周上的C 点,AC 与AB 的夹角θ=53°,sin53°=0.8,重力
加速度为g。则下列说法不正确的是
A.水平恒力F 的大小为mg
B.小球穿过圆形区域的动能增量可能为mv2
\d\ba4(0
C.若小球在A 点的速度垂直于AC 向上,且经过圆周.上的B 点,
则该过程中小球的动量增量大小为mv0
D. 若小球在A 点的速度大小为v0,则小球经过圆形区域边界的动
能增量可能为零
解析 小球静止A→C,如图1 所示有
图3
v′0
α
E
D
θ
O
C
B
A
图2
E
D
θ
O
C
B
A
θ
F 合
F
mg
图1
θ
O
C
B
A
69
即
所以选项A 错误;
且有 (后面用)
如图2 所示,小球运动到“最低点”D 动能增加最大有
由于,故选项B 正确;
小球A→B 做类平抛运动,可知运动时间和A→C 相同,则动量的变化量为mv0,故选项C 正确;
如图3 所示,E 点即为动能增量为零的点,小球自A 点做类斜抛运动,其AE 方向的距离d 为
即故D 选项错误。
77.
如图所示,水平面上固定着两根足够长的平行导槽,质量为2m 的U 型管恰好能在两导槽之
间自由滑动,一质量为m 的小球沿水平方向,以初速度v0从U 型管的一端射入,从另一端射出。已知
小球的半径略小于管道半径,不计一切摩擦,下列说法正确的
是( )
A.该过程中,小球与U 型管组成的系统机械能守恒
B.小球从U 型管的另一端射出时,速度大小为
C.小球运动到U 型管圆弧部分的最左端时,速度大小为。
D.从小球射入至运动到U 型管圆弧部分的最左端的过程中,平行导槽受到的冲量大小
答案 ABD
解析 取小球v0为横向,垂直v0方向纵向,从小球射入至运动到U 型管圆弧部分的最左端的过程中,
系统横向动量守恒有
mv0=3mv
即
小球和U 型管组成系统机械能守恒有
解得小球纵向速度为
对于小球获得纵向速度是由于管壁对其的合力,且小球受到管壁作用力和管壁受到的导轨的作用力大
小一样,所以平行导槽受到的冲量和小球受到的纵向的冲量大小一样
R
导槽
v0
小球
U 形管
(俯视图)
70
78.
一定质量为M 的实心光滑大球半径为R,放置在固定倾角θ=30°的斜面上,被一竖直挡板挡
住,挡板可绕P 点在竖直平面内转动,将一半径为r 质量为m 的光滑小球放置于大球与挡板之间,整
体处于静止状态,如图所示,R=3r,现将竖直挡板顺时针缓慢放平(此过程中大球与档板始终紧密接
触且M=3m),重力加速度为g,下列说法正确的是( )
A.当整体处于静止状态时小球受挡板的弹力大小为
B.挡板顺时针缓慢放平过程中大球对小球的弹力一直变小
C.挡板顺时针缓慢放平过程中挡板对小球的弹力先变大后变小
D.斜面体对大球的弹力逐渐变大
解析:对各个力的大小变化分析如下
71
79.
如图所示一质量为m=2 kg 的物体,在一大小为F=13 N 的力作用下运动,已知物块与水平
地面的摩擦因数μ=0.75,且最大静摩擦力等于滑动摩擦力,求物块所受摩擦力的范围
解析:由μ=0.75 可知摩擦角tanφ=μ=0.75,假设物体向右运动可知受力分析如图所示:
72
80.
如图所示,质量为M 且表面光滑的斜面体固定在匀速上升的升降机上,质量均为m(M>>
m)的A、B 两物体用一轻质弹簧连接,B 的上端用一平行斜面的细线拴接在斜面上的固定装置上,斜
面的倾角为30°,当升降机突然处于完全失重状态时,则此瞬时A、B 两物体的瞬时加速度大小分别为
(重力加速度为g)
A.、g
B.g、
C.、g
D.g、
解析:升降机突然处于完全失重状态时,可知A、B 与斜
面
之间的弹力消失,连接A、B 的弹簧弹力并没有消失依旧是
mgsinθ,绳子连接的物体视为一体,所以可知B 的加速度为g,对A 的受力分析如图,
可
知
81.
蚂蚁离开巢穴沿直线爬行,它的速度与到蚁巢中心的距离成反比,当蚂
蚁
爬到距离蚁巢中心l1=1 m 的A 处时,速度v1=2 cm/s,问:当蚂蚁从A 点爬到距离巢穴中心l2=2 m
的B 需要多长的时间?
解析:由题可知蚂蚁的速度和距离的关系为
带入数据可知k=25 m2/s
方法1:图像法
73
我们知道速度的定义式子是而不是所以只能而不是,所以可
以知道图像横轴围成的面积即为时间如图1 所示,易得t=75 s
这种题有一个有意思的结论,就是位移中点的速度大小正好
该时间内的平均速度,对比如图2 所示图像证明如下
方法2:类比法
①由我们想到F=kx 这个表达式,而且可以类比出,位移中点是平均速度,所以直接可得t=75 s
②如图所示,设想一个轻质弹簧,用一个恒定功率的外力F 拉弹簧,从原长开始拉动弹簧,则恒定功
率P0=Fv,由于弹簧是轻质的,F=kx ,工为弹簧的伸长量,k 为弹簧的劲度系
数,得。由此可知蚂蚁运动速度与恒定功率轻质弹簧作用点速度的数学模型相似。
由于恒定功率模型时间可以用求类比思维方法可以解得蚂蚁从x=l1运动到x=l2的时间为即t=75 s
方法3:积分法
由得
即dt=kxdx 积分常数为零
所以
带入可得 A 点到B 点需要的时间t=75 s
82.
春节期间孩子们玩“冲天炮”,有一只被点燃的“冲天炮"喷出气体竖直向上运动,其中有一
段时间内“冲天炮”向上做匀速直线运动,在这段时间内下列与“冲天炮”说法正确的是(
)
A.合外力为零
B.动能不变
C.重力不变
D.动量值变小
解析:“冲天炮”在上升中质量不断减少所以重力会变小,速度不变,故“冲天炮”的动量和动能变
小;
根据(新教材就有)即在p-t 图像中,图像的斜率即为合外力无论p 是否均匀变化,可知斜率均不为零,
即“冲天炮”合外力不为零。
74
或者亦可知,“冲天炮”合外力不为零。
83.
如图所示,水平地面上竖直固定一半径R 的圆环,与圆环处于同
一平面内的斜上方有一个点P,现要求确定一条从P 到圆环的光滑斜直轨道,
使位于静止P 点可视为质点的小球沿轨道滑行到圆环所用时间最短,运动
过程中不计空气阻力。
解析:方法1:等时圆
根据等时圆的特点,作一顶点过P 的半径为r 的圆,从可知小球静
止由P 点沿直轨道运动到圆上任一点时间均相等且,于是此题变为寻
找一个顶点是P 又要和圆环相切的圆(相切半径才能最小)。
如图所示连接P 点与圆环的最低点Q 交圆环与N 点,过P 作竖直
线交地面于M 点,连接ON 并延长交PM 于O′点,根据几何关系已知
PO′=O′N,以O′为圆心,以PO′为半径做圆该圆恰好与圆环O 相切于
N,即PN 即为所求轨道。
方法2:硬算法
先做出过P 与圆环相切的线段PA,
假设小球由P 点静止沿着PD 出发有
又
根据切割线定理可知PA2= PDPB
即
由于PA 大小一定,所以变成了欲使t2 最小,则PC 最大,所以只
有当CM
重合时,PC 最大。
84.
如图所示,水平地面上竖直固定一半径R=8l 的圆环O,与圆
t
p
O
t
p
75
环处于同一平面内的斜上方有一个点P,P 点距离地面24l,距离O 水平距离为12l,现要求确定一条
从P 到圆环的光滑斜直轨道,使位于静止P 点可视为质点的小球沿轨道滑行到圆环所用时间最短,运
动过程中不计空气阻力。
解析:方法1:等时圆
根据等时圆的特点,作一顶点过P 的半径为r 的圆,从可知小球静止由
P 点沿直轨道运动到圆上任一点时间均相等且,于是此题变为寻找一个顶点
是P 又要和圆环相切的圆(相切半径才能最小)。
如图所示由几何关系可知PD=16l,OD=12l,OO′=15l,
所以r=PO′=7l
故P 到圆上最短时间为
方法2:硬算法
先做出过P 与圆环相切的线段PA,
假设小球由P 点静止沿着PD 出发有
又
根据切割线定理可知PA2= PDPB
即
由于PA 大小一定,所以变成了欲使t2最小,则PC 最大,所以只有当CM
重合时,PC 最大,易得
85.
有一个很大的湖,岸边(可视湖岸为直线)停放着一艘小船,缆绳突然断开,小船被风刮跑,
其方向与湖岸成15°角,速度为v=2.5 m/s。 同时岸上一人从停放点起追赶小船,已知他在岸上跑的
速度为v1=4。0 m/s,在水中游的速度为v2=2.0 m/s,问此人能否追及小船?
解析 如图所示,设船沿OP 方向被刮跑,人从O 点出发先沿湖岸跑,在A 点入水游到OP 的B 点,符
合光的折射定律时,所用时间最短。
根据折射定律:
解得β=30°
所以α=180°-15°-(90°+β)=45°
恰好追上船则有
又t=t1+t2
解得
此即小船能被人追上的最大速度,而小船实际速度只有2.5 m/s,小于,所以人能追上小船。
86.
如图所示,光滑的水平杆上套有一质量为1 kg、可沿杆自由滑动的
滑块,
76
滑块下方通过一根长为1 m 的轻绳悬挂着质量为0.99 kg 的小球。开始时滑块和小球均静止,现有质
量为10 g 的子弹以500 m/s 的水平速度击中小球并留在其中(作用时间极短),g=10 m/s2。下列说法正
确的是( )
A.子弹和小球摆到最高点时速度为零
B.滑块的最大速度为2.5 m/s
C.子弹和小球摆起的最大高度为0.625 m
D.当子弹和小球摆起高度为0.4 m 时,滑块的速度为1 m/s
解析 前三个选项非常简单,现在只对于D 选项做辨析,为方便表述,令子弹和球的总质量为m,二
者结合后的速度为v0=5 m/s,滑块质量为M,子弹和小球达到0.4 m 过程有
①
根据题目可知cosθ=0.6 作出速度的示意图可知
v2cosα+v1=v0
②
又v2cosα=v1+v2sinαcotθ
③
联立三个方程可得
α=45°,v1=1 m/s ,
(注:反正是特殊角就找几个角度试试,或者直接带入,孩子们懂解方程的技巧了吗)
87.
在水面有甲、乙两个拖船用绳索沿两个方向运动拖拉一艘大船,其示意图如图所示。已知甲
乙两船的运动方向分别沿绳,绳索始终保持水平,大船的运动方向与两绳索夹角分别为θ1、θ2,设甲、
乙两船速度大小分别为v1、v2 ,大船速度大小为v,下面关系式正确的是(
)
A.v1cosθ1+v2cosθ2=v
B.
C.v1sinθ1=v2sinθ1
D.v1cosθ1=v2cosθ2
解析 我们直接给解出来到底速度为多少
法1:基础法
假设实际速度方向与OA 的夹角为θ1,与OB 夹角为θ2,我们知道沿着绳子的速度其实只是实际速度的
投影,则有
v1=vcosθ1
①
v2=vcosθ2
②
其中θ1+θ2=θ
③
对于一般情况我们只要简单联立①②③掐指一算即可解得(很容易的)
77
法2:硬怼法
88.
如图所示,一轻质不可形变细线连接一构件和小球(可视为质点),构件悬挂于光滑导轨上,
已知构件和小球的质量分别为M、m,将小球水平位置释放,证明运动过程中细线对构件和小球做功
代数和为零。
解析 如图所示,取任意两个位置1→2 其时间间隔t→0,两物体各自位移为x1、x2,
根据几何关系有:
绳子对两物体做的功的大小分别为
可知W1=W2