文档文本内容
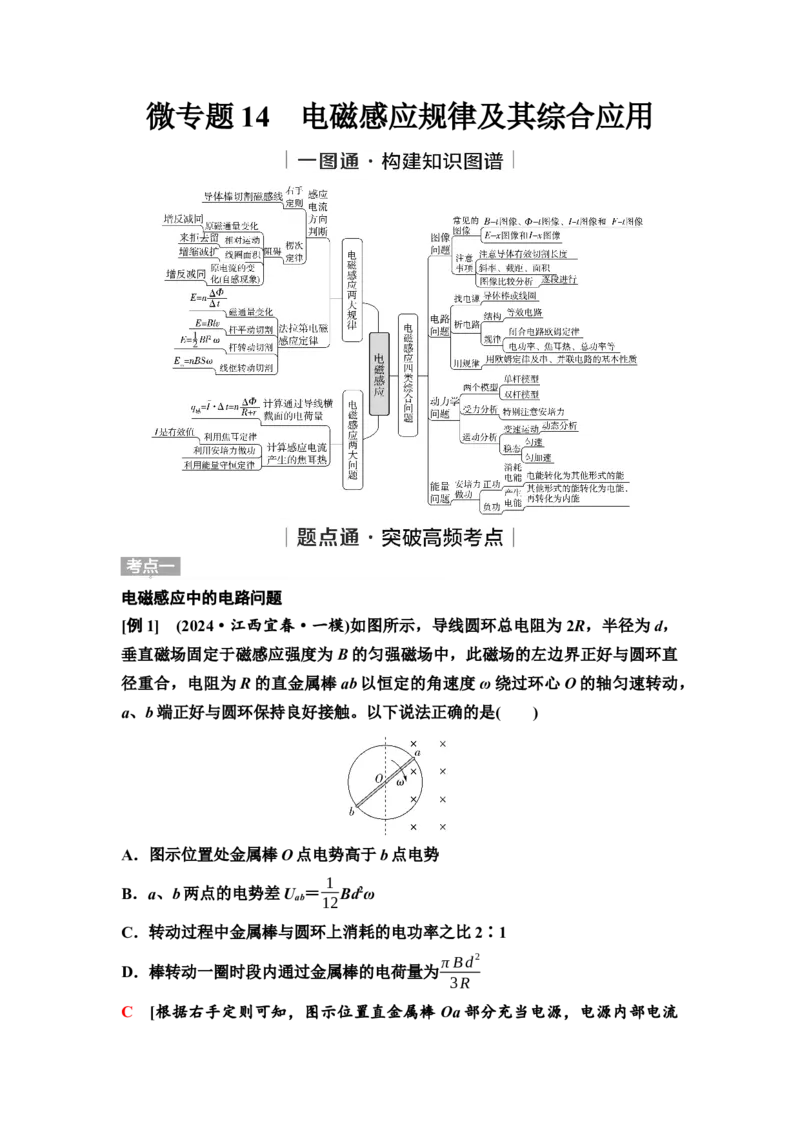
微专题14 电磁感应规律及其综合应用
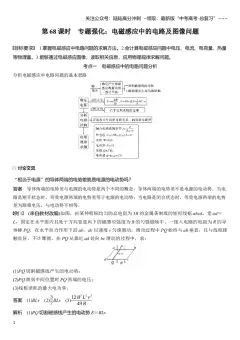
电磁感应中的电路问题
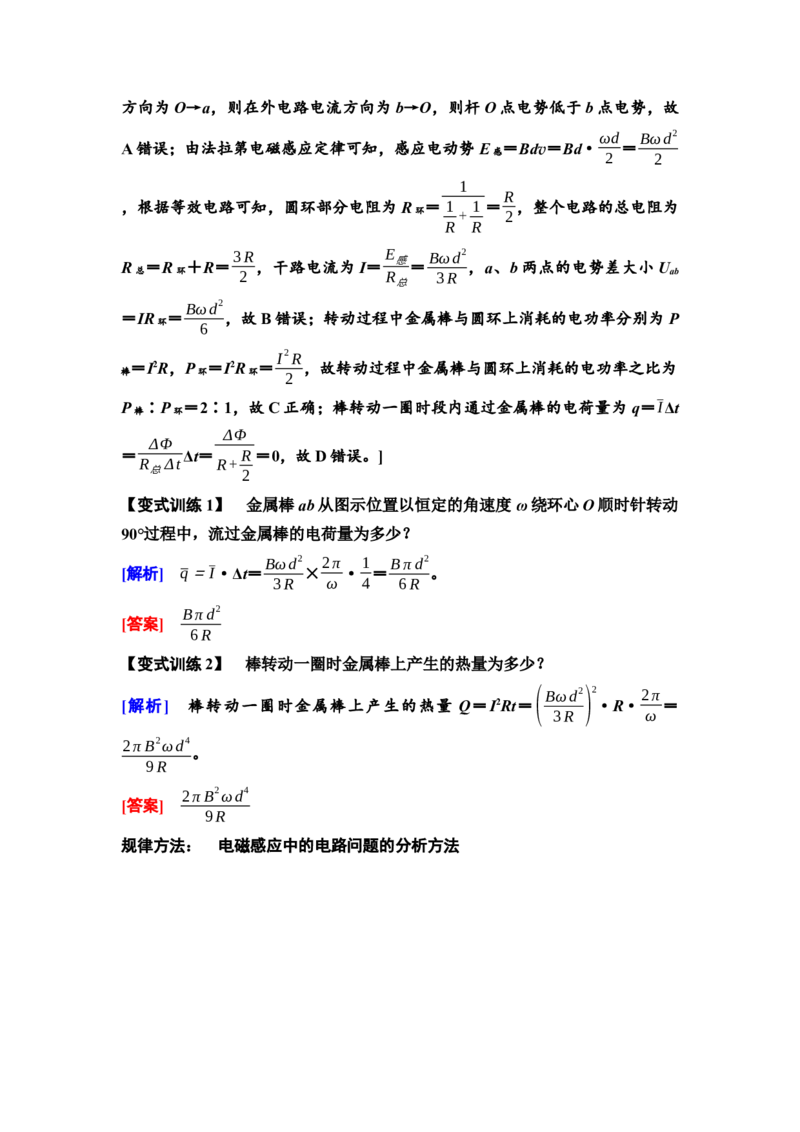
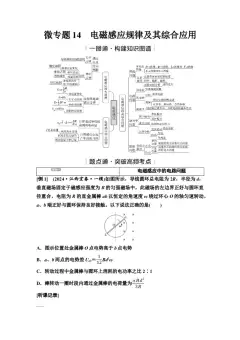
[例1] (2024·江西宜春·一模)如图所示,导线圆环总电阻为2R,半径为d,
垂直磁场固定于磁感应强度为B 的匀强磁场中,此磁场的左边界正好与圆环直
径重合,电阻为R 的直金属棒ab 以恒定的角速度ω 绕过环心O 的轴匀速转动,
a、b 端正好与圆环保持良好接触。以下说法正确的是(  )
A.图示位置处金属棒O 点电势高于b 点电势
B.a、b 两点的电势差Uab=1
12Bd2ω
C.转动过程中金属棒与圆环上消耗的电功率之比2∶1
D.棒转动一圈时段内通过金属棒的电荷量为π B d
2
3 R
C [根据右手定则可知,图示位置直金属棒Oa 部分充当电源,电源内部电流
方向为O→a,则在外电路电流方向为b→O,则杆O 点电势低于b 点电势,故
A 错误;由法拉第电磁感应定律可知,感应电动势E 感=Bdv=Bd·ωd
2 =Bωd
2
2
,根据等效电路可知,圆环部分电阻为R 环=
1
1
R + 1
R
=R
2 ,整个电路的总电阻为
R 总=R 环+R=3 R
2 ,干路电流为I=
E感
R总
=Bωd
2
3 R ,a、b 两点的电势差大小Uab
=IR 环=Bωd
2
6
,故B 错误;转动过程中金属棒与圆环上消耗的电功率分别为P
棒=I2R,P 环=I2R 环=I
2 R
2 ,故转动过程中金属棒与圆环上消耗的电功率之比为
P 棒∶P 环=2∶1,故C 正确;棒转动一圈时段内通过金属棒的电荷量为q=IΔt
=ΔΦ
R总Δt Δt=
ΔΦ
R+ R
2
=0,故D 错误。]
【变式训练1】 金属棒ab 从图示位置以恒定的角速度ω 绕环心O 顺时针转动
90°过程中,流过金属棒的电荷量为多少?
[解析] q=I·Δt=Bωd
2
3 R ×2π
ω ·1
4=B π d
2
6 R 。
[答案] B π d
2
6 R
【变式训练2】 棒转动一圈时金属棒上产生的热量为多少?
[解析] 棒转动一圈时金属棒上产生的热量Q=I2Rt=(
Bωd
2
3 R )
2
·R·2π
ω =
2π B
2ωd
4
9 R
。
[答案] 2π B
2ωd
4
9 R
规律方法: 电磁感应中的电路问题的分析方法
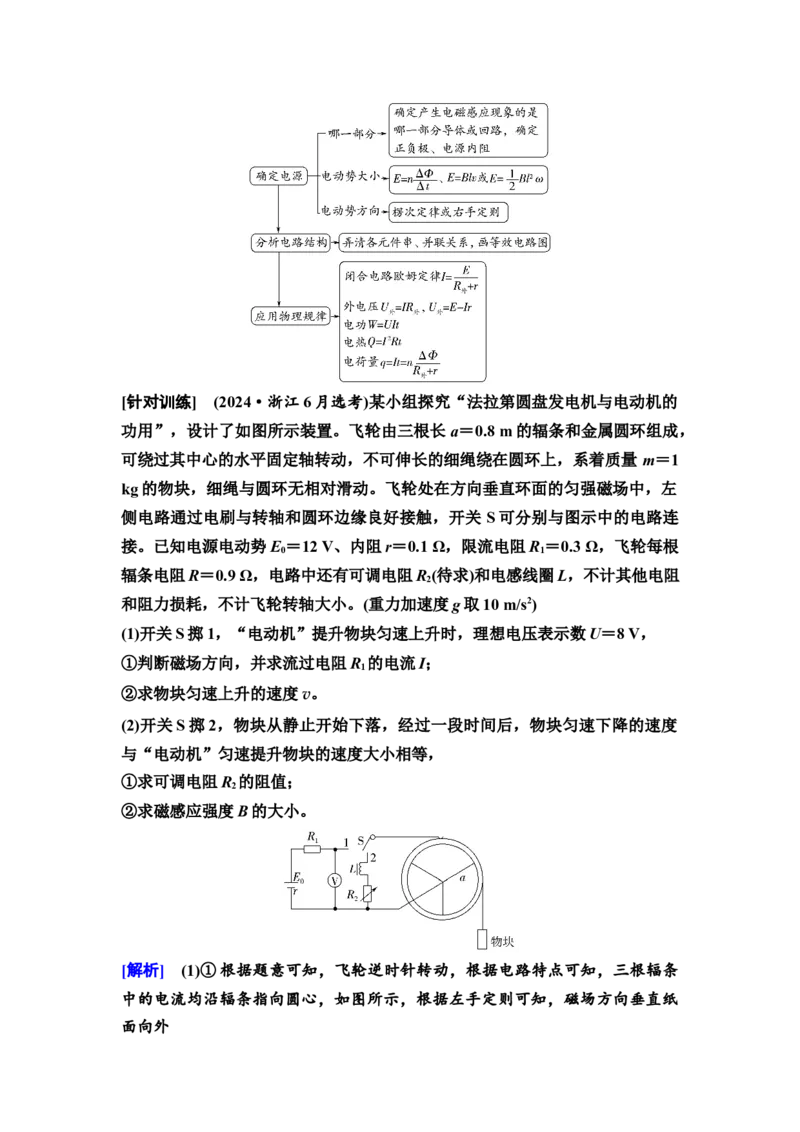
[针对训练] (2024·浙江6 月选考)某小组探究“法拉第圆盘发电机与电动机的
功用”,设计了如图所示装置。飞轮由三根长a=0.8 m 的辐条和金属圆环组成,
可绕过其中心的水平固定轴转动,不可伸长的细绳绕在圆环上,系着质量m=1
kg 的物块,细绳与圆环无相对滑动。飞轮处在方向垂直环面的匀强磁场中,左
侧电路通过电刷与转轴和圆环边缘良好接触,开关S 可分别与图示中的电路连
接。已知电源电动势E0=12 V、内阻r=0.1 Ω,限流电阻R1=0.3 Ω,飞轮每根
辐条电阻R=0.9 Ω,电路中还有可调电阻R2(待求)和电感线圈L,不计其他电阻
和阻力损耗,不计飞轮转轴大小。(重力加速度g 取10 m/s2)
(1)开关S 掷1,“电动机”提升物块匀速上升时,理想电压表示数U=8 V,
①判断磁场方向,并求流过电阻R1的电流I;
②求物块匀速上升的速度v。
(2)开关S 掷2,物块从静止开始下落,经过一段时间后,物块匀速下降的速度
与“电动机”匀速提升物块的速度大小相等,
①求可调电阻R2的阻值;
②求磁感应强度B 的大小。
[解析] (1)①根据题意可知,飞轮逆时针转动,根据电路特点可知,三根辐条
中的电流均沿辐条指向圆心,如图所示,根据左手定则可知,磁场方向垂直纸
面向外
由于电压表示数U=8 V,则电源内阻与限流电阻的总分压为
U 总=E-U=4 V
根据欧姆定律得I=
U 总
r + R1
=10 A。
②根据能量守恒定律有UIt=I2· R
3 t+mgvt
代入数据解得v=5 m/s。
(2)①根据题意可知,物块匀速下降的速度v′=v=5 m/s,且稳定时每根辐条中
的电流与(1)中的相同,则根据能量守恒定律有
mgv′t=I2·R
3 t+I2R2t
代入数据解得R2=0.2 Ω。
②稳定时,重物重力的功率等于三根辐条克服安培力做功的总功率,则有
mgv′=3B· I
3a·v
'
2
代入数据解得B=2.5 T。
[答案] (1)①磁场方向垂直纸面向外 10 A
②5 m/s (2)①0.2 Ω ②2.5 T
电磁感应中的图像问题
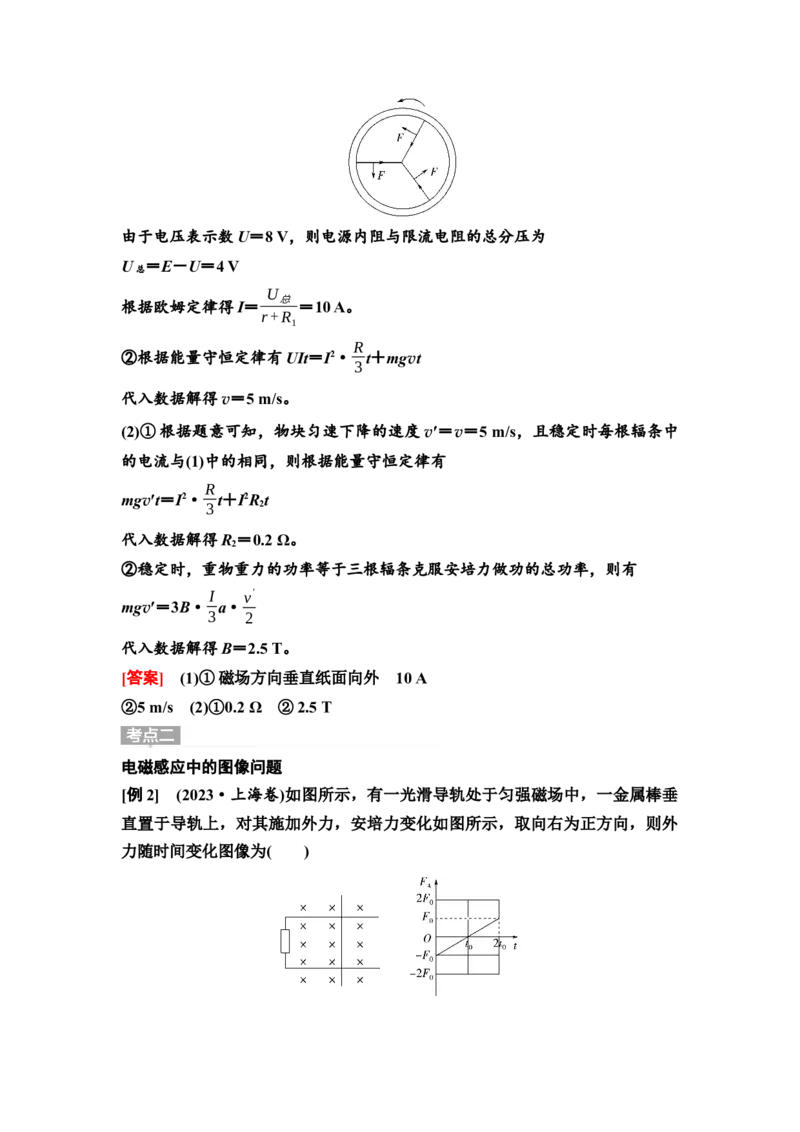
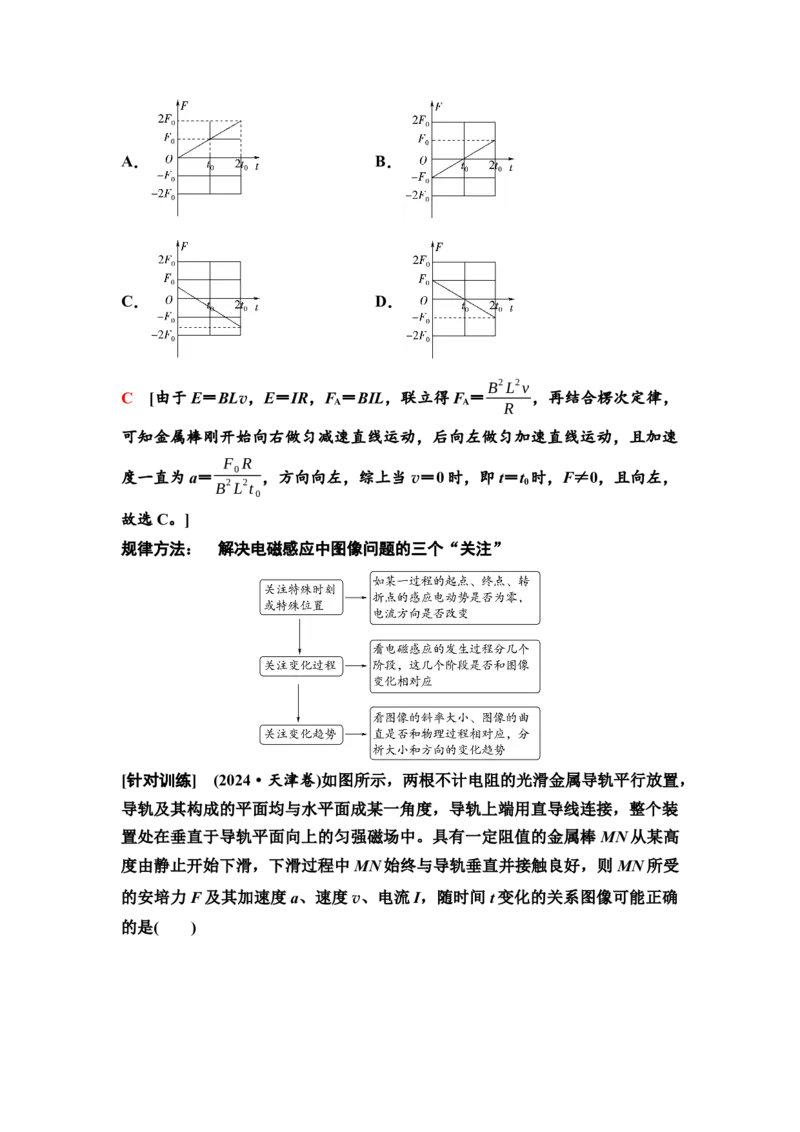
[例2] (2023·上海卷)如图所示,有一光滑导轨处于匀强磁场中,一金属棒垂
直置于导轨上,对其施加外力,安培力变化如图所示,取向右为正方向,则外
力随时间变化图像为(  )
A.

B.
C.

D.
C [由于E=BLv,E=IR,FA=BIL,联立得FA=B
2 L
2v
R
,再结合楞次定律,
可知金属棒刚开始向右做匀减速直线运动,后向左做匀加速直线运动,且加速
度一直为a=
F0 R
B
2 L
2t0
,方向向左,综上当v=0 时,即t=t0时,F≠0,且向左,
故选C。]
规律方法: 解决电磁感应中图像问题的三个“关注”
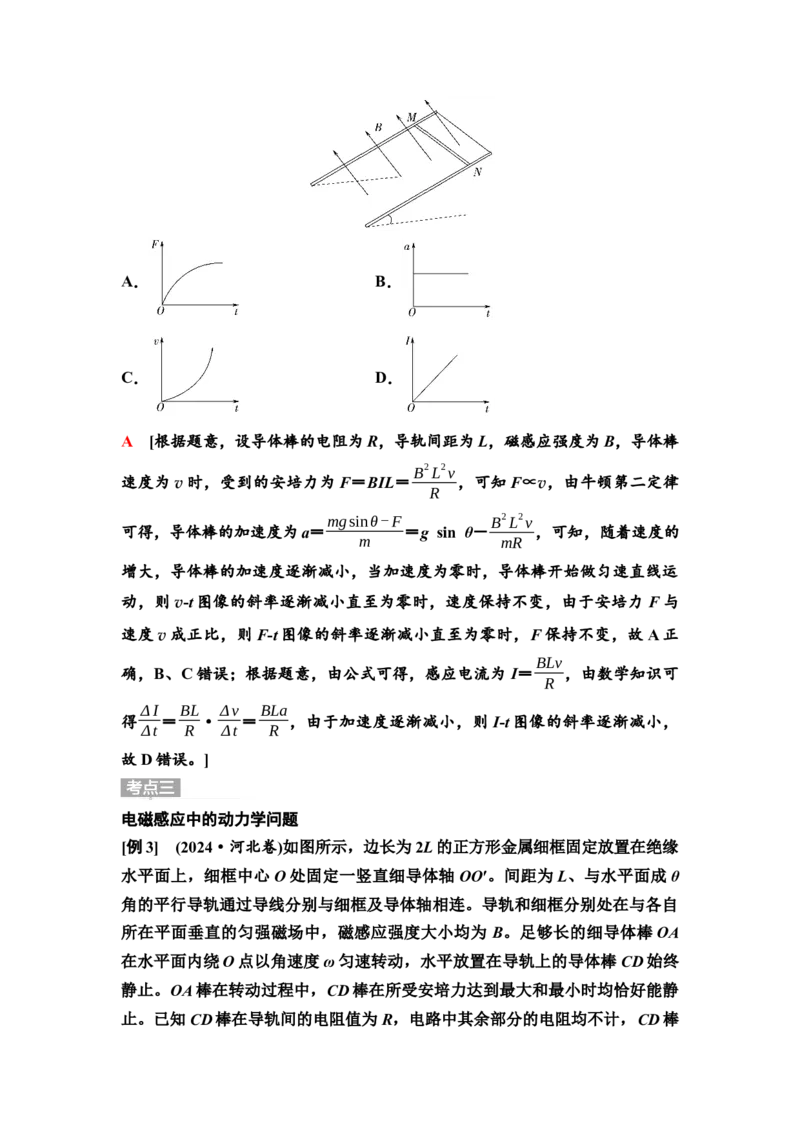
[针对训练] (2024·天津卷)如图所示,两根不计电阻的光滑金属导轨平行放置,
导轨及其构成的平面均与水平面成某一角度,导轨上端用直导线连接,整个装
置处在垂直于导轨平面向上的匀强磁场中。具有一定阻值的金属棒MN 从某高
度由静止开始下滑,下滑过程中MN 始终与导轨垂直并接触良好,则MN 所受
的安培力F 及其加速度a、速度v、电流I,随时间t 变化的关系图像可能正确
的是(  )
A.

B.
C.

D.
A [根据题意,设导体棒的电阻为R,导轨间距为L,磁感应强度为B,导体棒
速度为v 时,受到的安培力为F=BIL=B
2 L
2v
R
,可知F∝v,由牛顿第二定律
可得,导体棒的加速度为a=mgsinθ - F
m
=g sin θ-B
2 L
2v
mR ,可知,随着速度的
增大,导体棒的加速度逐渐减小,当加速度为零时,导体棒开始做匀速直线运
动,则v-t 图像的斜率逐渐减小直至为零时,速度保持不变,由于安培力F 与
速度v 成正比,则F-t 图像的斜率逐渐减小直至为零时,F 保持不变,故A 正
确,B、C 错误;根据题意,由公式可得,感应电流为I=BLv
R ,由数学知识可
得Δ I
Δt =BL
R · Δv
Δt =BLa
R ,由于加速度逐渐减小,则I-t 图像的斜率逐渐减小,
故D 错误。]
电磁感应中的动力学问题
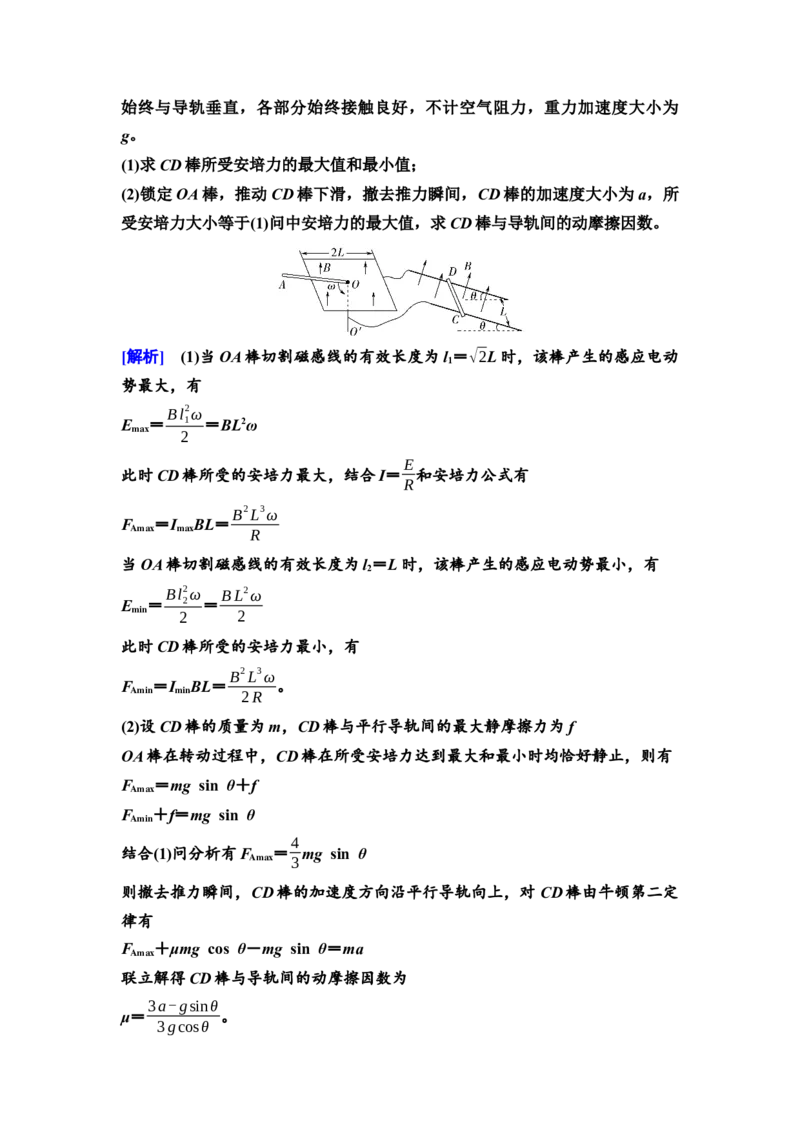
[例3] (2024·河北卷)如图所示,边长为2L 的正方形金属细框固定放置在绝缘
水平面上,细框中心O 处固定一竖直细导体轴OO′。间距为L、与水平面成θ
角的平行导轨通过导线分别与细框及导体轴相连。导轨和细框分别处在与各自
所在平面垂直的匀强磁场中,磁感应强度大小均为B。足够长的细导体棒OA
在水平面内绕O 点以角速度ω 匀速转动,水平放置在导轨上的导体棒CD 始终
静止。OA 棒在转动过程中,CD 棒在所受安培力达到最大和最小时均恰好能静
止。已知CD 棒在导轨间的电阻值为R,电路中其余部分的电阻均不计,CD 棒
始终与导轨垂直,各部分始终接触良好,不计空气阻力,重力加速度大小为
g。
(1)求CD 棒所受安培力的最大值和最小值;
(2)锁定OA 棒,推动CD 棒下滑,撤去推力瞬间,CD 棒的加速度大小为a,所
受安培力大小等于(1)问中安培力的最大值,求CD 棒与导轨间的动摩擦因数。
[解析] (1)当OA 棒切割磁感线的有效长度为l1=√2L 时,该棒产生的感应电动
势最大,有
Emax=Bl1
2ω
2
=BL2ω
此时CD 棒所受的安培力最大,结合I=E
R和安培力公式有
FAmax=ImaxBL=B
2 L
3ω
R
当OA 棒切割磁感线的有效长度为l2=L 时,该棒产生的感应电动势最小,有
Emin=Bl2
2ω
2
=B L
2ω
2
此时CD 棒所受的安培力最小,有
FAmin=IminBL=B
2 L
3ω
2 R
。
(2)设CD 棒的质量为m,CD 棒与平行导轨间的最大静摩擦力为f
OA 棒在转动过程中,CD 棒在所受安培力达到最大和最小时均恰好静止,则有
FAmax=mg sin θ+f
FAmin+f=mg sin θ
结合(1)问分析有FAmax=4
3 mg sin θ
则撤去推力瞬间,CD 棒的加速度方向沿平行导轨向上,对CD 棒由牛顿第二定
律有
FAmax+μmg cos θ-mg sin θ=ma
联立解得CD 棒与导轨间的动摩擦因数为
μ=3a- gsinθ
3 gcosθ 。
[答案] (1)B
2 L
3ω
R
 B
2 L
3ω
2 R
 (2)3a- gsinθ
3 gcosθ
规律方法:
1.电磁感应综合问题的解题思路
2.电磁感应的动力学观点
(1)分析研究导体受力情况(包括安培力)。
(2)列动力学方程或根据平衡条件列方程求解。
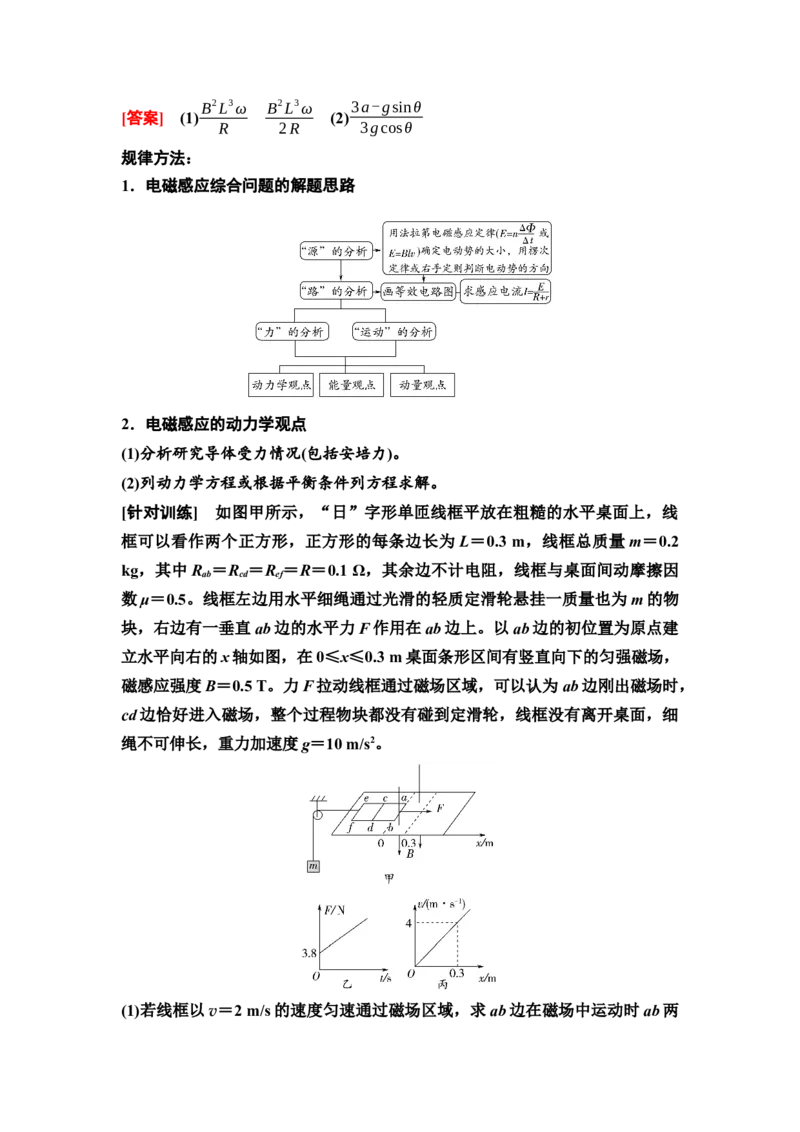
[针对训练] 如图甲所示,“日”字形单匝线框平放在粗糙的水平桌面上,线
框可以看作两个正方形,正方形的每条边长为L=0.3 m,线框总质量m=0.2
kg,其中Rab=Rcd=Ref=R=0.1 Ω,其余边不计电阻,线框与桌面间动摩擦因
数μ=0.5。线框左边用水平细绳通过光滑的轻质定滑轮悬挂一质量也为m 的物
块,右边有一垂直ab 边的水平力F 作用在ab 边上。以ab 边的初位置为原点建
立水平向右的x 轴如图,在0≤x≤0.3 m 桌面条形区间有竖直向下的匀强磁场,
磁感应强度B=0.5 T。力F 拉动线框通过磁场区域,可以认为ab 边刚出磁场时,
cd 边恰好进入磁场,整个过程物块都没有碰到定滑轮,线框没有离开桌面,细
绳不可伸长,重力加速度g=10 m/s2。
(1)若线框以v=2 m/s 的速度匀速通过磁场区域,求ab 边在磁场中运动时ab 两
点间电势差Uab;
(2)若线框从静止出发做匀加速直线运动,通过磁场区域过程中拉力F 与时间t
的图像如图乙所示,图中数据可用,求这一过程中拉力F 与时间t 的关系式;
(3)若线框从静止出发,通过磁场区域过程中速度v 与位移x 的关系图像如图丙
所示,图中数据可用,求ab 边穿过磁场过程中ab 产生的焦耳热。
[解析] (1)线框以v=2 m/s 的速度匀速通过磁场,ab 边在磁场中运动时产生的
电动势为E=BLv=0.3 V
另两条边并联,总电流I=
E
3
2 R =2 A
ab 两点间电势差为外电路电压,故Uab=I×1
2R=0.1 V。
(2)线框通过磁场,任何一条边切割磁感线产生的电动势都为E=BLv
切割的那一条边相当于电源,另两条边并联,总电流I=
E
3
2 R =2BLv
3 R
在磁场中运动的那条边受到的安培力F 安=BIL=2B
2 L
2v
3 R
对线框任意时刻根据牛顿第二定律F-F 安-μmg-FT=ma,FT-mg=ma
联立得F=2B
2 L
2v
3 R
+μmg+mg+2ma
线框从静止出发做匀加速直线运动,则有v=at
可知μmg+mg+2ma=3.8 N,得a=2 m/s2
代入得F=(0.3t+3.8) N。
(3)ab 边穿过磁场时受到的安培力F 安=BIL=2B
2 L
2v
3 R
根据图像得v=kx
联立解得F 安=2B
2 L
2v
3 R
=2B
2 L
2kx
3 R
作F 安-x 图像如图
可知图线下方的“面积”表示ab 边克服安培力做的功W 克=1
2×0.6×0.3 J=
0.09 J
由功能关系可知Q 总=W 克
又Q=I2Rt,可知Qab=4Qcd=4Qef
所以Qab=2
3Q 总=0.06 J。
[答案] (1)0.1 V (2)F=(0.3t+3.8) N
(3)0.06 J
电磁感应中的能量、动量问题
[例4] (2025·北京西城·二模)游乐场的“太空梭”先把座舱拉升到一定高度
处释放,座舱下落到制动位置时,触发电磁制动开始减速。将座舱简化为正方
形线框abcd,如图所示,线框下方存在宽度为L 的匀强磁场区域,该区域的上
下边界水平,磁感应强度的大小为B。线框从距磁场上边界高度为h 处由静止
开始自由下落。线框ab 边进入磁场时开始减速,cd 边穿出磁场时的速度是ab
边进入磁场时速度的1
2。已知线框的边长为L、质量为m、电阻为R,重力加速
度大小为g,线框下落过程中ab 边始终与磁场边界平行,不计空气阻力。求:
(1)线框ab 边刚进入磁场时,产生的感应电动势大小E;
(2)线框穿过磁场区域的过程中最大加速度的大小a;
(3)线框穿过磁场区域的过程中产生的焦耳热Q。
[解析] (1)设ab 边进入磁场时的速度大小为v,有v2=2gh
ab 边进入磁场时感应电动势E=BLv 得E=BL√2 gh。
(2)ab 边则进入磁场时,线框的加速度最大
根据闭合电路欧姆定律,线框中感应电流的大小I=BLv
R
ab 边受到安培力的大小F=BIL
根据牛顿第二定律有F-mg=ma,
得a=B
2 L
2
mR √2 gh-g。
(3)线框穿过磁场的过程中,根据能量守恒定律有Q=mg×2L+1
2mv2-1
2m(
v
2)
2
=2mgL+3
4mgh。
[答案] (1)BL√2 gh (2)B
2 L
2
mR √2gh-g
(3)2mgL+3
4mgh
【变式训练】 线框穿过磁场区域的时间是多少?
[解析] 设经过时间t,线框穿过磁场,根据动量定理,得mgt-BILt=mv
2-
mv
根据法拉第电磁感应定律E=ΔΦ
Δt =2B L
2
t
I=E
R=2B L
2
tR
联立得mgt-BL·2B L
2
tR
·t=mv
2-mv
求得t=2B
2 L
3
mgR -√2gh
2g 。
[答案] 2B
2 L
3
mgR -√2 gh
2 g
规律方法:
1.求解焦耳热Q 的三种方法
(1)焦耳定律:Q=I2Rt,适用于电流恒定的情况。
(2)功能关系:Q=W 克安(W 克安为克服安培力做的功)。
(3)能量转化:Q=ΔE(其他能的减少量)。
2.用动量定理解决导体运动的时间和位移
[针对训练1] (2025·甘肃卷)在自动化装配车间,常采用电磁驱动的机械臂系
统,如图所示,ab、cd 为两条足够长的光滑平行金属导轨,间距为L,电阻忽
略不计。导轨置于磁感应强度大小为B,方向垂直纸面向里的匀强磁场中,导
轨上有与之垂直并接触良好的金属机械臂1 和2,质量均为m、电阻均为R。导
轨左侧接有电容为C 的电容器。初始时刻,机械臂1 以初速度v0向右运动,机
械臂2 静止,运动过程中两机械臂不发生碰撞。系统达到稳定状态后,电流为
零,两机械臂速度相同。
(1)求初始时刻机械臂1 的感应电动势大小和感应电流方向;
(2)系统达到稳定状态前,若机械臂1 和2 中的电流分别为I1和I2,写出两机械
臂各自所受安培力的大小及电容器电荷量的表达式;
(3)求系统达到稳定状态后两机械臂的速度。若要两机械臂不相撞,二者在初始
时刻的间距至少为多少?
[解析] (1)由法拉第电磁感应定律可知,初始时刻机械臂1 的感应电动势大小
为E=BLv0
由右手定则可知感应电流方向沿机械臂1 向上。
(2)机械臂1 所受的安培力大小F1=BI1L
机械臂2 所受的安培力F2=BI2L
设此时机械臂1 和2 的速度大小分别为v1、v2,则对机械臂1,由动量定理:
-BI 1LΔt=mv1-mv0
对机械臂2,由动量定理:BI 2LΔt=mv2-0
电容器所带的电荷量Q=I 1Δt-I 2Δt
电容器两端的电压U=BLv1-I1R=BLv2+I2R
又Q=CU
联立知,U=
m(BLv0- I 1 R+ I 2 R)
2m+ B
2 L
2C
,
Q=
mC (BLv0- I 1 R+ I 2 R)
2m+ B
2 L
2C
。
(3)达到稳定时,两机械臂的速度相同,产生的感应电动势与电容器的电压相等,
回路中没有电流,结合(2)问的分析可知此时I1=I2=0,U=
BLm v0
2m+ B
2 L
2C
同时U=BLv
可得两机械臂的速度为v=
mv0
2m+ B
2 L
2C
方向向右
结合(2)问分析,在任意时刻有U=BLv1-I1R=BLv2+I2R
即BL(v1-v2)=I2R+I1R
对该式两边取全过程时间的累计有
BL(v1-v2)Δt=I2RΔt+I1RΔt
其中(v1-v2)Δt=x1-x2=dmin,I1Δt=Q′1,I2Δt=Q′2
即BLdmin=(Q′1+Q′2)R
从开始到最终稳定的过程中,对机械臂1 和机械臂2 分别根据动量定理有-BI
′1L·Δt=mv-mv0,BI′2L·Δt=mv
即BLQ′1=mv0-mv,BLQ′2=mv
可得BL(Q′1+Q′2)=mv0
联立解得两机械臂间初始距离的最小值为dmin=
m v0 R
B
2 L
2 。
[答案] (1)BLv0,沿机械臂1 向上
(2)BI1L BI2L
mC (BLv0- I 1 R+ I 2 R)
2m+ B
2 L
2C
(3)
mv0
C B
2 L
2+2m,方向向右 mv0 R
B
2 L
2
[针对训练2] (2024·湖北卷)如图所示,两足够长平行金属直导轨MN、PQ 的
间距为L,固定在同一水平面内,直导轨在左端M、P 点分别与两条竖直固定、
半径为L 的1
4 圆弧导轨相切。MP 连线与直导轨垂直,其左侧无磁场,右侧存在
磁感应强度大小为B、方向竖直向下的匀强磁场。长为L、质量为m、电阻为
R 的金属棒ab 跨放在两圆弧导轨的最高点。质量为2m、电阻为6R 的均匀金属
丝制成一个半径为L 的圆环,水平放置在两直导轨上,其圆心到两直导轨的距
离相等。忽略导轨的电阻、所有摩擦以及金属环的可能形变,金属棒、金属环
均与导轨始终接触良好,重力加速度大小为g。现将金属棒ab 由静止释放,求:
(1)ab 刚越过MP 时产生的感应电动势大小;
(2)金属环刚开始运动时的加速度大小;
(3)为使ab 在整个运动过程中不与金属环接触,金属环圆心初始位置到MP 的最
小距离。
[解析] (1)设ab 棒刚越过MP 时速度大小为v1,产生的电动势大小为E1,对
ab 在圆弧导轨上运动的过程,由机械能守恒定律有mgL=1
2 mv1
2
ab 刚越过MP 时,由法拉第电磁感应定律得E1=BLv1
联立解得E1=BL√2 gL。
(2)经分析知金属环在导轨外的两段电阻被短路,由几何关系可知导轨之间两段
金属环的电阻均为R,它们在电路中并联后的总电阻Rc=R
2
设电路中初始的干路电流为I1,由闭合电路欧姆定律有I1=
E1
R+ Rc
经分析知整个金属环在运动过程中可视为长度为L、电阻为Rc的金属棒,设金
属环刚开始运动时所受的安培力大小为F1、加速度大小为a,则F1=I1LB
由牛顿第二定律得F1=2ma
联立解得a=B
2 L
2√2 gL
3mR
。
(3)经分析,ab 进入磁场后,ab 和金属环组成的系统动量守恒,设两者共速时的
速度大小为v2,由动量守恒定律得mv1=(m+2m)v2
设在极短时间Δt 内,ab 与金属环圆心的距离减少量为Δx,金属环所受安培力
大小为F,流过ab 的电流为I,整个电路的电动势为E,对金属环,由动量定
理得
∑F Δt=2mv2-0
F=ILB
由闭合电路欧姆定律得I=
E
R+ Rc
设金属环圆心初始位置到MP 的最小距离为s,若ab 与金属环共速时,两者恰
好接触,金属环圆心初始位置到MP 的距离最小,对ab 进入磁场到两者共速的
过程,由法拉第电磁感应定律有E=BL Δ x
Δt
s=L+∑Δ x
联立解得s=mR√2gL
B
2 L
2
+L。
[答案] (1)BL√2 gL (2)B
2 L
2√2gL
3mR
(3)mR√2gL
B
2 L
2
+L