ARTICLE · 1043986
没有人形,只有工位:日冕开物把物理AI真正放进工厂
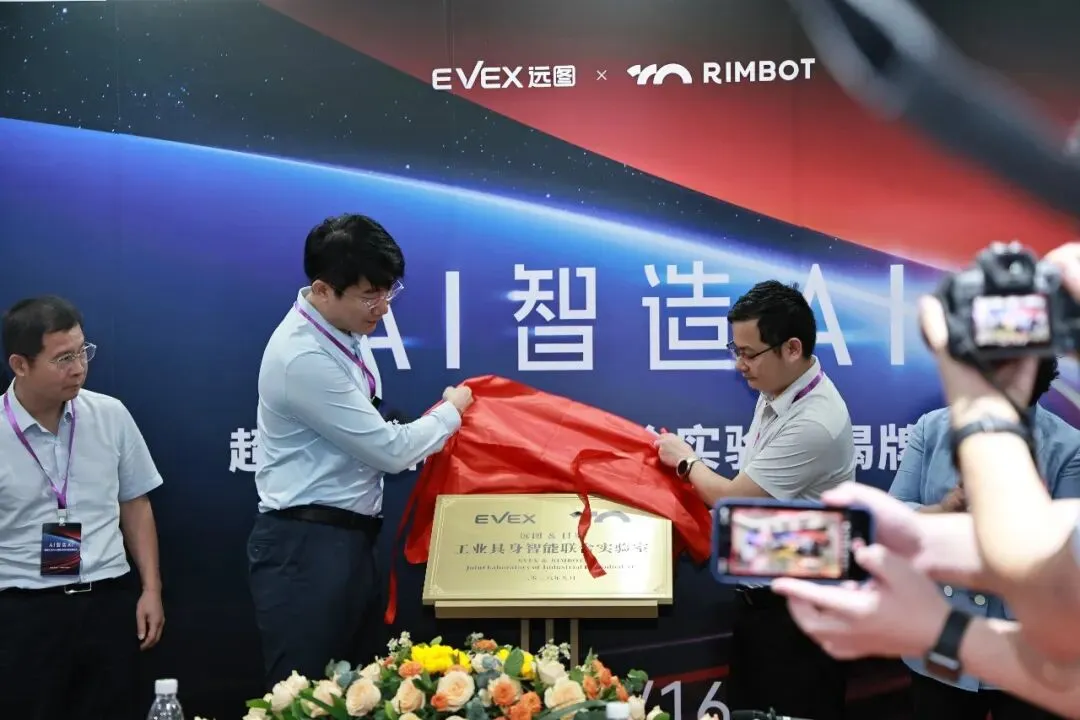
远图与日冕工业具身智能联合实验室揭牌
Part 1:一个工位
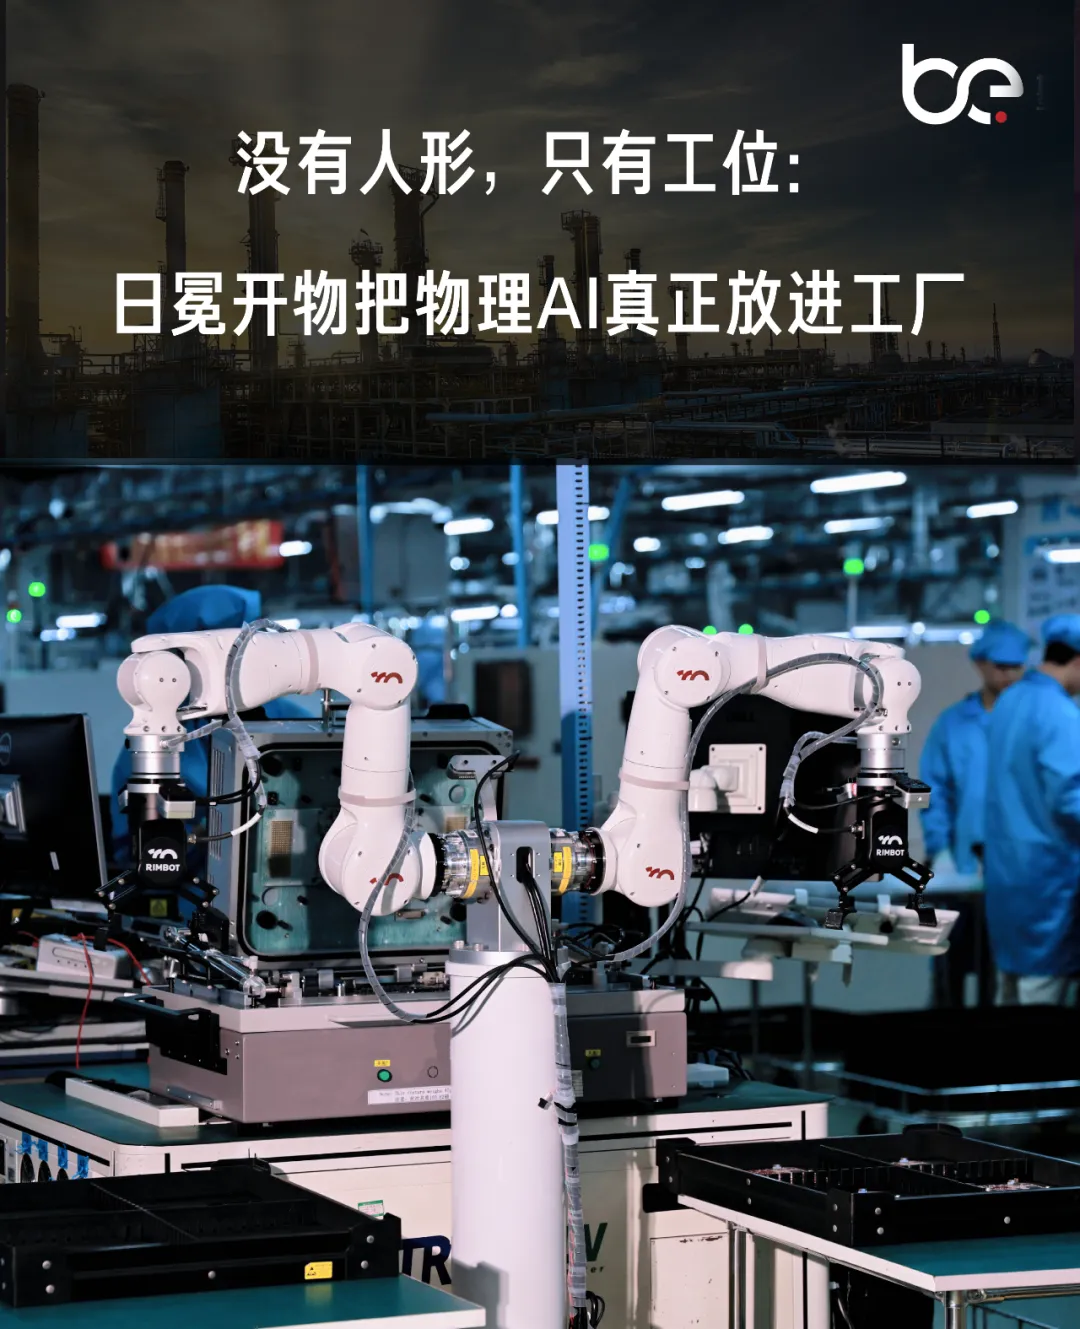
东坑镇,116 家 AI 服务器企业挤在一个镇上,今年集群产值奔着 350 亿去。远图是第一梯队,园区 263 亩,从主板到整机柜一条线做完,机器人进的是它的 ICT 测试工位。活很具体:两类物料上下料,视觉定位自己重新校准,轨迹自己调;识别到不是当前工单的料,跳过。处理完,整盘退回。
传统机器人换一道工序,调试周期以周计,超级工站压到了小时级,上下料和装配的成功率,超 99%。
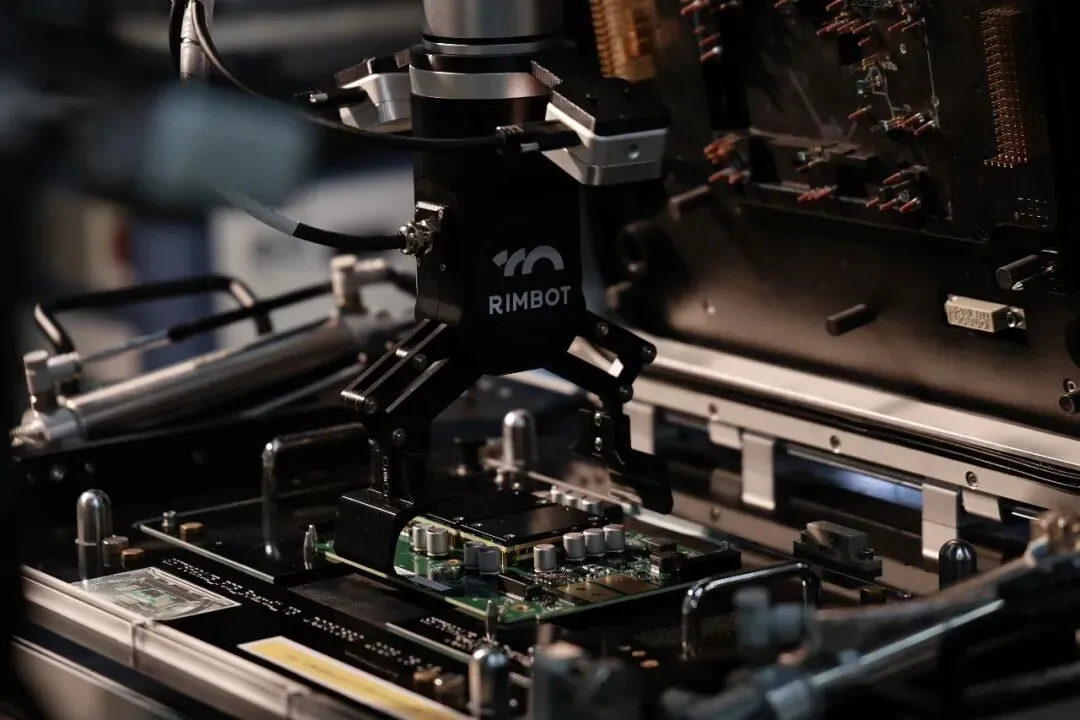
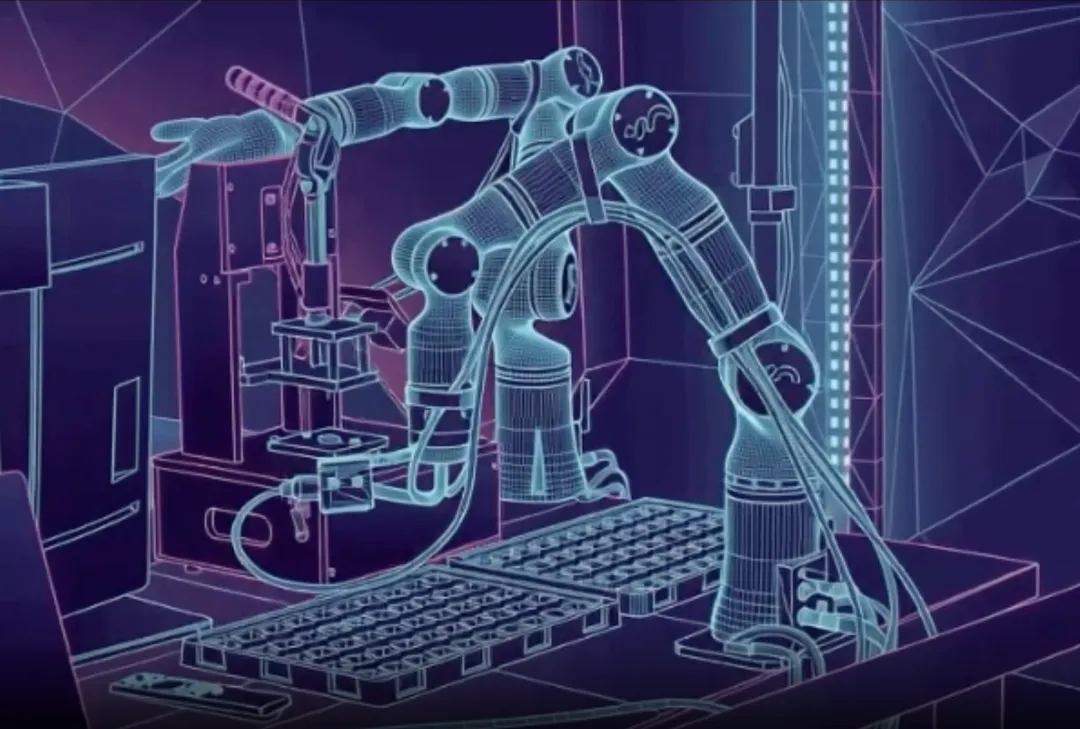
超级工站执行ICT测试工作
ICT 只是第一站,后面是 SMT 上下料、功能测试、装配、包装、仓储物流。今年底到明年上半年,在远图产线上一个一个 POC。2027 年前达到百台,之后将突破万台。
远图制造副总裁晏飞龙说了一句话:“超级工站的核心价值不是完成某一个固定工序,而是建立一个可以不断学习新任务的工业智能生产单元。”这家公司卖的不是一台会上下料的机器人,它卖的是“学新任务”这个能力。
ICT 工位,只是第一步。
Part 2:为什么是这家公司
做这件事的人,是从智驾行业出来的。
创始人肖中阳,清华毕业,在蔚来负责过的智驾世界模型,装上了70万辆车。基座模型负责人钟元鑫,华为天才少年,做过华为新一代智驾世界模型。公司今年 3 月成立,两轮种子轮拿了几个亿。
智驾这行的人,早就吃过一次亏:demo 到量产之间隔着的,不是模型,是数据闭环。
所以肖中阳9月16日那天不谈模型多强,谈的是“物理世界交互数据的持续积累。”
再看它选的场景,不做家庭,不做人形。它自己的说法:工业是第一验证环境,优先选线缆插拔这种边界清楚、结果可验证、可以反复试验的活
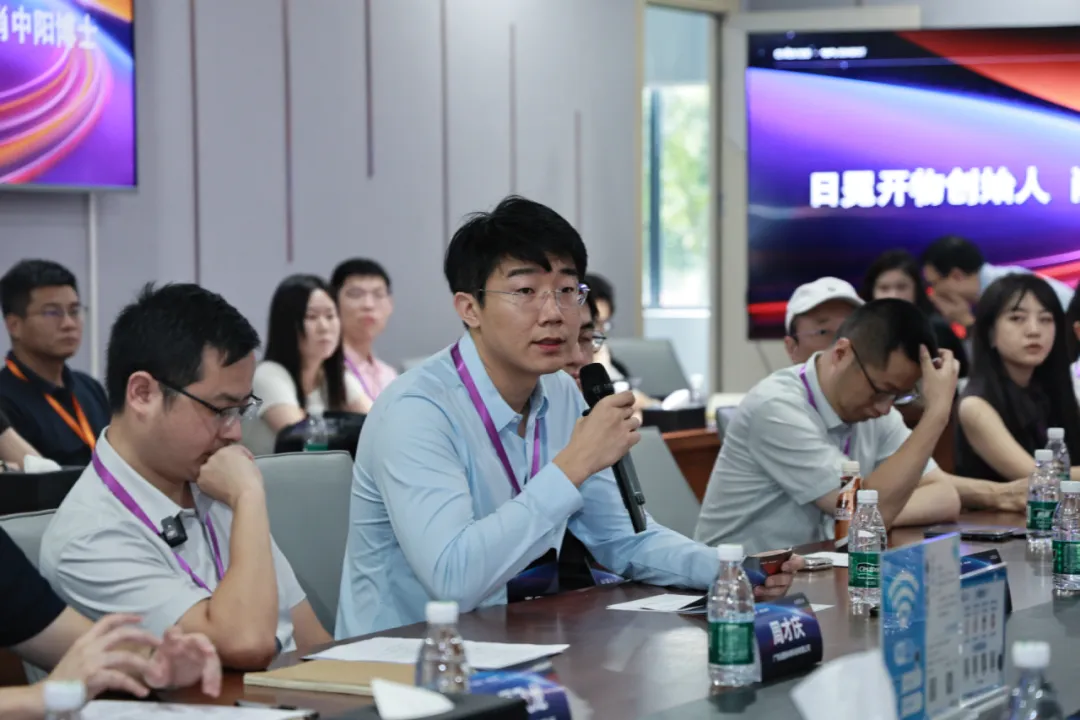
日冕开物创始人 肖中阳
投资方名单里,有一家叫远图未来,也是那座工厂的主人。客户是股东,股东是客户,先绑一个真工厂,再谈模型,这就是日冕的打法。
机器人换一道工序是什么流程? 按老规矩,工程师先写一个奖励函数,告诉机器什么叫成功;再采一批示范,手把手带它做几十遍;再上真机跑,失败了人去复位,调参,再跑。
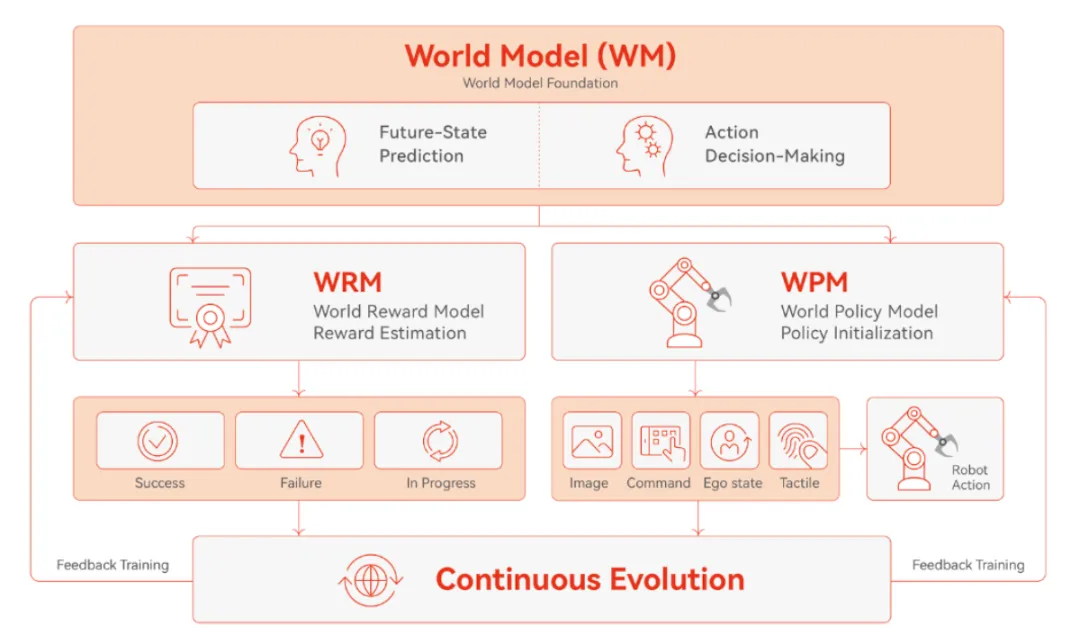
日冕开物的世界模型架构
而什么叫成功、什么叫失败、现在做到哪一步了,由世界奖励模型来判;第一版动作长什么样,让世界策略模型来给。两个模型从同一个底座长出来:一个看过大量物理世界视频的世界模型。
工业客户买的从来不是机器人会做什么,而是换一道工序要等多久。日冕要把这一件事,做到极致。
Part 3:一个吓人的词,拆成一张分级表
现在说那个词RSI,递归自我改进。
硅谷的用法是形容词:AI 改进 AI,越改越快,改到人插不上手,直到。硅谷两家最大的实验室,都在说这件事来得比预想快。
日冕的用法是名词:一套流程,一张表,把"自我改进"拆开讲。能力变强,叫 self-improvement;改进的方法反过来让下一轮改进更快,才叫 recursive。多采一批数据、定期重训一次模型,不算。必须证明你学新东西的方法,因为上一轮,变好了。
日冕的“自我改进”分两条线。一条改学习系统,叫算法 RSI:自动发现问题、提假设、做实验、验证,有效的方法留给下一轮。改的对象是策略、评价器、训练环境、数据配比、训练流程。
另一条改机器人的身体,叫本体 RSI:从真实失败里找硬件瓶颈,贯通设计、制造、更换、校准,最后连造身体的工具和方法一起改。东坑那台超级工站,就是本体这条线的载体。
然后日冕干了一件少见的事:给自己打分。
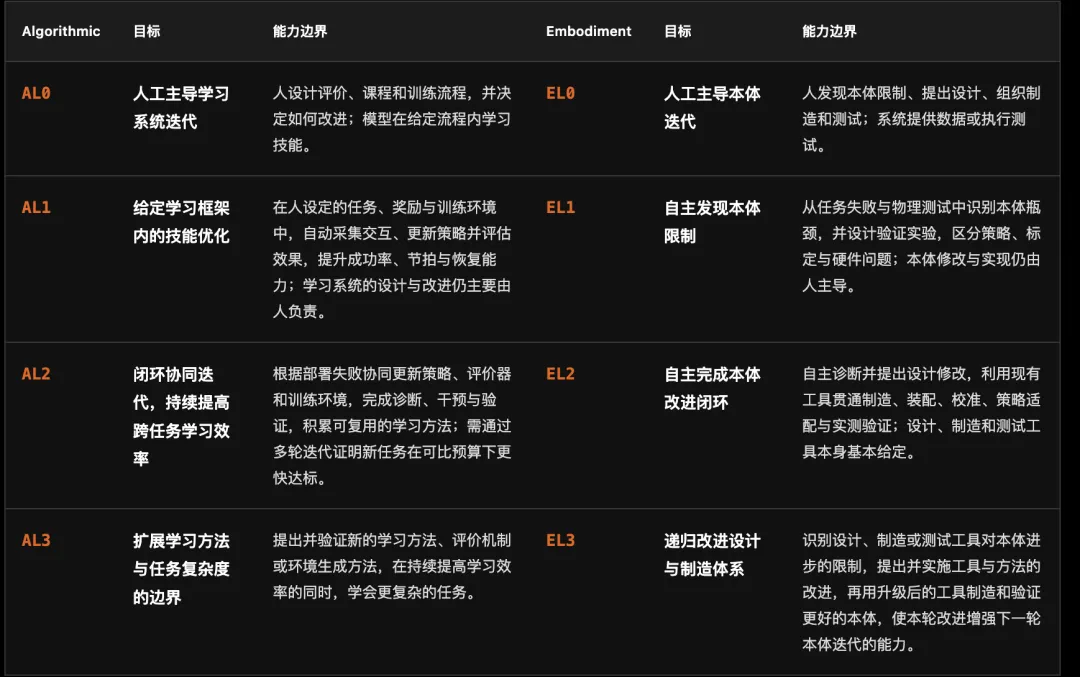
AL0:人设计一切,机器在框架里学技能。
AL1:人定好任务、奖励和环境,机器自动采数据、更新策略、评效果。
AL2:失败后能更新策略、评价器和训练环境,而且要能证明新任务在同样预算下,比上一轮更快达标。
AL3:机器自己提出新的学习方法。
日冕自我评价 AL1 已经跑通,当前的目标是达到AL2。还有一句很多创业公司不会说的话,日冕说了:现在这些实验,还不构成 RSI 递归改进的证明。
务实的公司谈 RSI,先给自己打分,这张表把"自我改进"从一个形容词,变成了一个能被验证的数字。
Part 4:在哪儿练,练什么
AL2 卡在一个地方:机器人在哪儿练?
真机练,一次失败就是一次人工接管、一次设备磨损。仿真练,传统做法是建模师搭场景,一个工站搭几周,搭完跟真机还差得远。
而日冕的路线是,拿一张工位的照片进去,重建三维空间,分出工作台、工装、连接器、障碍物,对齐真实尺寸;再补上碰撞体、质量、摩擦、关节参数这些物理特征;最后接上机器人的动作、观测、成功判据和复位逻辑。
然后围绕失败案例修改场景:连接器偏一点、工装歪一点、加遮挡、换光照、改摩擦,覆盖成功、卡住、恢复等场景。
最后再回到真机验证:同样的训练预算,新场景到底有没有把成功率抬上去。
整个系统有三个角色:
RimPilot 负责做。
RimCritic 负责评:做得怎么样,是不是快失败了。
RimGround 负责出题:接下来该在哪儿练、练什么。
日冕把力气花在一个问题上:进了仿真,练什么?答案是练失败。
一个工位里,成功的示范千篇一律,失败千奇百怪。同一个插接动作,位姿偏了会卡住,用力大了会压坏,打滑了会失去对齐。还有一种最阴的:看着插到位了,没导通。
偏多少开始卡?接触异常之后,什么状态还救得回来? 成功和失败交界处那一小段,比一百次彻底失败更有用,日冕把这叫能力边界数据。
日冕的评价模型表现如何?在全新任务上,判断进展方向的指标是0.88,对照模型里最高的是0.68;判断一段操作是否成功的准确率,从 22% 涨到 40%。
40%,离能用还远,但曲线在涨,而且是在没见过的任务上涨。机器人公司的护城河,不是数据量,是失败的品种数。
结尾
日冕从头到尾没说过一个“颠覆”,它做的是一件很旧的事:工业客户从提需求到可靠上线,要等多久。
它给出了三个判断:
第一,2029 年之前,工业机器人的投标书上会多一栏,叫"新工序适配时间",单位是小时。东坑这个 ICT 工位,先打了个样。
第二,如果日冕 2027 年前拿不出 AL2 的证据,那 Physical RSI 就只是一个起得好的名字。
第三,跟着那张路线图走,ICT、SMT、装配、包装、仓储,走到第三站,百台就不是 PPT。
硅谷讨论 RSI,怕的是机器改机器,人管不住。
东坑这家工厂里的 RSI,赌的是机器改机器,人不用管。
同一个词,一边是恐惧,一边是给未来的报价。

点击在看,成为基地边缘人