ARTICLE · 1185178
苹果 Taptic 霍尔闭环 vs 安卓反电动势无感控制:微型线性马达的控制架构与工程取舍
作者:陈亚明(ANSV 微型执行器与精密传动仿真验证平台)
在智能手机和可穿戴触觉反馈(Haptics)领域,很多工程师与数码极客都会注意到一个鲜明的分野:
苹果自 iPhone 6s 引入 Taptic Engine 以来,哪怕机身堆叠再极限,也始终坚持在马达内部塞入一颗独立的差分霍尔传感器,走全状态闭环位移伺服路线;而安卓阵营主流机型普遍采用标准化二线制封装的横向线性马达(LRA),马达内部没有任何独立传感器,完全依赖驱动芯片隔空进行反电动势采样(Back-EMF)与自动谐振追踪(Smart Loop)。
表面上看,这似乎只是‘马达内部要不要多花几毛钱塞一颗传感器’的 BOM 成本问题。但从精密机电系统和控制工程的角度来看,两者涉及的是执行器功能定义、内部物理容积分配、状态可观测性、产线标定节拍与供应链分工的系统级深刻权衡。
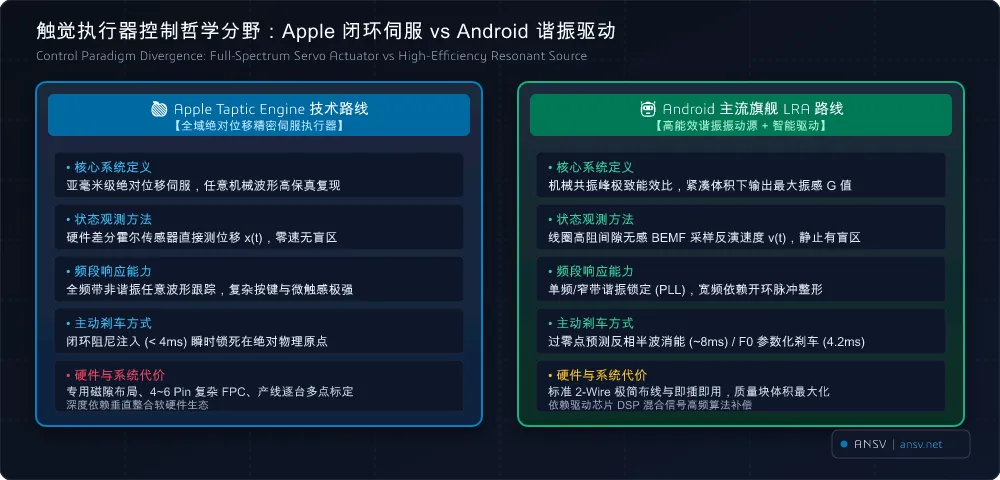
图 1:触觉执行器控制路线对比(Apple 绝对位移伺服架构 vs Android 谐振自适应驱动架构)
一、 控制架构定性:位移伺服 vs 无感自适应追踪
行业交流中有时会将未搭载独立位置传感器的安卓马达误称为‘开环驱动’。严格从控制工程定性,这一说法是不准确的。
现代主流触觉驱动芯片(如 TI、Cirrus Logic、艾为等)内置了高精度混合信号采样模块与硬件 DSP 内核。芯片通过实时采样线圈端电压与电流,解调动子运动产生的反电动势(Back-EMF),构建起机电状态闭环:
- 苹果路线:Apple Taptic 方案:利用独立物理传感器实时测量动子空间位置,属于直接位移全状态闭环伺服控制;
- 安卓路线:Android 旗舰 LRA 方案:基于线圈端电气参数在线反演动子运动速度与共振相位,属于无传感器自适应跟踪与预测制动控制。
霍尔位置直接感测 vs BEMF 无感反电动势控制 关键指标对比矩阵
评估维度 | 硬件霍尔位置闭环 (Apple Taptic) | 无感反电动势 Smart Loop (Android 旗舰) | 物理机理与工程实质 |
直接物理观测量 | 绝对机械位移 x(t)(磁通密度 B 差分映射) | 动子切割磁力线线速度 v(t) = dx/dt | 霍尔测绝对空间位置量;反电动势感应速度量 (e 正比于 v) |
静态可观测性 | 稳态位移完全可测(静止偏置时输出稳态电压) | 不可直接观测(v=0 则 e=0,存在静态测量盲区) | 霍尔可检测机械零点偏移与外力预载;BEMF 静止时信号为零 |
谐振点驱动能效 | 优良(需算法持续解算目标位移指令) | 极高(PLL 锁定 90 度阻抗角,维持机械共振峰高能效) | BEMF 在谐振频率 f0 附近信噪比最高,便于自动锁定最大出力点 |
宽频与任意波形 | 优异(支持任意非正弦轨迹高精伺服跟踪) | 受限(偏离谐振点时反电动势幅值下降,依赖前馈波形表) | 复杂机械棘轮、连续变频滑动等微触感需脱离共振峰运行 |
主动刹车收敛耗时 | 约 3~5 ms(状态反馈阻尼直接拉回平衡位置) | 约 8~12 ms(反相半波脉冲抵消主要动能,微幅残震自然衰减) | 闭环伺服可动态消除残振;无感刹车在零速末端依靠机械阻尼吸收 |
行程极限防护 | 支持硬件级软限位(实时位移防打底闭环削峰) | 依赖离线模型预估(受装配公差与温度引起的刚度漂移影响) | 长行程大推力马达在剧烈冲击下需防止撞击壳体产生金属异音 |
引脚与连接器 | 需 4~6 Pin(增加供电、接地与差分传感信号线) | 标准 2-Pin(仅双极性线圈驱动触点) | 增加物理引脚会推高马达内部引线与主板连接器空间开销 |
内部容积分配 | 需在有效磁隙内占用传感器与布线空间 | 零传感器占用(内部腔体容积完全分配给配重与线圈) | 相同外部尺寸下,无霍尔结构可配置更大体积的钨合金质量块 |
产线标定开销 | 需在专用工位通过激光测振仪完成多点非线性标定 | 极低(驱动芯片开机在线自动校准阻抗 R/L 与频点 f0) | 霍尔传感器存在零点漂移与装配偏心,出厂需烧录多项式系数 |
二、 Apple Taptic Engine 硬件级位移伺服架构
在 Apple 的 Taptic Engine 架构中,霍尔传感器的核心使命是为控制系统提供连续的绝对物理位移基准,使执行器具备微米级机床般的伺服跟踪能力。
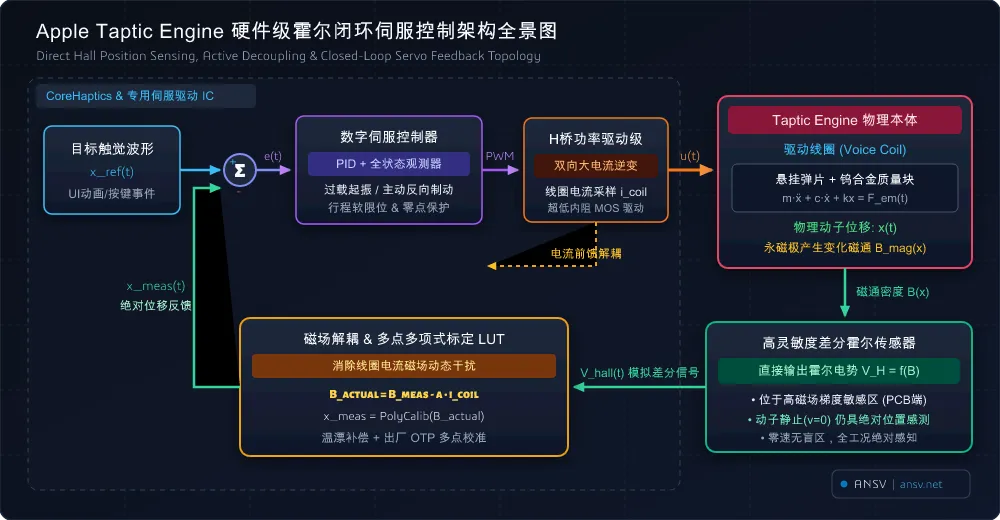
图 2:Apple Taptic Engine 硬件霍尔闭环伺服控制全链路架构
1. 物理感知链路与多项式非线性映射
霍尔元件检测垂直穿过半导体基片的磁感应强度 B,输出微伏级差分电压:VH = SH · Ibias · B。为将磁场映射为位移 x(t),马达内部磁路设计有特定梯度。芯片通过查找表(LUT)或拟合多项式进行反向解算:x = g(VH)。
当动子因跌落冲击、外力按压或弹片应力松弛偏离平衡位置时(v = 0, x != 0),磁场对应确定空间位置,霍尔传感器仍输出稳态电压。驱动芯片能够读取初始偏置并施加直流微电流拉回原点。基于速度感应的反电动势在静止时输出为零,无法提供此类静态基准。
2. 空间磁场干扰与电流前馈动态解耦
在厚度仅 3~4mm 的微型马达内部,霍尔传感器与驱动线圈距离极近。线圈通入 1~2A 瞬态电流时,自身磁场会叠加在永磁体磁场上。如果不做解耦,控制器会将线圈磁场误判为物理位移,导致严重相位失稳。Apple 在硬件与算法上实施了双重解耦:
- 差分布局:差分双霍尔空间布局:在磁钢两端对称布置一对霍尔元件。永磁体磁场在两处极性相反,而线圈杂散磁场方向一致,通过差分运算消除共模电磁干扰;
- 电流前馈:线圈电流前馈动态解耦:芯片实时采样线圈电流 i(t),通过耦合矩阵扣除电流感应分量,还原动子真实位移。
3. 全状态观测器与行程软限位控制
获取解耦位移后,控制器通过龙伯格状态观测器(Luenberger Observer)重构动子的速度与加速度,避免直接数值差分引入高频噪声。
这为 Taptic Engine 带来了行程软限位控制(Anti-bottoming Soft-Limit):当动子在大信号驱动下接近机械行程极限(如 +/-1.2mm 处的防撞结构)前 0.1mm 处,控制器提前注入反向电磁阻尼削峰,在保留冲程动量的同时彻底杜绝了撞击壳体的金属异音。
三、 Android 阵营路线:无感反电动势自适应控制与 Smart Loop
安卓旗舰平台普遍采用标准化二线制 LRA 方案,省去独立传感器,转而通过芯片对线圈反电动势(Back-EMF)进行实时采集与解调。
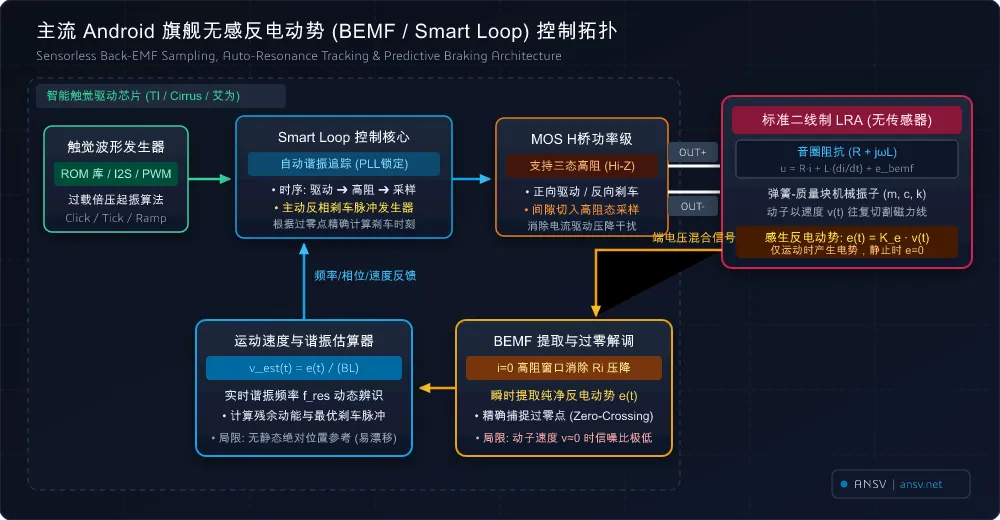
图 3:主流安卓旗舰触觉驱动芯片无感反电动势(BEMF / Smart Loop)解调与自适应谐振控制拓扑
1. 反电动势与运动速度关联
根据法拉第电磁感应定律,动子在线圈中以相对速度 v(t) 往复切割磁力线时,感应反电动势为:e(t) = BL · v(t)。反电动势幅值与动子运动线速度严格成正比。
2. 混合端电压的微弱信号分离(Hi-Z 采样窗口)
在工作状态下,芯片引脚端电压包含驱动压降与反电动势:u(t) = R·i + L·(di/dt) + e(t)。几十毫伏的反电动势完全被驱动大电压和开关尖峰淹没。
驱动芯片利用三态高阻采样窗口(Tri-State Hi-Z Sampling)提取信号:在 PWM 周期末端或过零点,芯片瞬间将 H 桥切换至高阻态。此时回路电流归零(i = 0)且变化率归零,欧姆压降与电感压降降为零,引脚端电压直接反映真实动子反电动势:u = e(t) = BL · v(t)。
3. 自动谐振频率锁定 (Auto-Resonance PLL)
标准线性马达在固有谐振频率 f0 处呈纯阻性,动子速度与驱动力同相。芯片内置锁相环(PLL)连续检测反电动势过零点时间戳,动态修正输出 PWM 频率,自动咬死马达共振点。当环境温度变化引起弹簧刚度温漂时,系统能自动追踪共振峰,保持极高能效。
四、 瞬态动力学与主动制动机制
触觉按键点击的干脆程度主要取决于两个指标:起振时间与制动衰减时间。执行器的二阶微分方程为:m·x'' + c·x' + k·x = BL·i。
手机马达的机械品质因数 Q 通常在 6~10 之间。高 Q 值放大了共振出力,但也意味着阻尼比极小(zeta 约 0.05~0.08)。驱动信号切断后,动子若依靠自然机械阻尼衰减,往往需要 60~100ms 才能停下,指尖会感觉到严重拖泥带水的振铃拖尾,连续打字时触感粘连。
180° 主动反相刹车波形机制
为了消灭拖尾,必须引入主动电磁制动(Active Braking):
- 激振阶段:前向驱动段:输出 1 个共振周期(标称 170Hz 马达约持续 5.88ms);
- 刹车阶段:反相刹车段:在前向波形结束瞬间,无缝拼接持续半个共振周期(约 2.94ms)的反相 180 度刹车脉冲,电磁力反向做负功强行消耗动子动能;
- 效果收敛:刹车衰减系数 k_brake 通常实测标定在 0.65~0.95 之间。刹车波形结束后,机械残震在数毫秒内衰减至 5% 以下,点击感极其清脆利落。
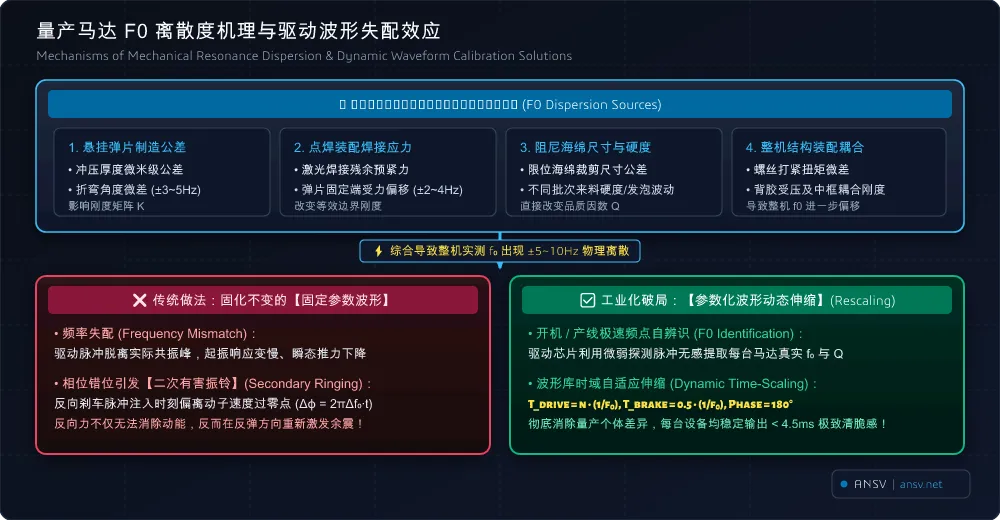
图 4:量产微型线性马达 F0 离散度机理与动态波形参数化校准机制
【一线工程量产实录:魅族 15 M Engine 频偏攻坚】
主动反相刹车对相位精度要求极高。如果固件内置固定的 170Hz 波形,而实际某颗马达因弹簧冲压公差其实际谐振点为 160Hz,刹车脉冲注入时动子尚未到位,相位偏差会导致电磁反力无法对准动量方向,反而激发起二次余震!在当年魅族 15 M Engine(LRA0619)项目攻坚期间,我们在马达制造端建立了全性能测试体系,将共振频率划分成 10 个档位(BIN 码),将频点二维码印刷在马达壳体上。整机生产线组装扫码后,系统自动调用匹配档位的波形参数烧录至整机存储器中。现代驱动芯片则引入了开机无感微脉冲自校准,从算法层消除了批次离散度。
关于魅族的触觉反馈波形调试复盘详见以下文章:
解密首款安卓触觉反馈标杆:魅族 15 M Engine 波形调试与量产复盘
五、 空间、BOM 与供应链生态权衡
两套路线的差异绝不仅是物料单价,更是整机堆叠容积、连接器与供应链分工的系统性博弈。
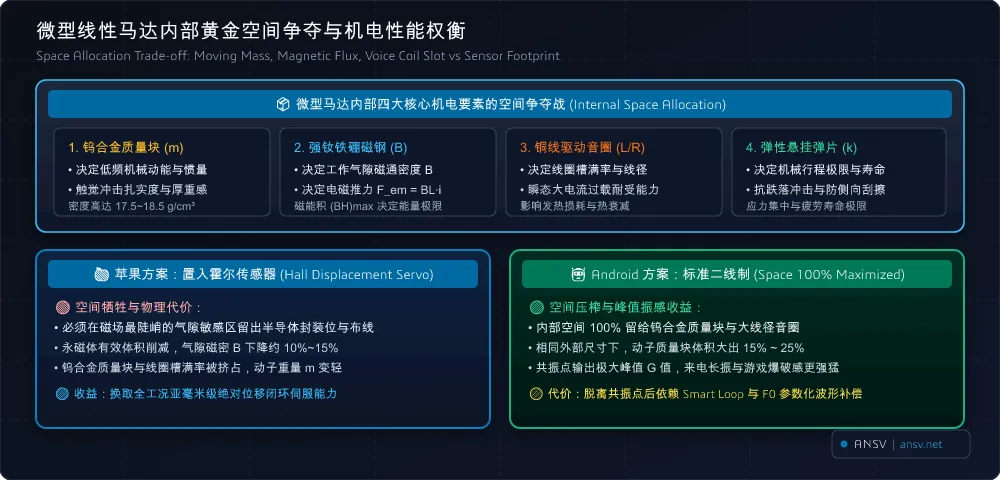
图 5:微型线性马达内部空间分配权衡(永磁体/音圈/配重 vs 传感器布置)
- 容积分配:内部容积与峰值加速度:在 7.5~8.5mm 的轻薄手机内,马达容积仅 0.8~1.5 cm³。内置霍尔芯片和柔性板走线会压缩磁隙,永磁体磁通密度下降 10%~15%,钨合金配重被削弱。不装霍尔的二线制马达能将空间 100% 留给钨合金配重与音圈,在共振点反而能爆发出更高的瞬态峰值加速度;
- 引脚开销:引脚与连接器复杂度:二线制 LRA 仅需 2 个焊盘或弹片;霍尔马达需要 4~6 个引脚(供电、地、差分信号、驱动与屏蔽),必须使用 FPC 软板与板对板(BTB)连接器,增加整机 SMT 复杂度与主板面积;
- 量产节拍:产线标定节拍:霍尔器件存在输入失调与装配公差,出厂前必须在专用工位用激光测振仪逐台标定多项式系数;二线制马达插上由芯片自校准,极大提升了规模化量产交付节拍。
六、 总结与工程选型建议
两种路线代表了微型机电执行器不同的控制方式与系统取舍:
- 1. 苹果路线:硬件霍尔闭环方案:以牺牲部分内部配重容积、增加物理引脚与产线标定为代价,换取全频段绝对位移的可观测性,支持宽频复杂非正弦轨迹伺服与防打底软限位,适合对非谐振触感与瞬态边界有极致追求的垂直整合体系;
- 2. 安卓路线:无感反电动势方案:保持了二线制结构的精炼性,将内部物理容积完全让渡给永磁体与钨合金配重。通过芯片在 Hi-Z 窗口的高频速度采样与 180 度主动刹车,在极低的硬件开销下实现了清脆干脆的按键点击与高谐振能效,是标准化规模量产的典范工程方案。
【在线交互仿真体验】如果您想亲自调节共振频率 f0、品质因数 Q 与外部冲击,直观查看霍尔闭环与 反向电动势闭环 示波器波形,欢迎访问个人官方网站在线仿真平台:
点击阅读原文,体验实时解算触觉反馈动态效果。浏览器运行效果更好。