文档文本内容
光电门与动能定理结合——验证定理及测量动摩擦因数
考点一 用光电门验证动能定理
核心知识点
1.原理:合外力做功等于物体动能变化,W=ΔE 。
k
d
2.速度计算:利用遮光条宽度d、遮光时间Δt,求瞬时速度v= 。
Δt
3.常见模型:重物牵引小车,重力做功近似为合外力做功(平衡摩擦力后)。
1 1
表达式:mgx= Mv2- Mv2
2 2 2 1
解题思路
1.实验前垫高木板平衡摩擦力,消除摩擦影响;
2.读取遮光时间,计算小车经过光电门的速度;
3.测量位移、重物质量、小车质量,分别算出拉力做功与动能变化;
4.对比两组数据,验证二者是否相等。
易错点
遮光条过宽会造成速度测量误差;未完全平衡摩擦力会影响实验结论。
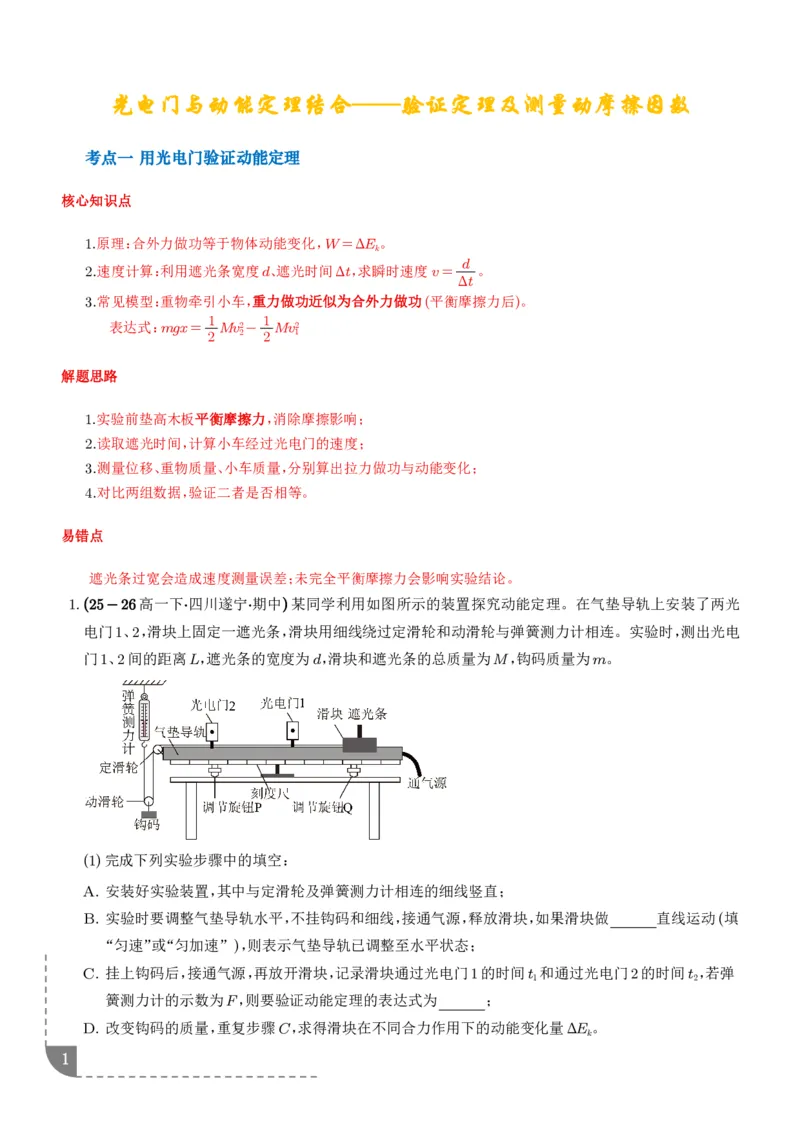
1.(25-26高一下·四川遂宁·期中)某同学利用如图所示的装置探究动能定理。在气垫导轨上安装了两光
电门1、2,滑块上固定一遮光条,滑块用细线绕过定滑轮和动滑轮与弹簧测力计相连。实验时,测出光电
门1、2间的距离L,遮光条的宽度为d,滑块和遮光条的总质量为M,钩码质量为m。
(1)完成下列实验步骤中的填空:
A. 安装好实验装置,其中与定滑轮及弹簧测力计相连的细线竖直;
B. 实验时要调整气垫导轨水平,不挂钩码和细线,接通气源,释放滑块,如果滑块做 直线运动(填
“匀速”或“匀加速”),则表示气垫导轨已调整至水平状态;
C. 挂上钩码后,接通气源,再放开滑块,记录滑块通过光电门1的时间t 和通过光电门2的时间t ,若弹
1 2
簧测力计的示数为F,则要验证动能定理的表达式为 ;
D. 改变钩码的质量,重复步骤C,求得滑块在不同合力作用下的动能变化量ΔE 。
k
1(2)对于上述实验,下列说法正确的是 。
A. 滑块的加速度与钩码的加速度大小相等
B. 弹簧测力计的读数为滑块所受合外力的大小
C. 实验过程中钩码处于超重状态
D. 钩码的总质量m应远小于滑块和遮光条的总质量M
1 d
【答案】(1) 匀速 FL= M
2 t
2
2
2 1 d
- M
2 t
1
2
(2)B
【详解】(1)[1]若气垫导轨水平,则滑块不挂钩码时在气垫导轨上受的合外力为零,能在气垫导轨上做匀
速直线运动;
1 1
[2]如果要验证动能定理表达式,则需满足FL= Mv2- Mv2
2 2 2 1
d d
其中v = ,v =
2 t 1 t
2 1
1 d
即需满足FL= M
2 t
2
2 1 d
- M
2 t
1
2
(2)A.因钩码向下运动的位移大小为x时,滑块运动的位移大小就是2x,所以滑块的加速度大小就是钩
码加速度的2倍,则A错误;
B.弹簧测力计的读数为滑块所受合外力大小,故B正确;
C.实验过程中钩码合力竖直向下,则处于失重状态,故C错误;
D.滑块的合力可以由弹簧测力计直接测量,所以不需要钩码的总质量m应远小于滑块和遮光条的总
质量M,故D错误。
故选B。
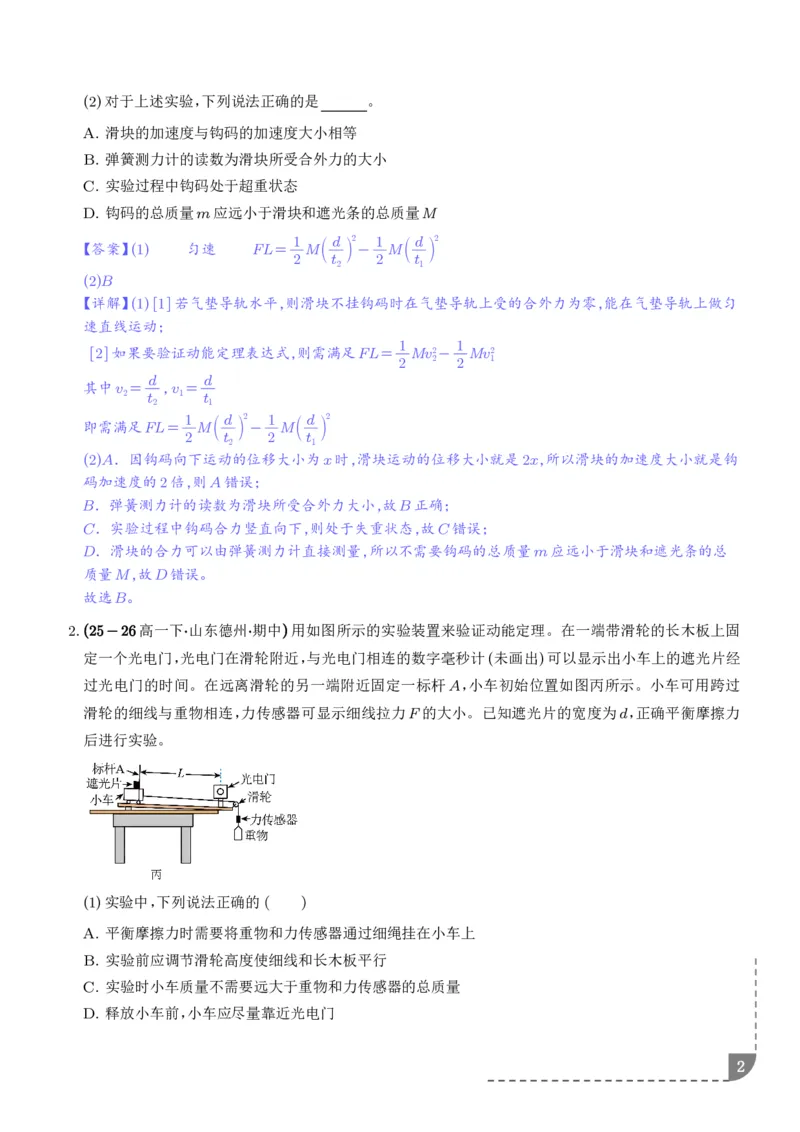
2.(25-26高一下·山东德州·期中)用如图所示的实验装置来验证动能定理。在一端带滑轮的长木板上固
定一个光电门,光电门在滑轮附近,与光电门相连的数字毫秒计(未画出)可以显示出小车上的遮光片经
过光电门的时间。在远离滑轮的另一端附近固定一标杆A,小车初始位置如图丙所示。小车可用跨过
滑轮的细线与重物相连,力传感器可显示细线拉力F的大小。已知遮光片的宽度为d,正确平衡摩擦力
后进行实验。
(1)实验中,下列说法正确的 ( )
A. 平衡摩擦力时需要将重物和力传感器通过细绳挂在小车上
B. 实验前应调节滑轮高度使细线和长木板平行
C. 实验时小车质量不需要远大于重物和力传感器的总质量
D. 释放小车前,小车应尽量靠近光电门(2)测出标杆A与光电门的距离L,小车及遮光片的总质量m。连接上重物,使小车从图丙所示位置由
静止开始运动,并记下遮光片通过光电门的时间∆t及力传感器显示的力的大小F,更换不同重物后重
复实验,记录下多组数据。小车经过光电门时的速度为 。
1
(3)根据记录的数据做出 -(Δt)2图像为过原点的倾斜直线,斜率为k。以小车(含遮光片)为研究对
F
象,若动能定理成立,则图像的斜率k= 。(用m、L、d表示)
【答案】(1)BC
d
(2)
Δt
2L
(3)
md2
【详解】(1)A.平衡摩擦力时不需要将重物和力传感器通过细绳挂在小车上,只让小车拖着纸带在木板
上匀速运动,A错误;
B.实验前应调节滑轮高度使细线和长木板平行,这样才能认为细绳的拉力等于小车的合外力,B正确;
C.实验时因为有力传感器测量小车受的拉力,则小车质量不需要远大于重物和力传感器的总质量,C
正确;
D.释放小车前,小车应尽量远离光电门,D错误。
故选BC。
d
(2)小车经过光电门时的速度为v=
Δt
1 1 d2
(3)由动能定理FL= mv2= m
2 2 (Δt)2
1 2L
即 = (Δt)2
F md2
2L
则图像的斜率k=
md2
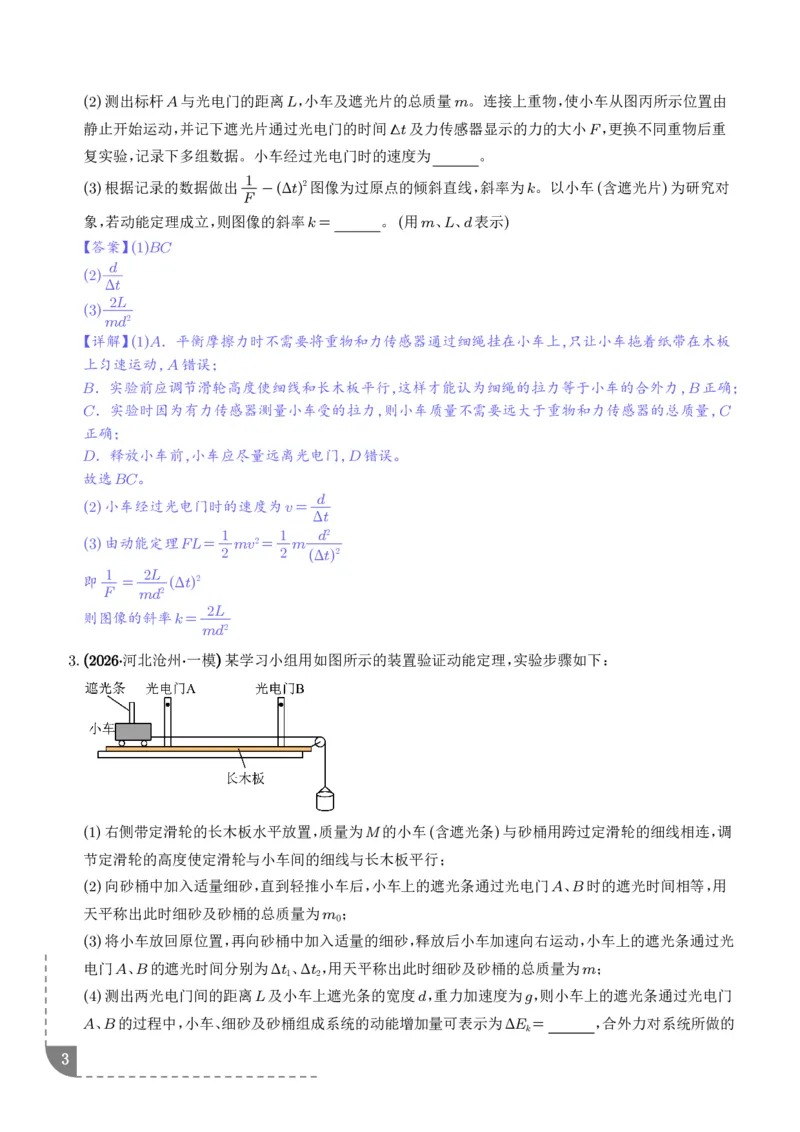
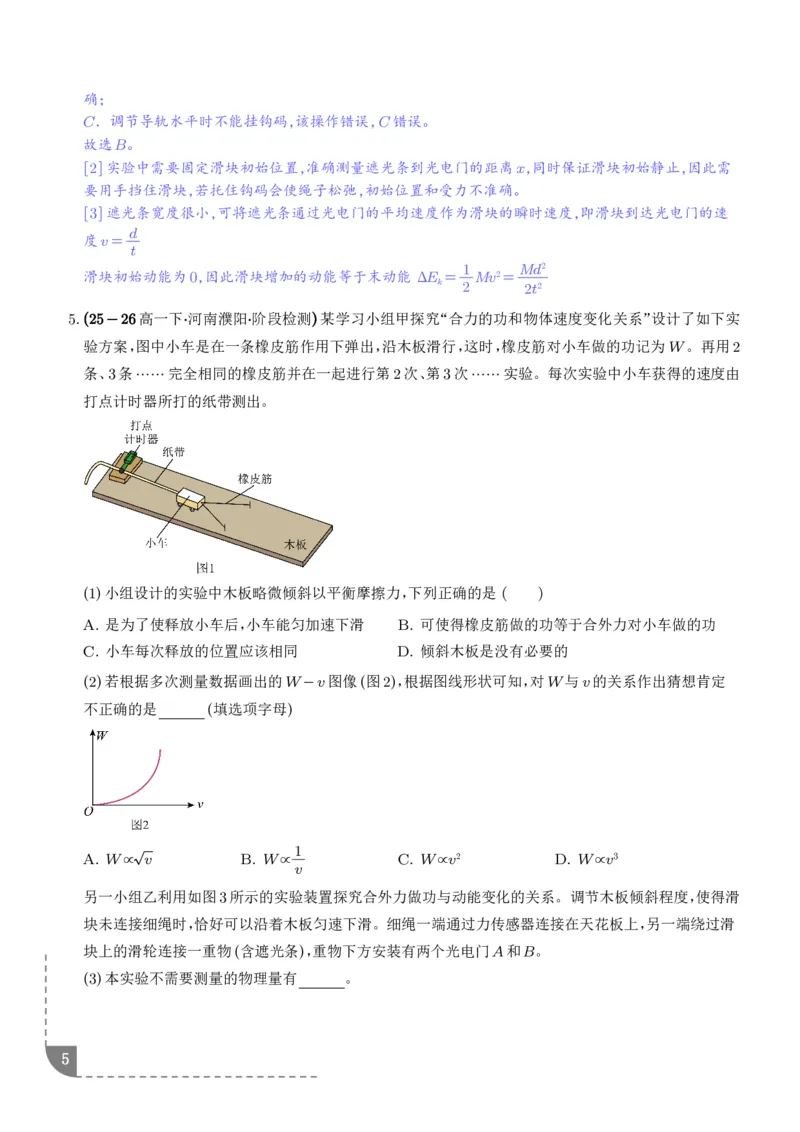
3.(2026·河北沧州·一模)某学习小组用如图所示的装置验证动能定理,实验步骤如下:
(1)右侧带定滑轮的长木板水平放置,质量为M的小车(含遮光条)与砂桶用跨过定滑轮的细线相连,调
节定滑轮的高度使定滑轮与小车间的细线与长木板平行;
(2)向砂桶中加入适量细砂,直到轻推小车后,小车上的遮光条通过光电门A、B时的遮光时间相等,用
天平称出此时细砂及砂桶的总质量为m ;
0
(3)将小车放回原位置,再向砂桶中加入适量的细砂,释放后小车加速向右运动,小车上的遮光条通过光
电门A、B的遮光时间分别为Δt 、Δt ,用天平称出此时细砂及砂桶的总质量为m;
1 2
(4)测出两光电门间的距离L及小车上遮光条的宽度d,重力加速度为g,则小车上的遮光条通过光电门
A、B的过程中,小车、细砂及砂桶组成系统的动能增加量可表示为ΔE = ,合外力对系统所做的
k
3总功可表示为W= ;(均用题中已知量及测量物理量字母表示)
(5)多次重复实验,在误差允许的范围内,若W=ΔE ,则动能定理得以验证。
k
1
【答案】 M+m 2
4
d2 d2
- Δt2 Δt2
2 1
m-m 0 gL
d
【详解】[1]遮光条宽度很小,可利用平均速度近似得到遮光条通过光电门的瞬时速度v = ,v =
A Δt B
1
d
Δt
2
小车、细砂和砂桶组成的系统,总质量为M+m,两者速度大小相等
1 1 1 d2 d2
因此动能增加量为末动能减初动能 ΔE = (M+m)v2 - (M+m)v2 = (M+m) -
k 2 B 2 A 2 Δt2 Δt2
2 1
[2]步骤(2)中轻推小车后遮光时间相等,说明小车做匀速直线运动,此时系统受力平衡,小车受到的总
阻力(摩擦力等)f=m g
0
加入质量为m 的砂桶后,小车匀速运动,说明此时摩擦力已被平衡。
0
小车受到的总阻力(摩擦力等)f=m g。 当砂桶和细砂总质量为m后,系统运动位移为L,合外力做功
0
为重力做功减去阻力做功 W=mgL-fL=(m-m )gL
0
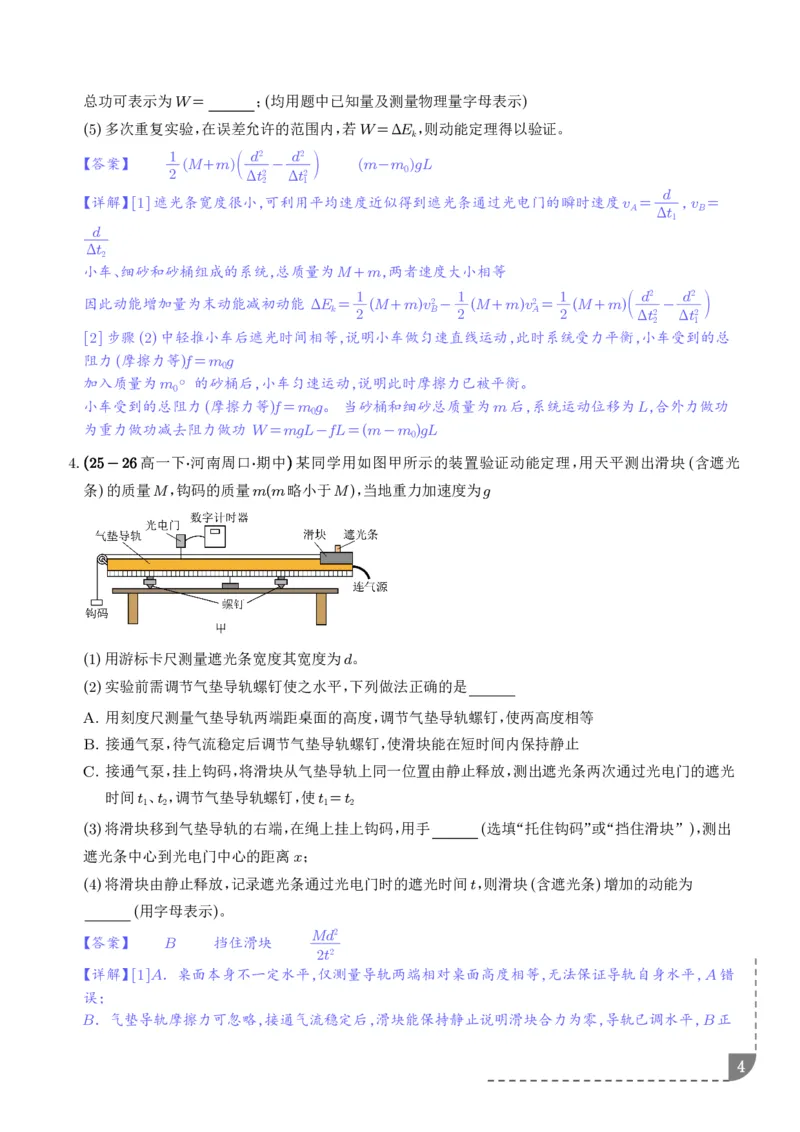
4.(25-26高一下·河南周口·期中)某同学用如图甲所示的装置验证动能定理,用天平测出滑块(含遮光
条)的质量M,钩码的质量m(m略小于M),当地重力加速度为g
(1)用游标卡尺测量遮光条宽度其宽度为d。
(2)实验前需调节气垫导轨螺钉使之水平,下列做法正确的是
A. 用刻度尺测量气垫导轨两端距桌面的高度,调节气垫导轨螺钉,使两高度相等
B. 接通气泵,待气流稳定后调节气垫导轨螺钉,使滑块能在短时间内保持静止
C. 接通气泵,挂上钩码,将滑块从气垫导轨上同一位置由静止释放,测出遮光条两次通过光电门的遮光
时间t 、t ,调节气垫导轨螺钉,使t =t
1 2 1 2
(3)将滑块移到气垫导轨的右端,在绳上挂上钩码,用手 (选填“托住钩码”或“挡住滑块”),测出
遮光条中心到光电门中心的距离x;
(4)将滑块由静止释放,记录遮光条通过光电门时的遮光时间t,则滑块(含遮光条)增加的动能为
(用字母表示)。
Md2
【答案】 B 挡住滑块
2t2
【详解】[1]A.桌面本身不一定水平,仅测量导轨两端相对桌面高度相等,无法保证导轨自身水平,A错
误;
B.气垫导轨摩擦力可忽略,接通气流稳定后,滑块能保持静止说明滑块合力为零,导轨已调水平,B正确;
C.调节导轨水平时不能挂钩码,该操作错误,C错误。
故选B。
[2]实验中需要固定滑块初始位置,准确测量遮光条到光电门的距离x,同时保证滑块初始静止,因此需
要用手挡住滑块,若托住钩码会使绳子松弛,初始位置和受力不准确。
[3]遮光条宽度很小,可将遮光条通过光电门的平均速度作为滑块的瞬时速度,即滑块到达光电门的速
d
度v=
t
1 Md2
滑块初始动能为0,因此滑块增加的动能等于末动能 ΔE = Mv2=
k 2 2t2
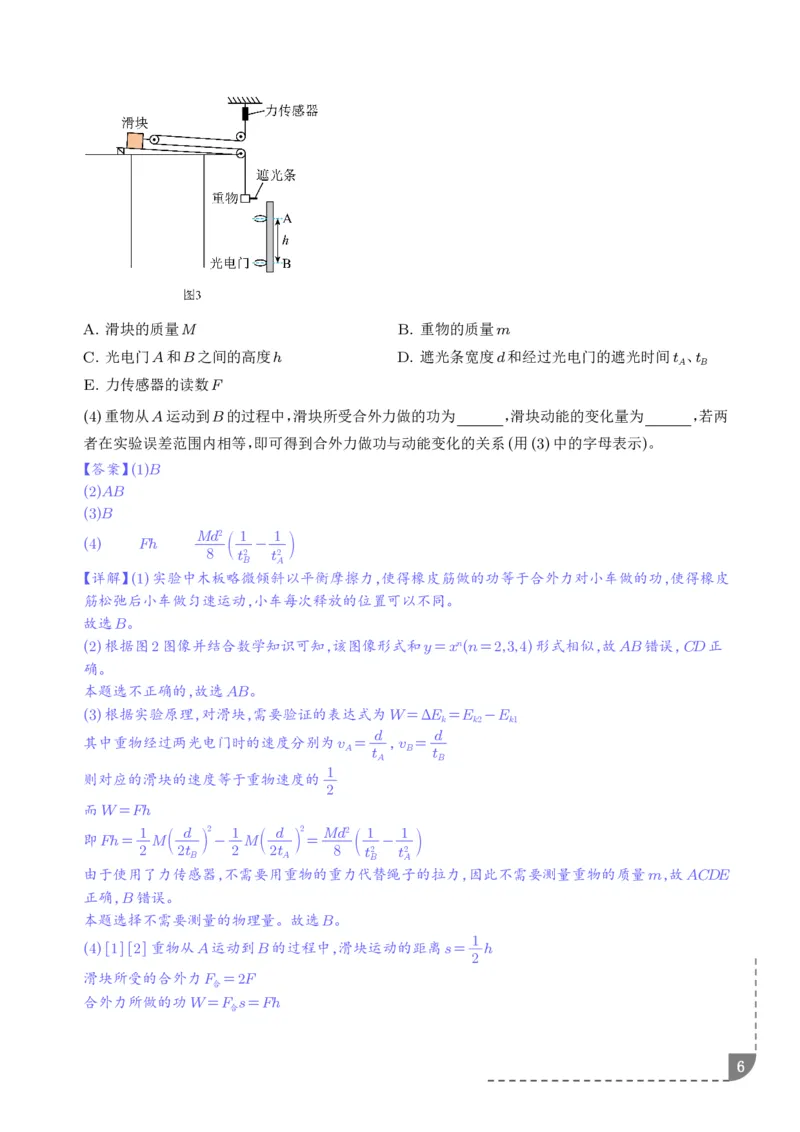
5.(25-26高一下·河南濮阳·阶段检测)某学习小组甲探究“合力的功和物体速度变化关系”设计了如下实
验方案,图中小车是在一条橡皮筋作用下弹出,沿木板滑行,这时,橡皮筋对小车做的功记为W。再用2
条、3条⋯⋯完全相同的橡皮筋并在一起进行第2次、第3次⋯⋯实验。每次实验中小车获得的速度由
打点计时器所打的纸带测出。
(1)小组设计的实验中木板略微倾斜以平衡摩擦力,下列正确的是 ( )
A. 是为了使释放小车后,小车能匀加速下滑 B. 可使得橡皮筋做的功等于合外力对小车做的功
C. 小车每次释放的位置应该相同 D. 倾斜木板是没有必要的
(2)若根据多次测量数据画出的W-v图像(图2),根据图线形状可知,对W与v的关系作出猜想肯定
不正确的是 (填选项字母)
1
A. W∝ v B. W∝ C. W∝v2 D. W∝v3
v
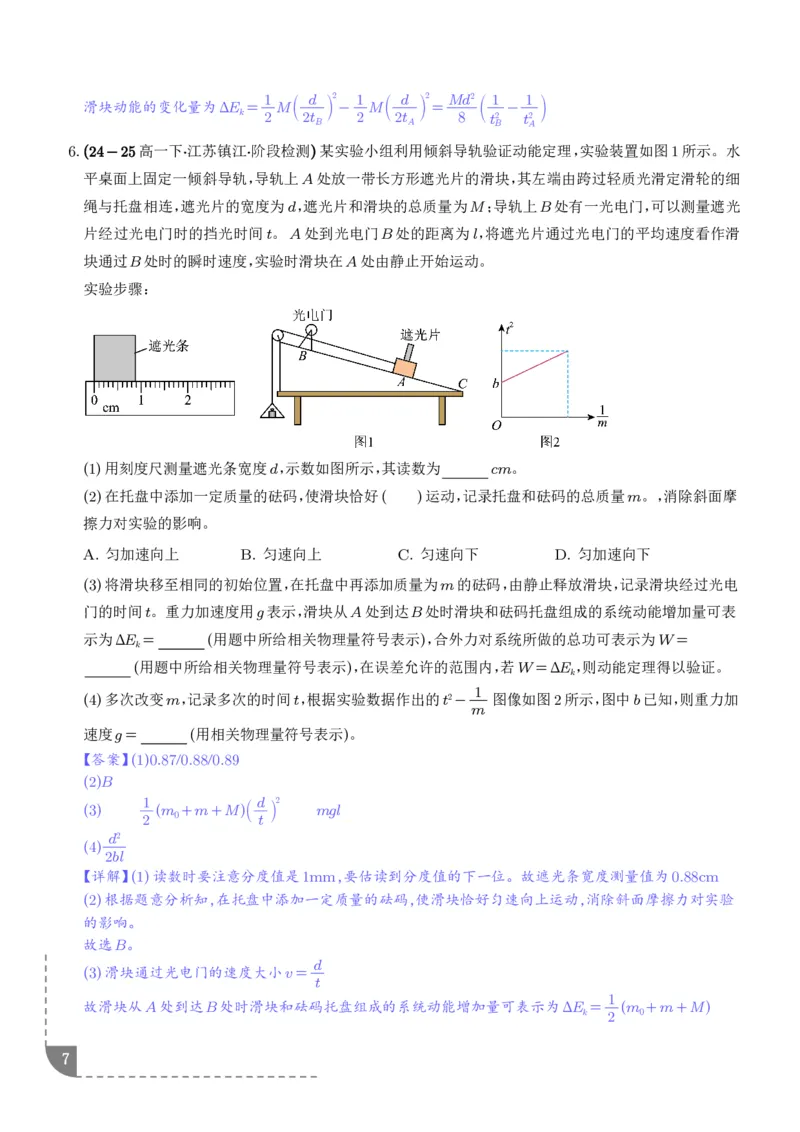
另一小组乙利用如图3所示的实验装置探究合外力做功与动能变化的关系。调节木板倾斜程度,使得滑
块未连接细绳时,恰好可以沿着木板匀速下滑。细绳一端通过力传感器连接在天花板上,另一端绕过滑
块上的滑轮连接一重物(含遮光条),重物下方安装有两个光电门A和B。
(3)本实验不需要测量的物理量有 。
5A. 滑块的质量M B. 重物的质量m
C. 光电门A和B之间的高度h D. 遮光条宽度d和经过光电门的遮光时间t 、t
A B
E. 力传感器的读数F
(4)重物从A运动到B的过程中,滑块所受合外力做的功为 ,滑块动能的变化量为 ,若两
者在实验误差范围内相等,即可得到合外力做功与动能变化的关系(用(3)中的字母表示)。
【答案】(1)B
(2)AB
(3)B
Md2 1 1
(4) Fh -
8 t2 t2
B A
6
【详解】(1)实验中木板略微倾斜以平衡摩擦力,使得橡皮筋做的功等于合外力对小车做的功,使得橡皮
筋松弛后小车做匀速运动,小车每次释放的位置可以不同。
故选B。
(2)根据图2图像并结合数学知识可知,该图像形式和y=xn(n=2,3,4)形式相似,故AB错误,CD正
确。
本题选不正确的,故选AB。
(3)根据实验原理,对滑块,需要验证的表达式为W=ΔE =E -E
k k2 k1
d d
其中重物经过两光电门时的速度分别为v = ,v =
A t B t
A B
1
则对应的滑块的速度等于重物速度的
2
而W=Fh
1 d
即Fh= M
2 2t
B
2 1 d
- M
2 2t
A
2 Md2 1 1
= -
8 t2 t2
B A
由于使用了力传感器,不需要用重物的重力代替绳子的拉力,因此不需要测量重物的质量m,故ACDE
正确,B错误。
本题选择不需要测量的物理量。故选B。
1
(4)[1][2]重物从A运动到B的过程中,滑块运动的距离s= h
2
滑块所受的合外力F =2F
合
合外力所做的功W=F s=Fh
合1 d
滑块动能的变化量为ΔE = M
k 2 2t
B
7
2 1 d
- M
2 2t
A
2 Md2 1 1
= -
8 t2 t2
B A
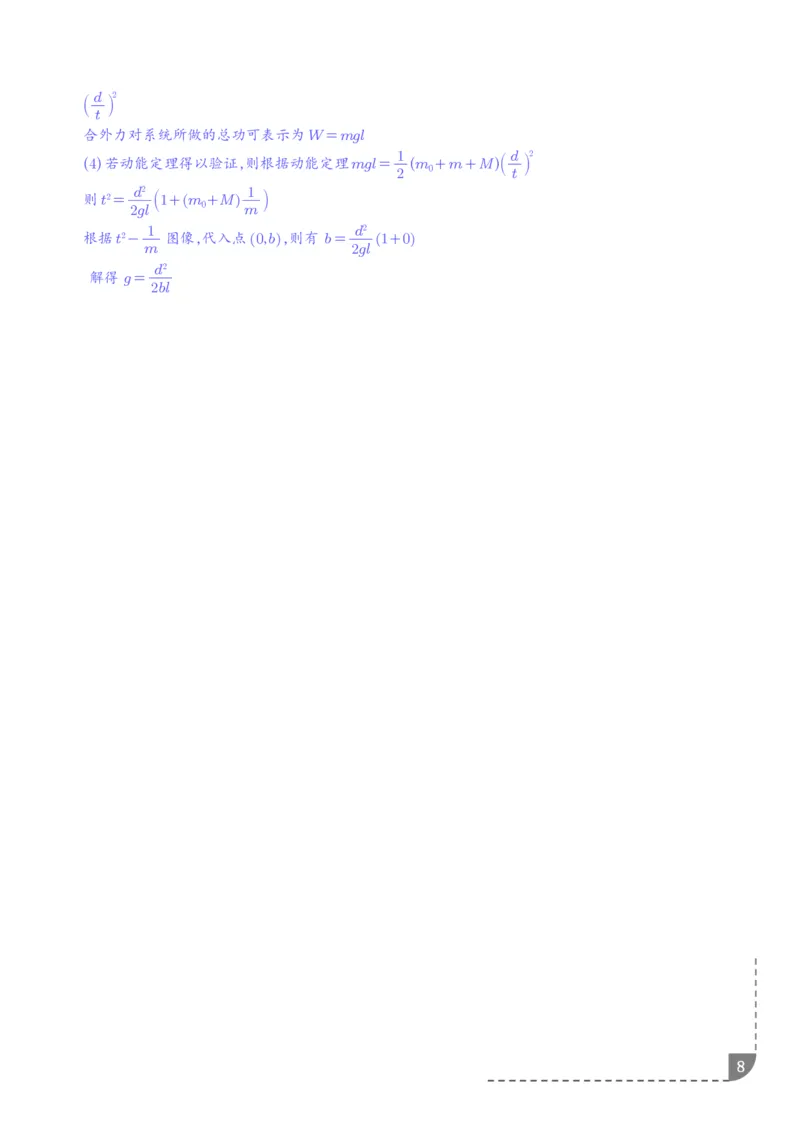
6.(24-25高一下·江苏镇江·阶段检测)某实验小组利用倾斜导轨验证动能定理,实验装置如图1所示。水
平桌面上固定一倾斜导轨,导轨上A处放一带长方形遮光片的滑块,其左端由跨过轻质光滑定滑轮的细
绳与托盘相连,遮光片的宽度为d,遮光片和滑块的总质量为M;导轨上B处有一光电门,可以测量遮光
片经过光电门时的挡光时间t。A处到光电门B处的距离为l,将遮光片通过光电门的平均速度看作滑
块通过B处时的瞬时速度,实验时滑块在A处由静止开始运动。
实验步骤:
(1)用刻度尺测量遮光条宽度d,示数如图所示,其读数为 cm。
(2)在托盘中添加一定质量的砝码,使滑块恰好( )运动,记录托盘和砝码的总质量m。,消除斜面摩
擦力对实验的影响。
A. 匀加速向上 B. 匀速向上 C. 匀速向下 D. 匀加速向下
(3)将滑块移至相同的初始位置,在托盘中再添加质量为m的砝码,由静止释放滑块,记录滑块经过光电
门的时间t。重力加速度用g表示,滑块从A处到达B处时滑块和砝码托盘组成的系统动能增加量可表
示为ΔE = (用题中所给相关物理量符号表示),合外力对系统所做的总功可表示为W=
k
(用题中所给相关物理量符号表示),在误差允许的范围内,若W=ΔE ,则动能定理得以验证。
k
1
(4)多次改变m,记录多次的时间t,根据实验数据作出的t2- 图像如图2所示,图中b已知,则重力加
m
速度g= (用相关物理量符号表示)。
【答案】(1)0.87/0.88/0.89
(2)B
1 d
(3) (m +m+M)
2 0 t
2
mgl
d2
(4)
2bl
【详解】(1)读数时要注意分度值是1mm,要估读到分度值的下一位。故遮光条宽度测量值为0.88cm
(2)根据题意分析知,在托盘中添加一定质量的砝码,使滑块恰好匀速向上运动,消除斜面摩擦力对实验
的影响。
故选B。
d
(3)滑块通过光电门的速度大小v=
t
1
故滑块从A处到达B处时滑块和砝码托盘组成的系统动能增加量可表示为ΔE = (m +m+M)
k 2 0d
t
8
2
合外力对系统所做的总功可表示为W=mgl
1 d
(4)若动能定理得以验证,则根据动能定理mgl= (m +m+M)
2 0 t
2
d2
则t2= 2gl 1+m 0 +M
1
m
1
根据t2- 图像,代入点0,b
m
d2
,则有 b= 1+0
2gl
d2
解得 g=
2bl利用动能定理测量动摩擦因数
核心知识点
1.原理:物体在粗糙水平面滑行,只有摩擦力做功,动能全部消耗。
1 v2
公式:-μmgx=0- mv2,约去m得 μ= 0 。
2 0 2gx
2.测速方式:可搭配光电门、打点计时器获取初速度。
解题思路
1.测出物体初速度v 、滑行总位移x;
0
2.全程只有滑动摩擦力做功,列动能定理方程;
3.代入数据直接求解动摩擦因数μ。
7.(25-26高一下·山东聊城·期中)某小组用如图甲所示的装置测量滑块与长木板间的动摩擦因数。
实验过程如下:
①长木板水平固定,弹簧左端固定在长木板左端的挡板上,带有遮光条的滑块紧靠在弹簧右端;
②在长木板适当位置安装光电门,并连接数字计时器,接通电源;
③向左推动滑块压缩弹簧至某一位置,由静止释放滑块,滑块与弹簧分离后、经过光电门,最终停止在长
木板某一位置;
④记录遮光条遮光时间t,用刻度尺测量滑块停止运动后,光电门中心和遮光条中心之间的距离x;
⑤改变滑块释放位置重复③④,测得多组t和x;
已知遮光条的宽度为d,当地重力加速度为g,请回答下列问题:
(1)实验中某次测量x时,刻度尺的读数如图乙所示,则x= cm;
(2)该小组某次实验中记录的遮光时间为t 、光电门中心和遮光条中心之间的距离为x ,则滑块与木板间
0 0
的动摩擦因数可表示为 (用d、g、t 、x 表示);
0 0
1
(3)为了减小误差,该小组作出了 -x图像如图丙所示,图像的斜率为k,则滑块与木板间的动摩擦因
t2
数为 (用d、g、k表示);
(4)实验中某同学向左推动滑块压缩弹簧后释放,滑块停在了光电门左侧,为顺利完成实验,请对该同学
的操作提出合理改进建议: 。
【答案】(1)10.18/10.19/10.20/10.21/10.22
9d2
(2)
2x t2g
0 0
kd2
(3)
2g
(4)增大弹簧的压缩量或适当向左移动光电门或换用劲度系数更大的弹簧(其它建议合理即可)
【详解】(1)刻度尺的最小刻度为1mm,则读数x=10.20cm
d
(2)滑块经过光电门时的速度为v=
t
0
1
由动能定理 mv2=μmgx
2 0
d2
可得μ=
2x t2g
0 0
d2
(3)根据μ=
2xt2g
1 2μg
可得 = x
t2 d2
2μg
可得k=
d2
kd2
则μ=
2g
(4)实验中某同学向左推动滑块压缩弹簧后释放,滑块停在了光电门左侧,说明滑块被弹出的速度过小
或者光电门距离弹簧较远,则为顺利完成实验,可增大弹簧的压缩量或适当向左移动光电门或换用劲度
系数更大的弹簧。
8.(25-26高一下·湖北武汉·期中)测量小物块Q与平板P之间的动摩擦因数的实验装置如图所示。AB
是半径足够大的、光滑的四分之一圆弧轨道,与水平固定放置的P板的上表面BC在B点相切,C点在
水平地面的垂直投影为C。重力加速度为g。实验步骤如下:
①用天平称出物块Q的质量m;
②测量出轨道AB的半径R、BC的长度L和CC的高度h;
③将物块Q在A点由静止释放,在物块Q落地处标记其落地点D,CD=s;
④重复步骤③,共做10次;
⑤将10个落地点用一个尽量小的圆围住,用米尺测量圆心到C的距离s。
(1)用实验中的测量量表示:
(i)物块Q到达B点时的动能E = ;
kB
(ii)物块Q到达C点时的动能E = ;
k0
(iii)在物块Q从B运动到C的过程中,物块Q克服摩擦力做的功W = ;
f
10(iv)物块Q与平板P之间的动摩擦因数μ= 。
(2)回答问题:实验步骤④⑤的目的是 。
mgs2 mgs2 R s2
【答案】(1) mgR mgR- -
4h 4h L 4hL
(2)减小实验的偶然误差,让s的测量值更准确
【详解】(1)[1] 对物块Q从A点到B点的过程列动能定理方程有mgR=E -0
kB
解得物块Q到达B点时的动能为E =mgR
kB
1
[2] 离开C点后物块Q做平抛运动,其竖直方向为自由落体运动,则由h= gt2
2
2h
可知,物块Q从C点到D点的运动时间为t=
g
又因为物块Q在水平方向做的是匀速直线运动,则有s=v t
0
s g
解得物块Q到达C点时的速度为v = =s
0 t 2h
1 mgs2
所以物块Q到达C点时的动能为E = mv2=
k0 2 0 4h
[3] 对物块Q从B点运动到C点的过程,列动能定理方程有-W =E -E
f k0 kB
mgs2
解得该过程物块Q克服摩擦力做的功为W =E -E =mgR-
f kB k0 4h
mgs2
[4] 物块Q从B点运动到C点的过程中,克服摩擦力做的功为W =μmgL=mgR-
f 4h
R s2
解得物块Q与平板P之间的动摩擦因数为μ= -
L 4hL
(2)步骤④重复多次实验,步骤⑤用最小圆法确定落点圆心,是为了减小实验的偶然误差,让s的测量值
更准确。
9.(25-26高一下·湖北·期中)某小组的同学通过探讨设计了一套方案来测量动摩擦因数,实验装置如图甲
所示,将足够长的木板固定在水平面上,固定有遮光条的滑块从光电门的右侧以某初速度向左运动,经
过一段时间滑块静止在光电门的左侧某位置,测出遮光条经过光电门时的遮光时间t和滑块静止时遮光
条到光电门的距离x,改变滑块的初速度,重复以上操作。
(1)实验前测得遮光条的宽度为d,含遮光条的滑块质量为m,则滑块经过光电门时的动能E =
k
(用给定的物理量符号表示);
(2)下列关于本实验的说法正确的是 ;
A. 多次实验时一定要确保滑块从同一位置开始运动
B. 实验时可以不用测量含遮光条的滑块质量
11C. 遮光条的宽度适当宽些能减小实验误差
(3)该小组的同学换用两种不同材料的木板重新做实验,获得多组数据后,得出的图像如图乙所示,该图
1 1 1
像的纵坐标为 ,则横坐标为 (填“ ”、“t2”或“ ”);图像中a、b分别对应用木板a、b重新做
x t t2
实验获得的图线,则滑块与木板a、b间的动摩擦因数大小关系是μ μ (填“大于”、“小于”或“等
a b
于”)。
md2
【答案】(1)
2t2
(2)B
(3) t2 大于
d
【详解】(1)滑块经过光电门时的速度为v=
t
1 md2
可得滑块经过光电门时的动能E = mv2=
k 2 2t2
1
(2)AB.根据动能定理有-μmgx=0- mv2
2
1 mv2
2 d2
整理得μ= =
mgx 2gxt2
故实验时不需要确保滑块从同一位置开始运动,只需要实验操作时测量出滑块静止时,遮光条到光电门
的距离,不用测量含遮光条的滑块质量,故A错误,B正确;
C.实验中用平均速度代表瞬时速度,故遮光条的宽度宽些能增大实验误差,故C错误。
故选B。
d2
(3)[1]由公式知μ=
2gxt2
1 2μgt2
可得 =
x d2
可得横坐标为t2
1 2μg
[2] -t2图像的斜率k=
x d2
2μ g 2μ g
木板a的斜率大于木板b的斜率,可知 a > b
d2 d2
可得μ >μ
a b
10.(25-26高一下·河南开封·阶段检测)实验小组利用如图甲所示的装置测量木块与轨道间的动摩擦因数,
水平轨道上固定长为L的倾斜轨道,底端与水平轨道平滑连接,且与水平轨道粗糙程度相同。将小木块
(可视为质点)从倾斜轨道上A点由静止释放,滑到水平轨道上后在B点停下。测量A点与水平轨道间
的高度差为h,A点在水平轨道上的投影为C点,测量B、C点间的距离为x,回答下列问题:
12(1)某次测量时,刻度尺的读数如图乙所示,为 cm;
(2)为使实验结果更精确,实验小组同学改变释放点A点的高度h,同时记录B、C间距离x,得到多组数
1 1
据,为得到如图丙所示的图像,应建立x- (填“h”“h2”“ ”或“ ”)直角坐标系。
h h2
(3)由图丙可得,木块与轨道间的动摩擦因数为 。
(4)如图丁,将倾斜面改为曲面,用相同的方法不能测量木块与弧形轨道间的动摩擦因数,理由是
。
【答案】(1)10.10
(2)h
a
(3)
b
(4)当斜面变为曲面时,物体沿曲面下滑时做圆周运动,需要有力提供向心力,且物块与轨道间正压力时
刻变化,该方法无法测得所需数据
【详解】(1)刻度尺的最小刻度为1mm,由图乙可知读数为10.10cm。
(2)设倾斜轨道与水平方向的夹角为α,物块静止下滑到停下,由动能定理可得mgh-μmgcosα⋅L-
μmgx-Lcosα
13
=0
h
可得x=
μ
为得到如图丙所示的图像,应建立x-h直角坐标系。
h
(3)根据x=
μ
1 b
可知图丙中图像斜率为k= =
μ a
a
解得木块与轨道间的动摩擦因数为μ=
b
(4)将倾斜面改为曲面,用相同的方法不能测量木块与弧形轨道间的动摩擦因数,理由是,当斜面变为曲
面时,物体沿曲面下滑时做圆周运动,需要有力提供向心力,且物块与轨道间正压力时刻变化,该方法无
法测得所需数据。
11.(25-26高一下·辽宁大连·阶段检测)小张同学用如图所示装置设计一种最简单的测量物块与木板间的
动摩擦因数μ的实验方法实验时,固定好木板后,进行必要的准备和测量后,将小物块从斜面上P点由
静止释放,物块最终停在水平木板上的Q点。(1)需要的测量工具是 。
A. 天平; B. 毫米刻度尺; C. 量角器; D. 重锤线
(2)要测出物块与木板间的动摩擦因数μ,实验中还必需测出的物理量是 。
A. 物块的质量m B. P点距水平木板的高度h
C. 倾斜木板与水平面间的夹角θ D. P、Q两点间的水平距离x
(3)所测得的物块与木板间的动摩擦因数μ= (用第(2)问中所给字母表达)
【答案】(1)BD
(2)BD
h
(3)
x
【详解】(1)对物块整个运动过程用动能定理推导。物块初末动能都为0,重力做功为mgh,斜面上摩擦
力做功为-μmgcosθ⋅s(s为斜面长度,scosθ是斜面的水平投影长度),水平面上摩擦力做功为-μmgx
2
(x 为水平段位移)。总功满足mgh-μmg(scosθ+x )=0
2 2
其中总水平距离x=scosθ+x
2
h
约去m、g后得μ=
x
需要测量长度 h和x,需要毫米刻度尺;需要重锤线确定P点的竖直投影位置,不需要天平(质量消
去)、不需要量角器(不需要角度θ),故选BD。
(2)推导可知,必须测量的物理量是P点距水平木板的高度 h,和P、Q两点间的水平距离x,不需要质
量和夹角,故选BD。
h
(3)由推导可得动摩擦因数表达式μ=
x
12.(25-26高二下·福建莆田·阶段检测)某同学按照如图1所示的装置测定木块与桌面之间的动摩擦因数,
木块A与重物B通过细线相连,当木块A位于水平桌面上的O点时,重物B刚好接触地面。
(1)将A拉到O点左侧某位置,待B稳定后静止释放,为避免A撞到滑轮,下列做法正确的是
14A. 增大A的质量 B. 增大B的质量 C. 减小A的质量 D. 减小B的质量
(2)调整好装置开始实验,将A拉到P点,待B稳定后静止释放。A最终滑到Q点,分别测量OP、OQ
的长度h和s。改变h。重复上述实验。根据记录的实验数据,作出s-h的关系图像如图2所示。已知
A、B质量分别为m和M,则木块A与桌面间的动摩擦因数μ = 。
测
(3)考虑滑轮轴摩擦的影响,动摩擦因数测量值μ 与真实值μ 的关系是μ μ (填“大于”“小
测 实 测 实
于”或“等于”)。
【答案】(1)AD
Mh
(2)
(m+M)s+mh
(3)大于
1
【详解】(1)对B下落过程(A运动位移h),对A、B整体由动能定理Mgh-μmgh= M+m
2
15
v2
1
B落地后,A继续滑行s停下,对A由动能定理有-μmgs=0- mv2
2
M-μm
联立得s= h
μ(M+m)
要避免A撞到滑轮,需要减小s,可以增大A的质量m,或减小B的质量M。
因此选AD。
M-μm
(2)由s= h
μ(M+m)
Mh
解得μ=
(M+m)s+mh
(3)若考虑滑轮轴摩擦,滑轮摩擦会额外消耗能量,相同h下,测得的s比真实无滑轮摩擦时更小。根据
Mh
μ= ,s偏小会导致μ 大于μ 。
(M+m)s+mh 测 实