文档文本内容
专题六 机械能守恒定律
基础篇
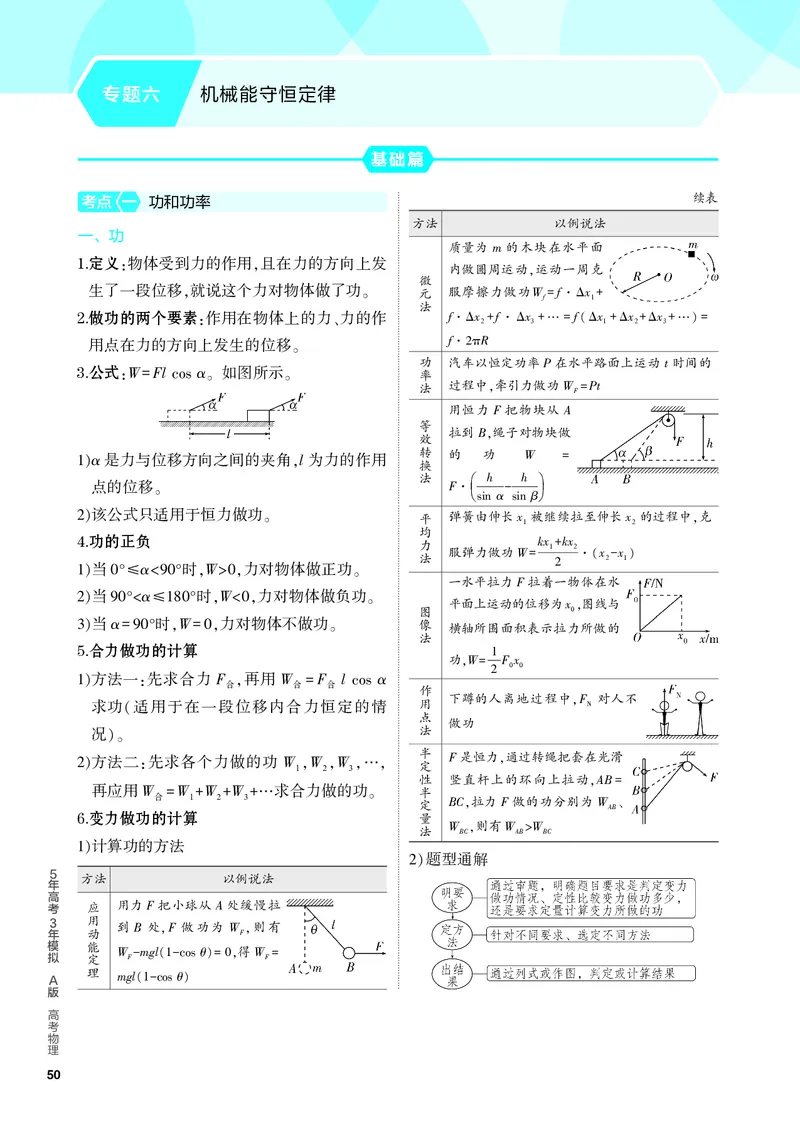
考点 一 功和功率 续表
方法 以例说法
一、功
质量为 m 的木块在水平面
1.
定义 物体受到力的作用 且在力的方向上发
: ,
内做圆周运动,运动一周克
微
生了一段位移 就说这个力对物体做了功 元 服摩擦力做功W f· x
, 。
法
f= Δ 1+
2.
做功的两个要素 作用在物体上的力 力的作 f· x f· x … f( x x x …)
: 、 Δ 2+ Δ 3+ = Δ 1+Δ 2+Δ 3+ =
用点在力的方向上发生的位移 f· R
2π
。
3. 功 汽车以恒定功率P在水平路面上运动 t 时间的
公式 W Fl α 如图所示 率
: = cos 。 。 法 过程中,牵引力做功W Pt
F=
用恒力 F 把物块从 A
等
拉到B,绳子对物块做
效
α 是力与位移方向之间的夹角 l 为力的作用 转 的 功 W
换 =
1) ,
法 æ h h ö
点的位移 F·ç ÷
。 è α- βø
sin sin
该公式只适用于恒力做功 平 弹簧由伸长x 被继续拉至伸长x 的过程中,克
2) 。
均 1 2
4.
功的正负 力 kx kx
服弹力做功W 1+ 2·(x x )
当 ° α °时 W 力对物体做正功 法 = 2 2- 1
1) 0 ≤ <90 , >0, 。 一水平拉力F拉着一物体在水
当 ° α °时 W 力对物体做负功
2) 90 < ≤180 , <0, 。 平面上运动的位移为x ,图线与
图
0
当 α °时 W 力对物体不做功 像 横轴所围面积表示拉力所做的
3) =90 , =0, 。 法
5.
合力做功的计算
功,W 1F x
= 0 0
方法一 先求合力 F 再用 W F l α 2
1) : 合, 合 = 合 cos 作
下蹲的人离地过程中,F 对人不
求功 适用于在一段位移内合力恒定的情 用
N
( 点
做功
况 法
)。
方法二 先求各个力做的功 W W W
半 F是恒力,通过转绳把套在光滑
定
2) : 1, 2, 3,…,
性 竖直杆上的环向上拉动,AB
再应用 W W W W 求合力做的功 半 =
合= 1 + 2 + 3 +… 。 定 BC,拉力F 做的功分别为 W 、
AB
6.
变力做功的计算 量
W ,则有W W
法 BC AB> BC
计算功的方法
1) 题型通解
5 2)
方法 以例说法
年
高
考 应 用力F 把小球从 A 处缓慢拉
3 用
到 B 处,F 做功为 W ,则有
年 动 F
模 能
W mgl( θ) ,得W
拟 定 F- 1-cos = 0 F=
理
A mgl( θ)
1-cos
版
高
考
物
理
50
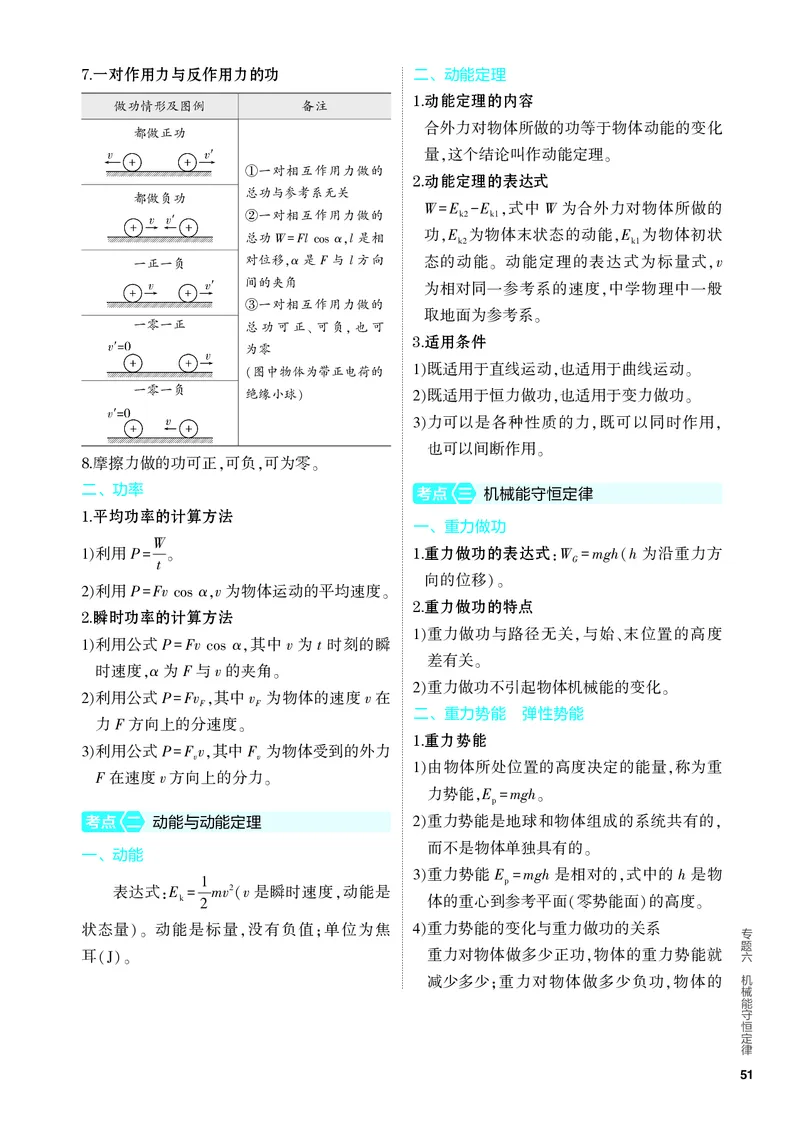
7. 一对作用力与反作用力的功 二、动能定理
1.
动能定理的内容
做功情形及图例 备注
合外力对物体所做的功等于物体动能的变化
都做正功
量 这个结论叫作动能定理
, 。
一对相互作用力做的
2.
① 动能定理的表达式
总功与参考系无关
都做负功
W E E 式中 W 为合外力对物体所做的
② 一对相互作用力做的 = k2 - k1,
总功W Fl α,l 是相 功 E 为物体末状态的动能 E 为物体初状
= cos , k2 , k1
一正一负 对位移,α 是 F 与 l 方向 态的动能 动能定理的表达式为标量式 v
。 ,
间的夹角
为相对同一参考系的速度 中学物理中一般
,
一对相互作用力做的
③ 取地面为参考系
一零一正 总功可正、可负,也可 。
3.
适用条件
为零
(图中物体为带正电荷的 既适用于直线运动 也适用于曲线运动
1) , 。
一零一负
绝缘小球) 既适用于恒力做功 也适用于变力做功
2) , 。
力可以是各种性质的力 既可以同时作用
3) , ,
也可以间断作用
8. 摩擦力做的功可正 可负 可为零 。
, , 。
二、功率
考点 三 机械能守恒定律
1.
平均功率的计算方法
一、重力做功
W
1.
利用 P 重力做功的表达式 W mgh h 为沿重力方
1) = t 。 : G = (
向的位移
利用 P Fv α v 为物体运动的平均速度 )。
2) = cos , 。 2.
重力做功的特点
2.
瞬时功率的计算方法
重力做功与路径无关 与始 末位置的高度
利用公式 P Fv α 其中 v 为 t 时刻的瞬 1) , 、
1) = cos ,
差有关
时速度 α 为 F 与 v 的夹角 。
, 。
重力做功不引起物体机械能的变化
利用公式 P Fv 其中 v 为物体的速度 v 在 2) 。
2) = F, F
二、重力势能 弹性势能
力 F 方向上的分速度
。 1.
重力势能
利用公式 P F v 其中 F 为物体受到的外力
3) = v , v
由物体所处位置的高度决定的能量 称为重
F 在速度 v 方向上的分力 1) ,
。
力势能 E mgh
, p = 。
考点 二 动能与动能定理 重力势能是地球和物体组成的系统共有的
2) ,
而不是物体单独具有的
一、动能
。
重力势能 E mgh 是相对的 式中的 h 是物
表达式 E 1mv2 v 是瞬时速度 动能是 3) p = ,
: k = ( , 体的重心到参考平面 零势能面 的高度
2 ( ) 。
状态量 动能是标量 没有负值 单位为焦 重力势能的变化与重力做功的关系
专
)。 , ; 4)
题
耳 重力对物体做多少正功 物体的重力势能就 六
(J)。 ,
减少多少 重力对物体做多少负功 物体的 机
; , 械
能
守
恒
定
律
51
3. 重力势能就增加多少 即W E 机械能守恒定律的表达式 E E E E
, G=-Δ p。 : p1 + k1 = p2 + k2、
注意 重力势能的正负号表示大小,如 E E 或 E E
40 J>0 J> A= B 增= 减。
4.
。 对机械能守恒条件的理解
-40 J
2.
弹性势能 只受重力作用 不考虑空气阻力作用 例如
① , ;
大小 弹簧的弹性势能的大小与弹簧的形变 各种抛体运动 物体的机械能守恒
1) : , 。
量及劲度系数有关 除重力外 物体还受其他力 但其他力不做
。 ② , ,
弹力做功与弹性势能变化的关系 弹力做正 功或做功代数和为零
2) : 。
功 弹性势能减少 弹力做负功 弹性势能 除重力外 只有系统内的弹力做功 那么系
, ; , ③ , ,
增加 统的机械能守恒
。 。
三、机械能守恒定律 注意 该情况下并非物体的机械能守恒,如与弹簧相
1.
机械能 动能和势能统称为机械能 其中势能 连的小球向下运动的过程中小球和弹簧组成的系统机
: ,
包括重力势能和弹性势能 械能守恒,而小球的机械能变化。
。
2. 机械能守恒定律的内容 在只有重力或系统 若系统与外界没有能量交换 系统内也没有
: ④ ,
内弹力做功的系统内 动能和势能可以互相 机械能与其他形式的能的转化 则系统机械
, ,
转化 而总的机械能保持不变 能守恒
, 。 。
5
年
高
考
3
年
模 拟
A
版
高
考
物
理
52
综合篇
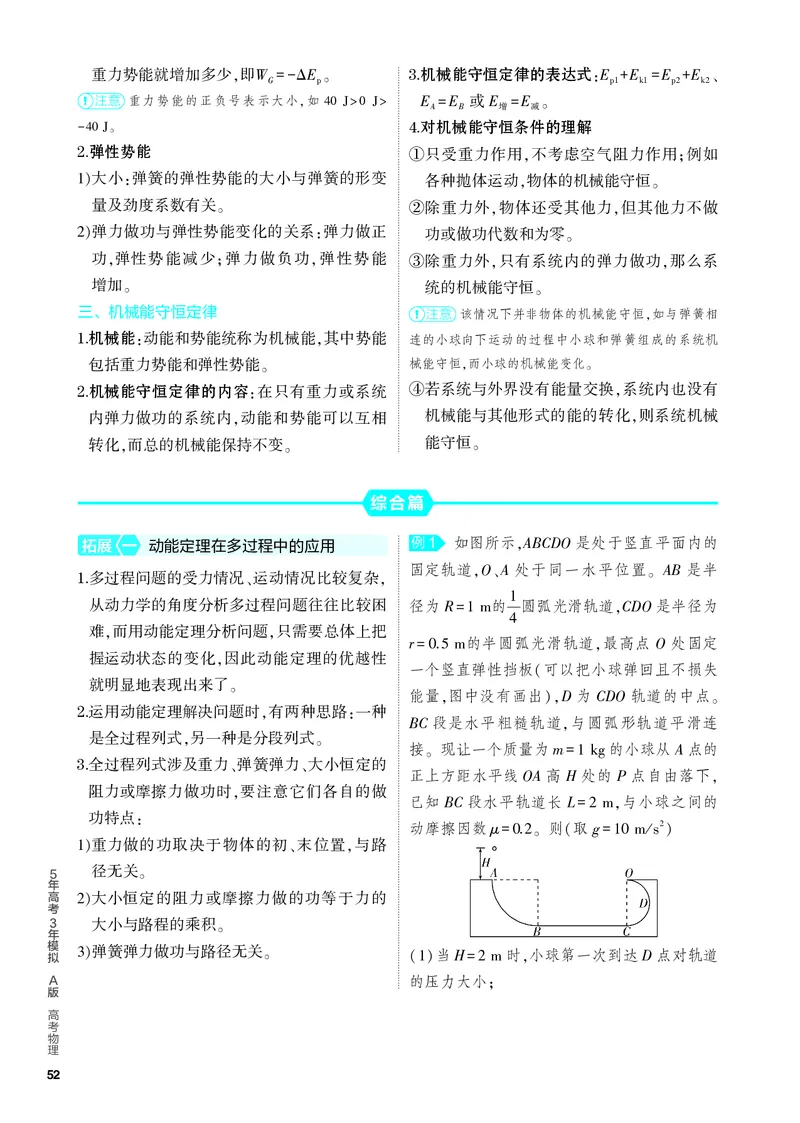
拓展 一 动能定理在多过程中的应用 例1 如图所示,ABCDO 是处于竖直平面内的
1. 固定轨道,O、A 处于同一水平位置。 AB 是半
多过程问题的受力情况 运动情况比较复杂
、 ,
从动力学的角度分析多过程问题往往比较困 径为 R 的1圆弧光滑轨道,CDO 是半径为
=1 m
难 而用动能定理分析问题 只需要总体上把 4
, , r . 的半圆弧光滑轨道,最高点 O 处固定
握运动状态的变化 因此动能定理的优越性 =0 5 m
, 一个竖直弹性挡板(可以把小球弹回且不损失
就明显地表现出来了
。 能量,图中没有画出),D 为 CDO 轨道的中点。
2.
运用动能定理解决问题时 有两种思路 一种
, : BC 段是水平粗糙轨道,与圆弧形轨道平滑连
是全过程列式 另一种是分段列式
, 。 接。 现让一个质量为m 的小球从A 点的
3. =1 kg
全过程列式涉及重力 弹簧弹力 大小恒定的
、 、 正上方距水平线 OA 高 H 处的 P 点自由落下,
阻力或摩擦力做功时 要注意它们各自的做
, 已知 BC 段水平轨道长 L ,与小球之间的
=2 m
功特点
: 动摩擦因数 μ . 。 则(取 g 2)
=0 2 =10 m/s
重力做的功取决于物体的初 末位置 与路
1) 、 ,
径无关
。
大小恒定的阻力或摩擦力做的功等于力的
2)
大小与路程的乘积
。
弹簧弹力做功与路径无关 ( )当H 时,小球第一次到达D 点对轨道 3) 。 1 =2 m
的压力大小;
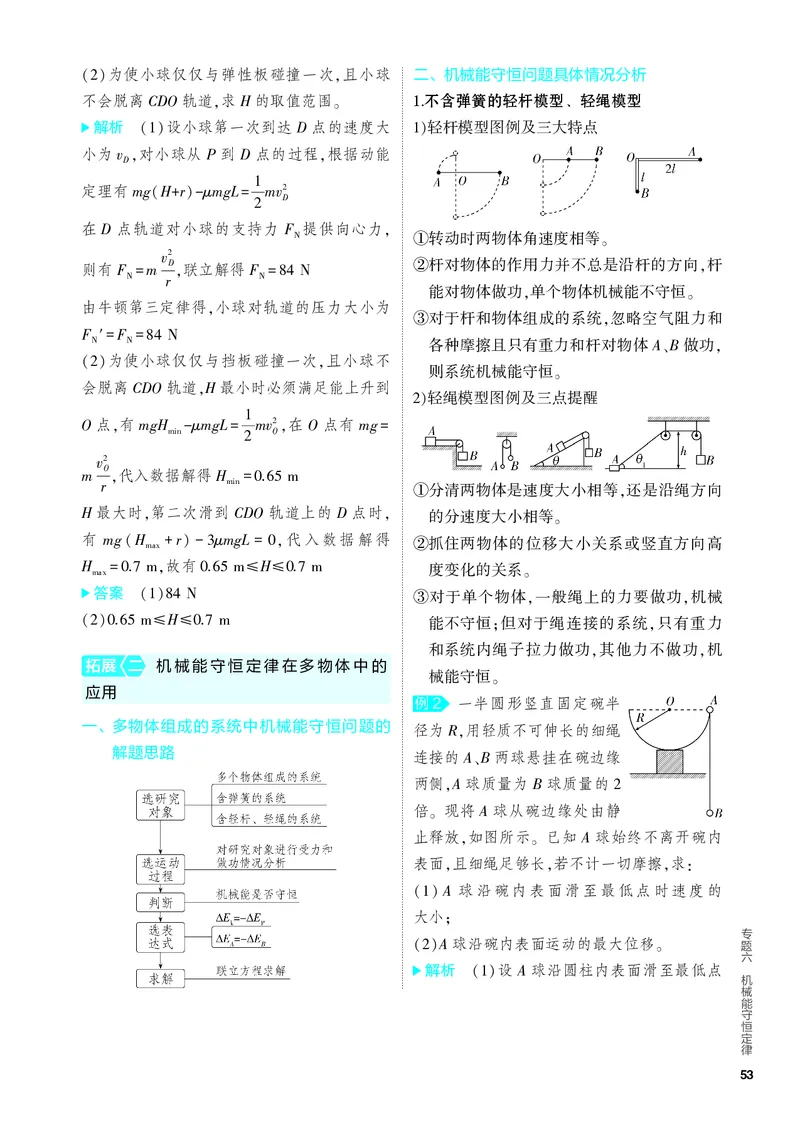
( )为使小球仅仅与弹性板碰撞一次,且小球 二、机械能守恒问题具体情况分析
2
不会脱离 CDO 轨道,求 H 的取值范围。 1. 不含弹簧的轻杆模型、轻绳模型
解析 ( )设小球第一次到达 D 点的速度大 轻杆模型图例及三大特点
1 1)
小为 v ,对小球从 P 到 D 点的过程,根据动能
D
定理有 mg(H r) μmgL 1mv2
+ - = D
2
在 D 点轨道对小球的支持力 F 提供向心力,
转动时两物体角速度相等
N
① 。
则有 F m
v2
D ,联立解得 F 杆对物体的作用力并不总是沿杆的方向 杆
② ,
N = r N =84 N
能对物体做功 单个物体机械能不守恒
, 。
由牛顿第三定律得,小球对轨道的压力大小为
对于杆和物体组成的系统 忽略空气阻力和
③ ,
F ′ F
N = N =84 N 各种摩擦且只有重力和杆对物体 A B 做功
、 ,
( )为使小球仅仅与挡板碰撞一次,且小球不
2 则系统机械能守恒
。
会脱离 CDO 轨道,H 最小时必须满足能上升到
轻绳模型图例及三点提醒
2)
O 点,有 mgH μmgL 1mv2,在 O 点有 mg
- = O =
min
2
v2
m O ,代入数据解得 H .
r min =0 65 m 分清两物体是速度大小相等 还是沿绳方向
① ,
H 最大时,第二次滑到 CDO 轨道上的 D 点时, 的分速度大小相等
。
有 mg(H r) μmgL ,代入数据解得 抓住两物体的位移大小关系或竖直方向高
max + -3 = 0 ②
H . ,故有 . H . 度变化的关系
max =0 7 m 0 65 m≤ ≤0 7 m 。
答案 ( ) 对于单个物体 一般绳上的力要做功 机械
1 84 N ③ , ,
( ) . H . 能不守恒 但对于绳连接的系统 只有重力
2 0 65 m≤ ≤0 7 m ; ,
和系统内绳子拉力做功 其他力不做功 机
拓展 二 机械能守恒定律在多物体中的 , ,
械能守恒
应用 。
例2 一半圆形竖直固定碗半
一、多物体组成的系统中机械能守恒问题的
径为R,用轻质不可伸长的细绳
解题思路
连接的 A、B 两球悬挂在碗边缘
两侧,A 球质量为 B 球质量的
2
倍。 现将 A 球从碗边缘处由静
止释放,如图所示。 已知 A 球始终不离开碗内
表面,且细绳足够长,若不计一切摩擦,求:
( ) A 球沿碗内表面滑至最低点时速度的
1
大小;
专
( )A 球沿碗内表面运动的最大位移。 题
2 六
解析 ( )设 A 球沿圆柱内表面滑至最低点
1 机
械
能
守
恒
定
律
53
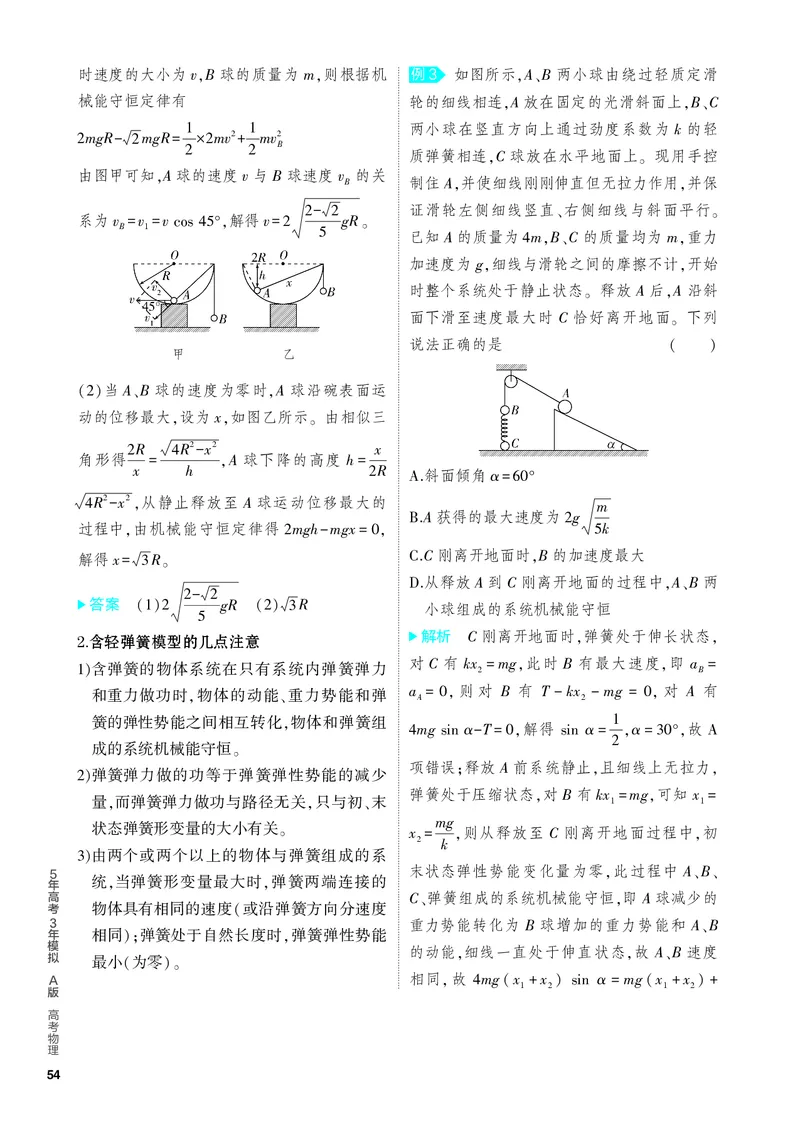
时速度的大小为 v,B 球的质量为 m,则根据机 例3 如图所示,A、B 两小球由绕过轻质定滑
械能守恒定律有 轮的细线相连,A 放在固定的光滑斜面上,B、C
两小球在竖直方向上通过劲度系数为 k 的轻
mgR mgR 1 mv2 1mv2
2 - 2 = ×2 + B
2 2
质弹簧相连,C 球放在水平地面上。 现用手控
由图甲可知,A 球的速度 v 与 B 球速度 v 的关
B 制住 A,并使细线刚刚伸直但无拉力作用,并保
证滑轮左侧细线竖直、右侧细线与斜面平行。
系为 v v v °,解得 v 2- 2gR。
B= 1 = cos 45 =2 已知 A 的质量为 m,B、C 的质量均为 m,重力
5
4
加速度为 g,细线与滑轮之间的摩擦不计,开始
时整个系统处于静止状态。 释放 A 后,A 沿斜
面下滑至速度最大时 C 恰好离开地面。 下列
说法正确的是 ( )
甲 乙
( )当 A、B 球的速度为零时,A 球沿碗表面运
2
动的位移最大,设为 x,如图乙所示。 由相似三
R R2 x2 x
角形得2 4 - ,A 球下降的高度 h
x = h = R 斜面倾角 α °
2
A. =60
R2 x2,从静止释放至 A 球运动位移最大的
m
4 - A 获得的最大速度为 g
过程中,由机械能守恒定律得 mgh mgx , B. 2 k
2 - =0 5
解得 x R。 C 刚离开地面时,B 的加速度最大
= 3 C.
从释放 A 到 C 刚离开地面的过程中,A、B 两
D.
答案 ( ) 2- 2gR ( ) R 小球组成的系统机械能守恒
1 2 2 3
5
2. 解析 C 刚离开地面时,弹簧处于伸长状态,
含轻弹簧模型的几点注意
对 C 有 kx mg,此时 B 有最大速度,即 a
含弹簧的物体系统在只有系统内弹簧弹力 = B =
1) 2
和重力做功时 物体的动能 重力势能和弹 a ,则对 B 有 T kx mg , 对 A 有
, 、 A= 0 - 2 - = 0
簧的弹性势能之间相互转化 物体和弹簧组
, mg α T ,解得 α 1,α °,故
4 sin - =0 sin = =30 A
成的系统机械能守恒 2
。
项错误;释放 A 前系统静止,且细线上无拉力,
弹簧弹力做的功等于弹簧弹性势能的减少
2)
弹簧处于压缩状态,对 B 有 kx mg,可知 x
量 而弹簧弹力做功与路径无关 只与初 末 = =
1 1
, , 、
mg
状态弹簧形变量的大小有关 x ,则从释放至 C 刚离开地面过程中,初
。 2 = k
由两个或两个以上的物体与弹簧组成的系
5 3) 末状态弹性势能变化量为零,此过程中 A、B、
统 当弹簧形变量最大时 弹簧两端连接的
年
, ,
高 C、弹簧组成的系统机械能守恒,即 A 球减少的
考 物体具有相同的速度 或沿弹簧方向分速度
3 ( 重力势能转化为 B 球增加的重力势能和 A、B
年 相同 弹簧处于自然长度时 弹簧弹性势能
模 ); , 的动能,细线一直处于伸直状态,故 A、B 速度
拟 最小 为零
( )。
A 相同,故 mg(x x ) α mg(x x )
版 4 1 + 2 sin = 1 + 2 +
高
考
物
理
54
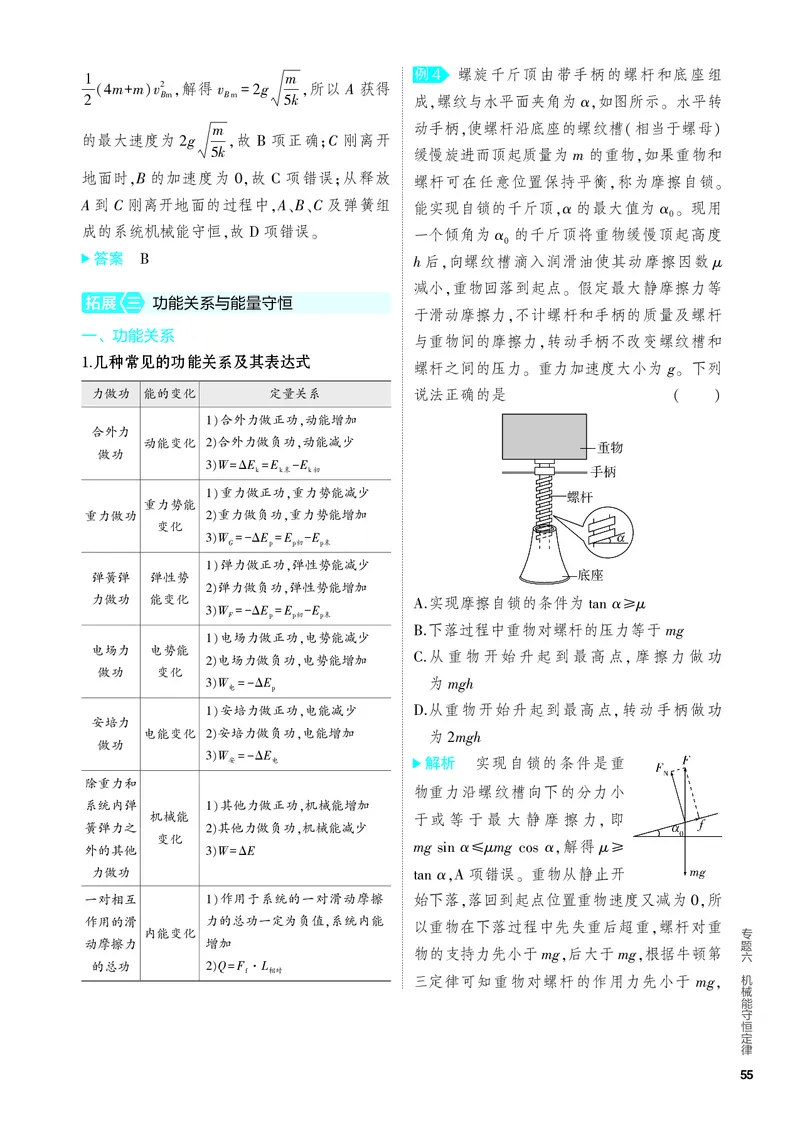
例4 螺旋千斤顶由带手柄的螺杆和底座组
m
1( m m)v2 ,解得 v g ,所以 A 获得
4 + B m B m =2 k 成,螺纹与水平面夹角为 α,如图所示。 水平转
2 5
m 动手柄,使螺杆沿底座的螺纹槽(相当于螺母)
的最大速度为 g ,故 项正确;C 刚离开
2 k B 缓慢旋进而顶起质量为 m 的重物,如果重物和
5
地面时,B 的加速度为 ,故 项错误;从释放 螺杆可在任意位置保持平衡,称为摩擦自锁。
0 C
A 到 C 刚离开地面的过程中,A、B、C 及弹簧组 能实现自锁的千斤顶,α 的最大值为 α 。 现用
0
成的系统机械能守恒,故 项错误。 一个倾角为 α 的千斤顶将重物缓慢顶起高度
D
0
答案 h 后,向螺纹槽滴入润滑油使其动摩擦因数 μ
B
减小,重物回落到起点。 假定最大静摩擦力等
拓展 三 功能关系与能量守恒
于滑动摩擦力,不计螺杆和手柄的质量及螺杆
一、功能关系
与重物间的摩擦力,转动手柄不改变螺纹槽和
1.
几种常见的功能关系及其表达式
螺杆之间的压力。 重力加速度大小为 g。 下列
力做功 能的变化 定量关系 说法正确的是 ( )
)合外力做正功,动能增加
合外力 1
动能变化 )合外力做负功,动能减少
做功 2
)W E E E
3 =Δ k= k 末- k 初
)重力做正功,重力势能减少
重力势能 1
重力做功 )重力做负功,重力势能增加
变化 2
)W E E E
3 G=-Δ p= p 初- p 末
)弹力做正功,弹性势能减少
弹簧弹 弹性势 1
)弹力做负功,弹性势能增加
力做功 能变化 2 实现摩擦自锁的条件为 α μ
3 )W F=-Δ E p= E p 初- E p 末 A. tan ≥
下落过程中重物对螺杆的压力等于 mg
)电场力做正功,电势能减少 B.
电场力 电势能 1
)电场力做负功,电势能增加
从重物开始升起到最高点,摩擦力做功
做功 变化 2 C.
)W E 为 mgh
3 电=-Δ p
)安培力做正功,电能减少 从重物开始升起到最高点,转动手柄做功
安培力 1 D.
电能变化 )安培力做负功,电能增加 为 mgh
做功 2 2
)W E
3 安=-Δ 电 解析 实现自锁的条件是重
除重力和
物重力沿螺纹槽向下的分力小
系统内弹 )其他力做正功,机械能增加
机械能 1 于或等于最大静摩擦力, 即
簧弹力之 )其他力做负功,机械能减少
变化 2
外的其他 )W E mg α μmg α,解得 μ
3 =Δ sin ≤ cos ≥
力做功 α, 项错误。 重物从静止开
tan A
一对相互 )作用于系统的一对滑动摩擦 始下落,落回到起点位置重物速度又减为 ,所
1 0
作用的滑 力的总功一定为负值,系统内能
以重物在下落过程中先失重后超重,螺杆对重
内能变化 专
动摩擦力 增加 题
物的支持力先小于mg,后大于mg,根据牛顿第
六
的总功 )Q F·L
2 = f 相对 三定律可知重物对螺杆的作用力先小于 mg, 机
械
能
守
恒
定
律
55
后大于 mg, 项错误。 重物缓慢上升的过程 2。 求:
B 10 m/s
中,以螺杆和重物为整体进行受力分析可知,
支持力与摩擦力的合力与重物所受的重力等
图
大反向,如图,即F mg,重物缓慢上升,根据动 1
=
能定理可知 W mgh ,解得 W mgh,因为
F- =0 F =
W 、W ,所以从重物开始升起到重物到达
F >0 f>0
N
最高点,摩擦力做功小于 mgh, 项错误。 从重
C
物开始升起到最高点,手对手柄做的功一部分
图
2
用于合力 F 做功,一部分转化为重物上升增加
( ) 内,A、B 的加速度大小 a 、a 。
的重力势能 mgh,所以 W W mgh mgh, 1 0~1 s A B
= F+ =2 D
( )B 相对 A 滑行的最大距离 x。
项正确。 2
( ) 内,拉力做的功 W。
答案 3 0~4 s
D
( ) 内系统摩擦产生的热量 Q。
2.
涉及两种摩擦力功能关系的比较 4 0~4 s
解析 ( )在 内,A、B 两物体分别做匀
静摩擦力 滑动摩擦力 1 0~1 s
加速直线运动,根据牛顿第二定律得 μmg
=
在静摩擦力做功
Ma 、F μmg ma ,解得 a 2,a
的过程中,只有机 )相互摩擦的物体通过滑 A 1 - = B A = 2 m/s B =
1
械能从一个物体 动摩擦力做功,将部分机械
2。
能 4 m/s
量 转移到另一个物 能从一个物体转移到另一 ( )t 后,拉力 F μmg,铁块 B 做匀速直
的 2 1 =1 s 2 =
转 体(静摩擦力起着 个物体 线运动,设 B 的速度大小为 v ,木板 A 仍做匀
化
1
方 传递机械能的作 2 )部分机械能转化为内能, 加速直线运动,设又经过时间 t ,A 的速度与铁
面
用),而没有机械 此部分能量就是系统机械 2
块 B 的相等,有 v a t 、v a (t t ),解得
能转化为其他形 能的损失量 1 = B 1 1 = A 1 + 2
t ;
式的能量
2 =1 s
假设 A、B 速度相等后一起做匀加速运动,运动
一对相互作用的滑动摩擦
一
对 力对物体系统所做的总功, 时间 t ,设加速度为 a,有 F (M m)a,
摩 3 =2 s 2 = +
擦 一对静摩擦力所 等于摩擦力与两个物体相 解得 a 2,木板 A 受到的静摩擦力 f
力 = 1 m/s =
做功的代数和等 对路程的乘积, 即 W
的 f = Ma μmg,故 后A、B 相对静止,故 时A、B
总 于零 F·L ,表示物体克服 < 2 s 2 s
功 - f 相对
方 摩擦力做功,系统损失的机 相距最远,x
=
x
B-
x
A=
1a
B
t2
+
v t
-
1a
A
(t
+
t )2,
面 1 1 2 1 2
械能转化成内能 2 2
解得 x 。
=2 m
例5 如图 所示,质量 M . 的长木板 A
1 =1 0 kg ( )时间 t 内拉力做的功 W F x F ·
静止在光滑水平面上,在木板的左端放置一个 3 1 1 = 1 1 = 1
5 质量m . 的小铁块B,铁块与木板间的动
1a
B
t2
1 =12 J
,时间 t
2
内拉力做的功 W
2 =
F
2
x
2 =
年 =1 0 kg 2
高 摩擦因数 μ . ,对铁块施加水平向右的拉力 F v t ,时间 t 内拉力做的功 W F x
考 3 =0 2 2 1 2 =8 J 3 3 = 2 3 =
F,F 大小随时间变化的关系如图 所示, 时
年
模
2 4 s F (v t 1 at3) , 内拉力做的功 W
拟 撤去拉力。 可认为 A、B 间的最大静摩擦力与 2 1 3 + 3 = 20 J 4 s =
2
A 滑动摩擦力大小相等,取重力加速度 g W W W 。
版 = 1 + 2 + 3 =40 J
高
考
物
理
56
( )Q 只发生在铁块与木板相对滑动阶段,此
4
过程中系统 Q μmg·x 。
= =4 J
解题方法三步求解相对滑动物体的能量问题
第一步:正确分析物体的运动过程,做好受力分析;
第二步:利用运动学公式,结合牛顿第二定律分析物体
的速度关系及位移关系;
第三步:代入公式 W F ·x 计算,其中 x 为两接
= f 相对 相对
触物体间的相对位移,若物体在传送带上做往复运动,
应代入总的相对路程s 。
相对
专
题
六
机
械
能
守
恒
定
律
57
使质量 m . 的滑块沿轨道上升到最高点
=0 1 kg
C,已知弹簧的弹性势能与其压缩量的二次方
成正比,A、B 间距离 L ,滑块与水平面间
=4 m
的动摩擦因数 μ . , 重力加速度 g
= 0 2 =
2,求:
10 m/s
( )当弹簧的压缩量为 时,弹簧的弹性
1 2 cm
答案 ( ) 2 2 ( ) 势能。
1 2 m/s 4 m/s 2 2 m
( ) ( )
( )当弹簧的压缩量为 (弹性限度内)时,
3 40 J 4 4 J
2 3 cm
二、能量守恒
启动发射装置,滑块滑到轨道最高点 C 时对轨
1.
对能量守恒定律的两点理解
道的作用力。
某种形式的能量减少 一定存在其他形式的
( )当弹簧的压缩量为 时,启动发射装
1) ,
3 3 cm
能量增加 且减少量和增加量一定相等
置,滑块从 D 点水平抛出后的水平射程。
, 。
某个物体的能量减少 一定存在其他物体的
解析 ( )因为“ ”字形轨道是双轨道,滑块
2) ,
1 9
能量增加 且减少量和增加量一定相等
恰好到达 C 点时的速度为 ,根据能量守恒定
, 。
0
2.
能量转化问题的解题思路
律得 E μmgL mgH,解得 E . 。
p = + p =1 8 J
当涉及摩擦力做功 机械能不守恒时 一般
( )因为弹簧弹性势能与压缩量的二次方成正
1) , ,
2
应用能量守恒定律
。
比,故当弹簧压缩量为 时,E 9E ,根据
解题时 首先确定初 末状态 然后分析状态 3 cm p1 = p
2) , 、 , 4
变化过程中哪种形式的能量减少 哪种形式
, 能量守恒定律得E μmgL mgH 1mv 2,由牛
= + + C
的能量增加 求出减少的能量总和 E 与增 p1
, Δ 减 2
加的能量总和 Δ E 增, 最后由 Δ E 减=Δ E 增 列式 顿第二定律得 F mg m v C 2 ,解得 F ,
求解 N + = R N =44 N
。
由牛顿第三定律可知,滑块滑到轨道最高点 C
例6 如图所示,水平面上的 A 点有一固定的
时对轨道作用力的大小为 ,方向竖直
理想弹簧发射装置,发射装置内壁光滑,A 点为
44 N
向上。
发射口所在的位置,在竖直面内内壁光滑的钢
( )根据能量守恒定律可得E μmgL mg(H
管弯成的“ ”字形轨道固定在 B 点,且与水平 3 p1 = + -
9
面平滑相接,钢管内径很小,“
9
”字全高 H
= 2
R)
+
1mv
D
2,解得 v
D=7 m/s
,由平抛运动规律
,“ ”字上半部分圆弧轨道半径 R . , 2
1 m 9 =0 1 m
得 H R 1gt2,x v t,故水平射程 x . 。
圆弧为3圆周,圆弧轨道与其下端相接的水平 -2 = = D =2 8 m
2
4 答案 ( ) . ( ) 方向竖直向上
部分轨道(轨道出口为 D)相切,当弹簧压缩量 1 1 8 J 2 44 N
( ) .
为 (弹性限度内)时,启动发射装置,恰能 3 2 8 m
2 cm
应用篇
模型 一 机车启动模型 为两种启动方式的最终状态
0 。
2.
以恒定加速度启动时的分段处理
1.
机车启动有两种方式
图中 t 段 P 均匀增加 P Fv a 不变 F
以恒定的功率启动 1) 0~ 0 ( = , ,
1)
不变 v 均匀增加 可按匀加速直线运动及
, ),
平均功率处理
。
P
加速度逐渐减小 匀速直 额
t 时刻P 增至P v t t 段P P
← 的变加速运动 → ← 线运动 → …… 2) 0 额, 0 = F 。 0~ 1 = 额=
机车达到最大速度时 a F F P Fv Fv 功率不变 F 不变 牵引力 F 和 a 变小
=0, = f, 额= m = , , f , ,
F v 这一启动过程的 v t 关系如图所示 其 但速度 v 增加 此阶段牵引力是变力 牵引
f m, - , 。 ,
中 v P 额 力的功为 W = P 额( t 1 - t 0)。
m = F 。 t 时刻后 P F v 成立
f 3) 1 , 额= f· m 。
说明 机车以恒定加速度启动时,先后经过两个过
①
程,匀加速运动结束时的速度,并未达到整个过程的最
大速度v ,只是达到匀加速阶段的最大速度。 在 P
m ② =
Fv中因为P为机车牵引力的功率,所以对应的 F 是牵
设加速阶段机车位移为 s 对机车应用动能 引力并非合力,这一点在计算时极易出错。 只有最终
, ③
P P
定理有 P
额
t
0 -
F
f
s
=
1mv2
m -0
匀速运动时才有F
=
F
f
、v
m= F
额
= F
额 。
2 f
以恒定的加速度启动 例1 如图甲所示,一升降机在电动机的拉力
2)
作用下,由静止开始沿竖直方向向上运动,在
电动机的带动下,升降机先做匀加速运动,
5 s
末电动机达到额定功率,之后保持额定功率不
变,升降机运动的 v t 图像如图乙所示,已知电
-
动机的额定功率 P ,重力加速度 g 取
=36 kW
2,求:
10 m/s
这一运动过程的 v t 关系如图所示 其中v ( )升降机的总质量。
- , 0 = 1
P 额 P 额 ( )升降机在 内上升的高度。
F F ma v 2 0~8 s
F , = f + , m = F 。
f
5
年
高
考
3
两种启动过程中 物理量变化的判断主要依
年
,
模
解析 ( )最终升降机做匀速运动,电动机
拟 F F
1
靠公式 P Fv 和 a - f 另外 P P 和 a
A = = m , = 额 = 的牵引力 F mg,电动机以额定功率工作时,
牵 =
版 1
高
考
物
理
58
有 P F v ,解得升降机的总质量 m 例2 如图所示,绷紧的传送带与水平面的夹
= 牵 =
1 max
。 角 θ °,传送带在电动机的带动下,始终保
300 kg =30
( )当 t 时,升降机的速度 v at 持 v 的速率运行,现把一质量为 m
2 1 =5 s 0 = 1 0 =2 m/s =
P 的工件(可视为质点)轻轻地放在传送带
电动机的牵引力 F 10 kg
牵
2
=v
的底端,经过时间 t . ,工件被传送到 h
0 =1 9 s =
根据牛顿第二定律得
. 的高处,g 取 2,求:
1 5 m 10 m/s
F mg ma
牵 - =
2
解得 a 2,v
=2 m/s 0 =10 m/s
则 内上升的高度
0~5 s
( )工件与传送带间的动摩擦因数。
h
1 =
1at2
1 =25 m 1
2 ( )电动机由于传送工件多消耗的电能。
内由动能定理得 2
5~8 s h
解析 ( )由题图可知,传送带长 x
1 = θ=
Pt mgh 1mv2 1mv2
sin
- = -
2 2 max 0
2 2 ,工件速度达到v 前,做匀加速运动的位移
解得上升的高度 h . 3 m 0
2 =33 8 m v
则 内升降机上升的高度 x 0t ,匀速运动的位移为 x x v (t t ),解
= - = -
0~8 s 1 1 1 0 1
2
h h h .
= 1 + 2 =58 8 m 得加速运动的时间 t 1 =0 . 8 s ,加速运动的位移
答案 ( ) ( ) .
1 300 kg 2 58 8 m v
x . ,所以加速度a 0 . 2,由牛顿
1 =0 8 m =t =2 5 m/s
模型 二 能量观点综合应用模型 1
第二定律有 μmg θ mg θ ma,解得
cos - sin =
1.
传送带模型中的功能关系
μ 3。
力做的功及含义 引起的能量变化 =
2
传送带对物体做的功,即传送带 等于物体机械能 ( )由能量守恒定律知,电动机多消耗的电能
2
对物体的摩擦力做的功 W f= fx 物 的变 化 量 W f = 转化为工件的动能、势能以及克服传送带与工
(f、x 为矢量) E E
物 Δ k+Δ p 件之间发生相对位移时摩擦力做功产生的热
传送带(匀速传送
量,在时间 t 内,传送带运动的位移 x v t
物体对传送带做的功,即物体对 传= =
带)克服摩擦力做 1 0 1
传送带的摩擦力做的功,等于摩 . ,在时间 t 内,工件相对传送带的位移
的功,等于电动机 1 6 m 1
擦力乘传送带的位移,故有 W f= 多消耗的电能 W f x 相= x 传- x 1 =0 . 8 m ,在时间 t 1 内,摩擦生热Q =
fx
- 传 = E 电 μmg cos θ·x 相 = 60 J ,最终工件获得的动能
系统内一对相互作用的滑动摩
等于产生的内能 E 1mv 2 ,工件增加的势能 E mgh
擦力做的总功,等于力乘相对位 k = 0 =20 J p = =
2
Q f ·x
移,故有W f x = 滑 相对 ,电动机多消耗的电能 W Q E E
一对f=- 滑 相对 150 J = + k + p =
电动机做的功,即牵引力对传送 将电能转化为机 。
专
230 J
题
带做的功,等于牵引力乘以传送 械能和内能之和
六
带的位移,故有W Fx W E E Q 答案 ( ) 3 ( )
F= 传 F=Δ k+Δ p+ 1 2 230 J 机
2 械
能
守
恒
定
律
59
例3 如图所示,一根轻弹簧左端固定于竖直
1mv2 μ mgs mgR
= +
墙上,右端被质量 m 可视为质点的小物 2
2
=1 kg
得 R .
块压缩而处于静止状态,且弹簧与物块不拴
=0 8 m
( )设物块从 E 点返回至 B 点的速度为 v ,由
接,弹簧原长小于光滑平台的长度。 在平台的 2 B
右端有一传送带,AB 长 L
=5 m
,物块与传送带 1mv2
-
1mv2
B =
μ
2
mg
×2
s,得 v
B = 7 m/s
,因为
间的动摩擦因数μ . ,与传送带相邻的粗糙 2 2
1 =0 2 v ,故物块会再次滑上传送带,物块在恒定
水平面BC 长s . ,它与物块间的动摩擦因 B>0
=1 5 m 摩擦力的作用下先减速至 再反向加速,由运
数 μ . ,在 C 点右侧有一半径为 R 的光滑 0
2 =0 3 动的对称性可知其以相同的速率离开传送带,
竖直圆弧轨道与 BC 平滑连接,圆弧对应的圆
心角为 θ °,在圆弧轨道的最高点 F 处有 设最终停在距 C 点 x 处,由 1 mv2 μ mg(s
=120 B = 2 -
2
一固定挡板,物块撞上挡板后会以原速率反弹
x),得 x 1 。
回来。 若传送带以 v 的速率顺时针转 = m
=5 m/s 3
动,不考虑物块滑上和滑下传送带的机械能损 ( )设传送带速度为 v 时物块恰能到 F 点,在
3 1
失。 当弹簧储存 E
p =18 J
的能量全部释放时,
F 点满足 mg ° m
v2
F
小物块恰能滑到与圆心等高的 E 点,取 g sin 30 = R
=
2。 从 B 到 F 过程中由动能定理可知
10 m/s
1mv2 1mv2 μ mgs mg(R R °)
1 - F= 2 + + sin 30
2 2
得 v
1 = 37 m/s
( )求右侧圆弧轨道的半径 R; 设传送带速度为 v 时,物块撞挡板后返回能再
1 2
( )求小物块最终停下时与 C 点的距离; 次上滑恰到 E 点,
2
( )若传送带的速度大小可调,欲使小物块与
3 由1mv2 μ mg s mgR,
2
=
2
×3 +
挡板只碰一次,且碰后不脱离轨道,求传送带 2
速度的可调节范围。 解得 v
2 = 43 m/s
解析 ( )物块被弹簧弹出,由 E 1mv2, 若物块在传送带上一直加速运动,由 1 mv2 B -
1 p = 0 2 m
2
可知 v
0 =6 m/s
1 mv2
=
μ mgL,知其到 B 点的最大速度 v
B =
0 1 m
因为 v v,故物块滑上传送带后先减速,物块 2
0>
,综合上述分析可知,只要传送带速度
与传送带相对滑动过程中 56 m/s
v 就满足条件。
由 μ mg ma ,v v a t ,x v t 1a t2 37 m/s≤ ≤ 43 m/s
5 1 = 1 = 0 - 1 1 1 = 0 1 - 1 1 答案 ( ) .
年 2 1 0 8 m
高 得 a 2,t . ,x .
考 1 =2 m/s 1 =0 5 s 1 =2 75 m ( ) 1
3 2 m
因为 x L,故物块与传送带共速后相对静止,
年 1< 3
模
拟
最后物块以 的速度滑上水平面 BC,物块 ( ) v
5 m/s 3 37 m/s≤ ≤ 43 m/s
A 滑离传送带后恰到 E 点,由动能定理可知
版
高
考
物
理
60
2. 物块木板模型中的功能关系 当滑块从静止开始运动到木板最右端时,木板
以物块带动木板模型为例 水平地面光滑 在地面上移动的距离为 s,滑块速度为 v ,木板
( ) 1
速度为 v ,下列结论中正确的是 ( )
2
区分三种位移 板的位移为 x 物块的位移为
1) : ,
L x 相对位移为 L
( + ), ; 滑块克服摩擦力所做的功为 f(L s)
功与能 A. +
2)
上述过程满足(F f)(L s) 1mv 2 1m v 2
力做的功 力乘位移 计算式 引起能量变化 B. - + = 1 + 1 2
2 2
等于 F 做的功减
其他条件不变的情况下,F 越大,滑块到达右
板对物块 C.
滑动摩擦 去物块动能的增 端所用时间越长
的滑动摩 W
擦 力 做 力乘物块 f(L - f= x) 量即W - f=- [F(L 其他条件不变的情况下,f 越大,滑块与木板
的位移 - + D.
的功 x) 1mv2] 间产生的热量越多
+ -
2
解析 当滑块从静止开始运动到木板右端
等于板动能的增
物块对板 力乘板的 时,发生的位移为 L s,滑块克服摩擦力所做的
W fx +
做的功 位移 f= 量1 Mv2
功为 f(L s),故 正确;滑块与木板间产生的
2 + A
热量 Q fL,根据能量守恒定律知 F(L s) Q
一对滑动
= + = +
力乘相对 W 等于系统产生的
摩擦力做
一对f=
位移 f·L 内能Q f·L 1mv 2 1m v 2,故 错误;滑块和木板都是做
的功 - = 1 + 1 2 B
2 2
初速度为零的匀加速运动,在其他条件不变的
等于系统增加的
即外力对
机械能和内能之 情况下,木板的运动情况不变,滑块和木板的
物块做的
外力F W
功等于力 F= 和 W 1mv2 相对位移还是 L,滑块的位移也没有发生改变,
做的功 F(L x) F= +
乘物块的 + 2 所以拉力 F 越大滑块的加速度越大,离开木板
位移 1Mv2
+
fL
时间就越短,故 错误;系统产生的热量等于
2 C
例4 (多选)如图所示,质量为 m 、长为 L 的 摩擦力和相对位移乘积,即 Q = fL,相对位移 L
1
没变,f 越大,产生的热量越多,故 正确。
木板置于光滑的水平面上,一质量为 m 的滑块 D
答案
放置在木板最左端,滑块与木板间滑动摩擦力
AD
的大小为 f,用水平的恒定拉力 F 作用于滑块。
专
题
六
机
械
能
守
恒
定
律
61