文档文本内容
专题六 机械能守恒定律
课标解读
考情分析 备考指导
考点 内容
.理解功和功率 从近几年高考来看 关于功和能的考
1 。 ,
功和功率 .了解生产生活中常见机械的功率大 查 多以选择题的形式出现 有时与
2 , ,
小及其意义 电流及电磁感应相结合命题 动能
。 。
本专题是力学的重点内容之一 高考对 定理多数题目是与牛顿运动定律 平
.理解动能和动能定理 , 、
1 。 本专题通常从三个角度进行考查 第 抛运动 圆周运动以及电磁学等知识
.能用动能定理解释生产生活中的现象 : 、
2 。 一 功和功率 第二 动能定理及其应 相结合的综合性试题 动能定理仍将
.理解重力势能 知道重力势能的变化 , ; , ;
3 , 用 第三 功能关系 机械能守恒定律及 是高考考查的重点 机械能守恒定
动能定理、机械 与重力做功的关系 ; , 、 。
。 其应用 一般与其他知识 比如牛顿运 律多数题目是与牛顿运动定律 平抛
能守恒定律及 .定性了解弹性势能 。 ( 、
4 。 动定律 平抛运动 圆周运动 电磁学 运动 圆周运动以及电磁学等知识相
其应用 .通过实验 验证机械能守恒定律 、 、 、 、
5 , 。 等 结合起来考查学生对规律的应用理 结合的综合性试题 高考题注重与
.理解机械能守恒定律 ) 。
6 。 解 对综合问题的分析能力以及对能量 生产 生活 科技相结合 常将对相关
.能用机械能守恒定律分析生产生活 、 、 、 ,
7 转化与守恒思想的理解能力 知识的考查放在一些与实际问题相
中的有关问题 。
。 结合的情境中 具体解决问题时 要
。 ,
功能关系、能量 体会守恒观念对认识物理规律的重 掌握从守恒的角度 从能量转化的角
、
守恒定律 要性 度着手分析 找到问题的突破口
。 , 。
命题立意 解题指导 拓展延伸
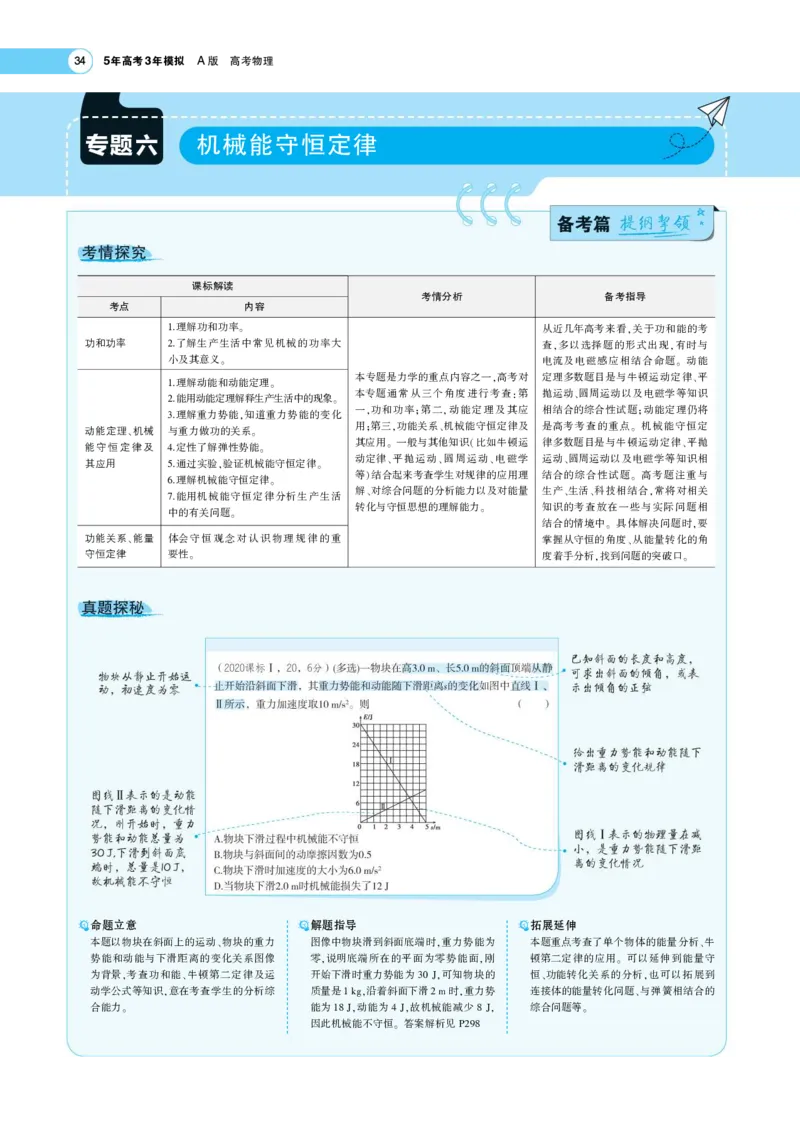
本题以物块在斜面上的运动 物块的重力 图像中物块滑到斜面底端时 重力势能为 本题重点考查了单个物体的能量分析 牛
、 , 、
势能和动能与下滑距离的变化关系图像 零 说明底端所在的平面为零势能面 刚 顿第二定律的应用 可以延伸到能量守
, , 。
为背景 考查功和能 牛顿第二定律及运 开始下滑时重力势能为 可知物块的 恒 功能转化关系的分析 也可以拓展到
, 、 30 J, 、 ,
动学公式等知识 意在考查学生的分析综 质量是 沿着斜面下滑 时 重力势 连接体的能量转化问题 与弹簧相结合的
, 1kg, 2m , 、
合能力 能为 动能为 故机械能减少 综合问题等
。 18J, 4 J, 8 J, 。
因此机械能不守恒 答案解析见
。 P298
34 5年高考3年模拟 A版 高考物理专题六 机械能守恒定律 35
3.动能是标量 是描述物体运动状态的物理量 其单位与功
, ,
的单位相同 在国际单位制中其单位是焦耳
。 (J)。
二、动能定理
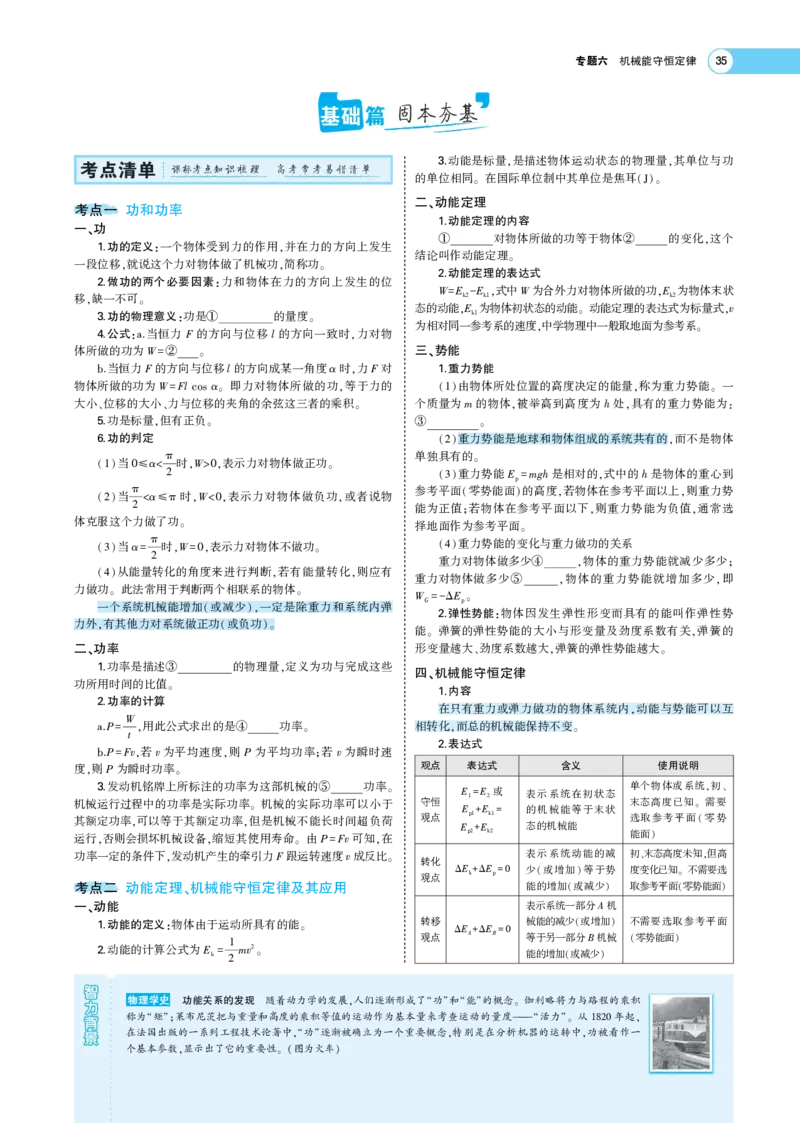
考点一 功和功率
1.动能定理的内容
一、功
合外力 对物体所做的功等于物体 动能 的变化 这个
1.功的定义:一个物体受到力的作用 并在力的方向上发生 ① ② ,
, 结论叫作动能定理
一段位移 就说这个力对物体做了机械功 简称功 。
, , 。 2.动能定理的表达式
2.做功的两个必要因素:力和物体在力的方向上发生的位
W E E 式中W为合外力对物体所做的功 E 为物体末状
移 缺一不可 = k2- k1, , k2
, 。 态的动能 E 为物体初状态的动能 动能定理的表达式为标量式 v
3.功的物理意义:功是 能量转化 的量度 , k1 。 ,
① 。 为相对同一参考系的速度 中学物理中一般取地面为参考系
4.公式: 当恒力F的方向与位移l的方向一致时 力对物 , 。
a. ,
体所做的功为W Fl 三、势能
=② 。
当恒力F的方向与位移l的方向成某一角度α时 力F对 1.重力势能
b. ,
物体所做的功为W Fl α 即力对物体所做的功 等于力的 由物体所处位置的高度决定的能量 称为重力势能 一
= cos 。 , (1) , 。
大小 位移的大小 力与位移的夹角的余弦这三者的乘积 个质量为m的物体 被举高到高度为h处 具有的重力势能为
、 、 。 , , :
5.功是标量 但有正负 E mgh
, 。 ③ p= 。
6.功的判定 重力势能是地球和物体组成的系统共有的 而不是物体
(2) ,
单独具有的
当 α π时 W 表示力对物体做正功 。
(1) 0≤ < , >0, 。 重力势能E mgh是相对的 式中的h是物体的重心到
2 (3) p= ,
参考平面 零势能面 的高度 若物体在参考平面以上 则重力势
当π α 时 W 表示力对物体做负功 或者说物 ( ) , ,
(2) < ≤π , <0, , 能为正值 若物体在参考平面以下 则重力势能为负值 通常选
2
; , ,
体克服这个力做了功
择地面作为参考平面
。
。
当α π时 W 表示力对物体不做功 重力势能的变化与重力做功的关系
(3) = , =0, 。 (4)
2 重力对物体做多少 正功 物体的重力势能就减少多少
从能量转化的角度来进行判断 若有能量转化 则应有 ④ , ;
(4) , , 重力对物体做多少 负功 物体的重力势能就增加多少 即
力做功 此法常用于判断两个相联系的物体 ⑤ , ,
。 。 W E
一个系统机械能增加 或减少 一定是除重力和系统内弹 G=-Δ p。
( ), 2.弹性势能:物体因发生弹性形变而具有的能叫作弹性势
力外 有其他力对系统做正功 或负功
, ( )。 能 弹簧的弹性势能的大小与形变量及劲度系数有关 弹簧的
。 ,
二、功率 形变量越大 劲度系数越大 弹簧的弹性势能越大
、 , 。
1.功率是描述 做功快慢 的物理量 定义为功与完成这些
③ , 四、机械能守恒定律
功所用时间的比值
。 1.内容
2.功率的计算
在只有重力或弹力做功的物体系统内 动能与势能可以互
W ,
P 用此公式求出的是 平均 功率 相转化 而总的机械能保持不变
a. = t , ④ 。 , 。
2.表达式
P Fv 若v为平均速度 则P为平均功率 若v为瞬时速
b. = , , ;
度 则P为瞬时功率 观点 表达式 含义 使用说明
, 。
3.发动机铭牌上所标注的功率为这部机械的 额定 功率 单个物体或系统 初
机械运行过程中的功率是实际功率 机械的实际 ⑤ 功 率可以 小于 。 守恒 E 1= E 2 或 表示系统在初状态 末态高度已知 , 需要 、
。 E E 的机械能等于末状 。
其额定功率 可以等于其额定功率 但是机械不能长时间超负荷 观点 p1+ k1= 选取参考平面 零势
, , E E 态的机械能 (
运行 否则会损坏机械设备 缩短其使用寿命 由P Fv可知 在 p2+ k2 能面 )
, , 。 = ,
功率一定的条件下 发动机产生的牵引力F跟运转速度v成反比 表示系统动能的减 初末态高度未知 但高
, 。 转化 、 ,
E E 少 或增加 等于势 度变化已知 不需要选
观点 Δ k+Δ p=0 ( ) 。
考点二 动能定理、机械能守恒定律及其应用 能的增加 或减少 取参考平面 零势能面
( ) ( )
一、动能 表示系统一部分A机
1.动能的定义:物体由于运动所具有的能 转移 械能的减少 或增加 不需要选取参考平面
。 观点 Δ E A+Δ E B=0 等于另一部 ( 分B机械 ) 零势能面
2.动能的计算公式为E k= 1 mv2 。 能的增加 ( 或减少 ) ( )
2
功能关系的发现 随着动力学的发展,人们逐渐形成了“功”和“能”的概念。 伽利略将力与路程的乘积
称为“矩”;莱布尼茨把与重量和高度的乘积等值的运动作为基本量来考查运动的量度———“活力”。 从 年起,
1820
在法国出版的一系列工程技术论著中,“功”逐渐被确立为一个重要概念,特别是在分析机器的运转中,功被看作一
个基本参数,显示出了它的重要性。 (图为火车)
36 5年高考3年模拟 A版 高考物理
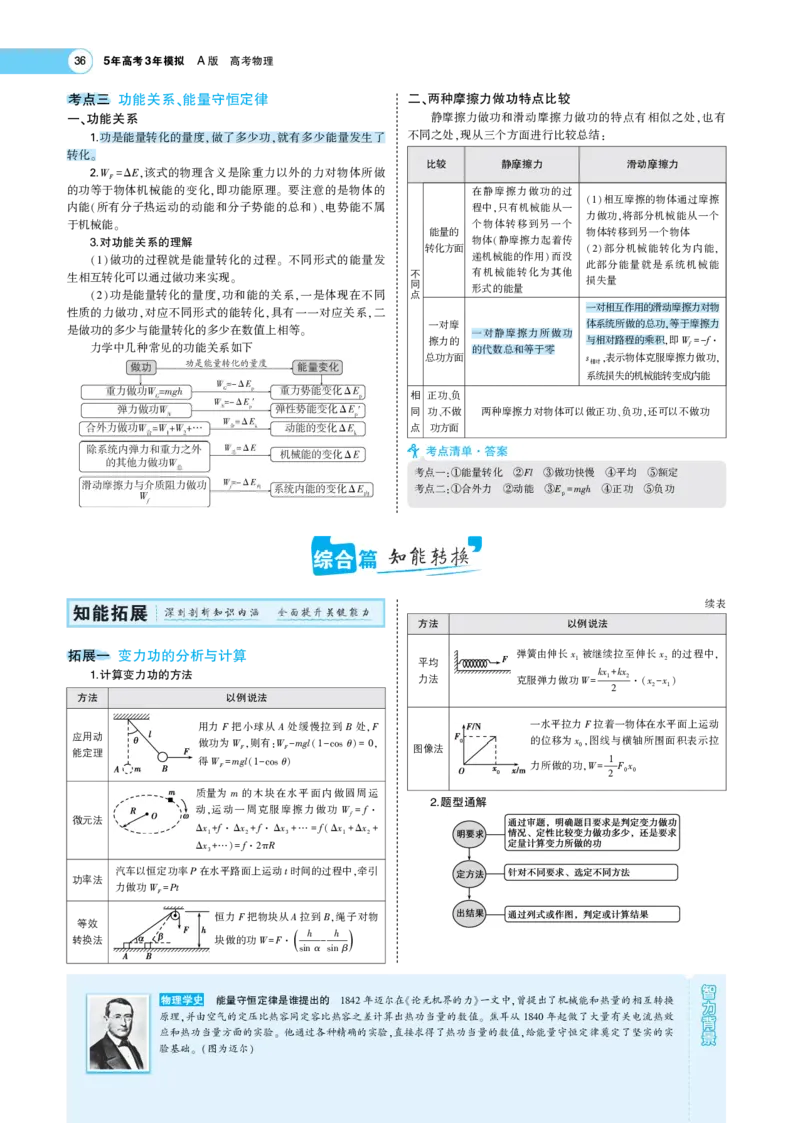
考点三 功能关系、能量守恒定律 二、两种摩擦力做功特点比较
一、功能关系 静摩擦力做功和滑动摩擦力做功的特点有相似之处 也有
,
1.功是能量转化的量度 做了多少功 就有多少能量发生了 不同之处 现从三个方面进行比较总结
, , , :
转化
。 比较 静摩擦力 滑动摩擦力
2.W E 该式的物理含义是除重力以外的力对物体所做
F=Δ ,
的功等于物体机械能的变化 即功能原理 要注意的是物体的 在静摩擦力做功的过
, 。 相互摩擦的物体通过摩擦
内能 所有分子热运动的动能和分子势能的总和 电势能不属 程中 只有机械能从一 (1)
( )、 , 力做功 将部分机械能从一个
于机械能 个物体转移到另一个 ,
。 能量的 物体转移到另一个物体
3.对功能关系的理解 物体 静摩擦力起着传
转化方面 ( 部分机械能转化为内能
做功的过程就是能量转化的过程 不同形式的能量发 递机械能的作用 而没 (2) ,
(1) 。 ) 此部分能量就是系统机械能
生相互转化可以通过做功来实现 。 不 同 有 形式 机 的 械 能 能 量 转化为其他 损失量
功是能量转化的量度 功和能的关系 一是体现在不同 点
(2) , ,
一对相互作用的滑动摩擦力对物
性质的力做功 对应不同形式的能转化 具有一一对应关系 二
, , , 一对摩 体系统所做的总功 等于摩擦力
是做功的多少与能量转化的多少在数值上相等 一对静摩擦力所做功 ,
。 擦力的 与相对路程的乘积 即W f
力学中几种常见的功能关系如下 的代数总和等于零 , f=-·
总功方面 s 表示物体克服摩擦力做功
相对, ,
系统损失的机械能转变成内能
相 正功负
、
同 功不做 两种摩擦力对物体可以做正功 负功 还可以不做功
、 、 ,
点 功方面
考点一 能量转化 Fl 做功快慢 平均 额定
:① ② ③ ④ ⑤
考点二 合外力 动能 E mgh 正功 负功
:① ② ③ p= ④ ⑤
能量守恒定律是谁提出的 年迈尔在《论无机界的力》一文中,曾提出了机械能和热量的相互转换
1842
原理,并由空气的定压比热容同定容比热容之差计算出热功当量的数值。 焦耳从 年起做了大量有关电流热效
1840
应和热功当量方面的实验。 他通过各种精确的实验,直接求得了热功当量的数值,给能量守恒定律奠定了坚实的实
验基础。 (图为迈尔)
续表
方法 以例说法
拓展一 变力功的分析与计算 弹簧由伸长x 被继续拉至伸长x 的过程中
平均 1 2 ,
1.计算变力功的方法
力法 克服弹力做功W
kx
1+
kx
2 x x
= ·( 2- 1)
方法 以例说法 2
用力F把小球从A处缓慢拉到B处 F 一水平拉力F拉着一物体在水平面上运动
应用动 ,
做功为W 则有 W mgl θ 的位移为x 图线与横轴所围面积表示拉
能定理 F, : F- (1-cos )=0, 图像法 0,
得W mgl θ
F= (1-cos ) 力所做的功 W 1 F x
, = 0 0
2
质量为m的木块在水平面内做圆周运
2.题型通解
动 运动一周克服摩擦力做功 W f
微元法 , f= ·
x f x f x f x x
Δ 1+ ·Δ 2+ ·Δ 3+…= (Δ 1+Δ 2+
x f R
Δ 3+…)= ·2π
汽车以恒定功率P在水平路面上运动t时间的过程中 牵引
功率法 ,
力做功W Pt
F=
恒力F把物块从A拉到B 绳子对物
等效 ,
( h h )
转换法 块做的功W F
= · α- β
sin sin
专题六 机械能守恒定律 37
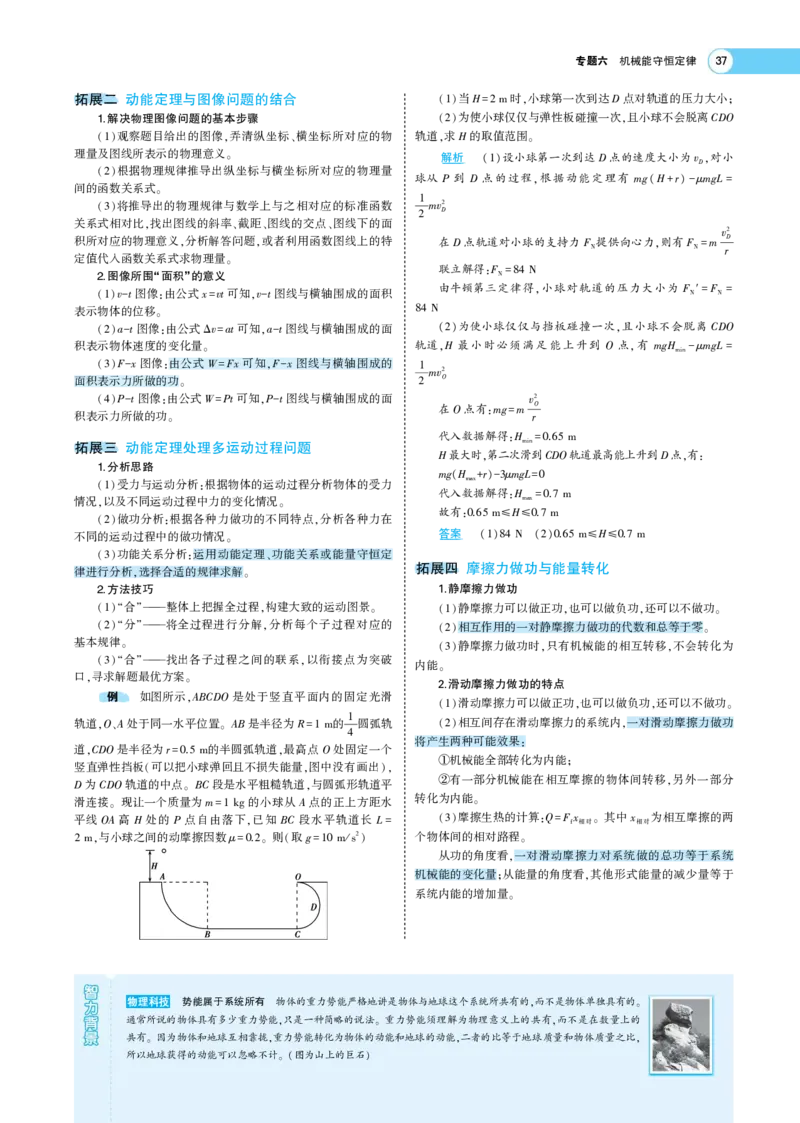
拓展二 动能定理与图像问题的结合 当H 时 小球第一次到达D点对轨道的压力大小
(1) =2m , ;
1.解决物理图像问题的基本步骤 为使小球仅仅与弹性板碰撞一次 且小球不会脱离CDO
(2) ,
观察题目给出的图像 弄清纵坐标 横坐标所对应的物 轨道 求H的取值范围
(1) , 、 , 。
理量及图线所表示的物理意义 解析 ( )设小球第一次到达D点的速度大小为v ,对小
。 1 D
根据物理规律推导出纵坐标与横坐标所对应的物理量
(2) 球从 P 到 D 点的过程,根据动能定理有 mg(H r) μmgL
间的函数关系式 + - =
。
(3)
将推导出的物理规律与数学上与之相对应的标准函数 1 mv2D
关系式相对比 找出图线的斜率 截距 图线的交点 图线下的面 2
积所对应的物理
,
意义 分析解答
、
问题
、
或者利用函数
、
图线上的特 在D点轨道对小球的支持力F 提供向心力,则有F m
v2D
, , N N= r
定值代入函数关系式求物理量
。 联立解得:F
2.图像所围“面积”的意义 N=84 N
由牛顿第三定律得,小球对轨道的压力大小为 F ′ F
(1) v - t图像 : 由公式x = vt可知 , v - t图线与横轴围成的面积 N = N=
表示物体的位移
。 84 N
a t图像 由公式 v at可知 a t图线与横轴围成的面 ( )为使小球仅仅与挡板碰撞一次,且小球不会脱离 CDO
(2) - : Δ = , - 2
积表示物体速度的变化量 轨道,H 最小时必须满足能上升到 O 点,有 mgH μmgL
。 min- =
F x图像 由公式W Fx可知 F x图线与横轴围成的
面积表
(3
示
)
力
-
所做的
:
功
= , - 1 mv2O
。 2
(4)
P
-
t图像
:
由公式W
=
Pt可知
,
P
-
t图线与横轴围成的面
在O点有:mg m
v2O
积表示力所做的功 = r
。
代入数据解得:H .
拓展三 动能定理处理多运动过程问题 min=065 m
H最大时,第二次滑到CDO轨道最高能上升到D点,有:
1.分析思路
mg(H r) μmgL
受力与运动分析 根据物体的运动过程分析物体的受力 max+ -3 =0
(1) : 代入数据解得:H .
情况 以及不同运动过程中力的变化情况 max=07 m
, 。 故有: . H .
做功分析 根据各种力做功的不同特点 分析各种力在 065 m≤ ≤07 m
(2) : ,
不同的运动过程中的做功情况 答案 ( ) ( ) . H .
。 1 84 N 2 065 m≤ ≤07 m
功能关系分析 运用动能定理 功能关系或能量守恒定
(3) : 、 拓展四 摩擦力做功与能量转化
律进行分析 选择合适的规律求解
, 。
2.方法技巧 1.静摩擦力做功
合 整体上把握全过程 构建大致的运动图景 静摩擦力可以做正功 也可以做负功 还可以不做功
(1)“ ”——— , 。 (1) , , 。
分 将全过程进行分解 分析每个子过程对应的 相互作用的一对静摩擦力做功的代数和总等于零
(2)“ ”——— , (2) 。
基本规律
静摩擦力做功时 只有机械能的相互转移 不会转化为
。
(3) , ,
合 找出各子过程之间的联系 以衔接点为突破
(3)“ ”——— , 内能
口 寻求解题最优方案 。
, 。 2.滑动摩擦力做功的特点
例 如图所示 ABCDO 是处于竖直平面内的固定光滑
, 滑动摩擦力可以做正功 也可以做负功 还可以不做功
(1) , , 。
轨道 O A处于同一水平位置 AB是半径为R 的 1 圆弧轨 相互间存在滑动摩擦力的系统内 一对滑动摩擦力做功
, 、 。 =1 m (2) ,
4 将产生两种可能效果
道 CDO是半径为r . 的半圆弧轨道 最高点O处固定一个 :
, =05 m , 机械能全部转化为内能
竖直弹性挡板 可以把小球弹回且不损失能量 图中没有画出 ① ;
( , ), 有一部分机械能在相互摩擦的物体间转移 另外一部分
D为CDO轨道的中点 BC段是水平粗糙轨道 与圆弧形轨道平 ② ,
。 ,
滑连接 现让一个质量为m 的小球从A点的正上方距水 转化为内能
。 =1 kg 。
平线OA 高 H 处的 P 点自由落下 , 已知 BC 段水平轨道长 L = (3) 摩擦生热的计算 : Q = F f x 相对。 其中x 相对 为相互摩擦的两
与小球之间的动摩擦因数μ . 则 取g 2 个物体间的相对路程
2 m, =02。 ( =10 m/s ) 。
从功的角度看 一对滑动摩擦力对系统做的总功等于系统
,
机械能的变化量 从能量的角度看 其他形式能量的减少量等于
; ,
系统内能的增加量
。
势能属于系统所有 物体的重力势能严格地讲是物体与地球这个系统所共有的,而不是物体单独具有的。
通常所说的物体具有多少重力势能,只是一种简略的说法。 重力势能须理解为物理意义上的共有,而不是在数量上的
共有。 因为物体和地球互相靠拢,重力势能转化为物体的动能和地球的动能,二者的比等于地球质量和物体质量之比,
所以地球获得的动能可以忽略不计。 (图为山上的巨石)
38 5年高考3年模拟 A版 高考物理
P
t 时刻P增至P v 额 t t 段P P Fv 功率不
(2) 0 额, 0= F 。 0~ 1 = 额= ,
变 F 不变 牵引力F和a变小 但速度v增加 此阶段牵引力
应用一 探究机车启动问题的处理方法 , f , , 。
是变力 牵引力的功为W P t t
, = ( 1- 0)。
1.机车启动有两种方式 t 时刻后 P F v 成立
(3) 1 , 额= f· m 。
以恒定的功率启动 说明 机车以恒定加速度启动时 先后经过两个过程
(1)
(1) , ,
匀加速运动结束时的速度 并未达到整个过程的最大速度v 只
, m,
是达到匀加速阶段的最大速度
。
在P Fv中因为P为机车牵引力的功率 所以对应的F
加速度逐渐减小 匀速直 (2) = ,
是牵引力并非合力 这一点在计算时极易出错
← 的变加速运动 → ← 线运动 →…… , 。
P P
所以机车达到最大速度时a F F P Fv Fv 这一 只有最终匀速运动时才有F F v 额 额
=0, = f, = m= f m, (3) = f、 m= F = F 。
P f
启动过程的v t关系如图所示 其中v 例1 如图甲所示 一升降机在电动机的拉力作用下 由
- , m=F 。 , ,
f 静止开始沿竖直方向向上运动 在电动机的带动下 升降机先做
, ,
匀加速运动 末电动机达到额定功率 之后保持额定功率不
,5 s ,
变 升降机运动的v t图像如图乙所示 已知电动机的额定功率
, - ,
P 重力加速度g取 2 求
=36 kW, 10 m/s , :
升降机的总质量
(1) 。
升降机在 内上升的高度
(2) 0~8 s 。
设加速阶段机车位移为s 对机车应用动能定理有Pt fs
, 0- =
1 mv2
m-0
2
以恒定的加速度启动
(2)
解析 ( )最终升降机做匀速运动,电动机的牵引力F
1 牵 1=
mg,电动机以额定功率工作时,有
P F v
额= 牵
1 max
解得升降机的总质量m
=300 kg
( )当t 时,升降机的速度v at
2 1=5 s 0= 1
这一运动过程的 v t 关系如图所示 其中 v P 额 F F 电动机的牵引力F P
- , 0= F , = f+ 牵 2=v
0
P 根据牛顿第二定律得F mg ma
ma v 额 牵 2- =
, m= F 。 解得a 2,v
f =2 m/s 0=10 m/s
则 内上升的高度h 1 at2
0~5 s 1= 1=25 m
2
内由动能定理得
5~8 s
Pt mgh 1 mv2 1 mv2
2- 2= max- 0
2 2
两种启动过程中 物理量变化的判断主要依靠公式 P Fv 解得上升的高度h .
F F , = 则 内升降机 2 上 =3 升 3 的 8 高 m 度
和a = - m f , 另外P = P 额、 a =0 为两种启动方式的最终状态 。 h 0 h ~8 h s .
2.以恒定加速度启动时的分段处理
= 1+ 2=588 m
答案 ( ) ( ) .
上图中 t 段P均匀增加 P Fv a不变 F不变 v均 1 300 kg 2 588 m
(1) 0~ 0 ( = , , ,
匀增加 可按匀加速直线运动及平均功率处理
), 。
海洋———未来的能源宝库 世纪,人类就已经发现,氢元素的两种同位素———氘和氚反应生成氦的
20
同时,会放出巨大的能量及大量的中子,这就是著名的“核聚变反应”。 据测算,现在即使在发达国家,每人一生所消
耗的能量,也只相当于 克氘聚变所产生的能量,而每 升海水中便含有 克氘。 如果可控核聚变成功,便有可
10 500 10
能最终解决人类的能源问题。 (图为海洋)
专题六 机械能守恒定律 39
应用二 探究机械能与关联速度问题 此时b的速度为v ,则知v v θ
b a= b cos
机械能是功与能中的一条重要概念 在力学范围内涉及机
,
械能的题目类型较多 其中有一类题目 除应用动能定理 功能
, , 、
关系 机械能守恒定律外 还必须应用关联速度 系统机械能
、 , 。 “
守恒 题型分类较多 例如 按对象数目可分为 单体类 连接
” , : “ ”“
体类 连续体类 按对象连接方式可分为 接触类 绳连接
”“ ”; “ ”“
类 杆连接类 弹簧连接类 按问题方向可分为 机械能守恒
”“ ”“ ”; “
的判定类 机械能守恒的应用类 l
”“ ”。 由几何关系可得: θ .
1.关联速度主要有三个类型 cos = =08
l2 R2
+
系统内两个直接接触的物体 如果所有接触面间无摩
(1) , 球a从P到Q下降的高度h R θ
擦 通常系统机械能守恒 两物体的运动联系是沿垂直于接触 = cos
, 。
面的分速度相等 a、b及杆组成的系统机械能守恒:m a gh = 1 m a v2a+ 1 m b v2b-
。
2 2
以轻绳相连的两个物体 如果和外界不存在摩擦力做功或
(2) ,
绳子突然绷紧等问题时 只有机械能在两个物体之间的相互转移 1 m a v2
, , 2
两物体系统机械能守恒 解此类问题的关键是沿绳的方向上两物
体速度大小相等
。 对滑块b,由动能定理得:W
=
1 m
b
v2b=0 .
1944 J
。 2
以轻杆相连的两物体在绕固定转动轴转动时 两物体的
(3) , 答案 ( ) ( ) .
角速度相等 无转动轴时两物体沿杆方向的分速度大小相等 1 2 N 2 01944 J
。 。
2.题型通解 应用三 探究板块模型的功能关系
1.速度关系
滑块恰好没有从木板上滑离 意味着滑块滑到木板的边缘
,
时 二者速度相等
, 。
2.位移关系
滑块从木板的一端运动到另一端的过程中 若滑块和木板
,
沿同一方向运动 则滑块的位移和木板的位移之差等于木板的
,
例2 (2019湖北孝感综合高级中学期中)如图所示 左 长度 若滑块和木板沿相反方向运动 则滑块的位移和木板的位
, ; ,
移之和等于木板的长度
侧竖直墙面上固定半径为R . 的光滑半圆环 右侧竖直墙 。
=0 3 m , 3.解题关键
面上与圆环的圆心 O 等高处固定一光滑直杆 质量为 m
。 a =
找出物体之间的位移 路程 关系或速度关系是解题的突破
100 g
的小球a套在半圆环上
,
质量为m
b=36 g
的滑块b套在直
( )
口 求解中应注意联系两个过程的纽带 每一个过程的末速度是
杆上 , 二者之间用长为l =0 . 4 m 的轻杆通过两铰链连接 。 现将a , ,
下一个过程的初速度 根据牛顿第二定律求出各自的加速度再
从圆环的最高处由静止释放 使a沿圆环自由下滑 不计一切摩擦
。
, , ,
a 、 b均视为质点 , 重力加速度g =10m/s 2 。 求 : 根据运动学方程列式求解 。
例3 (2020山东泰安期中)如图所示 质量为m 可视为
, 、
质点的小滑块A位于质量为 m 长为L的木板B的右端P处 B
2 、 ,
放在光滑水平面上 A B之间的动摩擦因数为μ 某时刻给B施
, 、 。
加一大小为 μmg的水平拉力F 当A位于B的中点时撤去拉
5 ,
力 求
。 :
拉力F的作用时间
(1) ;
小球a滑到与圆心O等高的P点时的向心力大小 滑块A在木板B上与P端的最远距离
(1) ; (2) 。
小球a从P点下滑至杆与圆环相切的Q点的过程中
(2) ,
杆对滑块b做的功
。
解析 ( )当a滑到与O同高度的P点时,a的速度v沿 解析 ( )在力F作用的过程中,根据牛顿第二定律有
1 1
圆环切线向下,b的速度为零, 对滑块A:μmg ma
= A
对木板B:F μmg ma
由机械能守恒可得:m a gR = 2 1 m a v2 根据运动学规 - 律, = A、 2 B的 B 位移分别为
解得:v gR
对小球
=
a受
2
力分析,由牛顿第二定律可得:F
m
a
v2
x
A=
2
1 a
A
t2
= R =2 N
( )杆与圆环相切时,如图所示,此时a的速度沿杆方向,设
x
B=
1 a
B
t2
2 2
太阳能帆板 太阳能是航天器上广泛应用的能源。 航天器上的仪器设备多数是靠电来工作的。 太阳能
电池帆板就是将太阳的光能转换成电能的装置。 它的面积很大,像翅膀一样在航天器的两边展开,其上贴有半导体
硅片或砷化镓片,靠它们将太阳光的光能转换成电能。 早期航天器上的太阳能电池阵设置在航天器的外表面上,后
来由于航天器用电量需求的增加,才发展为巨大的帆板,而且这种帆板的面积在不断增大。 (图为航天器)
40 5年高考3年模拟 A版 高考物理
L L 次 且碰后不脱离轨道 求传送带速度的可调节范围
由题意知x x ,整理得t , , 。
B- A= = μg
2
( )撤去F时,A、B的速度分别为v a t
2 A= A
v a t
B= B
设A、B共同运动的最终速度为v,根据动量守恒定律得
m 设 v 此 A+ 过 2 m 程 v B 中 = ( 滑 m 块 +2 的 m 位 )v 移为x ,木板的位移为x , 解析 ( 1 )物块被弹簧弹出,由E p= 2 1 mv2 0 ,
1 2 可知:v
根据动能定理得μmgx
1= 2
1 mv2
- 2
1 mv2A
滑动过
因
程
为
中
v
0
0
>
= v, 6 故 m 物 /s 块滑上传送带后先减速,物块与传送带相对
-
μmgx
2=
2
1 ·
2
mv2
-
2
1 ·
2
mv2B
L
由:μ
1
mg
=
ma
1
,v
=
v
0-
a
1
t
1
,x
1=
v
0
t
1- 2
1 a
1
t2
1
整理得,此过程滑块在木板上滑过的距离x 2- x 1=
3
得:a
1=2 m/s
2,t
1=0
.
5 s
,x
1=2
.
75 m
因为x L,故物块与传送带共速后相对静止,最后物块以
L
最终滑块与木板P端的距离为 x x x 5 L 1<
Δ =
2
+ 2- 1=
6 5 m/s
的速度滑上水平面BC,物块滑离传送带后恰到E点,由动
答案 ( 1 ) μ
L
g ( 2 ) 5 L
能定理可知:1
2
mv2
=
μ
2
mgs
+
mgR
6 得:R .
=08 m
应用四 探究传送带模型的功能关系
1.模型分类:水平传送带和倾斜传送带
(
2
)设物块从 E 点返回至 B 点的速度为 v
B
,由 1
2
mv2
-
。
2.解
动
决
力
问
学
题
角
角
度
度
首先要正确分析物体的运动过程 做好受 2
1 mv2B= μ
2
mg
×2
s,得v
B= 7 m/s
,因为v
B>0
,故物块会再次滑上
(1) : , 传送带,物块在恒定摩擦力的作用下先减速至 再反向加速,由
力分析 然后利用运动学公式结合牛顿第二定律求物体及传送 0
, 运动的对称性可知其以相同的速率离开传送带,设最终停在距
带在相应时间内的位移 找出物体和传送带之间的位移关系
, 。
(2)
能量角度
:
求传送带对物体所做的功
、
物体和传送带由 C点x处,由 1 mv2B= μ
2
mg(s
-
x),得x
=
1
m
。
于相对滑动而产生的热量 因放上物体而使电动机多消耗的电 2 3
、 ( )设传送带速度为v 时物块恰能到F点,在F点满足
能等 常依据功能关系或能量守恒定律求解 3 1
3
,
.功能关系的应用
。
mg ° m
v2F
sin30 = R
功能关系分析 W E E Q
(1) : =Δ k+Δ p+ 。
(2)
对W和Q的理解 从B到F过程中由动能定理可知: 1 mv2
1-
1 mv2F= μ
2
mgs
+
传送带克服摩擦力做的功 W Fx 2 2
① : = f 传。 mg(R R °)
产生的内能 Q Fx + sin30
② : = f 相对。 得:v
例4 如图所示 一根轻弹簧左端固定于竖直墙上 右端 1= 37 m/s
, , 设传送带速度为v 时,物块撞挡板后返回能再次上滑恰到
被质量m 可视为质点的小物块压缩而处于静止状态 且弹 2
=1 kg , E点
簧与物块不拴接 弹簧原长小于光滑平台的长度 在平台的右
, 。
端有一传送带 AB长L 物块与传送带间的动摩擦因数μ 由:1 mv2 μ mg s mgR
, =5 m, 1= 2= 2 ×3 +
. 与传送带相邻的粗糙水平面BC长s . 它与物块间的 2
02, =1 5 m, 解得:v
动摩擦因数μ . 在C点右侧有一半径为R的光滑竖直圆弧 2= 43 m/s
2=03,
轨道与BC平滑连接
,
圆弧对应的圆心角为θ
=120
°
,
在圆弧轨道 若物块在传送带上一直加速运动,由1 mv2B
m-
1mv2
0=
μ
1
mgL
的最高点F处有一固定挡板 物块撞上挡板后会以原速率反弹 2 2
, 知其到B点的最大速度v
回来
。
若传送带以v
=5 m/s
的速率顺时针转动
,
不考虑物块滑 B m= 56 m/s
上和滑下传送带的机械能损失 当弹簧储存的E 能量全 综合上述分析可知,只要传送带速度 v
。 p=18 J
就满足条件。
37 m/s≤ ≤ 43 m/s
部释放时 小物块恰能滑到与圆心等高的E点 取g 2
, , =10 m/s 。
求右侧圆弧轨道的半径R 答案 ( ) . ( ) 1
(1) ; 1 08 m 2 m
求小物块最终停下时与C点的距离 3
(2) ;
若传送带的速度大小可调 欲使小物块与挡板只碰一 ( ) v
(3) , 3 37 m/s≤ ≤ 43 m/s
自行车中功、机械能的知识运用 ( )根据功的原理:省力必定费距离。 因此人们在骑自行车上坡时,
1
常骑“ 形”路线就是这个道理。 ( )动能和重力势能的相互转化。 如骑车上坡前,人们往往要加紧蹬几下,就容易
S 2
上去些,这里是动能转化为势能。 而骑车下坡,不用蹬,车速也越来越快,此为势能转化为动能。