1
F
m
高考常用24 个物理模型
物理复习和做题时需要注意思考、善于归纳整理,对于例题做到触类旁通,举一反三,
把老师的知识和解题能力变成自己的知识和解题能力,下面是物理解题中常见的24 个解题
模型,从力学、运动、电磁学、振动和波、光学到原子物理,基本涵盖高中物理知识的各个
方面。主要模型归纳整理如下:
模型一:超重和失重
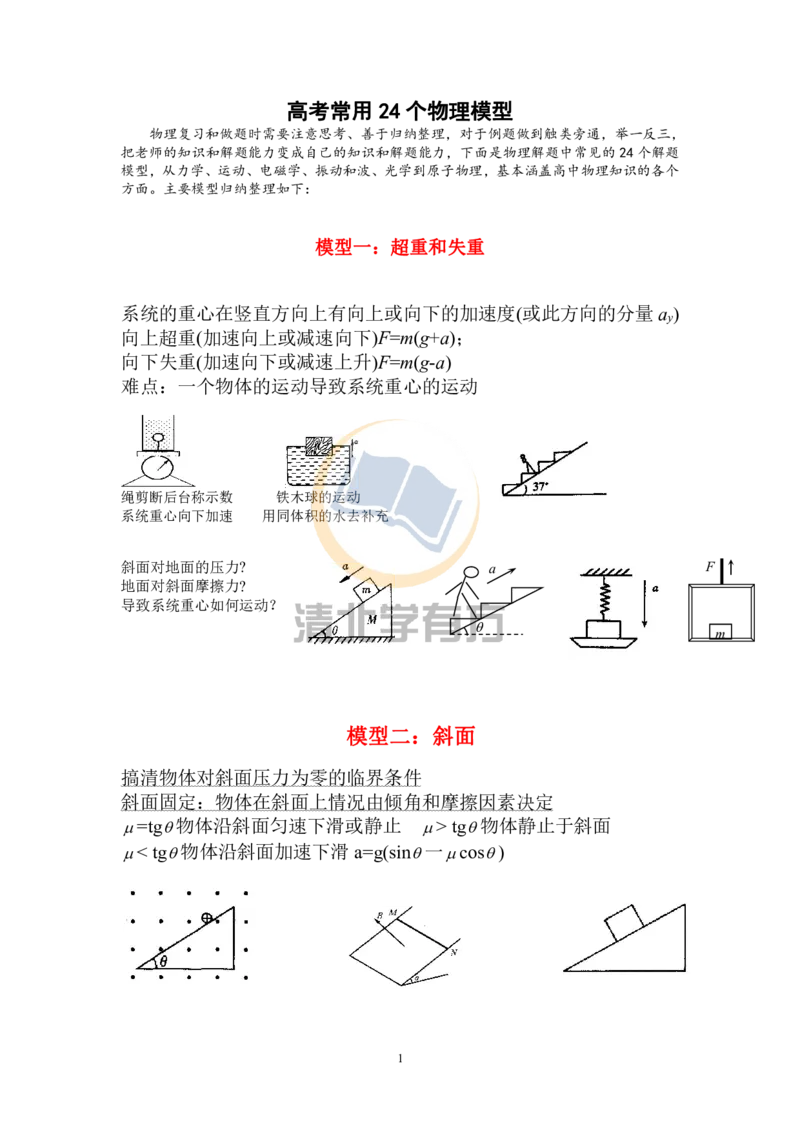
系统的重心在竖直方向上有向上或向下的加速度(或此方向的分量ay)
向上超重(加速向上或减速向下)F=m(g+a);
向下失重(加速向下或减速上升)F=m(g-a)
难点:一个物体的运动导致系统重心的运动
绳剪断后台称示数
铁木球的运动
系统重心向下加速
用同体积的水去补充
斜面对地面的压力?
地面对斜面摩擦力?
导致系统重心如何运动?
模型二:斜面
搞清物体对斜面压力为零的临界条件
斜面固定:物体在斜面上情况由倾角和摩擦因素决定
=tg物体沿斜面匀速下滑或静止
> tg物体静止于斜面
< tg物体沿斜面加速下滑a=g(sin一cos)
a
2
模型三:连接体
是指运动中几个物体或叠放在一起、或并排挤放在一起、或用细绳、细杆联
系在一起的物体组。解决这类问题的基本方法是整体法和隔离法。
整体法:指连接体内的物体间无相对运动时,可以把物体组作为整体,对整体用
牛二定律列方程。
隔离法:指在需要求连接体内各部分间的相互作用(如求相互间的压力或相互间
的摩擦力等)时,把某物体从连接体中隔离出来进行分析的方法。
连接体的圆周运动:两球有相同的角速度;两球构成的系统机械能守恒(单个球
机械能不守恒)
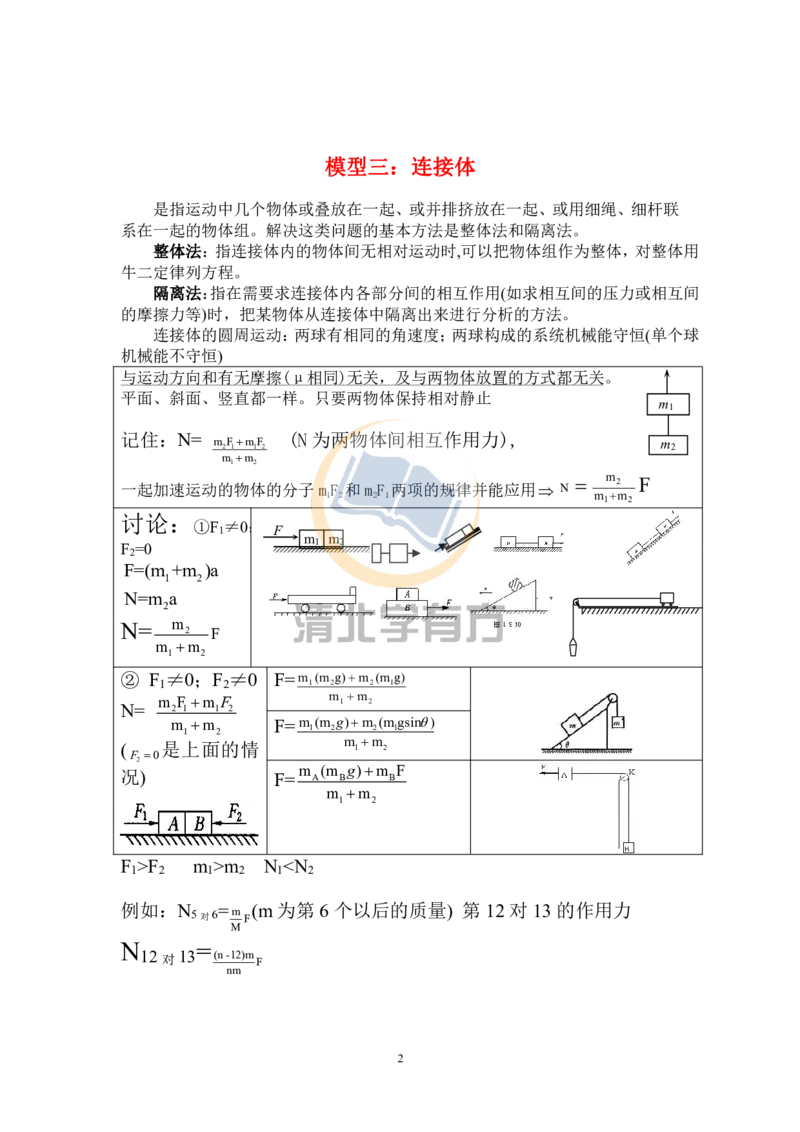
与运动方向和有无摩擦(μ相同)无关,及与两物体放置的方式都无关。
平面、斜面、竖直都一样。只要两物体保持相对静止
记住:N=
2 1
1 2
1
2
m F
m F
m
m
(N 为两物体间相互作用力),
一起加速运动的物体的分子m1F2和m2F1两项的规律并能应用
F
2
1
2
m
m
m
N
讨论:①F1≠0;
F2=0
1
2
2
F=(m +m )a
N=m a
N=
2
1
2
m
F
m
m
②F1≠0;F2≠0
N=
2 1
1
2
1
2
m F
m
m
m
F
(
2
0
F 是上面的情
况)
F=
2
1
1
2
2
1
m
m
g)
(m
m
g)
(m
m
F=
1
2
2
1
1
2
m (m
)
m (m gsin )
m
m
g
F=
A
B
B
1
2
m (m
)
m F
m
m
g
F1>F2
m1>m2
N1<N2
例如:N5 对6=
F
M
m (m 为第6 个以后的质量) 第12 对13 的作用力
N12 对13=
F
nm
12)m
-
(n
m2
m1
F
m1
m2
3
╰
α
模型四:轻绳、轻杆
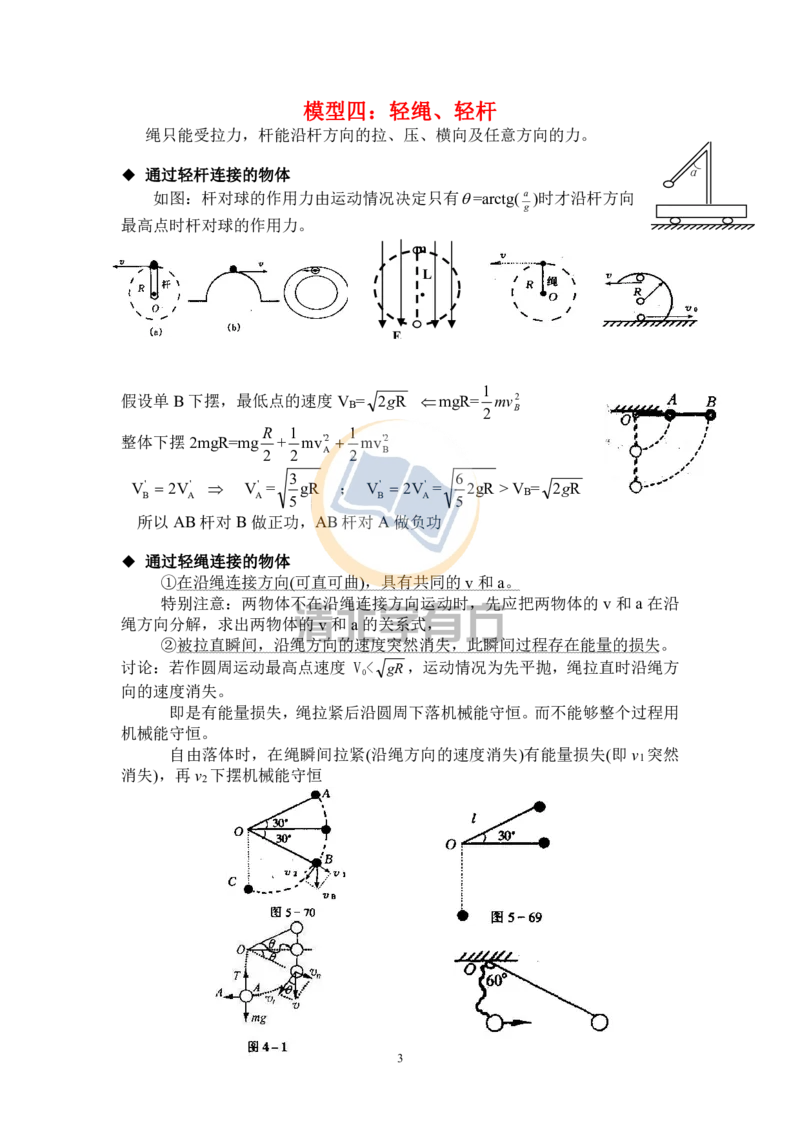
绳只能受拉力,杆能沿杆方向的拉、压、横向及任意方向的力。
◆通过轻杆连接的物体
如图:杆对球的作用力由运动情况决定只有=arctg( g
a )时才沿杆方向
最高点时杆对球的作用力。
假设单B 下摆,最低点的速度VB=
R
2g
mgR=
2
2
1
B
mv
整体下摆2mgR=mg 2
R +
'2
B
'2
A
mv
2
1
mv
2
1
'
A
'
B
V
2
V
'
A
V =
gR
5
3
;
'
A
'
B
V
2
V
=
gR
2
5
6
> VB=
R
2g
所以AB 杆对B 做正功,AB 杆对A 做负功
◆通过轻绳连接的物体
①在沿绳连接方向(可直可曲),具有共同的v 和a。
特别注意:两物体不在沿绳连接方向运动时,先应把两物体的v 和a 在沿
绳方向分解,求出两物体的v 和a 的关系式,
②被拉直瞬间,沿绳方向的速度突然消失,此瞬间过程存在能量的损失。
讨论:若作圆周运动最高点速度V0<
gR ,运动情况为先平抛,绳拉直时沿绳方
向的速度消失。
即是有能量损失,绳拉紧后沿圆周下落机械能守恒。而不能够整个过程用
机械能守恒。
自由落体时,在绳瞬间拉紧(沿绳方向的速度消失)有能量损失(即v1 突然
消失),再v2 下摆机械能守恒
E
m
L
·
4
模型五:上抛和平抛
1.竖直上抛运动:速度和时间的对称
分过程:上升过程匀减速直线运动,下落过程初速为0 的匀加速
直线运动.
全过程:是初速度为V0 加速度为g 的匀减速直线运动。
(1)上升最大高度:H=V0²/2g
(2)上升的时间t=V0/g
(3)从抛出到落回原位置的时间:t =2 g
Vo
(4)上升、下落经过同一位置时的加速度相同,而速度等值反向
(5)上升、下落经过同一段位移的时间相等。
(6)匀变速运动适用全过程S = Vo t -g t2 ;
Vt = Vo-g t ;
Vt2-Vo2 = -2gS (S、Vt 的正负号的理解)
2.平抛运动:匀速直线运动和初速度为零的匀加速直线运动的合运动
(1)运动特点:a、只受重力;b、初速度与重力垂直。其运动的加速度却
恒为重力加速度g,是一个匀变速曲线运动,在任意相等时间内速度变化相等。
(2)平抛运动的处理方法:可分解为水平方向的匀速直线运动和竖直方向
的自由落体运动,两个分运动既具有独立性又具有等时性。
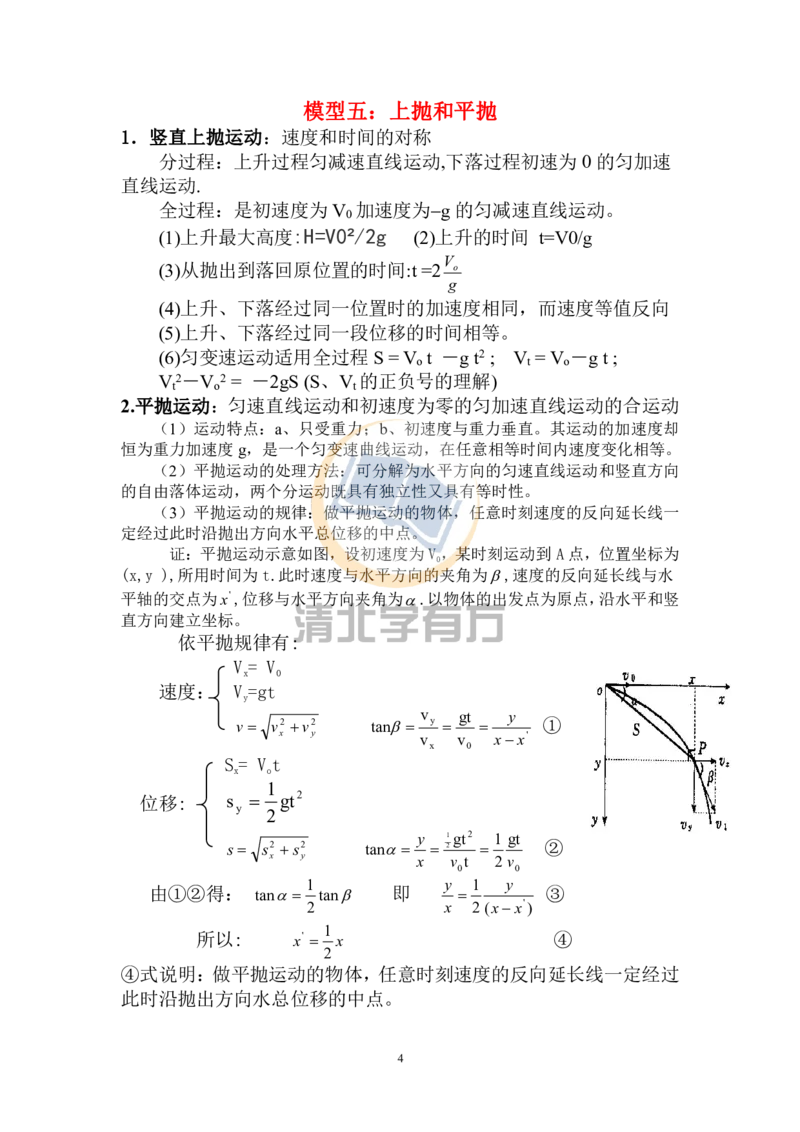
(3)平抛运动的规律:做平抛运动的物体,任意时刻速度的反向延长线一
定经过此时沿抛出方向水平总位移的中点。
证:平抛运动示意如图,设初速度为V0,某时刻运动到A 点,位置坐标为
(x,y ),所用时间为t.此时速度与水平方向的夹角为,速度的反向延长线与水
平轴的交点为
'x ,位移与水平方向夹角为.以物体的出发点为原点,沿水平和竖
直方向建立坐标。
依平抛规律有:
Vx= V0
速度:
Vy=gt
2
2
y
x
v
v
v
'
0
x
y
v
gt
v
v
tan
x
x
y
①
Sx= Vot
位移:
2
y
gt
2
1
s
2
2
y
x
s
s
s
0
0
2
gt
2
1
t
gt
tan
2
1
v
v
x
y
②
由①②得:
tan
2
1
tan
即
)
(
2
1
'x
x
y
x
y
③
所以:
x
x
2
1
'
④
④式说明:做平抛运动的物体,任意时刻速度的反向延长线一定经过
此时沿抛出方向水总位移的中点。
5
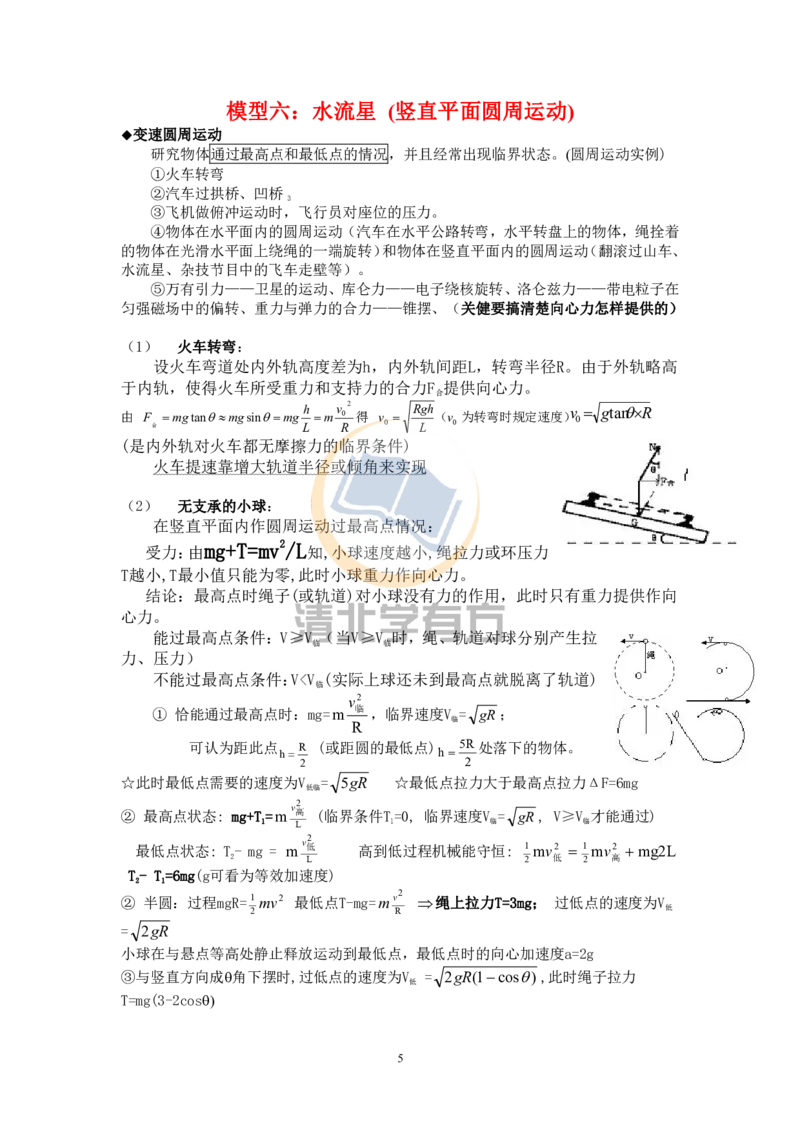
模型六:水流星(竖直平面圆周运动)
◆变速圆周运动
研究物体通过最高点和最低点的情况,并且经常出现临界状态。(圆周运动实例)
①火车转弯
②汽车过拱桥、凹桥3
③飞机做俯冲运动时,飞行员对座位的压力。
④物体在水平面内的圆周运动(汽车在水平公路转弯,水平转盘上的物体,绳拴着
的物体在光滑水平面上绕绳的一端旋转)和物体在竖直平面内的圆周运动(翻滚过山车、
水流星、杂技节目中的飞车走壁等)。
⑤万有引力——卫星的运动、库仑力——电子绕核旋转、洛仑兹力——带电粒子在
匀强磁场中的偏转、重力与弹力的合力——锥摆、(关健要搞清楚向心力怎样提供的)
(1)
火车转弯:
设火车弯道处内外轨高度差为h,内外轨间距L,转弯半径R。由于外轨略高
于内轨,使得火车所受重力和支持力的合力F合提供向心力。
为转弯时规定速度)
(
得
由
合
0
0
2
0
sin
tan
v
L
Rgh
v
R
v
m
L
h
mg
mg
mg
F
R
g
v
tan
0
(是内外轨对火车都无摩擦力的临界条件)
火车提速靠增大轨道半径或倾角来实现
(2)
无支承的小球:
在竖直平面内作圆周运动过最高点情况:
受力:由mg+T=mv
2/L知,小球速度越小,绳拉力或环压力
T越小,T最小值只能为零,此时小球重力作向心力。
结论:最高点时绳子(或轨道)对小球没有力的作用,此时只有重力提供作向
心力。
能过最高点条件:V≥V临(当V≥V临时,绳、轨道对球分别产生拉
力、压力)
不能过最高点条件:V<V临(实际上球还未到最高点就脱离了轨道)
①恰能通过最高点时:mg=
R
m
2
临
v
,临界速度V临=
gR ;
可认为距此点
2
R
h
(或距圆的最低点)
2
5R
h
处落下的物体。
☆此时最低点需要的速度为V低临=
gR
5
☆最低点拉力大于最高点拉力ΔF=6mg
②最高点状态: mg+T1=
L
2
m
高
v
(临界条件T1=0, 临界速度V临=
gR , V≥V临才能通过)
最低点状态: T2- mg =
L
2
m
低
v
高到低过程机械能守恒:
mg2L
m
m
2
2
1
2
2
1
高
低
v
v
T2- T1=6mg(g可看为等效加速度)
②半圆:过程mgR=
2
2
1 mv
最低点T-mg=
R
2
v
m
绳上拉力T=3mg;过低点的速度为V低
=
gR
2
小球在与悬点等高处静止释放运动到最低点,最低点时的向心加速度a=2g
③与竖直方向成角下摆时,过低点的速度为V低=
)
cos
1(
2
gR
,此时绳子拉力
T=mg(3-2cos)
6
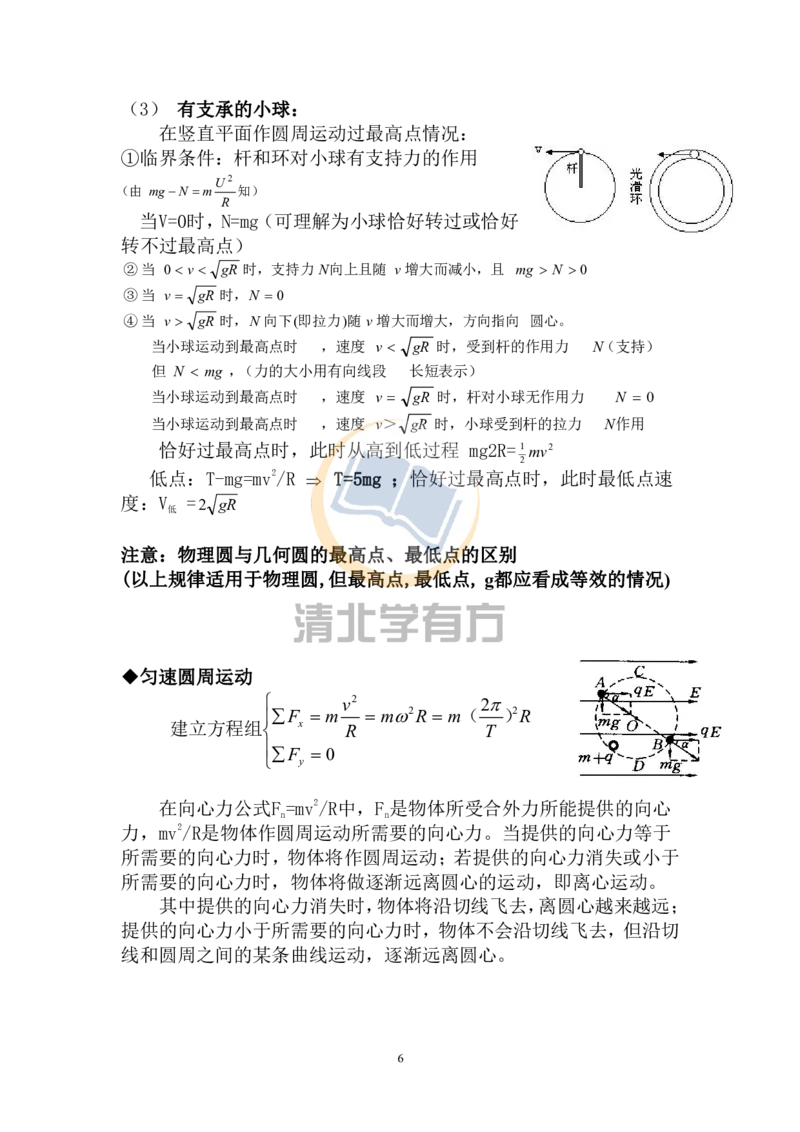
(3)有支承的小球:
在竖直平面作圆周运动过最高点情况:
①临界条件:杆和环对小球有支持力的作用
知)
(由
R
U
m
N
mg
2
当V=0时,N=mg(可理解为小球恰好转过或恰好
转不过最高点)
圆心。
增大而增大,方向指向
随
即拉力
向下
时,
当
④
时,
当
③
增大而减小,且
向上且随
时,支持力
当
②
v
N
gR
v
N
gR
v
N
mg
v
N
gR
v
)
(
0
0
0
作用
时,小球受到杆的拉力
>
,速度
当小球运动到最高点时
时,杆对小球无作用力
,速度
当小球运动到最高点时
长短表示)
(力的大小用有向线段
,
但
(支持)
时,受到杆的作用力
,速度
当小球运动到最高点时
N
gR
v
N
gR
v
mg
N
N
gR
v
0
恰好过最高点时,此时从高到低过程mg2R=
2
2
1 mv
低点:T-mg=mv
2/R T=5mg ;恰好过最高点时,此时最低点速
度:V低=
gR
2
注意:物理圆与几何圆的最高点、最低点的区别
(以上规律适用于物理圆,但最高点,最低点, g都应看成等效的情况)
◆匀速圆周运动
0
2
2
2
2
y
x
F
R
T
m
R
m
R
v
m
F
)
(
建立方程组
在向心力公式Fn=mv
2/R中,Fn是物体所受合外力所能提供的向心
力,mv
2/R是物体作圆周运动所需要的向心力。当提供的向心力等于
所需要的向心力时,物体将作圆周运动;若提供的向心力消失或小于
所需要的向心力时,物体将做逐渐远离圆心的运动,即离心运动。
其中提供的向心力消失时,物体将沿切线飞去,离圆心越来越远;
提供的向心力小于所需要的向心力时,物体不会沿切线飞去,但沿切
线和圆周之间的某条曲线运动,逐渐远离圆心。
7
3
2
2
)
(
3
3
R
h
R
GT
GT
远
近
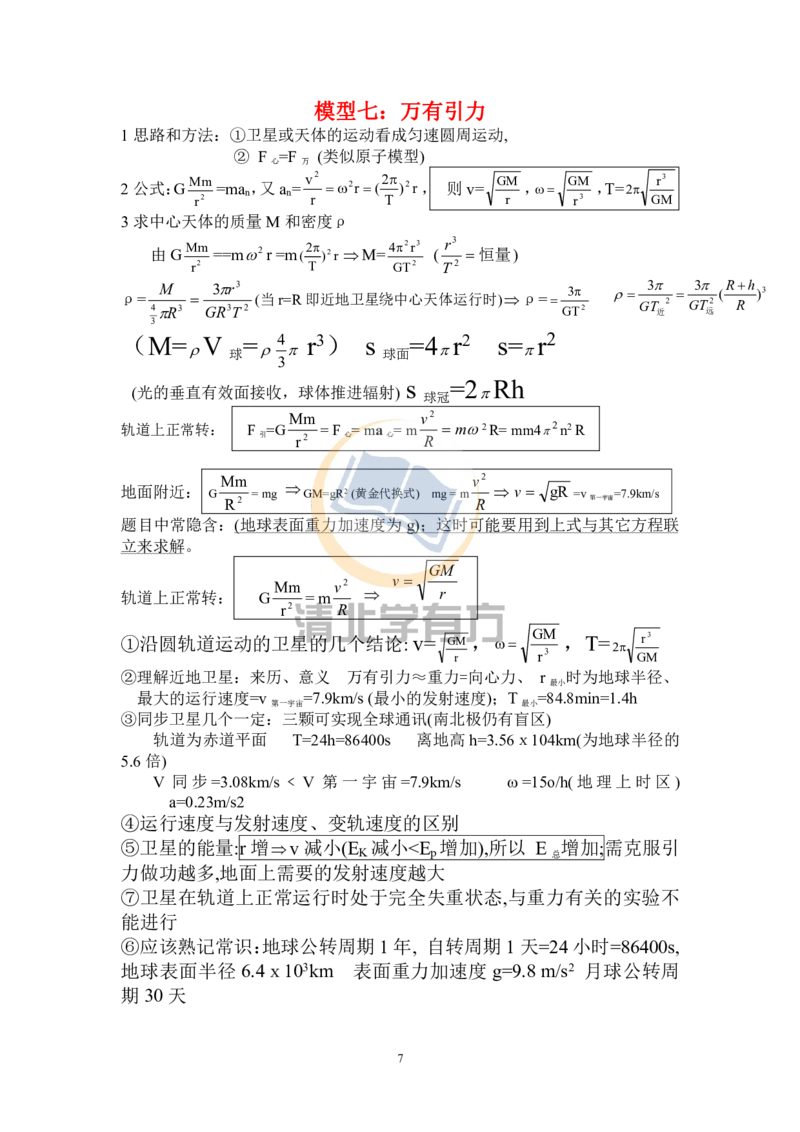
模型七:万有引力
1 思路和方法:①卫星或天体的运动看成匀速圆周运动,
②F 心=F 万(类似原子模型)
2 公式:G
2r
Mm =man,又an=
r
)
T
2
(
r
r
v
2
2
2
,则v=
r
GM ,
3r
GM
,T=
GM
r
2
3
3 求中心天体的质量M 和密度ρ
由G
2r
Mm ==m
2
r =m
r
)
T
2
(
2
M=
2
3
2
GT
r
4
(
恒量
2
3
T
r
)
ρ=
2
3
3
3
3
4
3
T
GR
r
R
M
(当r=R 即近地卫星绕中心天体运行时)ρ=
2
GT
3
(M= V 球=
3
4
r3)s 球面=4r2
s=r2
(光的垂直有效面接收,球体推进辐射) s 球冠=2Rh
轨道上正常转:
F 引=G
2r
Mm = F 心= ma 心= m
m
R
v
2
2 R= mm4
2
n2 R
地面附近:G
2
R
Mm
= mg GM=gR2 (黄金代换式)
mg = m R
v 2
gR
v
=v 第一宇宙=7.9km/s
题目中常隐含:(地球表面重力加速度为g);这时可能要用到上式与其它方程联
立来求解。
轨道上正常转:
G
2r
Mm = m R
v 2
r
GM
v
①沿圆轨道运动的卫星的几个结论: v=
r
GM ,
3r
GM
,T=
GM
r
2
3
②理解近地卫星:来历、意义
万有引力≈重力=向心力、r 最小时为地球半径、
最大的运行速度=v 第一宇宙=7.9km/s (最小的发射速度);T 最小=84.8min=1.4h
③同步卫星几个一定:三颗可实现全球通讯(南北极仍有盲区)
轨道为赤道平面
T=24h=86400s
离地高h=3.56x10⁴km(为地球半径的
5.6 倍)
V 同步=3.08km/s ﹤V 第一宇宙=7.9km/s
=15o/h( 地理上时区)
a=0.23m/s2
④运行速度与发射速度、变轨速度的区别
⑤卫星的能量:r 增v 减小(EK 减小<Ep 增加),所以E 总增加;需克服引
力做功越多,地面上需要的发射速度越大
⑦卫星在轨道上正常运行时处于完全失重状态,与重力有关的实验不
能进行
⑥应该熟记常识:地球公转周期1 年, 自转周期1 天=24 小时=86400s,
地球表面半径6.4x10³km
表面重力加速度g=9.8 m/s2 月球公转周
期30 天
8
恒定加
速度启
动
a
定= F
f
m
定
即F 一定
P↑=F 定v↑
即P 随v 的
增大而增大
当a=0 时,
v 达到最
大vm,此
后匀速
当P=P 额时
a 定= F
f
m
定
≠0,
v 还要增大
F= P
v
额
a= F
f
m
∣→→匀加速直线运动→→→→∣→→→变加速(a↓)运动→→→→→∣→
恒定功
率启动
速度V↑F= P
v
定
↓
a= F
f
m
当a=0 即F=f 时,
v 达到最大vm
保持vm 匀速
∣→→→变加速直线运动→→→→→→→∣→→→→匀速直线运动→→……
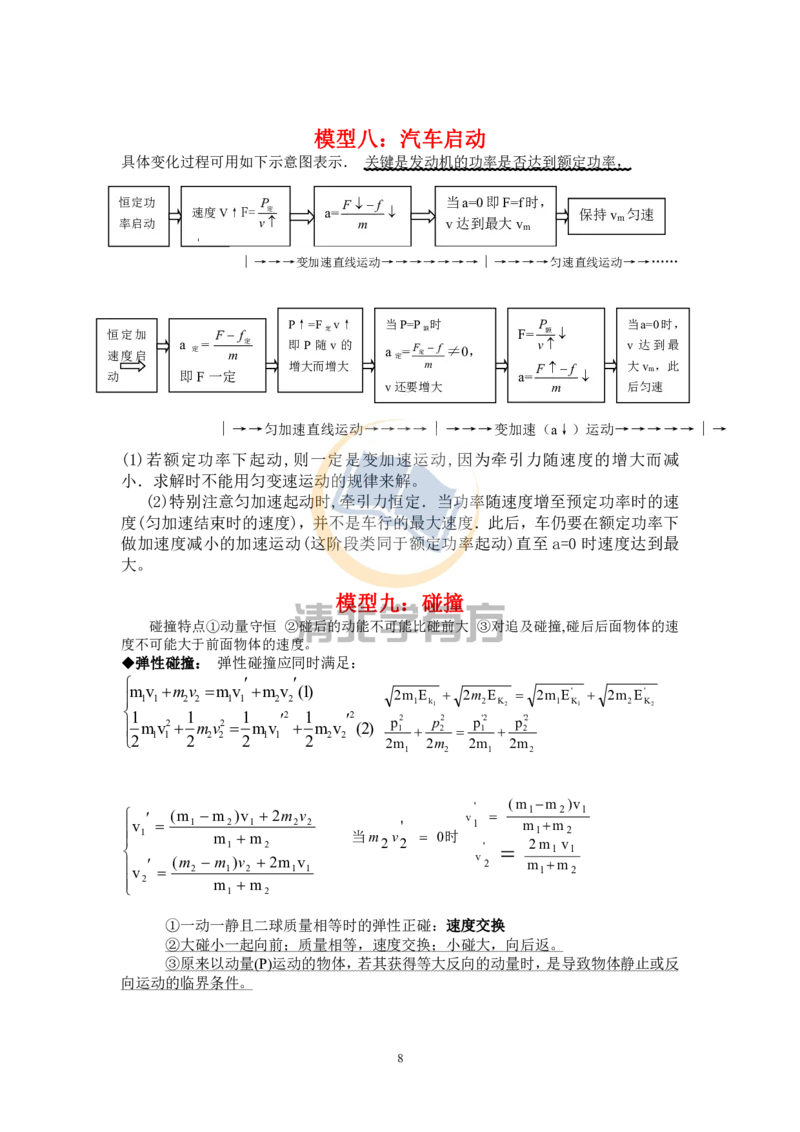
模型八:汽车启动
具体变化过程可用如下示意图表示.关键是发动机的功率是否达到额定功率,
(1)若额定功率下起动,则一定是变加速运动,因为牵引力随速度的增大而减
小.求解时不能用匀变速运动的规律来解。
(2)特别注意匀加速起动时,牵引力恒定.当功率随速度增至预定功率时的速
度(匀加速结束时的速度),并不是车行的最大速度.此后,车仍要在额定功率下
做加速度减小的加速运动(这阶段类同于额定功率起动)直至a=0 时速度达到最
大。
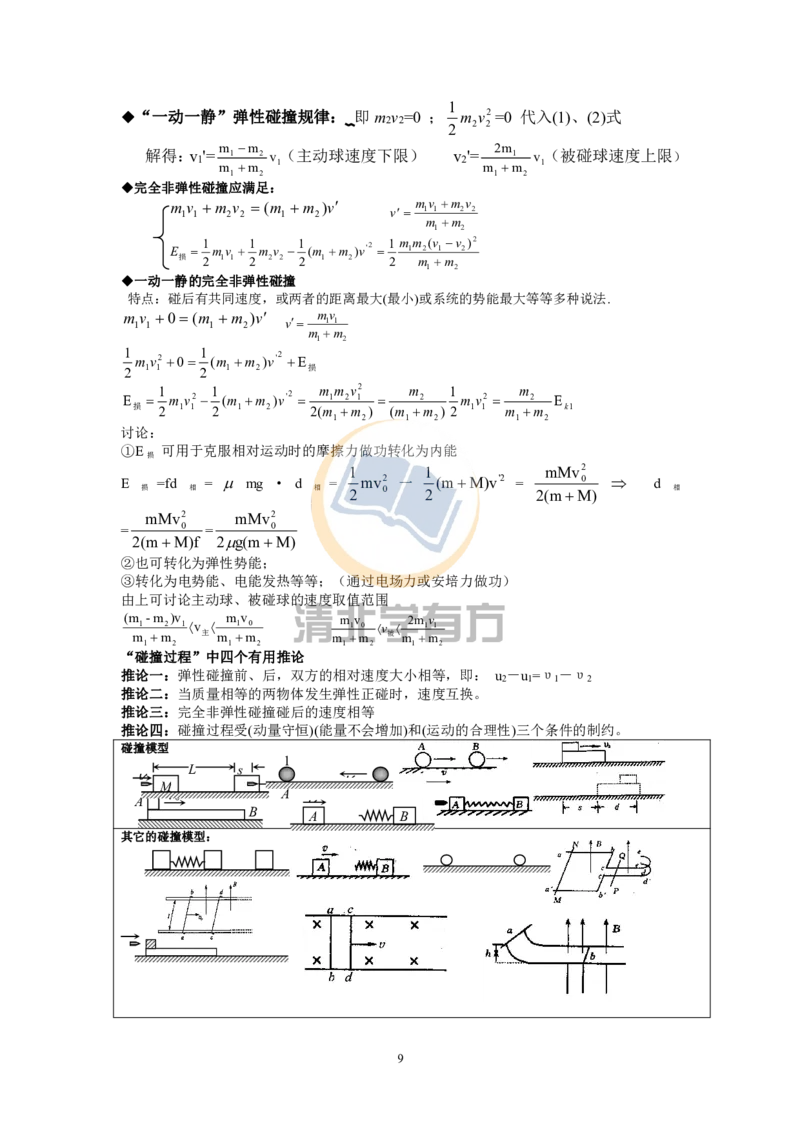
模型九:碰撞
碰撞特点①动量守恒②碰后的动能不可能比碰前大③对追及碰撞,碰后后面物体的速
度不可能大于前面物体的速度。
◆弹性碰撞:弹性碰撞应同时满足:
)2(
v
m
2
1
v
m
2
1
2
1
v
m
2
1
)1(
v
m
v
m
v
m
2
2
2
2
1
1
2
2
2
2
1
1
2
2
1
1
2
2
1
1
v
m
v
m
2
'2
2
1
2'
1
2
2
2
1
2
1
'
K
2
'
K
1
K
2
k
1
2m
p
2m
p
2
2m
p
E
m
2
E
m
2
E
2
E
m
2
2
1
2
1
m
p
m
2
1
1
1
2
1
2
2
2
1
2
2
1
2
1
1
m
m
v
m
2
)
(
v
m
m
2
v
)
m
m
(
v
v
m
m
v
m
2
1
1
1
'
2
v
2
1
1
2
1
'
1
v
m
m
v
m
2
m
m
)v
m
m
(
0
'
2
2
时
当
v
m
①一动一静且二球质量相等时的弹性正碰:速度交换
②大碰小一起向前;质量相等,速度交换;小碰大,向后返。
③原来以动量(P)运动的物体,若其获得等大反向的动量时,是导致物体静止或反
向运动的临界条件。
9
◆“一动一静”弹性碰撞规律:即m2v2=0 ;
2
2
2
2
1
v
m
=0 代入(1)、(2)式
解得:v1'=
1
2
1
2
1
v
m
m
m
m
(主动球速度下限)
v2'=
1
2
1
1
v
m
m
m
2
(被碰球速度上限)
◆完全非弹性碰撞应满足:
v
m
m
v
m
v
m
)
(
2
1
2
2
1
1
v
m v
m v
m
m
1
1
2
2
1
2
2
1
2
2
1
2
1
2
'
2
1
2
2
1
1
)
(
2
1
)
(
2
1
2
1
2
1
m
m
v
v
m
m
v
m
m
v
m
v
m
E
损
◆一动一静的完全非弹性碰撞
特点:碰后有共同速度,或两者的距离最大(最小)或系统的势能最大等等多种说法.
v
m
m
v
m
)
(
0
2
1
1
1
2
1
1
1
m
m
v
m
v
损
E
)
(
2
1
0
2
1
2
'
2
1
2
1
1
v
m
m
v
m
1
2
1
2
2
1
1
2
1
2
2
1
2
1
2
1
2
'
2
1
2
1
1
E
2
1
)
(
)
2(
)
(
2
1
2
1
E
k
m
m
m
v
m
m
m
m
m
m
v
m
m
v
m
m
v
m
损
讨论:
①E 损可用于克服相对运动时的摩擦力做功转化为内能
E
损=fd
相=
mg · d
相=
2
0
mv
2
1
一
'2
M)v
(m
2
1
=
M)
2(m
mMv 2
0
d
相
=
M)f
2(m
mMv 2
0
=
M)
g(m
2
mMv 2
0
②也可转化为弹性势能;
③转化为电势能、电能发热等等;(通过电场力或安培力做功)
由上可讨论主动球、被碰球的速度取值范围
2
1
0
1
2
1
1
2
1
m
m
v
m
v
m
m
)v
m
-
(m
主
2
1
1
1
2
1
0
1
m
m
m
2
m
m
v
m
v
v被
“碰撞过程”中四个有用推论
推论一:弹性碰撞前、后,双方的相对速度大小相等,即:u2-u1=υ1-υ2
推论二:当质量相等的两物体发生弹性正碰时,速度互换。
推论三:完全非弹性碰撞碰后的速度相等
推论四:碰撞过程受(动量守恒)(能量不会增加)和(运动的合理性)三个条件的制约。
碰撞模型
其它的碰撞模型:
v0
A
B
A
B
v
v
s
M
v
L
1
A
v
10
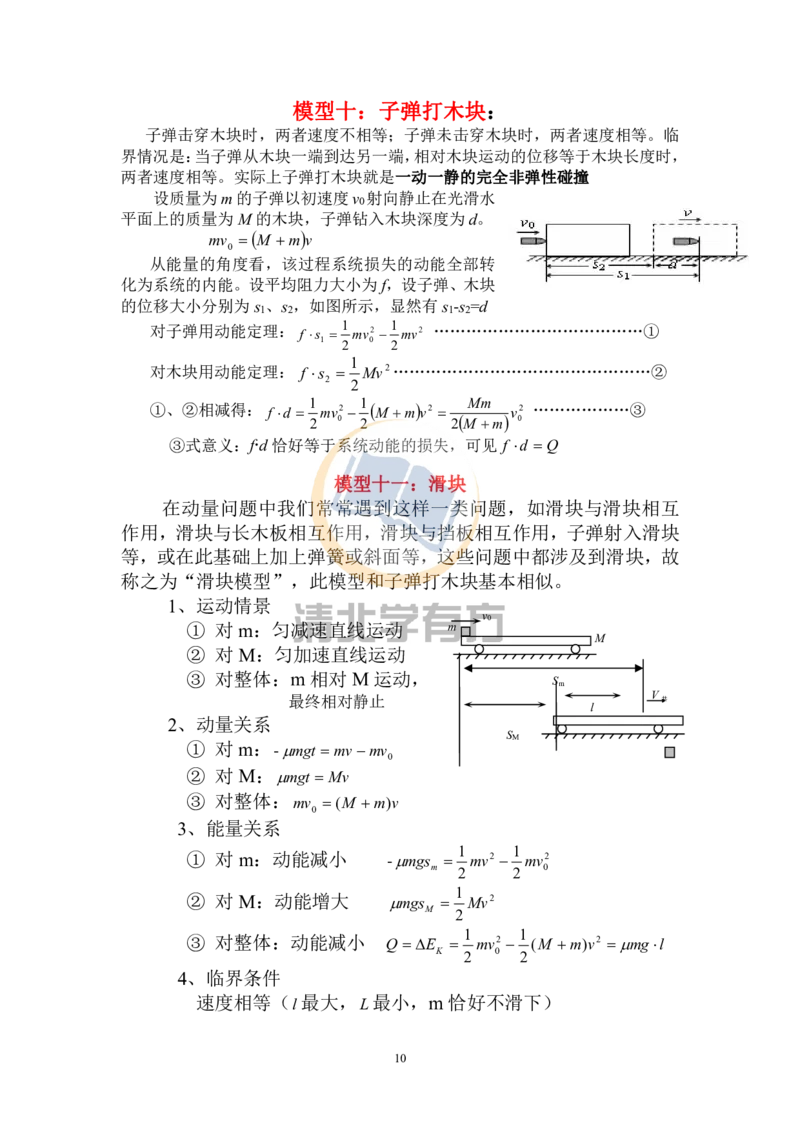
模型十:子弹打木块:
子弹击穿木块时,两者速度不相等;子弹未击穿木块时,两者速度相等。临
界情况是:当子弹从木块一端到达另一端,相对木块运动的位移等于木块长度时,
两者速度相等。实际上子弹打木块就是一动一静的完全非弹性碰撞
设质量为m 的子弹以初速度v0射向静止在光滑水
平面上的质量为M 的木块,子弹钻入木块深度为d。
v
m
M
mv
0
从能量的角度看,该过程系统损失的动能全部转
化为系统的内能。设平均阻力大小为f,设子弹、木块
的位移大小分别为s1、s2,如图所示,显然有s1-s2=d
对子弹用动能定理:
2
2
0
1
2
1
2
1
mv
mv
s
f
…………………………………①
对木块用动能定理:
2
2
2
1 Mv
s
f
…………………………………………②
①、②相减得:
2
0
2
2
0
2
2
1
2
1
v
m
M
Mm
v
m
M
mv
d
f
………………③
③式意义:fd 恰好等于系统动能的损失,可见
Q
d
f
模型十一:滑块
在动量问题中我们常常遇到这样一类问题,如滑块与滑块相互
作用,滑块与长木板相互作用,滑块与挡板相互作用,子弹射入滑块
等,或在此基础上加上弹簧或斜面等,这些问题中都涉及到滑块,故
称之为“滑块模型”,此模型和子弹打木块基本相似。
1、运动情景
①对m:匀减速直线运动
②对M:匀加速直线运动
③对整体:m 相对M 运动,
最终相对静止
2、动量关系
①对m:
0
-
mv
mv
mgt
②对M:
Mv
mgt
③对整体:
v
m
M
mv
)
(
0
3、能量关系
①对m:动能减小
2
0
2
2
1
2
1
-
mv
mv
mgsm
②对M:动能增大
2
2
1 Mv
mgsM
③对整体:动能减小
l
mg
v
m
M
mv
E
Q
K
2
2
0
)
(
2
1
2
1
4、临界条件
速度相等(l 最大,L 最小,m 恰好不滑下)
V 共
v0
m
M
SM
Sm
l
11
模型十二:人船模型
一个原来处于静止状态的系统,在系统内发生相对运动的过程中,设人的质量m、
速度v、位移s,船的质量M、速度V、位移S,在此方向遵从
①动量守恒方程:mv=MV;ms=MS ;
②位移关系方程:
人船相对位移d=s+S s=
d
M
m
M
M/m=Lm/LM
S
S
20m
M
m
O
R
模型十三:传送带
传送带以v 顺时针匀速运动,物块从传送带左端无初速释放。从两个视角剖
析:力与运动情况的分析、能量转化情况的分析.
◆水平传送带:
◆功能关系:
WF=△EK+△EP+Q。
(a)传送带做的功:WF=F·S 带
功率P=F× v 带
(F 由传送带受力平衡求得)
(b)产生的内能:Q=f·S 相对
(c)如物体无初速放在水平传送带上,则物体获得的动能EK,摩擦生热Q 有如下关系:
EK=Q=
2
mv
2
1
传。
v
v
2
gL
2
2
v
L
v
g
g
v
2
2 L
v
L
g
g
v
或
或
2 L
g
2
2
2
2
v
v
v
v
g
g
g
vt
L
vt
L
(2
2
)
L
R
不超过
2
1
2
m g l
m v
m g
vt
L
m g
vt
L
2
v
g L
2
v
g L
2
v
g L
12
◆传送带形式:
1.水平、倾斜和组合三种:倾斜传送带模型要分析mgsinθ与f 的大小与方向
2.按转向分顺时针、逆时针转两种;
3.按运动状态分匀速、变速两种。
模型十四:弹簧振子和单摆
◆弹簧振子和简谐运动
①弹簧振子做简谐运动时,回复力F=-kx,“回复力”为振子运
动方向上的合力。加速度为
m
kx
a
②简谐运动具有对称性,即以平衡位置(a=0)为圆心,两侧对
称点回复力、加速度、位移都是对称的。
③弹簧可以贮存能量,弹力做功和弹性势能的关系为:W =-△
EP 其中W 为弹簧弹力做功。
④在平衡位置速度、动量、动能最大;在最大位移处回复力、加
速度、势能最大。
⑤振动周期T= 2
m
K (T 与振子质量有关、与振幅无关)
通过同一点有相同的位移、速率、回复力、加速度、动能、势
能;
半个周期,对称点速度大小相等、方向相反。半个周期内回复
力的总功为零,总冲量为2
t
mv
一个周期,物体运动到原来位置,一切参量恢复。一个周期内
回复力的总功为零,总冲量为零。
图2
图1
13
◆单摆
T
l
g
2
5
(
) (T 与振子质量、振幅无关)
影响重力加速度有:①纬度,离地面高度;②在不同星球上不同,
与万有引力圆周运动规律;③系统的状态(超、失重情况);④所处的
物理环境有关,有电磁场时的情况;⑤静止于平衡位置时等于摆线张
力与球质量的比值。
模型十五:振动和波
传播的是振动形式和能量,介质中各质点只在平衡位置附近振动
并不随波迁移。
①各质点都作受迫振动,
②起振方向与振源的起振方向相同,
③离源近的点先振动,
④没波传播方向上两点的起振时间差=波在这段距离内传播的时
间
⑤波源振几个周期波就向外传几个波长。
⑥波从一种介质传播到另一种介质,频率不改变, 波速
v=s/t=/T=f
振动图象
波动图象
2
横轴表示
的物理量
不同。
②直接读的物
理量不同。
研究对象
一个质点
介质上的各个质点
研究内容
位移随时间的变化
某一时刻各个质点的空间分布
物理意义
一个质点某时偏离平衡位置情况。
各质点某时偏离平衡位置情况。
图象变化
图线延长
图线平移
完整曲线
一个周期
一个波长
T
t
x
O
λ
x
y
O
14
波的传播方向质点的振动方向(同侧法)
知波速和波形画经过Δt 后的波形(特殊点画法和去整留零法)
(1) 波长、波速、频率的关系:v
f
T
=VT
x=vt(适用于一切波)
(2) I 如果S1,S2 同相
①若满足:L L n n
2
1
0
1
2
(
)
,,,…,则P 点的振动加强。
②若满足:L L
n
n
2
1
2 1
2
0
1
2
(
) (
)
,,,…,则P 点的振动减弱
II 如果S1,S2 反相,P 点振动的加强与减弱情况与I 所述正好相反。
(3)一个周期质点走的路程为4A
半个周期质点走的路程为2A
一个周期波传播的距离为
半个周期波传播的距离为/2
波的几种特有现象:叠加、干涉、衍射、多普勒效应,知现象及产生条件
模型十六:带电粒子在复合场中的运动
1、电场中的类平抛运动
2
0
mv
2
1
qEd
qu
W
加
①
m
2qu
v0
加
⑵偏转(类平抛)平行E 方向:
加速度:
dm
qU
m
qE
m
F
a
2
偏
②
再加磁场不偏转时:
d
U
q
qE
qB
0
偏
v
水平:l=vot
③
竖直:
2t
2
1
y
a
④
结论:
①不论粒子m、q 如何,在同一电场中由静止加速后进入,飞出时侧移和偏转角
相同。
②出场速度的反向延长线跟入射速度相交于O 点,粒子好象从中心点射出一样。
o
o
y
v
gt
v
v
tg
o
o
2
v
2
gt
t
v
gt
tg
2
1
2tg
tg
(分别为出场速度和水平面的
夹角、进场到出场的偏转角)
15
2、磁场中的圆周运动
规律:
qB
mv
R
R
v
m
qBv
2
(不能直接用)
qB
m
2
v
R
2
T
1、找圆心:①(圆心的确定)因f 洛一定指向圆心,f 洛⊥v 任意两个f 洛
方向的指向交点为圆心;
②任意一弦的中垂线一定过圆心;
③两速度方向夹角的角平分线一定过圆心。
2、求半径(两个方面):①物理规律
qB
mv
R
R
v
m
qBv
2
②由轨迹图得出与半径R 有关的几何关系方程
几何关系:速度的偏向角=偏转圆弧所对应的圆心角(回旋角)=2 倍的弦切
角
相对的弦切角相等,相邻弦切角互补
由轨迹画及几何关系式列出:关于半
径的几何关系式去求。
3、求粒子的运动时间:偏向角(圆心角、回旋角)=2 倍的弦切角,即=2
)
360
(
2
)
(
0
t
或
回旋角
圆心角
×T
4、圆周运动有关的对称规律:特别注意在文字中隐含着的临界条件
a、从同一边界射入的粒子,又从同一边界射出时,速度与边界的夹角相等。
b、在圆形磁场区域内,沿径向射入的粒子,一定沿径向射出。
3、复合场中的特殊物理模型
1.粒子速度选择器
如图所示,粒子经加速电场后得到一定的速度v0,进入正交的电场和磁场,受到的
电场力与洛伦兹力方向相反,若使粒子沿直线从右边孔中出去,则有qv0B=qE,v0=E/B,
若v= v0=E/B,粒子做直线运动,与粒子电量、电性、质量无关
若v<E/B,电场力大,粒子向电场力方向偏,电场力做正功,动能增加.
若v>E/B,洛伦兹力大,粒子向磁场力方向偏,电场力做负功,动能减少.
2.磁流体发电机
如图所示,由燃烧室O 燃烧电离成的正、负离子以
高速。喷入偏转磁场B 中.在洛伦兹力作用下,正、负
离子分别向上、下极板偏转、积累,从而在板间形成一
个向下的电场.两板间形成一定的电势差.当qvB=qU/d
时电势差稳定U=dvB,这就相当于一个可以对外供电的
电源.
3.电磁流量计.
电磁流量计原理可解释为:如图所示,一圆形导
管直径为d,用非磁性材料制成,其中有可以导电的
液体向左流动.导电液体中的自由电荷(正负离子)
在洛伦兹力作用下纵向偏转,a,b 间出现电势差.当
自由电荷所受电场力和洛伦兹力平衡时,a、b 间的电
势差就保持稳定.
由Bqv=Eq=Uq/d,可得v=U/Bd.流量Q=Sv=πUd/4B
16
4.质谱仪:如图所示:组成:离子源O,加速场U,速度选择器(E,B),偏转场B2,
胶片.
原理:加速场中qU=½mv2
选择器中:
Bqv=Eq
1
B
E
v
偏转场中:d=2r,qvB2=mv2/r
比荷:
1
2
2
q
E
m
B B d
质量
1
2
2
B B dq
m
E
作用:主要用于测量粒子的质量、比荷、研究同位素.
5.回旋加速器
如图所示:组成:两个D 形盒,大型电磁铁,高频振荡交变电压,两缝间可形成电
压U
作用:电场用来对粒子(质子、氛核,a 粒子等)加速,磁场用来使粒子回旋从而能反复
加速.高能粒子是研究微观物理的重要手段.
要求:粒子在磁场中做圆周运动的周期等于交变电源的变化周期.
关于回旋加速器的几个问题:
(1)回旋加速器中的D 形盒,它的作用是静电屏蔽,使带电粒子在圆周运动
过程中只处在磁场中而不受电场的干扰,以保证粒子做匀速圆周运动‘
(2)回旋加速器中所加交变电压的频率f,与带电粒子做匀速圆周运动的频率
相等:
1
2
qB
f
T
m
(3) 回旋加速器最后使粒子得到的能量,可由公式
2
2
2
2
1
2
2
K
q B R
E
mv
m
来计算,
在粒子电量,、质量m 和磁感应强度B 一定的情况下,回旋加速器的半径
R 越大,粒子的能量就越大.
模型十七:电磁场中的单杠运动
在电磁场中,“导体棒”主要是以“棒生电”或“电动棒”的内容出现,从组合情
况看有棒与电阻、棒与电容、棒与电感、棒与弹簧等;从导体棒所在的导轨有“平面导
轨”、“斜面导轨”“竖直导轨”等。
主要考虑棒平动切割B 时达到的最大速度问题;及电路中产生的热量Q;通过导体
棒的电量问题。
①
2
2L
B
R
F
vm
合外
(
合外
F
为导体棒在匀速运动时所受到的合外力)。
求最大速度问题,尽管达最大速度前运动为变速运动,感应电流(电动势)都在变化,
但达最大速度之后,感应电流及安培力均恒定,计算热量运用能量观点处理,运算过程
得以简捷。
17
②Q=WF -Wf-
2
2
1
m
mv
(WF 为外力所做的功;Wf-为克服外界阻力做的功);
③流过电路的感应电量
R
n
t
t
R
n
t
R
t
I
q
.
模型要点:
(1)力电角度:与“导体单棒”组成的闭合回路中的磁通量发生变化→导体棒产
生感应电动势→感应电流→导体棒受安培力→合外力变化→加速度变化→速度变化→
感应电动势变化→……,循环结束时加速度等于零,导体棒达到稳定运动状态。
(2)电学角度:判断产生电磁感应现象的那一部分导体(电源)→利用
或
求感应电动势的大小→利用右手定则或楞次定律判断电流方向→分析电路结
构→画等效电路图。
(3)力能角度:电磁感应现象中,当外力克服安培力做功时,就有其他形式的能
转化为电能;当安培力做正功时,就有电能转化为其他形式的能。
模型十八:磁流体发电机模型
磁流体发电,是将带电的流体(离子气体或液体)以极高的速度喷射到磁场中
去,利用磁场对带电的流体产生的作用,从而发出电来。如图所示,在外磁场中
的载流导体除受安培力之外,还会在与电流、外磁场垂直的方向上出现电荷分离,
而产生电势差或电场,称其为霍尔效应。从微观角度来说,当一束速度是v 的粒
子进入磁场强度为B 的磁场一段时间后,粒子所受的电场力和洛伦兹力相等
Bv
E
Bvq
Eq
这时,粒子进入磁场后不再发生偏转,它所产生的电动势,这样就形成了磁
流体发电机的原型。
Bvd
Ed
我们可以将运动的粒子可看成一根根切割磁力线的导电棒,根据法
拉第电磁感应定律,会在棒两端产生动生电动势,如右图所示。
为了方便求解,假设
0v 在运动过程中不变,其中
p
F 是外界的推力,
A
F 是安培力。
B
-
E
霍尔效应示意
v
+
d
电动势、电功率模型原理
18
2
2
2
0
2
0
2
0
2
0
0
max
0
r
R
R
d
v
B
r
R
R
v
F
p
r
R
d
v
B
F
F
I
r
R
d
Bv
r
R
I
R
dKq
Bv
I
p
Kq
I
d
Bv
BId
F
F
L
L
L
L
p
L
A
p
L
L
L
A
p
饱和
饱和
饱和
时,
当外接电阻是
所以利用磁流体发电,只要加快带电流体的喷射速度,增加磁场强度,
就能提高发电机的功率。实际情况下,考虑等离子体本身的导电性质,输出功
率需要乘以一定的系数。
模型十九:输电
远距离输电:画出远距离输电的示意图,包括发电机、两台变压
器、输电线等效电阻和负载电阻。一般设两个变压器的初、次级线圈
的匝数分别为、n1、n1/ n2、n2/,相应的电压、电流、功率也应该采用
相应的符号来表示。
功率之间的关系是:P1=P1/,P2=P2/,
P1/=Pr=P2。
电
压
之
间
的
关
系
是
:
2
1
2
2
2
2
1
1
1
1
,
,
U
U
U
n
n
U
U
n
n
U
U
r
。
电流之间的关系是:
2
1
2
2
2
2
1
1
1
1
,
,
I
I
I
n
n
I
I
n
n
I
I
r
,求输电线上的电流往往
是这类问题的突破口。
输电线上的功率损失和电压损失也是需要特别注意的。
分析和计算时都必须用
r
I
U
r
I
P
r
r
r
r
,
2
,而不能用
r
U
Pr
2
1
。
特别重要的是要会分析输电线上的功率损失
S
U
S
L
U
P
Pr
2
1
2
1
1
1
,
19
模型二十:限流分压法测电阻
电路由测量电路和供电电路两部分组成,其组合以减小误差。
◆测量电路(内、外接法)
要点:内大外小,即内接法测大电阻,外接法测小电阻。
类型
电路图
R 测与R 真比较
条件
计算比较法
己知Rv、RA 及Rx 大致值
时
内
A
V
R
R 测=
I
U
U
A
R
=RX+RA > RX
A
v
x
R
R
R
适于测大电
阻
Rx >
v
AR
R
外
A
V
R
R
测
=
v
x
v
x
R
v
R
R
R
R
I
I
U
<Rx
v
A
x
R
R
R
适于测小电
阻
RX <
v
AR
R
选择方法:
①Rx 与Rv、RA 粗略比较
②计算比较法Rx 与
v
AR
R
比较
◆供电电路(限流法、分压法)
以“供电电路”来控制“测量电路”:采用以小控大的原则
电路图
电压变化范围
电流变化范围
优势
选择方法
限流
E
R
R
R
滑
x
~E
滑
R
R
E
x
~
x
R
E
电路简单
附加功耗小
Rx比较小、R 滑比较大,
R 滑全>n 倍的Rx
通电前调到最大
调压
0~E
0~
x
R
E
电压变化范围
大
要求电压
从0 开始变化
Rx 比较大、R 滑比较小
R 滑全>Rx/2
通电前调到最小
R 滑唯一:比较R 滑与Rx
确定控制电路
Rx<R 滑<10 Rx 限流方式
x
10
R
R
R
X
滑
分压接法
R 滑≈Rx 两种均可,从节能角度选限流
R 滑不唯一:实难要求确定控制电路R 滑
实难要求:①负载两端电压变化范围大。
②负载两端电压要求从0 开始变化。
③电表量程较小而电源电动势较大。
有以上3 种要求都采用调压供电。
无特殊要求都采用限流供电
20
模型二十一:半偏法测电阻
欧姆表测:使用方法:机械调零、选择量程(大到小)、欧姆调零、测量读数时注
意挡位(即倍率)、拨off 挡。
注意:测量电阻时,要与原电路断开,选择量程使指针在中央附近,每次换挡要重
新短接欧姆调零。
电桥法测:
X
R
R
R
R
3
2
1
1
3
2
R
R
R
R
半偏法测表电阻:断s2,调R1 使表满偏; 闭s2,调R2 使表半偏.则R 表=R2;
图A
图B
◆半偏法测电流表内阻(图A)
先让电流通过电流表并使其满偏,然后接上电阻箱R2,并调节它使电流表半偏,由
于总电流几乎不变,电流表和R2 上各有一半电流通过,意味着它们电阻相等,即为电
流表的内阻Rg=R2。
1、先合下S1 ,调节R1 使电流表指针满偏.
2、再合下S2,保持电阻R1 不变,调节R2 使电流表指针半偏,记下R2 的值.
若R1>>R2,则Rg=R2 一般情况
R 测量<R 真实
◆半偏法测电压表内阻(图B)
先调分压使电压表满偏,然后接上电阻箱R2,并调节它使电压表半偏,由于总电压
几乎不变,电压表和R2 上电流相同,意味着它们电阻相等,即为电压表的内阻RV =R2。
1.先合下S ,调节R2 =0,再调节R1 使电压表指针满偏.
2.保持变阻器电阻R1 不变,调节R2 使电压表指针半偏,
记下R0 的值.
.若R2>>R1,有RV = R2,一般情况
R 测量>R 真实
模型二十二:光学模型
美国迈克耳逊用旋转棱镜法较准确的测出了光速,反射定
律(物像关于镜面对称);由偏折程度直接判断各色光的n
折射定律
介
空
介
sinC
90
sin
sin
sin
n
o
v
C
i
光学中的一个现象一串结论
色散现象
n
v
λ(波动性)
衍射
C 临
干涉间
距
γ (粒子性)
E 光子
光电效应
红
黄
紫
小
大
大
小
大
(明显)
小(不明显)
容易
难
大
小
大
小
小(不明显)
大(明显)
小
大
难
易
G
R2
S2
R1
S1
R1
S
V
R2
21
全反射现象:当入射角增大到某一角度C 临时,折射角达到900,即是折射光线完全消失,
只剩下反射回玻璃中的光线,折射角变为900 时的入射角叫临界角。
全反射的条件:光密到光疏;入射角等于或大于临界角。
应用:光纤通信(玻璃sio2)、内窥镜、海市蜃楼、沙膜蜃景、炎热夏天柏油路面上的蜃
景
理解:同种材料对不同色光折射率不同;同一色光在不同介质中折射率不同。
双缝干涉: 条件f 相同,相位差恒定(即是两光的振动步调完全一致)
亮条纹位置: ΔS=nλ;
暗条纹位置:
2
1)
(2n
S
(n=0,1,2,3,、、、);
条纹间距:
1)
-
L(n
da
L
x
d
1
-
n
a
d
L
X
d 两条狭缝间的距离;L:挡板与屏间的距离) ;测出n 条亮条纹间的距离。
光的电磁说
⑴麦克斯韦根据电磁波与光在真空中的传播速度相同,提出光在本质上是一种电磁波—
—这就是光的电磁说,赫兹用实验证明了光的电磁说的正确性。
⑵电磁波谱。波长从大到小排列顺序为:无线电波、红外线、可见光、紫外线、X 射线、
γ射线。各种电磁波中,除可见光以外,相邻两个波段间都有重叠。
无线电波
红外线
可见光
紫外线
X 射线
射线
组成频率波
波长:大
小
波动性:明显
不明显
频率:小
大
粒子性:不明显
明显
产生机理
在振荡电路
中,自由电子
作周期性运
动产生
原子的外层电子受到激发产生的
原子的内层
电子受到激
发后产生的
原子核受到
激发后产生
的
⑶红外线、紫外线、X 射线的主要性质及其应用举例。
种
类
产
生
主要性质
应用举例
红外线
一切物体都能发出
热效应
遥感、遥控、加热
紫外线
一切高温物体能发出
化学效应
荧光、杀菌、合成VD2
X 射线
阴极射线射到固体表面
穿透能力强
人体透视、金属探伤
光五种学说:原始微粒说(牛顿),波动学说(惠更斯),电磁学说(麦克斯韦),光子说(爱因斯
坦),波粒两相性学说(德布罗意波)概率波
各种电磁波产生的机理,特性和应用,光的偏振现象说明光波是横波,也证明光的波
动性.
激光的产生特点应用(单色性,方向性好,亮度高,相干性好)
光电效应实验装置,现象,所得出的规律(四)爱因斯坦提出光子学说的背景
爱因斯坦光电效应方程:mVm2/2=hf-W0 一个光子的能量E=hf (决定了能否发生光
电效应)
光电效应规律:实验装置、现象、总结出四个规律
①金属都有一个极限频率,入射光大于这个极限频率产生光电效应;低于这个频率
不产生光电效应。
②光电子的最大初动能与入射光的强度无关,只随入射光频率的增大
而增大。
③入射光照到金属上时,光子的发射几乎是瞬时的,一般不超过10-9s
④当入射光的频率大于极限频率时,光电流强度与入射光强度成正比。
康普顿效应:石墨中的电子对x 射线的散射现象,这个实验都证明光
具有粒子性
22
氢原子的能级图
n
E/eV
∞
1
13 6
2
-3.4
3
4
E1
E2
E3
模型二十三:玻尔模型
玻尔模型引入量子理论(量子化就是不连续性,整数n 叫量子数),提出了三条假设:
⑴定态--原子只能处于不连续的能量状态(称为定态),电子虽然绕核运转,但不会向外
辐射能量。
⑵跃迁--原子从一种定态跃迁到另一种定态,要辐射(或吸收)一定频率的光子(其能量
由两定态的能量差决定) (
终
初
E
E
h
) 辐射(吸收)光子的能量
为hf=E 初-E 末
氢原子跃迁的光谱线问题[一群氢原子可能辐射的光谱线条数
为
2
1
2
n
n
C
N
n
]。
[ (大量)处于n 激发态原子跃迁到基态时的所有辐射方式]
⑶能量和轨道量子化----定态不连续,能量和轨道也不连续;(即
原子的不同能量状态跟电子沿不同的圆形轨道绕核运动相对应,原
子的定态是不连续的,因此电子的可能轨道分布也是不连续的)
。
氢原子在n 能级的动能、势能,总能量的关系是:EP=-2EK,
E=EK+EP=-EK。(类似于卫星模型)
由高能级到低能级时,动能增加,势能降低,且势能的降低量是动能增加量的2 倍,故
总能量(负值)
降低。量子数
模型二十四:放射现象和核反应
从贝克勒耳发现天然放射现象开始,人们认识到原子核也有复杂结构。
各种放射线的性质比较
种
类
本
质
质
量
(u)
电荷
(e)
速度
(c)
电离
性
贯穿性
α射线
氦核
4
+2
0.1
最强
最弱,纸能挡住
β射线
电子
1/184
0
-1
0.99
较强
较强,穿几mm 铝
板
γ射线
光子
0
0
1
最弱
最强,穿几cm 铅
版
四种核反应类型(衰变、人工核转变、重核裂变、轻核骤变)
⑴衰变α衰变:
e
4
2
234
90
238
92
H
Th
U
(实质:核内
He
n
2
H
2
4
2
1
0
1
1
)α衰变形成外切(同方向旋),
β衰变:
e
Pa
Th
0
1
234
91
234
90
(实质:核内的中子转变成了质子和中
e
H
n
0
1
1
1
1
0
)
β衰变形成内切(相反方向旋),且大圆为α、β粒子径迹。
+β衰变:
e
Si
P
0
1
30
14
30
15
(核内
e
n
H
0
1
1
0
1
1
)
γ衰变:原子核处于较高能级,辐射光子后跃迁到低能级。
⑵人工转变:
H
O
He
N
1
1
17
8
4
2
14
7
(发现质子的核反应)(卢瑟福)用α粒子轰击氮核,并预言中子的存在
n
C
He
Be
1
0
12
6
4
2
9
4
(发现中子的核反应)(查德威克)钋产生的α射线轰击铍
n
P
He
Al
1
0
30
15
4
2
27
13
(人工制造放射性同位素)
正电子的发现(约里奥居里和伊丽芙居里夫妇)α粒子轰击铝箔
⑶重核的裂变:
n
3
Kr
Ba
n
U
1
0
92
36
141
56
1
0
235
92
在一定条件下(超过临界体积),裂变反
应会连续不断地进行下去,这就是链式反应。
⑷轻核的聚变:
n
He
H
H
1
0
4
2
3
1
2
1
(需要几百万度高温,所以又叫热核反应)
所有核反应的反应前后都遵守:质量数守恒、电荷数守恒。(注意:质量并不守
恒。)
T
V
E
E
E
n
k
p
e
Si
P
0
1
30
14
30
15