文档文本内容
题
专
06 功能关系、能量守恒
目录
第一部分 考情精析 锁定靶心 高效备考
第二部分 重难考点深解 深度溯源 扫清盲区
【考点01】功能关系
【考点02】机械能守恒定律
【考点03】能量守恒定律
第三部分 解题思维优化 典例精析+方法提炼+变式巩固
【题型01】功能关系的应用
【题型02】机械能守恒定律的应用
【题型03】能量守恒定律的应用
【题型04】摩擦生热问题
【题型05】图像问题、对比问题
【题型06】电学中的能量守恒问题
核心考向聚焦
主战场转移:主要考查各种功能关系及能量守恒的应用。经常与动量知识相互综
合。与动量综合时,常以碰撞、板块模型出现。经常与电学知识综合。要求体会守
恒观念对认识物理规律的重要性。
核心价值:核心价值在于培养物理思维,掌握分析方法,提升解决复杂能量问题及
临界极值问题的科学推理与实践能力。
关键能力与思维瓶颈
关键能力:受力分析能力:准确识别物体受力,合理分解与合成力,构建清晰受力
模型。恒力功、变力功的分析计算能力:能选用合适的方法计算变力做的功。灵活
运用所学各种功能关系解决实际问题。灵活应用各种形式解决能量守恒问题。临界
极值判断能力:敏锐捕捉物理过程临界点,精准分析极值条件。
培优瓶颈:尖子生的主要失分点并非不懂,而在于: 面对新情境时,无法快
“
”
速、准确地将实际问题进行转化。求变力功的方法选择有误:对力的变化规律识别
不足,导致错误。功能关系选择有误:做功与能量的变化不能正确对应。能量守恒
不会列方程:不会正确地表达能量的增多与减少。临界极值分析难:难以准确界定
临界状态,对极值出现的条件和原因分析不清 。
命题前瞻与备考策略
预测:2026 年高考中,做功与能量变化的情境更复杂真实,融合跨学科与科技元
素,强化创新迁移、图像信息分析考查。
策略:深挖高考压轴题命题逻辑,强化高端思维训练,提升创新题型解答能力,规
范答题步骤,精准分配答题时间,注重跨模块知识综合运用。
考点
◇
 01  功能关系
一、功能关系的理解和应用
1.对功能关系的理解
(1)做功的过程就是能量转化的过程,不同形式的能量发生相互转化是通过做功来实现的.
(2)功是能量转化的量度,功和能的关系,一是体现在不同的力做功,对应不同形式的能转化,具有一一对
应关系,二是做功的多少与能量转化的多少在数值上相等.
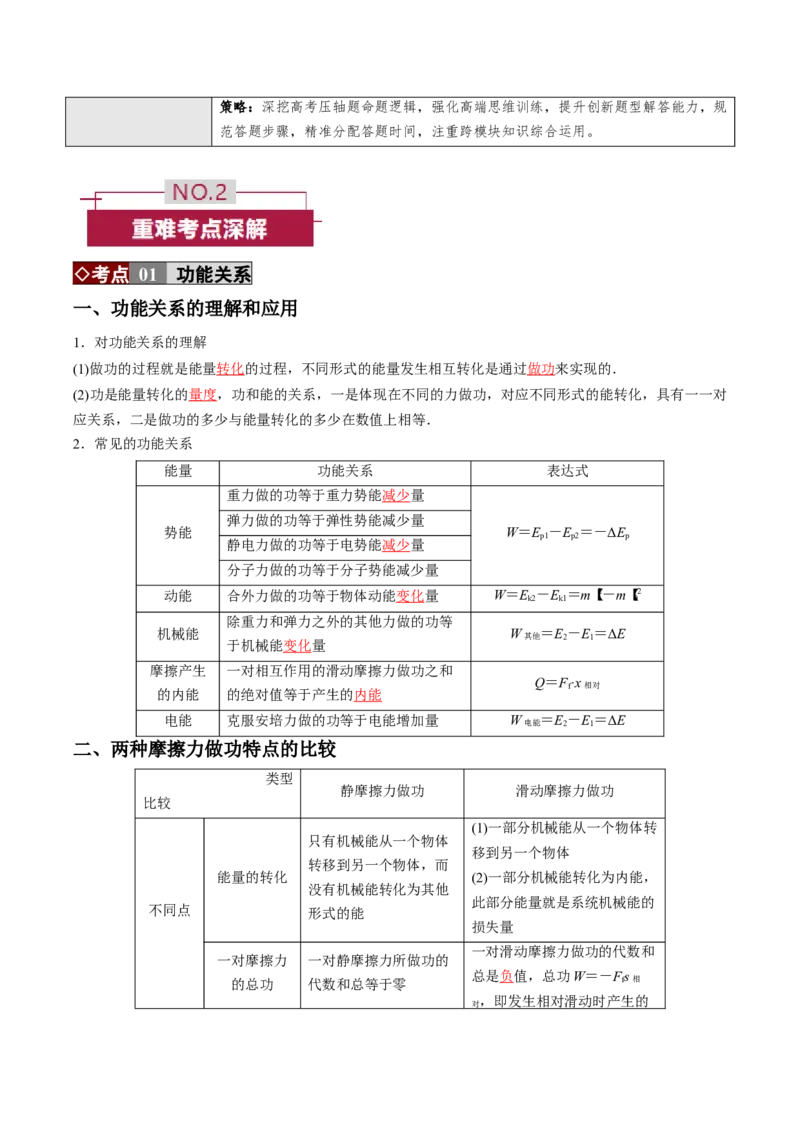
2.常见的功能关系
能量
功能关系
表达式
势能
重力做的功等于重力势能减少量
W=Ep1-Ep2=-ΔEp
弹力做的功等于弹性势能减少量
静电力做的功等于电势能减少量
分子力做的功等于分子势能减少量
动能
合外力做的功等于物体动能变化量
W=Ek2-Ek1=mv2-mv0
2
机械能
除重力和弹力之外的其他力做的功等
于机械能变化量
W 其他=E2-E1=ΔE
摩擦产生
的内能
一对相互作用的滑动摩擦力做功之和
的绝对值等于产生的内能
Q=Ff·x 相对
电能
克服安培力做的功等于电能增加量
W 电能=E2-E1=ΔE
二、两种摩擦力做功特点的比较
类型
比较
静摩擦力做功
滑动摩擦力做功
不同点
能量的转化
只有机械能从一个物体
转移到另一个物体,而
没有机械能转化为其他
形式的能
(1)一部分机械能从一个物体转
移到另一个物体
(2)一部分机械能转化为内能,
此部分能量就是系统机械能的
损失量
一对摩擦力
的总功
一对静摩擦力所做功的
代数和总等于零
一对滑动摩擦力做功的代数和
总是负值,总功W=-Ffs 相
对,即发生相对滑动时产生的
热量
相同点
做功情况
两种摩擦力对物体可以做正功,也可以做负功,还可以
不做功
考点
◇
 02  机械能守恒定律
一、机械能守恒的判断
1.重力做功与重力势能的关系
(1)重力做功的特点
①重力做功与路径无关,只与始末位置的高度差有关.
②重力做功不引起物体机械能的变化.
(2)重力势能
①表达式:Ep=mgh.
②重力势能的特点
重力势能是物体和地球所共有的,重力势能的大小与参考平面的选取有关,但重力势能的变化与参考平面
的选取无关.
(3)重力做功与重力势能变化的关系
重力对物体做正功,重力势能减小;重力对物体做负功,重力势能增大.即WG=Ep1-Ep2=-ΔEp.
2.弹性势能
(1)定义:发生弹性形变的物体的各部分之间,由于有弹力的相互作用而具有的势能.
(2)弹力做功与弹性势能变化的关系:
弹力做正功,弹性势能减小;弹力做负功,弹性势能增大.即W=-ΔEp.
3.机械能守恒定律
(1)内容:在只有重力或弹力做功的物体系统内,动能与势能可以互相转化,而总的机械能保持不变.
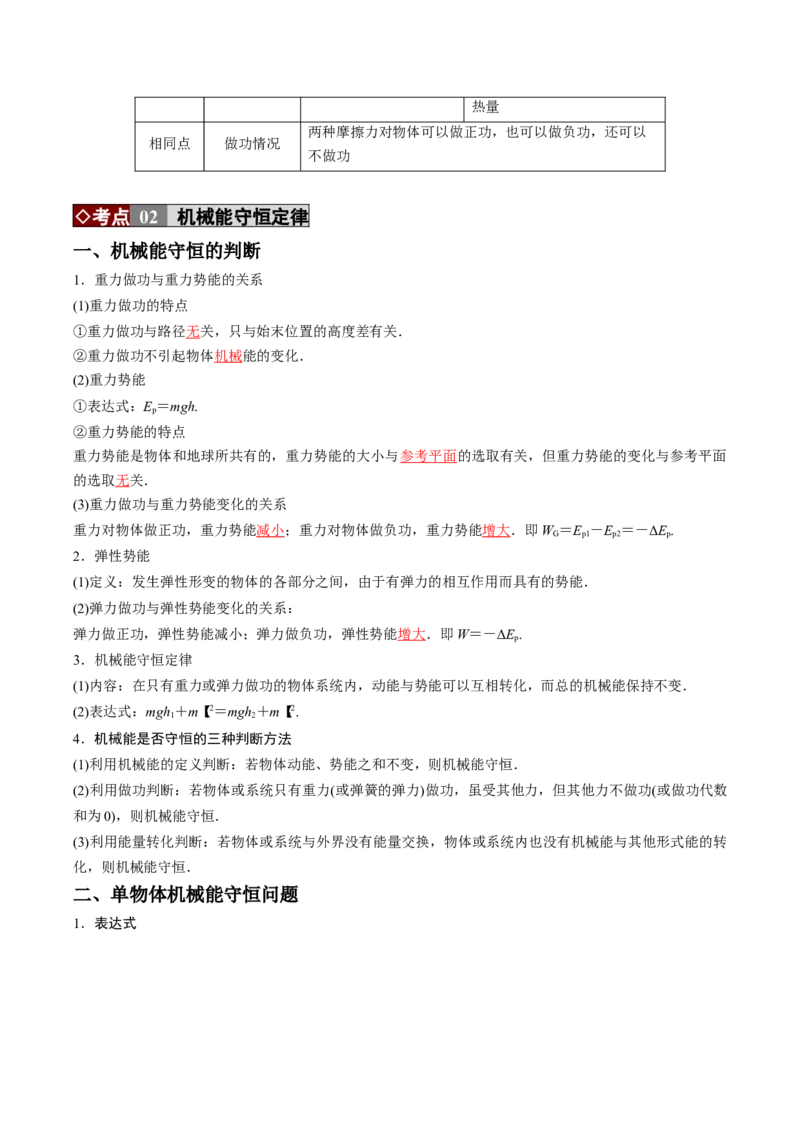
(2)表达式:mgh1+mv1
2=mgh2+mv2
2.
4.机械能是否守恒的三种判断方法
(1)利用机械能的定义判断:若物体动能、势能之和不变,则机械能守恒.
(2)利用做功判断:若物体或系统只有重力(或弹簧的弹力)做功,虽受其他力,但其他力不做功(或做功代数
和为0),则机械能守恒.
(3)利用能量转化判断:若物体或系统与外界没有能量交换,物体或系统内也没有机械能与其他形式能的转
化,则机械能守恒.
二、单物体机械能守恒问题
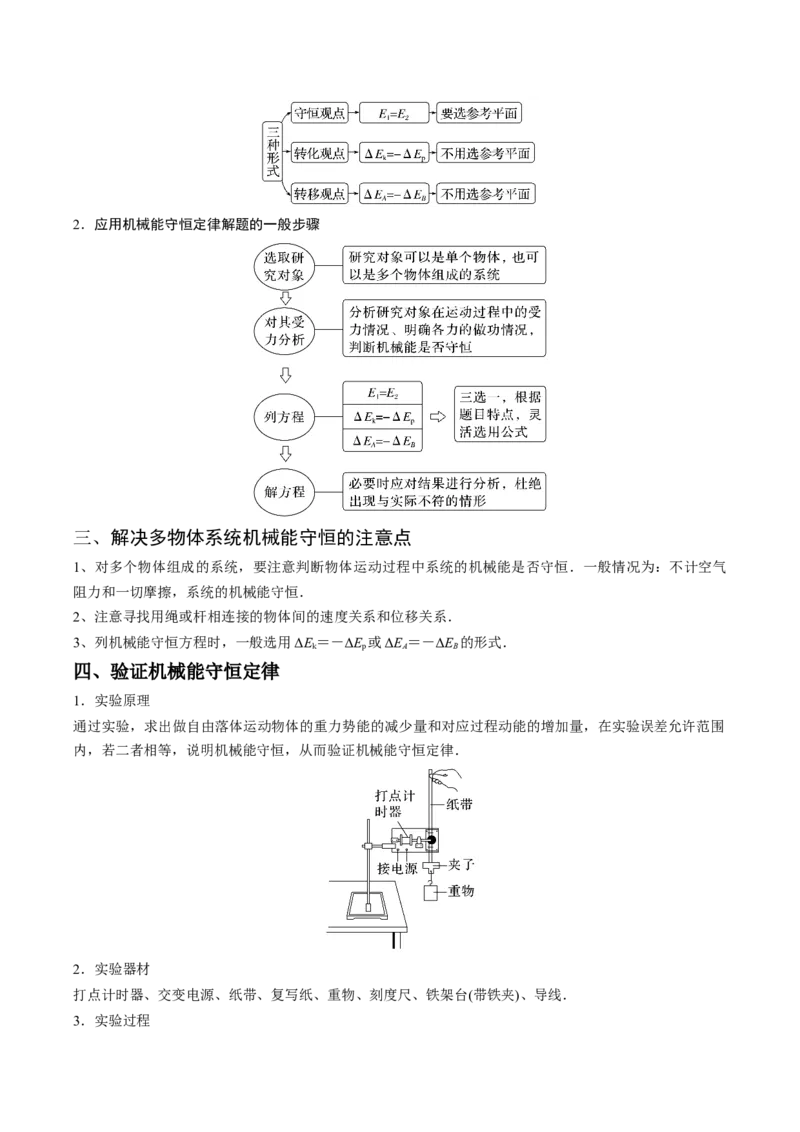
1.表达式
2.应用机械能守恒定律解题的一般步骤
三、解决多物体系统机械能守恒的注意点
1、对多个物体组成的系统,要注意判断物体运动过程中系统的机械能是否守恒.一般情况为:不计空气
阻力和一切摩擦,系统的机械能守恒.
2、注意寻找用绳或杆相连接的物体间的速度关系和位移关系.
3、列机械能守恒方程时,一般选用ΔEk=-ΔEp或ΔEA=-ΔEB的形式.
四、验证机械能守恒定律
1.实验原理
通过实验,求出做自由落体运动物体的重力势能的减少量和对应过程动能的增加量,在实验误差允许范围
内,若二者相等,说明机械能守恒,从而验证机械能守恒定律.
2.实验器材
打点计时器、交变电源、纸带、复写纸、重物、刻度尺、铁架台(带铁夹)、导线.
3.实验过程
(1)安装器材:将打点计时器固定在铁架台上,用导线将打点计时器与电源相连.
(2)打纸带
(3)选纸带:从打出的几条纸带中选出一条点迹清晰的纸带.
(4)进行数据处理并验证.
4.数据处理
(1)求瞬时速度
(2)验证守恒
方案一:利用起始点和第n 点计算
方案二:任取两点计算
方案三:图像法
5.注意事项
(1)打点计时器要竖直:安装打点计时器时要竖直架稳,使其两限位孔在同一竖直线上,以减小摩擦阻力.
(2)重物应选用质量大、体积小、密度大的.
(3)应先接通电源,让打点计时器正常工作,后松开纸带让重物下落.
(4)测长度,算速度:某时刻的瞬时速度的计算应用vn=,不能用vn=或vn=gt 来计算.
(5)此实验中不需要测量重物的质量.
考点
◇
 03  能量守恒定律
一.内容
能量既不会凭空产生,也不会凭空消失,它只能从一种形式转化为其他形式,或者从一个物体转移到别的
物体,在转化或转移的过程中,能量的总量保持不变.
二.理解
1.某种形式的能量减少,一定存在其他形式的能量增加,且减少量和增加量一定相等;
2.某个物体的能量减少,一定存在其他物体的能量增加,且减少量和增加量一定相等.
◇题型 01  功能关系的应用
典|例|精|析
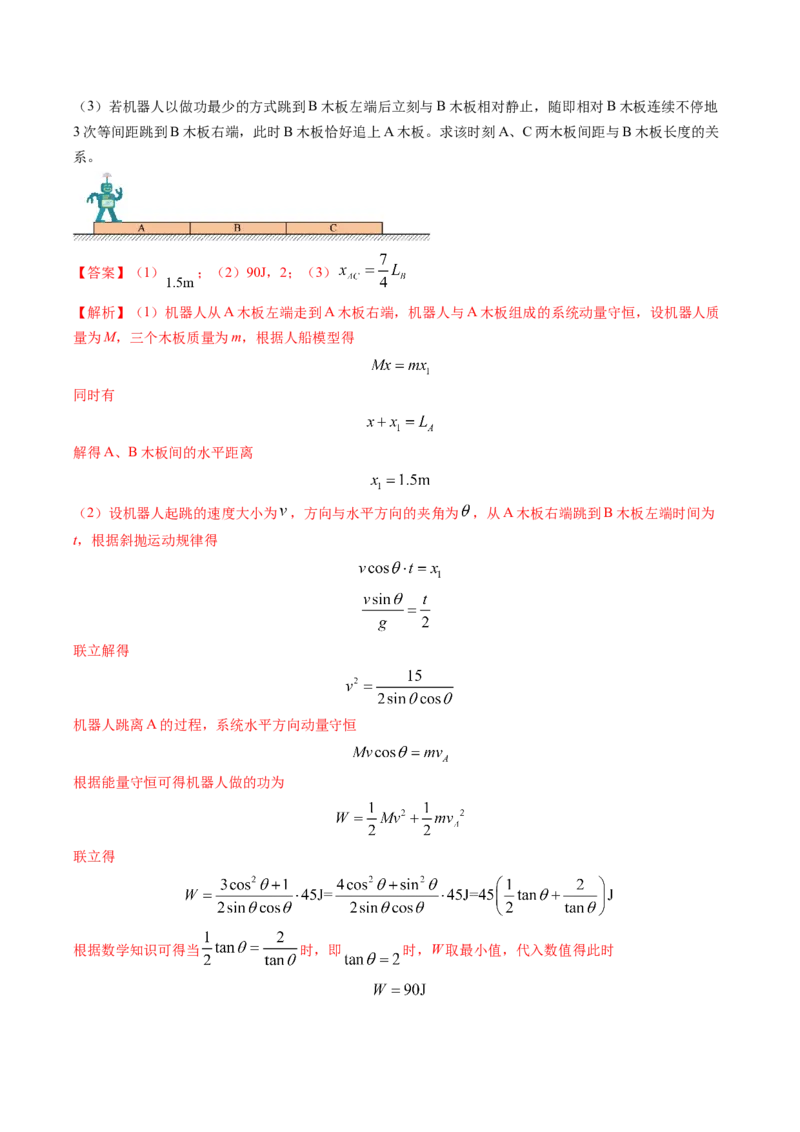
典例1(2024 年河北卷第16 题)如图,三块厚度相同、质量相等的木板A、B、C(上表面均粗糙)并排
静止在光滑水平面上,尺寸不计的智能机器人静止于A 木板左端。已知三块木板质量均为
A 木板长
度为
,机器人质量为
,重力加速度g 取
,忽略空气阻力。
(1)机器人从A 木板左端走到A 木板右端时,求A、B 木板间的水平距离。
(2)机器人走到A 木板右端相对木板静止后,以做功最少的方式从A 木板右端跳到B 木板左端,求起跳
过程机器人做的功,及跳离瞬间的速度方向与水平方向夹角的正切值。
(3)若机器人以做功最少的方式跳到B 木板左端后立刻与B 木板相对静止,随即相对B 木板连续不停地
3 次等间距跳到B 木板右端,此时B 木板恰好追上A 木板。求该时刻A、C 两木板间距与B 木板长度的关
系。
【答案】(1)
;(2)90J,2;(3)
【解析】(1)机器人从A 木板左端走到A 木板右端,机器人与A 木板组成的系统动量守恒,设机器人质
量为M,三个木板质量为m,根据人船模型得
同时有
解得A、B 木板间的水平距离
(2)设机器人起跳的速度大小为
,方向与水平方向的夹角为
,从A 木板右端跳到B 木板左端时间为
t,根据斜抛运动规律得

联立解得
机器人跳离A 的过程,系统水平方向动量守恒
根据能量守恒可得机器人做的功为
联立得
根据数学知识可得当
时,即
时,W 取最小值,代入数值得此时
(3)根据
可得
,根据
得
分析可知A 木板以该速度向左匀速运动,机器人跳离A 木板到与B 木板相对静止的过程中,机器人与BC
木板组成的系统在水平方向动量守恒,得
解得
该过程A 木板向左运动的距离为
机器人连续3 次等间距跳到B 木板右端,整个过程机器人和B 木板组成的系统水平方向动量守恒,设每次
起跳机器人的水平速度大小为
,B 木板的速度大小为
,机器人每次跳跃的时间为
,取向右为正方
向,得
①
每次跳跃时机器人和B 木板的相对位移为
,可得
②
机器人到B 木板右端时,B 木板恰好追上A 木板,从机器人跳到B 左端到跳到B 右端的过程中,AB 木板
的位移差为
可得
③
联立①②③解得
故A、C 两木板间距为
解得
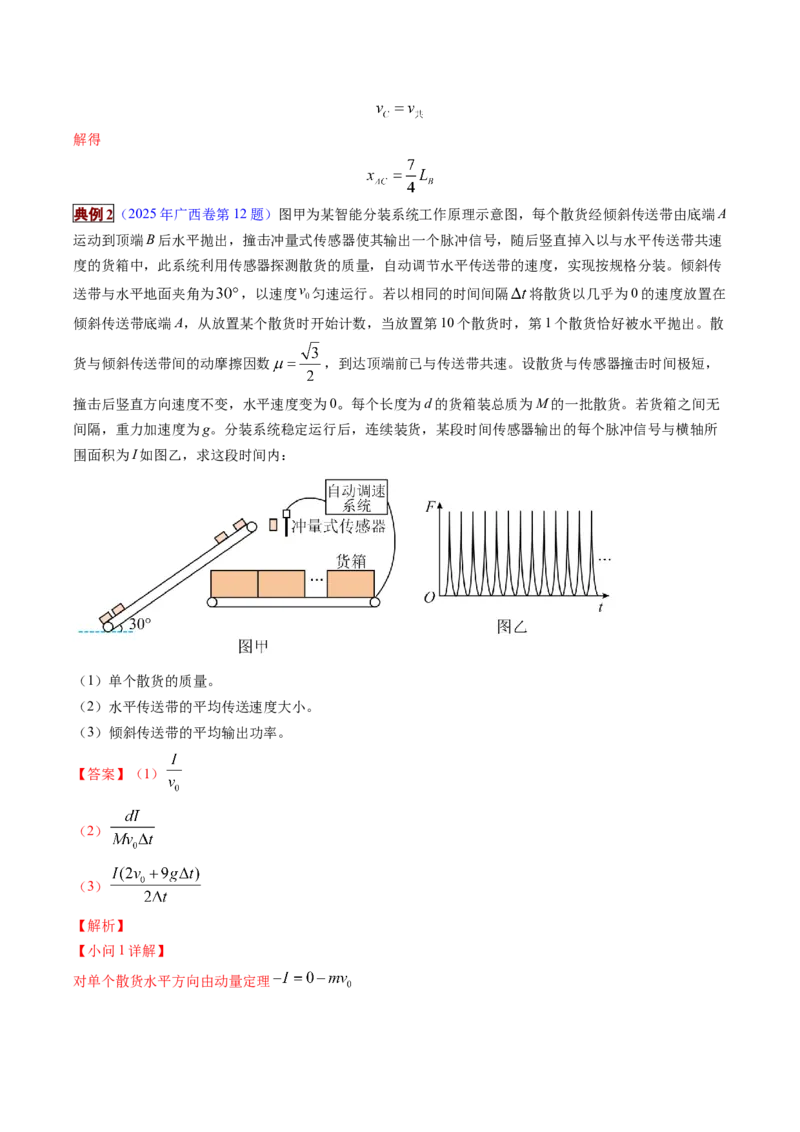
典例2(2025 年广西卷第12 题)图甲为某智能分装系统工作原理示意图,每个散货经倾斜传送带由底端A
运动到顶端B 后水平抛出,撞击冲量式传感器使其输出一个脉冲信号,随后竖直掉入以与水平传送带共速
度的货箱中,此系统利用传感器探测散货的质量,自动调节水平传送带的速度,实现按规格分装。倾斜传
送带与水平地面夹角为
,以速度
匀速运行。若以相同的时间间隔
将散货以几乎为0 的速度放置在
倾斜传送带底端A,从放置某个散货时开始计数,当放置第10 个散货时,第1 个散货恰好被水平抛出。散
货与倾斜传送带间的动摩擦因数
,到达顶端前已与传送带共速。设散货与传感器撞击时间极短,
撞击后竖直方向速度不变,水平速度变为0。每个长度为d 的货箱装总质为M 的一批散货。若货箱之间无
间隔,重力加速度为g。分装系统稳定运行后,连续装货,某段时间传感器输出的每个脉冲信号与横轴所
围面积为I 如图乙,求这段时间内:
(1)单个散货的质量。
(2)水平传送带的平均传送速度大小。
(3)倾斜传送带的平均输出功率。
【答案】(1)

(2)

(3)
【解析】
【小问1 详解】
对单个散货水平方向由动量定理
解得单个散货的质量为
【小问2 详解】
落入货箱中散货的个数为
则水平传送带的平均传送速度大小为
【小问3 详解】
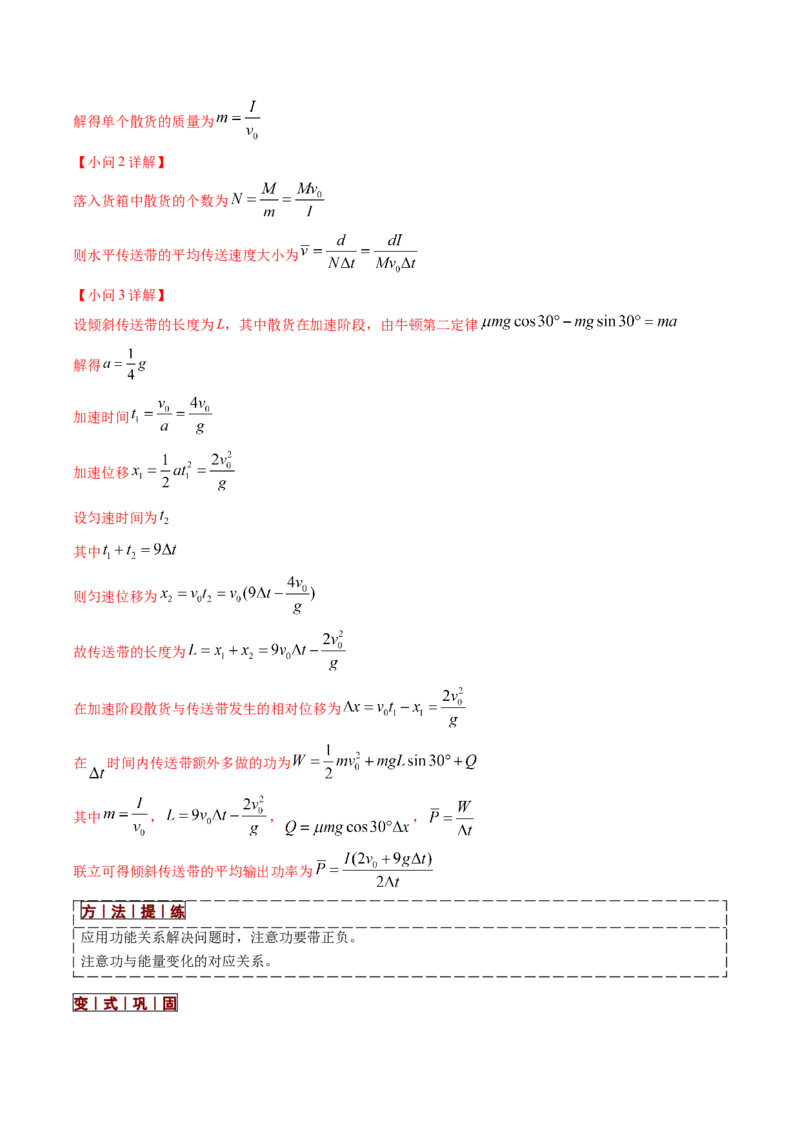
设倾斜传送带的长度为L,其中散货在加速阶段,由牛顿第二定律
解得
加速时间
加速位移
设匀速时间为
其中
则匀速位移为
故传送带的长度为
在加速阶段散货与传送带发生的相对位移为
在
时间内传送带额外多做的功为
其中
,
,
,
联立可得倾斜传送带的平均输出功率为
方|法|提|练
应用功能关系解决问题时,注意功要带正负。
注意功与能量变化的对应关系。
变|式|巩|固
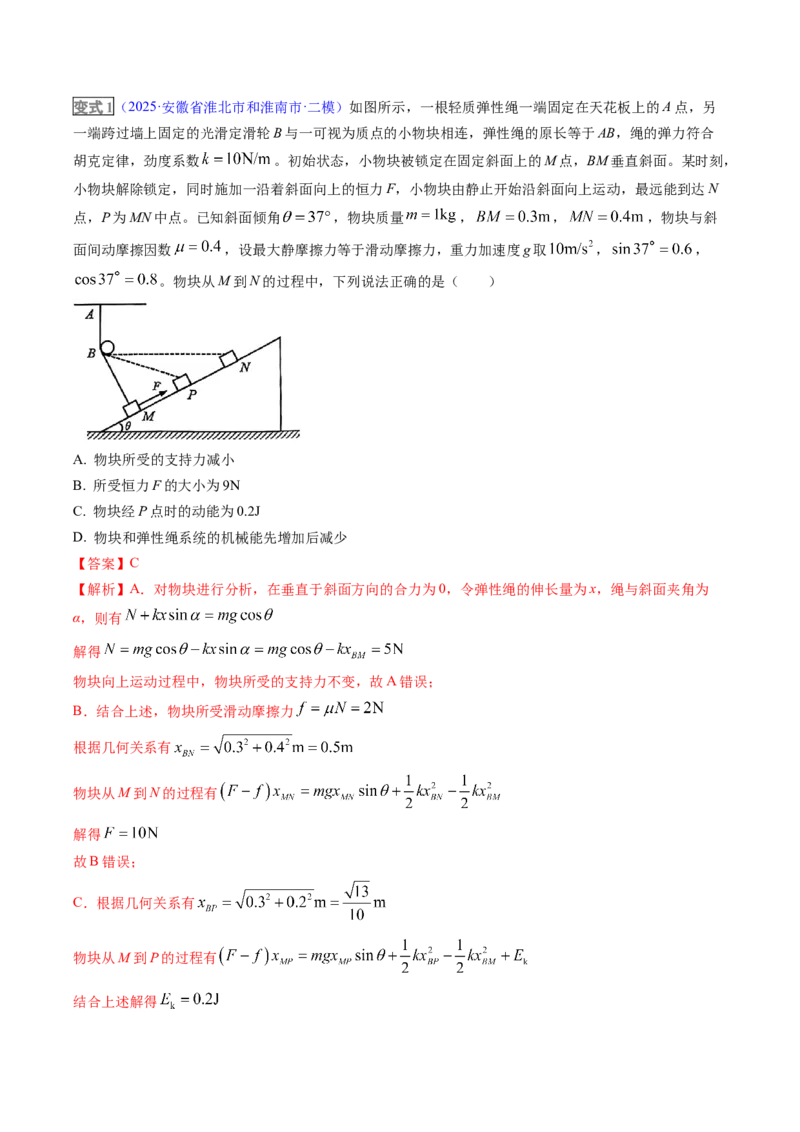
变式1(2025·安徽省淮北市和淮南市·二模)如图所示,一根轻质弹性绳一端固定在天花板上的A 点,另
一端跨过墙上固定的光滑定滑轮B 与一可视为质点的小物块相连,弹性绳的原长等于AB,绳的弹力符合
胡克定律,劲度系数
。初始状态,小物块被锁定在固定斜面上的M 点,BM 垂直斜面。某时刻,
小物块解除锁定,同时施加一沿着斜面向上的恒力F,小物块由静止开始沿斜面向上运动,最远能到达N
点,P 为MN 中点。已知斜面倾角
,物块质量
,
,
,物块与斜
面间动摩擦因数
,设最大静摩擦力等于滑动摩擦力,重力加速度g 取
,
,
。物块从M 到N 的过程中,下列说法正确的是(  )
A. 物块所受的支持力减小
B. 所受恒力F 的大小为9N
C. 物块经P 点时的动能为0.2J
D. 物块和弹性绳系统的机械能先增加后减少
【答案】C
【解析】A.对物块进行分析,在垂直于斜面方向的合力为0,令弹性绳的伸长量为x,绳与斜面夹角为
α,则有
解得
物块向上运动过程中,物块所受的支持力不变,故A 错误;
B.结合上述,物块所受滑动摩擦力
根据几何关系有
物块从M 到N 的过程有
解得
故B 错误;
C.根据几何关系有
物块从M 到P 的过程有
结合上述解得
故C 正确;
D.物块从M 到N 的过程,恒力F 与摩擦力的合力对物块和弹性绳构成的系统始终做正功,则物块和弹性
绳系统的机械能始终增大,故D 错误。
故选C。
变式2(2025·吉林省延边朝鲜族自治州·一模)如图,半径为
的光滑半圆形轨道
固定在竖直平面内
且与水平轨道CD 相切于C 点,D 端有一被锁定的轻质压缩弹簧,弹簧左端连接在固定的挡板上,弹簧右
端Q 到C 点的距离为
。质量为m 的滑块(视为质点)从轨道上的P 点由静止滑下,刚好能运动到Q 点,
并能触发弹簧解除锁定,然后滑块被弹回,且刚好能通过圆轨道的最高点A。已知
,求:
(1)滑块第一次滑至圆形轨道最低点C 时所受轨道支持力大小;
(2)滑块与水平轨道间的动摩擦因数
;
(3)弹簧弹力做的功。
【答案】(1)
,方向竖直向上;(2)0.25;(3)
【解析】(1)设滑块第一次滑至
点时的速度为
,圆轨道
点对滑块的支持力为
,在
过程
中由动能定理知
在
点有
代入得
方向竖直向上。
(2)在
过程中有
代入得
(3)在
点有
在
过程中有
解得弹性势能
弹性势能减少
,则说明弹簧弹力做正功,且做功大小为
。
变式3(2025·内蒙古包头市·三模)如图所示,一质量M=1.0kg,高h=0.7m 的平板车静置在光滑水平地面
上,其左端静止放置一辆质量m=0.2kg 大小可忽略的四驱电动玩具小车,右侧同一竖直平面有固定的光滑
圆弧轨道AC,轨道半径R=1.25m,圆心角为2θ,θ=37°,左右两端点A、C 等高,圆弧最低点B 位于水平
地面上。紧接C 点,有一长S=1.59m 的倾斜传送带,上表面DE 沿圆弧C 点的切线方向,传送带以v=2m/s
的速度顺时针运动。玩具小车启动后,恰好能从A 点沿AC 圆弧切线进入轨道,并最终到达E 点后飞离。
已知该四驱电动玩具小车在平板车和传送带上运动时,轮胎共产生自重0.8 倍的动力,且从C 点到D 点速
度不变。sin37°=0.6,cos37°=0.8。忽略空气阻力,g 取10m/s2。求:
(1)玩具小车到达A 点速度vA;
(2)玩具小车在B 点受到支持力的大小FN;
(3)平板车的长度l;
(4)传送带由于运送玩具小车而消耗的电能
。
【答案】(1)

(2)

(3)

(4)
【解析】
【详解】(1)玩具小车离开平板车后到达A 点的过程做平抛运动,设离开平板车时的速度大小为v0,到
达A 点的速度为vA,由几何关系可得vA的方向与水平方向的夹角为θ,根据平抛运动的性质可得,在A 点
水平分速度大小为
竖直分速度大小为
平抛过程在竖直方向有
解得
,
,

 沿圆弧切线方向与水平成53°角。
(2)从A 到B,由动能定理得
在B 点由牛顿第二定律的
解得
(3)玩具小车在平板车上滑到过程,设小车与平板车的速度大小分别为v1、v2,此过程小车与平板车的位
移大小分别为x1、x2,两者组成的系统动量守恒,以向右为正方向,则有
可得

可得
对玩具小车,由动能定理得
解得
,
平板车长度为
(4)玩具小车到达D 点的速度为
由牛顿第二定律得
解得
玩具小车在传送带上做匀加速直线运动,由运动学公式
解得
(另一解为负值,舍弃)
在时间t 内,传送带对地位移为
传送带由于运送玩具小车而多消耗的电能就等于其克服摩擦力做的功与小车的机械能增量之和,玩具小车
产生的动力等于其与传送带之间的摩擦力,则有
玩具小车增加的重力势能为
代入数据解得
玩具小车在E 点的速度为
代入数据解得
玩具小车增加的动能为
代入数据解得
则传送带由于运送玩具小车而消耗的电能
为
◇题型 02  机械能守恒定律的应用
典|例|精|析
典例1(2025·山西省晋中市·二模)(多选)如图所示,有一半径为R 的光滑圆槽组成的圆形轨道固定在
某平板上。在距圆心
处开有小孔Q,劲度系数为k 的轻弹性绳一端固定在孔正下方点P,另一端穿过
小孔Q 固定在质量为m 的小球上,弹性绳原长恰好等于
,将小球嵌在圆形轨道内,不计一切摩擦。已
知弹性绳的弹性势能
,x 为形变量,重力加速度为g,
共线。现在a 点给小球一沿轨道切
线方向的速度
,为使小球能绕圆形轨道不断地运动,
应满足的条件为(    )
A. 若平板平面水平,则
B. 若平板平面水平,则
C. 若平板平面竖直,且Q、a、P 在O 的正下方,则
D. 若平板平面竖直,且Q、a、P 在O 的正下方,则
【答案】AD
【解析】AB.若平板平面水平,小球能绕圆形轨道不断地运动,小球运动到在水平轨道最左端时,有
,根据能量守恒定律知
求得
故A 正确,B 错误;
CD.若平板平面竖直,且Q、a、P 在O 的正下方,小球能绕圆形轨道不断地运动,则小球到达竖直轨道
最高点时,且此时小球的速度
,根据能量守恒定律知
求得
故D 正确,C 错误;
故选AD
典例2(2025 年山东卷第17 题)如图所示,内有弯曲光滑轨道的方形物体置于光滑水平面上,P、Q 分别
为轨道的两个端点且位于同一高度,P 处轨道的切线沿水平方向,Q 处轨道的切线沿竖直方向。小物块
a、b 用轻弹簧连接置于光滑水平面上,b 被锁定。一质量
的小球自Q 点正上方
处自由下
落,无能量损失地滑入轨道,并从P 点水平抛出,恰好击中a,与a 粘在一起且不弹起。当弹簧拉力达到
时,b 解除锁定开始运动。已知a 的质量
,b 的质量
,方形物体的质量
,重力加速度大小
,弹簧的劲度系数
,整个过程弹簧均在弹性限度内,
弹性势能表达式
(x 为弹簧的形变量),所有过程不计空气阻力。求:
(1)小球到达P 点时,小球及方形物体相对于地面的速度大小
、
;
(2)弹簧弹性势能最大时,b 的速度大小
及弹性势能的最大值
。
【答案】(1)
,水平向左,
,水平向右
(2)
,水平向左,
【解析】
【小问1 详解】
根据题意可知,小球从开始下落到
处过程中,水平方向上动量守恒,则有
由能量守恒定律有
联立解得
,
即小球速度为
,方向水平向左,大物块速度为
,方向水平向右。
【小问2 详解】
由于小球落在物块a 正上方,并与其粘连,小球竖直方向速度变为0,小球和物块
水平方向上动量守恒,
则有
解得
设当弹簧形变量为
时物块
的固定解除,此时小球和物块
的速度为
,根据胡克定律
系统机械能守恒
联立解得
,
固定解除之后,小球、物块
和物块
组成的系统动量守恒,当三者共速时,弹簧的弹性势能最大,由动
量守恒定律有
解得
,方向水平向左。
由能量守恒定律可得,最大弹性势能为
方|法|提|练
判断机械能是否守恒,有两种方法:一是看其它力做功情况,二是看参与转化的能量有哪些。
表达式经常采用的方式:减少的能量等于增多的能量。
变|式|巩|固
变式1(2025·北京市第三十五中学·三模)一般的曲线运动,尽管曲线各个位置的弯曲程度不一样,但在
研究时,可以把这条曲线分割为许多很短的小段,质点在每小段的运动都可以看作圆周运动的一部分,该
一小段圆周的半径为该点的曲率半径。这样,在分析质点经过曲线上某位置的运动时,就可以采用圆周运
动的分析方法来处理了。小珂发现游乐场的过山车轨道不是圆形轨道而是“水滴形”轨道(如图1),小
珂设计了如图2 所示的过山车模型,质量为
的小球在A 点由静止释放沿倾斜轨道
下滑,经水平轨道
BC 进入半径
的圆形轨道,恰能做完整的圆周运动;再经水平轨道
进入“水滴形”曲线轨道
,
点的曲率半径
,“水滴形”轨道最高点
与圆形轨道最高点
等高。忽略所有轨道
摩擦力,各轨道都平滑连接,“水滴形”轨道左右对称,
取
。
(1)求小球释放点A 距离水平面的高度
;
(2)在圆形轨道上运动时,小球在最低点
与最高点
的向心加速度大小的差值;
(3)在“水滴形”轨道
上运动时,小球的向心加速度大小为一个定值,求“水滴形”轨道
上
任意一点的曲率半径
随距地面高度变化的函数表达式(即:用和
表示
)。
【答案】(1)2m    (2)40 m/s2
(3)
或
【解析】
【小问1 详解】
小球恰能做完整的圆周运动,则在D 点,由牛顿第二定律有

由A 到D,由机械能守恒定律有

解得H =2m
【小问2 详解】
由A 到C,由机械能守恒定律有

在圆轨道上C 点,向心加速度

结合上述有
【小问3 详解】
小球在E 点,向心加速度
根据机械能守恒定律有
解得
由题意可知,小球在轨道EFG 上任意一点的向心加速度均为2g。设小球运动到距地面高为h 处,速度大
小为v,由机械能守恒定律有
由于
解得r=2.5R1-h 或r=2-h
变式2(2025·山西省·一模)(多选)如图所示,带有光滑小孔的小球A 套在半圆轨道上,用绕过光滑定
滑轮P 的足够长轻绳与从小球B 相连,小球A、B 的质量均为
。给A 施加一水平向右的拉力
,使小球
A 静止在圆轨道最低点
。已知定滑轮P 与
、o、
在同一水平线上,o 点为圆心,
,
,
重力加速度为
,
,不计滑轮的质量、大小及空气阻力,则(  )
A. 水平拉力
的大小为
B. 撤去拉力
后,A 球运动过程中速度一直变大
C. 撤去拉力
后,A 球不能运动到
点
D. 撤去拉力
后,A 球在轨道上运动过程中机械能最大时的速度大小
【答案】AD
【解析】A.当A 球在拉力F 的作用下保持静止时,水平方向还会受到绳对小球拉力T 的分力,此时由题
意可知,绳与水平方向的夹角为37°,对A 球水平方向受力分析得
对B 球受力分析可知
解得
故A 正确;
C.撤去拉力F 后,A 球会在绳的拉力的作用下沿半圆轨道向左运动,设A 球和圆心的连线与竖直方向的
夹角为θ,则可知A 球上升的高度为
此时B 球下降的高度为
由数学知识可知,当
时,始终有
在整个运动过程中,A 球和B 球这一整体的机械能是守恒的,因B 球减少的重力势能始终比A 球增加的重
力势能多,则当A 球运动到b 点时仍有速度,故C 错误;
B.当A 球从b 点脱离轨道后,因受到重力和绳拉力的作用,其速度会不断减小,故B 错误;
D.当B 球的机械能最小时,A 球的机械能最大,此时A 球刚好到b 点,有竖直向上的速度v,沿绳方向速
度为0,即B 球的速度为0,对整体用动能定理有
解得
故D 正确。
故选AD。
变式3(2025·青海省海东市·三模)如图所示,质量
的物块A 与质量
的物块B 通过轻
质定滑轮用轻绳连接,控制物块A 使其静止于足够长的光滑固定斜面上,滑轮与物块A 间的轻绳恰好拉直
且与斜面平行,斜面倾角
,物块B 与物块C 用劲度系数
的轻质弹簧相连,物块C 与
物块B 的质量相同。斜面固定于水平地面上,释放物块A 前,绳中无拉力,物块A、B、C 均视为质点。现
由静止释放物块A,取重力加速度大小
,不计轻绳与滑轮间的摩擦,弹簧的弹性势能
,其中x 为弹簧的形变量,弹簧始终在弹性限度内。求:
(1)释放物块A 前,弹簧具有的弹性势能
;
(2)释放物块A 后瞬间,物块B 的加速度大小
;
(3)当物块C 刚好对地面无压力时,物块A 的加速度大小
和速度大小v。(结果可用根式表示)
【答案】(1)

(2)

(3)
【解析】
【小问1 详解】
初始状态对物块B 分析,绳中无拉力,由平衡条件有
,解得
,弹簧的弹性势能
;
小问2 详解】
释放物块A 后瞬间,对物块A、物块B 整体受力分析,由牛顿第二定律有
,解得
;
【小问3 详解】
释放物块A,物块C 刚好对地面无压力时,对物块C 受力分析,弹簧对物块C 的作用力与物块C 受到的重
力大小相等,有
,对物块A、物块B 整体受力分析,由牛顿第二定律有
,解得
;对物块A、物块B,由能量守恒定律有
,解得
。
◇题型 03  能量守恒定律的应用
典|例|精|析
典例1(2025 年云南卷第10 题)(多选)如图所示,倾角为
的固定斜面,其顶端固定一劲度系数为k 的
轻质弹簧,弹簧处于原长时下端位于O 点。质量为m 的滑块Q(视为质点)与斜面间的动摩擦因数
。过程I:Q 以速度
从斜面底端P 点沿斜面向上运动恰好能滑至O 点;过程Ⅱ:将Q 连接在弹
簧的下端并拉至P 点由静止释放,Q 通过M 点(图中未画出)时速度最大,过O 点后能继续上滑。弹簧始
终在弹性限度内,假设最大静摩擦力等于滑动摩擦力,忽略空气阻力,重力加速度为g。则(  )
A. P、M 两点之间的距离为
B. 过程Ⅱ中,Q 在从P 点单向运动到O 点的过程中损失的机械能为
C. 过程Ⅱ中,Q 从P 点沿斜面向上运动的最大位移为
D. 连接在弹簧下端的Q 无论从斜面上何处释放,最终一定静止在OM(含O、M 点)之间
【答案】BCD
【解析】A.设
的距离为
,过程I,根据动能定理有
设
的距离为
,过程Ⅱ中,当Q 速度最大时,根据平衡条件
P、M 两点之间的距离
联立可得
故A 错误;
B.根据功能关系,可知过程Ⅱ中,Q 在从P 点单向运动到O 点的过程中损失的机械能
结合
可得
故B 正确;
C.设过程Ⅱ中,Q 从P 点沿斜面向上运动的最大位移
,根据能量守恒定律
结合
解得
故C 正确;
D.无论Q 从何处释放,Q 在斜面上运动过程中,弹簧与Q 初始时的势能变为摩擦热,当在
点时,满
足
当在
点时,满足
所以在OM(含O、M 点)之间速度为零时,Q 将静止,故D 正确。
故选BCD。
典例2(2025 年陕晋宁青卷第10 题)(多选)如图,与水平面成
夹角且固定于O、M 两点的硬直杆上
套着一质量为
的滑块,弹性轻绳一端固定于O 点,另一端跨过固定在Q 处的光滑定滑轮与位于直杆上
P 点的滑块拴接,弹性轻绳原长为OQ,PQ 为
且垂直于OM。现将滑块无初速度释放,假设最大静摩
擦力与滑动摩擦力相等。滑块与杆之间的动摩擦因数为0.16,弹性轻绳上弹力F 的大小与其伸长量x 满足
。
,g 取
,
。则滑块(  )
A. 与杆之间的滑动摩擦力大小始终为
B. 下滑与上滑过程中所受滑动摩擦力的冲量相同
C. 从释放到静止的位移大小为
D. 从释放到静止克服滑动摩擦力做功为
【答案】AC
【解析】A.根据题意,设滑块下滑后弹性轻绳与PQ 间夹角为
时,对滑块进行受力分析,如图所示
由平衡条件有
由胡克定律结合几何关系有
联立解得
可知,滑块与杆之间的弹力不变,则滑块与杆之间的滑动摩擦力大小始终为
故A 正确;
B.下滑与上滑过程中所受滑动摩擦力的方向不同,则下滑与上滑过程中所受滑动摩擦力的冲量不相同,
故B 错误;
C .设滑块从释放到静止运动的位移为
,此时弹性轻绳与PQ 间夹角为
,由平衡条件有
解得
由几何关系可得
故C 正确;
D .从释放到静止,设克服滑动摩擦力做功为
,由能量守恒定律有

解得
故D 错误。
故选AC
方|法|提|练
列式经常采用:减少的能量等于增多的能量。
变|式|巩|固
变式1(2025·黑龙江龙东十校联盟·二模)如图所示,质量
的木板A 静止在粗糙的水平地面上,
与地面间的动摩擦因数
,质量
的物块B 静置在木板上表面,A、B 之间的动摩擦因数
。木板A 右侧的墙上固定一根轻质弹簧,弹簧处于原长状态。取水平向右为正方向,t=0 时刻开
始,分别对A、B 施加随时间变化的力
、
(各物理量的单位均为国际单位),A 和
B 一起开始向右做加速运动。当A 刚碰到弹簧时A、B 刚要发生相对滑动,此时撤去
和
。已知弹簧劲
度系数k=6N/m,弹簧弹性势能
与形变量x 的关系为
,弹簧始终处于弹性限度内,重力加速
度大小g 取
,B 全程未滑出A,最大静摩擦力等于滑动摩擦力。求:
(1)t=0 时刻,A 和B 一起运动的加速度大小及B 所受的摩擦力大小;
(2)A 刚碰到弹簧时A 的速度大小;
(3)弹簧压缩到最短时的形变量大小。
【答案】(1)
,

(2)

(3)
【解析】
【小问1 详解】
t=0 时刻,对整体根据牛顿定律有
解得
对B 分析有
解得
【小问2 详解】
设
时刻A 碰到弹簧,对整体有
代入数据解得
由题意知当A 刚碰到弹簧时A、B 刚要发生相对滑动,对B 有
解得
由于AB 整体的加速度随时间线性增加,故
时刻A 的速度
【小问3 详解】
撤去外力后,一起压缩弹簧,再次要发生相对滑动时弹簧形变量为
,对B 有
解得
对整体有
解得
根据能量关系有
解得
滑动后,设弹簧最短时的形变量为
,单独对A 分析有
解得
变式2(2025·北京市十一学校·三模)图甲为游乐园中“空中飞椅”的娱乐设施,中央是一个由电动机驱
动的水平转盘,转盘的边缘固定许多绳子,绳子的下端连接座椅,人坐在座椅上,随着转盘的加速,人的
高度也逐渐上升。可将上述装置做如图乙所示的简化:人和座椅视为质量为m=100kg 的质点;绕竖直轴
OO′无摩擦转动的转盘视为质量为M=4000kg、半径为R=3m 的匀质圆盘;长为l=5m 的轻绳不可伸长。圆
盘从静止开始缓慢加速转动,经过一段时间后,圆盘匀速转动,此时绳与竖直方向的夹角为θ=37°。空中
飞椅和游客数均为N=10,不计空气阻力和其他摩擦,取重力加速度大小g=10m/s2,sin37°=0.6。
(1)求圆盘匀速转动的角速度ω。
(2)对于定轴转动的物体,其动能可表示为
,对于匀质转盘
,电动机的效率为
η=0.9。求圆盘从静止到匀速转动的过程电动机消耗的电能。(结果保留1 位有效数字)
(3)加速度对时间的变化率叫做“急动度”,汽车工程师常常用急动度来评判乘客不舒适程度的指标,
急动度越大,乘客将会觉得越不舒适。求匀速转动时,质点急动度的大小j 以及合力随时间的变化率
。
【答案】(1)

(2)5×10⁴J    (3)
,375 ❑√5 N/s
【解析】
【小问1 详解】
对游客进行分析。根据牛顿第二定律有
解得
【小问2 详解】
根据能量守恒定律有
解得
【小问3 详解】
质点匀速圆周运动的加速度大小
令经历时间Δt,质点匀速圆周运动转过的圆心角为α,则有
根据矢量合成可知,加速度的变化量大小为
则急动度
解得
当时间Δt→0 时有
解得
代入数据解得
合力随时间的变化率
解得
变式3(2025·辽宁省锦州市·一模)某兴趣小组设计了一个装置,如图甲所示,初始木板B 静止在固定的
水平桌面上,桌面Q 点的左侧为粗糙面,右侧为光滑面,半径R=0.1m 的光滑圆弧槽C 放置在光滑水平面
上,OM 与竖直方向的夹角θ=60°,ON 水平。t=0 时刻,滑块A 以水平向右v0=3m/s 的速度滑上木板B,此
后木板B 运动的速度-时间(v-t)图像如图乙所示,当木板B 撞上与之等高的固定挡板P 并锁定不动时,
滑块A 以vA=1m/s 从木板B 右端飞出,之后滑块A 恰好从M 点沿切线方向进入圆弧槽C。已知:滑块A、
木板B、圆弧槽C 的质量均相等,滑块A 与木板B 之间的动摩擦因数μ=0.6,重力加速度g=10m/s2,滑块
A 可看为质点。求:
(1)初始圆弧槽C 左端M 点与挡板P 之间的水平距离;
(2)滑块A 到达圆弧槽右端N 点时的速度;
(3)木板B 与桌面之间的动摩擦因数μ2。
【答案】(1)

(2)
,与水平方向的夹角

(3)0.1
【解析】(1)滑块A 在空中做平抛运动,设初始圆弧槽C 左端与挡板P 之间水平距离为x,滑块A 在空
中飞行的时间为t,由A 在M 点与圆弧槽相切可得
又
,
则初始圆弧槽C 左端与挡板P 之间的水平距离
(2)设滑块A 在M 点速度大小为
,由平抛运动规律可知
解得
由于地面光滑,A、C 组成的系统水平方向上动量守恒,滑块A 到达圆弧槽C 右端N 点时,水平共速速度
大小为
,滑块A 的速度大小设为
,A、C 物体的质量均设为m,可得
,
解得
滑块A 到达圆弧槽C 右端N 点时的速度大小
滑块A 到达圆弧槽C 右端N 点时的速度与水平方向的夹角为
且
解得与水平方向的夹角
(3)由木板B 运动的速度-时间图像可知,A、B 在0.3s 时恰好共速,设共速的速度大小为
,
时,
对滑块A 运用牛顿第二定律,有
又
对木板B,有
又
解得木板B 与桌面之间
动摩擦因数
◇题型 04  摩擦生热问题
典|例|精|析
典例1(2025 年海南卷第11 题)足够长的传送带固定在竖直平面内,半径
,圆心角
的
圆弧轨道与平台平滑连接,平台与顺时针匀速转动的水平传送带平滑连接,工件A 从圆弧顶点无初速度下
滑,在平台与B 碰成一整体,B 随后滑上传送带,已知
,
,A、B 可视为质点,AB 与
传送带间的动摩擦因数恒定,在传送带上运动的过程中,因摩擦生热
,忽略轨道及平台的摩擦,
(1)A 滑到圆弧最低点时受的支持力;
(2)A 与B 整个碰撞过程中损失的机械能;
(3)传送带的速度大小。
【答案】(1)
,方向竖直向上;
(2)

(3)
或
【解析】
【小问1 详解】
A 从开始到滑到圆弧最低点间,根据机械能守恒
解得
在最低点根据牛顿第二定律
解得
,方向竖直向上;
【小问2 详解】
根据题意AB 碰后成一整体,根据动量守恒
解得
故A 与B 整个碰撞过程中损失的机械能为
【小问3 详解】
第一种情况,当传送带速度
小于
时,AB 滑上传送带后先减速后匀速运动,设AB 与传送带间的动摩
擦因数为
,对AB 根据牛顿第二定律
设经过时间
后AB 与传送带共速,可得
该段时间内AB 运动的位移为
传送带运动的位移为
故可得
联立解得
,另一解大于
舍去;
第二种情况,当传送带速度
大于
时,AB 滑上传送带后先加速后匀速运动,设经过时间
后AB 与传
送带共速,同理可得
该段时间内AB 运动的位移为
传送带运动的位移为
故可得
解得
,另一解小于
舍去。
典例2(2024 年湖北卷第10 题)(多选)如图所示,在光滑水平面上静止放置一质量为M、长为L 的木
块,质量为m 的子弹水平射入木块。设子弹在木块内运动过程中受到的阻力不变,其大小f 与射入初速度
大小
成正比,即
(k 为已知常数)。改变子弹的初速度大小
,若木块获得的速度最大,则(
)
A. 子弹的初速度大小为
B. 子弹在木块中运动的时间为
C. 木块和子弹损失的总动能为
D. 木块在加速过程中运动的距离为
【答案】AD
【解析】A.子弹和木块相互作用过程系统动量守恒,令子弹穿出木块后子弹和木块的速度的速度分别为
,则有
子弹和木块相互作用过程中合力都为
,因此子弹和物块的加速度分别为
由运动学公式可得子弹和木块的位移分别为
联立上式可得
因此木块的速度最大即
取极值即可,该函数在
到无穷单调递减,
因此当
木块的速度最大,A 正确;
B.则子弹穿过木块时木块
速度为
由运动学公式
可得
故B 错误;
C.由能量守恒可得子弹和木块损失的能量转化为系统摩擦生热,即
故C 错误;
D.木块加速过程运动的距离为
故D 正确。
故选AD。
方|法|提|练
摩擦生热的计算方法有二:
1、滑动摩擦力大小乘以相对路程。(只适用于滑动摩擦力大小不变的情况)
2、能量守恒定律。(具有普遍性)
变|式|巩|固
变式1(2025·河南省安阳市·三模)如图所示,传送带倾角
,两端点间距离
,以
的速度顺时针匀速转动,送料槽(图中未画出)连续不断地将沙砾缓缓送到传送带的底端。
已知送料口的出料流量
,沙砾滑上传送带的初速度可视为0,沙砾与传送带之间的动摩擦因数
,不计机械传动机构的摩擦。取
,
,
,不计空气阻力。
(1)求一颗沙砾从传送带底端到达顶端所需的时间;
(2)若一颗沙砾从传送带顶端以其末速度被水平抛出,求落地点距传送带顶端的水平距离;
(3)求传送带电机因运送沙砾而增加的电功率。
【答案】(1)6.5s
(2)

(3)23.76W
【解析】
【小问1 详解】
在传送带上对沙砾进行受力分析,列牛顿第二定律方程有
代入数据解得沙砾向上匀加速的加速度为
设沙砾做匀加速运动直至与传送带共速的时间为
,则有
该段时间内沙砾发生的位移大小为
传送带发生的位移大小为
沙砾与传送带共速后,匀速完成剩下的位移所用的时间为
所以一颗沙砾从传送带的底端运动到传送带的顶端所需时间为
【小问2 详解】
若沙砾从传送带顶端以其末速度被水平抛出,则下落的高度为
根据竖直方向自由落体运动有
解得砂砾平抛运动的时间为
所以平抛的水平位移为
即落地点距传送带顶端的水平距离为
。
【小问3 详解】
在连续工作过程中,质量为
的沙砾获得的能量为
这部分沙砾在加速阶段与传送带由于发生相对运动产生的热量为
所以传送带电机因运送沙砾而增加的能量为
则传送带电机因运送沙砾而增加的电功率为
变式2(2025·四川省眉山市·一诊)如图所示,在粗糙水平地面上,一长木板在水平向左的外力
作用下
始终以恒定速度
向左运动,一个质量
的可视为质点的滑块由静止开始在恒定外力
(大小与方向均未知)作用下,从木板最左端向右做加速度
的匀加速直线运动,已知滑块与
木板间的动摩擦因数
,木板长
,取重力加速度
。
(1)求滑块运动到木板最右端的时间
(取
);
(2)若滑块从静止开始运动一段时间后,撤去外力
,滑块到达木板最右端时速度恰好减为零,求撤去
外力
后,滑块与木板间因摩擦而产生的热量
。
【答案】(1)1.35s
(2)12J
【解析】
【小问1 详解】
滑块在木板上一直向右做匀加速直线运动,设其运动到木板最右端时的位移为
木板向左做匀速直线运动,其位移为
,则
且有
解得
【小问2 详解】
撤去外力F 后,由牛顿第二定律得
设外力F 作用时间为
,此段时间内滑块与木板位移分别为
和
,则
滑块相对于木板向右滑动距离为
,则有
撤去外力F 瞬间,滑块速度为
,撤去后做匀减速直线运动,时间为
这段时间内滑块与木板位移分别为
和
滑块相对于木板向右滑动距离为
解得
产生的热量为
变式3(2025·浙江省北斗星盟·三模)一游戏装置由弹射器,水平轨道AB,圆心为
的竖直半圆细管道
BCD,圆心为
的竖直半圆轨道DEF,水平轨道GH、IJ 和足够长的固定斜面组成。滑板静止在GH 上,
其上表面与IJ 相平,左端位于GF 连线上,其上静置滑块乙,
在同一条竖直线上。如图所示,
游戏时,滑块甲从A 点弹出,经过轨道AB、BCD、DEF 后与滑块乙发生弹性碰撞,随后滑块乙带动滑板
一起运动,滑板到达侧壁HI 后即被锁定。已知滑块甲、乙和滑板的质量分别为
(大小
未知),M=0.02kg,轨道GH 长L=1.4m,滑板右端距侧壁HI 的距离d=0.2m,BCD、DEF 的半径均为R
=0.1m,滑块乙与滑板间的动摩擦因数μ=0.5,其余各处均光滑,各轨道间平滑连接,弹簧的弹性势能
,弹射时从静止释放且弹簧的弹性势能完全转化为滑块动能滑块,滑块甲、乙均可视为质点。
(1)求滑块甲运动到轨道DEF 最高点F 时受到的压力大小
;
(2)若
,求整个过程中,滑块乙与滑板间的摩擦内能Q;
(3)若滑板长度
,左端仍位于GF 连线上。要求滑块甲、乙碰撞后,甲在反弹后不脱离轨道
(返回接触到弹射器后即被锁定),乙在滑板到达侧壁前不脱离滑板,求滑块乙的质量取值范围。
【答案】(1)

(2)

(3)
【解析】
【小问1 详解】
对滑块甲,从A 到F 过程中,以AB 面的重力势能为0
由能量守恒

得v1=4m/s
在F 点,由

得
【小问2 详解】
依题意经判断,滑块乙和滑板在达到共速前,滑板已到达侧壁并被锁定
对滑板,设滑板到达侧壁HI 时的速度为v2
由动能定理
得v2=1m/s
由于滑块甲、乙质量相等,故甲、乙发生弹性碰撞时,交换速度,则碰后滑块乙的初速度为v1=4m/s
对滑板和滑块乙,滑块乙到达侧壁HI 时的速度为
,以水平向右为正
由动量守恒
得
此过程,滑板和滑块乙组成的系统摩擦内能为Q1
由能量守恒
得
经分析可知,此后滑块乙继续在滑板上滑动,经轨道IJ 和斜面后,速度等大反向滑回滑板,最后停止在滑
板上,此过程中,滑板和滑块乙组成的系统摩擦内能为
整个过程中,
【小问3 详解】
①若滑块甲、乙碰后,滑块甲返回时恰好不脱离轨道,在F 点有
得
,方向水平向左
以水平向右为正,滑块甲、乙碰撞时
由动量守恒
由能量守恒
得
,为滑块甲不脱离轨道时,滑块乙的最小质量。
②若碰后滑块乙恰好不脱离滑板,对滑块乙和滑板
由能量守恒
由动量守恒

对滑块甲和滑块乙
由动量守恒
由能量守恒
得
,此时滑板右端未到达侧壁,为滑块乙在滑板到达侧壁前不脱离滑板的最小质量。
比较①②后,知滑块乙的质量取值范围为
。
◇题型 05  图像问题、对比问题
典|例|精|析
典例1(2025·湖北省黄石市第二中学·二模)将一个小球从地面竖直上抛,过程中小球受到的阻力与速率
成正比,设向上为正方向,小球的速度、位移、动能和机械能分别为
、
、
和
,以地面为零势能面,
则下列描述小球运动过程的图像可能正确的是(  )
A.
B.
C.
D.
【答案】C
【解析】A.小球在上升过程中,由牛顿第二定律得
逐渐减小,则
减小,下降过程中有
越来越大,故加速度继续减小,图像趋势正确,但速度为零时,斜率不为零,且加速度为
,图像应为
平滑曲线,故A 错误;
B.
图斜率为
在上升过程中斜率变大,下降过程中斜率变小,故B 错误;
C.
图像斜率为合外力,向上运动过程
变小,向下运动过程中
继续变小,故C 正确;
D.向上运动过程比向下过程中任意一个位置,阻力要更大,故向上过程中阻力做功更多一点,机械能损
失要更多一点,故D 错误
故选C。
典例2(2025·河南省名校联盟·二模)如图甲所示,长度L=2m 的木板固定在光滑水平面上,木板上表面粗
糙。一个与木板质量相等的滑块以水平速度v0=4m/s 从右端滑上木板。滑块与木板间的动摩擦因数μ 随滑
块距木板左端距离x 的变化图像如图乙所示,重力加速度g 取10m/s2,滑块看做质点。
(1)要使滑块能从木板右端滑出,求μ 最大值应满足的条件;
(2)若木板不固定,要使滑块能从木板右端滑出,求μ 最大值应满足的条件。
【答案】(1)μ1<0.8
(2)μ2<0.4
【解析】
【小问1 详解】
要使滑块能够从木板右端滑出,则有
设动摩擦因数最大值为μ1,由图像可知
解得
【小问2 详解】
根据动量守恒有
设动摩擦因数最大值为μ2,根据能量守恒有
又
解得
方|法|提|练
碰到图像,首先看两轴、斜率、截距、面积。
也可取特殊值进行分析。
还可以找普遍表达式。
变|式|巩|固
变式1(2025·福建省龙岩市·一模)如图甲所示,水平面上固定一倾角
的光滑斜面,劲度系数
的轻弹簧一端固定在斜面挡板上,另一端与质量
的长木板相连,长木板静止在斜
面上,与锁定在斜面上半径
的光滑圆弧AB 平滑相接于B 点,A、B 两点的竖直高度差
,
质量
的小物块
从圆弧A 点由静止滑下。从
滑上长木板开始计时,
时
滑至长木板下
端,此时长木板速度恰好为零,长木板在前
内的速度
随时间按正弦规律变化的图像如图乙所示。已
知物块与长木板间动摩擦因数
,重力加速度
,弹簧形变在弹性限度内。求:
(1)
滑至B 点的速度大小
及对轨道的压力大小
;
(2)长木板长度
及系统因摩擦而产生
热量
;
(3)假设开始时物块
在外力作用下置于圆弧B 点,现有另一小物块
从圆弧A 点静止滑下与
发生弹性
正碰(碰前瞬间撤去
的外力,碰后立即撤走
和圆弧
),
的质量为多少可使长木板与弹簧组成系
统获得最大的机械能。
【答案】(1)
,

(2)
,

(3)
【解析】
【小问1 详解】
从
到
,由动能定理得:
得:
在
点,由牛顿第二定律和向心力公式得
得:
由牛顿第三定律得:
对轨道的压力大小为
。
【小问2 详解】
由题意可知:小物块在0-1s 内一直向下做匀减速运动,其位移为长木板长度,加速度大小为
板长
也是长木板与物块
在
内的相对位移,故有
【小问3 详解】
由(1)、(2)分析可知,
以初速度
在长板上匀减速滑行时,长木板所受摩擦力始终向下,在做简谐
运动,摩擦力先对其做正功,后做负功,全程做功为零。根据功能关系,要使长木板与弹簧组成系统获得
最大的机械能,则摩擦力对长木板做的正功要最大,即在
时,
与长木板恰好分离,如
图像
所示。
、
碰后
以速度
滑上长木板向下做匀减速运动,加速度大小仍为
,由题意可知:
长木板沿斜面向下运动为单方向简谐运动,当
刚好滑上长木板时,长木板处于简谐运动的最大位移处,
此时有:
得
依题意:当长木板简谐运动半个周期(周期
)时,物块
恰好与其分离,此时长木板位移为
;
滑块位移
得
依题意:
与
碰前瞬间的速度仍为
,由动量守恒定律得:
由能量守恒定律得:
解得:
变式2(2025·内蒙古呼和浩特市·二模)如图甲所示,倾角为θ=53°,足够长的斜面体固定在水平地面上,
可视为质点的质量为m=8kg 的物块置于斜面上足够高处,物块与斜面间的动摩擦因数μ=0.5。t=0 时刻,在
物块上施加一沿斜面向上、大小变化的外力,同时释放物块,利用计算机描绘了0~4s 时间内物块的动量随
时间的变化图像,如图乙所示,规定沿斜面向下的方向为正方向,重力加速度大小为
(
)。则(  )
A. 0~1s 内系统产生热量为32J
B. 1~2s 的时间内外力的大小为24N
C. 0~4s 的时间内物块的机械能减少了704J
D. 0~1s 时间内与2~4s 时间内的外力大小之比为1:9
【答案】C
【解析】A.根据
可知,
图线的面积表示物体位移
与物体质量
的乘积,所以0~1s 内物体的位移为
所以,0~1s 内系统产生热量为
,故A 错误;
B.根据动量定理
可知,
图线的斜率表示合外力,则1~2s 的时间内外力的大小为
,故B 错误;
C.由图可知,0~4s 的时间内物块位移大小为
由于初末动量为零,即初末速度都为零,所以初末动能为零,则机械能减小了
,
故C 正确;
D.
图线的斜率表示合外力,则0~1s 时间内的合力大小为
则
解得
2~4s 时间内的合力大小为
则
解得
0~1s 时间内与2~4s 时间内的外力大小之比为
,故D 错误。
故选C。
变式3(2025·四川省达州市·二模)如图甲是一种智能减震装置的示意图,轻弹簧下端固定,上端与质量
为m 的减震环a 连接,并套在固定的竖直杆上,a 与杆之间的智能涂层材料可对a 施加大小可调节的阻力,
当a 的速度为零时涂层对其不施加作用力。在某次性能测试中,质量为
的光滑环b 从杆顶端由静止释
放,之后与a 发生弹性正碰;碰撞后,a 向下运动d 时速度减为零,此过程中a 受到涂层的阻力大小f 与下
移距离s 之间的关系如图乙。已知a 静止在弹簧上时,弹簧压缩量为d,重力加速度为g。求:
(1)碰撞后瞬间减震环a 的速度大小v;
(2)碰撞后到环a 速度减为零过程弹簧弹性势能变化量
;
(3)释放环b 时,a、b 两环位置高度差h。
【答案】(1)

(2)

(3)
【解析】
【小问1 详解】
设弹簧劲度系数为
,
静止在弹簧上时由平衡条件
由图乙可知
设向上为正方向,当
向下运动过程中所受合外力为
联立可得
即
所受合外力为方向向上的恒力,所以
做匀减速直线运动,其加速度大小
根据运动学公式可得
解得碰撞后瞬间减震环a 的速度大小为
【小问2 详解】
碰撞后到环a 速度减为零过程,设环a 克服弹簧弹力做功为W 弹,由功能关系得
解得环a 克服弹簧弹力做功
弹簧弹性势能变化量为
【小问3 详解】
光滑环b 做自由落体运动,设碰前瞬间b 的速度大小为v0,则有
解得
a、b 发生弹性碰撞,则由动量守恒定律和机械能守恒定律
,
其中
联立解得
◇题型 06  电学中的能量守恒问题
典|例|精|析
典例1(2025 年广西卷第11 题)带电粒子绕着带电量为
的源电荷做轨迹为椭圆的曲线运动,源电荷固
定在椭圆左焦点F 上,带电粒子电量为
;已知椭圆焦距为c,半长轴为a,电势计算公式为
,
带点粒子速度的平方与其到电荷的距离的倒数满足如图关系。
(1)求在椭圆轨道半短轴顶点B 的电势;
(2)求带电粒子从A 到B 的运动过程中,电场力对带电粒子做的功;
(3)用推理论证带点粒子动能与电势能之和是否守恒;若守恒,求其动能与电势能之和;若不守恒,说
明理由。
【答案】(1)

(2)

(3)守恒,
【解析】
【小问1 详解】
由几何关系可知,椭圆上任何一点到两焦点间距离之和为2a,故顶点B 距源电荷的距离为
根据电势计算公式
可得在椭圆轨道半短轴顶点B 的电势为
【小问2 详解】
同理可知,在椭圆轨道半长轴顶点A 的电势为
根据电场力做功与电势能
关系可知,带电粒子从A 到B 的运动过程中,电场力对带电粒子做的功为
【小问3 详解】
设带电粒子的质量为m,假设带点粒子动能与电势能之和守恒,则满足
(定值)
则
根据图像可知
关系为一条倾斜直线,故假设成立,将图像中
代入关系式可得其动能与电势
能之和为
典例2(2025 年陕晋宁青卷第7 题)如图,光滑水平面上存在竖直向上、宽度d 大于
的匀强磁场,其
磁感应强度大小为B。甲、乙两个合金导线框的质量均为m,长均为
,宽均为L,电阻分别为R 和
。
两线框在光滑水平面上以相同初速度
并排进入磁场,忽略两线框之间的相互作用。则(    )
A. 甲线框进磁场和出磁场的过程中电流方向相同
B. 甲、乙线框刚进磁场区域时,所受合力大小之比为
C. 乙线框恰好完全出磁场区域时,速度大小为0
D. 甲、乙线框从刚进磁场区域到完全出磁场区域产生的焦耳热之比为
【答案】D
【解析】A.根据楞次定律,甲线框进磁场的过程电流方向为顺时针,出磁场的过程中电流方向为逆时针,
故A 错误;
B.甲线框刚进磁场区域时,合力为
,
乙线框刚进磁场区域时,合力为
,
可知
;
故B 错误;
CD .假设甲乙都能完全出磁场,对甲根据动量定理有
,
同理对乙有
,
解得
,
故甲恰好完全出磁场区域,乙完全出磁场区域时,速度大小不为0;由能量守恒可知甲、乙线框从刚进磁
场区域到完全出磁场区域产生的焦耳热分别为
,
即
;
故C 错误,D 正确。
故选D。
方|法|提|练
1、带电粒子只受静电力情况下,只有带电粒子的动能和电势能相互转化,其动能和电势能之和保持不
变。
2、带电粒子只受静电力和重力情况下,只有带电粒子的动能、重力势能和电势能相互转化,其动能、
重力势能和电势能之和保持不变。
3、带电小球弹性碰撞过程中,系统动量守恒、机械能守恒。
4、电磁感应现象中,焦耳热的求解,常用能量守恒定律。
变|式|巩|固
变式1(2025·福建省·二模)(多选)竖直平面内固定有两个电荷量均为
的点电荷,两电荷相距
为两电荷水平连线的中点。一带电量为
的带电小球自
点以
的初动能向下运动,其动能
与小球的位移
之间的关系如图乙中曲线所示,小球在
处的动能最小,且动能为
,
直线
为计算机拟合的曲线的一条渐近线,其斜率为
。已知小球可视为质点,运动过程中电量保
持不变,空气阻力不计,重力加速度大小
取
,静电力常量
,则(  )
A. 下落到
的过程中,小球的电势能增加了
B. 下落到
的过程中,小球的加速度先减小后增加再减小
C. 电荷量
D 电荷量
【答案】BC
【解析】AB.由动能定理知,
图像的斜率为合外力,由图知0.4m 内,
图像的斜率先减小后
增大再减小,即小球所受的合外力先减小后增大再减小,由牛顿第二定律知,此过程小球的加速度先减小
后增加再减小;当
时,小球所受的电场力趋近于0,则
图像的渐近线的斜率为重力,即
N
解得小球的质量
0~0.4m 内,由能量守恒定律知,小球电势能的增加量
故A 错误,B 正确;
CD.小球在x=0.4m 处所受合外力为0,此时
其中
解得电荷量
C
故C 正确,D 错误。
故选BC。
变式2(2023 年全国甲卷第12 题)如图,水平桌面上固定一光滑U 型金属导轨,其平行部分的间距为,
导轨的最右端与桌子右边缘对齐,导轨的电阻忽略不计。导轨所在区域有方向竖直向上的匀强磁场,磁感
应强度大小为
。一质量为
、电阻为
、长度也为的金属棒P 静止在导轨上。导轨上质量为
的绝
缘棒Q 位于P 的左侧,以大小为
的速度向P 运动并与P 发生弹性碰撞,碰撞时间很短。碰撞一次后,P
和Q 先后从导轨的最右端滑出导轨,并落在地面上同一地点。P 在导轨上运动时,两端与导轨接触良好,
P 与Q 始终平行。不计空气阻力。求
(1)金属棒P 滑出导轨时的速度大小;
(2)金属棒P 在导轨上运动过程中产生的热量;
(3)与P 碰撞后,绝缘棒Q 在导轨上运动的时间。
【答案】(1)
;(2)
;(3)
【解析】(1)由于绝缘棒Q 与金属棒P 发生弹性碰撞,根据动量守恒和机械能守恒可得
联立解得
,
由题知,碰撞一次后,P 和Q 先后从导轨的最右端滑出导轨,并落在地面上同一地点,则金属棒P 滑出导
轨时的速度大小为
(2)根据能量守恒有
解得
(3)P、Q 碰撞后,对金属棒P 分析,根据动量定理得
又
,
联立可得
由于Q 为绝缘棒,无电流通过,做匀速直线运动,故Q 运动的时间为
变式3(2025·辽宁省葫芦岛市·二模)被称为“空中电站”的S1000 型涵道式浮空风力发电系统(如图),
于2025 年1 月首次稳定悬停于高空,并顺利发电。该系统叶片转动时可形成与风向垂直的圆面,并将此圆
面内10%的空气动能转化为电能。已知悬停位置的风速为v 时,该系统的发电功率为
,则悬停位置的风
速为
时,该系统的发电功率为(  )
A.
B.
C.
D.
【答案】D
【解析】由题意可知,空气动能
该系统的发电功率
当风速为
时,系统的发电功率
故选D。