文档文本内容
第21 讲 功能关系和能量守恒
目录
考情探究...........................................................................................................................
知识梳理...........................................................................................................................
探究核心考点...................................................................................................................
考点一 功能关系的理解和应用....................................................................................................
考点二 能量守恒的理解和应用....................................................................................................
考点三 摩擦生热问题....................................................................................................................
三阶突破训练...................................................................................................................
基础过关..........................................................................................................................................
能力提升..........................................................................................................................................
真题感知..........................................................................................................................................
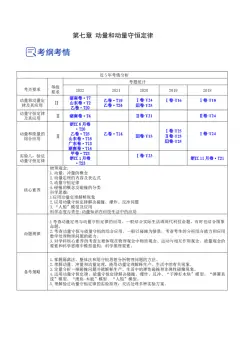
一、5 年真题考点分布
5 年考情
考题示例
考点分析
关联考点
2021 年北京卷,第20 题
2023 年辽宁卷,第15 题
2023 年辽宁卷,第13 题
2023 年浙江1 月卷,第4 题
2024 年河北卷,第16 题
2024 年浙江1 月卷,第3 题
2025 年广西卷,第12 题
2025 年湖南卷,第10 题
功能关系的理解和应用
匀变速直线运动规律
牛顿第二定律
传送带模型
斜抛
恒力做功
动量定理
人船模型
动量守恒定律
2025 年四川卷,第7 题
2022 年山东卷,第2 题
2025 年湖南卷,第15 题
2025 年山东卷,第17 题
2025 年陕晋宁青卷,第10 题
2025 年云南卷,第6 题
2025 年云南卷,第10 题
2025 年重庆卷,第15 题
能量守恒的理解和应用
匀变速直线运动规律
v-t 图像
胡克定律
受力平衡
牛顿第二定律
传送带模型
冲量
人船模型
动量守恒定律
2023 年海南卷,第18 题
2023 年全国乙卷,第8 题
2024 年湖北卷,第10 题
2025 年海南卷,第11 题
摩擦生热问题
匀变速直线运动规律
牛顿第二定律
向心力
机械能守恒定律
动量守恒定律
二、命题规律及备考策略
【命题规律】本节内容是新高考卷的必考内容。本类试题主要考查各种功能关系及能量守恒的应用。经常
与动量知识相互综合。与动量综合时,常以碰撞、板块模型出现。要求体会守恒观念对认识物理规律的重
要性。
【备考策略】1.理解、掌握各种功能关系,并能用来解决实际问题。
2.理解、掌握能量守恒定律,并能用来解决实际问题。
3.熟悉摩擦生热的求解方法。
4.具备数形结合的思想意识。
【命题预测】本节内容是新高考卷的必考内容,经常与动量知识相互综合。与动量综合时,常以碰撞、板
块模型出现。
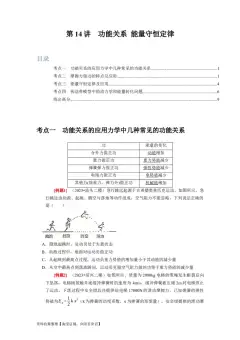
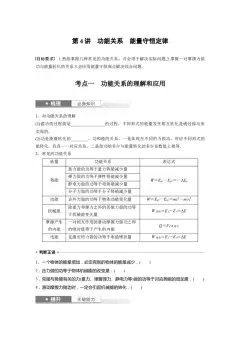
一、功能关系的理解和应用
1.对功能关系的理解
(1)做功的过程就是 转化的过程,不同形式的能量发生相互转化是通过 来实现的.
(2)功是能量转化的 ,功和能的关系,一是体现在不同的力做功,对应不同形式的能转化,具有一
一对应关系,二是做功的多少与能量转化的多少在数值上相等.
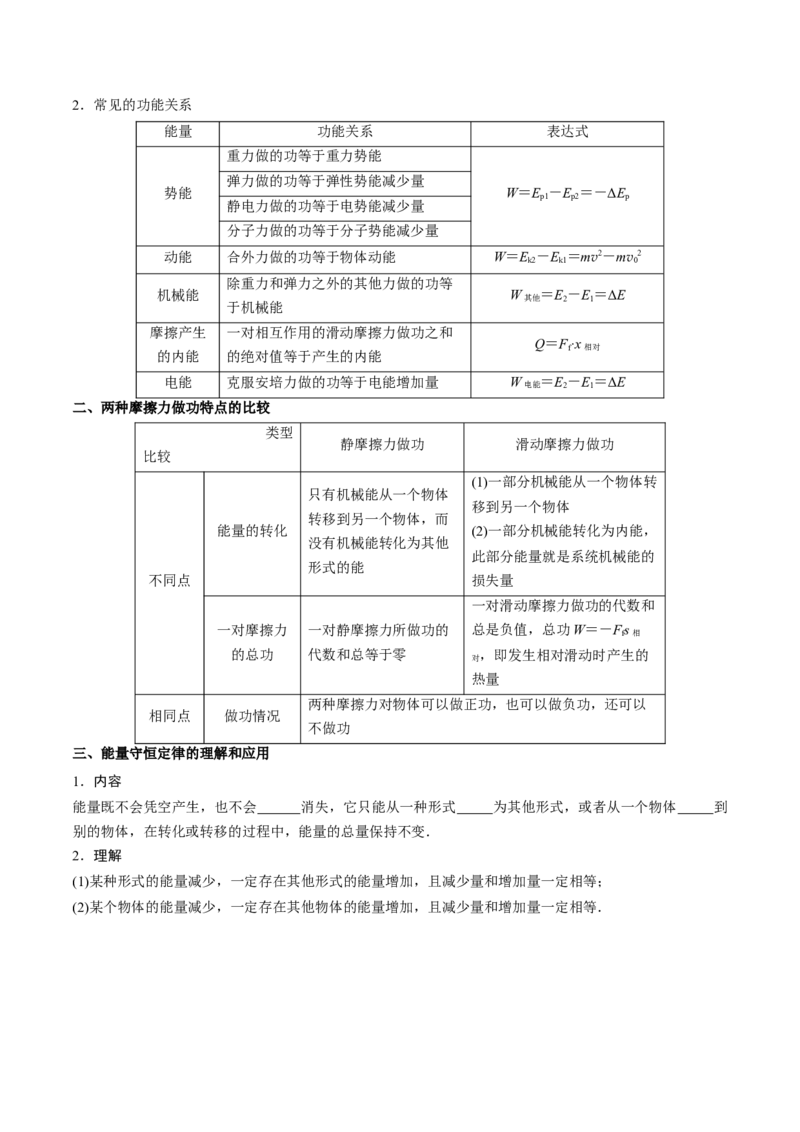
2.常见的功能关系
能量
功能关系
表达式
势能
重力做的功等于重力势能
W=Ep1-Ep2=-ΔEp
弹力做的功等于弹性势能减少量
静电力做的功等于电势能减少量
分子力做的功等于分子势能减少量
动能
合外力做的功等于物体动能
W=Ek2-Ek1=mv2-mv0
2
机械能
除重力和弹力之外的其他力做的功等
于机械能
W 其他=E2-E1=ΔE
摩擦产生
的内能
一对相互作用的滑动摩擦力做功之和
的绝对值等于产生的内能
Q=Ff·x 相对
电能
克服安培力做的功等于电能增加量
W 电能=E2-E1=ΔE
二、两种摩擦力做功特点的比较
类型
比较
静摩擦力做功
滑动摩擦力做功
不同点
能量的转化
只有机械能从一个物体
转移到另一个物体,而
没有机械能转化为其他
形式的能
(1)一部分机械能从一个物体转
移到另一个物体
(2)一部分机械能转化为内能,
此部分能量就是系统机械能的
损失量
一对摩擦力
的总功
一对静摩擦力所做功的
代数和总等于零
一对滑动摩擦力做功的代数和
总是负值,总功W=-Ffs 相
对,即发生相对滑动时产生的
热量
相同点
做功情况
两种摩擦力对物体可以做正功,也可以做负功,还可以
不做功
三、能量守恒定律的理解和应用
1.内容
能量既不会凭空产生,也不会 消失,它只能从一种形式 为其他形式,或者从一个物体 到
别的物体,在转化或转移的过程中,能量的总量保持不变.
2.理解
(1)某种形式的能量减少,一定存在其他形式的能量增加,且减少量和增加量一定相等;
(2)某个物体的能量减少,一定存在其他物体的能量增加,且减少量和增加量一定相等.
考点一 功能关系的理解和应用
典例1.(2025·河南省洛阳市·三模)雨滴从高空中由静止开始加速下落,随着速度增加,雨滴受到的阻力
逐渐增大,当阻力与其重力大小相等时,雨滴匀速下落。下列说法正确的是( )
A. 雨滴加速下落过程中,其机械能不断增大
B. 雨滴匀速下落过程中,其机械能不变
C. 雨滴从开始下落至落地的过程中,其机械能不断减小
D. 雨滴加速下落的过程中,相同时间内,雨滴克服阻力做的功相等
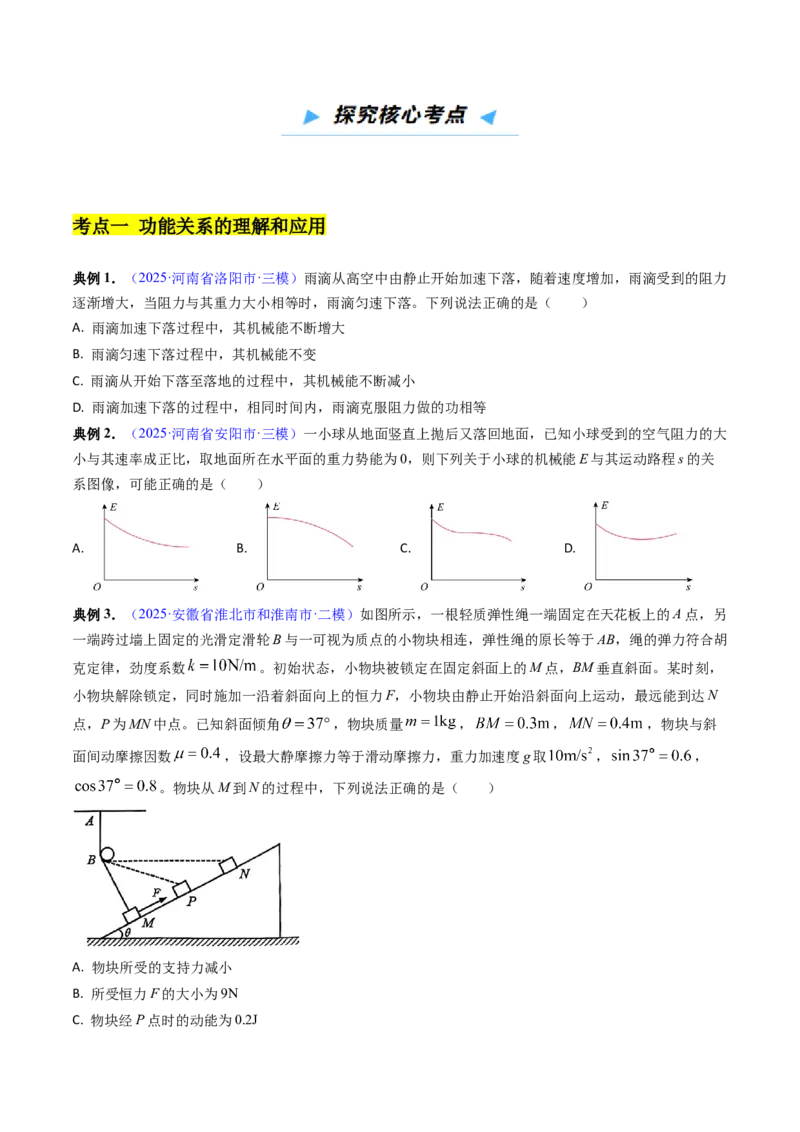
典例2.(2025·河南省安阳市·三模)一小球从地面竖直上抛后又落回地面,已知小球受到的空气阻力的大
小与其速率成正比,取地面所在水平面的重力势能为0,则下列关于小球的机械能E 与其运动路程s 的关
系图像,可能正确的是( )
A.
B.
C.
D.
典例3.(2025·安徽省淮北市和淮南市·二模)如图所示,一根轻质弹性绳一端固定在天花板上的A 点,另
一端跨过墙上固定的光滑定滑轮B 与一可视为质点的小物块相连,弹性绳的原长等于AB,绳的弹力符合胡
克定律,劲度系数
。初始状态,小物块被锁定在固定斜面上的M 点,BM 垂直斜面。某时刻,
小物块解除锁定,同时施加一沿着斜面向上的恒力F,小物块由静止开始沿斜面向上运动,最远能到达N
点,P 为MN 中点。已知斜面倾角
,物块质量
,
,
,物块与斜
面间动摩擦因数
,设最大静摩擦力等于滑动摩擦力,重力加速度g 取
,
,
。物块从M 到N 的过程中,下列说法正确的是( )
A. 物块所受的支持力减小
B. 所受恒力F 的大小为9N
C. 物块经P 点时的动能为0.2J
D. 物块和弹性绳系统的机械能先增加后减少
跟踪训练1.(2025·山西、陕西、宁夏、青海四省区·二模)(多选)运动员从水平地面上把质量为400g
足球踢出后,某人观察它在空中的运动情况,估计足球上升的最大高度是3m,在最高点的速度大小为
10m/s。不考虑空气阻力,以水平地面为参考平面,取重力加速度大小g=10m/s²。下列选项正确的是(
)
A. 足球在最高点时
重力势能为6J
B. 足球在最高点时的重力势能为12J
C. 运动员踢球时对足球做的功为32J
D. 运动员踢球时对足球做的功为12J
跟踪训练2.(2025·湖北省黄石市第二中学·二模)将一个小球从地面竖直上抛,过程中小球受到的阻力与
速率成正比,设向上为正方向,小球的速度、位移、动能和机械能分别为
、
、
和
,以地面为零势
能面,则下列描述小球运动过程的图像可能正确的是( )
A.
B.
C.
D.
跟踪训练3.(2025·河北省沧州市运东五校·二模)(多选)如图甲所示,竖直放置的轻弹簧一端固定于风
洞实验室的水平地面,质量m=0.1 kg 的小球在轻弹簧正上方某处由静止下落,同时受到一个竖直向上恒
定的风力。以小球开始下落的位置为原点,竖直向下为x 轴正方向,取地面为零势能参考面,在小球下落
的全过程中,小球重力势能随小球位移变化关系如图乙中的图线①,弹簧弹性势能随小球位移变化关系如
图乙中的图线②,弹簧始终在弹性限度范围内,取重力加速度g=10 m/s2,则( )
A. 小球释放位置距地面的高度为0.6 m
B. 小球在下落过程受到的风力为0.1 N
C. 小球刚接触弹簧时的动能为0.45 J
D. 小球刚接触弹簧时的动能为0.54 J
考点二 能量守恒的理解和应用
典例1.(2025·北京市十一学校·三模)风力发电是利用风能的一种 方式,风力发电机可以将风能(气流
的动能)转化为电能,其主要部件如图所示。已知风力发电机将风能转化为电能的效率和空气密度均保持
不变。当风速为
且风向与风力发电机受风面垂直时,风力发电机输出的电功率为
。在同样的风向条件
下,风速为
时这台风力发电机输出的电功率为( )
A.
B.
C.
D.
典例2.(2025·河南省安阳市·三模)如图所示,传送带倾角
,两端点间距离
,以
的速度顺时针匀速转动,送料槽(图中未画出)连续不断地将沙砾缓缓送到传送带的底端。
已知送料口的出料流量
,沙砾滑上传送带的初速度可视为0,沙砾与传送带之间的动摩擦因数
,不计机械传动机构的摩擦。取
,
,
,不计空气阻力。
(1)求一颗沙砾从传送带底端到达顶端所需的时间;
(2)若一颗沙砾从传送带顶端以其末速度被水平抛出,求落地点距传送带顶端的水平距离;
(3)求传送带电机因运送沙砾而增加的电功率。
典例3.(2025·黑龙江龙东十校联盟·二模)如图所示,质量
的木板A 静止在粗糙的水平地面上,
与地面间的动摩擦因数
,质量
的物块B 静置在木板上表面,A、B 之间的动摩擦因数
。木板A 右侧的墙上固定一根轻质弹簧,弹簧处于原长状态。取水平向右为正方向,t=0 时刻开
始,分别对A、B 施加随时间变化的力
、
(各物理量的单位均为国际单位),A 和
B 一起开始向右做加速运动。当A 刚碰到弹簧时A、B 刚要发生相对滑动,此时撤去
和
。已知弹簧劲
度系数k=6N/m,弹簧弹性势能
与形变量x 的关系为
,弹簧始终处于弹性限度内,重力加速
度大小g 取
,B 全程未滑出A,最大静摩擦力等于滑动摩擦力。求:
(1)t=0 时刻,A 和B 一起运动的加速度大小及B 所受的摩擦力大小;
(2)A 刚碰到弹簧时A 的速度大小;
(3)弹簧压缩到最短时的形变量大小。
跟踪训练1.(2025·辽宁省葫芦岛市·二模)被称为“空中电站”
S1000 型涵道式浮空风力发电系统(如
图),于2025 年1 月首次稳定悬停于高空,并顺利发电。该系统叶片转动时可形成与风向垂直的圆面,并
将此圆面内10%的空气动能转化为电能。已知悬停位置的风速为
时,该系统的发电功率为
,则悬停位
置的风速为
时,该系统的发电功率为( )
A.
B.
C.
D.
跟踪训练2.(2025·北京市十一学校·三模)图甲为游乐园中“空中飞椅”的娱乐设施,中央是一个由电动
机驱动的水平转盘,转盘的边缘固定许多绳子,绳子的下端连接座椅,人坐在座椅上,随着转盘的加速,
人的高度也逐渐上升。可将上述装置做如图乙所示的简化:人和座椅视为质量为m=100kg 的质点;绕竖直
轴OO′无摩擦转动的转盘视为质量为M=4000kg、半径为R=3m 的匀质圆盘;长为l=5m 的轻绳不可伸长。
圆盘从静止开始缓慢加速转动,经过一段时间后,圆盘匀速转动,此时绳与竖直方向的夹角为θ=37°。空
中飞椅和游客数均为N=10,不计空气阻力和其他摩擦,取重力加速度大小g=10m/s2,sin37°=0.6。
(1)求圆盘匀速转动的角速度ω。
(2)对于定轴转动的物体,其动能可表示为
,对于匀质转盘
,电动机的效率为
η=0.9。求圆盘从静止到匀速转动的过程电动机消耗的电能。(结果保留1 位有效数字)
(3)加速度对时间的变化率叫做“急动度”,汽车工程师常常用急动度来评判乘客不舒适程度的指标,
急动度越大,乘客将会觉得越不舒适。求匀速转动时,质点急动度的大小j 以及合力随时间的变化率
。
跟踪训练3.(2025·湖北省新八校协作体·三模)一工人通过传送带输送质量
的货物,传送带与
水平面夹角
,以
的速度顺时针运行,传送带与转轴无相对滑动,转轴的半径
。工人将货物轻放在传动带上切点A 处,货物与传送带间动摩擦因数为
,货物到达传送
带上切点B 时恰好与传送带相对静止。货物从传送带离开后掉落到静止在光滑水平地面的小车上,立即与
小车共速并一起向右运动,小车碰到弹簧后停止运动,随后工人拿走货物。已知小车质量
,弹
簧劲度系数为
,重力加速度为
,弹簧的形变量为x 时,弹性势能为
,货物可
看成质点。求:
(1)货物在传送带上运动时,电动机多消耗的电能;
(2)货物与小车一起向右运动时的速度;
(3)小车碰到弹簧后货物不相对小车滑动,货物与小车间
动摩擦因数不能小于多少?
考点三 摩擦生热问题
典例1.(2025·安徽省“皖南八校”·三模)轮船运输过程中常用传送带将船舱里的货物输送到码头,工作
人员将货物轻放在传送带的底端,由传送带传送到顶端,随后由其它工作人员完成装车任务。可以简化为
如图所示模型,图甲为倾角37°的传送带,在电动机的带动下以一定的速度稳定运行,电动机的内阻不计。
货物质量M=50kg,从轻放在传送带底端A 处开始计时,10s 时到达顶端B,其运动过程的v-t 图像如图乙,
g 取10m/s²,sin37°=0.6,则货物从A 运动到B 的过程中,下列说法正确的是( )
A. 货物与传送带之间的摩擦力大小始终不变
B. 货物机械能的增加量为4500J
C. 货物与传送带之间因摩擦产生的热量为1600J
D. 传送货物过程中电动机多消耗的电能为6400J
典例2.(2025·福建省龙岩市·一模)如图甲所示,水平面上固定一倾角
的光滑斜面,劲度系数
的轻弹簧一端固定在斜面挡板上,另一端与质量
的长木板相连,长木板静止在斜
面上,与锁定在斜面上半径
的光滑圆弧AB 平滑相接于B 点,A、B 两点的竖直高度差
,
质量
的小物块
从圆弧A 点由静止滑下。从
滑上长木板开始计时,
时
滑至长木板下
端,此时长木板速度恰好为零,长木板在前
内的速度
随时间按正弦规律变化的图像如图乙所示。已
知物块与长木板间动摩擦因数
,重力加速度
,弹簧形变在弹性限度内。求:
(1)
滑至B 点的速度大小
及对轨道的压力大小
;
(2)长木板长度
及系统因摩擦而产生
热量
;
(3)假设开始时物块
在外力作用下置于圆弧B 点,现有另一小物块
从圆弧A 点静止滑下与
发生弹性
正碰(碰前瞬间撤去
的外力,碰后立即撤走
和圆弧
),
的质量为多少可使长木板与弹簧组成系
统获得最大的机械能。
跟踪训练1.(2025·云南省怒江傈僳族自治州民族中学·一模)如图所示,传送带以恒定速率v0顺时针运行。
一个小物体无初速放在传送带底端,第一阶段物体被加速到与传送带具有相同的速度,第二阶段与传送带
相对静止,匀速运动到达传送带顶端。下列说法中正确的是( )
A. 第一阶段摩擦力对小物体做正功,第二阶段摩擦力对小物体不做功
B. 第一阶段摩擦力对物体做的功等于第一阶段物体动能的增加
C. 第一阶段传送带克服摩擦力做功的功率逐渐增大
D. 第一阶段物体和传送带间的摩擦生热等于第一阶段物体机械能的增加
跟踪训练2.(2025·四川省眉山市·一诊)如图所示,在粗糙水平地面上,一长木板在水平向左的外力
作用下始终以恒定速度
向左运动,一个质量
的可视为质点的滑块由静止开始在恒定外
力
(大小与方向均未知)作用下,从木板最左端向右做加速度
的匀加速直线运动,已知滑
块与木板间的动摩擦因数
,木板长
,取重力加速度
。
(1)求滑块运动到木板最右端的时间
(取
);
(2)若滑块从静止开始运动一段时间后,撤去外力
,滑块到达木板最右端时速度恰好减为零,求撤去
外力
后,滑块与木板间因摩擦而产生的热量
。
1.(2025·四川师大附中·三模)炎热的夏季,有一种网红水上娱乐项目“水上飞人”十分火爆,其原理是
借助脚下的喷水装置产生向上的反冲动力,让人腾空而起或平衡或匀速或变速运动,不计空气阻力。在喷
水装置始终工作过程中,下列说法正确的是( )
A. 人在减速上升的过程中机械能增大
B. 人在匀速上升过程中机械能守恒
C. 人在悬空静止的一段时间内,反冲动力的冲量为零
D. 人在加速上升过程中,喷出的水对装置的冲量大于装置对水的冲量
2.(2025·内蒙古呼和浩特市·二模)如图甲所示,倾角为θ=53°,足够长的斜面体固定在水平地面上,可
视为质点的质量为m=8kg 的物块置于斜面上足够高处,物块与斜面间的动摩擦因数μ=0.5。t=0 时刻,在物
块上施加一沿斜面向上、大小变化的外力,同时释放物块,利用计算机描绘了0~4s 时间内物块的动量随时
间的变化图像,如图乙所示,规定沿斜面向下的方向为正方向,重力加速度大小为
(
)。则( )
A. 0~1s 内系统产生热量为32J
B. 1~2s 的时间内外力的大小为24N
C. 0~4s 的时间内物块的机械能减少了704J
D. 0~1s 时间内与2~4s 时间内的外力大小之比为1:9
3.(2025·云南省丽江市第一高级中学·二模)如图所示,用轻弹簧把一个质量为
的物块连接在质
量为
的平台上,弹簧劲度系数
,弹性势能
(x 为弹簧形变量)。物块与
平台之间无摩擦,平台与地面间的动摩擦因数为
,重力加速度
。开始时弹簧处于原长
状态,然后给物块一个水平速度
,要使平台保持静止,水平速度
最大不超过( )
A.
B.
C.
D.
4.(2025·辽宁省实验中学·二模)如图所示,水平传送带以
的速度顺时针匀速转动,质量均为
的两个可视为质点的滑块A、B 与传送带间的动摩擦因数均为
。现让A、B 分别从传
送带的两端同时滑上传送带,滑上时速度的大小均为
,两滑块在传送带上恰好相遇未相碰,重
力加速度
,下列说法正确的是( )
A. 两滑块从滑上传送带到相遇所用的时间为0.8s
B. A、B 相遇时与传送带左端的距离为2.4m
C. 传送带的长度为6m
D. 滑块从滑上传送带到相遇,两滑块与传送带之间因摩擦产生的热量为10J
5.(2025·辽宁省实验中学·二模)如图所示,一物块(可视为质点)以初速度
从足够长的固定斜面底端
滑上斜面,运动过程中所受的阻力
与速度大小成正比。以斜面底端为原点O 和重力势能的零点,沿斜
面向上为正方向,该物块的动能为
、重力势能为
、机械能为E、重力做功的绝对值为
、位移为
s、在斜面上运动的时间为t。在该物块从斜面底端滑上斜面到返回斜面底端的过程中,下列图像可能正确
的是( )
A.
B.
C.
D.
6.(2025·辽宁省葫芦岛市·二模)被称为“空中电站”的S1000 型涵道式浮空风力发电系统(如图),于
2025 年1 月首次稳定悬停于高空,并顺利发电。该系统叶片转动时可形成与风向垂直的圆面,并将此圆面
内10%的空气动能转化为电能。已知悬停位置的风速为v 时,该系统的发电功率为
,则悬停位置的风速
为
时,该系统的发电功率为( )
A.
B.
C.
D.
7.(2025·河南省焦作市·二模)(多选)如图所示,质量为
可视为质点的物件与传送带之间的动摩擦因
数为
,传送带倾角为
,上、下两端点
、
间的距离为
。传送带顺时针匀速转动,速度大小为
,
物件轻放于
点后运动至
点时达到最大速度,之后做匀速运动至
点,然后电机紧急制动使传送带立即
静止不动,物件恰好能到达最高点
。已知重力加速度为
,则下列叙述正确的有( )
A.
段长为
B.
段传送带装置输出功率
C. 物件从
到
运行的时间为
D. 全过程物件增加的机械能和摩擦产生的热量之比为
8.(2025·江苏省苏州市八校联考·三模)篮球投出后经多次曝光得到的照片如图所示,每次曝光的时间间
隔相等。篮球受到的空气阻力大小相等,方向始终与速度方向相反,则篮球( )
A. 速度大小一直在减小
B. 加速度大小先减小后增大
C. 相邻位置的动量变化量一直减小
D. 相邻位置的机械能变化量先增大后减小
9. (2025·河南省名校联盟·二模)如图甲所示,长度L=2m 的木板固定在光滑水平面上,木板上表面粗糙。
一个与木板质量相等的滑块以水平速度v0=4m/s 从右端滑上木板。滑块与木板间的动摩擦因数μ 随滑块距
木板左端距离x 的变化图像如图乙所示,重力加速度g 取10m/s2,滑块看做质点。
(1)要使滑块能从木板右端滑出,求μ 最大值应满足的条件;
(2)若木板不固定,要使滑块能从木板右端滑出,求μ 最大值应满足的条件。
10. (2025·山西省·一模)(多选)如图所示,带有光滑小孔的小球A 套在半圆轨道上,用绕过光滑定滑
轮P 的足够长轻绳与从小球B 相连,小球A、B 的质量均为
。给A 施加一水平向右的拉力
,使小球A
静止在圆轨道最低点
。已知定滑轮P 与
、o、
在同一水平线上,o 点为圆心,
,
,
重力加速度为
,
,不计滑轮的质量、大小及空气阻力,则( )
A. 水平拉力
的大小为
B. 撤去拉力
后,A 球运动过程中速度一直变大
C. 撤去拉力
后,A 球不能运动到
点
D. 撤去拉力
后,A 球在轨道上运动过程中机械能最大时的速度大小
1.(2025·青海省海东市·三模)如图所示,质量
的物块A 与质量
的物块B 通过轻质定
滑轮用轻绳连接,控制物块A 使其静止于足够长的光滑固定斜面上,滑轮与物块A 间的轻绳恰好拉直且与
斜面平行,斜面倾角
,物块B 与物块C 用劲度系数
的轻质弹簧相连,物块C 与物块
B 的质量相同。斜面固定于水平地面上,释放物块A 前,绳中无拉力,物块A、B、C 均视为质点。现由静
止释放物块A,取重力加速度大小
,不计轻绳与滑轮间的摩擦,弹簧的弹性势能
,
其中x 为弹簧的形变量,弹簧始终在弹性限度内。求:
(1)释放物块A 前,弹簧具有的弹性势能
;
(2)释放物块A 后瞬间,物块B 的加速度大小
;
(3)当物块C 刚好对地面无压力时,物块A 的加速度大小
和速度大小v。(结果可用根式表示)
2.(2025·河北省沧州市运东五校·二模)(多选)如图所示,物块A 的质量mA = 3 kg,静止在弹簧缓冲
装置上,物块B 的质量mB = 2 kg,从物块A 的正上方h = 1.25 m 处自由下落击中物块A,碰撞时间极短,
物块A、B 瞬间达到共同速度,一起向下运动至最低点,两物块均可视为质点,弹簧始终是竖直放置的。
不计空气阻力,重力加速度g = 10 m/s2。则说法正确的是( )
A. 两物块碰撞后瞬间达到的共同速度为2 m/s
B. 两物块碰撞过程损失的机械能为15 J
C. 两物块碰撞后一起向下运动的过程中,弹簧的最大弹性势能为10 J
D. 两物块碰撞后一起向下运动的过程中,缓冲装置对两物块的冲量大小为10 N·s
3.(2025·甘肃省白银市·三模)如图所示,光滑水平台面MN 上放两个相同小物块A、B,右端N 处与水
平传送带理想连接,传送带水平部分长度L=8m,沿逆时针方向以恒定速度v0=2m/s 匀速转动。物块A、B
(大小不计,视作质点)与传送带间的动摩擦因数均为μ=0.2,物块A、B 质量均为m=1kg。开始时A、B
静止,A、B 间压缩一轻质短弹簧。现解除锁定,弹簧弹开A、B,弹开后B 滑上传送带,A 掉落到地面上
的Q 点,已知水平台面高h=0.8m,Q 点与水平台面间右端间的距离s=1.6m,g 取10m/s2.
(1)求物块A 脱离弹簧时速度的大小;
(2)求弹簧储存的弹性势能;
(3)求物块B 在水平传送带上运动的时间。
4.(2025·辽宁省锦州市·一模)某兴趣小组设计了一个装置,如图甲所示,初始木板B 静止在固定的水平
桌面上,桌面Q 点的左侧为粗糙面,右侧为光滑面,半径R=0.1m 的光滑圆弧槽C 放置在光滑水平面上,
OM 与竖直方向的夹角θ=60°,ON 水平。t=0 时刻,滑块A 以水平向右v0=3m/s 的速度滑上木板B,此后木
板B 运动的速度-时间(v-t)图像如图乙所示,当木板B 撞上与之等高的固定挡板P 并锁定不动时,滑块A
以vA=1m/s 从木板B 右端飞出,之后滑块A 恰好从M 点沿切线方向进入圆弧槽C。已知:滑块A、木板
B、圆弧槽C 的质量均相等,滑块A 与木板B 之间的动摩擦因数μ=0.6,重力加速度g=10m/s2,滑块A 可
看为质点。求:
(1)初始圆弧槽C 左端M 点与挡板P 之间的水平距离;
(2)滑块A 到达圆弧槽右端N 点时的速度;
(3)木板B 与桌面之间的动摩擦因数μ2。
5.(2025·安徽省江南十校·一模)如图(1)所示,竖直放置的绝缘轻弹簧一端固定在平行板电容器下极
板。带电小球在轻弹簧正上方某处由静止释放,取该位置为坐标原点,竖直向下为x 轴正方向。在小球下
落的全过程中,以下极板为重力势能零参考面,小球的机械能E 随位移x 的变化关系如图(2)所示。弹簧
始终在弹性限度内,小球质量为1 kg,重力加速度 g 取
。则下列说法正确的是( )
A. 小球下落过程中刚接触弹簧时动能最大
B. 电场力大小为
C. 小球在释放位置所具有的电势能为
D. 下落过程中小球和弹簧组成的系统机械能最小值为
6.(2025·河南省洛阳市·三模)如图所示,光滑的水平平台上劲度系数
的水平轻质弹簧左
端与竖直固定挡板相连,质量分别为
、
的木板
、
靠在一起并静止在水平地面上,
且
的长度
,其左端与平台右端接触。质量
的物块
静止在
的左端。在平台上用
质量
的物块
向左缓慢压缩弹簧,当弹簧压缩量
时,将
由静止释放,
脱离弹簧
后滑上
,若将
与
发生弹性正碰的时刻记为
。
时
从
的右端滑离。已知
与
、
之间,以及
与
之间的动摩擦因数均为
,
与地面之间的动摩擦因数
,
与地面
之间的摩擦不计,
、
上表面与平台平齐,
、
可视为质点且碰撞时间极短,弹簧在弹性限度内,
取
。求:
(1)
滑离平台时的速度大小;
(2)
、
碰撞后瞬间
的速度大小;
(3)
的长度。
7.(2025·浙江省北斗星盟·三模)一游戏装置由弹射器,水平轨道AB,圆心为
的竖直半圆细管道
BCD,圆心为
的竖直半圆轨道DEF,水平轨道GH、IJ 和足够长的固定斜面组成。滑板静止在GH 上,
其上表面与IJ 相平,左端位于GF 连线上,其上静置滑块乙,
在同一条竖直线上。如图所示,
游戏时,滑块甲从A 点弹出,经过轨道AB、BCD、DEF 后与滑块乙发生弹性碰撞,随后滑块乙带动滑板
一起运动,滑板到达侧壁HI 后即被锁定。已知滑块甲、乙和滑板的质量分别为
(大小
未知),M=0.02kg,轨道GH 长L=1.4m,滑板右端距侧壁HI 的距离d=0.2m,BCD、DEF 的半径均为R
=0.1m,滑块乙与滑板间的动摩擦因数μ=0.5,其余各处均光滑,各轨道间平滑连接,弹簧的弹性势能
,弹射时从静止释放且弹簧的弹性势能完全转化为滑块动能滑块,滑块甲、乙均可视为质点。
(1)求滑块甲运动到轨道DEF 最高点F 时受到的压力大小
;
(2)若
,求整个过程中,滑块乙与滑板间的摩擦内能Q;
(3)若滑板长度
,左端仍位于GF 连线上。要求滑块甲、乙碰撞后,甲在反弹后不脱离轨道(返
回接触到弹射器后即被锁定),乙在滑板到达侧壁前不脱离滑板,求滑块乙的质量取值范围。
8.(2025·天津市北辰区·三模)如图所示,一倾斜传送带上端与一光滑水平面平滑相连,水平面上方有一
长
的轻杆,可绕其上端
点处的光滑轴在竖直平面内自由转动,下端固定连接物块B(可看成质
点),B 与水平面接触无挤压。将物块A 轻放在传送带底端,运动至顶端时刚好与传送带速度相同,之后
平滑进入水平面与B 发生碰撞,碰后B 恰好能运动至最高点。已知传送带以速度
顺时针方向匀
速运行,与水平面夹角为
。
与传送带间的动摩擦因数
,A、B 质量分别为
,
,重力加速度
,
,
。求:
(1)碰撞后物块A 的速度;
(2)物块A 从传送带底端运动到顶端的过程中机械能的增加量。
9.(2025·湖南省长沙麓山国际实验学校·二模)如图所示,水平传送带以
的速率沿顺时针方
向匀速转动,左端与一竖直放置的
光滑圆弧轨道平滑对接,右端与一足够长的水平光滑平台平滑对接,
传送带长
。光滑圆弧半径
,距离圆弧轨道最上端
处由静止释放滑块A(可看
作质点),滑块A 沿切线方向无碰撞进入圆弧轨道,滑块A 从传送带上滑出后与平台末端的滑块B 发生弹
性正碰撞,碰后A 以
的速度返回,A 第2 次离开传送带后被取走,B 从平台上水平滑出,不计所有
碰撞的时间。已知A 的质量
,A 与传送带之间的动摩擦因数
,重力加速度大小
,空气阻力不计,求:
(1)滑块B 的质量为多大;
(2)滑块A 第2 次在传送带上滑动的过程中,滑块A 和传送带之间因摩擦产生的内能。
10.(2025·内蒙古包头市·三模)如图所示,一质量M=1.0kg,高h=0.7m 的平板车静置在光滑水平地面上,
其左端静止放置一辆质量m=0.2kg 大小可忽略的四驱电动玩具小车,右侧同一竖直平面有固定的光滑圆弧
轨道AC,轨道半径R=1.25m,圆心角为2θ,θ=37°,左右两端点A、C 等高,圆弧最低点B 位于水平地面
上。紧接C 点,有一长S=1.59m 的倾斜传送带,上表面DE 沿圆弧C 点的切线方向,传送带以v=2m/s 的速
度顺时针运动。玩具小车启动后,恰好能从A 点沿AC 圆弧切线进入轨道,并最终到达E 点后飞离。已知
该四驱电动玩具小车在平板车和传送带上运动时,轮胎共产生自重0.8 倍的动力,且从C 点到D 点速度不
变。sin37°=0.6,cos37°=0.8。忽略空气阻力,g 取10m/s2。求:
(1)玩具小车到达A 点速度vA;
(2)玩具小车在B 点受到支持力的大小FN;
(3)平板车的长度l;
(4)传送带由于运送玩具小车而消耗的电能
。
11. (2025·河南省名校联盟·三模)(多选)某缓冲装置的理想模型如图所示,劲度系数足够大的轻质弹簧
与轻杆相连,轻杆可在固定的槽内移动,与槽间的滑动摩擦力为定值。轻杆向右移动的距离不超过L 时,
装置可安全工作。若一小车分别以初动能
和
撞击弹簧,导致轻杆分别向右移动
和
。已知装置
安全工作时,轻杆与槽间的最大静摩擦力等于滑动摩擦力,且不计小车与地面间的摩擦。比较小车这两次
撞击缓冲的过程,下列说法正确的是( )
A. 弹簧的最大弹性势能为
B. 轻杆与槽间
滑动摩擦力为
C. 两次小车反弹离开弹簧的速度不同
D. 为使装置可安全工作,小车撞击弹簧的最大动能为
12. (2025·吉林省延边朝鲜族自治州·一模)如图,半径为
的光滑半圆形轨道
固定在竖直平面内且
与水平轨道CD 相切于C 点,D 端有一被锁定的轻质压缩弹簧,弹簧左端连接在固定的挡板上,弹簧右端
Q 到C 点的距离为
。质量为m 的滑块(视为质点)从轨道上的P 点由静止滑下,刚好能运动到Q 点,
并能触发弹簧解除锁定,然后滑块被弹回,且刚好能通过圆轨道的最高点A。已知
,求:
(1)滑块第一次滑至圆形轨道最低点C 时所受轨道支持力大小;
(2)滑块与水平轨道间的动摩擦因数
;
(3)弹簧弹力做的功。
13. (2025·吉林省通化市梅河口市第五中学·二模)(多选)如图所示,与水平地面成
角的传送带,以恒
定速率v 顺时针转动。现将一质量为m 的小物体(视为质点)无初速度放在传送带的底端M 处,小物体到
达传动带最高点N 处时恰好达到传送带的速率v,已知MN 间的高度差为H,则在小物体从M 到N 的过程
中( )
A. 传送带对小物体做功为
B. 将小物体由底端传送到N 处过程中,该系统多消耗的电能为
C. 将小物体传送到N 处,系统因摩擦而产生的热量为
D. 改变传送带与小物体之间的动摩擦因数,物体到达N 点前速度达到v,则系统因摩擦产生的热量将减少
14. (2025·山西省晋中市·二模)(多选)如图所示,有一半径为R 的光滑圆槽组成的圆形轨道固定在某平
板上。在距圆心
处开有小孔Q,劲度系数为k 的轻弹性绳一端固定在孔正下方点P,另一端穿过小孔
Q 固定在质量为m 的小球上,弹性绳原长恰好等于
,将小球嵌在圆形轨道内,不计一切摩擦。已知弹
性绳的弹性势能
,x 为形变量,重力加速度为g,
共线。现在a 点给小球一沿轨道切线方
向的速度
,为使小球能绕圆形轨道不断地运动,
应满足的条件为( )
A. 若平板平面水平,则
B. 若平板平面水平,则
C. 若平板平面竖直,且Q、a、P 在O 的正下方,则
D. 若平板平面竖直,且Q、a、P 在O 的正下方,则
15. (2025·四川省达州市·二模)如图甲是一种智能减震装置的示意图,轻弹簧下端固定,上端与质量为m
的减震环a 连接,并套在固定的竖直杆上,a 与杆之间的智能涂层材料可对a 施加大小可调节的阻力,当a
的速度为零时涂层对其不施加作用力。在某次性能测试中,质量为
的光滑环b 从杆顶端由静止释放,
之后与a 发生弹性正碰;碰撞后,a 向下运动d 时速度减为零,此过程中a 受到涂层的阻力大小f 与下移距
离s 之间的关系如图乙。已知a 静止在弹簧上时,弹簧压缩量为d,重力加速度为g。求:
(1)碰撞后瞬间减震环a 的速度大小v;
(2)碰撞后到环a 速度减为零过程弹簧弹性势能变化量
;
(3)释放环b 时,a、b 两环位置高度差h。
1.(2025 年重庆卷第15 题)如图所示,长度为d
水平传送带M 顺时针匀速运动。质量为m 的小物块A
在传送带左端M 由静止释放。A 还未与传送带达到相同速度时就从右端N 平滑地进入光滑水平面NO,与
向右运动的小物块B 发生碰撞(碰撞时间极短)。碰后A、B 均向右运动,从O 点进入粗糙水平地面。设
A 与传送带间的动摩擦因数和A、B 与地面间的动摩擦因数均为
,重力加速度为g。
(1)求A 在传送带上的加速度大小及离开传送带时的速度大小;
(2)若碰前瞬间,B 的速度大小为A 的一半,碰撞为弹性碰撞,且碰后A、B 在粗糙地面上停下后相距
d,求B 的质量;
(3)若B 的质量是A 的n 倍,碰后瞬间A 和B 的动量相同,求n 的取值范围及碰后瞬间B 的速度大小范
围。
2. (2025 年云南卷第10 题)(多选)如图所示,倾角为
的固定斜面,其顶端固定一劲度系数为k 的轻
质弹簧,弹簧处于原长时下端位于O 点。质量为m 的滑块Q(视为质点)与斜面间的动摩擦因数
。过程I:Q 以速度
从斜面底端P 点沿斜面向上运动恰好能滑至O 点;过程Ⅱ:将Q 连接在弹
簧的下端并拉至P 点由静止释放,Q 通过M 点(图中未画出)时速度最大,过O 点后能继续上滑。弹簧始
终在弹性限度内,假设最大静摩擦力等于滑动摩擦力,忽略空气阻力,重力加速度为g。则( )
A. P、M 两点之间的距离为
B. 过程Ⅱ中,Q 在从P 点单向运动到O 点的过程中损失的机械能为
C. 过程Ⅱ中,Q 从P 点沿斜面向上运动的最大位移为
D. 连接在弹簧下端的Q 无论从斜面上何处释放,最终一定静止在OM(含O、M 点)之间
3. (2025 年云南卷第6 题)如图所示,质量为m 的滑块(视为质点)与水平面上MN 段的动摩擦因数为
,与其余部分的动摩擦因数为
,且
。第一次,滑块从I 位置以速度
向右滑动,通过MN 段
后停在水平面上的某一位置,整个运动过程中,滑块的位移大小为
,所用时间为
;第二次,滑块从Ⅱ
位置以相同速度
向右滑动,通过MN 段后停在水平面上的另一位置,整个运动过程中,滑块的位移大小
为
,所用时间为
。忽略空气阻力,则( )
A.
B.
C.
D.
4. (2025 年四川卷第7 题)如图所示,倾角为
的光滑斜面固定在水平地面上,安装在其顶端的电动机
通过不可伸长轻绳与小车相连,小车上静置一物块。小车与物块质量均为m,两者之间动摩擦因数为
。
电动机以恒定功率P 拉动小车由静止开始沿斜面向上运动。经过一段时间,小车与物块的速度刚好相同,
大小为
。运动过程中轻绳与斜面始终平行,小车和斜面均足够长,重力加速度大小为g,忽略其他摩擦。
则这段时间内( )
A. 物块的位移大小为
B. 物块机械能增量为
C. 小车的位移大小为
D. 小车机械能增量为
5. (2025 年陕晋宁青卷第10 题)(多选)如图,与水平面成
夹角且固定于O、M 两点的硬直杆上套
着一质量为
的滑块,弹性轻绳一端固定于O 点,另一端跨过固定在Q 处的光滑定滑轮与位于直杆上P
点的滑块拴接,弹性轻绳原长为OQ,PQ 为
且垂直于OM。现将滑块无初速度释放,假设最大静摩
擦力与滑动摩擦力相等。滑块与杆之间的动摩擦因数为0.16,弹性轻绳上弹力F 的大小与其伸长量x 满足
。
,g 取
,
。则滑块( )
A. 与杆之间的滑动摩擦力大小始终为
B. 下滑与上滑过程中所受滑动摩擦力的冲量相同
C. 从释放到静止的位移大小为
D. 从释放到静止克服滑动摩擦力做功为
6. (2025 年山东卷第17 题)如图所示,内有弯曲光滑轨道的方形物体置于光滑水平面上,P、Q 分别为轨
道的两个端点且位于同一高度,P 处轨道的切线沿水平方向,Q 处轨道的切线沿竖直方向。小物块a、b 用
轻弹簧连接置于光滑水平面上,b 被锁定。一质量
的小球自Q 点正上方
处自由下落,无
能量损失地滑入轨道,并从P 点水平抛出,恰好击中a,与a 粘在一起且不弹起。当弹簧拉力达到
时,b 解除锁定开始运动。已知a 的质量
,b 的质量
,方形物体的质量
,重力加速度大小
,弹簧的劲度系数
,整个过程弹簧均在弹性限度内,
弹性势能表达式
(x 为弹簧的形变量),所有过程不计空气阻力。求:
(1)小球到达P 点时,小球及方形物体相对于地面的速度大小
、
;
(2)弹簧弹性势能最大时,b 的速度大小
及弹性势能的最大值
。
7. (2025 年湖南卷第10 题)(多选)如图,某爆炸能量测量装置由装载台和滑轨等构成,C 是可以在滑
轨上运动的标准测量件,其规格可以根据测量需求进行调整。滑轨安装在高度为h 的水平面上。测量时,
将弹药放入装载台圆筒内,两端用物块A 和B 封装,装载台与滑轨等高。引爆后,假设弹药释放的能量完
全转化为A 和B 的动能。极短时间内B 嵌入C 中形成组合体D,D 与滑轨间的动摩擦因数为
。D 在滑轨
上运动
距离后抛出,落地点距抛出点水平距离为
,根据
可计算出弹药释放的能量。某次测量中,
A、B、C 质量分别为
、
、
,
,整个过程发生在同一竖直平面内,不计空气阻力,重力加
速度大小为g。则( )
A. D 的初动能与爆炸后瞬间A 的动能相等
B. D 的初动能与其落地时的动能相等
C. 弹药释放的能量为
D. 弹药释放的能量为
8. (2025 年湖南卷第15 题)某地为发展旅游经济,因地制宜利用山体举办了机器人杂技表演。表演中,
需要将质量为m 的机器人抛至悬崖上的A 点,图为山体截面与表演装置示意图。a、b 为同一水平面上两条
光滑平行轨道,轨道中有质量为M 的滑杆。滑杆用长度为L 的轻绳与机器人相连。初始时刻,轻绳??紧
且与轨道平行,机器人从B 点以初速度v 竖直向下运动,B 点位于轨道平面上,且在A 点正下方,
。滑杆始终与轨道垂直,机器人可视为质点且始终作同一竖直平面内运动,不计空气阻力,轻
绳不可伸长,
,重力加速度大小为g。
(1)若滑杆固定,
,当机器人运动到滑杆正下方时,求轻绳拉力的大小;
(2)若滑杆固定,当机器人运动到滑杆左上方且轻绳与水平方向夹角为
时,机器人松开轻绳后被抛至
A 点,求v 的大小;
(3)若滑杆能沿轨道自由滑动,
,且
,当机器人运动到滑杆左上方且轻绳与水平方向夹角
为
时,机器人松开轻绳后被抛至A 点,求v 与k 的关系式及v 的最小值。
9. (2025 年海南卷第11 题)足够长的传送带固定在竖直平面内,半径
,圆心角
的圆弧
轨道与平台平滑连接,平台与顺时针匀速转动的水平传送带平滑连接,工件A 从圆弧顶点无初速度下滑,
在平台与B 碰成一整体,B 随后滑上传送带,已知
,
,A、B 可视为质点,AB 与传送
带间的动摩擦因数恒定,在传送带上运动的过程中,因摩擦生热
,忽略轨道及平台的摩擦,
(1)A 滑到圆弧最低点时受的支持力;
(2)A 与B 整个碰撞过程中损失的机械能;
(3)传送带的速度大小。
10. (2025 年广西卷第12 题)图甲为某智能分装系统工作原理示意图,每个散货经倾斜传送带由底端A 运
动到顶端B 后水平抛出,撞击冲量式传感器使其输出一个脉冲信号,随后竖直掉入以与水平传送带共速度
的货箱中,此系统利用传感器探测散货的质量,自动调节水平传送带的速度,实现按规格分装。倾斜传送
带与水平地面夹角为
,以速度
匀速运行。若以相同的时间间隔
将散货以几乎为0 的速度放置在倾
斜传送带底端A,从放置某个散货时开始计数,当放置第10 个散货时,第1 个散货恰好被水平抛出。散货
与倾斜传送带间的动摩擦因数
,到达顶端前已与传送带共速。设散货与传感器撞击时间极短,撞
击后竖直方向速度不变,水平速度变为0。每个长度为d 的货箱装总质为M 的一批散货。若货箱之间无间
隔,重力加速度为g。分装系统稳定运行后,连续装货,某段时间传感器输出的每个脉冲信号与横轴所围
面积为I 如图乙,求这段时间内:
(1)单个散货的质量。
(2)水平传送带的平均传送速度大小。
(3)倾斜传送带的平均输出功率。
11. (2024 年1 月浙江卷第3 题)如图所示,质量为m 的足球从水平地面上位置1 被踢出后落在位置3,在
空中达到最高点2 的高度为h,则足球( )
A. 从1 到2 动能减少
B. 从1 到2 重力势能增加
C. 从2 到3 动能增加
D. 从2 到3 机械能不变
12. (2024 年河北卷第16 题)如图,三块厚度相同、质量相等的木板A、B、C(上表面均粗糙)并排静
止在光滑水平面上,尺寸不计的智能机器人静止于A 木板左端。已知三块木板质量均为
A 木板长度
为
,机器人质量为
,重力加速度g 取
,忽略空气阻力。
(1)机器人从A 木板左端走到A 木板右端时,求A、B 木板间的水平距离。
(2)机器人走到A 木板右端相对木板静止后,以做功最少的方式从A 木板右端跳到B 木板左端,求起跳
过程机器人做的功,及跳离瞬间的速度方向与水平方向夹角的正切值。
(3)若机器人以做功最少的方式跳到B 木板左端后立刻与B 木板相对静止,随即相对B 木板连续不停地3
次等间距跳到B 木板右端,此时B 木板恰好追上A 木板。求该时刻A、C 两木板间距与B 木板长度的关系。
13. (2024 年湖北卷第10 题)(多选)如图所示,在光滑水平面上静止放置一质量为M、长为L 的木块,
质量为m 的子弹水平射入木块。设子弹在木块内运动过程中受到的阻力不变,其大小f 与射入初速度大小
成正比,即
(k 为已知常数)。改变子弹的初速度大小
,若木块获得的速度最大,则
( )
A. 子弹的初速度大小为
B. 子弹在木块中运动的时间为
C. 木块和子弹损失的总动能为
D. 木块在加速过程中运动的距离为
14. (2023 年1 月浙江卷第4 题)一位游客正在体验蹦极,绑上蹦极专用的橡皮绳后从跳台纵身而下。游
客从跳台下落直到最低点过程中( )
A.弹性势能减小
B.重力势能减小
C.机械能保持不变
D.绳一绷紧动能就开始减小
15. (2023 年辽宁卷第13 题)某大型水陆两栖飞机具有水面滑行汲水和空中投水等功能。某次演练中,该
飞机在水面上由静止开始匀加速直线滑行并汲水,速度达到v₁=80m/s 时离开水面,该过程滑行距离
L=1600m、汲水质量m=1.0×10⁴kg。离开水面后,飞机攀升高度h=100m 时速度达到v₂=100m/s,之后保持
水平匀速飞 行,待接近目标时开始空中投水。取重力加速度g=10m/s²。求:
(1)飞机在水面滑行阶段的加速度a 的大小及滑行时间t;
(2)整个攀升阶段,飞机汲取的水的机械能增加量ΔE。
16. (2023 年全国乙卷第8 题)(多选)如图,一质量为M、长为l 的木板静止在光滑水平桌面上,另一
质量为m 的小物块(可视为质点)从木板上的左端以速度v0开始运动。已知物块与木板间的滑动摩擦力大
小为f,当物块从木板右端离开时( )
A. 木板的动能一定等于fl
B. 木板的动能一定小于fl
C. 物块的动能一定大于
D. 物块的动能一定小于
17. (2023 年海南卷第18 题)如图所示,有一固定的光滑
圆弧轨道,半径
,一质量为
的小滑块B 从轨道顶端滑下,在其冲上长木板C 左端时,给木板一个与小滑块相同的初速度,
已知
,B、C 间动摩擦因数
,C 与地面间的动摩擦因数
,C 右端有一个挡板,C
长为
。
求:
(1)
滑到
的底端时对
的压力是多大?
(2)若
未与
右端挡板碰撞,当
与地面保持相对静止时,
间因摩擦产生的热量是多少?
(3)在
时,B 与C 右端挡板发生碰撞,且碰后粘在一起,求
从滑上
到最终停止所
用的时间。
18. (2023 年辽宁卷第15 题)如图,质量m1= 1kg 的木板静止在光滑水平地面上,右侧的竖直墙面固定
一劲度系数k = 20N/m 的轻弹簧,弹簧处于自然状态。质量m2= 4kg 的小物块以水平向右的速度
滑上木板左端,两者共速时木板恰好与弹簧接触。木板足够长,物块与木板间的动摩擦因数μ
= 0.1,最大静摩擦力等于滑动摩擦力。弹簧始终处在弹性限度内,弹簧的弹性势能Ep与形变量x 的关系
为
。取重力加速度g = 10m/s2,结果可用根式表示。
(1)求木板刚接触弹簧时速度
的大小及木板运动前右端距弹簧左端的距离x1;
(2)求木板与弹簧接触以后,物块与木板之间即将相对滑动时弹簧的压缩量x2及此时木板速度v2的大小;
(3)已知木板向右运动的速度从v2减小到0 所用时间为t0。求木板从速度为v2时到之后与物块加速度首次
相同时的过程中,系统因摩擦转化的内能U(用t0表示)。