文档文本内容
题
专
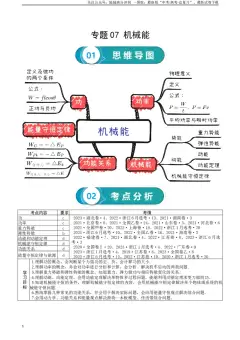
07 机械能守恒定律 功能关系 能量守恒定律
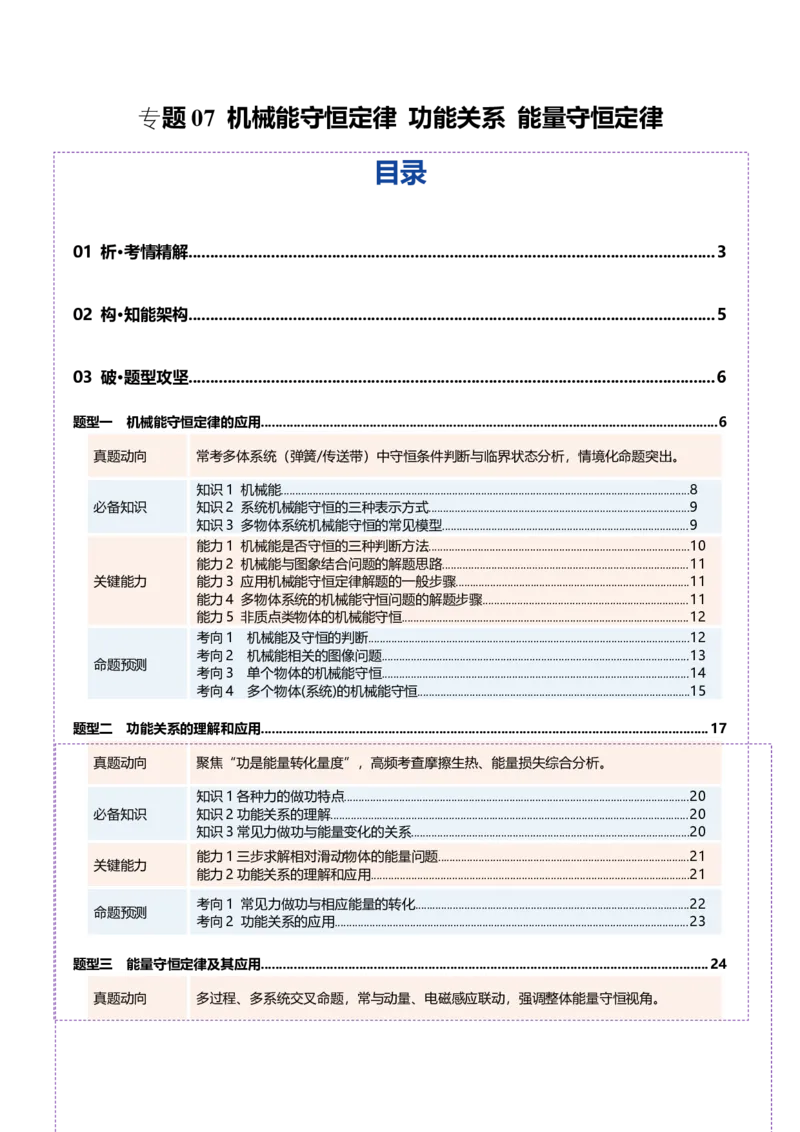
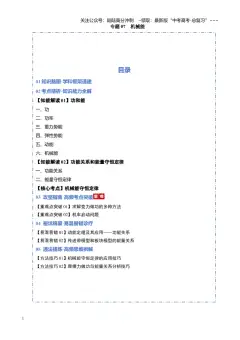
目录
01 析•考情精解.........................................................................................................................3
02 构•知能架构.........................................................................................................................5
03 破•题型攻坚.........................................................................................................................6
题型一 机械能守恒定律的应用..............................................................................................................................6
真题动向
常考多体系统(弹簧/传送带)中守恒条件判断与临界状态分析,情境化命题突出。
必备知识
知识1 机械能.............................................................................................................................................8
知识2 系统机械能守恒的三种表示方式..........................................................................................9
知识3 多物体系统机械能守恒的常见模型.....................................................................................9
关键能力
能力1 机械能是否守恒的三种判断方法..........................................................................................10
能力2 机械能与图象结合问题的解题思路.....................................................................................11
能力3 应用机械能守恒定律解题的一般步骤.................................................................................11
能力4 多物体系统的机械能守恒问题的解题步骤.......................................................................11
能力5 非质点类物体的机械能守恒...................................................................................................12
命题预测
考向1 机械能及守恒的判断...............................................................................................................12
考向2 机械能相关的图像问题..........................................................................................................13
考向3 单个物体的机械能守恒..........................................................................................................14
考向4 多个物体(系统)的机械能守恒..............................................................................................15
题型二 功能关系的理解和应用...........................................................................................................................17
真题动向
聚焦“功是能量转化量度”,高频考查摩擦生热、能量损失综合分析。
必备知识
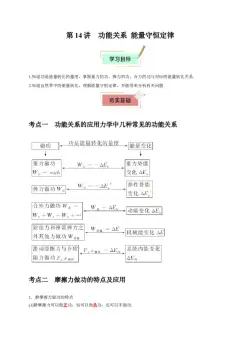
知识1 各种力的做功特点.......................................................................................................................20
知识2 功能关系的理解............................................................................................................................20
知识3 常见力做功与能量变化的关系................................................................................................20
关键能力
能力1 三步求解相对滑动物体的能量问题.......................................................................................21
能力2 功能关系的理解和应用..............................................................................................................21
命题预测
考向1 常见力做功与相应能量的转化...............................................................................................22
考向2 功能关系的应用..........................................................................................................................23
题型三 能量守恒定律及其应用...........................................................................................................................24
真题动向
多过程、多系统交叉命题,常与动量、电磁感应联动,强调整体能量守恒视角。
必备知识
知识1 涉及弹簧的能量问题.................................................................................................................28
知识2 摩擦力做功的能量问题............................................................................................................28
关键能力
能力1 应用能量守恒定律解题的一般步骤.....................................................................................28
命题预测
考向1 能量转化与守恒..........................................................................................................................29
考向2 能量守恒定律的综合应用........................................................................................................30
命题
轨迹
透视
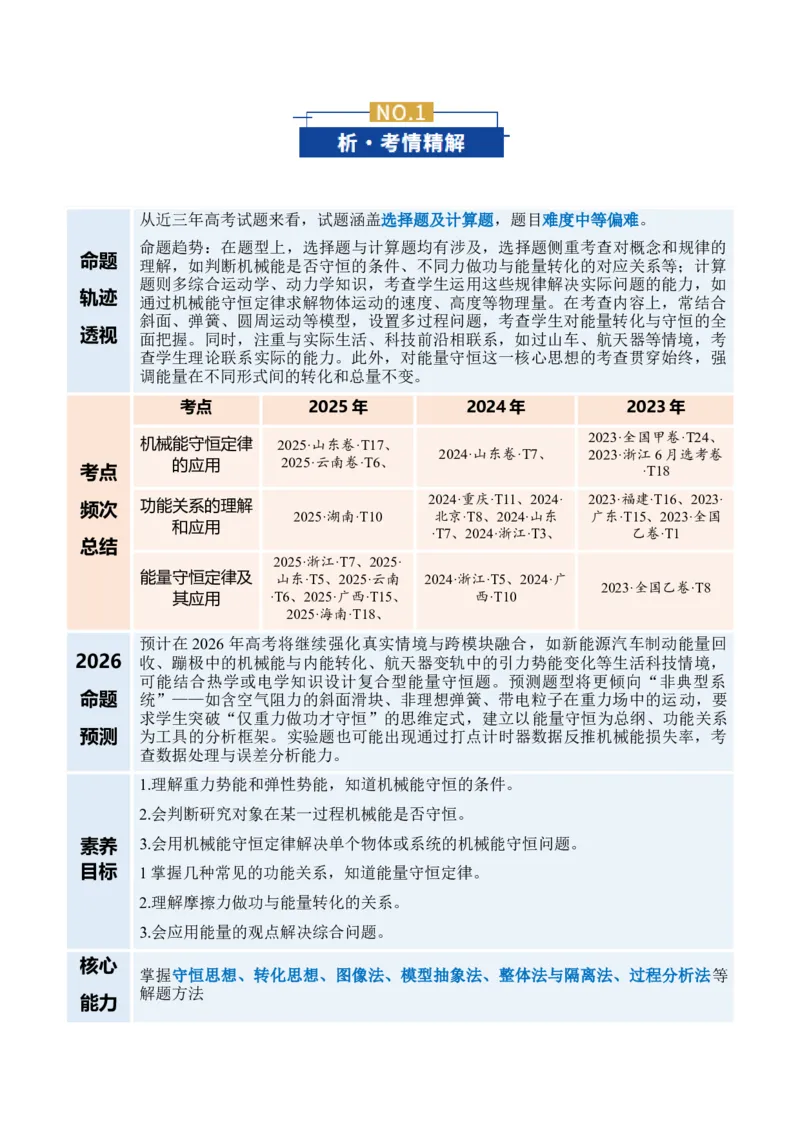
从近三年高考试题来看,试题涵盖选择题及计算题,题目难度中等偏难。
命题趋势:在题型上,选择题与计算题均有涉及,选择题侧重考查对概念和规律的
理解,如判断机械能是否守恒的条件、不同力做功与能量转化的对应关系等;计算
题则多综合运动学、动力学知识,考查学生运用这些规律解决实际问题的能力,如
通过机械能守恒定律求解物体运动的速度、高度等物理量。在考查内容上,常结合
斜面、弹簧、圆周运动等模型,设置多过程问题,考查学生对能量转化与守恒的全
面把握。同时,注重与实际生活、科技前沿相联系,如过山车、航天器等情境,考
查学生理论联系实际的能力。此外,对能量守恒这一核心思想的考查贯穿始终,强
调能量在不同形式间的转化和总量不变。
考点
频次
总结
考点
2025 年
2024 年
2023 年
机械能守恒定律
的应用
2025·山东卷·T17、
2025·云南卷·T6、
2024·山东卷·T7、
2023·全国甲卷·T24、
2023·浙江6 月选考卷
·T18
功能关系的理解
和应用
2025·湖南·T10
2024·重庆·T11、2024·
北京·T8、2024·山东
·T7、2024·浙江·T3、
2023·福建·T16、2023·
广东·T15、2023·全国
乙卷·T1
能量守恒定律及
其应用
2025·浙江·T7、2025·
山东·T5、2025·云南
·T6、2025·广西·T15、
2025·海南·T18、
2024·浙江·T5、2024·广
西·T10
2023·全国乙卷·T8
2026
命题
预测
预计在2026 年高考将继续强化真实情境与跨模块融合,如新能源汽车制动能量回
收、蹦极中的机械能与内能转化、航天器变轨中的引力势能变化等生活科技情境,
可能结合热学或电学知识设计复合型能量守恒题。预测题型将更倾向“非典型系
统”——如含空气阻力的斜面滑块、非理想弹簧、带电粒子在重力场中的运动,要
求学生突破“仅重力做功才守恒”的思维定式,建立以能量守恒为总纲、功能关系
为工具的分析框架。实验题也可能出现通过打点计时器数据反推机械能损失率,考
查数据处理与误差分析能力。
素养
目标
1.理解重力势能和弹性势能,知道机械能守恒的条件。
2.会判断研究对象在某一过程机械能是否守恒。
3.会用机械能守恒定律解决单个物体或系统的机械能守恒问题。
1 掌握几种常见的功能关系,知道能量守恒定律。
2.理解摩擦力做功与能量转化的关系。
3.会应用能量的观点解决综合问题。
核心
能力
掌握守恒思想、转化思想、图像法、模型抽象法、整体法与隔离法、过程分析法等
解题方法
题型一 机械能守恒定律的应用
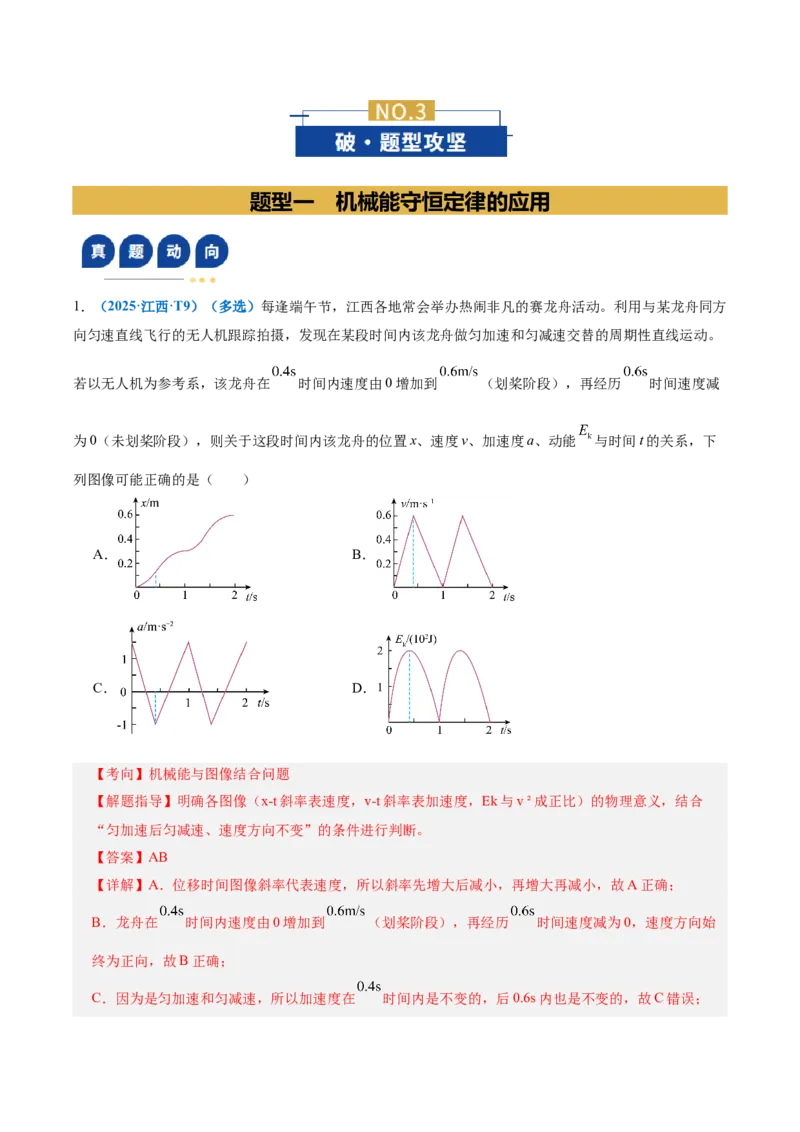
1.(2025·江西·T9)(多选)每逢端午节,江西各地常会举办热闹非凡的赛龙舟活动。利用与某龙舟同方
向匀速直线飞行的无人机跟踪拍摄,发现在某段时间内该龙舟做匀加速和匀减速交替的周期性直线运动。
若以无人机为参考系,该龙舟在
时间内速度由0 增加到
(划桨阶段),再经历
时间速度减
为0(未划桨阶段),则关于这段时间内该龙舟的位置x、速度v、加速度a、动能
与时间t 的关系,下
列图像可能正确的是( )
A.
B.
C.
D.
【考向】机械能与图像结合问题
【解题指导】明确各图像(x-t 斜率表速度,v-t 斜率表加速度,Ek 与v ²成正比)的物理意义,结合
“匀加速后匀减速、速度方向不变”的条件进行判断。
【答案】AB
【详解】A.位移时间图像斜率代表速度,所以斜率先增大后减小,再增大再减小,故A 正确;
B.龙舟在
时间内速度由0 增加到
(划桨阶段),再经历
时间速度减为0,速度方向始
终为正向,故B 正确;
C.因为是匀加速和匀减速,所以加速度在
时间内是不变的,后0.6s 内也是不变的,故C 错误;
D.根据
可知,前
开口向上,故D 错误。
故选AB。
命题解读
新情境:以端午节赛龙舟这一中华传统民俗活动为背景,结合无人机跟踪拍摄的现代
技术手段,创设了一个运动学与动力学相结合的真实情境。
新考法:考查对匀变速直线运动规律的理解,以及将运动规律转化为x-t、v-t、a-t、
Ek-t 图像的能力。核心是分析以无人机为参考系时,龙舟速度、位移、加速度、动能
随时间的变化关系。
新角度:从运动描述的相对性和图像转换角度命题,要求学生不仅掌握基本公式,更
要理解图像斜率、面积、曲率的物理意义,并能进行逻辑推理。
2.(2023·浙江·T4)一位游客正在体验蹦极,绑上蹦极专用的橡皮绳后从跳台纵身而下。游客从跳台下落
直到最低点过程中( )
A.弹性势能减小
B.重力势能减小
C.机械能保持不变
D.绳一绷紧动能就开始减小
【考向】机械能的变化
【解题指导】分清橡皮绳绷紧前后两个阶段,明确各阶段合力方向与速度方向的关系是判断动能增减的
核心。
【答案】B
【详解】游客从跳台下落,开始阶段橡皮绳未拉直,只受重力作用做匀加速运动,下落到一定高度时橡
皮绳开始绷紧,游客受重力和向上的弹力作用,弹力从零逐渐增大,游客所受合力先向下减小后向上增
大,速度先增大后减小,到最低点时速度减小到零,弹力达到最大值。
A.橡皮绳绷紧后弹性势能一直增大,A 错误;
B.游客高度一直降低,重力一直做正功,重力势能一直减小,B 正确;
C.下落阶段橡皮绳对游客做负功,游客机械能减少,转化为弹性势能,C 错误;
D.绳刚绷紧开始一段时间内,弹力小于重力,合力向下做正功,游客动能在增加;当弹力大于重力后,
合力向上对游客做负功,游客动能逐渐减小,D 错误。
故选B。
命题解读
新情境:以游客体验蹦极这一惊险刺激的娱乐项目为情境,贴近生活,易于理解。
新考法:考查对重力势能、弹性势能、动能、机械能等概念的理解,以及功能关系
(重力功与重力势能变化、弹力功与弹性势能变化、除重力和系统内弹力外其他力做
功与机械能变化)的应用。
新角度:从过程分析和能量转化守恒角度命题,重点分析绳子绷紧前后,受力、合
力、速度、各种能量的动态变化过程。
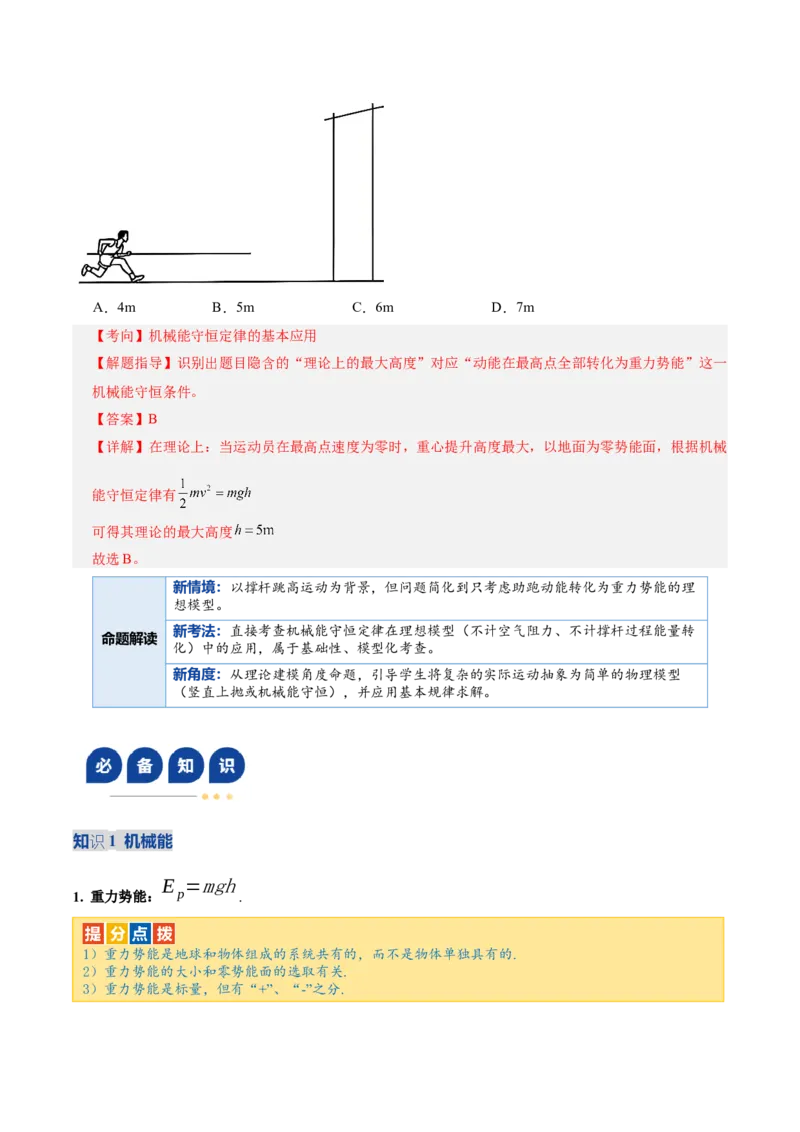
3.(2025·全国卷·T3)如图,撑杆跳高运动中,运动员经过助跑、撑杆起跳,最终越过横杆。若运动员起
跳前助跑速度为10m/s,则理论上运动员助跑获得的动能可使其重心提升的最大高度为(重力加速度取
10m/s2)( )
A.4m
B.5m
C.6m
D.7m
【考向】机械能守恒定律的基本应用
【解题指导】识别出题目隐含的“理论上的最大高度”对应“动能在最高点全部转化为重力势能”这一
机械能守恒条件。
【答案】B
【详解】在理论上:当运动员在最高点速度为零时,重心提升高度最大,以地面为零势能面,根据机械
能守恒定律有
可得其理论的最大高度
故选B。
命题解读
新情境:以撑杆跳高运动为背景,但问题简化到只考虑助跑动能转化为重力势能的理
想模型。
新考法:直接考查机械能守恒定律在理想模型(不计空气阻力、不计撑杆过程能量转
化)中的应用,属于基础性、模型化考查。
新角度:从理论建模角度命题,引导学生将复杂的实际运动抽象为简单的物理模型
(竖直上抛或机械能守恒),并应用基本规律求解。
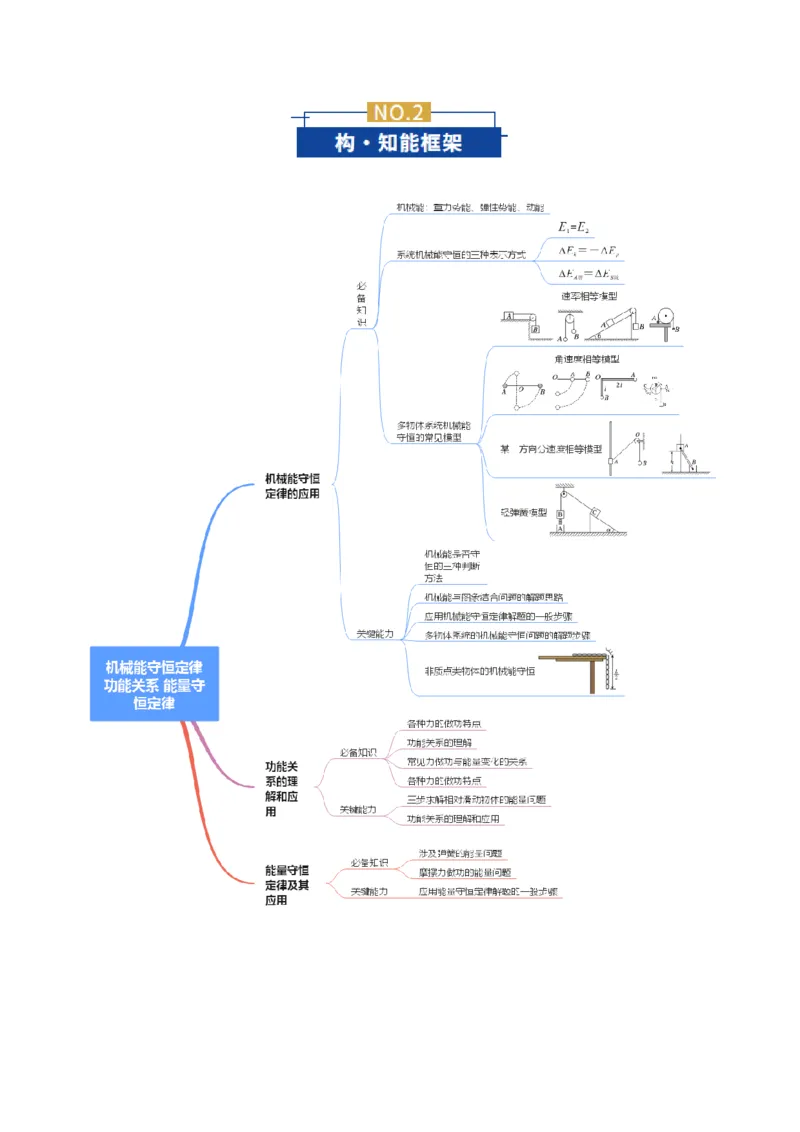
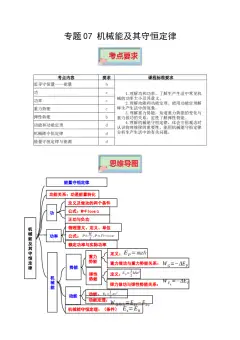
知识1 机械能
1. 重力势能:E p=mgh .
1)重力势能是地球和物体组成的系统共有的,而不是物体单独具有的.
2)重力势能的大小和零势能面的选取有关.
3)重力势能是标量,但有“+”、“-”之分.
2. 弹性势能:
E p=1
2 kΔx2
.
3. 动能:
Ek=1
2 mv 2
,单位:焦耳(J).1J=1 N⋅m=1kg⋅m2/s2
.
知识2 系
机械能守恒的三
统
种表示方式
解题时究竟选取哪一种表达形式,应根据题意灵活选取;需注意的是:选用1 式时,必须规定零势能参
考面,而选用2 式和3 式时,可以不规定零势能参考面,但必须分清能量的减少量和增加量.
1. 守恒角度:系统初状态机械能的总和与末状态机械能的总和相等,即E1 =E2
2. 转化角度:系统减少
( 或增加
) 的重力势能
等于系统增加
( 或减少
) 的动能
,即Δ E k=-
Δ E p
3. 转移角度:系统内A 部分物体机械能增加量
等于B 部分物体机械能减少量
,即Δ E A 增=
Δ E B 减
知识3
系
机械能守恒的
型
多物体
统
常见模
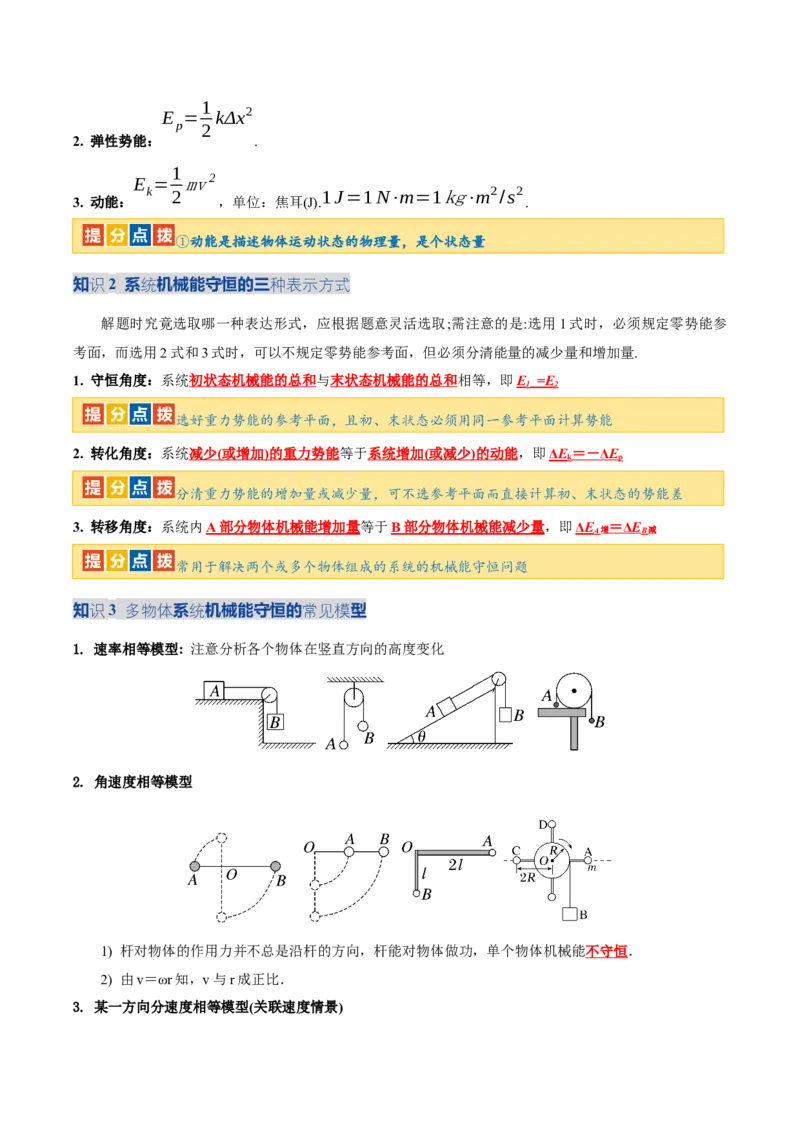
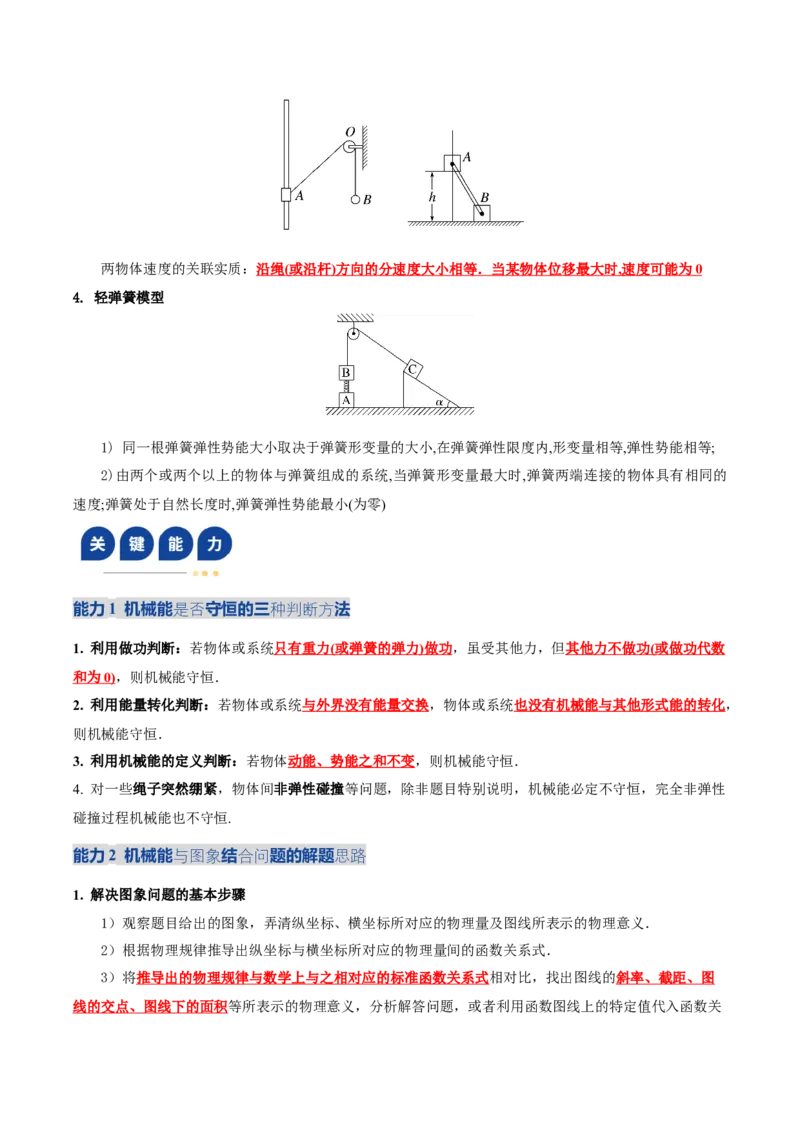
1. 速率相等模型: 注意分析各个物体在竖直方向的高度变化
2. 角速度相等模型
1) 杆对物体的作用力并不总是沿杆的方向,杆能对物体做功,单个物体机械能不守恒.
2) 由v=ωr 知,v 与r 成正比.
3. 某一方向分速度相等模型(关联速度情景)
①动能是描述物体运动状态的物理量,是个状态量
选好重力势能的参考平面,且初、末状态必须用同一参考平面计算势能
分清重力势能的增加量或减少量,可不选参考平面而直接计算初、末状态的势能差
常用于解决两个或多个物体组成的系统的机械能守恒问题
两物体速度的关联实质:沿绳
( 或沿杆
) 方向的分速度大小相等.当某物体位移最大时
, 速度可能为
0
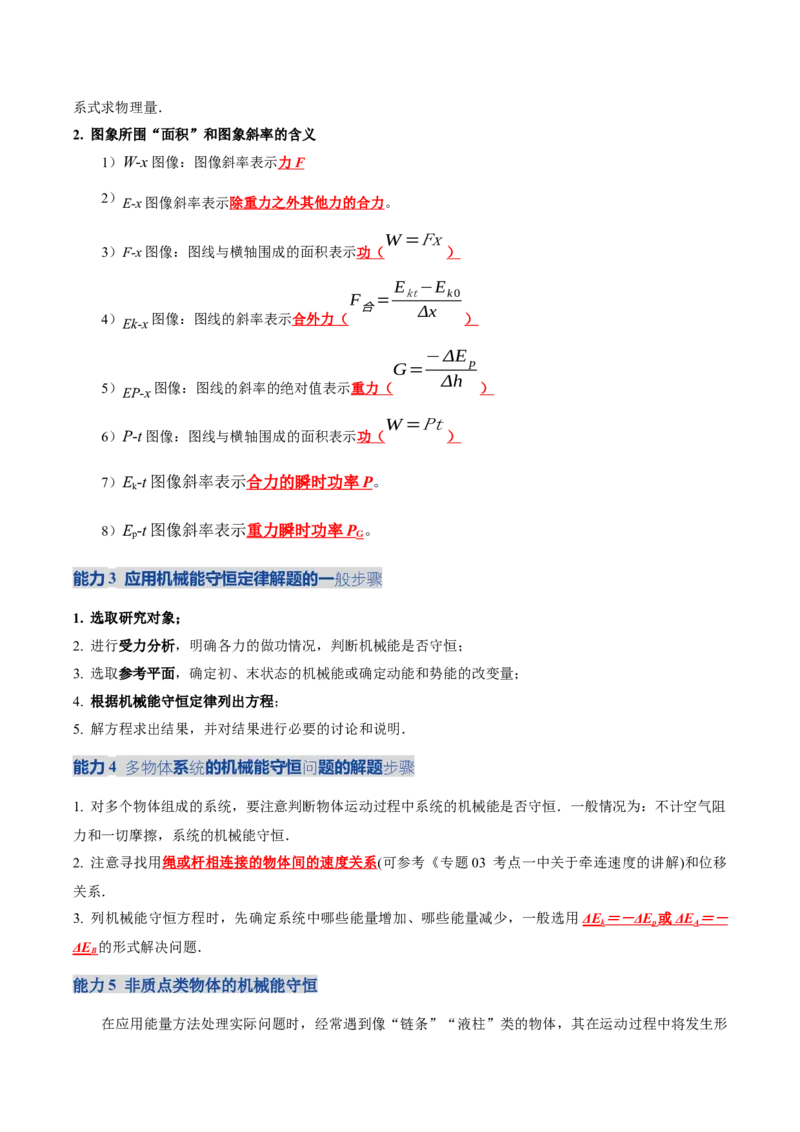
4. 轻弹簧模型
1) 同一根弹簧弹性势能大小取决于弹簧形变量的大小,在弹簧弹性限度内,形变量相等,弹性势能相等;
2)由两个或两个以上的物体与弹簧组成的系统,当弹簧形变量最大时,弹簧两端连接的物体具有相同的
速度;弹簧处于自然长度时,弹簧弹性势能最小(为零)
能力1 机械能
守恒的三
法
是否
种判断方
1. 利用做功判断:若物体或系统只有重力
( 或弹簧的弹力
) 做功
,虽受其他力,但其他力不做功
( 或做功代数
和为
0)
,则机械能守恒.
2. 利用能量转化判断:若物体或系统与外界没有能量交换,物体或系统也没有机械能与其他形式能的转化,
则机械能守恒.
3. 利用机械能的定义判断:若物体动能、势能之和不变,则机械能守恒.
4. 对一些绳子突然绷紧,物体间非弹性碰撞等问题,除非题目特别说明,机械能必定不守恒,完全非弹性
碰撞过程机械能也不守恒.
能力2 机械能
结
题的解题
与图象
合问
思路
1. 解决图象问题的基本步骤
1)观察题目给出的图象,弄清纵坐标、横坐标所对应的物理量及图线所表示的物理意义.
2)根据物理规律推导出纵坐标与横坐标所对应的物理量间的函数关系式.
3)将推导出的物理规律与数学上与之相对应的标准函数关系式相对比,找出图线的斜率、截距、图
线的交点、图线下的面积等所表示的物理意义,分析解答问题,或者利用函数图线上的特定值代入函数关
系式求物理量.
2. 图象所围“面积”和图象斜率的含义
1)W-x 图像:图像斜率表示力
F
2)E-x 图像斜率表示除重力之外其他力的合力。
3)F-x 图像:图线与横轴围成的面积表示功(W =Fx
)
4)Ek-x 图像:图线的斜率表示合外力(
F合= Ekt−Ek 0
Δx
)
5)EP-x 图像:图线的斜率的绝对值表示重力(
G=−ΔE p
Δh
)
6)P-t 图像:图线与横轴围成的面积表示功(W =Pt
)
7)Ek-t 图像斜率表示合力的瞬时功率
P 。
8)Ep-t 图像斜率表示重力瞬时功率
P G。
能力3 应用机械能守恒定律解题的一般步骤
1. 选取研究对象;
2. 进行受力分析,明确各力的做功情况,判断机械能是否守恒;
3. 选取参考平面,确定初、末状态的机械能或确定动能和势能的改变量;
4. 根据机械能守恒定律列出方程;
5. 解方程求出结果,并对结果进行必要的讨论和说明.
能力4
系
的机械能守恒
题的解题
多物体
统
问
步骤
1. 对多个物体组成的系统,要注意判断物体运动过程中系统的机械能是否守恒.一般情况为:不计空气阻
力和一切摩擦,系统的机械能守恒.
2. 注意寻找用绳或杆相连接
的物体间的
速度关系
(可参考《专题03 考点一中关于牵连速度的讲解)和位移
关系.
3. 列机械能守恒方程时,先确定系统中哪些能量增加、哪些能量减少,一般选用ΔEk=-
ΔE
p或
ΔE
A=-
ΔEB 的形式解决问题.
能力5 非质点类物体的机械能守恒
在应用能量方法处理实际问题时,经常遇到像“链条”“液柱”类的物体,其在运动过程中将发生形
变,其重心位置相对物体也发生变化,因此这类物体不能再视为质点来处理,若只有重力做功,物体整体
机械能守恒。在确定物体重力势能的变化量时,要根据情况,将物体分段处理,确定好各部分的重心及重
心高度的变化量。根据初、末状态物体重力势能的变化列式求解。
常见模型:
1. 绳索、链条类物体的机械能守恒:一般情况下常分段计算各部分的重力势能,并用各部分重力势能之和
作为系统总的重力势能,参考平面以系统初、末状态重力势能便于表示为宜。
2. “液柱”类物体的机械能守恒:将液柱的重力势能变化等效为一部分液柱的重心移动来计算。
2. 多个小球类的机械能守恒
1) 物体虽然不能看作质点,但因只有重力做功,物体整体机械能守恒。
2) 在确定物体重力势能的变化量时,要根据情况,将物体分段处理,确定好各部分的重心及重心高度
的变化量。
3) 分析非质点类物体的动能时,要看物体各部分是否都在运动,运动的速度大小是否相同,若相同,
则物体的动能才可表示为1
2mv2。
4) 在解决多个小球类问题时,应抓住小球之间是否始终相互挤压。
考向1 机械能及守恒的判断
1.(2026·广西贵港·一模)在撑杆跳高比赛中,一名运动员以4.66 米的成绩夺冠。若不计空气阻力,下列
过程中运动员机械能守恒的是( )
A.手持撑杆助跑过程
B.撑杆上升过程
C.越过横杆后,空中下落过程
D.落入软垫后,向下运动过程
【答案】C
【详解】A.运动员机械能守恒的条件是只有自身的重力做功,其他力不做功。手持撑杆助跑加速过程,
人体肌肉做功,运动员机械能增加,所以机械能不守恒,故A 错误;
B.撑杆上升过程,杆的弹力对运动员做功,所以运动员的机械能不守恒,故B 错误;
C.越过横杆后,空中下落过程,即运动员从离开杆到接触垫子前,只有重力做功,所以运动员机械能
守恒,故C 正确;
D.落入垫子后,向下运动过程,垫子的阻力对运动员做负功,所以运动员机械能不守恒,故D 错误。
故选C。
考向2 机械能
关的
题
相
图像问
2.(2025·辽宁沈阳·二模)如图所示,一物块(可视为质点)以初速度
从足够长的固定斜面底端滑上斜
面,运动过程中所受的阻力
与速度大小成正比。以斜面底端为原点O 和重力势能的零点,沿斜面向上为
正方向,该物块的动能为
、重力势能为
、机械能为E、重力做功的绝对值为
、位移为s、在斜面上
运动的时间为t。在该物块从斜面底端滑上斜面到返回斜面底端的过程中,下列图像可能正确的是
( )
A.
B.
C.
D.
【答案】A
【详解】A.设斜面的倾角为θ,物块沿斜面运动的过程中重力做功的绝对值
,故A 正确;
B.物块在斜面上运动时,上升过程中所受的合力
根据动能定理有
图线的斜率的绝对值越来越小,下滑过程中,位移s 减小,所受的合力
图线的斜率的绝对值越来越小,故B 错误;
C.物块上滑到最高点所用的时间小于下滑到原点的时间,故C 错误;
D.物块沿斜面运动的过程中,由于阻力做负功,物块的机械能一直在减小,故D 错误。
故选A。
考向3
的机械能守恒
单个物体
3.(2025·河南·一模)(多选)如图所示的曲面轨道在A 点与水平轨道相切,竖直半圆轨道在B 点与水平
轨道相切;C 为半圆轨道的最高点,质量为m 的小球从曲面轨道上的某点由静止释放,释放点到水平轨道
的高度为h(h 未知)。半圆轨道的半径为R,重力加速度为g。假设小球与圆心O 的连线与竖直线的夹角
用θ 表示,AB 段足够长,忽略一切摩擦、空气阻力以及小球落地后的反弹,sin37°=0.6.下列说法正确的是
( )
A.若
时,则小球在B 点对轨道的压力大小为2mg
B.小球在BC 段不脱离半圆轨道,则
C.若h=4R,小球落在AB 段时,小球的落点到B 点的距离为2R
D.若
时,小球脱离轨道时θ=37°
【答案】AD
【详解】A.若
时,由机械能守恒定律得
在B 点时有
解得
,由牛顿第三定律可知小球在B 点时对轨道的压力大小为2mg,故A 正确;
B.小球刚好运动到与圆心O 等高点时,由机械能守恒定律得
解得
小球刚好通过C 点时,有
对小球从释放到C 点的过程,由机械能守恒定律得
解得
,则小球在BC 段不脱离半圆轨道满足的条件为
或
,故B 错误;
C.若h=4R,小球在C 点的速度为v3,则有
解得
,小球离开C 点后做平抛运动,则有
解得
,故C 错误;
D.小球脱离轨道时,有
又由机械能守恒定律得
解得θ=37°,故D 正确。
故选AD。
考向4 多个物体(系统)的机械能守恒
4.(2026·云南昭通·一模)如图所示,一轻绳跨过光滑定滑轮,两端各系物块
、
,质量分别为
和
。现将两物块由静止释放,
、
离地面足够高,运动过程中不会与滑轮相撞,不计一切阻力,重力加
速度为
。则在
下降高度的过程中,下列说法正确的是( )
A.
、
组成的系统机械能不守恒
B.
的加速度大小为
C.下降高度为时,
的速度大小为
D.下降高度为时,轻绳拉力的功率为
【答案】C
【详解】A.由于不计一切阻力,
、
组成的系统机械能守恒,故A 错误;
B.以
、
组成的系统为研究对象,根据牛顿第二定律则有
解得
,故B 错误;
C.以
、
组成的系统为研究对象,根据匀变速直线运动规律可得
结合上述结论
解得
,故C 正确;
D.以
为研究对象,根据牛顿第二定律则有
其中
解得
轻绳拉力的功率
,故D 错误。
故选C。
5.(2026·贵州六盘水·二模)如图甲所示,一根质量分布均匀的软绳,绳长
不可变,将其伸直后,放置
于距地面高
的水平桌面上,开始时右端伸出桌面边缘的长度为
,由静止释放后从桌面边缘滑
下,桌面边缘为长度可忽略的四分之一圆弧。重力加速度为
。
(1)若不计桌面摩擦力,求绳子下端着地时绳子的速度;
(2)绳子的加速度
与桌面下方绳长
的关系如图乙所示,图像
段斜率为
。求绳子与桌面间动
摩擦因数
。
【答案】(1)
(2)
【详解】(1)由题意可知,由于绳子与桌面无摩擦,故绳子下落过程机械能守恒,则有
解得若不计桌面摩擦力,绳子下端着地时绳子的速度为
(2)把绳子分为桌面上、下两个部分,桌面上绳子质量为
,桌下质量为
,则有
,
且
分别对两段绳子进行受力分析,受力分析图如图所示:
则根据牛顿第二定律有
,
联立解得
则
是关于
的一次函数,所以
图像的斜率为
解得绳子与桌面间动摩擦因数
题型二 功能关系的理解和应用
1.(2024·浙江·T3)如图所示,质量为m 的足球从水平地面上位置1 被踢出后落在位置3,在空中达到最
高点2 的高度为h,则足球( )
A.从1 到2 动能减少
B.从1 到2 重力势能增加
C.从2 到3 动能增加
D.从2 到3 机械能不变
【考向】功能关系的应用
【解题指导】牢记“有空气阻力时机械能减少”,并运用功能关系定量分析:从1 到2,动能减少量 =
重力势能增加量 + 克服阻力做功。
【答案】B
【详解】AB.由足球的运动轨迹可知,足球在空中运动时一定受到空气阻力作用,则从从1 到2 重力
势能增加
,则1 到2 动能减少量大于
,A 错误,B 正确;
CD.从2 到3 由于空气阻力作用,则机械能减小,重力势能减小mgh,则动能增加小于
,选项CD
错误。
故选B。
命题解读
新情境:以足球被踢出后的抛物线运动为情境,是体育运动与物理结合的典型例子。
新考法:考查在存在空气阻力的条件下,对动能定理、功能关系(重力功与重力势能
变化、阻力功与机械能变化)的深入理解和定量比较。
新角度:从非保守力作用下的能量分析角度命题,打破学生“机械能守恒”的思维定
式,强调空气阻力作为耗散力对机械能和动能变化量的影响。
2.(2024·安徽·T7)在某地区的干旱季节,人们常用水泵从深水井中抽水灌溉农田,简化模型如图所示。
水井中的水面距离水平地面的高度为H。出水口距水平地面的高度为h,与落地点的水平距离约为l。假设
抽水过程中H 保持不变,水泵输出能量的
倍转化为水被抽到出水口处增加的机械能。已知水的密度为
,
水管内径的横截面积为S,重力加速度大小为g,不计空气阻力。则水泵的输出功率约为( )
A.
B.
C.
D.
【考向】功能关系的基本应用
【解题指导】正确建立“时间Δt 内被抽水质量Δm”的模型,并利用平抛运动求出水射出时的初速度,
再结合功能关系和功率定义求解。
【答案】B
【详解】设水从出水口射出的初速度为
,取时间内的水为研究对象,该部分水的质量为
根据平抛运动规律
。
解得
根据功能关系得
联立解得水泵的输出功率为
故选B。
命题解读
新情境:以干旱季节农田灌溉用水泵抽水为工程应用背景,涉及平抛运动和功率计
算。
新考法:综合考查平抛运动规律、功能关系(水泵做功转化为水的机械能)以及功率
的计算。需要建立物理模型(取极短时间的水柱分析)。
新角度:从实际问题的建模与综合应用角度命题,将流体问题、曲线运动、能量转化
和效率问题融为一体,考查学生的综合建模和数学运算能力。
3.(2024·山东·T7)如图所示,质量均为m 的甲、乙两同学,分别坐在水平放置的轻木板上,木板通过
一根原长为l 的轻质弹性绳连接,连接点等高且间距为d(d<l)。两木板与地面间动摩擦因数均为μ,弹
性绳劲度系数为k,被拉伸时弹性势能E=
kx2(x 为绳的伸长量)。现用水平力F 缓慢拉动乙所坐木板,
直至甲所坐木板刚要离开原位置,此过程中两人与所坐木板保持相对静止,k 保持不变,最大静摩擦力等
于滑动摩擦力,重力加速度大小为g,则F 所做的功等于( )
A.
B.
C.
D.
【考向】功能关系的基本应用
【解题指导】分析清楚甲木板刚要离开地面时的临界受力条件,从而求出弹簧形变量和弹性势能,再根
据功能关系计算拉力F 做的总功。
【答案】B
【详解】当甲所坐木板刚要离开原位置时,对甲及其所坐木板整体有
解得弹性绳的伸长量
则此时弹性绳的弹性势能为
从开始拉动乙所坐木板到甲所坐木板刚要离开原位置的过程,乙所坐木板的位移为
则由功能关系可知该过程F 所做的功
故选B。
命题解读
新情境:创设了两个同学坐在木板上通过弹性绳连接的平衡与缓慢移动情境,涉及静
力学和能量问题。
新考法:考查共点力平衡、胡克定律、弹性势能表达式以及功能原理(拉力F 做的功
等于系统机械能的增加量与克服摩擦力做功之和)。关键是理解“缓慢拉动”意味着
动态平衡。
新角度:从准静态过程中的功能关系角度命题,将弹簧的弹力、摩擦力、外力做功与
系统能量变化(弹性势能)紧密联系起来。
知识1
力的
功
点
各种
做
特
1)重力、弹簧弹力、电场力做功与位移有关,与路径无关.
2)滑动摩擦力、空气阻力、安培力做功与路径有关.
3)摩擦力做功有以下特点
①一对静摩擦力所做功的代数和总等于零;
②一对滑动摩擦力做功过程中会发生物体间机械能的转移,做功的代数和总是负值,差值为机械
能转化为内能的部分,也就是系统机械能的损失量,损失的机械能会转化为内能,内能Q=Ffx 相对;
③两种摩擦力对物体都可以做正功,也可以做负功,还可以不做功.
知识2 功能关系的理解
1)做功的过程就是能量转化的过程,不同形式的能量发生相互转化是通过做功来实现的.
2)功是能量转化的量度,功和能的关系,一是体现在不同的力做功,对应不同形式的能转化,
知识3
力
功
能量
的关系
常见
做
与
变化
1)当只有重力(或弹簧弹力)做功时,物体的机械能守恒.
2)重力对物体做的功等于物体重力势能的减少
: W G=−ΔE p .
3)弹簧弹力对物体做的功等于物体弹性势能的减少
: W 弹=−ΔE p.
4)电场力对物体做的功等于物体电势能的减少
:
W 电=−ΔE p.
5)克服安培力做的功等于电能增加量:W 电=Et−E0=ΔE
5)合外力对物体所做的功等于物体动能的变化
: W 合=ΔEk=Ekt−Ek 0(动能定理)
6)除了重力(或弹簧弹力)之外的力对物体所做的功等于物体机械能的变化
:
W 除重力弹力外其他力=ΔE=Et−E0
7)一对滑动摩擦力做功等于系统机械能减少(内能增加)
: Q=Ff⋅Δs相对.
能力1 三
解
的能量
题
步求
相对滑动物体
问
1.正确分析物体的运动过程,做好受力分析.
2.利用运动学公式,结合牛顿第二定律分析物体的速度关系及位移关系,求出两个物体的相对位移.
3.代入公式Q=f⋅x相对位移计算,若物体在传送带上做往复运动,则为相对路程Q=f⋅s相对路程.
能力2 功能关系的理解和应用
1. 功能关系反映了做功和能量转化之间的对应关系,功是能量转化的量度。
2. 根据功能之间的对应关系,判定能的转化情况。
3. 根据能量转化,可计算变力做的功。
1)物体动能的增加与减少要看合外力对物体做正功还是做负功.
2)势能的增加与减少要看对应的作用力(如重力、弹簧弹力、电场力等)做负功还是做正功.
3)机械能增加与减少要看重力和弹簧弹力之外的力对物体做正功还是做负功.
考向1
力
功
应能量的
常见
做
与相
转化
1.(2025·河南·三模)雨滴从高空中由静止开始加速下落,随着速度增加,雨滴受到的阻力逐渐增大,当
阻力与其重力大小相等时,雨滴匀速下落。下列说法正确的是( )
A.雨滴加速下落过程中,其机械能不断增大
B.雨滴匀速下落过程中,其机械能不变
C.雨滴从开始下落至落地的过程中,其机械能不断减小
D.雨滴加速下落的过程中,相同时间内,雨滴克服阻力做的功相等
【答案】C
【详解】A.雨滴加速下落时,重力势能转化为动能和克服阻力产生的内能。由于阻力做功,机械能不
断减少,故A 错误;
B.匀速下落时,动能不变,但重力势能随高度降低持续减少,机械能仍减小,故B 错误;
C.整个下落过程中,阻力始终做负功,机械能持续转化为内能,因此机械能不断减小,故C 正确;
D.加速阶段,速度增大导致阻力增大,且位移随时间非线性增加,克服阻力做的功
会逐渐增
大,故D 错误。
故选C。
2.(2026·重庆沙坪坝·一模)如图所示,粗糙绝缘斜面底端
点固定一个带电荷量为
的负点电荷,现有
一个带电荷量为
的负电小滑块,从斜面上
点静止释放后,先沿斜面往上运动再返回,则小滑块( )
A.上升过程中加速度先增大后减小
B.上升过程中电势能一直增大
C.下降过程中机械能可能增大
D.返回时的最低点位置一定在
点上方
【答案】D
【详解】AB.上升过程中对小滑块进行受力分析,它受到重力、斜面支持力、沿斜面向上的库仑斥力
和摩擦力f。设斜面倾角为
,滑块到O 点的距离为r,由牛顿第二定律,有
上升过程中静电力一直减小,所以加速度先向上减小后反向增大,静电力一直做正功,电势能一直减少,
故AB 错误;
C.下降过程中静电力和摩擦力做负功,机械能一定减小,故C 错误;
D.由于摩擦损耗,返回时速度为0 的位置一定在A 点上方,故D 正确。
故选D。
考向2 功能关系的应用
3.
(2025·海南·三模)蹦极是很多年轻人喜欢的一种运动,运动过程可以简化为图1 所示,人
下落过程可以近似看成在一条竖直线上的运动,且人可看成质点。蹦极绳是一条原长为45m 的弹性绳,人
下落到B 点时绳刚好伸直,下落到C 点时速度刚好减为0,以起跳点O 的位置为原点,竖直向下为x 轴正
方向建立坐标系。取C 点为零势能参考面,假设人下落过程所受空气阻力恒定,下落过程人的重力势能随
位移变化的关系图像如图2 中的图线a 所示,蹦极绳的弹性势能随位移变化的关系如图2 中的图线b 所示。
人的质量为50kg,蹦极绳始终在弹性限度范围内,重力加速度g 取10m/s2,其余数据图2 中已标出,则下
列说法正确的是( )
A.人下落到C 点时,人和蹦极绳组成的系统减少的机械能是4×10⁴J
B.人受到的空气阻力大小是1000N
C.人下落到B 点时的动能是18000J
D.蹦极绳的最大弹力是2560N
【答案】C
【详解】A.人下落到C 点时,重力势能为零,动能为零,弹性势能为3.2×10⁴J,而初始时人的机械能
为4.0×10⁴J,所以人和蹦极绳组成的系统减少的机械能为
故A 错误;
B.根据功能关系可得
解得
故B 错误;
C.从O 到B 的过程中,由动能定理有
,
人下落到B 点时,即下落45m,由图可得
联立解得
故C 正确;
D.根据功能关系可得
代入数据解得
故D 错误。
故选C。
题型三 能量守恒定律及其应用
1.(2025·山东·T5)一辆电动小车上的光伏电池,将太阳能转换成的电能全部给电动机供电,刚好维持小
车以速度v 匀速运动,此时电动机的效率为
。已知小车的质量为m,运动过程中受到的阻力
(k
为常量),该光伏电池的光电转换效率为
,则光伏电池单位时间内获得的太阳能为( )
A.
B.
C.
D.
【考向】能量的转化
【解题指导】逆向推导能量流:小车匀速需要的机械功率P 机 = fv → 电动机需要的输入电功率P 电入 =
P 机 / η2 → 光伏电池需要的输出功率P 光出 = P 电入 光伏电池接收的太阳能功率
→
P 太 = P 光出 / η1。
【答案】A
【详解】根据题意小车匀速运动,则有
小车的机械功率
由于电动机的效率为
,则有
光伏电池的光电转换效率为
,即
可得
故选A。
命题解读
新情境:以太阳能电动小车为背景,涉及能量转换链:太阳能电能机械能,贴合
→
→
新能源应用热点。
新考法:考查功率计算、能量转换效率的串联应用。需要理清“光伏电池效率η1”和
“电动机效率η2”在能量流中的先后顺序和乘法关系。
新角度:从多级能量转化效率的计算角度命题,引导学生建立能量传递的流程图,并
注意效率是逐级相乘的
2.(2025·浙江·T7)如图所示,风光互补环保路灯的主要构件有:风力发电机,单晶硅太阳能板,额定电
压
容量
的储能电池,功率
的LED 灯。已知该路灯平均每天照明
;
标准煤完全燃烧
可发电2.8 度,排放二氧化碳
。则( )
A.风力发电机的输出功率与风速的平方成正比
B.太阳能板上接收到的辐射能全部转换成电能
C.该路灯正常运行6 年,可减少二氧化碳排放量约
D.储能电池充满电后,即使连续一周无风且阴雨,路灯也能正常工作
【考向】能量的转化
【解题指导】掌握基本物理原理(如风力发电功率与风速三次方成正比、太阳能转换效率非100%)、
熟练进行单位换算(如kW·h 与J,容量Ah 与电能J)和数值估算。
【答案】D
【详解】A.设
时间,风力发电机的扇叶半径为,假设风的动能全部变成发电机输出,输出功率为
,即风力发电机的输出功率与风速的三次方成正比,故A 错误;
B.太阳能板上接收到的辐射能不能全部转换成电能,存在能量损耗,转换效率一般在15%~20%左右,
故B 错误;
C.已知路灯的功率为
每天照明
,一年按365 天计算,6 年的总时间
可得总耗电量为
因
标准煤完全燃烧可发电2.8 度,排放二氧化碳
,则减少的二氧化碳排放量为
,故C 错误;
D.已知储能电池的额定电压
,容量
,则电池的电能为
而路灯连续一周的耗电量为
因
,所以储能电池充满电后,即使连续一周无风且阴雨,路灯也能正常工作。故D
正确。
故选D。
命题解读
新情境:以“风光互补”环保路灯这一综合性新能源设备为背景,涉及风能、太阳
能、电池储能等多个知识点。
新考法:以选择题正误判断的形式,综合考查风力发电机功率与风速的关系、太阳能
板转换效率、能量(电能)计算、碳排放估算以及电池续航能力评估。
新角度:从科技应用与物理原理的综合辨析角度命题,要求学生对新能源技术的基本
原理有清晰认识,并能进行简单的定量估算和逻辑判断。
3.(2025·云南·T10)(多选)如图所示,倾角为
的固定斜面,其顶端固定一劲度系数为k 的轻质弹簧,
弹簧处于原长时下端位于O 点。质量为m 的滑块Q(视为质点)与斜面间的动摩擦因数
。过程
I:Q 以速度
从斜面底端P 点沿斜面向上运动恰好能滑至O 点;过程
:将
Ⅱ
Q 连接在弹簧的下端并拉至P
点由静止释放,Q 通过M 点(图中未画出)时速度最大,过O 点后能继续上滑。弹簧始终在弹性限度内,
假设最大静摩擦力等于滑动摩擦力,忽略空气阻力,重力加速度为g。则( )
A.P、M 两点之间的距离为
B.过程
中,
Ⅱ
Q 在从P 点单向运动到O 点的过程中损失的机械能为
C.过程
中,
Ⅱ
Q 从P 点沿斜面向上运动的最大位移为
D.连接在弹簧下端的Q 无论从斜面上何处释放,最终一定静止在OM(含O、M 点)之间
【考向】能量守恒定理的应用
【解题指导】对两个过程分别运用动能定理或能量守恒定律建立方程;明确速度最大时合力为零;理解
最终静止点需满足“弹力与重力下滑分力之差 ≤ 最大静摩擦力”的平衡条件。
【答案】CD
【详解】A.设
的距离为
,过程I,根据动能定理有
设
的距离为
,过程
中,当
Ⅱ
Q 速度最大时,根据平衡条件
P、M 两点之间的距离
联立可得
故A 错误;
B.根据功能关系,可知过程
中,
Ⅱ
Q 在从P 点单向运动到O 点的过程中Q 和弹簧组成的系统损失的机
械能为
结合
可得
但在过程
中单独对于
Ⅱ
Q 而言机械能是增加的,故B 错误;
C.设过程
中,
Ⅱ
Q 从P 点沿斜面向上运动的最大位移
,根据能量守恒定律
结合
解得
故C 正确;
D.无论Q 从何处释放,Q 在斜面上运动过程中,弹簧与Q 初始时的势能变为摩擦热,当在
点时,
满足
当在
点时,满足
所以在OM(含O、M 点)之间速度为零时,Q 将静止,故D 正确。
故选CD。
命题解读
新情境:设置滑块在固定斜面上运动,并与弹簧相互作用的复杂物理过程(分过程I
和过程II),情境经典但过程综合。
新考法:深度综合考查动能定理、功能关系(摩擦生热、弹性势能变化)、能量守恒
定律、共点力平衡(速度最大位置)、以及物体在摩擦力与弹力作用下的最终静止位
置分析。
新角度:从多过程、多对象能量综合分析及推论证明角度命题,是压轴题级别的考
查,要求学生具有极强的受力分析、过程拆分、能量追踪和逻辑推理能力。
知识1 涉及弹簧的能量问题
从能量的角度看,弹簧是储能元件.处理涉及弹簧的能量问题时,要特别注意:
1. 当涉及弹簧的弹力做功时,由于弹簧的弹力是变力
, 故一般不直接采用功的定义式求解
.中学阶段通常根据
动能定理、机械能守恒定律或能量守恒定律来间接求解弹簧弹力做的功或弹簧储存的弹性势能.
2. 弹簧的弹性势能与弹簧的规格和形变程度有关,对同一根弹簧而言,无论是处于伸长状态还是压缩状态
, 只
要形变量相同
, 其储存的弹性势能就相同
.
知识2 摩擦力做功的能量问题
1. 无论是静摩擦力还是滑动摩擦力都可以对物体可以做正功,也可以做负功,还可以不做功。
2. 静摩擦力做功的能量问题
1)静摩擦做功只有机械能从一个物体转移到另一个物体,而没有机械能转化为其他形式的能。
2)一对静摩擦力所做功的代数和总等于零,而总的机械能保持不变。
3. 滑动摩擦力做功的能量问题
1)滑动摩擦力做功时,一部分机械能从一个物体转移到另一个物体,另一部分机械能转化为内容,因
此滑动摩擦力做功有机械能损失。
2)一对滑动摩擦力做功的代数和总是负值,总功W=−Ff⋅x相对,即发生相对滑动时产生的热量。
能力1 应用能量守恒定律解题的一般步骤
1. 明确研究对象是单个物体还是系统(系统是否包括弹簧在内),了解对应的受力情况和运动情况。
2. 弄清楚能量转化和损失的去向。首先应确定初、末状态,然后分清有多少种形式的能在转化,再分析哪种
形式的能在增加,哪种形式的能在减少。
考向1 能量
守恒
转化与
1.
(2025·浙江台州·二模)(多选)如图为位于新疆哈密的熔盐塔式光热发电站,电站中有约
14000 块五边形定日镜随太阳转动,每块约50 平方米,定日镜将吸收的阳光反射到中心位置的吸热塔上。
太阳落山后,熔盐继续放热保证24 小时不间断发电。已知地球的半径R=6400km,地球到太阳的距离r
=1.5×10¹¹m,太阳能照射到地球上时,有约30%在穿过大气层的过程中被云层或较大的粒子等反射,有约
20%被大气层吸收,现测得在地球表面垂直太阳光方向每平方米面积上接收到太阳能的平均功率为
P=6.8×10²W。哈密全年日照时数约3400 小时,该电站已实现年供电2.0×10⁸kW·h,可供24 万人一整年的
生活用电。已知我国燃煤电厂平均每发一度电,消耗的煤炭约为300 克。则( )
A.该电站每年可节约煤炭约6000 万吨
B.该电站光能转化为电能的效率约为12%
C.太阳辐射能量的总功率约为7.0×10¹⁷W
D.太阳辐射能量中只有二十二亿分之一到达地球大气层上表面
【答案】BD
【详解】A.年供电2.0×10⁸kW·h,每度电耗煤300 克,节约煤炭的质量为
所以可节约煤炭约6 万吨,故A 错误;
B.定日镜总面积
地球表面单位面积接收到太阳能的平均功率为
定日镜接收的光能为
提供的电能为
光能转化为电能的效率
,故B 正确;
C.地球大气层上表面每平方米接收功率为
太阳辐射的总功率为
,故C 错误;
D.地球大气层上表面接收到的功率
所以到达大气层的能量占总的太阳能的比例为
即二十二亿分之一,故D 正确。
故选BD。
考向2 能量守恒定律的
应用
综合
2.
(2025·四川·一模)某种“Y”形弹弓配备四根完全相同的皮筋,皮筋和弹兜质量均远小于弹
丸质量。如图(a)所示,当弹弓左右各系一根皮筋,将皮筋拉伸一定长度后释放,弹丸水平射出并恰好
打在竖直靶面上的e 点,已知靶上
,如图(b)所示。若弹弓左右各系两根皮筋,拉伸相同
长度后将弹丸从同一位置水平射出,则弹丸在靶上的落点为( )
A.b 点
B.bc 间某点
C.c 点
D.cd 间某点
【答案】C
【详解】发射弹丸的过程中,橡皮筋的弹性势能转化为弹丸的动能。当左右各系一根皮筋并拉伸一定长
度时,设每根橡皮筋储存的弹性势能为
,弹丸做平抛运动的初速度为
,弹丸射出点与靶面水平距
离为l,由能量守恒有
打在靶面上时弹丸的下落高度为
当左右各系两根皮筋并拉伸一定长度时,由能量守恒有
可得
打在靶面上时弹丸的下落高度为
因此弹丸在靶上的落点为c 点。
故选C。