ARTICLE · 1040991
2026具身智能领域十大科技进展(附下载)
2026具身智能领域十大科技进展(附下载)
免责声明:以上报告均系本平台通过公开、合法渠道获得,报告版权归原撰写/发布机构所有,如涉侵权,请联系删除;资料为推荐阅读,仅供参考学习,如对内容存疑,请与原撰写/发布机构联系。
01
摘要-文末附全文PDF下载
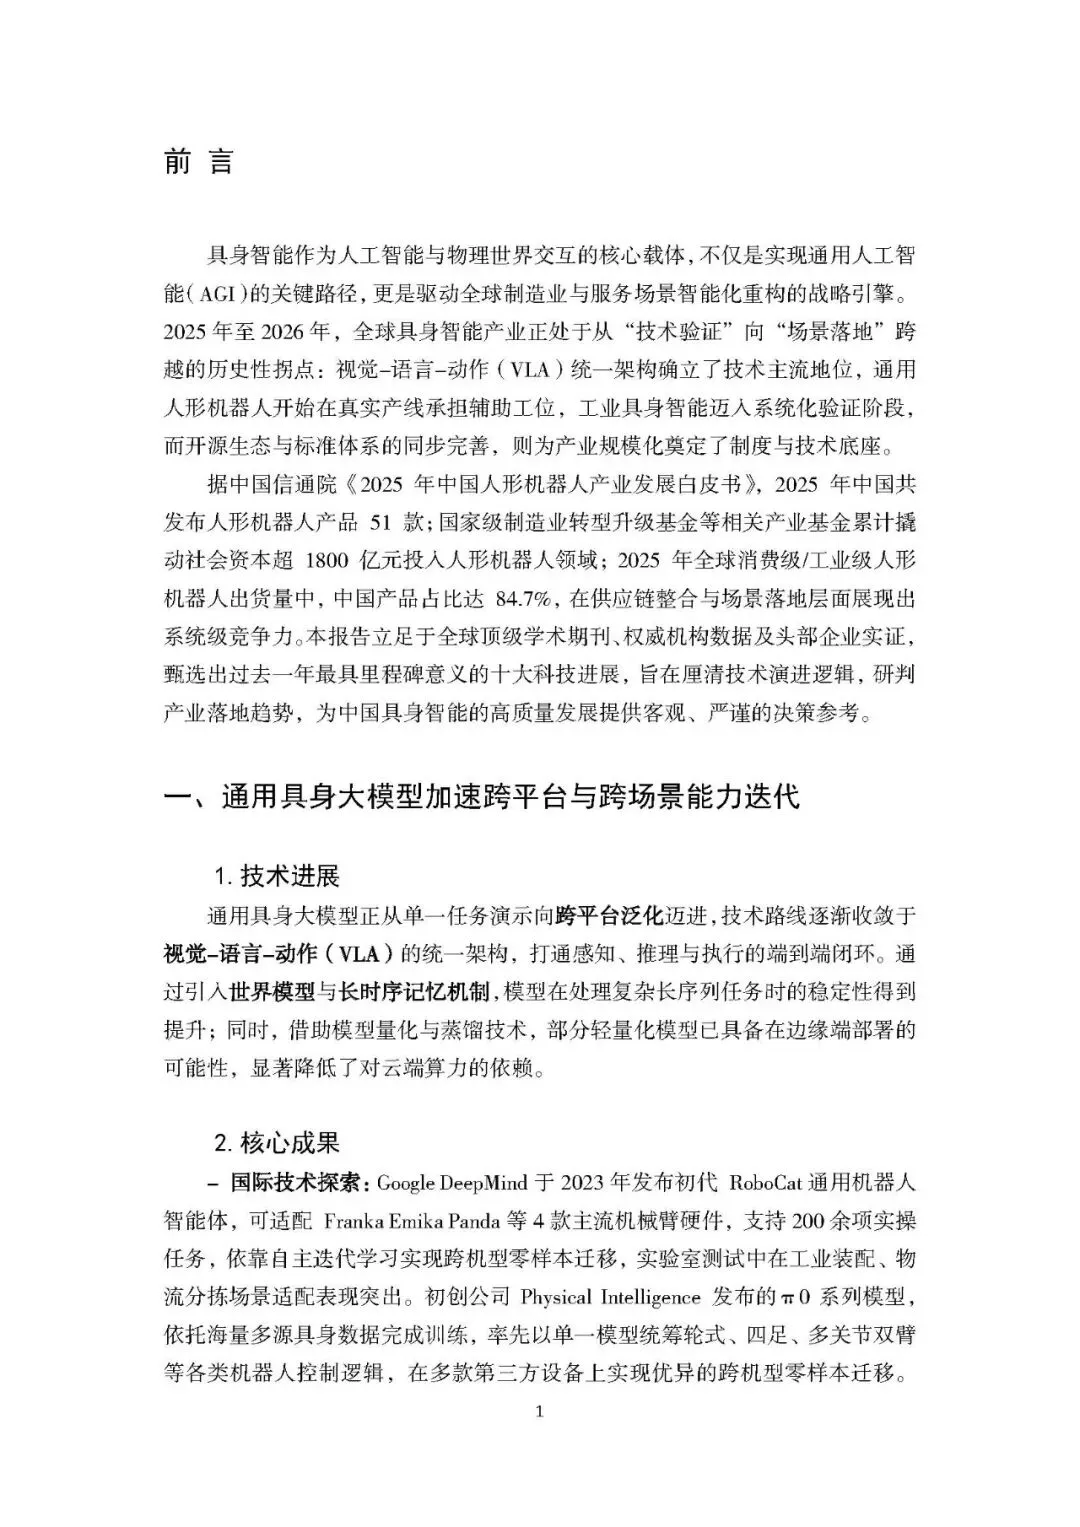
这份《具身智能领域十大科技进展(2025-2026)》报告显示,具身智能正从“技术验证”向“场景落地”跨越,核心进展可归纳为以下五方面:
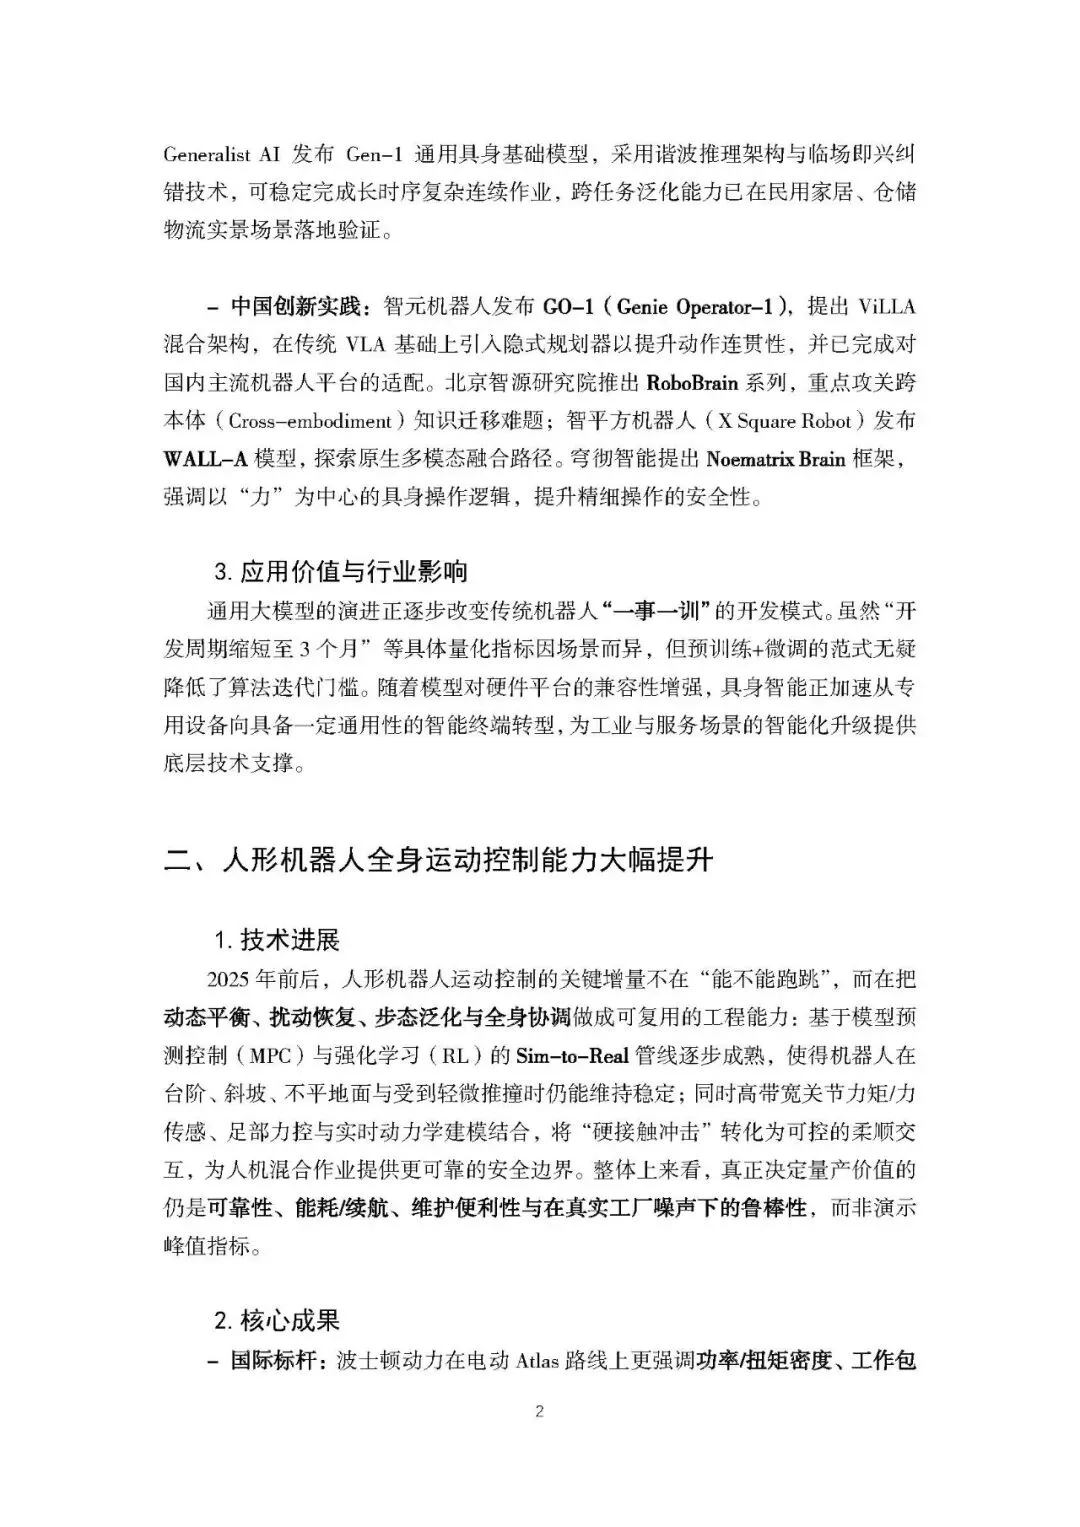
一、大模型与运动控制双突破。 通用具身大模型加速向视觉-语言-动作(VLA)统一架构收敛,跨平台泛化能力增强;人形机器人全身运动控制借助MPC+强化学习的Sim-to-Real管线,在非结构化环境中稳定性大幅提升,重点从“能否行走”转向“能否干活”。
二、感知与执行器技术演进。 多模态感知向实时化、高精度发展,视觉-触觉-听觉融合逐步落地;仿生柔性执行器在能量密度与本质安全上持续突破,为人机共融提供硬件基础。
三、工业落地与架构探索并进。 工业具身智能开启从验证到落地的进阶,Figure、特斯拉及国内智元、优必选等企业在车企、3C产线开展商用试点;端云协同架构成为提升系统效能的主流方向。
四、学习能力与交互标准化。 少样本/零样本学习显著提升任务泛化能力,降低部署门槛;人机共融交互加速成熟,ISO 10218修订及国内标准体系发布,推动“可审计、可复用”的制度化阶段。
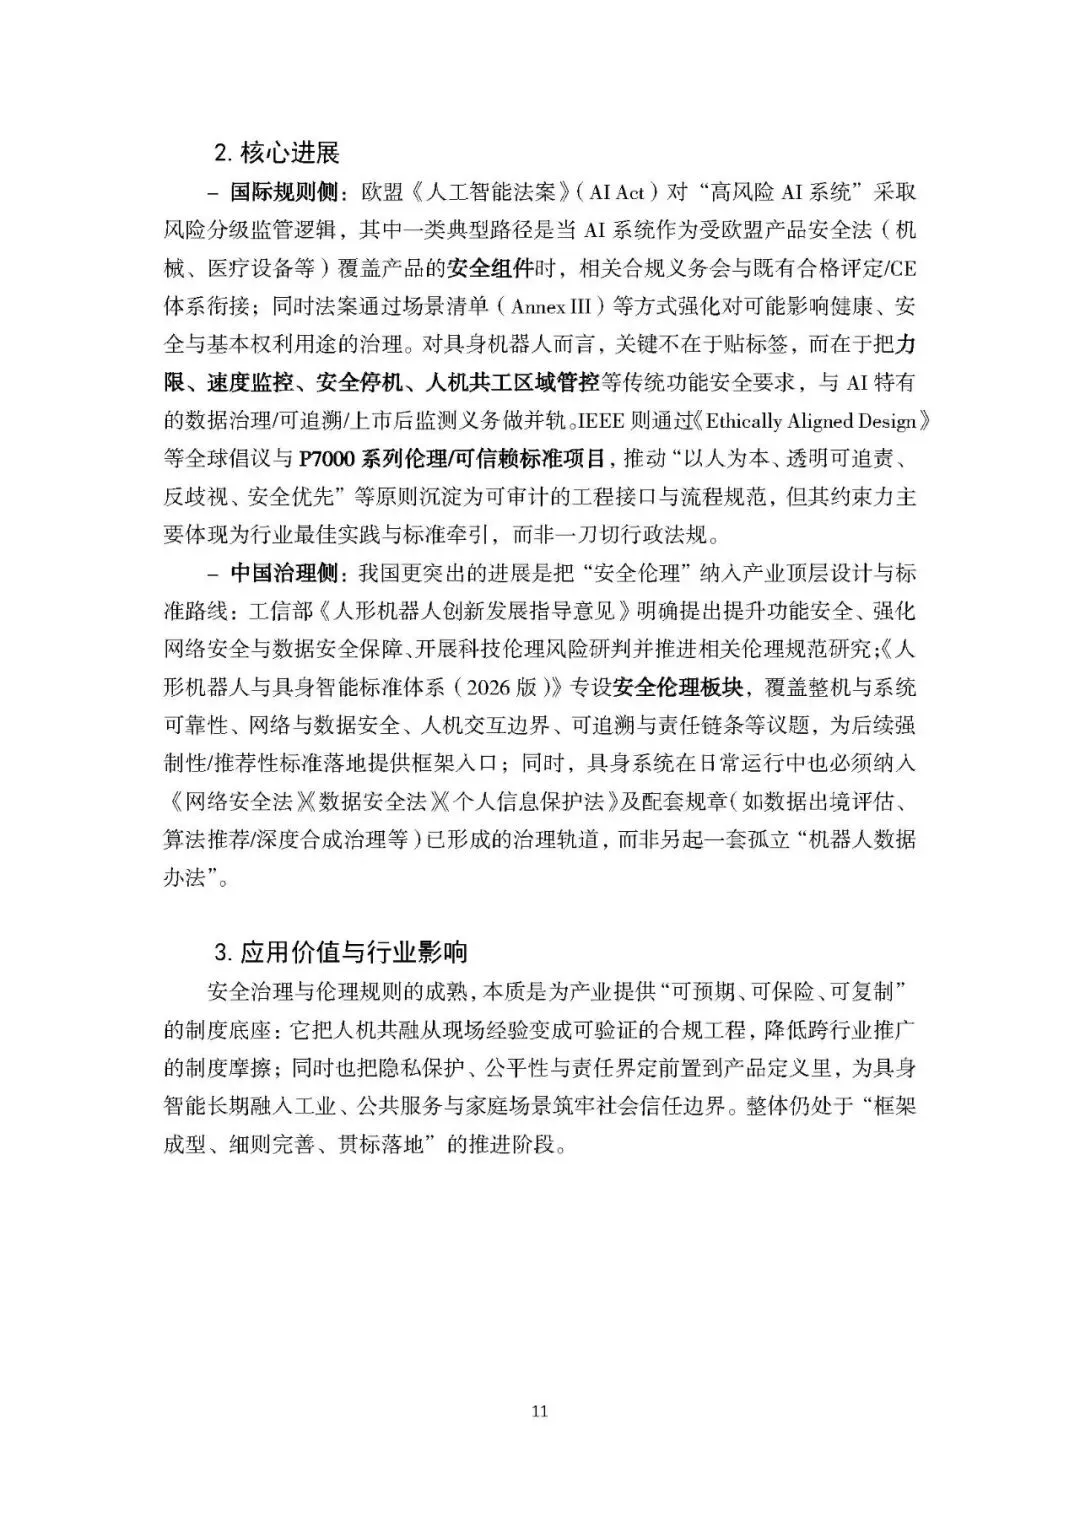
五、开源生态与安全治理成型。 开源大模型、数据集与仿真平台降低研发门槛;安全伦理规则体系加速构建,欧盟AI法案与中国标准体系同步推进。
总结: 2025-2026年,具身智能技术体系初步实现端到端闭环,工业验证从“样板间”走向“商品房”。但核心矛盾已从“有无能力”转向“能否降本增效”,可靠性、能耗与全生命周期成本成为规模化应用的分水岭。未来竞争关键在于真实工况下可审计的安全与可量化的ROI。
02
引用内容(部分)
完整PDF报告已上传知识星球,扫描下方图片二维码进入查阅下载