文档文本内容
专题25 机械能守恒定律及其应用
学习目标
理解并掌握机械能的概念,理解机械能的守恒条件;理解多物体构成速度
关联问题并解决系统机械能守恒问题。
知识点梳理
1.重力做功的特点
(1)重力做功只跟它的起点和终点的位置有关,而跟物体运动的路径无关。
(2)重力做功不引起物体机械能的变化。
2.重力势能
(1)表达式Ep=mgh。
(2)重力势能的特点
①系统性:重力势能是物体和地球所共有的。
②相对性:重力势能的大小与参考平面的选取有关,但重力势能的变化量与
参考平面的选取无关。
(3)ΔEp与WG的关系
①定性关系:重力对物体做正功,重力势能减小;重力对物体做负功,重力
势能增大。
②定量关系:重力对物体做的功等于物体重力势能的减小量,即WG=-(Ep2
-Ep1)=-ΔEp。
3.弹性势能
(1)定义:发生弹性形变的物体的各部分之间由于有弹力的相互作用而具有的
势能。
(2)ΔEp与W 弹的关系:弹力做正功,弹性势能减少;弹力做负功,弹性势能增
加。定量表达式为W 弹=-ΔEp。
4.机械能守恒定律
(1)内容:在只有重力或弹力做功的物体系统内,动能与势能可以互相转化,
总的机械能保持不变。
(2)表达式:mgh1+ 1
2 mv1
2=mgh2+ 1
2 mv2
2。
(3)守恒条件
①系统只受重力或弹簧弹力的作用,不受其他外力。
②系统除受重力或弹簧弹力作用外,还受其他内力和外力,但这些力对系统
不做功。
③系统内除重力或弹簧弹力做功外,还有其他内力和外力做功,但这些力做
功的代数和为零。
真题汇编
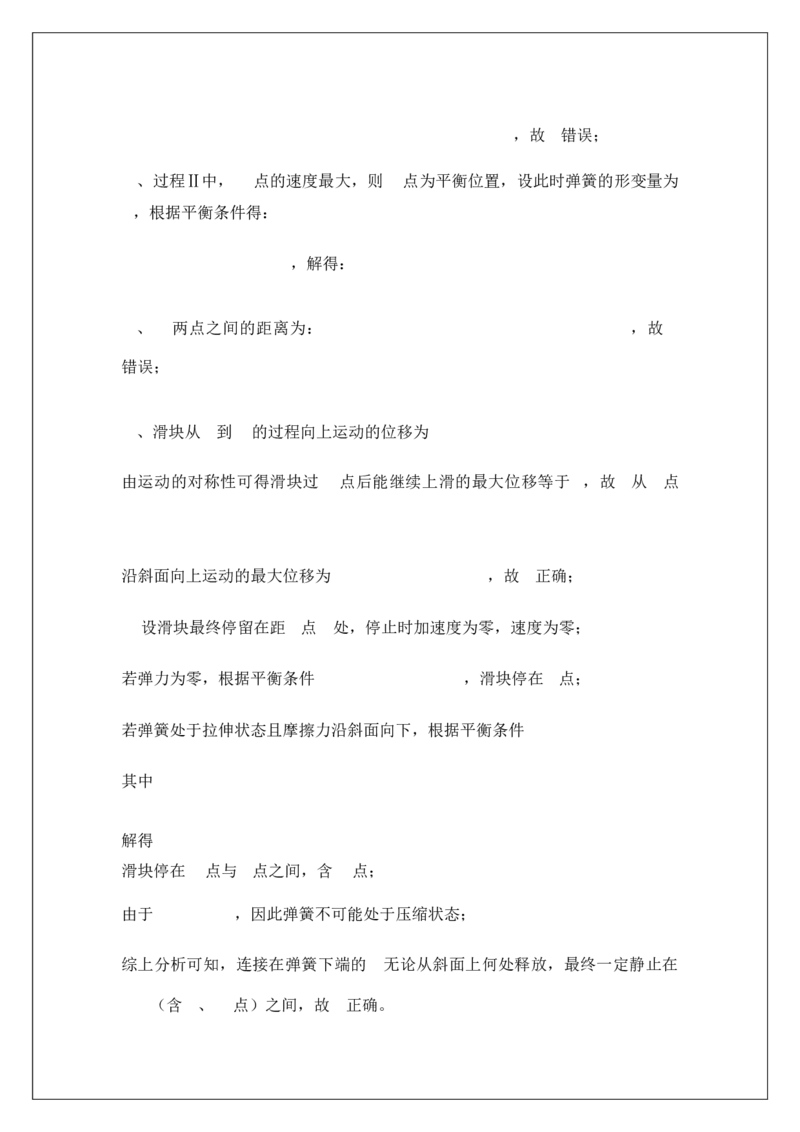
1.(多选)(2025•云南)如图所示,倾角为
的固定斜面,其顶端固定一劲
度系数为
的轻质弹簧,弹簧处于原长时下端位于
点。质量为
的滑块
(视为质点)与斜面间的动摩擦因数
。过程Ⅰ:
以速度
从斜面底端
点沿斜面向上运动恰好能滑至
点;过程Ⅱ:将
连接在弹簧的下端并拉至
点由静止释放,
通过
点(图中未画出)时速度最大,过
点后能继续上
滑。弹簧始终在弹性限度内,假设最大静摩擦力等于滑动摩擦力,忽略空气阻
力,重力加速度为。则
A.
、
两点之间的距离为
B.过程Ⅱ中,
在从
点单向运动到
点的过程中损失的机械能为
C.过程Ⅱ中,
从
点沿斜面向上运动的最大位移为
D.连接在弹簧下端的
无论从斜面上何处释放,最终一定静止在
(含
、
点)之间
【答案】
【分析】
根据滑动摩擦力公式求解滑动摩擦力,过程Ⅰ,根据动能定理求解
之间的距离;
过程Ⅱ中,根据功能关系求解机械能的损失;
过程Ⅱ中,
点的速度最大,说明
点为平衡位置,根据平衡条件求解弹簧的
形变量,再求
之间的距离;
滑块从
到
的过程中,弹力做正功、摩擦力和重力做负功;滑块从
点到
最高点的过程中,弹力先做正功后做负功、摩擦力和重力做一致做负功;根据
动能定理分析位移关系,然后作答;
设滑块最终停留在距
点
处,停止时加速度为零,速度为零;根据平衡条
件结合摩擦力与重力沿斜面向下的分力的关系求解作答。
【
解
答
】
解
:
、
滑
块
所
受
的
滑
动
摩
擦
力
过程Ⅰ,根据动能定理得:
解得:
过程Ⅱ中,弹簧弹力对
做正功,设为
,
克服滑动摩擦力做功为
,由
功能关系可得
在从
点单向运动到
点的过程中损失的机械能为:
,故
错误;
、过程Ⅱ中,
点的速度最大,则
点为平衡位置,设此时弹簧的形变量为
,根据平衡条件得:
,解得:
、
两点之间的距离为:
,故
错误;
、滑块从
到
的过程向上运动的位移为
由运动的对称性可得滑块过
点后能继续上滑的最大位移等于,故
从
点
沿斜面向上运动的最大位移为
,故
正确;
设滑块最终停留在距
点
处,停止时加速度为零,速度为零;
若弹力为零,根据平衡条件
,滑块停在
点;
若弹簧处于拉伸状态且摩擦力沿斜面向下,根据平衡条件
其中
解得
滑块停在
点与
点之间,含
点;
由于
,因此弹簧不可能处于压缩状态;
综上分析可知,连接在弹簧下端的
无论从斜面上何处释放,最终一定静止在
(含
、
点)之间,故
正确。
故选:
。
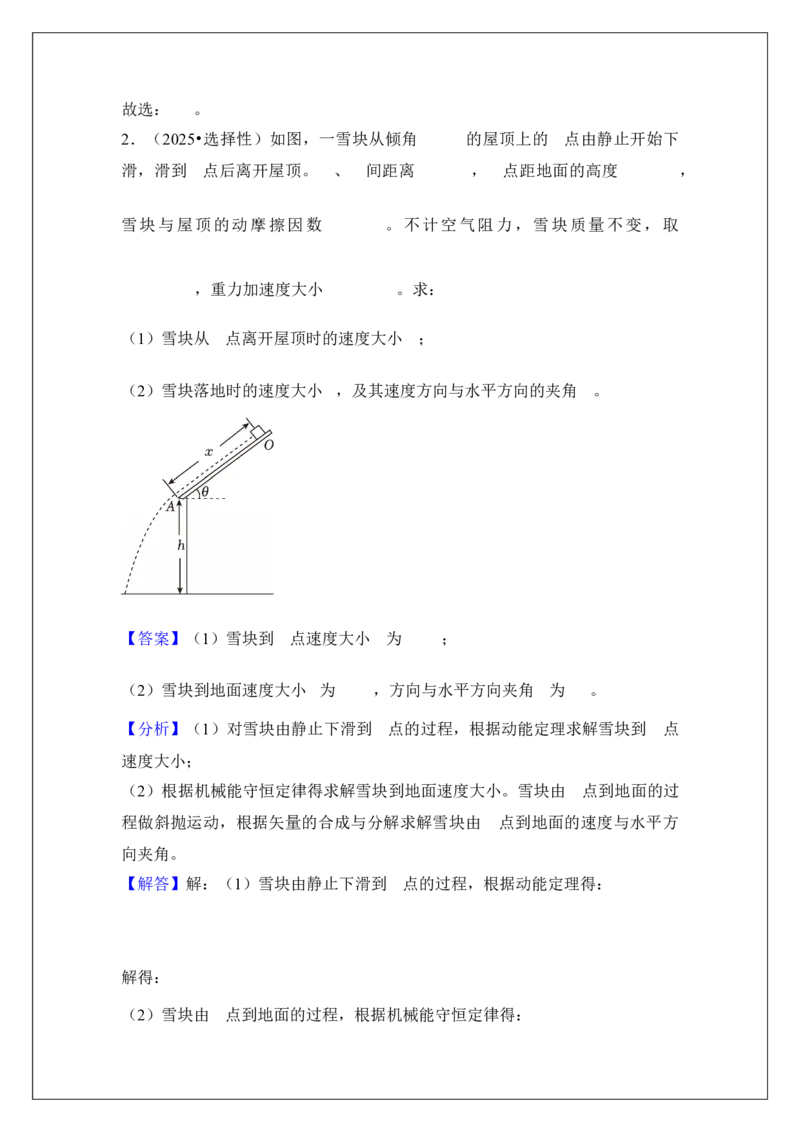
2.(2025•选择性)如图,一雪块从倾角
的屋顶上的
点由静止开始下
滑,滑到
点后离开屋顶。
、
间距离
,
点距地面的高度
,
雪块与屋顶的动摩擦因数
。不计空气阻力,雪块质量不变,取
,重力加速度大小
。求:
(1)雪块从
点离开屋顶时的速度大小
;
(2)雪块落地时的速度大小,及其速度方向与水平方向的夹角
。
【答案】(1)雪块到
点速度大小
为
;
(2)雪块到地面速度大小为
,方向与水平方向夹角
为
。
【分析】(1)对雪块由静止下滑到
点的过程,根据动能定理求解雪块到
点
速度大小;
(2)根据机械能守恒定律得求解雪块到地面速度大小。雪块由
点到地面的过
程做斜抛运动,根据矢量的合成与分解求解雪块由
点到地面的速度与水平方
向夹角。
【解答】解:(1)雪块由静止下滑到
点的过程,根据动能定理得:
解得:
(2)雪块由
点到地面的过程,根据机械能守恒定律得:
解得:
雪块由
点到地面的过程做斜抛运动,在水平方向做匀速运动的速度大小为:
,解得:
由速度分解可得:
解得:
答:(1)雪块到
点速度大小
为
;
(2)雪块到地面速度大小为
,方向与水平方向夹角
为
。
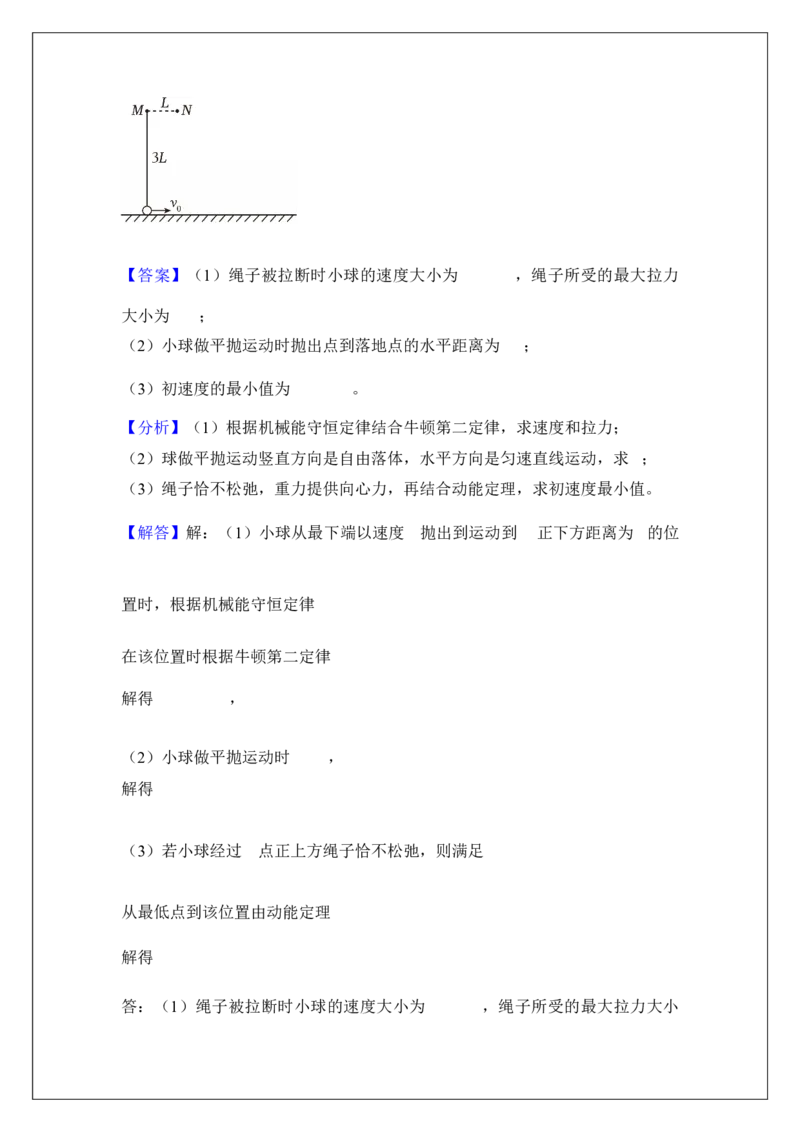
3.(2025•安徽)如图,
、
为固定在竖直平面内同一高度的两根细钉,间
距
。一根长为
的轻绳一端系在
上,另一端竖直悬挂质量
的小球,小球与水平地面接触但无压力。
时,小球以水平向右的初速度
开始在竖直平面内做圆周运动。小球牵引着绳子绕过
、
,运动到
正下方与
相距
的位置时,绳子刚好被拉断,小球开始做平抛运动。小球
可视为质点,绳子不可伸长,不计空气阻力,重力加速度
取
。
(1)求绳子被拉断时小球的速度大小,及绳子所受的最大拉力大小;
(2)求小球做平抛运动时抛出点到落地点的水平距离;
(3)若在
时,只改变小球的初速度大小,使小球能通过
的正上方且绳子
不松弛,求初速度的最小值。
【答案】(1)绳子被拉断时小球的速度大小为
,绳子所受的最大拉力
大小为
;
(2)小球做平抛运动时抛出点到落地点的水平距离为
;
(3)初速度的最小值为
。
【分析】(1)根据机械能守恒定律结合牛顿第二定律,求速度和拉力;
(2)球做平抛运动竖直方向是自由落体,水平方向是匀速直线运动,求;
(3)绳子恰不松弛,重力提供向心力,再结合动能定理,求初速度最小值。
【解答】解:(1)小球从最下端以速度
抛出到运动到
正下方距离为
的位
置时,根据机械能守恒定律
在该位置时根据牛顿第二定律
解得
,
(2)小球做平抛运动时
,
解得
(3)若小球经过
点正上方绳子恰不松弛,则满足
从最低点到该位置由动能定理
解得
答:(1)绳子被拉断时小球的速度大小为
,绳子所受的最大拉力大小
为
;
(2)小球做平抛运动时抛出点到落地点的水平距离为
;
(3)初速度的最小值为
。
4.(2024•重庆)2024 年5 月3 日,嫦娥六号探测成功发射,开启月球背面采
样之旅,探测器的着陆器上升器组合体着陆月球要经过减速、悬停、自由下落
等阶段。则组合体着陆月球的过程中
A.减速阶段所受合外力为0
B.悬停阶段不受力
C.自由下落阶段机械能守恒
D.自由下落阶段加速度大小
【答案】
【分析】
根据减速概念分析合外力是否为0;
根据悬停的平衡态分析受力情况;
根据机械能守恒条件进行判断;
根据月球表面重力加速度小于地球表面重力加速度进行判断。
【解答】解:
减速阶段合外力方向竖直向上,不为0,故
错误;
悬停阶段受到重力和向上的作用力,合力为0,故
错误;
自由下落阶段只受重力作用,重力做正功,机械能守恒,故
正确;
由于是在月球表面自由下落,其加速度小于地球表面自由落体加速度
故
错误。
故选:
。
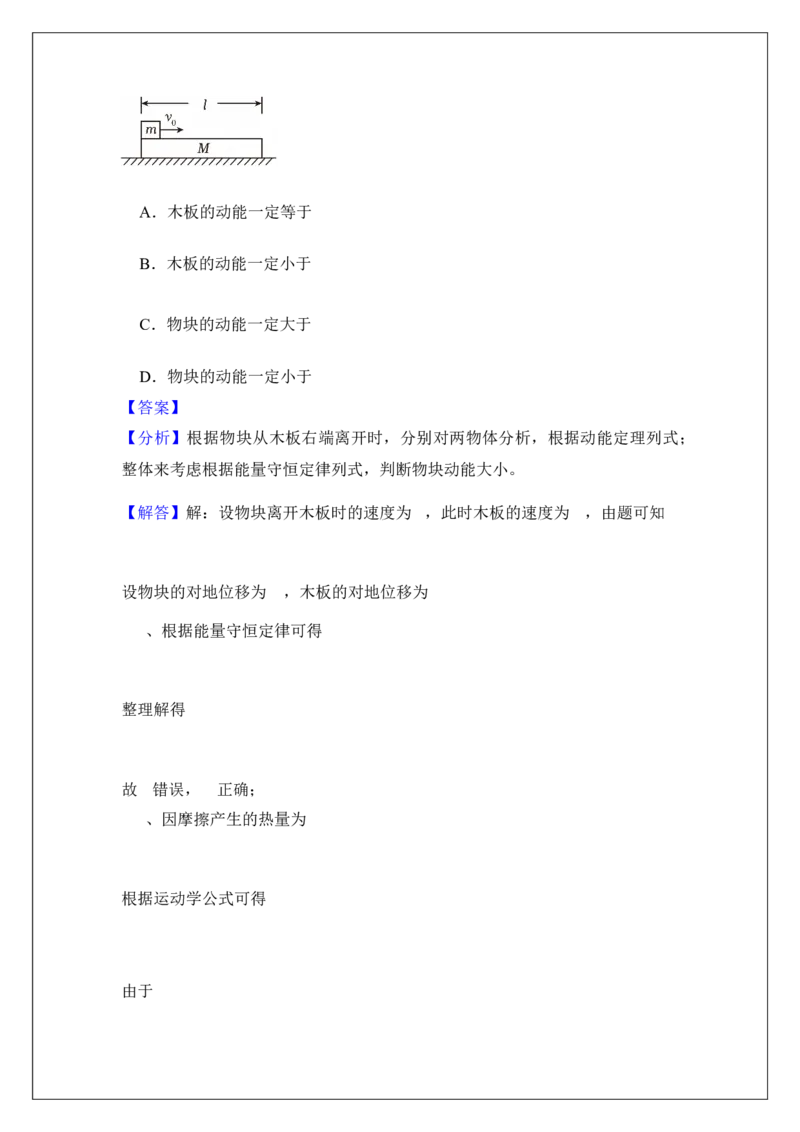
(多选)5.(2023•乙卷)如图,一质量为
、长为的木板静止在光滑水平
桌面上,另一质量为
的小物块(可视为质点)从木板上的左端以速度
开始
运动。已知物块与木板间的滑动摩擦力大小为
,当物块从木板右端离开时
A.木板的动能一定等于
B.木板的动能一定小于
C.物块的动能一定大于
D.物块的动能一定小于
【答案】
【分析】根据物块从木板右端离开时,分别对两物体分析,根据动能定理列式;
整体来考虑根据能量守恒定律列式,判断物块动能大小。
【解答】解:设物块离开木板时的速度为
,此时木板的速度为
,由题可知
设物块的对地位移为
,木板的对地位移为
、根据能量守恒定律可得
整理解得
故
错误,
正确;
、因摩擦产生的热量为
根据运动学公式可得
由于
所以
故
故
故
错误,
正确;
故选:
。
1.对机械能守恒条件的理解
(1)只受重力作用,例如做平抛运动的物体机械能守恒。
(2)除重力外,物体还受其他力,但其他力不做功或做功代数和为0。
(3)除重力外,只有系统内的弹力做功,那么系统的机械能守恒。注意:并非
系统内某个物体的机械能守恒,而是整个系统的机械能守恒。
2.机械能是否守恒的三种判断方法
(1)定义法:系统的动能、势能之和不变则守恒。
(2)做功法:即守恒的条件。
(3)能量转化法:系统的能量仅在机械能范围内转化则守恒。
例题精讲:
【例1】(2025•重庆开学)弹簧在社会生活中得到广泛的应用,如控制机械的
运动、内燃机中的阀门弹簧、离合器中的控制弹簧等。如图所示为一竖直放置
的劲度系数足够大的轻质弹簧,其下端固定在水平地面上,一定质量的小球从
轻质弹簧正上方某一高处自由落下,并将弹簧压缩,直到小球的速度减为零。
考点1:机械能守恒的判断
对于小球和轻质弹簧组成的系统,在小球开始与弹簧接触至弹簧压缩到最短的
过程中,下列正确的是
A.小球的机械能守恒
B.小球的动能不断减小
C.小球的动能与重力势能之和逐渐增大
D.小球的动能与弹簧的弹性势能之和逐渐增大
【答案】
【分析】根据机械能守恒定律和功能关系进行分析解答。
【解答】解:
对小球分析,由于弹簧对小球做负功,因此小球的机械能逐渐
减小,故
错误;
小球在向下运动的过程中,弹簧的弹力逐渐增大,小球所受的合力先减小后
反向增大,所以小球的速度先变大后变小,小球的动能先变大后变小,故
错
误;
把小球和弹单簧看成一个系统,系统的动能、重力势能和弹性势能之和保持
不变,小球在向下运动的过程中,弹簧的弹力逐渐增大,弹性势能逐渐增大,
所以小球的动能与重力势能之和逐渐减小,故
错误;
把小球和弹簧看成一个系统,系统的动能、重力势能和弹性势能之和保持不
变,小球在向下运动的过程中,重力一直做正功,重力势能逐渐减小,小球的
动能与弹簧的弹性势能之和逐渐增大,故
正确。
故选:
。
【例2】(2025•海淀区开学)将一铅球水平抛出,若空气阻力可忽略不计,则
对于铅球的运动过程,下列说法中正确的是
A.铅球在空中的运动是变加速运动
B.铅球在空中运动过程中其机械能不断增加
C.若抛出点高度一定,铅球在空中运动的时间与初速度的大小有关
D.若抛出的初速度一定,铅球落地时速度大小与抛出点的高度有关
【答案】
【分析】根据平抛运动的受力,机械能守恒以及平抛运动的位移规律等进行分
析解答。
【解答】解:
平抛运动的物体只受重力,根据牛顿第二定律,加速度恒定为
,故是匀变速曲线运动,故
错误;
平抛运动的物体只受重力,故只有重力做功,机械能守恒,故
错误;
平抛运动在竖直方向上做自由落体运动,根据分运动与合运动具有等时性,
知平抛运动的时间由高度决定,与初速度大小无关,故
错误;
根据平抛运动的分位移公式,有
,
,联立解得
,故物
体落地时水平飞行的距离与抛出点的高度和初速度有关,故
正确。
故选:
。
【例3】(2025 春•泸州期末)小锋寒假和家人一起去体验了滑雪运动,在春期
开学后的学习中,他将滑雪时的情境抽象为图甲、图乙两种情况来思考。图甲
中
、
两物块靠在一起,图乙中物块
放在物块
上面,
、
两物块的接
触面水平。两图中的斜面均光滑,
、
物块均相对静止。则在下滑过程中,
下列说法正确的是
A.甲、乙两图中
物块的机械能均保持不变
B.甲、乙两图中
物块对
物块的作用力均不为零
C.图甲中
物块对
物块做负功,
物块的机械能减少
D.图乙中摩擦力对
物块做正功,
物块的机械能增加
【答案】
【分析】根据机械能的概念和机械能守恒的条件进行分析解答。
【解答】解:两图中的斜面均光滑,甲图中,以
、
为整体研究,整体受重
力和支持力,根据牛顿第二定律可得加速度为
,方向
沿斜面向下;
以
为对象,根据牛顿第二定律可得
受到的合力为
,结合
的受力分析可知
、
之间的作用力为零,所以
物块只有重力做功,所以
物块机械能守恒;
乙图中,以
、
为整体研究,整体受重力和支持力,根据牛顿第二定律可得
加速度为
方向沿斜面向下;
以
为对象,根据牛顿第二定律可得
受到的合力为
,结合
的受力分析可知
对
的支持力竖直向上,
对
的摩擦力水平向右,
对
的作用力(支持力和摩擦力的合力)方向垂直斜面向上,与速度方向垂
直,大小为
,
根据功的定义得
对
的作用力做功为
对
的摩擦力做正功,
对
的支持
力做负功),所以
物块除了重力做功,其它力做的功为零,所以
物块机械
能守恒。故
正确,
错误。
故选:
。
1.单物体机械能守恒的常用表达式
2.求解单个物体机械能守恒问题的基本思路
(1)选对象:选取研究对象——物体。
(2)析受力、判守恒:根据研究对象所经历的物理过程,进行受力、做功分
析,判断机械能是否守恒。
(3)析运动、明状态:在当地选取参考平面,确定研究对象在初、末状态时的
机械能。
(4)列方程、解方程:选取方便的机械能守恒定律的方程形式(Ek1+Ep1=Ek2+
Ep2,ΔEk=-ΔEp)进行求解。
3.注意:单物体机械能守恒的问题,往往也能用动能定理解决。
例题精讲:
【例4】(2025 春•衢州期末)质量为
的小球从粗糙曲面上滑下,在到达高度
为
的位置
时,速度大小为
,滑到高度为
的位置
时,速度大小为
,则
考点2:单物体机械能守恒
小球
A.在
处的重力势能可能为负值
B.在
处的动能为
C.从
运动到
的过程中合力做功
D.从
运动到
的过程中机械能增加了
【答案】
【分析】重力势能大小与零势能面的选取有关;从
到
,根据动能定理求解
小球在
处的动能;根据功的计算公式求解从
运动到
的过程中合力做的功;
阻力做的功等于机械能的减少。
【解答】解:
、重力势能大小与零势能面的选取有关,若选取最高点为零势
能面,则小球在
处的重力势能为负值,故
正确;
、从
到
,克服阻力做的功为
,根据动能定理可得:
,
所
以
小
球
在
处
的
动
能
为
:
,故
错误;
、从
运动到
的过程中合力做功为:
,故
错误;
、阻力做的功等于机械能的减少,所以从
运动到
的过程中机械能减少了:
△
,故
错误。
故选:
。
【例5】(2025 春•长春校级期末)如图所示,一轻质弹簧竖直固定于地面上,
铁质小球自弹簧正上方由静止下落,小球从接触弹簧到将弹簧压缩至最短的过
程中(弹簧的形变始终在弹性限度内),下列说法正确的是
A.小球的速度一直减小
B.小球的机械能不守恒
C.重力对小球做正功,小球的重力势能在增加
D.弹簧的弹力对小球做负功,弹簧的弹性势能在减小
【答案】
【分析】分析小球受力情况判断其运动情况,确定速度变化情况;分析除重力
以外其他力做功情况,判断小球的机械能变化情况;根据高度变化分析重力做
功正负,判断重力势能的变化情况;根据弹力做功情况判断弹簧的弹性势能变
化情况。
【解答】解:
、小球从接触弹簧到将弹簧压缩至最短的过程中,小球受到重
力和弹簧的弹力两个力作用,一开始弹力小于重力,合力向下,小球继续向下
做加速运动;当弹力等于重力时,小球速度达到最大,之后弹力大于重力,合
力向上,小球向下减速运动,则小球的速度先增大后减小,故
错误;
、由于弹簧弹力对小球做负功,所以小球的机械能不守恒,故
正确;
、小球的高度下降,重力对小球做正功,小球的重力势能在减小,故
错误;
、弹簧的弹力对小球做负功,弹簧的弹性势能在增大,故
错误。
故选:
。
【例6】(2025 春•镇江期末)如图所示,质量
的小球,从离桌面
高处
点
由静止自由下落,桌面离地面的高度,若以桌面为参考平面,重力加速度为
,
下列说法正确的是
A.小球在
点的重力势能为
B.小球在桌面高度处的动能为
C.由
到
的下落过程中小球机械能减少了
D.小球在
点的机械能与参考平面选取无关
【答案】
【分析】以桌面为参考平面,小球在
点的重力势能由高度
决定。根据机械
能守恒,小球在桌面处的动能等于
点的重力势能。下落过程中只有重力做功,
机械能守恒。机械能中的重力势能部分与参考平面有关,但机械能守恒与参考
平面无关。选项
正确反映了动能与重力势能的转化关系。
【解答】解:
、由题意得,小球在
点的重力势能
,故
错误;
、根据机械能守恒定律,小球在
点的机械能和桌面处的机械能相等,有
,其中
,
,故
。故
正确;
、从
到
的下落过程中,小球只受重力作用,只有重力做功,机械能守恒。
故
错误;
、重力势能与参考平面有关,
点的机械能
也与参考平面有关。故
错误。
故选:
。
系统的机械能守恒
1.解决多物体系统机械能守恒的注意点
(1)要注意判断物体运动过程中系统的机械能是否守恒。
(2)注意寻找通过绳或杆相连接的物体间的速度关系和位移关系。
(3)列机械能守恒方程时,一般选用ΔEk=-ΔEp或ΔEA=-ΔEB的形式。
2.常见的三种模型
模型1 轻杆连接系统的机械能守恒
常见情境

三大特点
①平动时两物体线速度大小相等,转动时两物体角速
度大小相等。
②杆对物体的作用力并不总是沿杆的方向,杆能对物
体做功,单个物体机械能不守恒。
③对于杆和球组成的系统,忽略空气阻力和各种摩擦
且没有其他力对系统做功时,系统机械能守恒
模型2 轻绳连接系统的机械能守恒
常见情境


三点提醒
①分清两物体是速度大小相等,还是沿绳方向的分速度大小
相等。
②用好两物体的位移大小关系或竖直方向高度变化的关系。
③对于单个物体,一般绳上的力做功,机械能不守恒;但对
于绳连接的系统,机械能则可能守恒
考点3:系统的机械能守恒
模型3 轻弹簧连接系统的机械能守恒
常见
情境


模型特点
由轻弹簧连接的物体系统,一般既有重力做功又有弹簧弹力
做功,这时系统内物体的动能、重力势能和弹簧的弹性势能
相互转化,而总的机械能守恒
两点提醒
①对同一弹簧,弹性势能的大小完全由弹簧的形变量决定,
无论弹簧伸长还是压缩。
②弹簧两端物体把弹簧拉伸至最长(或压缩至最短)时,两端
的物体具有相同的速度,弹性势能最大
例题精讲:
【例7】(2025•四平校级开学)如图所示,一根质量可以忽略不计的刚性轻杆
端为固定转轴,杆可在竖直平面内无摩擦地转动,杆的中心点及另一端各固
定一个小球
和
。已知两球质量相同,现用外力使杆静止在水平方向,然后
撤去外力,杆将摆下,从开始运动到杆处于竖直方向的过程中
A.两球重力做功相等
B.杆的弹力对
球做正功,对
球做负功
C.杆的弹力对
球做负功,对
球做正功
D.杆的弹力对
球和
球均不做功
【答案】
【分析】根据两球重力相同,下落高度不同,故两球重力做功不相等,结合两
球同轴转动,角速度相等,综合机械能守恒分析求解。
【解答】解:
.两球重力相同,下落高度不同,故两球重力做功不相等,故
错误;
.两球同轴转动,角速度相等,由线速度和角速度的关系:
知,
球
的速度总是等于
球速度的2 倍,由于杆在转动过程中无摩擦,故系统机械能
守恒,设杆长为
,
球运动到竖直方向时的速度为
,则根据机械能守恒定
律有
解得动能
球获得的动能
小于减少的重力势能
,其机械能减少,故杆对
球做
负功,同理可判定杆对
球做正功,故
错误,
正确。
故选:
。
【例8】(多选)(2025•蚌埠校级开学)如图所示,
,
两小球由绕过轻质
定滑轮的细线相连,
放在固定的光滑斜面上,
、
两小球在竖直方向上通
过劲度系数为
的轻质弹簧相连,
球放在水平地面上。现用手控制住
,使
细线刚好拉直但无拉力作用,并保证滑轮左侧细线竖直,右侧细线与斜面平行。
已知
的质量为
,
、
的质量均为
,重力加速度为
,细线与滑轮之间
的摩擦不计,开始时整个系统处于静止状态。释放
后,
沿斜面下滑至速度
最大时
恰好要离开地面。下列说法正确的是
A.
刚离开地面时,
的加速度为零
B.刚释放
时,
的加速度是
C.斜面倾角为
D.
获得最大速度为
【答案】
【分析】
沿斜面下滑至速度最大时
恰好离开地面,
和
的加速度为零,
对
和
受力分析,由平衡条件求出斜面的倾角
;对于整个系统机械能守恒,
根据机械能守恒列出方程就可以求得
的最大速度。根据系统机械能守恒分析
、
两小球组成的系统机械能如何变化。
【解答】解:
.根据题意可知,开始与
恰好要离开地面时,弹簧分别处
于压缩和拉伸状态,弹力大小均为
对
分析
代入数据解得
此时绳子中的拉力
对
分析
故此时
受力平衡,加速度为零。刚释放时,对
分析
解得
故
正确,
错误;
.由以上分析可知该过程弹簧弹性势能变化为零,由机械能守恒
联立解得
获得最大速度为
故
正确。
故选:
。
【例9】(2025 春•河北期末)如图所示,质量为
的小环
套在光滑竖直细杆
上,小环
经由跨过光滑固定轻质定滑轮的不可伸长的轻绳与质量为
的重物
相连。开始时在
位置用手按住
,轻绳处于绷紧状态,现释放
,小环
从图中
位置上升至与定滑轮的连线处于水平的
位置,已知
,
,重力加速度为。下列说法正确的是
A.小环
的机械能守恒
B.重物
的机械能守恒
C.
位置,小环
的动能为
D.当
时,小环
与重物
的速度关系为
【答案】
【分析】分析轻绳对小环
和重物
做功情况,判断它们机械能变化情况;在
位置,重物
的速度为0,根据系统机械能守恒求小环
的动能;当
时,根据小环
的速度沿绳子方向的分量与
的速率相等列式,得
到小环
与重物
的速度关系。
【解答】解:
、小环
和重物
均受到轻绳的拉力作用,轻绳对小环
做正
功,小环
的机械能增大。轻绳对重物
做负功,重物
的机械能减少,故
错误;
、设
,将小环
的速度沿绳方向和垂直绳方向进行分解,根据关联
速度可得
则当小环
运动到
点时,因
,故
对
、
组成的系统,因只有重力做功,故系统机械能守恒。小环
从
位置
到
位置过程,根据小环
和重物
组成的系统机械能守恒,有
解得小环
运动到
位置时的动能
,故
正确;
、当
时,根据
,可得
,故
错误。
故选:
。
1.特点:在应用机械能守恒定律处理实际问题时,经常遇到像“链条”“液
柱”类的物体,其在运动过程中重心位置相对物体会发生变化,因此这类物
体不能再视为质点来处理,但因只有重力做功,物体整体机械能守恒。
2.处理方法:一般情况下,可将物体分段处理,确定质量分布均匀的规则物
体各部分的重心位置,根据初、末状态物体重力势能的变化列式求解。
考点4:用机械能守恒定律解决非质点问题
例题精讲:
【例10】(2025•武陵区校级模拟)如图甲所示,光滑平台上放着一根均匀链
条,其中三分之一的长度悬垂在平台台面以下,由静止释放链条。已知整根链
条的质量为
,链条悬垂的长度为,台面高度为
。如果在链条的悬垂端接一
质量也为
的小球(直径相对链条长度可忽略不计),如图乙所示,还由静止
释放链条。平台右边有光滑曲面
来约束链条,重力加速度为
,下列说法正
确的是
A.甲图中在链条下端触地瞬间,链条的速度大小为
B.乙图中在链条下端触地瞬间,链条的速度大小为
C.甲图中链条下端在触地之前,链条的加速度大小不变
D.乙图中小球在下落过程中,链条对小球的拉力在不断增大
【答案】
【分析】结合题意,由重力势能的计算公式及机械能守恒定律分析列式,即可
判断求解速度值;
结合题意,分析整体产生加速度的合力变化,由牛顿第二定律即可分析求解。
【解答】解:
、甲图中链条触地时,由平台和链条之间的几何关系、链条右
侧悬垂部分长度为
,根据机械能守恒定律有:
解得
,故
正确;
、同理,乙图中链条触地时,有相同的位移,所以根据机械能守恒定律有:
整理解得:
,故
错误;
、甲图中平台右侧悬垂部分的重力等于链条整体所受外力的合力,随悬垂部
分的增多,链条整体所受外力的合力增大,所以链条在触地之前做加速度逐渐
增大,同理可知,乙图中链条整体在触地之前加速度逐渐增大,隔离小球分析,
链条对小球的拉力在不断减小,故
错误。
故选:
。
【例11】(2025 春•南阳期末)如图所示,长度为
的匀质链条的一半放置在
水平桌面上,另一半悬在桌面下方,现让链条由静止释放,不计一切摩擦阻力,
重力加速度为,当链条全部离开桌面时,其速度大小为
A.
B.
C.
D.
【答案】
【分析】不计一切摩擦阻力,链条下滑过程中机械能守恒,分析重力势能的减
小量,再根据机械能守恒定律求解。
【解答】解:设整个链条的质量为
。当链条全部离开桌面时,重力势能减小
量为△
,根据机械能守恒定律得△
,解得
,
故
正确,
错误。
故选:
。
【例12】(2025 春•滕州市期中)如图所示,一根质量为
、长为
的均匀链
条一半放在光滑的水平桌面上,另一半悬在桌边,链条右端拴有质量为
的小
球。已知桌面足够高,约束链条的挡板光滑。静止释放至整根链条刚离开桌面
的过程中,下列说法正确的是
A.链条和小球的重力势能共减少
B.链条和小球的重力势能共减少
C.链条的重力势能转化为动能,链条的机械能守恒
D.若仅去掉小球,整根链条刚离开桌面的速度会变大
【答案】
【分析】
结合题意,由重力势能的计算公式及机械能守恒定律分析列式,
即可判断求解;
结合题意,由动能定理列式,即可分析求解。
【解答】解:
结合题意,由重力势能的计算公式可知,链条和小球的重力
势能共减少:
,
链条在该过程中,除了重力做功,还有小球对其的拉力做功,则由机械能守恒
定律可知,链条的机械能不守恒,是小球对链条做的功及链条的重力势能转化
为链条的动能,
故
正确,
错误;
设小球对链条所做的功为
,链条重力做的功为
,
由动能定理可得:
,
由此可知,若仅去掉小球,即:
,则整根链条刚离开桌面时,链条的动能
会减小,则整根链条刚离开桌面的速度会变小,故
错误;
故选:
。
课后提优练习
一.选择题(共14 小题)
1.(2025 秋•重庆校级月考)如图所示,A、B 两滑块的质量均为m,用一轻
绳将两滑块相连后,将A 置于固定的光滑水平面上,将B 置于固定的光滑斜
面上,斜面的倾角为30°,并将A、B 稳住不动。将一轻质动滑轮置于轻绳上,
再将质量为2m 的钩码C 挂于动滑轮上。现先后按以下两种方式操作:第一
次将B 稳住,由静止释放A;第二次将A 稳住,由静止释放B。物体C 下落
相同位移x 时(C 下落过程中,A、B 均没有与定滑轮碰撞),设两次下落的
时间分别为t1、t2,物体C 的加速度分别为a1、a2,物体C 的动能分别为
Ek1、Ek2,由A、B、C 组成的系统减少的重力势能分别为ΔEp1、ΔEp2。滑轮
摩擦不计,则下列说法不正确的是(  )
A.t1:t2=1:❑√2
B.a1:a2=2:1
C.Ek1:Ek2=4:1
D.ΔEp1:ΔEp2=2:1
【解答】解:第一次固定B,物体C 下落过程中,设轻绳的拉力为F1,对物
体A 根据牛顿第二定律有F1=maA,根据匀变速直线运动的公式有2 x = 1
2 aAt1
2
对物体C 根据牛顿第二定律有2mg
2F
﹣
1=2ma1,根据匀变速直线运动的公式
有x = 1
2 a1t1
2
可得1
2 aA =a1= 1
3 g,t1= ❑√
6 x
g
物体C 的速度为v1= ❑√
2
3 gx
动能为Ek 1= 2
3 mgx
系统减少的重力势能为ΔEp1=2mgx
第二次固定A,物体C 下落过程中,设轻绳的拉力为F2,对物体B 根据牛顿
第二定律有F2
mgsin30°
﹣
=maB,根据匀变速直线运动的公式有2 x = 1
2 aBt2
2
对物体C 根据牛顿第二定律有2mg
2F
﹣
1=2ma1,根据匀变速直线运动的公式
x = 1
2 a1t1
2
可得1
2 aA =a1= 1
3 g,t1= ❑√
6 x
g
物体C 的速度为v1= ❑√
2
3 gx
动能为Ek 1= 2
3 mgx
系统减少的重力势能为ΔEp1=2mgx
第二次固定A,物体C 下落过程中,设轻绳的拉力为F2,对物体B 根据牛顿
第二定律有F2
mgsin30°
﹣
=maB,根据匀变速直线运动的公式2 x = 1
2 aBt2
2
对物体C 根据牛顿第二定律有2mg
2F
﹣
2=2ma2,根据匀变速直线运动的公式
x = 1
2 a2t2
2
可得1
2 aB=a2= 1
6 g,t2= ❑√
12 x
g
物体C 的速度为v2= ❑√
1
3 gx
动能为Ek 2= 1
3 mgx
系统减少的重力势能为ΔEp2=mgx
由此可知t1:t2=1:❑√2,a1:a2=2:1,Ek1:Ek2=2:1,ΔEp1:ΔEp2=2:
1,故C 正确,ABD 错误;
故选:C。
2.(2024 秋•合肥月考)如图所示,质量分别为m、2m 小物块A 和小物块B
在竖直方向上通过劲度系数为k 的轻质弹簧相连,开始时A、B 均静止,现
给B 施加一竖直向下的恒力,使B 向下运动,当速度为零时,立即撤去恒力,
一段时间后小物块A 恰好能离开地面。已知弹簧的弹性势能可表示为
E p= 1
2 k x
2,k 为弹簧的劲度系数,x 为弹簧的形变量,重力加速度为g,则恒
力所做的功为(  )
A.9m
2 g
2
2k
B.7m
2 g
2
2k
C.5m
2 g
2
2k
D.9m
2 g
2
4 k
【解答】解:开始时,对B 分析可知,弹簧的压缩量为x1= 2mg
k
小物块A 恰好离开地面时弹簧的伸长量为x2= mg
k
设小物块B 在恒力作用下向下运动的最大位移为x0,恒力所做的功为W。
小物块B 在恒力作用下向下运动的过程,由能量守恒得
W +2mg x0= 1
2 k( x1+ x0)
2- 1
2 k x1
2
小物块B 向上运动至A 恰好离开地面的过程,由系统机械能守恒有
1
2 k( x1+ x0)
2- 1
2 k x2
2=2mg( x0+ x1+ x2)
联立解得W = 9m
2 g
2
2k
,故A 正确,BCD 错误。
故选:A。
3.(2025•孝感开学)如图所示,在倾角为37°的斜面上,轻质弹簧一端连接固
定在斜面底端的挡板C 上,另一端连接滑块A。一轻细绳通过斜面顶端的定
滑轮(质量忽略不计),一端系在滑块A 上,另一端与小球B 相连,细绳与
斜面平行,斜面足够长。用手托住小球B,此时弹簧长度为原长,滑块A 刚
好要沿斜面向上运动。现在由静止释放小球B,不计轻绳与滑轮间的摩擦。
已知mB=2mA=2kg,滑块A 与斜面间的动摩擦因数μ=0.5,最大静摩擦力
等于滑动摩擦力,取g=10m/s2,弹簧的劲度系数k=100N/m。若弹簧原长时
弹性势能为0,弹簧伸长x 时的弹性势能为1
2 k x
2(sin37°=0.6,cos37°=
0.8)。下列说法正确的是(  )
A.释放小球B 前,小球B 对手的压力为12N
B.滑块A 向上滑行0.2m 时速度最大
C.当滑块A 向上滑行到速度最大时,弹簧对滑块A 做功﹣0.5J
D.经过足够长的时间,滑块A、小球B 都处于静止状态,且弹簧长度为原
长
【解答】解:A.释放B 球前用手托住球B,弹簧刚好处于原长,设绳子拉
力为T,滑块A 刚要沿斜面向上运动可知T=mAgsin37°+μmAgcos37°,可得T
=10N。
对B 受力分析,设手的托力为F,则F=mBg
T
﹣,解得:F=10N。
因此手受到B 球的压力为10N,故A 错误;
B.松手时,滑块A 做加速度减小的加速运动,当滑块A 受到的合力为零时,
速度最大,当滑块A 加速度为零时,球B 的加速度也为零,
对A 物体受力分析:F 弹+mAgsin37°+μmAgcos37°=mBg
又F 弹=kx,当k=100N/m 时,解得:x=0.1m,故B 错误;
C.松手后到滑块A 最大速度时,弹簧对滑块A 做功为W =- 1
2 k x
2,解得:
W=﹣0.5J,故C 正确;
D.滑块A 和小球B 最终都静止,由平衡条件可知,此时的弹簧应处于伸长
状态,故D 错误。
故选:C。
4.(2025 秋•沙坪坝区校级月考)某场排球比赛中,若不计空气阻力,排球被
击出后在空中运动的过程中,下列关于排球加速度大小a、重力势能Ep、机
械能E、动能Ek随时间t 的变化关系一定正确的是(  )
A..
B..
C..
D.
【解答】解:不计空气阻力,排球被击出后在空中运动的过程中,加速度为
重力加速度不变,排球上升则重力势能变大,动能变小,下降则重力势能减
小,动能增大,机械能守恒,则机械能不变,故C 正确,ABD 错误。
故选:C。
5.(2025•辽宁开学)如图所示,轻质弹簧的左端固定,质量为m 的物块压缩
弹簧后自A 点由静止释放,物块离开弹簧后运动到B 点静止,已知物块向右
运动的最大距离为s,物块与水平地面间的动摩擦因数为μ,重力加速度大小
为g,则释放物块前弹簧具有的弹性势能为(  )
A.μmgs
2
B.μmgs
C.2μmgs
D.4μmgs
【解答】解:物块克服摩擦力做的功为2μmgs,根据动能定理
2 μmgs= 1
2 mv0
2
得物块在A 点的初速度为
v0=2❑√μgs
根据能量守恒
1
2 m v0
2= μmgs+ E pm
得弹簧的最大弹性势能为
Epm=μmgs
故ACD 错误,B 正确。
故选:B。
6.(2025•大同模拟)一小球在竖直向上的拉力F 作用下向上做匀减速运动,
某时刻撤去拉力,小球继续上升一段距离后下落,不计空气阻力。下列关于
小球上升过程中的速度v,动能Ek和机械能E 随上升高度h 的变化图像正确
的是(  )
A.
B.
C.
D.
【解答】解:A、有拉力F 时,根据牛顿第二定律有mg
F
﹣=ma
没有拉力F 时,根据牛顿第二定律有mg=ma′
可知a′>a
根据速度—位移公式有v
2- v0
2=2ah
则得v =
❑√v0
2-2ah
可知v
h
﹣图是曲线,故A 错误;
B、小球在拉力F 作用下向上做匀减速直线运动过程中,根据动能定理有
Ek
E
﹣
k0=(F
mg
﹣
)h
则Ek=(F
mg
﹣
)h+Ek0
Ek
h
﹣图像的斜率为F
mg
﹣
,斜率为负数;
当撤去F 后,在上升过程,由动能定理得
Ek′
E
﹣
k=﹣mgh
则Ek′=﹣mgh+Ek
斜率为﹣mg,撤去F 后Ek
h
﹣图像的斜率绝对值变大,故B 错误;
CD、小球在拉力F 下向上做减速运动,根据功能关系有E=E0+Fh,可知E
h
﹣图像为一次函数。当撤去F 后,小球机械能守恒,机械能保持不变,图
像为平行于h 轴的直线,故C 错误,D 正确。
故选:D。
7.(2025•重庆开学)如图甲所示,半径为R 的光滑大圆环固定在竖直面内,
小环套在大圆环上,小环由静止开始从大圆环顶端自由下滑至其底部。小环
下滑过程中,其向心加速度an随下落高度h 变化的图像如图乙所示,则重力
加速度大小为(  )
A.2a
B.3a
2
C.a
D.a
2
【解答】解:小环从大圆环顶端下滑至其底部的过程,根据机械能守恒定律
得
mgh= 1
2 m v0
2
小环的向心加速度大小an= v0
2
R
结合题图乙可得an= 2 g
R h= a
R h,解得g= a
2,故ABC 错误,D 正确。
故选:D。
8.(2025•山东开学)2025 年8 月8 日至12 日,世界机器人大会在北京举办。
如图甲所示,分拣机器人到达指定投递口停住后,翻转托盘使托盘倾角缓慢
增大,当托盘倾角增大到θ=37°时,包裹恰好开始下滑。侧视简化图如图乙,
下列说法正确的是(  )
A.倾转过程中,包裹的机械能保持不变
B.包裹滑动前,托盘对包裹的作用力大小随倾角θ 增大而增大
C.包裹滑动后,继续增大托盘倾角,包裹所受摩擦力将减小
D.包裹滑动后,继续增大托盘倾角,包裹所受摩擦力大于托盘所受摩擦力
【解答】解:A.倾转过程中,包裹的动能不变,重力势能增大,机械能增大,
故A 错误;
B.由于缓慢转动可近似看作匀速运动,因此包裹滑动前,托盘对包裹的作用
力大小始终等于包裹的重力,即保持不变,故B 错误;
C.包裹滑动后,继续增大托盘倾角θ,包裹所受摩擦力f=μmgcosθ 将减小,
故C 正确;
D.包裹滑动后,包裹所受摩擦力与托盘所受摩擦力是一对相互作用力,一定
等大反向,故D 错误。
故选:C。
9.(2025•长沙校级开学)如图所示,质量均为m 的物块A 和B 用不可伸长的
轻绳连接,A 放在倾角为θ 的固定光滑斜面上,而B 能沿光滑竖直杆上下滑
动,杆和轻质滑轮中心间的距离为L,物块B 从与滑轮等高处由静止开始下
落,斜面与杆足够长,不计滑轮的摩擦,重力加速度为g。在物块B 下落到
绳与水平方向的夹角为θ 的过程中,下列说法正确的是(  )
A.物块B 的重力势能的减少量等于物块A 的重力势能的增加量
B.物块B 的末速度为❑√
2 gLsinθ
1+ sin
2θ
C.物块A 的速度大小等于物块B 的速度大小
D.物块A 的速度大小vA与物块B 的速度大小vB的关系为:vB=vAsinθ
【解答】解:A、在物块B 下落过程中,对于A、B 组成的系统只有重力做
功,所以系统机械能守恒,可知物块B 的重力势能的减少量等于物块A 的重
力势能的增加量与物块A、B 动能的增加量之和,故A 错误;
CD、在物块B 下落到绳与水平方向的夹角为θ 时,设此时物块A 的速度大
小为vA,物块B 的速度大小为vB,将物块B 的速度分解为沿绳方向的速度和
垂直绳方向的速度,如图所示。
则有vA=vBsinθ,故CD 错误;
B、在物块B 下落到绳与水平方向的夹角为θ 时,物块B 下降的高度为h=
Ltanθ
物块A 沿斜面上升的距离为x =
L
cosθ - L
根据系统机械能守恒有mgh- 1
2 mvB
2 = 1
2 mv A
2 +mgxsinθ
联立可得vB= ❑√
2gLsinθ
1+ sin
2θ,故B 正确。
故选:B。
10.(2025•浙江开学)小明同学在足球场地进行射门训练,如图为某次射门时
打出的香蕉球场景,下列说法正确的是(  )
A.足球从离开脚到落地的过程中机械能守恒
B.研究如何踢出香蕉球时,可以把足球看作质点
C.足球在空中减速运动时,其惯性逐渐减小
D.放气压瘪后的足球,其重心不一定位于足球上
【解答】解:A.足球运动过程,空气阻力有做功,因此机械能并不守恒,故
A 错误;
B.“香蕉球”是球在空中运动时,一边整体运动,一边自身旋转,故不可以看
作质点,故B 错误;
C.惯性仅与质量有关,与速度无关,故C 错误;
D.物体的重心可以不在物体本身,足球的重心有可能在其中空的位置,故D
正确。
故选:D。
11.(2025 春•邗江区期末)如图所示,竖直轻弹簧固定在水平地面上,铁球
由弹簧的正上方自由下落,与弹簧接触后压缩弹簧。在铁球下落的过程中,
不计空气阻力,下列说法中正确的是(  )
A.下落过程中小球的机械能守恒
B.铁球接触弹簧后,动能一直减小
C.铁球在整个下落过程中,重力势能一直减小
D.铁球接触弹簧后,弹簧弹性势先增大后减小
【解答】解:A、下落过程中小球接触弹簧之前,只有重力做功,小球的机
械能守恒;接触弹簧后,弹簧的弹力对小球做负功,则小球的机械能减少,
故A 错误;
B、铁球接触弹簧后,受到重力和弹簧弹力两个力作用,开始阶段重力大于
弹力,合力向下,小球向下加速,动能增加;后来当弹力大于重力后,合力
向上,小球向下减速,动能减小,所以整个过程中动能先增加后减小,故B
错误;
C、铁球在整个下落过程中,小球高度一直降低,重力一直做正功,则重力
势能一直减小,故C 正确;
D、铁球接触弹簧后,弹簧一直被压缩,压缩量不断增大,可知弹簧弹性势
能一直增大,故D 错误。
故选:C。
12.(2025 春•河南期末)晓宇在练习投篮时,某次将可视为质点、质量为m
的篮球以速度v0从P 点抛出,最终在Q 点落入篮筐,如图所示。已知篮球离
手瞬间距离地面的高度为h,篮筐距离地面的高度为H,重力加速度为g,规
定地面为零势能面,忽略空气阻力。下列说法正确的是(  )
A.篮球抛出时的机械能为1
2 mv0
2
B.从P 到Q 篮球重力做功为mg(H
h
﹣)
C.篮球在Q 点的动能为1
2 mv0
2+mg( H -h)
D.篮球在Q 点的机械能为1
2 mv0
2+mgh
【解答】解:AD、规定地面为零势能面,则篮球抛出时的机械能为
E = 1
2 mv0
2+mgh,由于篮球在空中只受重力作用,只有重力做功,其机械能守
恒,所以篮球在Q 点的机械能等于抛出时的机械能,为1
2 mv0
2+mgh,故A 错
误,D 正确;
B、从P 到Q 篮球重力做功为WG=﹣mg(H
h
﹣),故B 错误;
C、篮球在Q 点的动能为EkQ=E
mgH
﹣
= 1
2 mv0
2+mgh-mgH= 1
2 mv0
2-mg(H﹣
h),故C 错误。
故选:D。
13.(2025•乐东县模拟)某同学通过Tracker 软件(视频分析和建模工具)研
究羽毛球运动轨迹与初速度的关系。如图所示为羽毛球的一条运动轨迹,击
球点在坐标原点O,a 点为运动轨迹的最高点,下列说法正确的是(  )
A.羽毛球水平方向的运动为匀速直线运动
B.a 点羽毛球只受重力
C.羽毛球下降过程处于超重状态
D.羽毛球在空中运动过程中,机械能不断减小
【解答】解:D、根据羽毛球的运动轨迹可知,羽毛球在运动过程中受到空
气阻力的作用,而且空气阻力一定对羽毛球做负功,所以羽毛球的机械能不
断减小,故D 正确;
A、空气阻力方向与速度方向相反,则空气阻力一定存在水平方向的分力,
所以羽毛球水平方向的运动不是匀速直线运动,故A 错误;
B、a 点羽毛球受到重力和空气阻力作用,故B 错误;
C、羽毛球下降过程,有向下的分加速度,处于失重状态,故C 错误。
故选:D。
14.(2025•重庆模拟)如图所示,一轻质弹簧左端与墙壁相连,且未与水平面
接触,弹簧自然伸长时其右端位于O 点。施加外力F 使物块A(可视为质
点)压缩弹簧至P 点,已知OP 间距离为x0=0.6m。在O 点固定一弹性挡板
B,物体A 与挡板碰撞后均原速率反弹。现撤去外力F,物块A 由静止开始
向右运动,并与挡板发生碰撞。已知物块A 的质量为m=1kg,其与水平面
间的动摩擦因数μ=0.3,弹簧劲度系数k=20N/m,弹簧的弹性势能Ep与形
变量x 的关系为E p= 1
2 k x
2,重力加速度g=10m/s2。经过足够长时间,物块A
的位置与O 点的距离为(  )
A.0m
B.0.15m
C.0.3m
D.0.6m
【解答】解:物块A 滑动过程中受到的滑动摩擦力始终与运动方向相反,大
小为f=μmg=0.3×1×10N=3N
撤去F 后,滑块向右的运动可视为简谐运动,位于平衡位置时,有kΔx=f
此时弹簧压缩量Δx=0.15m
物块A 从x0=0.6m 开始运动,经过平衡位置可以运动至O 点。设第一次到O
点的动能为Ek1,根据能量守恒定律得
1
2 k x0
2= f x0+ Ek 1
解得Ek1=1.8J
物块A 与挡板碰撞原速反弹,向左减速运动至位移为x1时速度为0,根据能
量守恒定律得
Ek 1= f x1+k x1
2
解得x1=0.3m
如图所示,此时kx1>f,则不能静止,物块A 向右做简谐运动,由于x1=
0.3m 处与点关于平衡位置Δx=0.15m 对称,则刚好运动至O 点物块A 减速
为0(或设第二次到O 点的动能为Ek2,根据能量守恒定律有
1
2 k x1
2= f x1+ Ek 2
解得Ek2=0,即经过足够长时间,物块A 的位置与O 点的距离为0m,故A
正确,BCD 错误。
故选:A。
二.解答题(共1 小题)
15.(2026•浙江一模)一游戏装置由倾角为θ=37°直轨道AB、半径为R 圆心
在O 点的竖直螺旋圆轨道、水平轨道BC、CE 构成,其竖直截面如图所示,
C 是圆轨道与水平轨道的切点,B、C、D、E 处于同一水平面,各连接处平
滑过渡。在D 点有一质量为m2的物块与劲度系数为k 的轻质弹簧相连,弹簧
的另一端E 连在竖直墙壁上,弹簧处于原长。G 为圆轨道上的一点,OG 连
线与OC 夹角α=60°。开始游戏时从斜面上A 点静止释放质量为m1的物块,
物块m1与斜面AB 间动摩擦因数为μ1,物块m1、m2与轨道DE 的动摩擦因数
均为μ2,其余接触面均光滑。已知R=0.5m,m1=0.2kg,m2=0.3kg,μ1=
0.125,μ2= 2
3,k = 50
3 N /m两物块均可视为质点,不计空气阻力,简谐运动
的周期公式T =2π ❑√
m
k ,弹簧弹性势能表达式E p= 1
2 k x
2,sin37°=0.6,cos37°
=0.8。
(1)若AB 长L=2.5m,求从A 运动到B 的时间;
(2)若物块m1从斜面下滑后恰好能过圆最高点H,求过G 点时轨道对物块
的作用力大小FN;
(3)若满足(2)中的条件,物块m1与m2碰撞粘在一起(碰撞时间极短),
向右压缩弹簧到最短(弹簧始终在弹性限度内)。
①求此过程中摩擦力做的功;
②求从粘在一起到弹簧压缩到最短的时间。(结果可保留根式)
【解答】解:(1 )在A
B
﹣
过程中,根据牛顿第二定律有m1gsinθ﹣
μ1m1gcosθ=m1a,结合运动学规律L= 1
2 at
2,联立解得t=1s。
(2)恰好通过最高点H 时,根据牛顿第二定律有m1g=m1
v H
2
R 。
由G 到H 过程,根据动能定理得-m1gR(1+cosα )= 1
2 m1v H
2 - 1
2 m1vG
2 。
在G 点由牛顿第二定律得F N -m1gcosα =m1
vG
2
R ,联立解得FN=9N。
(3)①由C 到H 点,根据动能定理得-m1 g⋅2 R = 1
2 m1v H
2 - 1
2 m1vC
2,解得vC
=5m/s。
碰撞过程动量守恒,有m1vC=(m1+m2)v,解得碰后共同速度v=2m/s。
设碰后总质量m=m1+m2=0.5kg,从碰后到速度为零,根据能量守恒得
1
2 m v
2= 1
2 k xm
2 + μ2mg xm,解得xm=0.2m。
因此摩擦力做功W f =- μ2mg xm=- 2
3 J。
②物体向右运动时受力F=kx+μ2mg,可视为简谐运动的一部分,由kA=
kxm+μ2mg(A 为振幅),解得A=0.4m。
由于xm= A
2 ,故从D 点到最大位移的时间t = 1
6 T = π ❑√3
30 s。
答:(1)从A 运动到B 的时间为1s。
(2)过G 点时轨道对物块的作用力大小为9N。
(3)①此过程中摩擦力做的功为- 2
3 J。
②从粘在一起到弹簧压缩到最短的时间为π ❑√3
30 s。