ARTICLE · 1057873
多光子打印水凝胶驱动微机器人阵列实现可重构功能表面
美国伊利诺伊大学厄巴纳—香槟分校Grainger工程学院Sandra Edward及其所在研究团队,在《Advanced Robotics Research》发表研究论文,提出了一种将离散、单片集成的环境响应性水凝胶致动器嵌入多光子打印微结构的方法。该研究构建了平面化微机器人阵列,可将水凝胶的体积膨胀转换为具有方向性的机械运动,并进一步演示了可逆显示预设图案的400像素微镜阵列,为主动功能表面、微尺度操控与生物医学微系统提供了新的制造与设计路径。
微机器人在微创诊疗、细胞操控、靶向递药和体内化学传感等领域具有重要应用潜力,但传统电机、电池等动力单元难以缩小至微米尺度。为此,研究者广泛探索光、磁、电、声等外部刺激驱动方式,以及对温度、pH和光照敏感的智能材料。其中,刺激响应性水凝胶可随环境条件改变发生吸胀或收缩,具有柔顺性、生物相容性潜力及无需片上电源的优势。然而,单纯依赖水凝胶膨胀通常只能产生有限、非定向的形变;同时,软材料系统还需要在低模量带来的安全性与结构刚度带来的运动可预测性之间取得平衡。
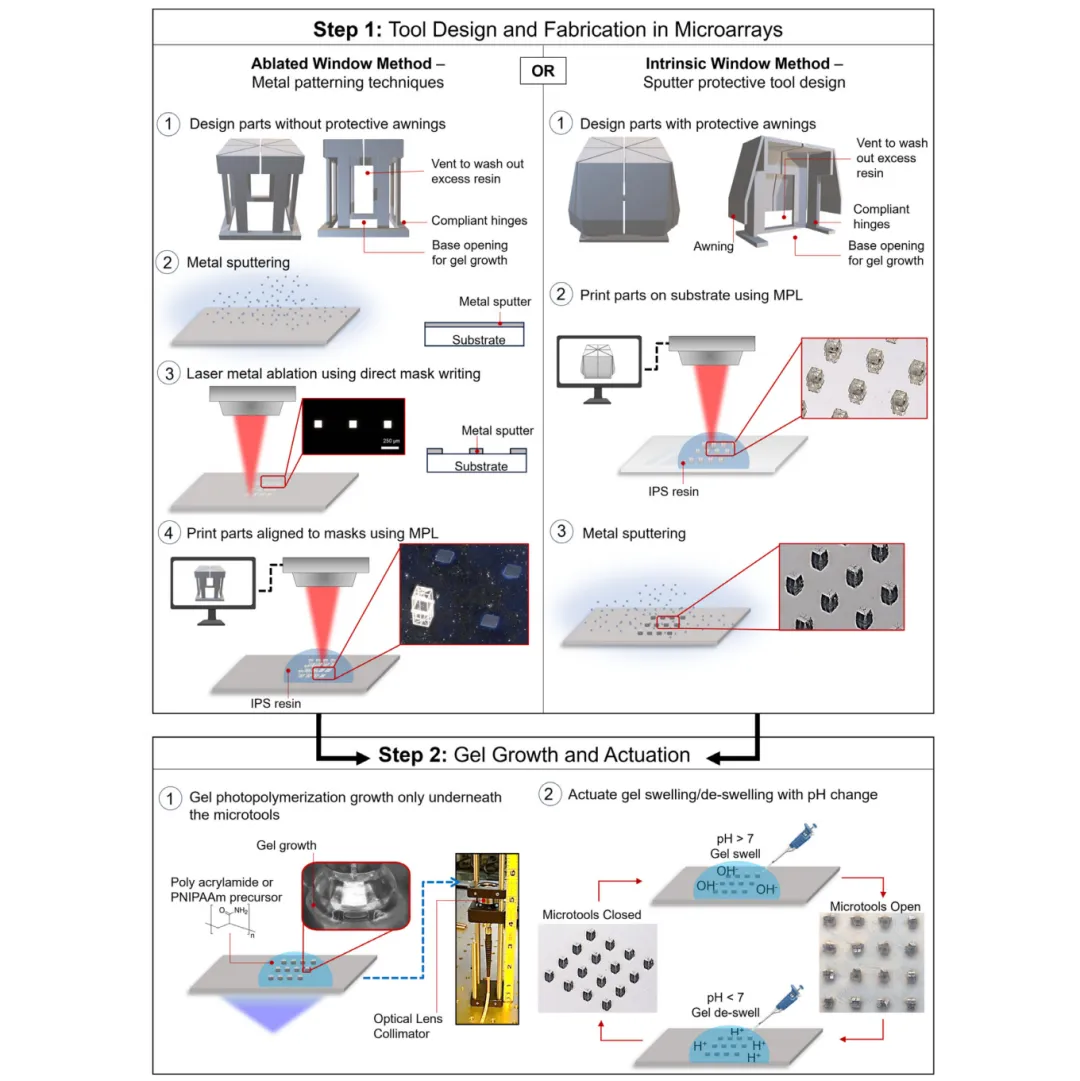
该研究的核心思想是以高模量光敏树脂构建三维柔顺机构,再在其内部选择性生长pH响应性水凝胶。水凝胶作为“输入端”,在碱性环境中膨胀并产生垂直位移;带有柔顺铰链的打印结构则作为“传动—执行端”,将垂直位移重定向为平面内或垂直于基底的输出运动。由此,微器件不再仅是被动随水凝胶形变的结构,而成为能够根据机械构型预设运动方向、行程和交互形式的模块化微工具。
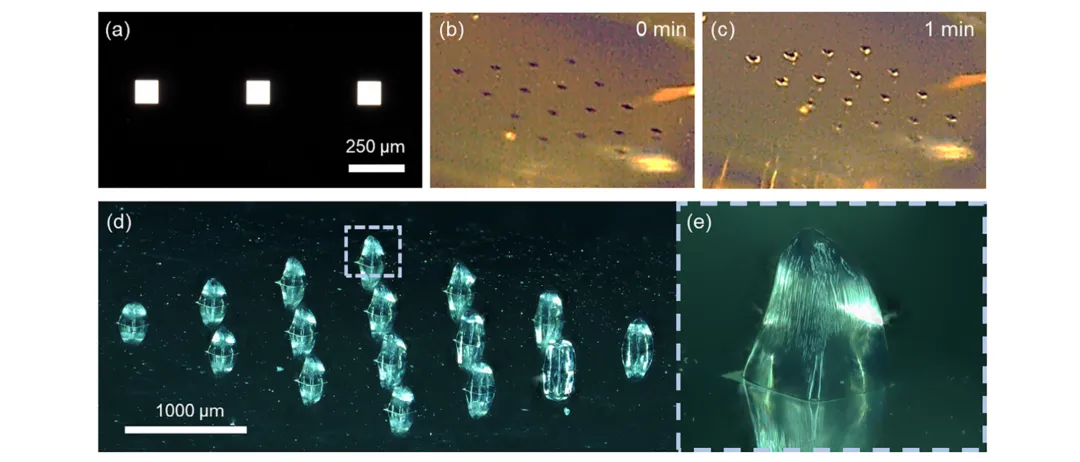
在制造策略上,作者提出了两种实现水凝胶局部聚合的方案。第一种为消融窗口法:先在玻璃基底沉积约70 nm厚金属膜,再通过激光消融形成透明微窗口,随后将微工具与窗口对准打印。第二种为内禀窗口法:通过在微工具结构中引入遮挡金属沉积的“檐棚”结构,使工具底部天然保留透光区域。后者省去了窗口对准和逐点消融步骤,尤其适合不同形状、尺寸和功能的复杂阵列制造。研究中将器件浸入水凝胶前驱液,并以365 nm紫外光穿过透明区域照射,使聚丙烯酰胺类pH响应水凝胶仅在指定腔体内聚合。
文中使用了Nanoscribe设备开展关键微纳加工:研究者采用Nanoscribe PPGT2对金属镀层基底进行激光图案化,形成限制紫外光通过的透明窗口;并使用Nanoscribe Quantum X Align多光子光刻系统制造带柔顺铰链、空腔和导向结构的三维微工具。该组合工艺实现了刚性打印结构与软性水凝胶致动器的单片集成。
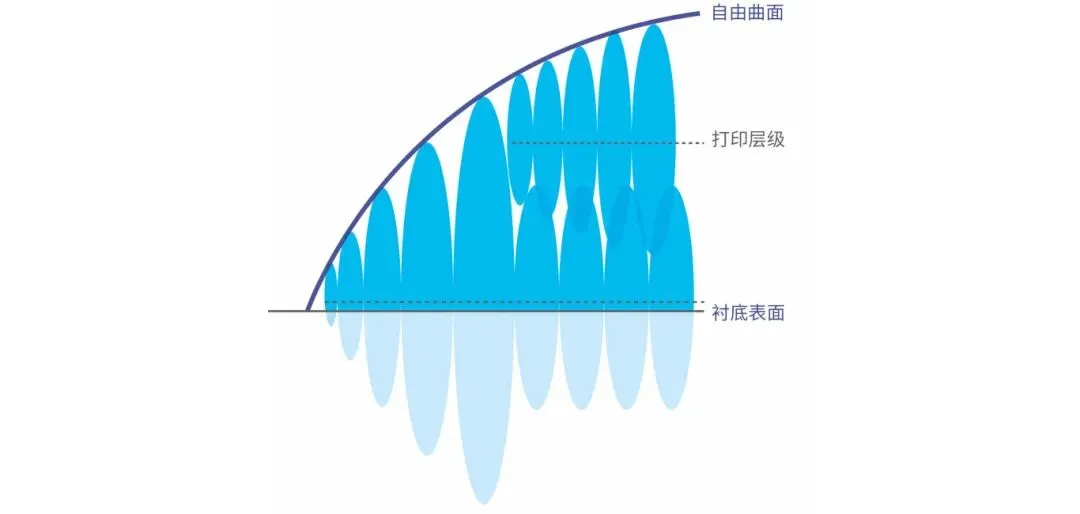
Nanoscribe 的双光子灰度光刻技术 (2GL®) 是微纳 3D 制造领域的革命性突破。该技术融合灰度光刻与双光子聚合的优势,实现了对微结构及其表面的精确控制,提供前所未有的设计自由度。2GL® 能够制造超光滑的球面/非球面微透镜、锐利平面结构和高纵横比自由曲面微光学器件,甚至可制作衍射/折射混合光学元件。 Nanoscribe 的 2GL® 技术受中国国家专利保护(专利号:CN110573291B)。
针对水凝胶膨胀力分布不均、多个花瓣难以同步开启的问题,研究团队在工具内部加入穹顶形传力结构。该结构将水凝胶的局部上顶位移集中传递至预定位置,降低了致动器沿阻力较小方向随机形变的概率,从而提高了运动的一致性。研究表明,微尺度装置的关键不只是材料是否响应环境,还包括如何通过结构设计控制力的传递路径。
在运动编程方面,作者构建并验证了两类柔顺机构。第一类为90°重定向机构,其设计借鉴摇臂结构,通过多个柔顺铰链将垂直输入位移转化为沿基底平面的横向位移。微探针实验与运动学模型具有良好一致性,均方根误差为1.19 μm,说明该机构能够以较高可预测性实现横向抓取、挤压等动作。第二类为三足式180°重定向机构,可将向上的输入位移转化为向下的末端输出位移。该机构的实验结果与模型同样吻合,均方根误差为2.4 μm;改变梁长参数还可调节位移放大比,为面向不同任务的结构优化提供定量依据。
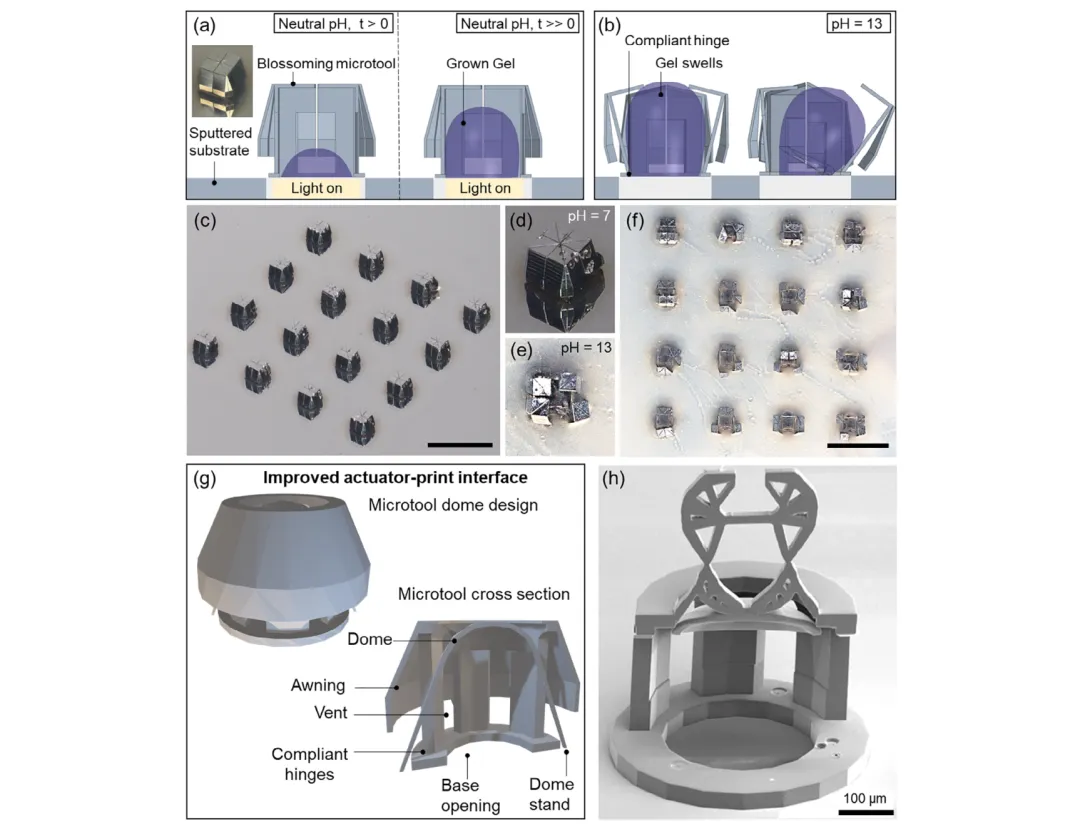
研究者进一步将两个功能互补的微工具组合:一个末端向下运动,另一个在水凝胶作用下向上抬升,两者形成垂直方向的夹持动作,并在碱性溶液中实现由张开到闭合的状态转换。这一结果证明,单个微工具不仅可以独立运动,也能够在阵列中开展结构化交互。不过,作者也指出,多接触点、细小工具臂和复杂运动副会降低大规模阵列的可靠性,因此后续重点转向结构更简单、同步性更高的微像素设计。
最终,团队制造了由20×20个六边形微镜组成的400像素阵列,每个像素直径约200 μm。可动像素通过单侧柔顺铰链连接,当环境pH由7升高至13时,底部水凝胶膨胀并抬升微镜,使其反射方向改变;刚性像素则保持不动。通过预先定义可动与不可动像素的位置,阵列可在碱性环境下显示预设图案,在恢复中性环境后重新隐藏图案。该系统的显示响应时间约为10 s,复位时间约为1 s,展示了环境化学信号向光学输出信号转化的可逆机制。
总体而言,该工作的重要贡献在于建立了可扩展的“水凝胶致动器—柔顺微机构—平面阵列”集成范式,将环境响应性材料的体积变化转化为可设计的定向机械输出,并通过运动学模型增强了器件行为的可预测性。未来,若进一步提升水凝胶响应选择性、循环稳定性、阵列制造良率和生物环境适配性,该平台有望用于芯片实验室中的细胞或微粒操控、局部药物释放、动态微流控调节、化学或生物标志物可视化传感,以及可重构软体机器人表面等方向。
相关文献及图片出处
https://doi.org/10.1002/adrr.202500186