ARTICLE · 1071390
EAI 100 | 普华基础软件:从模型能力到系统能力,聚合智能产业需要新一代操作系统
EAI 100 | 普华基础软件:从模型能力到系统能力,聚合智能产业需要新一代操作系统 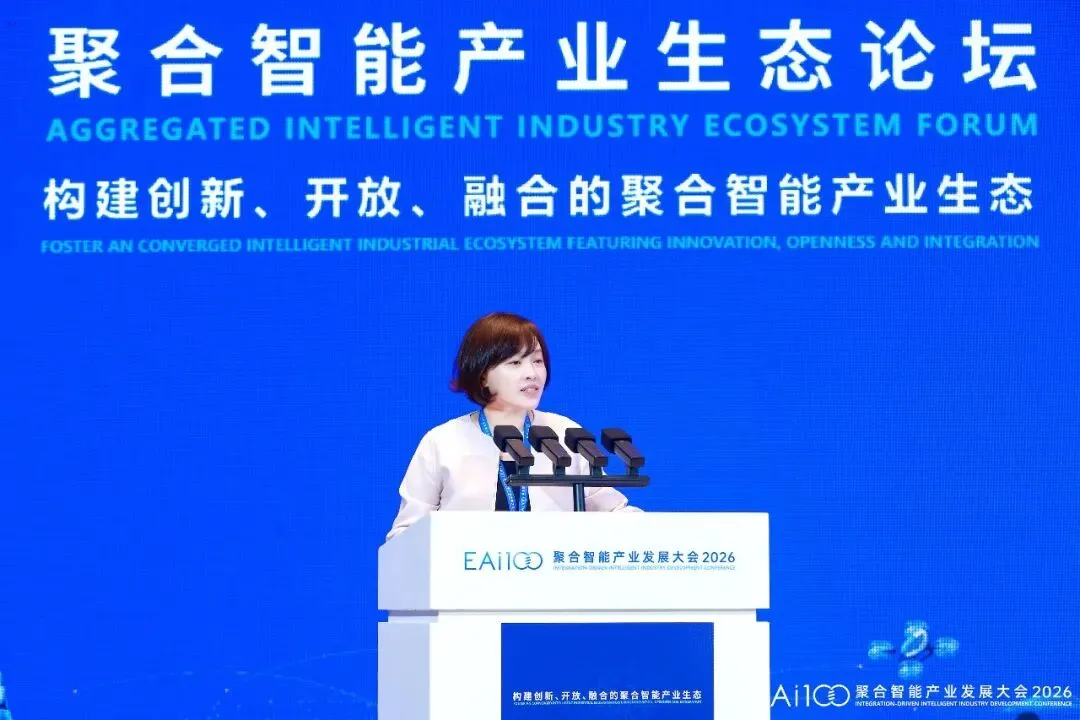
▲ 刘宏倩普华基础软件总经理 去年3月,车百会研究院发起成立聚合智能产业平台。今天,平台已经形成覆盖140余家成员单位、贯通智能汽车、人形机器人、低空飞行器三大领域的协作网络。这标志着聚合智能产业的理念共识已经形成:三大领域在技术底座、感知计算、动力、通信等关键环节上,通过“存、算、连、感”的通用性重构,不再是三个孤立的市场,正在汇聚成为一个协同发展的更高层级产业生态。 作为13家发起单位之一,我们很高兴看到,在张永伟理事长的推动下,产业共识不断验证。电动航空与电动汽车的“三电”相似性已达80%至90%,供应链整体重合度超过60%;共性技术跨领域通用的趋势越来越清晰,复用度越来越高。普华基础软件的车用操作系统,同样实现了场景边界的跨越,已经在低空飞行器与四足机器人上得到应用。现场我也看到很多业内的朋友,希望我们能共同加快探索未来更多的应用场景。 从模型能力到系统能力,聚合智能产业需要新一代操作系统。为什么得出这样一个结论?我们看聚合智能产业的核心,是两种能力。一是模型能力,决定智能体的聪明程度;二是系统能力,决定智能体稳不稳、可不可靠。这两种能力是相互支撑、相互促进的,而把这两种能力撑起来、连起来的,是操作系统。围绕这个观点,汇报四个方面:第一,两种能力的简介;第二,从操作系统角度,如何支撑这两种能力;第三,汽车产业的实践;第四,未来发展模式的建议。 先看模型能力。模型能力的核心在算法。大模型兴起之后,产业的注意力、资本和人才都投向了模型层,这有其必然性:模型的突破,确实是具身智能发生“质变”的源头。模型能力回答的是,一个智能体有多聪明,能干什么事。但这只回答了问题的一半。 另一半是系统能力。系统能力是智能体“存、算、联、感”的能力,是智能体在真实物理环境中稳定、安全、高效运行的综合表现。模型能力再强,感知不准、算力跟不上、执行不到位,智能体的活照样干不好。 当具身智能进入高安全、强实时、高精度的场景,例如生产场景中的工业机器人;养老服务场景中的护理机器人;手术室里的手术机器人。要进入这些场景,认知正确与执行可靠,两者缺一不可。 我们再来看操作系统,操作系统是支撑两种能力的系统底座,主要负责三件事。一是把算力、通信等系统资源用好,关键场景优先保障核心任务;二是屏蔽硬件差异,让不同厂商、不同型号的硬件统一对话、统一调度;三是把故障管住,通过监测、隔离、降级运行等方法,不让单点故障扩散成事故。 支撑模型能力,重点在输入输出的确定性:让模型拿到对齐的数据、算得快、结果按时送达。支撑系统能力,重点在实时和安全:把资源给优先级最高的任务,一旦出现故障,可以做到故障的隔离和控制。 把两方面的支撑要求合起来,面向聚合智能产业的新一代操作系统,必须是三重特性的统一。 一是RTOS级的实时确定性,低时延、低抖动,是基本功。二是Linux级的开放生态,兼容ROS2、AI框架和GPU/NPU工具链。三是功能安全级的可信保障,把执行器的动作约束在可验证的边界里。 AI可以试错,安全不能试错。 所以,面向聚合智能产业的新一代操作系统需要同时具备实时确定性、功能安全和兼容AI开发生态的特性,统一管理异构算力、传感器与执行器资源,实现实时通信、任务调度和安全隔离等功能。 今天的智能汽车也可以看作是一个在开放物理环境中持续感知、实时决策、高速执行的轮式智能体:面对开放道路和不可预测的交通参与者,完成毫秒级的控制闭环,承载最高等级的功能安全要求。可以说,智能汽车是具身智能目前最复杂、最成熟的应用之一。率先回答了具身智能体今天正在面对的大部分系统问题:异构计算、实时控制、AI融合、混合关键、功能安全、通信与OTA。 我们来看一个案例:在120km/h高速状态下,操作系统如何让AEB刹停距离缩短了7米。 操作系统做的第一件事,是保障感知的准确。多路传感器数据到达时间有先有后,系统通过时间标记和预测补偿,将不同来源的数据在统一时间基准下对齐后再送入感知模型。这一步主要解决“看得准”,它并不直接缩短制动距离,而是避免因数据对不齐导致误判或漏判。 二是守住时限。传感器数据进入、决策计算、执行指令下发,每一步都必须在一个确定的最长时间内完成。超过时限,再准的判断也失去意义。 三是把干扰管住。系统多任务运行,它们可能抢占CPU、内存和通信资源,让关键执行链路产生不确定的抖动。操作系统通过确定性调度、确定性通信和资源隔离,使系统资源优先保障AEB这类关键安全任务。算法没变,刹车硬件没变,操作系统把 AEB 端到端响应时间的最坏情况缩短了约 200 毫秒,按照 120km/h 来算,相当于提前7 米开始刹车。 更重要的是,车用操作系统长期积累的方法论、工程能力和应用场景验证,是面向聚合智能产业新一代操作系统现有的、可靠的能力库。 回到最开始的产业判断:在智能汽车上成长的操作系统,具备向机器人、低空飞行器复用的条件。聚合智能产业的新一代操作系统能力建设不必从零开始,完全可以站在汽车这个“先行者”的肩膀上。 前面汇报了我们的一些认识和思考,最后还有一个问题:这套面向聚合智能产业的新一代操作系统怎么建?我们的回答是:产业共建。 为什么底层技术一定要共建?如果每个企业都从头研发,从产业角度看我们有多少资源也经不起这种反复的消耗。可以从三笔账来看。 一是经济账:底层操作系统复杂度高、投入大、周期长,且需要随芯片、标准、安全要求持续迭代。各自研发,意味着每家企业都要独立承担全量成本,重复造轮子。 二是工程账:多操作系统对芯片适配来说是灾难级的,这种"多对多"的重复劳动,严重消耗产业资源,共建把它转化为"一对多"。更重要的是质量,资源摊薄质量下降;共建可以集中力量办大事。 三是时间账:各自为战"输掉的是整个产业的窗口期"。拖慢的不仅是某一家企业的速度,更是整个产业的创新节奏。 共建的本质,就是把企业从重复研发中解放出来,降本增效,让资源真正流向差异化创新。汽车行业的共建共享已经成为行业共识。 普华基础软件在2023年开源了“龘”操作系统内核和2024开源安全车控操作系统“小满”,今年又把智能驾驶操作系统的代码,贡献成为 AUTOSAR 全球标准基线。开源是共建的一种模式,共建也有很多种形态。我们欢迎在座各位一起探讨各种可能的合作方式。 面向未来,我们的定位是:做聚合智能产业软件底座的共建者。普华基础软件愿与大家共建底座、共用生态,为聚合智能产业贡献中国方案。 
9月9日,由聚合智能产业创新中心、湖北科投主办的聚合智能产业发展大会(2026)在光谷召开。普华基础软件总经理刘宏倩受邀参会并发表主旨演讲。她表示,从模型能力到系统能力,聚合智能产业需要新一代操作系统,但该系统建设不必从零开始,完全可以站在汽车这个“先行者”的肩膀上。以下为演讲全文,略有编辑。
关注
重播 分享 赞
EAI 100(聚合智能产业创新中心)于2025年揭牌成立,是国内首个聚合智能产业创新平台。创新中心致力于打通跨产业协同壁垒,依托汽车产业链现有优势,加速具身智能、低空经济等产业规模化应用,系统性推动智能汽车与智慧城市协同发展。统筹开展智库研究、行业活动、资源对接等系列工作,目前汇聚专家及企业成员数量突破150家,实现聚合智能领域全方位、全链条覆盖。