ARTICLE · 1234329
AI上车,能为我们带来什么不一样的未来?
你的车上的AI,是在解决真实问题,还是为了硬凑“AI上车”的卖点?从三十多年前的自动驾驶鼻祖ALVINN,到如今满大街“会错意”的车载大模型,AI在车上的发展似乎跑偏了。顺着安全互联路线,我们大胆想象:当每辆车不再是孤岛,甚至能在高速上联手救助同伴,那才是汽车被重新发明的时刻。
一
AI上车,比你想的早得多
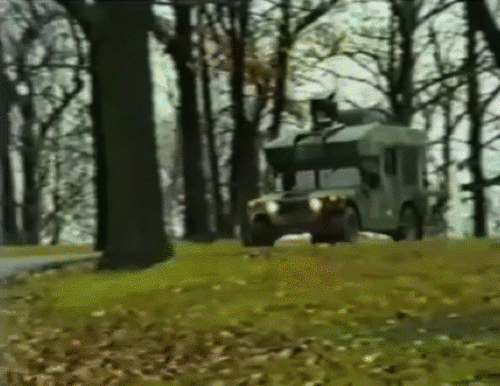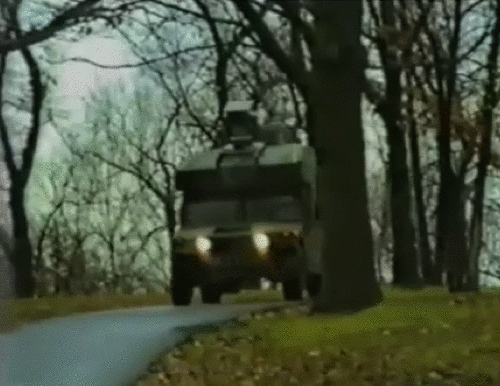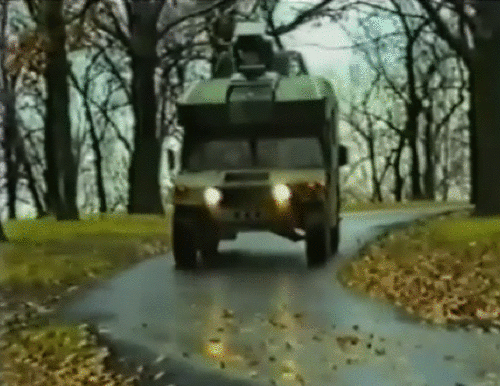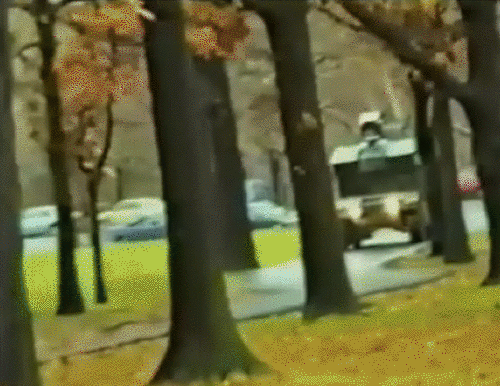
1989年,在美国匹兹堡,一辆由军用救护车改装的实验车在卡内基梅隆大学校园内行驶。坐在“驾驶位”上的并不是人类,而是ALVINN——全称“An Autonomous Land Vehicle In a Neural Network”(神经网络中的自动驾驶陆地车辆)。它被广泛认为是世界上最早依靠神经网络实现自动驾驶的汽车之一。
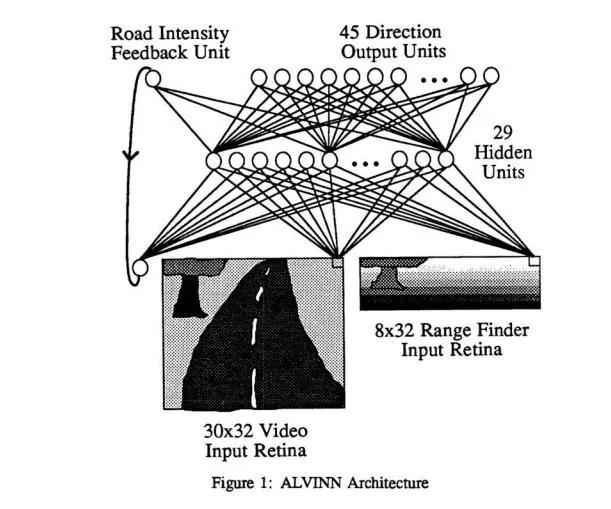
它的架构极其简陋:一个30×32像素的摄像头,一个包含约29个单元的隐藏层,总共只有约35个神经元。它的中央处理器体积相当于一台冰箱,全部算力还不到今天一块Apple Watch的十分之一。在特定测试条件下,它曾创下最高时速约88公里、最长自主行驶34公里的纪录。
正是这个“低算力”系统,开创了“传感器输入直接映射到控制指令”的端到端自动驾驶先河。沿着这条线索,三十多年后的量产车,上演了一场真正的技术进化:
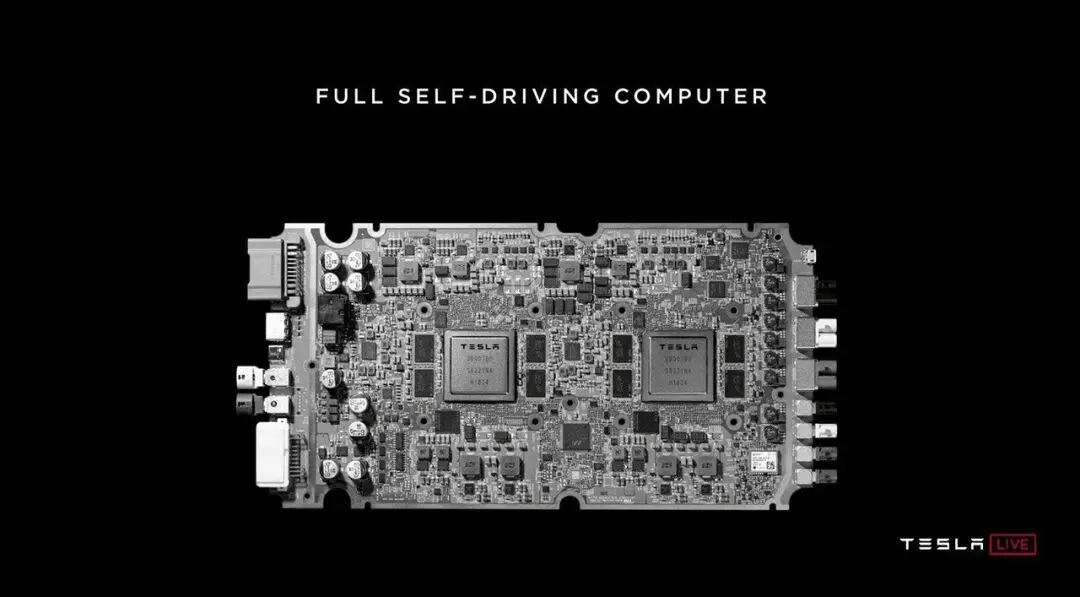
2016年10月,特斯拉HW2.0量产,运行自研的“Tesla Neural Net”,首次以自有神经网络承担核心感知任务;2019年4月,HW3.0交付,内置针对神经网络推理优化的NPU,让车载AI硬件从通用芯片走向专有硅片;2023年11月,特斯拉FSD V12推送,以单一端到端神经网络直接输出控制指令,大幅削减传统规则代码。
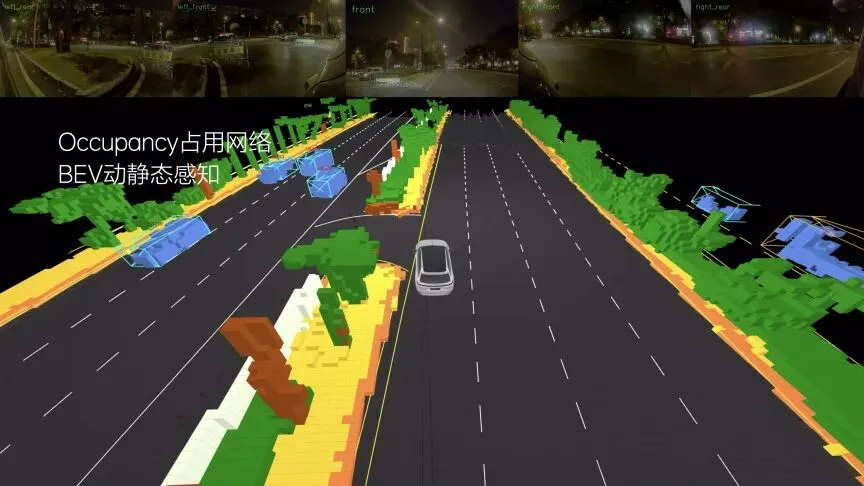
国内车企同样在这条线上狂奔。2022年6月,理想L9以大算力加BEV网络进入家庭SUV市场;2023年10月,极越01将BEV+Transformer纯视觉方案量产;2024年,小鹏的AI天玑系统(XNet、XPlanner、XBrain)与智界R7首发的华为ADS 3.0(GOD感知+PDP决策网络),共同标志着模块化端到端大模型进入量产阶段。
据行业统计,20万以上的国产新能源新车,车载大模型搭载率已超90%;10万到20万的市场也突破了65%。
一车一个大模型的时代,确实来了。
二
是“真帮手”,还是“假装饰”?
不管怎么包装,AI上车目前无非落在两个地方。一个是驾驶,用在辅助/自动驾驶上,让车自己看路,减轻驾驶者负担;另一个是座舱,车机里装个智能体,提升驾乘体验。
可惜的是,某些车企的操作开始莫名其妙了起来。
比如车载大模型:搭载率都超过90%了,但在调研里,智能座舱在用户购车考虑因素中仅排第九。
超六成车主反馈,现在某些车企装上的大模型往往只能执行固定句式的指令,涉及多步骤的复杂任务,成功率就跌破了四成。更让人哭笑不得的是“会错意”:你明明只想导航去个地方,它却非要给你搜出一堆旅游攻略和景点介绍;你想开启某个车辆功能,它却给你念了一段产品说明书。更别说平时话痨、老被误唤醒,一到地库断了网,直接瘫痪。
如果大模型的加入,只是为了在发布会PPT上多一个“AI上车”的卖点,用起来却处处添堵,那它就不是什么智能帮手,只是个赶时髦的装饰品。
但也有一些车企,AI整的确实不错
例如蔚来的NOMI能基于历史聊天信息,发起模糊意图的导航。座舱AI开始理解意图,而不是等待精确命令;小鹏G7搭载的VLA+VLM模型,能够识别广告牌、地标、建筑物,用户说“开去某地商场南门电梯口”,即便没有精确地址,车辆也能完成路径规划;甚至有的车企在探索更进一步的交互:让车机摄像头去读你手机屏幕上的地址,把最后一步手动输入也省掉。
座舱AI不该只会陪聊和背百科, “懂人话”只是基础, “读懂人”才是优秀。
我们放飞下想象力:当车内传感器读取到驾驶员心率加快、呼吸急促,或者后排儿童体温升高时,AI能主动介入,联动空调调低温度、开启外循环换气,甚至播放舒缓的音乐。如果出现生命体征不稳,主动联系救援等等(或者检测到有狗子想在车子轮胎上撒尿的时候,滴它给它吓走,嘿嘿~)这才是AI在座舱里该干的活——把复杂的操作变成无感的服务,而不是给驾驶者增加沟通的负担。
三
从“一辆车”到“一群车”
当视线越过座舱,回到驾驶本身,AI更大的可能性,或许在于打破“孤岛”。
2016年沃尔沃在做的事,比今天很多贴着“大模型”标签的功能更接近AI上车的本意。
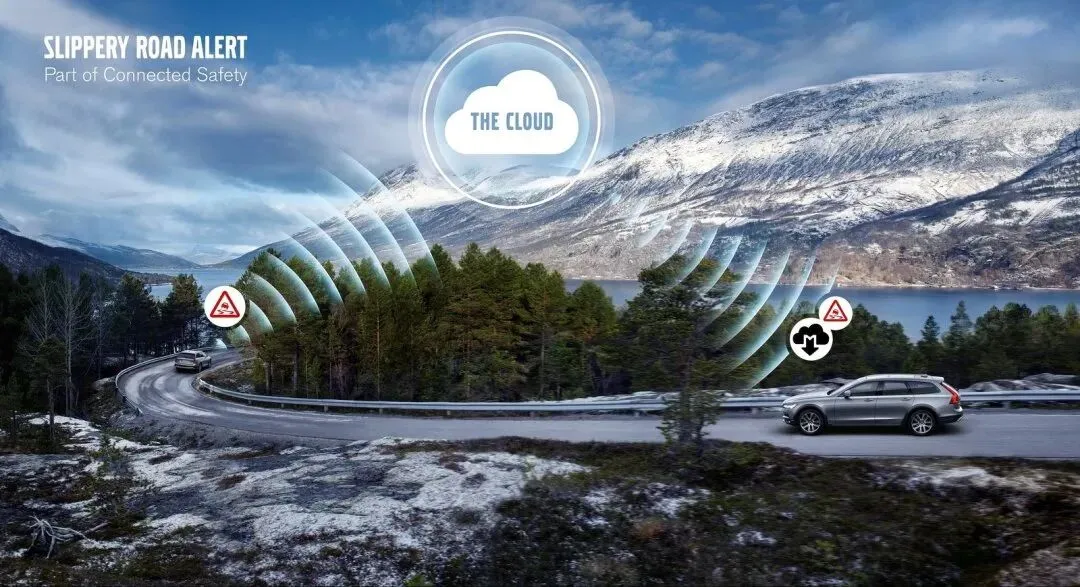
当年沃尔沃推出“互联安全”技术:一辆车遇到湿滑路面或开了双闪,就通过云端把信息传给附近其他沃尔沃。2018年打通卡车和轿车;到2026年,系统升级新增四类预警(大动物、行人或骑行者、施工、事故),覆盖超过100万辆沃尔沃,并且预警数据会共享给交通管理中心和其他汽车品牌。
它的逻辑不是“我的车更聪明”,而是“路上的车越多,每辆车就越安全”。这就是从“一辆车自己看路”,走到“一群车互相报信”。
再往前一步,就是车队协同。在工程界,这被称为集体感知(Collective Perception)。在暴雨大雾等传感器看不远的场景下,让感知更强的车做领队,把路况分享给后车,整队车都能开得更稳。这并非空想。2026年的研究(DenoiseCP-Net)表明,对共享的激光雷达数据先去噪再传输,可在保持精度的同时将带宽需求降低最多23.6%;多车协同框架ARC也报告了低于7厘米的对齐精度和20毫秒的端到端延迟。这些指标说明,多车共享感知,在带宽、延迟和精度上已经具备了工程落地的可能。
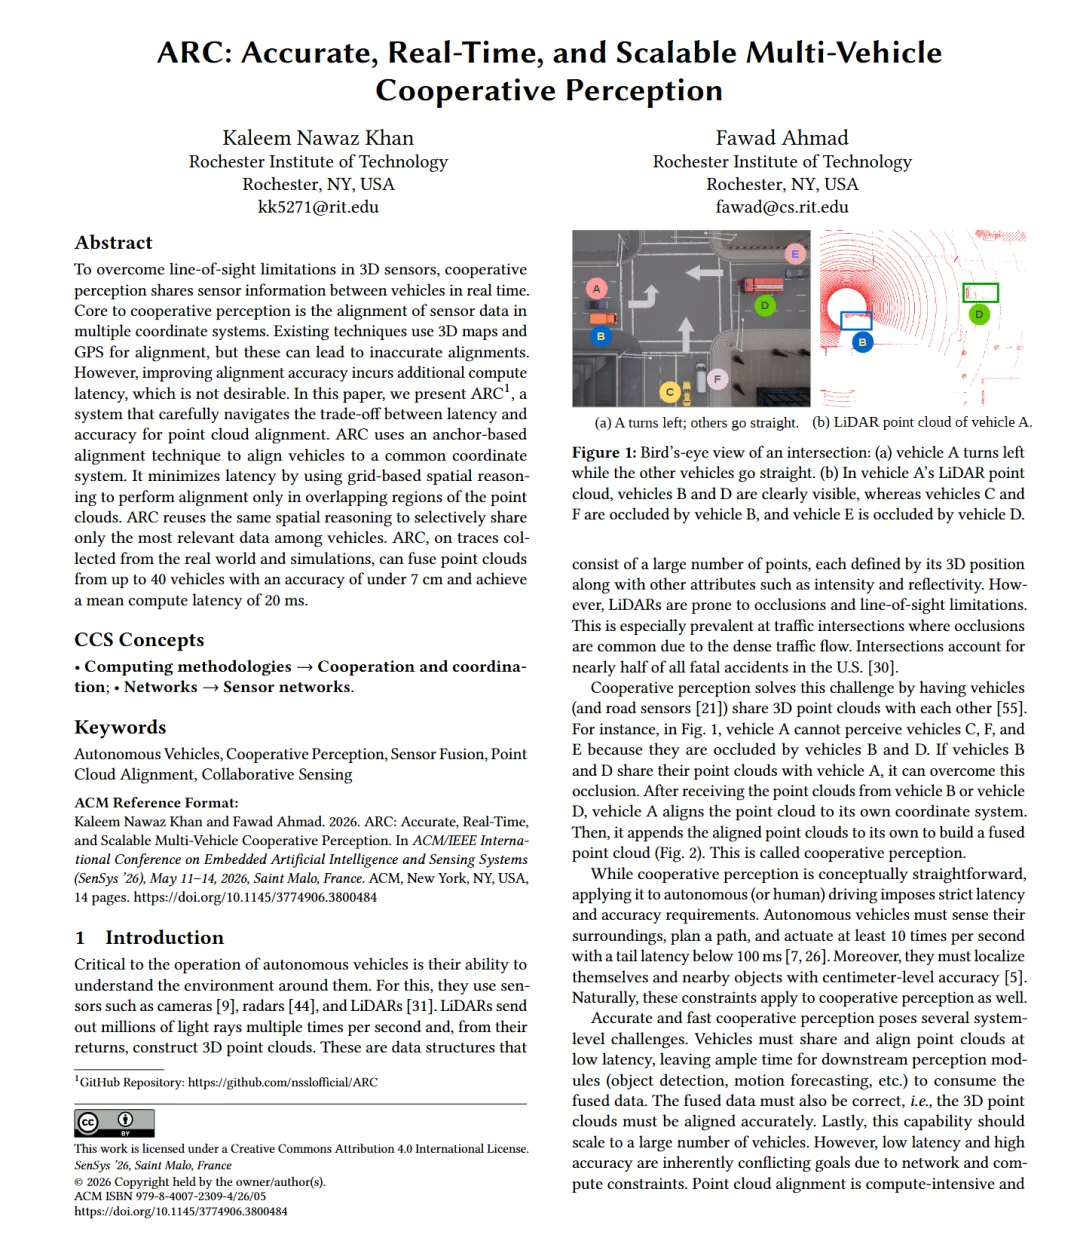
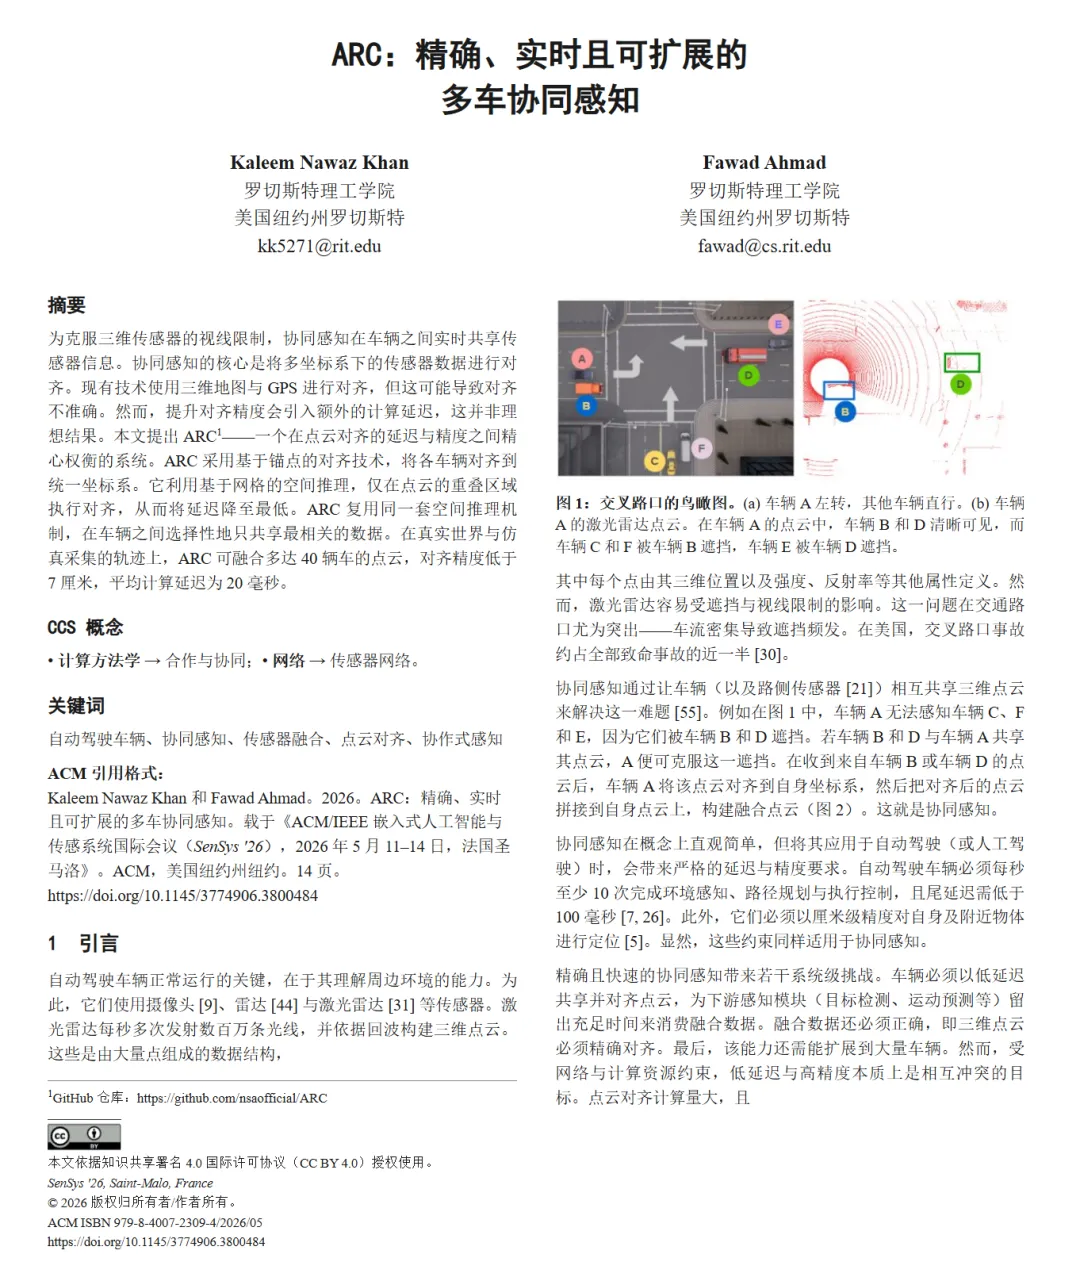
(右边的是workbuddy帮我翻译的,原文可以去https://dl.acm.org/doi/epdf/10.1145/3774906.3800484 查看)
我们不妨再大胆一点,如果“群体智能”结合未来的通用车际通讯网络(V2V/车际通信)和法规要求的硬件标配,还能做到什么程度?
我们可以想象一个极端的画面:在高速上,某辆车的刹车系统突然失灵。(此处想起李有田。嗯?你不知道李有田?)此时,它不再是孤立无援的,而是立刻向周围车辆发出最高优先级的“紧急求助信号”。
收到信号的不仅是你车上的智驾系统,还会通过车机屏幕和语音,向你提出请求:“右前方车辆刹车失灵,需要协助。请问您是否愿意参与救援?”(只是想象下,别太较真法规和人类的道德)
如果你的选择 “是”,系统会给你两个选项:
一是“提供安全通道”
你的车会自动向右避让,与其他收到信号的车辆一起,在拥堵的高速上为故障车硬生生让出一条直达应急车道的生命通道。
二是“直接协助减速”
如果你驾驶的是一辆具备高阶自动驾驶能力的车,系统会接管两车的协同,让你的车平稳地开到故障车前方,用特定的接触或极近距离的协同减速。
如果你选择“否”,系统也绝不会道德绑架,而是默默将你的车驶离危险区域,并在后台调度其他愿意伸出援手的车辆去接替。
当然,要变成这样的现实,关于“善意协同救援”的免责条款和定责规则,必须先在法规层面落地。并且AI上车的发展方向还有更多的可能性。
但这恰恰说明了AI在汽车上其中一种归宿:它不应该是一个冰冷的代码执行者,而是一个能在毫秒间连接起整条道路、并留出人类决策空间的超级调度员。
四
结尾
1886年,卡尔·本茨造出了世界上第一辆汽车。57年后,神经学家麦卡洛克和数学家皮茨提出了神经元的数学模型,人工神经网络诞生。一个发明于1886年的机械系统,和一个诞生于1943年的数学雏形,在21世纪的今天,因为电动化和AI,真正交汇在了一起。
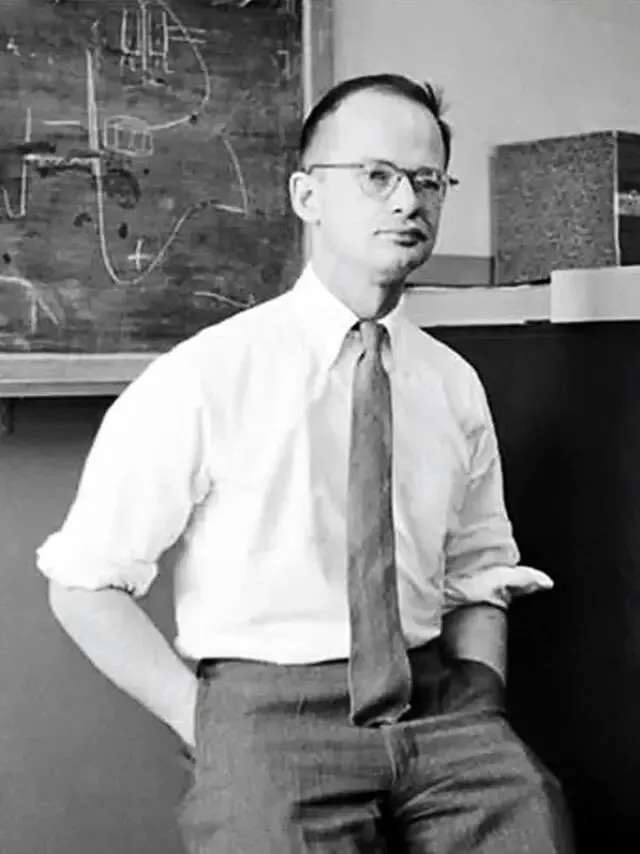
(沃尔特·皮茨 Walter Pitts,1923–1969)
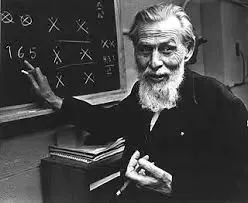
(沃伦·麦卡洛克 Warren McCulloch,1898–1969)
让一辆车把“前方路滑”告诉另一辆车,只是较为初级的方案。但如果AI加持后的群体智能,真的能沿着这条路走下去——让车与车打破孤岛,让感知共享,让生命得到接力救援。那么,“重新发明汽车”的含义,可能不是每一辆车都变得更像机器人,而是道路本身第一次拥有了来自车辆群体的、实时的、共享的感知。
汽车正从孤立的钢铁躯壳,变成一张流动的智能网络。而当下,或许就是汽车被重新发明的时刻。
PS:如果未来真到了“群体智能”时代,车与车可以互相求救,你愿意让你的车在高速上“自动让出生命通道”,甚至“接受指令去协助刹停”吗?
点击上方 关注公众号内更多文章