ARTICLE · 1250378
ESP32六足蜘蛛机器人|源码、协议、仿真开发全流程指南
ESP32六足蜘蛛机器人|源码、协议、仿真开发全流程指南 很多创客的开发节奏,是套件到货之后,才开始啃代码、调舵机、试步态。一旦接线错、参数崩,反复拆装,耗掉大量时间。 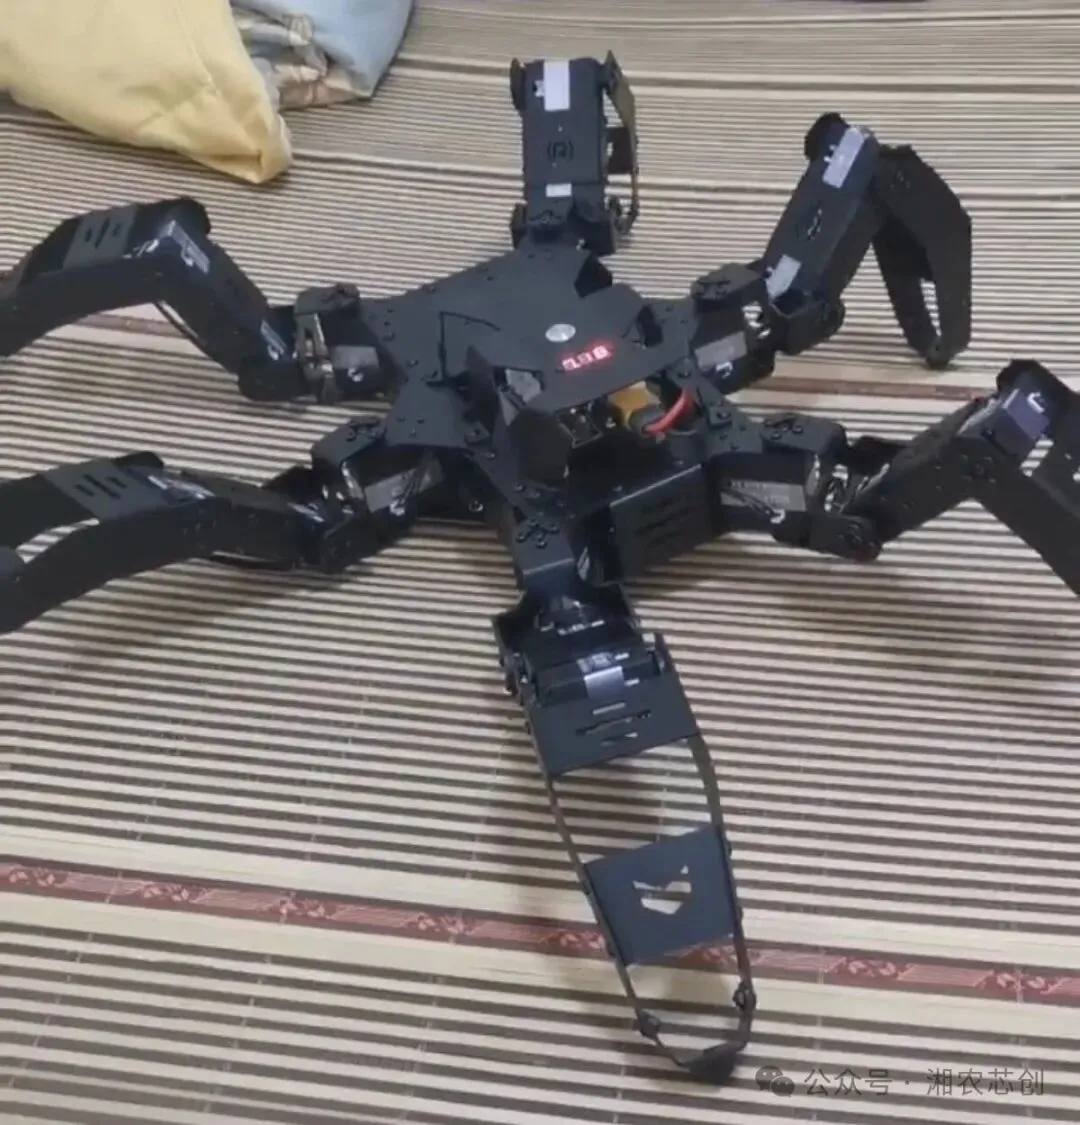
而这套XR-Hexapod E1六足机器人配套资料,藏着一套不一样的开发思路:读懂串口协议、吃透下位机源码,不用等硬件到手,就能在仿真环境里验证步态、调试控制逻辑。 今天这篇,梳理全套资料分工,讲清楚从文档→源码→仿真的完整前置开发路线。 第一部分:逐个拆解网盘资料包 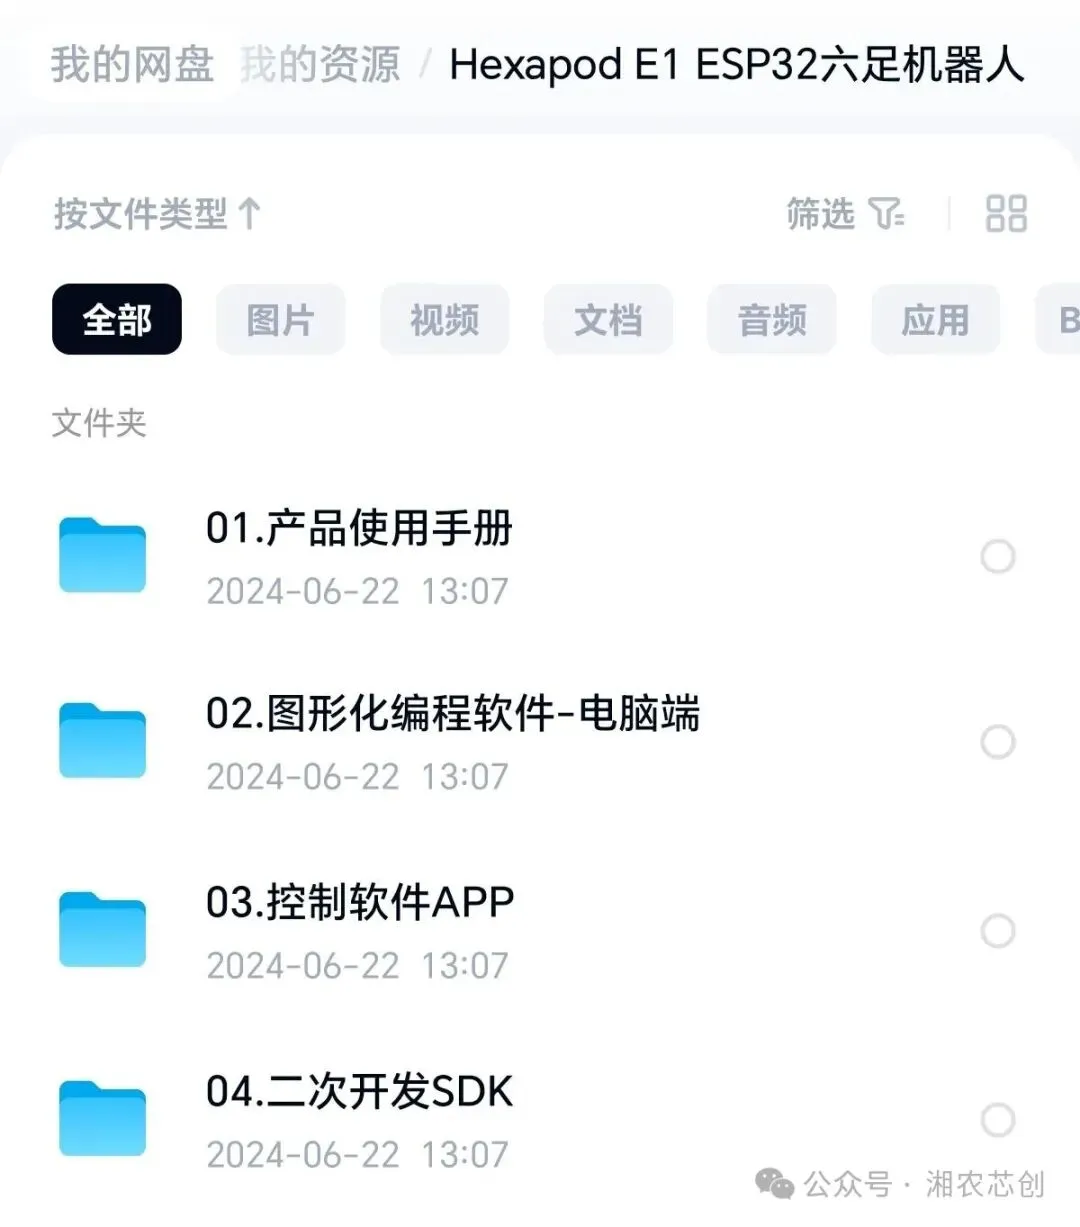
1. 📁 出厂固件里面是编译好、可以直接烧录的成品固件。硬件组装完成后,刷这个,机器人直接跑基础步态、接收串口指令,适合先验证硬件有没有故障,不做二次开发的时候用。2. 📄 小R科技XR S270串口总线舵机通信协议.pdf整套机器人最核心底层文档。六足所有动作,本质都是控制12个S270总线舵机转动角度。这份文档定义舵机的寻址、角度读写、状态回传、校验规则。不管你是改写步态、上位机控制、仿真对接,所有舵机控制逻辑,都要以这份协议为准。重点:后面我们在Webots/CoppeliaSim仿真里驱动虚拟舵机,指令就是照着这份协议写。3. 📄 readme编译环境搭建指南.txt极简引导文档,告诉你Arduino IDE要装哪个版本、ESP32板包怎么添加、库依赖怎么配置、编译报错的前置排查项。避免你上来就踩开发环境的坑。 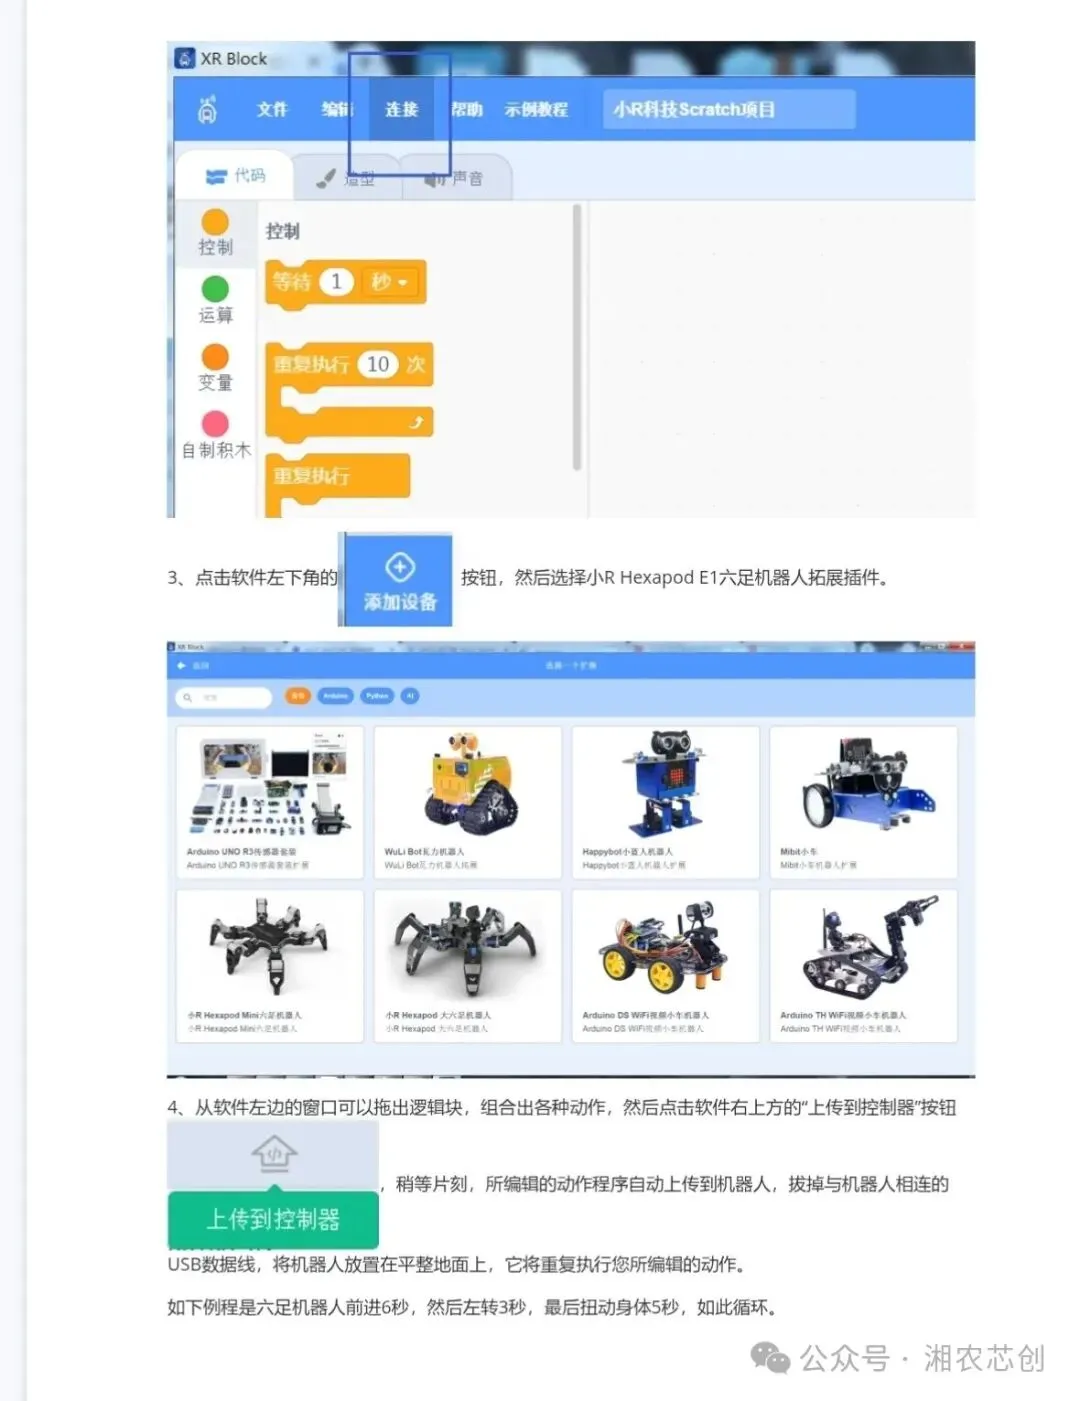
4. 📦 Arduino IDE 1.8.16.zip固定版本开发工具。这个项目是基于Arduino框架开发ESP32,原厂源码在这个版本下验证稳定,新版本IDE容易出现库兼容报错,所以配套打包提供。作用:打开源码、编译、烧录固件。5. 📦 XR_Hexapod_E1_Uart.zip(核心下位机源码)串口版本本体控制工程,是我们做仿真首选的版本。内部封装好了逆运动学解算、三角步态、姿态平衡逻辑,对外只开放简洁UART串口指令。不需要关心底层舵机驱动,上位机(仿真器、电脑、你的通灵万眸智能体)只需要发串口指令,就能控制前进、转向、姿态调整、动作组播放。优势:协议干净、没有WiFi蓝牙冗余逻辑,非常适合【软件在环SIL仿真】。6. 📦 esp32.zip(拓展资源大包)ESP32全套扩展库+例程合集。如果后续你要升级:WiFi网页控制、蓝牙手柄、IMU姿态矫正、超声波避障、APP交互、OTA远程升级,就从这个包里拿示例代码和依赖库。区分:XR_Hexapod_E1_Uart是基础稳定步态固件;esp32包是给你做二次拓展的弹药库。第二部分:重点|无实物仿真开发路线1. 第一步:通读两份文档先看S270舵机协议PDF,看懂舵机指令格式;再看readme,把本地Arduino环境提前搭好,把源码编译一遍,确认代码本身没有编译错误。这一步,先排除语法、库缺失类bug,硬件来了就不用再折腾环境。2. 第二步:吃透XR_Hexapod_E1_Uart串口指令表从源码里面提取对外串口指令集:前进、后退、左转右转、抬腿、跳舞、姿态校准。这一步,相当于定义仿真器和下位机之间的通信接口。3. 第三步:仿真环境对接(Webots / CoppeliaSim)在仿真软件里面搭建一模一样的六足模型,虚拟舵机严格按照S270协议接收指令;电脑上运行原厂Uart版本固件,仿真器和固件之间通过串口/远程API互通。✅ 你可以在电脑里完整测试:步态顺不顺、会不会翻、转向逻辑、姿态补偿。仿真调好的步态参数、控制逻辑,可以直接作为实物调试的初始参数。 仿真可以验证算法、状态机、通信逻辑,但无法完全复刻实物:总线舵机延迟、间隙、摩擦力、重心偏移、供电压降,这些依然需要拿到硬件之后再微调。仿真的意义,是把80%逻辑类问题提前解决。第三部分:延伸玩法这套串口开放的架构,刚好可以对接我们自己搭建的AI智能体(通灵万眸):智能体输出自然语言指令 → 翻译成六足机器人串口动作指令 → 送给仿真里的机器人执行。相当于实现:一句话控制仿生机器人步态规划。这也是我现在正在尝试的方向:把大模型、智能体,和底层机器人控制链路打通。总结 很多人觉得机器人开发,必须手里有板子、有机架才能开始。 但这套资料给了另一种思路:文档是接口,源码是内核,仿真代替实物载体。先在数字世界验证想法,硬件到货,只是最后的落地标定环节。 技术的乐趣,很多时候不在于组装的那一刻,而在于提前把逻辑想清楚、跑通的过程。 觉得本文对你有帮助,点赞+在看,转发本文到朋友圈/技术群,评论区回复【六足Esp32】,我把这套Hexapod E1全套开发资料包分享给你。