ARTICLE · 1302293
数据集下载量破千万,模型能力提升44.7%:戴盟公布TacClaw-Infinity完整技术体系|昆仲·链
2026年4月,昆仲天使投资企业戴盟联合 Google DeepMind、美国西北大学、新加坡国立大学、清华大学等海内外数十家研究机构,发布全球最大规模含触觉全模态物理世界具身数据集 Daimon-Infinity。发布五个月来,数据集在 Hugging Face 和阿里魔搭社区的下载量已突破千万,成为全球最受关注的具身数据集。随着机器人加速迈向物理智能,行业对数据的需求持续攀升,数据价值也面临更直接的检验:什么样的数据,才能真正提升机器人的物理交互能力?
近日,戴盟上线最新研究成果 TacClaw-Infinity: A Large-Scale Vision-Tactile-Language-Action Dataset for Dexterous Manipulation,聚焦 Daimon-Infinity 体系中的触觉 UMI 夹爪数据,系统介绍从规模化采集、结构化标注,到模型训练与能力验证的完整技术体系。
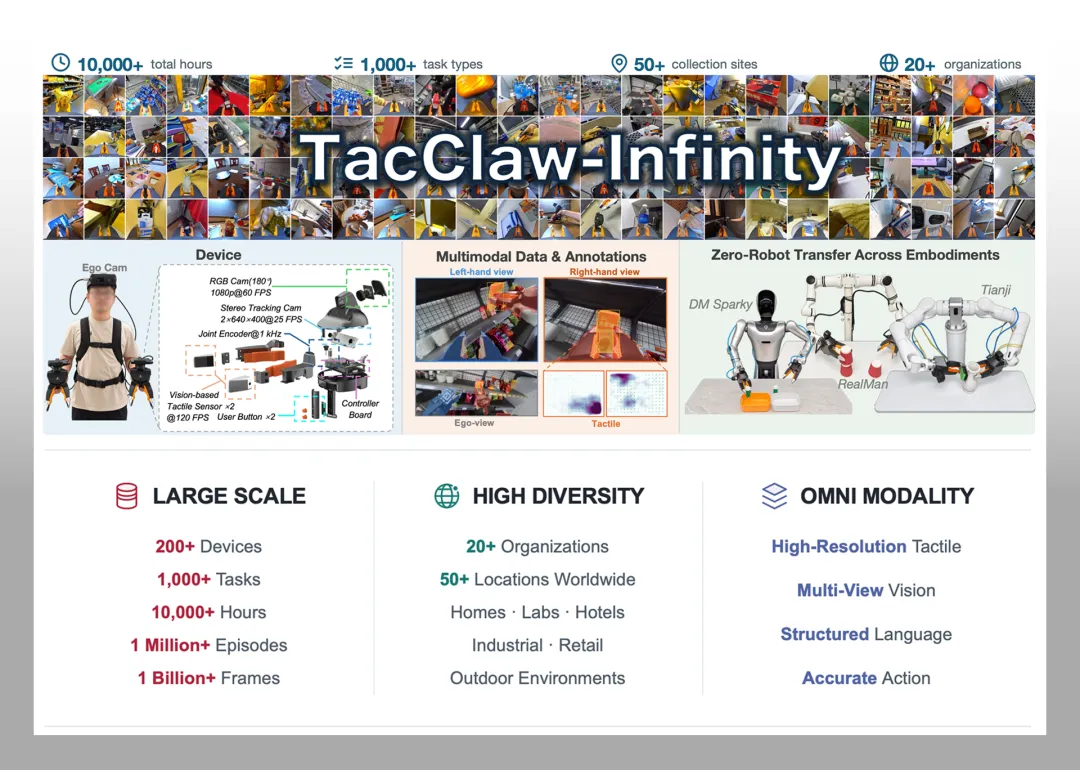
TacClaw-Infinity工作总览
团队采用搭载视触觉传感器的 UMI 式手持夹爪,不依赖真实机器人,规模化采集真实物理接触数据;首创外发式采集网络,在全球 50 多个地点开展多样化采集;建立以接触事件为物理锚点的结构化标注体系,将交互经验转化为具身模型的有效燃料。由此,TacClaw-Infinity 构建了超过 10,000 小时、包含 100 万条操作轨迹和 10 亿帧数据、覆盖 1,000 多种任务类型、具备四层次多样性的大规模、高质量VTLA数据集。
经验证,数据集具备零本体迁移能力,无需额外采集目标机器人示范,即可将数据直接用于多类机器人;数据显著提升模型操作成功率,提升幅度最高可达44.7%。戴盟已形成贯穿数据生产与能力验证的完整技术体系,为物理智能基础设施建设提供了一条可规模化演进的路径。
论文地址:
https://arxiv.org/pdf/2610.20320
项目主页:https://tacclaw-infinity.github.io/
Github:https://github.com/tacclaw-infinity/TacClaw-Infinity
Hugging Face:
https://huggingface.co/datasets/daimonrobotics/Daimon-Infinity
ModelScope:
https://modelscope.cn/datasets/daimonrobotics/Daimon-Infinity
数据价值验证
以触觉提升模型的物理交互能力
作为模型迭代演化的燃料,具身数据应以模型的能力收益为尺度:数据规模决定经验总量,数据质量与分布决定模型的学习效果。TacClaw-Infinity 提供行业稀缺的含触觉真实世界物理接触数据,其能为机器人的实际操作能力带来多少提升,是戴盟研究团队关注的核心问题。
团队以跨本体、跨模型、跨任务的实验设置,评估 TacClaw-Infinity 在 Tianji、RealMan 和 DM-Sparky 三种机器人本体上对 π0.5 与 StarVLA 两类策略产生的训练价值。三项任务覆盖不同交互需求:杯子堆叠考察取放协调,瓶子分类考察接触下的状态辨别,花瓶擦拭考察持续接触调节。
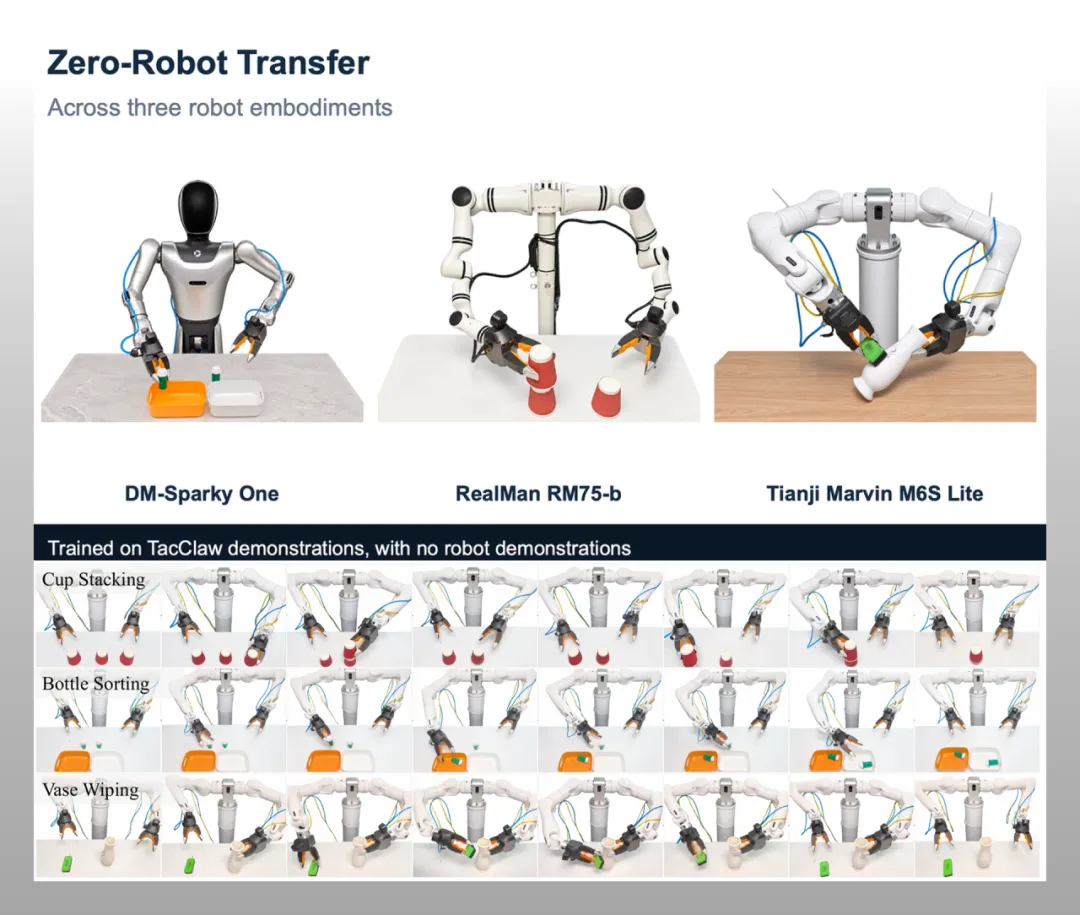
上:使用三类机器人本体(DM-Sparky、RealMan和Tianji),仅用TacClaw采集数据,未使用任何机器人专属示范;
下:进行三类操作任务(杯子堆叠、瓶子分类和花瓶擦拭)
结果显示,含触觉的操作数据显著提升机器人的物理交互能力:π0.5 的平均任务成功率从 50.0% 提升至 74.0%,StarVLA 从 46.0% 提升至 72.7%。能力提升在接触密集型操作中尤为明显:瓶子分类需根据触觉判断物体状态,两类策略的成功率提升分别为 44.7% 和 43.3 %;花瓶擦拭任务需以连续触觉反馈维持稳定的动态交互,两类策略成功率分别提升 22.0% 和 38.7%。
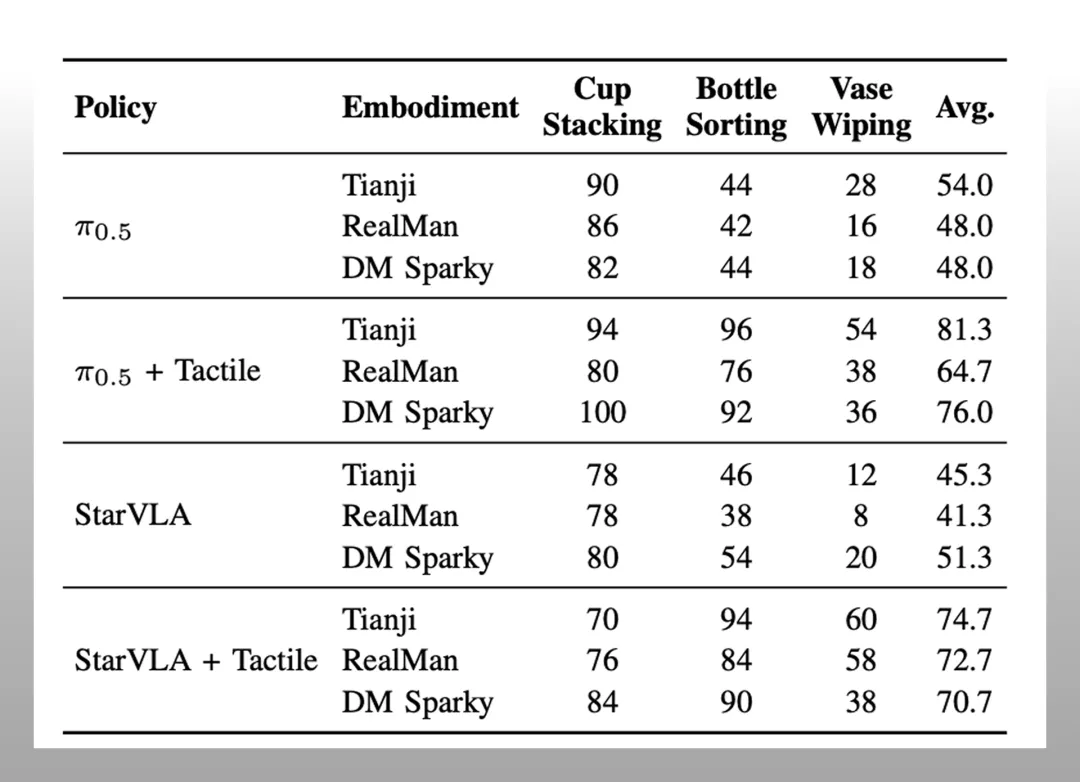
不同策略在不同机器人本体上的各项任务操作成功率,触觉数据的加入为模型能力带来显著提升
值得注意的是,这些提升仅通过简单图像形式引入触觉实现,没有使用专门的触觉架构或控制器。这说明 TacClaw-Infinity 包含充分的可被模型有效利用的触觉信息,能够补充视觉难以直接观测的接触状态,并将物理线索转化为实际操作能力,推动物理智能发展。
实验结果同步验证了无本体采集范式价值。一方面,无需额外采集目标机器人专属示范,仅以手持设备采集的数据即可支持机器人学习精细操作,证明数据具备零本体迁移能力。另一方面,尽管三种机器人本体的运动学与硬件配置不同,两类策略的架构设计也存在差异,数据仍然能实现跨本体迁移与跨模型泛化,表明 TacClaw-Infinity 数据价值不局限于单一机器人或模型架构,而是跨平台共享的经验资产。
围绕真实接触
重构具身数据生产流程
TacClaw-Infinity 的高价值数据,源于戴盟对机器人物理交互的系统性理解:哪些接触信息必须保留,哪些交互条件需要覆盖,经验如何成为有效的学习监督。团队从对机器人操作能力的深刻洞察出发,从采集工具、采集模式到标注体系协同设计,将物理信息的获取、经验覆盖与训练需求贯穿于数据生产全过程,为规模化采集与数据质量提供支撑。
工具决定接触如何被感知和记录:
团队选择以视触觉感知技术作为接触入口,获取法向形变、切向形变、深度信息等多维度、高分辨率、高频率触觉信息,并将触觉数据转化为图像信息,便于现有模型学习。除了触觉数据,手持式数采夹爪 TacClaw 同步记录视觉、末端运动和夹爪状态等多模态信息。
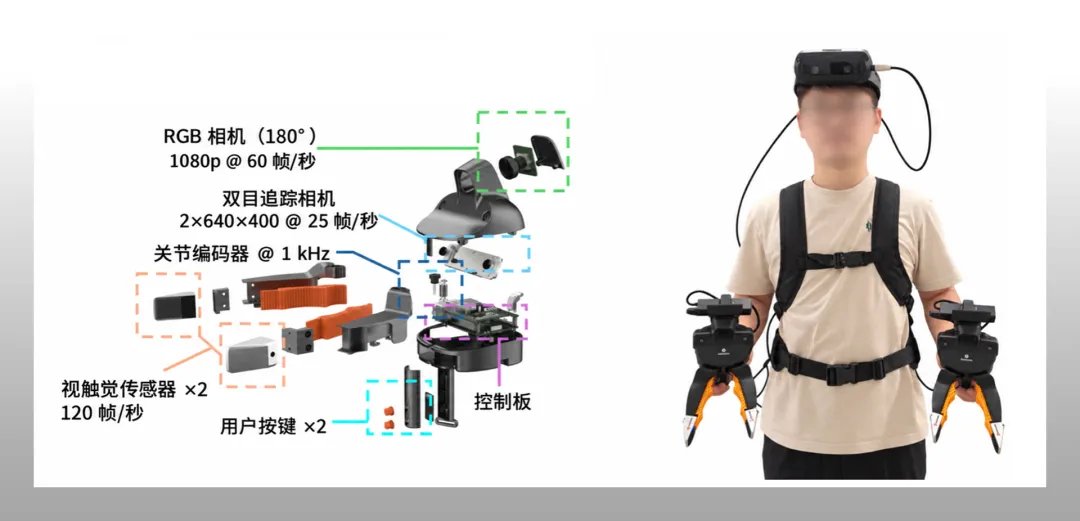
左:TacClaw关键组件;
右:采集设备包括TacClaw采集夹爪及头环
团队还优化了夹爪机械传动,使接触能够直接传递到操作者手部。实验显示,两种对照夹爪的平均首次接触感知阈值分别为 49.8gf 和 204.0gf,TacClaw 为 11.6gf。TacClaw 使操作者得以感知更轻微的接触,为精细操作示范提供灵敏的硬件基础。
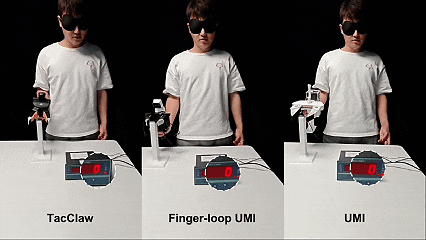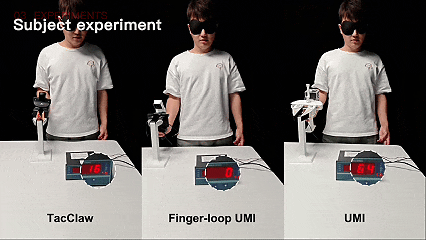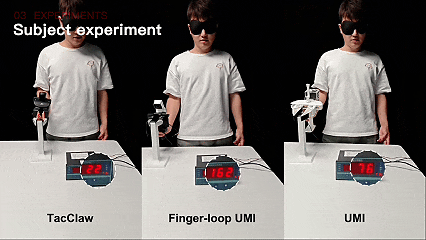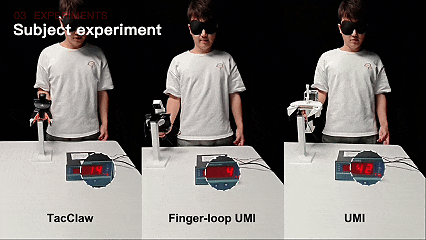
TacClaw与滑轨式指环夹爪、原始 UMI 夹爪的接触感知阈值对比实验:受试者在首次感知到接触时说出“停止”,此时测力计读数即为感知阈值
采集模式决定经验多样性:
机器人要具备在不同物体、环境和交互条件下的操作能力,必须从多样化的操作经验中获取泛化能力。TacClaw的便携性与无本体采集方式,使数据采集能够进入更多真实场景,为数据多样性奠定基础。
戴盟团队首创外发式采集模式,联合全球 20 多家研究机构,将 200 台设备部署到全球 50 多个地点,覆盖家庭、酒店、实验室、工厂、商业区和户外等场景。这种模式不仅高效率、低成本地实现数据规模化增长,更带来数据多样性的显著提升:在同样 300 小时预算下,多地点采集比单地点采集平均多覆盖 201 个动作-物体组合。由此,TacClaw-Infinity 形成了场景与采集主体、任务与动作、物体、触觉交互状态等四个方面的多样性,为模型的泛化能力提供更丰富的数据基础。
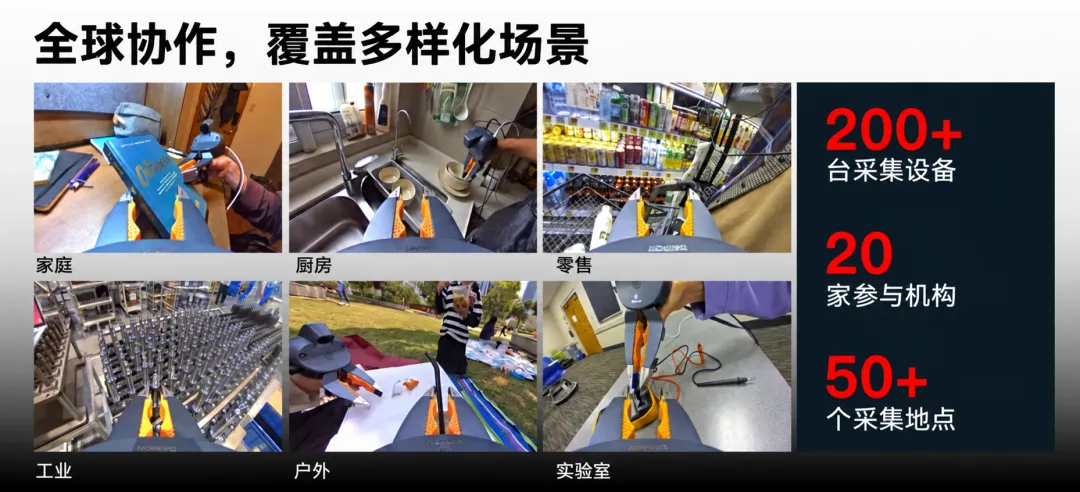
TacClaw-Infinity联合全球20多家机构,将200多台设备部署到全球50多个地点
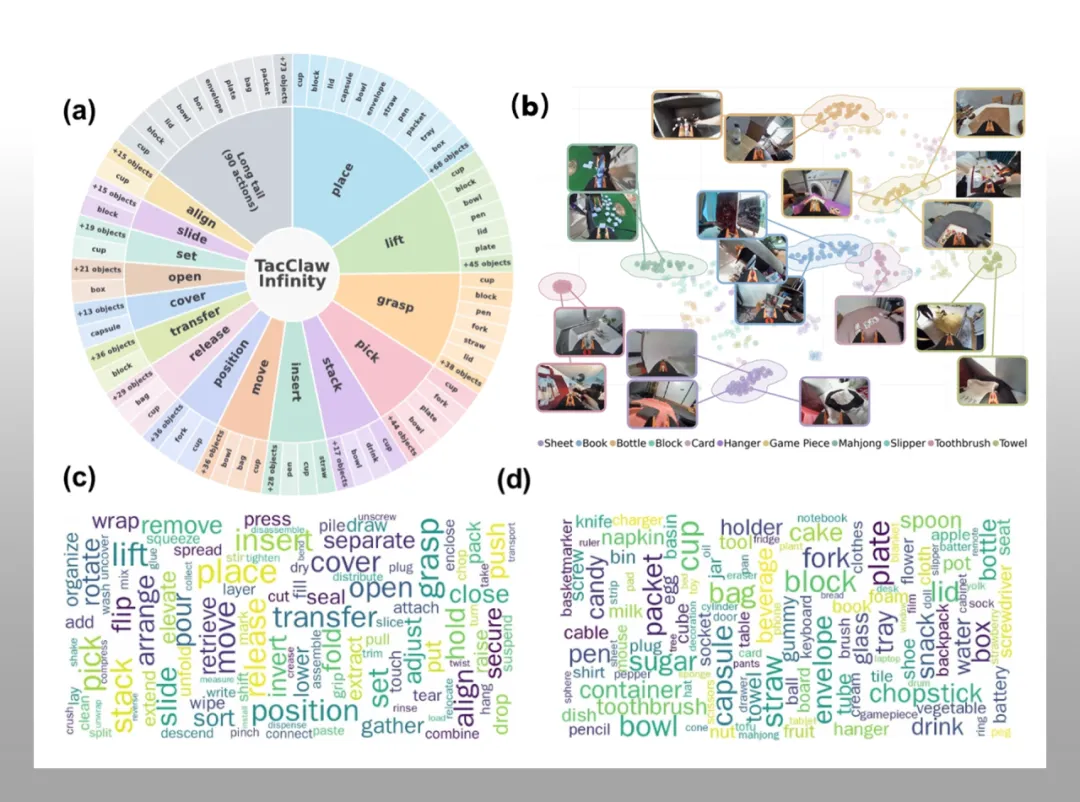
TacClaw-Infinity相关统计。a:操作动作及其对应物体类别的层级分布。b:触觉特征的 t-SNE 可视化,表明接触不同类别的物体时,触觉信号呈现可辨识的多样性结构。c、d:动作和物体词云图,词云大小与频率成正比
标注体系决定真实操作如何转化为数据资产:
为了从不同设备与环境中获得可靠一致的数据,TacClaw-Infinity 建立了包括轨迹重建、机器人运动学可行性评估、多模态质量控制以及结构化标注的数据处理流程。其中,以接触事件为物理锚点的数据标注体系,源于戴盟对物理交互的独到理解。
团队以接触事件作为贯通时间、语义和空间标注的共同物理锚点,将连续操作划分为自由运动、接触开始、接触中操作和释放四个阶段。这打破了将操作轨迹视为整体的传统做法,将其分割为更符合模型训练需求的交互结构:自由运动时,视觉与位姿提供主要线索;接触发生后,触觉则成为状态判断与动作调整的重要依据。
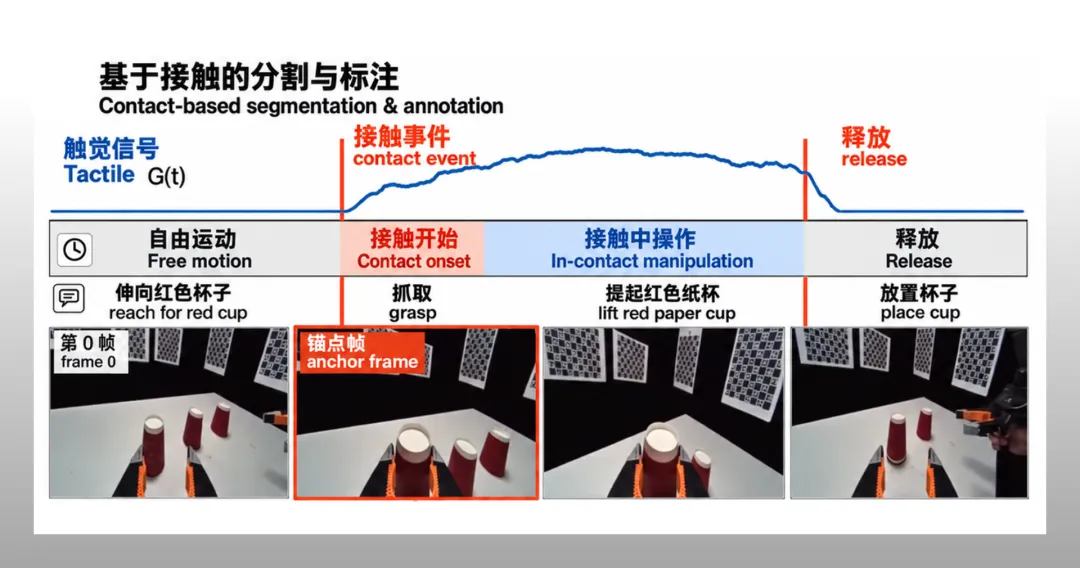
以接触事件为物理锚点,将操作轨迹划分四个阶段
研究验证了接触驱动结构化标注的贡献:加入触觉后,操作阶段的自动分割,尤其是接触相关事件的识别均得到改善。触觉由此同时成为操作学习的输入与数据组织的依据,不仅为轨迹赋予物理意义上的边界,更为模型理解交互过程提供核心物理线索。
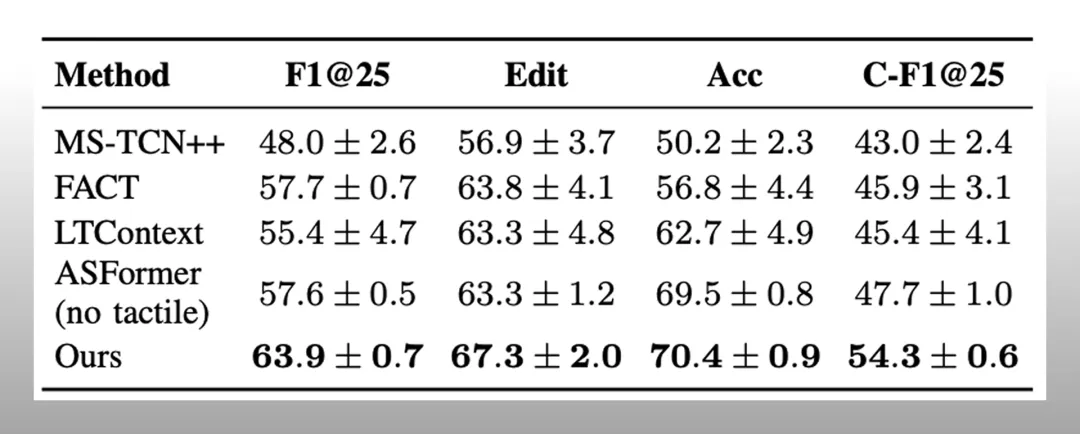
加入触觉后,ASFormer在操作片段划分、接触与释放状态判断等方面均有所提升
为行业建立持续积累
真实世界物理交互经验的完整体系
随着具身进入真实世界,物理接触数据的重要性也日益明确。规模化采集、多样化数据、更符合模型训练需求的数据处理体系,以及可重复的机器人验证,共同构成高质量具身数据的基础,也决定了经验能否转化为可靠的操作能力。
TacClaw-Infinity 展示了一条可扩展路径:采集阶段降低对目标机器人的依赖,处理阶段保留物理交互结构,训练与验证阶段以跨本体、跨模型验证数据带来的模型能力提升。这为具身数据的规模化生产与利用提供了技术基础和模式范本,也为行业补足稀缺的物理接触数据,让触觉从附加模态成为具身智能数据基础设施的重要组成部分。
戴盟的数据生产能力既源于触觉硬件的技术沉淀,也源于对具身模型的深刻洞察:自研的视触觉传感器与采集夹爪,为数据提供物理交互入口;戴盟深耕的全球首个触觉锚定世界模型 Daimon-TWM,则为识别数据缺口、评估数据价值提供关键反馈,数据积累得以围绕能力需求持续迭代。
行业需要持续增长的数据,更需要持续产生高价值经验、并将其转化为模型能力的完整技术体系。戴盟正将数据采集、接触理解与能力验证连接起来,将真实世界中的物理交互经验沉淀为可积累、可复用的学习资源,为机器人在复杂物理环境中的可靠行动提供源源不断的高质量燃料。
昆仲资本专注于投资科技创新型的早期及成长期企业,坚持长期主义与科技向善的理念。植根中国市场,利用国际化的科技视野与丰富的产业资源,发掘创新赛道,赋能企业家共同成长。昆仲资本目前管理着两支人民币基金,两支美元基金和若干专项基金。重点关注新能源汽车与出行产业链;智能设备与系统、半导体、传感器等新一代智能技术和医疗科技。昆仲资本在北京、上海和深圳设有办公室。
昆仲资本核心团队自2013年以来,累计投资近120多家企业,已帮助一批创新型企业成长为行业的领导者。例如:新能源车与出行领域的小鹏汽车、先惠技术、文远知行、速腾聚创、博车网、灵明光子等;新一代智能技术领域的鲲游光电、爱笔智能、影谱科技、罗曼股份、素士科技、和创科技、鹿客科技、极光等;医疗科技领域的深睿医疗、微医集团、伊鸿健康等。