ARTICLE · 1313627
【MATLAB源码-第463期】基于matlab的能耗预算约束下多传感器无线远程估计的误差驱动调度与功率控制仿真
MATLAB 2024a
1、算法描述
摘要:针对多个传感器共享无线资源时估计精度与通信能耗相互制约的问题,研究稳定标量动态过程的远程状态估计。采用本地稳态卡尔曼滤波与远端预测结构,将三状态相关信道、有限码长传输成功率及离散功率选择纳入统一模型。利用成功更新的预期误差收益和虚拟能耗队列构造在线评分,并通过令牌桶限制累计通信消耗。配对蒙特卡洛结果表明,联合策略在六终端主场景中改善平均估计误差与方差超限率,但其优势随网络规模、信道相关性和信道信息延迟变化,不能推广为所有场景下的性能保证。
关键词:无线远程估计;传感器调度;功率控制;能耗预算;延迟信道信息
一、引言
工业遥测与分布式监测需要持续获取动态信息,而共享上行资源和有限通信预算限制了状态更新频率。信息年龄研究讨论更新及时性及其与估计误差的联系[1—3],远程估计研究关注相关信道、多系统稳定性以及调度和功率分配[4—8],短包研究则强调可靠性与时延的关系[9,10]。这些指标与方法依赖具体模型,不能直接互相替代。
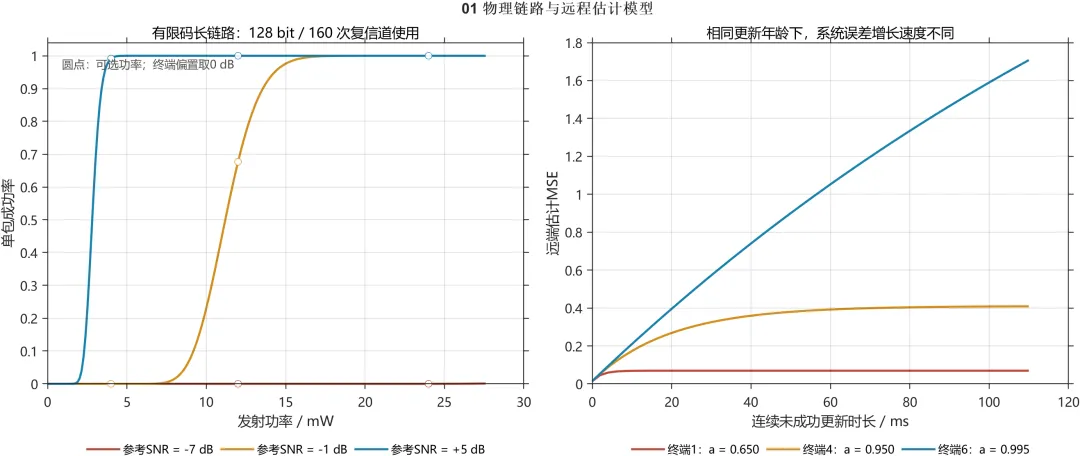
当不同对象的动态特性存在差异时,相同更新时间间隔可能对应不同的误差增长。优先服务可靠链路可以提高成功传输比例,却可能忽略更需要更新的对象;优先服务最久未更新终端,也未必取得最低平均估计误差。因此,需要同时考察对象动态、更新收益和实际通信消耗。本文围绕这一问题比较多种在线策略,并检验规模扩张和信道信息滞后对性能排序的影响。
二、系统模型与约束
系统由多个传感器和一个远端估计器组成,每个传感器监测独立的一阶稳定标量过程,状态受到高斯过程噪声影响,观测叠加高斯测量噪声。各终端每时隙采集观测并执行本地稳态卡尔曼滤波,远端仅接收被调度终端的最新局部估计。每时隙最多允许一个终端发送,失败数据不进入重传队列。
远端首先根据过程参数进行预测。收到有效数据后,相应误差方差恢复至本地滤波的稳态后验水平;未被调度或发送失败时继续保持预测方差。成功更新不等于获得真实状态,因此接收后的误差方差并非零。调度依据协方差、更新时间和链路信息,不依赖真实状态或观测创新。
无线链路采用三状态马尔可夫模型,通过保持上一状态或按固定稳态分布重新抽样产生时间相关性。不同相关性场景保持信道边际分布一致。发送成功率由条件高斯信道的有限码长正态近似给出,关联信噪比、信息长度和符号数,并以伯努利事件确定接收结果。该抽象不涉及具体纠错编码器或逐比特解码。
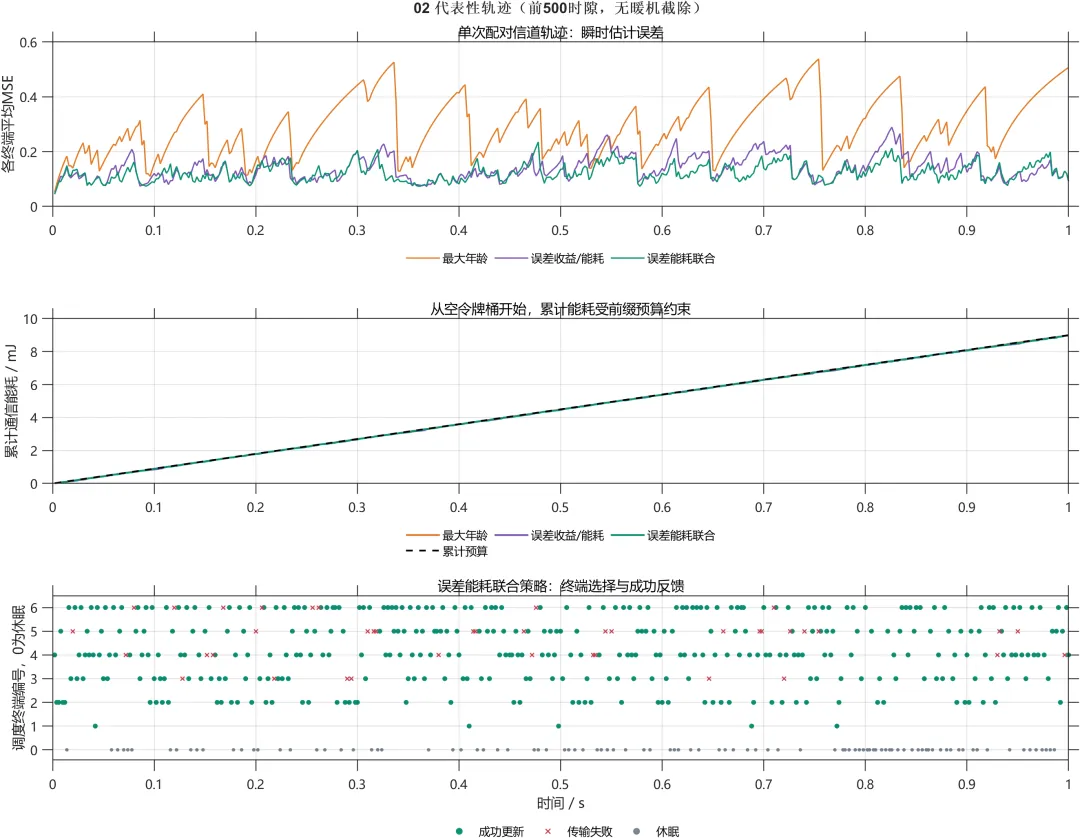
发送功率设置为三个离散等级,通信能耗同时计入功放效率和发送电路功耗,失败发送同样扣除能量。令牌桶初始为空,按时隙预算补充令牌,仅允许能量可支付的动作,保证从起点至任意时隙的累计消耗不超过累计预算。固定感知、本地滤波及控制反馈的开销不计入该通信预算。
三、在线调度方法
联合策略先计算各终端在未更新条件下的预测误差,再评估成功接收能够减少的加权误差。对每个终端及功率等级,将误差下降幅度与预测成功率结合形成期望收益,并扣除虚拟能耗队列对应的能量惩罚。随后枚举当前可支付的终端与功率组合,选择评分最高的动作;最高评分不足时允许休眠。
虚拟队列随实际发送消耗和预算额度更新,用于调整通信收益与能耗的相对权重;令牌桶负责动作可行性,两者作用不同。该方法求解的是当前评分的一步选择问题,未求解长期动态规划,因而不具有一般性的长期全局最优结论。
对照策略包括轮询、信道能效优先、最大年龄和误差收益能耗比。轮询按顺序访问终端,最大年龄选择距上次成功更新最久的终端,两者均在选定终端后依据成功率能耗比确定功率。信道能效优先直接选择该比值最高的动作;误差收益能耗比进一步引入过程预测误差。各策略共享相同预算和令牌规则。
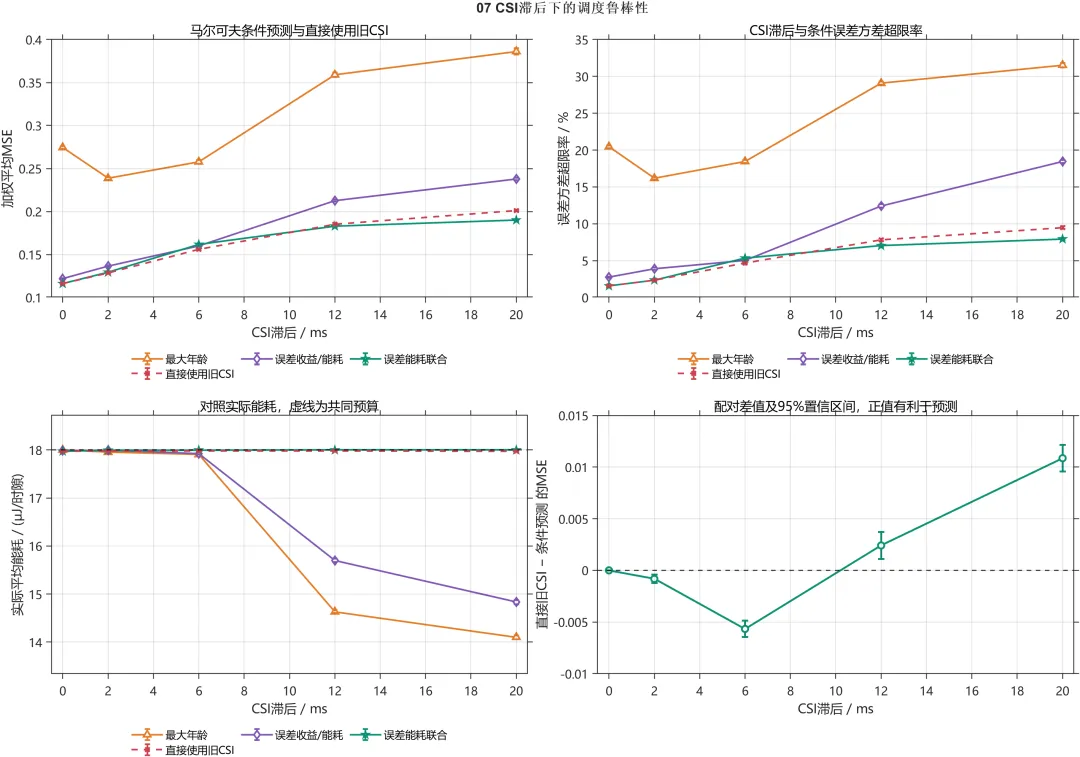
对于滞后的信道状态信息,条件预测根据马尔可夫转移规律,将旧状态对应的成功率逐步向稳态先验修正。报告尚未到达时仅使用先验信息。另设直接使用旧信道状态的联合策略作为对照,以区分预测修正与原始旧信息的调度效果。
四、实验配置与统计方法
主场景包含六个异质终端,过程系数由0.65至0.995,过程噪声和观测噪声方差分别为0.04与0.02。时隙长度为2毫秒,每包包含128比特信息并占用160次复信道使用,发送时长为0.8毫秒。功率为4、12和24毫瓦,功放效率为0.35,电路功率为5毫瓦,预算为每时隙18微焦耳。
主实验执行20次独立运行,每次24000时隙,误差统计剔除前4000时隙。各策略在同次运行中共用信道和随机样本,置信区间以独立运行均值为统计单位。收益与能耗的权衡参数在独立随机种子下从四个候选值中选取,最终固定为40。参数扫描每点进行12次运行,每次16000时隙并剔除前3000时隙,分别考察预算、终端数、信道相关性和信息延迟。
通信预算按照包含预热阶段的全程累计能耗统计,误差与年龄等稳态指标则在预热后计算。预热留下的令牌可能使后续窗口能耗均值略高于预算,因此不能据此认定约束失效。不同策略的差异采用同次运行的配对结果评价,既保留估计区间,也保留不占优场景,避免仅凭单次轨迹或图形高低判断方法优劣。
五、结果与讨论
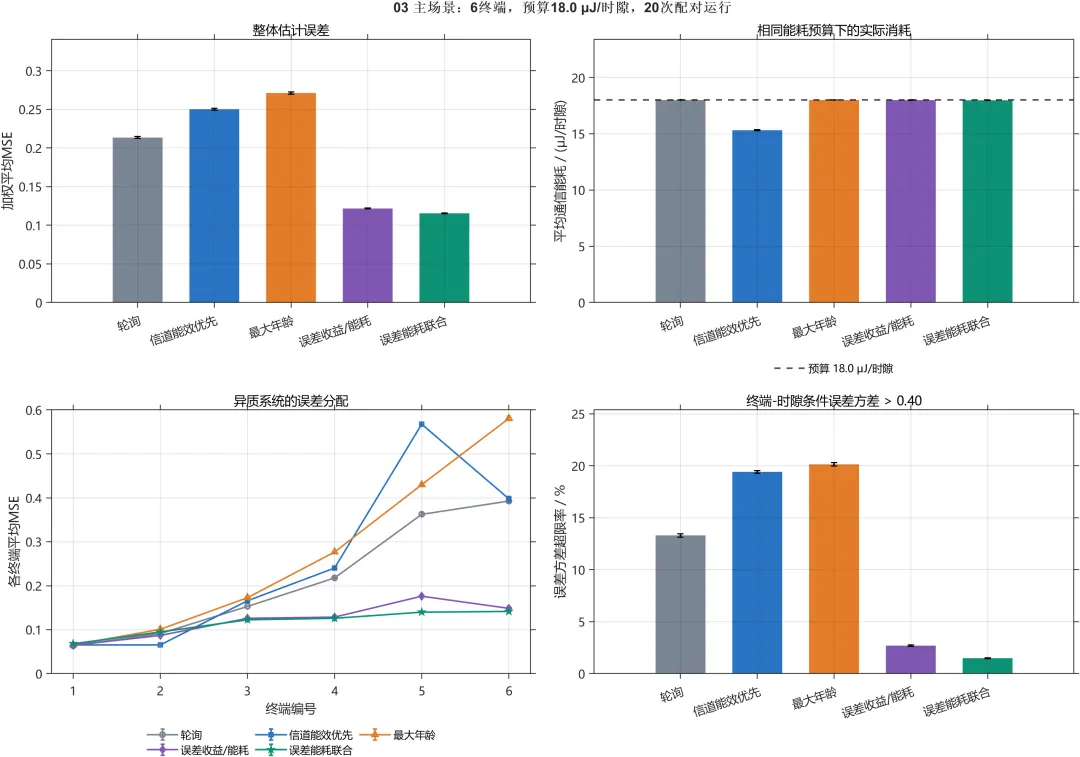
主场景中,联合策略的平均均方误差为0.115530,百分之九十五置信区间半宽为0.000287;轮询、信道能效优先、最大年龄和误差收益能耗比策略分别为0.213548、0.250234、0.271228和0.121714。相对误差收益能耗比策略,联合策略的逐次运行平均相对降幅约为5.08%。其实际通信消耗为每时隙17.974微焦耳,与共同预算接近。
信道能效优先策略虽然具有较高的发送成功率,平均估计误差仍明显偏高,说明链路效率不能替代状态重构质量。条件误差方差超过0.4的终端时隙占比,联合策略约为1.487%,误差收益能耗比策略约为2.698%。该比例描述条件协方差的超限情况,不等同于实际平方误差的超限概率。
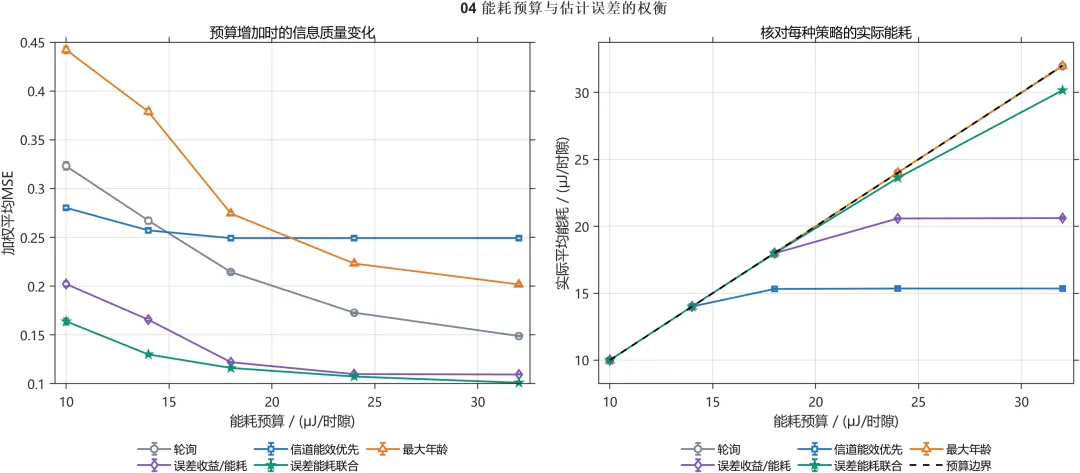
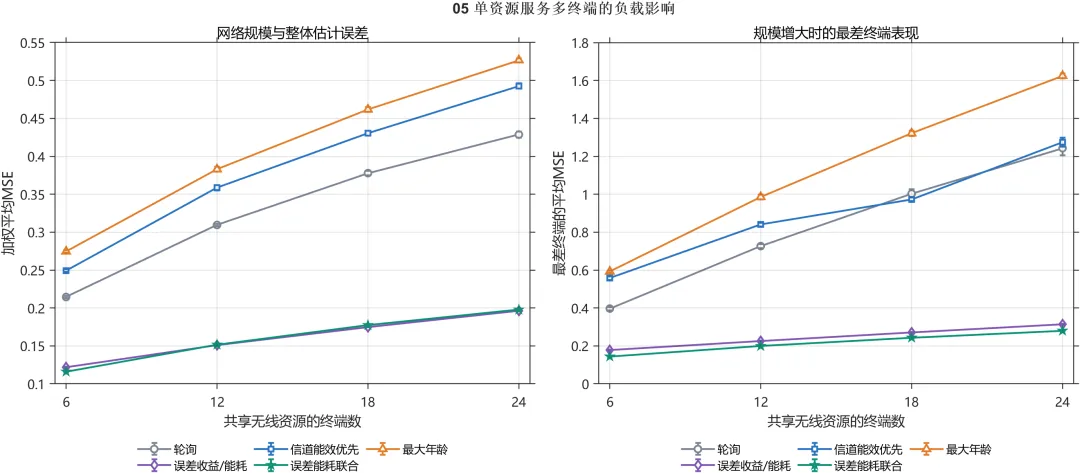
预算从每时隙10微焦耳提高至32微焦耳时,联合策略平均误差由0.163840降至0.101076。但共同预算并不意味着实际能耗相同,较宽预算下的误差改善必须结合实际消耗评价。终端数增至12、18和24时,联合策略平均误差略高于误差收益能耗比策略,同时最差终端平均误差较低,反映整体均值与终端间误差分配存在权衡。
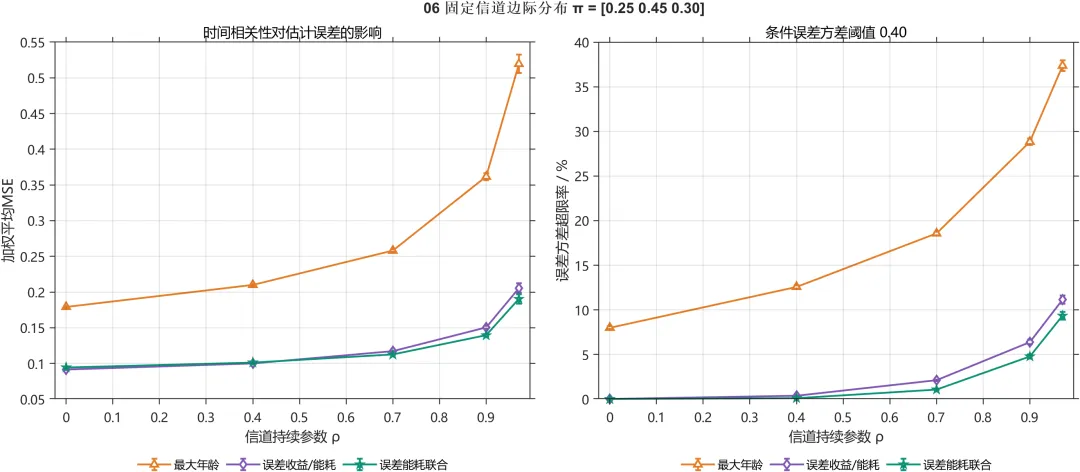
信道相关性扫描中,联合策略在低相关性场景下也未始终取得最低均值。相关性增强后,连续不利状态更易形成较长更新间隔,所考察策略的误差总体上升。信道信息延迟实验同样表现出非单调优势:延迟为1和3时隙时,条件预测的平均误差高于直接使用旧信息;延迟为6和10时隙时则较低。因此,成功率预测更符合信道模型,并不必然转化为更好的长期调度性能。
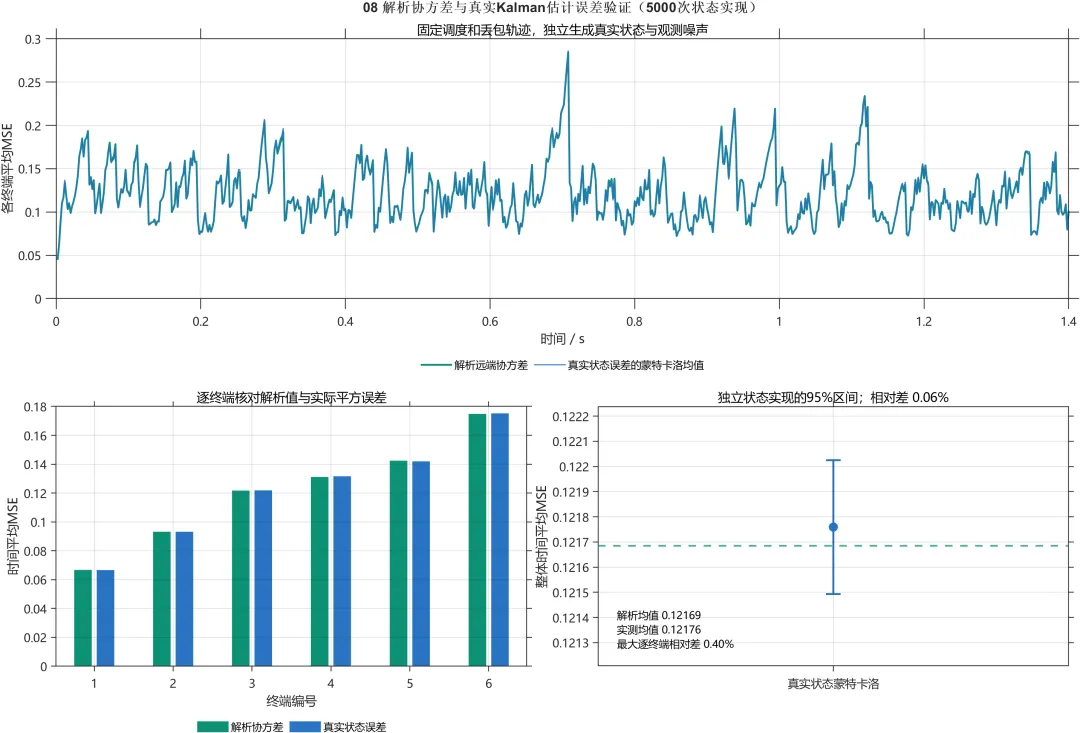
固定一条调度及接收反馈轨迹,再生成5000组独立状态与观测噪声,解析平均协方差为0.121685,实际卡尔曼估计误差均值为0.121759,相对差约0.061%。这一验证支持既定模型下协方差递推与实际状态误差的一致性,其范围限于所选调度轨迹。
六、结论
误差驱动的联合调度能够在特定预算与负载条件下改善远程估计质量,但方法选择需要同时考虑总体误差、最差终端表现和实际通信消耗。稳定标量过程、理想可靠反馈和无量化损失构成当前模型的重要边界。后续研究可进一步考虑不稳定或多维过程、控制信令开销及估计值量化,并重新评估调度与估计之间的条件依赖。
参考文献
[1] YATES R D, SUN Y, BROWN D R III, et al.Age of Information: An Introduction and Survey[J]. IEEE Journal on Selected Areas in Communications, 2021, 39(5): 1183–1210. DOI: 10.1109/JSAC.2021.3065072.
[2] SUN Y, CYR B.Sampling for Data Freshness Optimization: Non-linear Age Functions[J]. Journal of Communications and Networks, 2019, 21(3): 204–219. DOI: 10.1109/JCN.2019.000035.
[3] ORNEE T Z, SUN Y.Sampling and Remote Estimation for the Ornstein-Uhlenbeck Process Through Queues: Age of Information and Beyond[J]. IEEE/ACM Transactions on Networking, 2021, 29(5): 1962–1975. DOI: 10.1109/TNET.2021.3078137.
[4] LIU W, QUEVEDO D E, LI Y, et al.Remote State Estimation With Smart Sensors Over Markov Fading Channels[J]. IEEE Transactions on Automatic Control, 2022, 67(6): 2743–2757. DOI: 10.1109/TAC.2021.3090741.
[5] LIU W, QUEVEDO D E, JOHANSSON K H, et al.Stability Conditions for Remote State Estimation of Multiple Systems Over Multiple Markov Fading Channels[J]. IEEE Transactions on Automatic Control, 2023, 68(7): 4273–4280. DOI: 10.1109/TAC.2022.3201172.
[6] IWAKI T, WU J, WU Y, et al.Multi-hop sensor network scheduling for optimal remote estimation[J]. Automatica, 2021, 127: 109498. DOI: 10.1016/j.automatica.2021.109498.
[7] HAN Y, CUI M, LIU S.Optimal Sensor and Relay Nodes Power Scheduling for Remote State Estimation with Energy Constraint[J]. Sensors, 2020, 20(4): 1073. DOI: 10.3390/s20041073.
[8] FARJAM T, CHARALAMBOUS T.Power Allocation for Remote Estimation Over Known and Unknown Gilbert-Elliott Channels[J]. Frontiers in Control Engineering, 2022, 3: 861055. DOI: 10.3389/fcteg.2022.861055.
[9] DEVASSY R, DURISI G, FERRANTE G C, et al.Reliable Transmission of Short Packets Through Queues and Noisy Channels Under Latency and Peak-Age Violation Guarantees[J]. IEEE Journal on Selected Areas in Communications, 2019, 37(4): 721–734. DOI: 10.1109/JSAC.2019.2898760.
[10] POPOVSKI P, STEFANOVIC C, NIELSEN J J, et al.Wireless Access in Ultra-Reliable Low-Latency Communication (URLLC)[J]. IEEE Transactions on Communications, 2019, 67(8): 5783–5801. DOI: 10.1109/TCOMM.2019.2914652.
2、仿真结果演示
3、关键代码展示
略
当下时代学习怎么用AI是每个人已经之路,给大家推荐几本书:学习AI相关使用技巧!!! 抓住时代红利!!!
4、MATLAB 源码获取
途径一:点击文章中蓝色字体阅读原文
途径二:复制以下网址到浏览器中打开麦完单品
https://www.maiwan8.com/#/dynamicDetail/0/e6353eef367b29441fc566f058be656f/index?yqm=5FCPU
途径三:复制网址打开麦完店铺搜索该篇文章标题即可
https://www.maiwan8.com/#/packageA/userDynamicCenter/userDynamicCenter?user_id=1261511
途径四:如果以上方式均失效请通过QQ,邮箱或者微信公众号联系我
(点击上方↑↑↑↑↑蓝色字体跳转)