文档文本内容
微突破14 “滑块—曲面”模型和“滑块—弹簧”模型(解析
版)
内容导航
01
命题透视·考情前瞻
对标素养,研判高考命题趋势....................................... 2
02
思维建模·脉络梳理
搭建知识框架,构建系统思维....................................... 3
03
考点精讲·靶向突破拆解核心考点,归纳解题范式....................................... 4
考点一
“滑块—弹簧”模型
.....................................................................................................................4
核心知识·解构...................................................................................................................................... 4
一、模型介绍及特点............................................................................................................................4
二、两个关键状态................................................................................................................................4
易错辨析·AI 原创命题.........................................................................................................................4
热点考向·破译...................................................................................................................................... 5
考向1
“滑块—弹簧”模型
................................................................................................... 5
考点二
“滑块—斜(曲)面”模型
............................................................................................................10
核心知识·解构....................................................................................................................................10
一、模型介绍及特点..........................................................................................................................10
二、两种情况......................................................................................................................................10
易错辨析·AI 原创命题.......................................................................................................................11
热点考向·破译....................................................................................................................................12
考向1
“滑块—斜(曲)面”模型
...........................................................................................12
04
思维建模·脉络梳理
溯源真题逻辑,感知高考考向..................................... 17
命题透视·考情前瞻
——对标素养,研判高考命题趋势
核心考点
2026 年
2025 年
2024 年
“滑块—弹簧”模型
2026•黑吉辽蒙卷
2025•福建、2025•全国
卷
2024•江苏、2024•吉林、
2024•山东
“滑块—斜(曲)面”模型
——
2025•浙江、2025•全国
卷
2024•山东
考情分析
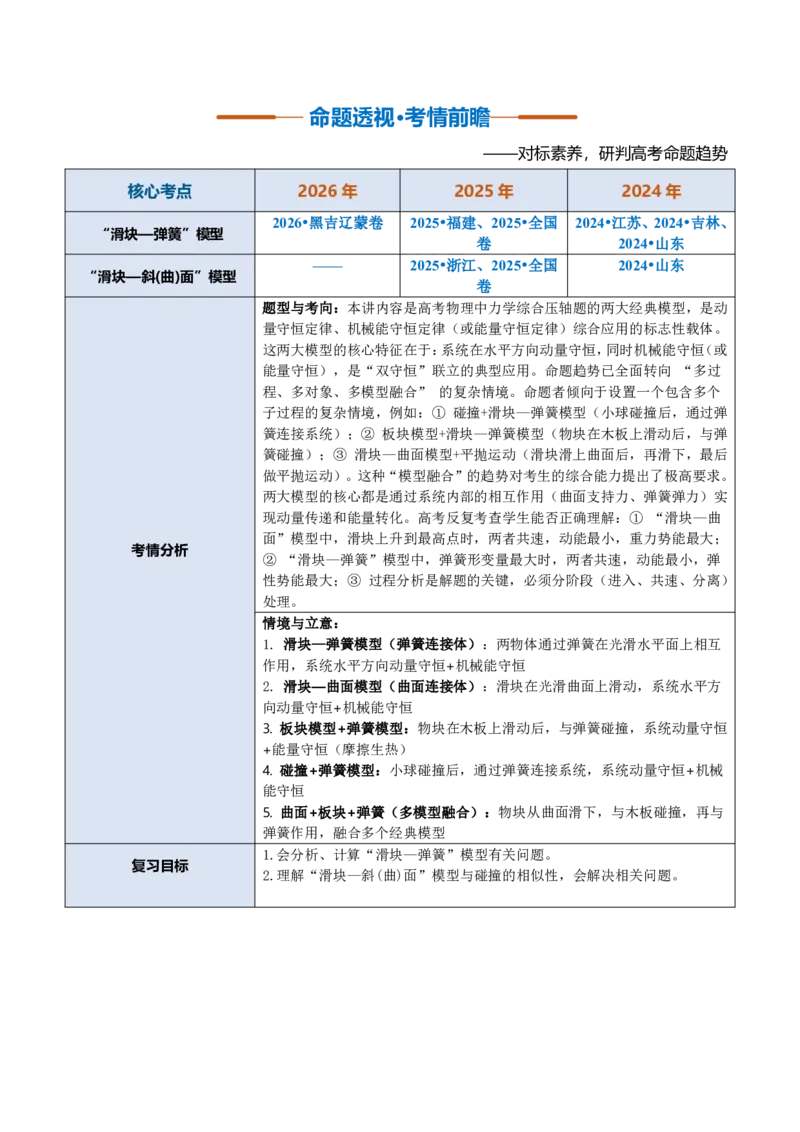
题型与考向:本讲内容是高考物理中力学综合压轴题的两大经典模型,是动
量守恒定律、机械能守恒定律(或能量守恒定律)综合应用的标志性载体。
这两大模型的核心特征在于:系统在水平方向动量守恒,同时机械能守恒(或
能量守恒),是“双守恒”联立的典型应用。命题趋势已全面转向“多过
程、多对象、多模型融合” 的复杂情境。命题者倾向于设置一个包含多个
子过程的复杂情境,例如:①碰撞+滑块—弹簧模型(小球碰撞后,通过弹
簧连接系统);②板块模型+滑块—弹簧模型(物块在木板上滑动后,与弹
簧碰撞);③滑块—曲面模型+平抛运动(滑块滑上曲面后,再滑下,最后
做平抛运动)。这种“模型融合”的趋势对考生的综合能力提出了极高要求。
两大模型的核心都是通过系统内部的相互作用(曲面支持力、弹簧弹力)实
现动量传递和能量转化。高考反复考查学生能否正确理解:①“滑块—曲
面”模型中,滑块上升到最高点时,两者共速,动能最小,重力势能最大;
②“滑块—弹簧”模型中,弹簧形变量最大时,两者共速,动能最小,弹
性势能最大;③过程分析是解题的关键,必须分阶段(进入、共速、分离)
处理。
情境与立意:
1. 滑块—弹簧模型(弹簧连接体):两物体通过弹簧在光滑水平面上相互
作用,系统水平方向动量守恒+机械能守恒
2. 滑块—曲面模型(曲面连接体):滑块在光滑曲面上滑动,系统水平方
向动量守恒+机械能守恒
3. 板块模型+弹簧模型:物块在木板上滑动后,与弹簧碰撞,系统动量守恒
+能量守恒(摩擦生热)
4. 碰撞+弹簧模型:小球碰撞后,通过弹簧连接系统,系统动量守恒+机械
能守恒
5. 曲面+板块+弹簧(多模型融合):物块从曲面滑下,与木板碰撞,再与
弹簧作用,融合多个经典模型
复习目标
1.会分析、计算“滑块—弹簧”模型有关问题。
2.理解“滑块—斜(曲)面”模型与碰撞的相似性,会解决相关问题。
思维建模·脉络梳理
——搭建知识框架,构建系统思维
考点精讲·靶向突破
——拆解核心考点,归纳解题范式
考点一
“滑块—弹簧”模型
核心知识·解构
一、模型介绍及特点
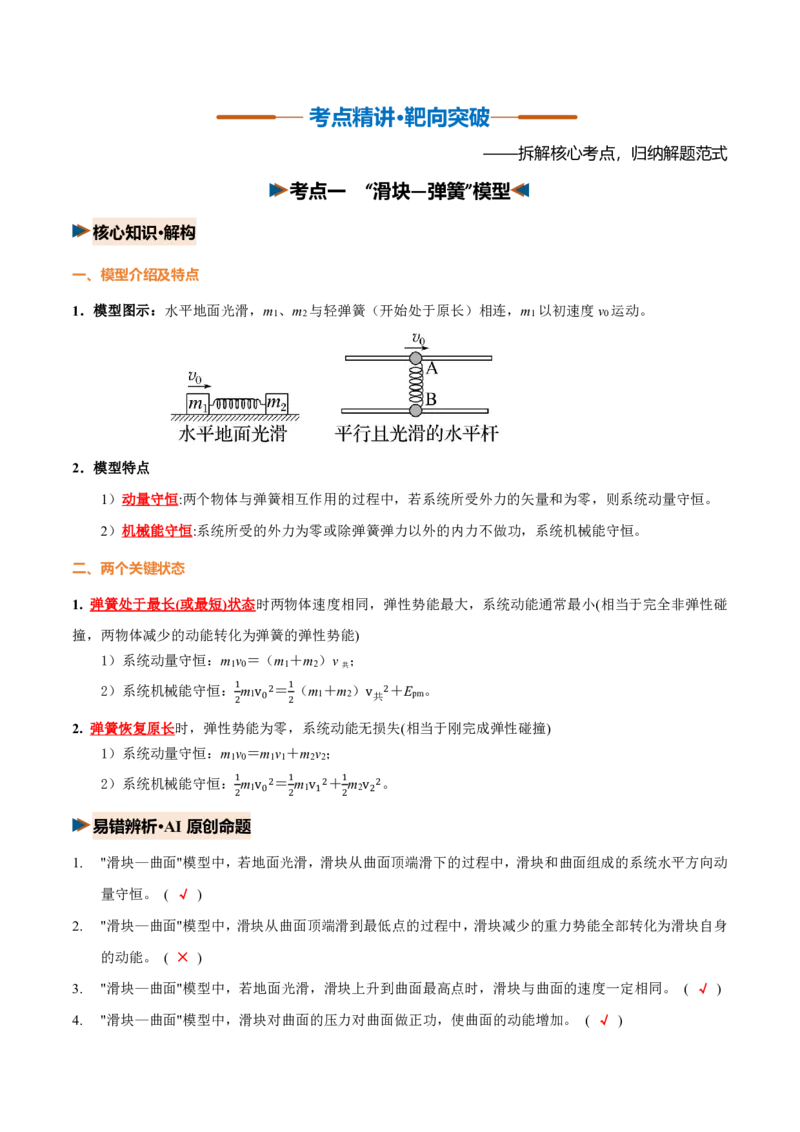
1.模型图示:水平地面光滑,m1、m2 与轻弹簧(开始处于原长)相连,m1 以初速度v0 运动。
2.模型特点
1)动量守恒:两个物体与弹簧相互作用的过程中,若系统所受外力的矢量和为零,则系统动量守恒。
2)机械能守恒:系统所受的外力为零或除弹簧弹力以外的内力不做功,系统机械能守恒。
二、两个关键状态
1. 弹簧处于最长(或最短)状态时两物体速度相同,弹性势能最大,系统动能通常最小(相当于完全非弹性碰
撞,两物体减少的动能转化为弹簧的弹性势能)
1)系统动量守恒:m1v0=(m1+m2)v 共;
2)系统机械能守恒:
1
2m1v02=
1
2(m1+m2)v共
2+Epm。
2. 弹簧恢复原长时,弹性势能为零,系统动能无损失(相当于刚完成弹性碰撞)
1)系统动量守恒:m1v0=m1v1+m2v2;
2)系统机械能守恒:
1
2m1v02=
1
2m1v12+
1
2m2v22。
易错辨析·AI 原创命题
1.
"滑块—曲面"模型中,若地面光滑,滑块从曲面顶端滑下的过程中,滑块和曲面组成的系统水平方向动
量守恒。( √)
2.
"滑块—曲面"模型中,滑块从曲面顶端滑到最低点的过程中,滑块减少的重力势能全部转化为滑块自身
的动能。( × )
3.
"滑块—曲面"模型中,若地面光滑,滑块上升到曲面最高点时,滑块与曲面的速度一定相同。( √)
4.
"滑块—曲面"模型中,滑块对曲面的压力对曲面做正功,使曲面的动能增加。( √)
5.
"滑块—曲面"模型中,滑块从曲面最高点滑下的过程中,系统的机械能守恒。( √)
【易错点总结表】
易混易错概念
对应
题目
关键辨析点
系统水平方向动量守
恒的条件
1
地面光滑,系统水平方向不受外力,故水平方向动量守恒;但竖直方向系统
受重力,竖直方向动量不守恒。
滑块重力势能的转化
去向
2
滑块减少的重力势能= 滑块增加的动能+ 曲面增加的动能。滑块减少的重
力势能不是全部转化为滑块自身的动能。
滑块上升到曲面最高
点的共速特征
3
滑块上升到曲面最高点时,滑块与曲面水平速度相等(相对速度为零),这
是滑块能继续上升的最大高度临界点。
曲面动能增加的来源
4
滑块对曲面的压力在水平方向有分力,该分力对曲面做正功,使曲面的动能
增加。
系统机械能守恒的条
件
5
滑块与曲面之间只有弹力(保守力)做功,无摩擦等非保守力,系统机械能
守恒。
热点考向·破译
考向1
“滑块—弹簧”模型
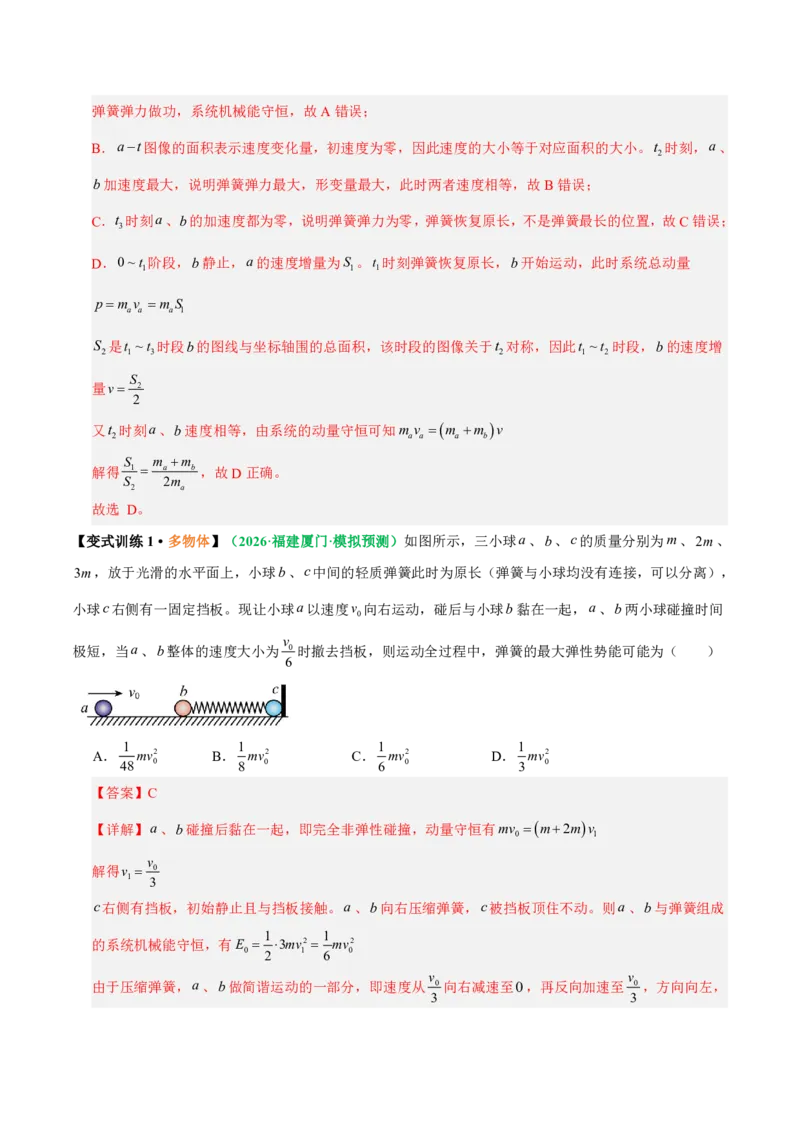
例1(2026·山东潍坊·三模)如图甲所示,质量分别为
a
m 、
b
m 的a 、b 两物体用轻弹簧连接构成一个系统,
用一轻细绳将a 、b 拴接,使弹簧处于压缩状态,将该系统靠墙静止在光滑水平面上。当烧断细绳时开始计
时,a 、b 物体运动的加速度随时间变化的图像如图乙所示,
1S 、
2S 、
3
S 分别表示对应时段图线与坐标轴
所围面积的大小。下列说法正确的是(
)
A.烧断细绳后,系统的动量和机械能始终守恒
B.2t 时刻a 、b 两物体的速度之比为
1
3
2
2S
S
S
C.3t 时刻弹簧最长
D.
1
2
2
a
b
a
m
m
S
S
m
【答案】D
【详解】A.烧断细绳后,b 离开墙之前,墙对系统有外力作用,系统合外力不为零,动量不守恒;只有
弹簧弹力做功,系统机械能守恒,故A 错误;
B.a
t
图像的面积表示速度变化量,初速度为零,因此速度的大小等于对应面积的大小。2t 时刻,a 、
b 加速度最大,说明弹簧弹力最大,形变量最大,此时两者速度相等,故B 错误;
C.3t 时刻a 、b 的加速度都为零,说明弹簧弹力为零,弹簧恢复原长,不是弹簧最长的位置,故C 错误;
D.
1
0 ~ t 阶段,b 静止,a 的速度增量为
1S 。1t 时刻弹簧恢复原长,b 开始运动,此时系统总动量
1
a
a
a
p
m v
m S
2S 是1
3
~
t
t 时段b 的图线与坐标轴围的总面积,该时段的图像关于2t 对称,因此1
2
~
t
t 时段,b 的速度增
量
2
2
S
v
又2t 时刻a 、b 速度相等,由系统的动量守恒可知
a
a
a
b
m v
m
m
v
解得
1
2
2
a
b
a
m
m
S
S
m
,故D 正确。
故选D。
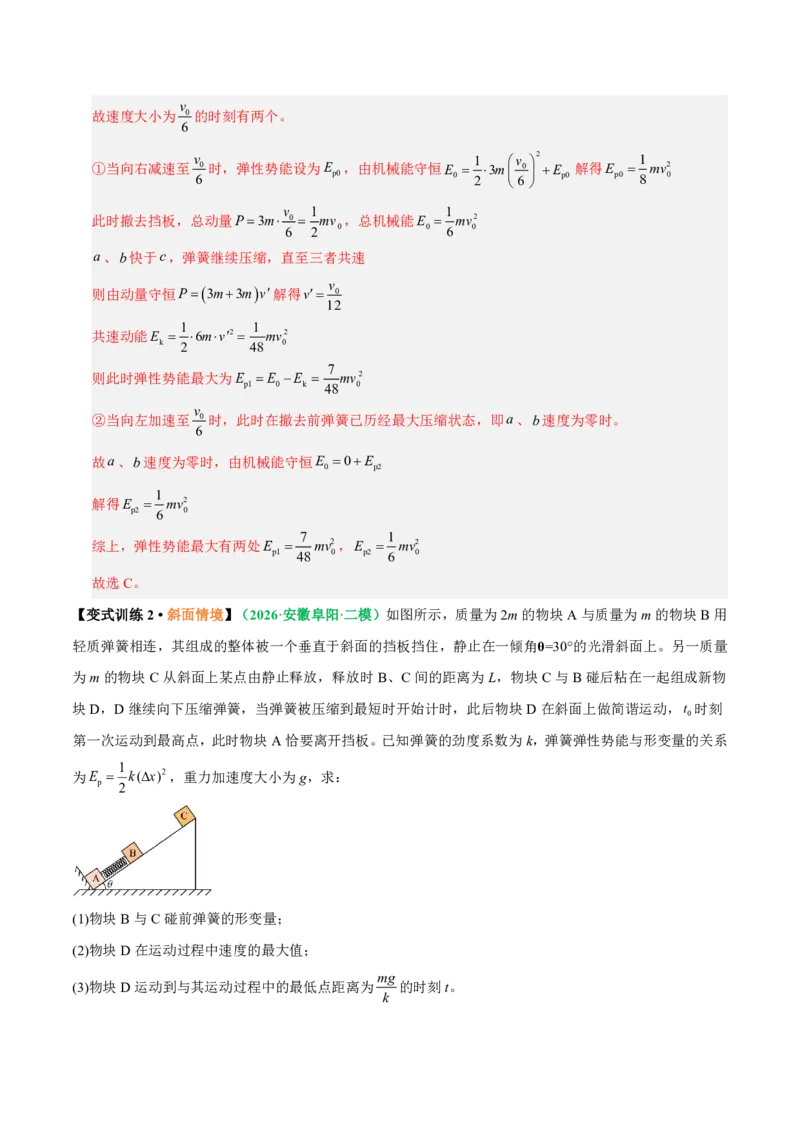
【变式训练1·多物体】(2026·福建厦门·模拟预测)如图所示,三小球a 、b 、c 的质量分别为m 、2m 、
3m ,放于光滑的水平面上,小球b 、c 中间的轻质弹簧此时为原长(弹簧与小球均没有连接,可以分离),
小球c 右侧有一固定挡板。现让小球a 以速度
0v 向右运动,碰后与小球b 黏在一起,a 、b 两小球碰撞时间
极短,当a 、b 整体的速度大小为
0
6
v 时撤去挡板,则运动全过程中,弹簧的最大弹性势能可能为(
)
A.
2
0
1
48 mv
B.
2
0
1
8 mv
C.
2
0
1
6 mv
D.
2
0
1
3 mv
【答案】C
【详解】a 、b 碰撞后黏在一起,即完全非弹性碰撞,动量守恒有
0
1
2
mv
m
m v
解得
0
1
3
v
v
c 右侧有挡板,初始静止且与挡板接触。a 、b 向右压缩弹簧,c 被挡板顶住不动。则a 、b 与弹簧组成
的系统机械能守恒,有
2
2
0
1
0
1
1
3
2
6
E
mv
mv
由于压缩弹簧,a 、b 做简谐运动的一部分,即速度从
0
3
v 向右减速至0 ,再反向加速至
0
3
v ,方向向左,
故速度大小为
0
6
v 的时刻有两个。
①当向右减速至
0
6
v 时,弹性势能设为
p0
E
,由机械能守恒
2
0
0
p0
1 3
2
6
v
E
m
E
解得
2
p0
0
1
8
E
mv
此时撤去挡板,总动量
0
0
1
3
6
2
v
P
m
mv
,总机械能
2
0
0
1
6
E
mv
a 、b 快于c ,弹簧继续压缩,直至三者共速
则由动量守恒
3
3
P
m
m v
解得
0
12
v
v
共速动能
2
2
k
0
1
1
6
2
48
E
m v
mv
则此时弹性势能最大为
2
p1
0
k
0
7
48
E
E
E
mv
②当向左加速至
0
6
v 时,此时在撤去前弹簧已历经最大压缩状态,即a 、b 速度为零时。
故a 、b 速度为零时,由机械能守恒
0
p2
0
E
E
解得
2
p2
0
1
6
E
mv
综上,弹性势能最大有两处
2
p1
0
7
48
E
mv
,
2
p2
0
1
6
E
mv
故选C。
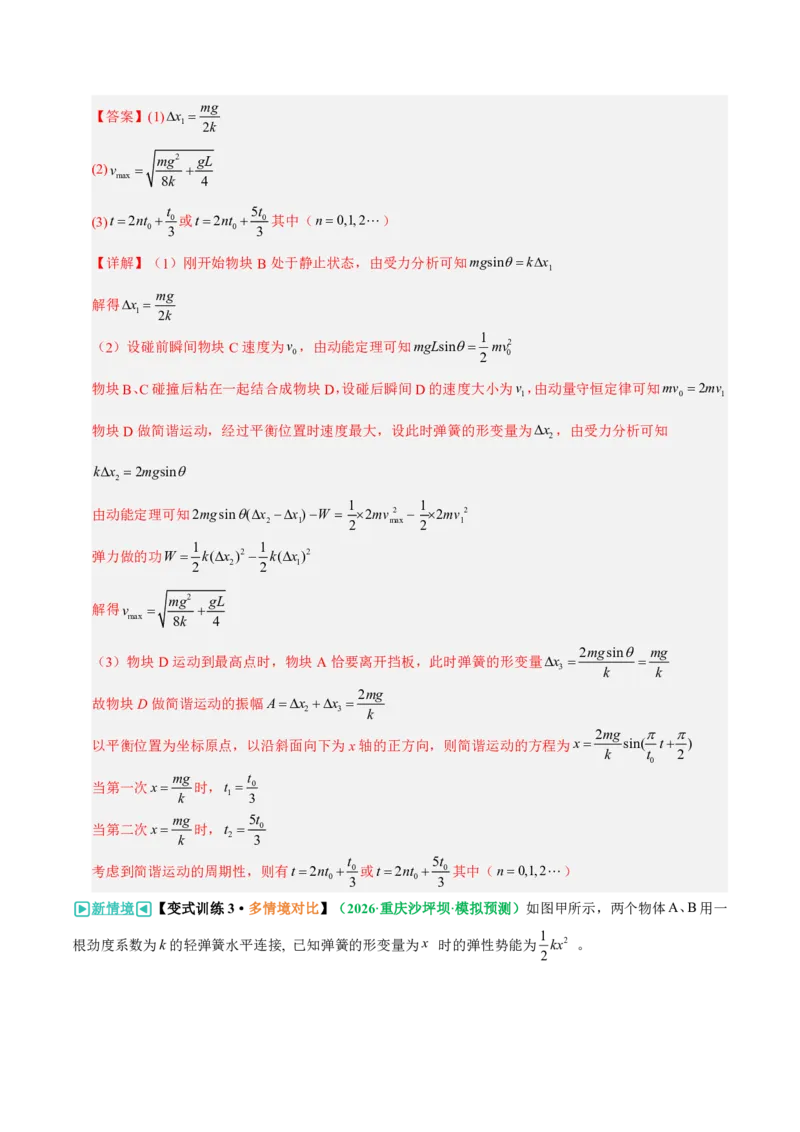
【变式训练2·斜面情境】(2026·安徽阜阳·二模)如图所示,质量为2m 的物块A 与质量为m 的物块B 用
轻质弹簧相连,其组成的整体被一个垂直于斜面的挡板挡住,静止在一倾角θ=30°的光滑斜面上。另一质量
为m 的物块C 从斜面上某点由静止释放,释放时B、C 间的距离为L,物块C 与B 碰后粘在一起组成新物
块D,D 继续向下压缩弹簧,当弹簧被压缩到最短时开始计时,此后物块D 在斜面上做简谐运动,0t 时刻
第一次运动到最高点,此时物块A 恰要离开挡板。已知弹簧的劲度系数为k,弹簧弹性势能与形变量的关系
为
2
p
1 (
)
2
E
k
x
,重力加速度大小为g,求:
(1)物块B 与C 碰前弹簧的形变量;
(2)物块D 在运动过程中速度的最大值;
(3)物块D 运动到与其运动过程中的最低点距离为mg
k 的时刻t。
【答案】(1)
1
2
mg
x
k
(2)
2
max
8
4
mg
gL
v
k
(3)
0
0
2
3
t
t
nt
或
0
0
5
2
3
t
t
nt
其中(
0,1,2
n
)
【详解】(1)刚开始物块B 处于静止状态,由受力分析可知
1
sin
mg
k x
解得
1
2
mg
x
k
(2)设碰前瞬间物块C 速度为
0v ,由动能定理可知
2
0
1
sin
2
mgL
mv
物块B、C 碰撞后粘在一起结合成物块D,设碰后瞬间D 的速度大小为
1v ,由动量守恒定律可知
0
1
2
mv
mv
物块D 做简谐运动,经过平衡位置时速度最大,设此时弹簧的形变量为
2x
,由受力分析可知
2
2
sin
k x
mg
由动能定理可知
2
2
2
1
max
1
1
1
2
sin (
)
2
2
2
2
mg
x
x
W
mv
mv
弹力做的功
2
2
2
1
1
1
(
)
(
)
2
2
W
k
x
k
x
解得
2
max
8
4
mg
gL
v
k
(3)物块D 运动到最高点时,物块A 恰要离开挡板,此时弹簧的形变量
3
2
sin
mg
mg
x
k
k
故物块D 做简谐运动的振幅
2
3
2mg
A
x
x
k
以平衡位置为坐标原点,以沿斜面向下为x 轴的正方向,则简谐运动的方程为
0
2
sin(
)
2
mg
x
t
k
t
当第一次
mg
x
k
时,
0
1
3
t
t
当第二次
mg
x
k
时,
0
2
5
3
t
t
考虑到简谐运动的周期性,则有
0
0
2
3
t
t
nt
或
0
0
5
2
3
t
t
nt
其中(
0,1,2
n
)
▶新情境◀【变式训练3·多情境对比】(2026·重庆沙坪坝·模拟预测)如图甲所示,两个物体A B
、用一
根劲度系数为k 的轻弹簧水平连接, 已知弹簧的形变量为x 时的弹性势能为
2
1
2 kx
。
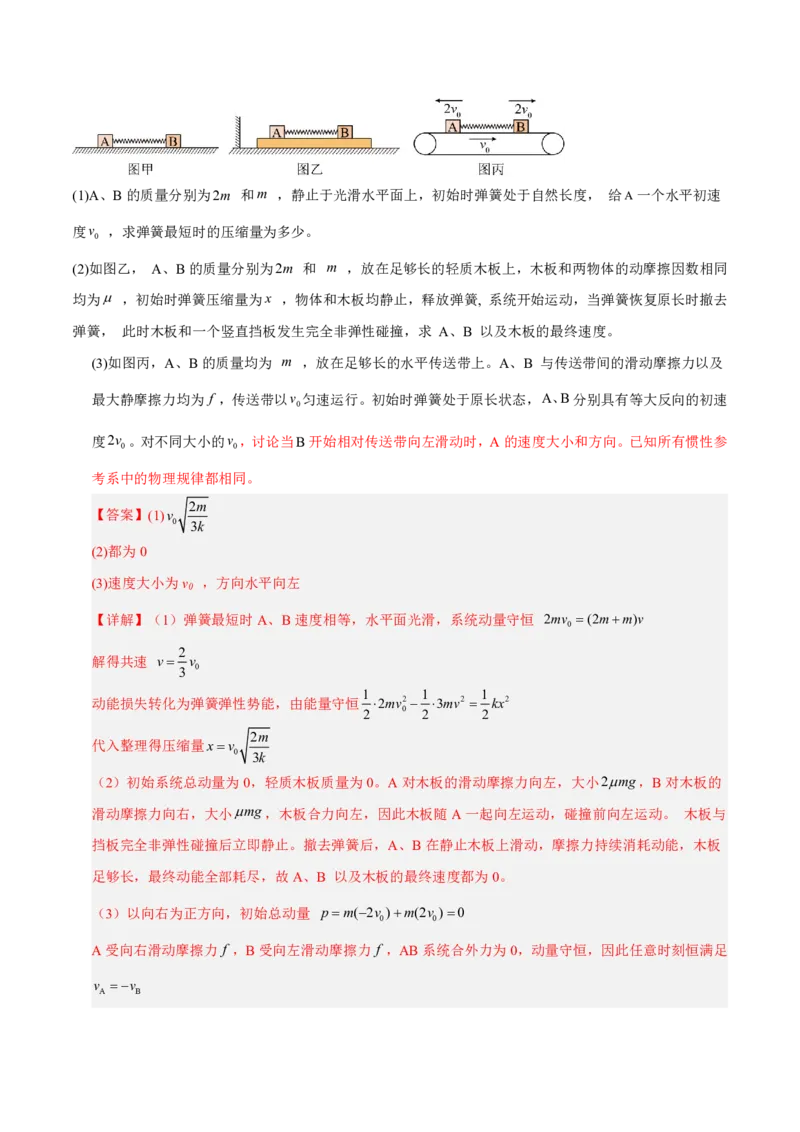
(1)A、B 的质量分别为2m 和m ,静止于光滑水平面上,初始时弹簧处于自然长度,给A 一个水平初速
度
0v
,求弹簧最短时的压缩量为多少。
(2)如图乙,A、B 的质量分别为2m 和m ,放在足够长的轻质木板上,木板和两物体的动摩擦因数相同
均为,初始时弹簧压缩量为x ,物体和木板均静止,释放弹簧, 系统开始运动,当弹簧恢复原长时撤去
弹簧,此时木板和一个竖直挡板发生完全非弹性碰撞,求A、B 以及木板的最终速度。
(3)如图丙,A、B 的质量均为m ,放在足够长的水平传送带上。A、B 与传送带间的滑动摩擦力以及
最大静摩擦力均为f ,传送带以
0v 匀速运行。初始时弹簧处于原长状态,A B
、分别具有等大反向的初速
度
0
2v 。对不同大小的
0v ,讨论当B 开始相对传送带向左滑动时,A 的速度大小和方向。已知所有惯性参
考系中的物理规律都相同。
【答案】(1)
0
2
3
m
v
k
(2)都为0
(3)速度大小为v0 ,方向水平向左
【详解】(1)弹簧最短时A、B 速度相等,水平面光滑,系统动量守恒
0
2
(2
)
mv
m
m v
解得共速
0
2
3
v
v
动能损失转化为弹簧弹性势能,由能量守恒
2
2
2
0
1
1
1
2
3
2
2
2
mv
mv
kx
代入整理得压缩量
0
2
3
m
x
v
k
(2)初始系统总动量为0,轻质木板质量为0。A 对木板的滑动摩擦力向左,大小2 mg
,B 对木板的
滑动摩擦力向右,大小
mg
,木板合力向左,因此木板随A 一起向左运动,碰撞前向左运动。木板与
挡板完全非弹性碰撞后立即静止。撤去弹簧后,A、B 在静止木板上滑动,摩擦力持续消耗动能,木板
足够长,最终动能全部耗尽,故A、B 以及木板的最终速度都为0。
(3)以向右为正方向,初始总动量
0
0
( 2
)
(2
)
0
p
m
v
m
v
A 受向右滑动摩擦力f ,B 受向左滑动摩擦力f ,AB 系统合外力为0,动量守恒,因此任意时刻恒满足
A
B
v
v
B 初始速度
B
0
0
2
v
v
v
,相对传送带向右滑动,向左减速;当
0
B
v
v
时,B 开始相对传送带向左滑动,
代入得
A
0
v
v
故A 的速度大小为v0 ,方向水平向左。
考点二
“滑块—斜(曲)面”模型
核心知识·解构
一、模型介绍及特点
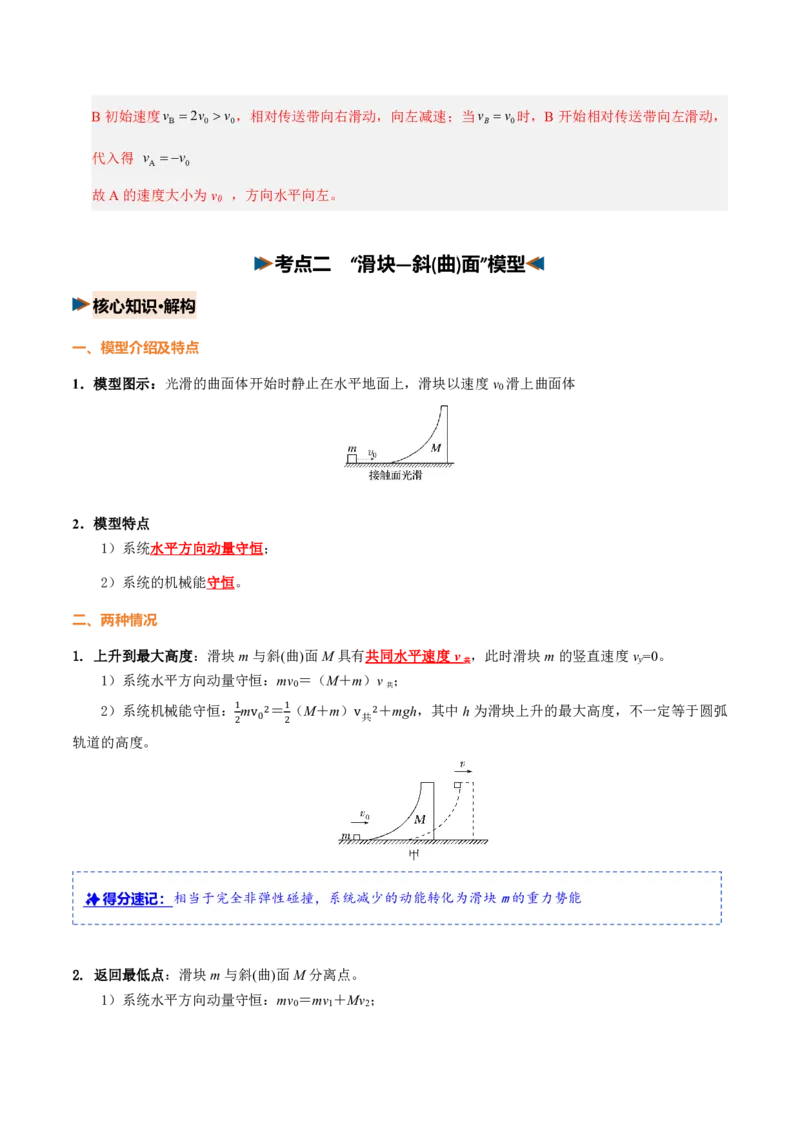
1.模型图示:光滑的曲面体开始时静止在水平地面上,滑块以速度v0 滑上曲面体
2.模型特点
1)系统水平方向动量守恒;
2)系统的机械能守恒。
二、两种情况
1. 上升到最大高度:滑块m 与斜(曲)面M 具有共同水平速度v 共,此时滑块m 的竖直速度vy=0。
1)系统水平方向动量守恒:mv0=(M+m)v 共;
2)系统机械能守恒:
1
2mv02=
1
2(M+m)v共
2+mgh,其中h 为滑块上升的最大高度,不一定等于圆弧
轨道的高度。
✨得分速记:相当于完全非弹性碰撞,系统减少的动能转化为滑块m 的重力势能
2. 返回最低点:滑块m 与斜(曲)面M 分离点。
1)系统水平方向动量守恒:mv0=mv1+Mv2;
2)系统机械能守恒:
1
2mv02=
1
2mv12+
1
2Mv22。
✨得分速记:相当于弹性碰撞
�AI 互动课件:
1. 球半圆槽运动:https://lab.physicalw.com/expt/1/22/5
易错辨析·AI 原创命题
1.
"滑块—弹簧"模型中,若地面光滑,两滑块与弹簧组成的系统在整个运动过程中动量守恒。( √)
2.
"滑块—弹簧"模型中,弹簧压缩到最短时,两滑块的速度均为零。( × )
3.
"滑块—弹簧"模型中,弹簧压缩到最短时,弹簧的弹性势能最大,此时两滑块的速度相同。( √)
4.
"滑块—弹簧"模型中,弹簧恢复原长时,系统的总动能一定等于初始总动能。( × )
5.
"滑块—弹簧"模型中,若地面光滑,弹簧对两滑块的弹力大小相等,因此两滑块受到的冲量大小也相等。
( √)
【易错点总结表】
易混易错概念
对应
题目
关键辨析点
系统动量守恒的条件1
地面光滑,系统水平方向不受外力,弹簧弹力是内力,故系统动量守恒。
弹簧压缩最短时滑块
的速度
2
弹簧压缩最短时,两滑块速度相等(相对速度为零),但不一定为零,而是以
共同速度运动。
弹簧最短时弹性势能
最大的条件
3
弹簧压缩最短时,两滑块共速,此时弹簧形变量最大,弹性势能最大。
弹簧恢复原长时系统
的总动能
4
若系统初始有动能且弹簧有弹性势能,弹簧恢复原长时,弹性势能转化为动能,
系统总动能与初始动能不一定相等。
弹力冲量的大小关系5
弹簧对两滑块的弹力是相互作用力,大小相等、方向相反、作用时间相同,根
据I = Ft,冲量大小相等。
热点考向·破译
考向1
“滑块—斜(曲)面”模型
例2(2026·安徽亳州·模拟预测)(多选)质量为
A
3
m
m
的物块A 以一定速度
0v 在光滑的水平面运动,在
其右侧有一质量为
B
m
m
的物块B 其曲面为光滑1
4 圆弧,半径为R,最低点与水平面相切。A 恰好滑到B
的圆弧最高点,重力加速度为g。
0v 未知。则下列说法正确的是(
)
A.A 和B 动量守恒
B.A 的初速度
0
2 2
v
gR
C.B 的最大速度为3 2gR
D.若A 的初速度增大为
0
2v ,A 从B 最高点飞出再落回过程,B 的位移为12 3R
【答案】BCD
【详解】A.A、B 组成的系统,竖直方向上A 运动时,合外力不为零,总动量不守恒,只有水平方向动
量守恒,故A 错误;
B.A 恰好滑到圆弧最高点时,A、B 水平方向共速,设共速速度为v ,水平方向动量守恒有
A 0
A
B
m v
m
m
v
解得
0
3
4
v
v
由机械能守恒定律有
2
2
A
0
A
A
B
1
1
2
2
m v
m gR
m
m
v
解得
0
2 2
v
gR
,故B 正确;
C.A 从最高点滑回水平面后,B 达到最大速度,该过程相当于弹性碰撞,水平动量守恒和机械能守恒,
设滑回后A 速度
1v ,B 速度
2v ,则
A
0
A 1
B
2
m v
m v
m v
,
2
2
2
A
0
A 1
B
2
1
1
1
2
2
2
m v
m v
m v
联立解得
A
0
0
2
A
B
2
3
2
m v
v
v
m
m
代入
0
2 2
v
gR
解得
2
3 2
v
gR
,故C 正确;
D.初速度变为
0
2v ,A 到达最高点飞出时,水平方向A、B 共速,由动量守恒定律有
0
3
2
4
m
v
m v
共
解得
0
3
3 2
2
v
v
gR
共
设竖直方向的相对初速度为
yv ,由机械能守恒定律有
2
2
2
0
1
1
1
3 (2
)
4
3
3
2
2
2
y
m
v
mv
mgR
mv
共
解得
6
yv
gR
竖直上抛总运动时间
2
6
2
yv
R
t
g
g
B 做匀速运动,位移
12 3
x
v
t
R
共
,故D 正确。
故选BCD。
▶新情境◀【变式训练4】(2026·山东聊城·三模)水平面O点左侧光滑,右侧粗糙。质量为
3kg
M
的1
4
圆弧槽末端与O点重合处于静止状态,其圆弧表面光滑,半径
0.4m
R
。质量均为
1kg
m
可视为质点的相
同滑块,如图所示,滑块1 从
5
3
h
m
高处由静止释放恰好能沿切线方向进入圆弧槽,滑块2、滑块3……滑
块n 自距离O点
0.5m
L
处从左向右依次排列,间距均为L 。已知滑块与粗糙水平面之间的动摩擦因数为
0.1
,滑块间的碰撞时间极短,且碰后就粘在一起形成组合体。取
2
10m / s
g
,
6
2.449
,求:
(1)滑块1 离开圆弧槽末端时的速度大小;
(2)滑块1 从离开圆弧槽到撞上滑块2 经历的时间(答案保留两位小数);
(3)组合体最终包含滑块的个数,及停止位置到O 点的距离。
【答案】(1)5m / s
(2)0.12s
(3)4 个,59 m
32
【详解】(1)滑块1 和圆弧槽组成的系统水平方向动量守恒,机械能守恒。设滑块1 离开圆弧时速度大
小为
1v ,圆弧槽速度大小为
2v ,初始总动量为0,因此有
1
mv
Mv
槽
由系统机械能守恒
2
2
1
1
1
2
2
mgh
mv
Mv
槽
代入
3kg
M
,
1kg
m
,
5
3
h
m
解得
1
5m / s
v
,
5 m / s
3
v
槽
因此滑块1 离开圆弧槽末端时的速度为
1
5m / s
v
(2)水平面O点左侧光滑,滑块1 在圆弧槽下滑时,水平方向动量守恒,水平方向上位移关系为
1
mx
Mx
槽
且
1x
x
R
槽
联立解得圆弧槽向左运动的距离
0.1m
x
槽
故滑块1 滑至圆弧槽末端时,处于O点左侧0.1m处,滑块1 做匀速运动至O点,匀速运动的时间
1
1
0.1s
0.02s
5
x
t
v
槽
之后滑块1 在O点右侧做匀减速运动,由牛顿第二定律可知,滑块1 的加速度大小满足
ma
μmg
解得
2
1m / s
a
g
滑块1 从滑至O点到撞上滑块2 经历的时间满足
2
1 2
2
1
2
L
v t
at
代入数据解得2
5
2 6s
t
滑块减速到0 的时间是
1
5s
v
t
a
停
所以滑块1 从滑至O点到撞上滑块2 的时间小于5s ,故取2
5
2 6s
0.10s
t
因此滑块1 从离开圆弧槽到撞上滑块2 经历的时间
1
2
0.12s
t
t
t
总
(3)滑块碰撞过程动量守恒,且任意质量组合体在粗糙面的加速度均满足
2
1m / s
a
g
设第n 个滑块碰后的速度为
nv ,运动距离L 后,速度满足
2
2
2
2
1
n
n
n
v
v
gL
v
与第
1
n 的滑块碰撞后,整体的速度满足
2
2
2
2
2
1
1
1
1
n
n
n
n
n
v
v
v
n
n
故当
1
n 时,与第2 个滑块碰后可得两滑块组成的系统的速度满足
2
2
2
2
2
2
2
2
1
5
1 m / s
6m / s
2
v
当
2
n
时,与第3 个滑块碰后可得三滑块组成的系统的速度满足
2
2
2
2
2
2
3
2
20
6 1 m / s
m / s
3
9
v
当
3
n
时,与第4 个滑块碰后可得四滑块组成的系统的速度满足
2
2
2
2
2
2
4
3
20
11
1 m / s
m / s
4
9
16
v
当
4
n
时,与第5 个滑块碰后可得五滑块组成的系统的速度满足
2
2
2
2
2
2
5
4
11
1
1 m / s
m / s
0
5
16
5
v
故组合体无法撞上滑块5,组合体最终包含4 个滑块,停止位置到O 点的距离满足
2
4
11
59
3
1.5
m
m
2
32
32
v
x
L
a
▶新情境◀【变式训练5】(2026·浙江金华·二模)如图所示,半径为R 的光滑圆弧槽a 和b 静止在光滑
的水平面上,a 槽固定,圆弧圆心角为90°,b 槽圆弧圆心角为60°,两槽的轴向间距KH 与CD 平行等宽。
可视为质点的A、B 两小球锁定在槽a 的顶端,A 球质量为0.6 m,B 球质量为0.4 m。让A、B 两小球从弧
面端点沿平行于KH 方向分别以
0
2v 和
0
3v 水平相向飞出,它们沿曲边下行后在某一位置发生完全非弹性碰
撞成为结合体c。结合体c 继续运动,可以从槽b 的点P 处飞出(图中P 未标出),P 右侧平面CDEF 足够
大。求:
(1)求点P 到C、D 两点的距离之比;
(2)若槽b 固定,结合体c 从槽b 圆弧的P 点冲出后,落在槽b 上表面Q 处(图中Q 未标出),求P、Q 间
的距离;
(3)若槽b 不固定,结合体c 恰能运动到槽b 圆弧的P 点,求结合体c 和槽b 的质量之比;
(4)接第(3)问,若结合体c 在槽b 中上升的时间为t,求结合体c 上升过程槽b 的位移大小。
【答案】(1)2 3
∶
(2)
3
2
R
L
(3)
1
m
M
(4)
2
2
3
2
4
t
gR
R
x
【详解】(1)两球碰前水平速度之比为
A
B
0
0
2
3
2 3
x
x
v
v
v
v
∶
∶
∶,则相碰时水平位移之比为
A
B
2 3
x
x
x
x
∶
∶两
球相碰后水平方向动量
A
A
B B
A
B
(
x
x
x
m v
m v
m
m
v
)
可知
0
xv
,可知从P 点抛出时,点P 到C、D 两
点的距离之比
A
B
2 3
PC
PD
x
x
S
S
x
x
∶
∶
∶
(2)对结合体沿竖直方向由机械能守恒定律
2
1
cos
2
mgR
mv
可得结合体从P 点斜向上抛出时的速度
2
cos
v
gR
gR
由斜抛运动可知
sin
2
y
t
v
v
g
解得
2 sin
3
v
R
t
g
g
P、Q 间的距离
3
cos
2
R
L
v
t
(3)结合体到达斜槽a 底端时有机械能守恒定律
2
0
1
2
mgR
mv
,
0
2
v
gR
进入斜槽b 过程由水平方向动量守恒以及能量关系
0
mv
m
M v
共
2
2
0
1
1
1
cos
2
2
mv
m
M v
mgR
共
解得
1
m
M
(4)由水平方向动量守恒可知
0
1
2
mv t
mx
Mx
而
1
2
sin
x
x
R
解得
2
2
3
2
4
t
gR
R
x
真题溯源·考向感知
——溯源真题逻辑,感知高考考向
1.(2026·黑吉辽蒙卷·高考真题)如图,光滑水平面上一质量
0.4kg
A
m
的木板,其右端通过轻弹簧连接
质量
B
0.1kg
m
的物块,此时弹簧伸长量
0
0.1m
x
,物块和木板均静止。质量
C
0.1kg
m
的小球(可视为
质点)通过长
0.9m
L
的轻绳悬于O点。小球从绳与竖直方向成
60
处由静止释放,摆至最低点时与木
板右端发生弹性碰撞,时间极短。取重力加速度
2
10 m / s
g
。
(1)求碰撞后瞬间木板的速度大小
A
v 。
(2)弹簧的压缩量第一次为
0x 时,物块速度大小为
0.8
/
Bv
m s
,方向向左。求木板与物块间的动摩擦因数。
【答案】(1)
A
1.2m/s
v
(2)
0.28
【详解】(1)C 下摆过程,由机械能守恒定律有
2
C
C 0
1
1 cos60
2
m gL
m v
解得
0
3m/s
v
C 与A 碰撞,由动量守恒定律和能量守恒定律有
C
0
C
C
A
A
m v
m v
m v
,
2
2
2
C 0
C C
A
2
1
1
1
2
2
2
m v
m v
m v
联立解得碰撞后瞬间木板的速度大小
A
1.2m/s
v
(2)A、C 碰后,当弹簧的压缩量第一次为
0x 时,以向左为正方向,由动量守恒定律有
A
A
B B
A
A
m v
m v
m v
解得
A
1m/s
v
由题意可知弹簧的弹性势能不变,由能量守恒定律有
2
2
2
A
A
A
A
B B
B
0
1
1
1
2
2
2
2
m v
m v
m v
m g
x
解得
0.28
2.(2025·全国卷·高考真题)如图,物块P 固定在水平面上,其上表面有半径为R 的1
4 圆弧轨道。P 右端
与薄板Q 连在一起,圆弧轨道与Q 上表面平滑连接。一轻弹簧的右端固定在Q 上,另一端自由。质量为m
的小球自圆弧顶端A 点上方的B 点自由下落,落到A 点后沿圆弧轨道下滑,小球与弹簧接触后,当速度减
小至刚接触时的1
3 时弹簧的弹性势能为2mgR,此时断开P 和Q 的连接,Q 从静止开始向右滑动。g 为重力
加速度大小,忽略空气阻力,圆弧轨道及Q 的上、下表面均光滑,弹簧长度的变化始终在弹性限度内。
(1)求小球从落入圆弧轨道至离开圆弧轨道,重力对其做的功;
(2)求小球与弹簧刚接触时速度的大小及B、A 两点间的距离;
(3)欲使P 和Q 断开后,弹簧的最大弹性势能等于2.2mgR,Q 的质量应为多大?
(4)欲使P 和Q 断开后,Q 的最终动能最大,Q 的质量应为多大?
【答案】(1) mgR
(2) 3 2
2
gR ,5
4 R
(3)4m
(4) 1
9 m
【详解】(1)小球从落入圆弧轨道至离开圆弧轨道,重力对其做的功为
G
W
mgR
(2)设小球与弹簧刚接触时速度的大小为v0,由机械能守恒定律可知
2
2
0
0
p
1
1
2
2
3
v
mv
E
m
,其中
p
2
E
mgR
同时有
2
0
1
2
mg h
R
mv
联立解得
0
3 2
2
gR
v
,
5
4
h
R
(3)弹簧达到最大弹性势能时,小球与Q 共速,设Q 的质量为M,根据动量守恒定律和机械能守恒定
律有
0
1
3
m
v
m
M v
共,
2
2
0
p2
1
1
2
2
mv
E
m
M v
共,其中
p2
2.2
E
mgR
联立解得
4
M
m
=
(4)对Q 和小球整体根据机械能守恒可知要使Q 的最终动能最大,需满足小球的速度刚好为零时,此
时弹簧刚好恢复原长;设此时Q 的质量为M′,Q 的最大速度为vm,根据动量守恒和机械能守恒有
0
m
1
3
m
v
M v
,
2
m
2
0
1
1
2
2
mv
M v
解得
1
9
M
m