ARTICLE · 1129633
不懂电感,就控制不好电机--基于AI手把手教你学无刷电机控制算法
接合集基于AI,手把手教你入门无刷电机控制算法
基于AI从嵌入式软件工程师到无刷电机控制算法工程师:保姆级转型学习路径 上一篇对学习路径进行了总体规划,后续就是基于规划,一步步进行解构,基于全自动开发智能体进行开发。
本合集最大的特点是从实战控制无刷电机的角度去进行知识的阐述和说明,极少公式,理论介绍。
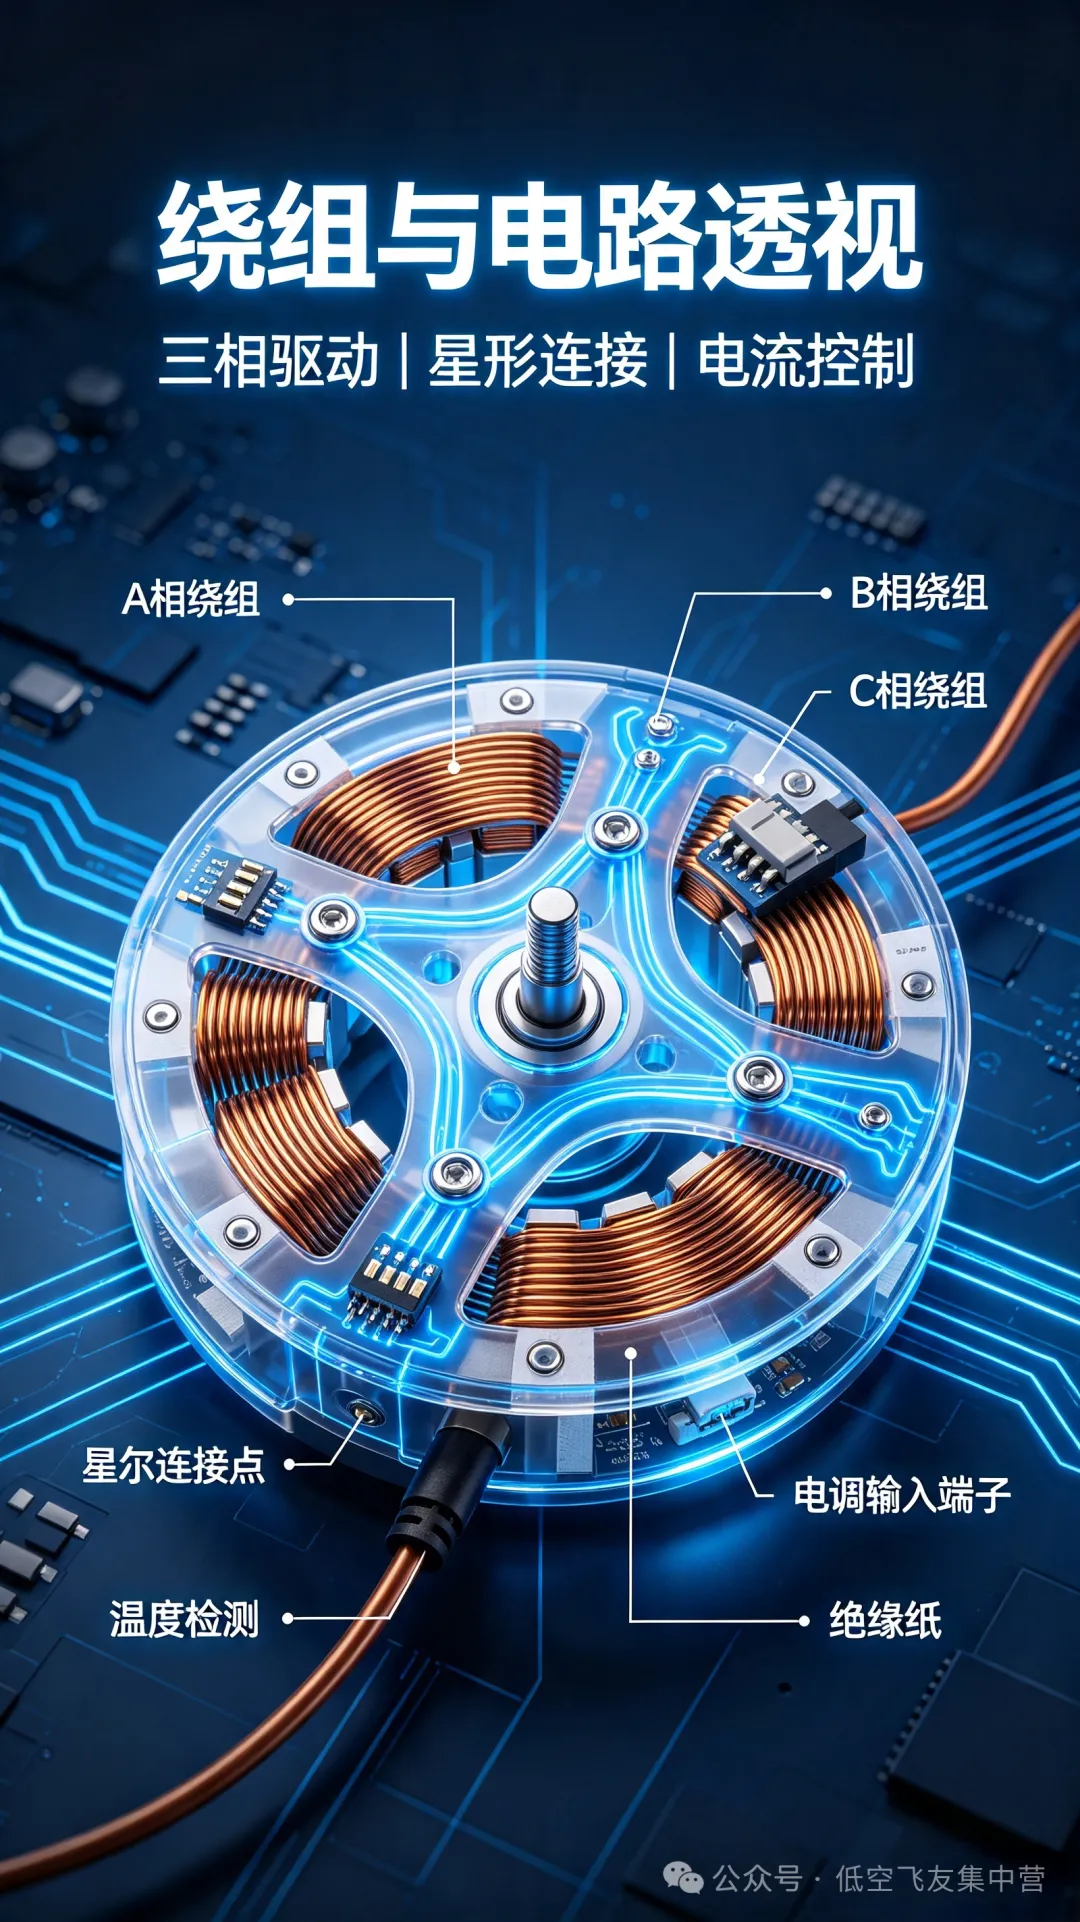
控制无刷电机,必先了解无刷电机,了解无刷电机必先了解电感
无刷电机是典型的感性负载。它的转速、转矩、效率、发热、噪声,几乎所有"性能",以及绝大多数"怪现象"和"难处理的问题",根子都在电感上。
V = L·di/dt | |
τ = L/R | |
X = ωL | |
½Li² |
01 为什么学电机,必须先学电感?
先给结论:无刷电机里所有"电流相关"的问题,本质都是电感问题。
di/dt = V/L | |
X=ωL 随频率升高 | |
ωLi |
【思路 · CORE IDEA】电机控制的本质,是用电压去"指挥"电流。而电感决定了"电压→电流"这条路有多难走、有多慢。所以,理解电感 = 理解电机控制能力的物理上限。
02 电感到底是什么?
忘掉公式,先记住三句话,它们是一条因果链:
电流产生磁场。 只要有电流流过导体,周围就有磁场;把导线绕成线圈,磁场被叠加、集中,能量就储存在这个磁场里。 磁场储存能量。 建立磁场不是免费的,需要"搬能量进去",存起来的能量是 E = ½Li²。磁场要变,会"反抗"。 磁通量一旦要变化,电感就会产生一个反向电压去阻止它——这正是法拉第电磁感应定律。于是,电流无法瞬间跳变。
E = ½ · L · i²(电感储存的磁场能量——电流的平方,像动能 ½mv² 一样”记仇”)
所以"电感"的物理身份是:它把电能变成磁场存起来,并且用"反抗电流变化"的方式,把这份能量看得很紧。
【提示 · 一句话类比】电感之于电流,就像质量之于速度:推一下不会立刻动,动起来也不会立刻停。电感是电流的惯性;而电容,是电压的惯性(像水塔/弹簧)。这两个"惯性",撑起整个电力电子世界。
03 核心方程:V = L·di/dt —— 电流的"惯性"
v = L · di/dt ⇔ di/dt = v / L
把它翻译成人话:你给电感加多大电压,只能决定电流"变化得多快",决定不了电流"立刻是多少"。
电压越大 → 电流爬升越快; 电感越大 → 电流爬升越慢(惯性越大); 电压为 0 → 电流保持不变(会"滑行",即续流)。 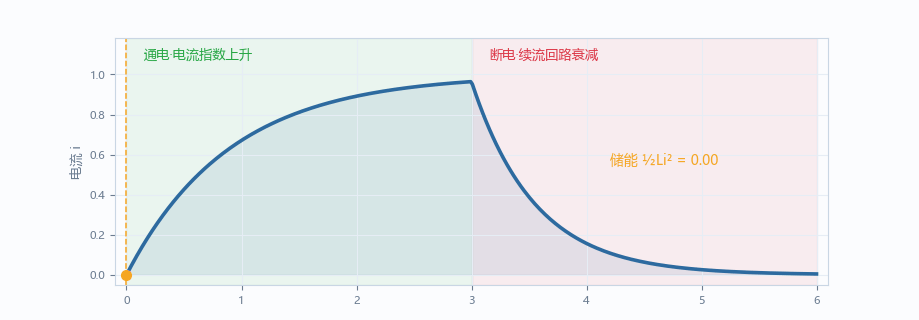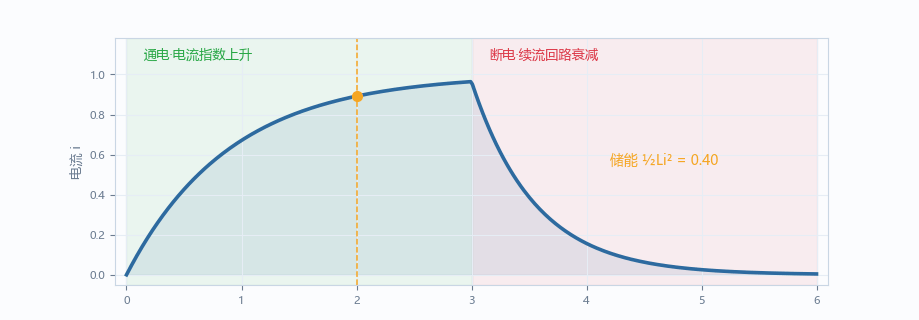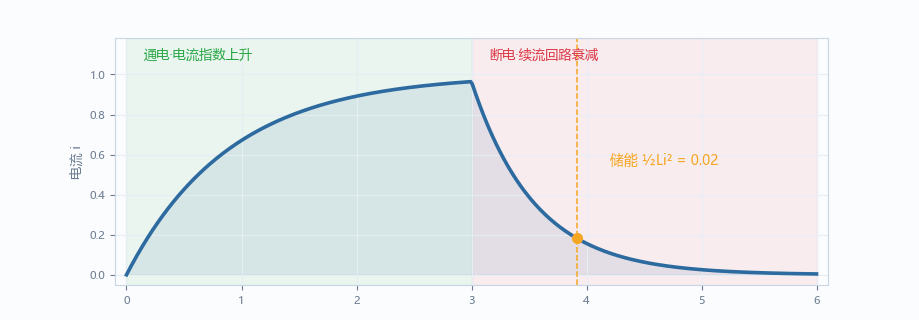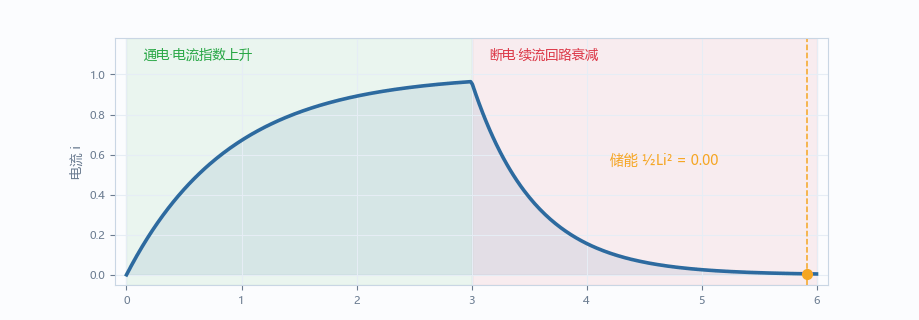
演示一 · 电感电流的充能与续流(电流不能突变)
【警告 · 为什么必须懂这个】电机断电或关 MOSFET 的瞬间,电感里的电流"不肯立刻停",会强行找回路泄放能量。如果不给它续流路径(体二极管 / 制动回路),电压会飙升到几十上百伏,直接击穿功率管。这就是"感性负载关机打火"的根源。
04 电感电流,为什么总是滞后电压 90°?
因为 di/dt 正比于电压。换句话说:电流是电压"积分"出来的——要先积累,才能有值。
v = sin(θ) ⇒ i = −cos(θ) (滞后 90°)
正弦电压加在纯电感上,电流也是正弦,但永远比电压晚 90°(四分之一周期)。这不是"延迟",而是电感的物理本性。
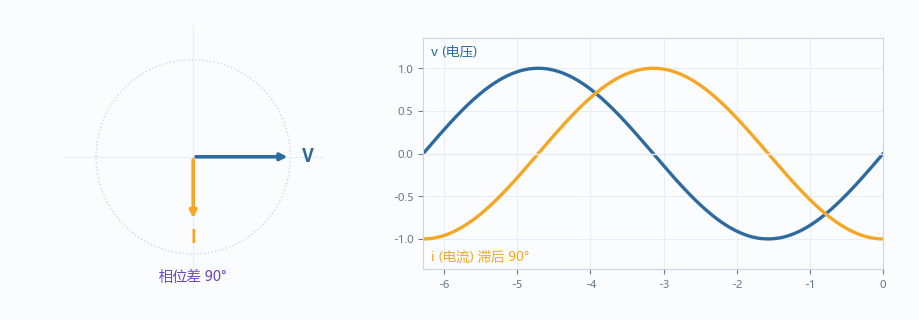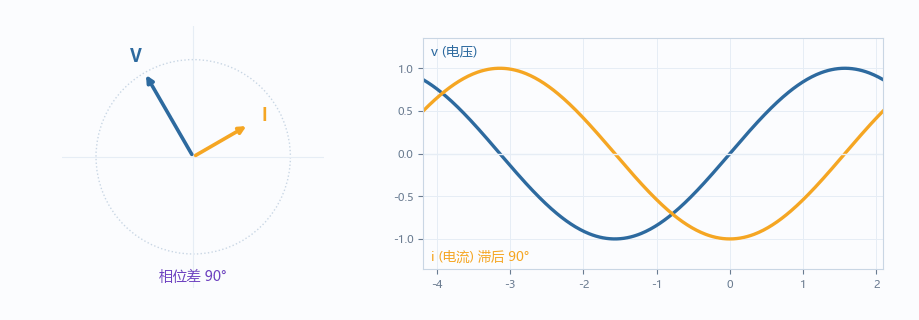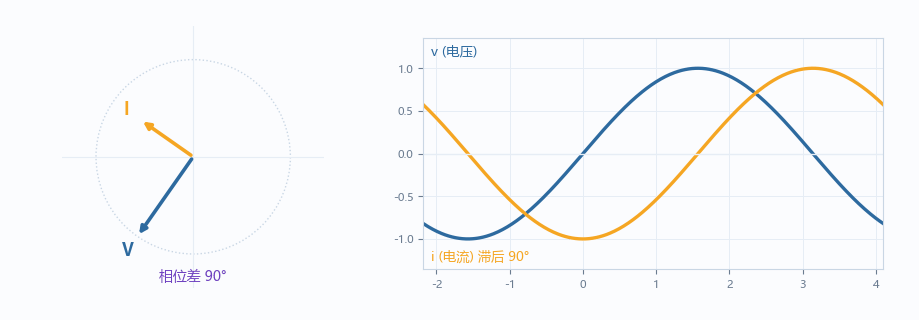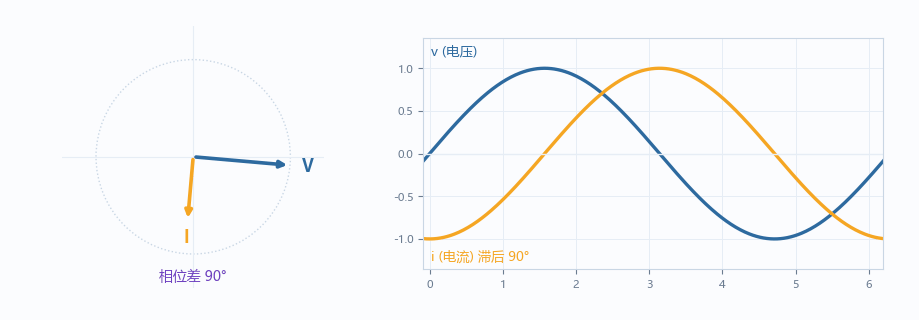
演示二 · 电压与电流的相位关系(左:旋转矢量 / 右:波形)
【提示 · 为什么这对电机重要】电流滞后意味着:你"喊"一个电流指令,电流需要时间才跟上来。要让它跟得紧,就必须提高电压(更高母线电压)或减小电感——这正是高速电机难控制、需要高母线电压的物理根源之一。
05 时间常数 τ = L/R:电流到底有多"迟钝"
真实电路总有电阻 R。给一个"电感 + 电阻"回路加阶跃电压,电流按指数爬升:
i(t) = (V/R) · (1 − e^(−t/τ)) τ = L / R
τ 是电流爬到 63% 所需的时间。τ 越大,电流越迟钝。
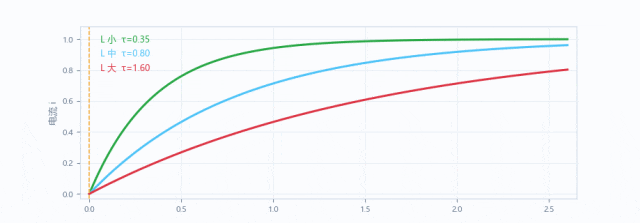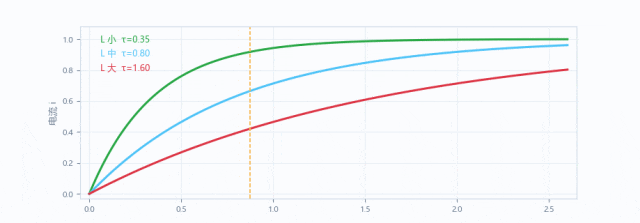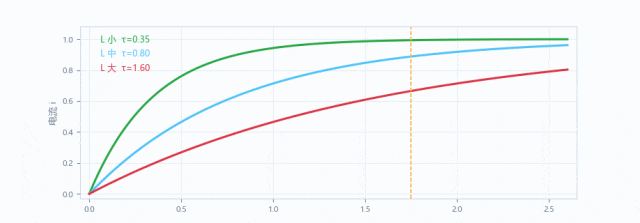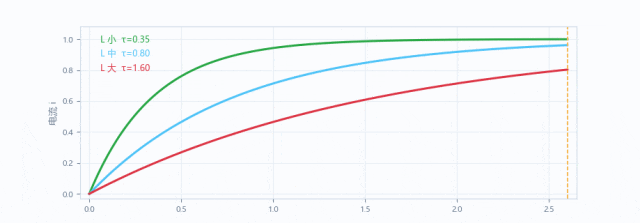
演示三 · 不同电感下的电流上升速度(τ ∝ L)
【思路 · 工程直觉】电流环能控制得多"快",本质上看
τ。电机电感大或母线电压低,τ 就大,电流环带宽就被物理锁死。调 PI 参数再厉害,也突破不了 V、L、R 决定的物理上限。
06 感抗 X_L = ωL:为什么转速越高越难控
当电流是交流时,电感对它的"阻碍"随频率升高而增大,这个阻碍叫感抗:
X_L = 2π f L
同样的电压,频率越高,能推出来的电流越小。而电机的电频率 f = 转速 × 极对数 / 60——转速越高,电频率越高,感抗越大。
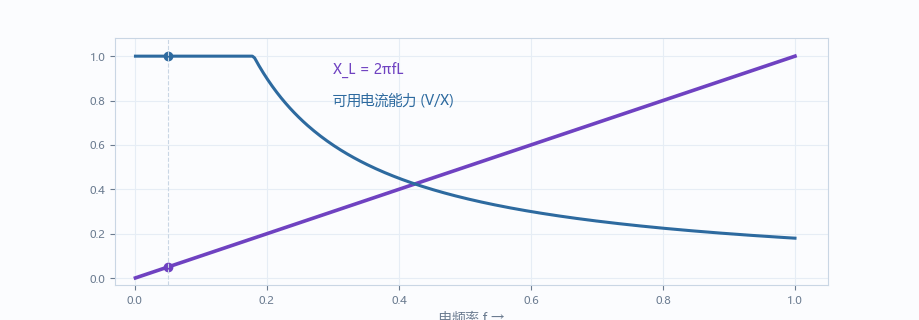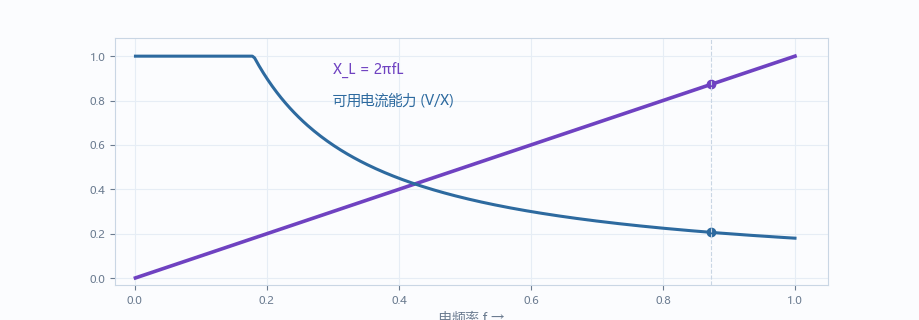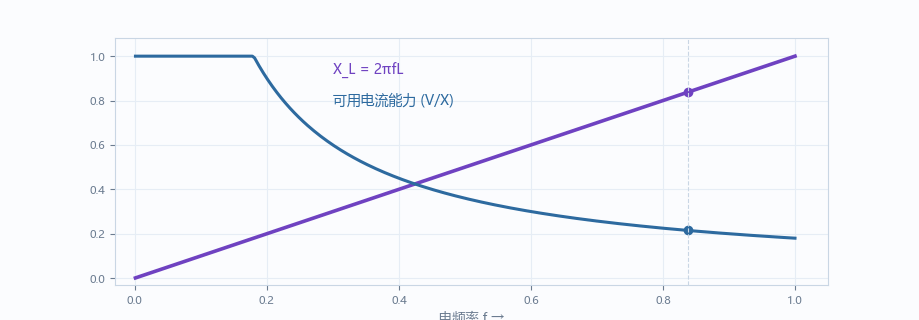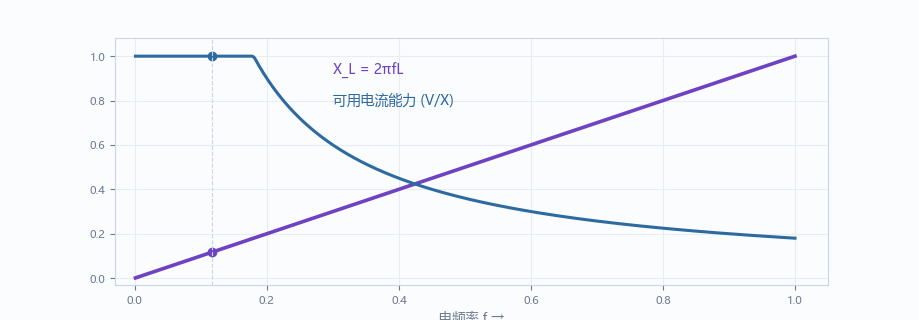
演示四 · 感抗随频率上升,可用的电流能力下降
【警告 · 高速失控的真相】高速时有两个"拦路虎"叠加:① 反电动势抬高,挤占了母线能提供的电压;② 感抗增大,电流更难快速跟踪指令。两者共同导致高速电流畸变、转矩下降、失控——这就是为什么高性能电机需要高母线电压 + 弱磁控制。
07 PWM + 电感 = 电流纹波(发热与噪声的来源)
电机用 PWM 开关电压控制电流。方波电压作用在电感上,电流不会跳变,而是呈现三角波纹波:
Δi = (V · D · (1−D)) / (L · f_PWM)
含义非常直接:电感越小、L 越小、频率越低,电流纹波越大。纹波带来额外铜耗(发热)、转矩脉动(噪声)和 EMI。
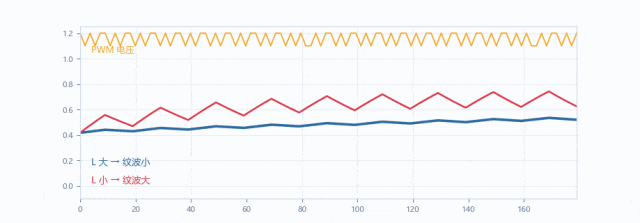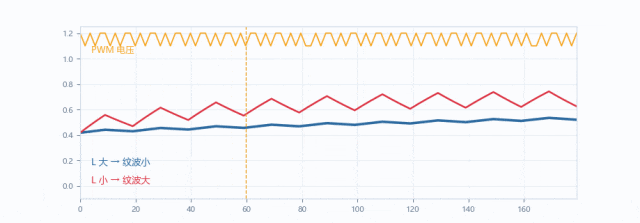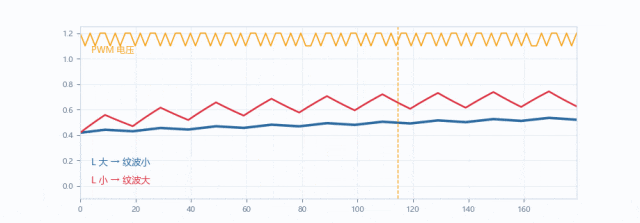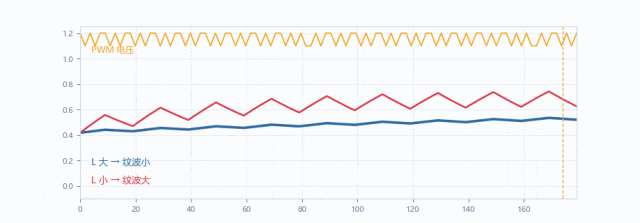
演示五 · 同样的 PWM,不同电感下的电流纹波对比
【提示 · 设计取舍】减小纹波的三条路:加大电感、提高 PWM 频率、减小母线电压占空比波动。但提高频率会增加开关损耗,加大电感会增加体积与成本——工程师每天就在这个三角里做平衡。
08 反电动势:电感的"孪生兄弟"
电感告诉我们"电流变 → 产生电压";而法拉第定律告诉我们"磁通变 → 产生电压"。在电机里,转子磁场相对定子绕组转动,磁通不断变化,于是绕组里被"感应"出反电动势(Back-EMF):
e = − dΦ/dt = K_e · ω
它有两个关键身份:速度的化身(大小正比转速)和天然的电压"刹车"(和母线电压对着干)。
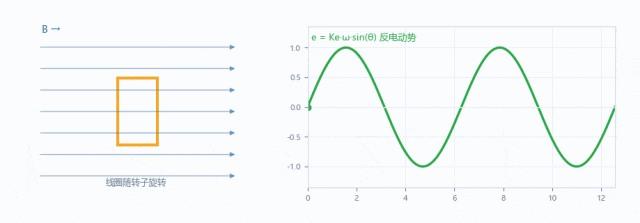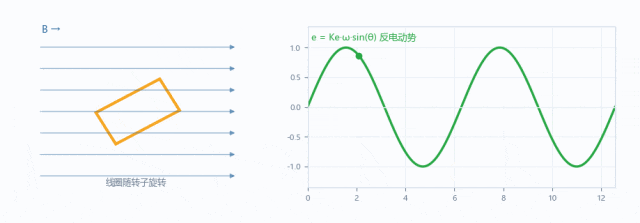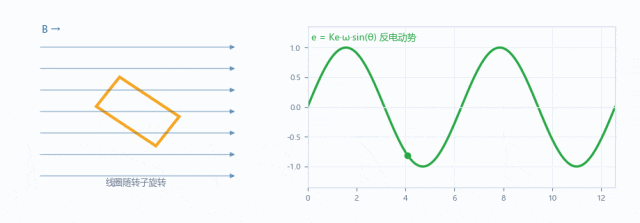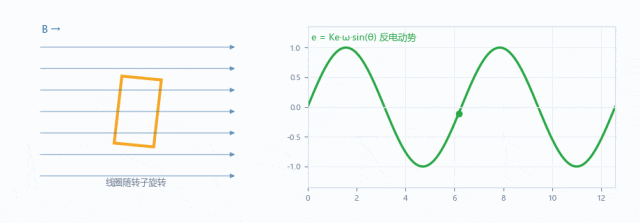
演示六 · 线圈切割磁感线,产生正弦反电动势
【思路 · 电压平衡的底层逻辑】电机定子的真实电压方程是:
V = R·i + L·di/dt + e你加的电压,一部分被电阻吃掉、一部分被电感"扛住"、剩下的才用来对抗反电动势。转速越高,e 越大,留给控制电流的电压越少——这就是整个电机控制的核心矛盾。
09 三相绕组与 Ld / Lq:电感还会"转"
电机有三相绕组,电感不是常数,它随转子位置变化。通过 Clarke/Park 变换到 dq 坐标系后,电感分成两个:
L_d(直轴电感):沿转子磁极方向的电感,决定励磁方向电流的行为。 L_q(交轴电感):垂直磁极方向的电感,决定产生转矩那一路电流的行为。
表贴式电机 Ld ≈ Lq(隐极);内嵌式电机 Lq > Ld(凸极),因此还能利用磁阻转矩,实现 MTPA(最大转矩电流比)控制。
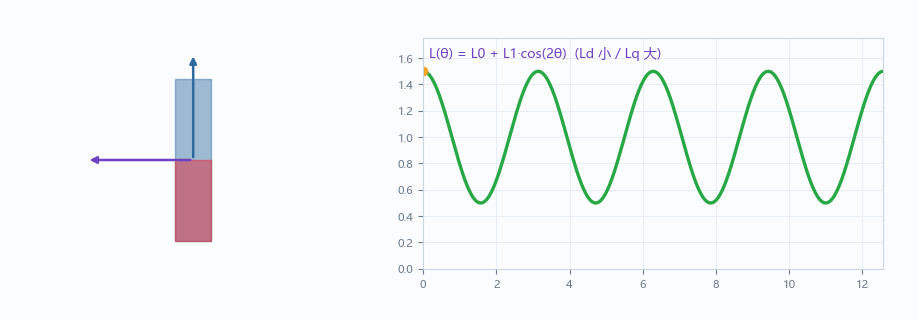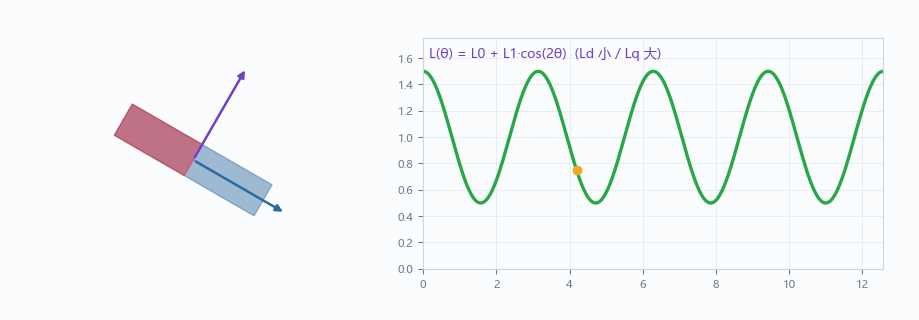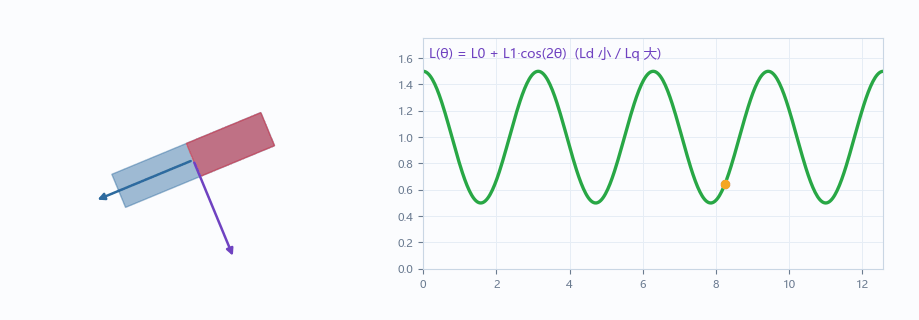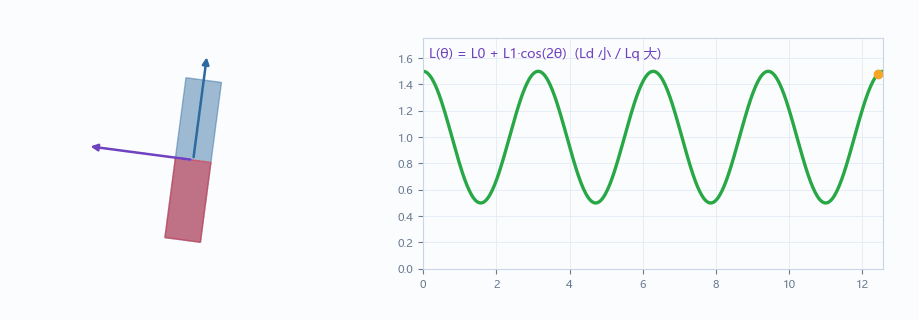
演示七 · 相电感随转子角度变化(凸极电机)
【警告 · 被忽略的耦合项】dq 变换后,电压方程里会出现
ω·L·i的交叉耦合项:d 轴电流会影响 q 轴电压,反之亦然。忽略它,高速时电流环就会"互相打架"。这正是前馈解耦(decoupling)要解决的问题。
10 BLDC 换向与续流:电感在换相瞬间的"倔脾气"
BLDC 常用六步换相:每隔 60° 电角度切换一次导通相。教科书把相电流画成理想方波,但真实世界不是——因为绕组是电感,关断那一相的电流不能瞬间归零,必须经续流二极管慢慢泄放。
换相瞬间,关断相: i(t) = I₀ · e^(−t/τ) τ = L / R_回路
这段电流"退不干净"的时间叫换相重叠角,它带来三个后果:
相电流出现**"凹口"**,不再是理想方波; 产生换相转矩脉动、噪声与振动; 被电感"顶"出母线电压尖峰,威胁功率器件。 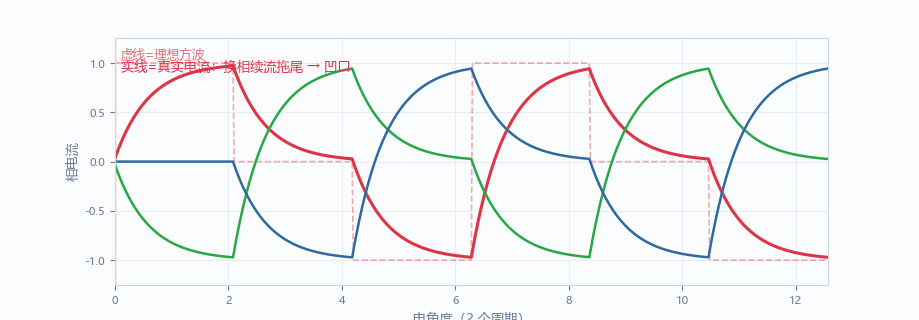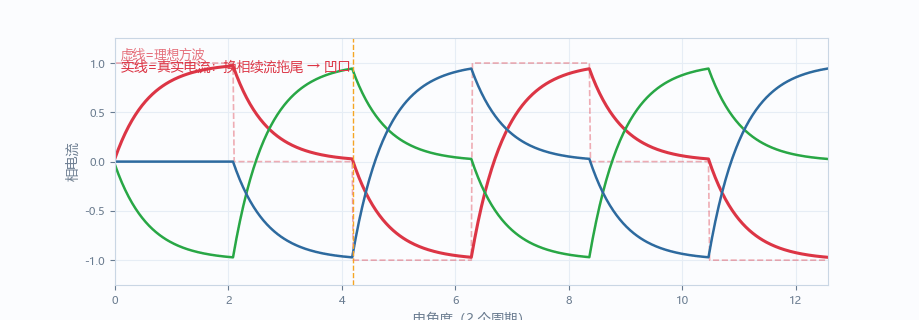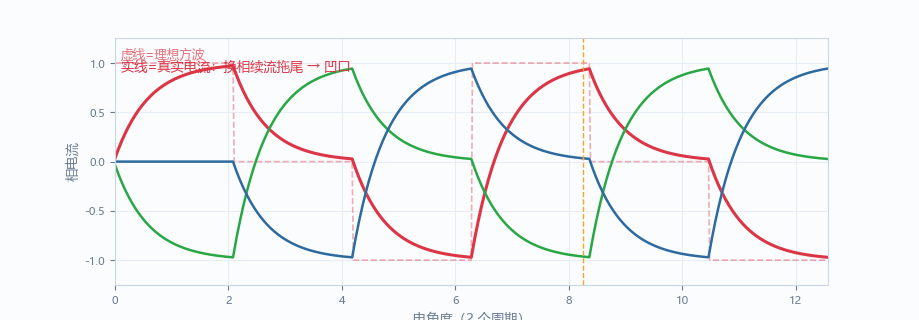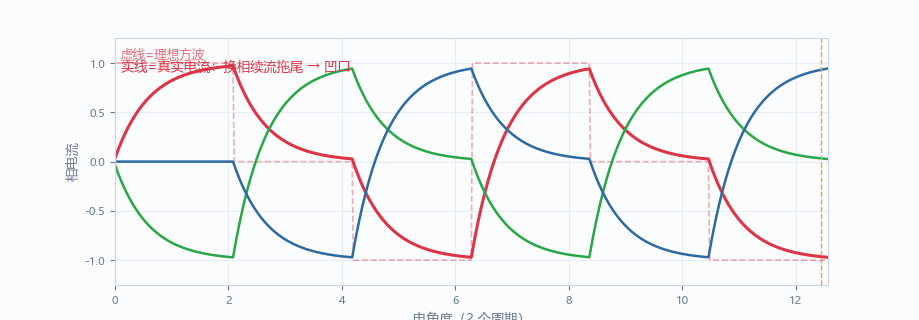
演示八 · 六步换相:理想方波 vs 真实续流拖尾
【警告 · 为什么电机工程师天天和它打交道】同一台电机,电感越大,续流拖尾越长:高速时上一相还没退完电流就要换下一相,电流严重畸变、转矩下降、效率变差。这就是为什么高速 BLDC 必须专门优化换相提前角、PWM 调制方式与续流回路。
【提示 · 工程处理手段】① 合理调制:H_PWM-L_ON / 互补 PWM / 同步整流,保证续流有正确回路;② 换相提前角:按转速提前切换,补偿电流建立延迟;③ 降低回路电感 / 提高母线电压,缩短续流时间;④ 死区与吸收电路:抑制换相电压尖峰。
11 去磁:电感与电流联手,能"杀死"永磁体
永磁电机的转矩来自永磁体。但永磁体有个致命弱点:当它承受过大的反向磁场时,工作点会被推过退磁曲线的**"膝点"(knee),发生不可逆去磁**——磁性永久变弱,再也回不来。
H_工作 < H_膝点 ⇒ 不可逆去磁
反向磁场从哪来?电流。电机堵转、过载、短路,尤其是弱磁控制注入过大的 d 轴去磁电流,都会产生强反向磁场。而且温度越高,膝点越靠上,越容易被推过去——所以高温重载是去磁的高发工况。
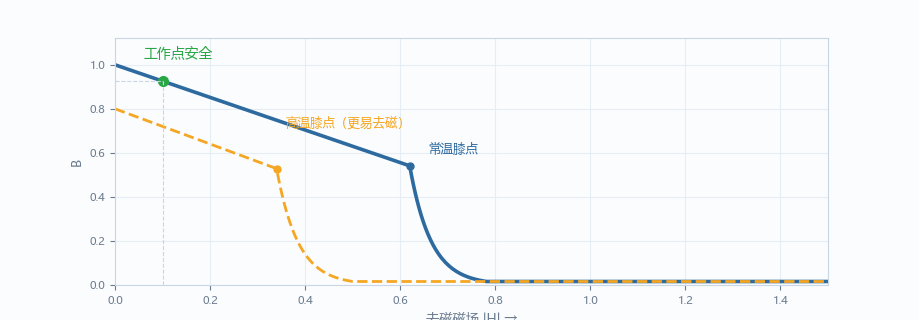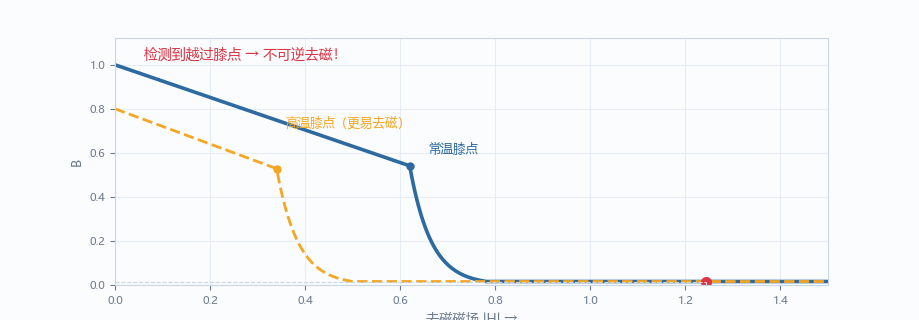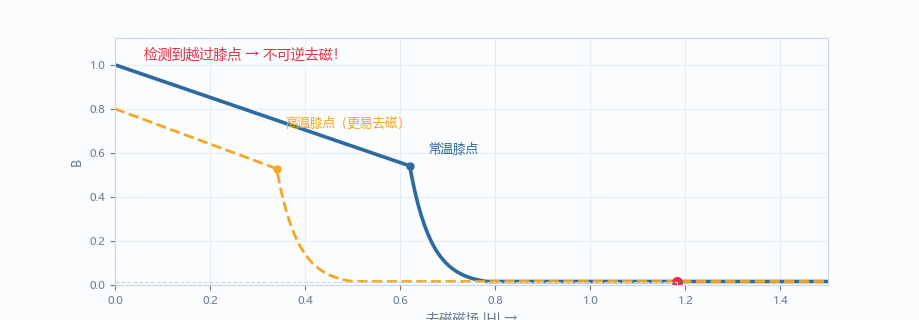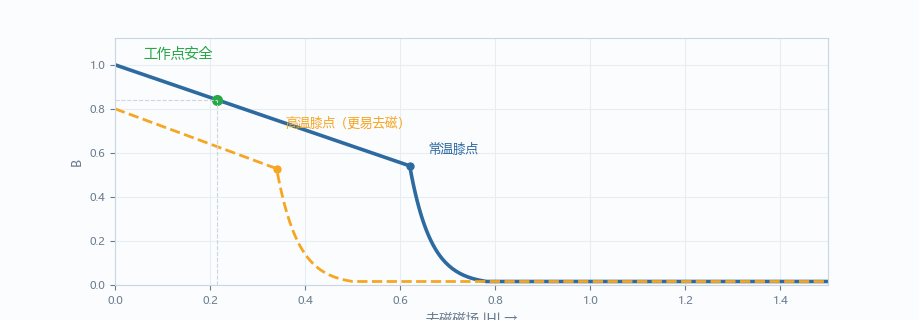
演示九 · 退磁曲线、负载线与工作点,越过膝点即不可逆
【思路 · 处理方法】① 限流保护:严格限制最大电流,尤其堵转与短路工况;② 限制 d 轴去磁电流:弱磁算法必须留退磁余量;③ 温度补偿降额:高温时主动降低电流上限;④ 选材:选用高矫顽力(Hcj)牌号、加厚磁钢;⑤ 在线检测:通过反电动势 / 电感变化监测去磁程度。
12 电感测位置:从 BLDC 六脉冲到 PMSM 高频注入(一站式)
这一节是"电感做传感器"的完整攻略。核心结论只有一句:电感随转子位置变化——无论凸极(Ld≠Lq)还是磁饱和,都能被我们"读"出来,从而在没有任何位置传感器时判断转子在哪。
12.1 原理基石:为什么电感能"看见"转子?
有两个物理效应,任何一个都能用:
凸极效应(结构不对称):内嵌式 / 凸极电机气隙不均匀,L 随方向变化,周期为 2θ(电角度 180° 重复)。 饱和效应(磁路非线性):定子齿磁路被转子磁极"增磁 / 去磁",会让电感变小 / 变大——这个效应以 θ 为周期,能分辨 N / S 极性。
i_响应 ∝ 1 / L(θ) di/dt = v / L(θ)
做法就是:主动施加一个已知的电压脉冲,再测电流的响应——电流涨得快(峰值大)= 那个方向电感小 = 转子磁极在那个方向附近。
12.2 BLDC 六脉冲电感法:方波脉冲粗定位(60°)
无霍尔 BLDC(无人机电调、风扇、部分云台电机)在启动前完全不知道转子在哪。经典做法是电感法 / 六脉冲法:
依次在定子上施加 6 个基本电压矢量(相邻互差 60°),每个脉冲很短(几百 μs ~ 几 ms); 每个脉冲测量对应相的电流峰值 / 上升斜率; 峰值最大的方向 = 电感最小的方向 = 转子磁极所在扇区 → 得到 60° 电角度的粗位置。 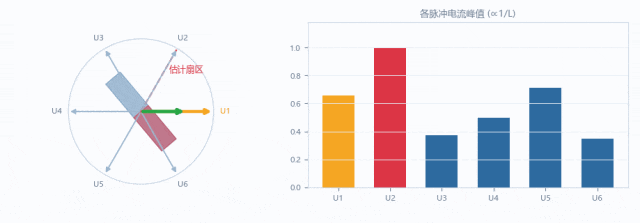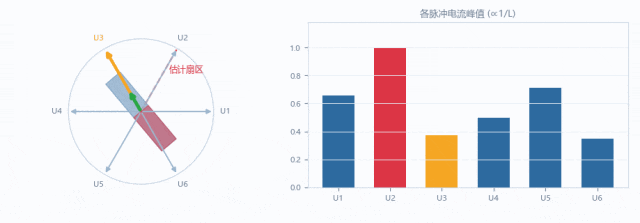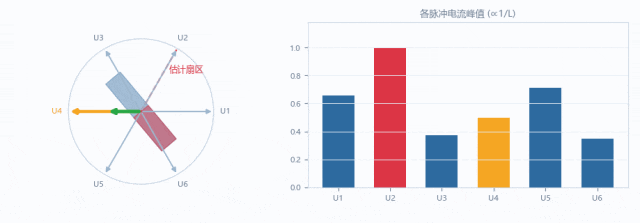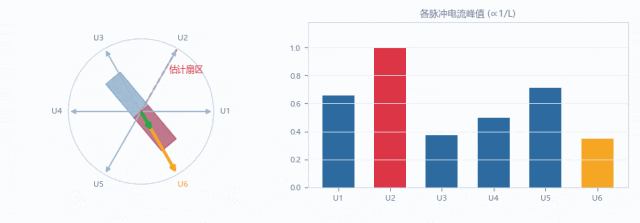
演示十 · BLDC 六脉冲电感法:逐个脉冲测电流,最大者指示转子扇区
【提示 · BLDC 无感启动的完整流程】六脉冲粗定位(0 rpm,60° 分辨率)→ 开环强制加速(按 60° 换相)→ 反电动势过零检测接管 → 闭环无感运行。六脉冲法解决的正是"启动第一步不知道转子在哪"这个最棘手的问题;一旦转起来,反电动势就能持续提供位置信息。
12.3 极性判别:用饱和效应区分 N / S
凸极效应以 2θ 为周期,只能判断到 180°,分不清磁极的 N / S(差 180°)。解决办法是利用磁饱和的方向差异:
脉冲沿转子磁极同向注入 → 定子齿磁路被增磁、更易饱和 → 电感更小 → 电流更大; 脉冲沿转子磁极反向注入 → 磁路被去磁 → 电感更大 → 电流更小。
于是比较正、反两个方向的电流峰值,就能定出唯一的 0–360° 位置。这正是六脉冲法(乃至 INFORM)能判极性的关键。
12.4 PMSM 高频注入(HFI / INFORM):连续精定位
BLDC 六脉冲是"离散 6 个矢量、粗到 60°"。若要在整个低速区连续、精确地跟踪角度,则用 PMSM 高频注入:持续注入高频电压(旋转矢量或 d 轴脉振),从高频电流的幅值 / 相位中解调出连续角度:
i_HF ∝ 1 / L(θ) L(θ) = L₀ + L₁·cos(2θ)
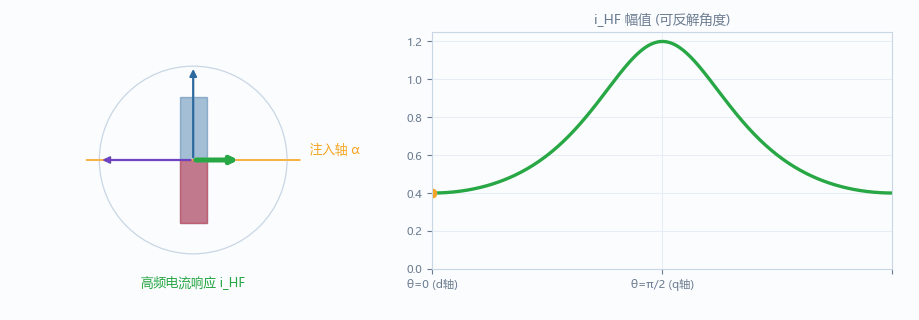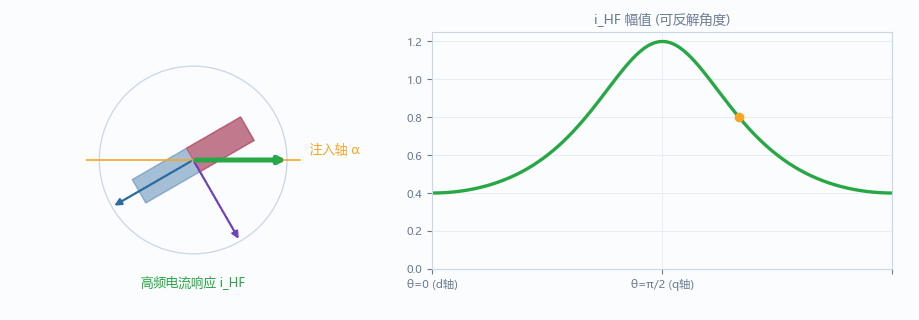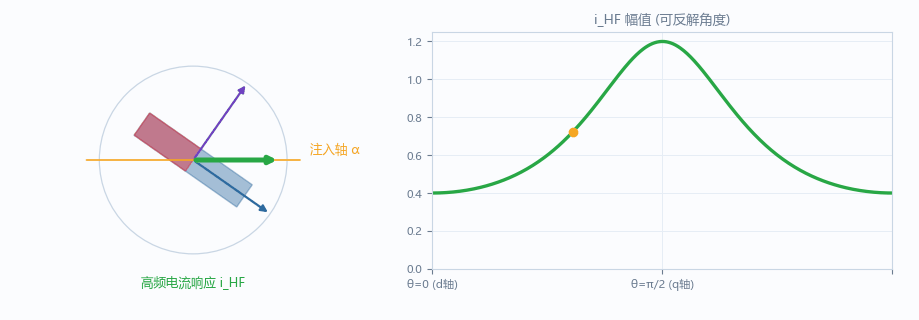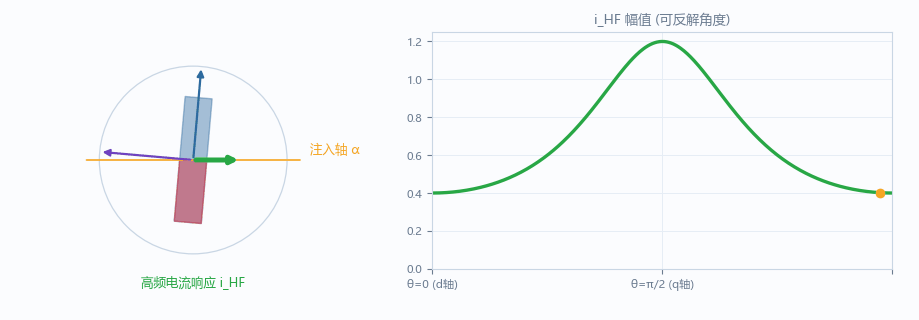
演示十一 · 高频电流响应随转子位置的 2θ 变化(可反解连续角度)
12.5 方法对比与选型
12.6 工程实现要点
【警告 · 难点与代价】① 需要凸极或可测的饱和差异:表贴式且无饱和差异的电机,注入法几乎无效;② 信号分离:要把高频响应从基频电流中滤波分离,对采样与算法要求高;③ 定位脉冲要限幅:脉冲不能太大,避免电流冲击、发热甚至去磁;④ 同步解调:需解调包络,再估算角度与转速;⑤ 与反电动势衔接:全速域无感需在低速注入法与高速反电动势法之间平滑切换。
【提示 · 这就是"懂电感"的价值】无感控制要能从 0 rpm 起步,靠的就是把电感"读"成位置信号。它把电感从一个"麻烦",变成了一个可用的传感器——BLDC 用六脉冲粗定位,PMSM 用高频注入精跟踪,本质是同一件事:把物理特性吃透,就能化问题为工具。
13 磁饱和:电感的崩溃点
电感靠铁芯导磁。但铁芯不是无限的——当电流过大,磁通密度 B 进入饱和区,斜率(磁导率 μ)骤降,电感也随之暴跌:
L ∝ dB/dH ⇒ 饱和后 L 急剧下降
后果是:电流环增益"突然变脸"、纹波暴涨、控制模型失效。这是大转矩、大电流工况下最常见的隐形坑。
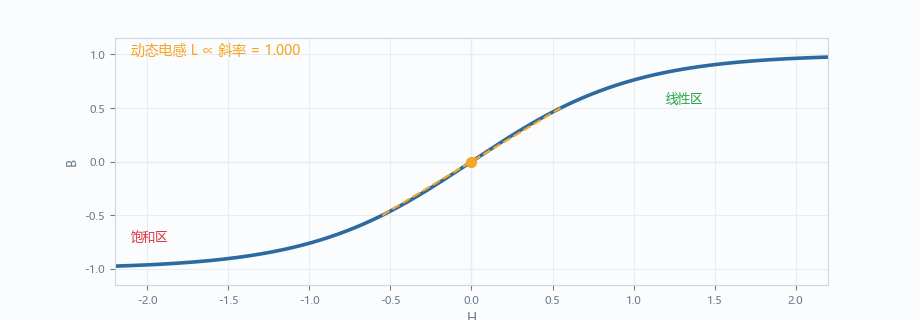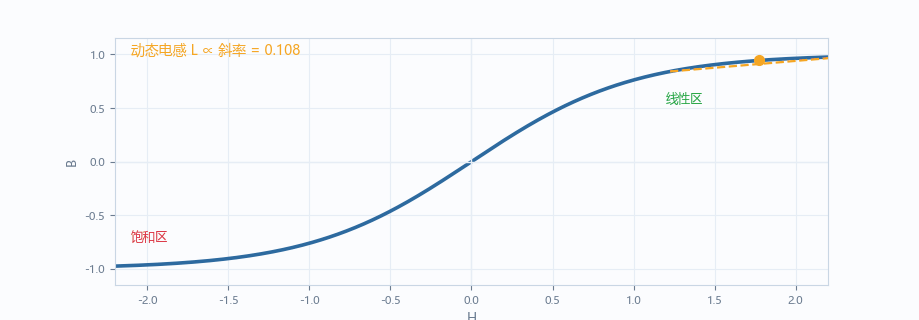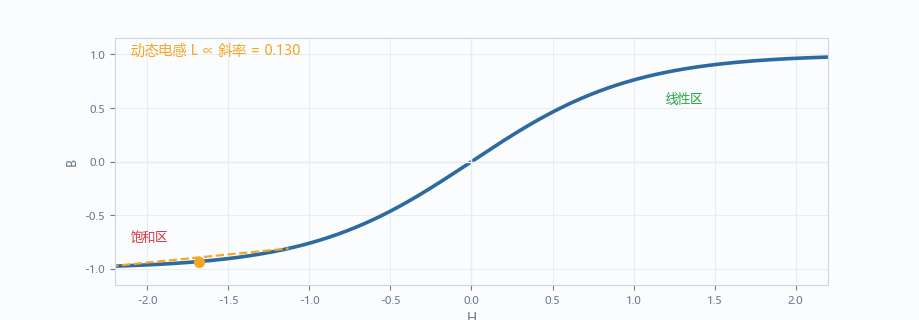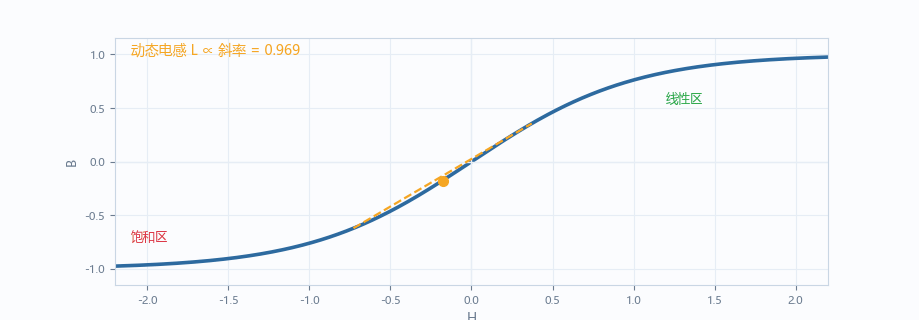
演示十二 · B-H 曲线与工作点,饱和时动态电感塌陷
【思路 · 为什么专家都在看它】做电机标定、参数辨识时,不同电流下电感会变。优秀的算法会做"电感随电流/位置变化"的补偿,这正是普通方案与专家方案的差距。
14 速查表 + 学习路径
电感知识速查表
建议学习路径(由浅入深)
第 1 步 · 建立直觉:看本页 12 个动画,能用自己的话讲清"电流为什么不能突变"。
第 2 步 · 动手验证:用 V=L·di/dt 亲手算一个电机绕组的 τ、纹波、感抗。
第 3 步 · 连到控制:理解为什么电流环 PI 的带宽受 L 限制,学会按带宽法整定。
第 4 步 · 场景专题:吃透换相续流、去磁防护、高频注入三大专题——它们是无感与可靠性的分水岭。
第 5 步 · 进阶:研究反电动势、dq 解耦、参数辨识、电感饱和补偿。
第 6 步 · 上机:用全自动闭环开发智能体,从需求到物理验证跑通一次电流环——让 AI 替你写、替你测,你专注理解物理。
【提示 · 最终心法】电机的所有"脾气",都能被一条方程解释:
V = R·i + L·di/dt + Ke·ω。把这四种效应——电阻、电感、反电动势、磁饱和——装进脑子里,你就已经站在电机控制的门内了。
电感 · 第一性原理学习指南 | 适用于 BLDC / PMSM 无刷电机入门 | 配套:全自动闭环开发嵌入式软件智能体
提供全自化开发嵌入式软件agent部署+无刷电机控制学习班,有兴趣的加微信shujieshuyan