ARTICLE · 1358408
261115高中物理“假设法”判断弹力与摩擦力的适用条件
本文4000字
一、问题:
在受力分析中,学生常遇到这样的疑惑:“题目中物体本来靠静摩擦力参与平衡。可是我用假设法时,假设接触面光滑,摩擦力就没了,物体当然不平衡了。这是不是说明假设法有问题?是不是应该考虑‘本来摩擦力可以平衡’这个条件?”
这个困惑的实质,是把“假设状态”和“实际状态”混在了一起。实际状态中,物体在重力、支持力、外力、摩擦力共同作用下平衡;假设法中,我们故意把摩擦力拿掉,构造一个“如果接触面光滑会怎样”的虚拟状态。虚拟状态当然可能不平衡——这不是说实际状态不平衡,而是说明实际状态中的摩擦力是必要的。这就像判断绳子有没有拉力,可以假设把绳子剪断:物体掉下去,说明绳子原来有拉力;但我们不会因为“剪断后物体掉了”就认为实际中绳子不存在。
所以,问题不在于“假设光滑后摩擦力消失”是否合理,而在于是否清楚假设法的目的、适用条件和操作边界。清楚之后,“假设光滑后摩擦力消失”不但不是障碍,反而正是判断静摩擦力的核心逻辑。
二、假设法是一种反事实诊断
假设法的本质是反事实推理:暂时改变某一个条件,观察结果是否改变,从而推断该条件在实际状态中的作用。
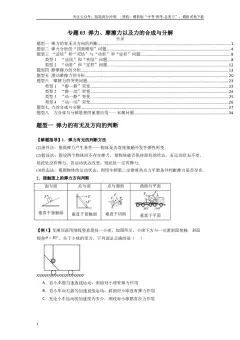
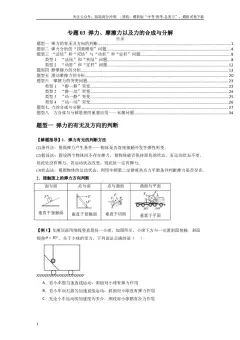
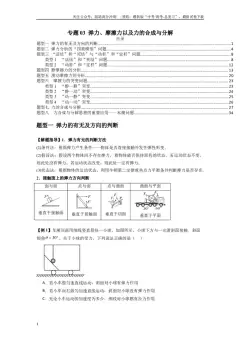
对弹力:假设两物体之间没有弹力(撤去接触、剪断绳子),看物体能否保持原状态;不能保持,则弹力存在;仍保持,则弹力为零。对静摩擦力:假设接触面光滑,看物体是否相对于接触面发生运动;会动,则存在静摩擦力,方向与相对运动趋势相反;不动,则无相对运动趋势,静摩擦力为零。
两种做法逻辑完全一致:撤去一个被动约束力,观察原状态是否被破坏;被破坏,该力实际存在;未被破坏,该力为零或不需要。执行时要抓住三点。
第一,“假设光滑”不是“实际光滑”。它只是在头脑中做虚拟实验,不是修改题目条件。把假设态当成实际态、最终列方程时也不写摩擦力,是假设法最常见的错误。
第二,静摩擦力是被动力。重力这类主动力大小方向确定;静摩擦力的大小方向随其他力和运动趋势调整,只要求不超过最大静摩擦力。正因为它被动,“撤去看看物体是否需要它”才有诊断意义。例如水平面上静止的箱子受水平拉力F:F较小时 f=F;F=0 时 f=0。不能因为接触面粗糙就认定有摩擦力。
第三,滑动摩擦力不需要假设法。只要发生相对滑动就有滑动摩擦力,方向与相对速度相反,大小为 fk=μkN;假设法是静摩擦力(以及弹力)的专用诊断工具。
三、判断静摩擦力的标准步骤
第一步,隔离研究对象,明确要分析哪个物体与哪个接触面之间的摩擦力。
第二步,假设接触面光滑,撤去摩擦力。
第三步,分析物体在其余力作用下相对于接触面的运动趋势。注意是相对于接触面,不是相对于地面。
第四步,判断:假设光滑后会动,则静摩擦力存在,方向与趋势相反;仍不动,则静摩擦力为零。
第五步,回到实际状态,把摩擦力放回受力图,列平衡方程或牛顿第二定律方程求大小。
第六步,校验:求出的静摩擦力必须满足 f≤fmax=μsN;若超过,说明物体实际不能保持静止,应改用滑动摩擦重新分析。
用数学语言说:设除摩擦力外其余力的合力为F⃗其,实际平衡时F⃗其+f⃗=0;假设光滑后物体的加速度为a⃗=F⃗其/m,因此f⃗=−ma⃗。
F⃗其 + f⃗ = 0,a⃗ = F⃗其/m,f⃗ = −ma⃗
若 a⃗=0,假设光滑后仍平衡,实际静摩擦力为零;若 a⃗≠0,静摩擦力存在,方向与 a⃗ 相反,实际平衡时大小等于 m|a|。这个表达清楚地说明:假设光滑后物体产生加速度,不是假设法失败,而是静摩擦力存在的证据。
四、弹力的假设法
弹力假设法与摩擦力同构:假设撤去某个接触或连接(接触面消失、绳剪断、杆移除),保持其他力不变,看物体能否维持原状态;不能维持,该弹力存在;仍维持,该弹力为零。例如撤去桌面书会下落,说明桌面对书有支持力。
适用条件有四:一是接触或连接关系明确,不把多个接触点的弹力混在一起;二是其他力保持不变或可合理比较,撤去一个支持力导致其他支持力重新分配时要整体分析;三是原运动状态已知;四是主要用于形变不明显、“看起来接触了但不知道有没有挤压”的临界情况——弹簧明显形变、接触面明显挤压时不需要假设法。
判断出弹力存在后,方向由接触类型决定:面面接触垂直于接触面;点面接触垂直于面;绳沿绳收缩方向;杆不一定沿杆,需结合平衡条件判断;弹簧沿轴线。大小则由方程求:如水平桌面上的书 N=mg;再加竖直向下压力F,则 N=mg+F。
弹力假设法还有一个特有误区:撤去后物体仍静止,不能就认为该处弹力一定存在。两个支持面同时支撑时,撤去其一物体仍可能静止,被撤处的弹力可能为零,另一支持面承担了全部支持力。
五、“本来摩擦力可以平衡”恰恰是假设法的用武之地
“本来摩擦力可以平衡,但假设光滑后摩擦力没有了”,这句话描述的正是假设法的操作过程,本身没有错。撤去摩擦力后物体不能保持平衡,说明实际状态中摩擦力是必需的——这正是我们想要得到的结论。例如物体静止在粗糙斜面上,实际中重力沿斜面分力 mgsinθ 与静摩擦力平衡;假设斜面光滑,物体下滑,于是判断:静摩擦力存在,方向沿斜面向上。判断过程完全正确。如果因为“实际中摩擦力参与平衡”就不敢假设光滑,等于放弃了判断静摩擦力最有力的工具。
“假设光滑”是一个诊断工具,不是实际受力状态;
两种结果对应两种结论。假设光滑后不平衡:静摩擦力存在,方向与相对运动趋势相反,大小由实际平衡条件求出;不能把假设态的“合力”直接当成摩擦力大小,除非实际平衡且其他力不变。如水平面上物体受拉力F而静止:假设光滑将向右加速,故实际静摩擦力向左,f=F,而不是μmg。
假设光滑后仍平衡:其他力已自相平衡,物体无相对运动趋势,静摩擦力为零。如物体受一对等大反向拉力放在粗糙水平面上,假设地面光滑物体仍静止,地面摩擦力为零——粗糙接触不等于必有摩擦。
注意一个前提:以上结论成立于其他力在假设前后可比较的常规模型。多接触点、多约束的复杂结构中,撤去一个摩擦力可能改变支持力分布,甚至出现静不定问题,此时应结合整体法、隔离法、力矩平衡重新分析。
假设法适用前提是:研究对象和原运动状态明确,接触面存在法向压力,其他力及约束在假设前后能合理比较或重新计算。若去掉摩擦力会导致支持力、张力等显著改变,则不能只做简单定性判断,而要整体重算。
六、典型模型
①水平面加拉力F:物体静止于粗糙水平面。假设光滑后向右加速,说明有向右的运动趋势,实际静摩擦力向左,f=F;校验 F≤μsmg,否则实际会滑动。这说明静摩擦力由平衡条件决定,只有F达到最大静摩擦力时才有 F=μsmg。
②斜面:物体静止于倾角θ的粗糙斜面。假设光滑后在 mgsinθ 作用下沿斜面下滑,故静摩擦力沿斜面向上,f=mgsinθ;校验 mgsinθ≤μsmgcosθ,即 tanθ≤μs。
③斜面加绳:物体静止于粗糙斜面,用平行于斜面的绳拉住,拉力为T。假设光滑后沿斜面合力为 T−mgsinθ:T>mgsinθ 时趋势向上,摩擦力沿斜面向下;T <mgsin< span>θ 时趋势向下,摩擦力沿斜面向上;T=mgsinθ 时摩擦力为零。这个模型直接回答了之前问——假设光滑后是否平衡,取决于其他力是否刚好平衡;刚好平衡则摩擦力为零,不能平衡则摩擦力存在。
④传送带:物体随传送带一起加速,二者无相对滑动。假设光滑后物体保持原速,传送带加速,物体相对带向后滑,故静摩擦力向前,f=ma;校验 f≤μsN。判断要看相对运动趋势,不看物体是否“在动”。
⑤弹力判断:光滑水平桌面上的小球轻靠竖直墙、无水平力压——撤去墙球仍静止,墙对球无弹力;用水平力把球压紧墙——撤去墙球会向左运动,墙对球有向右的弹力。弹力假设法同样看“撤去后原状态是否改变”,不看“是否接触”。
七、静摩擦力的大小与临界问题
最常见的错误是一看到粗糙接触面就写 f=μN。要理清三个量:滑动摩擦力 fk=μkN,已发生相对滑动时才用;最大静摩擦力 fmax=μsN,只在临界滑动时取等号;一般静摩擦力由平衡条件或牛顿第二定律决定,只需满足 0≤f≤fmax。
平衡范围问题(如斜面上物体在水平推力F作用下静止,求F的范围):分别考虑即将上滑、即将下滑两个临界状态,两状态中摩擦力方向相反、都达到最大值,不能只取一个方向。
方向不易直观判断时,可先假设摩擦力方向列方程,如 T+f−mgsinθ=0;解得 f<0 说明实际方向与假设相反,大小取绝对值。这是代数辅助手段,与“假设光滑看趋势”的诊断方法并不矛盾。无论用哪种方法,最后都要校验 |f|≤μsN;超过则实际会滑动,改用滑动摩擦分析。
八、适用条件清单与常见错误对照
假设法的适用条件可以收成一张清单:对象明确——判断哪一个接触面的哪个力;原状态明确——静止、匀速还是加速;接触有法向压力——无正压力则无摩擦力,不能因假设光滑后物体运动就误判有摩擦;判断的是被动约束力——弹力或静摩擦力,而不是重力等主动力;其他力可比较或可重算;只作定性诊断——定量要回到实际态,并校验 f≤fmax。
错误认识 | 正确认识 |
接触面粗糙就一定有摩擦力 | 静摩擦力是被动力,没有相对运动趋势时为零 |
静摩擦力等于 μN | 静摩擦力由平衡条件决定,只需 f≤fmax |
假设光滑后物体不平衡,说明假设法不适用 | 这正说明实际静摩擦力必要 |
假设光滑后仍平衡,说明一定有静摩擦力 | 在理想模型中说明无相对运动趋势,静摩擦力为零 |
判断摩擦力看物体相对于地面的运动 | 应看物体相对于接触面的运动趋势 |
假设光滑后就把摩擦力从实际方程中删掉 | 假设只用于判断,最终要恢复摩擦力 |
弹力假设法可以求弹力大小 | 假设法只判断有无,大小由平衡或牛顿定律求 |
教学上可以用“双重状态法”落实流程:先画实际状态受力图(含可能存在的静摩擦力),再画假设状态(光滑)受力图,比较假设状态是否破坏原运动状态,最后回到实际状态列方程。把“假设”和“实际”明确分开,就不会忘掉把摩擦力放回去。
九、结论
回到最初的问题:用假设法判断弹力和摩擦力时,要不要考虑“本来摩擦力可以平衡,假设光滑后摩擦力就没有”?要考虑,但不是把它当作假设法的障碍,而是把它当作假设法的核心逻辑。
假设光滑后摩擦力消失,是假设法的正常操作;假设后不平衡,说明实际静摩擦力必要,方向与相对运动趋势相反;假设后仍平衡,说明无相对运动趋势,静摩擦力为零。假设法只诊断有无和方向,大小回到实际状态由方程求出,并校验 f≤fmax。对弹力而言,同样是“撤去该力,看原状态是否改变”。
最容易犯的错误不是“假设光滑”,而是“把假设态当成实际态”。坚持“先假设、再判断、后恢复、再计算”,假设法就是判断弹力和静摩擦力清晰而有效的思维工具。
参考文献:很多,由于不写论文,就不列举了。谢谢各个文献,谢谢CCTV。
欢迎批评指正。