ARTICLE · 1388906
边缘网关与数据卸载
为什么不是所有数据都传云端?
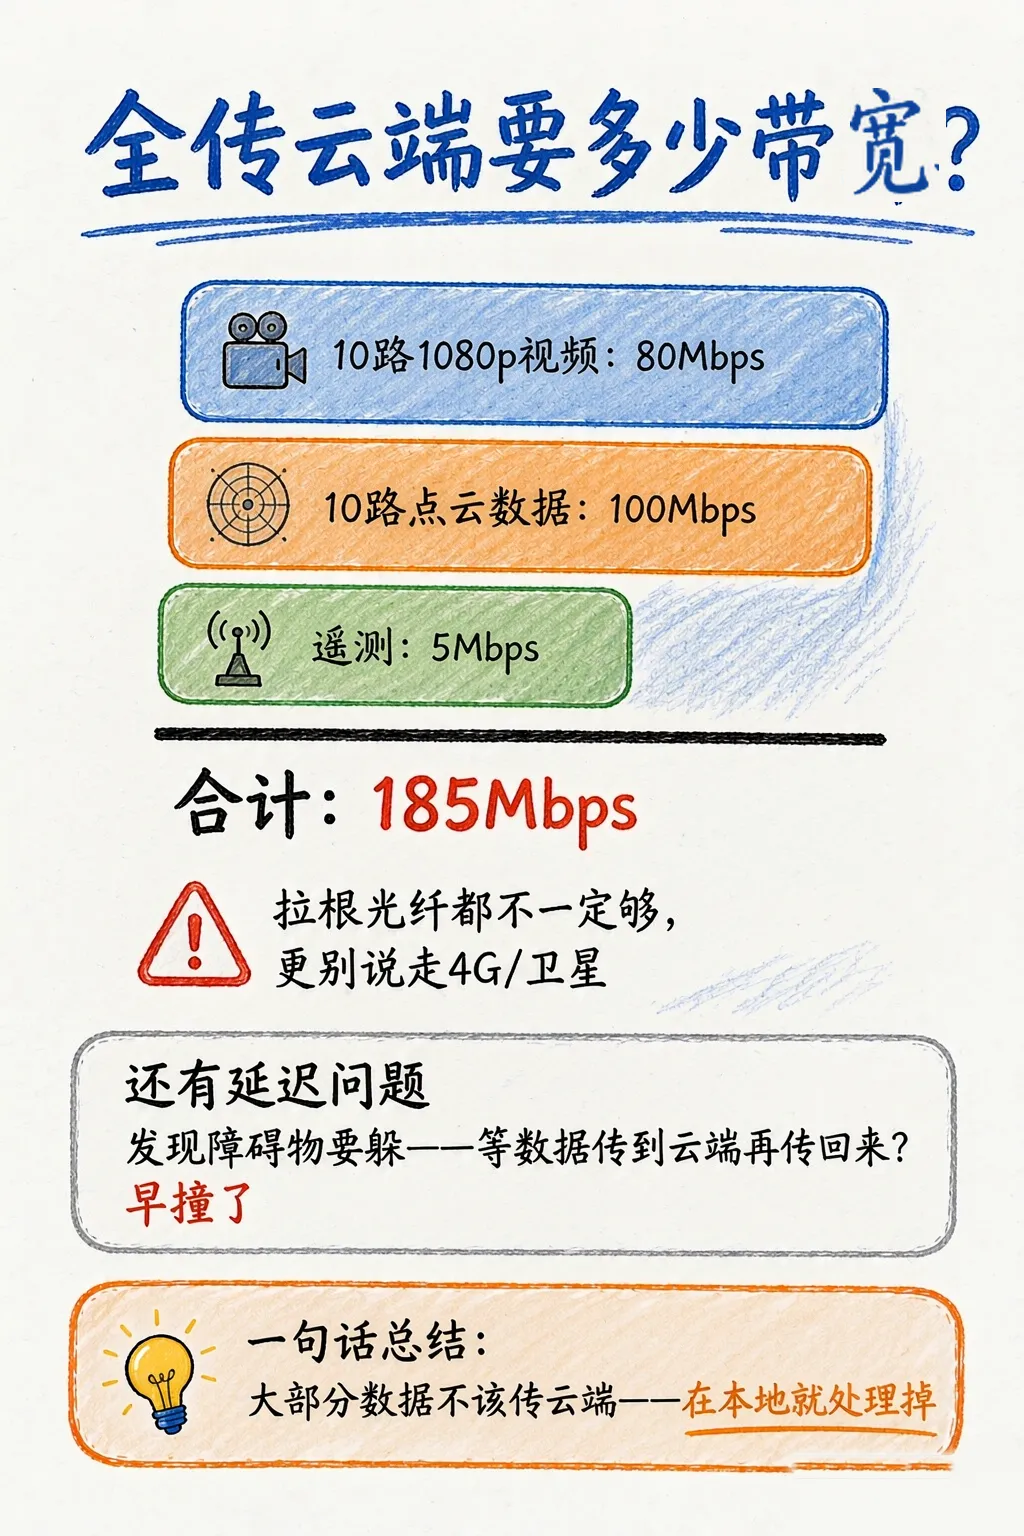
十台机器人,每台带一路1080p视频,还有点云数据、状态遥测——全传到云端?
算笔账:
● 1080p视频:8Mbps × 10台 = 80Mbps
● 点云数据:10Mbps × 10台 = 100Mbps
● 遥测:0.5Mbps × 10台 = 5Mbps
合计:185Mbps回传带宽需求
这还不算冗余和重传。你拉根光纤到现场都不一定够,更别说走4G/5G/卫星了。
而且云端处理延迟也受不了——机器人发现障碍物要躲,这个决策等数据传到云端再传回来?早撞上去了。
所以答案很清楚:大部分数据不该传云端。在本地就处理掉。
PART.01
边缘计算:把"大脑"放到离机器人最近的地方
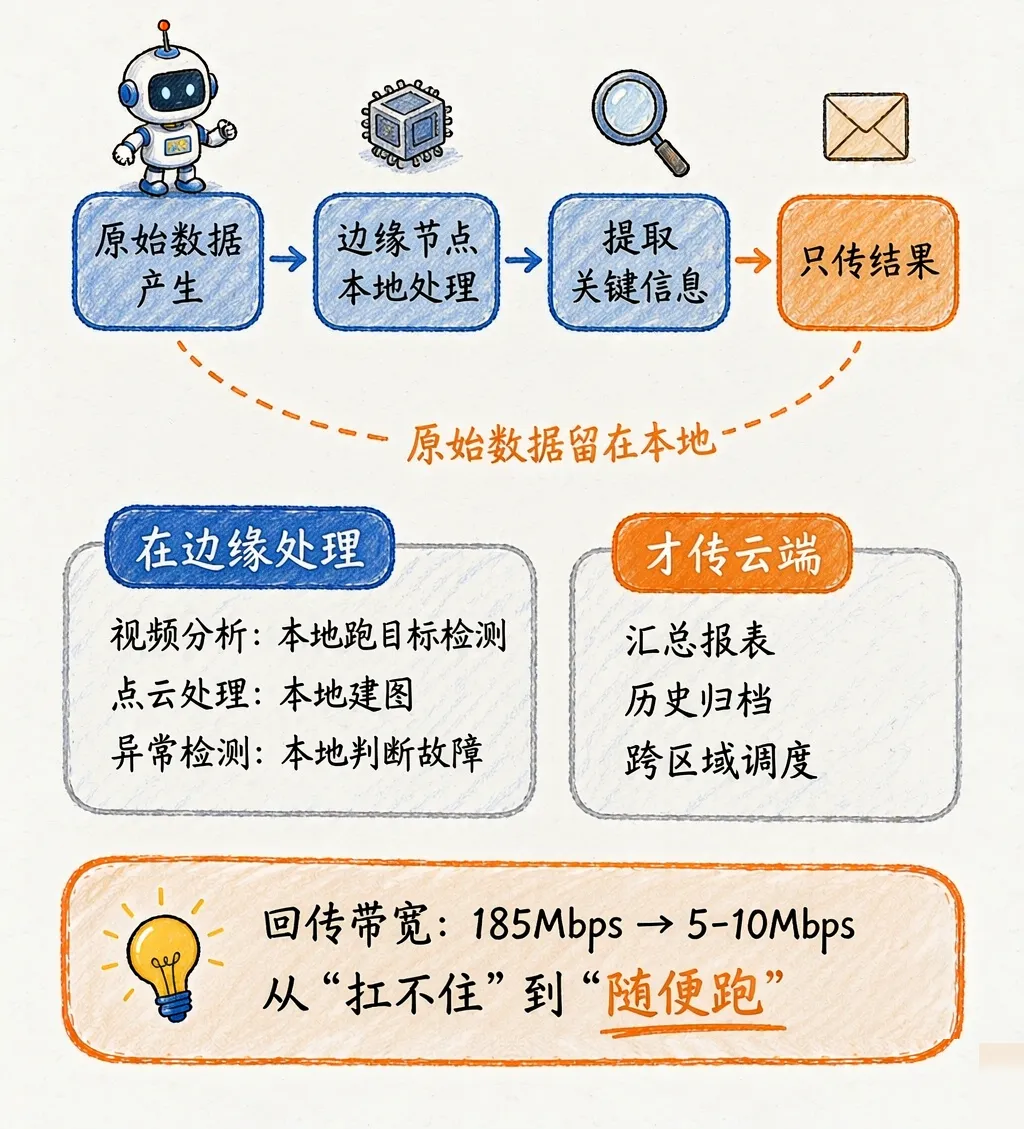
边缘计算的核心思想:在靠近数据产生的地方做计算,只把需要上传的结果传上去。
哪些数据在边缘处理?
● 视频分析:本地跑目标检测,只传告警事件("发现人员入侵"),不传全程视频
● 点云处理:本地建图,只传地图增量,不传原始点云
● 异常检测:本地判断"机器人故障了",主动上报故障码,不传全程传感器数据
● 多机协同:多台机器人的感知数据在边缘网关融合,不传到云端再融合
哪些数据才传云端?
● 汇总报表:一天巡检结束后,把统计结果传上去
● 历史归档:关键事件的录像片段,按需上传
● 全局调度:需要跨区域协调的任务指令
PART.02
边缘网关放在哪里?
三种部署方式:
方式一:指挥车/现场工作站当边缘网关。 机器人Mesh网汇聚到指挥车,指挥车上跑边缘计算,处理完再通过蜂窝/卫星传到云端。 适合:有人在现场指挥的场景。
方式二:指定一台机器人当"边缘节点"。 选一台性能强、位置好的机器人,除了自己作业还顺便当边缘网关。 适合:没有指挥车、纯机器人集群作业的场景。
方式三:空中无人机当移动边缘网关。 一架无人机悬停在空中,既当Mesh中继,又当边缘计算节点。位置高、视野好,Mesh覆盖范围大。 适合:野外、开阔区域的集群作业。
PART.03
数据卸载的分级策略
不是所有数据都需要"卸载"——有些就是要实时传。设计一个三级数据策略:
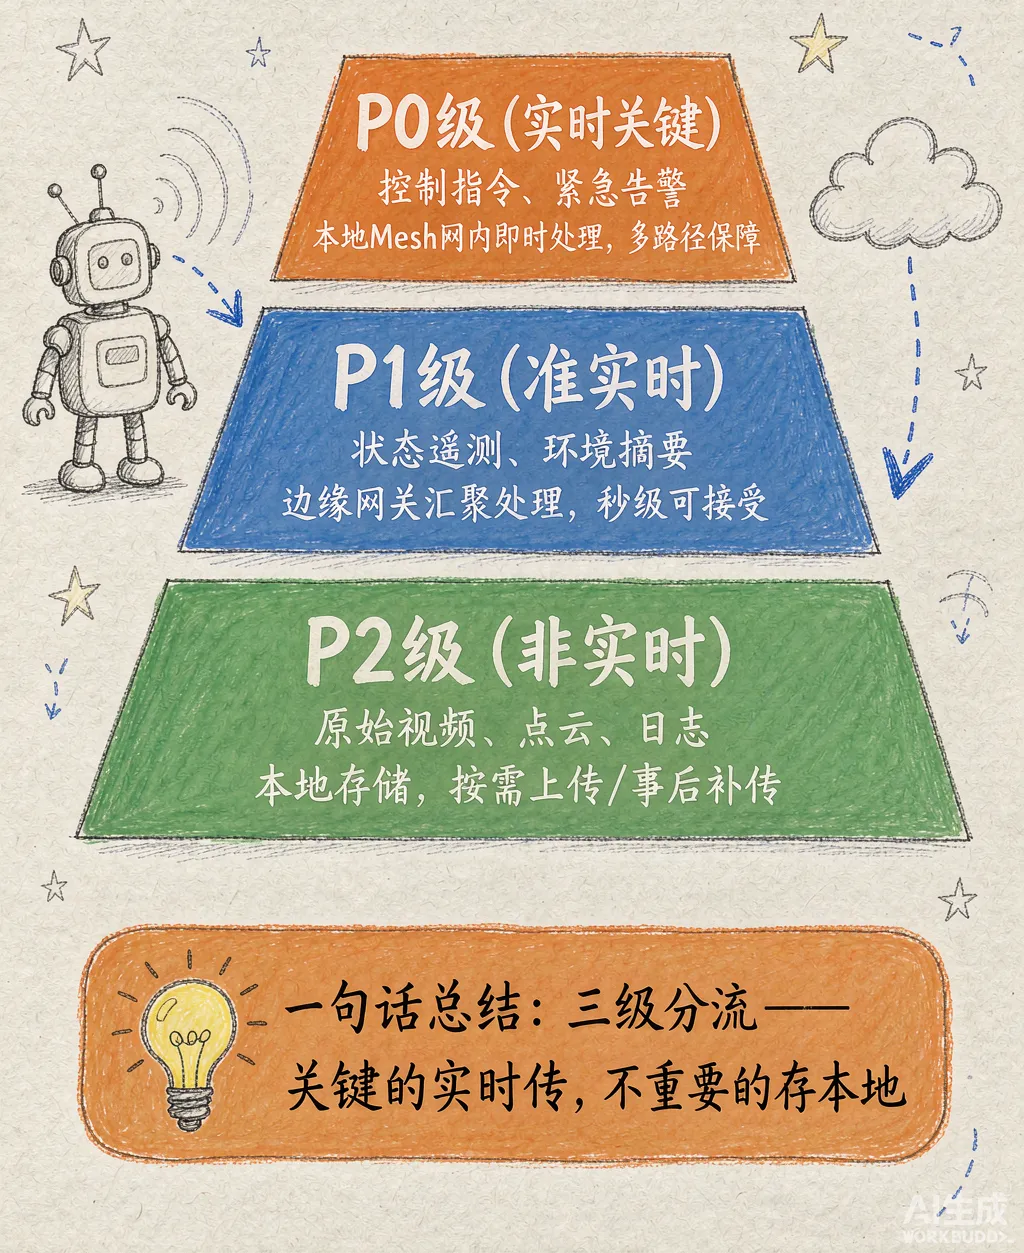
这样设计的好处: 回传带宽只需要传一二级数据,带宽需求从185Mbps降到可能5-10Mbps。一下子就从"扛不住"变成"随便跑"。
PART.04
边缘网关的硬件要求
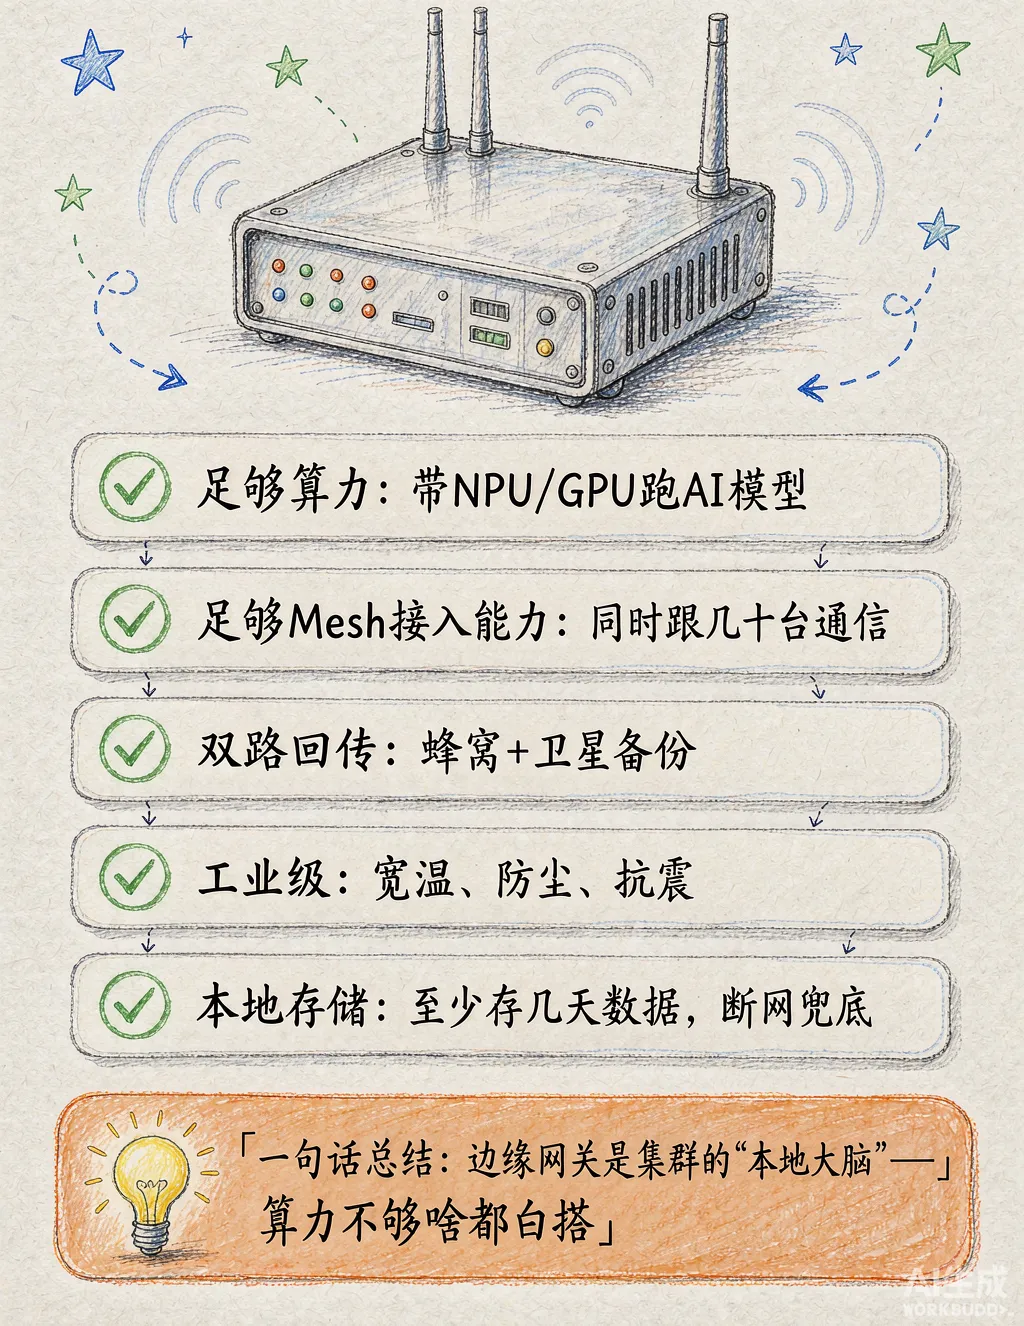
边缘网关不是随便找个盒子就行。它需要:
下期预告
Mesh组网还有一个关键能力:抗毁伤。一台机器人被打坏了、没电了、走出范围了,整个网络能不能自动重构?下一期拆无中心网络的自愈与快速重构机制。
合作&投喂
扫描二维码联系本人
详情见本人主页介绍
—备注来意/蟹蟹—