文档文本内容
专题04 运动图像 追及相遇问题

题型一 常规图像..............................................................................................................................................2
题型二  非常规图像........................................................................................................................................5
题型三  追及和相遇问题..............................................................................................................................10
课时精练..........................................................................................................................................................16
【基础回顾】
一、x-t 图像
1.图像的意义:x-t 图像反映了做直线运动的物体的位移随时间变化的规律.
2.x-t 图像中的“交点”“斜率”“截距”的意义
(1)交点:两图线有交点,说明两物体相遇.
(2)
  斜率:表示速度的大小及方向.


(3)
  截距:纵轴截距表示

 t =
  0  时刻的初始位置,横轴截距表示位移为零的时刻.


二、v-t 图像
1.图像的意义:v-t 图像反映了做直线运动的物体的速度随时间变化的规律,它只能描述物体做直线运
动的情况.
2.图像的斜率:v-t 图线(或切线)的斜率表示物体的加速度.
斜率的绝对值表示加速度的大小,斜率为正表示加速度沿规定的正方向,但物体不一定做加速运动;斜
率为负,则加速度沿负方向,物体不一定做减速运动.
3  .
  v  -
  t 图线与

  t  轴所围“面积”表示这段时间内物体的位移.


t  轴上方的“面积”表示位移沿正方向,

 t 轴下方的“面积”表示位移沿负方向,如果上方与下方的“面


积”大小相等,说明物体恰好回到出发点.
三、四类图像
(1)a-t 图像和-t 图像
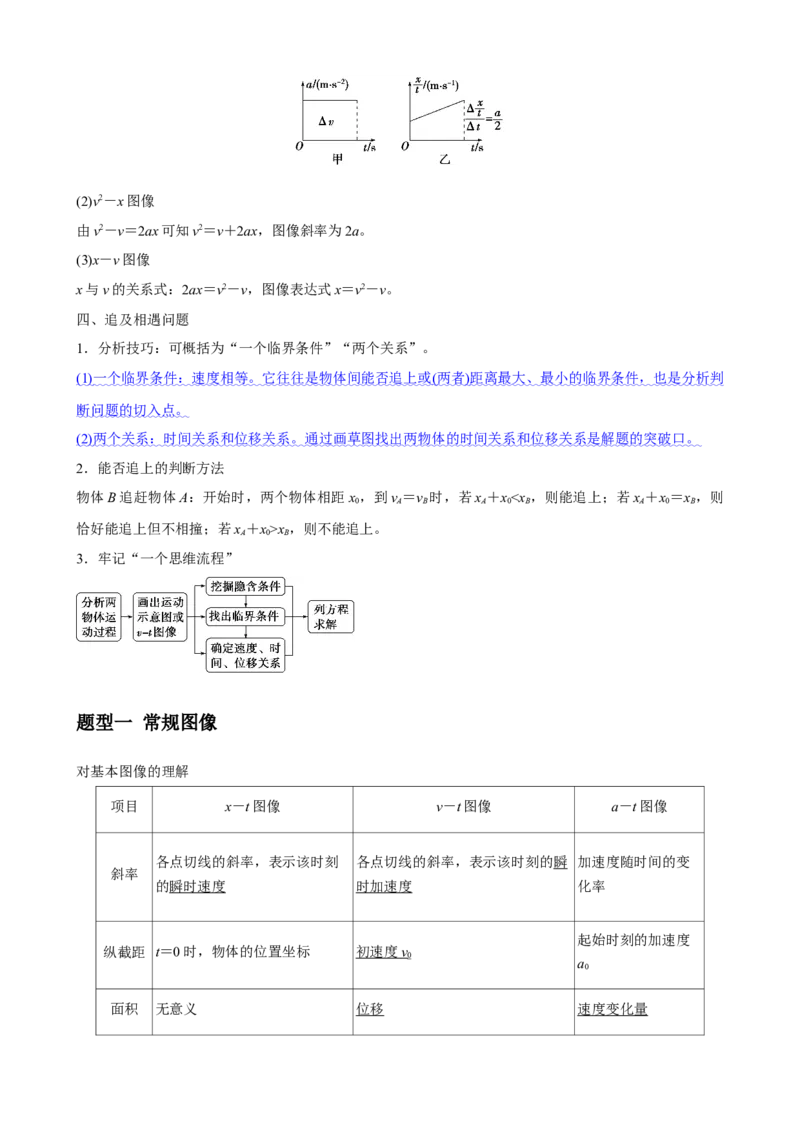
a-t 图线与时间轴围成的面积表示速度的变化量,如图甲所示;由x=v0t+at2可得=v0+at,图像的斜率
为a,如图乙所示。
(2)v2-x 图像
由v2-v=2ax 可知v2=v+2ax,图像斜率为2a。
(3)x-v 图像
x 与v 的关系式:2ax=v2-v,图像表达式x=v2-v。
四、追及相遇问题
1.分析技巧:可概括为“一个临界条件”“两个关系”。
(1)
  一个临界条件:速度相等。它往往是物体间能否追上或

 ( 两者

 ) 距离最大、最小的临界条件,也是分析判


断问题的切入点。
(2)
  两个关系:时间关系和位移关系。通过画草图找出两物体的时间关系和位移关系是解题的突破口。


2.能否追上的判断方法
物体B 追赶物体A:开始时,两个物体相距x0,到vA=vB时,若xA+x0<xB,则能追上;若xA+x0=xB,则
恰好能追上但不相撞;若xA+x0>xB,则不能追上。
3.牢记“一个思维流程”
题型一 常规图像
对基本图像的理解
项目
x-t 图像
v-t 图像
a-t 图像
斜率
各点切线的斜率,表示该时刻
的瞬时速度
各点切线的斜率,表示该时刻的瞬
时加速度
加速度随时间的变
化率
纵截距t=0 时,物体的位置坐标
初速度

  v 0
起始时刻的加速度
a0
面积
无意义
位移
速度变化量
交点
表示相遇
速度相同
加速度相同
【例题精讲】
1.(2025•贵州)为测试人形机器人的稳定性和灵活性,让人形机器人按指令在一条直线上“跑步”,
如图(a)所示。人形机器人在一段时间内的位置—时间图像如图(b)所示,设该机器人在0∼10s 内
的位移为Δx1、速度为v1,20∼30s 内的位移为Δx2、速度为v2,则(  )
A.Δx1<Δx2,v1<v2
B.Δx1<Δx2,v1>v2
C.Δx1>Δx2,v1<v2
D.Δx1>Δx2,v1>v2
 2.(2026•昆明二模)某智能物流系统中,分拣机器人沿水平直线轨道由静止开始运动,其加速度a 随
时间t 变化的关系如图所示。0~3t0时间内,下列说法正确的是(  )
A.t0时刻,机器人速度最大
B.2t0时刻,机器人速度为零
C.t0时刻和3t0时刻,机器人速度相等
D.0~t0和t0~2t0时间内,机器人位移相等
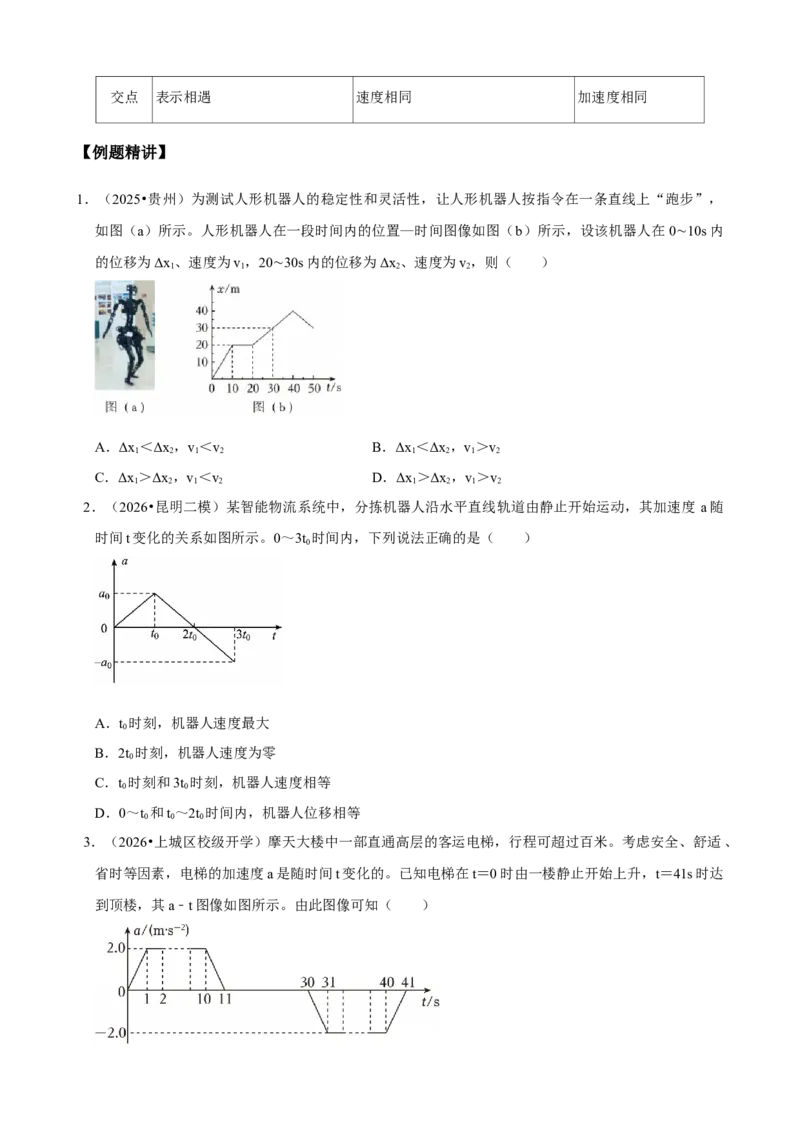
 3.(2026•上城区校级开学)摩天大楼中一部直通高层的客运电梯,行程可超过百米。考虑安全、舒适、
省时等因素,电梯的加速度a 是随时间t 变化的。已知电梯在t=0 时由一楼静止开始上升,t=41s 时达
到顶楼,其a﹣t 图像如图所示。由此图像可知(  )
A.电梯在第1s 内做匀加速运动
B.电梯在第1s 末到第10s 末之间的位移大小为18m
C.电梯从第11s 末到第30s 末做匀速运动,速度大小为20m/s
D.根据已知信息,无法求出电梯在41 秒内上升的高度
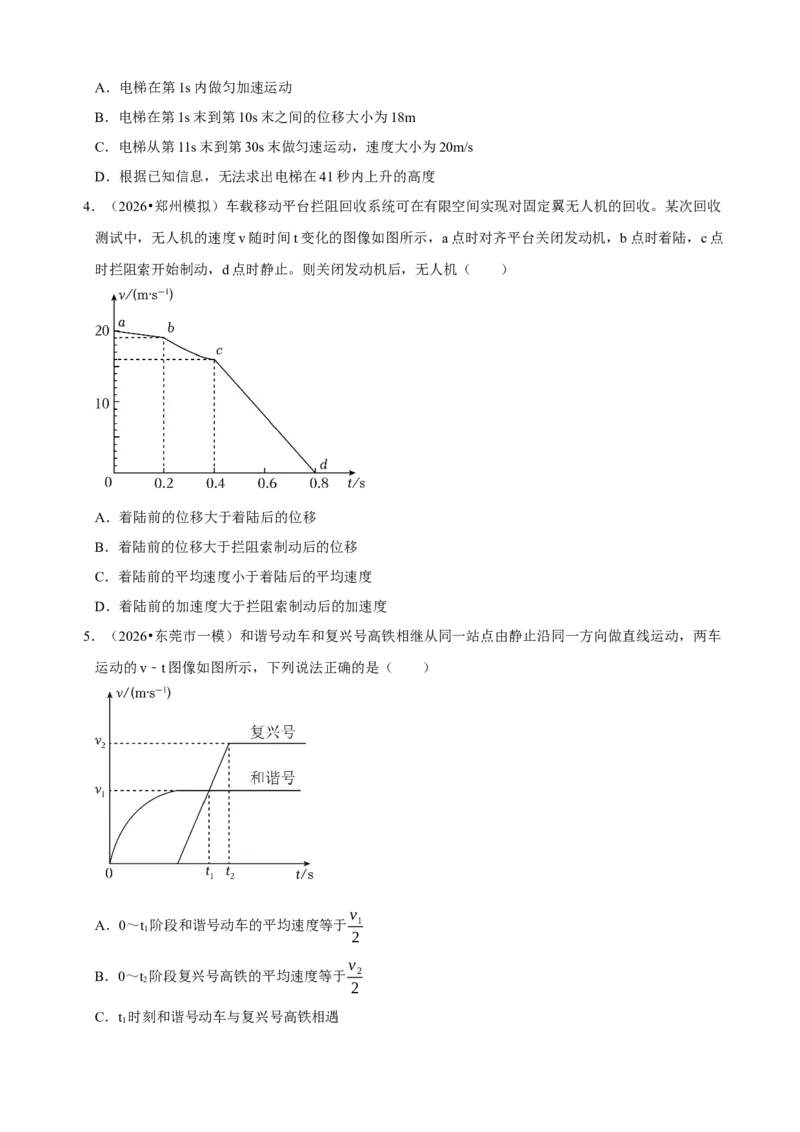
 4.(2026•郑州模拟)车载移动平台拦阻回收系统可在有限空间实现对固定翼无人机的回收。某次回收
测试中,无人机的速度v 随时间t 变化的图像如图所示,a 点时对齐平台关闭发动机,b 点时着陆,c 点
时拦阻索开始制动,d 点时静止。则关闭发动机后,无人机(  )
A.着陆前的位移大于着陆后的位移
B.着陆前的位移大于拦阻索制动后的位移
C.着陆前的平均速度小于着陆后的平均速度
D.着陆前的加速度大于拦阻索制动后的加速度
 5.(2026•东莞市一模)和谐号动车和复兴号高铁相继从同一站点由静止沿同一方向做直线运动,两车
运动的v﹣t 图像如图所示,下列说法正确的是(  )
A.0~t1阶段和谐号动车的平均速度等于v1
2
B.0~t2阶段复兴号高铁的平均速度等于v2
2
C.t1时刻和谐号动车与复兴号高铁相遇
D.t1时刻和谐号动车在复兴号高铁前的距离最远
 6.(2026•西夏区校级一模)商场里,经常能看到如图甲所示的机器人兜售小商品。某机器人在水平面
上沿直线运动,其位移x 随时间t 变化的图像如图乙所示,20~30s 的图线为曲线,其余为直线。则机
器人在(  )
A.0~10s 内做匀加速直线运动
B.10s 末的速度大小为7m/s
C.0~20s 内的位移为0
D.0~30s 内通过的路程为2m
 7.(2025•海南)如图所示是某汽车通过ETC 过程的v﹣t 图像,下面说法正确的是(  )
A.0~t1内,汽车做匀减速直线运动
B.t1~t2内,汽车静止
C.0~t1和t2~t3内,汽车加速度方向相同
D.0~t1和t2~t3内,汽车速度方向相反
 (多选)8.(2026•海口二模)如图所示为某同学运动过程中位移x 与时间t 的关系图像,图像为一直
线,则该同学(  )
A.在0~2t0时间内做匀减速直线运动
B.在0~2t0时间内做匀速直线运动
C.在t0时刻改变运动方向
D.在0~t0及t0~2t0时间内位移相同
 (多选)9.(2026•银川模拟)2025 年12 月23 日,包银(包头—银川)高铁全线贯通。某同学乘坐动
车时、利用手机软件,采集到动车在某站启动过程中如图所示的v﹣t 图像。该过程中其座位前的水平
桌板上有一质量为2kg 的书包始终相对桌板静止。动车启动过程始终在一条直线上,且加速阶段速度
随时间可以认为均匀增大。重力加速度g 取10m/s2。下列说法正确的是(  )
A.动车加速阶段的位移大小约为7200m
B.动车加速阶段的加速度大小约为0.5m/s2
C.动车匀速直线运动阶段,桌板对书包作用力为0
D.动车加速阶段,书包所受合外力的冲量大小约为120N•s
 (多选)10.(2026•常德校级开学)2024 年6 月2 日,嫦娥六号成功着陆于月球背面南极﹣艾特肯盆
地。为了使嫦娥六号平稳着陆,探测器在最后着陆阶段向下喷气,着陆前探测器沿竖直方向运动。从
探测器向下喷气开始计时,以竖直向上为正方向,探测器着陆过程中的加速度a 随时间t 变化的关系图
像如图所示,3t0时刻探测器的速度恰好为零。下列说法正确的是(  )
A.t=0 时,探测器的速度大小为a0t0
B.t=t0时,探测器的速度大小为a0t0
C.0~t0时间内探测器的加速度大于t0∼3t0时间内探测器平均加速度的两倍
D.0~t0时间内探测器的位移大于t0∼3t0时间内探测器位移的3
2
倍
 题型二  非常规图像
1.函数与非常规图像
对于非常规运动图像,可由运动学公式推导出两个物理量间的函数关系,来分析图像的斜率、截距、面
积的含义。
运动学的三类非常规图像
函数关系
表达式
图像示例
斜率和纵截距
x
t -t
x
t =1
2at+v0
k=1
2a
b=v0
x
t
2 -1
t
x
t
2=v0·1
t +1
2a
k=v0
b=1
2a
v2-x
v2=2ax+v0
2
k=2a
b=v0
2
2.两类图像与所围面积的意义
a-x
图像
公式依据:
v2-v0
2=2ax→ax=v
2−v0
2
2
面积意义:速度平方变化量的一半v
2−v0
2
2
1
v -x
图像
公式依据:t=1
v ·x
面积意义:运动时间

 t
【例题精讲】
1.(2026•河南模拟)图像法是研究物理量之间关系常用的一种数学物理方法。下面两幅图为物体做直
线运动时各物理量之间的关系图像(x、v、a、t 分别表示物体的位移、速度、加速度和时间),设0
~2s 内甲和乙的位移之比为k1,0~2s 的中间位置速度之比为k2,下列说法中正确的是(  )
A.k1=1:4  k2=1:4
B.k1=1:1  k2=1:1
C.k1=1:2  k2=1:4
D.k1=1:4  k2=1:8
 2.(2026•商洛一模)汽车自动防撞系统,是防止汽车发生碰撞的一种智能装置,计算机对两车间距以
及两车的瞬时相对速度进行处理后,判断两车的安全距离,如果两车间距小于安全距离,系统就会发
出指令使汽车开始制动。在某次测试中设置的两车安全距离x 与两车瞬时相对速度Δv 的关系图像如图
所示,甲车在前乙车在后在平直路面上以90km/h 的速度向前行驶,两车间距为96m,某时刻甲车以
4m/s2的加速度开始做匀减速运动,则乙车自动防撞系统开启时甲车的速度大小为(  )
A.1.0m/s
B.1.2m/s
C.2.0m/s
D.2.2m/s
 3.(2026•湖南一模)急动度是描述加速度变化快慢的物理量,定义式“j= Δa
Δt
”为评估某品牌新能源
汽车起步时的平稳性,工程师测得“j﹣t”图像如图所示。已知v0=0、a0=0,下列关于汽车在启动阶
段“0~4s”内的说法正确的是(  )
A.t=2s 时,汽车的速度达到最大值
B.t=2s 时,汽车的加速度达到最大值
C.t=4s 时,汽车开始反向运动
D.2~4s 内,汽车做匀减速直线运动
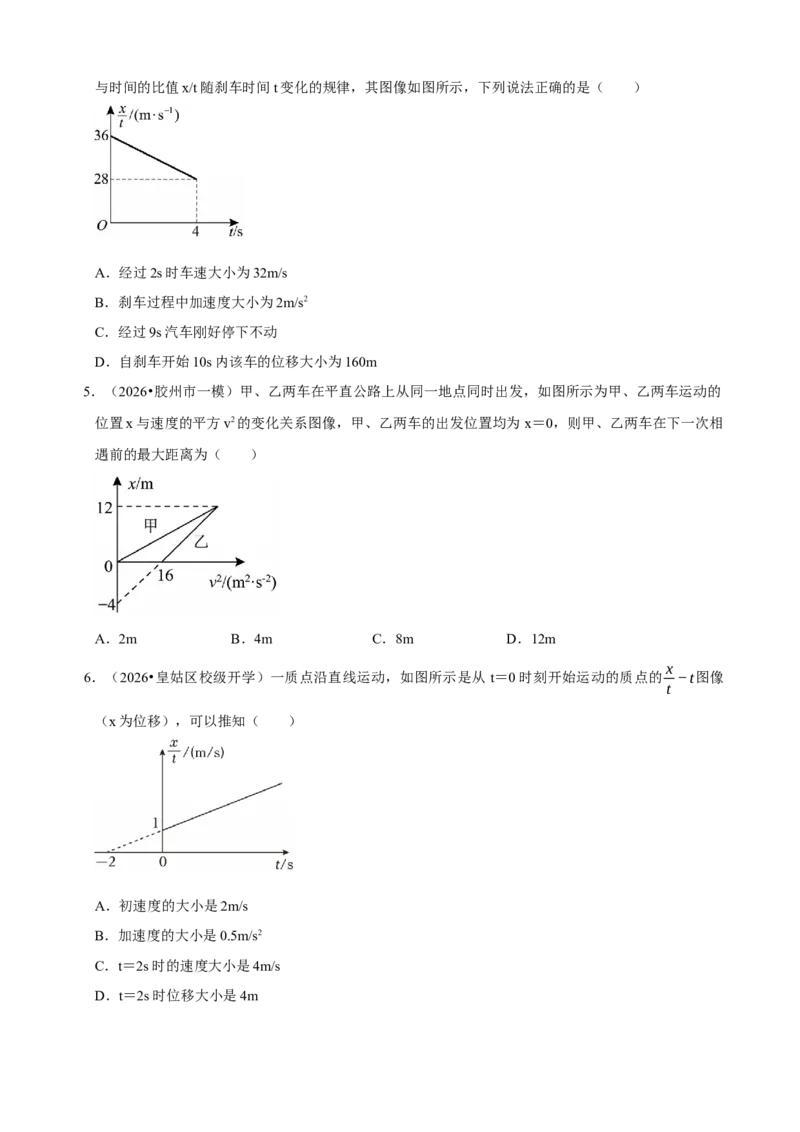
 4.(2026•海口模拟)某国产电动汽车进行制动测试实验,在平直道路上急踩刹车,用传感器记录位移
与时间的比值x/t 随刹车时间t 变化的规律,其图像如图所示,下列说法正确的是(  )
A.经过2s 时车速大小为32m/s
B.刹车过程中加速度大小为2m/s2
C.经过9s 汽车刚好停下不动
D.自刹车开始10s 内该车的位移大小为160m
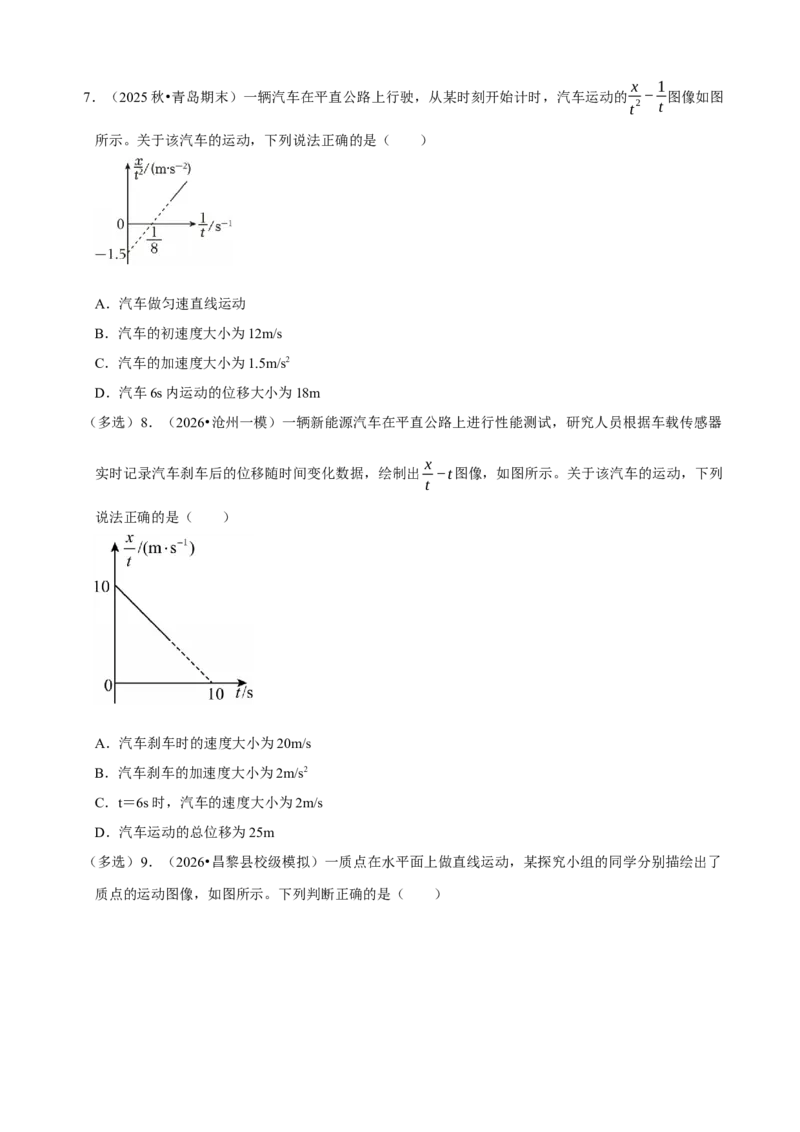
 5.(2026•胶州市一模)甲、乙两车在平直公路上从同一地点同时出发,如图所示为甲、乙两车运动的
位置x 与速度的平方v2的变化关系图像,甲、乙两车的出发位置均为x=0,则甲、乙两车在下一次相
遇前的最大距离为(  )
A.2m
B.4m
C.8m
D.12m
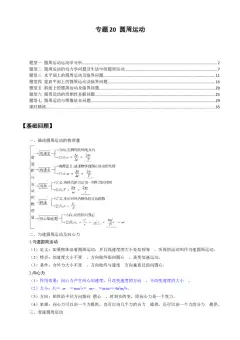
 6.(2026•皇姑区校级开学)一质点沿直线运动,如图所示是从t=0 时刻开始运动的质点的x
t −t图像
(x 为位移),可以推知(  )
A.初速度的大小是2m/s
B.加速度的大小是0.5m/s2
C.t=2s 时的速度大小是4m/s
D.t=2s 时位移大小是4m
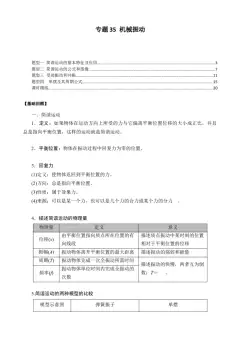
 7.(2025 秋•青岛期末)一辆汽车在平直公路上行驶,从某时刻开始计时,汽车运动的x
t
2 −1
t 图像如图
所示。关于该汽车的运动,下列说法正确的是(  )
A.汽车做匀速直线运动
B.汽车的初速度大小为12m/s
C.汽车的加速度大小为1.5m/s2
D.汽车6s 内运动的位移大小为18m
 (多选)8.(2026•沧州一模)一辆新能源汽车在平直公路上进行性能测试,研究人员根据车载传感器
实时记录汽车刹车后的位移随时间变化数据,绘制出x
t −t图像,如图所示。关于该汽车的运动,下列
说法正确的是(  )
A.汽车刹车时的速度大小为20m/s
B.汽车刹车的加速度大小为2m/s2
C.t=6s 时,汽车的速度大小为2m/s
D.汽车运动的总位移为25m
 (多选)9.(2026•昌黎县校级模拟)一质点在水平面上做直线运动,某探究小组的同学分别描绘出了
质点的运动图像,如图所示。下列判断正确的是(  )
A.图甲描绘的质点做直线运动的位移—时间图像
B.图乙描绘的质点做匀加速直线运动的加速度大小等于0.5m/s2
C.图丙中,阴影面积表示t1到t2时间内质点的速度变化量
D.图丁描绘的质点做匀变速直线运动的速度大小等于2m/s
 (多选)10.(2026•桃城区校级模拟)一新款国产小型新能源电动汽车上市前,对其进行了水平路面
直线驾驶刹车性能检测,通过传感器描绘的该电动汽车从t=0 时刻开始的s
t −t图像如图所示,其中s
和t 分别表示电动汽车的运动位移和运动时间,图中①为直线,②为反比例函数图线,P 为两图线对
接点,则(  )
A.刹车时间为8s
B.10s 内加速度先不变后逐渐变小
C.汽车在t1时间内的加速度大小为5m/s2
D.图中阴影部分的面积表示汽车在t0时间内通过的位移
 题型三  追及和相遇问题
追及相遇问题的实质就是分析两物体在相同时间能否到达相同的空间位置。
1.二者距离变化与速度大小的关系(以甲追乙为例,如图所示)
(1)无论v 甲增大、减小或不变,只要v 甲<v 乙,甲、乙间的距离就不断增大。
(2)若v 甲=v 乙,甲、乙间的距离保持不变。
(3)无论v 甲增大、减小或不变,只要v 甲>v 乙,甲追上乙前,甲、乙间的距离就不断减小。
2.解决追及和相遇问题的三个关系
(1)速度关系:①速度小者追速度大者:当二者速度相等时,二者距离最大。
②速度大者追速度小者(避碰问题):二者速度相等是判断是否追上的临界条件,若此时追不上,二
者之间距离有最小值。
(2)位移关系:根据两物体初始运动时的距离,画出运动示意图,建立位移关系。
(3)时间关系:根据两物体初始运动的时间差,建立时间关系。
3.追及相遇问题的常用分析方法
(1)物理分析法:抓住“两物体能否同时到达空间某位置”这一关键,认真审题,挖掘题目中的隐含
条件,建立物体运动关系的情境图。
能否追上的判断方法(临界条件法):
物体甲追赶物体乙,开始时,两个物体相距x0,当v 甲=v 乙时,若x 甲>x 乙+x0,则能追上;若x 甲=x
乙+x0,则恰好追上;若x 甲<x 乙+x0,则不能追上。
(2)二次函数法:设运动时间为t,根据条件列方程,得到关于二者之间的距离Δx 与时间t 的二次函
数关系。对于该二次函数关系:
①当Δx=0 时,表示两者相遇。取Δx=0 时,对于关于时间t 的一元二次方程,利用根的判别式进
行分析。
a.若Δ>0,即有两个解,说明可以相遇两次;
b.若Δ=0,有一个解,说明能刚好追上或相遇;
c.若Δ<0,无解,说明追不上或不能相遇。
②当t=-时,函数有极值,代表两者距离的最大或最小值。
(3)图像法:在同一坐标系中画出两物体的运动图像。位移—时间图像的交点表示相遇,分析速度—
时间图像时,应抓住速度相等时的“面积”关系找位移关系。
特别提醒:若被追赶的物体做匀减速直线运动,一定要注意判断被追上前该物体是否已经停止运
动。
【例题精讲】
1.(2026•临沂一模)甲、乙两辆遥控小汽车在一条直线上沿同一方向做匀加速直线运动,它们的速度v
随着时间t 变化的关系图像如图所示。已知t=0 时,两车经过同一位置,下列说法正确的是(  )
A.t=2s 时,两车相遇
B.t=2.5s 时,两车相遇
C.t=2s 时,两车相距最远
D.相遇前两车之间的最大距离为1m
 2.(2026•随州二模)甲、乙两物体沿同一方向做直线运动,其v﹣t 图像如图所示,已知两者在第4 秒
末相遇。下列说法正确的是(  )
A.乙物体0~2s 内与2~6s 内的速度方向相反
B.甲的初始位置在乙后方2 米处
C.0~6s 内,两物体能相遇两次
D.0~6s 内,两物体最远相距3 米
 3.(2026•蓬溪县校级开学)越野车和自动驾驶车沿同一公路上向东行驶,自动驾驶车由静止开始运动
时,越野车刚好以速度v0从旁边加速驶过,如图所示分别为越野车和自动驾驶车的v﹣t 图线,根据这
些信息,可以判断(  )
A.5s 末两车相遇
B.0 时刻之后,两车只会相遇一次
C.20s 前两车相遇两次
D.加速阶段自动驾驶车的加速度是越野车的3 倍
 4.(2026•兰州一模)在平直公路上两车同向匀速行驶,前车速度为v1,后车速度为v2,且v2>v1。为
防止追尾,当两车相距s 时,后车开始刹车,匀减速直线运动的加速度大小为a。设司机反应时间为
t,则s 的最小值为(  )
A.v2
2−v1
2
2a
B.v2
2
2a +
v2t−v1v2
a
−v1t
C.(v2−v1)
2
2a
+
(v2﹣v1)t
D.v2
2
2a +
v2t
 5.(2025 秋•青羊区校级期末)在两条平行相邻直线车道上有a、b 两汽车,当a 汽车经过静止的b 汽车
时,开始计时,已知a 汽车做匀变速直线运动的速度一位移图像、b 汽车的速度一时间图像分别如图所
示,取a 汽车运动方向为正方向,则下列说法正确的(  )
A.0~6s 内两车间最大距离为85m
B.第2s 内两车之间的距离不断减小
C.开始计时后,两车可以相遇两次
D.前2s 内a 汽车的速度变化率大于b 汽车的速度变化率
 6.(2025 秋•长沙校级期末)在研发无人驾驶汽车的过程中,对比甲、乙两辆车的运动,两车在计时起
点时刚好经过同一位置沿同一方向做直线运动,它们的速度随时间变化的关系如图所示,由图可知(
)
A.甲车任何时刻加速度大小都不为零
B.在0~3s 内,t=3s 时两车相距最远
C.在t=9s 时,两车又一次经过同一位置
D.甲车在t=6s 时的加速度与t=9s 时的加速度相同
 7.(2025 秋•绿园区校级月考)甲、乙两物体同时同地沿同一方向做直线运动的v﹣t 图像,如图所示,
则关于甲、乙两物体在0 到60s 时间内运动的说法中正确的是(  )
A.乙物体前20s 与后40s 的运动方向相反
B.第50s 末,甲在乙的前面
C.甲、乙在10s 末和40s 末相遇
D.在40s 末甲、乙相距最远
 (多选)8.(2026•沙坪坝区校级模拟)一辆汽车在能见度很低的雾天在平直路面上以速度v0=30m/s
匀速行驶,突然发现正前方有一辆静止的自行车,当汽车发现自行车时立刻刹车。已知该汽车在减速
过程中的加速度a 与速度v 满足关系a=﹣kv(k=2s﹣1)。则汽车发现自行车时,两车相距多少米可
以不相撞(  )
A.10m
B.12m
C.25m
D.30m
 (多选)9.(2026•九台区校级开学)一辆小汽车以30m/s 的速度匀速行驶在高速公路上,突然发现正
前方30m 处有一辆大卡车以10m/s 的速度同方向匀速行驶,小汽车紧急刹车,刹车过程中刹车失灵。
如图所示,图线a、b 分别为小汽车和大卡车单独行驶时的v﹣t 图像(忽略刹车反应时间)以下说法不
正确的是(  )
A.因刹车失灵前小汽车已减速,故不会发生追尾事故
B.在t=3s 时发生追尾事故
C.在t=5s 时发生追尾事故
D.若紧急刹车时两车相距40m,则不会发生追尾事故且两车最近时相距10m
 (多选)10.(2025•黑龙江校级模拟)两辆汽车A、B 在相邻车道以不同的速度匀速行驶,前方十字路
口红灯,两车刹车过程中并排行驶时,如图甲所示,车头到前方停车线的距离均为20m,最终两车头
均恰好到达停车线前。以两车并排行驶时车头所在处为位移0 点并开始计时,以汽车运动方向为正方
向建立x 轴,汽车A 的x﹣t 图像如图乙所示,是开口向下的抛物线的一部分,汽车B 的v﹣t 图像为如
图丙所示的直线,下列说法正确的是(  )
A.两汽车同时到达停车线前
B.汽车A 的初速度大小为8m/s
C.汽车B 的加速度大小为5
8 m/ s
2
D.两车在运动方向上相距最远的时刻为40
13 s

 课时精练
一.选择题(共7 小题)
1.(2026 春•新沂市月考)下列图像中能描述物体做匀速直线运动的是(  )
A.
B.
C.
D.
 2.(2026 春•长沙月考)一质点沿直线运动,其速度随时间变化的关系图像恰好是与坐标轴相切的1
4
圆
弧,如图所示。则质点在4s 时的加速度大小a 为(  )
A.
❑√3
2 m/ s
2
B.
❑√3
3 m/ s
2
C.1
2 m/ s
2
D.
❑√2
2 m/ s
2
 3.(2026 春•温州月考)可回收复用运载火箭是现代火箭技术的一个重要的发展方向,经过多年努力,
我国也有属于自己的第一款可回收复用运载火箭,如图1 所示。在某次测试中,该型火箭竖直起降的
速度—时间图像如图2 所示,则下列判断中正确的是(  )
A.0~t1内,火箭的加速度先减小后增大
B.t1时刻火箭高度达到最大,随后开始下降
C.t2~t3内,火箭处于悬停状态,t3时刻开始下降
D.0~t2与t3~t4内图线与时间轴t 所围成图形的面积不相等
 4.(2026•天心区校级开学)春节烟花汇演中常伴随无人机表演。如图是两架无人机A、B 同时从同一
地点竖直向上直线飞行的v﹣t 图像。下列说法正确的是(  )
A.两架无人机A、B 在加速阶段的加速度之比为1:2
B.两架无人机A、B 在减速阶段的加速度之比为1:2
C.0~30s,两架无人机A、B 的位移之比为1:2
D.0~30s,两架无人机A、B 的平均速度之比为2:1
 5.(2026•辽宁开学)无人机从静止开始沿竖直方向做直线运动,取竖直向上为正方向,加速度a 随时
间t 的变化如图所示,则无人机(  )
A.在2t0时向下运动
B.在3t0~4t0内上升的高度为9
2 a0t0
2
C.在2t0~3t0内的平均速度大于3t0~4t0内的平均速度
D.在0~2t0内的平均速度大小为a0t0
 6.(2026•菏泽一模)某物体做直线运动,其v﹣t 图像如图所示,下列说法正确的是(  )
A.0~t0与t0∼3t0时间内位移大小之比为1:2
B.0~t0与t0∼3t0时间内加速度大小之比为1:2
C.0~t0与t0∼3t0时间内平均速度大小之比为1:2
D.0~t0与t0∼3t0时间内中间位置速度大小之比为1:2
 7.(2025 秋•乌鲁木齐校级月考)甲、乙两辆汽车同时同地出发,沿同方向做直线运动,两车速度的平
方v2随位移x 的变化关系图像如图所示,下列说法不正确的是(  )
A.汽车甲停止前,甲、乙两车相距最远时,甲车的位移为8m
B.汽车甲的加速度大小为4m/s2
C.汽车甲、乙在t =3 ❑√2s时相遇
D.汽车甲、乙在x=6m 处的速度大小为2❑√3m/ s
 二.多选题(共3 小题)
(多选)8.(2026•山西模拟)如图所示的图像中,横轴t 代表时间,关于对该图像的理解,下列说法正
确的是(  )
A.若纵轴为位移,则图线的斜率为物体的速度
B.若纵轴为加速度,则图线的斜率为物体的速度
C.若纵轴为速度,则图线的斜率为物体的加速度
D.若纵轴为平均速度,则图线的斜率为物体的加速度
 (多选) 9.(2026•黑龙江开学)某新能源汽车的生产厂家为了测试汽车的性能,驾驶员驾驶两辆汽
车A、B 由同一时刻从同一位置沿平直的公路行驶,利用速度传感器描绘了两辆汽车的速度一时间图
像,两汽车的v﹣t 图像如图所示。则下列说法正确的是(  )
A.汽车A、B 加速过程的加速度之比为2:3
B.tx=4.5s
C.tx时两汽车相遇
D.两汽车运动过程中的最大间距为18m
 (多选)10.(2025 秋•甘井子区校级期末)甲、乙两车在同一水平路面上做直线运动,某时刻乙车在
前、甲车在后,相距x=6m,从此刻开始计时,乙车做匀减速运动,两车运动的v﹣t 图像如图所示,
两车的运动图像在4s 时和8s 时相交,则在0~12s 内关于两车位置关系的判断,下列说法正确的是(
)
A.t=4s 时两车相遇
B.t=4s 时两车间的距离为2m
C.0~12s 内两车有两次相遇
D.0~12s 内两车有三次相遇
 三.解答题(共3 小题)
11.(2026•临泉县校级开学)一只老鼠在距离洞穴L1=10.4m 处觅食,距离洞穴L2=13.8m 处的猫正准
备抓捕老鼠,老鼠、猫在洞穴的同侧且老鼠、猫和洞穴在一条直线上。在猫以a1=3m/s2的加速度由静
止开始沿直线匀加速追老鼠的同时,老鼠刚好发现猫,经过一定反应时间后,老鼠也由静止开始以a2
=5m/s2的加速度沿直线匀加速跑向洞穴。已知猫的最大速度v1=6m/s,老鼠的最大速度v2=4m/s,两
者加速到最大速度后均以最大速度做匀速直线运动。若猫刚好在老鼠跑到洞穴口处时将其抓住,求:
(1)猫和老鼠各自由静止开始到达到最大速度所用的时间。
(2)老鼠逃回洞穴所需要的时间。
(3)老鼠的反应时间。
 12.(2026 春•浑南区校级月考)近年来,我国在人工智能领域取得重大突破,智能机器人技术已广泛
应用于物流、仓储等领域。在某科技公司的测试场上两个物流机器人A 和B 正在进行性能测试。如图
1 所示,在直线测试跑道上,机器人A 在t=0 时从起点以初速度vA0=2m/s 和加速度aA =0.5m/ s
2向
右匀加速运动;机器人B 在t1=4s 时从起点由静止开始以加速度an(未知)向右做匀加速运动。已知
机器人B 在t2=10s 时追上机器人A,求:
(1)机器人B 的加速度大小aB;
(2)在机器人B 追上A 之前,两者之间的最大距离;
(3)如图2 所示,假设跑道长100 米,机器人A 以vA=4m/s 的速度从起点匀速向终点出发,机器人B
以vB=8m/s 的速度从终点匀速向起点出发。两者均在跑道的终点与起点做折返运动,忽略掉头的时间,
则在100 秒内机器人A 与B 会相遇几次?
 13.(2026•哈尔滨校级开学)两同学用安装有蓝牙设备的玩具小车A、B 在足够大的水平广场中进行实
验。如图所示,A、B 两车分别在相距的d=9m 两个平行车道上O1、O2两点,O1、O2两点沿车道方向
的距离为x0=9m。A 车从O1点由静止开始以加速度a1=3m/ s
2向右做匀加速运动,B 车从O2点以初
速度v0=4m/s、加速度a2=1m/ s
2向右做匀加速运动,两车同时开始运动。已知当两车间距超过s0=
15m 时,两车无法实现通信,忽略信号传递的时间。已知两小车可视为质点,求:
(1)A、B 两车在并排行驶前的最大距离sm;
(2)A、B 两车能保持通信的时间。