文档文本内容
专题29 实验:验证机械能守恒定律
题型一  教材原型实验....................................................................................................................................2
题型二  创新实验..........................................................................................................................................17
【基础回顾】
一、实验目的
验证机械能守恒定律。
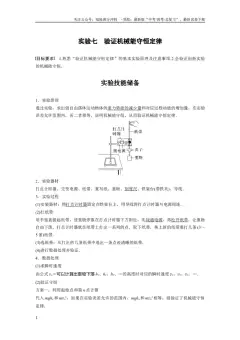
二、实验原理
通过实验,求出做自由落体运动物体的重力势能的减少量和相应过程动能的增加量,若二者相等,
说明机械能守恒,从而验证机械能守恒定律。
三、实验器材
铁架台(含铁夹)、打点计时器、学生电源、纸带、复写纸、导线、毫米刻度尺、重物(带夹子)。
四、实验步骤
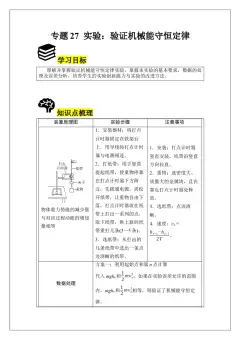
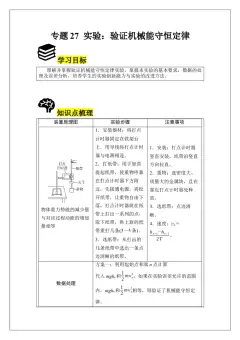
1.安装置
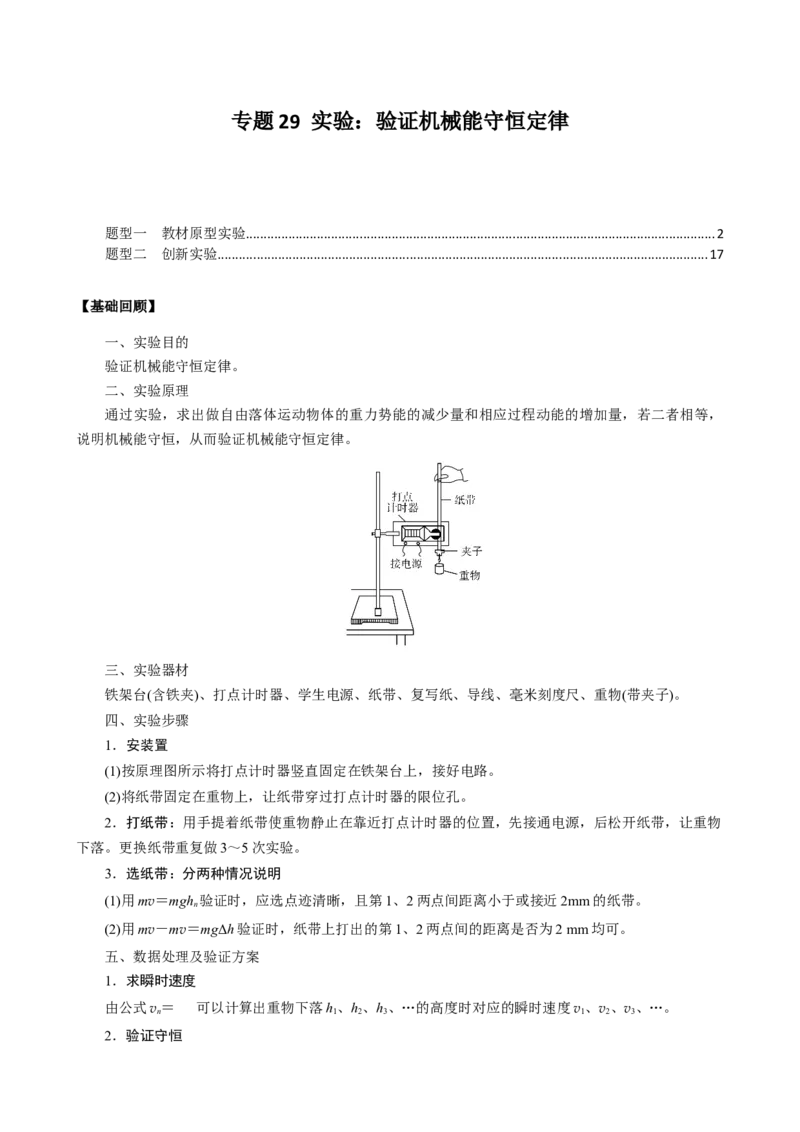
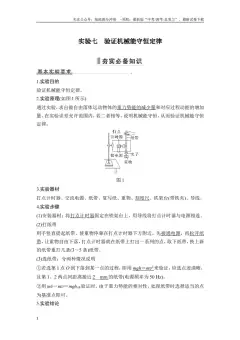
(1)按原理图所示将打点计时器竖直固定在铁架台上,接好电路。
(2)将纸带固定在重物上,让纸带穿过打点计时器的限位孔。
2.打纸带:用手提着纸带使重物静止在靠近打点计时器的位置,先接通电源,后松开纸带,让重物
下落。更换纸带重复做3~5 次实验。
3.选纸带:分两种情况说明
(1)用mv=mghn验证时,应选点迹清晰,且第1、2 两点间距离小于或接近2mm 的纸带。
(2)用mv-mv=mgΔh 验证时,纸带上打出的第1、2 两点间的距离是否为2 mm 均可。
五、数据处理及验证方案
1.求瞬时速度
由公式vn=  可以计算出重物下落h1、h2、h3、…的高度时对应的瞬时速度v1、v2、v3、…。
2.验证守恒
方法一:利用起始点和第n 点计算,计算ghn和v,如果在实验误差允许的范围内,ghn=v,则验证
了机械能守恒定律。
方法二:任取两点A、B 测出hAB,算出ghAB和v-v 的值,如果在实验误差允许的范围内,ghAB=v-
v,则验证了机械能守恒定律。
方法三:图像法。从纸带上选取多个点,测量从第一个点到其余各点的下落高度h,并计算各点速度
的平方v2,然后以v2为纵轴,以h 为横轴,根据实验数据绘出v2-h 图像。若在误差允许的范围内图像是
一条过原点且斜率为g 的直线,则验证了机械能守恒定律。
六、注意事项
1.打点计时器要竖直:安装打点计时器时要竖直架稳,使其两限位孔在同一竖直平面内以减少摩擦
阻力。
2.重物密度要大:重物应选用质量大、体积小、密度大的材料。
3.一先一后:应先接通电源,让打点计时器正常工作,后松开纸带,让重物下落。
4.测长度,算速度:某时刻的瞬时速度的计算应用vn=  ,不能用vn=或vn=gt 来计算。
七、误差分析
1.系统误差
本实验中因重物和纸带在下落过程中要克服各种阻力(空气阻力、打点计时器阻力)做功,故
ΔEk<ΔEp,改进的方法是调整器材的安装,尽可能减小阻力。
2.偶然误差
误差来源于长度的测量,减小误差的方法是测下落距离时都从O 点测量,一次将各点对应的下落高度
测量完,或者多次测量取平均值。
题型一  教材原型实验
1.请完成下列实验的相关内容。
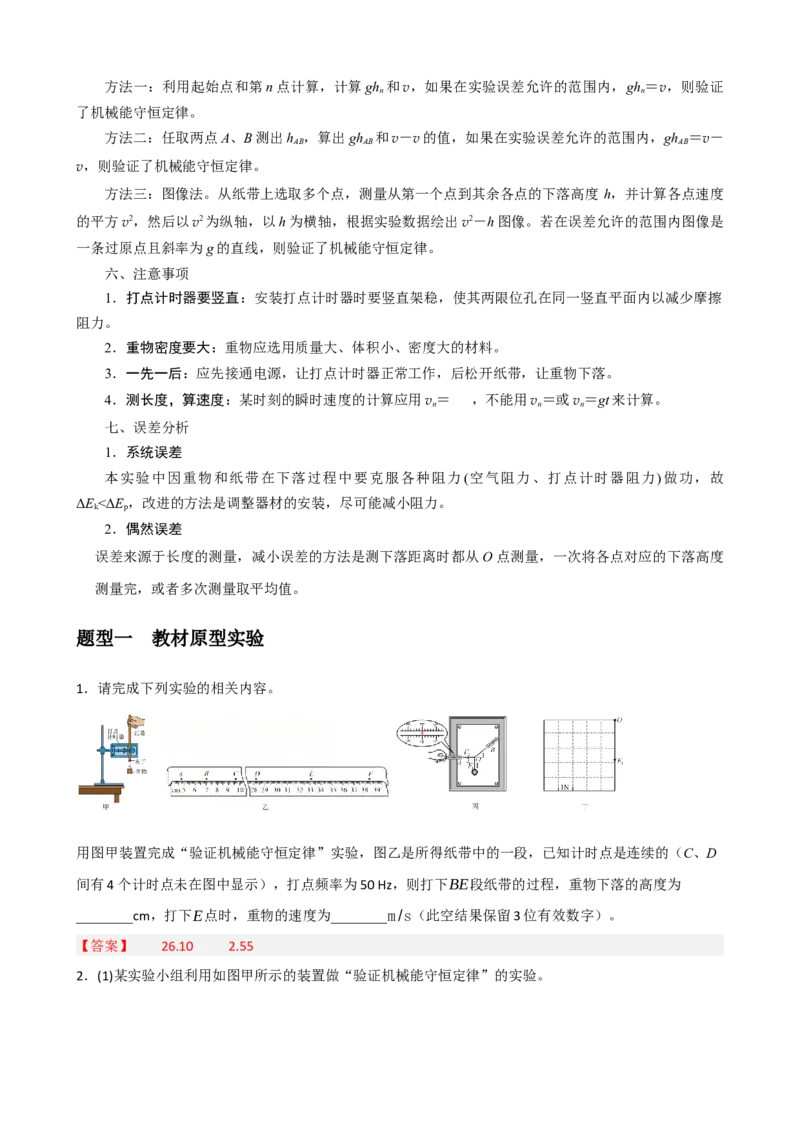
用图甲装置完成“验证机械能守恒定律”实验,图乙是所得纸带中的一段,已知计时点是连续的(C、D
间有4 个计时点未在图中显示),打点频率为50 Hz,则打下BE段纸带的过程,重物下落的高度为
________cm,打下E点时,重物的速度为________m/s(此空结果保留3 位有效数字)。
【答案】    26.10     2.55
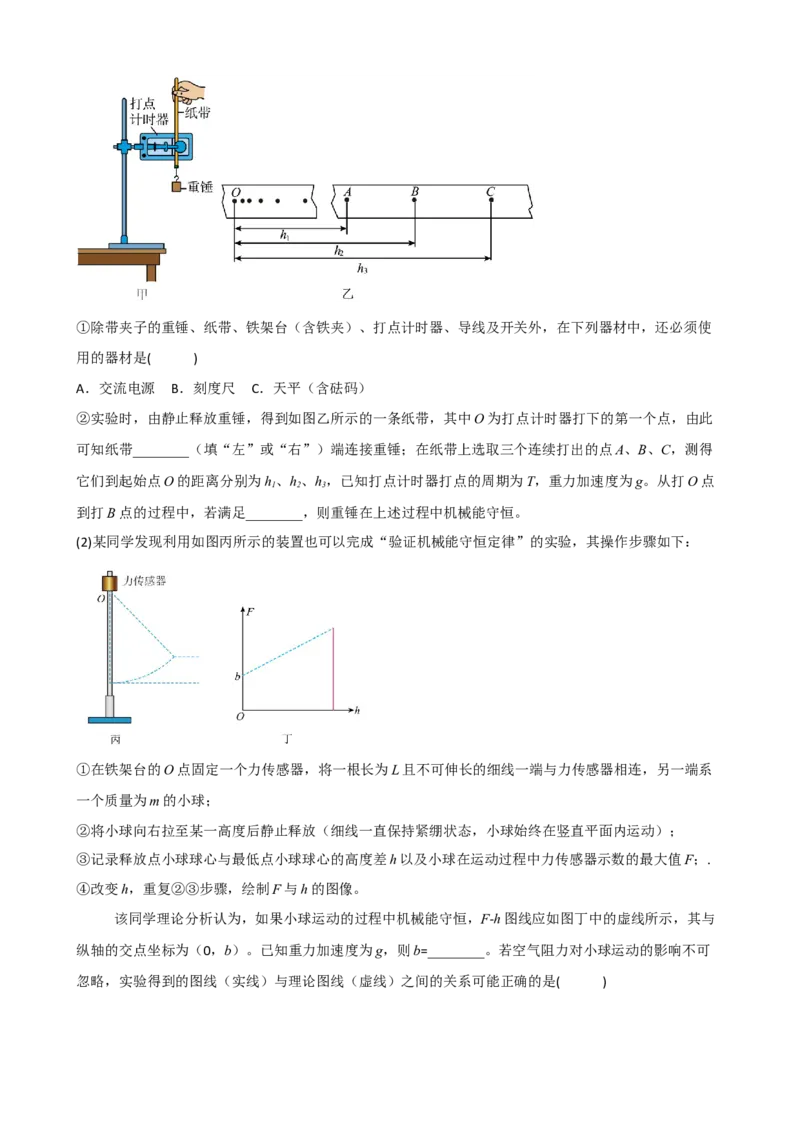
2.(1)某实验小组利用如图甲所示的装置做“验证机械能守恒定律”的实验。
①除带夹子的重锤、纸带、铁架台(含铁夹)、打点计时器、导线及开关外,在下列器材中,还必须使
用的器材是(      )
A.交流电源    B.刻度尺    C.天平(含砝码)
②实验时,由静止释放重锤,得到如图乙所示的一条纸带,其中O 为打点计时器打下的第一个点,由此
可知纸带________(填“左”或“右”)端连接重锤;在纸带上选取三个连续打出的点A、B、C,测得
它们到起始点O 的距离分别为h1、h2、h3,已知打点计时器打点的周期为T,重力加速度为g。从打O 点
到打B 点的过程中,若满足________,则重锤在上述过程中机械能守恒。
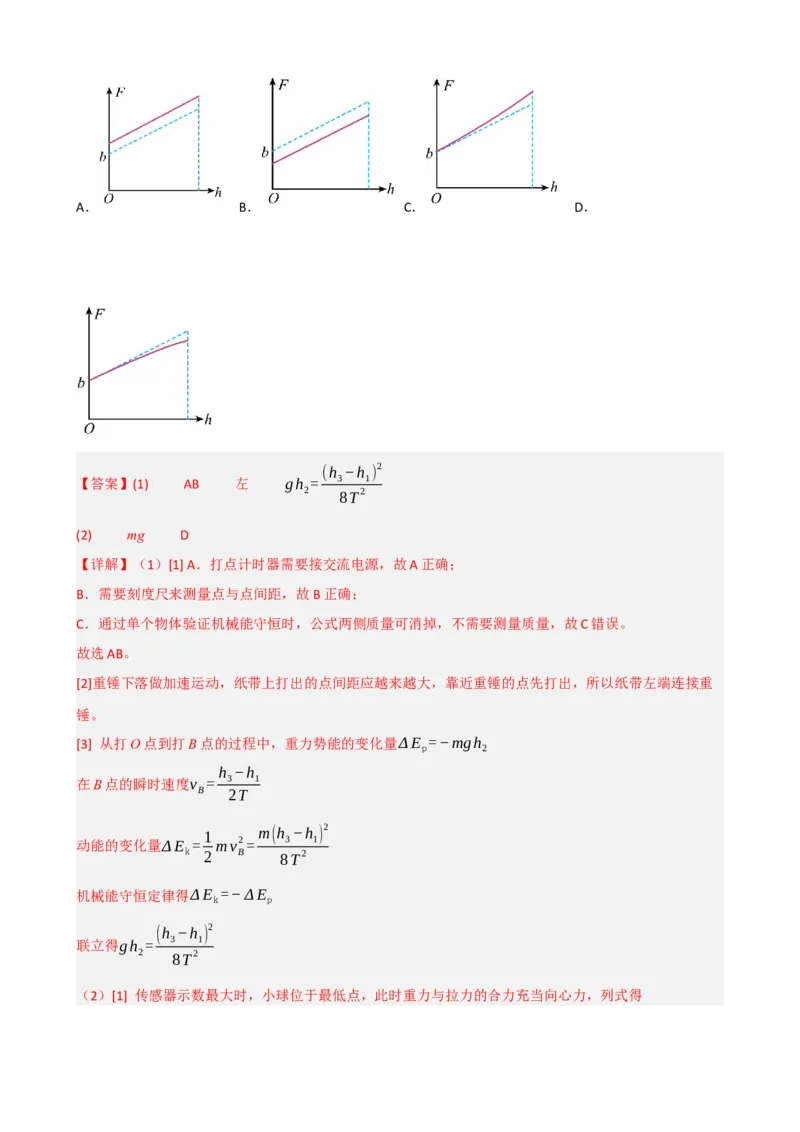
(2)某同学发现利用如图丙所示的装置也可以完成“验证机械能守恒定律”的实验,其操作步骤如下:
①在铁架台的O 点固定一个力传感器,将一根长为L 且不可伸长的细线一端与力传感器相连,另一端系
一个质量为m 的小球;
②将小球向右拉至某一高度后静止释放(细线一直保持紧绷状态,小球始终在竖直平面内运动);
③记录释放点小球球心与最低点小球球心的高度差h 以及小球在运动过程中力传感器示数的最大值F;.
④改变h,重复②③步骤,绘制F 与h 的图像。
该同学理论分析认为,如果小球运动的过程中机械能守恒,F-h 图线应如图丁中的虚线所示,其与
纵轴的交点坐标为(0,b)。已知重力加速度为g,则b=________。若空气阻力对小球运动的影响不可
忽略,实验得到的图线(实线)与理论图线(虚线)之间的关系可能正确的是(      )
A.
    B.
  C.
    D.
【答案】(1)     AB     左     gh2= (h3−h1)
2
8T
2
(2)     mg     D
【详解】(1)[1] A.打点计时器需要接交流电源,故A 正确;
B.需要刻度尺来测量点与点间距,故B 正确;
C.通过单个物体验证机械能守恒时,公式两侧质量可消掉,不需要测量质量,故C 错误。
故选AB。
[2]重锤下落做加速运动,纸带上打出的点间距应越来越大,靠近重锤的点先打出,所以纸带左端连接重
锤。
[3] 从打O 点到打B 点的过程中,重力势能的变化量Δ Ep=−mgh2
在B 点的瞬时速度vB= h3−h1
2T
动能的变化量Δ Ek= 1
2 mvB
2 = m(h3−h1)
2
8T
2
机械能守恒定律得Δ Ek=−Δ Ep
联立得gh2= (h3−h1)
2
8T
2
(2)[1] 传感器示数最大时,小球位于最低点,此时重力与拉力的合力充当向心力,列式得
F −mg=m v
2
L
从最高点到最低点,根据机械能守恒定律得mgh= 1
2 m v
2
联立得F = 2mg
L
h+mg
对比一次函数解析式y =kx +b
可得截距b=mg
[2] 若空气阻力对小球运动的影响不可忽略,则空气阻力做负功,机械能减少,重力势能的减少量大于动
能的增加量,即mgh> 1
2 m v
2
又F 实−mg=m v
2
L
联立得F 实< F理= 2mg
L
h+mg
即实际值小于理论值。
又空气阻力做负功与位移正相关,即与h正相关,所以随着h增大,误差F理−F 实也增大。
故选D。
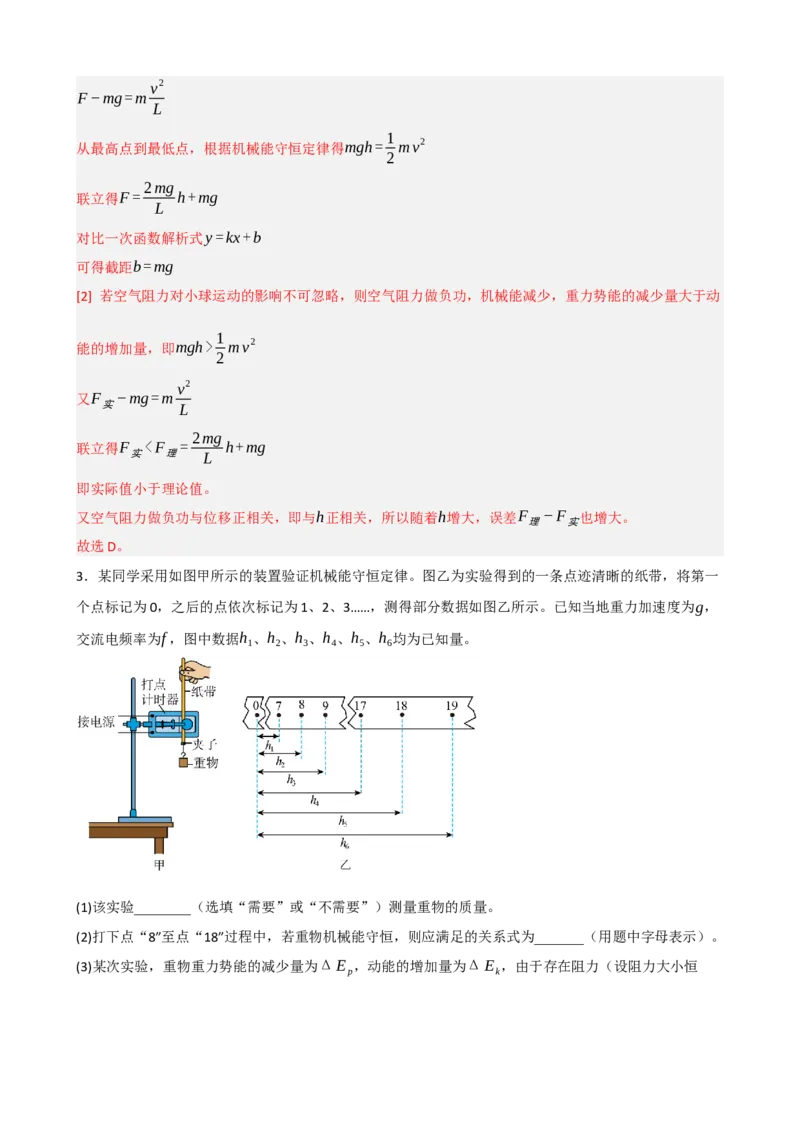
3.某同学采用如图甲所示的装置验证机械能守恒定律。图乙为实验得到的一条点迹清晰的纸带,将第一
个点标记为0,之后的点依次标记为1、2、3……,测得部分数据如图乙所示。已知当地重力加速度为g,
交流电频率为f ,图中数据h1、h2、h3、h4、h5、h6均为已知量。
(1)该实验________(选填“需要”或“不需要”)测量重物的质量。
(2)打下点“8”至点“18”过程中,若重物机械能守恒,则应满足的关系式为_______(用题中字母表示)。
(3)某次实验,重物重力势能的减少量为Δ E p,动能的增加量为Δ Ek,由于存在阻力(设阻力大小恒
定),Δ E p会略大于Δ Ek,若相对误差|
Δ E p−Δ Ek
Δ E p
)×100 %小于5 %,则可认为验证成功。该同学实
验操作正确,利用纸带求得重物下落的加速度为a,若_____< a
g <1,则可认为验证成功。
【答案】(1)不需要
(2)g(h5−h2)= f
2[(h6−h4)
2−(h3−h1)
2]
8
(3)0.95
【详解】(1)验证机械能守恒时,我们验证的是mgh= 1
2 mv
2,等式两边的质量m可以约去,因此不需
要测量重物的质量。
(2)交流电频率为f ,则打点周期T = 1
f 。根据匀变速直线运动中,中间时刻的瞬时速度等于平均速度
可得:点8 的速度 v8= h3−h1
2T
= f (h3−h1)
2
,点18 的速度 v18= h6−h4
2T
= f (h6−h4)
2

点8 到点18,重物下落高度为h5−h2,机械能守恒满足重力势能减少量等于动能增加量
g(h5−h2)= 1
2 (v18
2 −v8
2)
整理得 g(h5−h2)= f
2[(h6−h4)
2−(h3−h1)
2)
8
(3)设重物下落高度为h,重力势能减少量Δ E p=mgh,根据牛顿第二定律mg−f =ma
根据动能定理Δ Ek =mah。代入相对误差公式 ∣Δ E p−Δ Ek
Δ E p
∣= mgh−mah
mgh
=1−a
g <5 %
整理得0.95< a
g <1
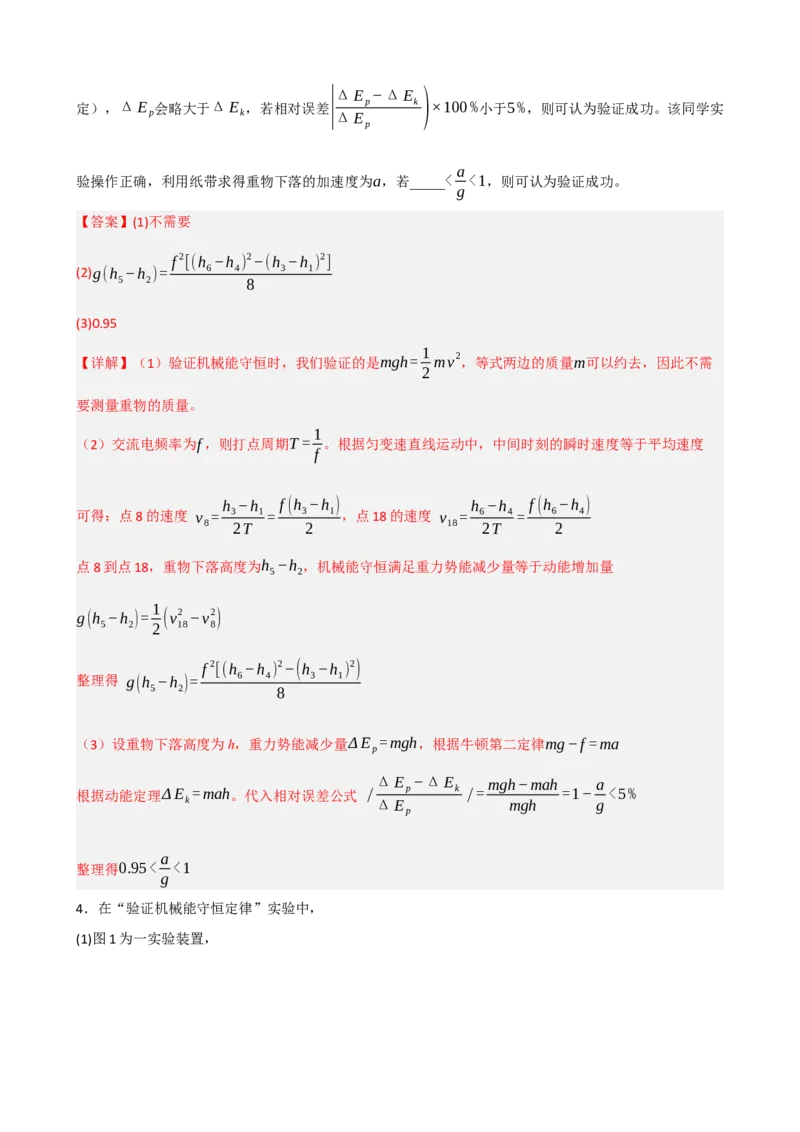
4.在“验证机械能守恒定律”实验中,
(1)图1 为一实验装置,
①下列说法正确的是________
A.刻度尺是必须使用的实验器材
B.重力加速度是实验中需要测量的物理量
C.纸带上应该每隔4 个点确定一个计数点
②纸带上连续打出的五个点1、2、3、4、5,其与起点0 的距离如图2 所示,起点0 对应的重物速度为
0。已知打点计时器所用电源的频率为50Hz。若各计数点与起点的距离为h,各点对应重物下落的速度为
v,绘制v2−h 图像。理论上图线________(选填“是”或“不是”)一条过原点的直线,运动时重物的加
速度为________m/s2。(结果保留两位有效数字)
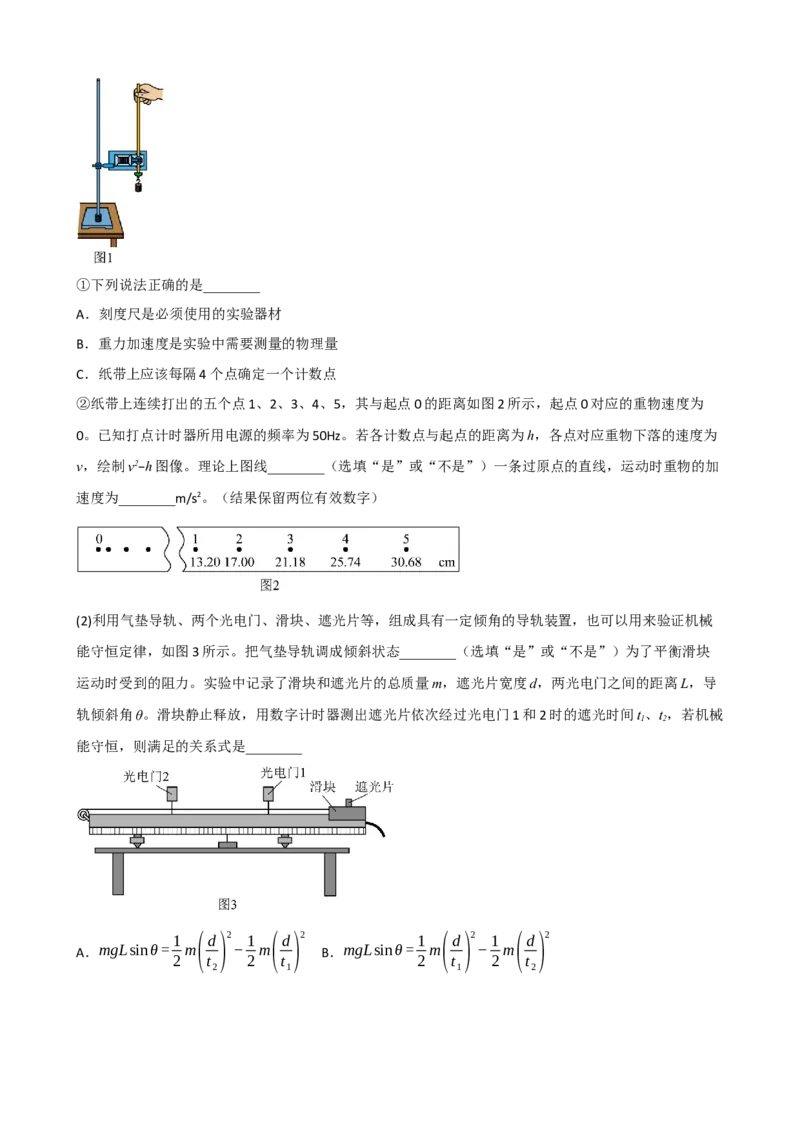
(2)利用气垫导轨、两个光电门、滑块、遮光片等,组成具有一定倾角的导轨装置,也可以用来验证机械
能守恒定律,如图3 所示。把气垫导轨调成倾斜状态________(选填“是”或“不是”)为了平衡滑块
运动时受到的阻力。实验中记录了滑块和遮光片的总质量m,遮光片宽度d,两光电门之间的距离L,导
轨倾斜角θ。滑块静止释放,用数字计时器测出遮光片依次经过光电门1 和2 时的遮光时间t1、t2,若机械
能守恒,则满足的关系式是________
A.mgLsinθ = 1
2 m(
d
t2)
2
−1
2 m(
d
t1)
2
    B.mgLsinθ = 1
2 m(
d
t1)
2
−1
2 m(
d
t2)
2
C.mgLcosθ = 1
2 m(
d
t2)
2
−1
2 m(
d
t1)
2
    D.mgL= 1
2 m(
d
t1)
2
−1
2 m(
d
t2)
2
【答案】(1)     A     是     9.5
(2)     不是     A
【详解】(1)[1]A.实验中需要刻度尺测量计数点之间距离,故A 正确;
B.实验中的加速度是通过计算得到的,故B 错误;
C.计数点可以按实际情况选取,故C 错误。
故选A。
[2]在起点处速度为0,因此h为0时v
2也为0,图像应经过原点。
[3]根据逐差法可知加速度的表达式为a= ( x4+ x3)−( x2+ x1)
4T
2
题中计数点相邻,因此相邻计数点时间间隔为0.02s,图中给出的数字是到起始位置的距离,因此前两段
位移之和是计数点1 到计数点3 的距离,后两段位移之和是计数点3 到计数点5 的距离。注意单位换算,
将对应数据代入表达式得a= (30.68−21.18)−(21.18−13.20)
4×0.02
2
×10
−2m/s
2=9.5 m/s
2
(2)[1]此实验中斜面倾斜是为了给小滑块提供加速度,不是为了平衡阻力。
[2]由图可知,小滑块运动过程中高度变化量Δh= Lsinθ
通过光电门1 时的瞬时速度为v1= d
t1
通过光电门2 时的瞬时速度为v2= d
t2
运动过程中的动能定理表达式为mg Δh= 1
2 m v2
2−1
2 m v1
2
代入得mgLsinθ = 1
2 m( d
t2
)
2
−1
2 m( d
t1
)
2
故选A。
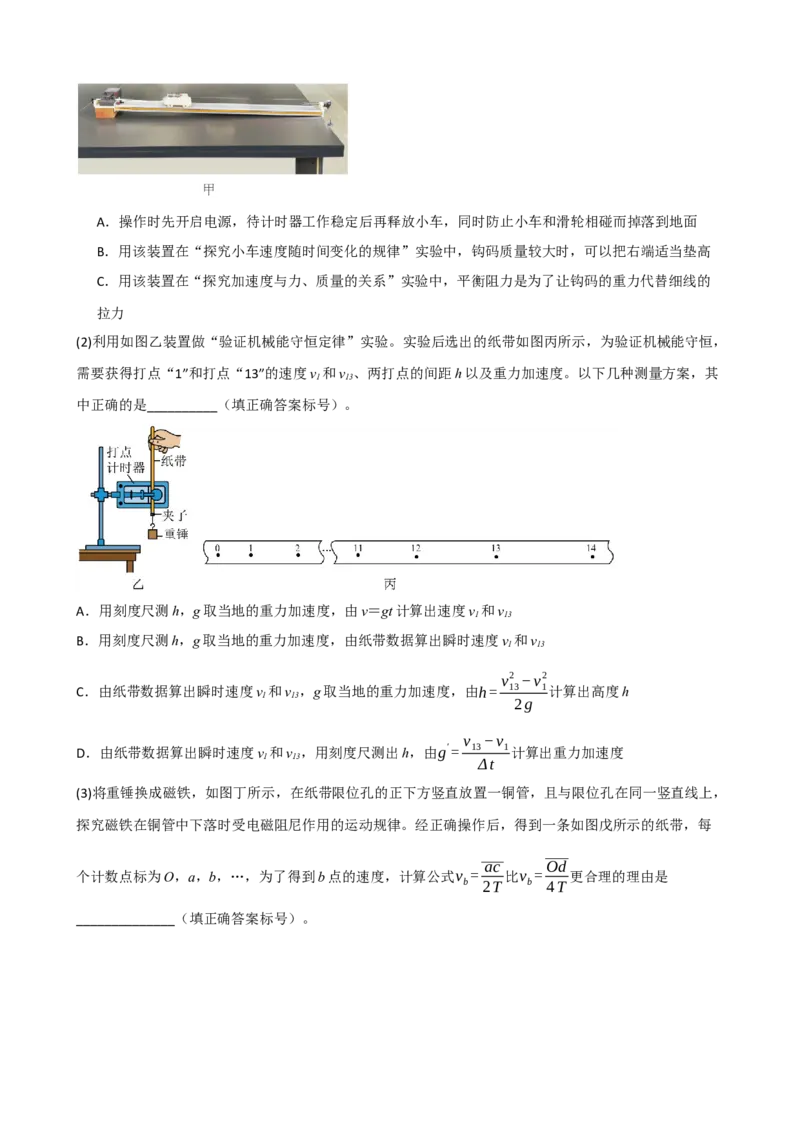
5.(1)如图甲为斜面小车实验装置,关于该装置在力学实验中的操作与说法正确的是___________(填正
确答案标号)。
A.操作时先开启电源,待计时器工作稳定后再释放小车,同时防止小车和滑轮相碰而掉落到地面
B.用该装置在“探究小车速度随时间变化的规律”实验中,钩码质量较大时,可以把右端适当垫高
C.用该装置在“探究加速度与力、质量的关系”实验中,平衡阻力是为了让钩码的重力代替细线的
拉力
(2)利用如图乙装置做“验证机械能守恒定律”实验。实验后选出的纸带如图丙所示,为验证机械能守恒,
需要获得打点“1”和打点“13”的速度v1和v13、两打点的间距h 以及重力加速度。以下几种测量方案,其
中正确的是__________(填正确答案标号)。
A.用刻度尺测h,g 取当地的重力加速度,由v=gt 计算出速度v1和v13
B.用刻度尺测h,g 取当地的重力加速度,由纸带数据算出瞬时速度v1和v13
C.由纸带数据算出瞬时速度v1和v13,g 取当地的重力加速度,由h= v13
2 −v1
2
2g
计算出高度h
D.由纸带数据算出瞬时速度v1和v13,用刻度尺测出h,由g
′ = v13−v1
Δt
计算出重力加速度
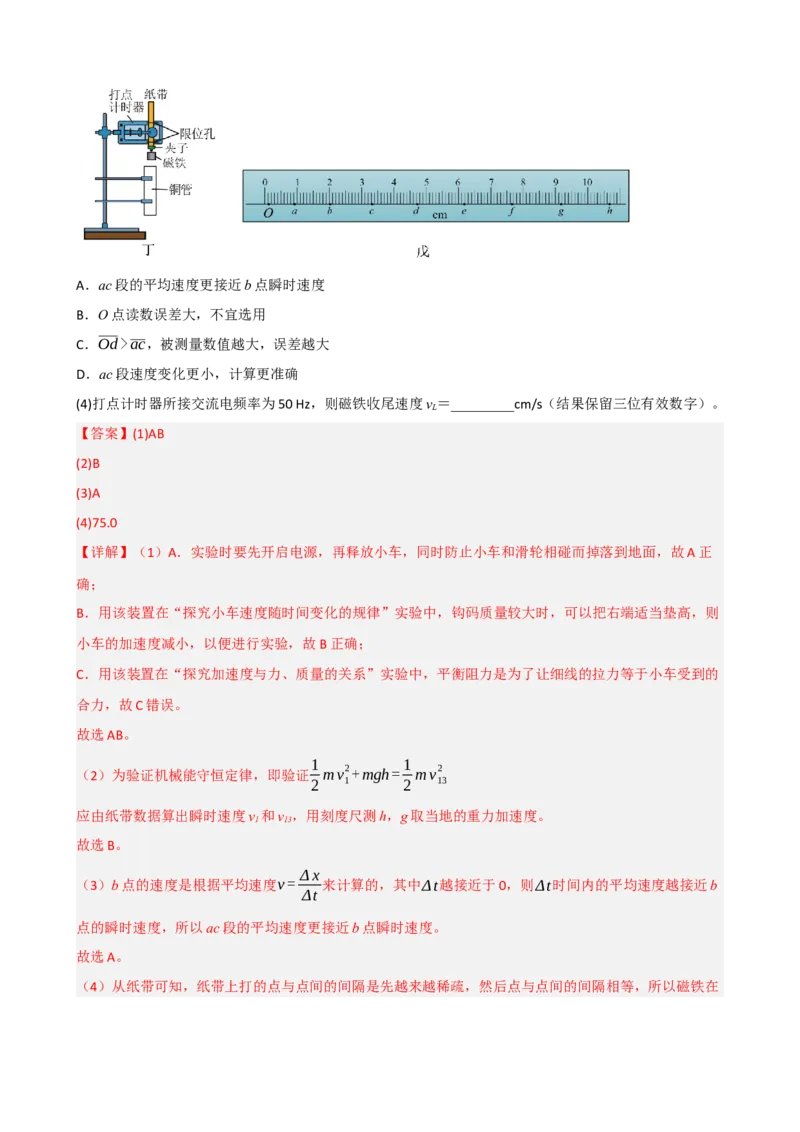
(3)将重锤换成磁铁,如图丁所示,在纸带限位孔的正下方竖直放置一铜管,且与限位孔在同一竖直线上,
探究磁铁在铜管中下落时受电磁阻尼作用的运动规律。经正确操作后,得到一条如图戊所示的纸带,每
个计数点标为O,a,b,…,为了得到b 点的速度,计算公式vb= ac
2T 比vb= Od
4T 更合理的理由是
______________(填正确答案标号)。
A.ac 段的平均速度更接近b 点瞬时速度
B.O 点读数误差大,不宜选用
C.Od >ac,被测量数值越大,误差越大
D.ac 段速度变化更小,计算更准确
(4)打点计时器所接交流电频率为50 Hz,则磁铁收尾速度vL=_________cm/s(结果保留三位有效数字)。
【答案】(1)AB
(2)B
(3)A
(4)75.0
【详解】(1)A.实验时要先开启电源,再释放小车,同时防止小车和滑轮相碰而掉落到地面,故A 正
确;
B.用该装置在“探究小车速度随时间变化的规律”实验中,钩码质量较大时,可以把右端适当垫高,则
小车的加速度减小,以便进行实验,故B 正确;
C.用该装置在“探究加速度与力、质量的关系”实验中,平衡阻力是为了让细线的拉力等于小车受到的
合力,故C 错误。
故选AB。
(2)为验证机械能守恒定律,即验证1
2 mv1
2+mgh= 1
2 mv13
2
应由纸带数据算出瞬时速度v1和v13,用刻度尺测h,g 取当地的重力加速度。
故选B。
(3)b 点的速度是根据平均速度v = Δ x
Δt 来计算的,其中Δt越接近于0,则Δt时间内的平均速度越接近b
点的瞬时速度,所以ac 段的平均速度更接近b 点瞬时速度。
故选A。
(4)从纸带可知,纸带上打的点与点间的间隔是先越来越稀疏,然后点与点间的间隔相等,所以磁铁在
铜管中先加速运动,后匀速运动,相邻两点时间间隔为T = 1
f =0.02s
则磁铁收尾速度v L= gh
T =75.0cm /s
6.某实验小组验证机械能守恒定律,如图甲所示,实验所用器材主要包括:铁架台、大夹子、数据采集
器、光电门,以及带有等间距、等宽度遮光条的镂空钢片,其质量m=0.5kg,遮光条宽度d =0.005 m,
重力加速度g 取9.8 m /s
2
遮光条
遮光条在测量点
的遮光时间t/s
遮光条在测量
点的速度的平
方v
2/(m
2S
−2)
遮光条与测量
点的距离h/m
2h/ m
1
0.00565
0.78
0.040
0.080
2
0.00402
1.55
0.080
0.160
3
0.00325
2.37
0.120
0.240
4
0.00283
3.12
0.160
0.320
5
0.00250
0.200
0.400
6
0.00231
4.69
0.240
0.480
7
0.00214
5.46
0.280
0.560
8
0.00203
6.07
0.320
0.640
9
0.00188
7.07
0.360
0.720
实验主要操作步骤:
I.将光电门安装在铁架台上,调整其高度,使钢片下落过程中遮光条能顺利通过光电门中心;
II.连接光电门与数据采集器,开启设备并进行校准与归零;
III.将钢片用大夹子竖直悬挂于铁架台上,记录各遮光条与光电门间的距离H;
.
Ⅳ释放钢片使其自由下落,采集各个遮光条通过光电门的时间;
.
Ⅴ将相关数据汇总为上述表格。
回答以下问题:
(1)表格中所缺数据应填___________;
(2)将表格中的数据在图乙中描点并连线;
(3)在误差允许范围内,若图乙斜率等于___________,即可验证机械能守恒;
(4)根据图乙,可计算出g 的相对误差为δ =|g−g测)
g
×100 % =___________(结果保留1 位有效数字)。
【答案】(1)4.00
(2)
(3)9.8
(4)0.2%
【详解】(1)根据光电门测速原理可知,瞬时速度大小为v = d
t = 0.005
0.00250 m /s=2m /s
所以v
2= 4.00 m
2/s
2
(2)描点连线如下
(3)根据机械能守恒得mgh= 1
2 m v
2
整理得v
2= g⋅2h
所以图像斜率为9.8。
(4)图像斜率为g测= 7.07
0.72 m /s
2≈9.82m /s
2
代入数据得δ =|g−g测)
g
×100 % =0.2%
7.为验证机械能守恒定律,某实验小组设计了如图所示的实验装置,“工”形工件用细线悬于铁架台的
横杆上,处于静止状态,工件上安装有两个相同的挡光片1、2,用刻度尺测出两挡光片间的距离L,整
个工件及两挡光片的总质量为m,重力加速度为g。
(1)用游标卡尺测量挡光片的宽度,示数如图乙所示,则挡光片宽度d =______mm;
(2)剪断细线,与光电门连接的数字计时器记录了挡光片1、2 通过光电门时挡光时间分别为t1、t2,则挡
光片1 通过光电门时,工件(包括挡光片)的动能______;从挡光片1 通过光电门至挡光片2 通过光电门
的过程中,工件(包括挡光片)减少的重力势能Δ E p=______;
(3)改变光电门的位置多次重复实验,测得多组挡光片1、2 通过光电门的挡光时间t1、t2,作1
t2
2 −1
t1
2图像,
如果图像是一条倾斜直线,且图像与纵轴的截距为______、图像的斜率等于______,则工件下落过程中
机械能守恒。
【答案】(1)10.00
(2)     1
2 m(
d
t1)
2
     mgL
(3)     2gL
d
2     1
【详解】(1)由于游标尺为20 分度,则其精确度为1
20 mm =0.05 mm
则挡光片宽度d =10 mm +0×0.05 mm =10.00 mm
(2)[1]工件通过光电门1 的速度为v1= d
t1
工件(包括挡光片)通过光电门1 的动能Ek1= 1
2 m v1
2= 1
2 m(
d
t1)
2
[2]从挡光片1 通过光电门至挡光片2 通过光电门的过程中,工件(包括挡光片) 重力势能的减少量
Δ Ep=mgL
(3)[1][2]如果机械能守恒,则有mgL= 1
2 m(
d
t2)
2
−1
2 m(
d
t1)
2
整理可得
1
t2
2 = 1
t1
2 + 2gL
d
2
因此,
1
t2
2 −1
t1
2图像与纵轴的截距为2 gL
d
2 ,图像的斜率为1,则工件下落过程中机械能守恒。
8.某实验小组设计的验证机械能守恒定律的实验装置如图所示,矩形线框用直径为d 的圆柱形金属材料
做成。某次实验中,矩形线框保持竖直且上下两边处于水平状态从光电门的正上方自由下落,测得矩形
线框下边经过光电门的挡光时间为t1,上边经过光电门的挡光时间为t2。
(1)为完成该实验,还需测量的物理量是________。
A.用天平测出矩形线框的质量m
B.用刻度尺测出矩形线框下边离光电门的高度h
C.用刻度尺测出矩形线框上、下两边之间的距离L
D.用秒表测出矩形线框上、下两边通过光电门的时间间隔Δt
(2)矩形线框下边经过光电门的瞬时速度v1=________。
(3)如果满足关系式________(请用测量的物理量和已知量来表示,重力加速度为g),则自由下落过程中
线框的机械能守恒。
【答案】(1)C
(2) d
t1
(3)(
d
t2)
2
−(
d
t1)
2
=2gL
【详解】(1)AD.根据机械能守恒定律的表达式,可知不需要测量矩形线框的质量,不需要测量矩形线
框上、下两边通过光电门的时间间隔Δt,故AD 错误;
BC.实验中需要测量矩形线框上、下两边之间的距离L,不需要测量释放时其下边离光电门的高度h,故
B 错误,C 正确。
故选C。
(2)本实验中用矩形线框上、下两边通过光电门的平均速度来代替瞬时速度,故有v1= d
t1
,v2= d
t2
(3)根据机械能守恒定律有mgL= 1
2 mv2
2−1
2 mv1
2
即(
d
t2)
2
−(
d
t1)
2
=2 gL
9.某同学利用如图(a)所示装置验证机械能守恒定律。实验过程如下,请回答相关问题:
(1)用游标卡尺测出铁球直径d,用电磁铁吸住铁球,调整光电门至铁球正下方合适的位置,并测量球心到
光电门中心的距离;断开电磁铁电源,铁球由静止下落,数字计时器记录下铁球经过光电门的时间t,则
铁球经过光电门中心时的瞬时速度为_____;
(2)所测的球心到光电门中心的距离为h,若满足关系式gh=_____,即可验证机械能守恒定律(g为当地的
重力加速度);
(3)改变光电门在铁架台上的位置,重复实验,记录多组数据,作出1
h −t
2图像如图(b)所示,其图线的
斜率为k,若铁球下落过程中机械能守恒,则k =_____。
【答案】(1)d
t
(2) d
2
2t
2
(3)2 g
d
2
【详解】(1)光电门测得的平均速度近似表示为铁球经过光电门中心时的瞬时速度,则v = d
t
(2)若机械能守恒,则有mgh= 1
2 m v
2
化简得gh= d
2
2t
2
(3)由gh= d
2
2t
2
化简得1
h = 2g
d
2 t
2
所以斜率k = 2g
d
2
10.某实验小组利用如图所示的装置做“验证机械能守恒定律”实验。当地的重力加速度为g。
(1)除带夹子的重物、纸带、铁架台(含铁夹)、打点计时器、导线及开关外,在下列器材中,还必须使
用的器材是(  )
A.交流电源
B.刻度尺
C.天平
(2)小明同学计划通过测量重物自由下落高度h和对应位置的速度v来验证机械能守恒定律。以下四种测量
h、v的方案中,合理的是(  )
A.直接测量h,通过v
2=2 gh算出速度v
B.直接测量h 和下落时间t,通过v=gt 算出速度v
C.直接测量h,根据纸带上某点的相邻两点间的平均速度,得到该点的速度v
D.根据纸带上某点的相邻两点间的平均速度,得到该点的速度v,再由v
2=2 gh算出高度h
(3)小丁同学以v
2为纵轴、h 为横轴,根据实验数据绘出v
2-h 图像,并做如下判断:他认为只要图像是一条
过坐标原点的直线,则重物下落过程机械能守恒。他的判断是否正确,说明理由:_______。
【答案】(1)AB
(2)C
(3)不准确 理由:直线的斜率约为2g 时机械能才守恒
【详解】(1)图中的打点计时器有复写纸,所以是电磁打点计时器,使用低压交流电源,数据处理需要
用到刻度尺测出纸带上任意两点间的距离,表示重物下落的高度,根据机械能守恒的表达式可知,等式
两边都含有相同的质量,能够消去,所以不需要天平称质量。
故选AB。
(2)利用自由落体运动来验证机械能守恒定律的实质是验证自由落体运动的加速度是否为g,自由落体
运动本身就是机械能守恒的,所以不能用重力加速度g来计算下落高度h和对应位置的速度v,ABD 错误,
C 正确。
故选C。
(3)根据1
2 mv
2=mgh
可得v
2=2 gh
故据实验数据绘出v
2-h图像不仅要是一条过坐标原点的直线,而且直线的斜率要约为2 g时才能说明机械
能守恒。
题型二  创新实验
实验原理的创新

1.利用钢球摆动来验证机械能守恒定律。
2.利用光电门测定摆球的瞬时速度。
实验器材的创新

1.小球在重力作用下做竖直上抛运动。
2.利用频闪照片获取实验数据。
实验过程的创新
1.用光电门测定小球下落到B 点的速度。
2.结合H 图线判断小球下落过程中机械能守恒。
3.分析实验误差ΔEp-ΔEk随H 变化的规律。
1.利用系统机械能守恒代替单个物体的机械能守恒。
2.利用光电门测算滑块的瞬时速度。
1.某科创小组利用实验室提供的传感器设计了如图甲所示的实验装置,用以探究机械能守恒定律,以及
加速度与力、质量的关系。他们将附有刻度尺的气垫导轨调整水平,在导轨左侧P2处固定一光电门,将
轻绳一端固定在P1点,另一端与滑块相连,滑块上安装遮光条,并且可以增加砝码以改变其质量,在轻
绳上通过不计质量的动滑轮悬挂一个重物。打开气泵,将滑块从导轨右侧P3处由静止释放,记录遮光条
通过光电门的时间以及P2和P3之间的距离。已知重物的质量为m,遮光条的宽度为d,重力加速度为g,
滑块、遮光条以及砝码的总质量用M 表示,遮光条通过光电门的时间用t 表示,P2和P3之间的距离用L
表示。
(1)若某次实验中遮光条挡光时间为t1,此时滑块的速度为________。
(2)该小组探究系统机械能守恒定律时,使滑块总质量保持为M 0不变,改变L 进行若干次实验,根据实验
数据画出的1
t
2 −L图线是图乙中的________(选填“A”或“B”),图线斜率k =________(用所给的字母
表示)。
(3)该小组探究加速度与力、质量的关系时,保持L 不变,改变滑块M 进行了若干次实验,根据实验数据
画出了如图丙所示的一条过坐标原点的直线,其纵轴为滑块M 的加速度a,经测量其斜率恰为重力加速
度g,则该图线的横轴为________(用所给的字母表示),若气垫导轨未调整水平,滑块M 加速度的测
量值________________。
【答案】(1) d
t1
(2)     A
4 mg
4 M 0d
2+md
2
(3)
2m
m+ 4 M     见详解
【详解】(1)此时滑块的速度为v = d
t1
(2)[1]由系统机械能守恒有mg L
2 = 1
2 M 0( d
t )
2
+ 1
2 m( d
2t )
2
变形得
1
t
2 =
4 mg
(4 M 0+m)d
2 L
画出的1
t
2 −L图线是图乙中的A
[2] 图线斜率k =
4 mg
(4 M 0+m)d
2
(3)[1] 设绳的张力为F,由牛顿第二定律对重物mg−2 F =m a
2
对滑块F = Ma
联立解得a=
2m
m+ 4 M g
则该图线的横轴为
2m
m+ 4 M
[2] 若气垫导轨左低右高,滑块M 加速度的测量值偏大;
若气垫导轨左高右低,滑块M 加速度的测量值偏小
2.某学习小组使用如图甲所示的实验装置验证机械能守恒定律。用不可伸长的细线悬挂一个质量为m 的
小球,将光电门置于小球平衡位置,其光线恰好通过小球球心,计时器与光电门相连。将小球拉离平衡
位置并记录小球与平衡位置的高度差h,然后由静止释放(运动平面与光电门光线垂直),记录小球经过
光电门的挡光时间t。改变h,测量多组数据。已知重力加速度大小为g,忽略阻力。
(1)用20 分度的游标卡尺测小球的直径d,测量结果如图乙所示,则小球的直径为__________mm。
(2)在小球从释放到经过光电门的过程中,小球的动能增加量为__________。多次实验测出多组数据后,
绘制出h−1
t
2图像,图线如图丙中实线所示,若该图线的斜率为__________,即可证明小球在运动过程中
机械能守恒。(均用题目给定的物理量符号表示)
【答案】(1)7.50
(2)     md
2
2t
2     d
2
2 g
【详解】(1)20 分度的游标卡尺的精度为0.05 mm,可得小球的直径为7 mm +0.05×10 mm =7.50 mm
(2)[1]小球从释放到经过光电门时的速度为v = d
t
可得小球的动能增加量为Δ Ek= 1
2 mv
2= 1
2 m(
d
t )
2
= md
2
2t
2
[2]根据机械能守恒有mgh= 1
2 mv
2= md
2
2t
2
可得h= d
2
2gt
2
h−1
t
2图像的斜率为d
2
2g,若斜率k = d
2
2g,可证明小球在运动过程中机械能守恒。
3.实验小组利用如题图1 所示的装置探究一种新型“渐进式”轻质弹簧的弹性势能,该弹簧的弹力F 与
形变量x 满足F =k x
2。弹簧左端固定,右端与质量为m(包含挡光片)的滑块接触(不连接),滑块放
置于水平气垫导轨上,弹簧处于原长状态时,其右端位于O 点,光电门位于O 点右侧。向左缓慢推滑块
使弹簧压缩x,静止释放后滑块被弹出,当滑块上的挡光片经过光电门时,记录挡光时间Δt。
(1)用游标卡尺测量滑块上挡光片的宽度d,示数如题图2 所示,则挡光片宽度d =________mm。
(2)滑块通过光电门时的动能Ek=________(用m,d,Δt表示)。滑块在导轨上运动时阻力忽略不计,因
此滑块的动能Ek即为弹簧形变量为x时的弹性势能Ep。
(3)改变压缩量x,测得多组x与对应的Ep。小组同学处理数据得到了多种Ep−x
n图像,根据所学知识判断
下列哪一个图像最有可能符合实际情况________。
A.
B.
C.
【答案】(1)3.2
(2) md
2
2(Δt )
2
(3)C
【详解】(1)根据游标卡尺读数规则,其读数为d =3 mm +2×0.1mm=3.2mm
(2)滑块通过光电门时的速度为v = d
Δt
动能为Ek= 1
2 mv
2= md
2
2(Δt )
2
(3)由于F =k x
2可知F与x
2成正比,滑块静止释放后到被弹出过程中,弹力做功
W F =∫
0
x
❑Fdx =∫
0
x
❑k x
2dx = 1
3 k x
3
又Δ Ep=0−Ep=−W F
可得Ep=W F = 1
3 k x
3,所以Ep与x
3成正比。
故选C。
4.某实验小组用如图所示的装置验证机械能守恒定律。定滑轮固定在桌面上方,跨过定滑轮的细绳两端
分别悬挂重物甲和乙,甲的质量大于乙的质量。乙下端与桌面之间用细线连接,使得甲、乙能够悬空静
止。
(1)用直尺测得甲悬空静止时底端与桌面之间的距离为h,然后调出智能手机的读秒功能。
(2)同学A用剪刀剪断乙与桌面之间细线的同时,同学B用手机开始计时,当甲落到桌面时立即停止计
时,记录甲落到桌面所用的时间为Δt。
(3)甲落到桌面前瞬间的速度大小为___________(用h和Δt表示)。
(4)若甲、乙的质量之比为n,当地的重力加速度为g,则h与Δt、n、g之间的关系满足h=
___________时,机械能守恒定律得以验证。
(5)本实验中,造成实验误差的因素除空气阻力、按下手机按钮时的反应时间外,还有___________。
【答案】     2h
Δt     g(n−1)Δt
2
2(n+1)
     绳子与滑轮之间的摩擦
【详解】[1] 甲从静止开始做匀加速直线运动,下落位移为h,平均速度`v = 0+ v
2
由h= `v ⋅Δt
整理得末速度v = 2h
Δt
[2]设乙质量为m,则甲质量m甲=nm,若机械能守恒,系统重力势能的减少量等于动能的增加量;
系统重力势能减少量Δ E p=(m甲−m乙)gh=(n−1)mgh, 系统动能增加量
Δ Ek = 1
2 (m甲+m乙)v
2= 1
2 (n+1)m( 2h
Δt )
2
= 2(n+1)mh
2
Δt
2
Δ E p= Δ Ek,整理得h= (n−1)g Δt
2
2(n+1)
,满足该关系即可验证机械能守恒。
[3]本实验误差来源除题目给出的因素外,还有定滑轮和绳子间的摩擦消耗能量、定滑轮自身有质量等,
合理即可。
5.某物理小组用图甲所示的装置验证机械能守恒定律。用电子秤测出滑块(含遮光条)的质量为M,重
物的质量为m。实验步骤如下。
(1)将光电门安装到气垫导轨一侧,在滑块上固定一遮光条,用游标卡尺测出遮光条的宽度d,如图乙所示,
则d =____________mm。
(2)气垫导轨调节水平后,挂上重物,使滑块与定滑轮之间的细线水平,从固定的刻度尺上读出两光电门
之间的距离为s(初始时重物距地面的高度大于s)。释放重物,遮光条通过光电门1 的遮光时间为Δt1,
通过光电门2 的遮光时间为Δt2。已知当地重力加速度为g,若系统机械能守恒,则应该满足的表达式为
_______(用题中给出的字母表示)。
【答案】(1)20.2
(2)mgs= 1
2
(M +m)[(
d
Δt2)
2
−(
d
Δt1)
2
)
【详解】(1)由图可知游标卡尺上的第2 条刻度线与主尺的刻度线对齐,故遮光条的宽度
d =2cm +0.1×2mm =20.2mm
(2)重物减少的重力势能为Δ Ep=mgs
增加的动能为Δ Ek= 1
2 (m+ M )[( d
Δt2
)
2
−( d
Δt1
)
2
]
若机械能守恒,则Δ Ep= Δ Ek
则mgs= 1
2
(M +m)[(
d
Δt2)
2
−(
d
Δt1)
2
)
6.小华同学在做验证机械能守恒定律的实验时,设计了利用质量为m 的矩形线框配合光电门实验装置来
验证机械能守恒定律。如图所示,矩形线框用直径为d 的圆柱形材料做成,某次实验中,矩形线框保持
竖直且上下两边处于水平状态从光电门的正上方自由下落,测得矩形线框下边经过光电门的挡光时间为t1,
上边经过光电门的挡光时间为t2。
(1)为完成该实验,________(“需要”或“不需要”)用刻度尺测出矩形线框上、下两边之间的距离L。
(2)改变光电门的位置多次重复实验,测得多组挡光片1、2 通过光电门的挡光时间t1、t2,作1
t2
2 −1
t1
2图像,
如果图像是一条倾斜直线,且图像与纵轴的截距为________、图像的斜率等于________,则线框下落过
程中机械能守恒。
【答案】(1)需要
(2)     2gL
d
2     1
【详解】(1)根据机械能守恒定律,需要比较重力势能的减少量mgL与动能的增加量1
2 m(v2
2−v1
2)是否
相等。
其中L为矩形线框上、下两边之间的距离,因此需要用刻度尺测出L。
(2)下边经过光电门的速度v1= d
t1
,上边经过光电门的速度v2= d
t2
。
由机械能守恒定律有1
2 mv2
2−1
2 mv1
2=mgL,
代入解得1
2 m( d
2
t2
2 −d
2
t1
2 )=mgL,
整理得
1
t2
2 −1
t1
2 = 2gL
d
2 ,即
1
t2
2 = 1
t1
2 + 2gL
d
2 。
以
1
t2
2为纵坐标、
1
t1
2为横坐标作图,
图像为一条倾斜直线,斜率为1,纵轴截距为2gL
d
2 。
7.某探究小组利用如图甲所示的实验装置验证系统的机械能守恒定律,已知当地的重力加速度为g。
(1)该小组准备了1 个质量为m 的槽码,用天平测出滑块(含遮光条)的质量为M,用游标卡尺测出滑块
上遮光条的宽度d 示数如图乙所示,则d=______mm。
(2)固定在气垫导轨右侧的水平仪中的气泡如图丙所示,为了将其调成水平,接下来的操作合理的是
______。(多选)
A.适当调高调节旋钮P
B.适当调高调节旋钮Q
C.适当调低调节旋钮P
D.适当增大光电门1、2 间距
(3)气垫导轨调节水平后,用细线连接滑块和槽码,细线跨过定滑轮,调节定滑轮的高度,使牵引滑块的
细线与气垫导轨平行。在光电门1 右侧适当位置由静止释放滑块,滑块经过光电门2 时槽码未着地,数字
毫秒计记录下滑块先后通过光电门1、2 时的遮光时间为Δt1和Δt2。测出光电门1、2 间距为L。改变光电
门1 的位置,多次重复上述步骤,作出
1
(Δt1)
2 −L图像如图丁所示,若Δt2=______(❑√3≈1.73,计算结
果保留三位有效数字),则系统机械能守恒。
(4)若细线与导轨不平行,则动能增加量的测量值______真实值(填“大于”“等于”或“小于”)。
(5)若测得滑块经过光电门1、2 的时间间隔为t,则利用图甲实验装置还可验证该系统在上述运动过程牛
顿第二定律是否成立,你认为是否正确,并说明理由______。
【答案】(1)5.2
(2)BC
(3)2.89×10
−3s
(4)大于
(5)见解析
【详解】(1)根据游标卡尺的读数规律可知,该读数为5 mm +0.1×2mm =5.2mm
(2)AC.根据图丙可知,水平仪中的气泡偏向左侧,表明气垫导轨左侧偏高,为了将其调成水平,应适
当调低左侧调节旋钮P,故A 错误,C 正确;
B.结合上述,由于气垫导轨左侧偏高,为了将其调成水平,应适当调高右侧调节旋钮Q,故B 正确;
D.气垫导轨是否水平与调节光电门1、2 间距无关,故D 错误。
故选BC。
(3)滑块先后通过光电门1、2 时的遮光时间为Δt1和Δt2,则有v1= d
Δt1
,v2= d
Δt2
根据机械能守恒定律有mgL= 1
2
(M +m)v2
2−1
2
(M +m)v1
2
解得
1
(Δt1)
2 =
1
(Δt2)
2 −
2mgL
(M +m)d
2
结合图丁有
1
(Δt2)
2 =1.2×10
5s
−2
解得Δt2=2.89×10
−3s
(4)若细线与导轨不平行,即细线与导轨之间存在有夹角θ,光电门测量的是滑块M 的速度,根据绳的
牵连速度规律可知,槽码m 的速度等于滑块M 的速度沿绳方向的分速度,即槽码的速度小于滑块的速度,
由于实验过程中,认为槽码的速度等于滑块的速度,导致槽码的测量速度偏大,则动能增加量的测量值
大于真实值。
(5)若测得滑块经过光电门1、2 的时间间隔为t,根据速度公式有v2= v1+at
对槽码与滑块构成的系统,根据牛顿第二定律有mg=(m+ M )a
结合上述有1
Δt1
= 1
Δt2
−
mgt
( M +m)d
可知,当1
Δt1
−t图像为一条倾斜的直线时,可验证该系统在上述运动过程牛顿第二定律成立,即利用图
甲实验装置还可验证该系统在上述运动过程牛顿第二定律是否成立,该观点是正确的。
8.某兴趣小组设计了图1 所示的实验来验证机械能守恒定律。长为L 的轻绳下端固定一个带有“=”形凹
槽的摆锤,另一端可绕O 点自由转动,凹槽内装有一小球。现将摆锤拉起,使轻绳偏离竖直方向成θ角时,
由静止释放摆锤,摆锤和小球一起向下摆动。当摆锤到达最低位置时,受到竖直挡板P 的阻挡而立即停
止运动,小球飞离凹槽做平抛运动,已知当地重力加速度为g。
(1)为了验证摆锤在运动中机械能守恒,除了偏角θ和绳长L 之外,实验中还需要测量的物理量有________。
A.小球的质量m
B.摆锤的质量M
C.释放摆锤到停止运动的时间t
D.小球飞离摆锤时离地面的高度h
E.小球平抛运动过程中在水平方向的距离x
(2)由平抛运动规律可知,摆锤刚到达最低位置时,小球的速度大小υ=________(用题目已知数据和
(1)中所选各物理量的符号表示);
(3)改变小球静止释放时轻绳与竖直方向的夹角θ,多次重复操作,测出不同角度释放后,小球平抛运动的
水平位移x。以cosθ为横坐标,x
2为纵坐标,得到如图2 所示图像。若图像的斜率大小为________即可验
证机械能守恒(用题目已知数据和(1)中所选物理量的符号表示)。
(4)实验时发现,由以上方法测得摆锤动能的增加量总是大于摆锤重力势能的减少量,你认为导致此现象
的原因是:________。
【答案】(1)DE
(2)x ❑√
g
2h
(3)4hL
(4)小球圆周运动半径大于摆锤圆周运动半径,摆到最低点时,小球的速度大于摆锤的速度,故由小球速
度测算出的摆锤动能增量大于摆锤重力势能的减少量
【详解】(1)为了验证摆锤在运动中机械能守恒,必须求出摆锤在最低点的速度。小球在最低点飞出时
做平抛运动,小球平抛的初速度即为摆锤在最低点的速度,根据平抛运动规律可得x =υ0t,y = 1
2 gt
2
联立求得υ0= x ❑√
g
2h
因此要想求出平抛运动的初速度,应该测量小球飞离摆锤时离地面的高度h 和小球平抛运动过程中在水
平方向的距离x。
故选DE。
(2)由小问1 可知υ0= x ❑√
g
2h
(3)小球从静止运动到最低点的过程中,由动能定理得mgL(1−cosθ)= 1
2 mυ0
2
又υ0= x ❑√
g
2h
联立得x
2= 4 hL−4 hLcosθ
可知图像的斜率大小为4 hL
(4)小球圆周运动半径大于摆锤圆周运动半径,摆到最低点时,小球的速度大于摆锤的速度,故由小球
速度测算出的摆锤动能增量大于摆锤重力势能的减少量
9.某同学用如图甲所示的装置验证机械能守恒定律。不可伸长的轻绳绕过定滑轮,轻绳两端分别连接物
块P 与感光细钢柱K,两者质量均为m=0.140kg,钢柱K 下端与质量为M =0.200kg的物块Q 相连。铁
架台下部固定一个电动机,电动机竖直转轴上装一支激光笔,电动机带动激光笔绕转轴在水平面内匀速
转动,每转一周激光照射在细钢柱表面时就会使细钢柱感光并留下痕迹,初始时P、K、Q 组成的系统在
外力作用下保持静止,轻绳与细钢柱均竖直,查得当地重力加速度g为9.8 m /s
2。
(1)开启电动机,待电动机以ω= 40 π rad/s的角速度匀速转动后。将P、K、Q 组成的系统由静止释放,
Q 落地前,激光器在细钢柱K 上留下感光痕迹。取下K,用刻度尺测出感光痕迹间的距离如图乙所示。细
钢柱K 上留下的相邻感光痕迹点的时间间隔是_________s,激光束照射到E点时,细钢柱速度大小为v1=
_________m/s(计算结果保留2 位有效数字)。
(2)经判断P、K、Q 组成的系统由静止释放时激光笔光束恰好经过O点。参照图乙,经计算,在OE段,系
统动能的增加量Δ Ek=_________J(计算结果保留3 位有效数字),重力势能的减少量Δ Ep=________J
(计算结果保留3 位有效数字),该实验存在一定的误差,请写出一条可能的原因:_________。
【答案】(1)     0.05     1.0
(2)     0.240     0.245     滑轮的质量不可忽略或绳与滑轮之间有摩擦或空气阻力
【详解】(1)[1][2]根据角速度与周期的关系有T = 2π
ω = 2π
40 π s=0.05s
根据运动学公式v1= xDF
2T = 18−8
2×0.05 ×10
−2m /s=1.0 m /s
(2)[1][2][3]在OE段,系统动能的增加量为
Δ Ek= 1
2
(M +2m)v1= 1
2 ×(0.200+2×0.140)×1.0
2J =0.240J
重力势能的减少量为Δ Ep=(M +m) ghOE−mghOE=0.200×9.8×12.5×10
−2J =0.245J。
滑轮的质量不可忽略,滑轮转动时有动能,或绳与滑轮之间有摩擦,或空气阻力导致系统重力势能的减
少量大于物块与钢柱的动能增加量。
10.在验证机械能守恒定律的实验中,某实验小组设计了如图甲所示的装置:细绳跨过固定在铁架台上
的小滑轮,两端各悬挂一个质量均为M的重锤A(含遮光条)、重锤B。主要的实验操作如下:
①用游标卡尺测量遮光条的宽度d;
②用米尺量出光电门1、2 间的高度差h;
③在重锤A 上加上质量为m的小钩码;
④将重锤B 压在地面上,由静止释放,记录遮光条先后经过两光电门的遮光时间t1、t2;
⑤改变光电门2 的位置,重复实验。
已知当地重力加速度为g,请回答下列问题:
(1)如图乙所示,用游标卡尺测得遮光条的宽度d =______cm。
(2)若满足关系式______(用题中所给物理量M、m、g、h、d、t1、t2表示),则验证了重锤A(含遮光
条)、B 和钩码组成的系统机械能守恒。
(3)该小组实验中发现系统增加的动能略大于系统减少的重力势能,下列原因中可能的是(  )
A.存在空气阻力
B.遮光条宽度d的测量值偏大
C.细绳与滑轮间有摩擦力
D.测量时未考虑遮光条质量,使得重锤A(含遮光条)实际质量大于M
【答案】(1)0.42
(2)mgh= 1
2 ×(2 M +m)×[(
d
t2)
2
−(
d
t1)
2
)
(3)BD
【详解】(1)遮光条的宽度d = 4 mm +2×0.1mm=0.42cm
(2)重锤A 先后经过两光电门,由系统机械能守恒有
( M +m)gh−Mgh= 1
2 (2 M +m)( d
t2
)
2
−1
2 (2 M +m)( d
t1
)
2
即mgh= 1
2 ×(2 M +m)×[(
d
t2)
2
−(
d
t1)
2
)
(3)A.存在空气阻力,有机械能损失,系统增加的动能小于系统减少的重力势能,故A 错误;
B.若遮光条宽度d的测量值偏大,则可能导致mgh< 1
2 ×(2 M +m)×[(
d
t2)
2
−(
d
t1)
2
)
即系统增加的动能大于系统减少的重力势能,故B 正确;
C.细绳与滑轮间有摩擦力,有机械能损失,系统增加的动能略小于系统减少的重力势能,故C 错误;
D.若重锤A(含遮光条)实际质量大于M,则可能导致
(m+m遮)gh< 1
2 ×(2 M +m+m遮)×[(
d
t2)
2
−(
d
t1)
2
)
即系统增加的动能大于系统减少的重力势能,故D 正确。
故选BD。